Upgrade to Pro
— share decks privately, control downloads, hide ads and more …
Speaker Deck
Sign up for free
Menu
Search
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Pricing
Search
Sign in
Sign up for free
第42回ロボティクス勉強会:実環境を手軽にシミュレータ環境に持ってくるpointcloud2g...
Search
atinfinity
November 27, 2023
Programming
3.7k
0
Share
Embed
Copy iframe code
Copy JS code
Copy link
Start on current slide
第42回ロボティクス勉強会:実環境を手軽にシミュレータ環境に持ってくるpointcloud2gazebo
https://robosemi.connpass.com/event/295332/
の発表資料です。
atinfinity
November 27, 2023
Transcript
23 slides
実環境を手軽にシミュレータ環境に持ってくる pointcloud2gazebo @dandelion1124 第42回ロボティクス勉強会
自己紹介 • @dandelion1124 ◦ 専門はコンピュータビジョン、ロボティクス、ソフトウェア高速化 ◦ OpenCVコントリビューター
▪ OpenCV書籍執筆 https://gihyo.jp/book/2022/978-4-297-12775-6 ◦ 2023年10月よりサイバーエージェント AI Labで人物行動理解に関する研究に従事
モチベーション • 自律走行ロボット開発のため、実環境と同一スケールのシミュレータ環境を手早く作りたい • 屋内環境をiPhoneでさっと撮影して、シミュレータ環境上に再現できると便利 ◦ 以下の機器が一式揃っている便利デバイスのiPhoneを活用
▪ 計算資源 ▪ センサ(RGB-Dカメラ、IMU、LiDAR) ▪ SLAMアプリケーション
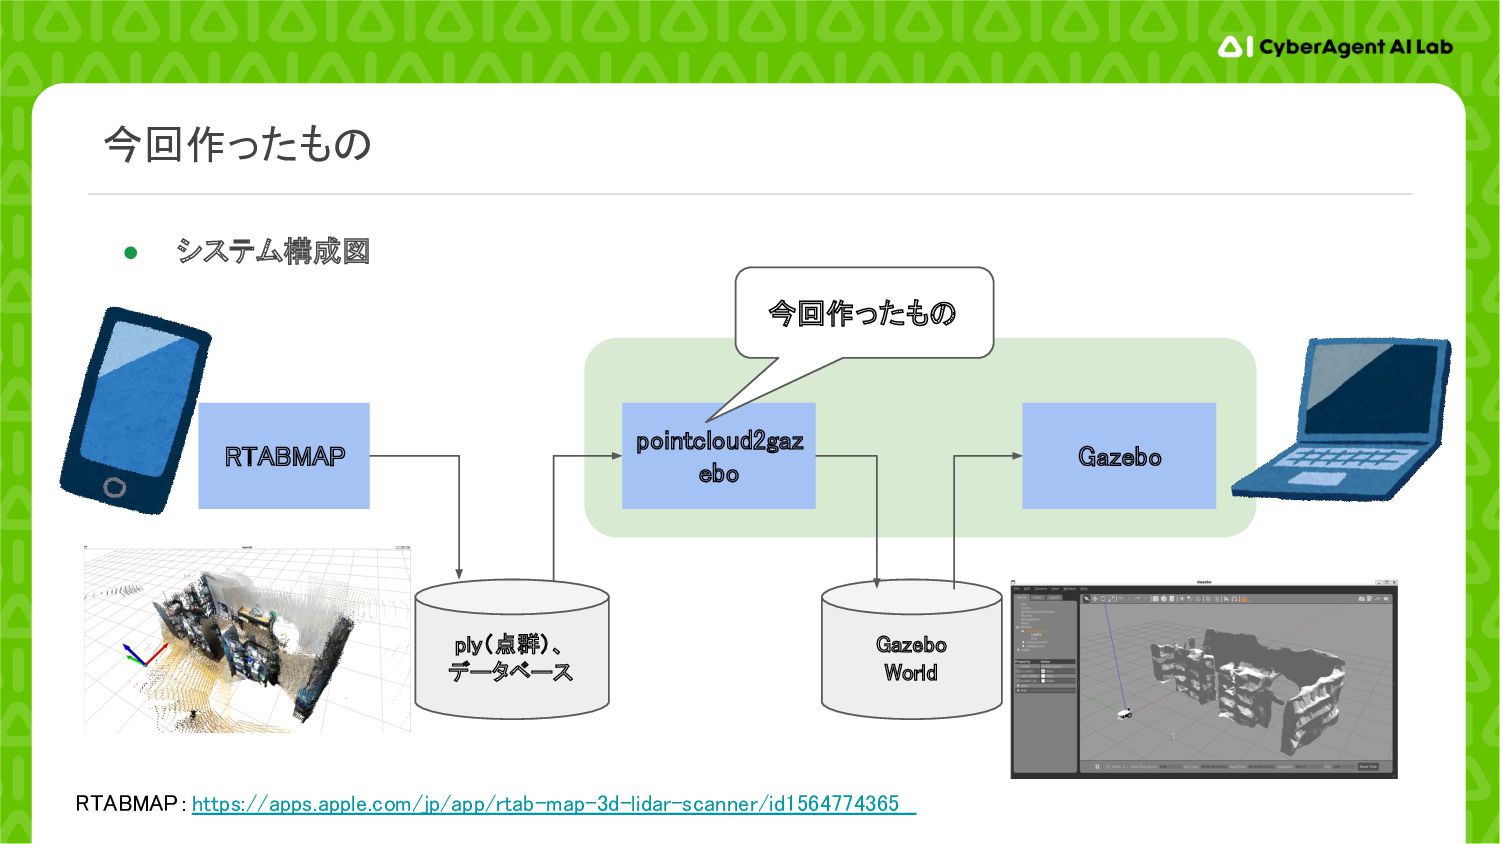
• システム構成図 今回作ったもの RTABMAP pointcloud2gaz ebo ply(点群)、 データベース Gazebo World
Gazebo RTABMAP:https://apps.apple.com/jp/app/rtab-map-3d-lidar-scanner/id1564774365 今回作ったもの
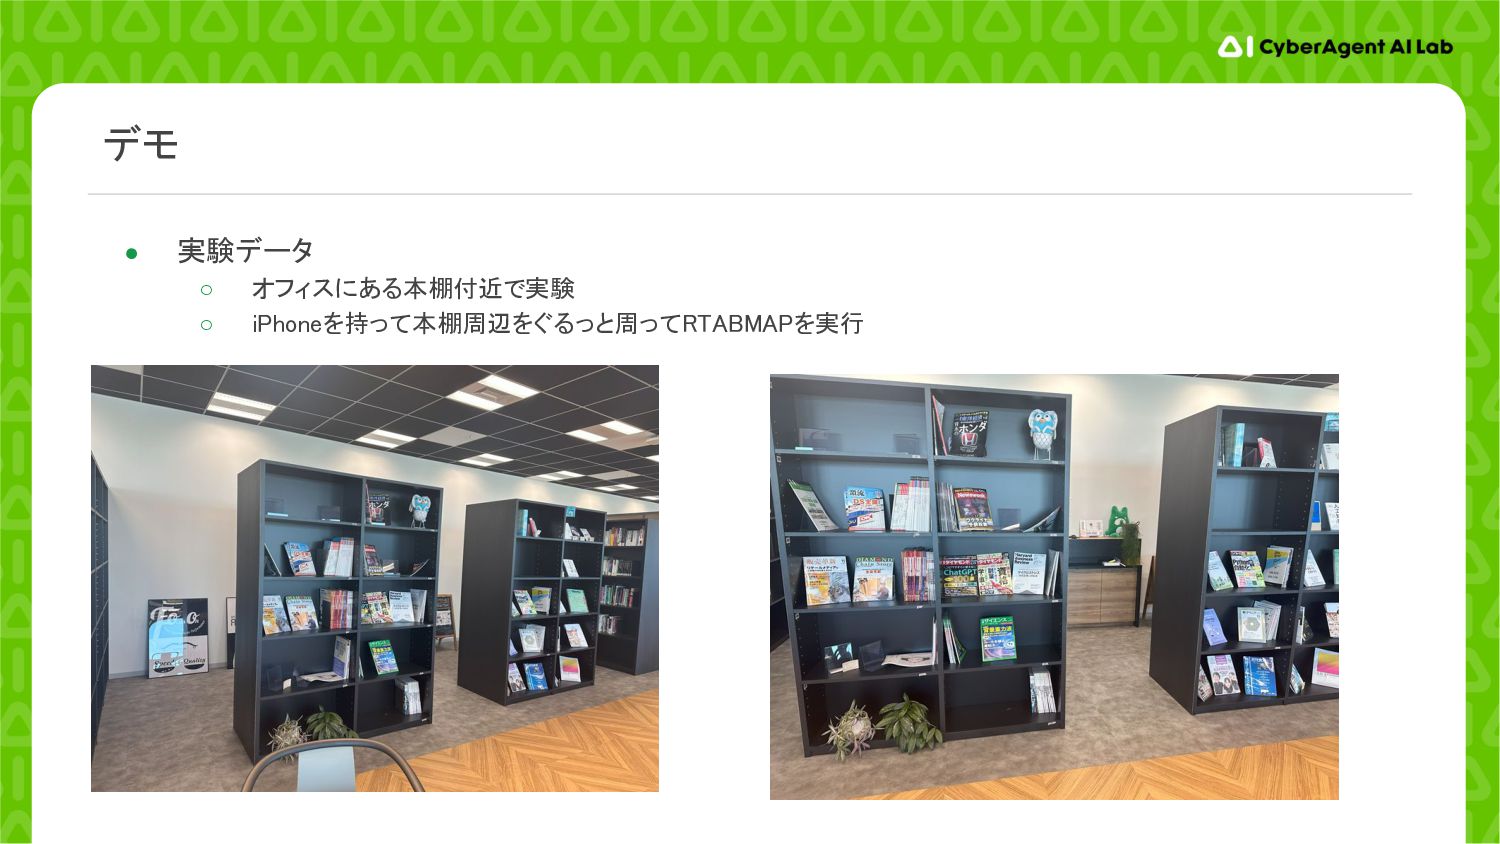
デモ • 実験データ ◦ オフィスにある本棚付近で実験 ◦ iPhoneを持って本棚周辺をぐるっと周ってRTABMAPを実行
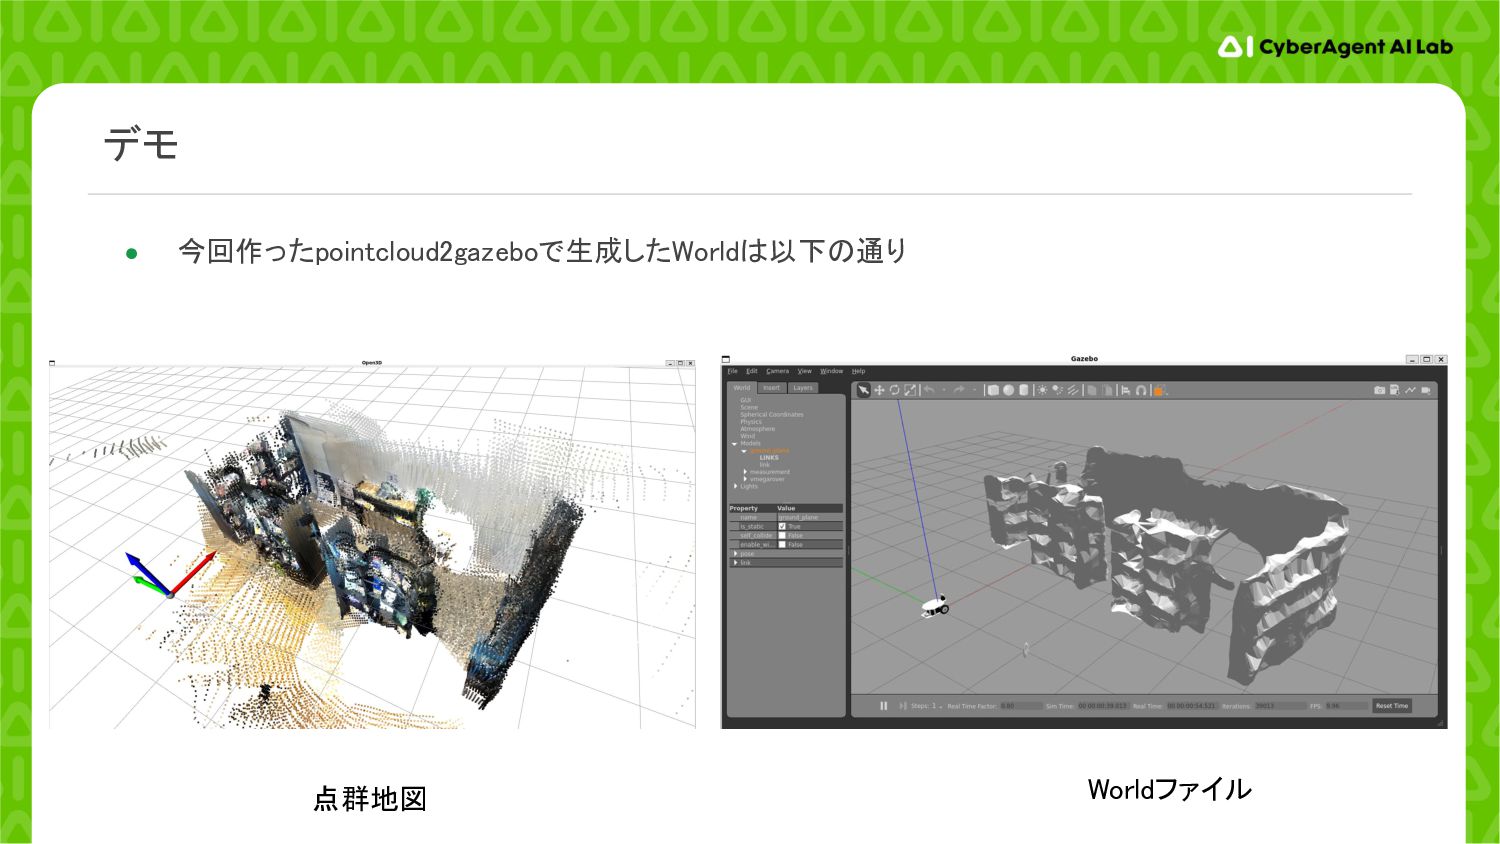
デモ • 今回作ったpointcloud2gazeboで生成したWorldは以下の通り 点群地図 Worldファイル
デモ • 生成したWorld上でナビゲーション
従来手法 • CADファイルでモデリングする • 点群データをRViz2で可視化する • MeshLabを使う •
map2gazeboを使う
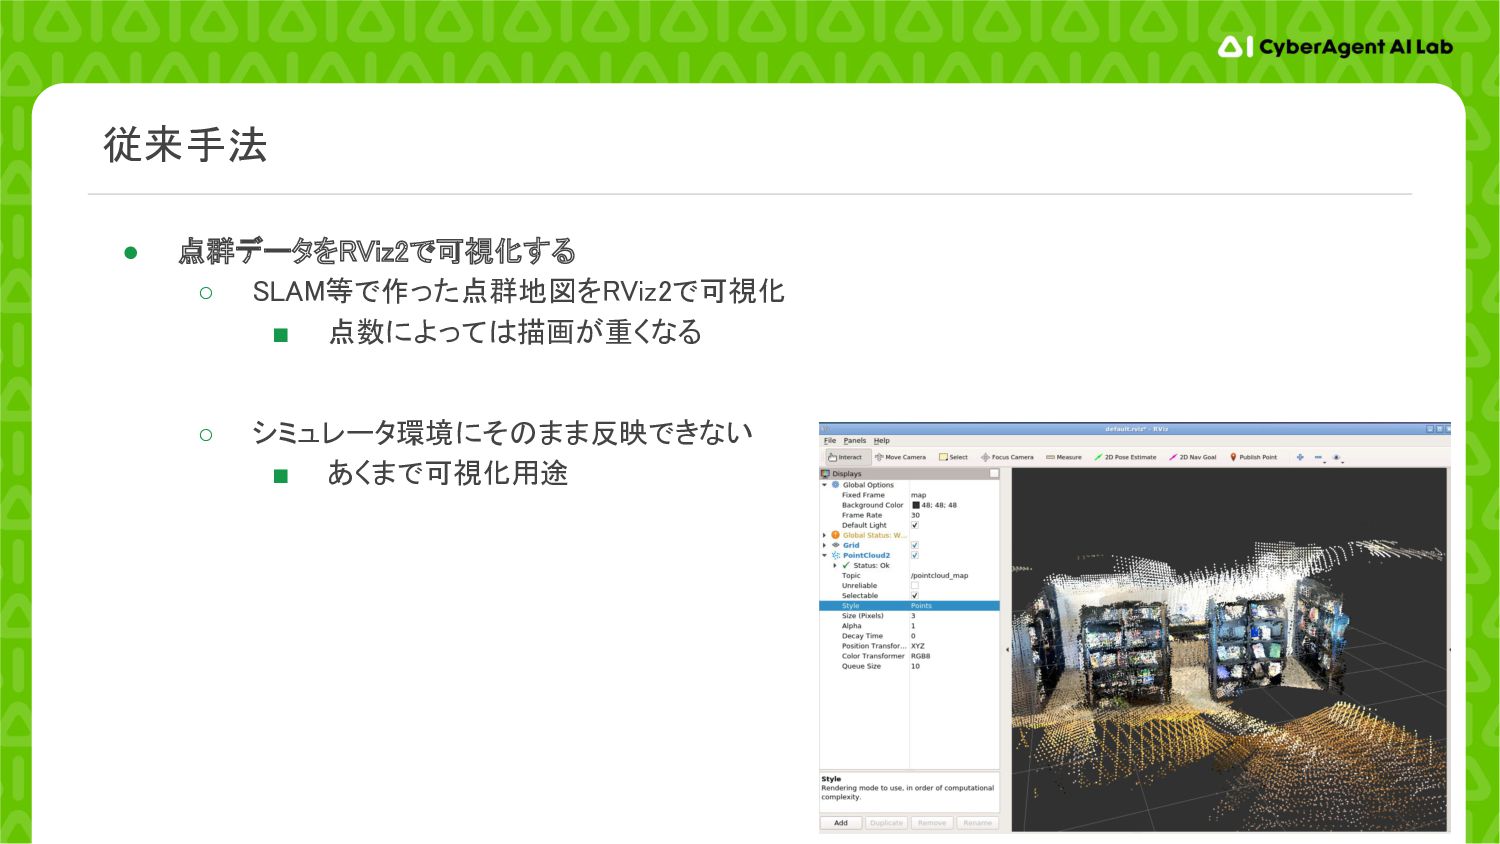
従来手法 • 点群データをRViz2で可視化する ◦ SLAM等で作った点群地図をRViz2で可視化 ▪ 点数によっては描画が重くなる
◦ シミュレータ環境にそのまま反映できない ▪ あくまで可視化用途
従来手法 • CADファイルでモデリングする ◦ 実際のスケールを反映させるためには見取り図 or 実測が必要 ◦
見取り図がない場合、人手でモデルを作成し、配置する必要がある ◦ 見取り図があっても家具などの情報は含まれていないことがあり、実世界と一致しないことが ある ▪ 環境にオブジェクトがたくさんあるとモデリングが大変
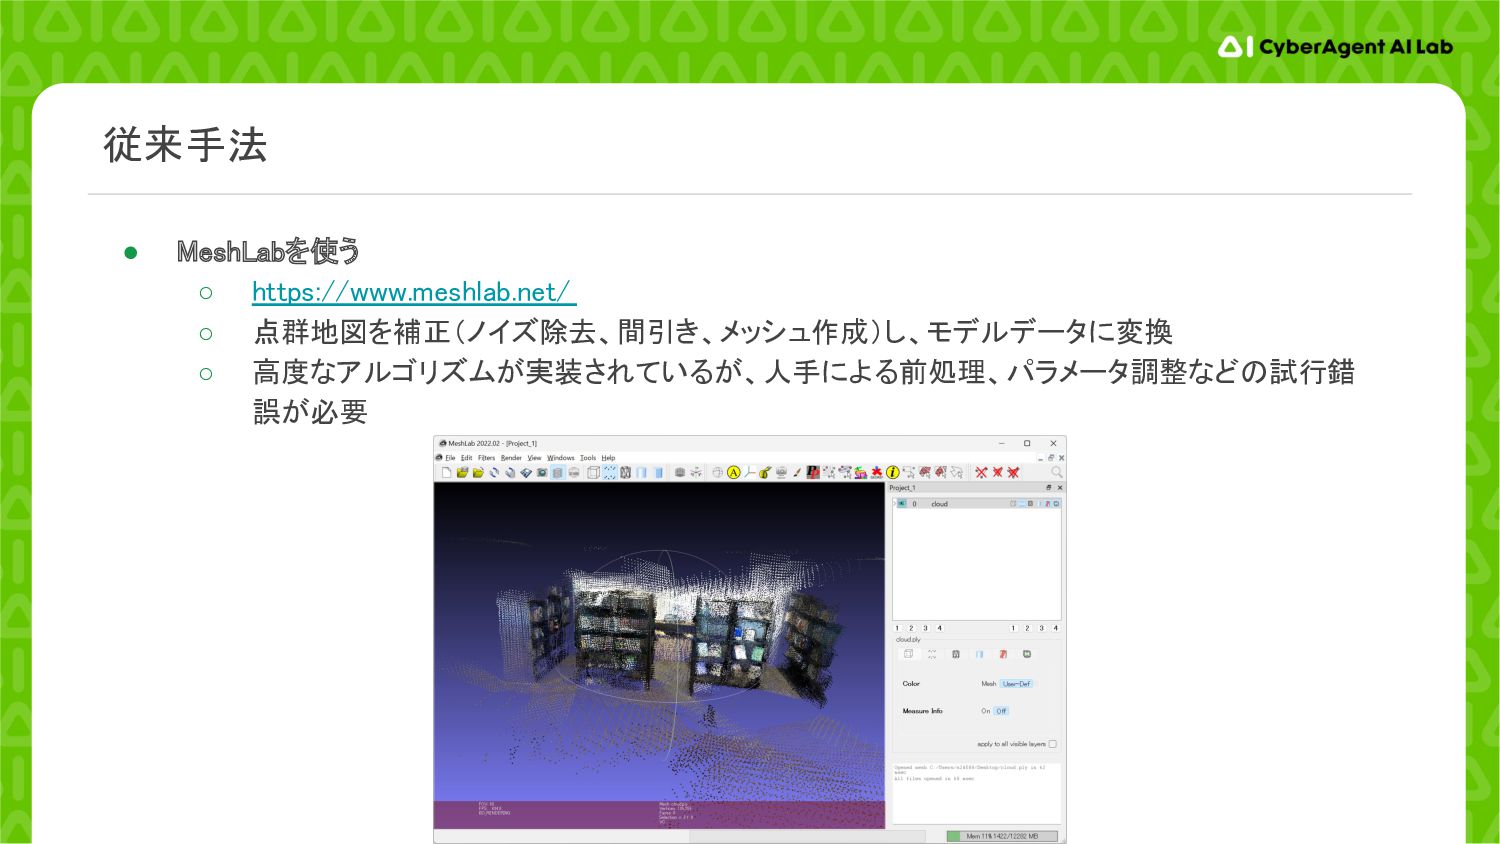
従来手法 • MeshLabを使う ◦ https://www.meshlab.net/ ◦ 点群地図を補正(ノイズ除去、間引き、メッシュ作成)し、モデルデータに変換 ◦
高度なアルゴリズムが実装されているが、人手による前処理、パラメータ調整などの試行錯 誤が必要
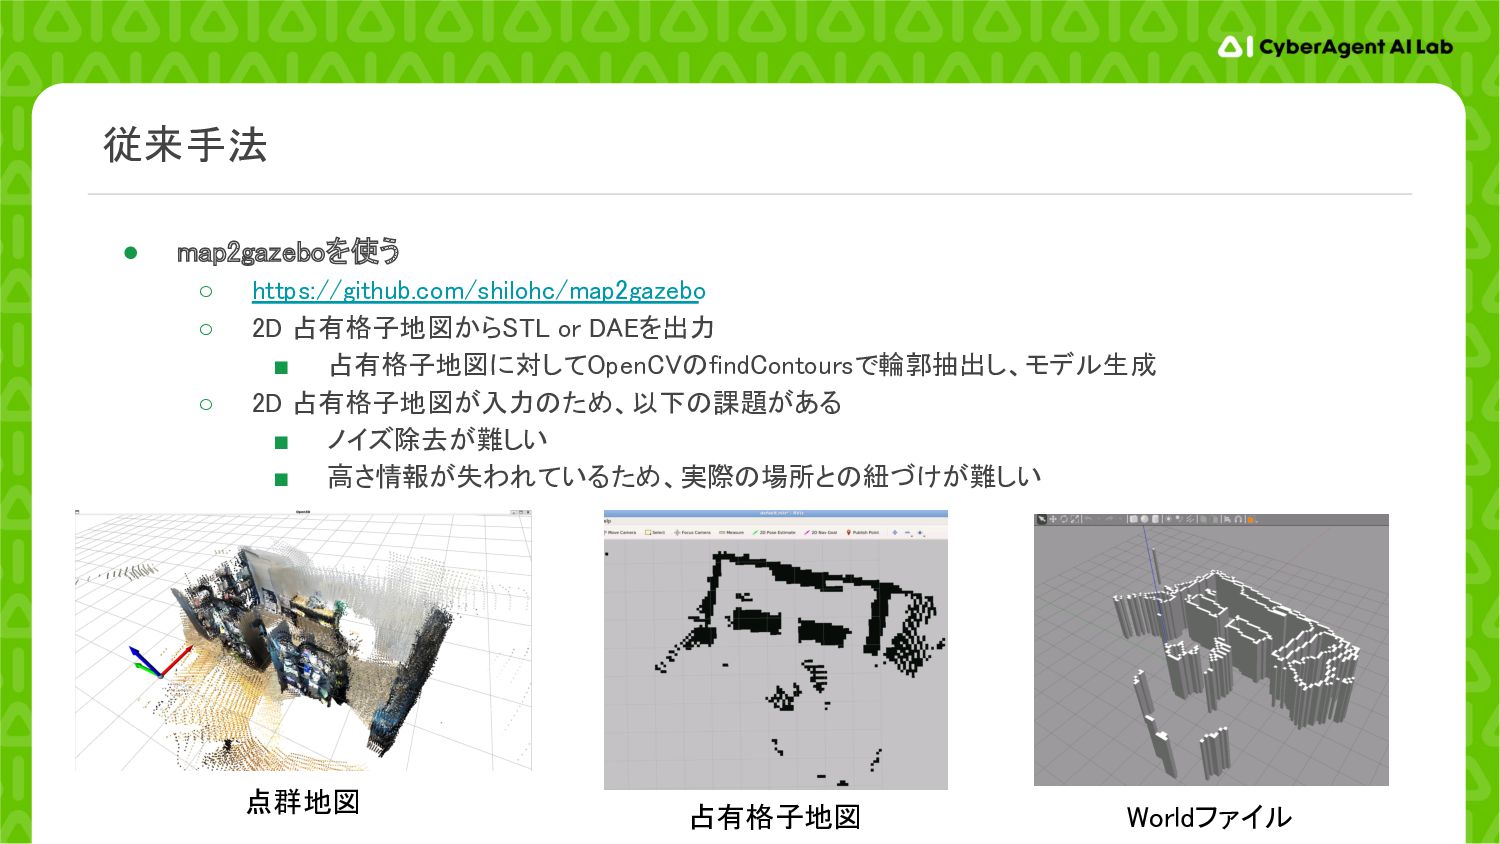
従来手法 • map2gazeboを使う ◦ https://github.com/shilohc/map2gazebo ◦ 2D 占有格子地図からSTL or
DAEを出力 ▪ 占有格子地図に対してOpenCVのfindContoursで輪郭抽出し、モデル生成 ◦ 2D 占有格子地図が入力のため、以下の課題がある ▪ ノイズ除去が難しい ▪ 高さ情報が失われているため、実際の場所との紐づけが難しい 点群地図 占有格子地図 Worldファイル
pointcloud2gazebo • 処理構成 • 特徴
◦ 依存ライブラリが少ない(Open3D、NumPyのみ)ため、環境構築が容易 オフセット 処理 ノイズ除去 World生成 点群地図 Worldファイル
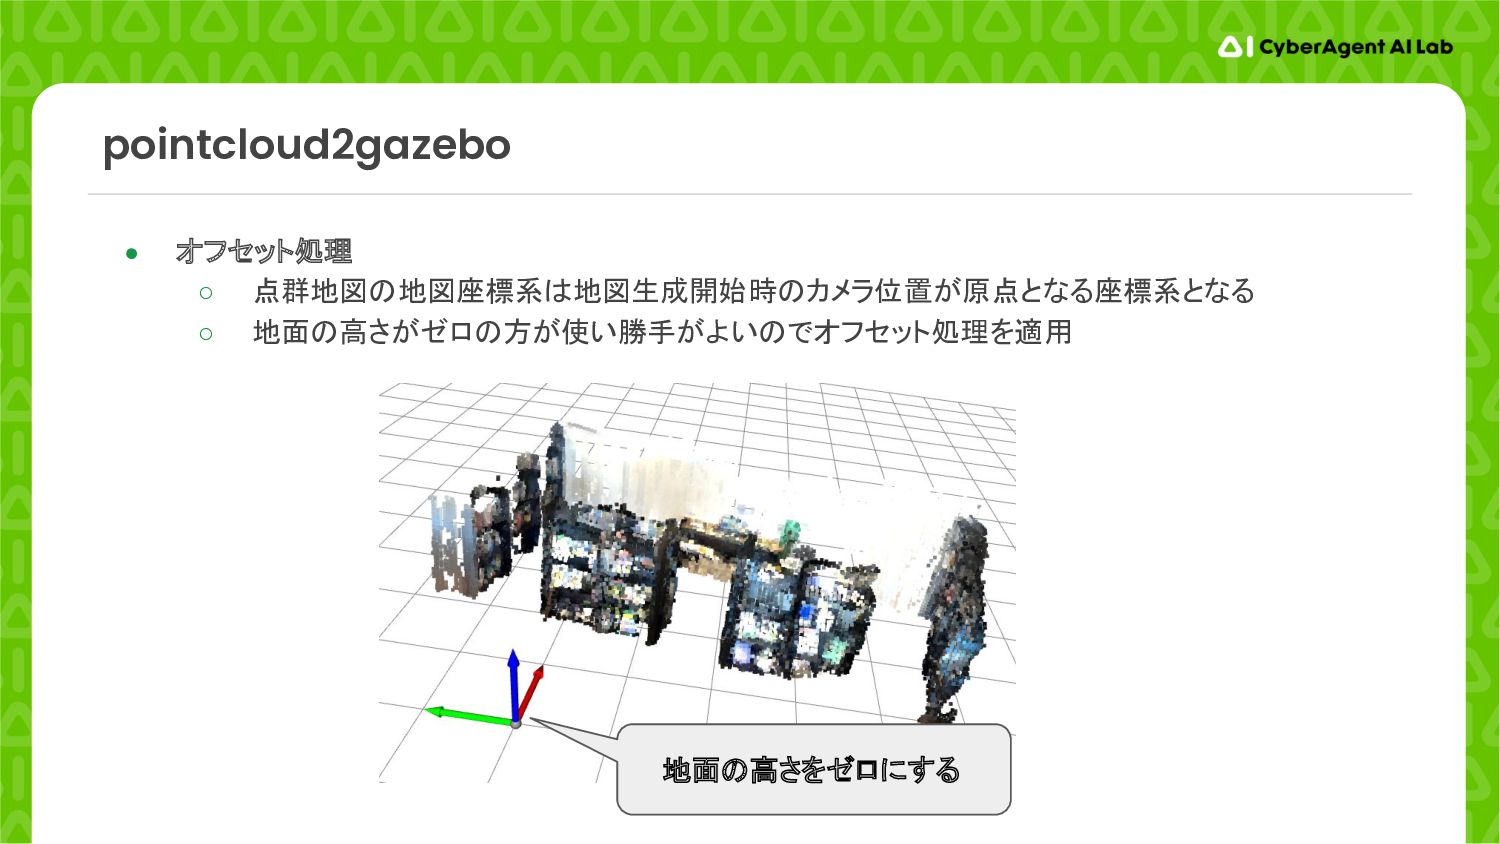
pointcloud2gazebo • オフセット処理 ◦ 点群地図の地図座標系は地図生成開始時のカメラ位置が原点となる座標系となる ◦ 地面の高さがゼロの方が使い勝手がよいのでオフセット処理を適用 地面の高さをゼロにする
pointcloud2gazebo • ノイズ除去 ◦ 床面除去 ▪ 高さ方向のクロッピング ◦
計測ノイズ除去 ▪ Voxel Grid Filter ▪ Radius outlier remova l ◦ 参考 ▪ http://www.open3d.org/docs/release/tutorial/geometry/pointcloud_outlier_removal.html ▪ https://tech-deliberate-jiro.com/radius-based-outlier-filter/ 赤い点がノイズとして判定された点群
pointcloud2gazebo • World生成 ◦ 点群からメッシュ作成 ▪ create_from_point_cloud_alpha_shapeでメッシュ作成 ▪
参考:http://www.open3d.org/docs/latest/tutorial/Advanced/surface_reconstruction.html Alpha shapes Ball pivoting
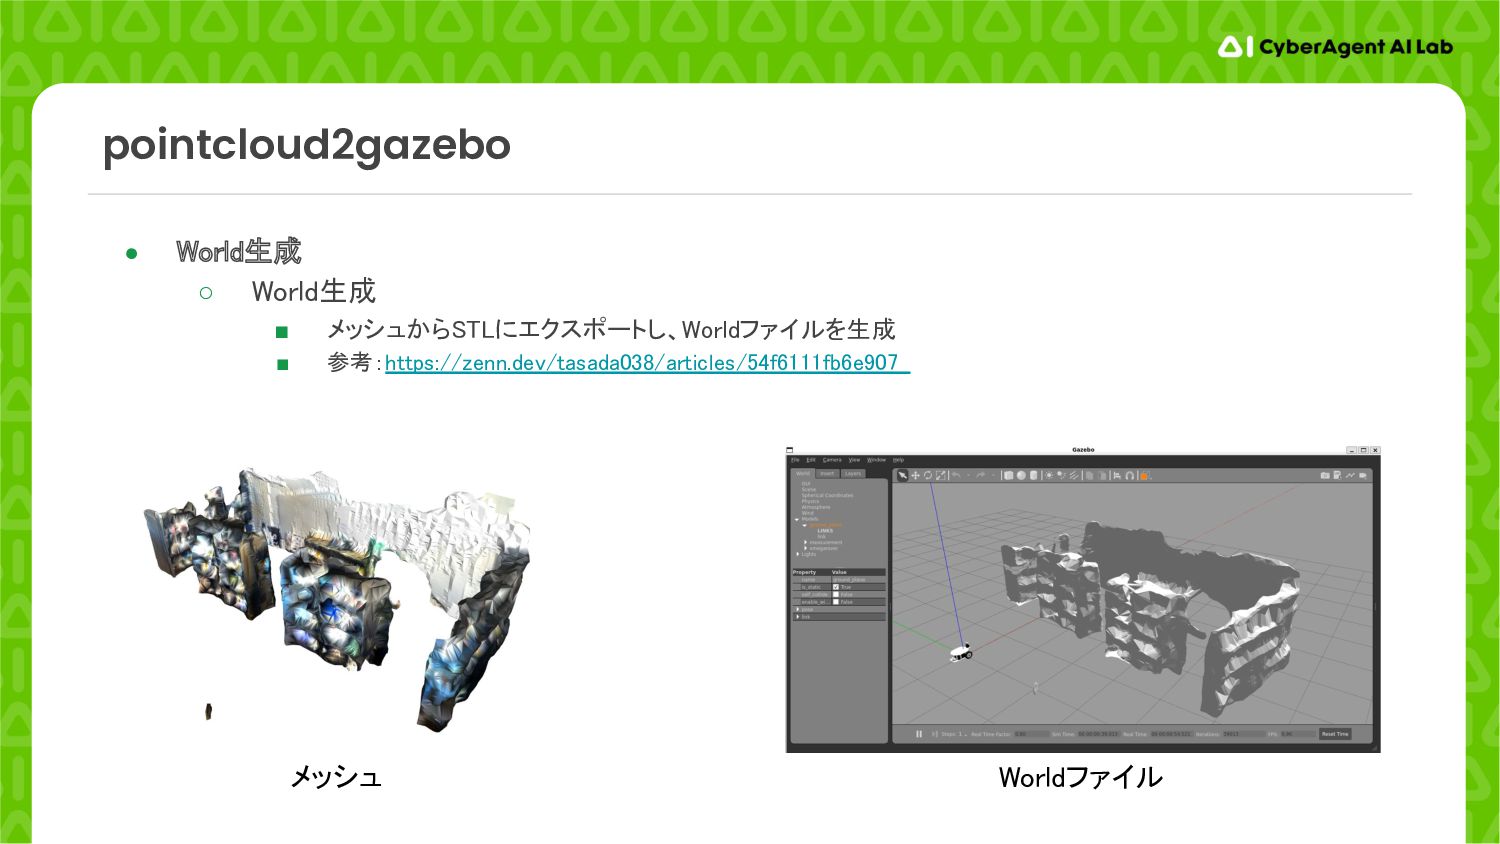
pointcloud2gazebo • World生成 ◦ World生成 ▪ メッシュからSTLにエクスポートし、Worldファイルを生成 ▪ 参考:https://zenn.dev/tasada038/articles/54f6111fb6e907
メッシュ Worldファイル
World描画高速化 • Tips #1:陰影処理無効化 ◦ 陰影処理を無効化することで描画処理を軽量化 ▪ 参考:https://www.blackcoffeerobotics.com/blog/5-ways-to-speedup-gazebo-simulations
◦ Worldファイルに下記の内容を追記するだけ ◦ 変更前後のシミュレーション速度は以下の通り ▪ 変更前:7fps、変更後:22fps <scene> <shadows>0</shadows> </scene>
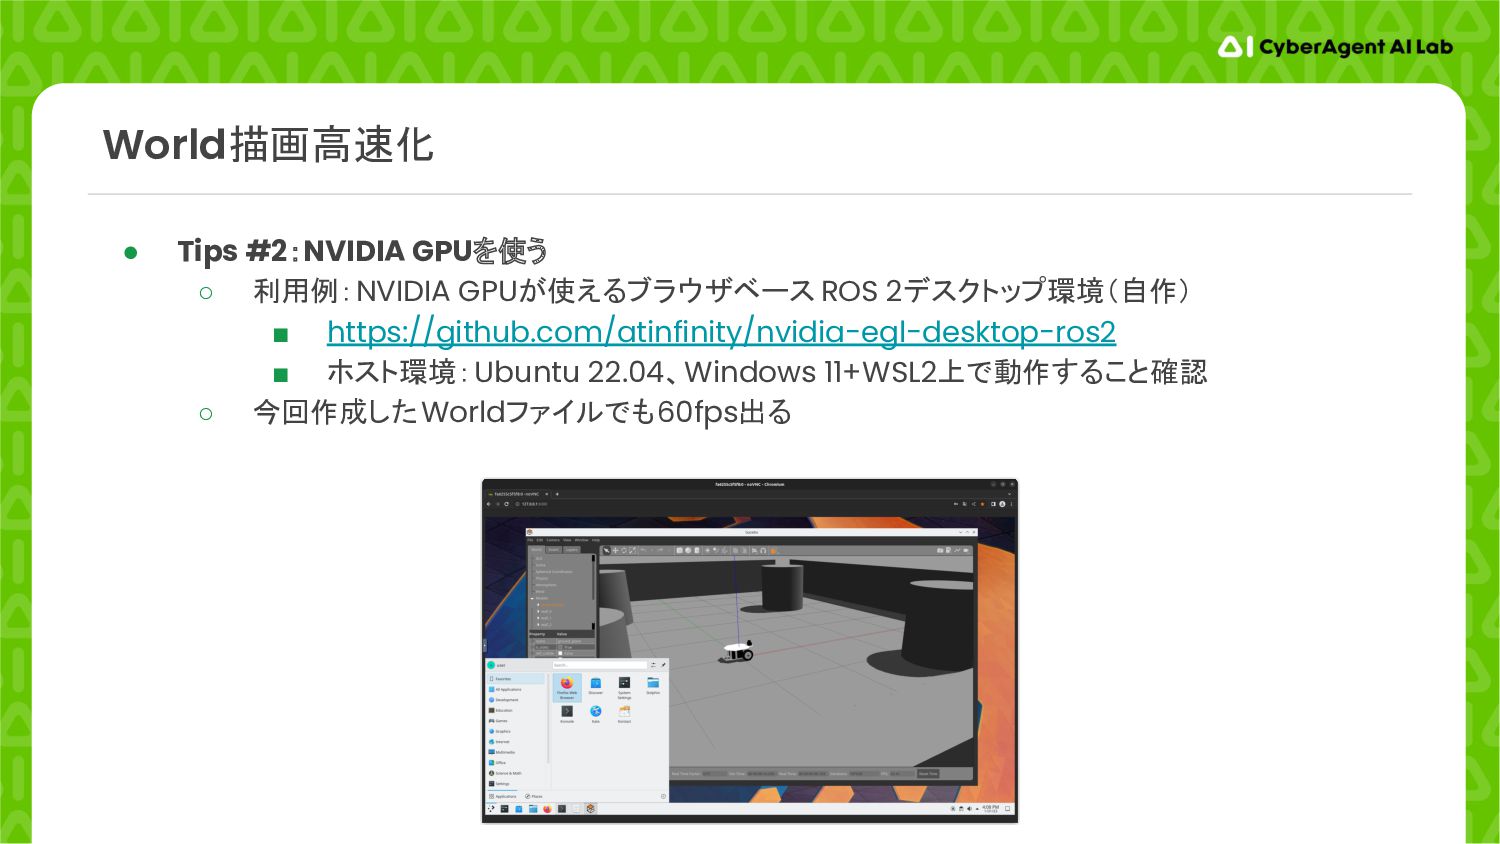
World描画高速化 • Tips #2:NVIDIA GPUを使う ◦ 利用例:NVIDIA GPUが使えるブラウザベース ROS 2デスクトップ環境(自作)
▪ https://github.com/atinfinity/nvidia-egl-desktop-ros2 ▪ ホスト環境:Ubuntu 22.04、Windows 11+WSL2上で動作すること確認 ◦ 今回作成したWorldファイルでも60fps出る
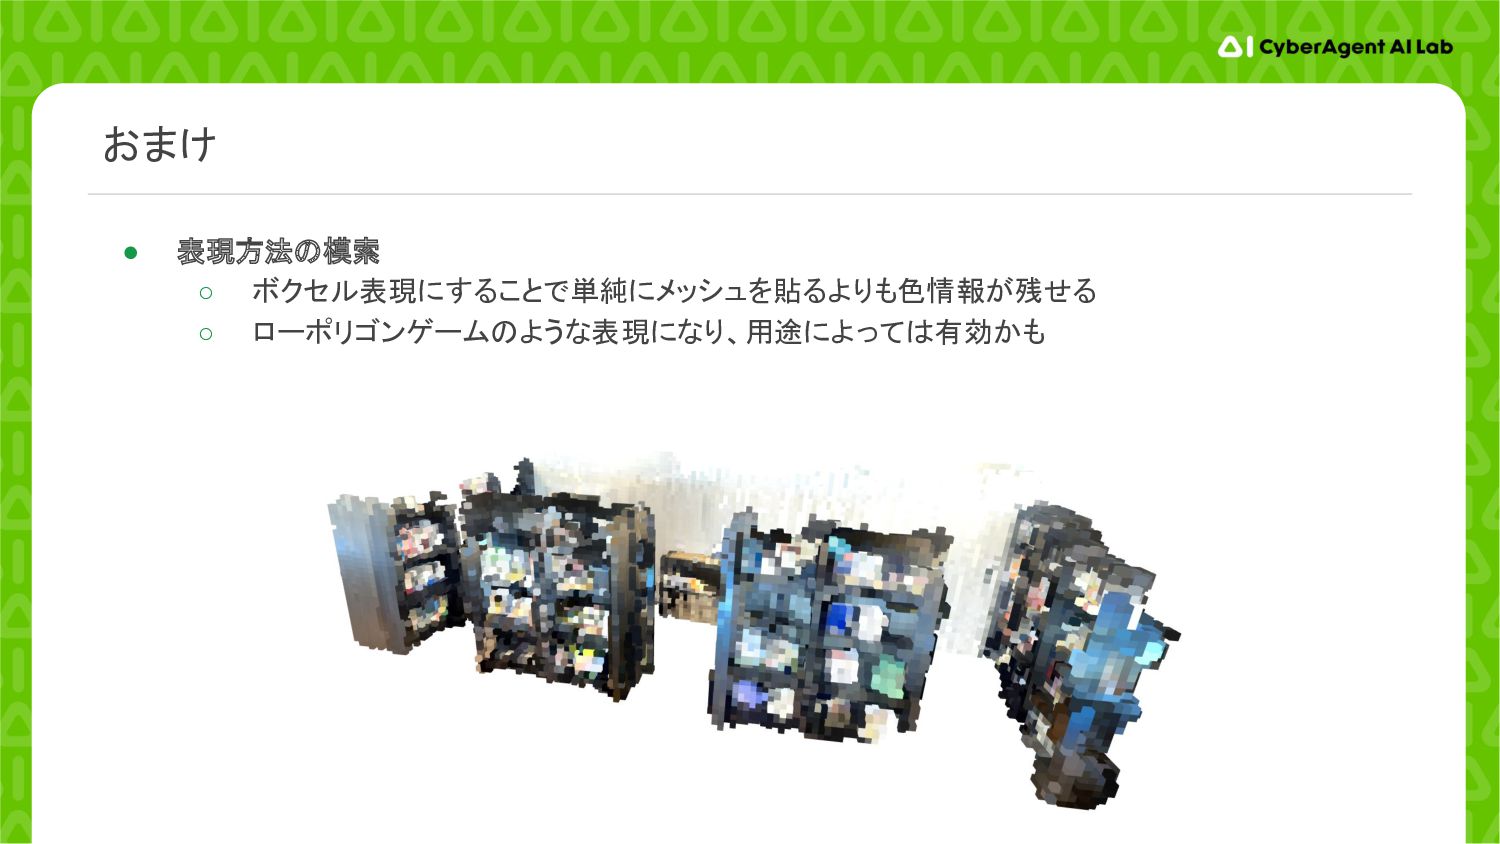
おまけ • 表現方法の模索 ◦ ボクセル表現にすることで単純にメッシュを貼るよりも色情報が残せる ◦ ローポリゴンゲームのような表現になり、用途によっては有効かも
今後の予定 • pointcloud2gazeboをOSSとして公開予定 • メッシュファイル軽量化 • 歩行者軌跡、注目箇所推定アルゴリズムと連携したツールキット公開
会社紹介 • サイバーエージェントはインターネット広告やメディア・ゲームだけでなく、小売や行政などの現実世 界を対象としたサービスも進めている ◦ 商品自らが動いて話す「自己推薦ロボット」のような取り組みも行っている ▪ プレスリリース:https://www.cyberagent.co.jp/news/detail/id=29494
• よりよいサービス提供のため、実世界における人々の活動の 適切なセンシング技術 、適切な情報 提示技術が不可欠であり、AI Labではロボティクス・コンピュータビジョン研究を中心に扱うチームを 新設
会社紹介 • ロボットを社会実装する上で以下の強みがある ◦ 必要な要素技術(音声処理、自然言語処理、HCIなど)に関するリサーチャー、エンジニアが 多数在籍 ▪ https://cyberagent.ai/ailab/people/
◦ 自社でLLMを開発していることから技術連携、フィードバックしやすい ▪ https://www.cyberagent.co.jp/news/detail/id=29479 • 東京、大阪、京都でリサーチサイエンティスト、リサーチエンジニア、インターンを募集中。興味ある 方はご連絡ください。
Other Decks in Programming
See All in Programming
AI駆動開発4年目の現在地(『あなたはFDEになるべきか?』イベント資料)
kumaiu
0
650
Ruby から Emacs を操作したい
phigasui
0
330
[Kotlin Fest 2026] eBPF Tracing for Kotlin
takehaya
1
300
baseline으로 마이그레이션, 리팩토링 안전하게 맡기기
fornewid
1
1k
Vue.jsで作る空間解析アプリとCapacitorプラグインのData Bridge
hal_spidernight
1
180
止まらない比較を止める — 余帰納法で無限ストリームを比べる
tarao
0
190
Engineering Biometric UX Across Android Versions | DroidKnights 2026
ryunen344
1
210
Debian JP Projectのサーバー構成
uwabami
1
120
GraphQL の onError と Nullability のこれから
quramy
0
220
Spec-Driven Development - Why Vaadin Is the Perfect Fit
simas
PRO
0
250
Proxmox x Talos Linux x Terraform で実現するなんかいい感じの Kubernetes クラスタ / A Sleek Kubernetes Cluster Powered by Proxmox, Talos Linux, and Terraform
nnaka2992
0
240
Web3Dライブラリを作ってVue Custom Rendererの仕組みを理解しよう / lets learn vue custom renderer by making 3d library
drumath2237
1
140
Featured
See All Featured
Practical Orchestrator
shlominoach
192
12k
Leveraging Curiosity to Care for An Aging Population
cassininazir
1
570
GraphQLとの向き合い方2022年版
quramy
50
15k
Exploring the relationship between traditional SERPs and Gen AI search
raygrieselhuber
PRO
4
4.4k
Chasing Engaging Ingredients in Design
codingconduct
0
400
How to audit for AI Accessibility on your Front & Back End
davetheseo
0
640
The Power of CSS Pseudo Elements
geoffreycrofte
82
6.6k
Primal Persuasion: How to Engage the Brain for Learning That Lasts
tmiket
0
520
No one is an island. Learnings from fostering a developers community.
thoeni
21
3.9k
[SF Ruby Conf 2025] Rails X
palkan
3
1.5k
Designing Powerful Visuals for Engaging Learning
tmiket
1
660
Leveraging LLMs for student feedback in introductory data science courses - posit::conf(2025)
minecr
1
480


 kumaiu
 phigasui
 takehaya
 fornewid
 hal_spidernight
 tarao
 ryunen344
 uwabami
 quramy
 simas
 nnaka2992
 drumath2237
 shlominoach
 cassininazir
 raygrieselhuber
 codingconduct
 davetheseo
 geoffreycrofte
 tmiket
 thoeni
 palkan
 minecr