Upgrade to Pro
— share decks privately, control downloads, hide ads and more …
Speaker Deck
Sign up for free
Menu
Search
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Pricing
Search
Sign in
Sign up for free
論文紹介 "ReSim: Reliable World Simulation for Auto...
Search
Takuma Kogo
April 02, 2026
Research
770
0
Share
Embed
Copy iframe code
Copy JS code
Copy link
Start on current slide
論文紹介 "ReSim: Reliable World Simulation for Autonomous Driving"
NeurIPS2025 spotlight論文
Takuma Kogo
April 02, 2026
Other Decks in Research
See All in Research
IA for theory
gpeyre
1
430
NLP colloquium: AI Safety Survey
kanekomasahiro
2
1.1k
視覚若手の会LENSって何??
mickey_0226
0
170
多様なデータを許容し学習し続ける模倣学習 / Advanced Imitation Learning for VLA
prinlab
0
320
量子サマースクール2026「量子計算機アーキテクチャ分野の概観」
youten622
1
900
[最先端NLP勉強会2026] Checklists Are Better Than Reward Models For Aligning Language Models
nzw0301
1
310
[IR Reading 2026春 論文紹介] LLM-based Listwise Reranking under the Effect of Positional Bias (ECIR 2026) /IR-Reading-2026-Spring
koheishinden
PRO
0
420
APAARI’s Role in Research and Innovation
fstepman
0
420
PHTalks Bengaluru - SSRF When All Else Fails
dk999
0
1.2k
SOTAのさらに先へ:厳しい推論制約下での高性能モデルのPost-Training
analokmaus
0
1.5k
研究室単位での自律的 IPv6接続性確立に向けたAS共同運用モデルの提案と実証
reokashiwa
PRO
0
220
超効率化への挑戦:1bit LLMの現状と展望
yumaichikawa
0
720
Featured
See All Featured
Marketing Yourself as an Engineer | Alaka | Gurzu
gurzu
0
300
The Web Performance Landscape in 2024 [PerfNow 2024]
tammyeverts
12
1.3k
Building Better People: How to give real-time feedback that sticks.
wjessup
370
20k
Tips & Tricks on How to Get Your First Job In Tech
honzajavorek
1
760
The innovator’s Mindset - Leading Through an Era of Exponential Change - McGill University 2025
jdejongh
PRO
1
340
Primal Persuasion: How to Engage the Brain for Learning That Lasts
tmiket
0
460
The Illustrated Guide to Node.js - THAT Conference 2024
reverentgeek
1
510
The Curse of the Amulet
leimatthew05
3
15k
世界の人気アプリ100個を分析して見えたペイウォール設計の心得
akihiro_kokubo
PRO
74
42k
A better future with KSS
kneath
240
18k
Thoughts on Productivity
jonyablonski
76
5.4k
Data-driven link building: lessons from a $708K investment (BrightonSEO talk)
szymonslowik
1
1.3k
Transcript
AI Community 2026.01.29 向後 卓磨 GOドライブ株式会社 論文紹介 ReSim: Reliable World
Simulation for Autonomous Driving
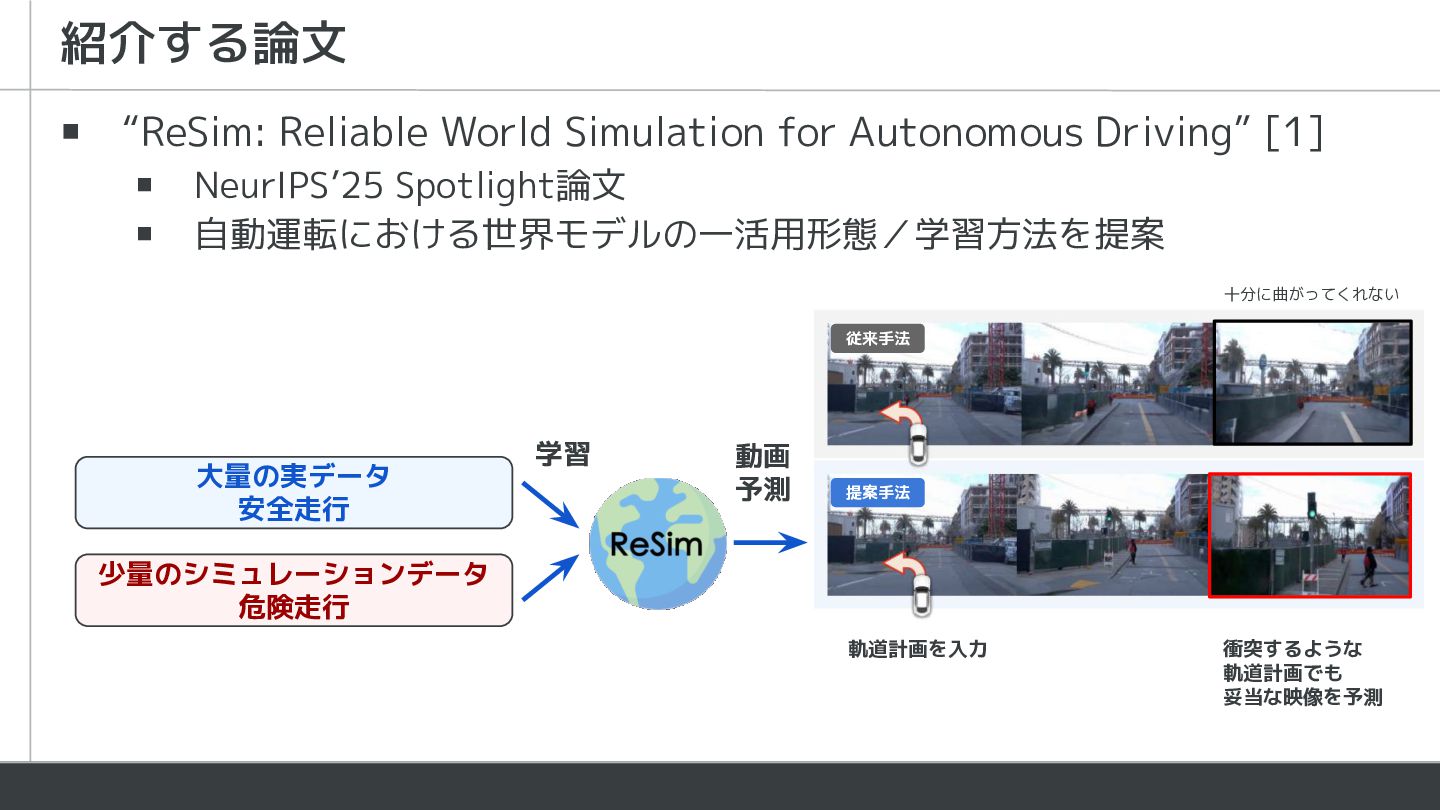
紹介する論文 大量の実データ 安全走行 少量のシミュレーションデータ 危険走行 ▪ “ReSim: Reliable World Simulation
for Autonomous Driving” [1] ▪ NeurIPS’25 Spotlight論文 ▪ 自動運転における世界モデルの一活用形態/学習方法を提案 学習 動画 予測 軌道計画を入力 衝突するような 軌道計画でも 妥当な映像を予測 従来手法 提案手法 十分に曲がってくれない
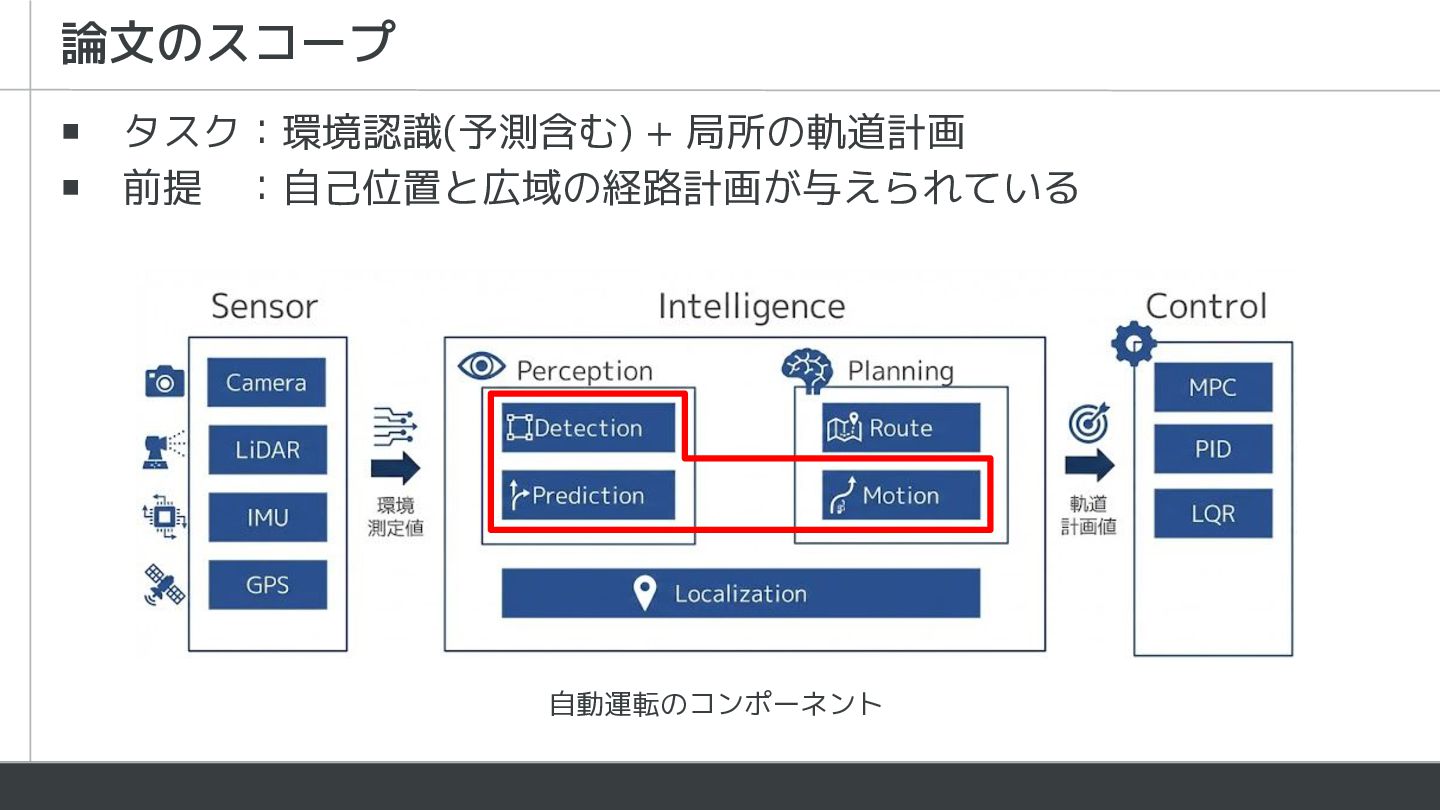
論文のスコープ ▪ タスク:環境認識(予測含む) + 局所の軌道計画 ▪ 前提 :自己位置と広域の経路計画が与えられている 自動運転のコンポーネント
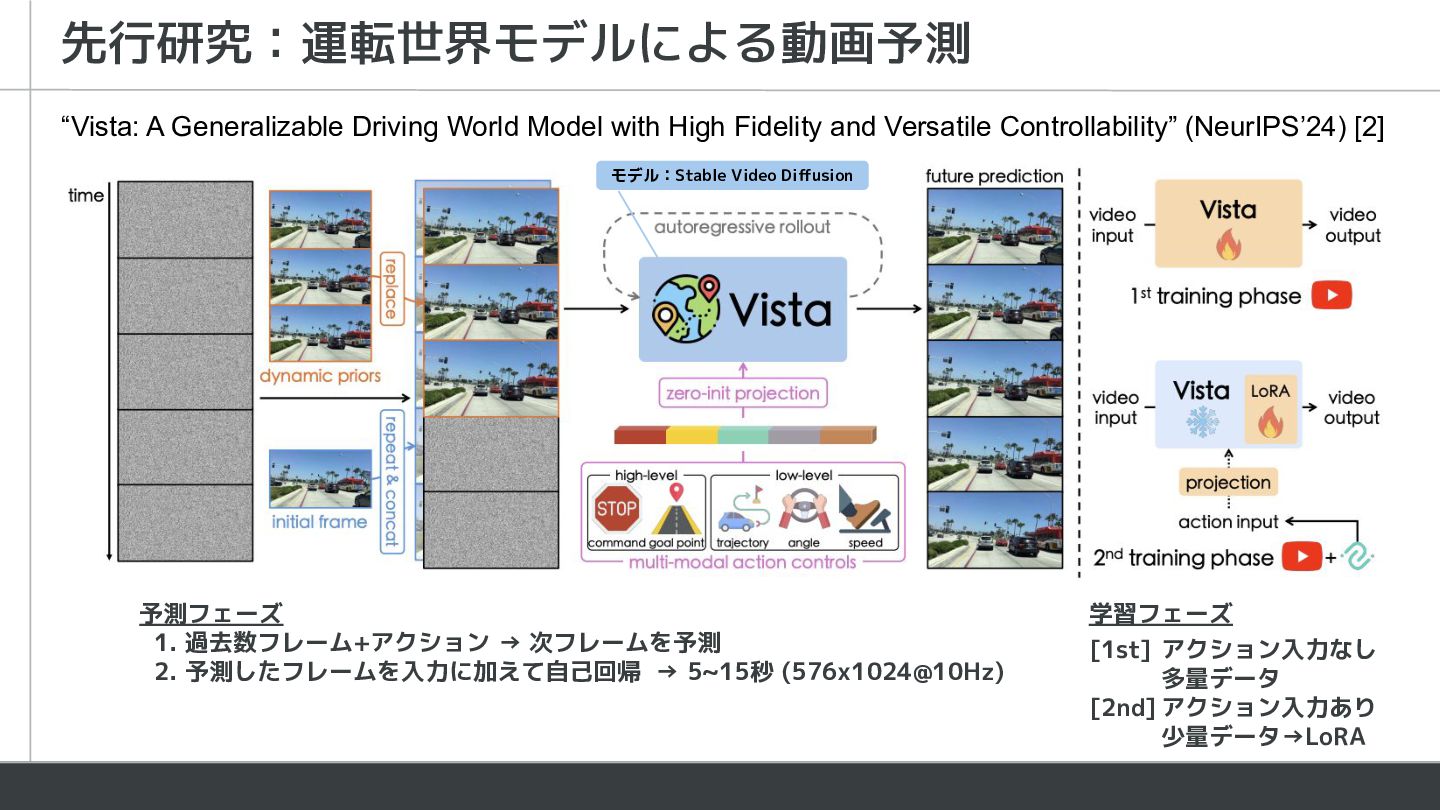
先行研究:運転世界モデルによる動画予測 “Vista: A Generalizable Driving World Model with High Fidelity
and Versatile Controllability” (NeurIPS’24) [2] 学習フェーズ [1st] アクション入力なし 多量データ [2nd] アクション入力あり 少量データ→LoRA 予測フェーズ 1. 過去数フレーム+アクション → 次フレームを予測 2. 予測したフレームを入力に加えて自己回帰 → 5~15秒 (576x1024@10Hz) モデル:Stable Video Diffusion
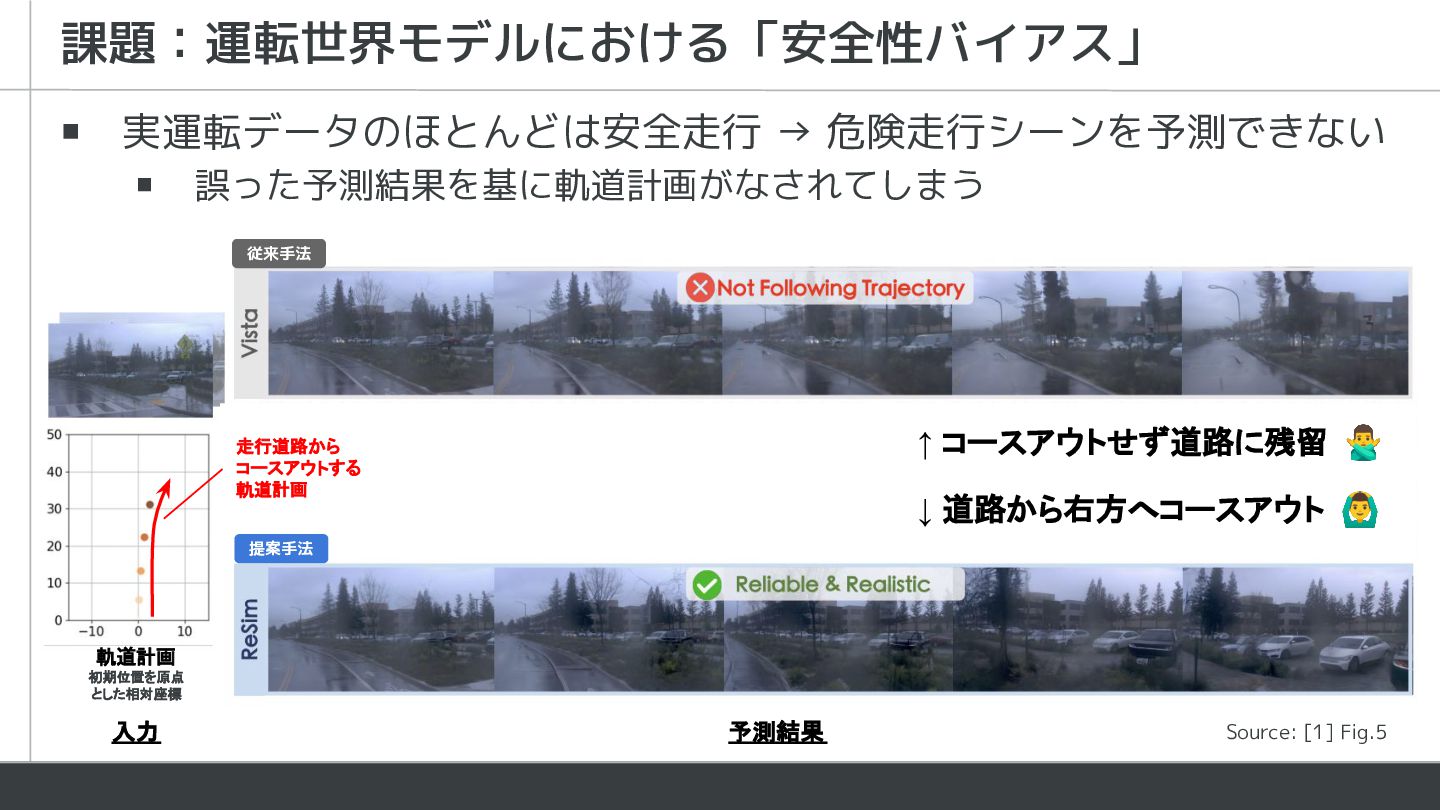
課題:運転世界モデルにおける「安全性バイアス」 入力 予測結果 ↑ コースアウトせず道路に残留 ↓ 道路から右方へコースアウト 従来手法
提案手法 軌道計画 初期位置を原点 とした相対座標 ▪ 実運転データのほとんどは安全走行 → 危険走行シーンを予測できない ▪ 誤った予測結果を基に軌道計画がなされてしまう 走行道路から コースアウトする 軌道計画 Source: [1] Fig.5
提案手法 ▪ 動画予測:少量のシミュレーションデータを加えて運転世界モデルを学習 ▪ 軌道計画:シミュレーションデータで学習したVideo2Reward 運転動画から 運転の良し悪しを 推定するモデル Source: [1]
Fig.1
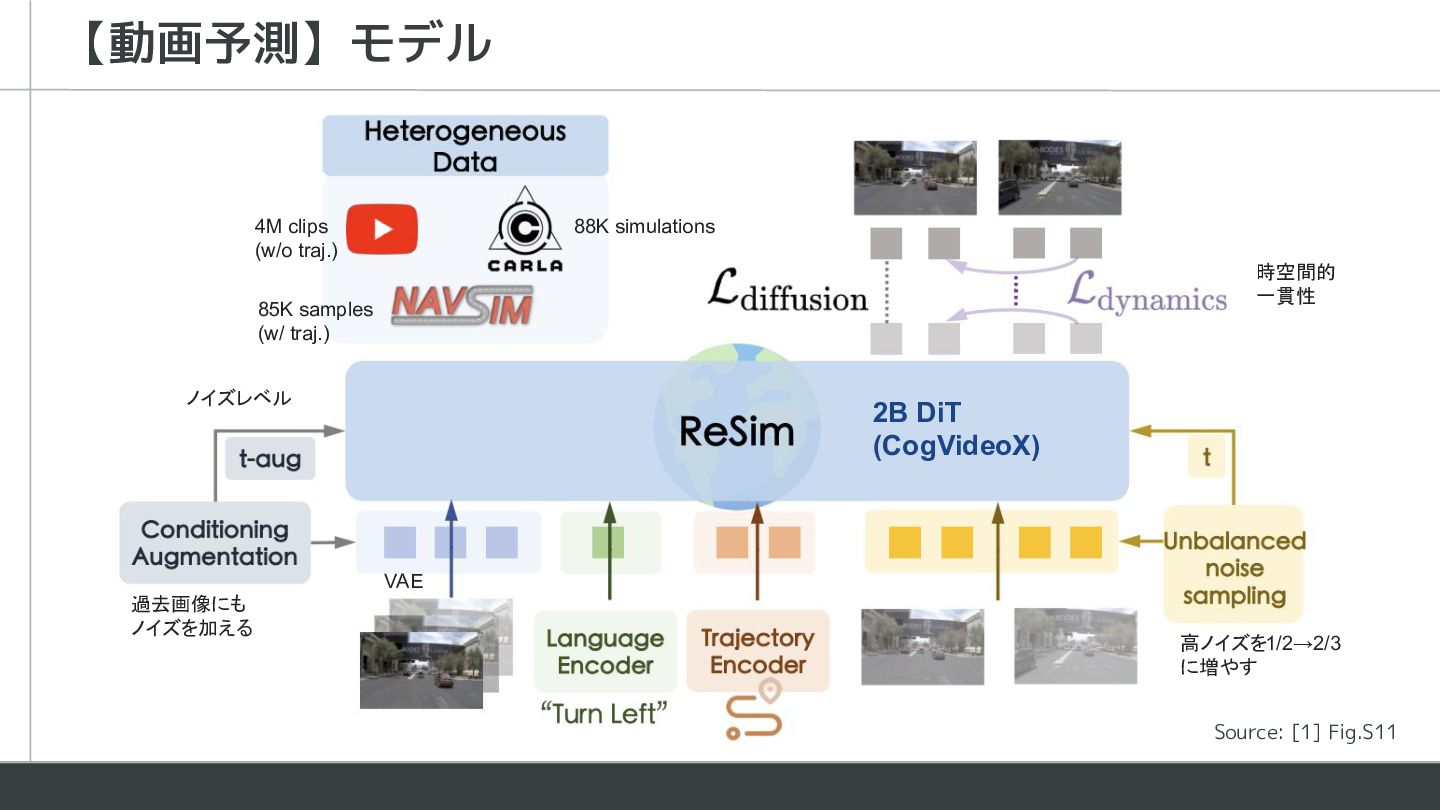
【動画予測】モデル 2B DiT (CogVideoX) 過去画像にも ノイズを加える ノイズレベル 時空間的 一貫性 高ノイズを1/2→2/3
に増やす 4M clips (w/o traj.) 85K samples (w/ traj.) 88K simulations VAE Source: [1] Fig.S11
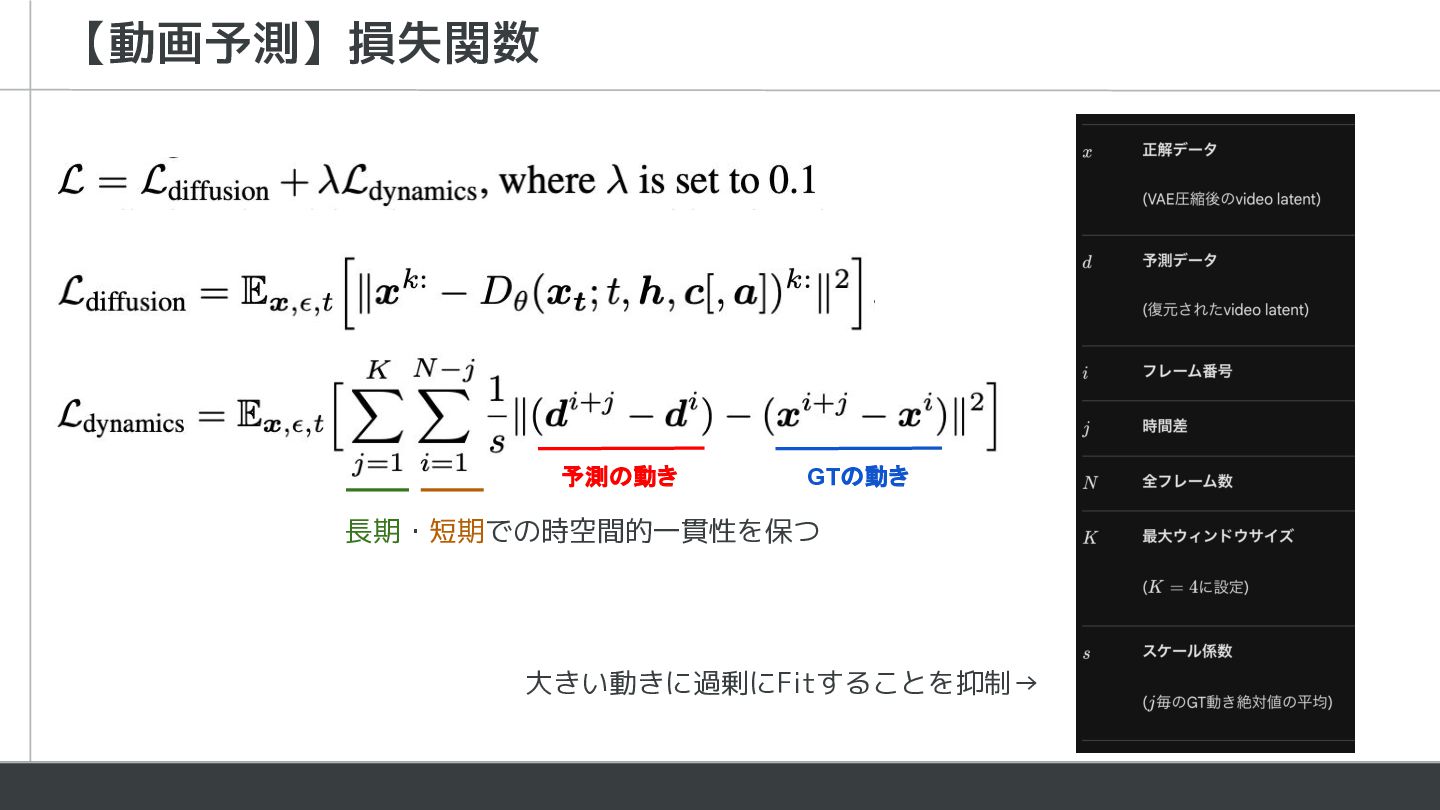
【動画予測】損失関数 GTの動き 予測の動き 長期・短期での時空間的一貫性を保つ 大きい動きに過剰にFitすることを抑制→
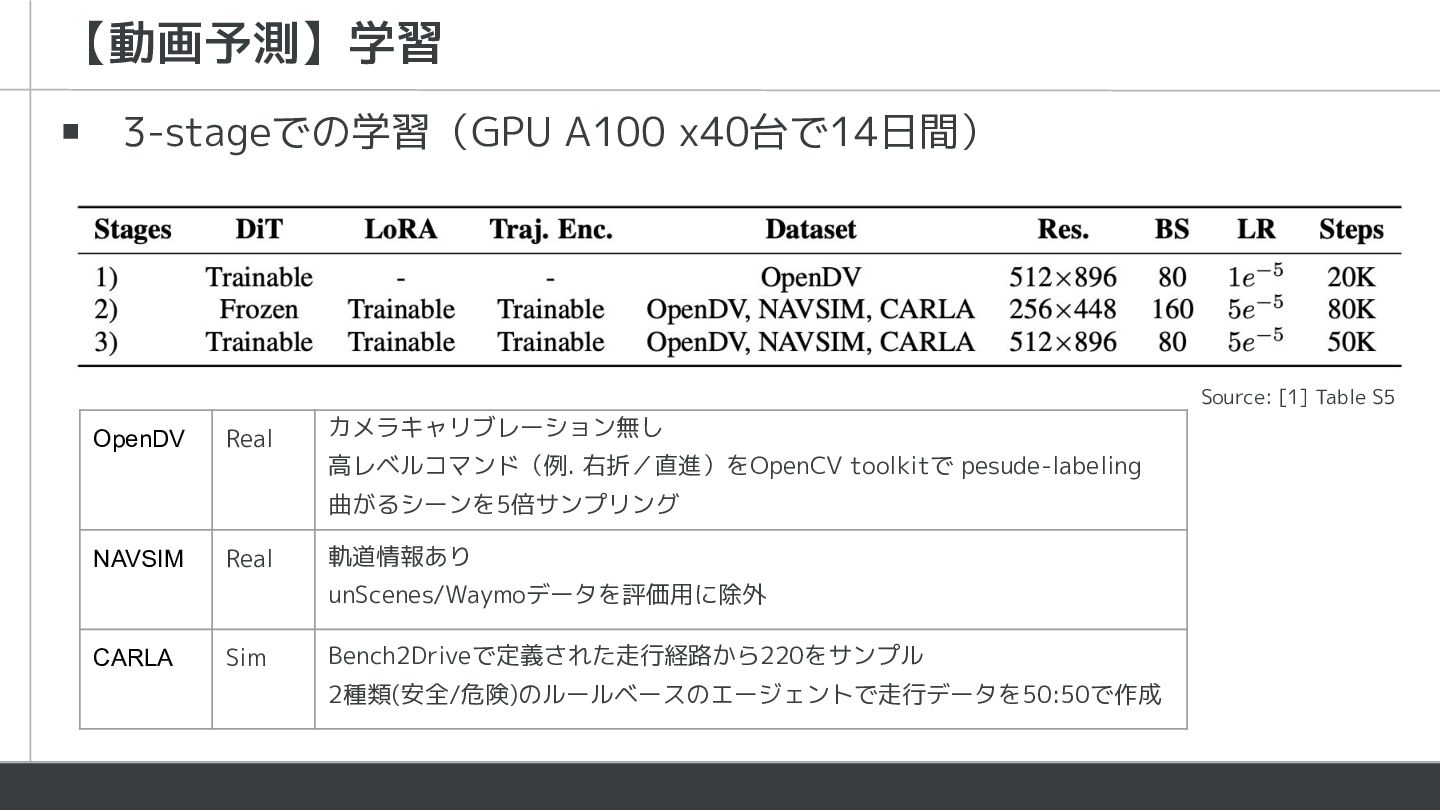
【動画予測】学習 OpenDV Real カメラキャリブレーション無し 高レベルコマンド(例. 右折/直進)をOpenCV toolkitで pesude-labeling 曲がるシーンを5倍サンプリング NAVSIM
Real 軌道情報あり unScenes/Waymoデータを評価用に除外 CARLA Sim Bench2Driveで定義された走行経路から220をサンプル 2種類(安全/危険)のルールベースのエージェントで走行データを50:50で作成 ▪ 3-stageでの学習(GPU A100 x40台で14日間) Source: [1] Table S5
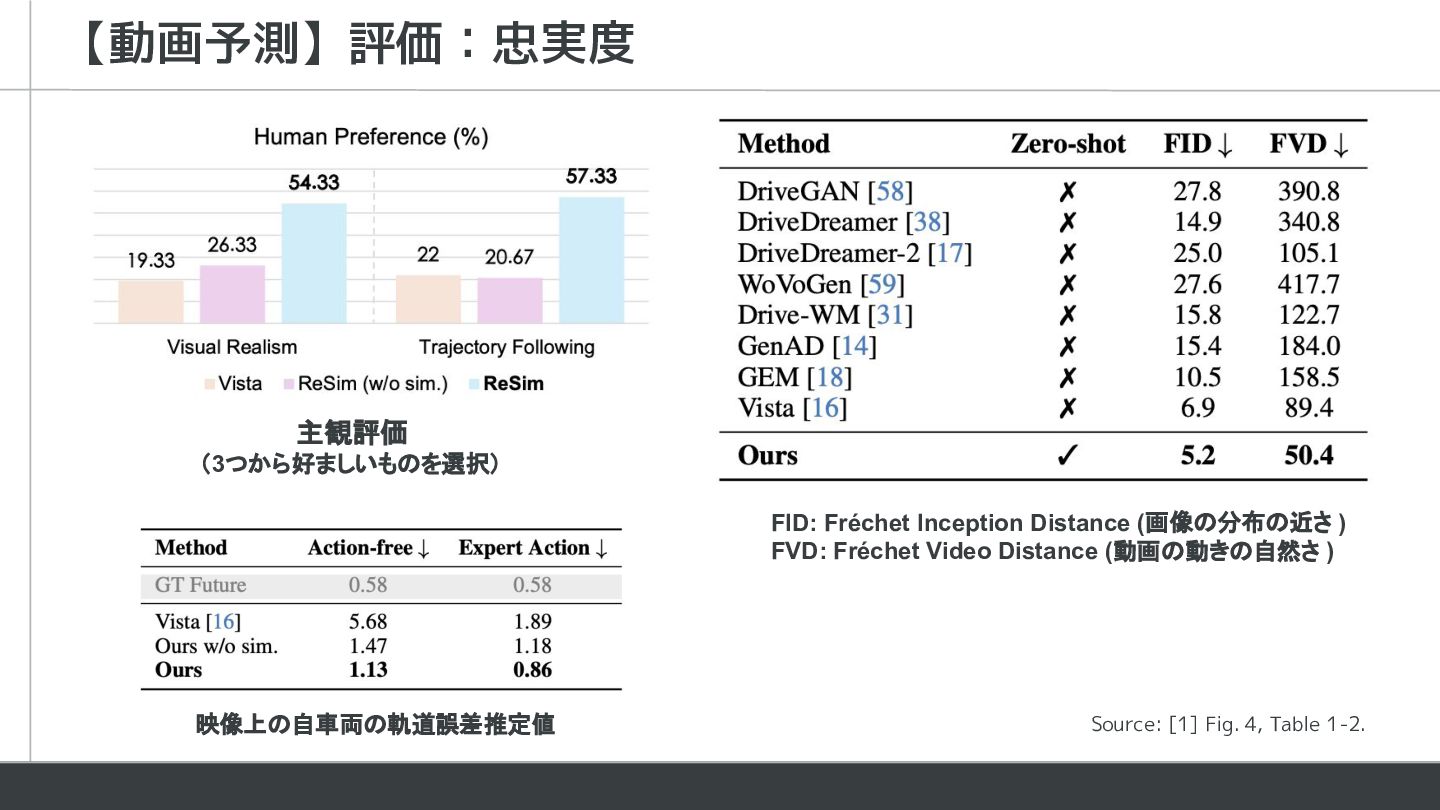
【動画予測】評価:忠実度 主観評価 (3つから好ましいものを選択) FID: Fréchet Inception Distance (画像の分布の近さ ) FVD:
Fréchet Video Distance (動画の動きの自然さ ) 映像上の自車両の軌道誤差推定値 Source: [1] Fig. 4, Table 1-2.
【動画予測】評価:制御性 入力 軌道計画毎の予測結果 Source: [1] Fig. 6
【動画予測】評価:失敗例 ▪ オクルージョンに対して、時系列的な一貫性を保つのが苦手(上段・中段) ▪ 極端なケースにおいてアーティファクトが発生(下段) Source: [1] Fig. S18
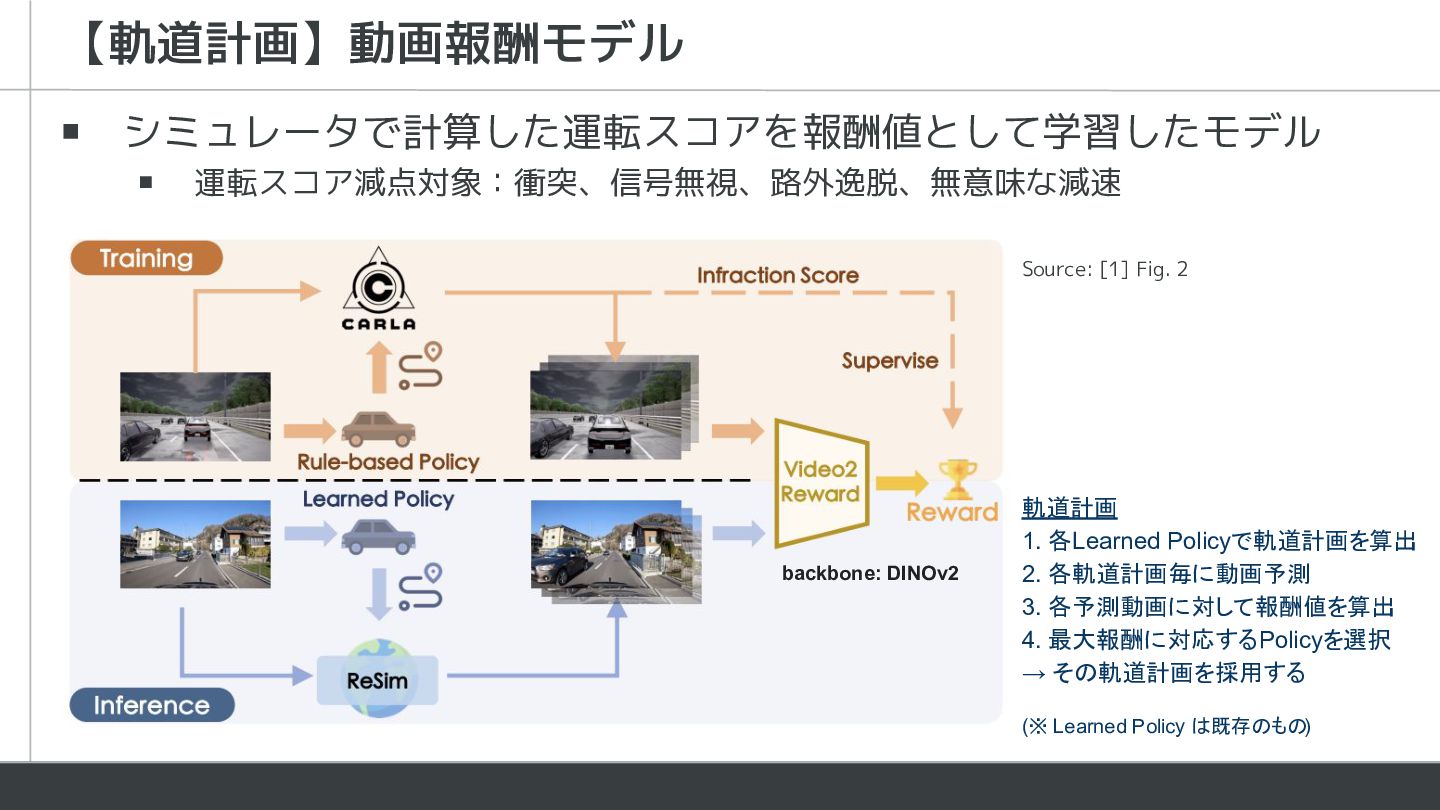
【軌道計画】動画報酬モデル backbone: DINOv2 ▪ シミュレータで計算した運転スコアを報酬値として学習したモデル ▪ 運転スコア減点対象:衝突、信号無視、路外逸脱、無意味な減速 軌道計画 1. 各Learned
Policyで軌道計画を算出 2. 各軌道計画毎に動画予測 3. 各予測動画に対して報酬値を算出 4. 最大報酬に対応するPolicyを選択 → その軌道計画を採用する (※ Learned Policy は既存のもの) Source: [1] Fig. 2
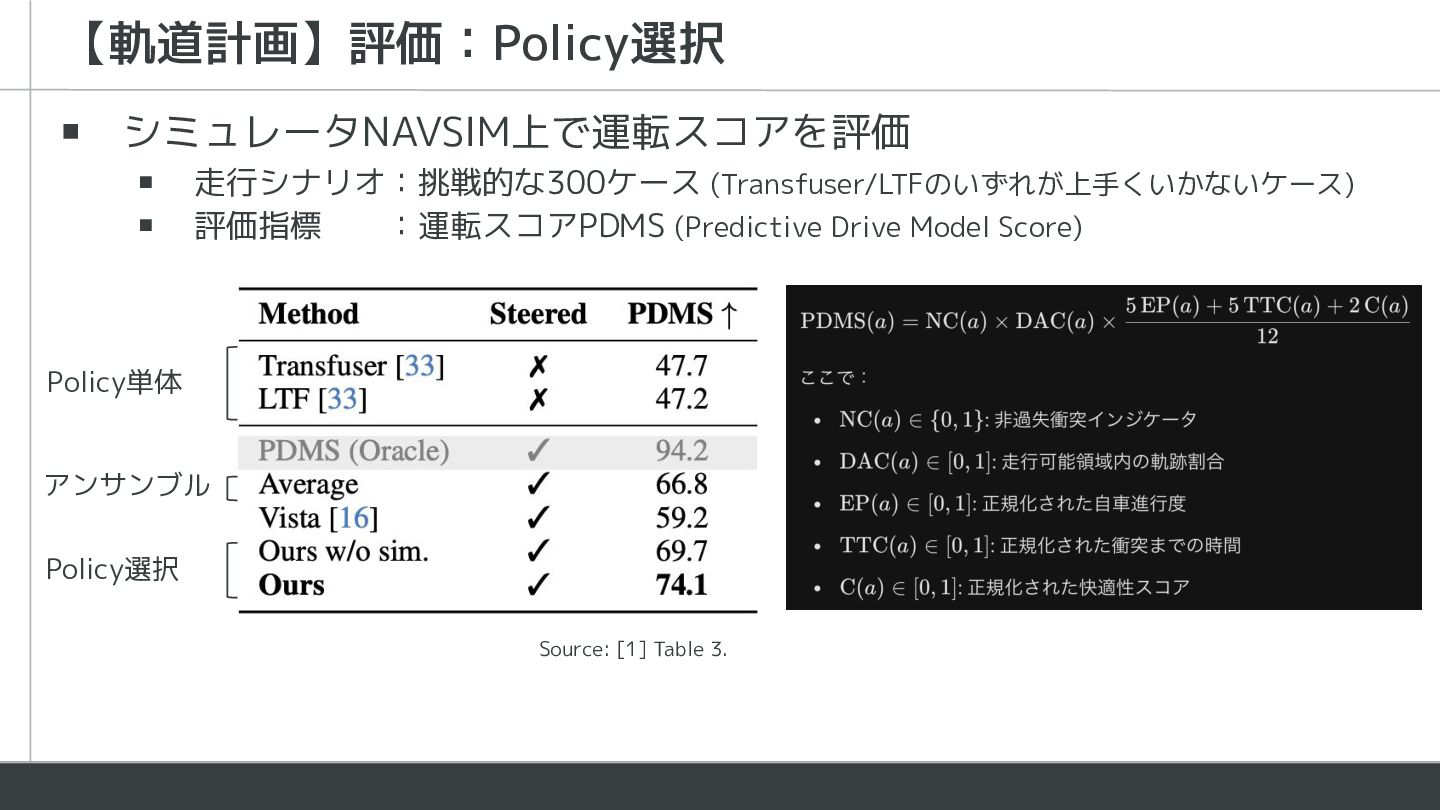
【軌道計画】評価:Policy選択 Policy単体 Policy選択 アンサンブル ▪ シミュレータNAVSIM上で運転スコアを評価 ▪ 走行シナリオ:挑戦的な300ケース (Transfuser/LTFのいずれが上手くいかないケース) ▪
評価指標 :運転スコアPDMS (Predictive Drive Model Score) Source: [1] Table 3.
【軌道計画】評価:既存E2Eアプローチとの比較 ▪ シミュレータNAVSIM上で運転スコアを評価 ▪ 走行シナリオ:NAVSIM navtest ▪ 評価指標 :運転スコアPDMS Source: [1]
Table 4.
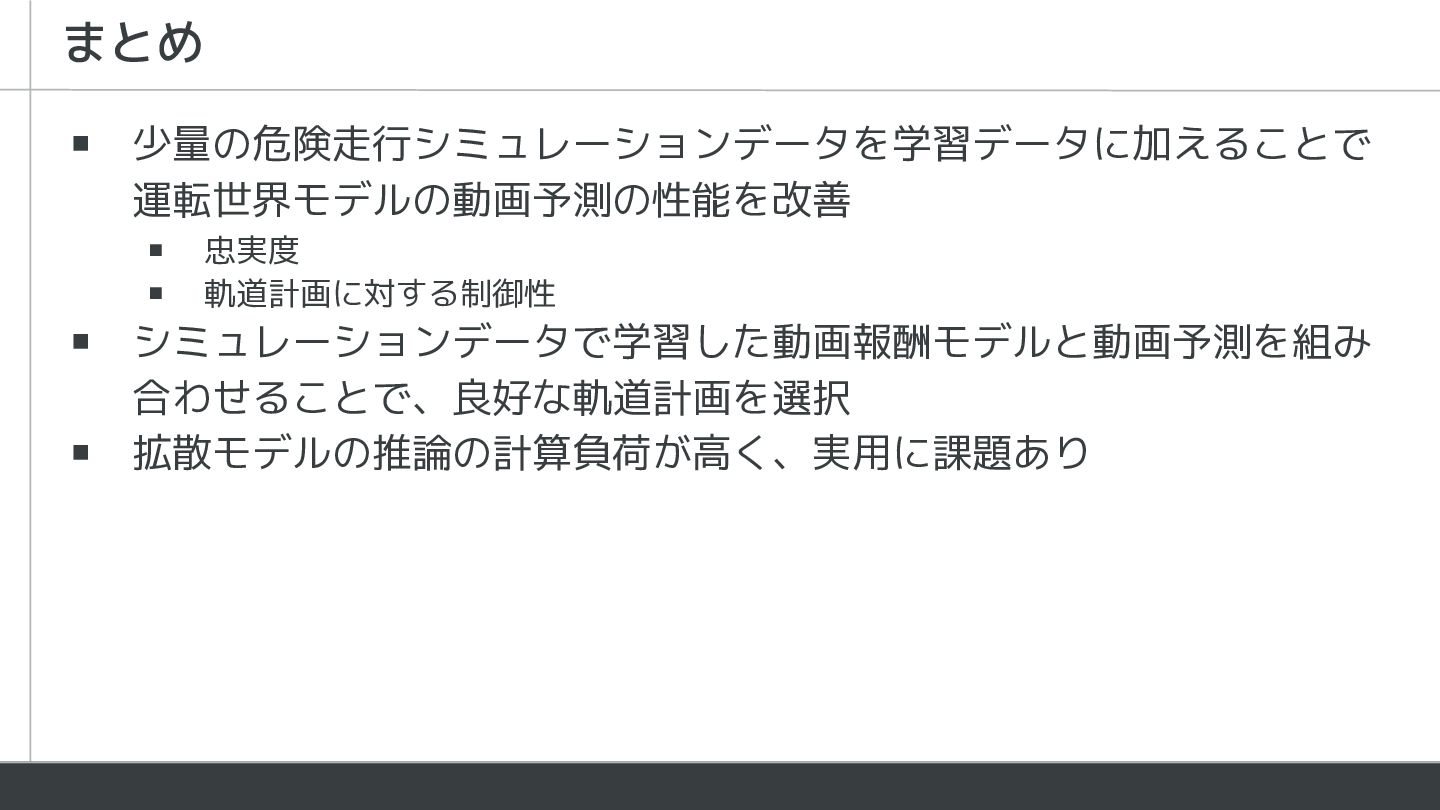
▪ 少量の危険走行シミュレーションデータを学習データに加えることで 運転世界モデルの動画予測の性能を改善 ▪ 忠実度 ▪ 軌道計画に対する制御性 ▪ シミュレーションデータで学習した動画報酬モデルと動画予測を組み 合わせることで、良好な軌道計画を選択
▪ 拡散モデルの推論の計算負荷が高く、実用に課題あり まとめ
[1] J. Yang, et al., “ReSim: Reliable World Simulation for
Autonomous Driving” , NeurIPS, 2025. [2] S. Gao, et al., “Vista: A Generalizable Driving World Model with High Fidelity and Versatile Controllability”, NeurIPS, 2024. 参考文献


 gpeyre
 kanekomasahiro
 mickey_0226
 prinlab
 youten622
 nzw0301
 koheishinden
 fstepman
 dk999
 analokmaus
 reokashiwa
 yumaichikawa
 gurzu
 tammyeverts
 wjessup
 honzajavorek
 jdejongh
 tmiket
 reverentgeek
 leimatthew05
 akihiro_kokubo
 kneath
 jonyablonski
 szymonslowik