Upgrade to Pro
— share decks privately, control downloads, hide ads and more …
Speaker Deck
Sign up for free
Menu
Search
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Pricing
Search
Sign in
Sign up for free
ミニ四駆AI用制御装置の事例紹介
Search
aks3g
August 22, 2024
Research
550
0
Share
Embed
Copy iframe code
Copy JS code
Copy link
Start on current slide
ミニ四駆AI用制御装置の事例紹介
FSS2023で発表に使用したスライドです
aks3g
August 22, 2024
More Decks by aks3g
See All by aks3g
自己位置推定精度向上のためのセンサ情報補正
aks3g
0
130
Other Decks in Research
See All in Research
Hitting the buffers
beale
0
390
Pesée et pointage par imagerie 3D : PHENO3D entre en phase de test terrains
institutdelelevage
PRO
0
160
20261101GISA-FOSS4G
tosseto
1
130
Physical AIでモデリングはどう変わるか/How Physical AI Will Change Modeling
stktu
0
340
ros2-perf-multihost: 分散システムにおける客観的なアーキテクチャ評価フレームワーク
takasehideki
0
330
Top 4セキュリティ会議に一通り論文が採択されるまでの道のりと展望 / Top 4 Security Grand Slam
takaomurakami
0
1.1k
最先端NLP 2026 論文紹介: Wait, Wait, Wait... Why Do Reasoning Models Loop? / SNLP Paper Review: Wait, Wait, Wait... Why Do Reasoning Models Loop?
tkng
0
280
Kaggle|AI Agent Security — しくじり先生、俺みたいになるな
pomcho555
1
140
Du suivi individuel à la sélection animale : comment Digi4Live valorise les données des technologies numériques en élevage
institutdelelevage
PRO
0
120
Bilan travail en élevage : première restitution des enquêtes 2025-2026
institutdelelevage
PRO
0
170
Pesée et pointage par imagerie 3D : PHENO3D entre en phase de test terrains
institutdelelevage
PRO
0
110
ふとした出会いで生まれたSkillが、 社内利用1位になるまで
mikimhk
22
25k
Featured
See All Featured
Building Applications with DynamoDB
mza
96
7.3k
AI in Enterprises - Java and Open Source to the Rescue
ivargrimstad
0
1.6k
Building Experiences: Design Systems, User Experience, and Full Site Editing
marktimemedia
1
660
What’s in a name? Adding method to the madness
productmarketing
PRO
24
4.2k
Exploring the Power of Turbo Streams & Action Cable | RailsConf2023
kevinliebholz
37
6.7k
Become a Pro
speakerdeck
PRO
31
6.4k
Principles of Awesome APIs and How to Build Them.
keavy
128
18k
Designing for humans not robots
tammielis
254
26k
Performance Is Good for Brains [We Love Speed 2024]
tammyeverts
12
1.9k
Data-driven link building: lessons from a $708K investment (BrightonSEO talk)
szymonslowik
1
1.4k
Optimizing for Happiness
mojombo
378
71k
Let's Do A Bunch of Simple Stuff to Make Websites Faster
chriscoyier
508
140k
Transcript
ミニ四駆AI用制御装置の 事例紹介 赤坂清隆 2023/9/7 FSS2023 1
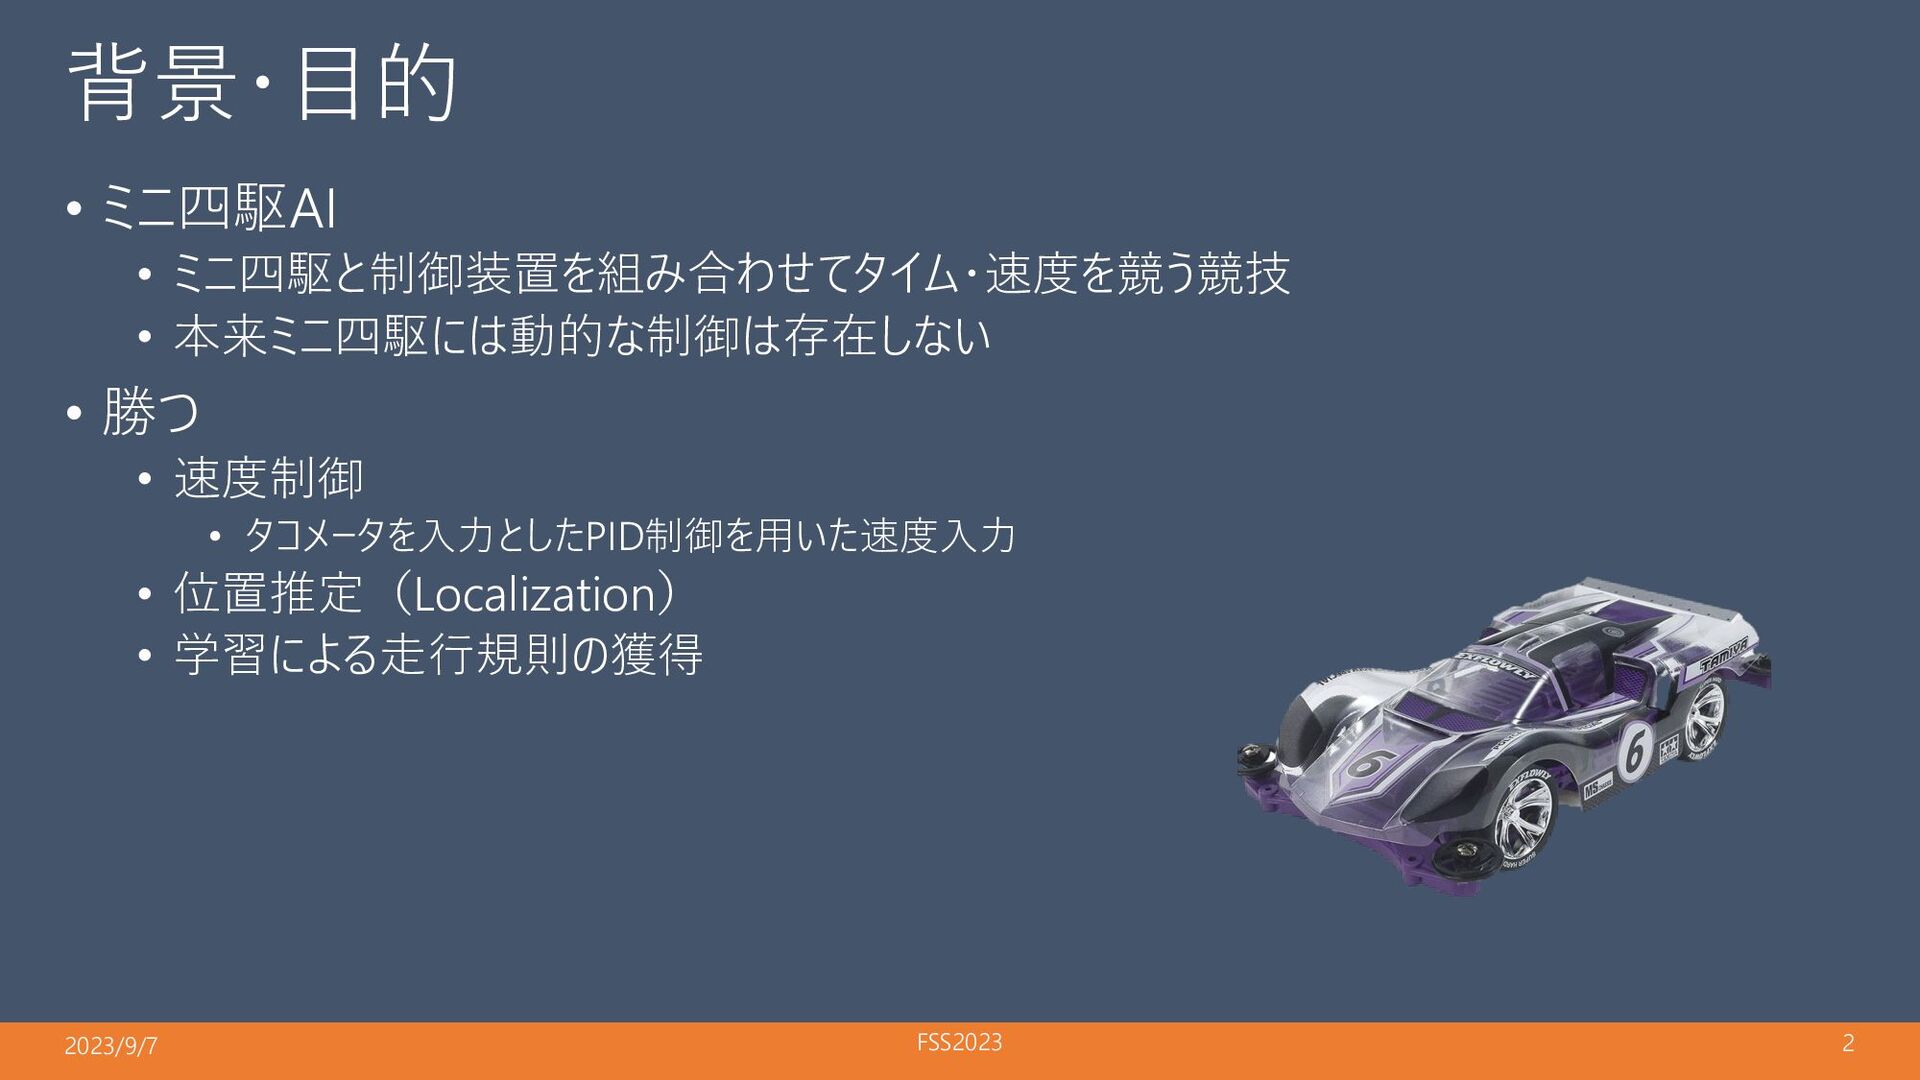
背景・目的 • ミニ四駆AI • ミニ四駆と制御装置を組み合わせてタイム・速度を競う競技 • 本来ミニ四駆には動的な制御は存在しない • 勝つ •
速度制御 • タコメータを入力としたPID制御を用いた速度入力 • 位置推定(Localization) • 学習による走行規則の獲得 2023/9/7 FSS2023 2
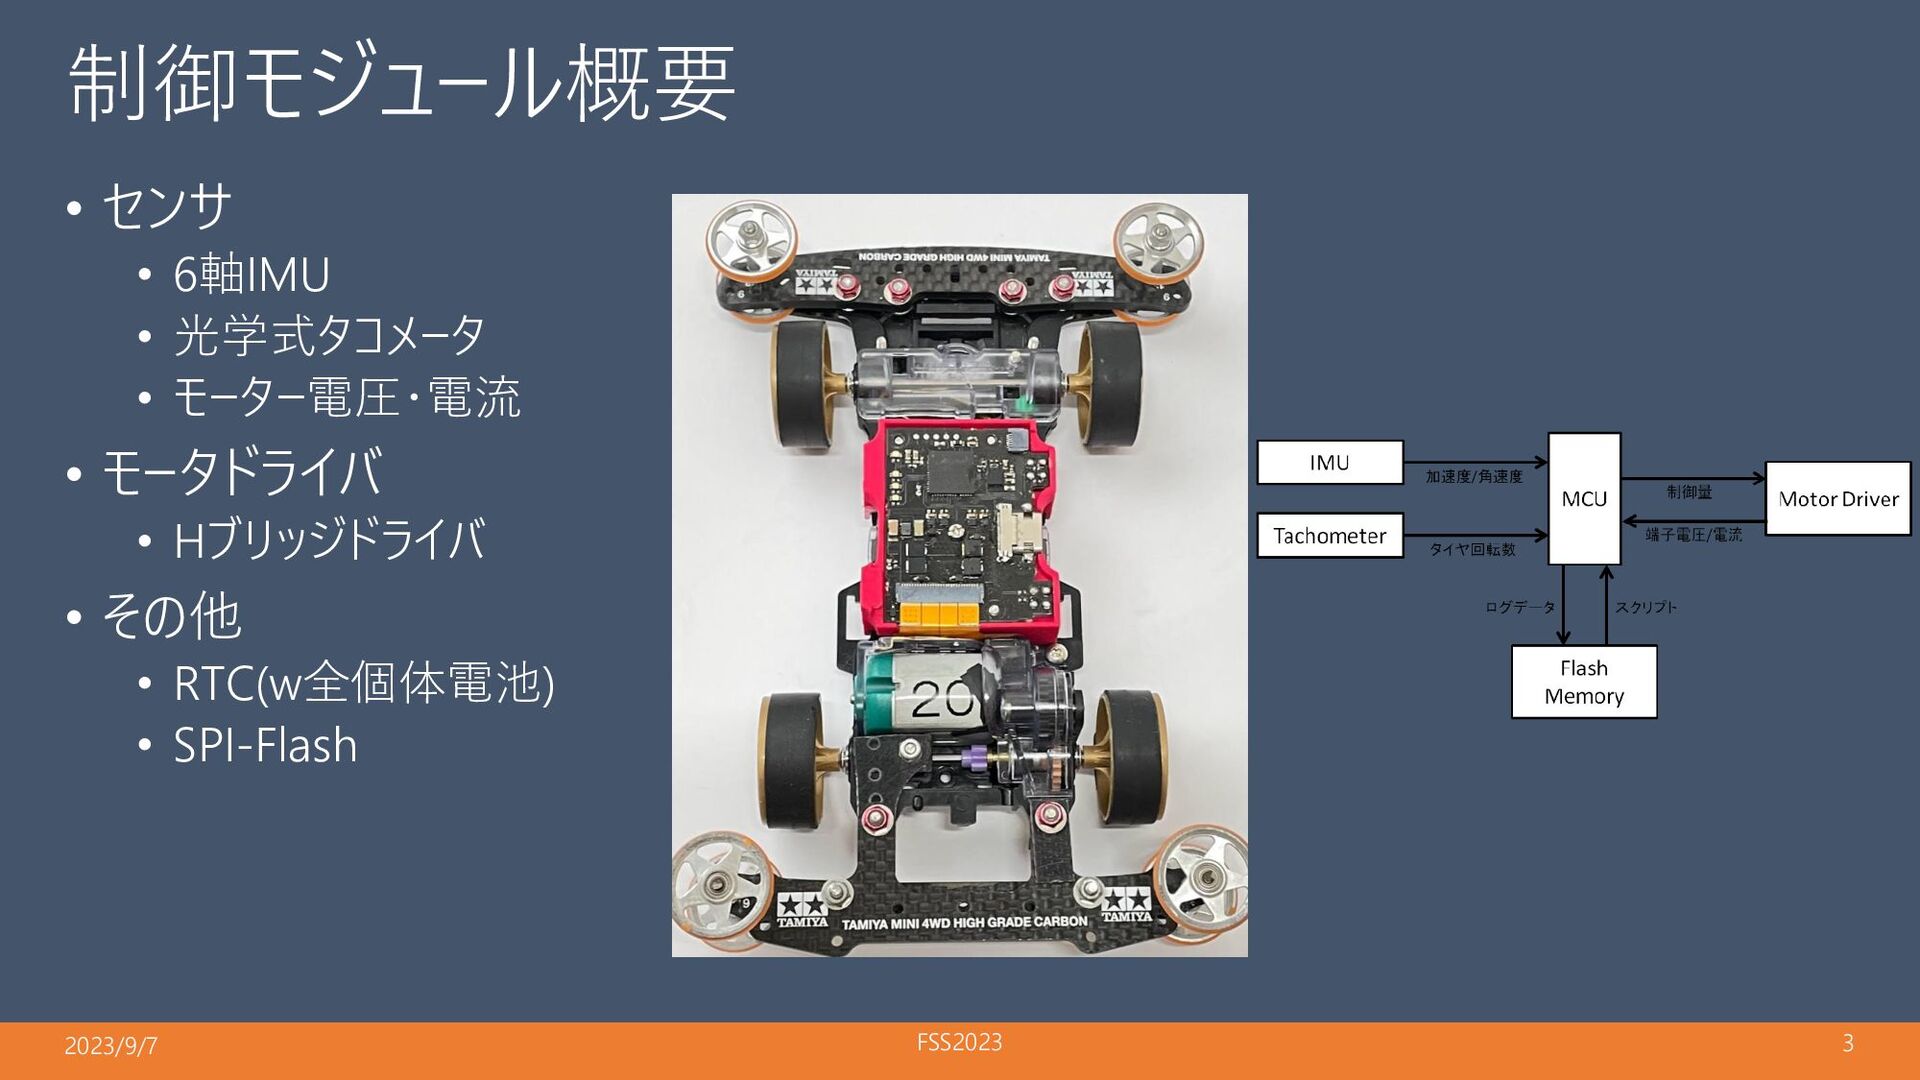
制御モジュール概要 • センサ • 6軸IMU • 光学式タコメータ • モーター電圧・電流 •
モータドライバ • Hブリッジドライバ • その他 • RTC(w全個体電池) • SPI-Flash 2023/9/7 FSS2023 3
位置推定 2023/9/7 FSS2023 4
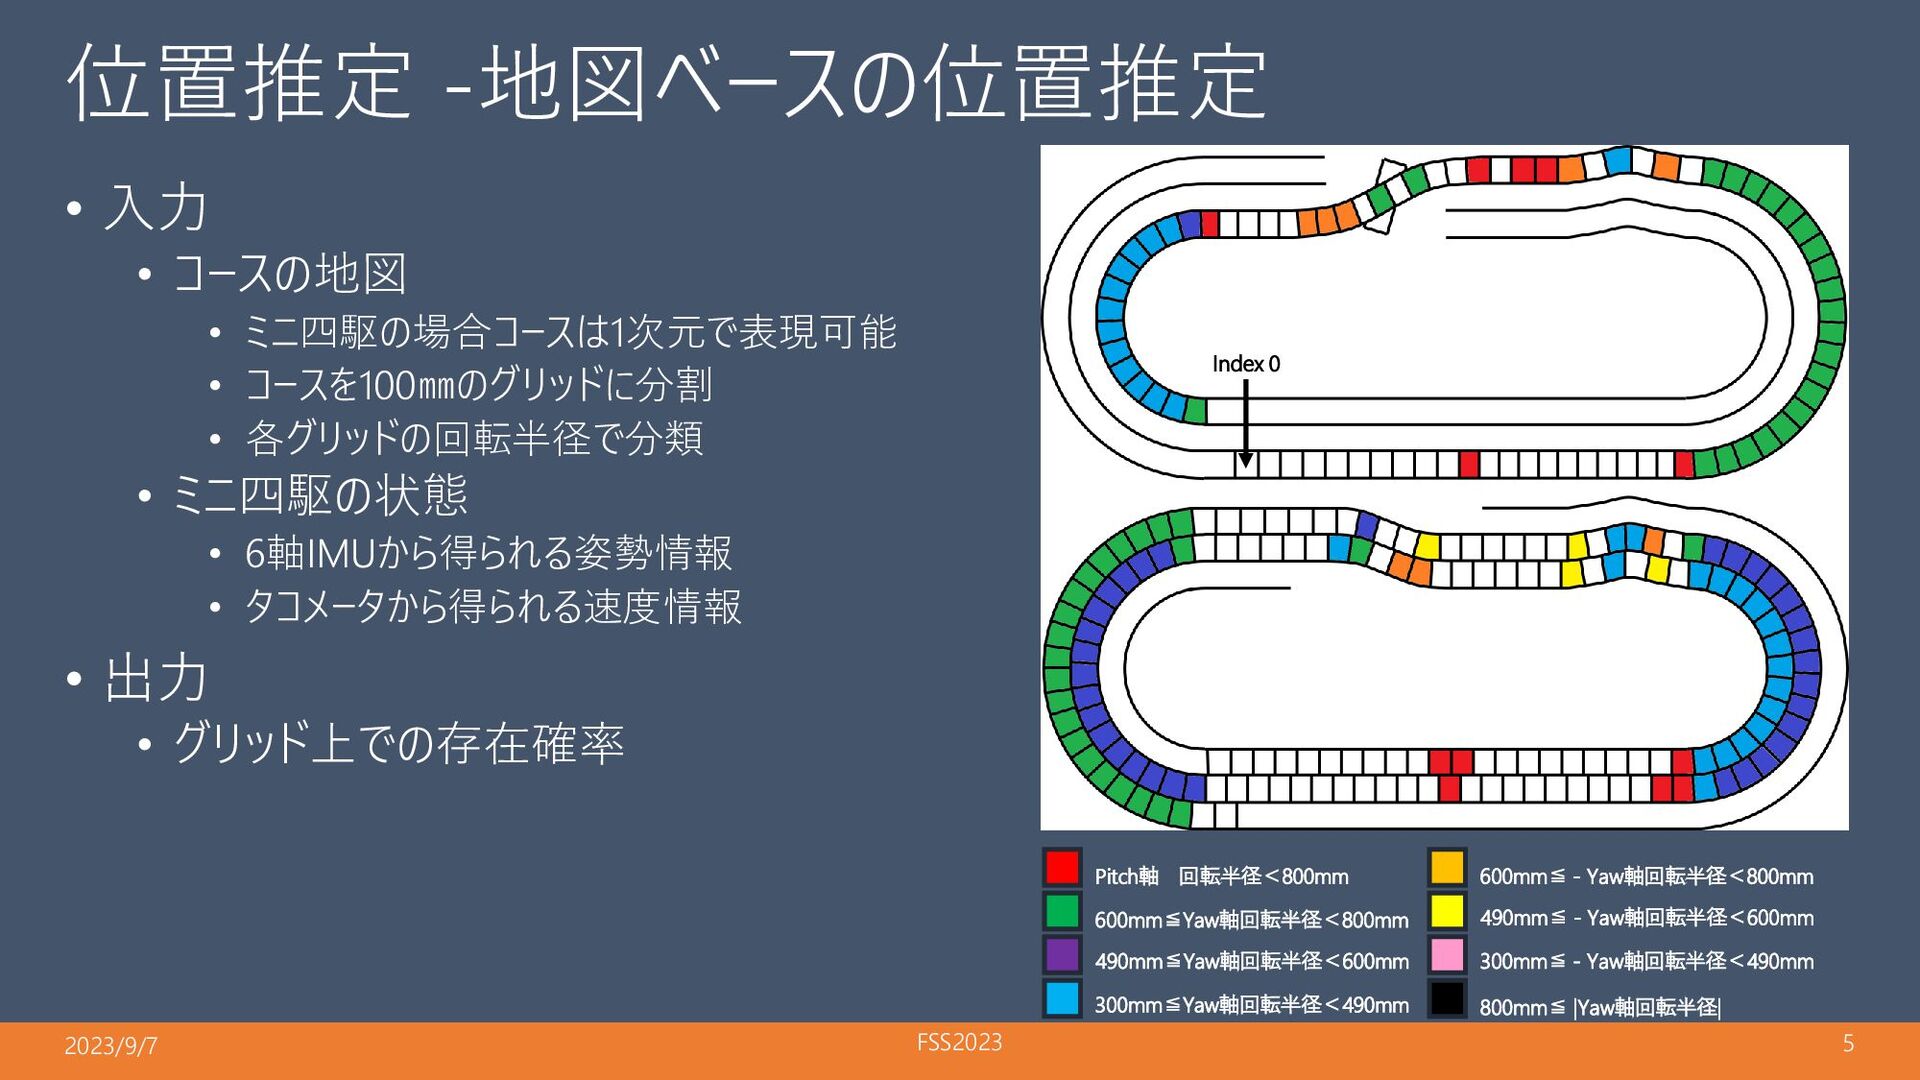
位置推定 -地図ベースの位置推定 • 入力 • コースの地図 • ミニ四駆の場合コースは1次元で表現可能 • コースを100㎜のグリッドに分割
• 各グリッドの回転半径で分類 • ミニ四駆の状態 • 6軸IMUから得られる姿勢情報 • タコメータから得られる速度情報 • 出力 • グリッド上での存在確率 Index 0 Pitch軸 回転半径<800mm 600mm≦Yaw軸回転半径<800mm 490mm≦Yaw軸回転半径<600mm 300mm≦Yaw軸回転半径<490mm 600mm≦ - Yaw軸回転半径<800mm 490mm≦ - Yaw軸回転半径<600mm 300mm≦ - Yaw軸回転半径<490mm 800mm≦ |Yaw軸回転半径| 2023/9/7 FSS2023 5
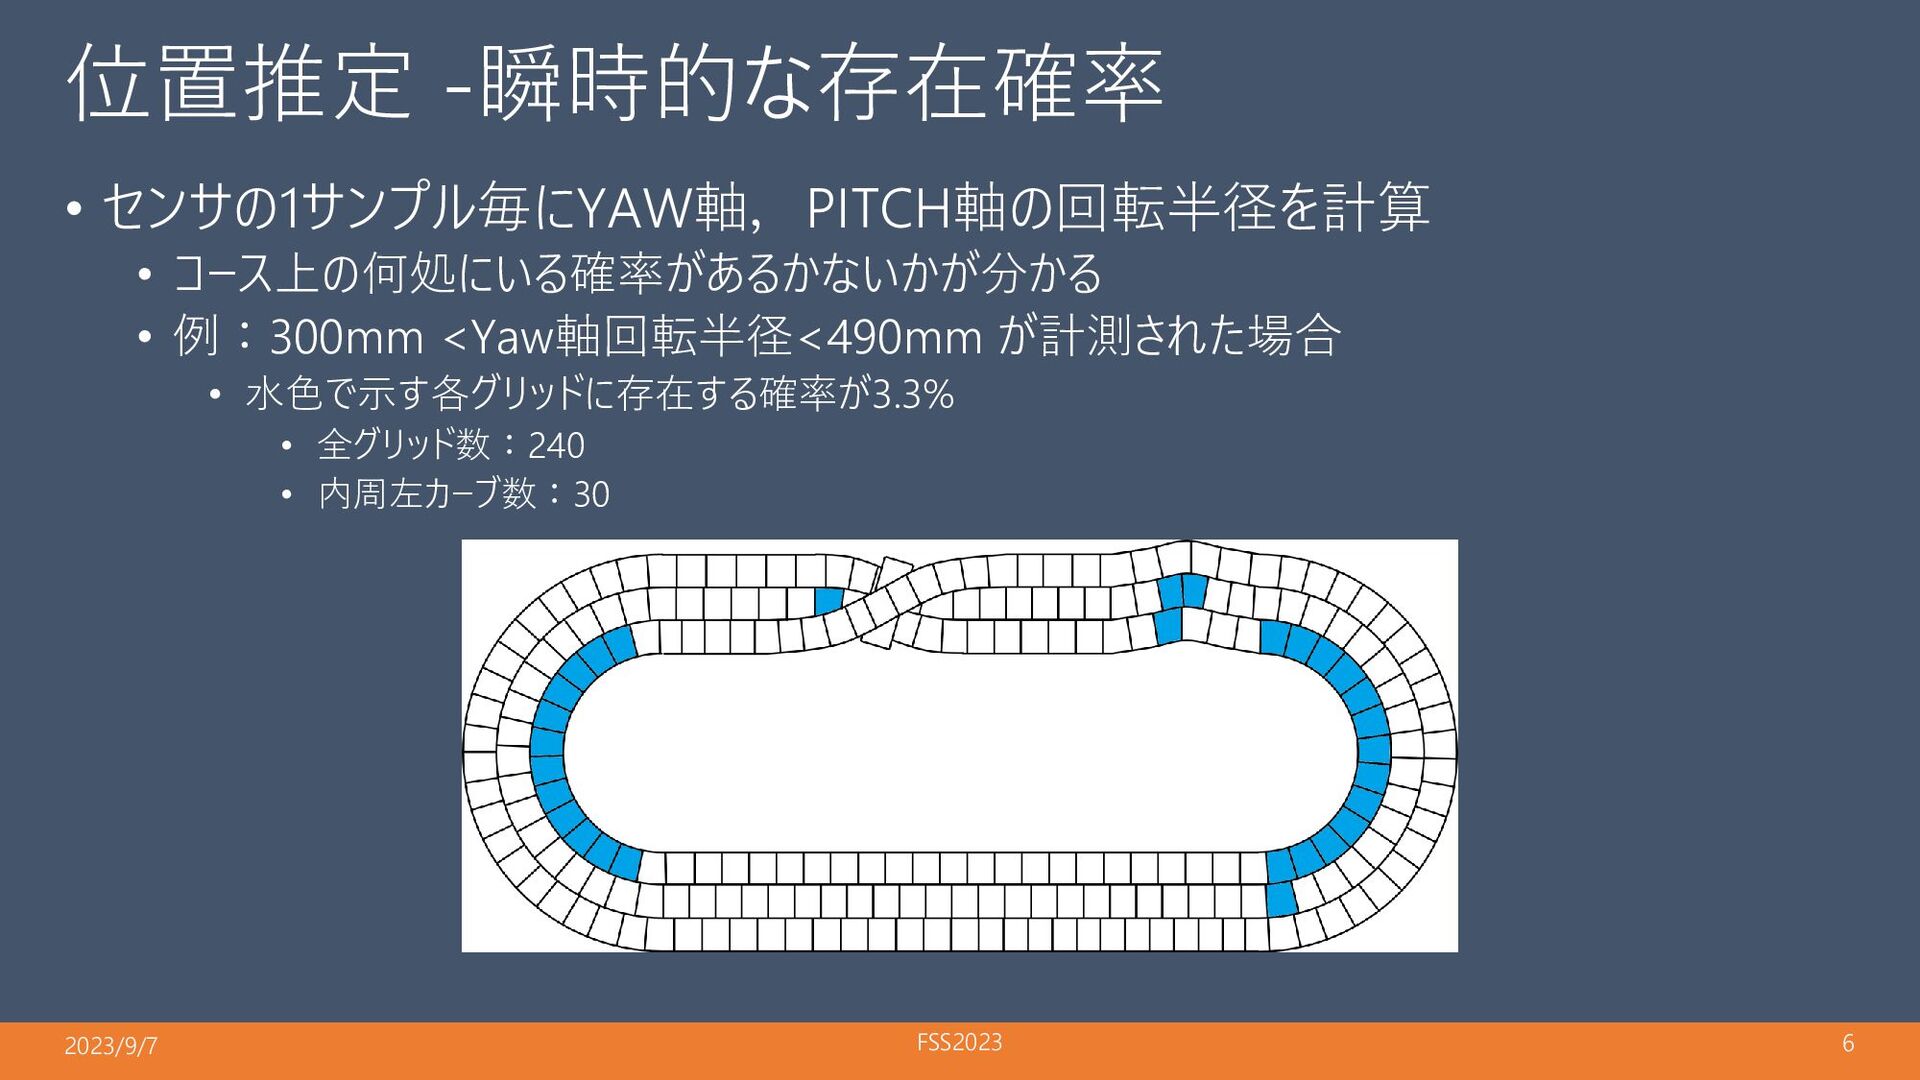
位置推定 -瞬時的な存在確率 • センサの1サンプル毎にYAW軸,PITCH軸の回転半径を計算 • コース上の何処にいる確率があるかないかが分かる • 例:300mm <Yaw軸回転半径<490mm が計測された場合
• 水色で示す各グリッドに存在する確率が3.3% • 全グリッド数:240 • 内周左カーブ数:30 2023/9/7 FSS2023 6
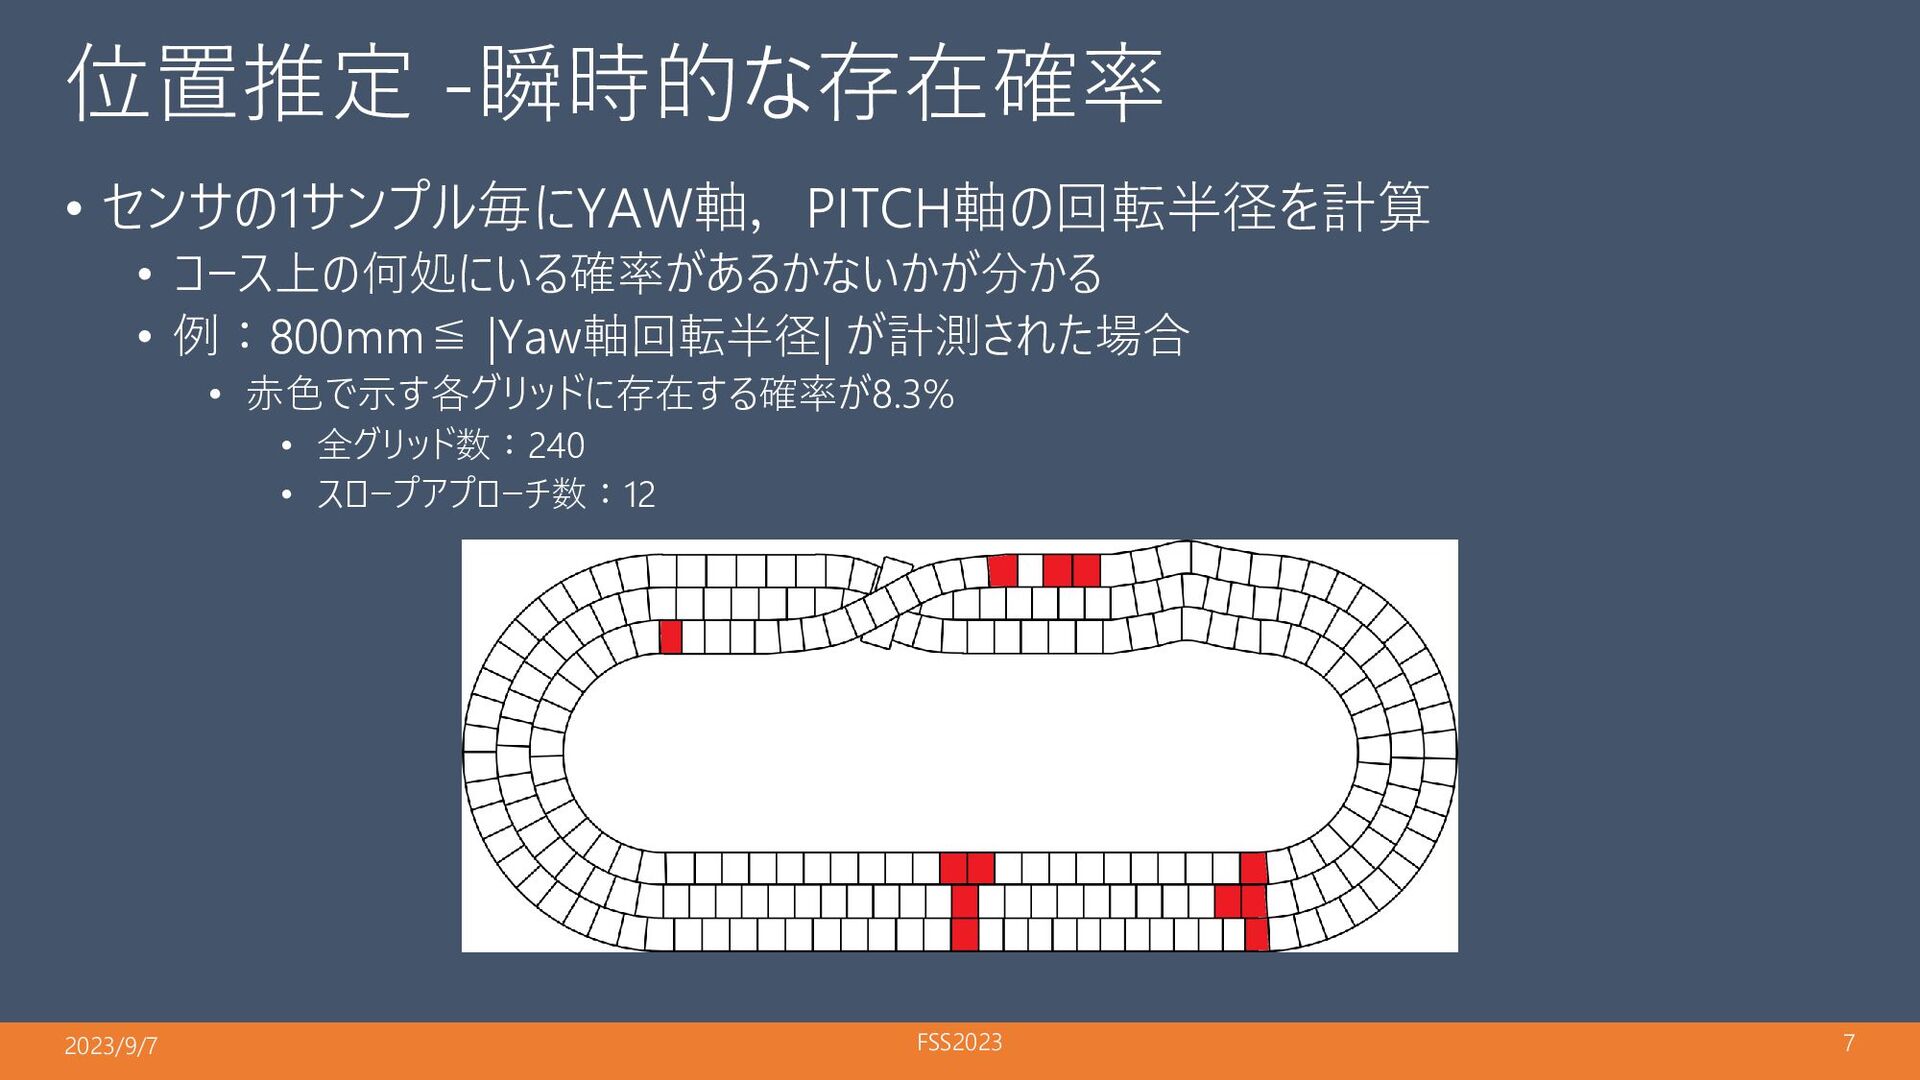
位置推定 -瞬時的な存在確率 • センサの1サンプル毎にYAW軸,PITCH軸の回転半径を計算 • コース上の何処にいる確率があるかないかが分かる • 例:800mm≦ |Yaw軸回転半径| が計測された場合
• 赤色で示す各グリッドに存在する確率が8.3% • 全グリッド数:240 • スロープアプローチ数:12 2023/9/7 FSS2023 7
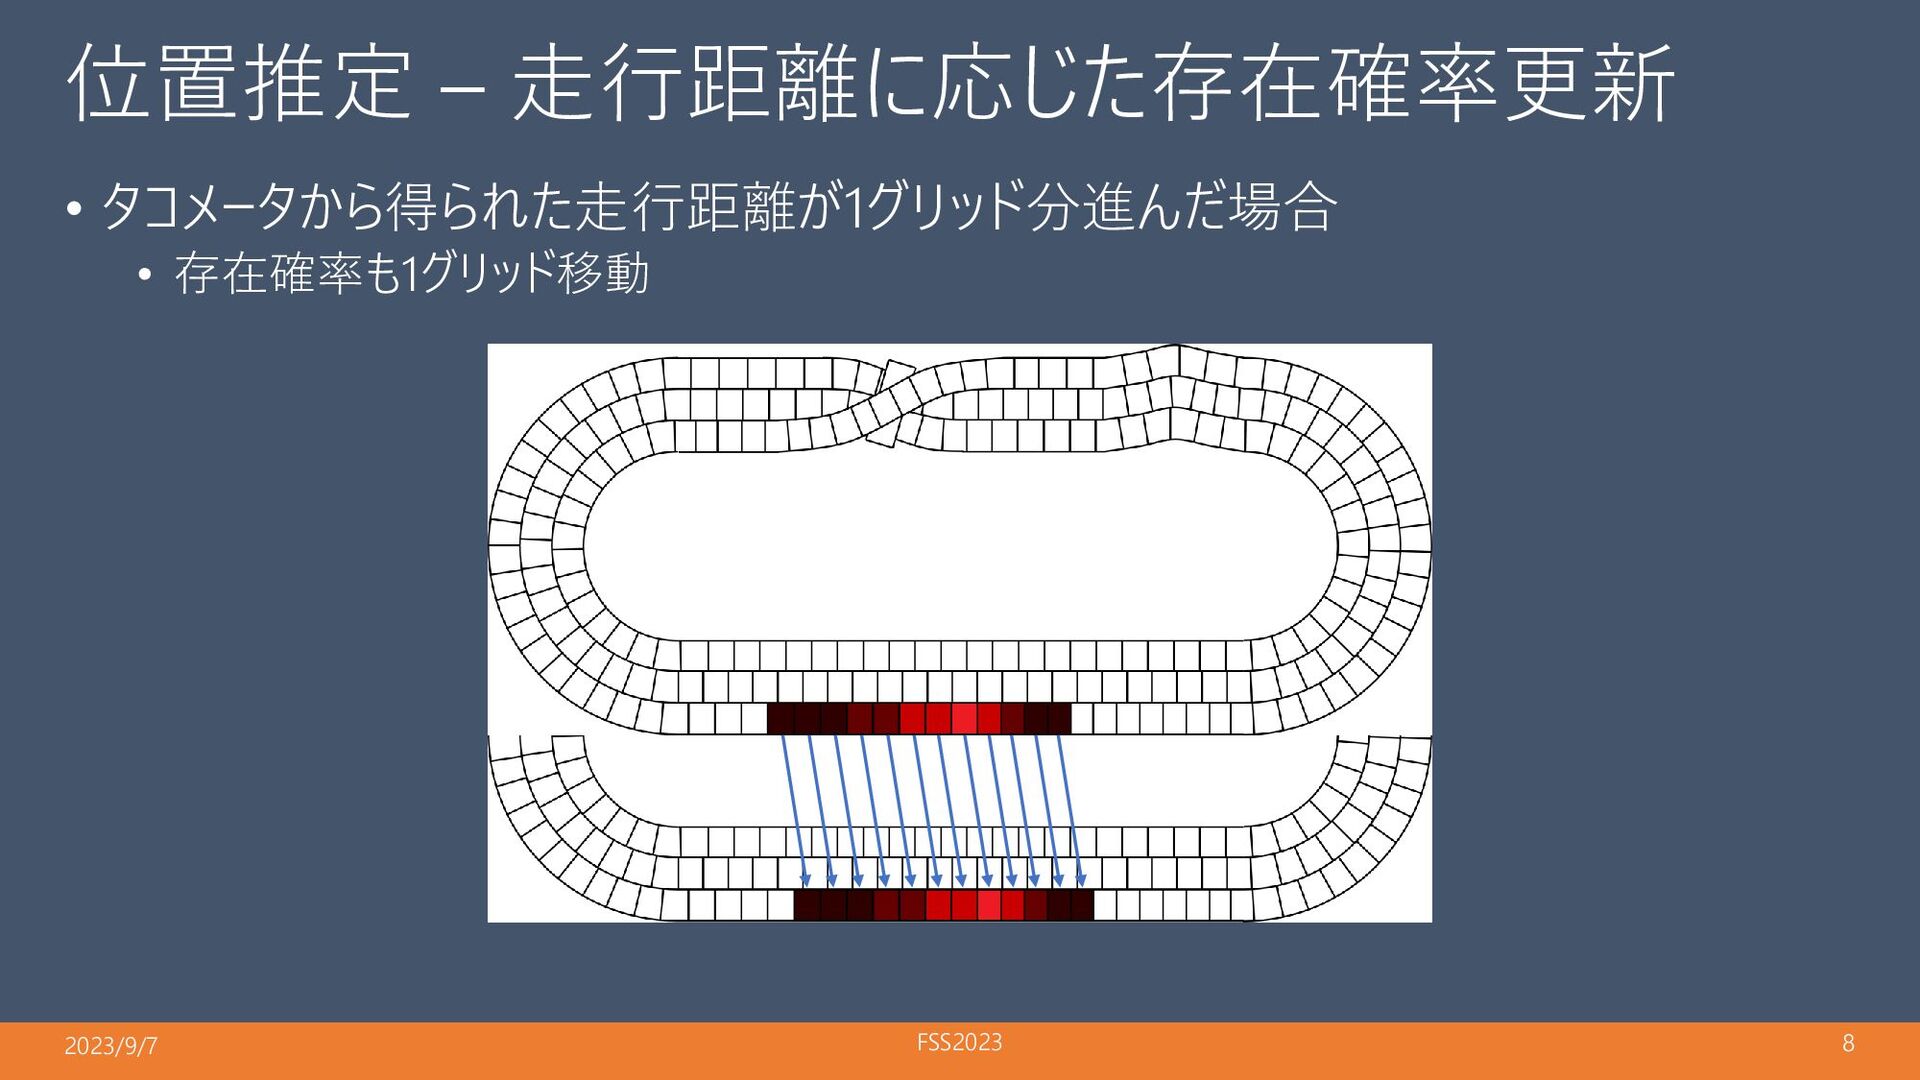
位置推定 – 走行距離に応じた存在確率更新 • タコメータから得られた走行距離が1グリッド分進んだ場合 • 存在確率も1グリッド移動 2023/9/7 FSS2023 8
位置推定 – グリッド上での存在確率 • 瞬時的な存在確率と更新された既存存在確率の重み付き和 • センサ1サンプル毎にこの計算を繰り返す • 最も存在確率が高い箇所を自己位置として解釈 •
メリット • 比較的計算コストが低い • 1ループで実装可能 • デメリット • 位置ロックまでにある程度の距離が必要 2023/9/7 FSS2023 9
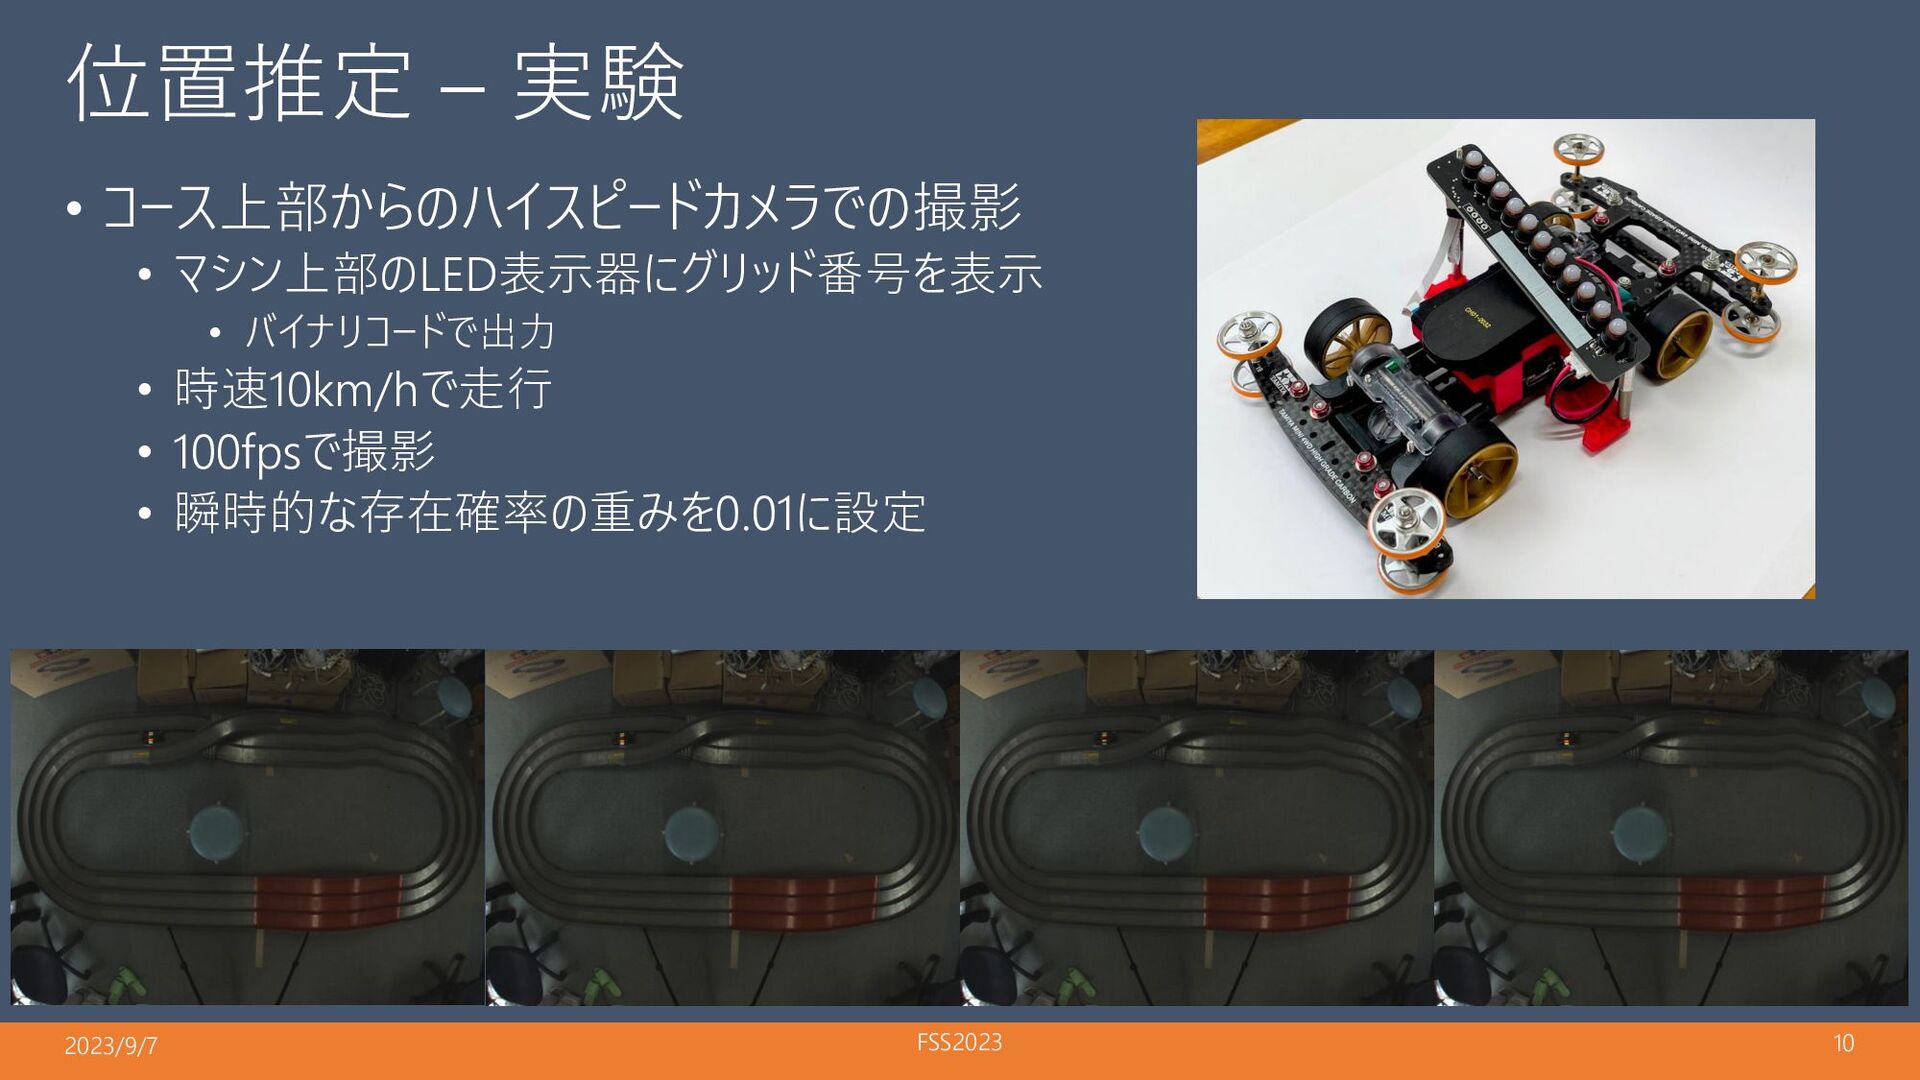
位置推定 – 実験 • コース上部からのハイスピードカメラでの撮影 • マシン上部のLED表示器にグリッド番号を表示 • バイナリコードで出力 •
時速10km/hで走行 • 100fpsで撮影 • 瞬時的な存在確率の重みを0.01に設定 2023/9/7 FSS2023 10
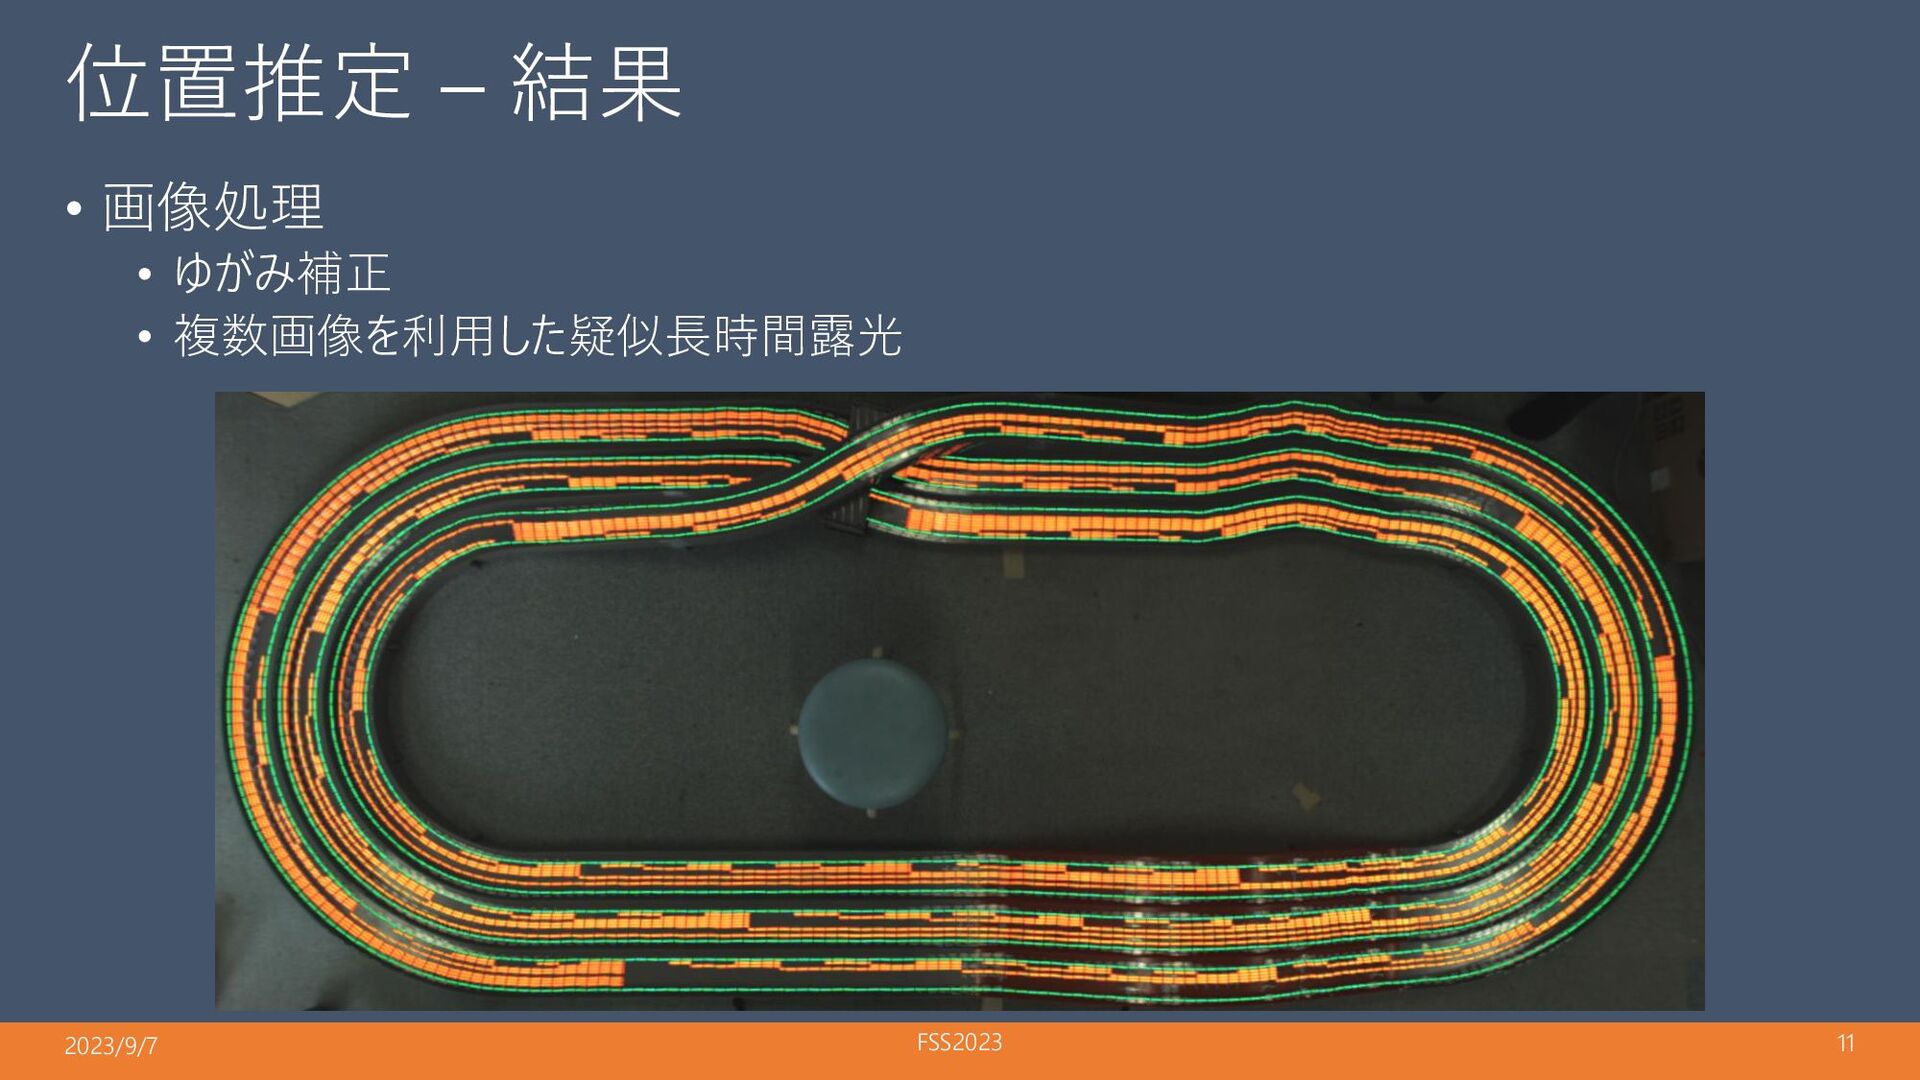
位置推定 – 結果 • 画像処理 • ゆがみ補正 • 複数画像を利用した疑似長時間露光 2023/9/7
FSS2023 11
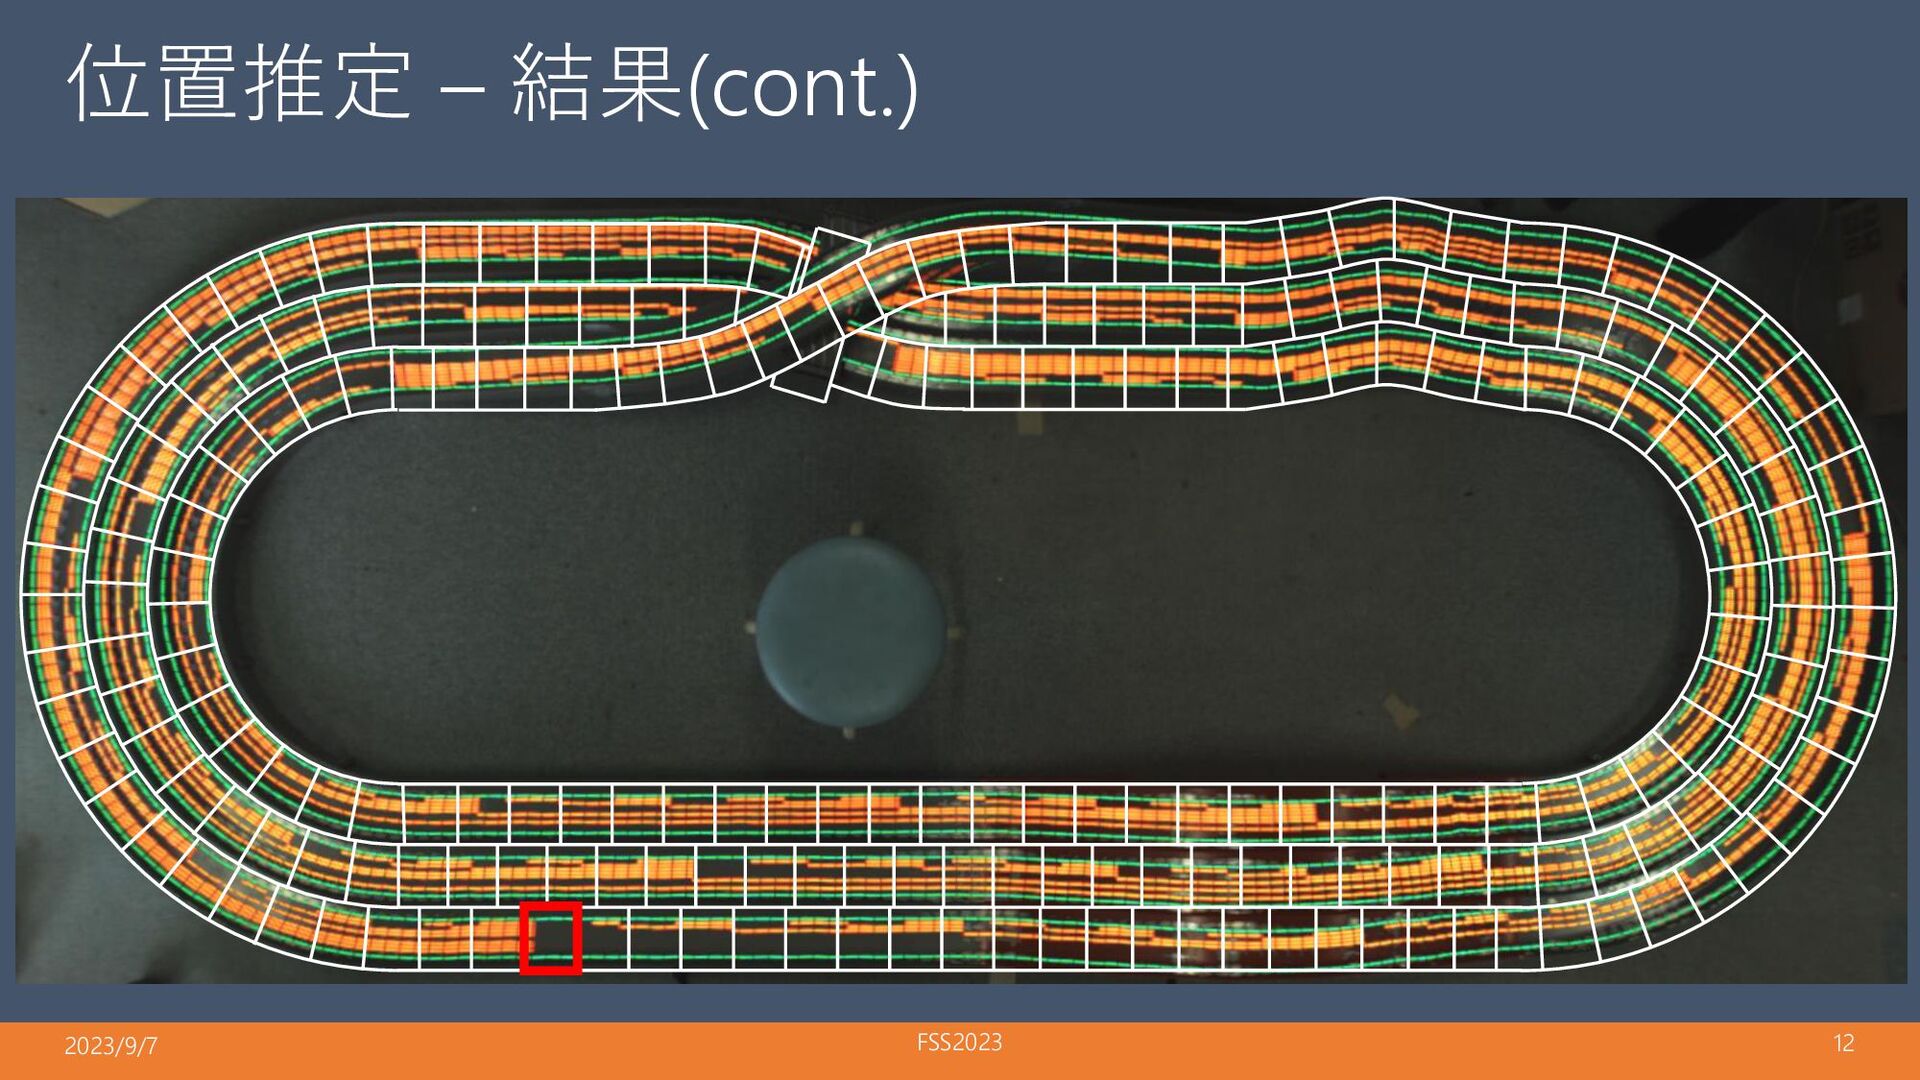
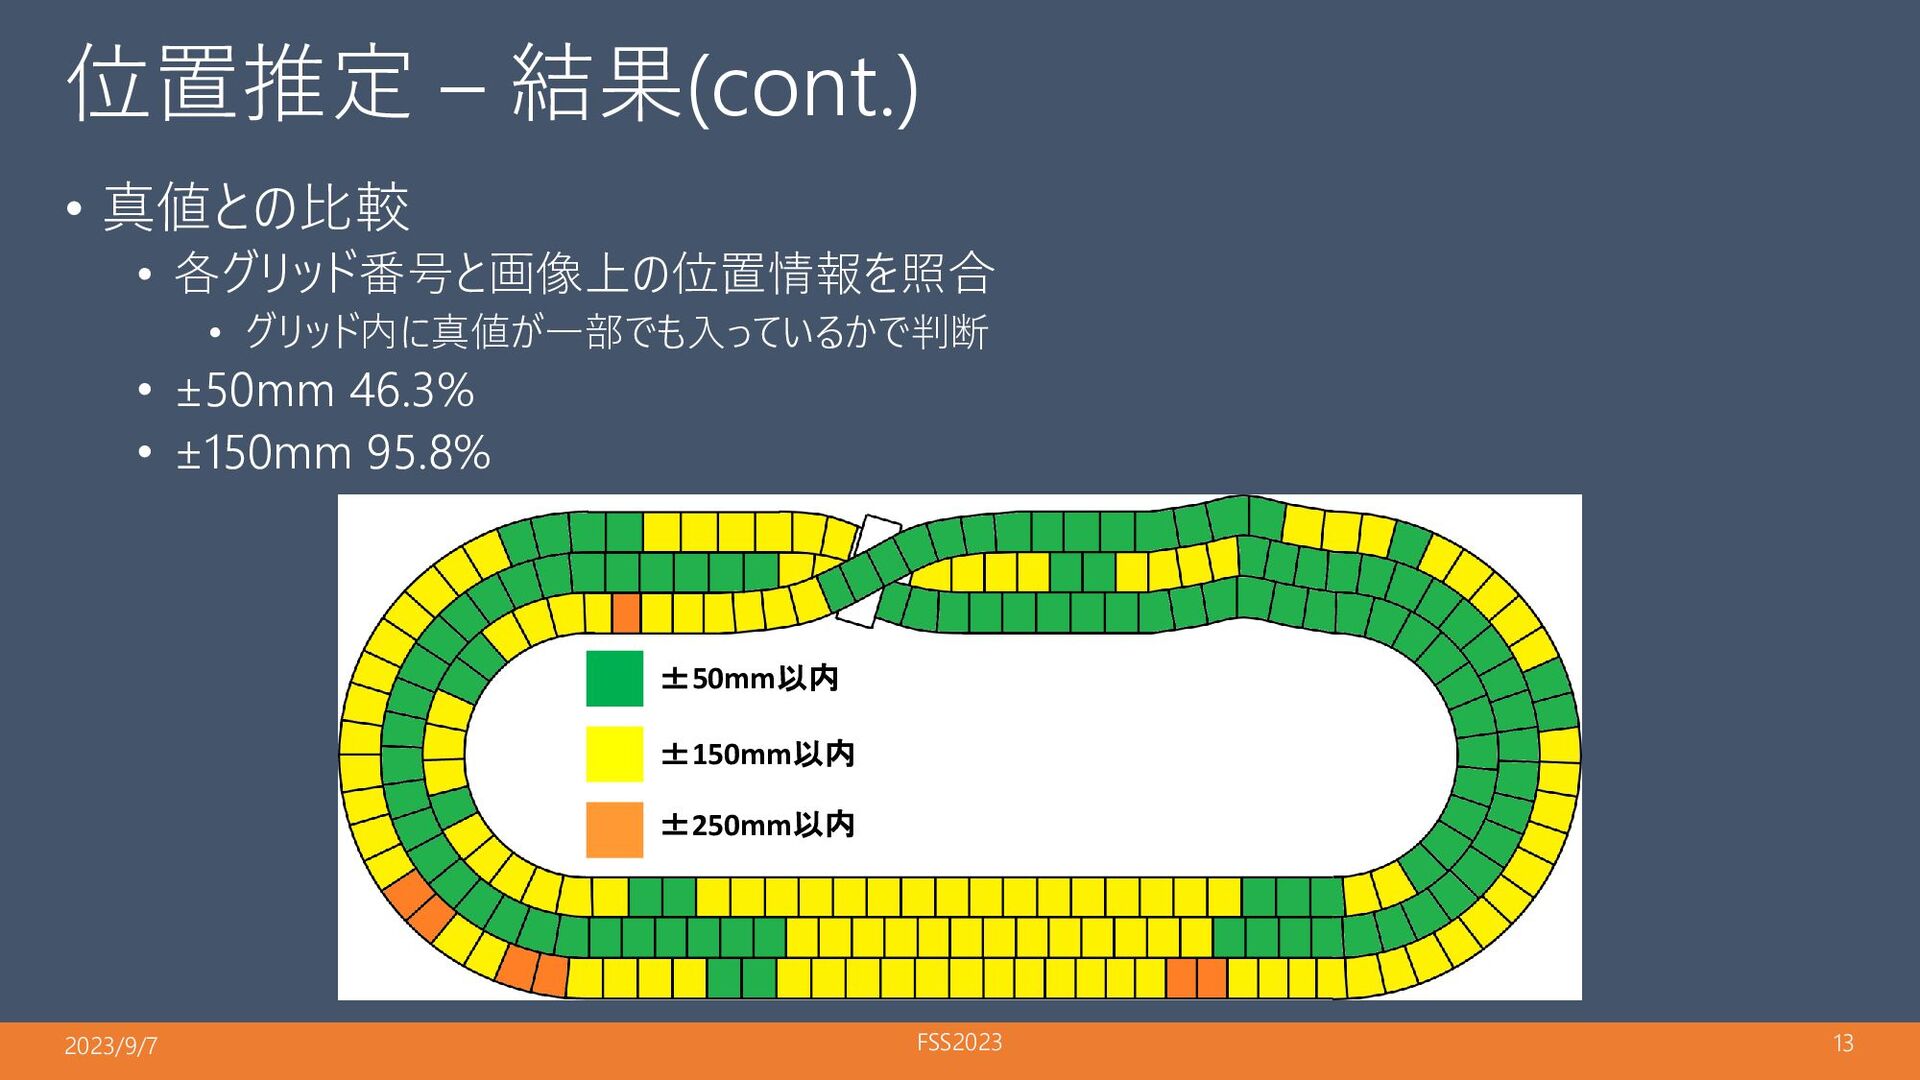
位置推定 – 結果(cont.) 2023/9/7 FSS2023 12
位置推定 – 結果(cont.) • 真値との比較 • 各グリッド番号と画像上の位置情報を照合 • グリッド内に真値が一部でも入っているかで判断 •
±50mm 46.3% • ±150mm 95.8% ±50mm以内 ±150mm以内 ±250mm以内 2023/9/7 FSS2023 13
学習による走行ルールの獲得 2023/9/7 FSS2023 14
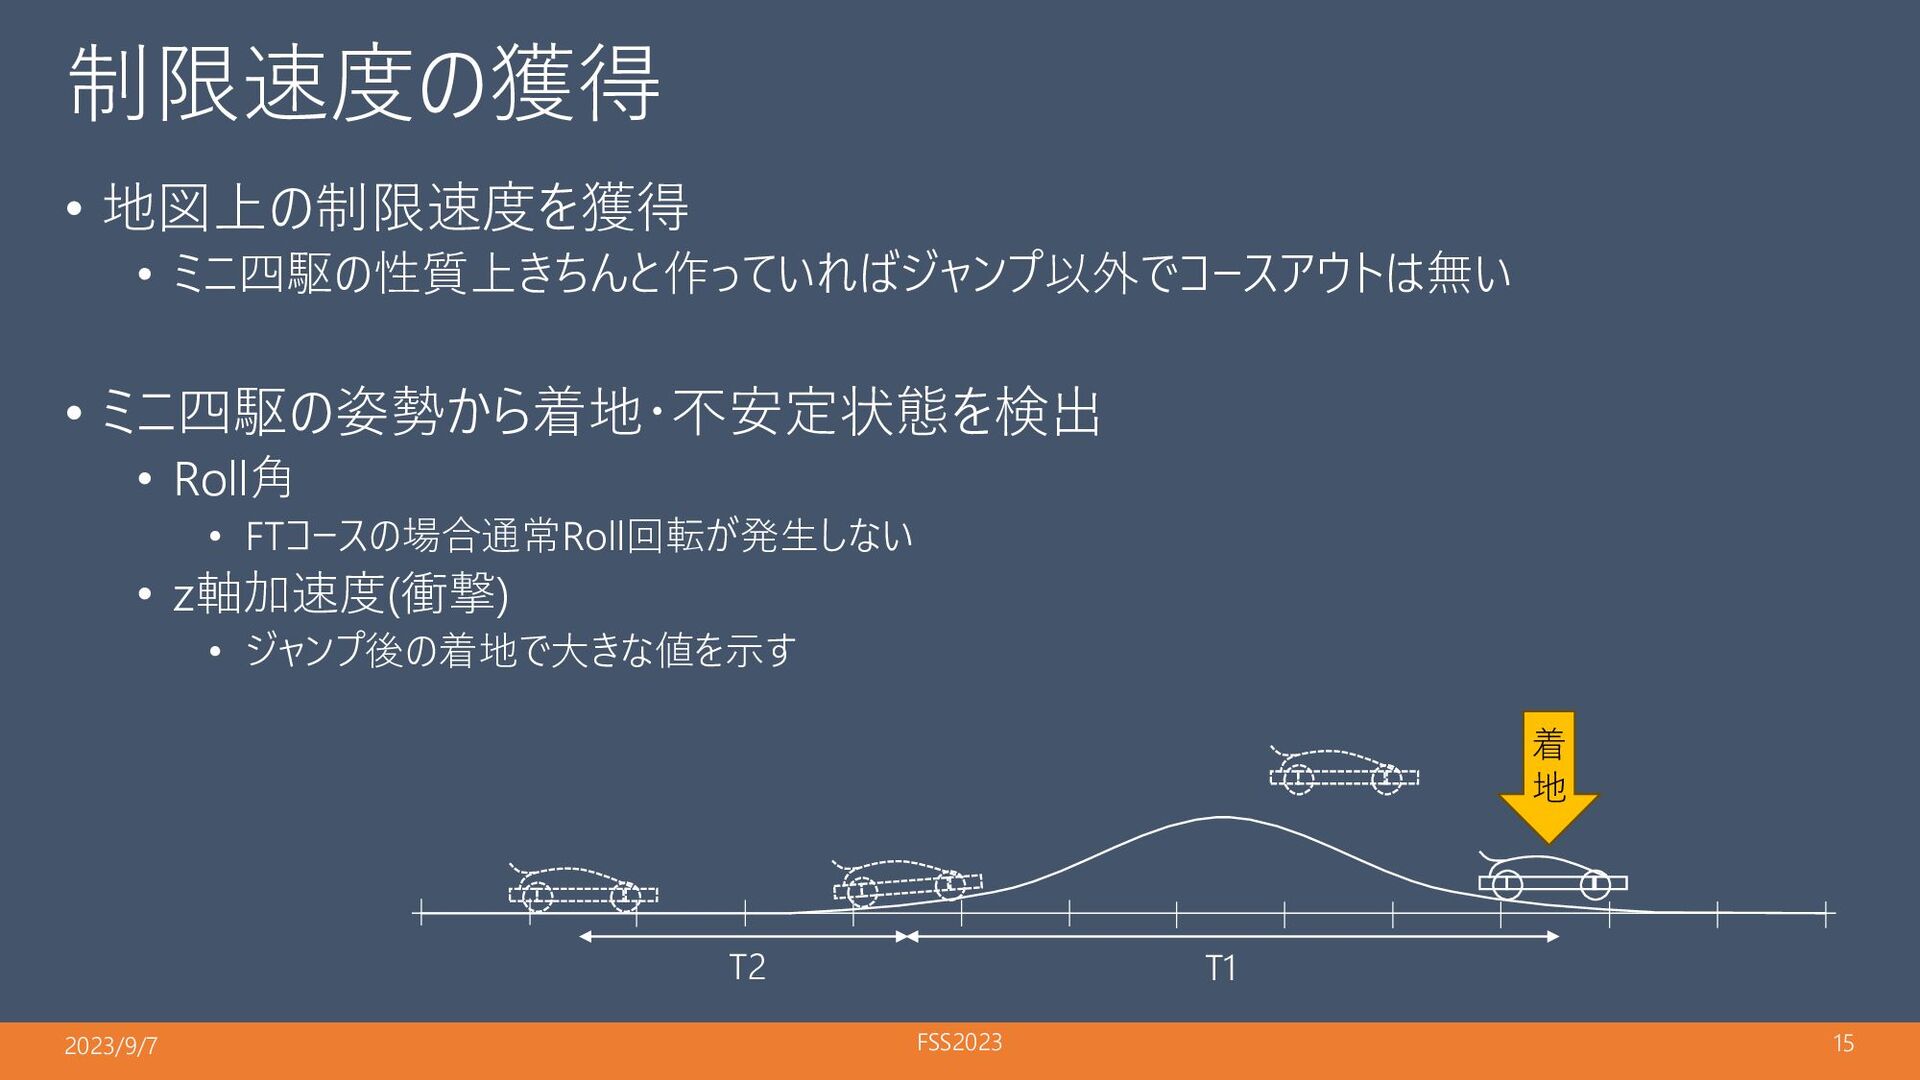
制限速度の獲得 • 地図上の制限速度を獲得 • ミニ四駆の性質上きちんと作っていればジャンプ以外でコースアウトは無い • ミニ四駆の姿勢から着地・不安定状態を検出 • Roll角 •
FTコースの場合通常Roll回転が発生しない • z軸加速度(衝撃) • ジャンプ後の着地で大きな値を示す 2023/9/7 FSS2023 15 着 地 T1 T2
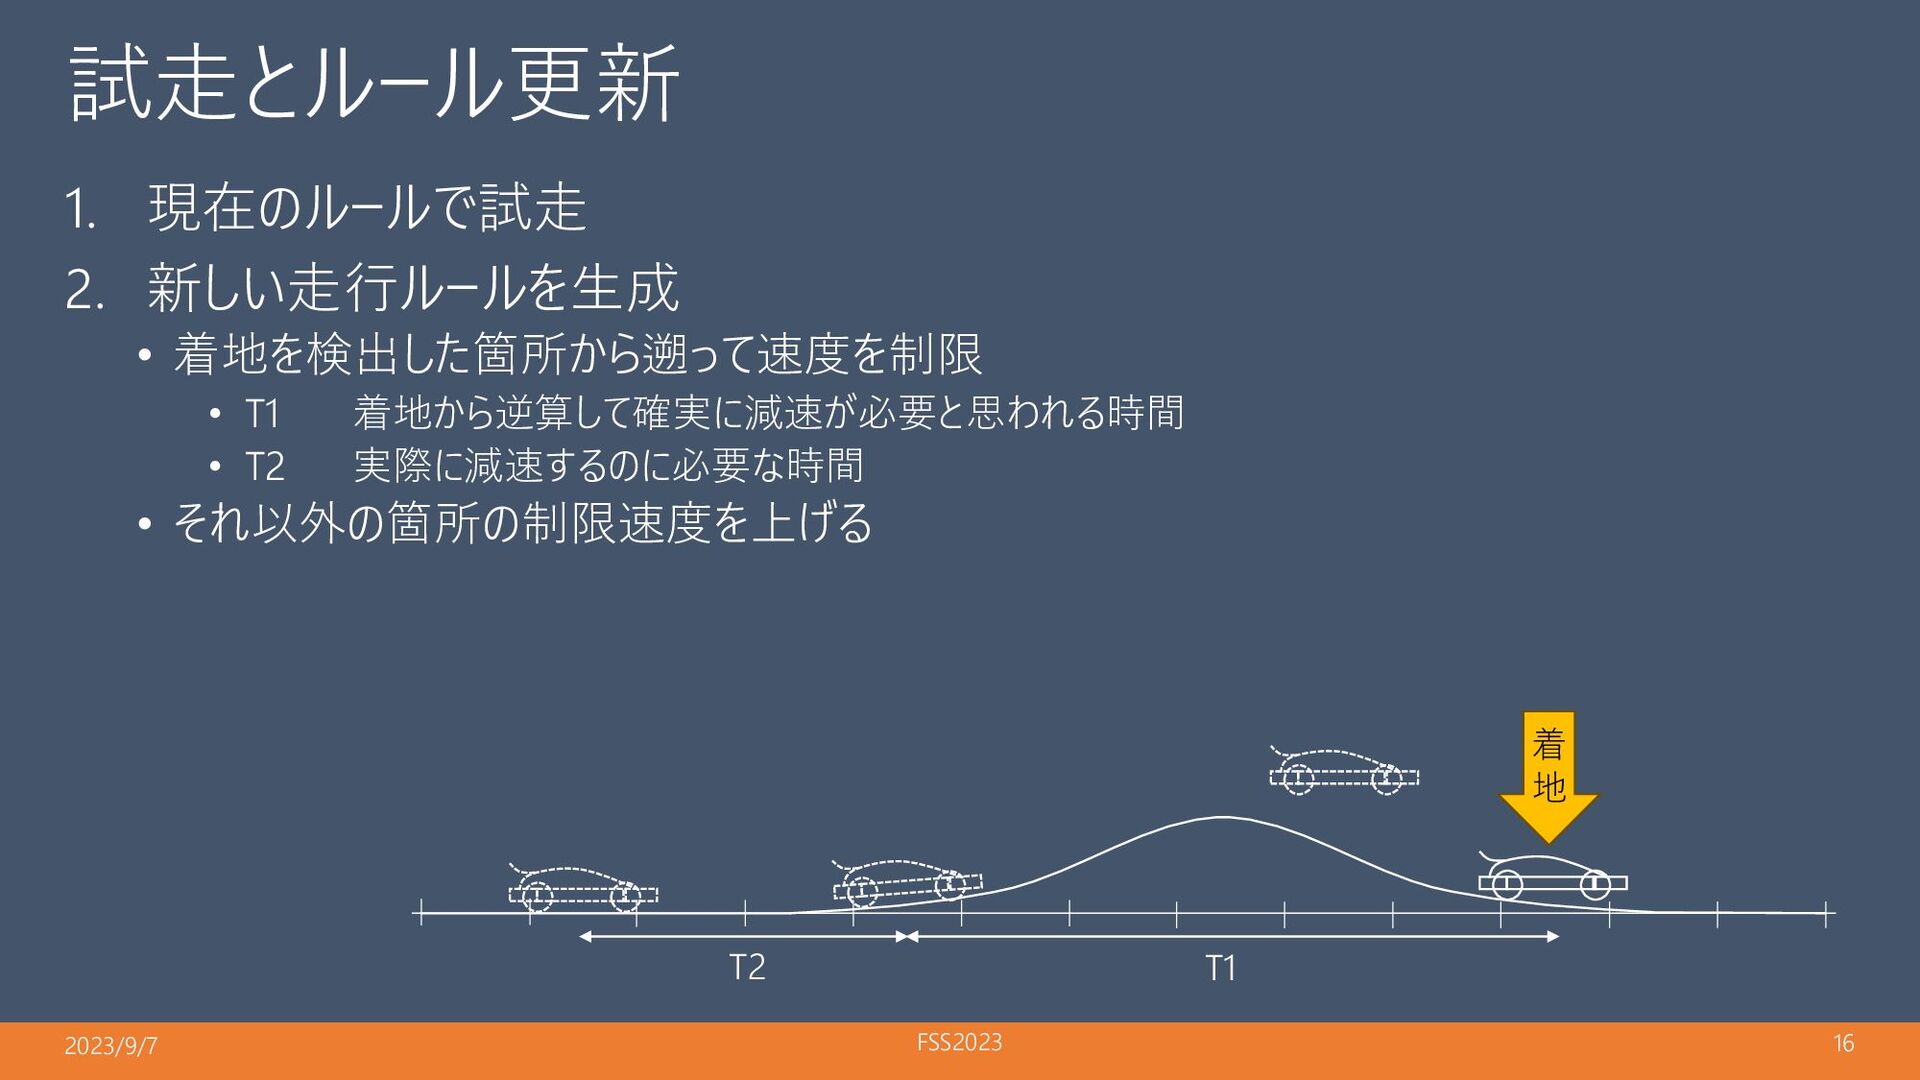
試走とルール更新 1. 現在のルールで試走 2. 新しい走行ルールを生成 • 着地を検出した箇所から遡って速度を制限 • T1 着地から逆算して確実に減速が必要と思われる時間
• T2 実際に減速するのに必要な時間 • それ以外の箇所の制限速度を上げる 2023/9/7 FSS2023 16 着 地 T1 T2
獲得したルール • 更新条件 • T1=0.4[sec], T2=0.2[sec] • 1試走毎の制限速度上昇量2km/h • 更新結果
• コース難所手前から十分な減速が得られている 2023/9/7 FSS2023 17 初期ルール 1回目更新後 2回目更新後 3回目更新後 4回目更新後 5回目更新後
結論・考察 2023/9/7 FSS2023 18
結論・考察 • 位置推定 • 安定して動作する位置推定が実現できた • 位置推定の精度を上げる事が課題 • 重み付き和の重みなど,人間が決めているパラメータの調整が必要 •
ストレート部分など,タコメータと速度の乖離が起こる場所で精度が落ちやすい • ルール獲得 • ジャンプを抑制する形でのルール獲得が実現できた • コースアウトを前提としていないことが課題 • ミニ四駆としての余力を使い切ってない • ルール更新の収束という観点がない • 制限速度を設けるだけなので,ルール更新の終点設定が出来ていない • 現在は回数で制限しているが,本来はミニ四駆の速度限界があるはず 2023/9/7 FSS2023 19
Appendix 2023/9/7 FSS2023 20
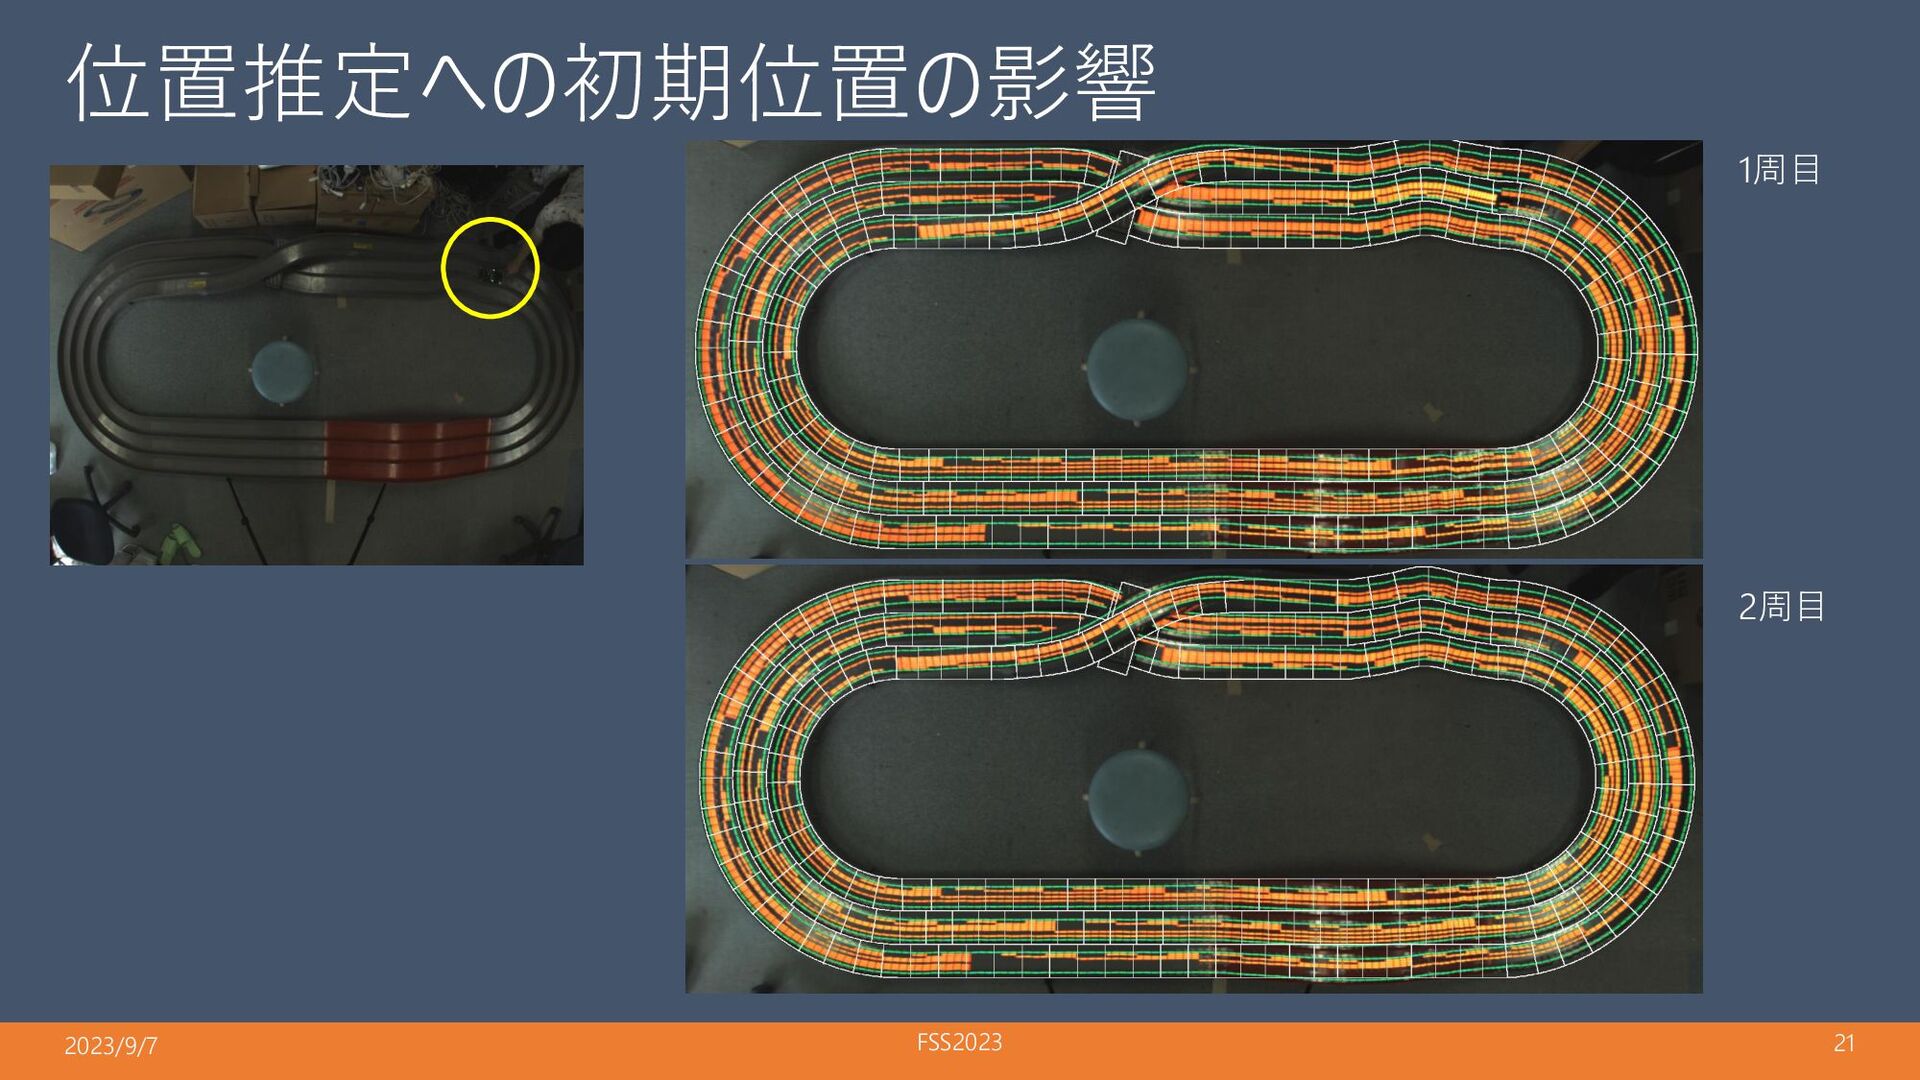
位置推定への初期位置の影響 2023/9/7 FSS2023 21 1周目 2周目
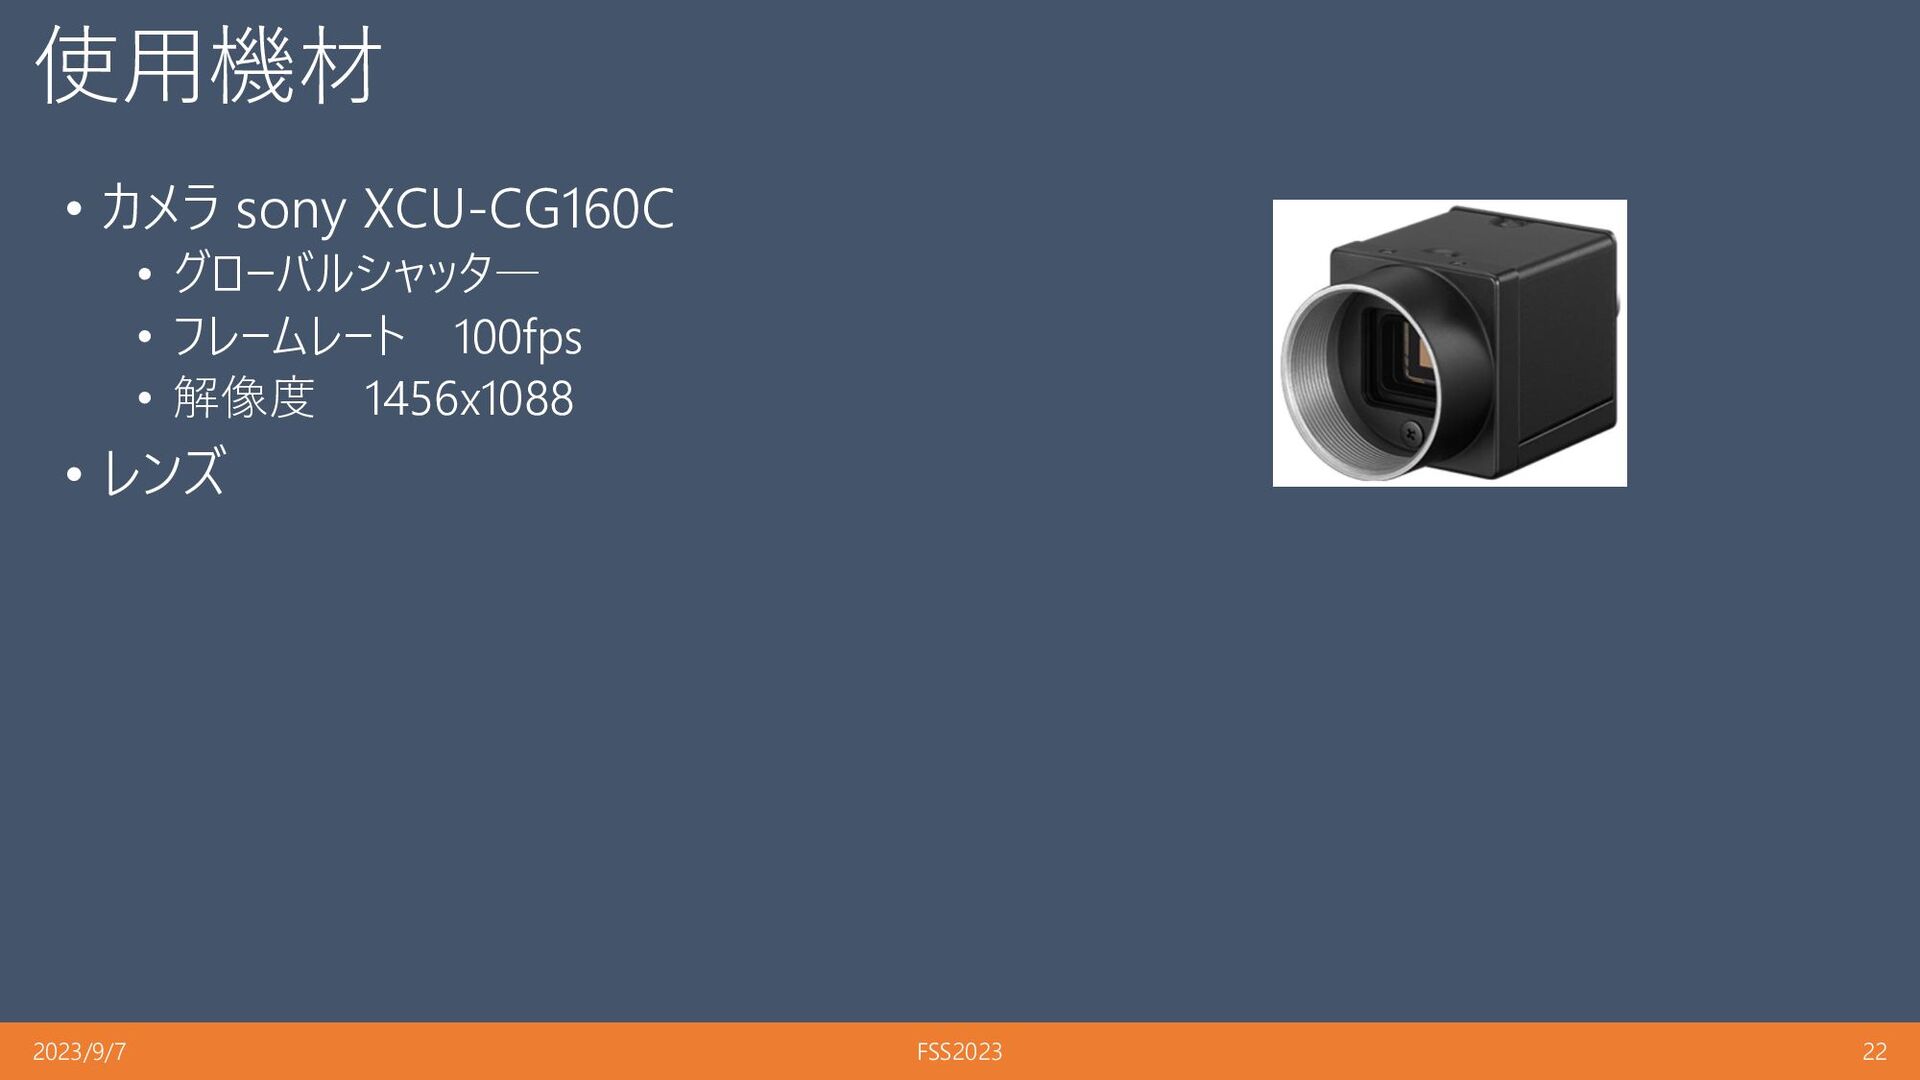
使用機材 2023/9/7 FSS2023 22 • カメラ sony XCU-CG160C • グローバルシャッタ―
• フレームレート 100fps • 解像度 1456x1088 • レンズ
• https://youtu.be/O7OeU- hMIOc?si=BhswixadYRu03Rt_ 2023/9/7 FSS2023 23


 aks3g
 beale
 institutdelelevage
 tosseto
 stktu
 takasehideki
 takaomurakami
 tkng
 pomcho555
 mikimhk
 mza
 ivargrimstad
 marktimemedia
 productmarketing
 kevinliebholz
 speakerdeck
 keavy
 tammielis
 tammyeverts
 szymonslowik
 mojombo
 chriscoyier