Share
Embed
Transcript
40 slides
-
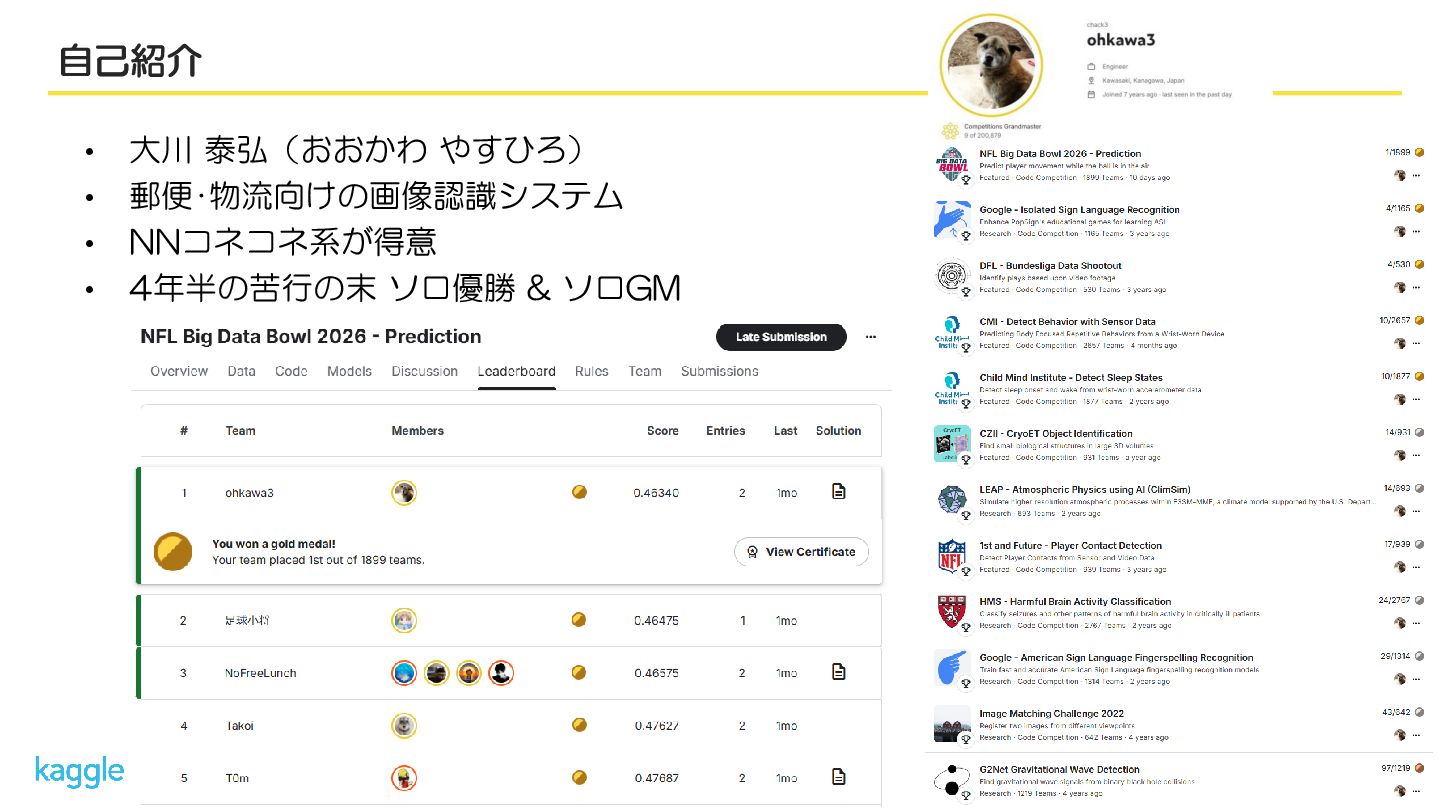
• 大川 泰弘(おおかわ やすひろ) • 郵便・物流向けの画像認識システム • NNコネコネ系が得意 • 4年半の苦行の末
ソロ優勝 & ソロGM 2 自己紹介 -
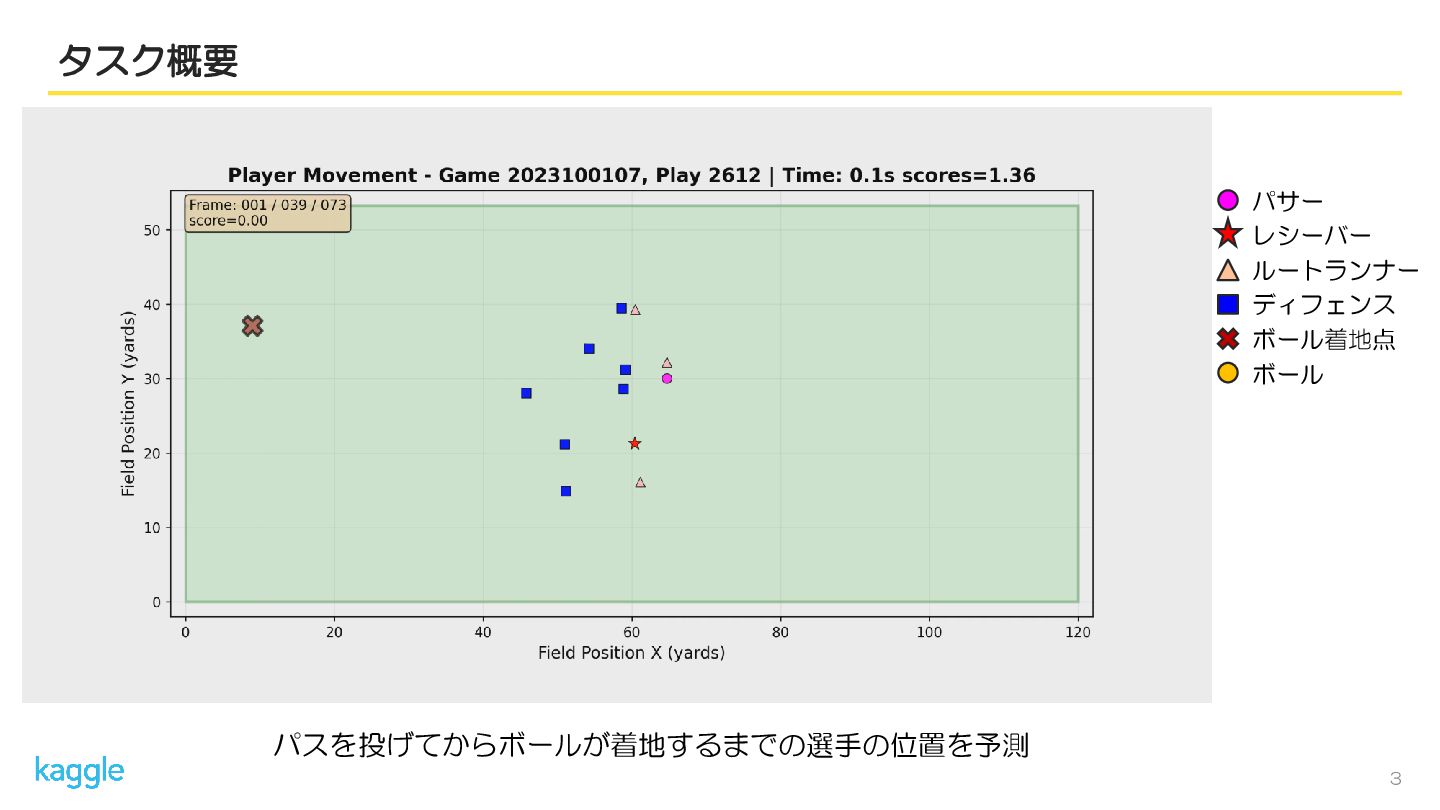
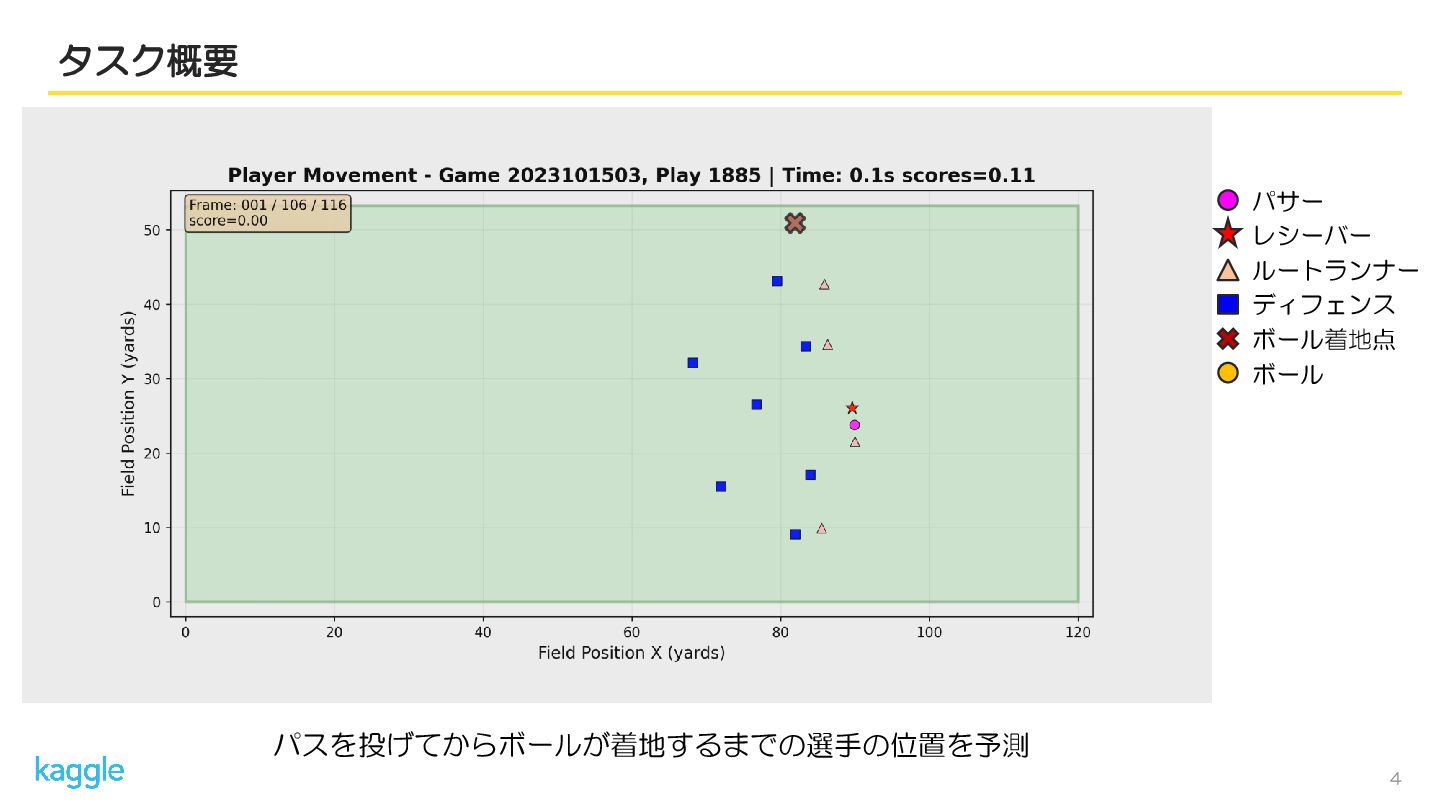
• パスが投げられてから、ボールが着地するまでの選手の位置座標を予測 • センサ情報は10fps => 2.5秒のパスの場合は25フレーム分の座標を予測 • 評価指標は平均二乗誤差 • 272試合
& 4317プレイ @ 2023年のレギュラーシーズン18週間分 5 タスク概要:データと指標 選手の時系列情報 • XY座標 • 速度 • 加速度 • 選手の方向 • 動きの方向 選手の情報 • 予測対象か否か • 役割 パサー、レシーバ、守備、その他 • 攻守 • ポジション • 身長・体重・名前・生年月日 プレイの情報 • 予測フレーム数 • ボールの着地座標 • ゴールへの距離 • 右攻め・左攻め ターゲット • 予測対象選手のXY座標 -
• パスが投げられてから、ボールが着地するまでの選手の位置座標を予測 • センサ情報は10fps => 2.5秒のパスの場合は25フレーム分の座標を予測 • 評価指標は平均二乗誤差 • 272試合
& 4317プレイ @ 2023年のレギュラーシーズン18週間分 6 タスク概要:データと指標 選手の時系列情報 • XY座標 • 速度 • 加速度 • 選手の方向 • 動きの方向 選手の情報 • 予測対象か否か • 役割 パサー、レシーバ、守備、その他 • 攻守 • ポジション • 身長・体重・名前・生年月日 プレイの情報 • 予測フレーム数 • ボールの着地座標 • ゴールへの距離 • 右攻め・左攻め ターゲット • 予測対象選手のXY座標 予測フレーム数とボール着地点が与えられるのは簡単すぎでは・・・? -
• パスが投げられてから、ボールが着地するまでの選手の位置座標を予測 • センサ情報は10fps => 2.5秒のパスの場合は25フレーム分の座標を予測 • 評価指標は平均二乗誤差 • 272試合
& 4317プレイ @ 2023年のレギュラーシーズン18週間分 7 タスク概要:データと指標 選手の時系列情報 • XY座標 • 速度 • 加速度 • 選手の方向 • 動きの方向 選手の情報 • 予測対象か否か • 役割 パサー、レシーバ、守備、その他 • 攻守 • ポジション • 身長・体重・名前・生年月日 プレイの情報 • 予測フレーム数 • ボールの着地座標 • ゴールへの距離 • 右攻め・左攻め ターゲット • 予測対象選手のXY座標 予測フレーム数とボール着地点が与えられるのは簡単すぎでは・・・? おそらく上記が与えられないと、不確実性が大きすぎてまともに解けない 「どこにパスを出すのか」 だけで充分コンペになりそう -
9 タスク概要:Forecasting コンペ • Forecasting コンペ:12月にコード提出後 データが収集され1月に評価 • 評価時にバグで落ちると、参加すらしていなかったことに •
1899チーム が 最終的に772チームに できるだけシンプルな実装! -
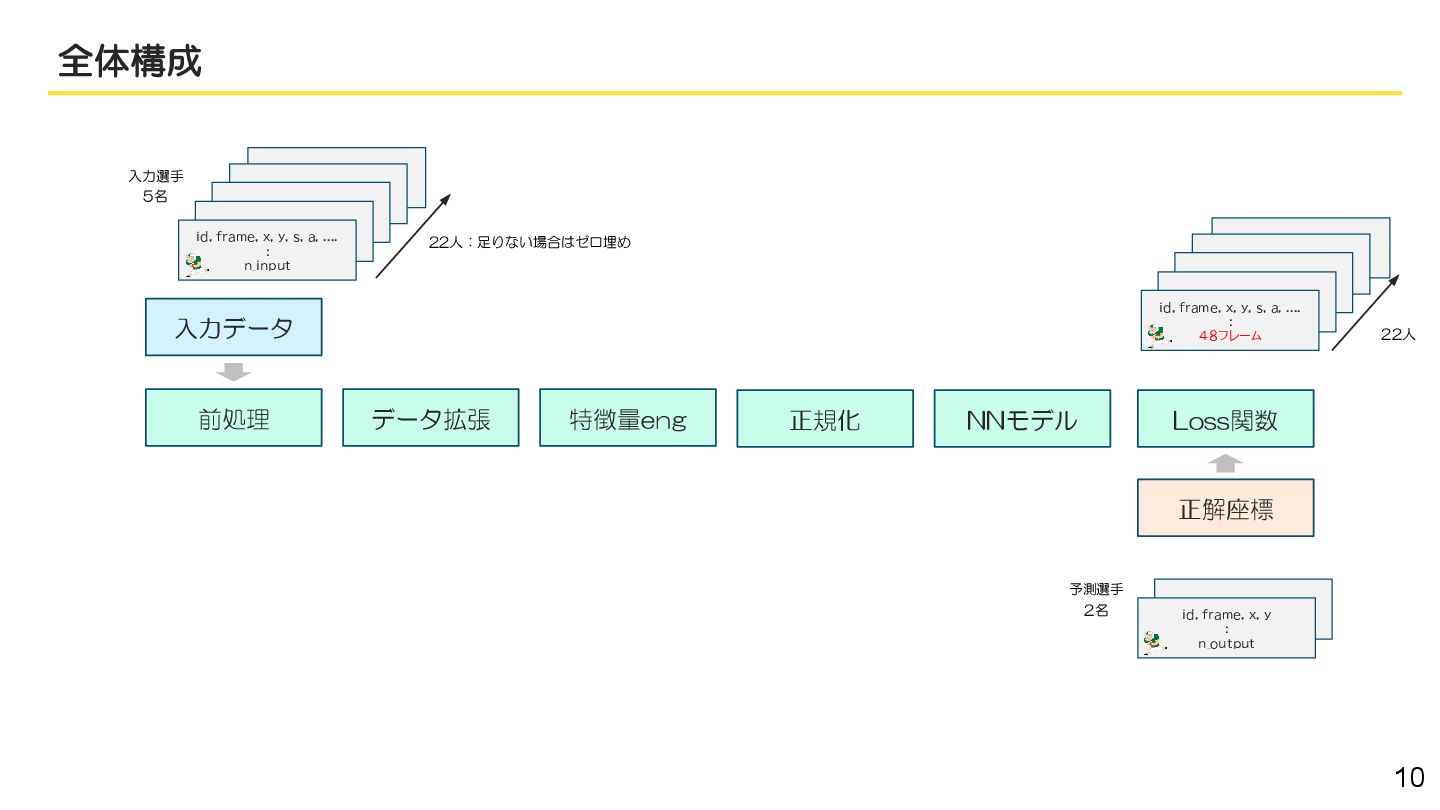
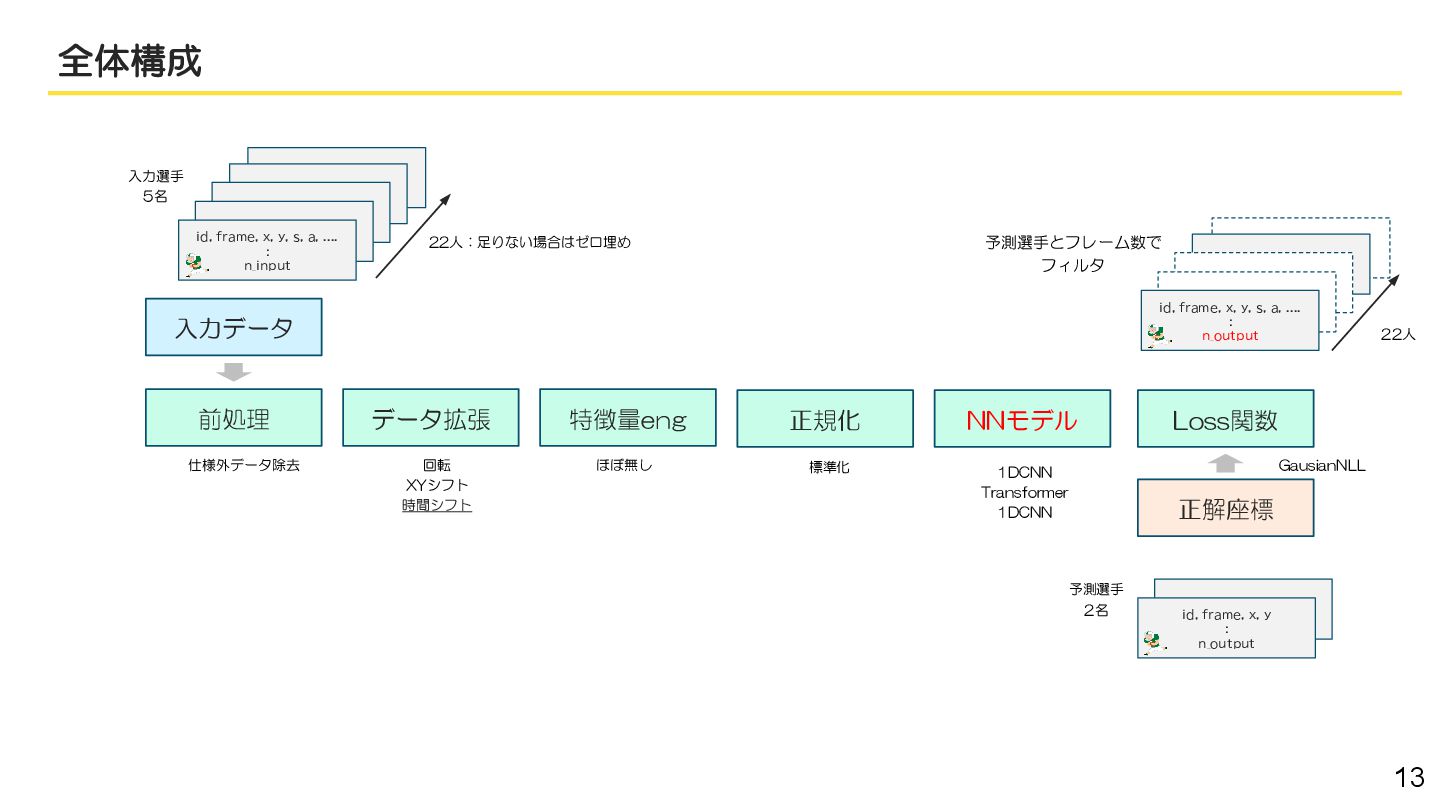
10 全体構成 前処理 データ拡張 特徴量eng Loss関数 正解座標 NNモデル 入力データ 正規化
id, frame, x, y, s, a, .... : n_input id, frame, x, y : n_output 22人:足りない場合はゼロ埋め id, frame, x, y, s, a, .... : 48フレーム 入力選手 5名 予測選手 2名 22人 -
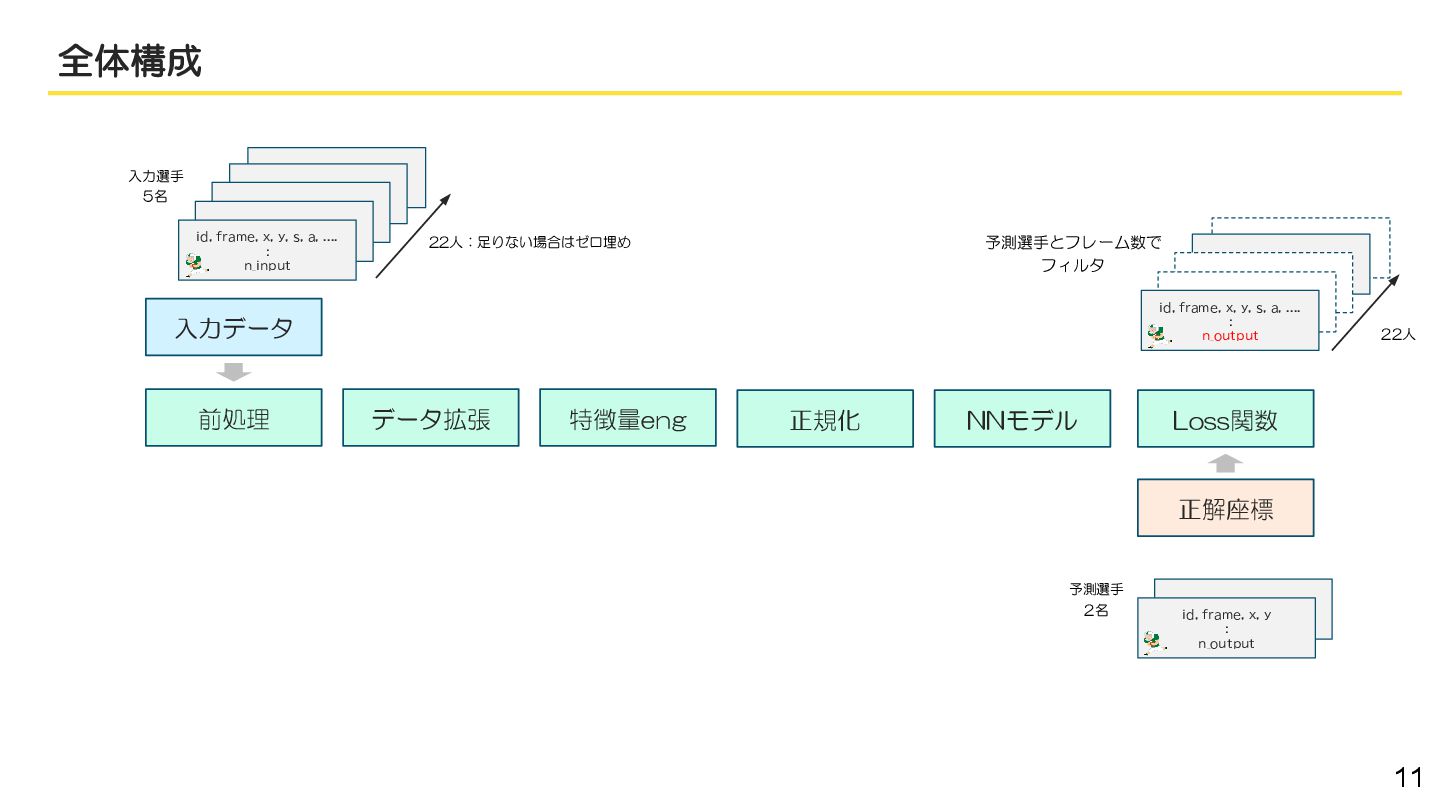
11 全体構成 前処理 データ拡張 特徴量eng Loss関数 正解座標 NNモデル 入力データ 正規化
id, frame, x, y, s, a, .... : n_input id, frame, x, y : n_output 22人:足りない場合はゼロ埋め 入力選手 5名 予測選手 2名 id, frame, x, y, s, a, .... : n_output 予測選手とフレーム数で フィルタ 22人 -
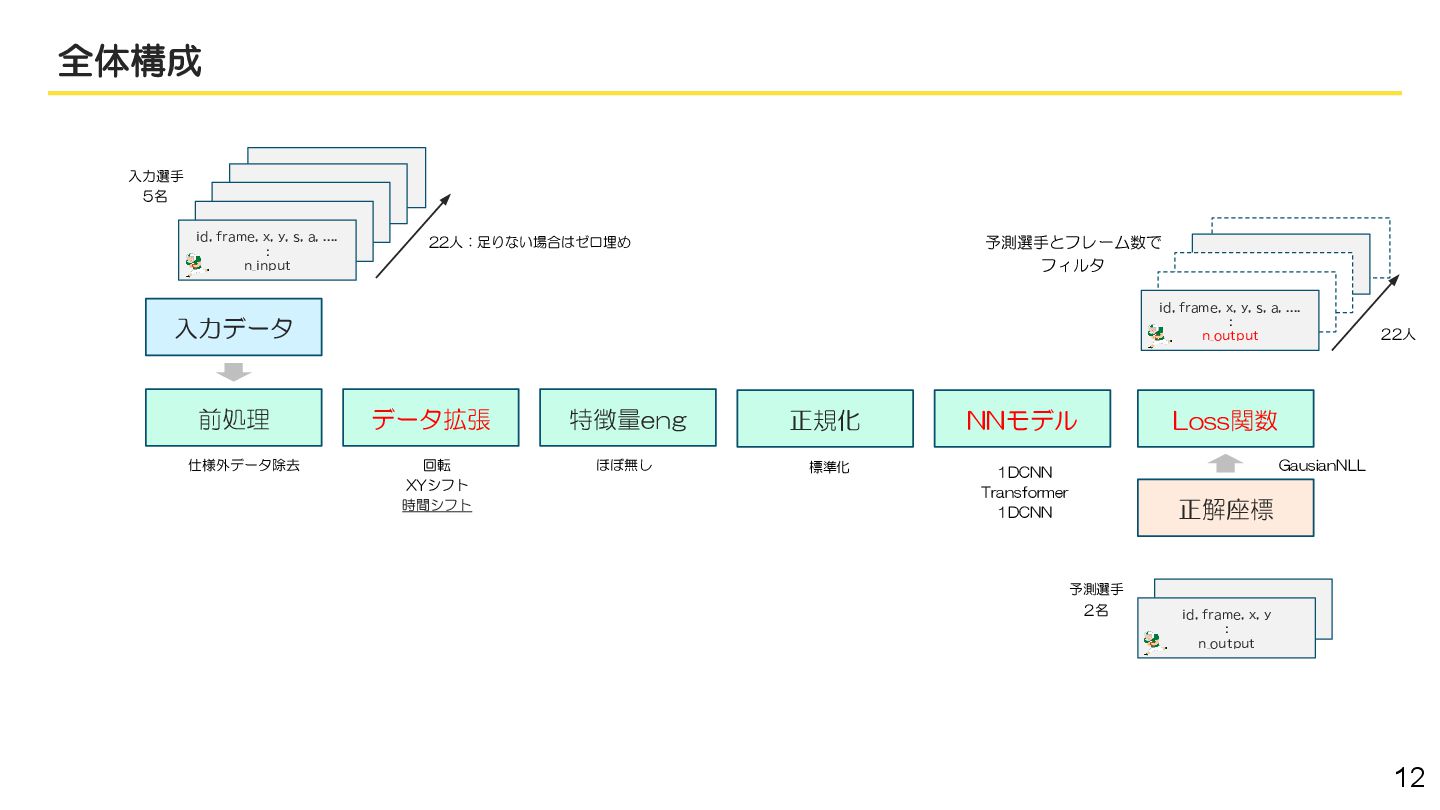
12 全体構成 前処理 データ拡張 特徴量eng Loss関数 正解座標 NNモデル 入力データ 正規化
id, frame, x, y, s, a, .... : n_input id, frame, x, y : n_output 22人:足りない場合はゼロ埋め 入力選手 5名 予測選手 2名 id, frame, x, y, s, a, .... : n_output 予測選手とフレーム数で フィルタ 22人 仕様外データ除去 回転 XYシフト 時間シフト ほぼ無し 標準化 1DCNN Transformer 1DCNN GausianNLL -
13 全体構成 前処理 データ拡張 特徴量eng Loss関数 正解座標 NNモデル 入力データ 正規化
id, frame, x, y, s, a, .... : n_input id, frame, x, y : n_output 22人:足りない場合はゼロ埋め 入力選手 5名 予測選手 2名 id, frame, x, y, s, a, .... : n_output 予測選手とフレーム数で フィルタ 22人 仕様外データ除去 回転 XYシフト 時間シフト ほぼ無し 標準化 1DCNN Transformer 1DCNN GausianNLL -
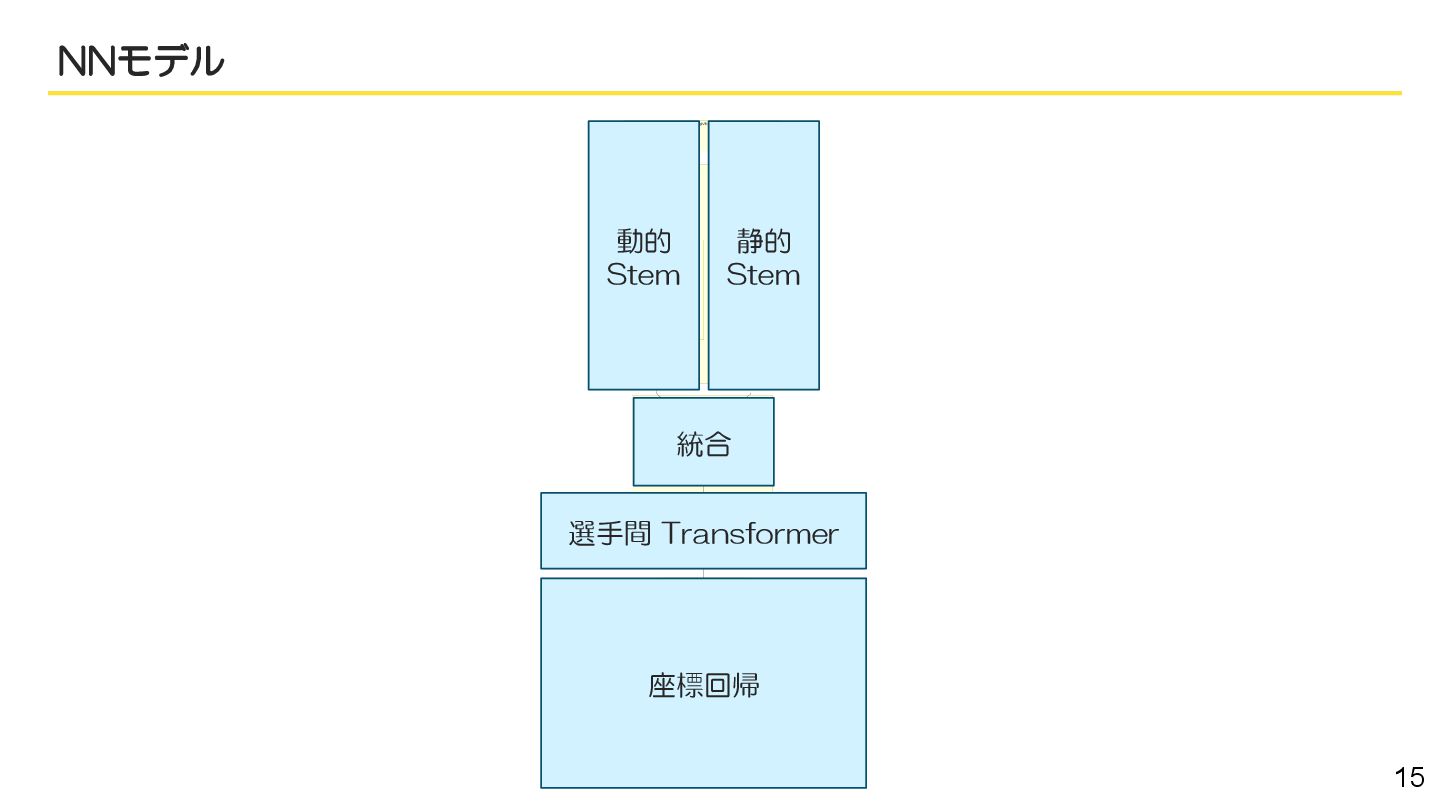
16 NNモデル 動的 Stem 静的 Stem 統合 選手間 Transformer 座標回帰
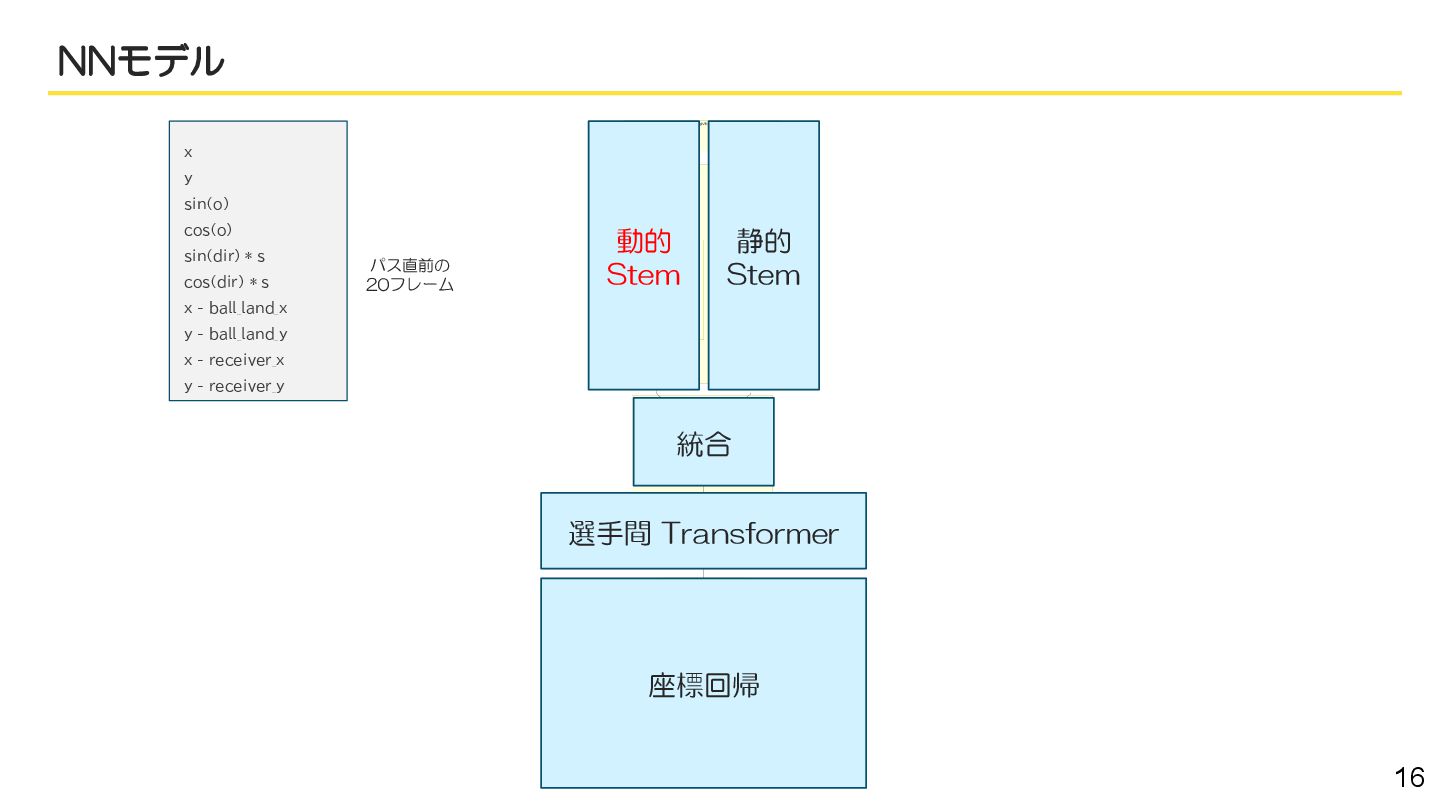
x y sin(o) cos(o) sin(dir) * s cos(dir) * s x - ball_land_x y - ball_land_y x - receiver_x y - receiver_y パス直前の 20フレーム -
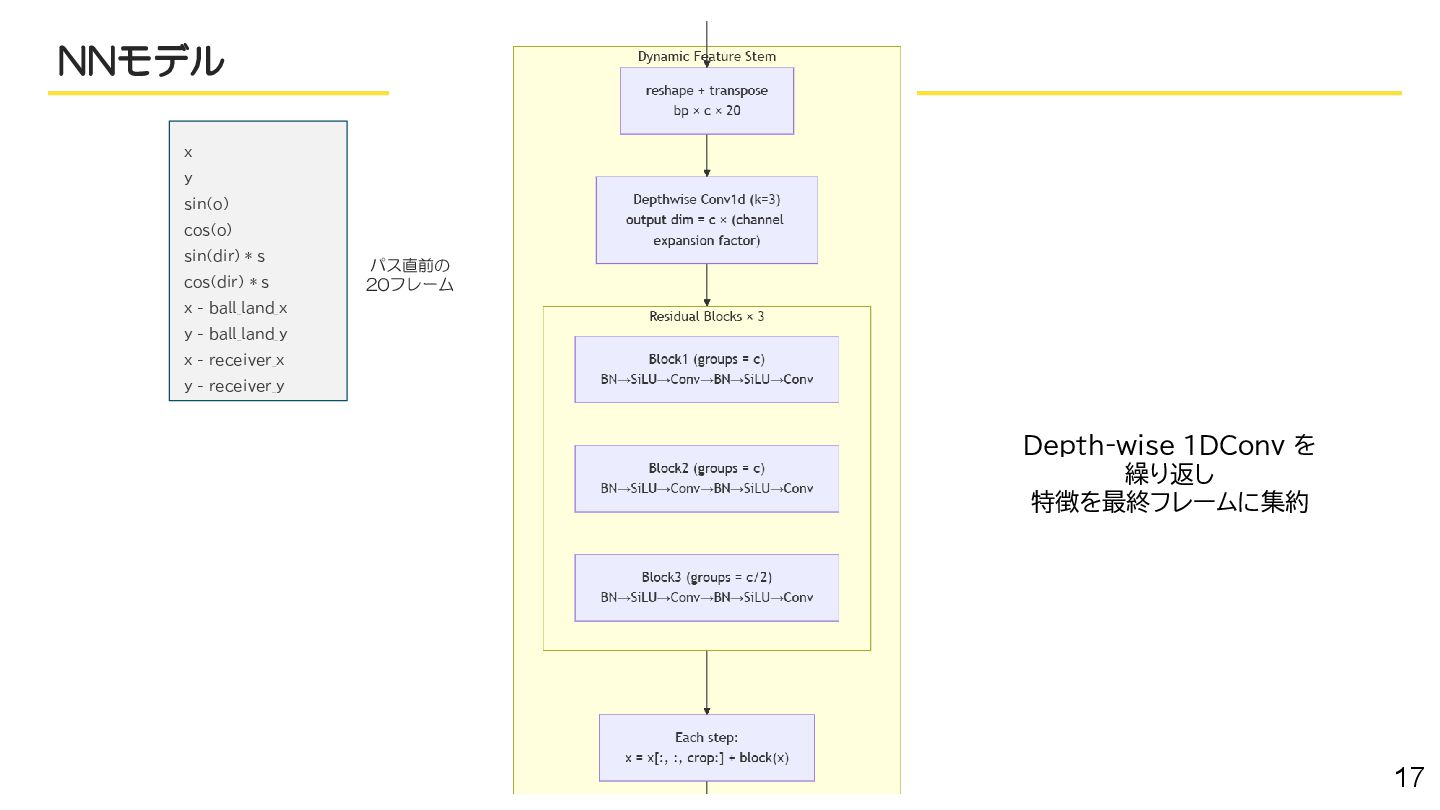
17 NNモデル 動的 Stem 静的 Stem 統合 選手間 Transformer 座標回帰
x y sin(o) cos(o) sin(dir) * s cos(dir) * s x - ball_land_x y - ball_land_y x - receiver_x y - receiver_y パス直前の 20フレーム Depth-wise 1DConv を 繰り返し 特徴を最終フレームに集約 -
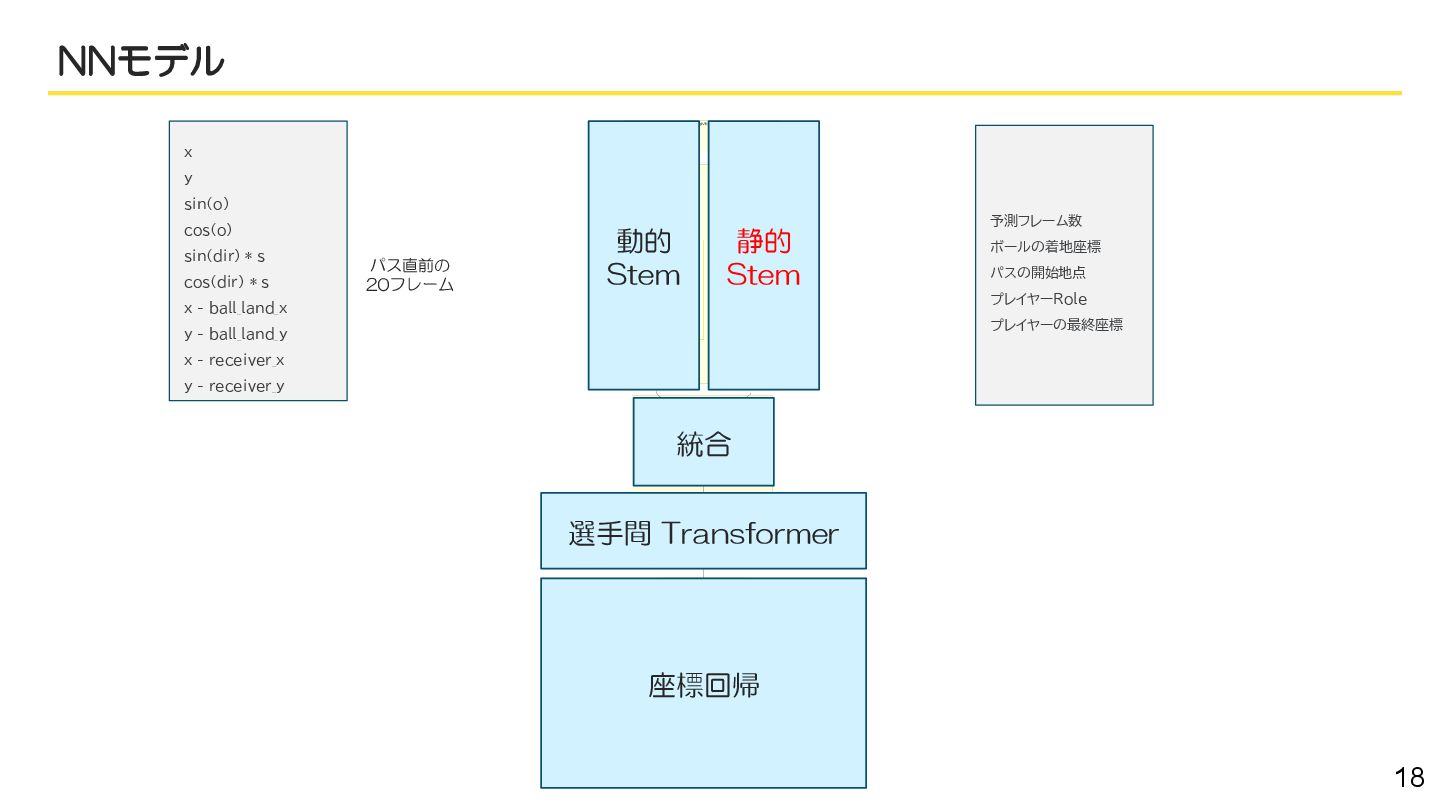
18 NNモデル 動的 Stem 静的 Stem 統合 選手間 Transformer 座標回帰
x y sin(o) cos(o) sin(dir) * s cos(dir) * s x - ball_land_x y - ball_land_y x - receiver_x y - receiver_y パス直前の 20フレーム 予測フレーム数 ボールの着地座標 パスの開始地点 プレイヤーRole プレイヤーの最終座標 -
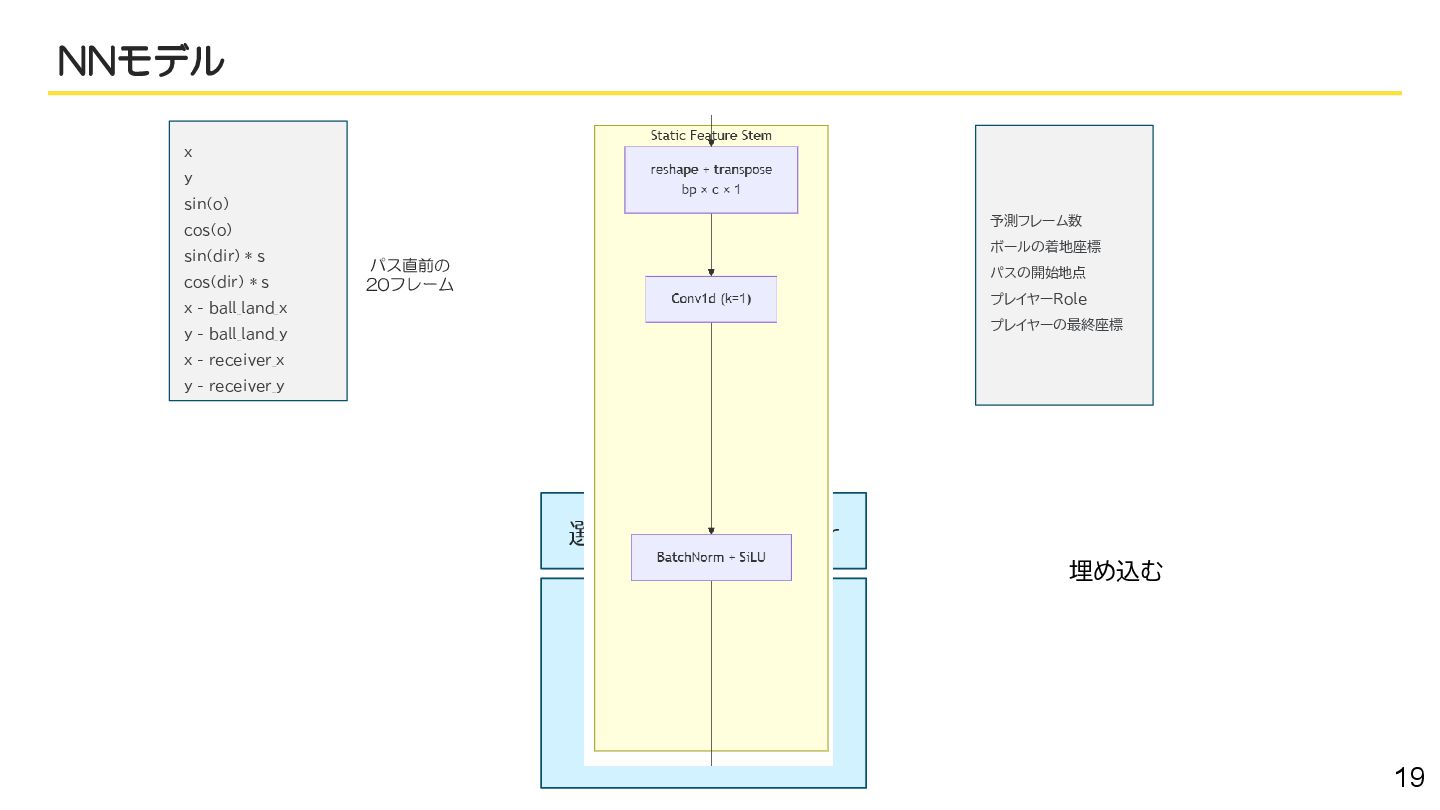
19 NNモデル 動的 Stem 静的 Stem 統合 選手間 Transformer 座標回帰
x y sin(o) cos(o) sin(dir) * s cos(dir) * s x - ball_land_x y - ball_land_y x - receiver_x y - receiver_y パス直前の 20フレーム 予測フレーム数 ボールの着地座標 パスの開始地点 プレイヤーRole プレイヤーの最終座標 埋め込む -
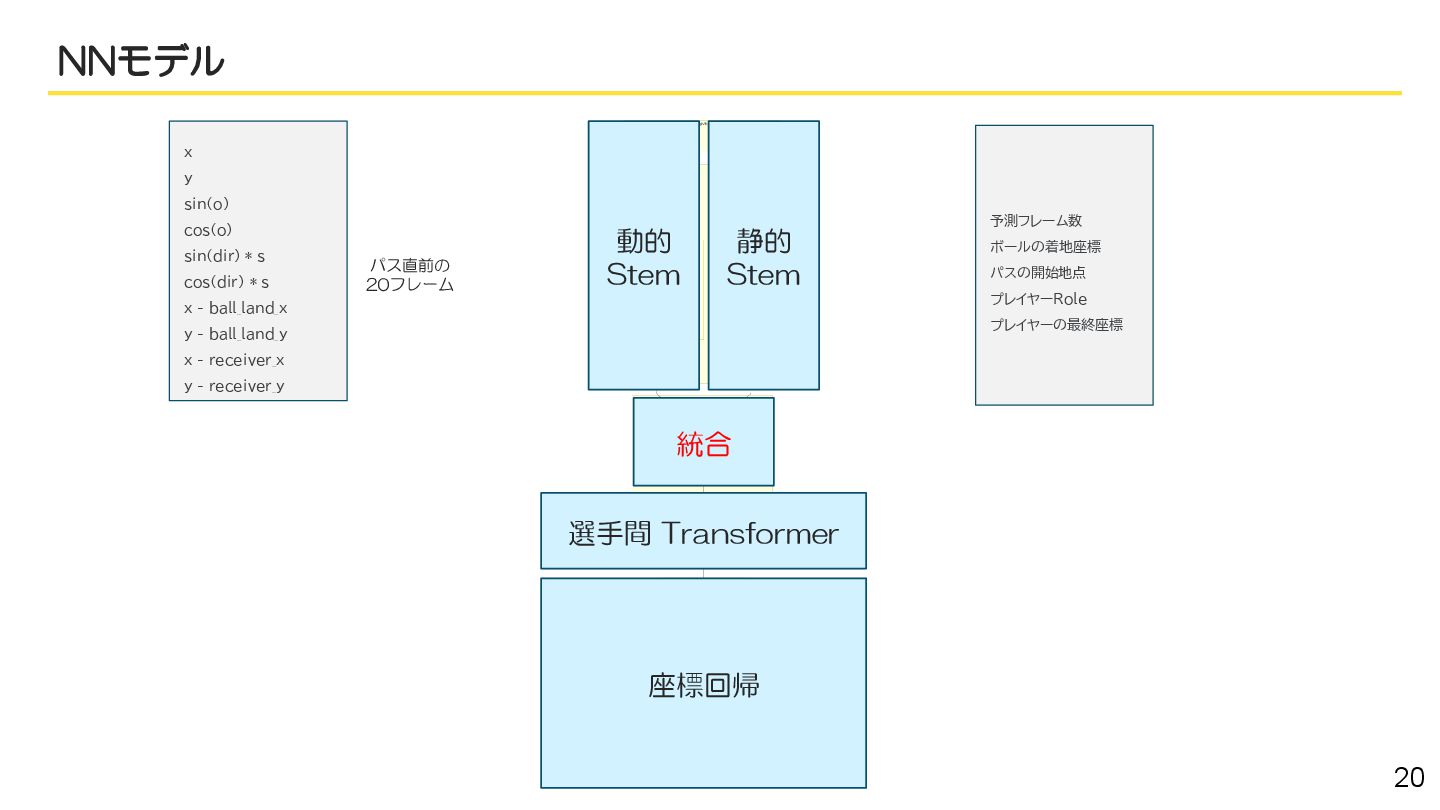
20 NNモデル 動的 Stem 静的 Stem 統合 選手間 Transformer 座標回帰
x y sin(o) cos(o) sin(dir) * s cos(dir) * s x - ball_land_x y - ball_land_y x - receiver_x y - receiver_y パス直前の 20フレーム 予測フレーム数 ボールの着地座標 パスの開始地点 プレイヤーRole プレイヤーの最終座標 -
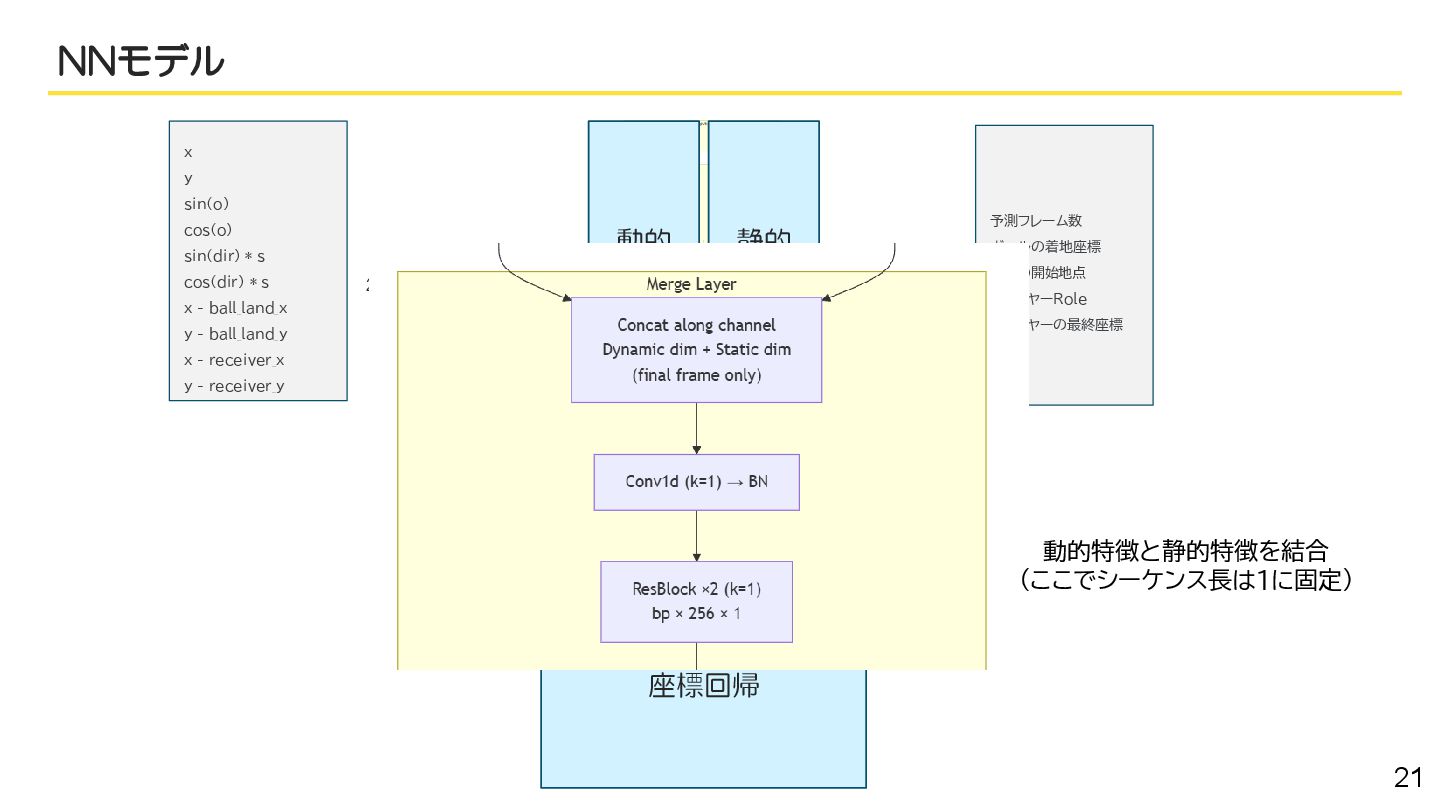
21 NNモデル 動的 Stem 静的 Stem 統合 選手間 Transformer 座標回帰
x y sin(o) cos(o) sin(dir) * s cos(dir) * s x - ball_land_x y - ball_land_y x - receiver_x y - receiver_y パス直前の 20フレーム 予測フレーム数 ボールの着地座標 パスの開始地点 プレイヤーRole プレイヤーの最終座標 動的特徴と静的特徴を結合 (ここでシーケンス長は1に固定) -
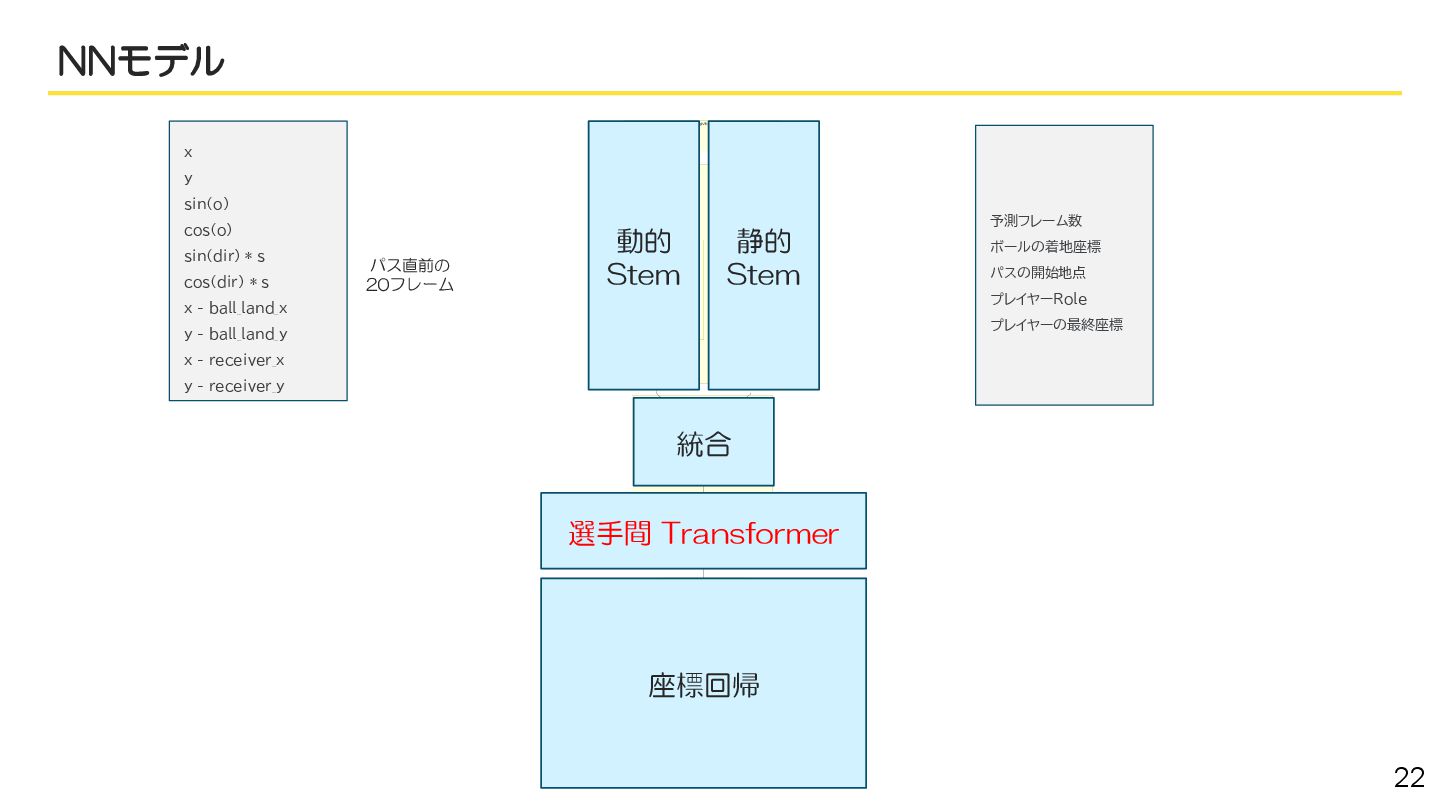
22 NNモデル 動的 Stem 静的 Stem 統合 選手間 Transformer 座標回帰
x y sin(o) cos(o) sin(dir) * s cos(dir) * s x - ball_land_x y - ball_land_y x - receiver_x y - receiver_y パス直前の 20フレーム 予測フレーム数 ボールの着地座標 パスの開始地点 プレイヤーRole プレイヤーの最終座標 -
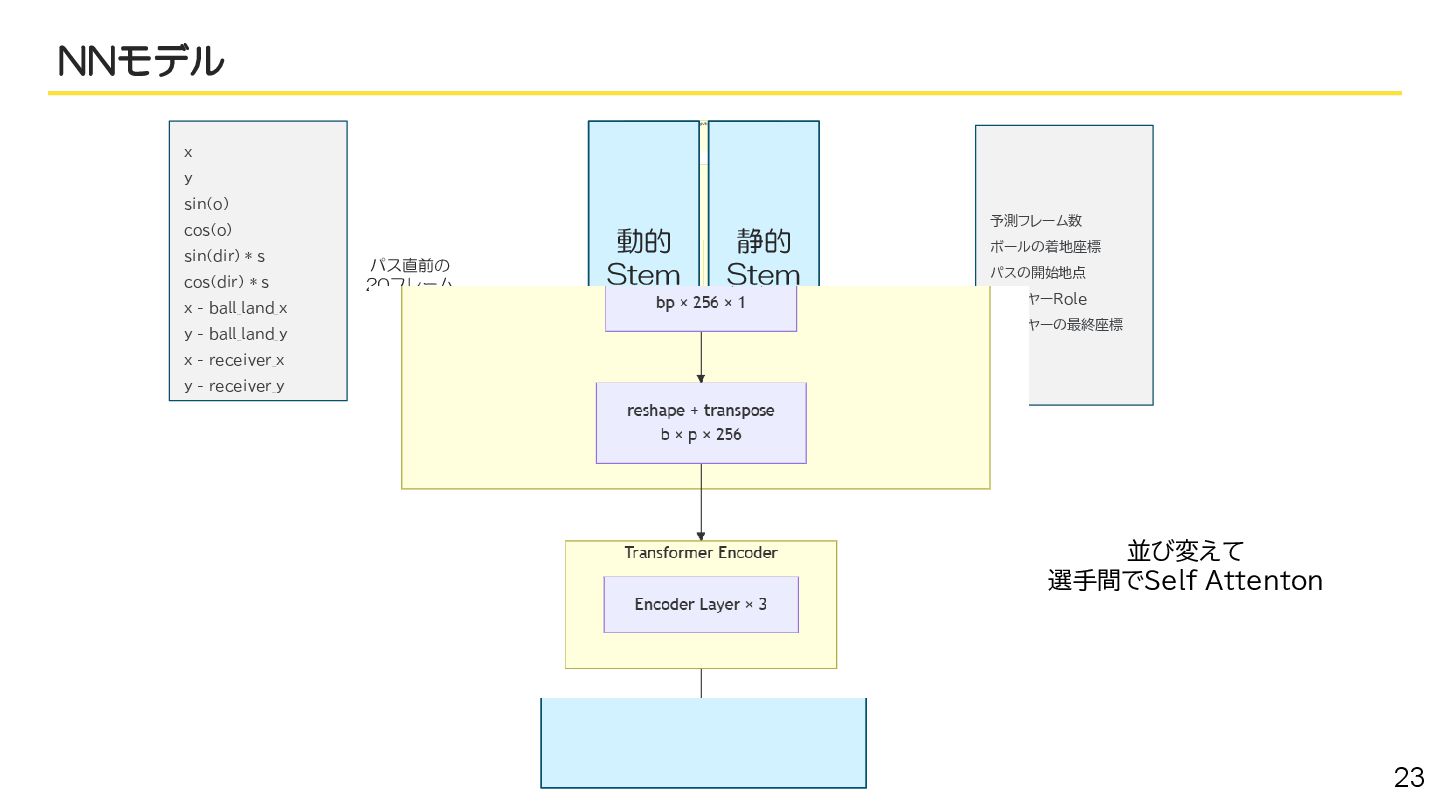
23 NNモデル 動的 Stem 静的 Stem 統合 選手間 Transformer 座標回帰
x y sin(o) cos(o) sin(dir) * s cos(dir) * s x - ball_land_x y - ball_land_y x - receiver_x y - receiver_y パス直前の 20フレーム 予測フレーム数 ボールの着地座標 パスの開始地点 プレイヤーRole プレイヤーの最終座標 並び変えて 選手間でSelf Attenton -
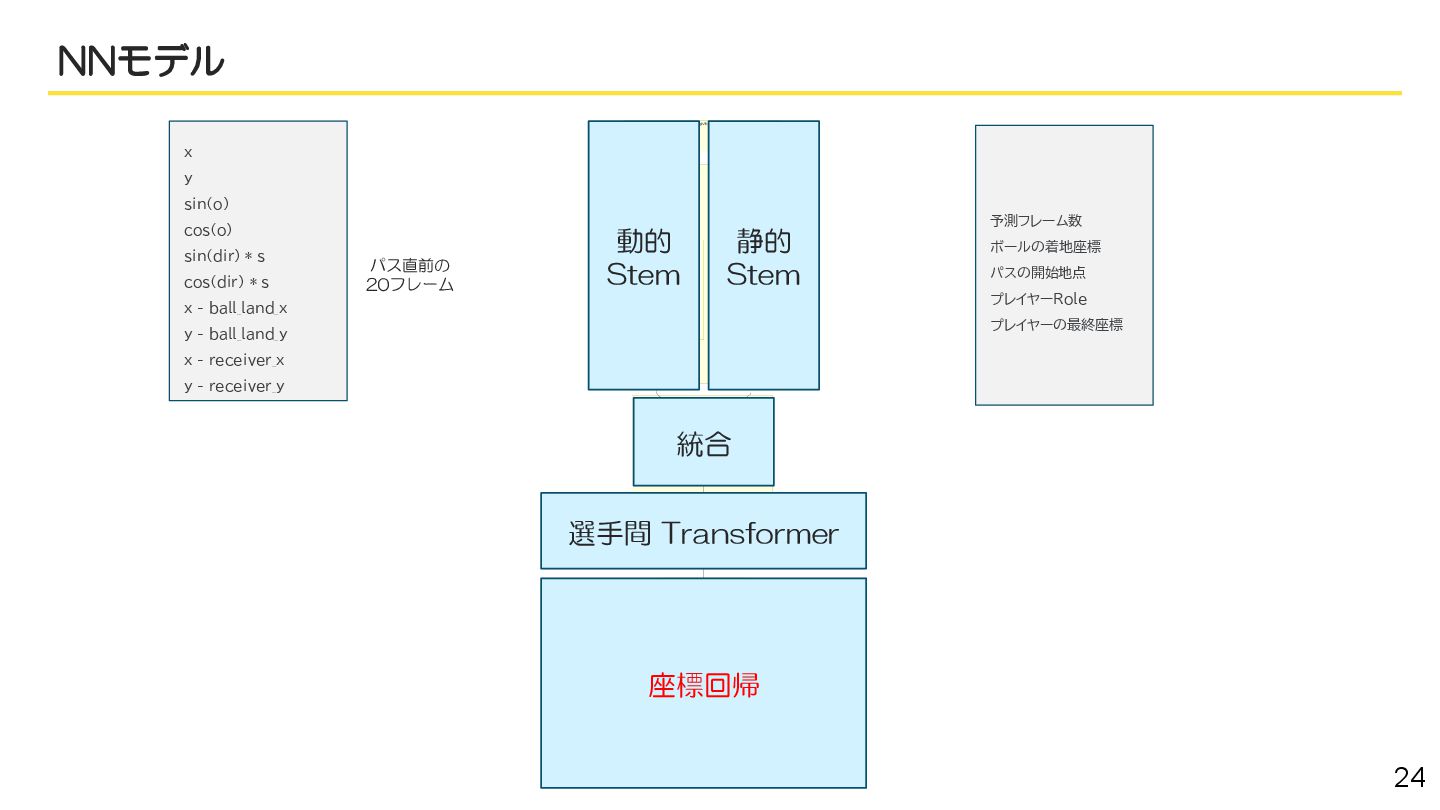
24 NNモデル 動的 Stem 静的 Stem 統合 選手間 Transformer 座標回帰
x y sin(o) cos(o) sin(dir) * s cos(dir) * s x - ball_land_x y - ball_land_y x - receiver_x y - receiver_y パス直前の 20フレーム 予測フレーム数 ボールの着地座標 パスの開始地点 プレイヤーRole プレイヤーの最終座標 -
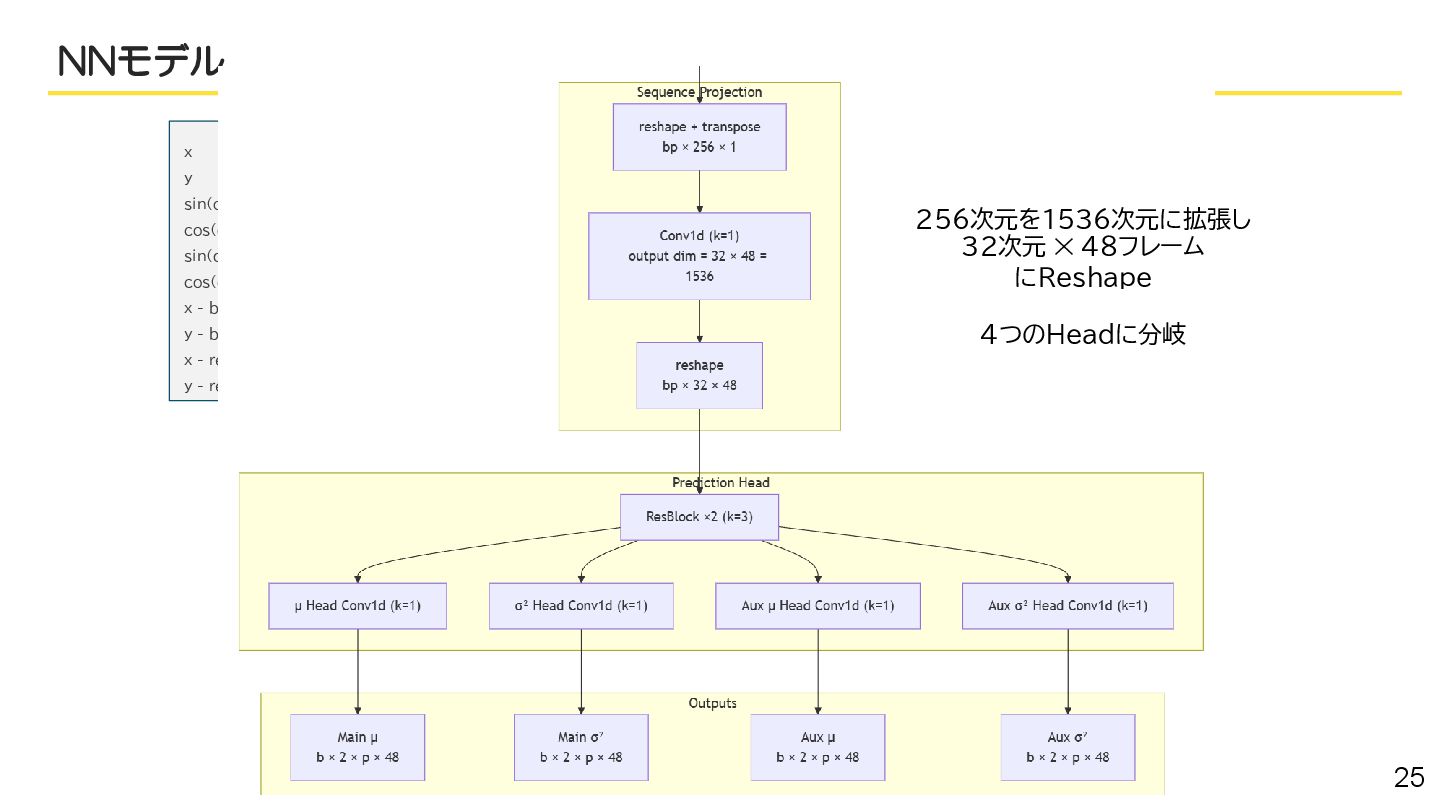
25 NNモデル 動的 Stem 静的 Stem 統合 選手間 Transformer 座標回帰
x y sin(o) cos(o) sin(dir) * s cos(dir) * s x - ball_land_x y - ball_land_y x - receiver_x y - receiver_y ✕ 20フレーム 予測フレーム数 ボールの着地座標 パスの開始地点 プレイヤーRole プレイヤーの最終座標 256次元を1536次元に拡張し 32次元 ✕ 48フレーム にReshape 4つのHeadに分岐 -
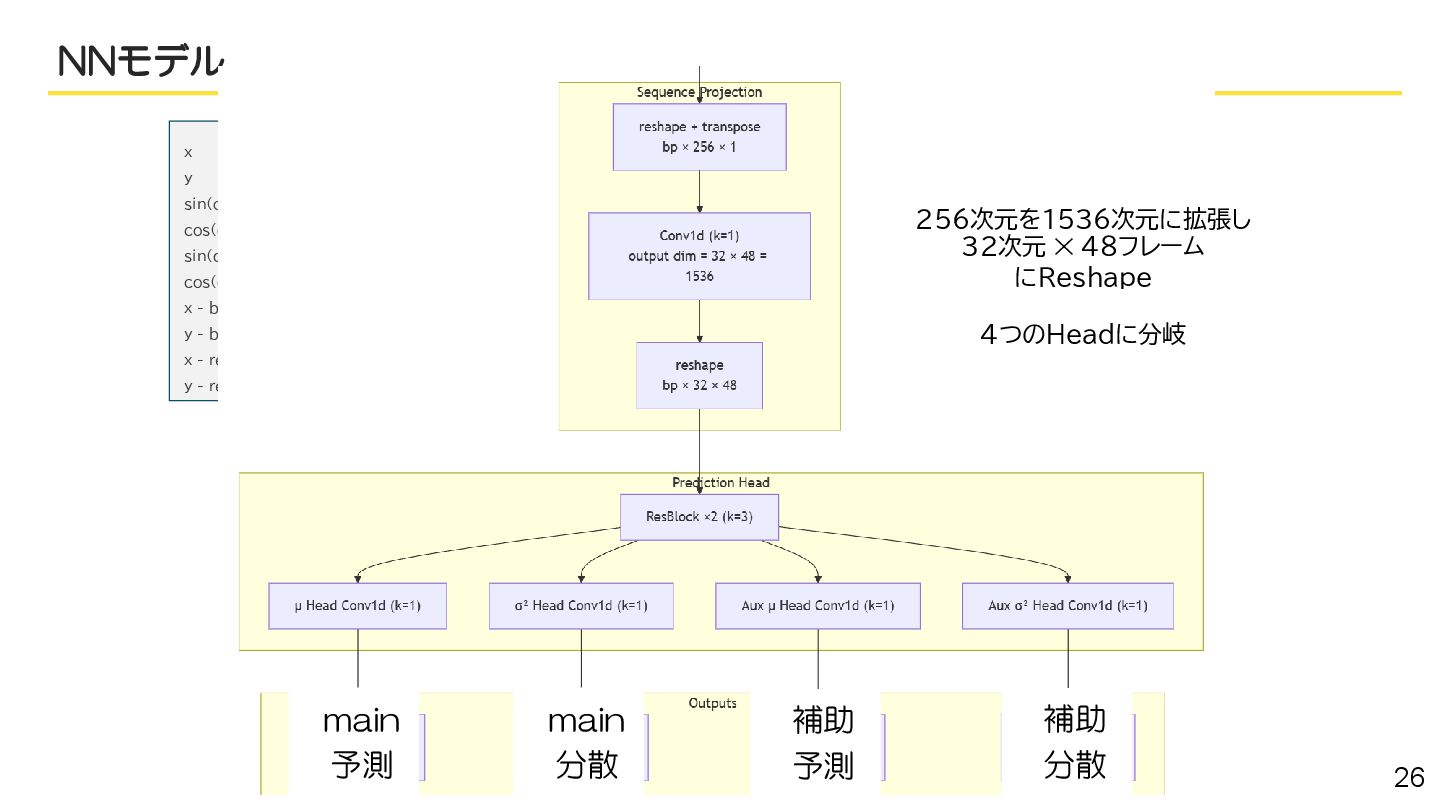
26 NNモデル 動的 Stem 静的 Stem 統合 選手間 Transformer 座標回帰
x y sin(o) cos(o) sin(dir) * s cos(dir) * s x - ball_land_x y - ball_land_y x - receiver_x y - receiver_y ✕ 20フレーム 予測フレーム数 ボールの着地座標 パスの開始地点 プレイヤーRole プレイヤーの最終座標 main 予測 main 分散 補助 予測 補助 分散 256次元を1536次元に拡張し 32次元 ✕ 48フレーム にReshape 4つのHeadに分岐 -
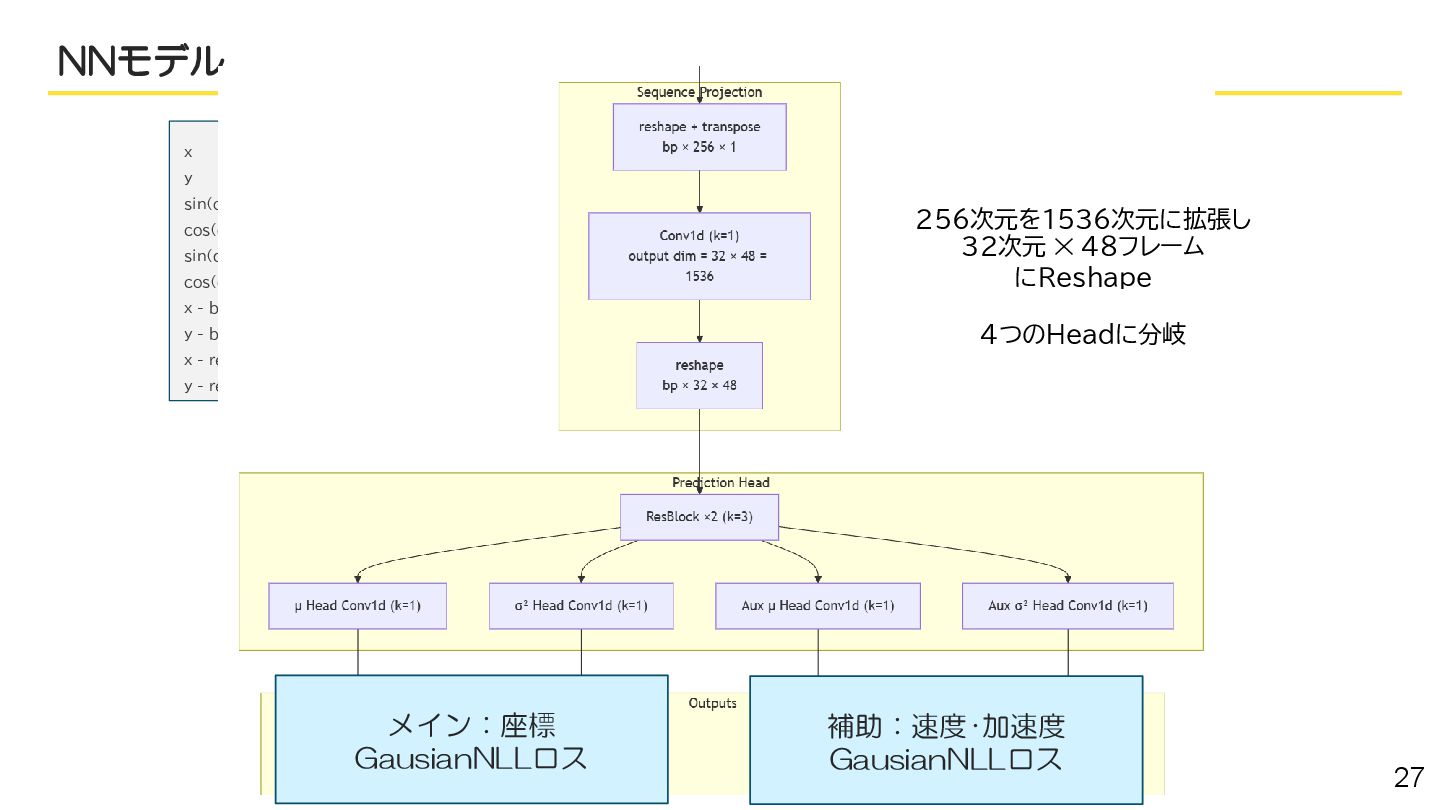
27 NNモデル 動的 Stem 静的 Stem 統合 選手間 Transformer 座標回帰
x y sin(o) cos(o) sin(dir) * s cos(dir) * s x - ball_land_x y - ball_land_y x - receiver_x y - receiver_y ✕ 20フレーム 予測フレーム数 ボールの着地座標 パスの開始地点 プレイヤーRole プレイヤーの最終座標 main 予測 main 分散 補助 予測 補助 分散 256次元を1536次元に拡張し 32次元 ✕ 48フレーム にReshape 4つのHeadに分岐 メイン:座標 GausianNLLロス 補助:速度・加速度 GausianNLLロス -
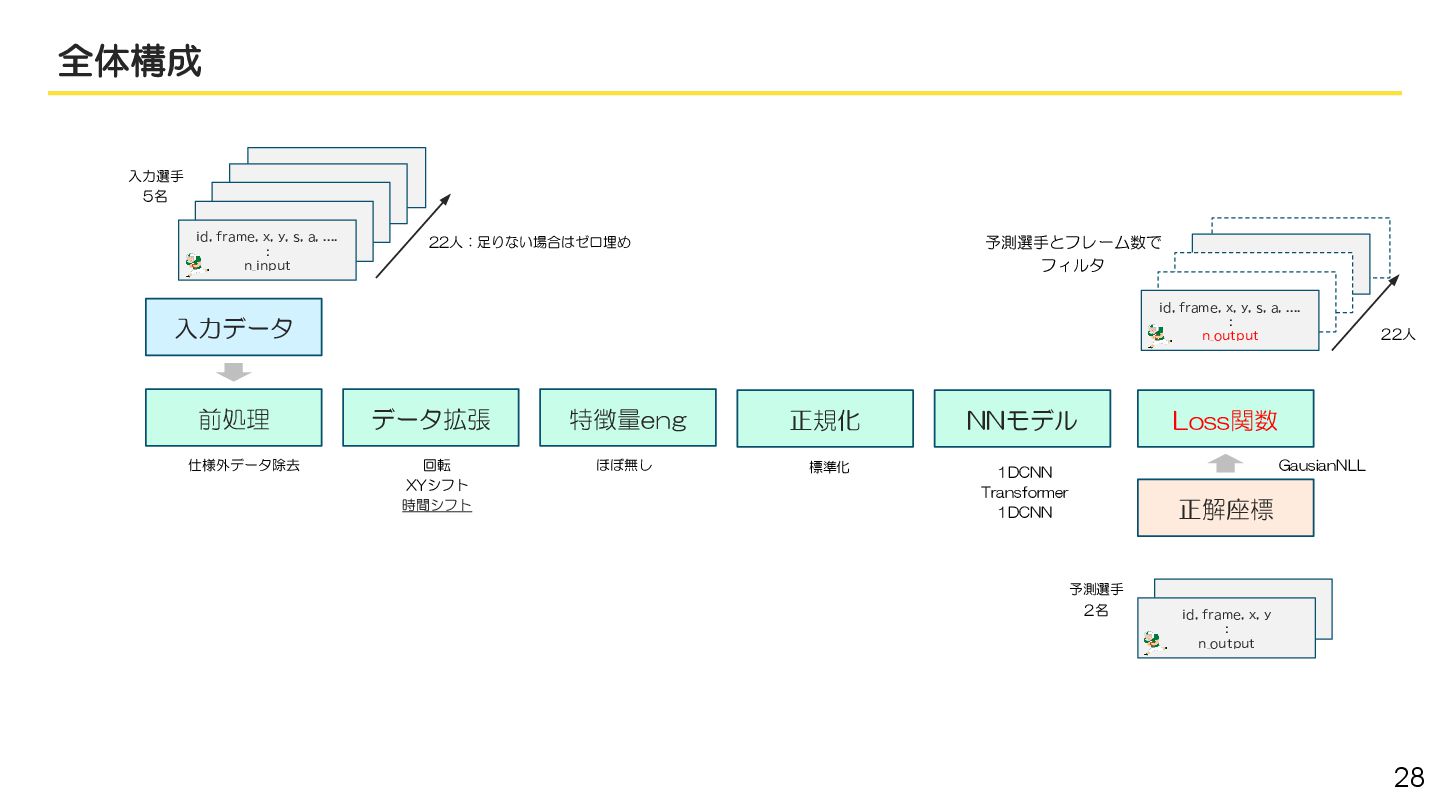
28 全体構成 前処理 データ拡張 特徴量eng Loss関数 正解座標 NNモデル 入力データ 正規化
id, frame, x, y, s, a, .... : n_input id, frame, x, y : n_output 22人:足りない場合はゼロ埋め 入力選手 5名 予測選手 2名 id, frame, x, y, s, a, .... : n_output 予測選手とフレーム数で フィルタ 22人 仕様外データ除去 回転 XYシフト 時間シフト ほぼ無し 標準化 1DCNN Transformer 1DCNN GausianNLL -
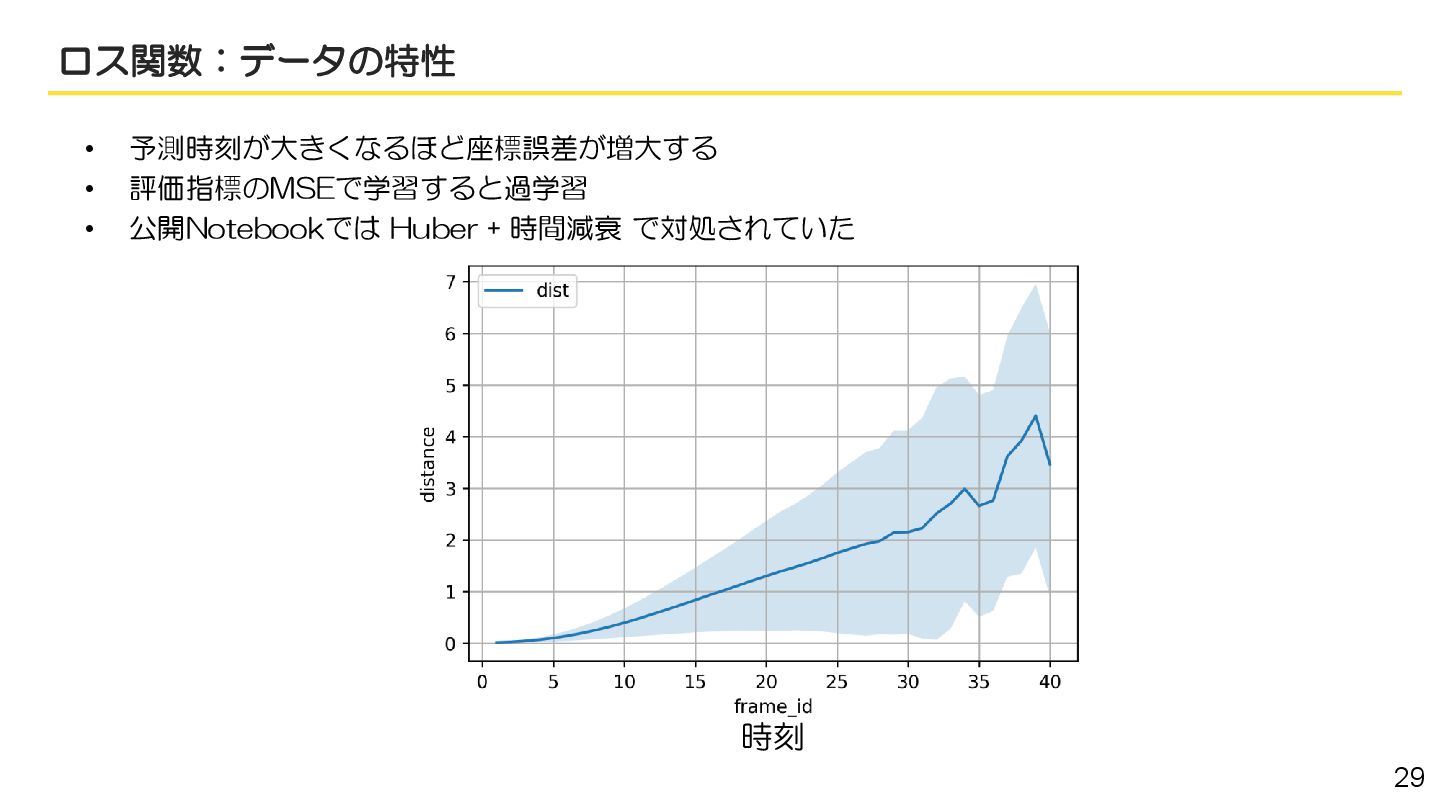
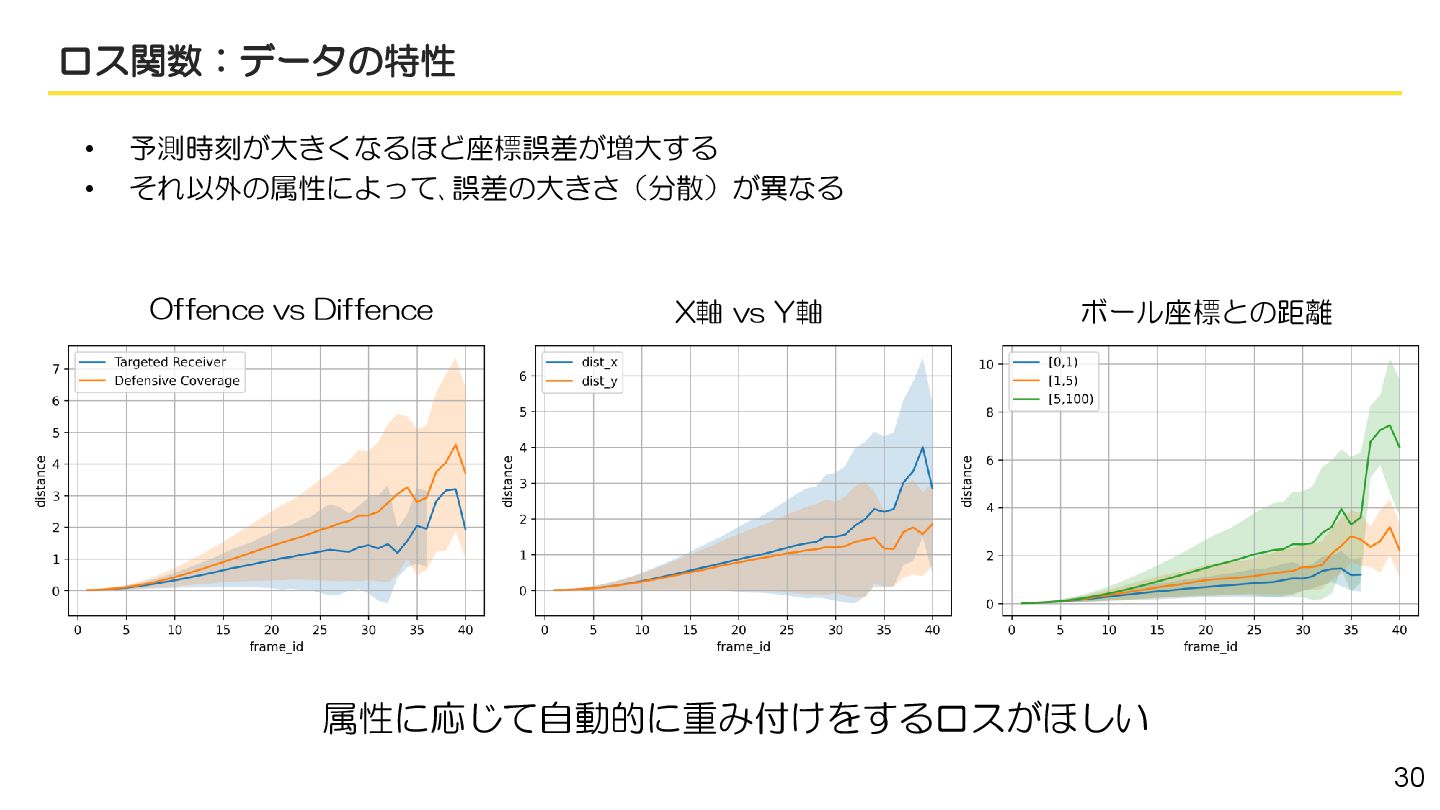
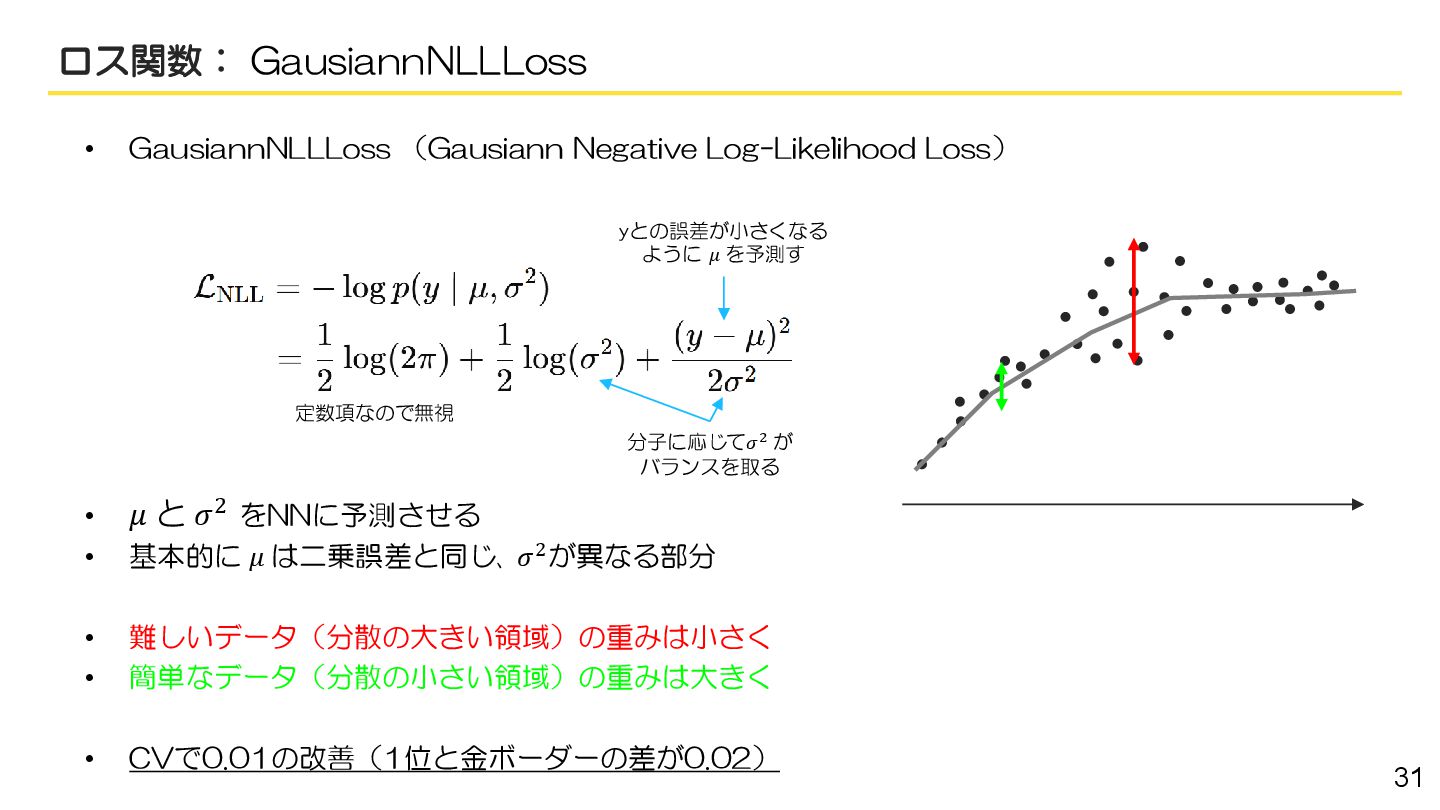
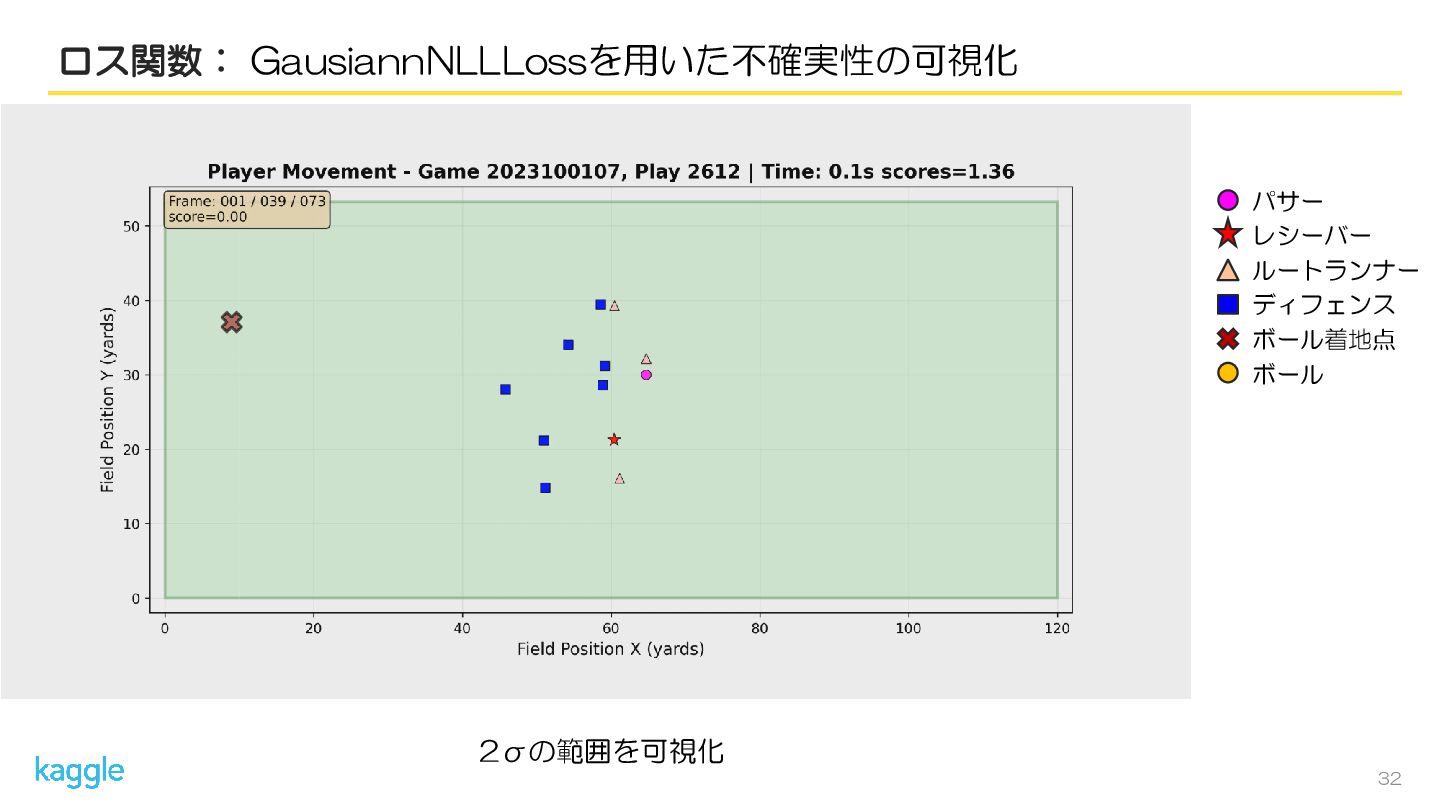
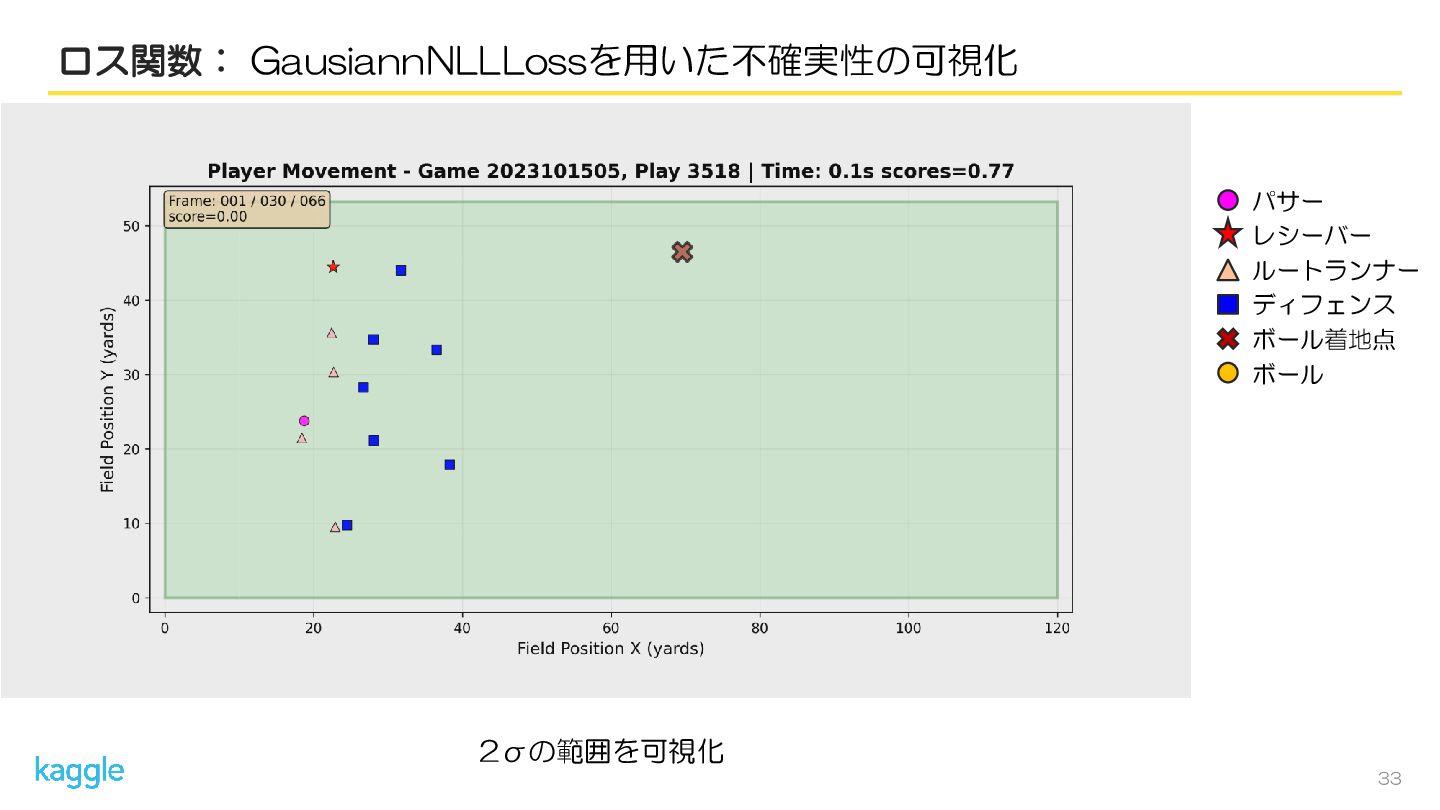
31 ロス関数: GausiannNLLLoss • GausiannNLLLoss (Gausiann Negative Log-Likelihood Loss) •
𝜇 と 𝜎2 をNNに予測させる • 基本的に 𝜇 は二乗誤差と同じ、 𝜎2が異なる部分 • 難しいデータ(分散の大きい領域)の重みは小さく • 簡単なデータ(分散の小さい領域)の重みは大きく • CVで0.01の改善(1位と金ボーダーの差が0.02) 定数項なので無視 yとの誤差が小さくなる ように 𝜇 を予測す 分子に応じて𝜎2 が バランスを取る -
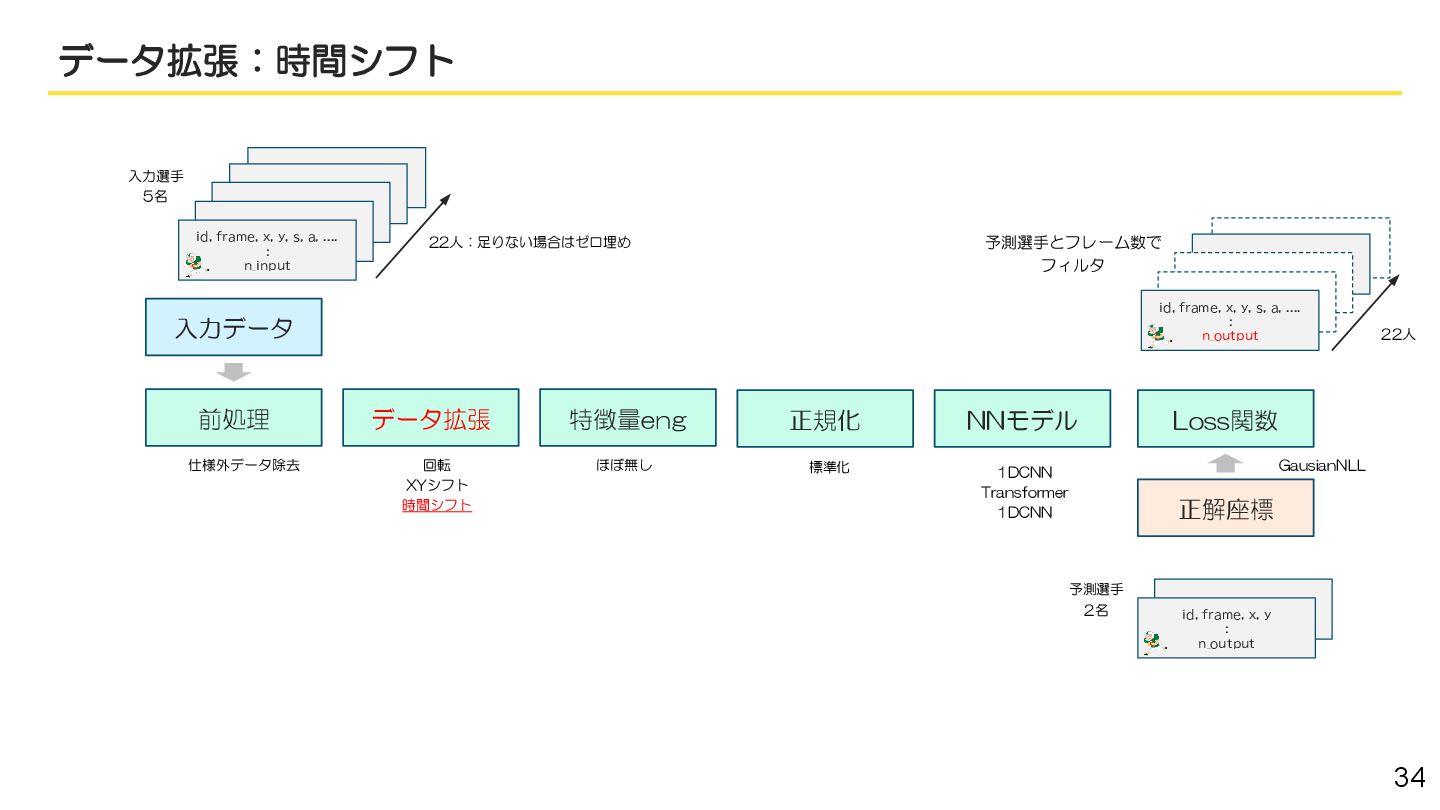
34 データ拡張:時間シフト 前処理 データ拡張 特徴量eng Loss関数 正解座標 NNモデル 入力データ 正規化
id, frame, x, y, s, a, .... : n_input id, frame, x, y : n_output 22人:足りない場合はゼロ埋め 入力選手 5名 予測選手 2名 id, frame, x, y, s, a, .... : n_output 予測選手とフレーム数で フィルタ 22人 仕様外データ除去 回転 XYシフト 時間シフト ほぼ無し 標準化 1DCNN Transformer 1DCNN GausianNLL -
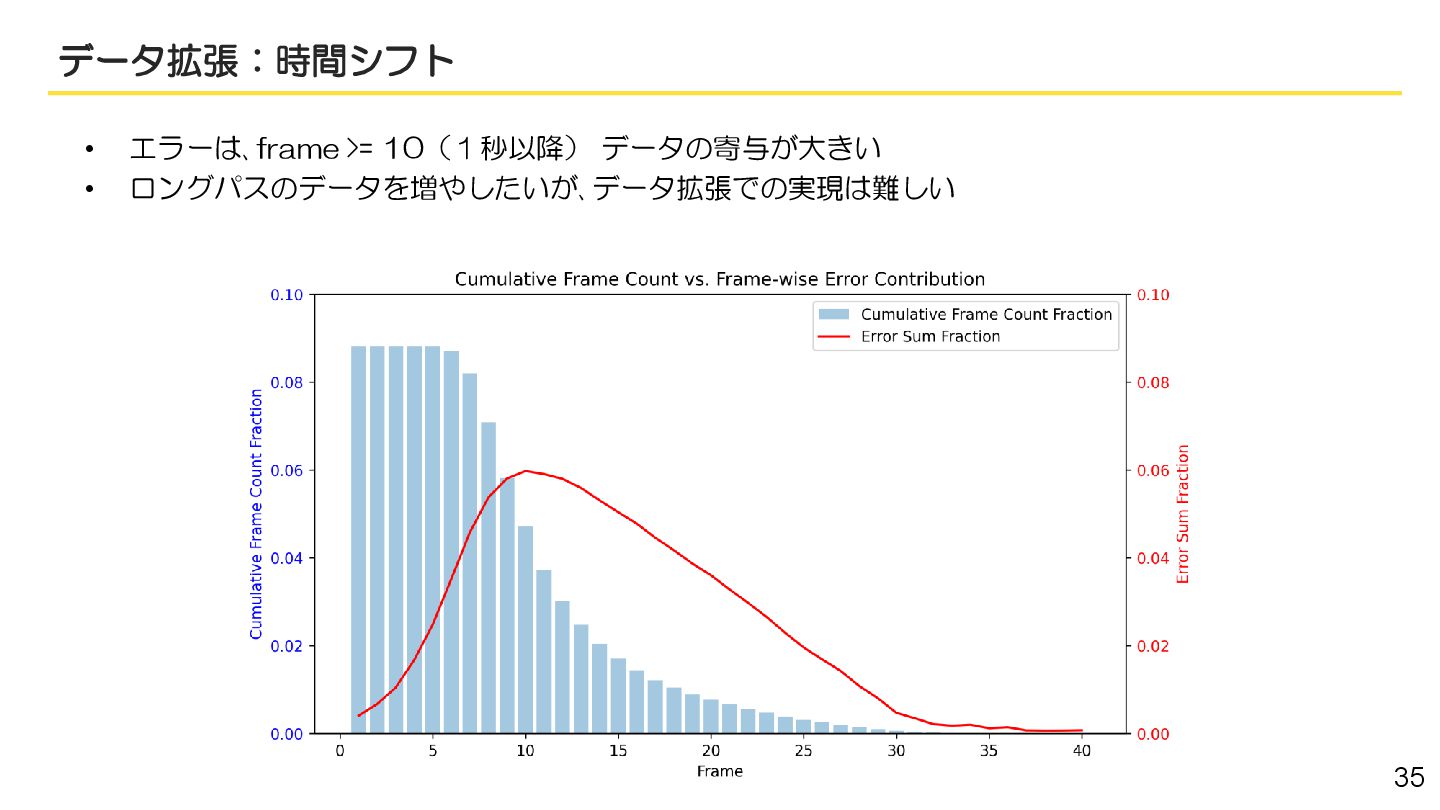
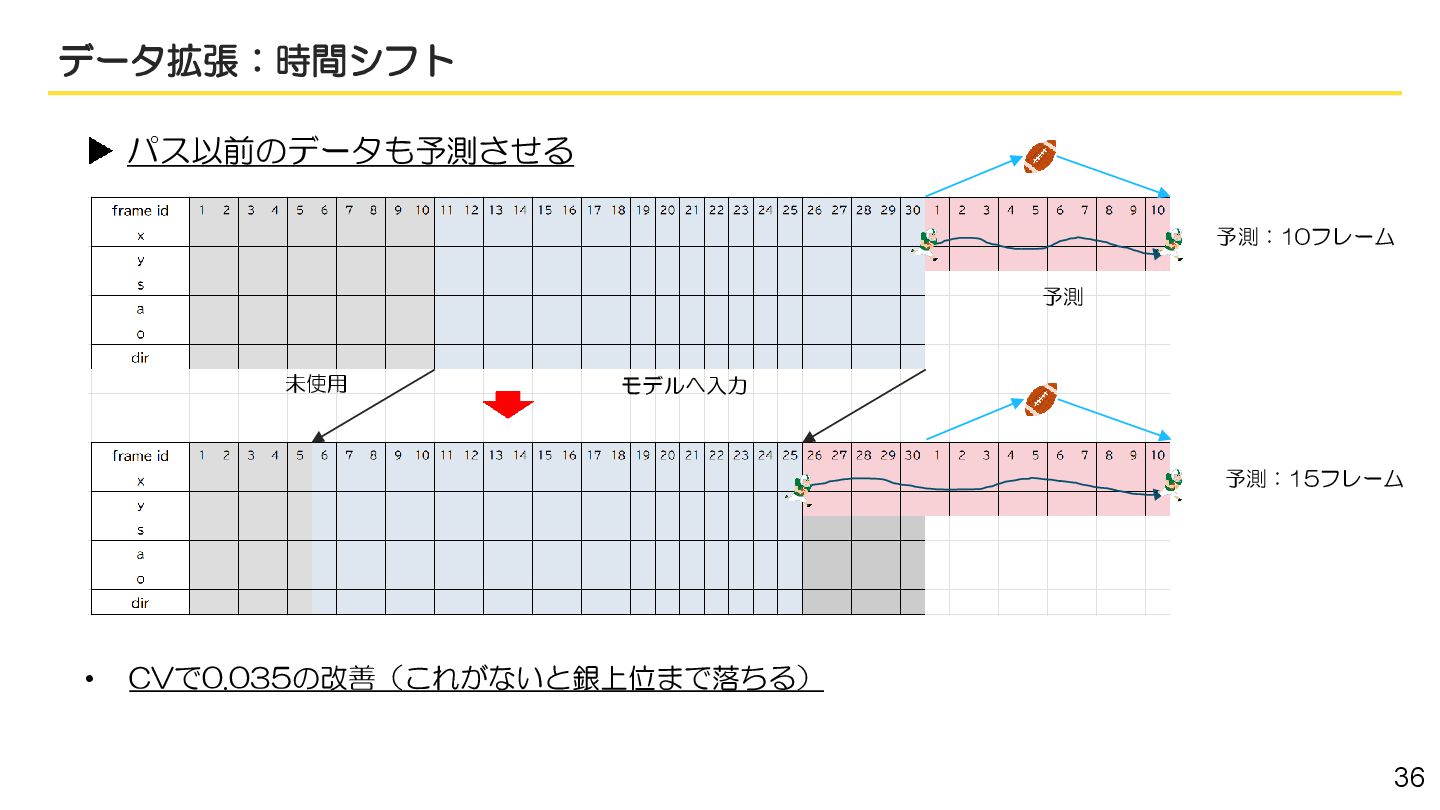
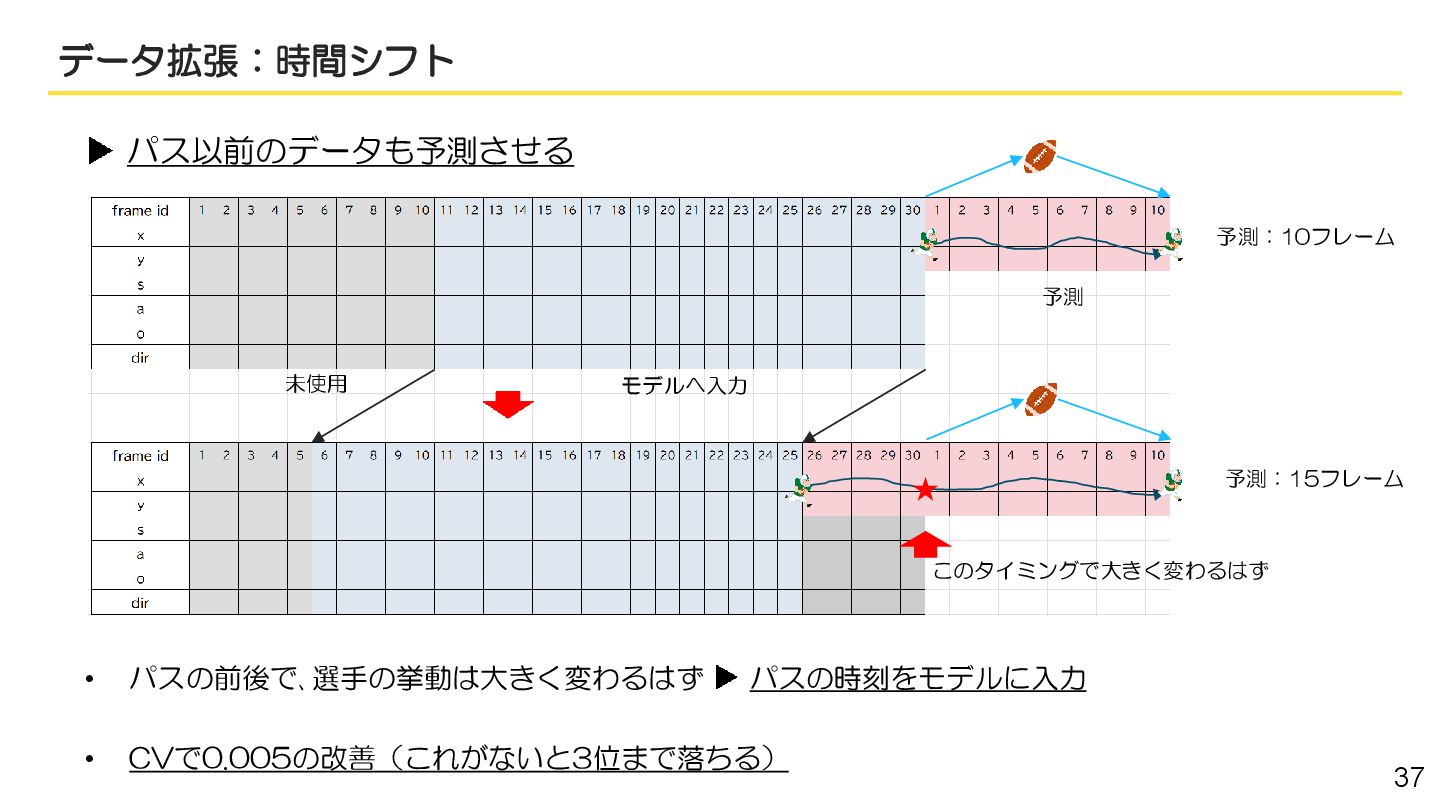
37 データ拡張:時間シフト パス以前のデータも予測させる • パスの前後で、選手の挙動は大きく変わるはず パスの時刻をモデルに入力 • CVで0.005の改善(これがないと3位まで落ちる) 予測:10フレーム 予測:15フレーム
モデルへ入力 予測 未使用 このタイミングで大きく変わるはず ★ -
38 まとめ • NFL コンペ 2026でソロ優勝 & GM昇格 • 上位の解放がばらついていて良いコンペだったように思える
• データ拡張・ロス関数・NNモデル、かなり工夫できた Writeup Notebook https://www.kaggle.com/code/chack3/nfl2026-1st-place-train https://www.kaggle.com/competitions/nfl-big-data-bowl-2026-prediction/writeups/public-3rd-solution Notebook Writeup -
39 おまけ: Forecasting コンペはメンタルに良くない • コンペ終了後、毎週木曜日のLB更新は深夜に目が覚める • 1週目の更新、2週目の更新でどんどんチームが減っていく • 次は自分なのか、、、脱落する夢を何回か
• 3・4週目はクリスマス&新年で更新されず、逆に良かった • 1月7日朝9時(日本)に発表予定、PrivateのLBが更新されるが2週目結果がそのままコピーで混乱 • 40時間程度放置をされた挙げ句、1月9日朝4時に目が覚めてスマホを見たら、優勝していました • 嬉しいのもあるが、ほっとしたというか