Upgrade to Pro
— share decks privately, control downloads, hide ads and more …
Speaker Deck
Sign up for free
Menu
Search
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Pricing
Search
Sign in
Sign up for free
Forklift Goal Condition Reinforcement Learning ...
Search
takeofuture
May 17, 2026
Technology
140
0
Share
Embed
Copy iframe code
Copy JS code
Copy link
Start on current slide
Forklift Goal Condition Reinforcement Learning by Gazebo + ROS2 topic
takeofuture
May 17, 2026
More Decks by takeofuture
See All by takeofuture
Building a Python Workflow for California Rice Monitoring From Satellite Indicators to Yield and Production
takeofuture
0
9
Monitoring Drought and Predicting Rice Supply with GIS, Satellite Data, and Python
takeofuture
0
26
熊本地震の地上の変化をSAR衛星からAI処理して確認した
takeofuture
0
68
MarineGym 水中シミュレータ
takeofuture
0
110
BLUVIC(SportへのAI活用)ハッカソン発表資料
takeofuture
0
57
ROSAというLLM使ったROSエージェントをおもちゃに実装してみた話
takeofuture
0
360
2025/11/14 ロボセミでの発表資料
takeofuture
0
190
20240827_LLM発表
takeofuture
0
350
Other Decks in Technology
See All in Technology
新卒エンジニア、 介護士になる
ryu1013
1
690
【dbts2026】AIエージェントの 判断と探索を変える、 データベース エンジニアリング― 既存DBの処理と依存関係から作る、オペレーショナルオントロジー ―
shisyu_gaku
0
250
デザインレビューは自動化できるのか?─ Flutter × Figma で UI 品質保証を考える
techiro
2
830
Gifu WordPress Meetup #200 に向けて、私たちには何ができるだろうか?/ 2026-11-07 Gifu WordPress Meetup
torounit
0
230
AWS基盤改善を支える 私たちの理念と行動指針
kentosuzuki
0
120
少ない人手 限られた予算 それでも守る 消せない・見つける・戻れる オールハザード型BCP on AWS / 20261107 Mitsutoshi Matsuo
shift_evolve
PRO
0
270
FinOpsを導入してマルチプロダクトのコスト最適化を実現する
kworkdev
PRO
0
140
[JAWS Festa 2026]一番いい仕事は、請求書に現れない / jawsfesta2026
sh_fk2
2
400
AI時代に求められる優秀なTechLeadの振る舞い
pospome
11
15k
コードレビューをなくして見えたもの
henteko
0
140
AIがGISを代替する日:〜すべてをAIが創る時代に、私たちがFOSS4Gに関わる意味〜
lehupa
1
210
視野はAIに、視座は人に / ai-for-breadth-humans-for-perspective
nkzn
6
3.2k
Featured
See All Featured
Faster Mobile Websites
deanohume
310
32k
Pawsitive SEO: Lessons from My Dog (and Many Mistakes) on Thriving as a Consultant in the Age of AI
davidcarrasco
0
300
Exploring anti-patterns in Rails
aemeredith
4
560
Conquering PDFs: document understanding beyond plain text
inesmontani
PRO
4
3.3k
Fireside Chat
paigeccino
43
4.1k
[Rails World 2023 - Day 1 Closing Keynote] - The Magic of Rails
eileencodes
38
3.1k
Learning to Love Humans: Emotional Interface Design
aarron
275
41k
Google's AI Overviews - The New Search
badams
0
1.7k
We Are The Robots
honzajavorek
0
440
コードの90%をAIが書く世界で何が待っているのか / What awaits us in a world where 90% of the code is written by AI
rkaga
63
48k
Building an army of robots
kneath
307
47k
Between Models and Reality
mayunak
4
570
Transcript
0 仮想物理シミュレーション環境GAZEBO 強化学習は大変だった。 倉庫での自動運転への応用を夢見て フリーランサー 柴田たけお
興味のある仕事 ▪ 先端技術と情報技術の融合と応用 ▪ データサイエンス ▪ AI(生成AI,分析AI,識別AI), 統計や機械学習 ▪ ロボット、AI支援型CADや部品設計製造
柴田 たけお ▪ 愛知県名古屋市生まれ豊田市育ち ▪ 大学,大学院では地球物理専攻 ▪ 本業ロサンゼルス商社のデータサイエンティスト 個人でAI関連含むプロジェクト多数やったつもり ▪ 愛知県豊田市の空家に年数回滞在(日米2拠点生活) 基本情報 趣味 ▪ キャンプやハイキング ▪ 自転車旅行 ▪ 青春18切符でのんびり列車旅行 ▪ 食べること @takeofuture https://zenn.dev/takeofuture
▪ GAZEBOとは ▪ 強化学習とは ▪ 環境や物体を定義 ▪ コマンド(テレオペ)でマニュアル操作デモ ▪ 強化学習方針(Phase別の報酬設計と制約)
▪ 1地点目標の強化学習の様子 ▪ 目標条件付き強化学習: 通路1(AISLE-1)の全てのBIN(仕切り)で ▪ 目標条件付き強化学習: 全通路、全仕切りで ▪ 目標条件付き強化学習: 全通路、全棚(4つの高さ)で ▪ 動的位置へのへの強化学習へ! 目次
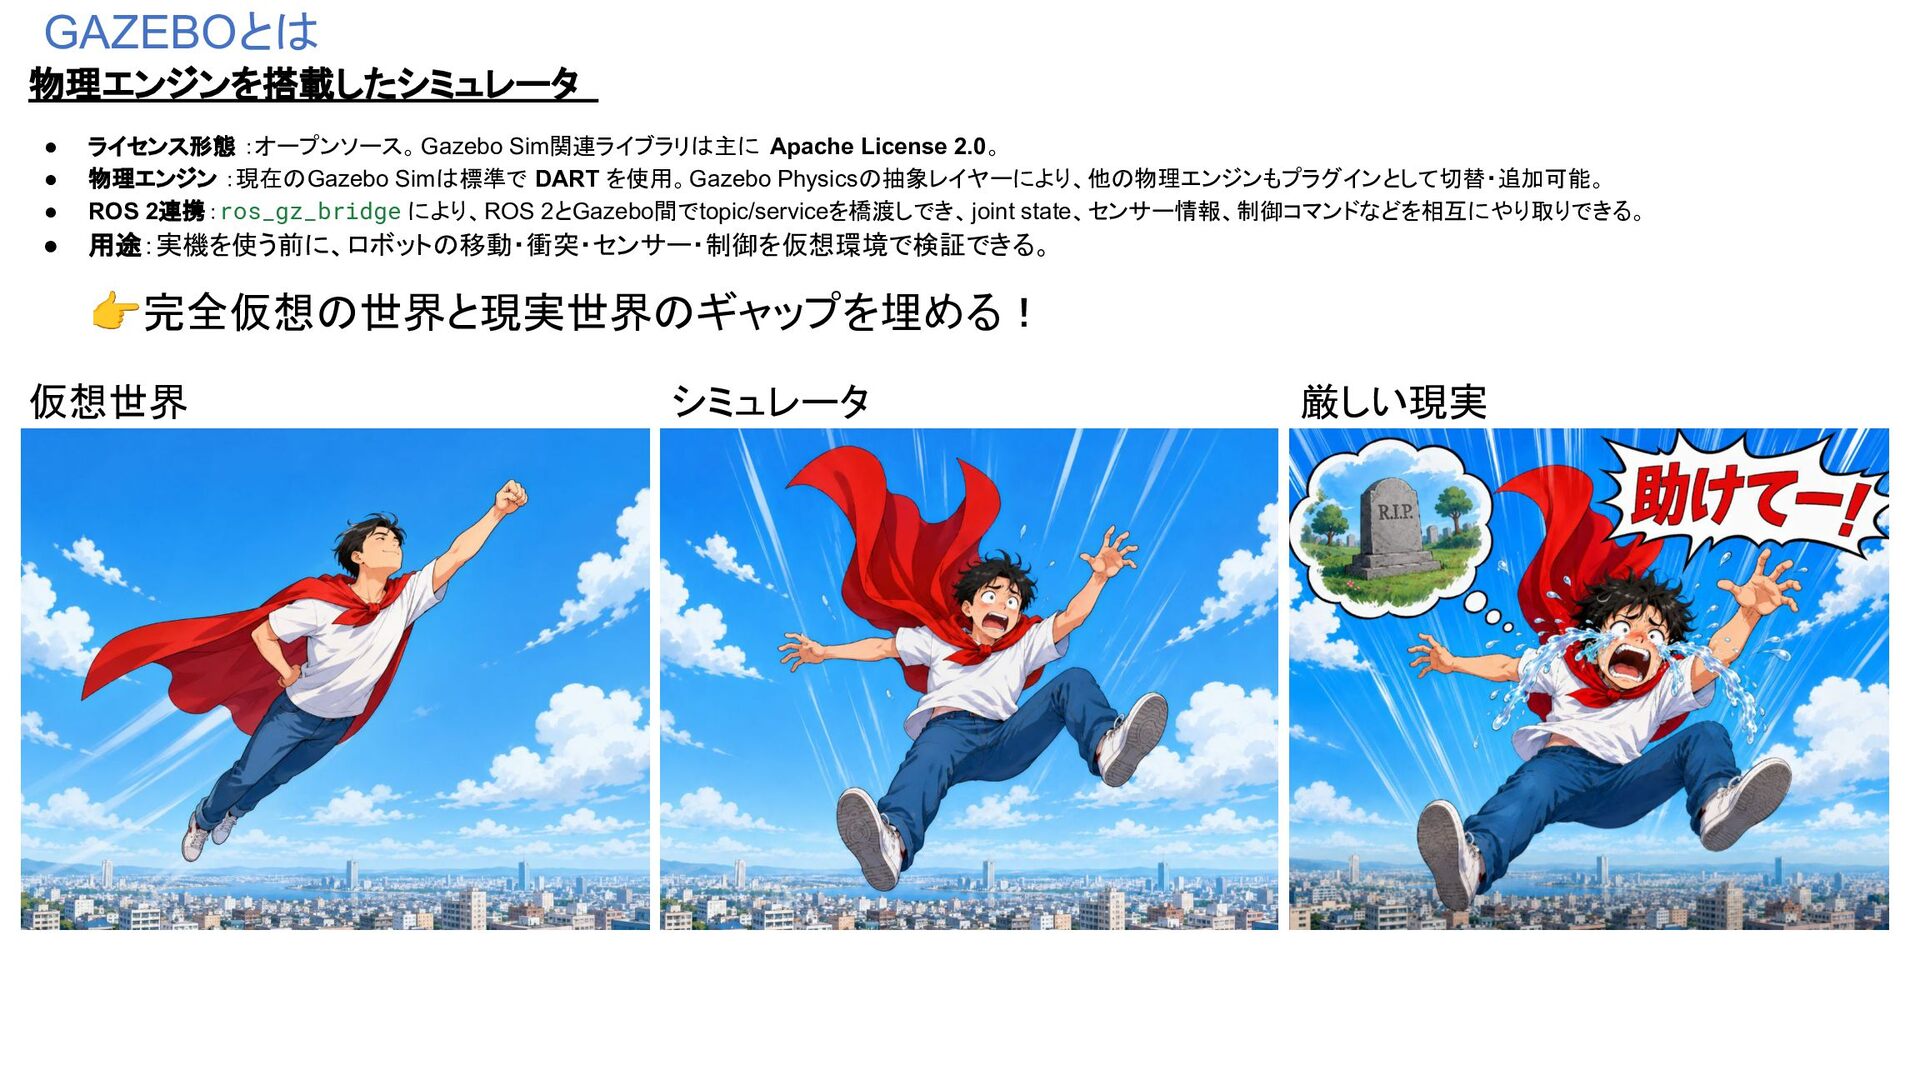
GAZEBOとは 物理エンジンを搭載したシミュレータ • ライセンス形態 :オープンソース。Gazebo Sim関連ライブラリは主に Apache License 2.0。 •
物理エンジン :現在のGazebo Simは標準で DART を使用。Gazebo Physicsの抽象レイヤーにより、他の物理エンジンもプラグインとして切替・追加可能。 • ROS 2連携:ros_gz_bridge により、ROS 2とGazebo間でtopic/serviceを橋渡しでき、joint state、センサー情報、制御コマンドなどを相互にやり取りできる。 • 用途:実機を使う前に、ロボットの移動・衝突・センサー・制御を仮想環境で検証できる。 👉完全仮想の世界と現実世界のギャップを埋める! 仮想世界 シミュレータ 厳しい現実
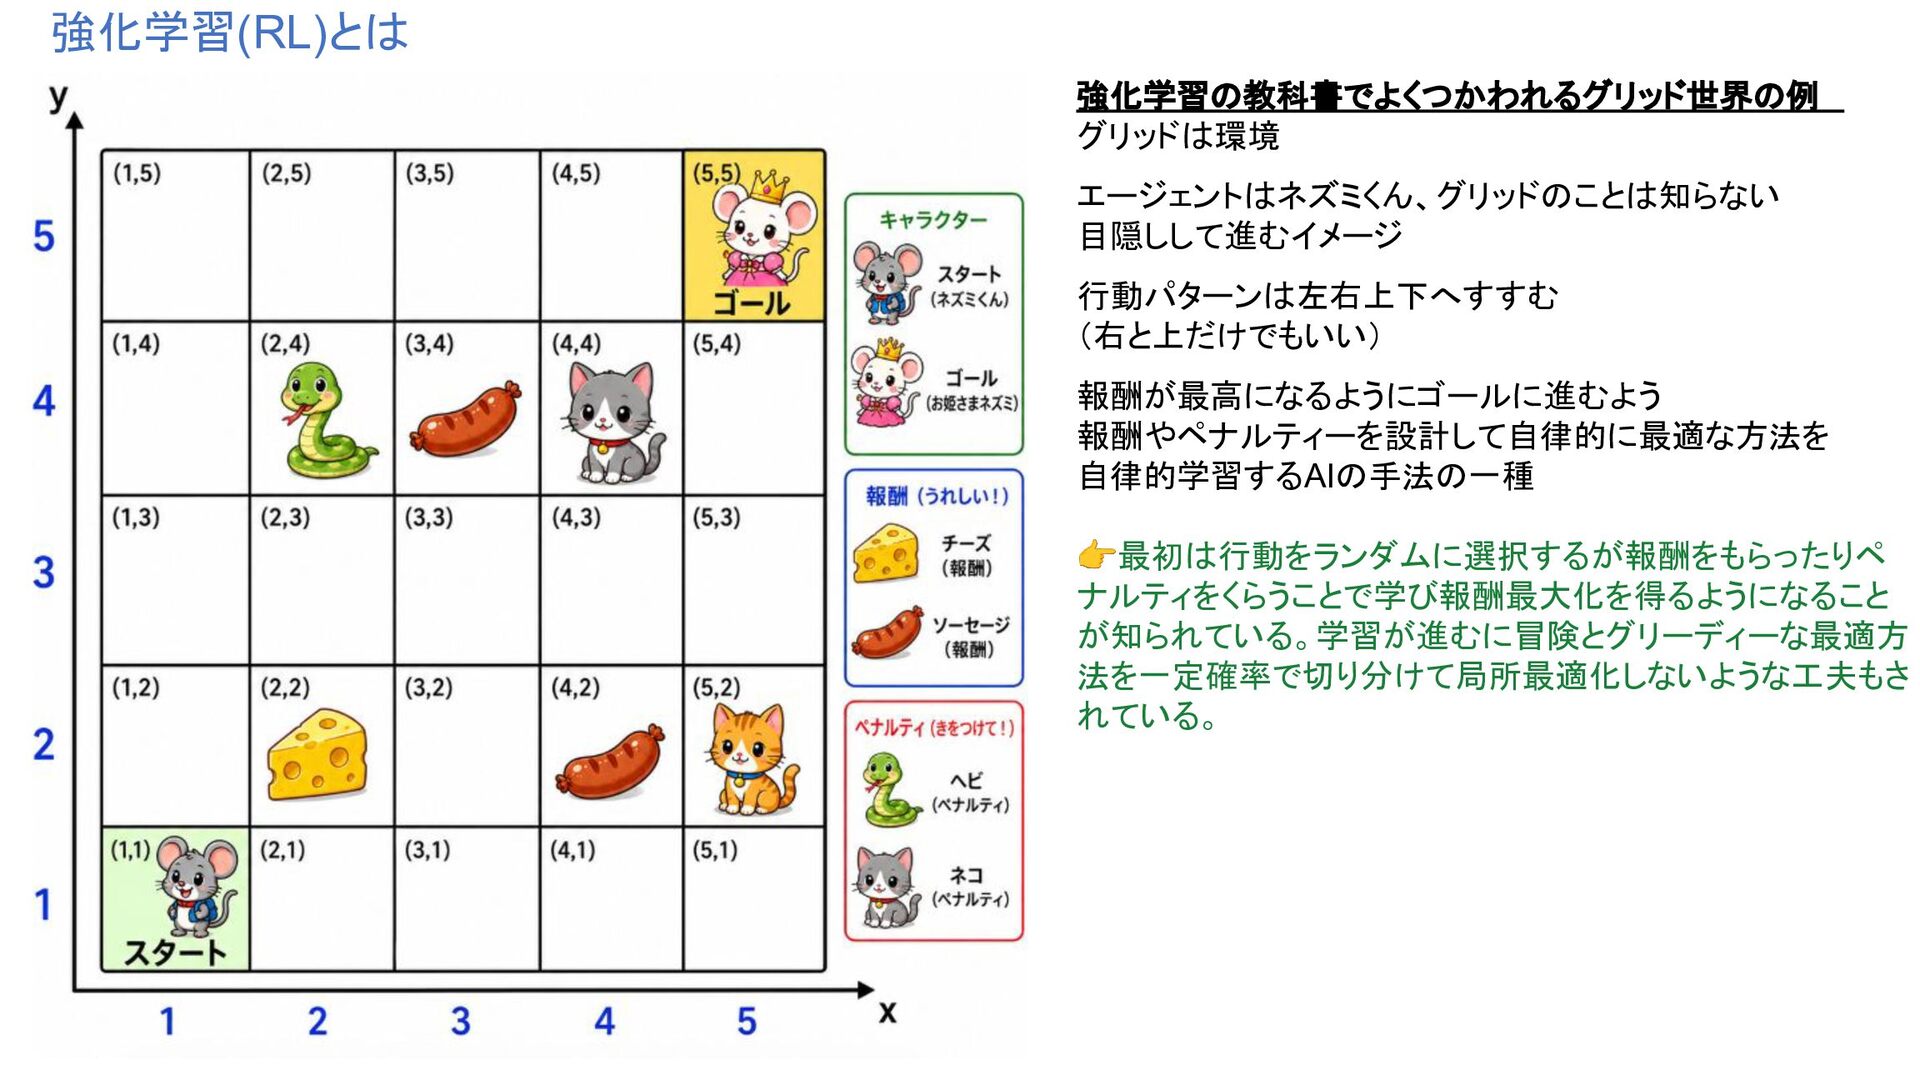
強化学習(RL)とは 強化学習の教科書でよくつかわれるグリッド世界の例 グリッドは環境 エージェントはネズミくん、グリッドのことは知らない 目隠しして進むイメージ 行動パターンは左右上下へすすむ (右と上だけでもいい) 報酬が最高になるようにゴールに進むよう 報酬やペナルティーを設計して自律的に最適な方法を 自律的学習するAIの手法の一種
👉最初は行動をランダムに選択するが報酬をもらったりペ ナルティをくらうことで学び報酬最大化を得るようになること が知られている。学習が進むに冒険とグリーディーな最適方 法を一定確率で切り分けて局所最適化しないような工夫もさ れている。
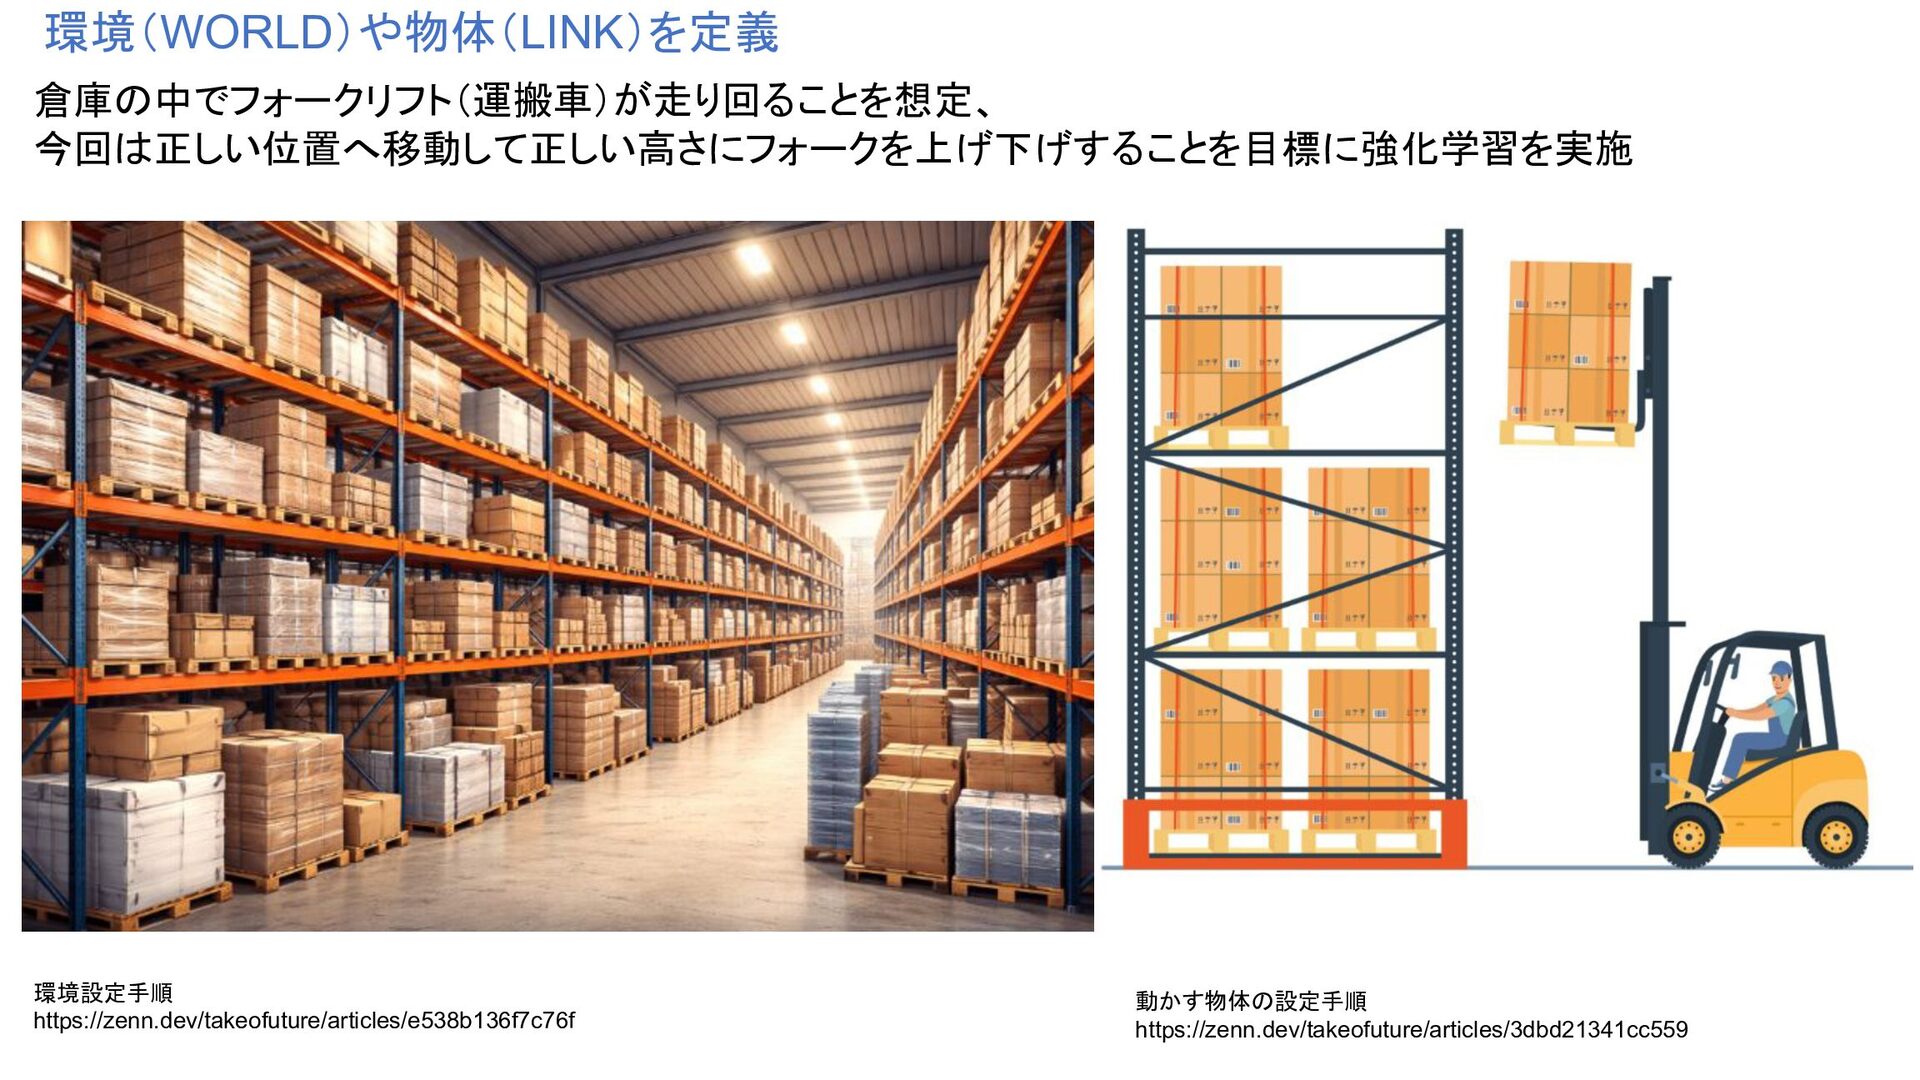
環境(WORLD)や物体(LINK)を定義 倉庫の中でフォークリフト(運搬車)が走り回ることを想定、 今回は正しい位置へ移動して正しい高さにフォークを上げ下げすることを目標に強化学習を実施 環境設定手順 https://zenn.dev/takeofuture/articles/e538b136f7c76f 動かす物体の設定手順 https://zenn.dev/takeofuture/articles/3dbd21341cc559
コマンド(テレオペ)でマニュアル操作デモ (1/2) https://youtu.be/QrG-AIYCT8E
コマンド(テレオペ)でマニュアル操作デモ (2/2) https://youtu.be/Vld0L7_i6r4
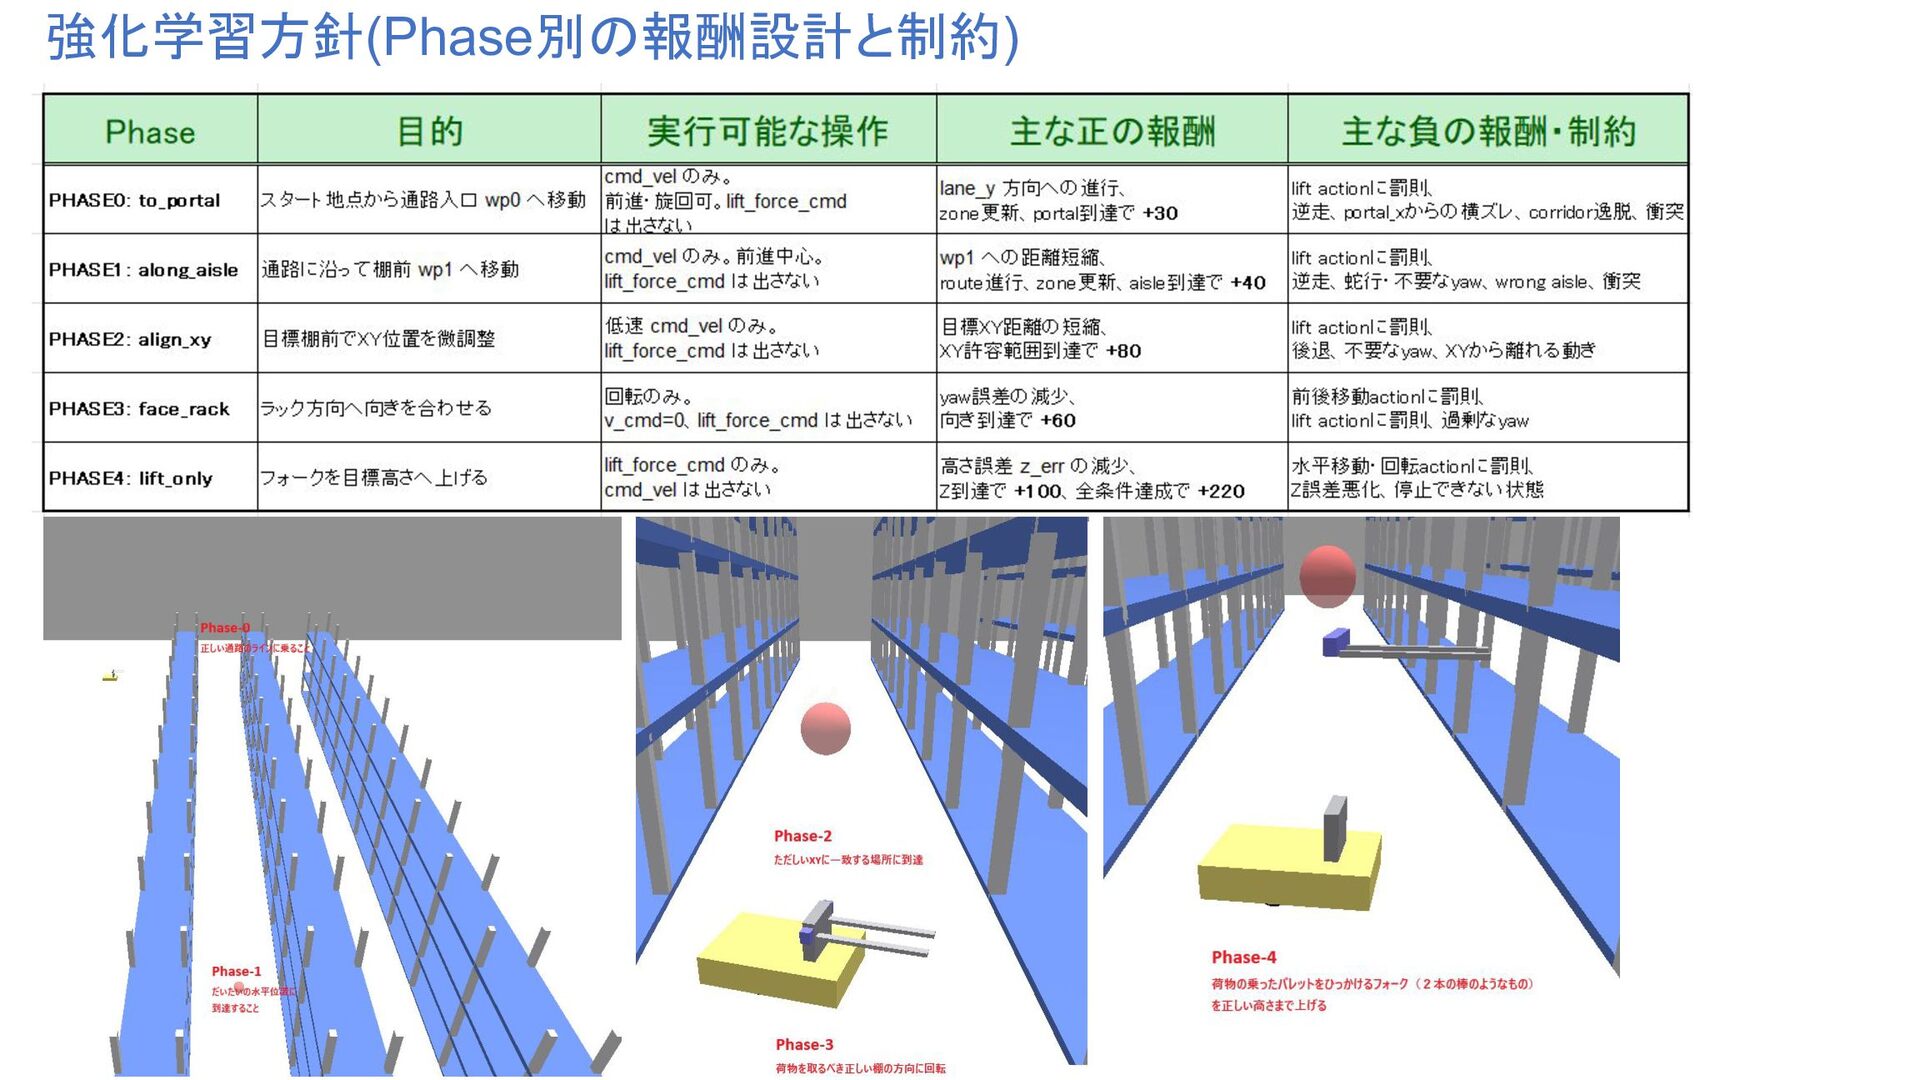
強化学習方針(Phase別の報酬設計と制約)
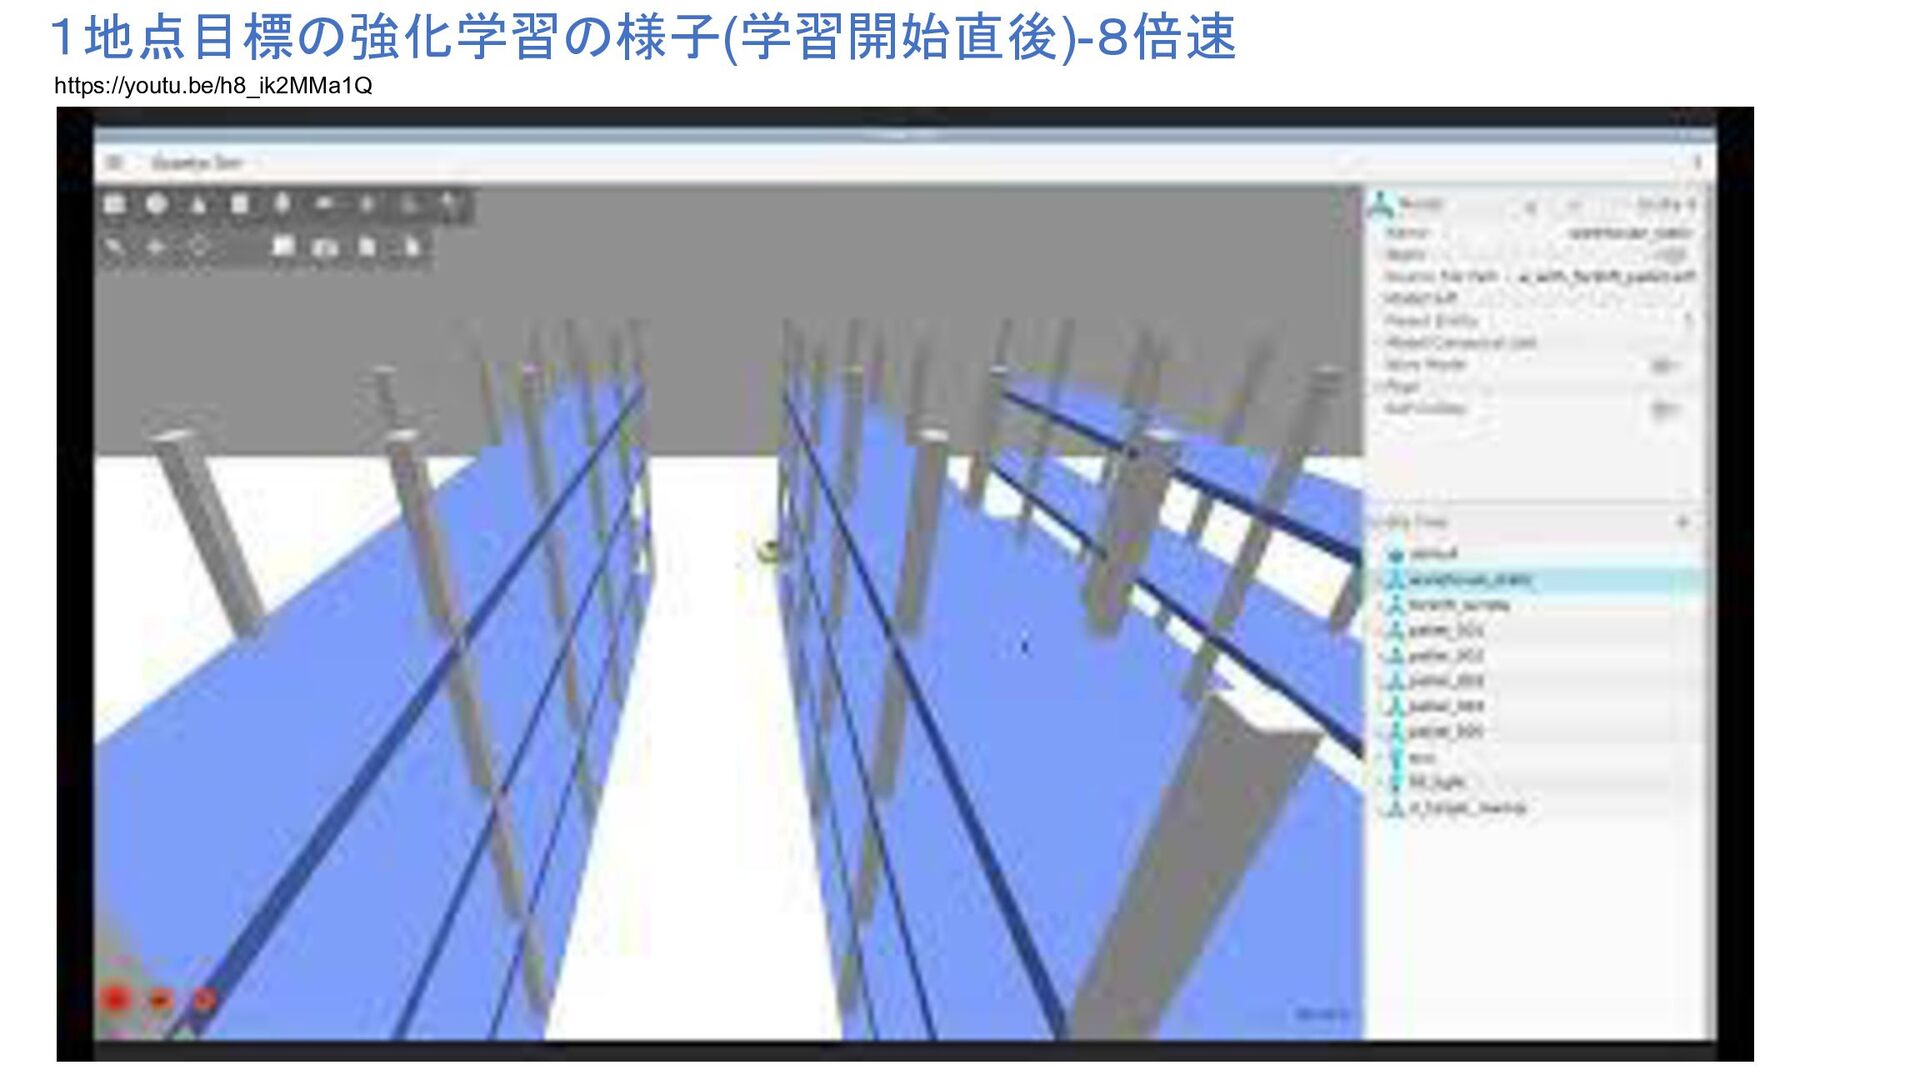
1地点目標の強化学習の様子(学習開始直後)-8倍速 https://youtu.be/h8_ik2MMa1Q
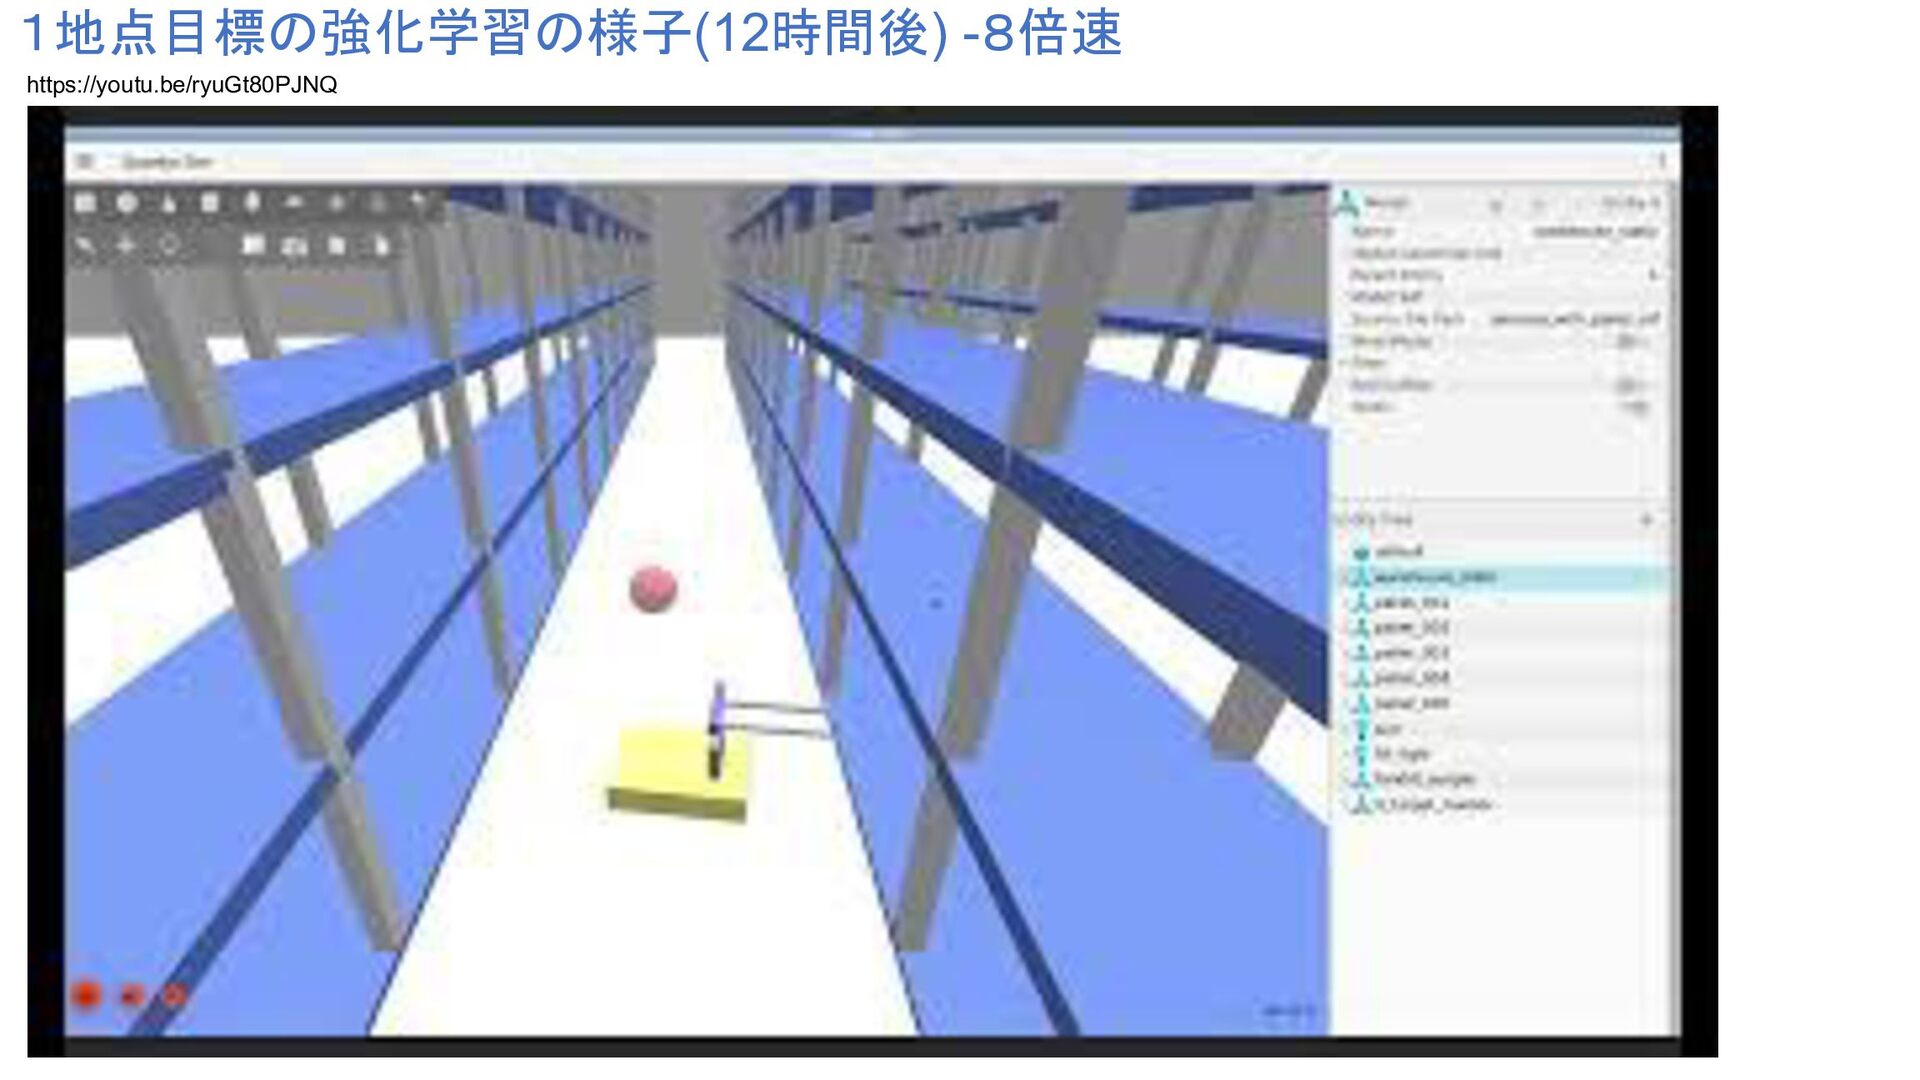
1地点目標の強化学習の様子(12時間後) -8倍速 https://youtu.be/ryuGt80PJNQ
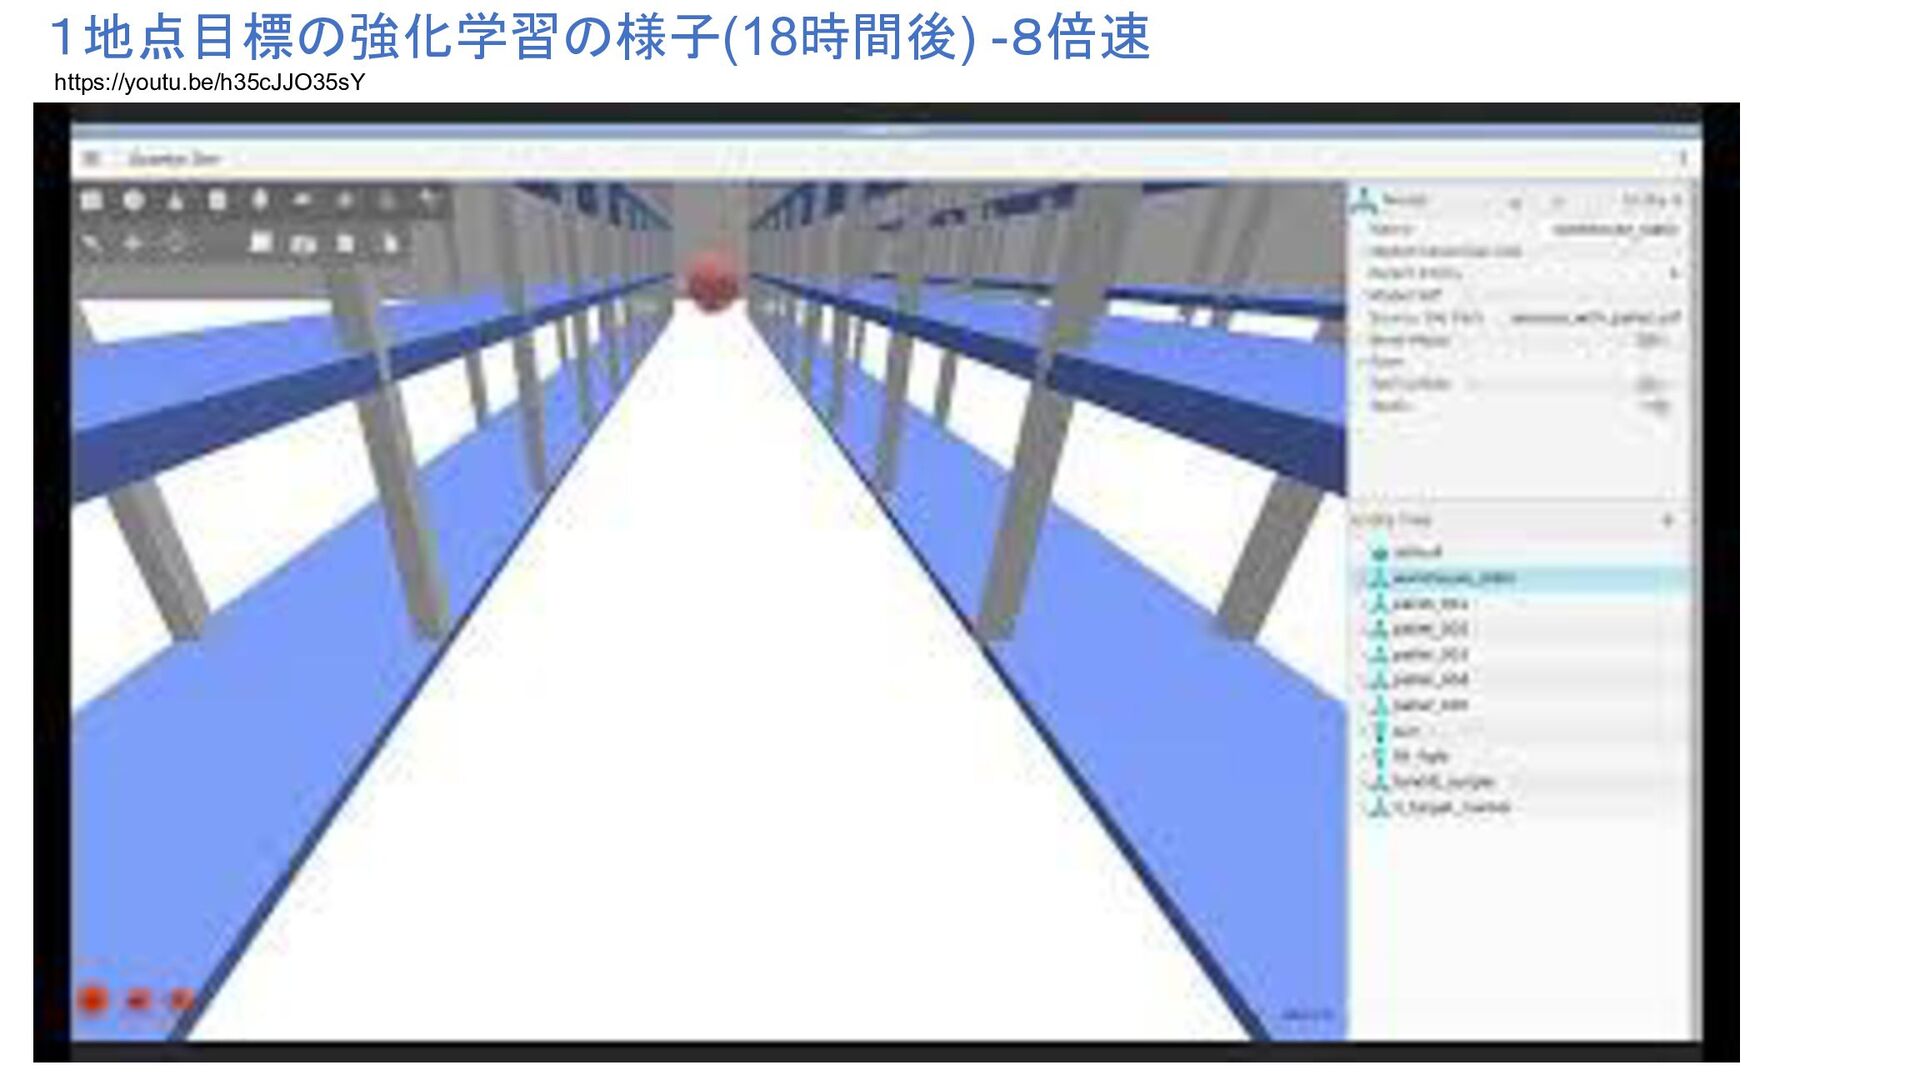
1地点目標の強化学習の様子(18時間後) -8倍速 https://youtu.be/h35cJJO35sY
目標条件付き強化学習: 通路1(AISLE-1)の全てのBIN(仕切り)(x12倍速) https://youtu.be/PHuq5DijnAs
目標条件付き強化学習: 全通路、全仕切りで(x12倍速) https://youtu.be/4-ufc__PxLg
目標条件付き強化学習: 全通路、全棚 (16倍速)-学習18H https://youtu.be/Q725HpHPk5Q
https://youtu.be/lkYCmgHFg6Y 目標条件付き強化学習: 全通路、全棚 (16倍速)-学習36H
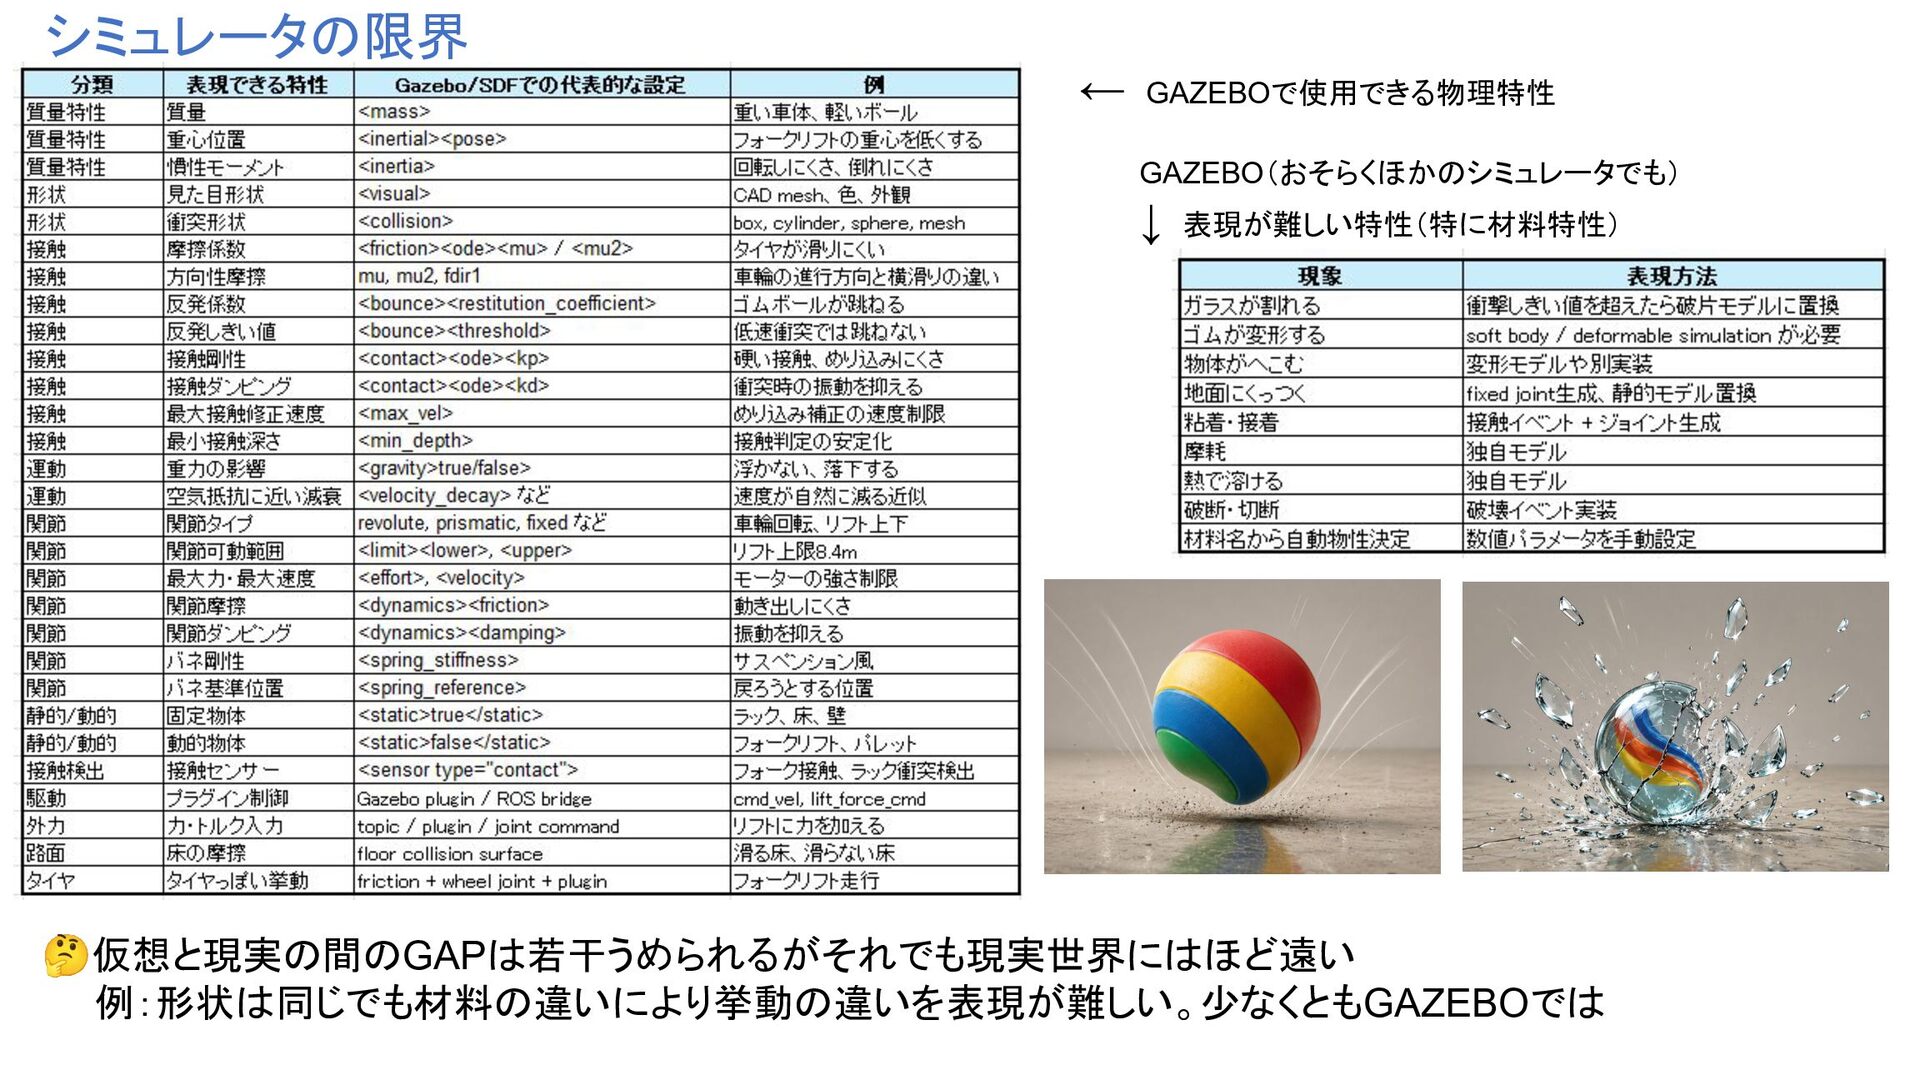
シミュレータの限界 ← GAZEBOで使用できる物理特性 GAZEBO(おそらくほかのシミュレータでも) ↓ 表現が難しい特性(特に材料特性) 🤔仮想と現実の間のGAPは若干うめられるがそれでも現実世界にはほど遠い 例:形状は同じでも材料の違いにより挙動の違いを表現が難しい。少なくともGAZEBOでは
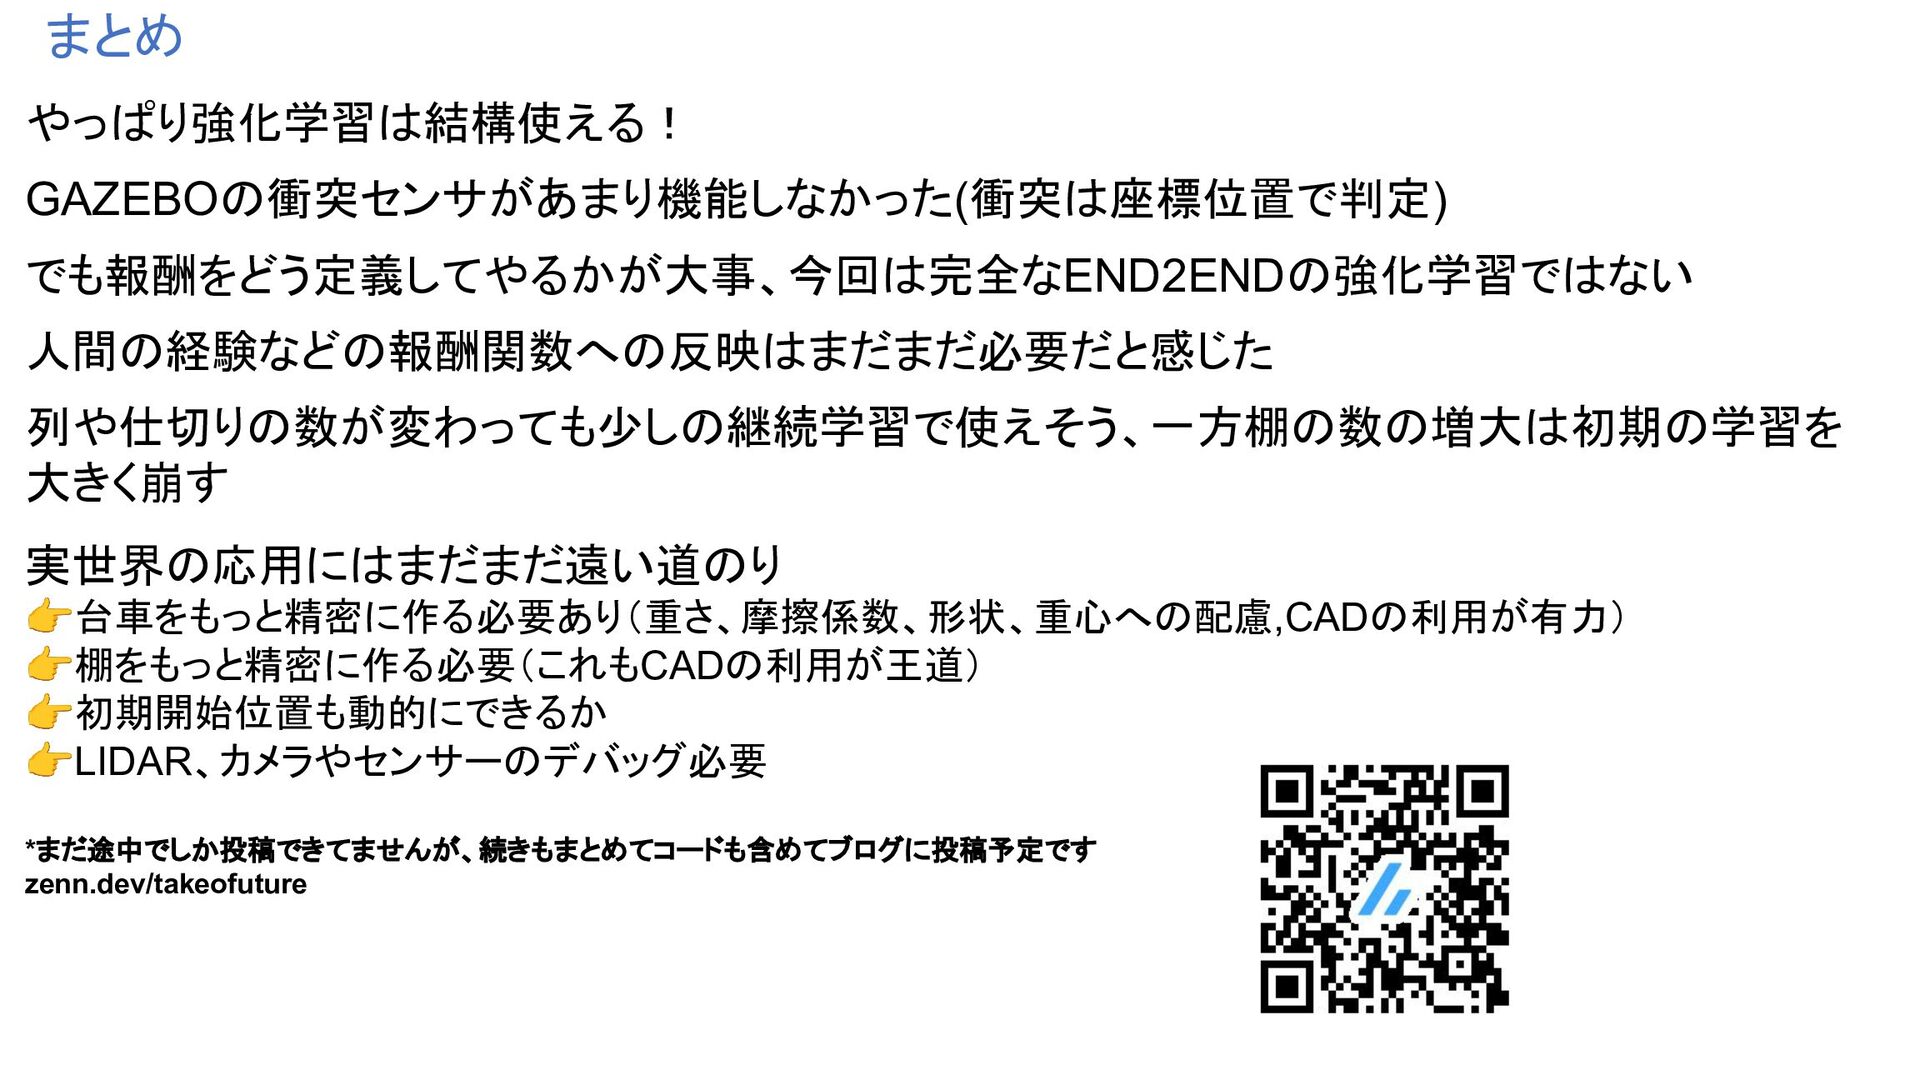
まとめ やっぱり強化学習は結構使える! GAZEBOの衝突センサがあまり機能しなかった(衝突は座標位置で判定) でも報酬をどう定義してやるかが大事、今回は完全なEND2ENDの強化学習ではない 人間の経験などの報酬関数への反映はまだまだ必要だと感じた 列や仕切りの数が変わっても少しの継続学習で使えそう、一方棚の数の増大は初期の学習を 大きく崩す 実世界の応用にはまだまだ遠い道のり 👉台車をもっと精密に作る必要あり(重さ、摩擦係数、形状、重心への配慮,CADの利用が有力) 👉棚をもっと精密に作る必要(これもCADの利用が王道)
👉初期開始位置も動的にできるか 👉LIDAR、カメラやセンサーのデバッグ必要 *まだ途中でしか投稿できてませんが、続きもまとめてコードも含めてブログに投稿予定です zenn.dev/takeofuture


 takeofuture
 ryu1013
 shisyu_gaku
 techiro
 torounit
 kentosuzuki
 shift_evolve
 kworkdev
 sh_fk2
 pospome
 henteko
 lehupa
 nkzn
 deanohume
 davidcarrasco
 aemeredith
 inesmontani
 paigeccino
 eileencodes
 aarron
 badams
 honzajavorek
 rkaga
 kneath
 mayunak