Upgrade to Pro
— share decks privately, control downloads, hide ads and more …
Speaker Deck
Sign up for free
Menu
Search
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Pricing
Search
Sign in
Sign up for free
Biohub - Cell Tracking During Development 5th p...
Search
Rist Inc.
November 11, 2026
Technology
100
0
Share
Embed
Copy iframe code
Copy JS code
Copy link
Start on current slide
Biohub - Cell Tracking During Development 5th place solution
Rist Inc.
November 11, 2026
Transcript
28 slides
Biohub - Cell Tracking During Development 5th place solution 株式会社Rist
⽬次 • コンペ概要 • 5位解法 • 上位解法の紹介 ©Rist Inc. 2
コンペ概要
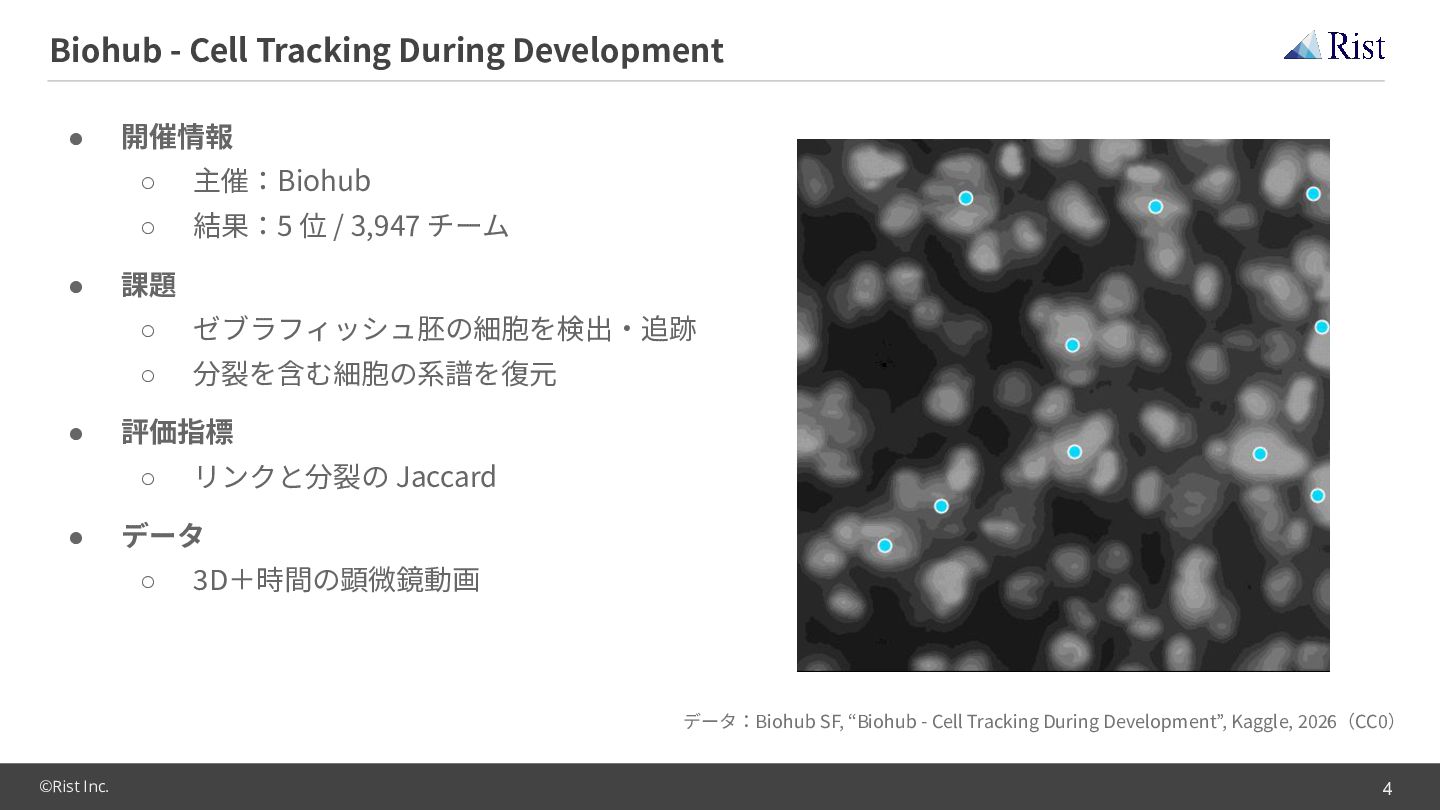
Biohub - Cell Tracking During Development • • • 開催情報
◦ 主催:Biohub ◦ 結果:5 位 / 3,947 チーム 課題 ◦ ゼブラフィッシュ胚の細胞を検出‧追跡 ◦ 分裂を含む細胞の系譜を復元 評価指標 ◦ • リンクと分裂の Jaccard データ ◦ 3D+時間の顕微鏡動画 データ:Biohub SF, “Biohub - Cell Tracking During Development”, Kaggle, 2026(CC0) ©Rist Inc. 4
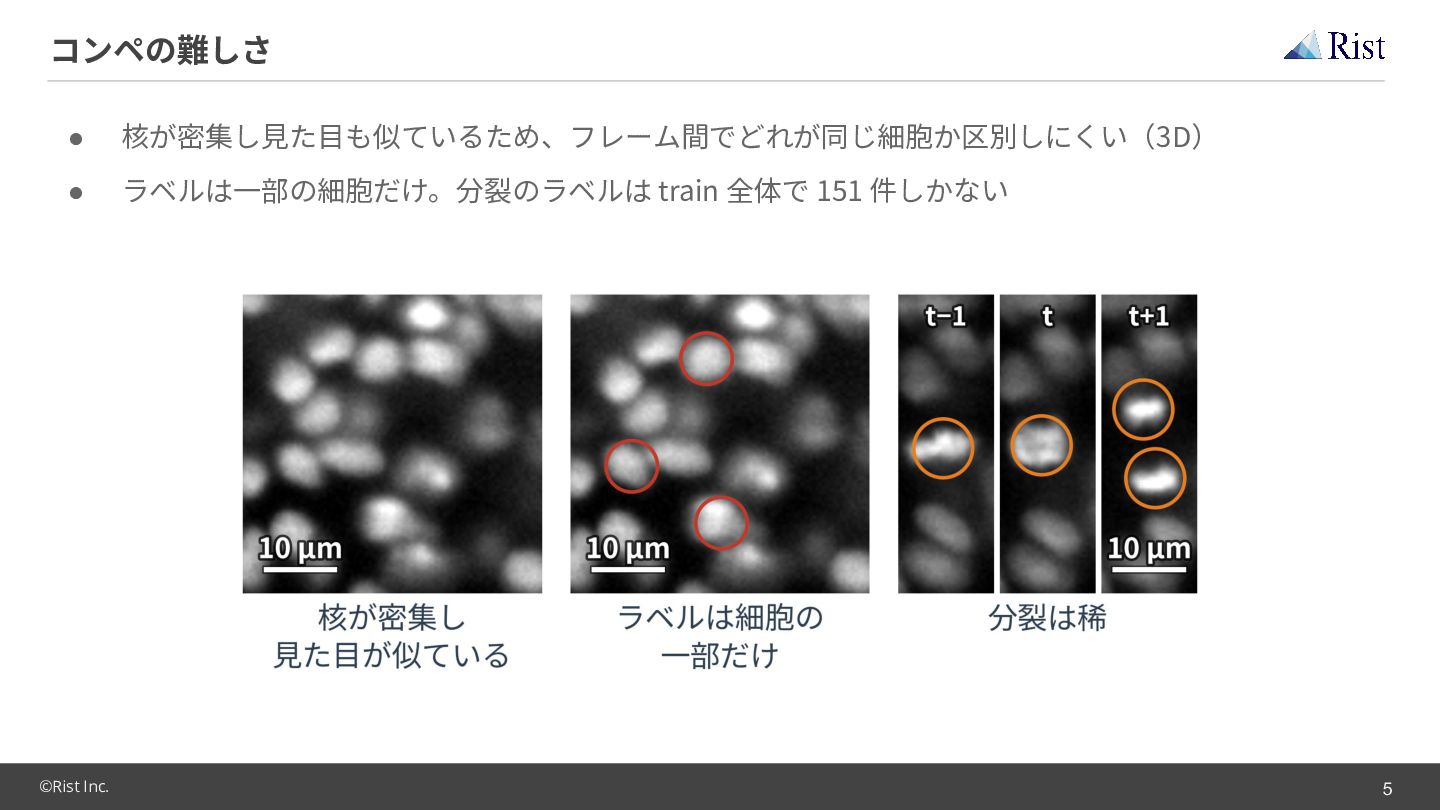
コンペの難しさ • 核が密集し⾒た⽬も似ているため、フレーム間でどれが同じ細胞か区別しにくい(3D) • ラベルは⼀部の細胞だけ。分裂のラベルは train 全体で 151 件しかない ©Rist
Inc. 5
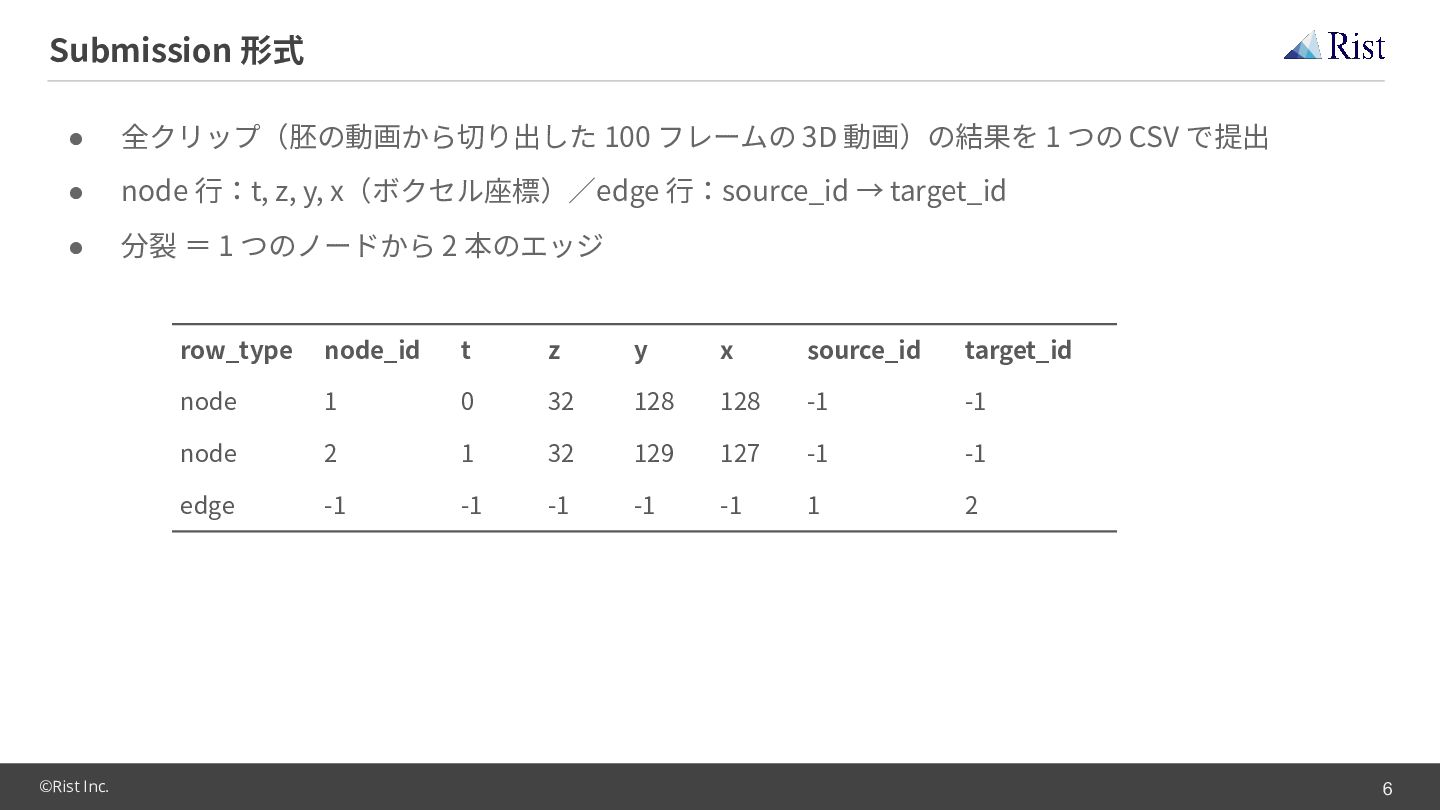
Submission 形式 • 全クリップ(胚の動画から切り出した 100 フレームの 3D 動画)の結果を 1 つの
CSV で提出 • node ⾏:t, z, y, x(ボクセル座標)∕edge ⾏:source_id → target_id • 分裂 = 1 つのノードから 2 本のエッジ ©Rist Inc. row_type node_id t z y x source_id target_id node 1 0 32 128 128 -1 -1 node 2 1 32 129 127 -1 -1 edge -1 -1 -1 -1 -1 1 2 6
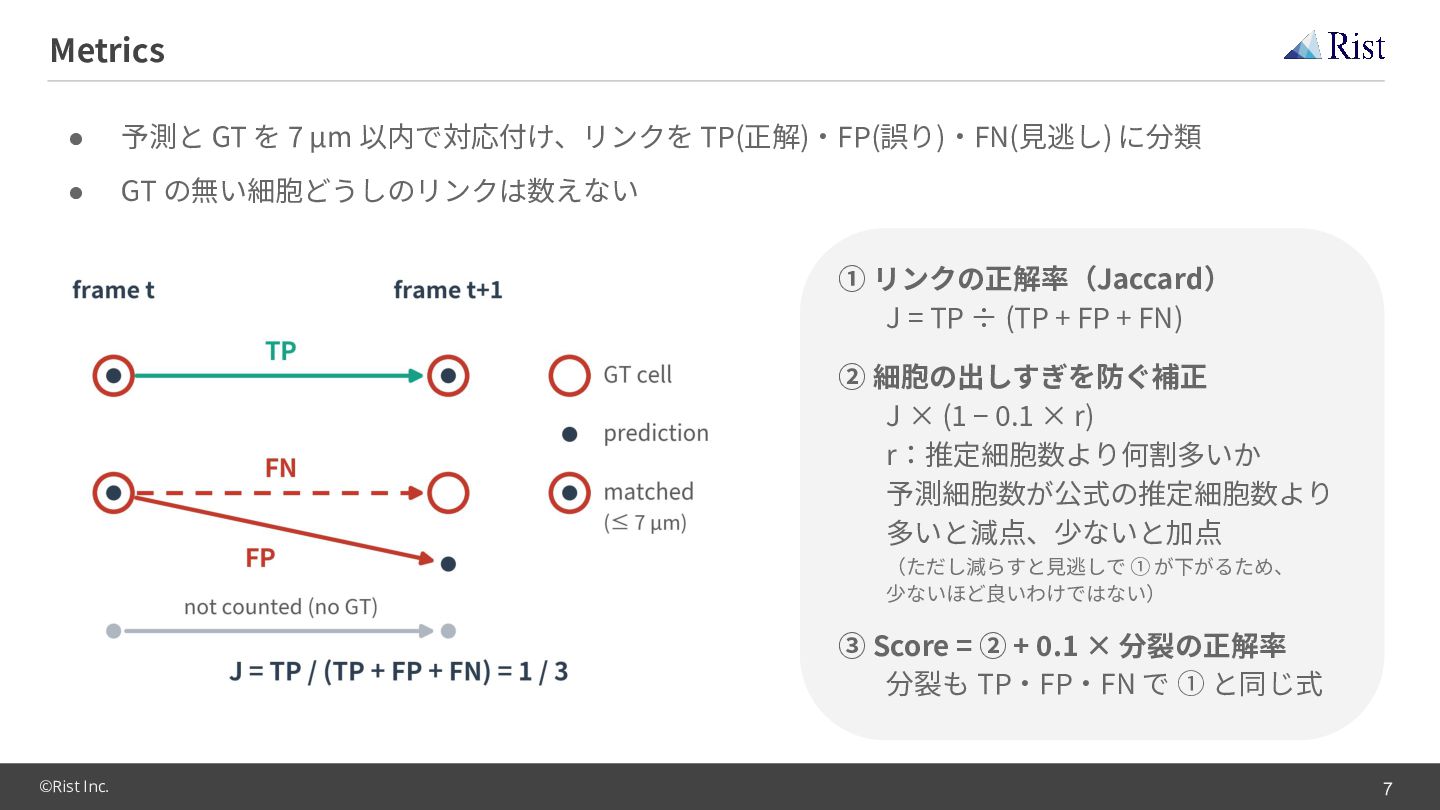
Metrics • 予測と GT を 7 µm 以内で対応付け、リンクを TP(正解)‧FP(誤り)‧FN(⾒逃し) に分類
• GT の無い細胞どうしのリンクは数えない ① リンクの正解率(Jaccard) J = TP ÷ (TP + FP + FN) ② 細胞の出しすぎを防ぐ補正 J × (1 − 0.1 × r) r:推定細胞数より何割多いか 予測細胞数が公式の推定細胞数より 多いと減点、少ないと加点 (ただし減らすと⾒逃しで ① が下がるため、 少ないほど良いわけではない) ③ Score = ② + 0.1 × 分裂の正解率 分裂も TP‧FP‧FN で ① と同じ式 ©Rist Inc. 7
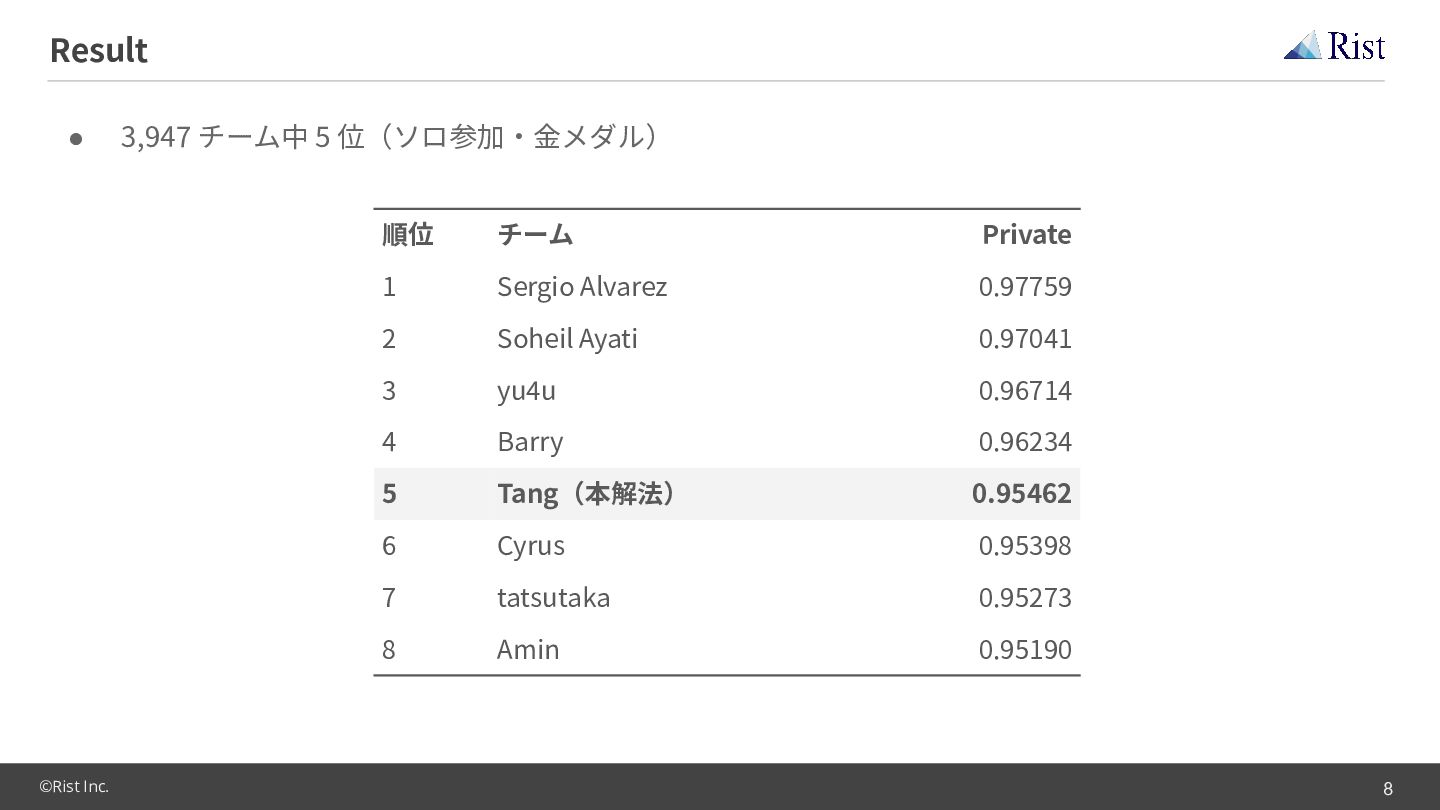
Result • ©Rist Inc. 3,947 チーム中 5 位(ソロ参加‧⾦メダル) 順位 チーム
Private 1 Sergio Alvarez 0.97759 2 Soheil Ayati 0.97041 3 yu4u 0.96714 4 Barry 0.96234 5 Tang(本解法) 0.95462 6 Cyrus 0.95398 7 tatsutaka 0.95273 8 Amin 0.95190 8
Basic Approach • • ©Rist Inc. Tracking-by-detection が基本 ◦ 3D
U-Net 系で細胞の中⼼を検出 ◦ 隣接フレーム間のリンクを学習モデルでスコア ◦ ILP などで全体を最適化 ◦ 後処理 ホストが baseline(時間⽅向 3D U-Net + Transformer + ILP)と評価コードを公開 9
5位解法
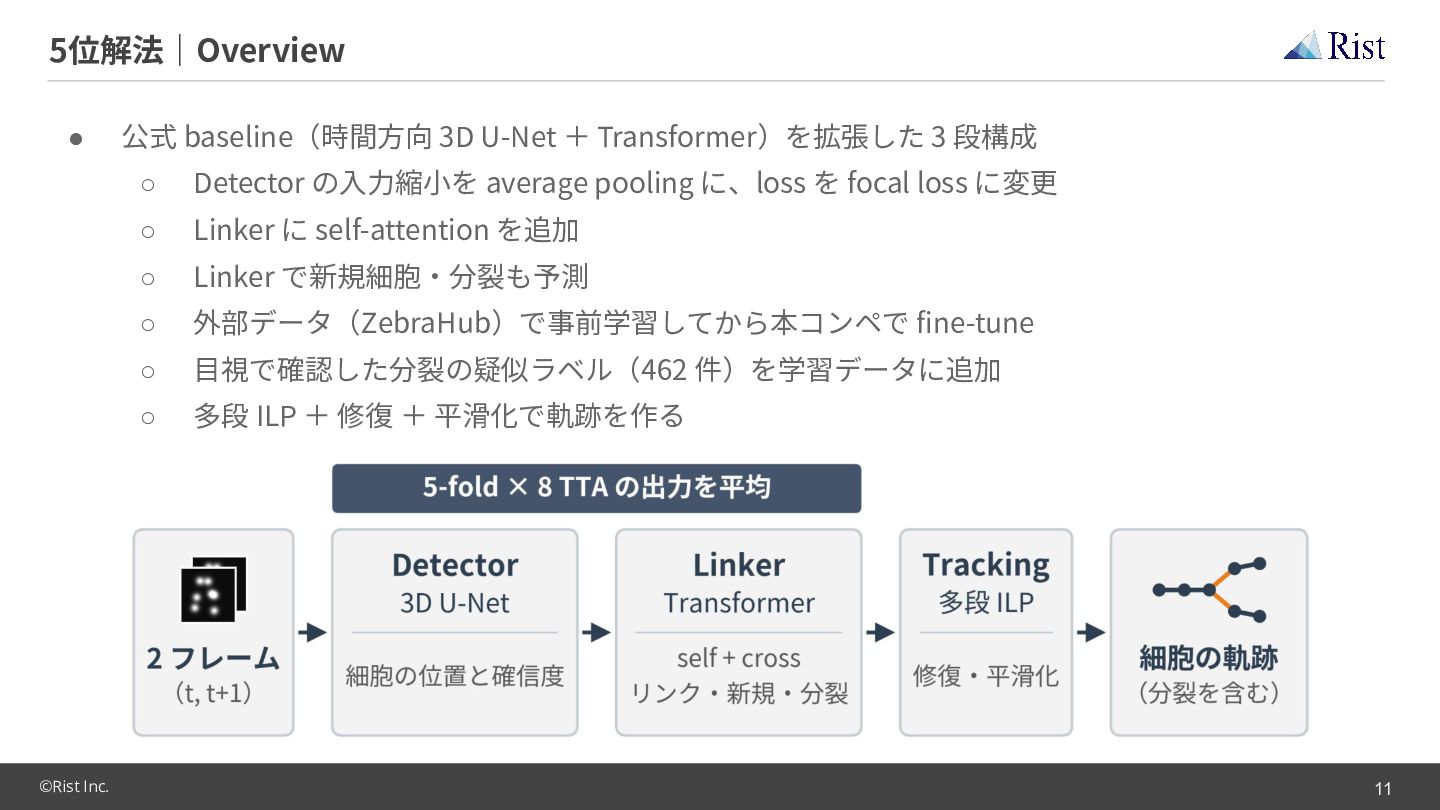
5位解法|Overview • ©Rist Inc. 公式 baseline(時間⽅向 3D U-Net + Transformer)を拡張した
3 段構成 ◦ Detector の⼊⼒縮⼩を average pooling に、loss を focal loss に変更 ◦ Linker に self-attention を追加 ◦ Linker で新規細胞‧分裂も予測 ◦ 外部データ(ZebraHub)で事前学習してから本コンペで fine-tune ◦ ⽬視で確認した分裂の疑似ラベル(462 件)を学習データに追加 ◦ 多段 ILP + 修復 + 平滑化で軌跡を作る 11
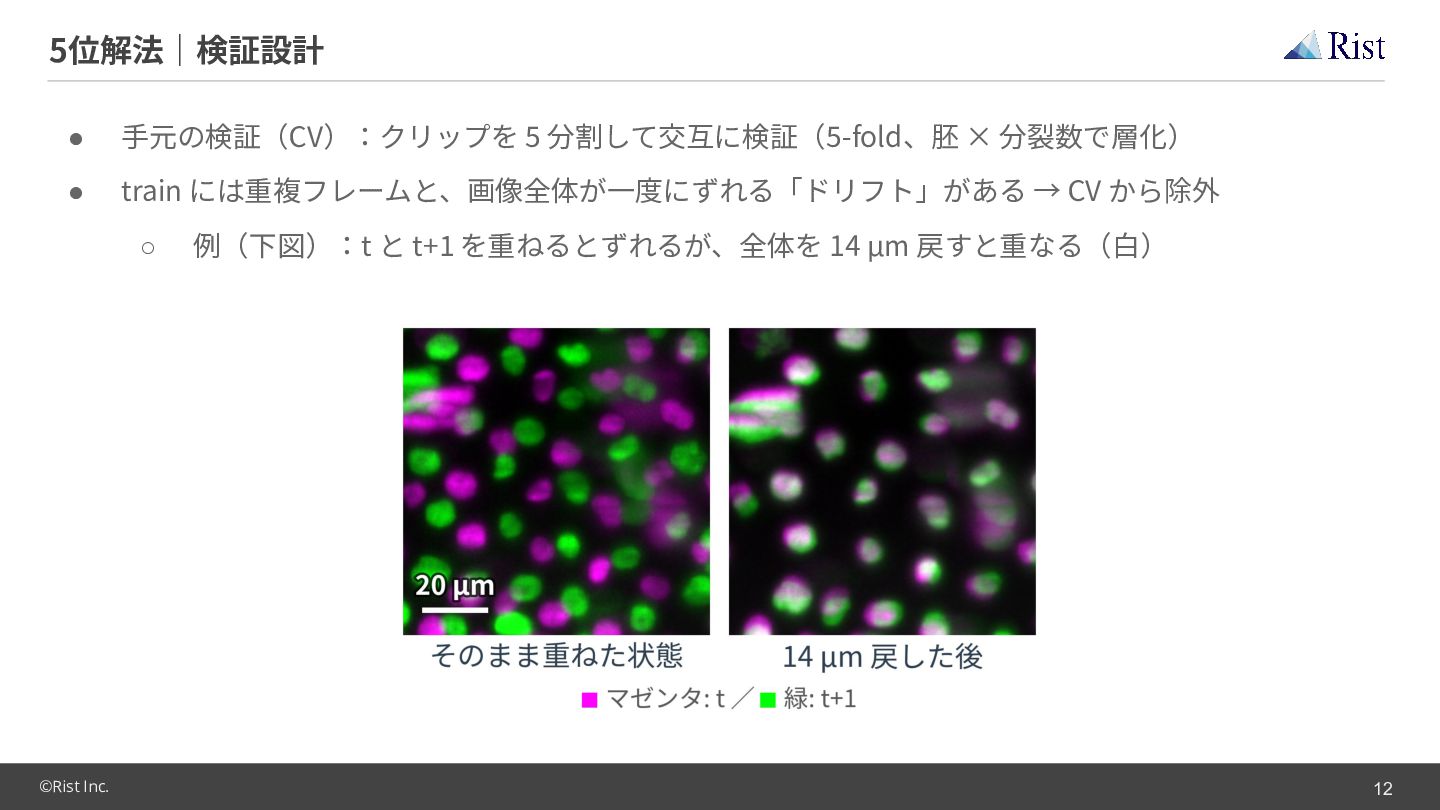
5位解法|検証設計 • ⼿元の検証(CV):クリップを 5 分割して交互に検証(5-fold、胚 × 分裂数で層化) • train には重複フレームと、画像全体が⼀度にずれる「ドリフト」がある
→ CV から除外 ◦ ©Rist Inc. 例(下図):t と t+1 を重ねるとずれるが、全体を 14 µm 戻すと重なる(⽩) 12
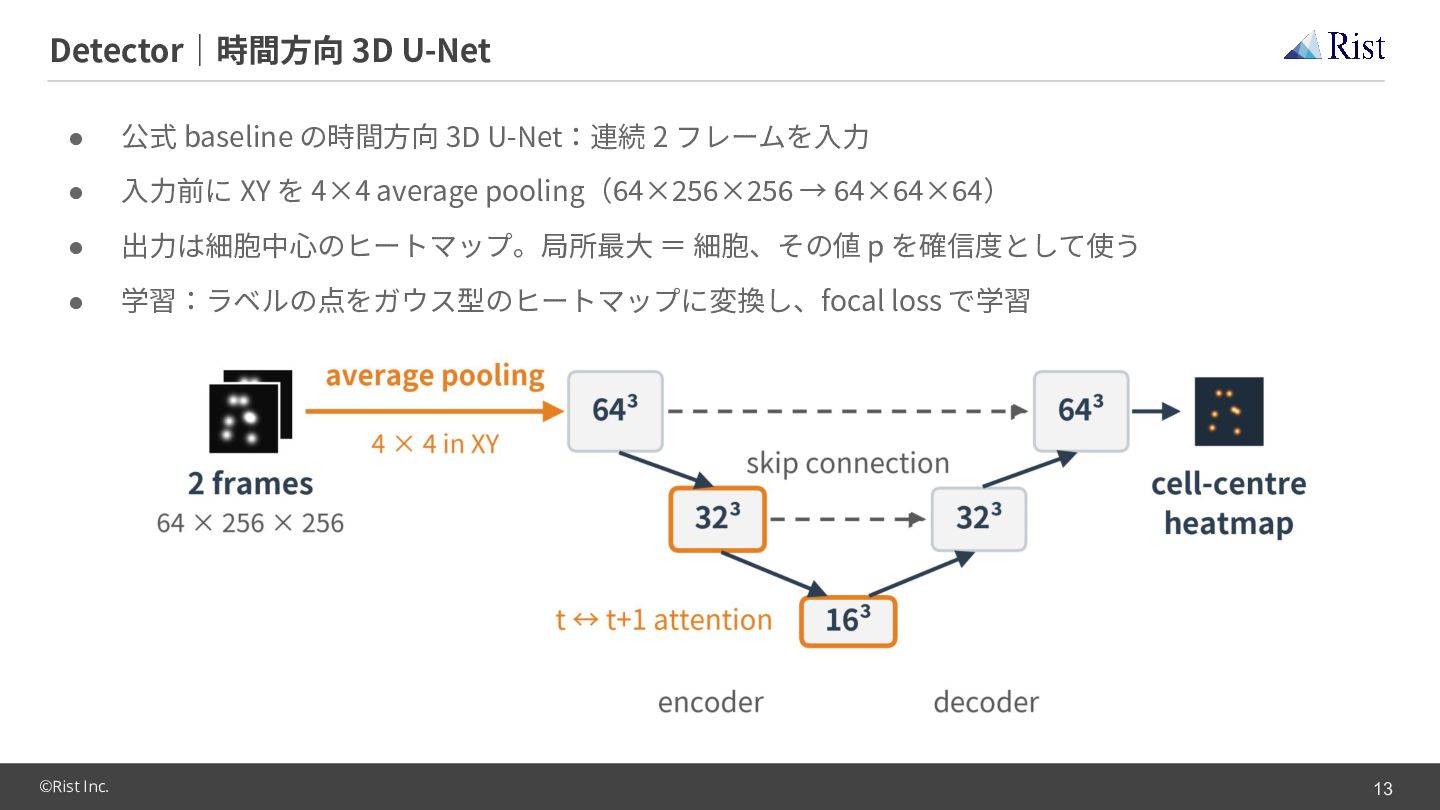
Detector|時間⽅向 3D U-Net • 公式 baseline の時間⽅向 3D U-Net:連続 2
フレームを⼊⼒ • ⼊⼒前に XY を 4×4 average pooling(64×256×256 → 64×64×64) • 出⼒は細胞中⼼のヒートマップ。局所最⼤ = 細胞、その値 p を確信度として使う • 学習:ラベルの点をガウス型のヒートマップに変換し、focal loss で学習 ©Rist Inc. 13
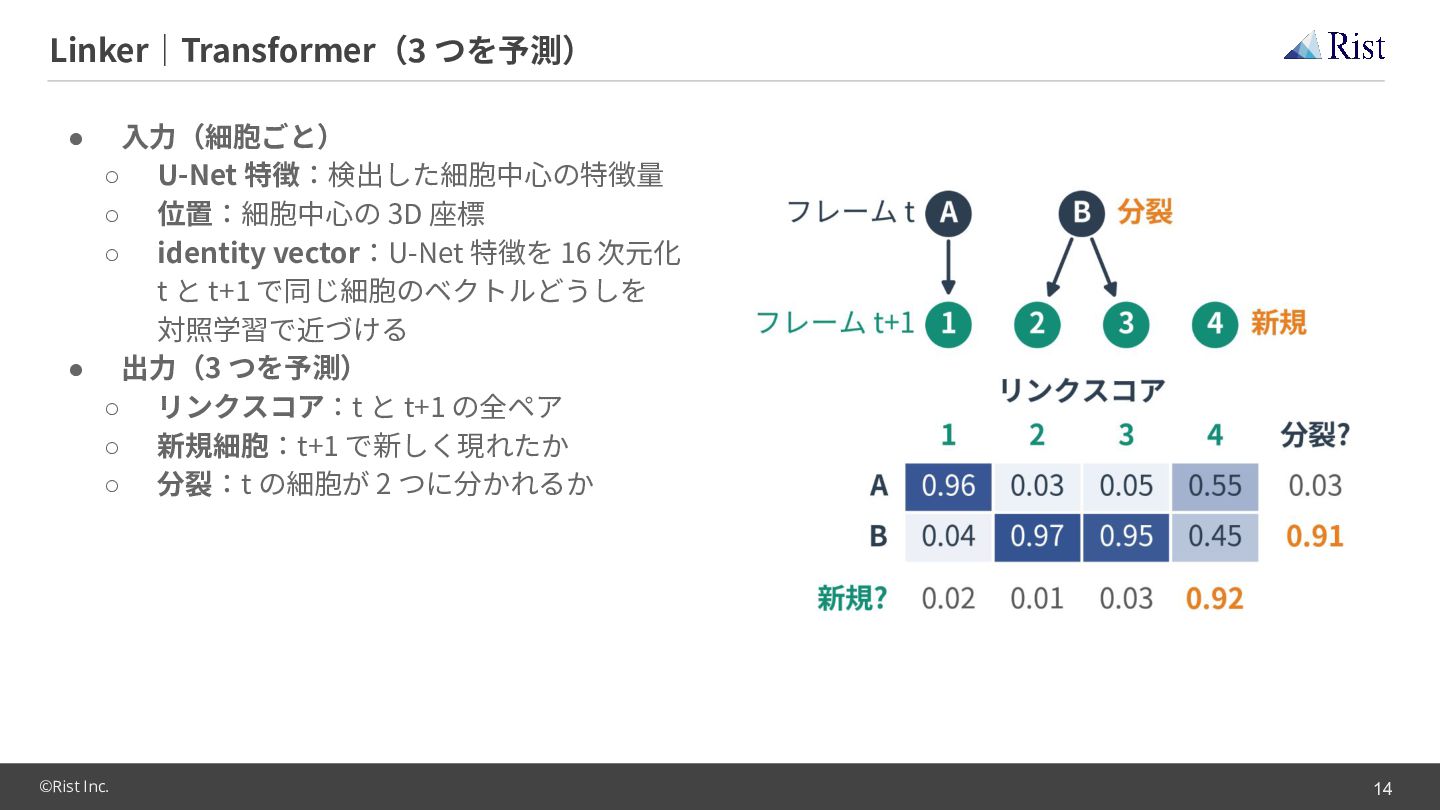
Linker|Transformer(3 つを予測) ⼊⼒(細胞ごと) ◦ U-Net 特徴:検出した細胞中⼼の特徴量 ◦ 位置:細胞中⼼の 3D 座標
◦ identity vector:U-Net 特徴を 16 次元化 t と t+1 で同じ細胞のベクトルどうしを 対照学習で近づける • 出⼒(3 つを予測) ◦ リンクスコア:t と t+1 の全ペア ◦ 新規細胞:t+1 で新しく現れたか ◦ 分裂:t の細胞が 2 つに分かれるか • ©Rist Inc. 14
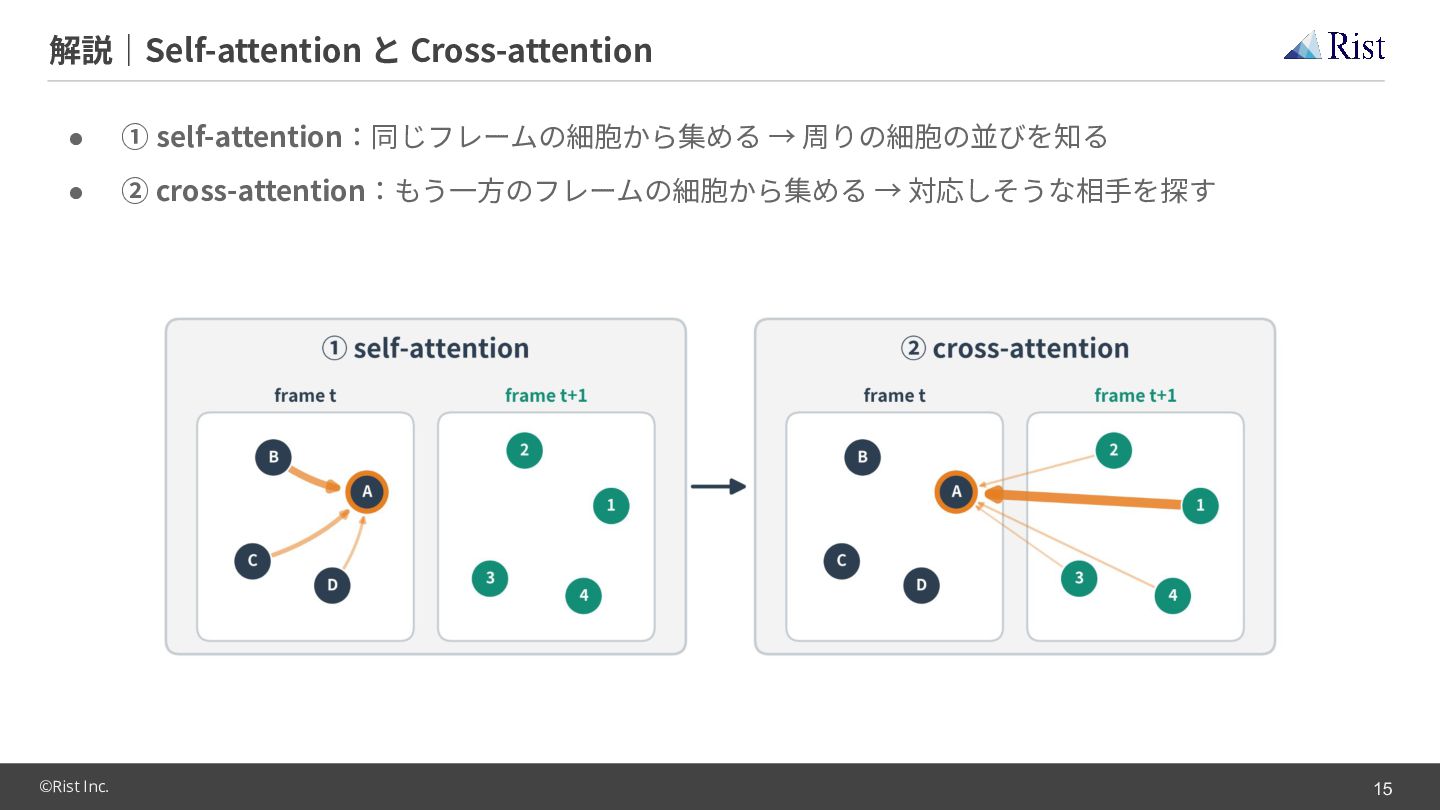
解説|Self-attention と Cross-attention • ① self-attention:同じフレームの細胞から集める → 周りの細胞の並びを知る • ②
cross-attention:もう⼀⽅のフレームの細胞から集める → 対応しそうな相⼿を探す ©Rist Inc. 15
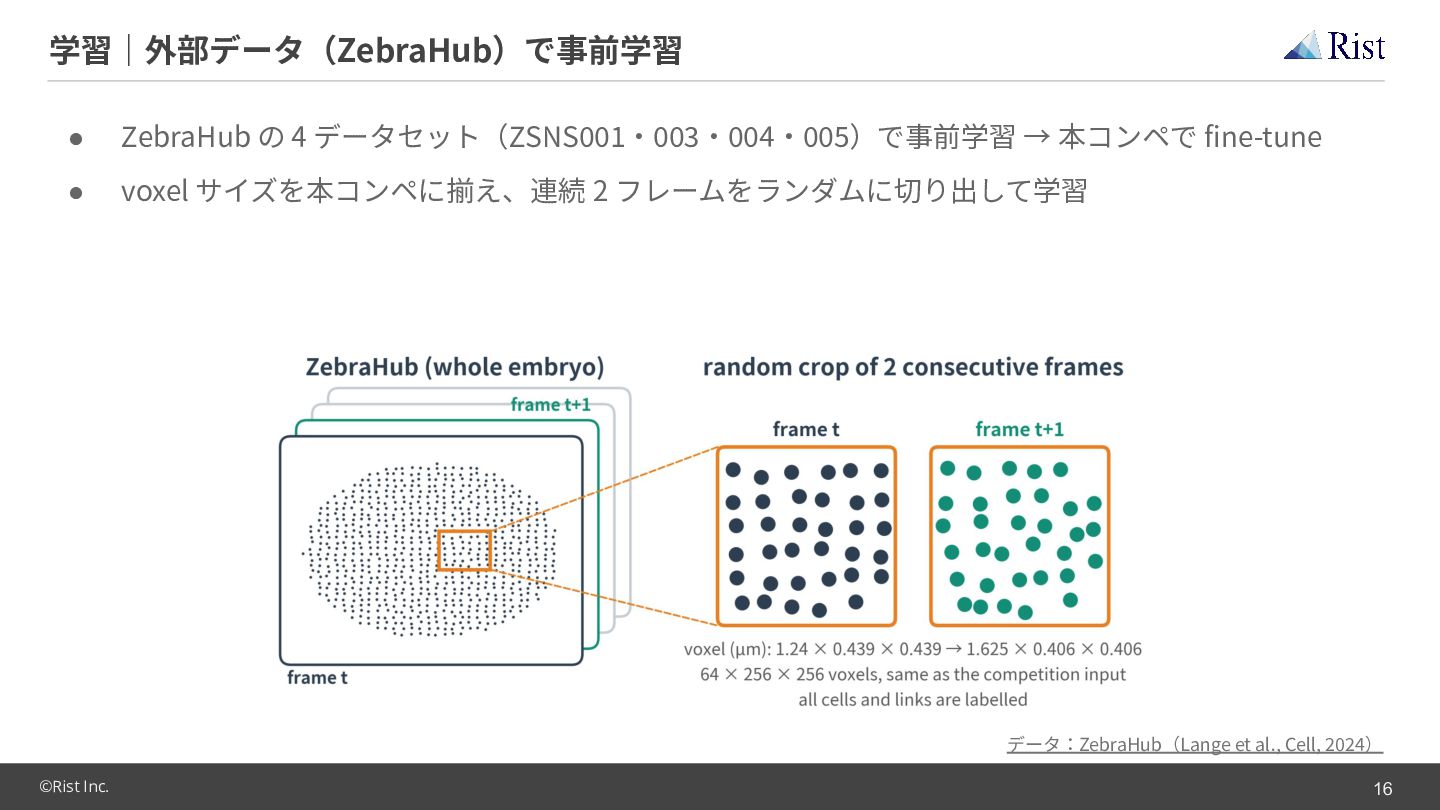
学習|外部データ(ZebraHub)で事前学習 • ZebraHub の 4 データセット(ZSNS001‧003‧004‧005)で事前学習 → 本コンペで fine-tune •
voxel サイズを本コンペに揃え、連続 2 フレームをランダムに切り出して学習 データ:ZebraHub(Lange et al., Cell, 2024) ©Rist Inc. 16
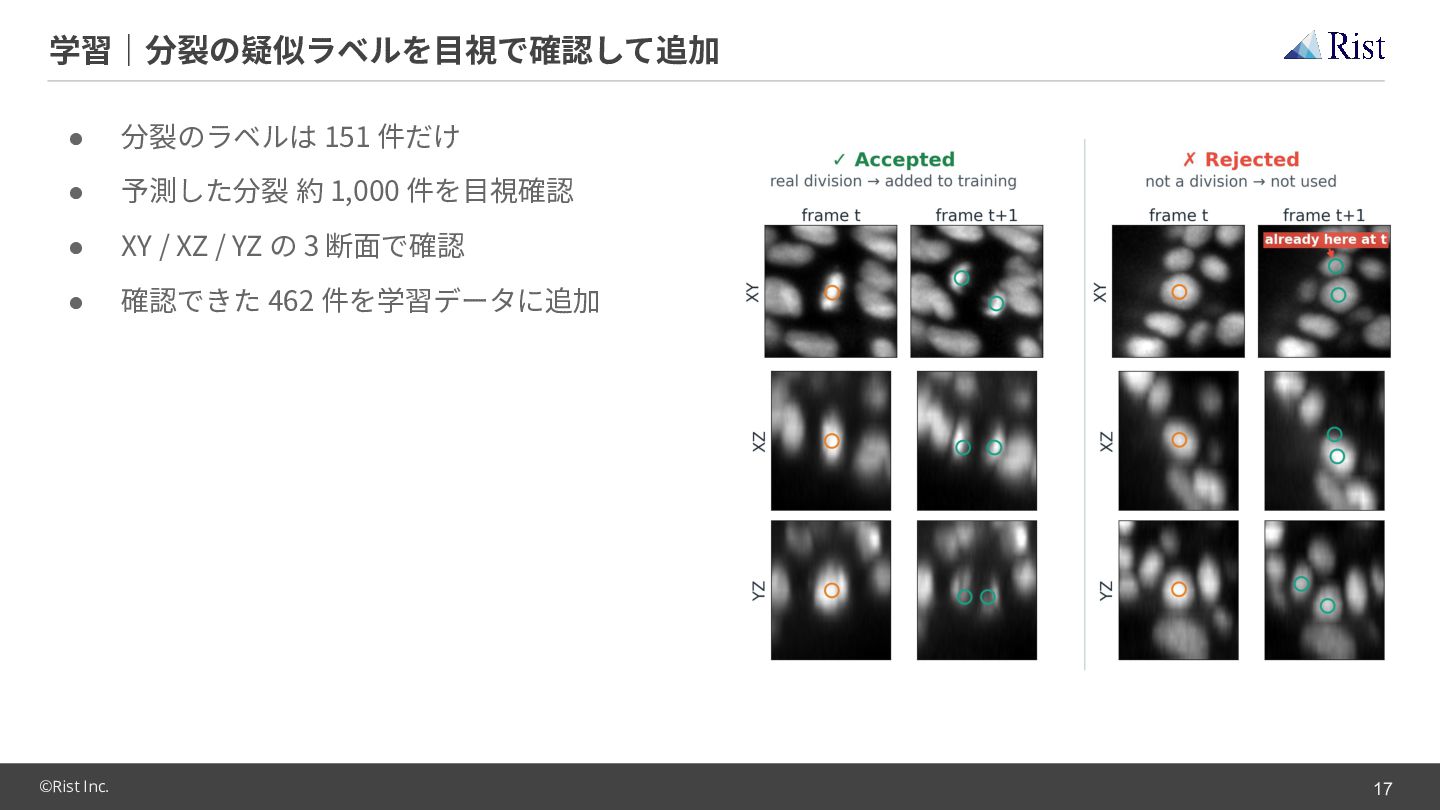
学習|分裂の疑似ラベルを⽬視で確認して追加 • 分裂のラベルは 151 件だけ • 予測した分裂 約 1,000 件を⽬視確認
• XY / XZ / YZ の 3 断⾯で確認 • 確認できた 462 件を学習データに追加 ©Rist Inc. 17
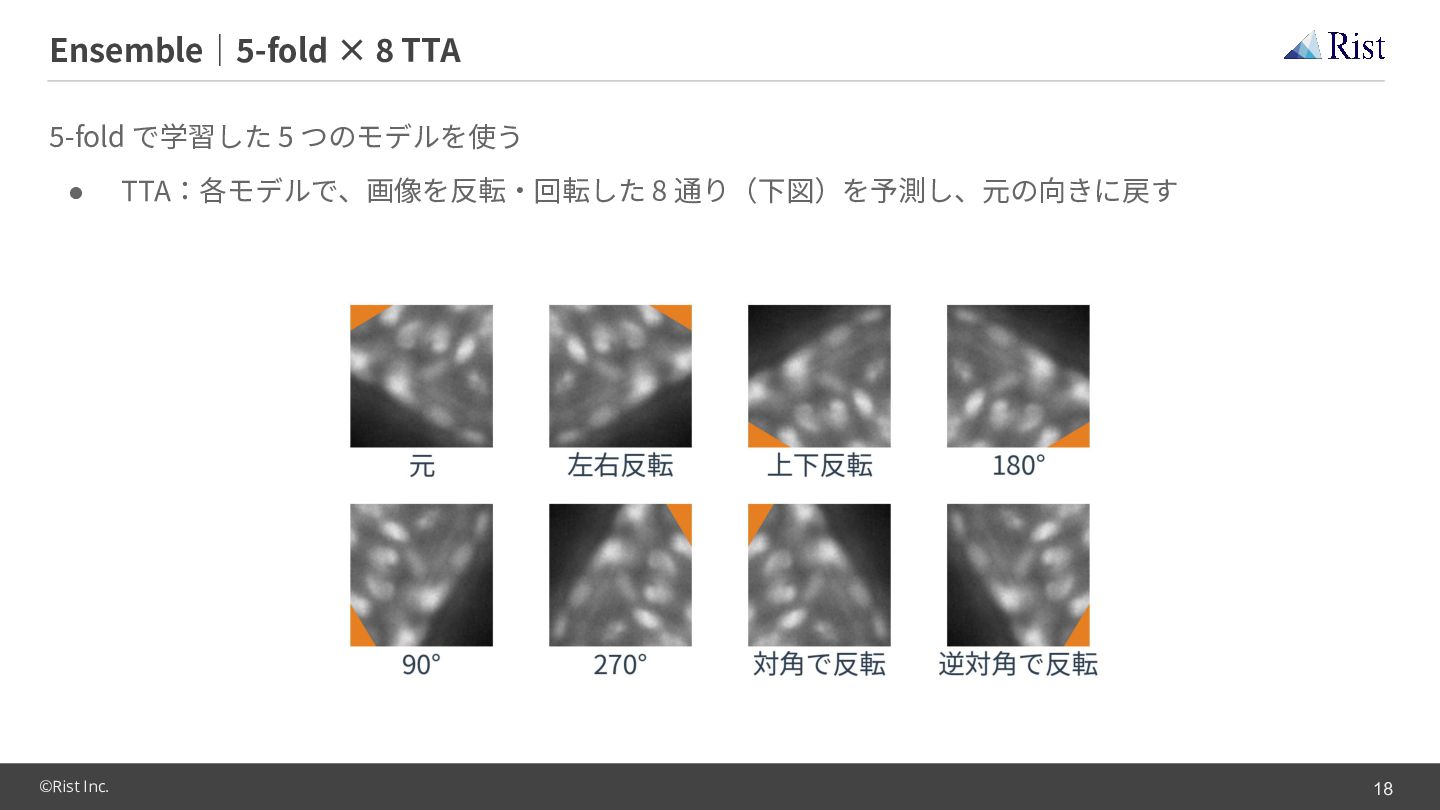
Ensemble|5-fold × 8 TTA 5-fold で学習した 5 つのモデルを使う • ©Rist
Inc. TTA:各モデルで、画像を反転‧回転した 8 通り(下図)を予測し、元の向きに戻す 18
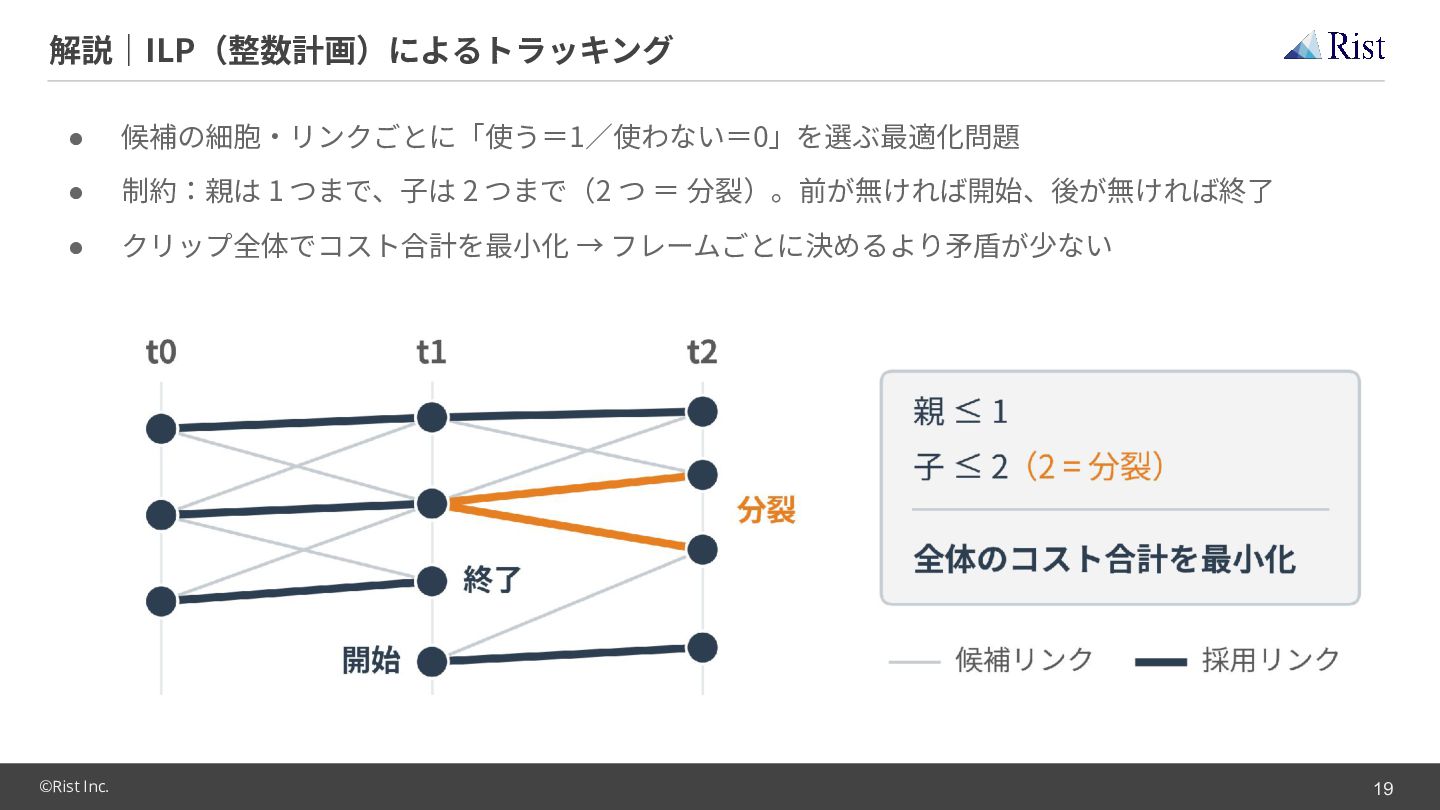
解説|ILP(整数計画)によるトラッキング • 候補の細胞‧リンクごとに「使う=1∕使わない=0」を選ぶ最適化問題 • 制約:親は 1 つまで、⼦は 2 つまで(2 つ
= 分裂)。前が無ければ開始、後が無ければ終了 • クリップ全体でコスト合計を最⼩化 → フレームごとに決めるより⽭盾が少ない ©Rist Inc. 19
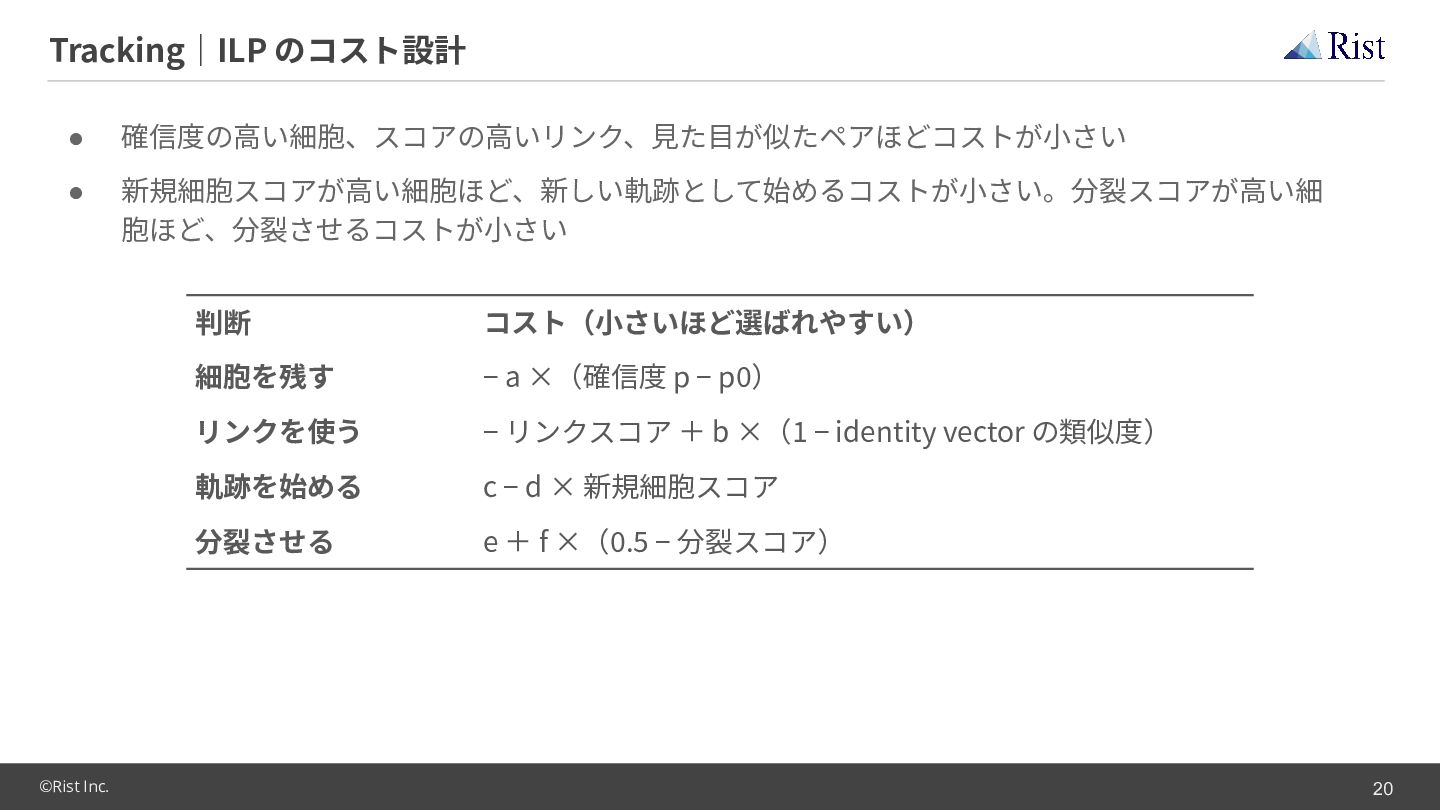
Tracking|ILP のコスト設計 • 確信度の⾼い細胞、スコアの⾼いリンク、⾒た⽬が似たペアほどコストが⼩さい • 新規細胞スコアが⾼い細胞ほど、新しい軌跡として始めるコストが⼩さい。分裂スコアが⾼い細 胞ほど、分裂させるコストが⼩さい ©Rist Inc. 判断
コスト(⼩さいほど選ばれやすい) 細胞を残す − a ×(確信度 p − p0) リンクを使う − リンクスコア + b ×(1 − identity vector の類似度) 軌跡を始める c − d × 新規細胞スコア 分裂させる e + f ×(0.5 − 分裂スコア) 20
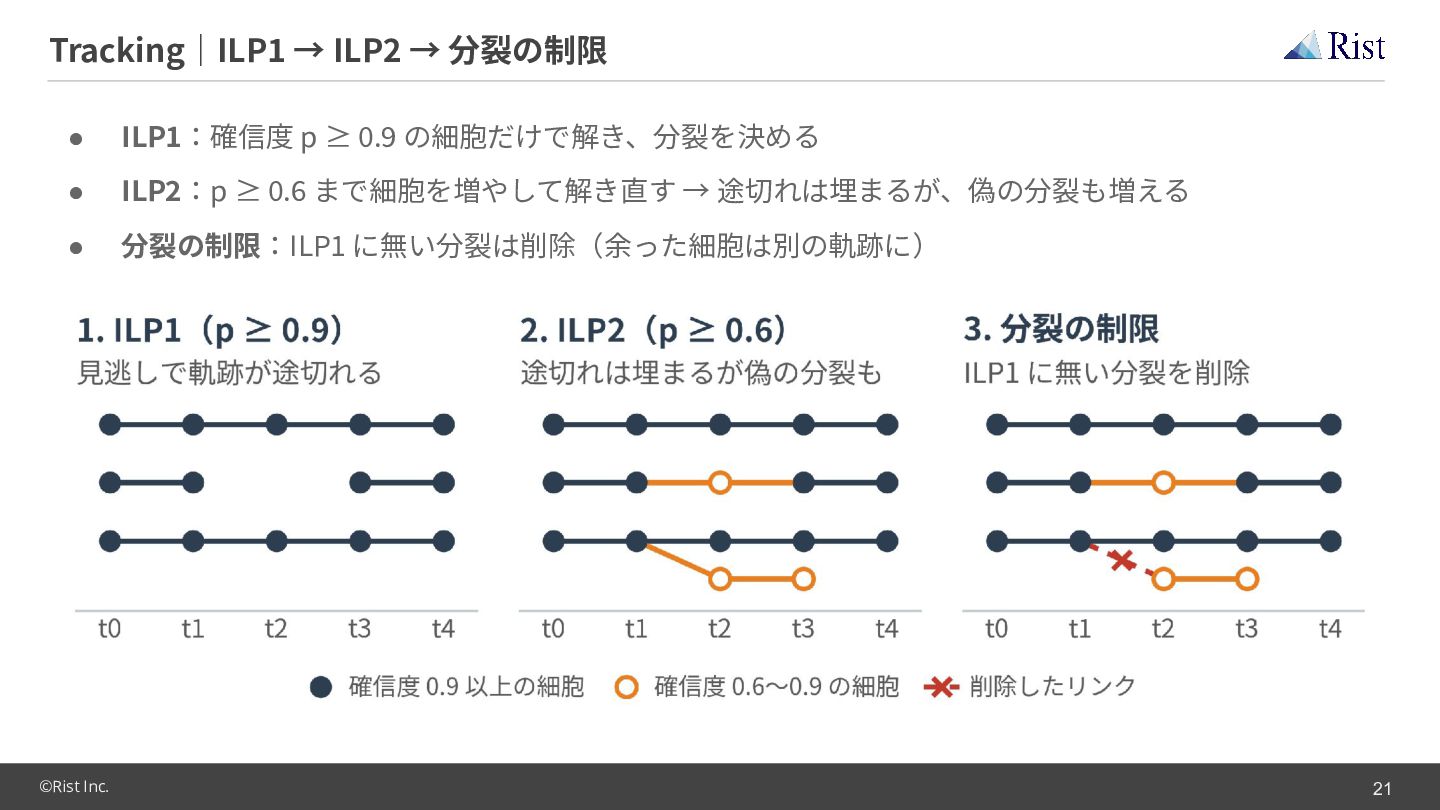
Tracking|ILP1 → ILP2 → 分裂の制限 • ILP1:確信度 p ≥ 0.9
の細胞だけで解き、分裂を決める • ILP2:p ≥ 0.6 まで細胞を増やして解き直す → 途切れは埋まるが、偽の分裂も増える • 分裂の制限:ILP1 に無い分裂は削除(余った細胞は別の軌跡に) ©Rist Inc. 21
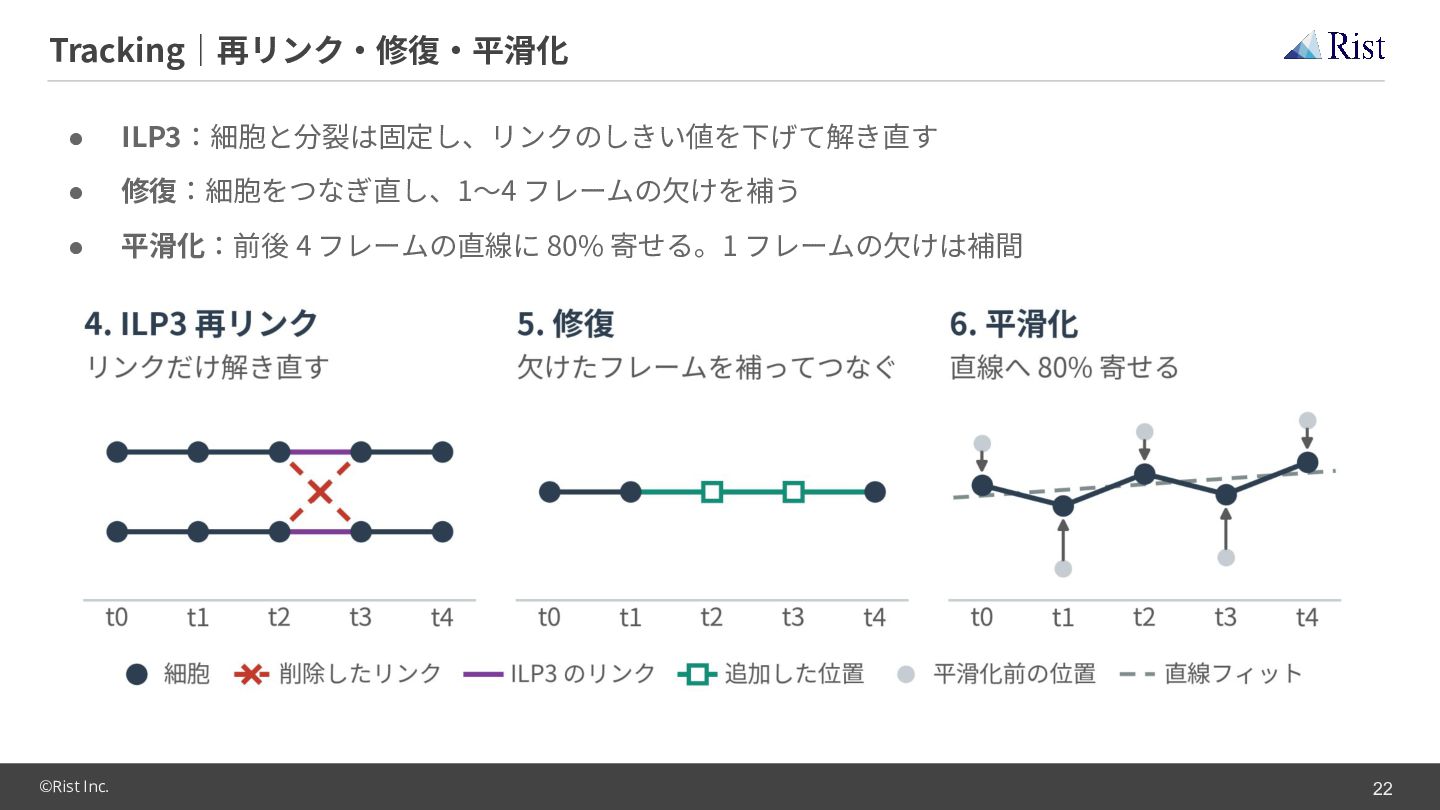
Tracking|再リンク‧修復‧平滑化 • ILP3:細胞と分裂は固定し、リンクのしきい値を下げて解き直す • 修復:細胞をつなぎ直し、1〜4 フレームの⽋けを補う • 平滑化:前後 4 フレームの直線に
80% 寄せる。1 フレームの⽋けは補間 ©Rist Inc. 22
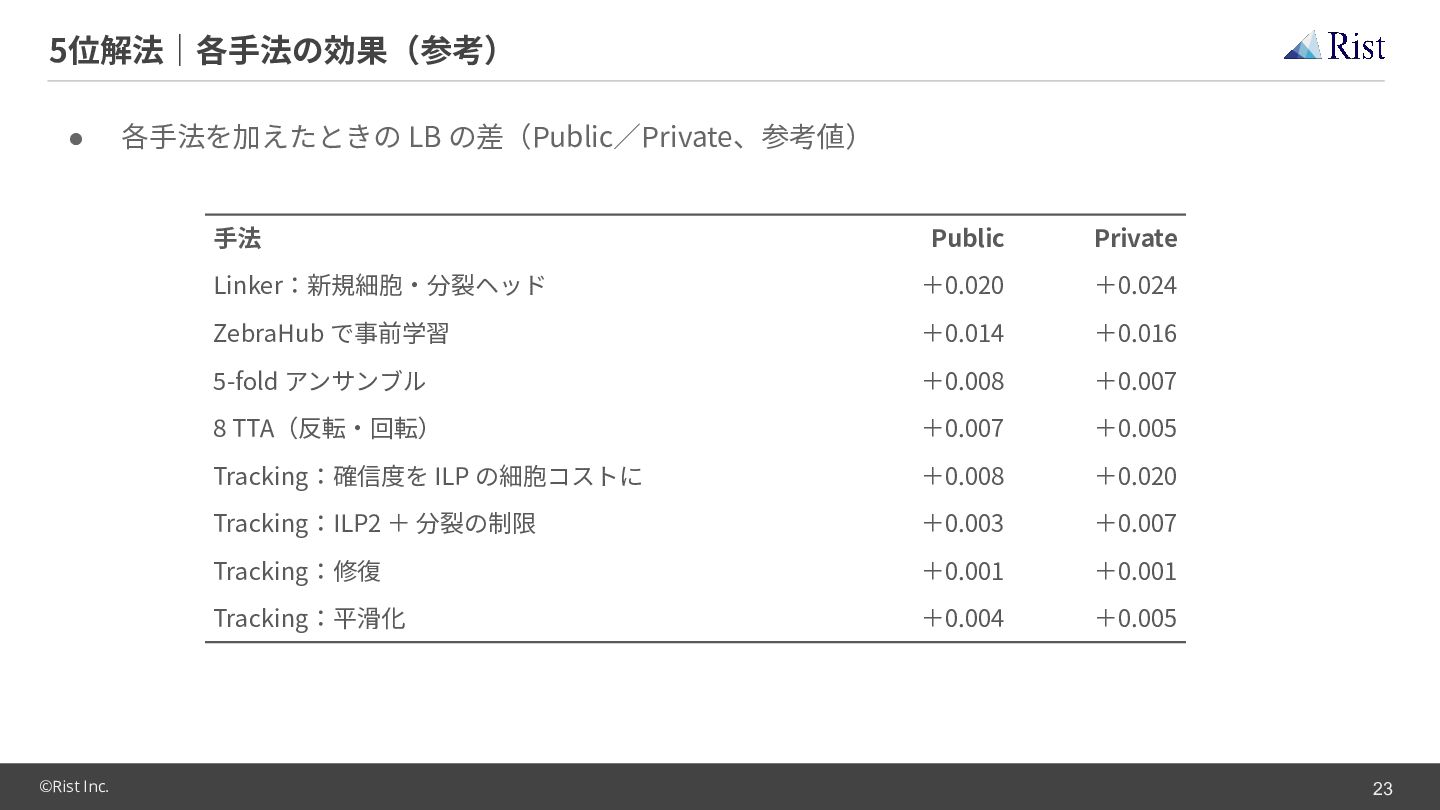
5位解法|各⼿法の効果(参考) • ©Rist Inc. 各⼿法を加えたときの LB の差(Public∕Private、参考値) ⼿法 Public Private
Linker:新規細胞‧分裂ヘッド +0.020 +0.024 ZebraHub で事前学習 +0.014 +0.016 5-fold アンサンブル +0.008 +0.007 8 TTA(反転‧回転) +0.007 +0.005 Tracking:確信度を ILP の細胞コストに +0.008 +0.020 Tracking:ILP2 + 分裂の制限 +0.003 +0.007 Tracking:修復 +0.001 +0.001 Tracking:平滑化 +0.004 +0.005 23
上位解法の紹介
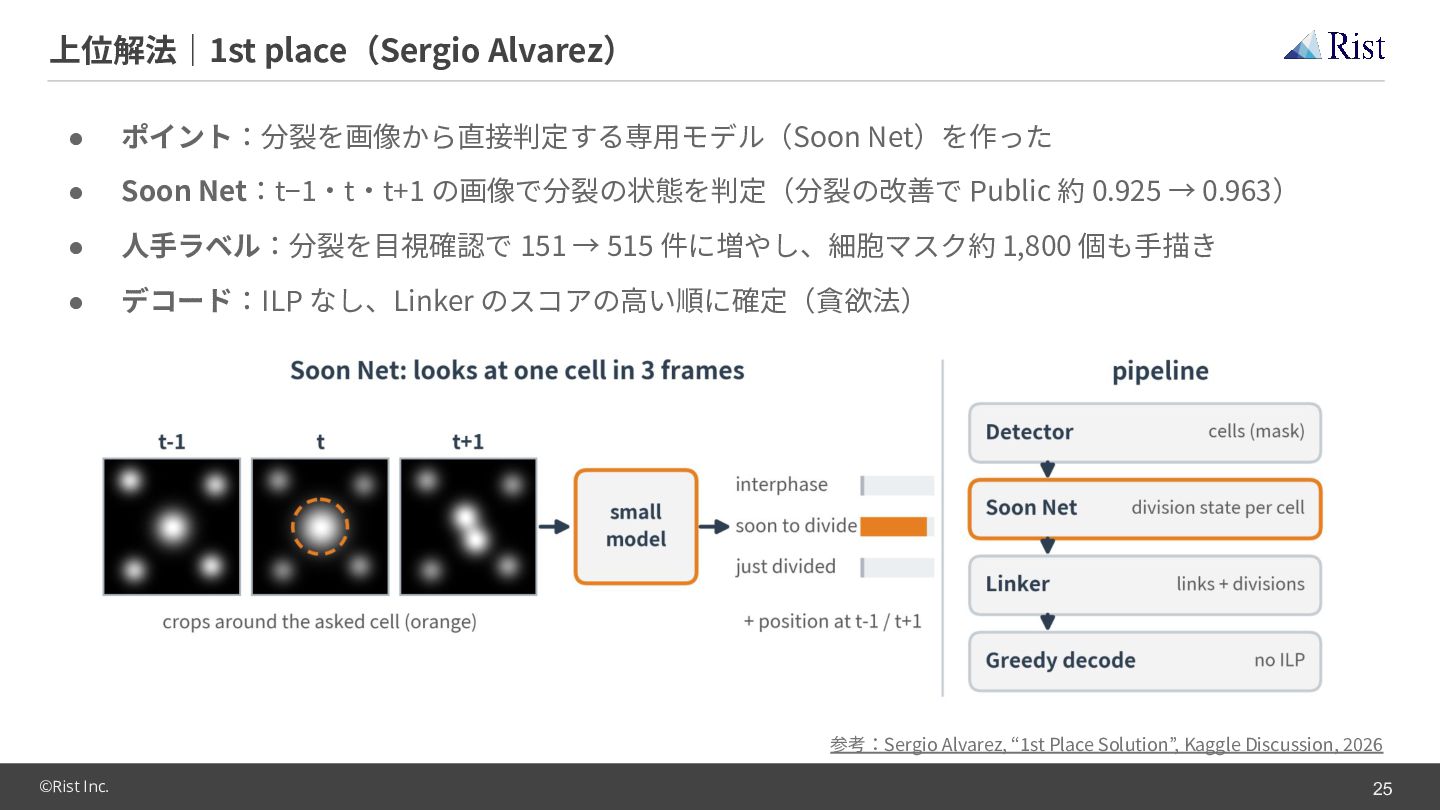
上位解法|1st place(Sergio Alvarez) • ポイント:分裂を画像から直接判定する専⽤モデル(Soon Net)を作った • Soon Net:t−1‧t‧t+1 の画像で分裂の状態を判定(分裂の改善で
Public 約 0.925 → 0.963) • ⼈⼿ラベル:分裂を⽬視確認で 151 → 515 件に増やし、細胞マスク約 1,800 個も⼿描き • デコード:ILP なし、Linker のスコアの⾼い順に確定(貪欲法) 参考:Sergio Alvarez, “1st Place Solution”, Kaggle Discussion, 2026 ©Rist Inc. 25
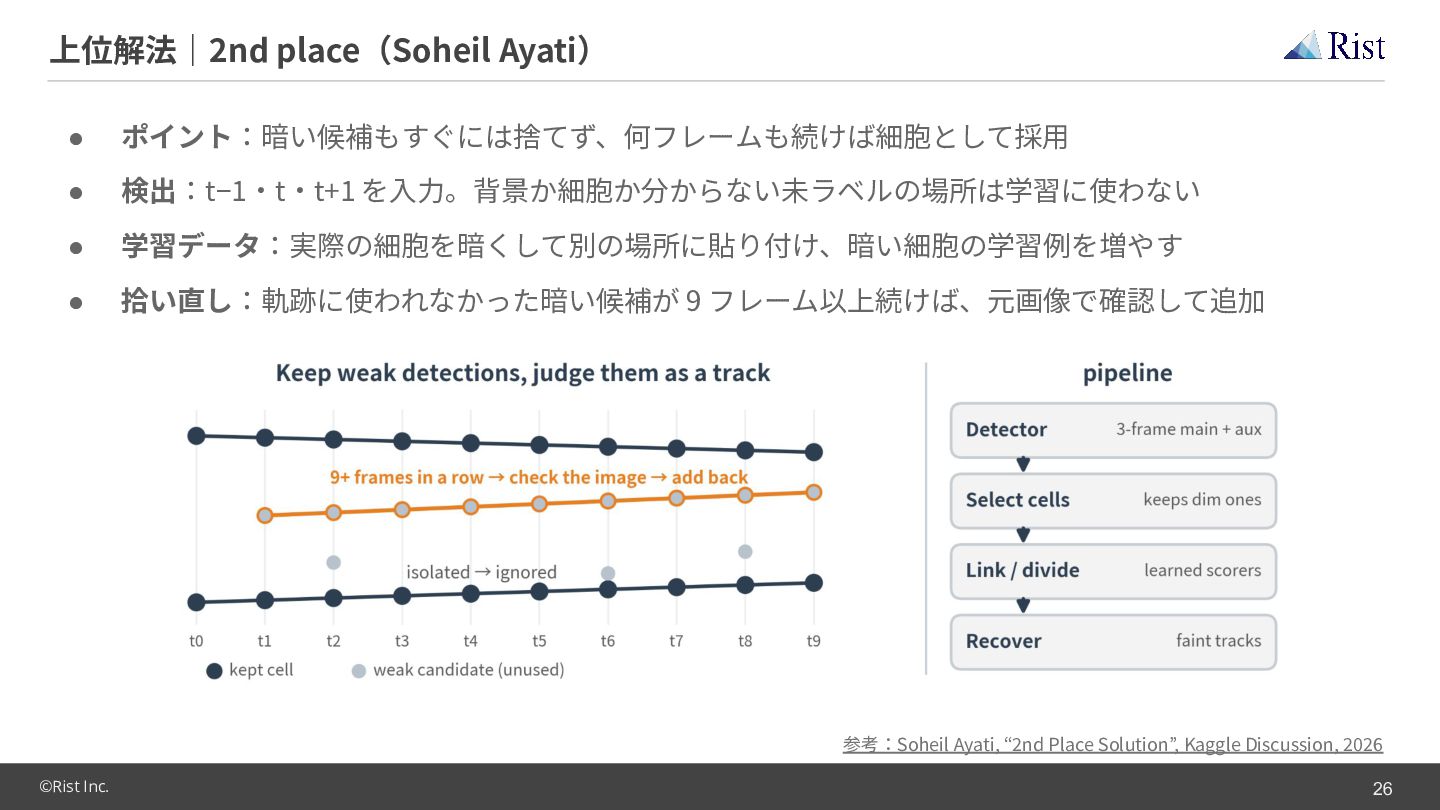
上位解法|2nd place(Soheil Ayati) • ポイント:暗い候補もすぐには捨てず、何フレームも続けば細胞として採⽤ • 検出:t−1‧t‧t+1 を⼊⼒。背景か細胞か分からない未ラベルの場所は学習に使わない • 学習データ:実際の細胞を暗くして別の場所に貼り付け、暗い細胞の学習例を増やす
• 拾い直し:軌跡に使われなかった暗い候補が 9 フレーム以上続けば、元画像で確認して追加 参考:Soheil Ayati, “2nd Place Solution”, Kaggle Discussion, 2026 ©Rist Inc. 26
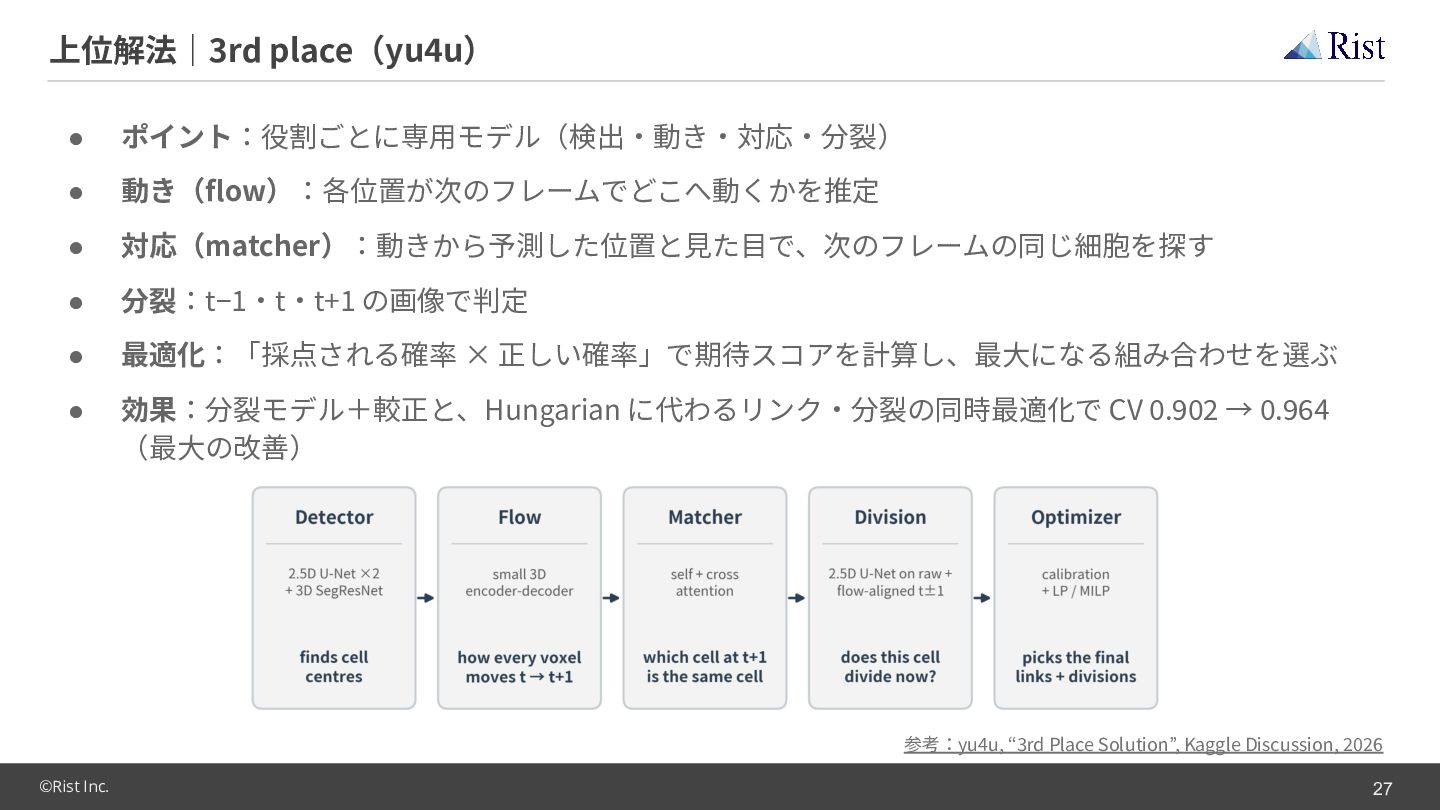
上位解法|3rd place(yu4u) • ポイント:役割ごとに専⽤モデル(検出‧動き‧対応‧分裂) • 動き(flow):各位置が次のフレームでどこへ動くかを推定 • 対応(matcher):動きから予測した位置と⾒た⽬で、次のフレームの同じ細胞を探す • 分裂:t−1‧t‧t+1
の画像で判定 • 最適化:「採点される確率 × 正しい確率」で期待スコアを計算し、最⼤になる組み合わせを選ぶ • 効果:分裂モデル+較正と、Hungarian に代わるリンク‧分裂の同時最適化で CV 0.902 → 0.964 (最⼤の改善) 参考:yu4u, “3rd Place Solution”, Kaggle Discussion, 2026 ©Rist Inc. 27
以上
More Decks by Rist Inc.
See All by Rist Inc.
CMI - Detect Behavior with Sensor Data
rist
0
270
大規模言語モデル (LLM) 入門
rist
2
890
Drawing with LLMs
rist
0
700
Eedi - Mining Misconceptions in Mathematics 4th place solution
rist
1
530
モンテカルロ木探索のパフォーマンスを予測する Kaggleコンペ解説 〜生成AIによる未知のゲーム生成〜
rist
4
2.1k
Happywhale - Whale and Dolphin Identification 2nd place solution
rist
0
370
HMSコンペ解説
rist
0
370
Other Decks in Technology
See All in Technology
IBC 2026 動画技術関連レポート / IBC 2026 Report
cyberagentdevelopers
PRO
2
450
SSFの現在地 ― CAEP/RISCからAI Identityへ
oidfj
0
400
並列度を下げたら速くなった — go build の重複コンパイルを実測で見る
tomoaki25
2
1.2k
The Author Pays
hiccupps
0
160
令和の今、あらためて IAM を考える。アクセスキーを「無くせない現実」との向き合い方
kazzpapa3
0
610
レガシーコードに対する loop engineering的なAI開発プロセス導入について
kubell_hr
0
340
SREのためのFinOps入門
muziyoshiz
3
1.4k
81天的 AI Agent 軟體開發團隊治理實務分享
regionbbs
0
150
Kiro アップデート 2026 年 11 月号 (11 月 8 日時点) | 目指せ Kiro マスター アップデート編
inariku
PRO
2
100
公共分野での生成AI活用
toru_kubota
1
320
AWS基盤改善を支える 私たちの理念と行動指針
kentosuzuki
0
150
evcc & Home Assistant
naltatis
0
570
Featured
See All Featured
Kristin Tynski - Automating Marketing Tasks With AI
techseoconnect
PRO
0
590
The Web Performance Landscape in 2024 [PerfNow 2024]
tammyeverts
12
1.4k
Being A Developer After 40
akosma
PRO
92
590k
How to Talk to Developers About Accessibility
jct
2
620
Designing Powerful Visuals for Engaging Learning
tmiket
1
650
Building Experiences: Design Systems, User Experience, and Full Site Editing
marktimemedia
1
660
The browser strikes back
jonoalderson
0
1.9k
The agentic SEO stack - context over prompts
schlessera
0
1k
Save Time (by Creating Custom Rails Generators)
garrettdimon
PRO
33
5.7k
Bioeconomy Workshop: Dr. Julius Ecuru, Opportunities for a Bioeconomy in West Africa
akademiya2063
PRO
1
450
How GitHub (no longer) Works
holman
316
150k
[Rails World 2023 - Day 1 Closing Keynote] - The Magic of Rails
eileencodes
38
3.1k


 rist
 cyberagentdevelopers
 oidfj
 tomoaki25
 hiccupps
 kazzpapa3
 kubell_hr
 muziyoshiz
 regionbbs
 inariku
 toru_kubota
 kentosuzuki
 naltatis
 techseoconnect
 tammyeverts
 akosma
 jct
 tmiket
 marktimemedia
 jonoalderson
 schlessera
 garrettdimon
 akademiya2063
 holman
 eileencodes