Upgrade to Pro
— share decks privately, control downloads, hide ads and more …
Speaker Deck
Sign up for free
Menu
Search
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Pricing
Search
Sign in
Sign up for free
UFACTORY Lite 6用リーダーフォロワーシステムの作成
Search
hygradme
May 24, 2024
Technology
1.3k
0
Share
Embed
Copy iframe code
Copy JS code
Copy link
Start on current slide
UFACTORY Lite 6用リーダーフォロワーシステムの作成
hygradme
May 24, 2024
Transcript
18 slides
UFACTORY Lite 6用 リーダーフォロワーシステム の作成 第45回ロボティクス勉強会
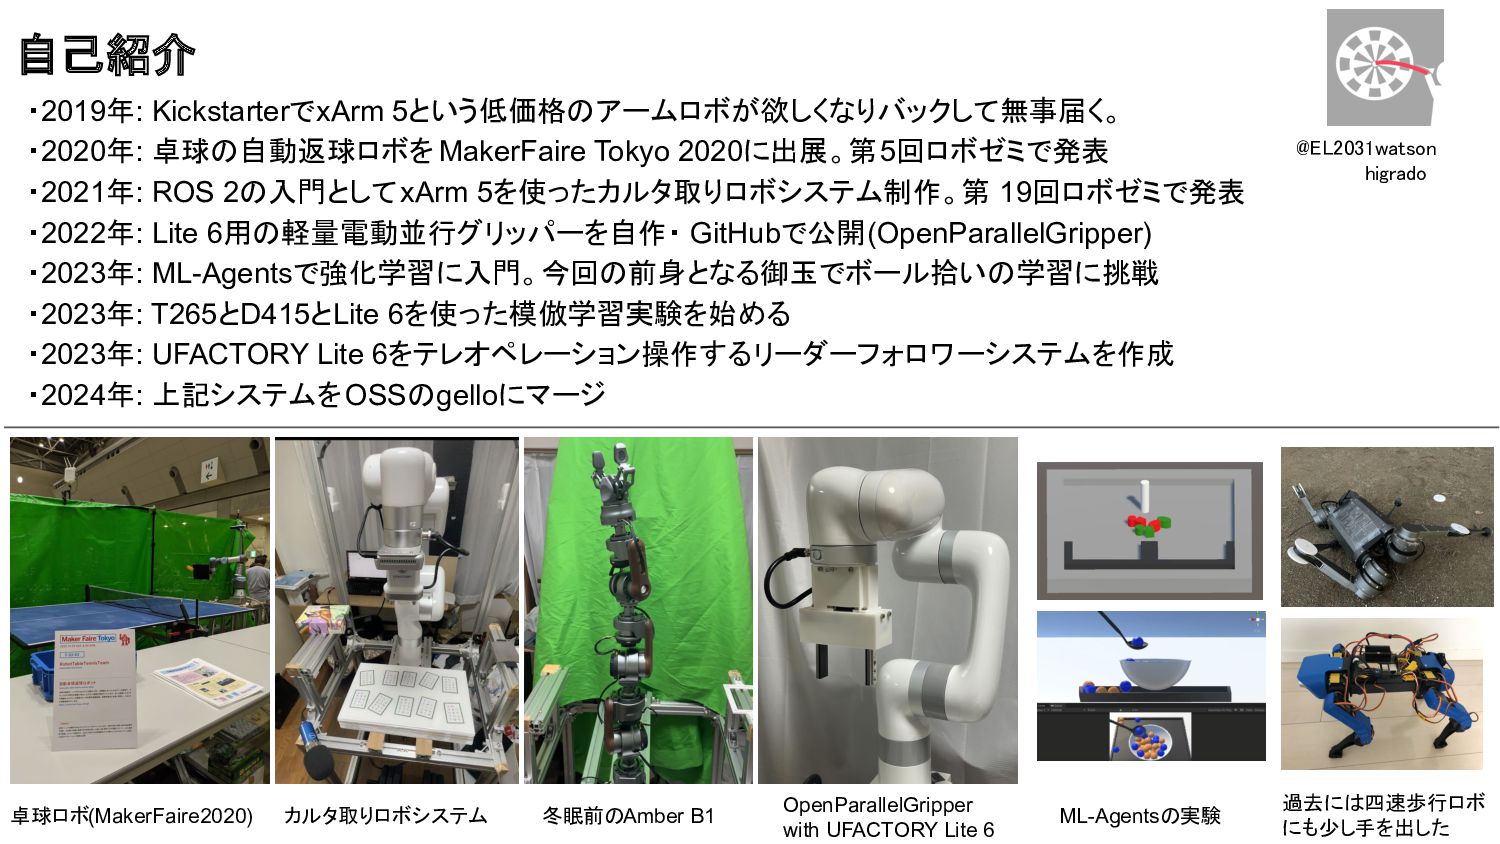
・2019年: KickstarterでxArm 5という低価格のアームロボが欲しくなりバックして無事届く。 ・2020年: 卓球の自動返球ロボを MakerFaire Tokyo 2020に出展。第5回ロボゼミで発表 ・2021年: ROS
2の入門としてxArm 5を使ったカルタ取りロボシステム制作。第 19回ロボゼミで発表 ・2022年: Lite 6用の軽量電動並行グリッパーを自作・ GitHubで公開(OpenParallelGripper) ・2023年: ML-Agentsで強化学習に入門。今回の前身となる御玉でボール拾いの学習に挑戦 ・2023年: T265とD415とLite 6を使った模倣学習実験を始める ・2023年: UFACTORY Lite 6をテレオペレーション操作するリーダーフォロワーシステムを作成 ・2024年: 上記システムをOSSのgelloにマージ @EL2031watson higrado 過去には四速歩行ロボ にも少し手を出した 卓球ロボ(MakerFaire2020) 自己紹介 カルタ取りロボシステム 冬眠前のAmber B1 OpenParallelGripper with UFACTORY Lite 6 ML-Agentsの実験
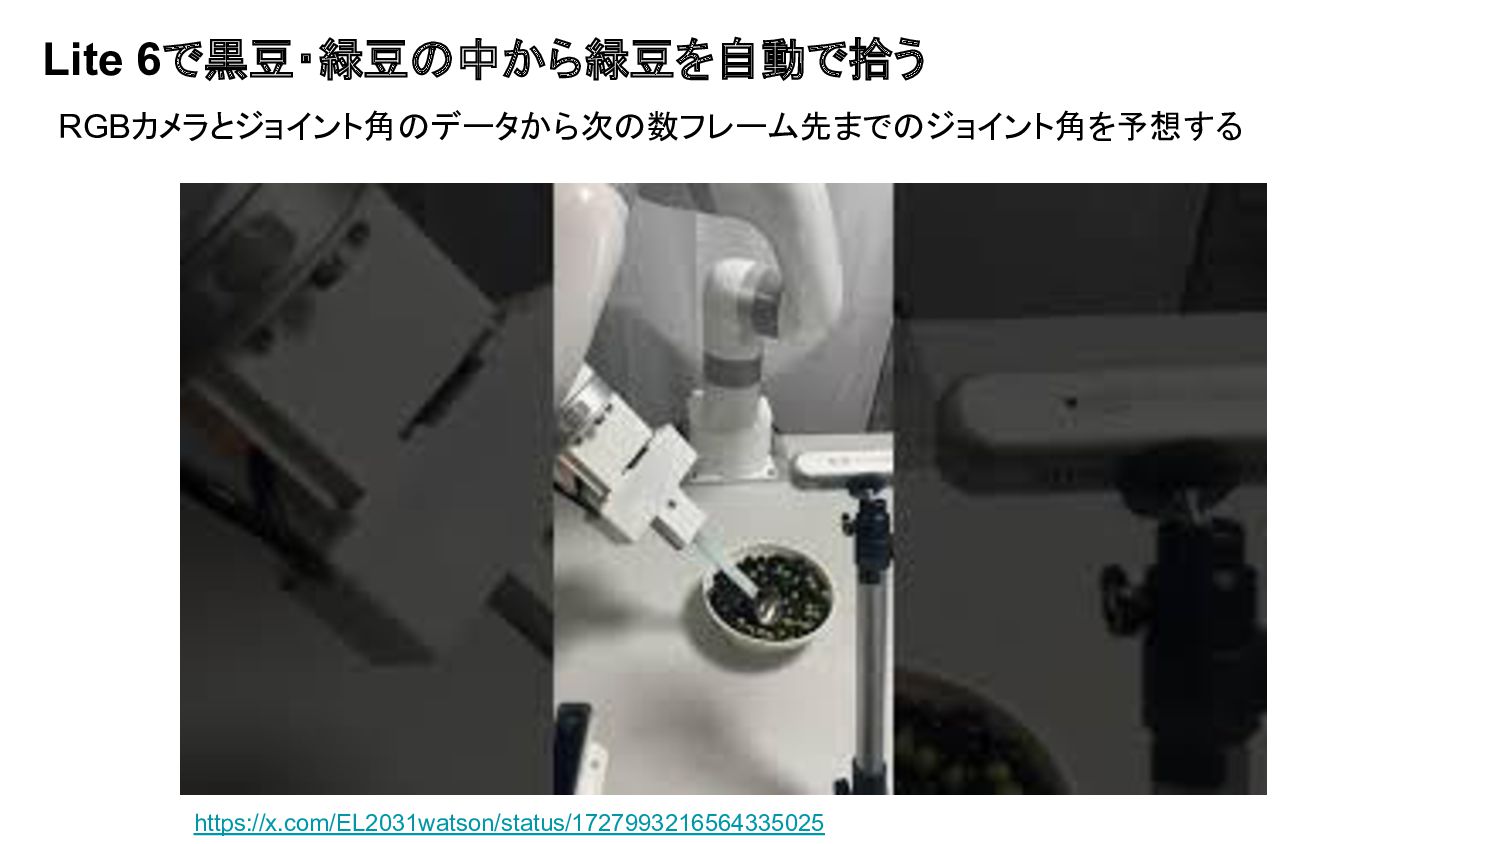
Lite 6で黒豆・緑豆の中から緑豆を自動で拾う https://x.com/EL2031watson/status/1727993216564335025 RGBカメラとジョイント角のデータから次の数フレーム先までのジョイント角を予想する
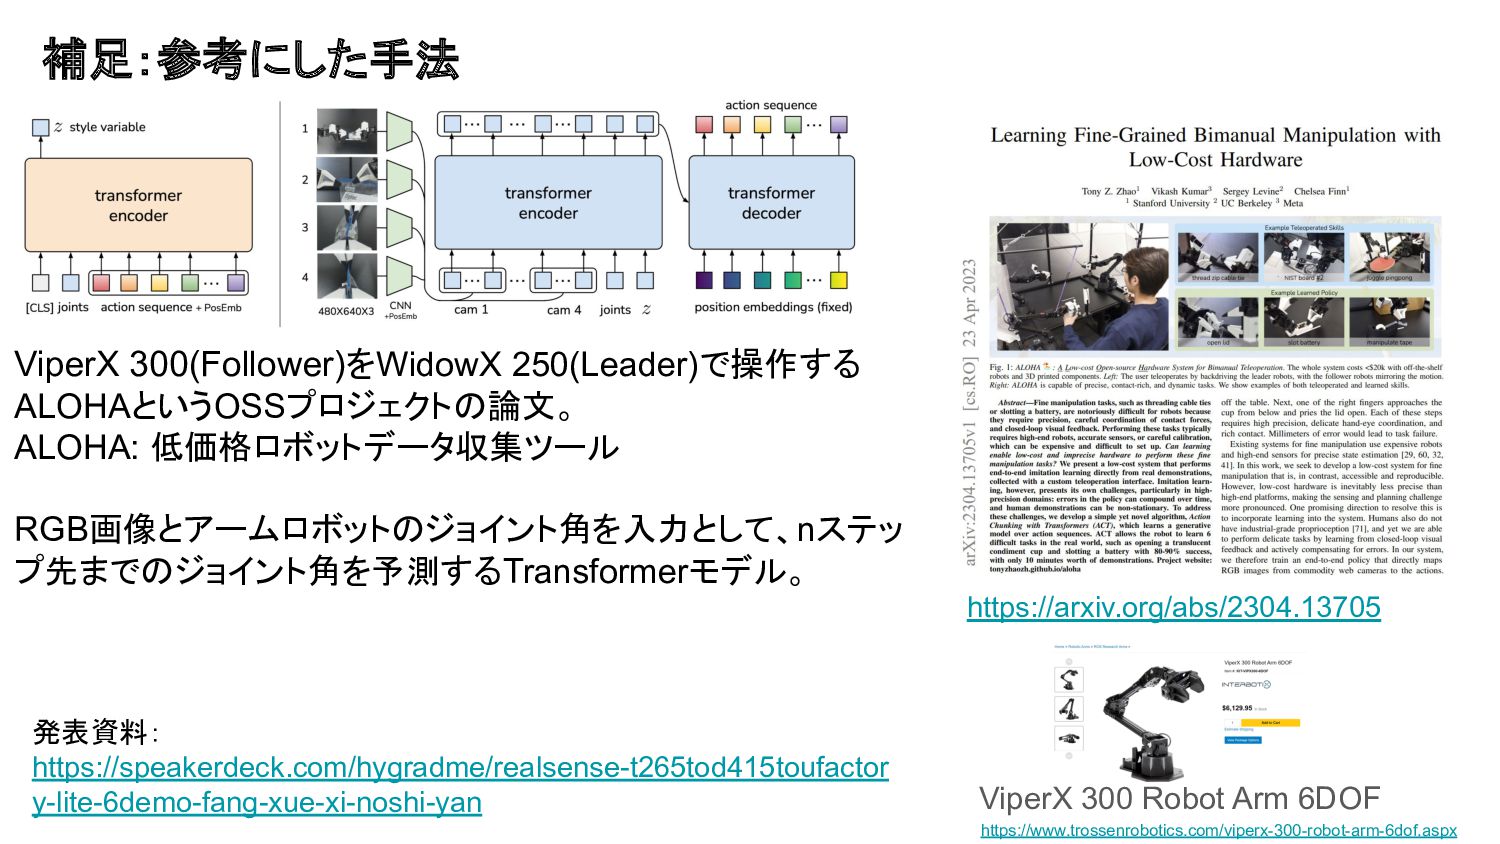
補足:参考にした手法 https://arxiv.org/abs/2304.13705 ViperX 300(Follower)をWidowX 250(Leader)で操作する ALOHAというOSSプロジェクトの論文。 ALOHA: 低価格ロボットデータ収集ツール RGB画像とアームロボットのジョイント角を入力として、nステッ プ先までのジョイント角を予測するTransformerモデル。
https://www.trossenrobotics.com/viperx-300-robot-arm-6dof.aspx ViperX 300 Robot Arm 6DOF 発表資料: https://speakerdeck.com/hygradme/realsense-t265tod415toufactor y-lite-6demo-fang-xue-xi-noshi-yan
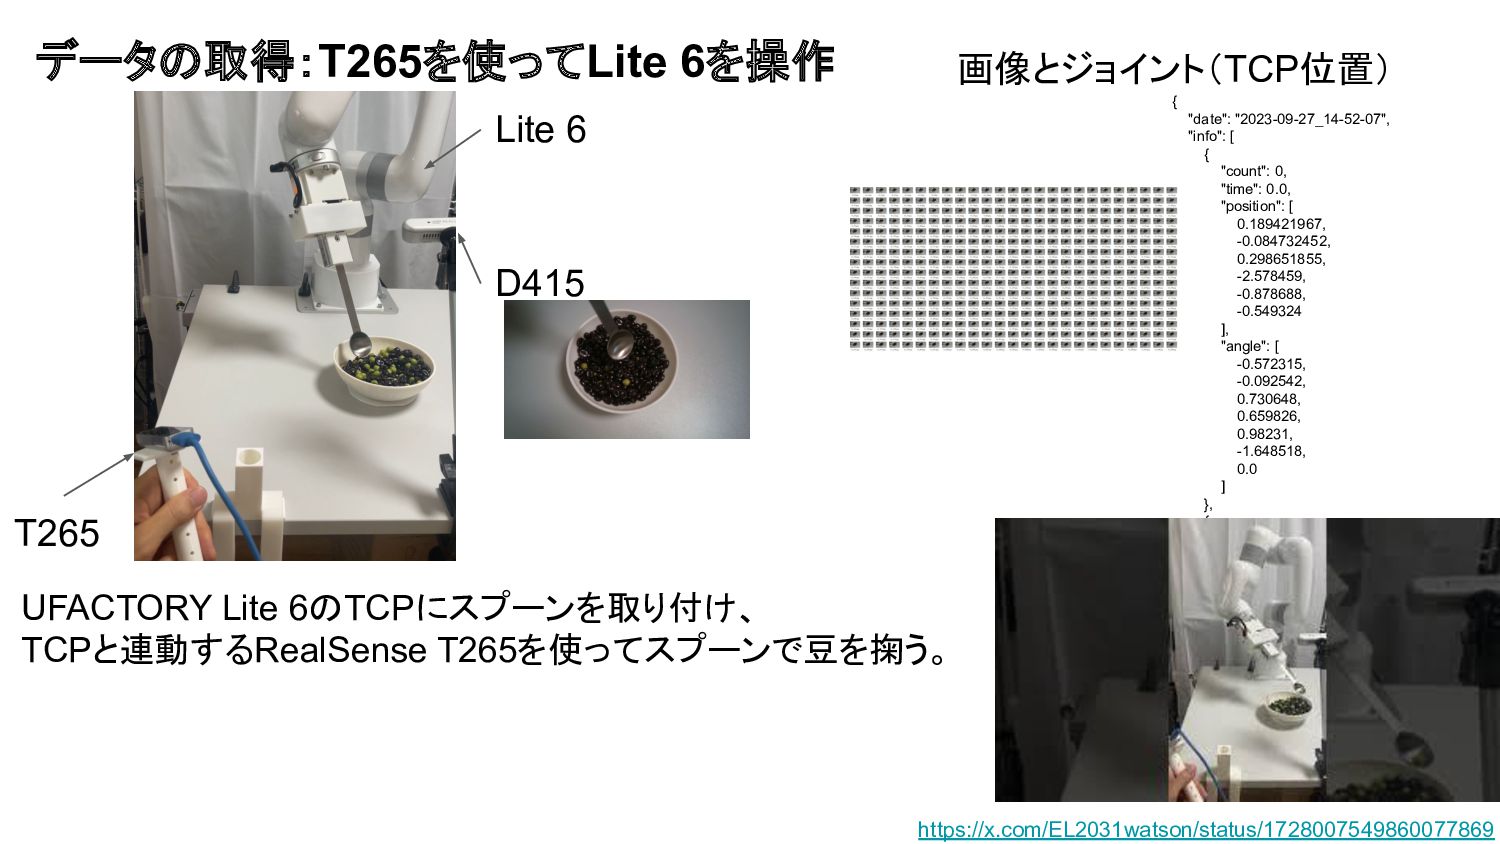
データの取得:T265を使ってLite 6を操作 { "date": "2023-09-27_14-52-07", "info": [ { "count": 0,
"time": 0.0, "position": [ 0.189421967, -0.084732452, 0.298651855, -2.578459, -0.878688, -0.549324 ], "angle": [ -0.572315, -0.092542, 0.730648, 0.659826, 0.98231, -1.648518, 0.0 ] }, { …. UFACTORY Lite 6のTCPにスプーンを取り付け、 TCPと連動するRealSense T265を使ってスプーンで豆を掬う。 T265 Lite 6 D415 画像とジョイント(TCP位置) https://x.com/EL2031watson/status/1728007549860077869
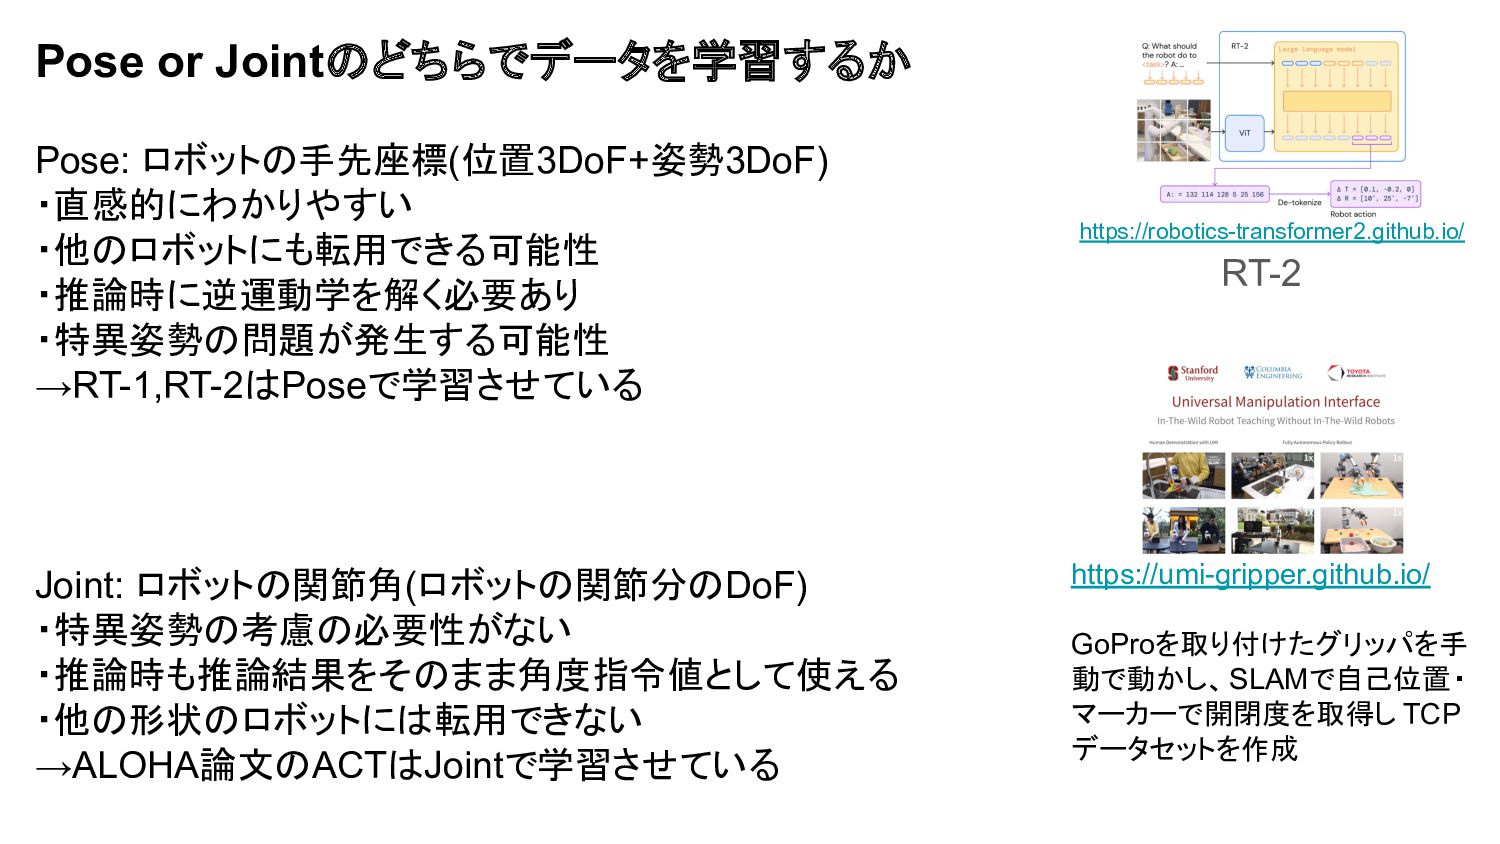
Pose or Jointのどちらでデータを学習するか Pose: ロボットの手先座標(位置3DoF+姿勢3DoF) ・直感的にわかりやすい ・他のロボットにも転用できる可能性 ・推論時に逆運動学を解く必要あり ・特異姿勢の問題が発生する可能性 →RT-1,RT-2はPoseで学習させている
https://umi-gripper.github.io/ GoProを取り付けたグリッパを手 動で動かし、SLAMで自己位置・ マーカーで開閉度を取得し TCP データセットを作成 Joint: ロボットの関節角(ロボットの関節分のDoF) ・特異姿勢の考慮の必要性がない ・推論時も推論結果をそのまま角度指令値として使える ・他の形状のロボットには転用できない →ALOHA論文のACTはJointで学習させている RT-2 https://robotics-transformer2.github.io/
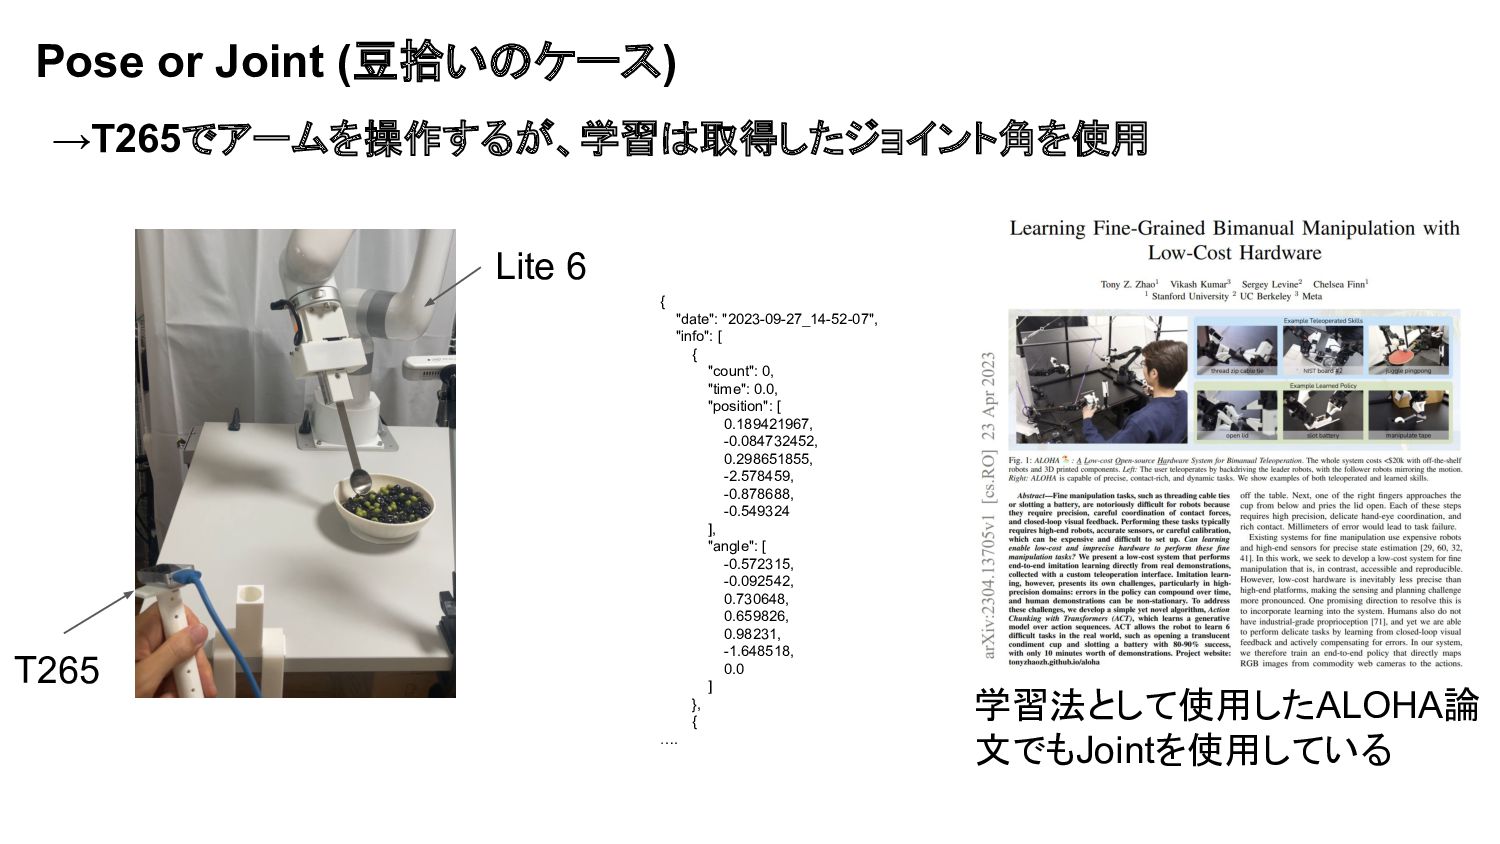
Pose or Joint (豆拾いのケース) T265 Lite 6 →T265でアームを操作するが、学習は取得したジョイント角を使用 学習法として使用したALOHA論 文でもJointを使用している
{ "date": "2023-09-27_14-52-07", "info": [ { "count": 0, "time": 0.0, "position": [ 0.189421967, -0.084732452, 0.298651855, -2.578459, -0.878688, -0.549324 ], "angle": [ -0.572315, -0.092542, 0.730648, 0.659826, 0.98231, -1.648518, 0.0 ] }, { ….
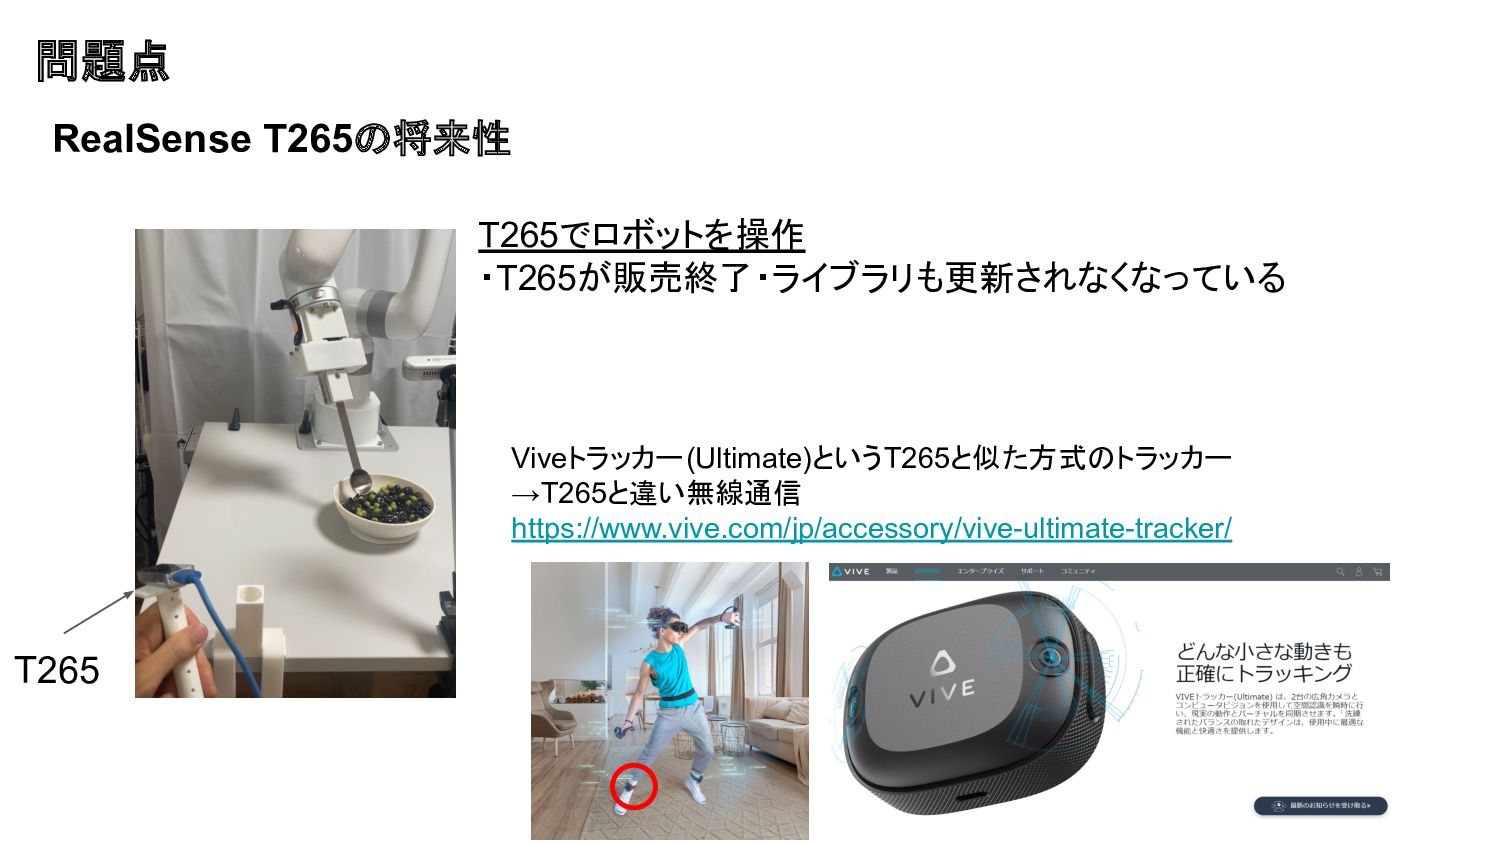
問題点 T265 RealSense T265の将来性 T265でロボットを操作 ・T265が販売終了・ライブラリも更新されなくなっている Viveトラッカー(Ultimate)というT265と似た方式のトラッカー →T265と違い無線通信 https://www.vive.com/jp/accessory/vive-ultimate-tracker/
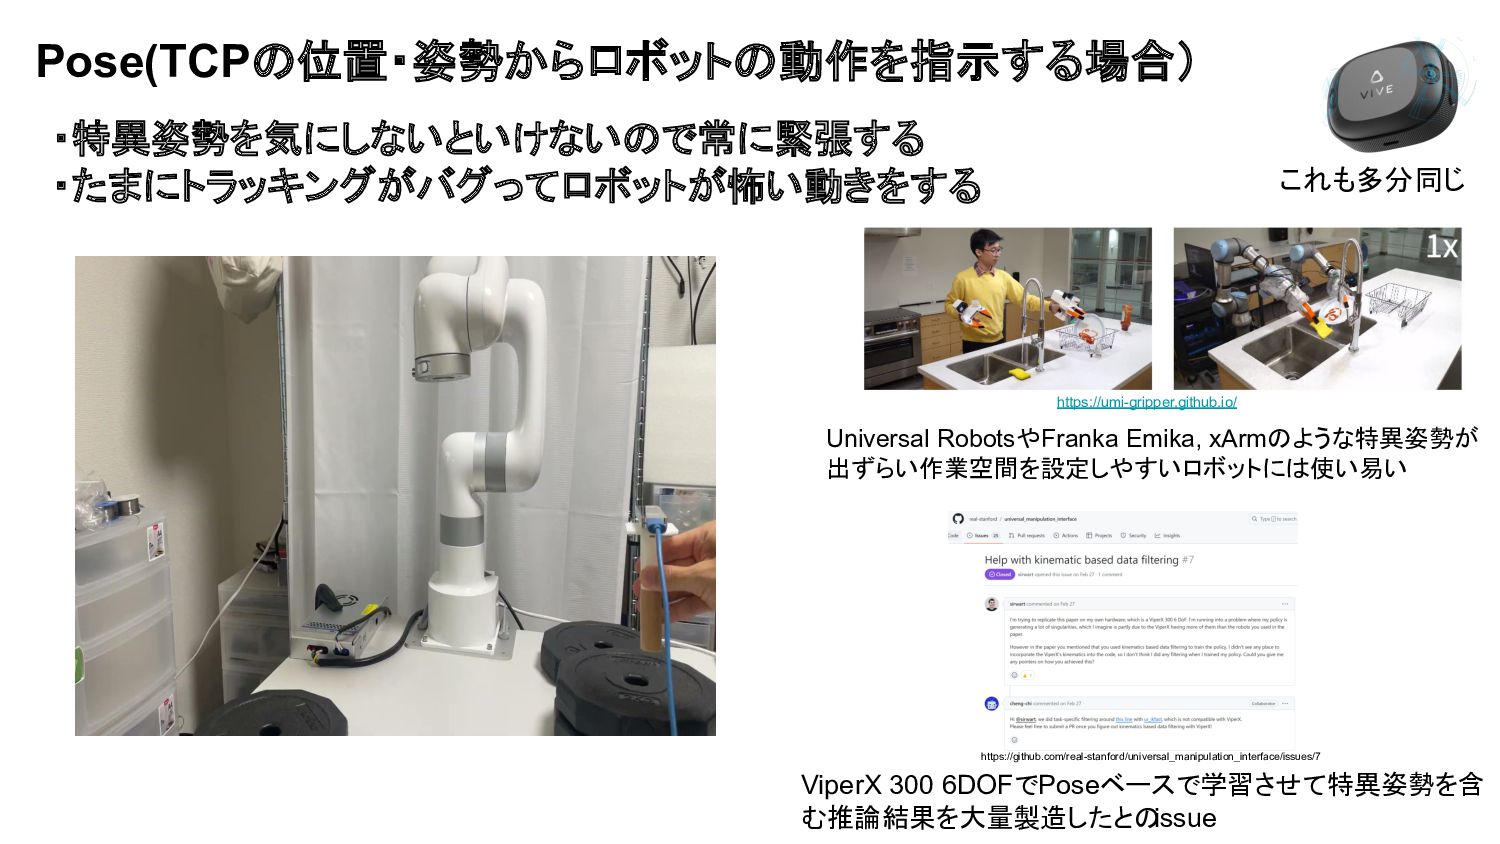
Pose(TCPの位置・姿勢からロボットの動作を指示する場合) ・特異姿勢を気にしないといけないので常に緊張する ・たまにトラッキングがバグってロボットが怖い動きをする https://github.com/real-stanford/universal_manipulation_interface/issues/7 Universal RobotsやFranka Emika, xArmのような特異姿勢が 出ずらい作業空間を設定しやすいロボットには使い易い ViperX
300 6DOFでPoseベースで学習させて特異姿勢を含 む推論結果を大量製造したとの issue https://umi-gripper.github.io/ これも多分同じ
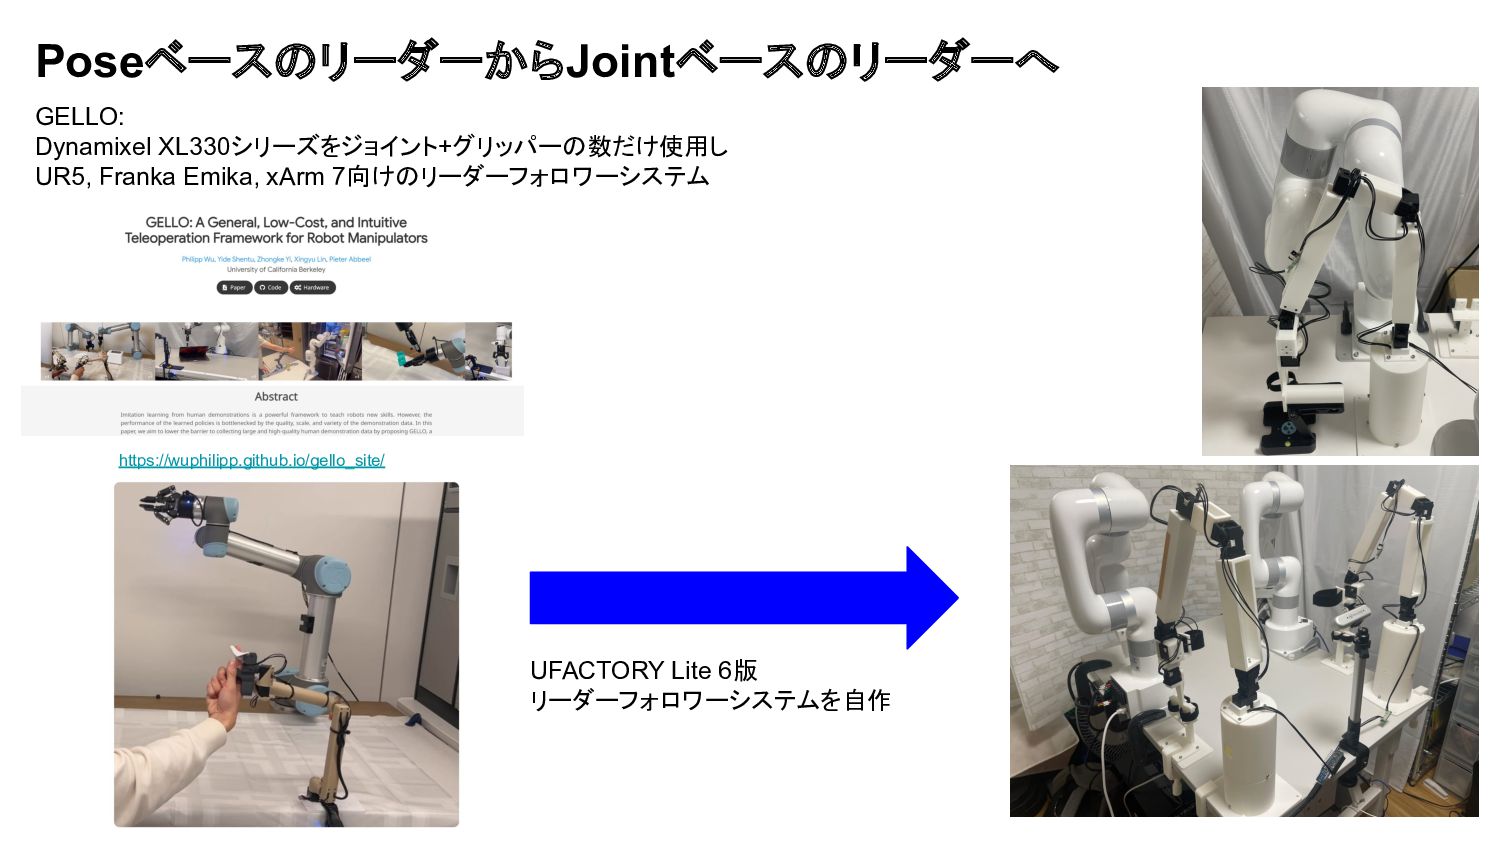
PoseベースのリーダーからJointベースのリーダーへ https://wuphilipp.github.io/gello_site/ GELLO: Dynamixel XL330シリーズをジョイント+グリッパーの数だけ使用し UR5, Franka Emika, xArm 7向けのリーダーフォロワーシステム
UFACTORY Lite 6版 リーダーフォロワーシステムを自作
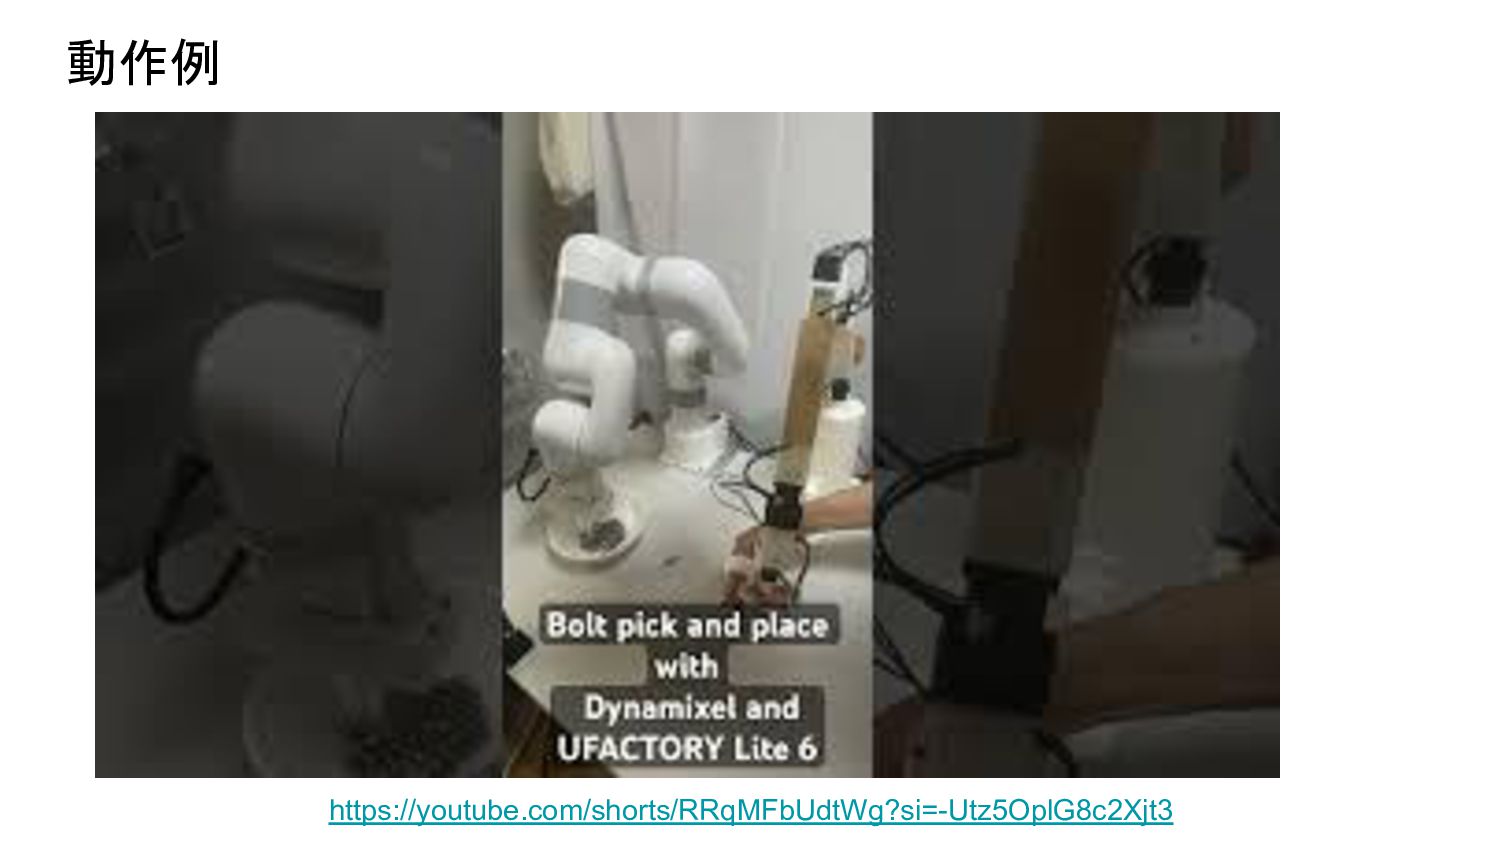
動作例 https://youtube.com/shorts/RRqMFbUdtWg?si=-Utz5OplG8c2Xjt3
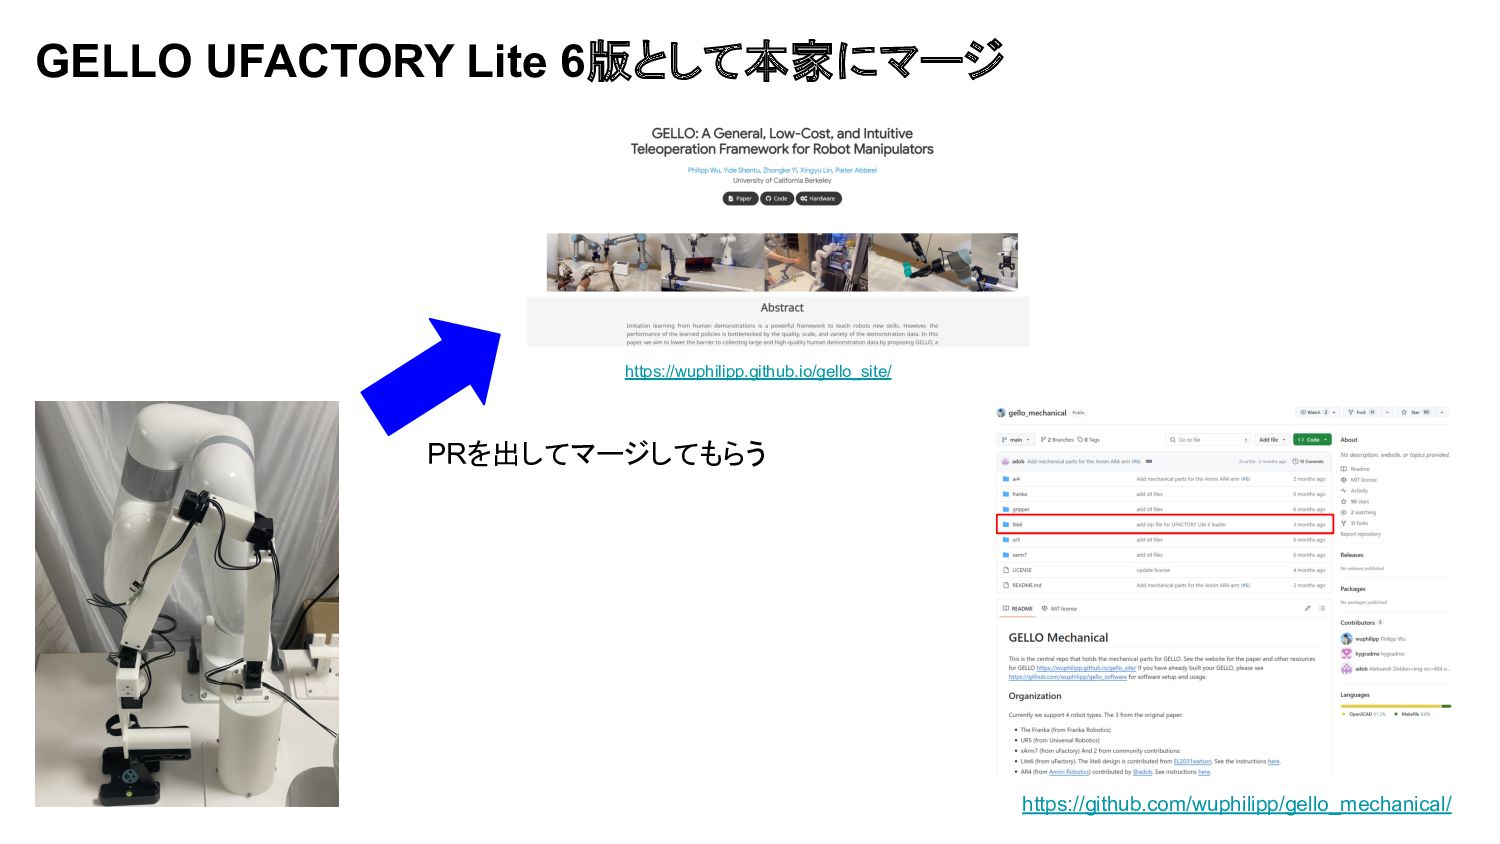
https://wuphilipp.github.io/gello_site/ GELLO UFACTORY Lite 6版として本家にマージ https://github.com/wuphilipp/gello_mechanical/ PRを出してマージしてもらう
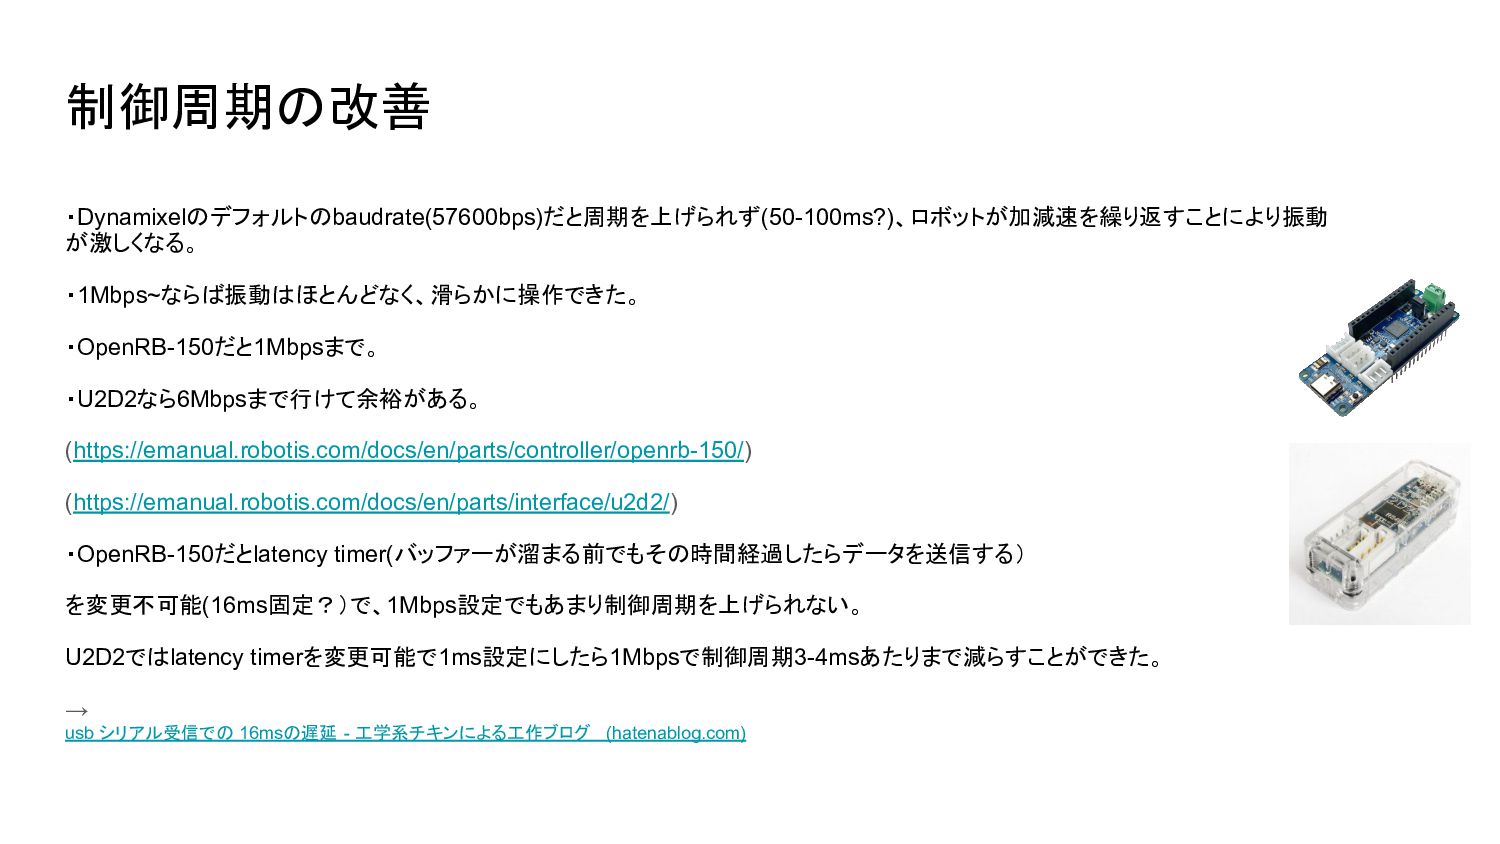
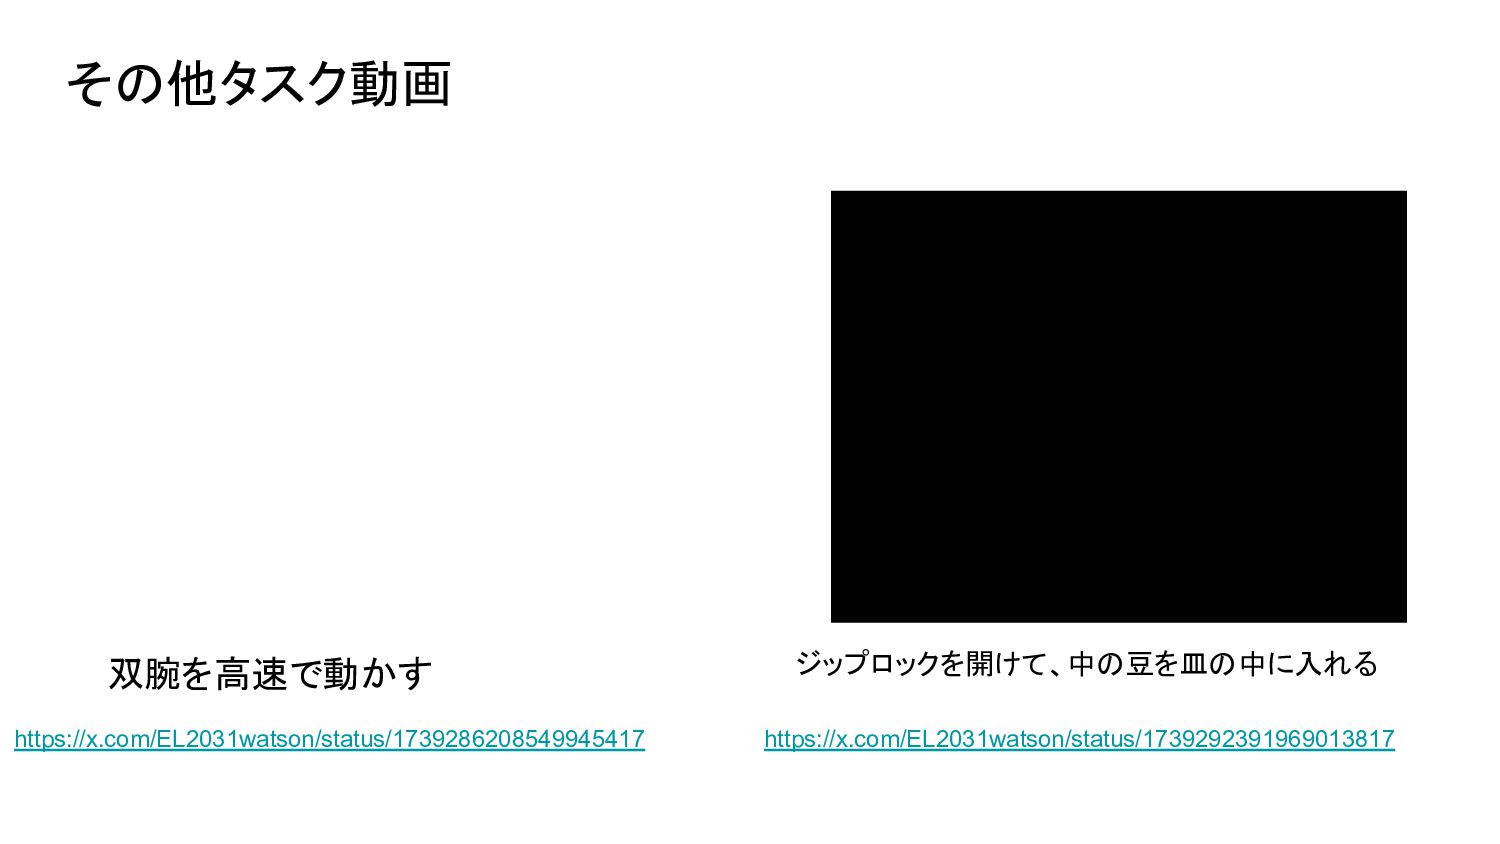
制御周期の改善 ・Dynamixelのデフォルトのbaudrate(57600bps)だと周期を上げられず(50-100ms?)、ロボットが加減速を繰り返すことにより振動 が激しくなる。 ・1Mbps~ならば振動はほとんどなく、滑らかに操作できた。 ・OpenRB-150だと1Mbpsまで。 ・U2D2なら6Mbpsまで行けて余裕がある。 (https://emanual.robotis.com/docs/en/parts/controller/openrb-150/) (https://emanual.robotis.com/docs/en/parts/interface/u2d2/) ・OpenRB-150だとlatency timer(バッファーが溜まる前でもその時間経過したらデータを送信する)
を変更不可能(16ms固定?)で、1Mbps設定でもあまり制御周期を上げられない。 U2D2ではlatency timerを変更可能で1ms設定にしたら1Mbpsで制御周期3-4msあたりまで減らすことができた。 → usb シリアル受信での 16msの遅延 - 工学系チキンによる工作ブログ (hatenablog.com)
https://x.com/EL2031watson/status/1739292391969013817 その他タスク動画 ジップロックを開けて、中の豆を皿の中に入れる https://x.com/EL2031watson/status/1739286208549945417 双腕を高速で動かす
重力補償 https://youtube.com/shorts/sy9E_QndTSY?si=zurZlOwcvacyRXBu それぞれのジョイントに掛かる重力によって発生するトルクを計算し、それを打ち消すトルク を発生させる。 →サーボモータ等の自重を気にすることなく、細かい手の動きを伝えやすくなる
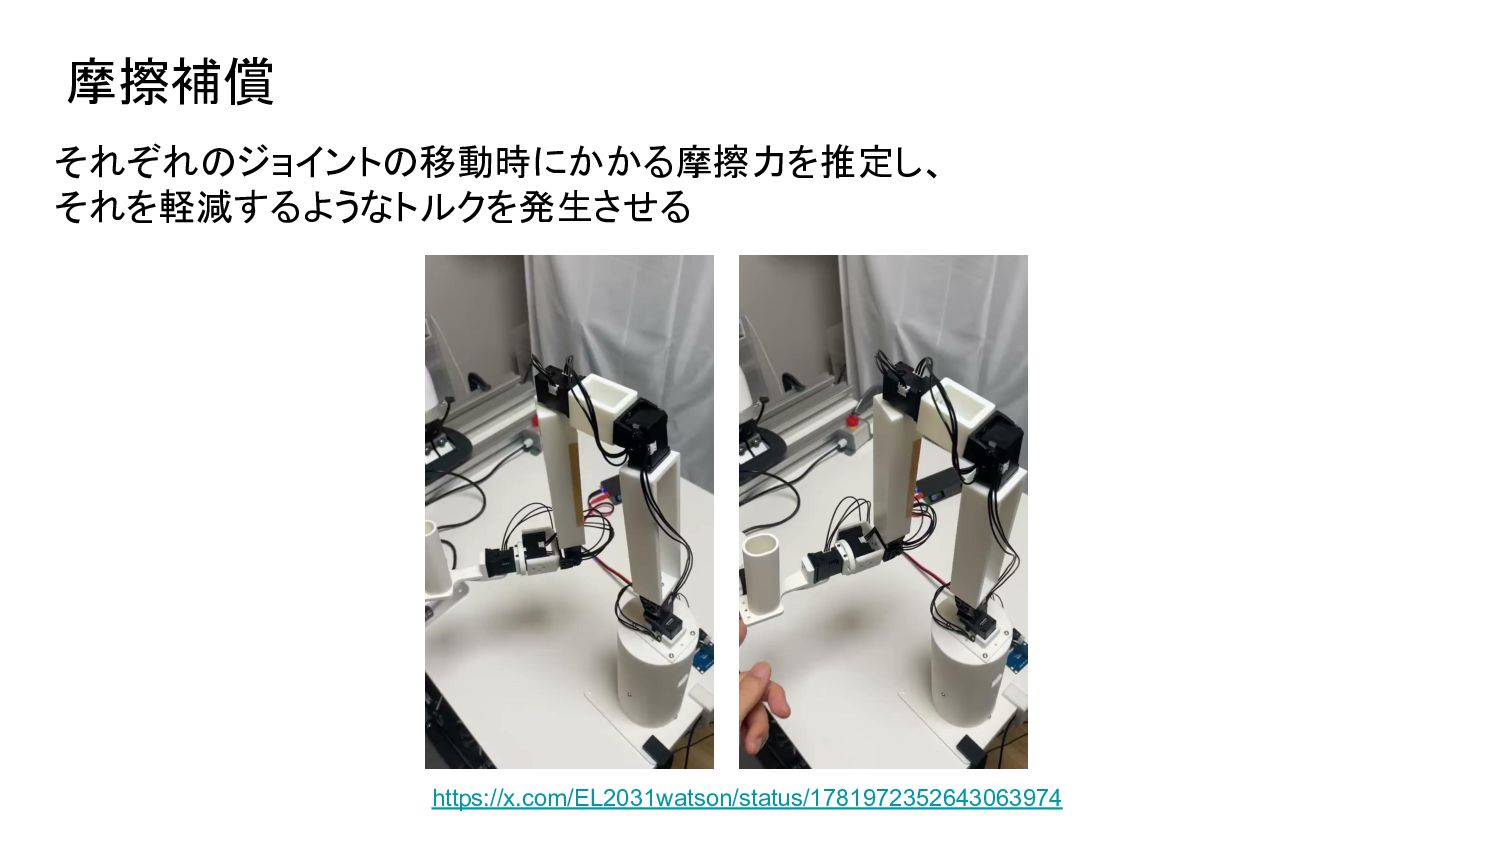
摩擦補償 https://x.com/EL2031watson/status/1781972352643063974 それぞれのジョイントの移動時にかかる摩擦力を推定し、 それを軽減するようなトルクを発生させる
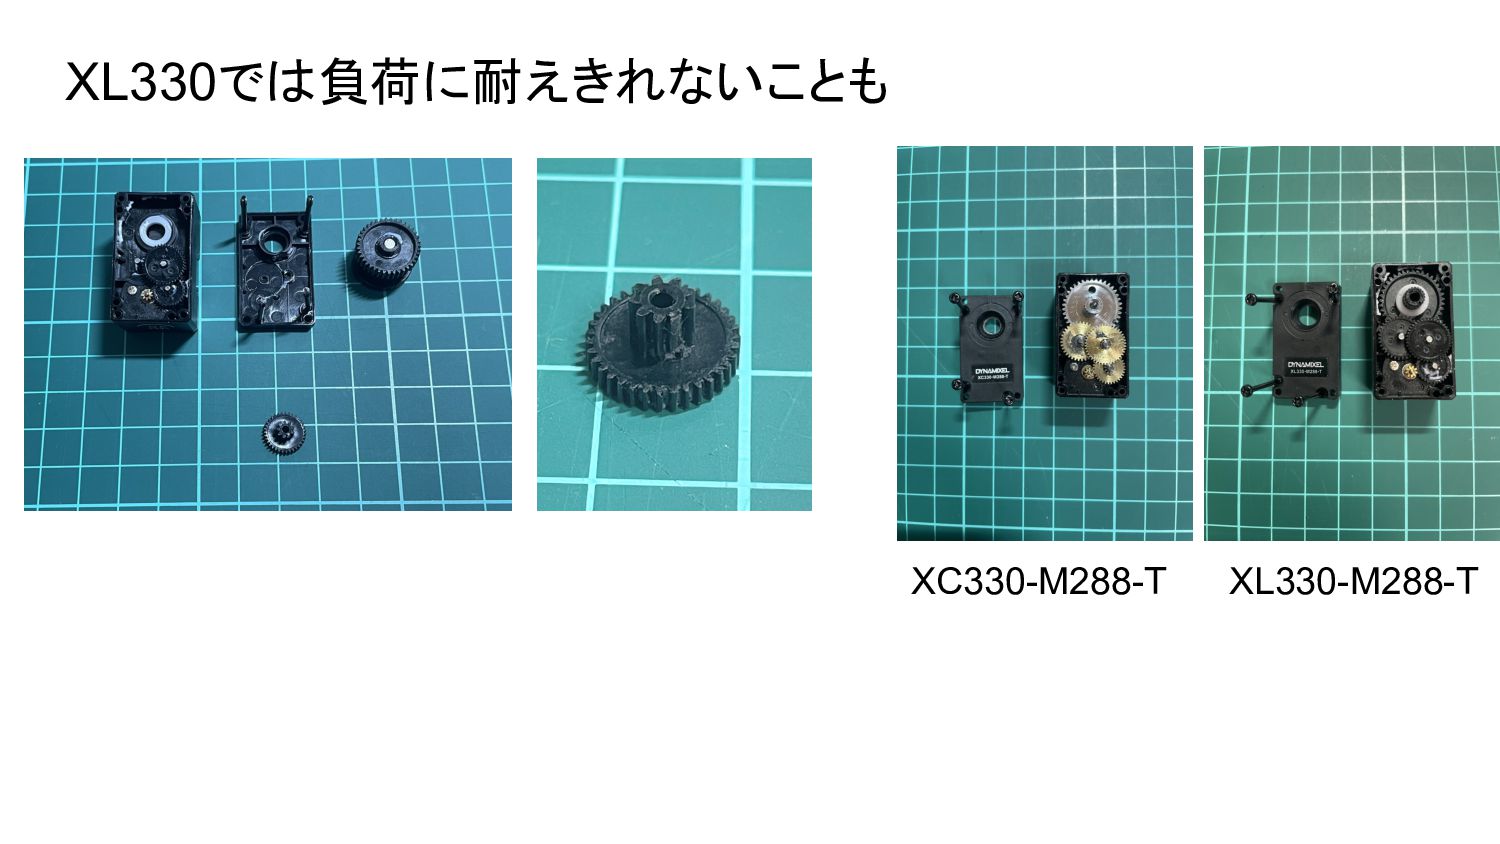
XL330では負荷に耐えきれないことも XC330-M288-T XL330-M288-T
まとめ ・GELLOを参考に低価格6自由度アームロボットUFACTORY Lite 6向けの リーダーフォロワーシステムを作成・公開 ・T265(Pose)からGELLO(Joint)に移行して、特異姿勢の問題が無く操作できる ようになった ・Dynamixelのbaudrateが57600bpsだとロボットが振動的になるので、1Mbps 等大きめにする必要がある ・重力補償・摩擦補償をXL330でやる際は負荷のかかりすぎに注意
XC330シリーズを検討するのも手
More Decks by hygradme
See All by hygradme
ロボットハンドの調査・自作
hygradme
0
390
RealSense T265とD415とUFACTORY Lite 6で模倣学習の実験
hygradme
0
1k
Other Decks in Technology
See All in Technology
農家は秘伝のタレを知らない - NOBODY KNOWS THE HIDDEN SOURCE - Kaggriculture 3rd Place Solution
masspeaks
3
660
飯から始まるデータエンジニア
sansantech
PRO
0
130
おうち環境でも「なるべく止めたくない!」 ― おうち環境の機器冗長化の理想と現実
yuutosi
1
630
サーバーラックは作る時代! 3Dプリンターで作る10インチラックのススメ
jacopen
2
490
PHPで家庭用ゲーム機の専用コントローラーをMIDIデバイスとして扱ってみる
wind111
0
190
認知の質も文化醸成も。数年取り組んで見えてきた技術広報のKPI設計 / Tech PR KPIs: Lessons on Awareness Quality and Culture After Several Years
bitkey
PRO
0
160
変更差分を読むために環境を整備しよう
pipepasta
1
530
パスワードのない鍵で、 データを手元に置く
ginjihayashi
0
390
メルカリの小規模チーム「Pod」で、 エンジニアがデータアナリストなしで、 AIを使ってデータ分析の自走を目指す取り組み
jackojacko_
0
330
AIで実装が加速したのに、 なぜ私は仕事の大半で人と話し続けていたのか?
say_no_w
0
210
市販IoT機器や自作IoT機器とHomeAssistantを駆使して家の電気代をできる限り見える化する方法の考案
harutiro
0
410
_マネジメントする人される人ナイト_2026__良いチームを作っていきたい_お気持ち_.pdf
xkxaxkx
0
840
Featured
See All Featured
個人開発の失敗を避けるイケてる考え方 / tips for indie hackers
panda_program
123
22k
技術選定の審美眼(2025年版) / Understanding the Spiral of Technologies 2025 edition
twada
PRO
121
130k
<Decoding/> the Language of Devs - We Love SEO 2024
nikkihalliwell
1
380
Leadership Guide Workshop - DevTernity 2021
reverentgeek
1
430
The Myth of the Modular Monolith - Day 2 Keynote - Rails World 2024
eileencodes
28
3.8k
The Art of Delivering Value - GDevCon NA Keynote
reverentgeek
16
2.2k
Speed Design
sergeychernyshev
33
2.2k
SEOcharity - Dark patterns in SEO and UX: How to avoid them and build a more ethical web
sarafernandez
0
340
Navigating Team Friction
lara
192
16k
Jamie Indigo - Trashchat’s Guide to Black Boxes: Technical SEO Tactics for LLMs
techseoconnect
PRO
0
760
Into the Great Unknown - MozCon
thekraken
41
2.8k
Ten Tips & Tricks for a 🌱 transition
stuffmc
1
290


 hygradme
 masspeaks
 sansantech
 yuutosi
 jacopen
 wind111
 bitkey
 pipepasta
 ginjihayashi
 jackojacko_
 say_no_w
 harutiro
 xkxaxkx
 panda_program
 twada
 nikkihalliwell
 reverentgeek
 eileencodes
 sergeychernyshev
 sarafernandez
 lara
 techseoconnect
 thekraken
 stuffmc