Share
Embed
【人工衛星】座標変換についての説明
基底変換についての説明動画のスライドです.
標題は検索性の観点から,基底変換ではなく座標変換と書いています.
人工衛星の姿勢を考えるにあたって,基底の変換というのは出来ないと困ります.
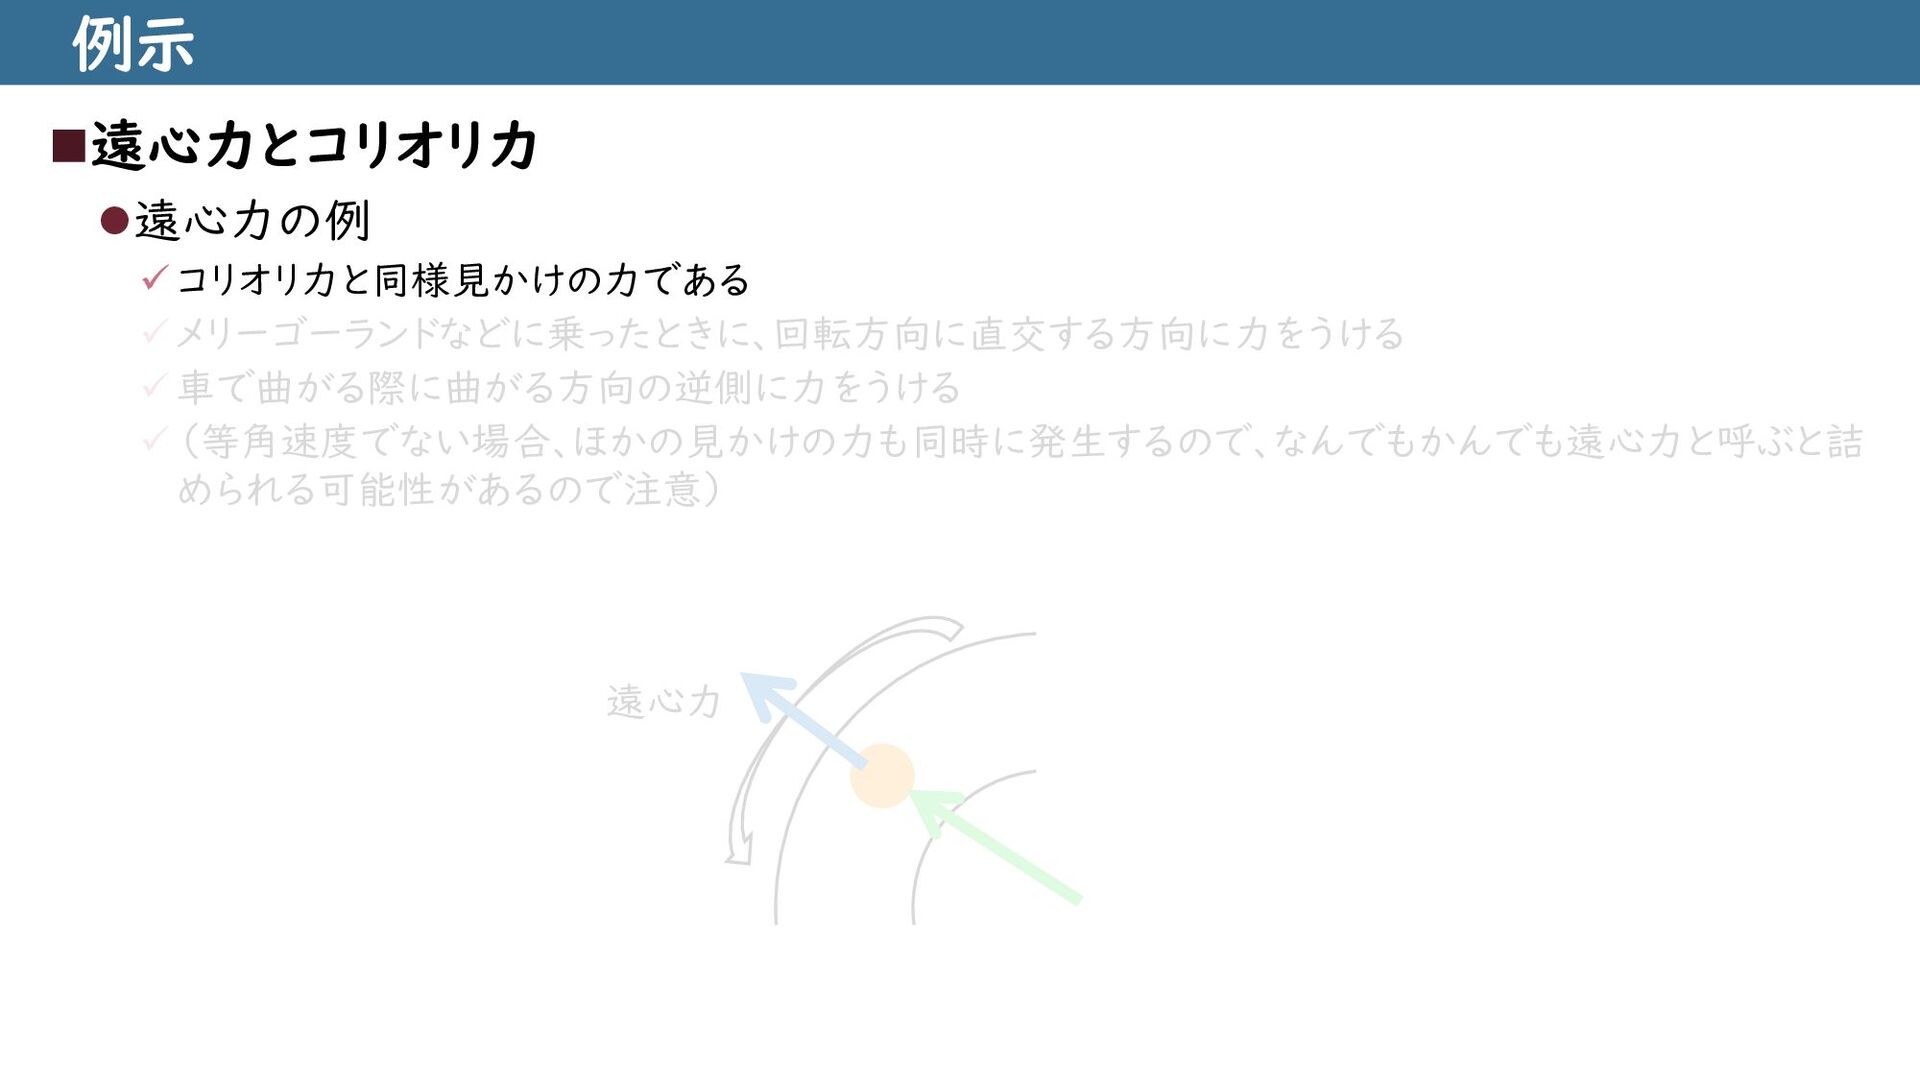
学ぶ第一歩として,等角速度で回転する座標系について考えて,遠心力やコリオリ力について説明しました.
以下の動画のスライドですので,より詳細な内容を知りたい場合は動画をご覧ください.
https://youtu.be/eqH0I3-Plaw?si=T7XL2oD8YvGx6xS-

hattori-sat
March 20, 2024
Transcript
62 slides
-
目的 ◼人工衛星の運動を知りたい ⚫運動方程式を立てたい ✓物理現象を考える際に必須となる ⚫慣性座標系で考える必要がある ✓運動方程式は慣性座標系で成り立つ ✓慣性 : 静止 or
等速運動 ⚫しかし、人工衛星に固定された座標系からみると考えやすい ✓固定された座標系は非慣性座標系である ✓例えば、重心や慣性モーメントが考えやすい ⚫よって、慣性座標系(固定座標)と非慣性座標系(物体座標)を変換したい ✓物体座標系で考えて、それを慣性座標系からみたものに変換できれば運動方程式が! 今回は座標系の変換について考える -
目的 ◼人工衛星の運動を知りたい ⚫運動方程式を立てたい ✓物理現象を考える際に必須となる ⚫慣性座標系で考える必要がある ✓運動方程式は慣性座標系で成り立つ ✓慣性 : 静止 or
等速運動 ⚫しかし、人工衛星に固定された座標系からみると考えやすい ✓固定された座標系は非慣性座標系である ✓例えば、重心や慣性モーメントが考えやすい ⚫よって、慣性座標系(固定座標)と非慣性座標系(物体座標)を変換したい ✓物体座標系で考えて、それを慣性座標系からみたものに変換できれば運動方程式が! 今回は座標系の変換について考える -
目的 ◼人工衛星の運動を知りたい ⚫運動方程式を立てたい ✓物理現象を考える際に必須となる ⚫慣性座標系で考える必要がある ✓運動方程式は慣性座標系で成り立つ ✓慣性 : 静止 or
等速運動 ⚫しかし、人工衛星に固定された座標系からみると考えやすい ✓固定された座標系は非慣性座標系である ✓例えば、重心や慣性モーメントが考えやすい ⚫よって、慣性座標系(固定座標)と非慣性座標系(物体座標)を変換したい ✓物体座標系で考えて、それを慣性座標系からみたものに変換できれば運動方程式が! 今回は座標系の変換について考える -
目的 ◼人工衛星の運動を知りたい ⚫運動方程式を立てたい ✓物理現象を考える際に必須となる ⚫慣性座標系で考える必要がある ✓運動方程式は慣性座標系で成り立つ ✓慣性 : 静止 or
等速運動 ⚫しかし、人工衛星に固定された座標系からみると考えやすい ✓固定された座標系は非慣性座標系である ✓例えば、重心や慣性モーメントが考えやすい ⚫よって、慣性座標系(固定座標)と非慣性座標系(物体座標)を変換したい ✓物体座標系で考えて、それを慣性座標系からみたものに変換できれば運動方程式が! 今回は座標系の変換について考える -
目的 ◼人工衛星の運動を知りたい ⚫運動方程式を立てたい ✓物理現象を考える際に必須となる ⚫慣性座標系で考える必要がある ✓運動方程式は慣性座標系で成り立つ ✓慣性 : 静止 or
等速運動 ⚫しかし、人工衛星に固定された座標系からみると考えやすい ✓固定された座標系は非慣性座標系である ✓例えば、重心や慣性モーメントが考えやすい ⚫よって、慣性座標系(固定座標)と非慣性座標系(物体座標)を変換したい ✓物体座標系で考えて、それを慣性座標系からみたものに変換できれば運動方程式が! 今回は座標系の変換について考える -
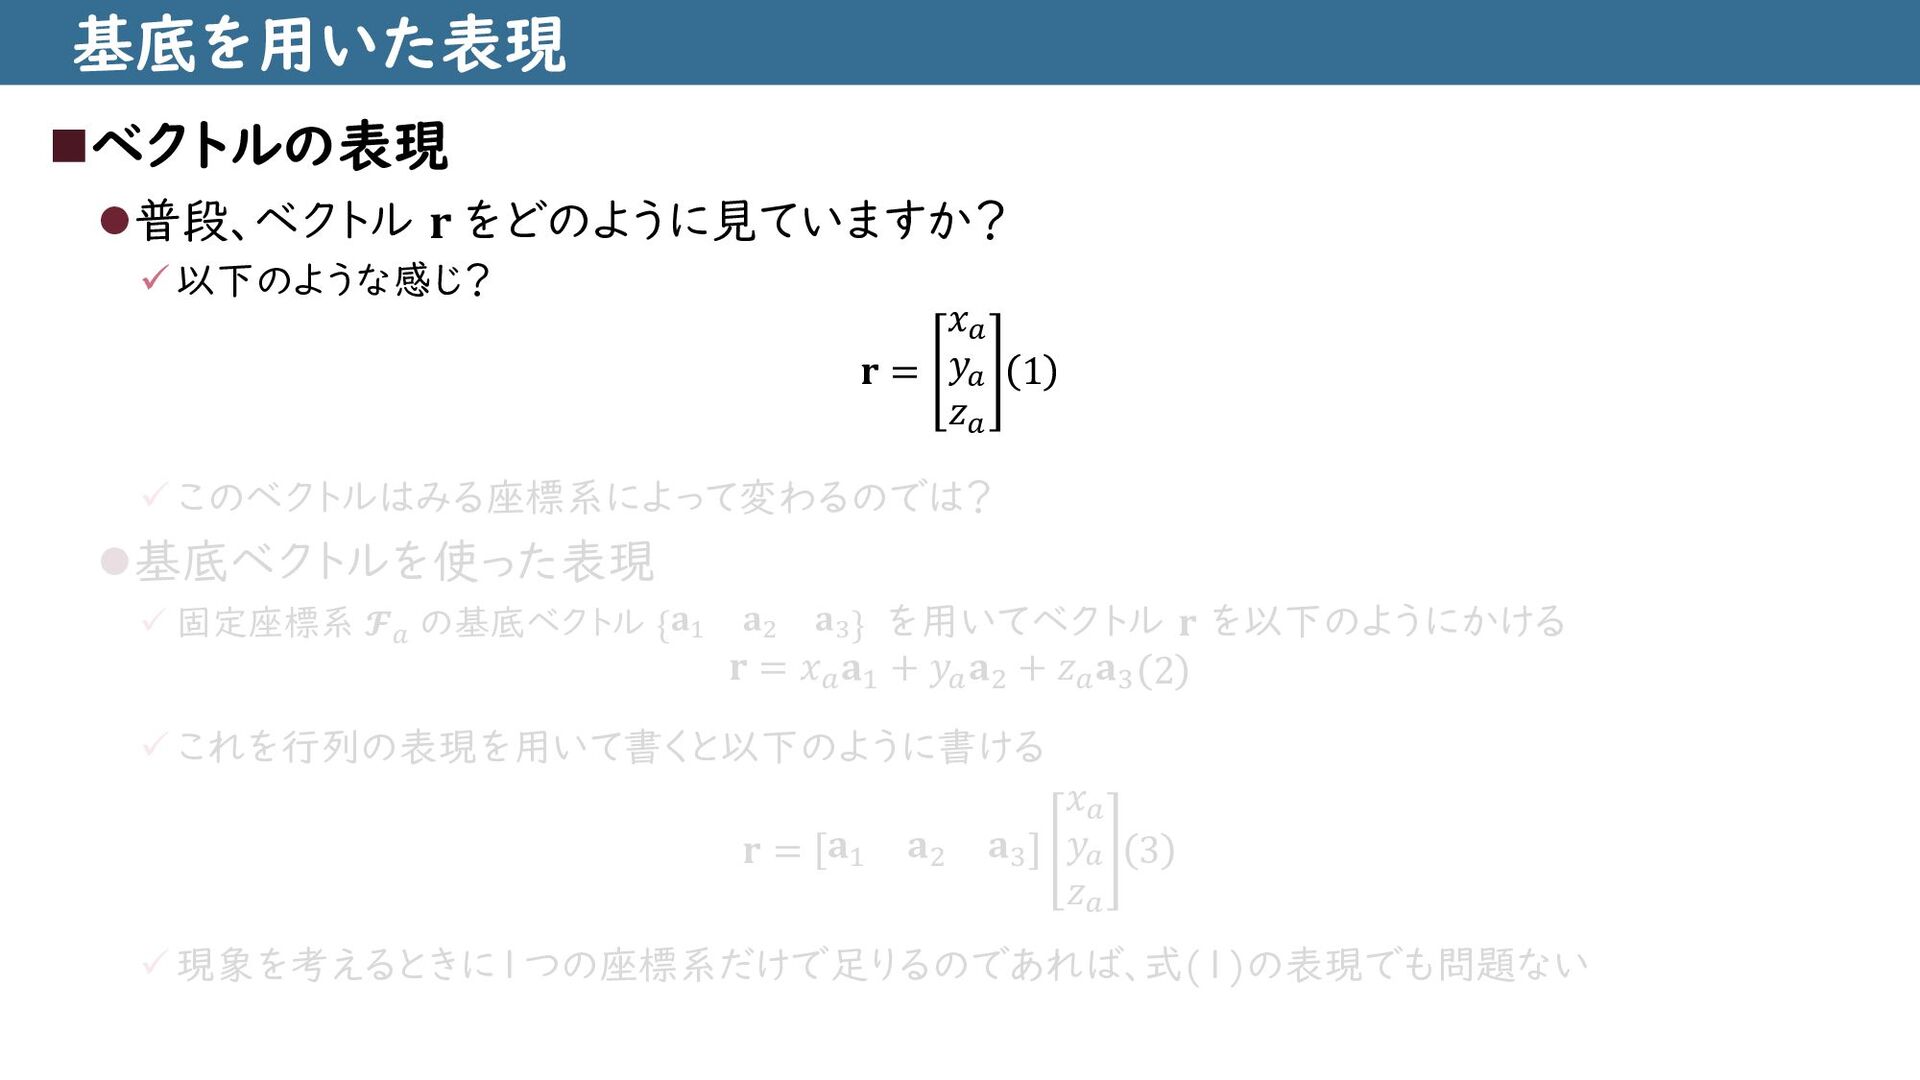
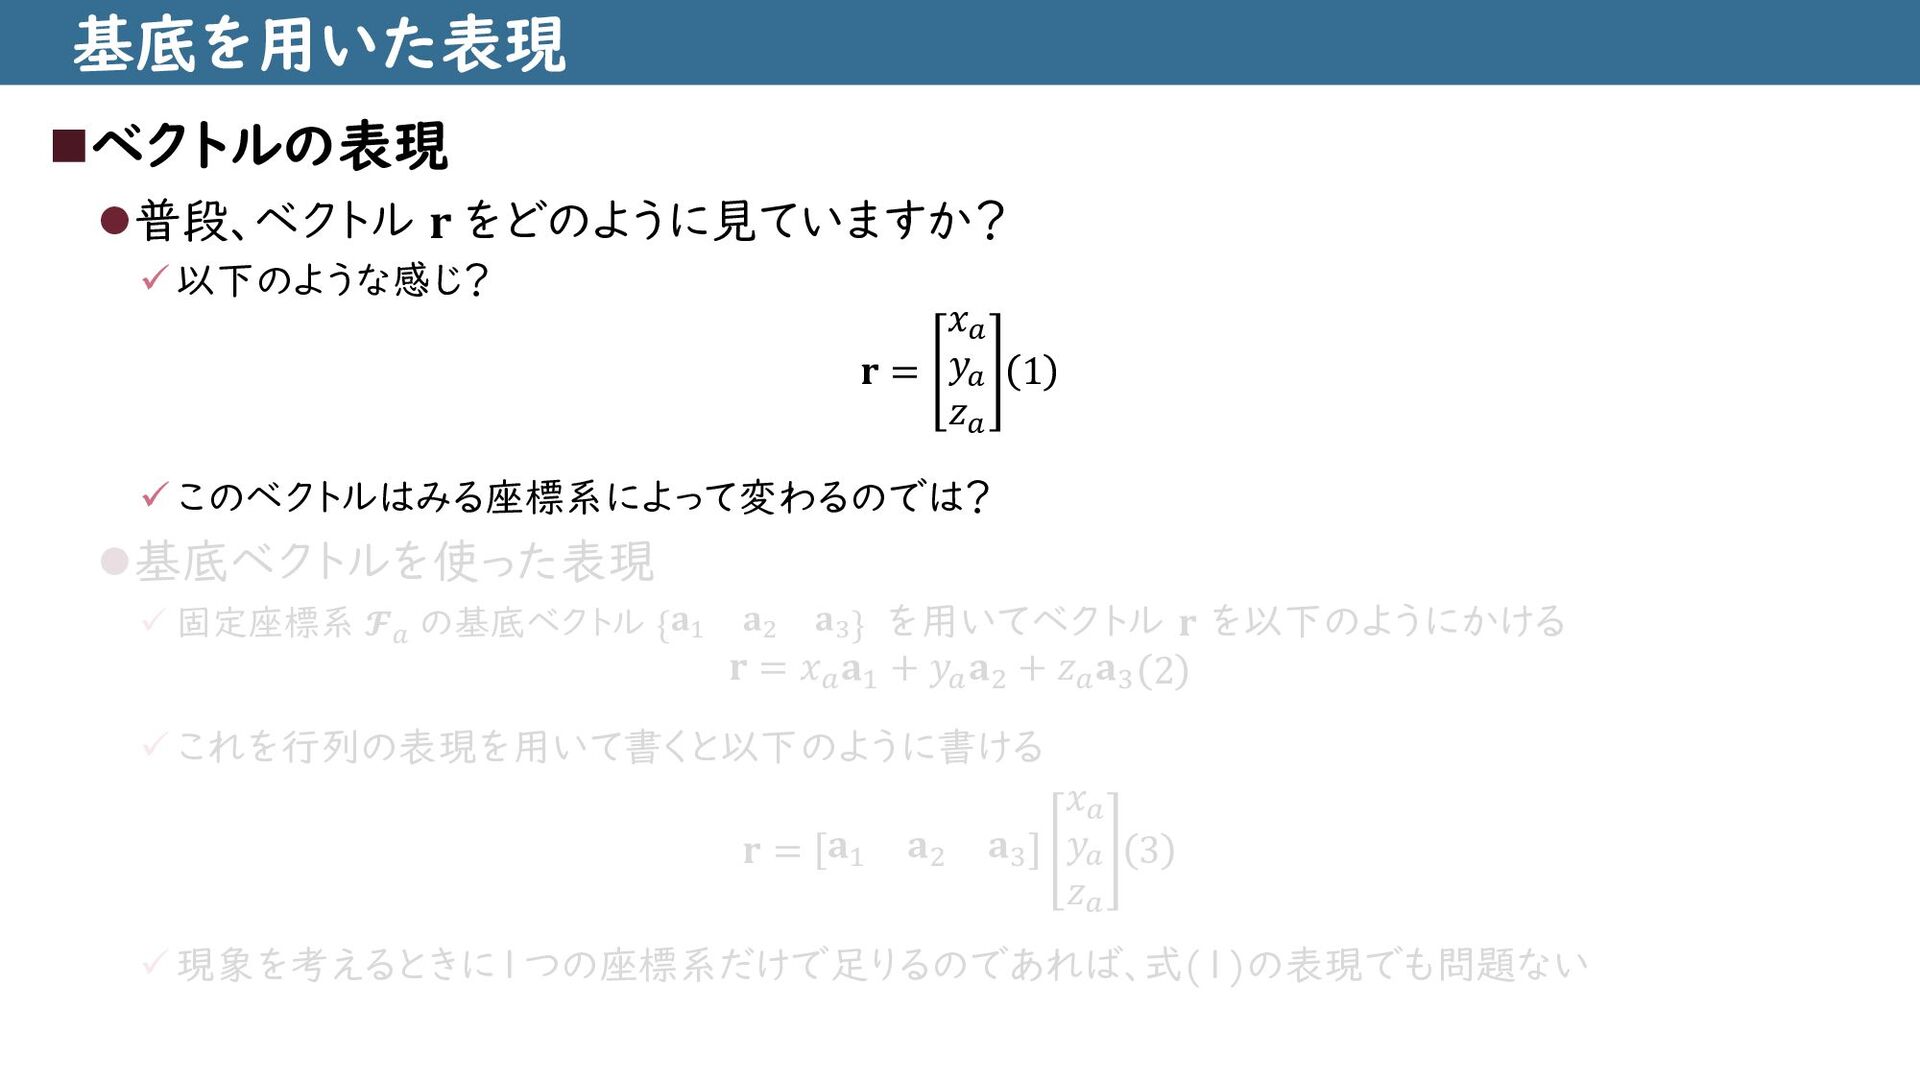
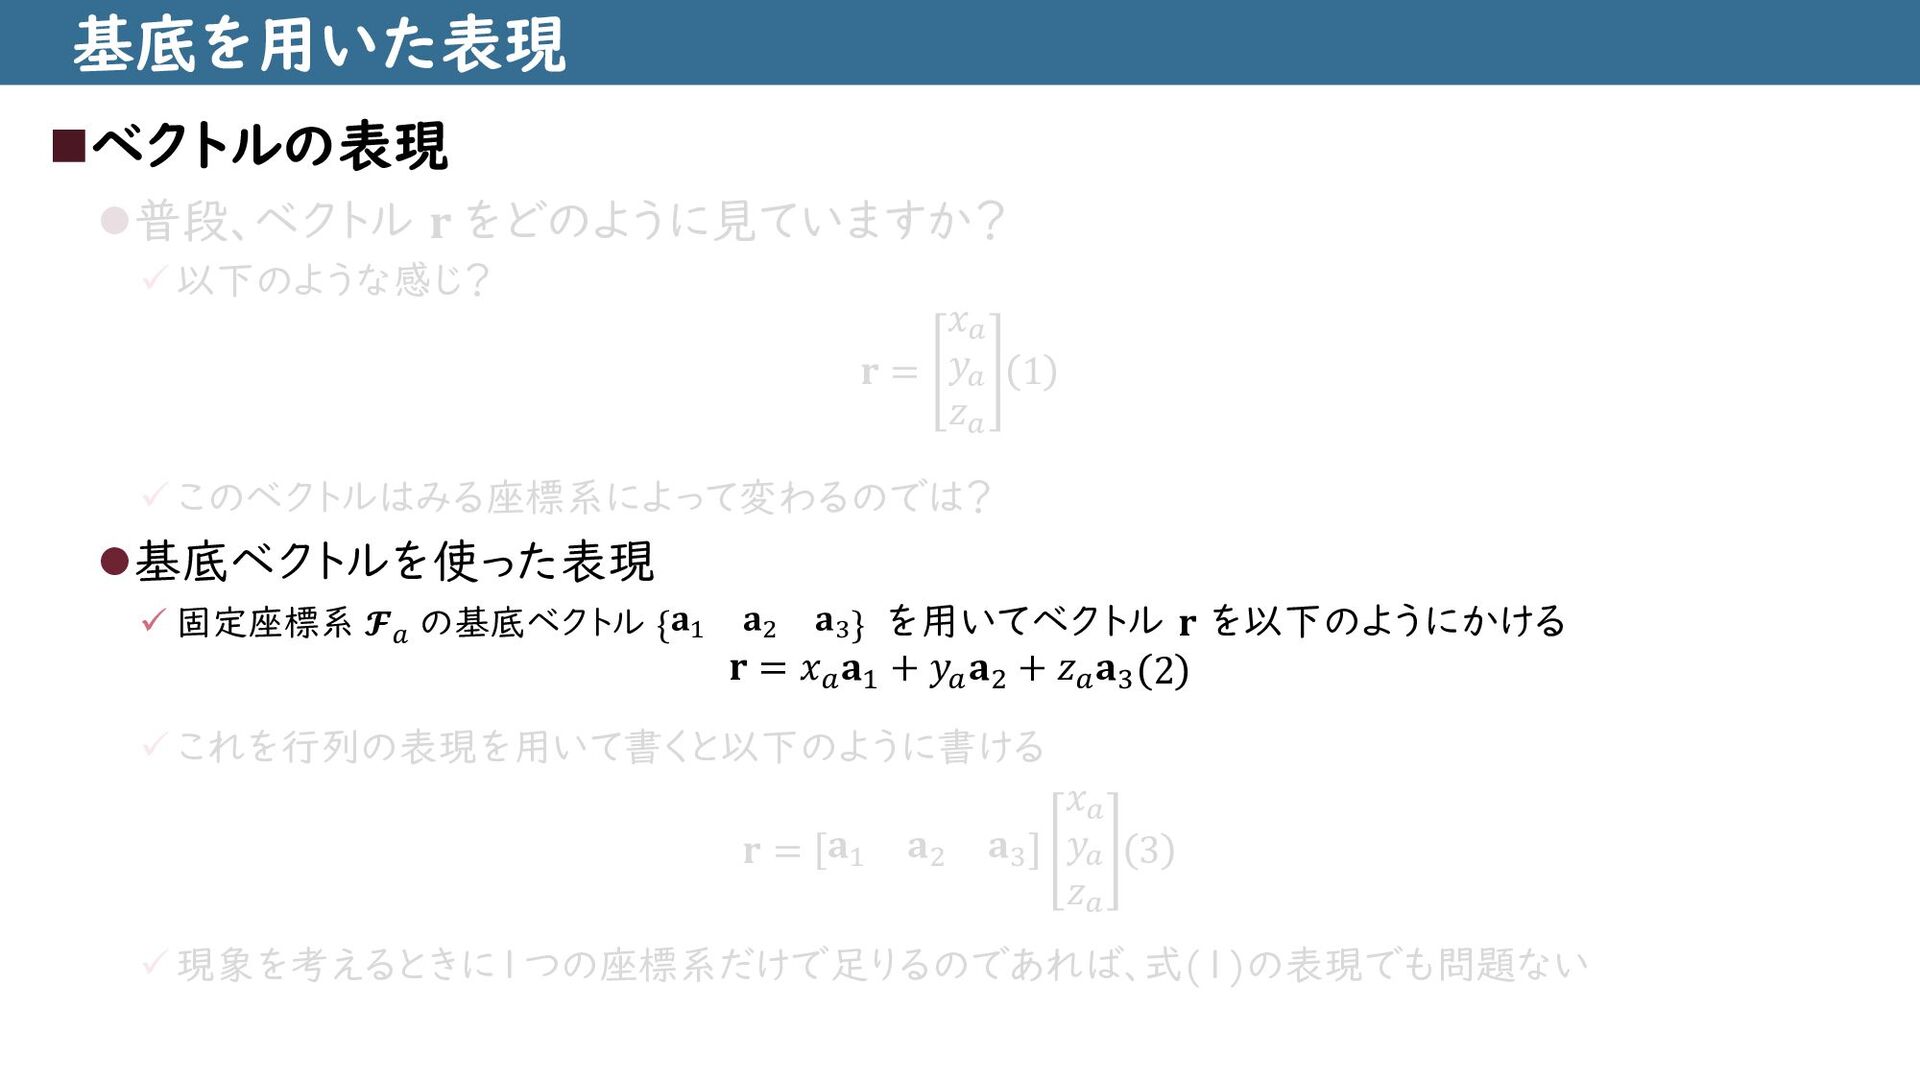
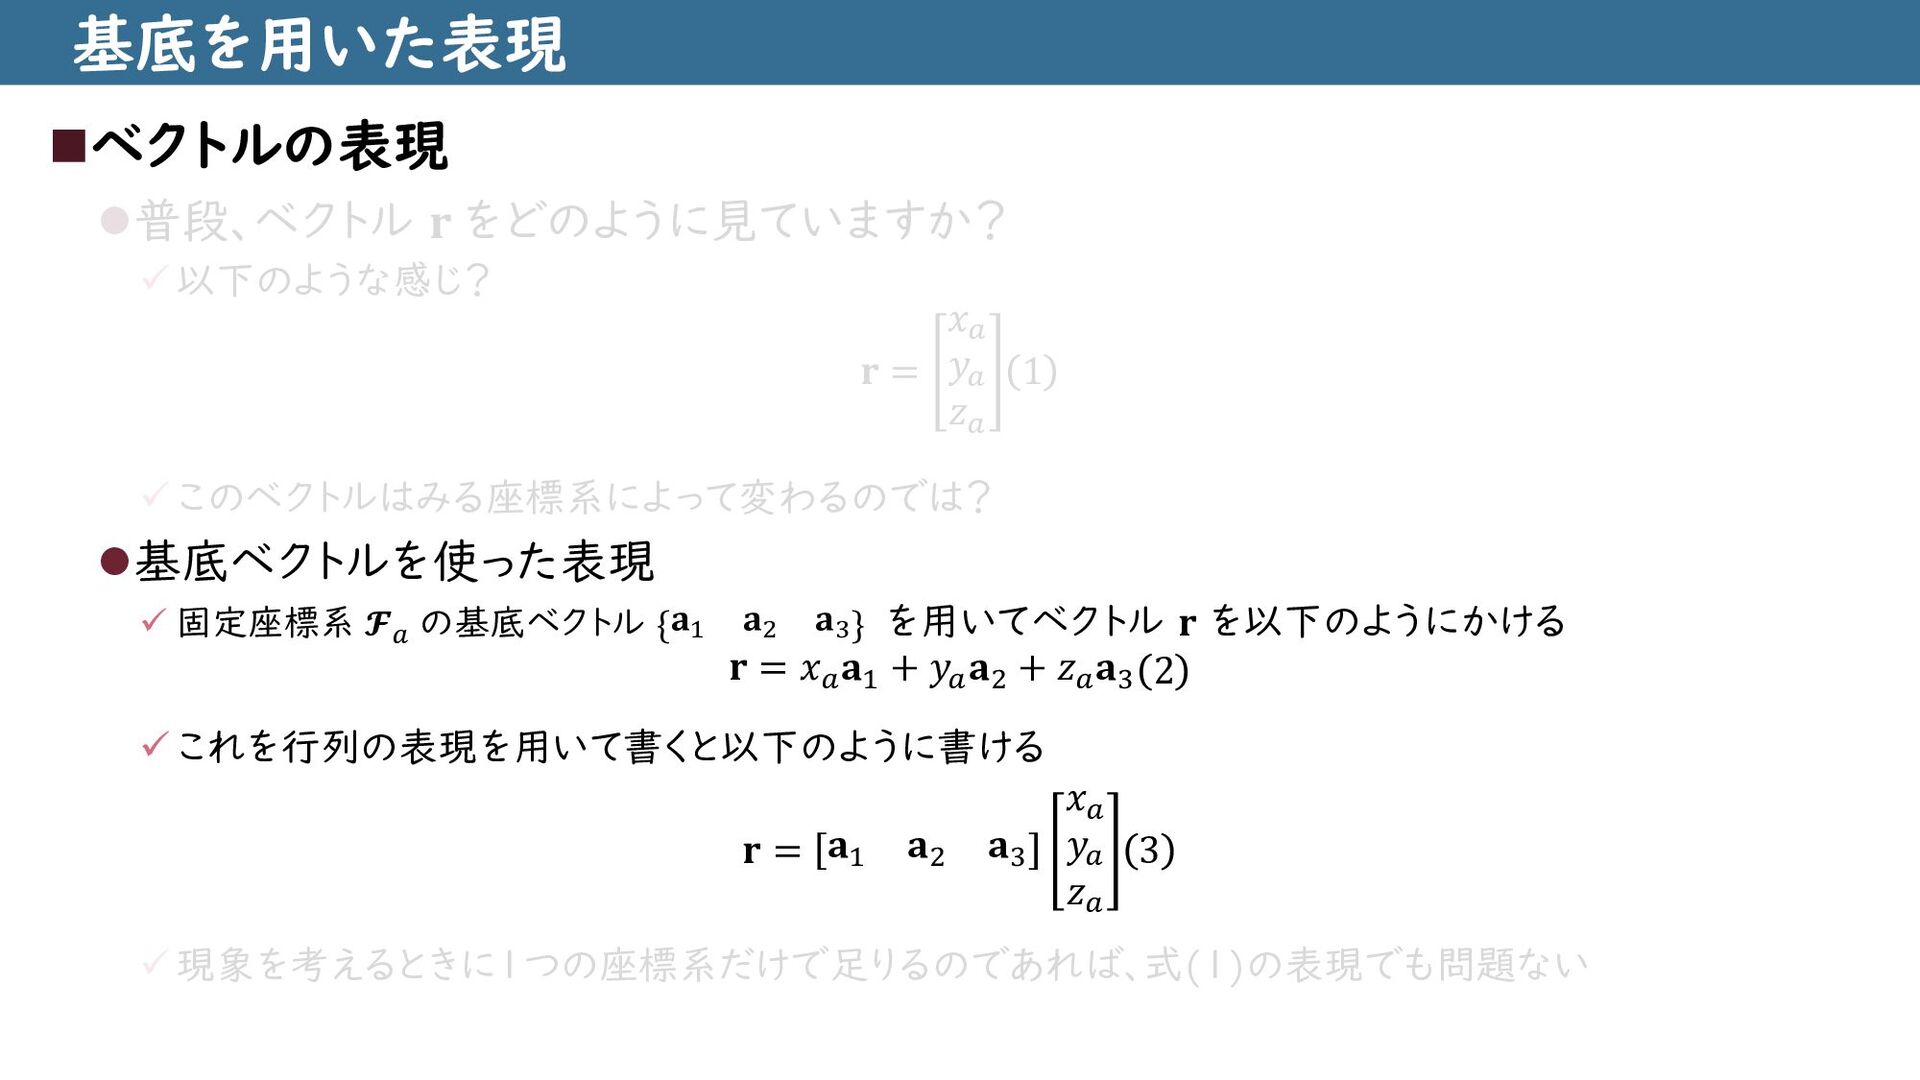
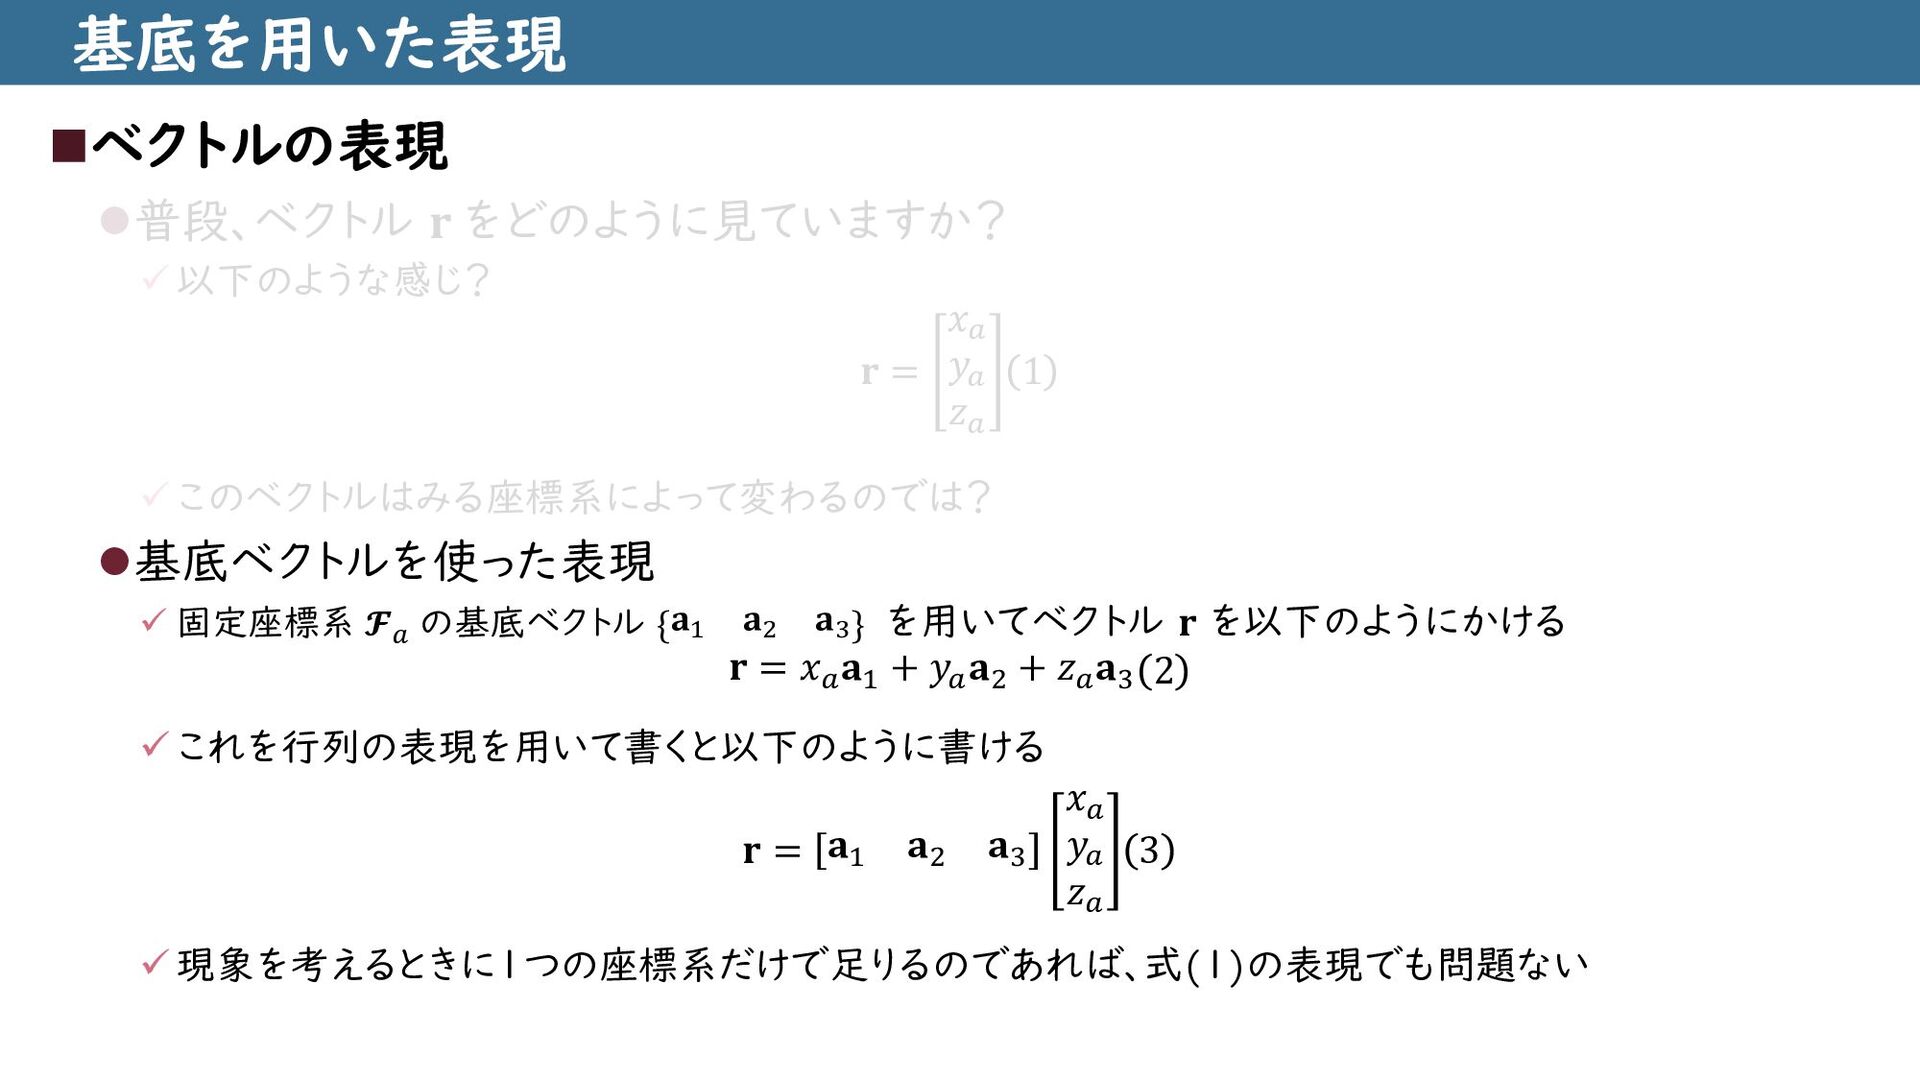
基底を用いた表現 ◼ベクトルの表現 ⚫普段、ベクトル 𝐫 をどのように見ていますか? ✓以下のような感じ? 𝐫 = 𝑥𝑎 𝑦𝑎
𝑧𝑎 1 ✓このベクトルはみる座標系によって変わるのでは? ⚫基底ベクトルを使った表現 ✓ 固定座標系 𝓕𝑎 の基底ベクトル {𝐚1 𝐚2 𝐚3} を用いてベクトル 𝐫 を以下のようにかける 𝐫 = 𝑥𝑎 𝐚1 + 𝑦𝑎 𝐚2 + 𝑧𝑎 𝐚3 2 ✓これを行列の表現を用いて書くと以下のように書ける 𝐫 = 𝐚1 𝐚2 𝐚3 𝑥𝑎 𝑦𝑎 𝑧𝑎 3 ✓現象を考えるときに1つの座標系だけで足りるのであれば、式(1)の表現でも問題ない -
基底を用いた表現 ◼ベクトルの表現 ⚫普段、ベクトル 𝐫 をどのように見ていますか? ✓以下のような感じ? 𝐫 = 𝑥𝑎 𝑦𝑎
𝑧𝑎 1 ✓このベクトルはみる座標系によって変わるのでは? ⚫基底ベクトルを使った表現 ✓ 固定座標系 𝓕𝑎 の基底ベクトル {𝐚1 𝐚2 𝐚3} を用いてベクトル 𝐫 を以下のようにかける 𝐫 = 𝑥𝑎 𝐚1 + 𝑦𝑎 𝐚2 + 𝑧𝑎 𝐚3 2 ✓これを行列の表現を用いて書くと以下のように書ける 𝐫 = 𝐚1 𝐚2 𝐚3 𝑥𝑎 𝑦𝑎 𝑧𝑎 3 ✓現象を考えるときに1つの座標系だけで足りるのであれば、式(1)の表現でも問題ない -
基底を用いた表現 ◼ベクトルの表現 ⚫普段、ベクトル 𝐫 をどのように見ていますか? ✓以下のような感じ? 𝐫 = 𝑥𝑎 𝑦𝑎
𝑧𝑎 1 ✓このベクトルはみる座標系によって変わるのでは? ⚫基底ベクトルを使った表現 ✓ 固定座標系 𝓕𝑎 の基底ベクトル {𝐚1 𝐚2 𝐚3} を用いてベクトル 𝐫 を以下のようにかける 𝐫 = 𝑥𝑎 𝐚1 + 𝑦𝑎 𝐚2 + 𝑧𝑎 𝐚3 2 ✓これを行列の表現を用いて書くと以下のように書ける 𝐫 = 𝐚1 𝐚2 𝐚3 𝑥𝑎 𝑦𝑎 𝑧𝑎 3 ✓現象を考えるときに1つの座標系だけで足りるのであれば、式(1)の表現でも問題ない -
基底を用いた表現 ◼ベクトルの表現 ⚫普段、ベクトル 𝐫 をどのように見ていますか? ✓以下のような感じ? 𝐫 = 𝑥𝑎 𝑦𝑎
𝑧𝑎 1 ✓このベクトルはみる座標系によって変わるのでは? ⚫基底ベクトルを使った表現 ✓ 固定座標系 𝓕𝑎 の基底ベクトル {𝐚1 𝐚2 𝐚3} を用いてベクトル 𝐫 を以下のようにかける 𝐫 = 𝑥𝑎 𝐚1 + 𝑦𝑎 𝐚2 + 𝑧𝑎 𝐚3 2 ✓これを行列の表現を用いて書くと以下のように書ける 𝐫 = 𝐚1 𝐚2 𝐚3 𝑥𝑎 𝑦𝑎 𝑧𝑎 3 ✓現象を考えるときに1つの座標系だけで足りるのであれば、式(1)の表現でも問題ない -
基底を用いた表現 ◼ベクトルの表現 ⚫普段、ベクトル 𝐫 をどのように見ていますか? ✓以下のような感じ? 𝐫 = 𝑥𝑎 𝑦𝑎
𝑧𝑎 1 ✓このベクトルはみる座標系によって変わるのでは? ⚫基底ベクトルを使った表現 ✓ 固定座標系 𝓕𝑎 の基底ベクトル {𝐚1 𝐚2 𝐚3} を用いてベクトル 𝐫 を以下のようにかける 𝐫 = 𝑥𝑎 𝐚1 + 𝑦𝑎 𝐚2 + 𝑧𝑎 𝐚3 2 ✓これを行列の表現を用いて書くと以下のように書ける 𝐫 = 𝐚1 𝐚2 𝐚3 𝑥𝑎 𝑦𝑎 𝑧𝑎 3 ✓現象を考えるときに1つの座標系だけで足りるのであれば、式(1)の表現でも問題ない -
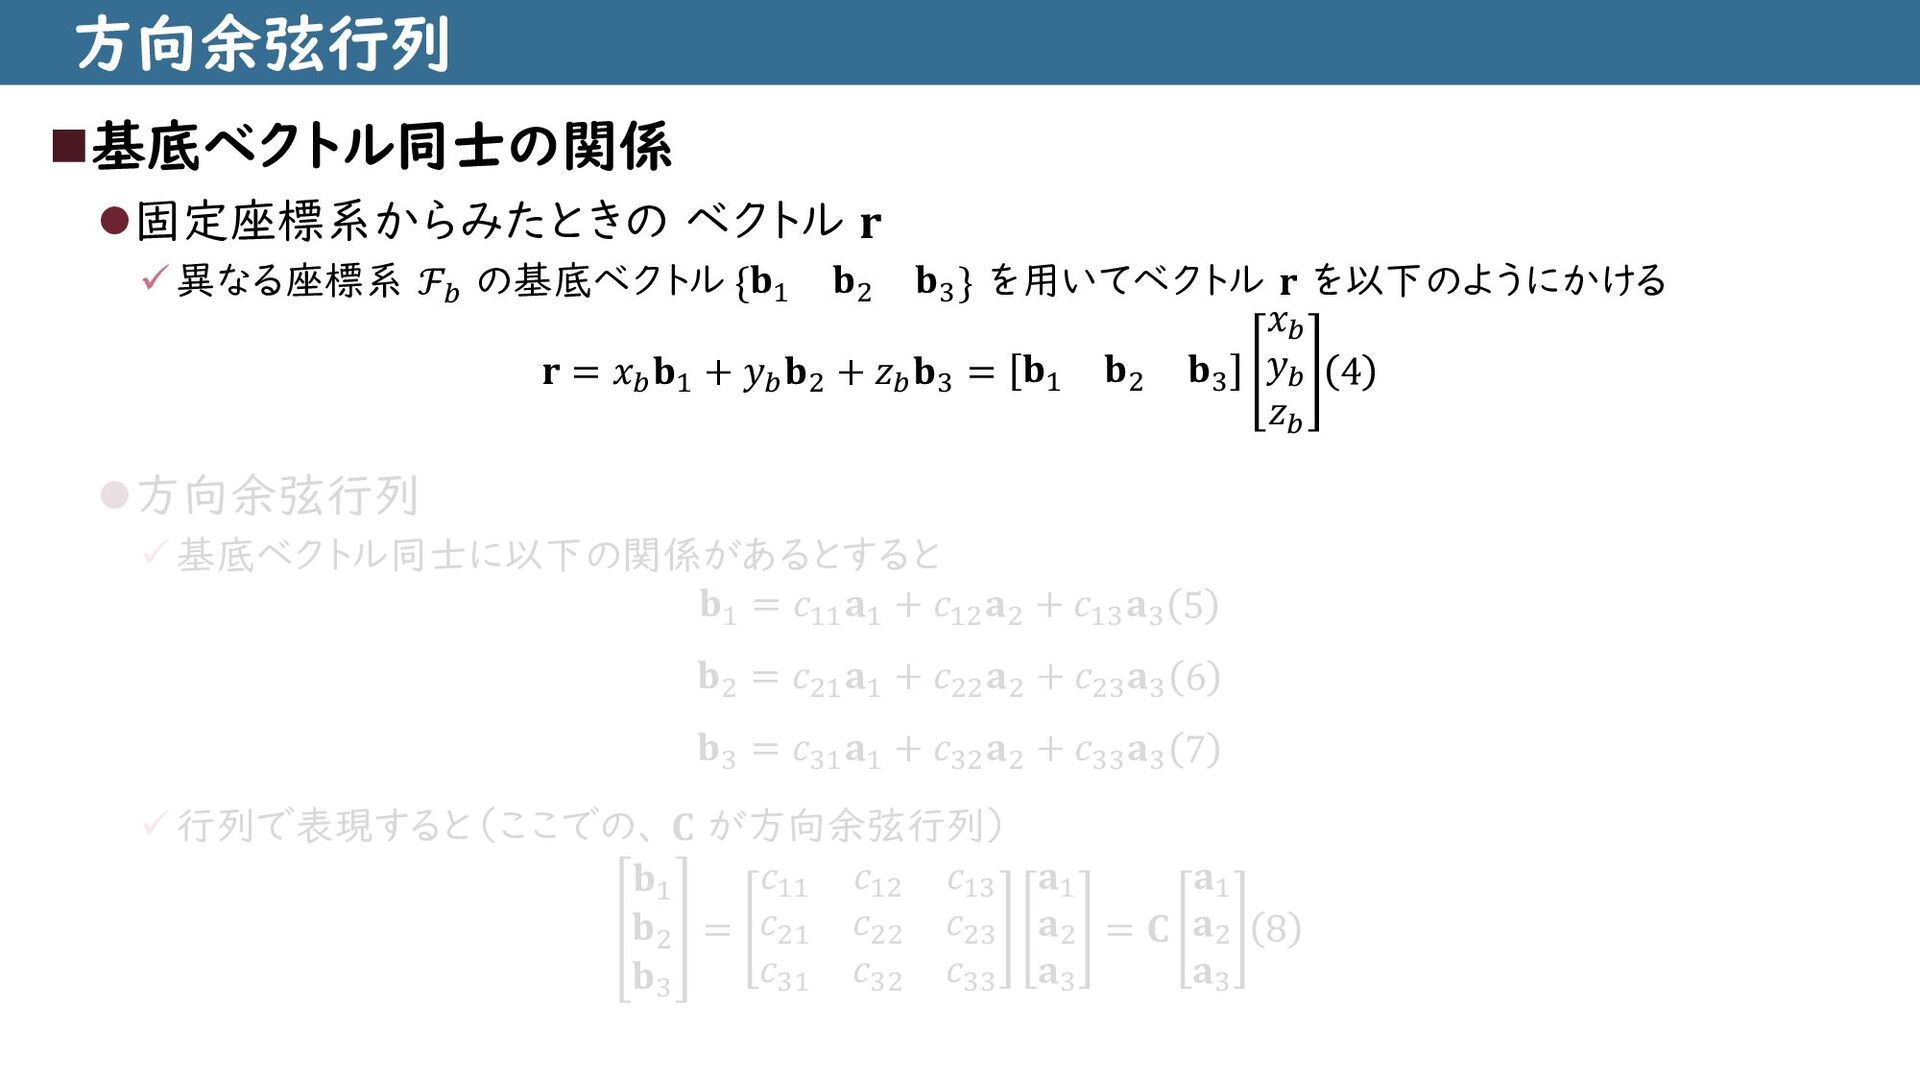
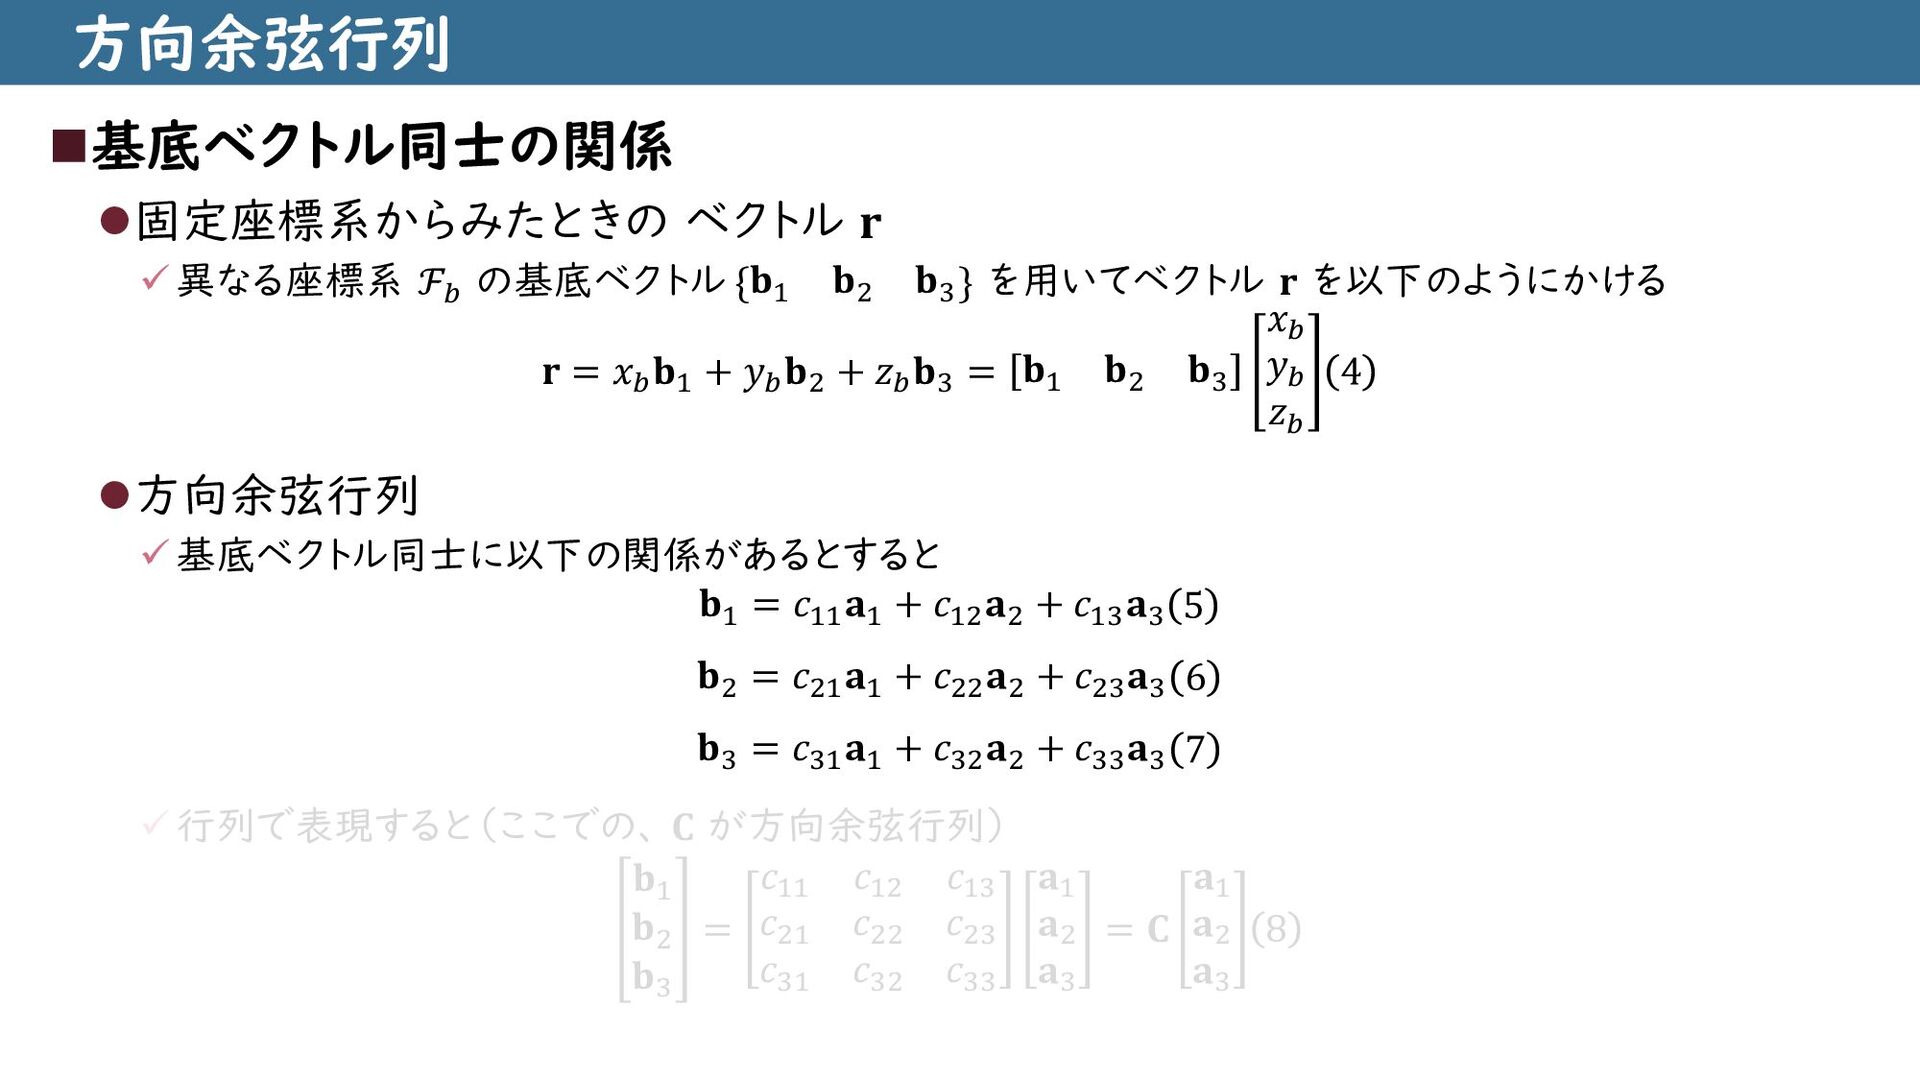
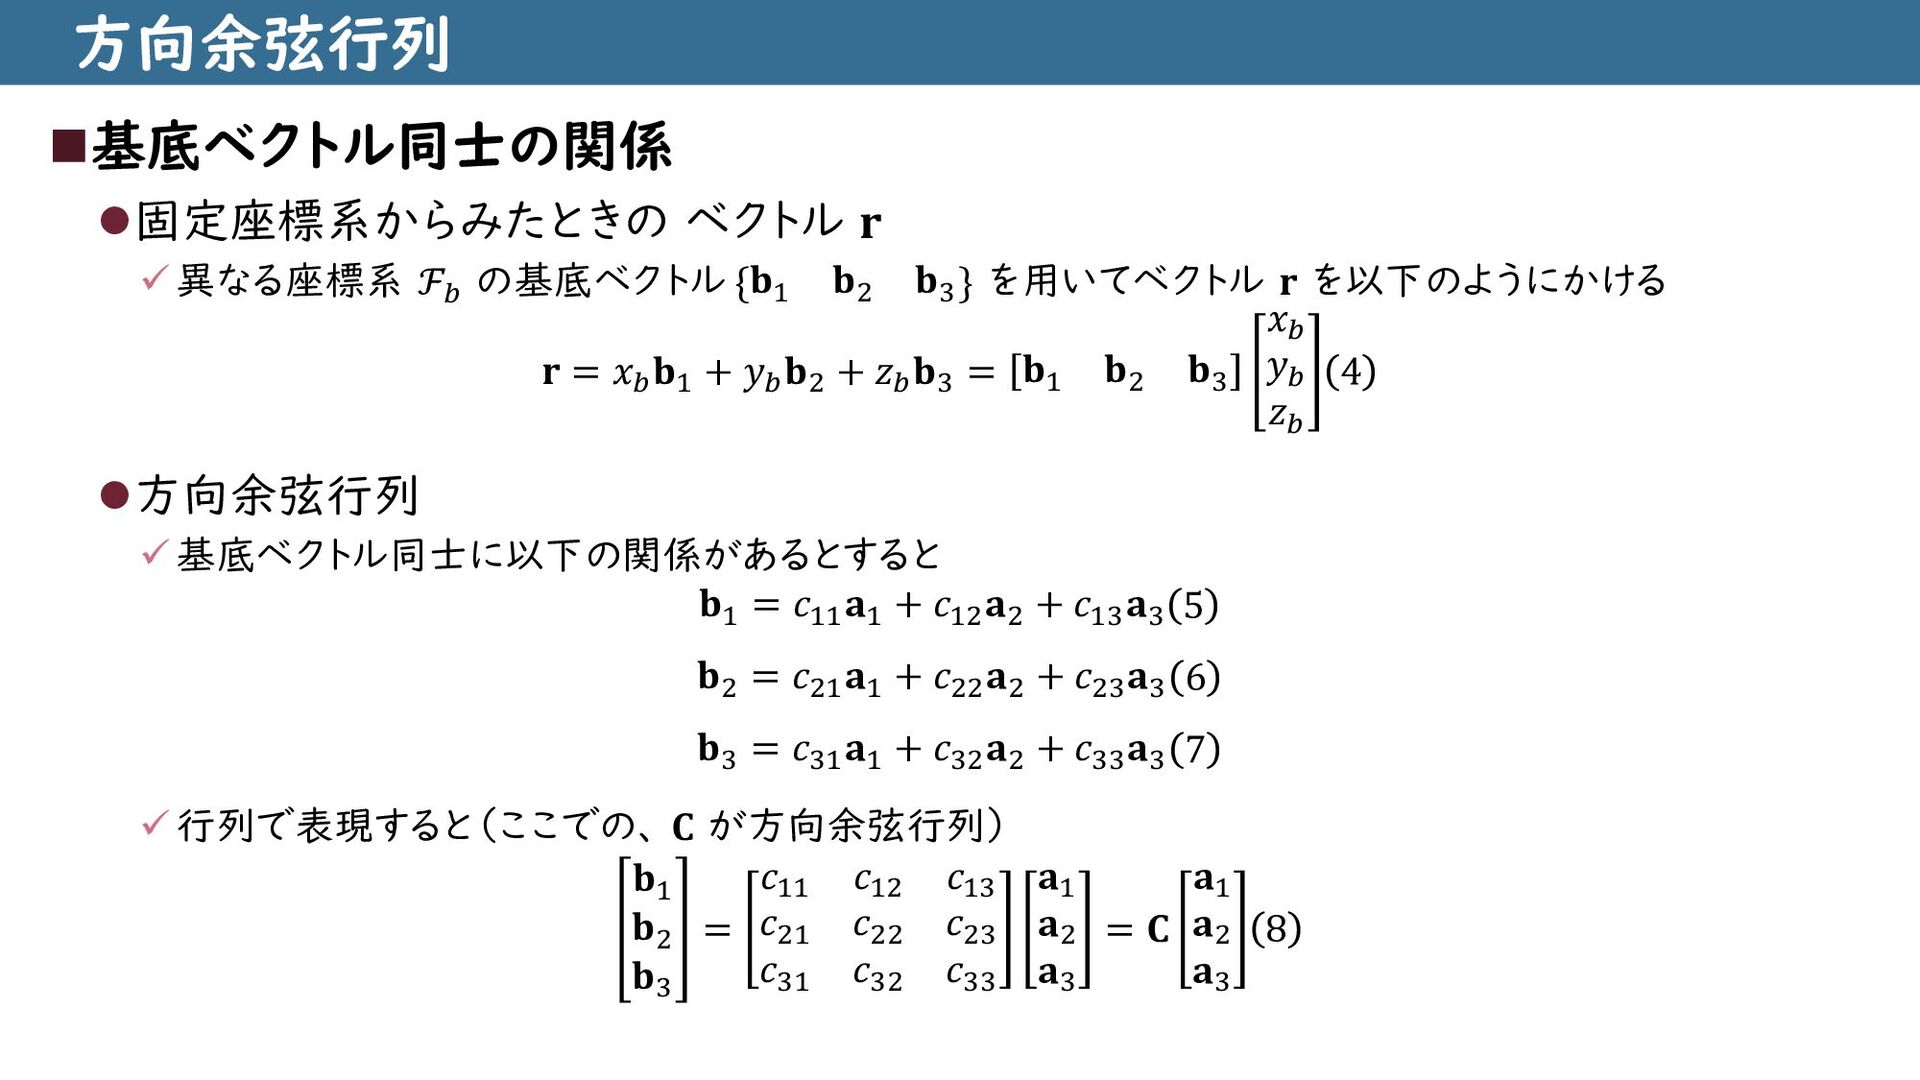
方向余弦行列 ◼基底ベクトル同士の関係 ⚫固定座標系からみたときの ベクトル 𝐫 ✓異なる座標系 ℱ𝑏 の基底ベクトル {𝐛1 𝐛2
𝐛3 } を用いてベクトル 𝐫 を以下のようにかける 𝐫 = 𝑥𝑏 𝐛1 + 𝑦𝑏 𝐛2 + 𝑧𝑏 𝐛3 = 𝐛1 𝐛2 𝐛3 𝑥𝑏 𝑦𝑏 𝑧𝑏 4 ⚫方向余弦行列 ✓基底ベクトル同士に以下の関係があるとすると 𝐛1 = 𝑐11 𝐚1 + 𝑐12 𝐚2 + 𝑐13 𝐚3 5 𝐛2 = 𝑐21 𝐚1 + 𝑐22 𝐚2 + 𝑐23 𝐚3 6 𝐛3 = 𝑐31 𝐚1 + 𝑐32 𝐚2 + 𝑐33 𝐚3 7 ✓行列で表現すると(ここでの、 𝐂 が方向余弦行列) 𝐛1 𝐛2 𝐛3 = 𝑐11 𝑐12 𝑐13 𝑐21 𝑐22 𝑐23 𝑐31 𝑐32 𝑐33 𝐚1 𝐚2 𝐚3 = 𝐂 𝐚1 𝐚2 𝐚3 8 -
方向余弦行列 ◼基底ベクトル同士の関係 ⚫固定座標系からみたときの ベクトル 𝐫 ✓異なる座標系 ℱ𝑏 の基底ベクトル {𝐛1 𝐛2
𝐛3 } を用いてベクトル 𝐫 を以下のようにかける 𝐫 = 𝑥𝑏 𝐛1 + 𝑦𝑏 𝐛2 + 𝑧𝑏 𝐛3 = 𝐛1 𝐛2 𝐛3 𝑥𝑏 𝑦𝑏 𝑧𝑏 4 ⚫方向余弦行列 ✓基底ベクトル同士に以下の関係があるとすると 𝐛1 = 𝑐11 𝐚1 + 𝑐12 𝐚2 + 𝑐13 𝐚3 5 𝐛2 = 𝑐21 𝐚1 + 𝑐22 𝐚2 + 𝑐23 𝐚3 6 𝐛3 = 𝑐31 𝐚1 + 𝑐32 𝐚2 + 𝑐33 𝐚3 7 ✓行列で表現すると(ここでの、 𝐂 が方向余弦行列) 𝐛1 𝐛2 𝐛3 = 𝑐11 𝑐12 𝑐13 𝑐21 𝑐22 𝑐23 𝑐31 𝑐32 𝑐33 𝐚1 𝐚2 𝐚3 = 𝐂 𝐚1 𝐚2 𝐚3 8 -
方向余弦行列 ◼基底ベクトル同士の関係 ⚫固定座標系からみたときの ベクトル 𝐫 ✓異なる座標系 ℱ𝑏 の基底ベクトル {𝐛1 𝐛2
𝐛3 } を用いてベクトル 𝐫 を以下のようにかける 𝐫 = 𝑥𝑏 𝐛1 + 𝑦𝑏 𝐛2 + 𝑧𝑏 𝐛3 = 𝐛1 𝐛2 𝐛3 𝑥𝑏 𝑦𝑏 𝑧𝑏 4 ⚫方向余弦行列 ✓基底ベクトル同士に以下の関係があるとすると 𝐛1 = 𝑐11 𝐚1 + 𝑐12 𝐚2 + 𝑐13 𝐚3 5 𝐛2 = 𝑐21 𝐚1 + 𝑐22 𝐚2 + 𝑐23 𝐚3 6 𝐛3 = 𝑐31 𝐚1 + 𝑐32 𝐚2 + 𝑐33 𝐚3 7 ✓行列で表現すると(ここでの、 𝐂 が方向余弦行列) 𝐛1 𝐛2 𝐛3 = 𝑐11 𝑐12 𝑐13 𝑐21 𝑐22 𝑐23 𝑐31 𝑐32 𝑐33 𝐚1 𝐚2 𝐚3 = 𝐂 𝐚1 𝐚2 𝐚3 8 -
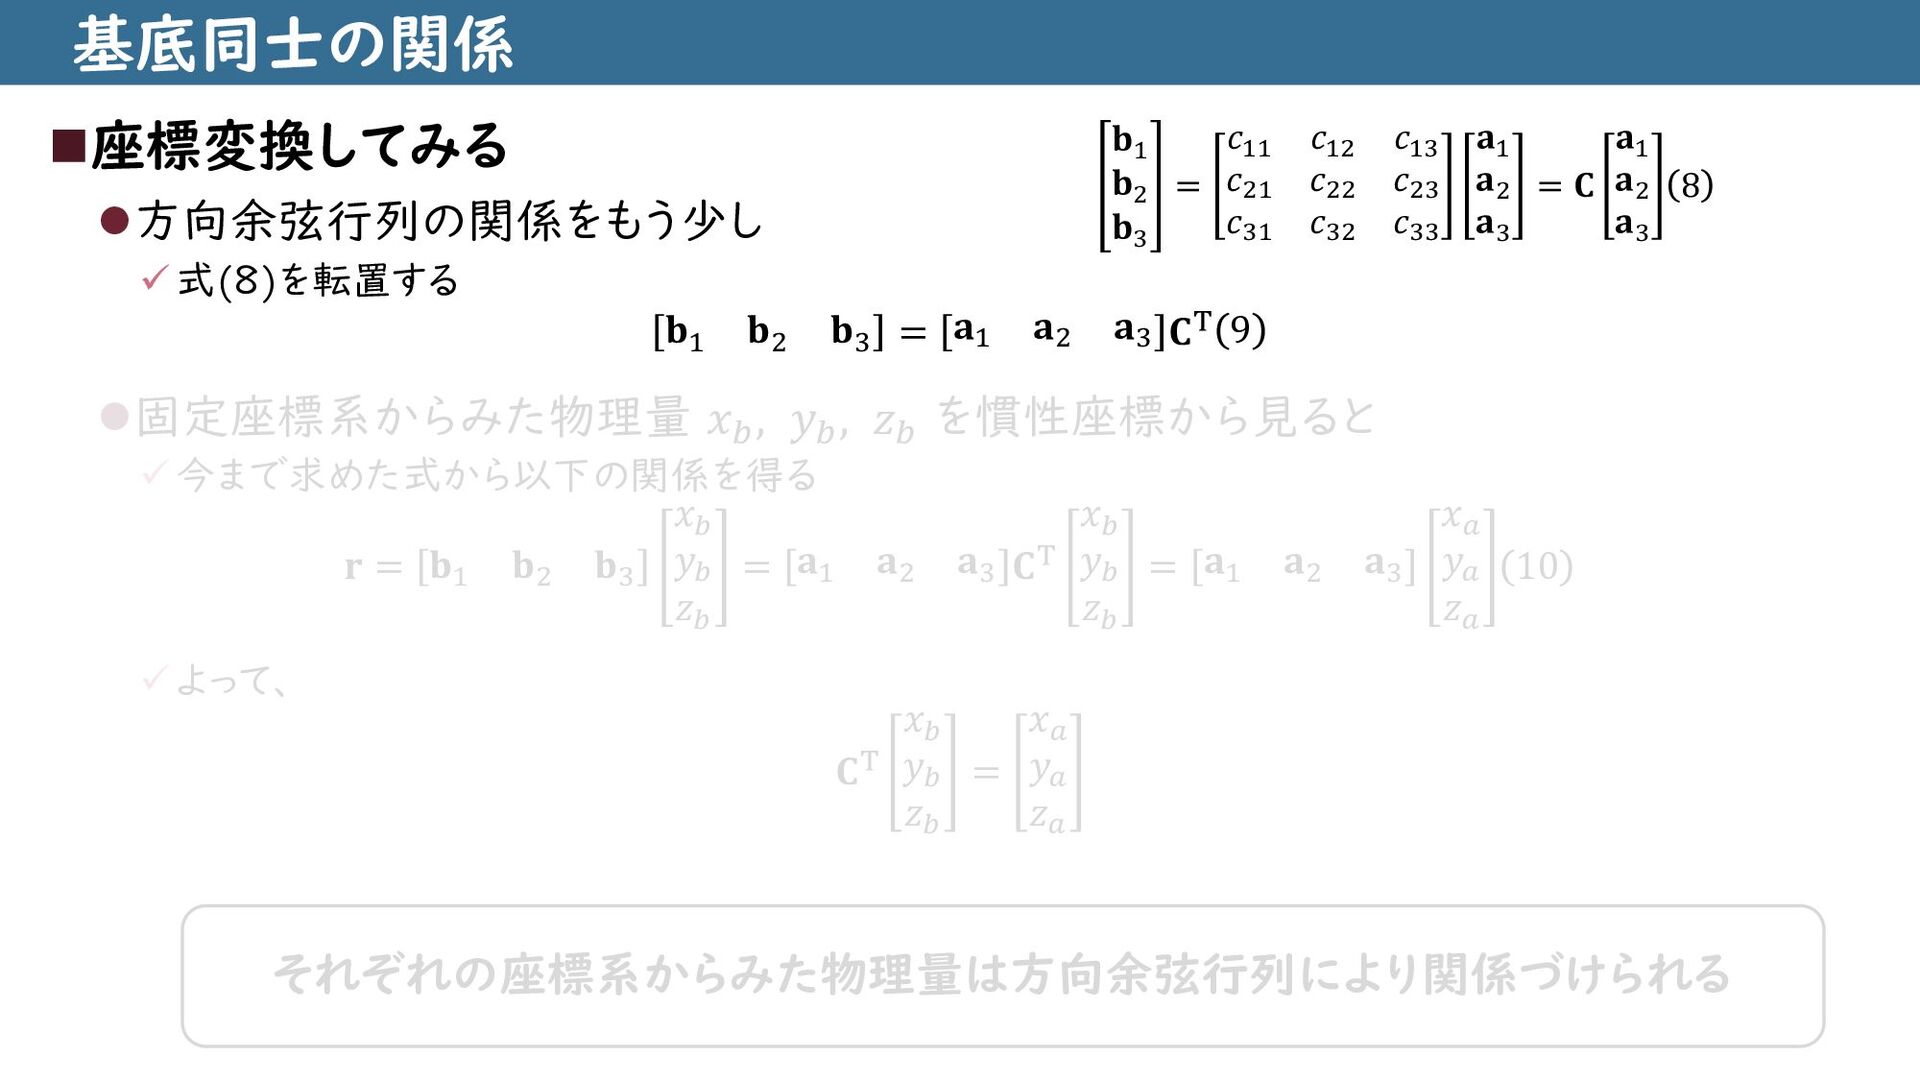
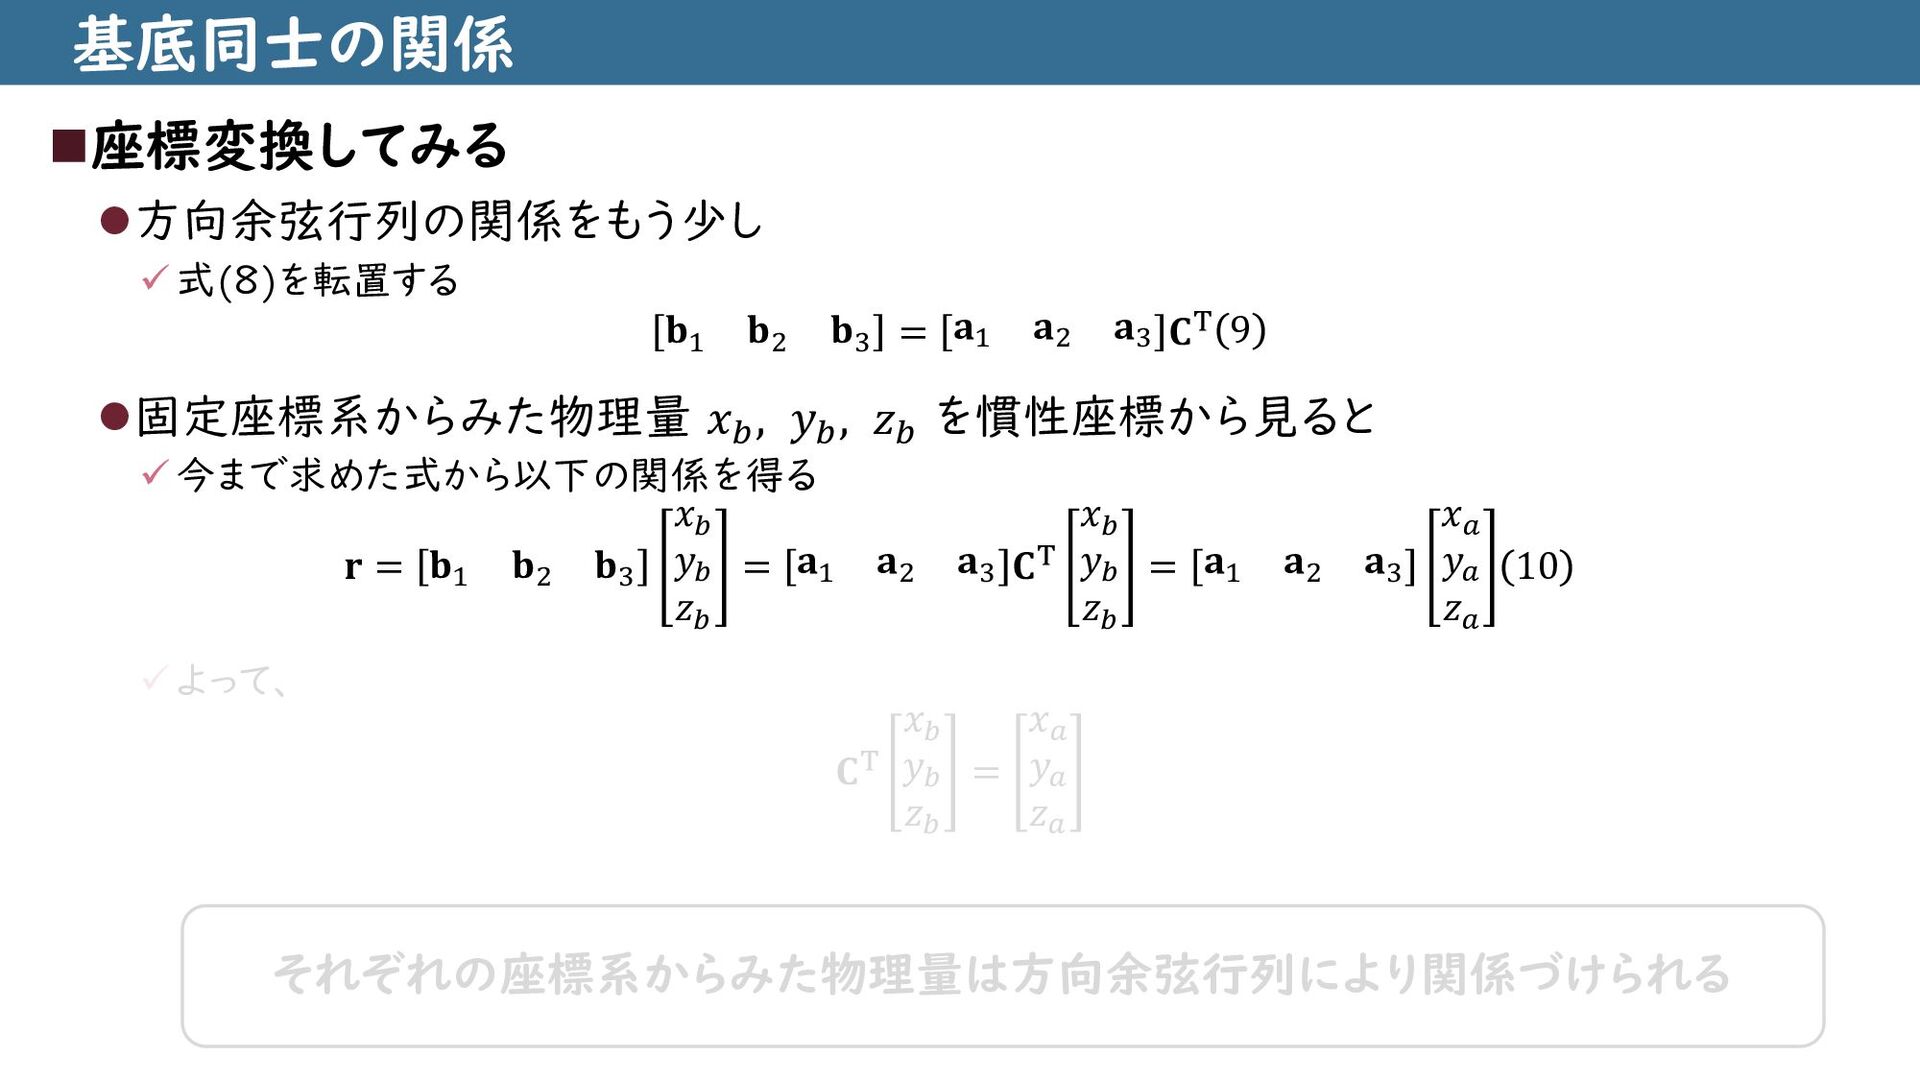
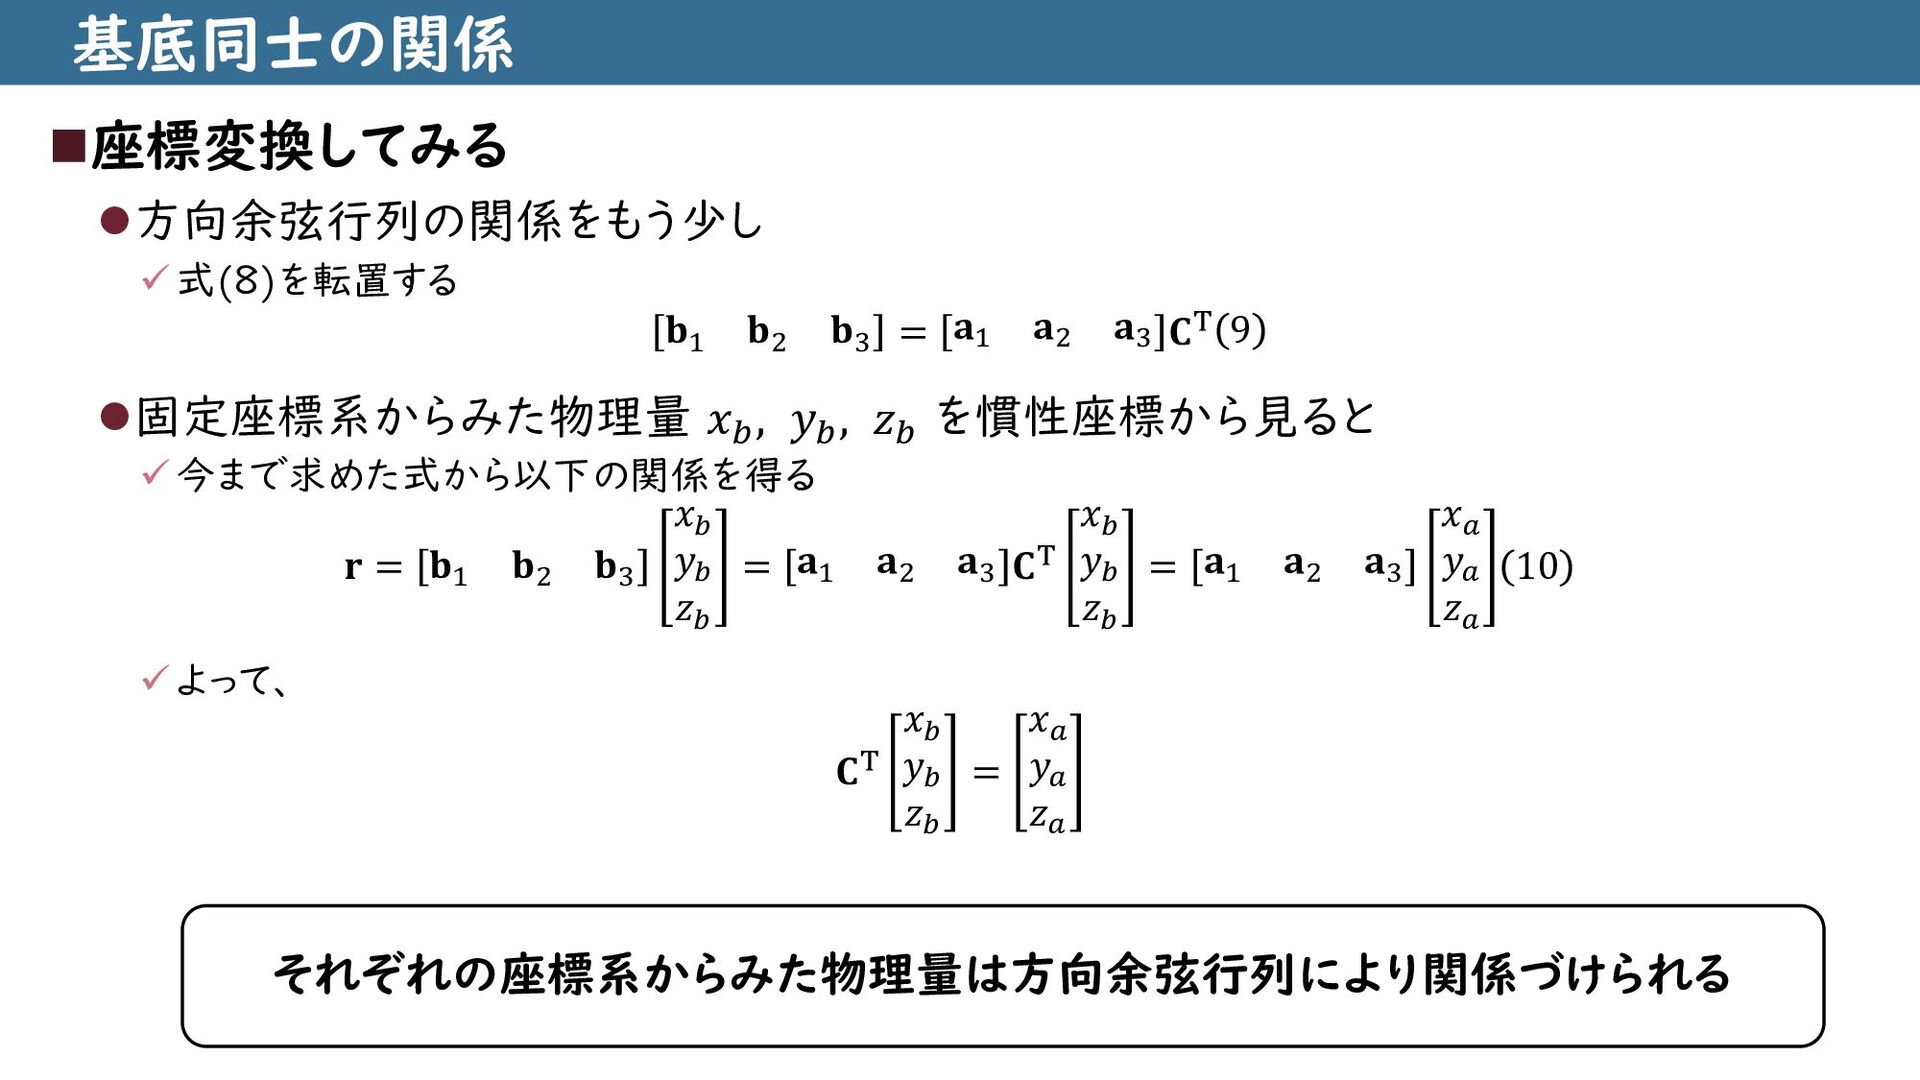
基底同士の関係 ◼座標変換してみる ⚫方向余弦行列の関係をもう少し ✓式(8)を転置する 𝐛1 𝐛2 𝐛3 = 𝐚1 𝐚2
𝐚3 𝐂T 9 ⚫固定座標系からみた物理量 𝑥𝑏 , 𝑦𝑏 , 𝑧𝑏 を慣性座標から見ると ✓今まで求めた式から以下の関係を得る 𝐫 = 𝐛1 𝐛2 𝐛3 𝑥𝑏 𝑦𝑏 𝑧𝑏 = 𝐚1 𝐚2 𝐚3 𝐂T 𝑥𝑏 𝑦𝑏 𝑧𝑏 = 𝐚1 𝐚2 𝐚3 𝑥𝑎 𝑦𝑎 𝑧𝑎 10 ✓よって、 𝐂T 𝑥𝑏 𝑦𝑏 𝑧𝑏 = 𝑥𝑎 𝑦𝑎 𝑧𝑎 それぞれの座標系からみた物理量は方向余弦行列により関係づけられる 𝐛1 𝐛2 𝐛3 = 𝑐11 𝑐12 𝑐13 𝑐21 𝑐22 𝑐23 𝑐31 𝑐32 𝑐33 𝐚1 𝐚2 𝐚3 = 𝐂 𝐚1 𝐚2 𝐚3 8 -
基底同士の関係 ◼座標変換してみる ⚫方向余弦行列の関係をもう少し ✓式(8)を転置する 𝐛1 𝐛2 𝐛3 = 𝐚1 𝐚2
𝐚3 𝐂T 9 ⚫固定座標系からみた物理量 𝑥𝑏 , 𝑦𝑏 , 𝑧𝑏 を慣性座標から見ると ✓今まで求めた式から以下の関係を得る 𝐫 = 𝐛1 𝐛2 𝐛3 𝑥𝑏 𝑦𝑏 𝑧𝑏 = 𝐚1 𝐚2 𝐚3 𝐂T 𝑥𝑏 𝑦𝑏 𝑧𝑏 = 𝐚1 𝐚2 𝐚3 𝑥𝑎 𝑦𝑎 𝑧𝑎 10 ✓よって、 𝐂T 𝑥𝑏 𝑦𝑏 𝑧𝑏 = 𝑥𝑎 𝑦𝑎 𝑧𝑎 それぞれの座標系からみた物理量は方向余弦行列により関係づけられる -
基底同士の関係 ◼座標変換してみる ⚫方向余弦行列の関係をもう少し ✓式(8)を転置する 𝐛1 𝐛2 𝐛3 = 𝐚1 𝐚2
𝐚3 𝐂T 9 ⚫固定座標系からみた物理量 𝑥𝑏 , 𝑦𝑏 , 𝑧𝑏 を慣性座標から見ると ✓今まで求めた式から以下の関係を得る 𝐫 = 𝐛1 𝐛2 𝐛3 𝑥𝑏 𝑦𝑏 𝑧𝑏 = 𝐚1 𝐚2 𝐚3 𝐂T 𝑥𝑏 𝑦𝑏 𝑧𝑏 = 𝐚1 𝐚2 𝐚3 𝑥𝑎 𝑦𝑎 𝑧𝑎 10 ✓よって、 𝐂T 𝑥𝑏 𝑦𝑏 𝑧𝑏 = 𝑥𝑎 𝑦𝑎 𝑧𝑎 それぞれの座標系からみた物理量は方向余弦行列により関係づけられる -
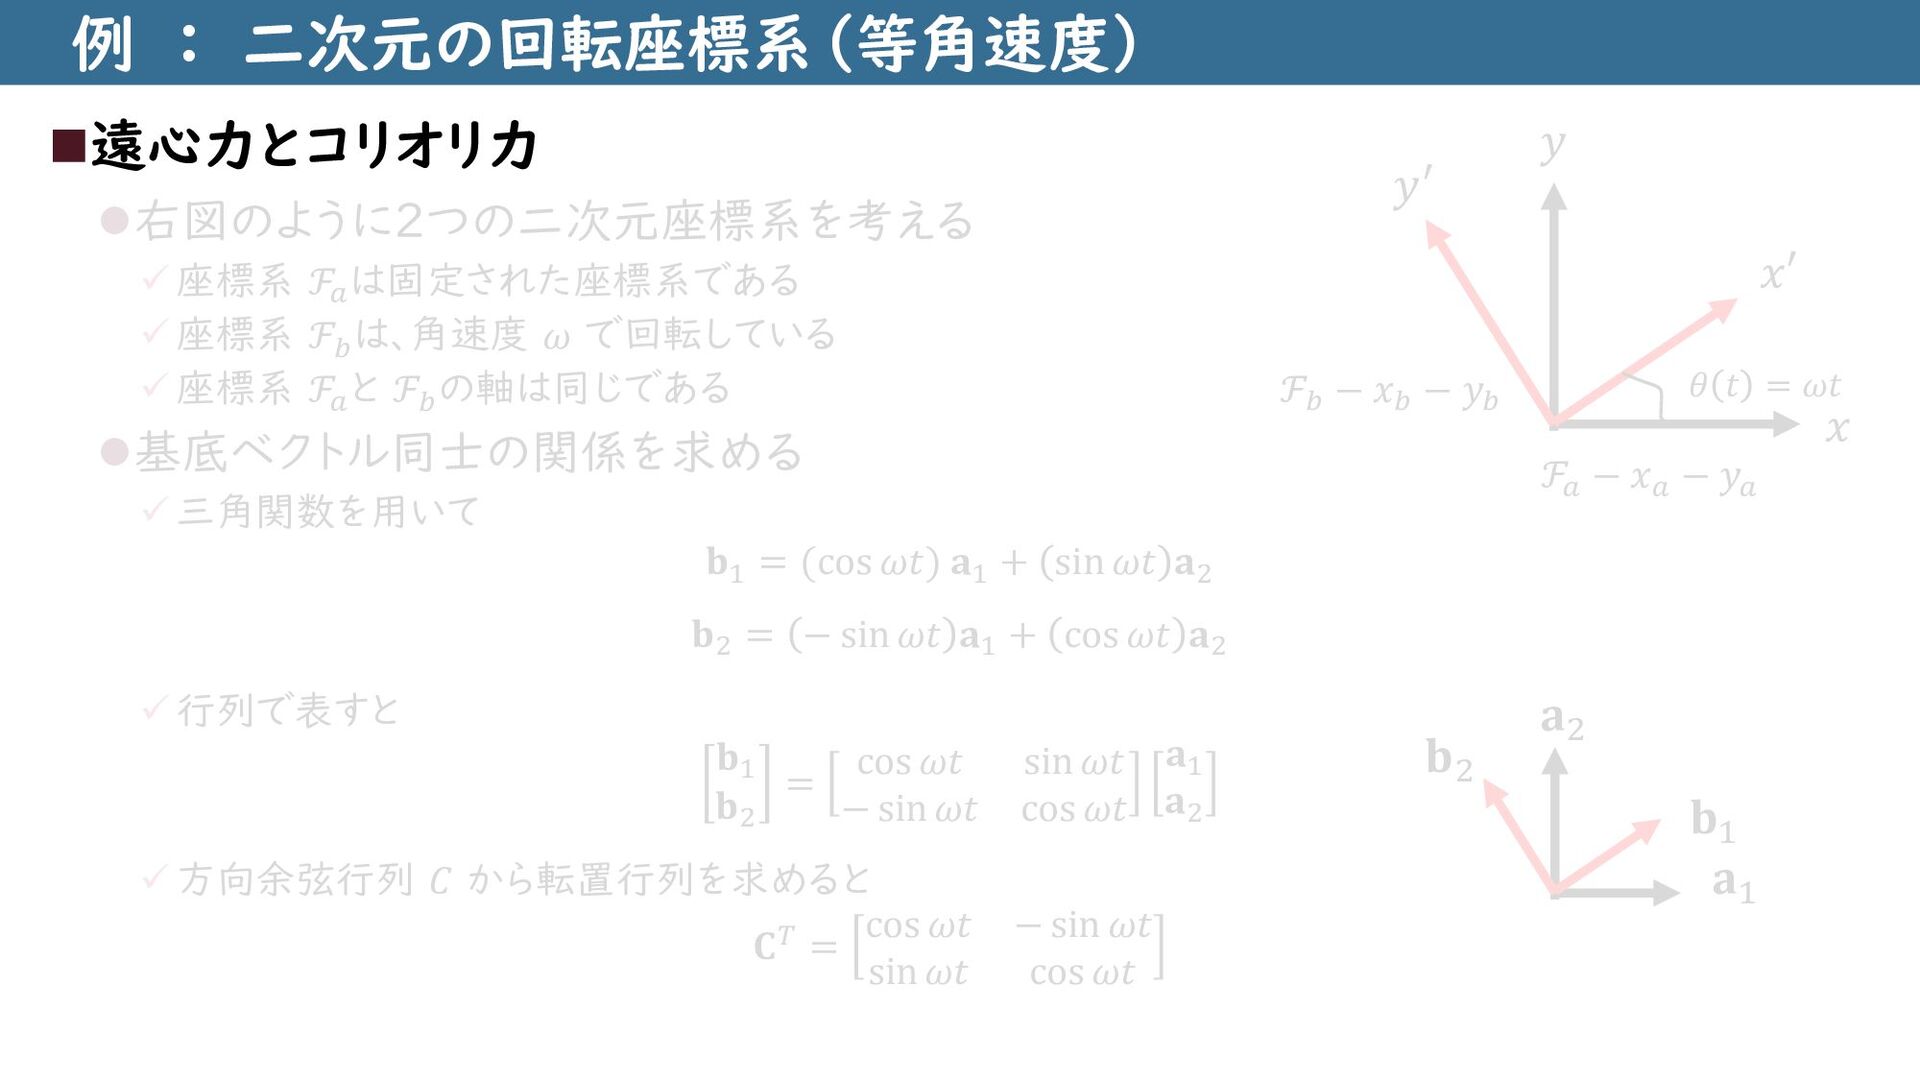
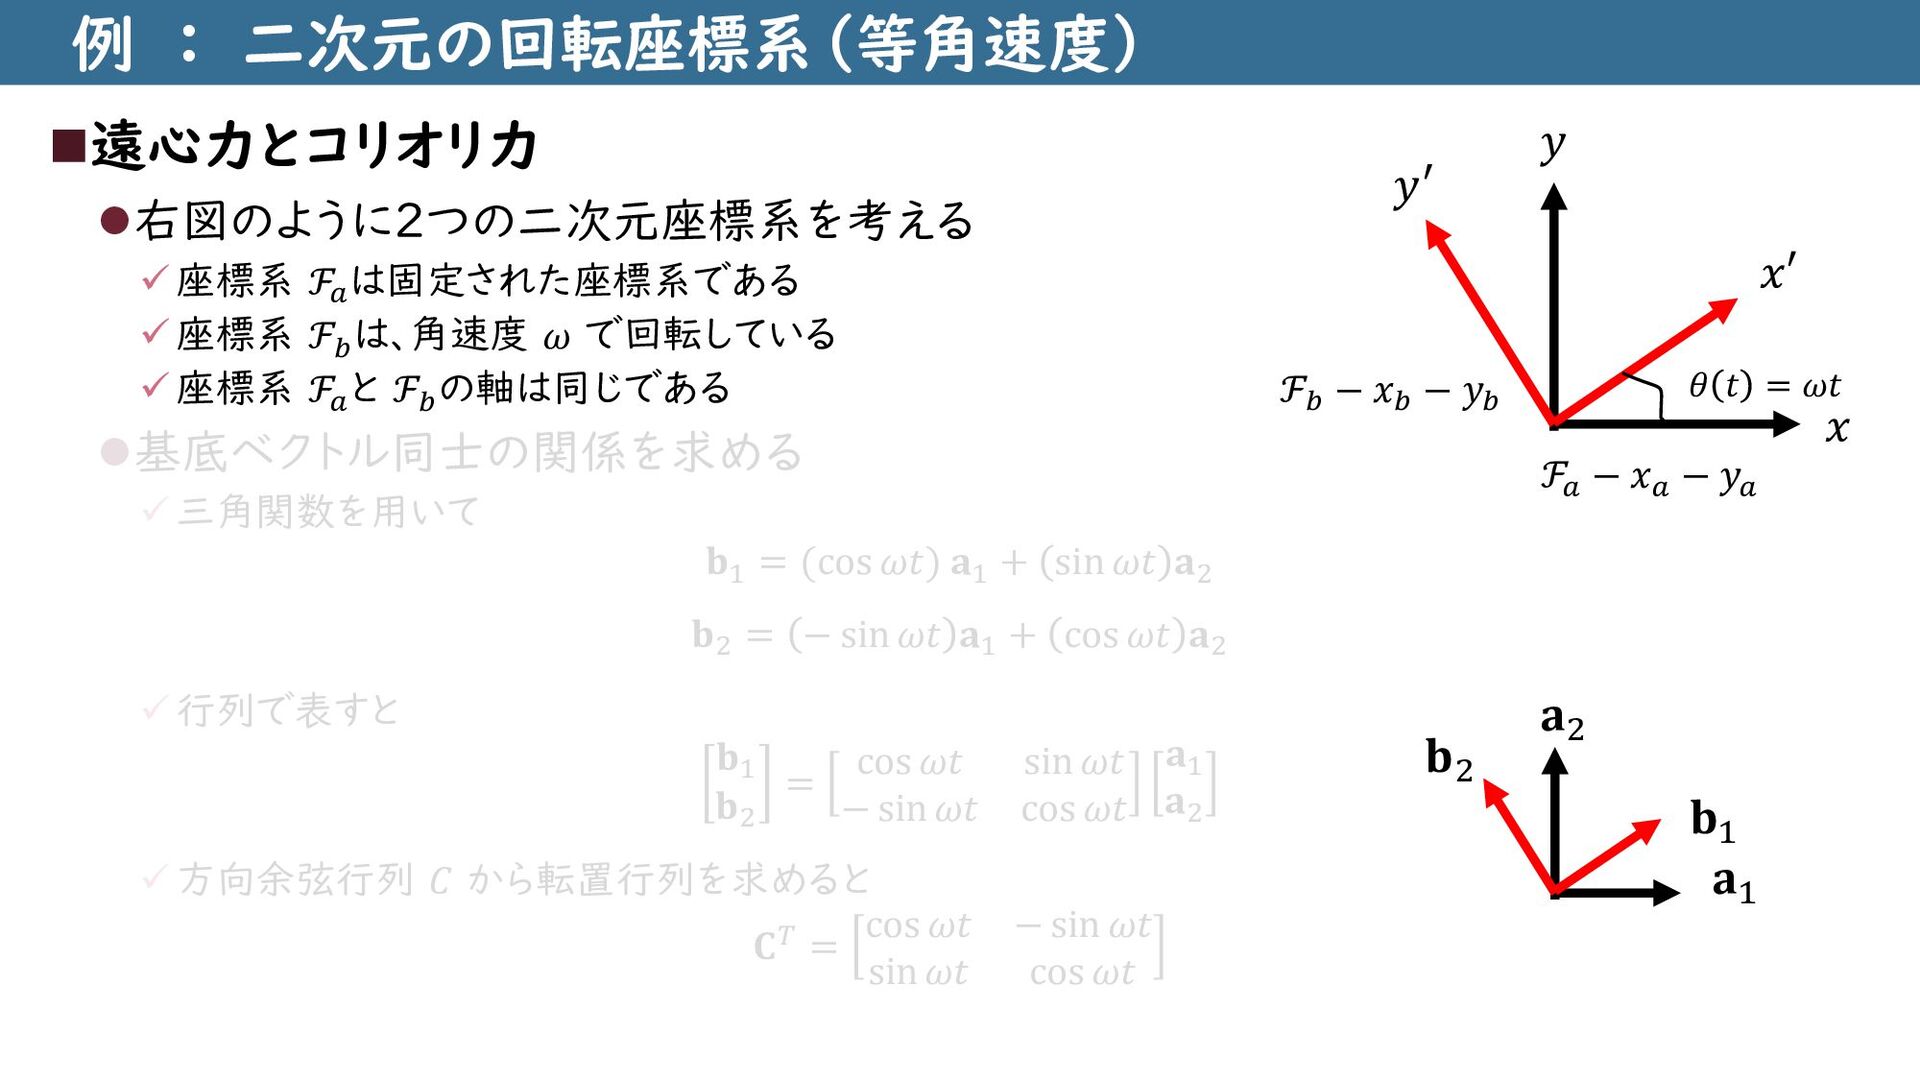
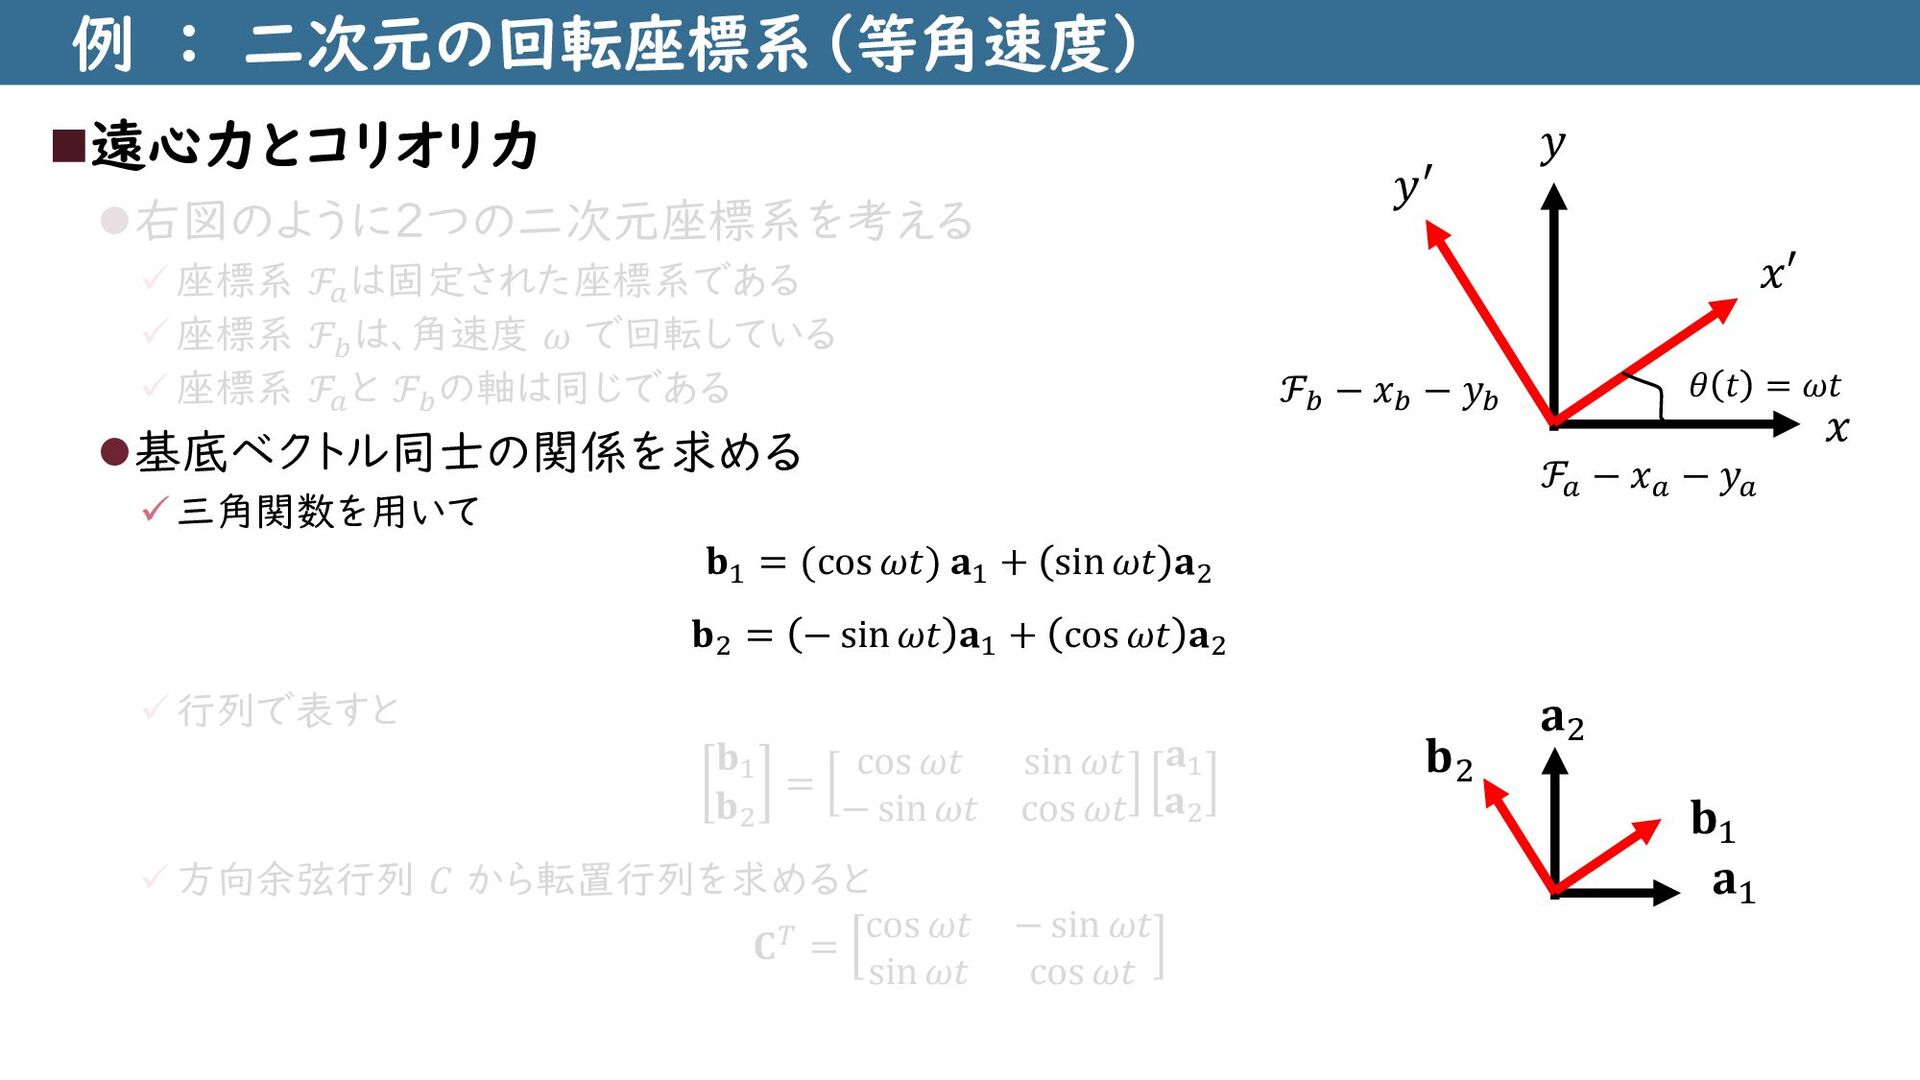
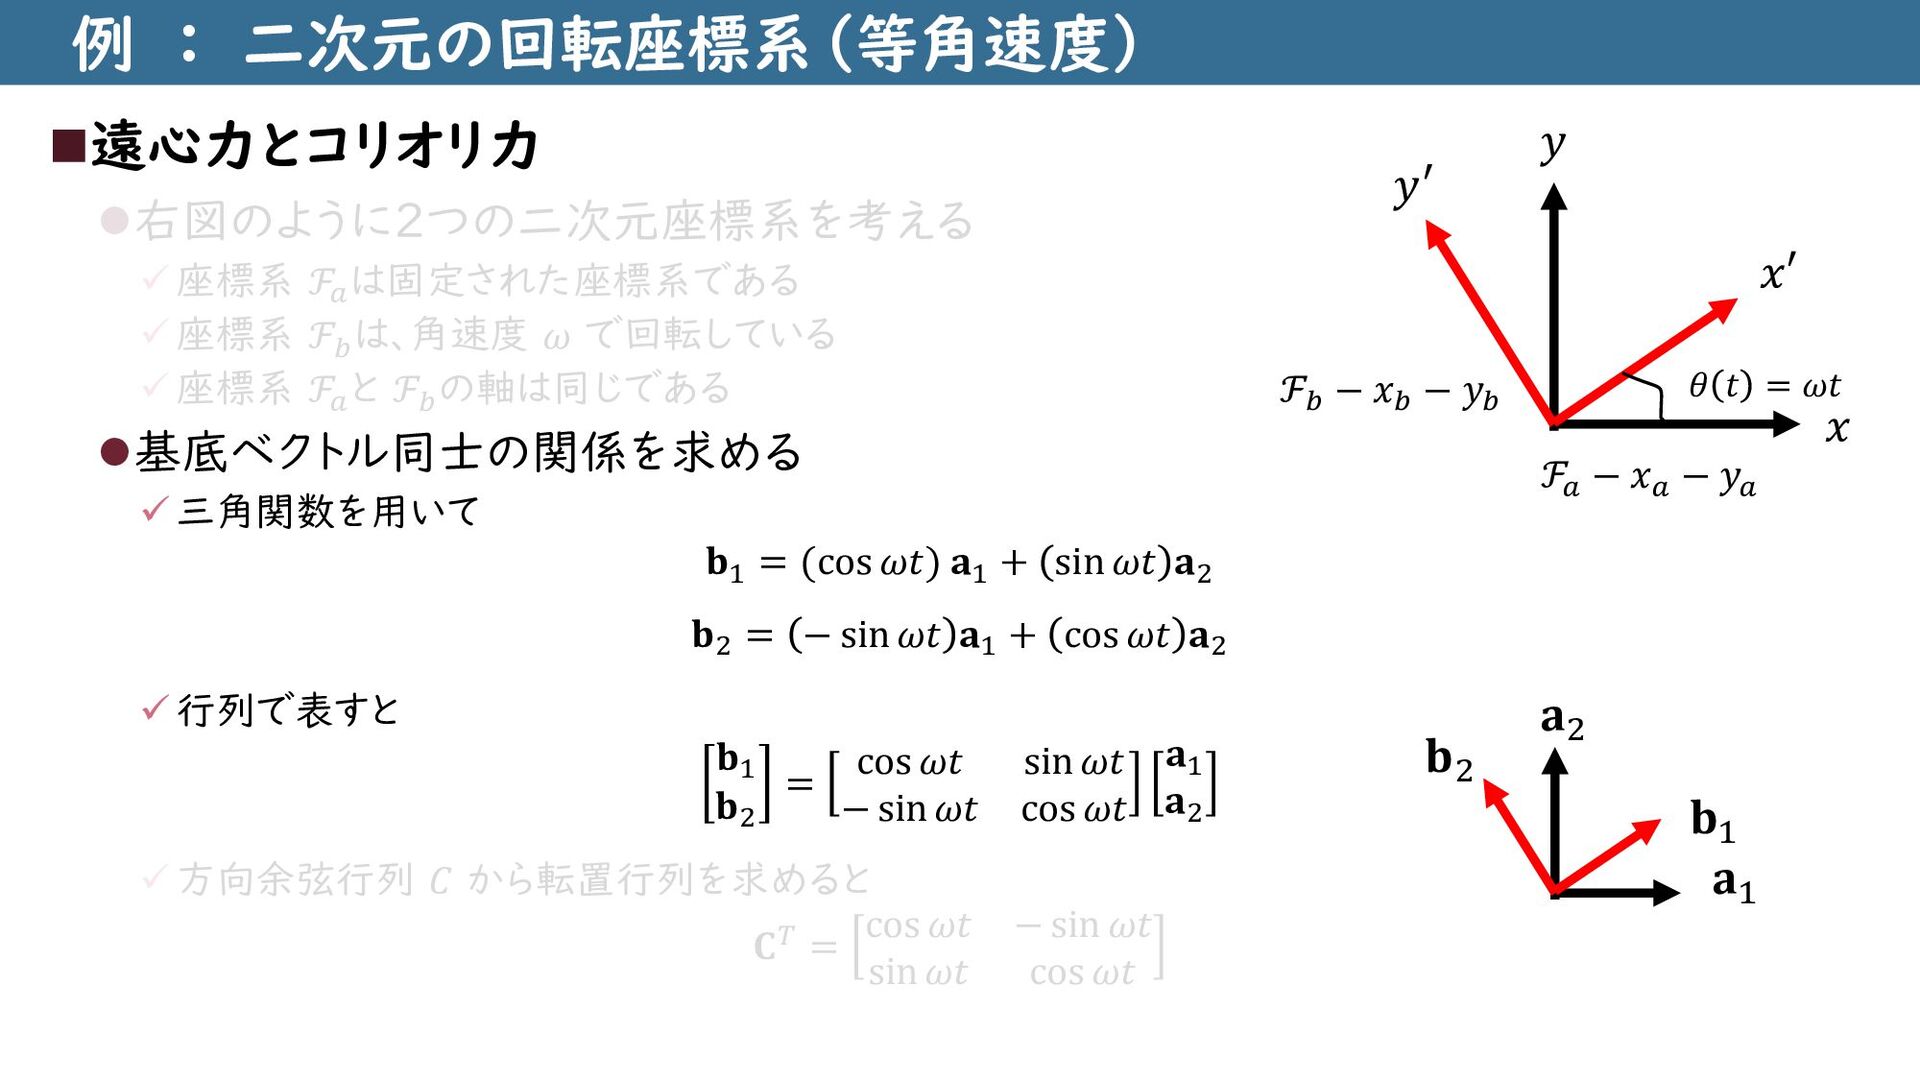
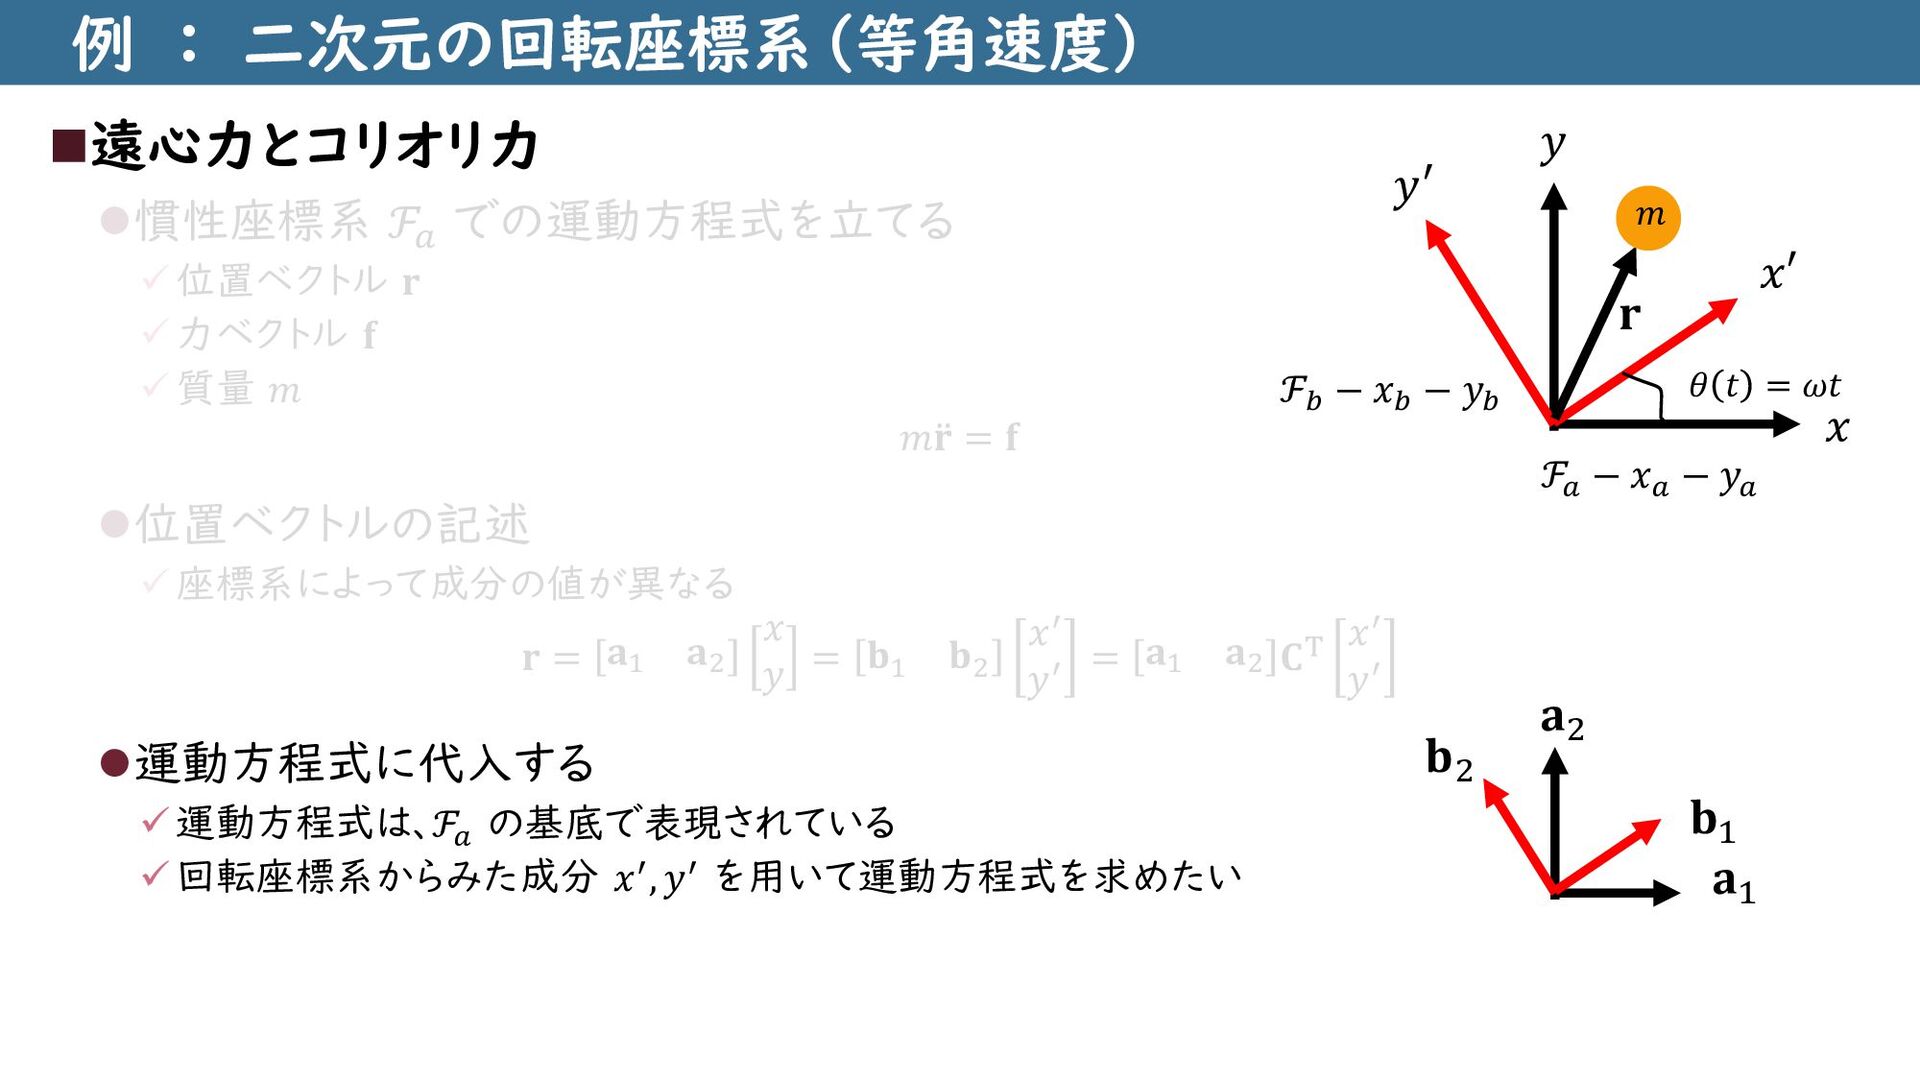
例 : 二次元の回転座標系(等角速度) ◼遠心力とコリオリ力 ⚫右図のように2つの二次元座標系を考える ✓座標系 ℱ𝑎 は固定された座標系である ✓座標系 ℱ𝑏
は、角速度 𝜔 で回転している ✓座標系 ℱ𝑎 と ℱ𝑏 の軸は同じである ⚫基底ベクトル同士の関係を求める ✓三角関数を用いて 𝐛1 = (cos 𝜔𝑡) 𝐚1 + sin 𝜔𝑡 𝐚2 𝐛2 = − sin 𝜔𝑡 𝐚1 + cos 𝜔𝑡 𝐚2 ✓行列で表すと 𝐛1 𝐛2 = cos 𝜔𝑡 sin 𝜔𝑡 − sin 𝜔𝑡 cos 𝜔𝑡 𝐚1 𝐚2 ✓方向余弦行列 𝐶 から転置行列を求めると 𝐂𝑇 = cos 𝜔𝑡 − sin 𝜔𝑡 sin 𝜔𝑡 cos 𝜔𝑡 𝜃 𝑡 = 𝜔𝑡 𝑥 𝑦 𝑥′ 𝑦′ ℱ𝑎 − 𝑥𝑎 − 𝑦𝑎 ℱ𝑏 − 𝑥𝑏 − 𝑦𝑏 𝐚2 𝐚1 𝐛2 𝐛1 -
例 : 二次元の回転座標系(等角速度) ◼遠心力とコリオリ力 ⚫右図のように2つの二次元座標系を考える ✓座標系 ℱ𝑎 は固定された座標系である ✓座標系 ℱ𝑏
は、角速度 𝜔 で回転している ✓座標系 ℱ𝑎 と ℱ𝑏 の軸は同じである ⚫基底ベクトル同士の関係を求める ✓三角関数を用いて 𝐛1 = (cos 𝜔𝑡) 𝐚1 + sin 𝜔𝑡 𝐚2 𝐛2 = − sin 𝜔𝑡 𝐚1 + cos 𝜔𝑡 𝐚2 ✓行列で表すと 𝐛1 𝐛2 = cos 𝜔𝑡 sin 𝜔𝑡 − sin 𝜔𝑡 cos 𝜔𝑡 𝐚1 𝐚2 ✓方向余弦行列 𝐶 から転置行列を求めると 𝐂𝑇 = cos 𝜔𝑡 − sin 𝜔𝑡 sin 𝜔𝑡 cos 𝜔𝑡 𝜃 𝑡 = 𝜔𝑡 𝑥 𝑦 𝑥′ 𝑦′ ℱ𝑎 − 𝑥𝑎 − 𝑦𝑎 ℱ𝑏 − 𝑥𝑏 − 𝑦𝑏 𝐚2 𝐚1 𝐛2 𝐛1 -
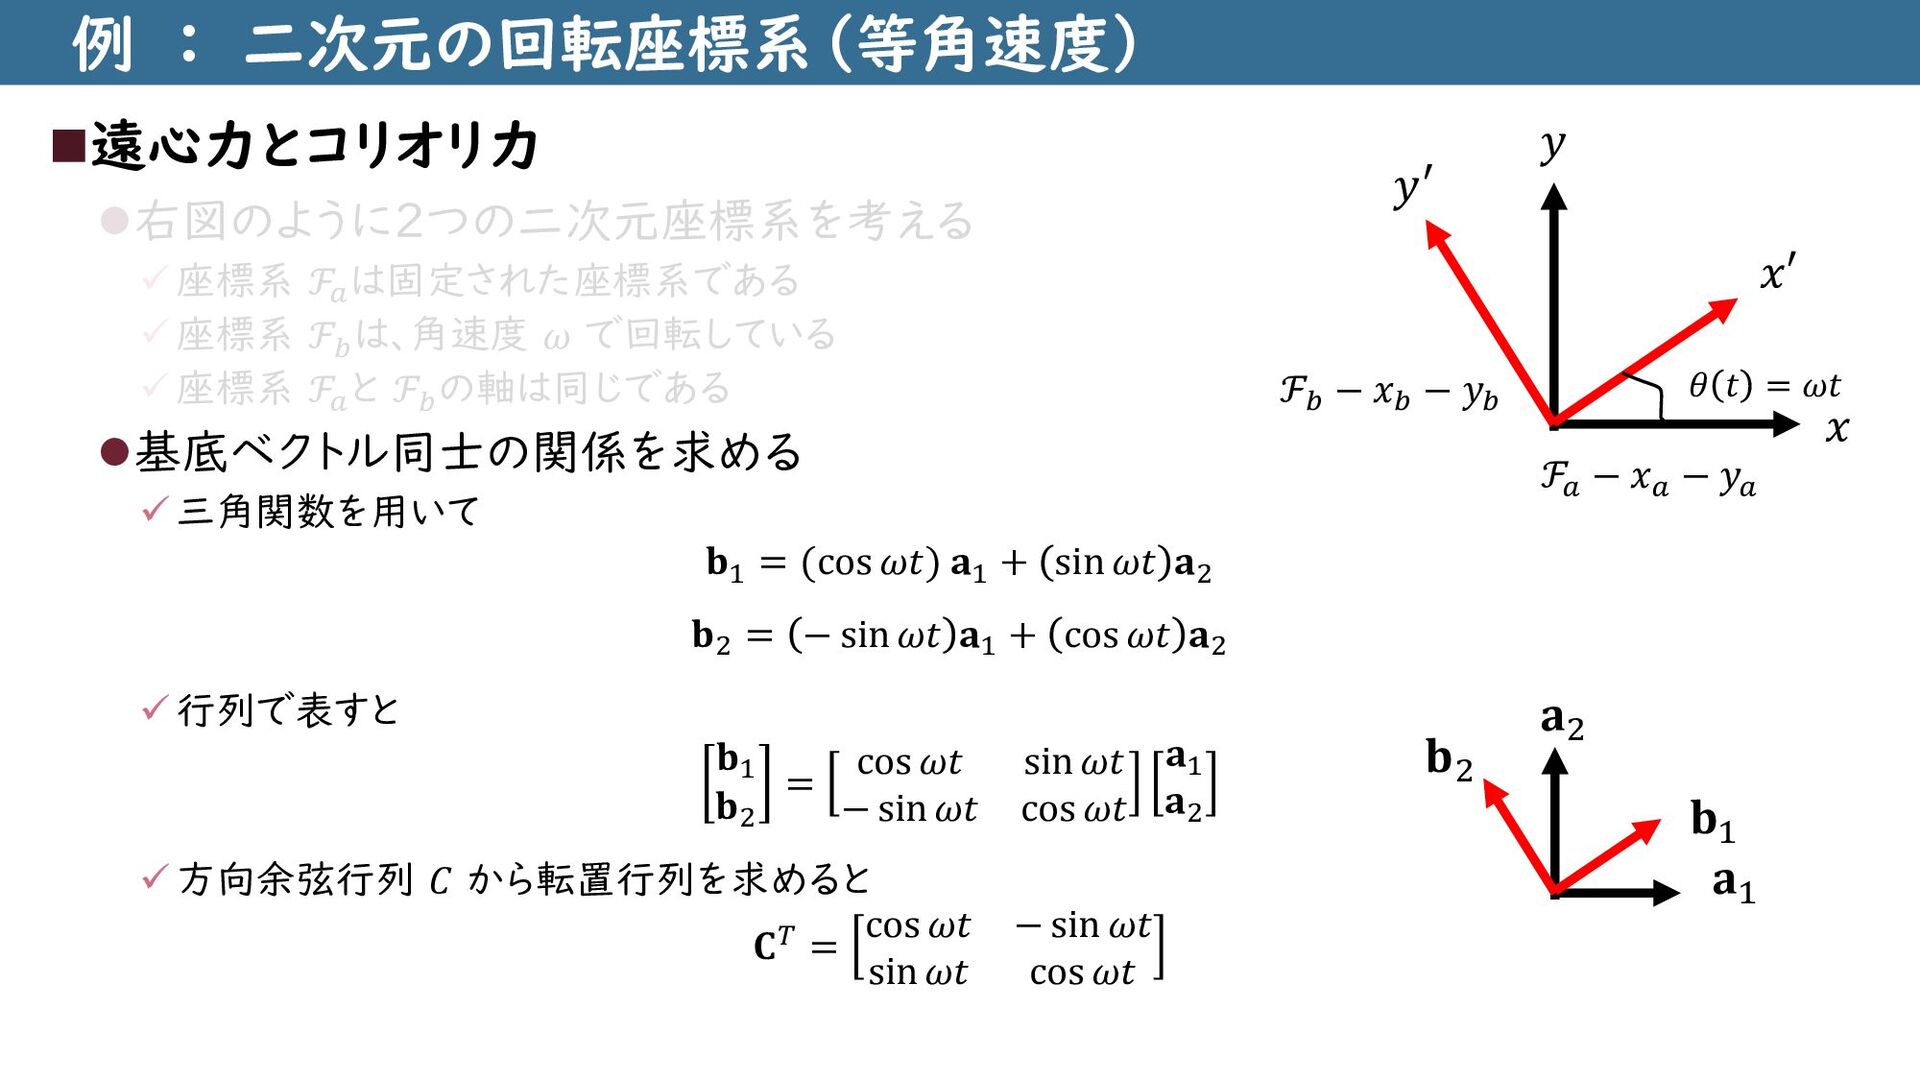
例 : 二次元の回転座標系(等角速度) ◼遠心力とコリオリ力 ⚫右図のように2つの二次元座標系を考える ✓座標系 ℱ𝑎 は固定された座標系である ✓座標系 ℱ𝑏
は、角速度 𝜔 で回転している ✓座標系 ℱ𝑎 と ℱ𝑏 の軸は同じである ⚫基底ベクトル同士の関係を求める ✓三角関数を用いて 𝐛1 = (cos 𝜔𝑡) 𝐚1 + sin 𝜔𝑡 𝐚2 𝐛2 = − sin 𝜔𝑡 𝐚1 + cos 𝜔𝑡 𝐚2 ✓行列で表すと 𝐛1 𝐛2 = cos 𝜔𝑡 sin 𝜔𝑡 − sin 𝜔𝑡 cos 𝜔𝑡 𝐚1 𝐚2 ✓方向余弦行列 𝐶 から転置行列を求めると 𝐂𝑇 = cos 𝜔𝑡 − sin 𝜔𝑡 sin 𝜔𝑡 cos 𝜔𝑡 𝜃 𝑡 = 𝜔𝑡 𝑥 𝑦 𝑥′ 𝑦′ ℱ𝑎 − 𝑥𝑎 − 𝑦𝑎 ℱ𝑏 − 𝑥𝑏 − 𝑦𝑏 𝐚2 𝐚1 𝐛2 𝐛1 -
例 : 二次元の回転座標系(等角速度) ◼遠心力とコリオリ力 ⚫右図のように2つの二次元座標系を考える ✓座標系 ℱ𝑎 は固定された座標系である ✓座標系 ℱ𝑏
は、角速度 𝜔 で回転している ✓座標系 ℱ𝑎 と ℱ𝑏 の軸は同じである ⚫基底ベクトル同士の関係を求める ✓三角関数を用いて 𝐛1 = (cos 𝜔𝑡) 𝐚1 + sin 𝜔𝑡 𝐚2 𝐛2 = − sin 𝜔𝑡 𝐚1 + cos 𝜔𝑡 𝐚2 ✓行列で表すと 𝐛1 𝐛2 = cos 𝜔𝑡 sin 𝜔𝑡 − sin 𝜔𝑡 cos 𝜔𝑡 𝐚1 𝐚2 ✓方向余弦行列 𝐶 から転置行列を求めると 𝐂𝑇 = cos 𝜔𝑡 − sin 𝜔𝑡 sin 𝜔𝑡 cos 𝜔𝑡 𝜃 𝑡 = 𝜔𝑡 𝑥 𝑦 𝑥′ 𝑦′ ℱ𝑎 − 𝑥𝑎 − 𝑦𝑎 ℱ𝑏 − 𝑥𝑏 − 𝑦𝑏 𝐚2 𝐚1 𝐛2 𝐛1 -
例 : 二次元の回転座標系(等角速度) ◼遠心力とコリオリ力 ⚫右図のように2つの二次元座標系を考える ✓座標系 ℱ𝑎 は固定された座標系である ✓座標系 ℱ𝑏
は、角速度 𝜔 で回転している ✓座標系 ℱ𝑎 と ℱ𝑏 の軸は同じである ⚫基底ベクトル同士の関係を求める ✓三角関数を用いて 𝐛1 = (cos 𝜔𝑡) 𝐚1 + sin 𝜔𝑡 𝐚2 𝐛2 = − sin 𝜔𝑡 𝐚1 + cos 𝜔𝑡 𝐚2 ✓行列で表すと 𝐛1 𝐛2 = cos 𝜔𝑡 sin 𝜔𝑡 − sin 𝜔𝑡 cos 𝜔𝑡 𝐚1 𝐚2 ✓方向余弦行列 𝐶 から転置行列を求めると 𝐂𝑇 = cos 𝜔𝑡 − sin 𝜔𝑡 sin 𝜔𝑡 cos 𝜔𝑡 𝜃 𝑡 = 𝜔𝑡 𝑥 𝑦 𝑥′ 𝑦′ ℱ𝑎 − 𝑥𝑎 − 𝑦𝑎 ℱ𝑏 − 𝑥𝑏 − 𝑦𝑏 𝐚2 𝐚1 𝐛2 𝐛1 -
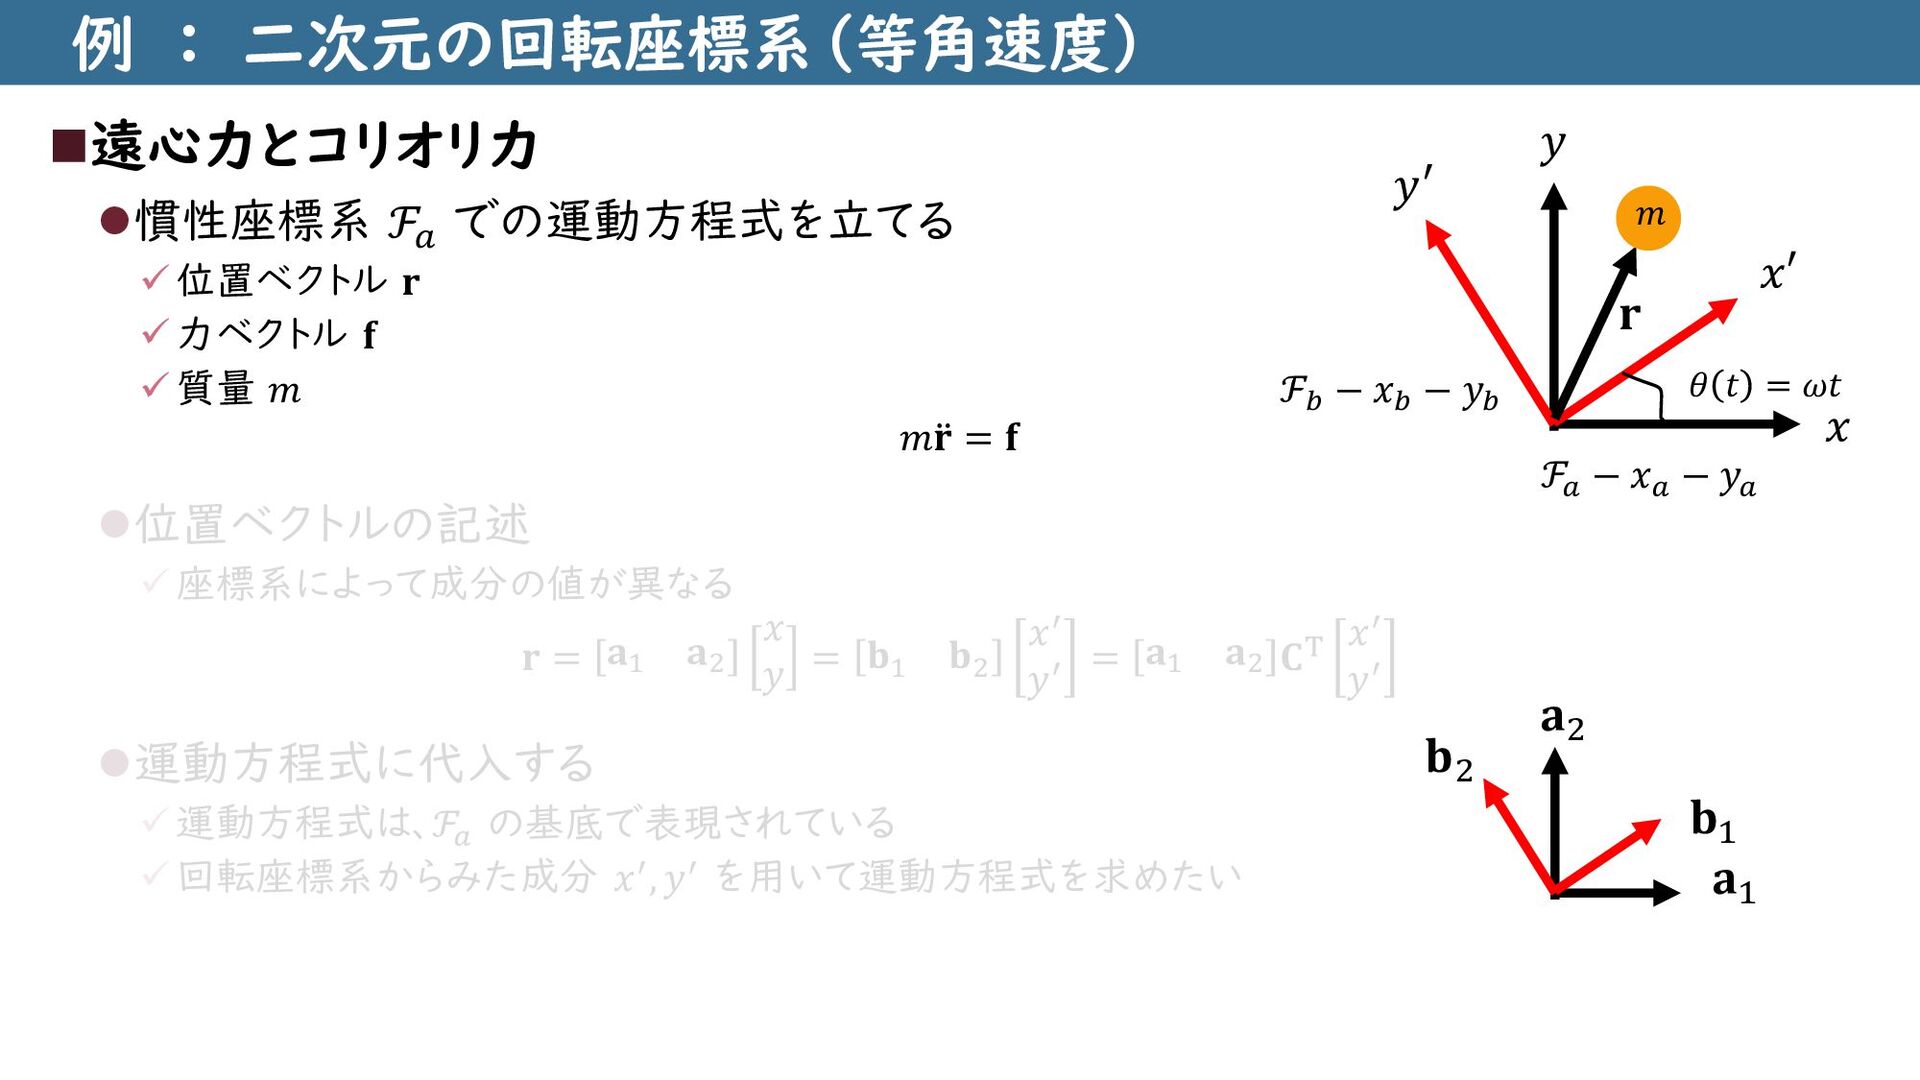
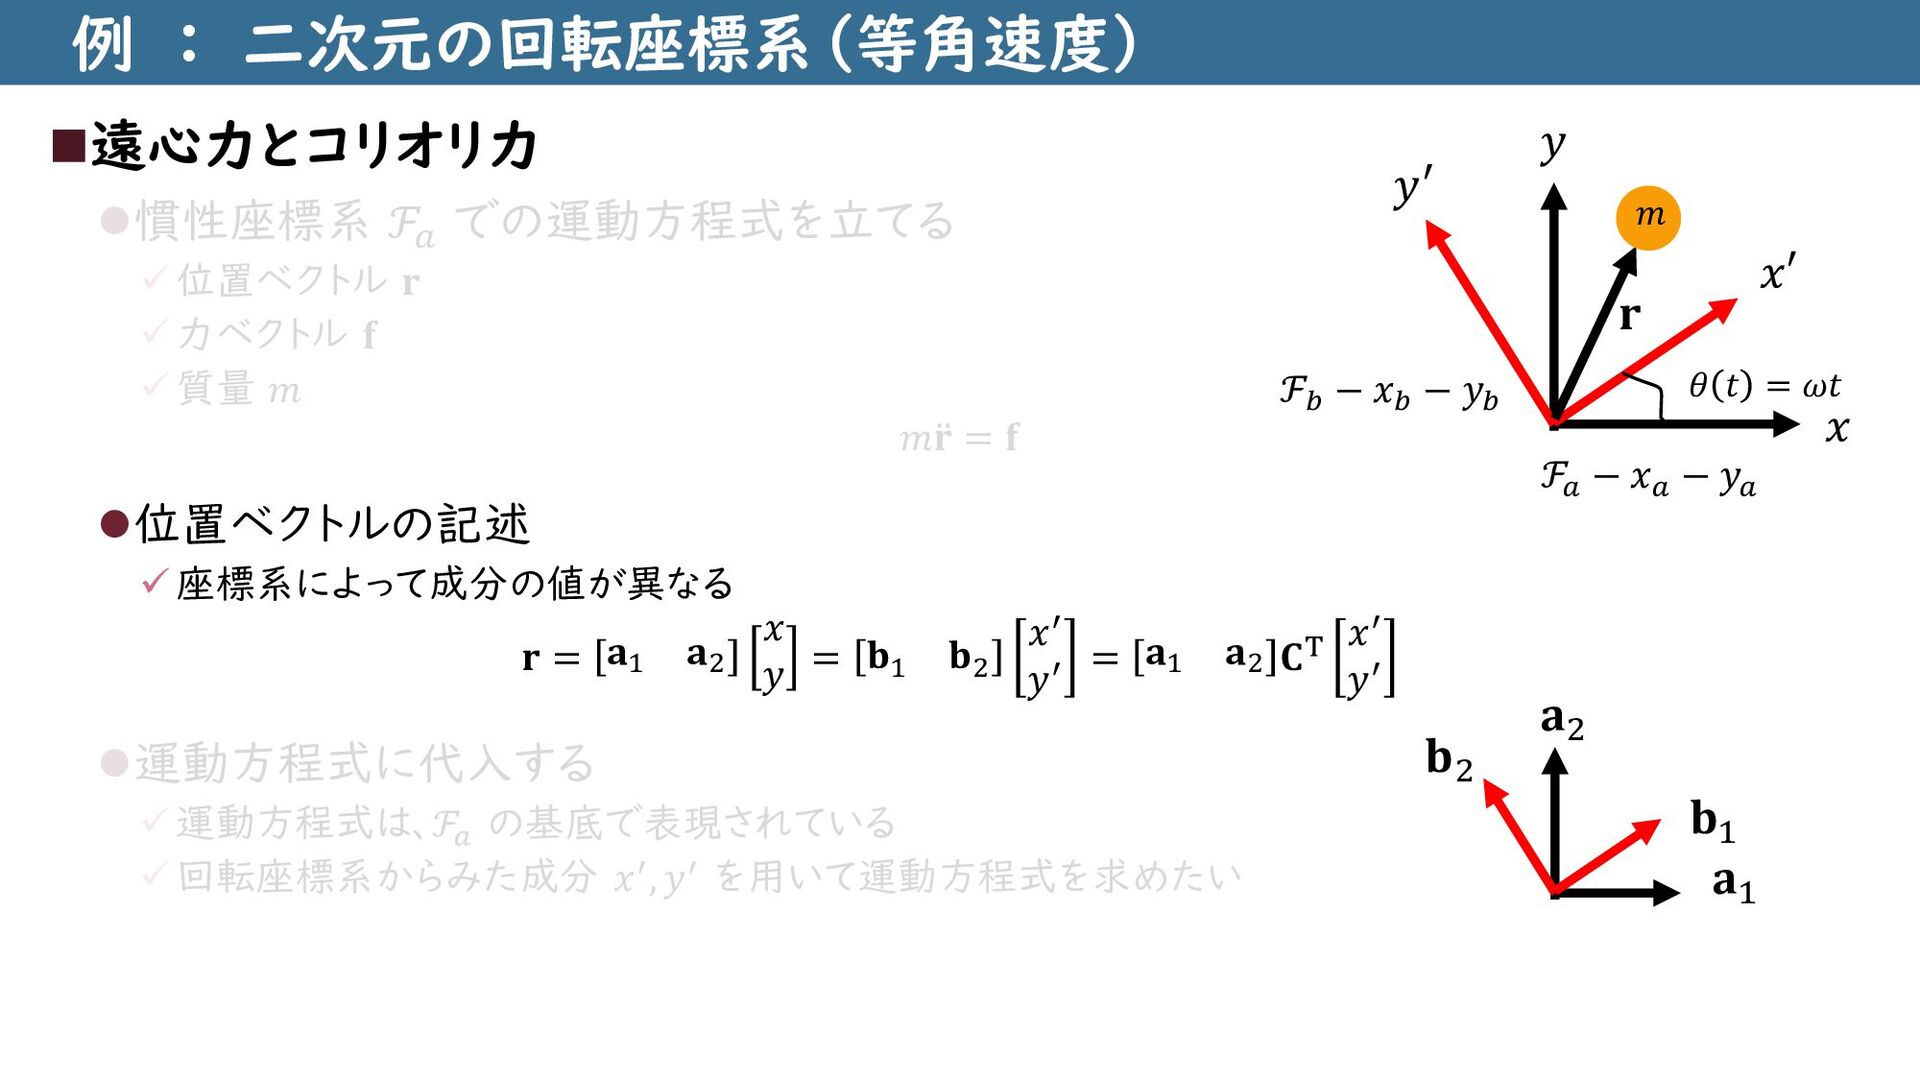
例 : 二次元の回転座標系(等角速度) ◼遠心力とコリオリ力 ⚫慣性座標系 ℱ𝑎 での運動方程式を立てる ✓位置ベクトル 𝐫 ✓力ベクトル
𝐟 ✓質量 𝑚 𝑚 ሷ 𝐫 = 𝐟 ⚫位置ベクトルの記述 ✓座標系によって成分の値が異なる 𝐫 = 𝐚1 𝐚2 𝑥 𝑦 = 𝐛1 𝐛2 𝑥′ 𝑦′ = 𝐚1 𝐚2 𝐂T 𝑥′ 𝑦′ ⚫運動方程式に代入する ✓運動方程式は、ℱ𝑎 の基底で表現されている ✓回転座標系からみた成分 𝑥′, 𝑦′ を用いて運動方程式を求めたい 𝜃 𝑡 = 𝜔𝑡 𝑥 𝑦 𝑥′ 𝑦′ ℱ𝑎 − 𝑥𝑎 − 𝑦𝑎 ℱ𝑏 − 𝑥𝑏 − 𝑦𝑏 𝐚2 𝐚1 𝐛2 𝐛1 𝑚 𝐫 -
例 : 二次元の回転座標系(等角速度) ◼遠心力とコリオリ力 ⚫慣性座標系 ℱ𝑎 での運動方程式を立てる ✓位置ベクトル 𝐫 ✓力ベクトル
𝐟 ✓質量 𝑚 𝑚 ሷ 𝐫 = 𝐟 ⚫位置ベクトルの記述 ✓座標系によって成分の値が異なる 𝐫 = 𝐚1 𝐚2 𝑥 𝑦 = 𝐛1 𝐛2 𝑥′ 𝑦′ = 𝐚1 𝐚2 𝐂T 𝑥′ 𝑦′ ⚫運動方程式に代入する ✓運動方程式は、ℱ𝑎 の基底で表現されている ✓回転座標系からみた成分 𝑥′, 𝑦′ を用いて運動方程式を求めたい 𝜃 𝑡 = 𝜔𝑡 𝑥 𝑦 𝑥′ 𝑦′ ℱ𝑎 − 𝑥𝑎 − 𝑦𝑎 ℱ𝑏 − 𝑥𝑏 − 𝑦𝑏 𝐚2 𝐚1 𝐛2 𝐛1 𝑚 𝐫 -
例 : 二次元の回転座標系(等角速度) ◼遠心力とコリオリ力 ⚫慣性座標系 ℱ𝑎 での運動方程式を立てる ✓位置ベクトル 𝐫 ✓力ベクトル
𝐟 ✓質量 𝑚 𝑚 ሷ 𝐫 = 𝐟 ⚫位置ベクトルの記述 ✓座標系によって成分の値が異なる 𝐫 = 𝐚1 𝐚2 𝑥 𝑦 = 𝐛1 𝐛2 𝑥′ 𝑦′ = 𝐚1 𝐚2 𝐂T 𝑥′ 𝑦′ ⚫運動方程式に代入する ✓運動方程式は、ℱ𝑎 の基底で表現されている ✓回転座標系からみた成分 𝑥′, 𝑦′ を用いて運動方程式を求めたい 𝜃 𝑡 = 𝜔𝑡 𝑥 𝑦 𝑥′ 𝑦′ ℱ𝑎 − 𝑥𝑎 − 𝑦𝑎 ℱ𝑏 − 𝑥𝑏 − 𝑦𝑏 𝐚2 𝐚1 𝐛2 𝐛1 𝑚 𝐫 -
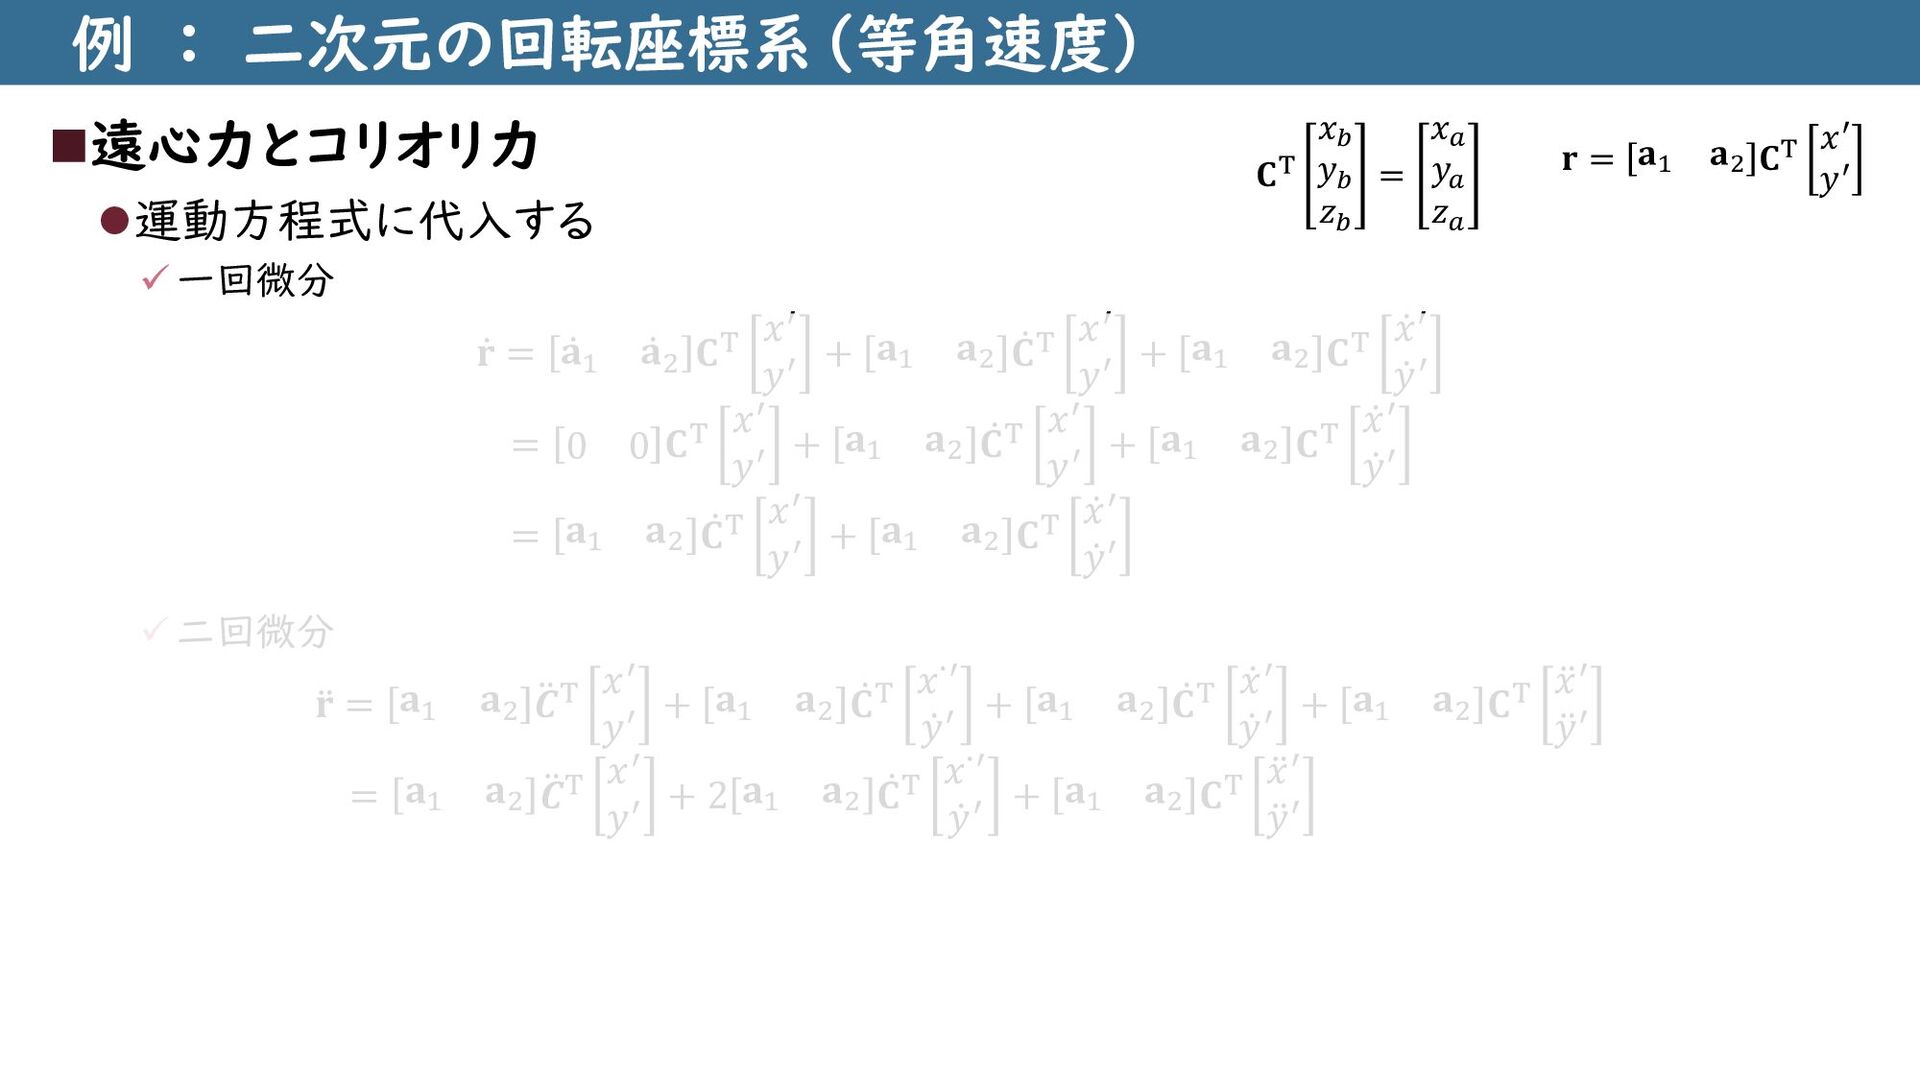
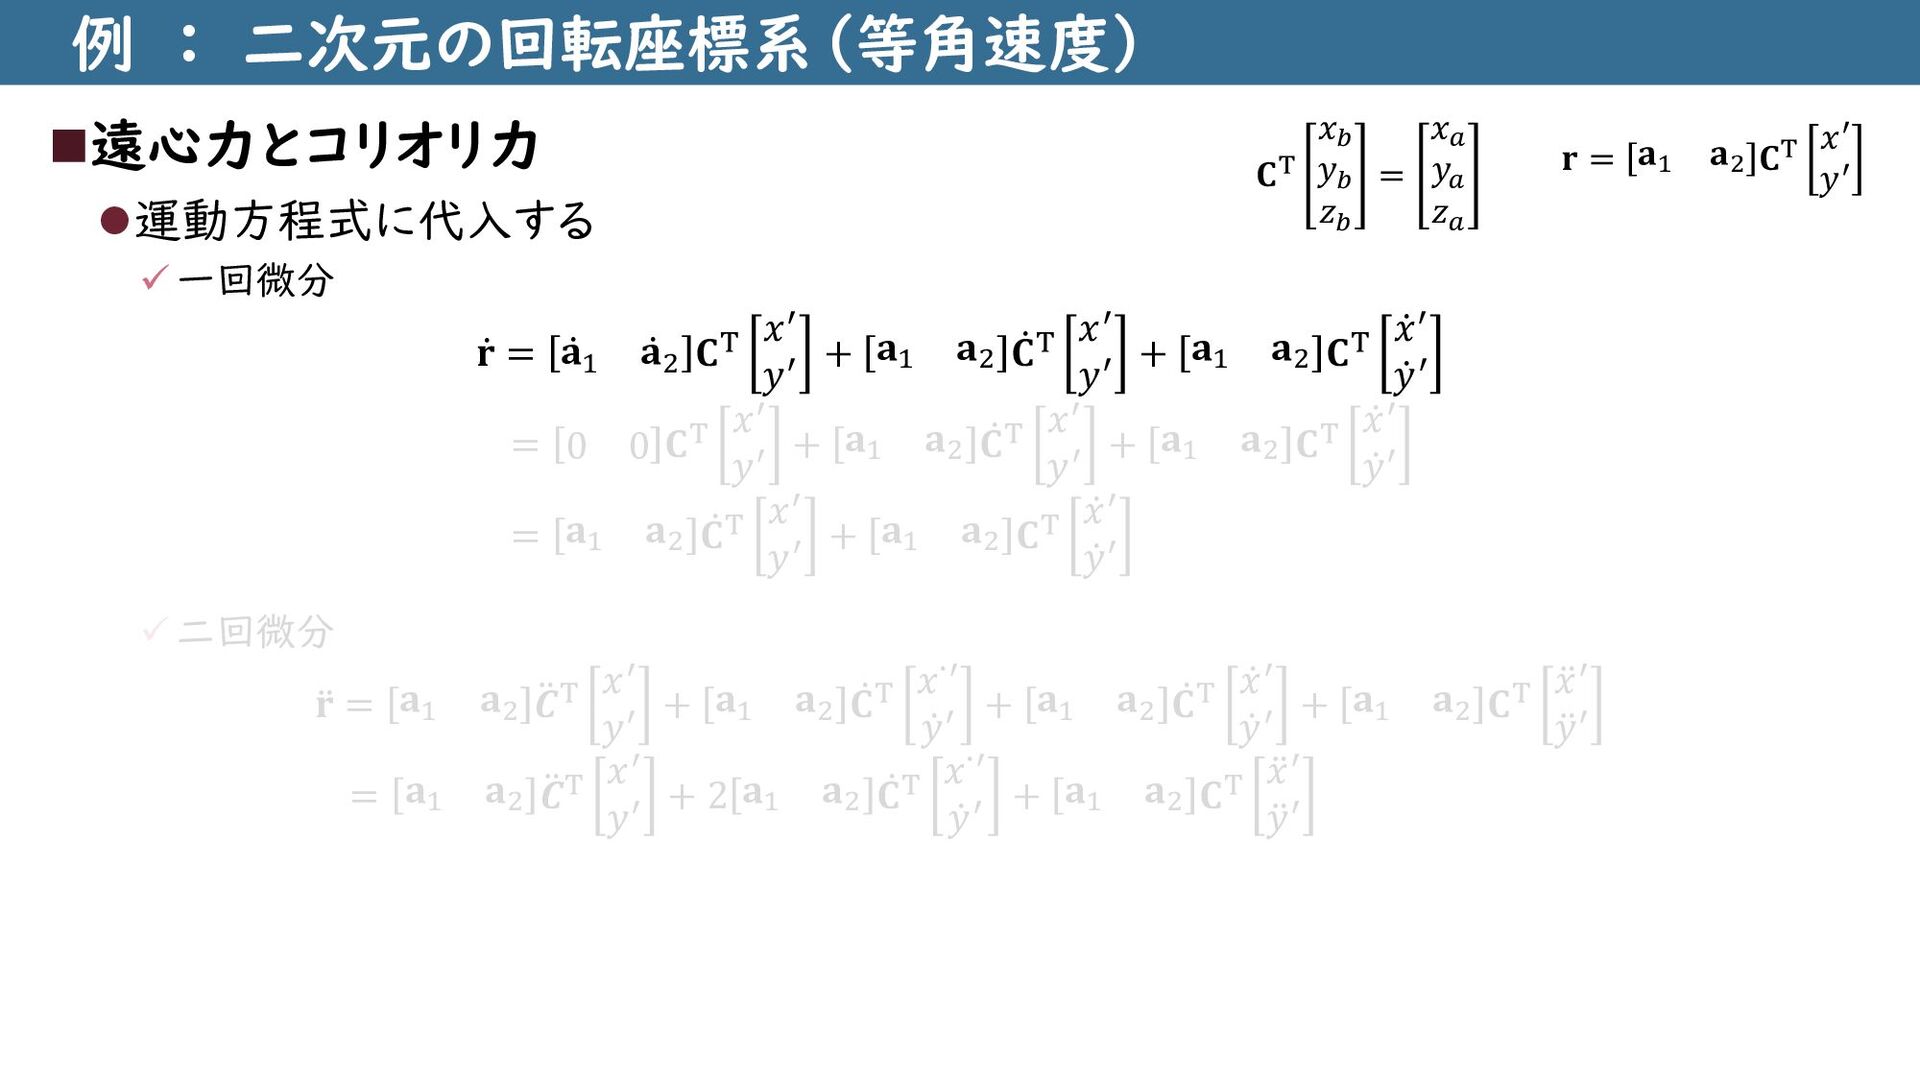
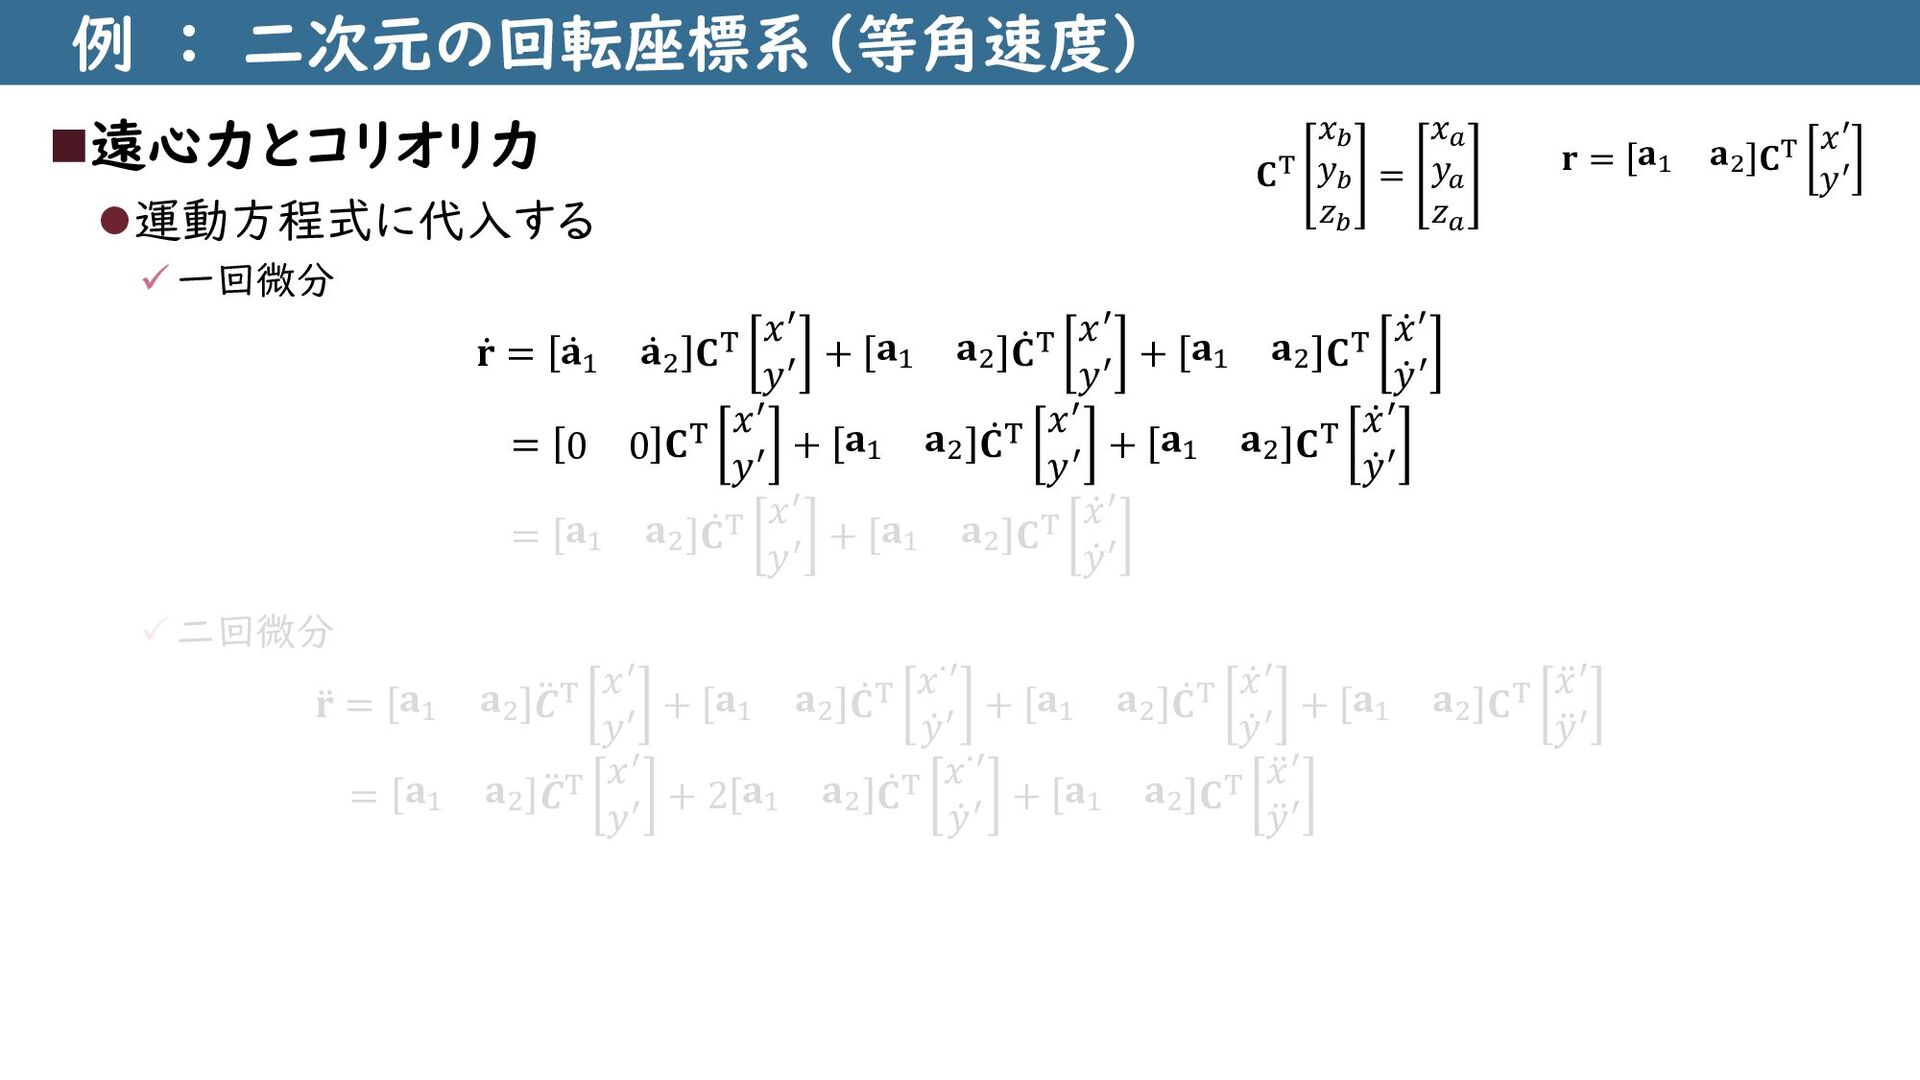
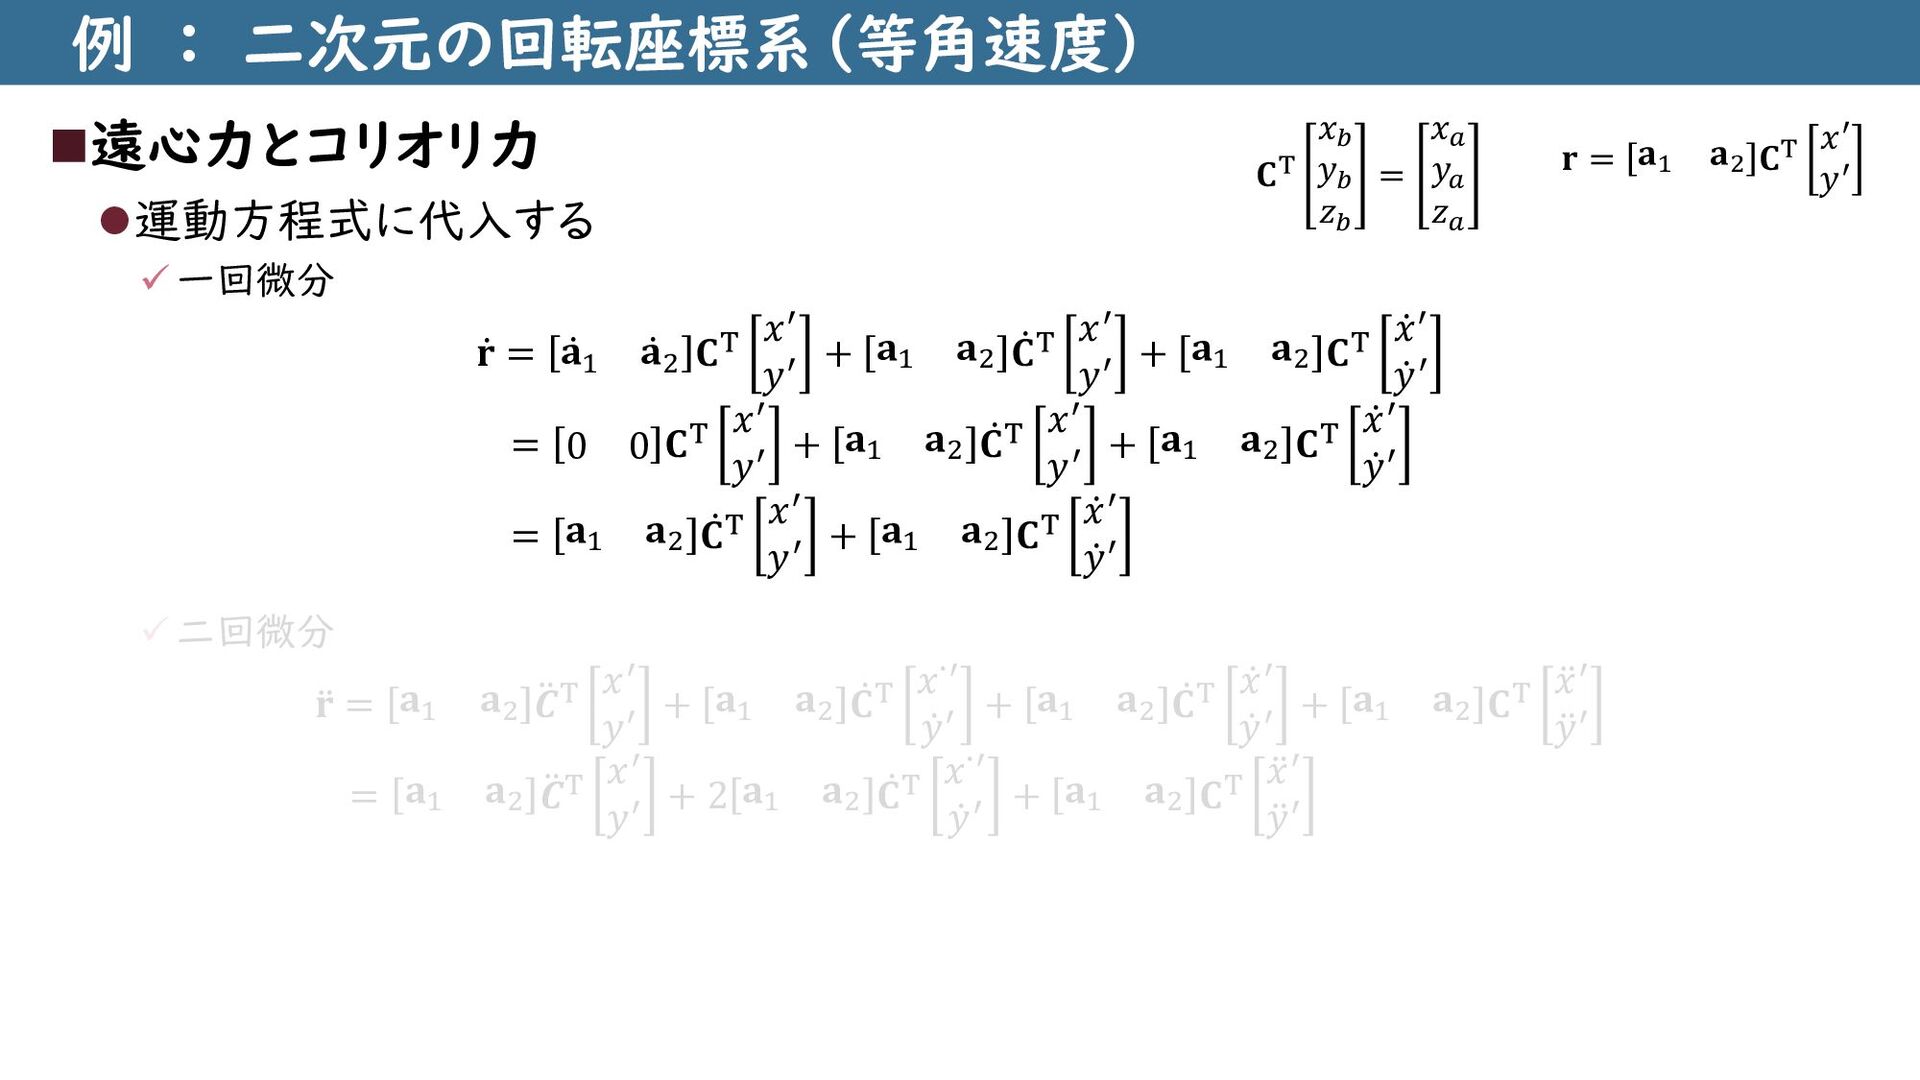
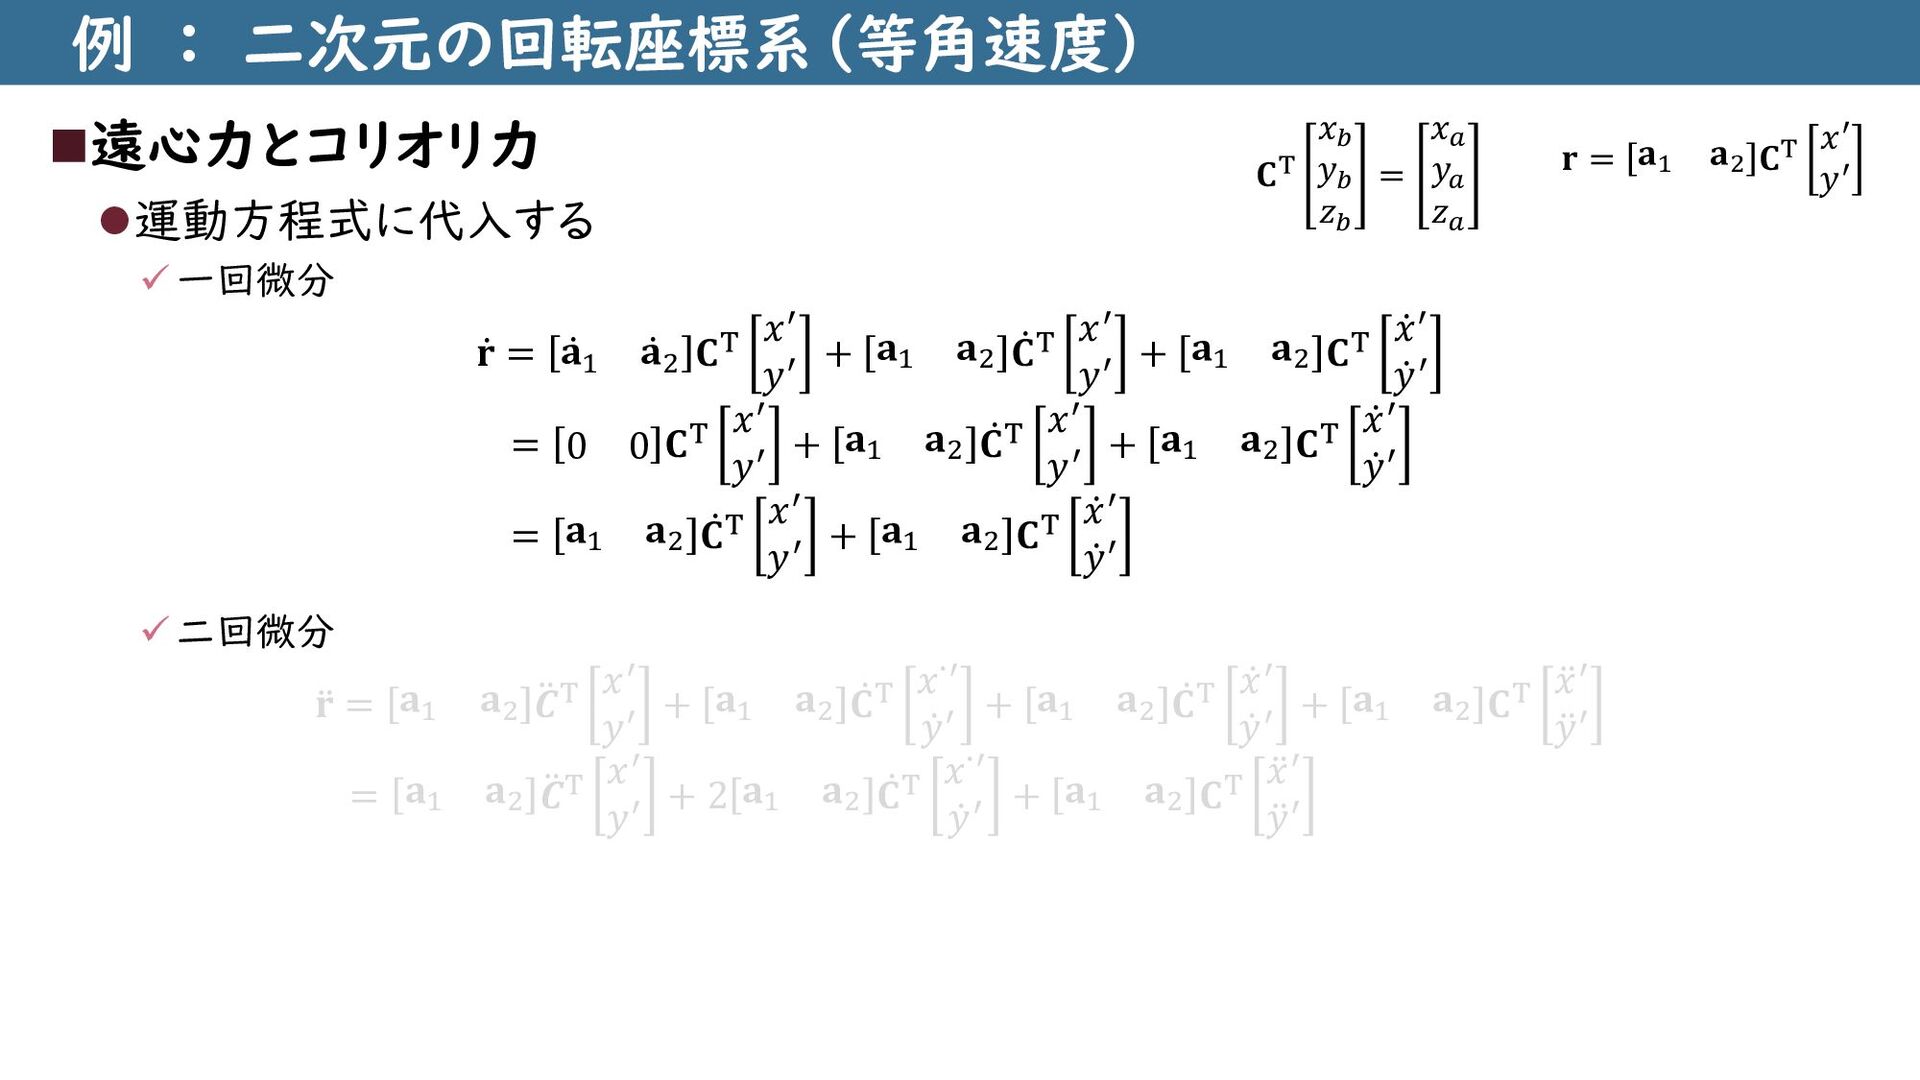
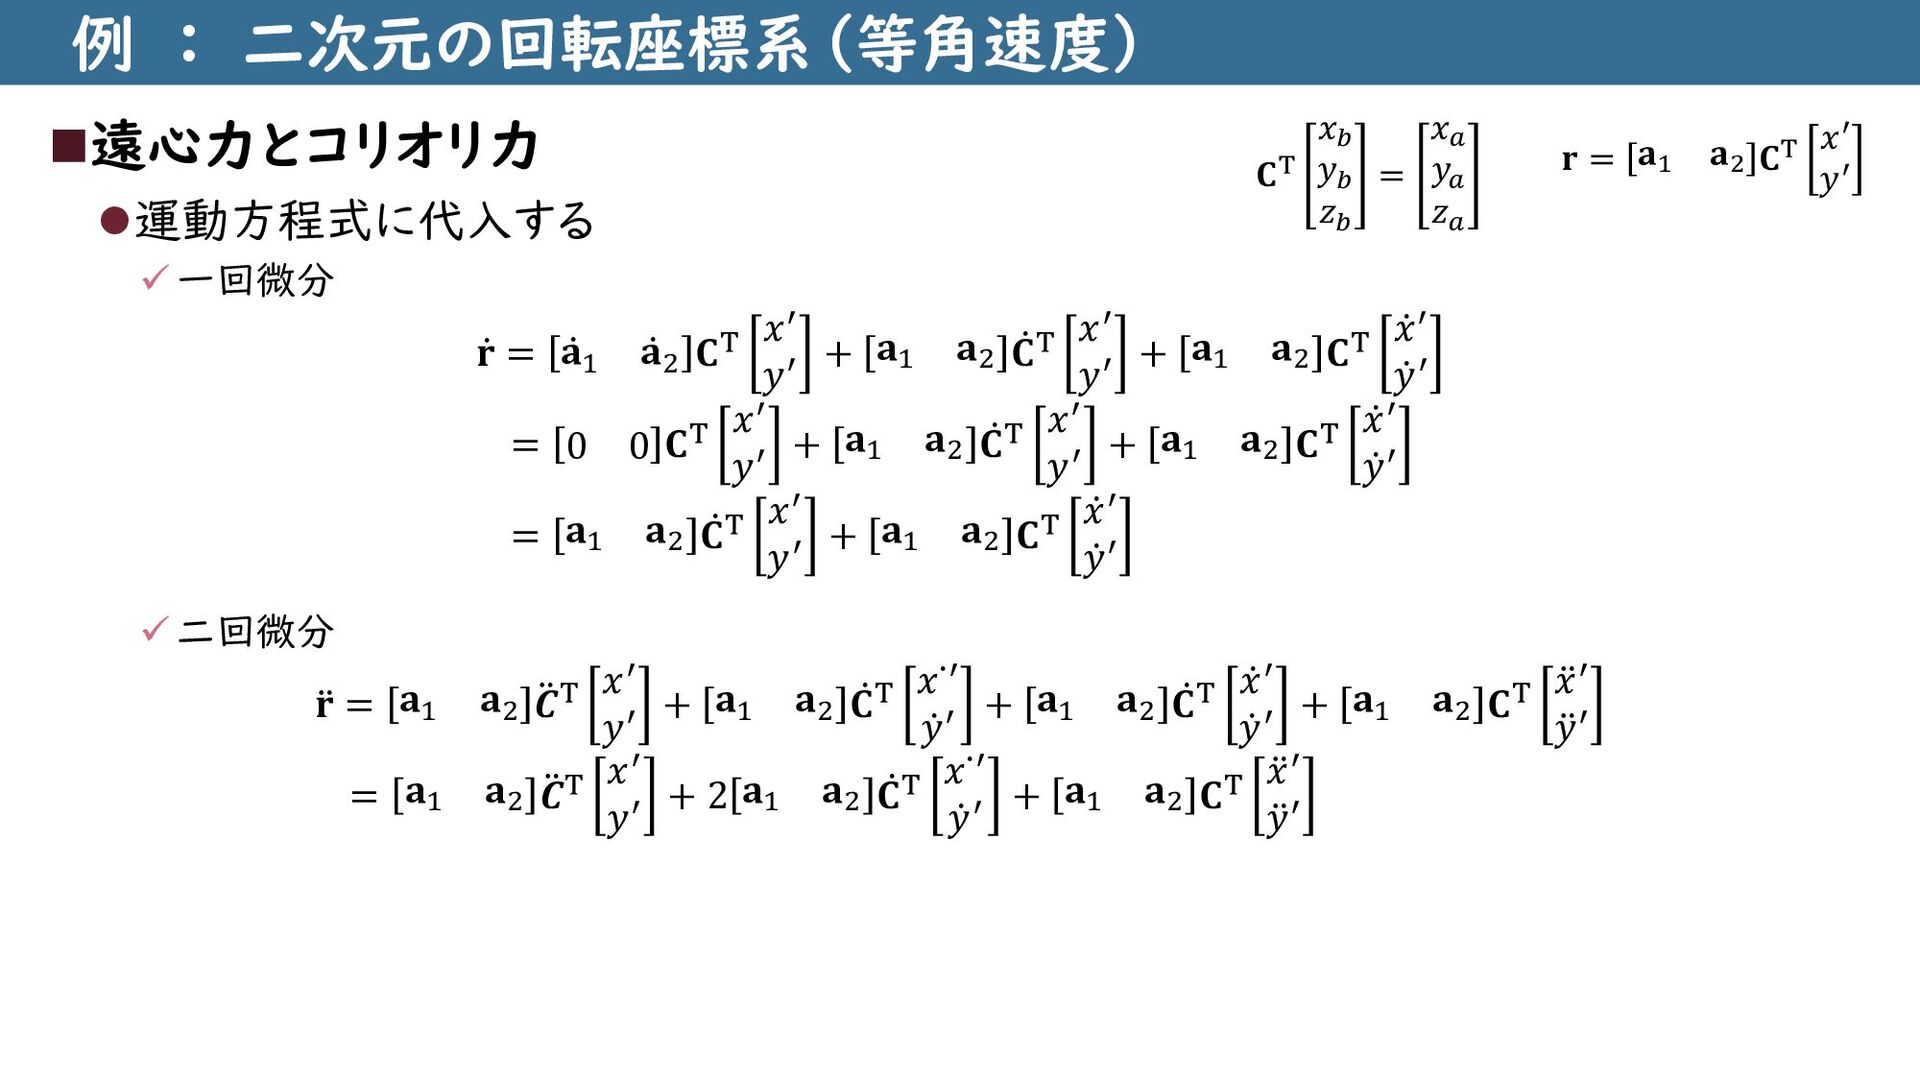
例 : 二次元の回転座標系(等角速度) ◼遠心力とコリオリ力 ⚫運動方程式に代入する ✓一回微分 ሶ 𝐫 = ሶ
𝐚1 ሶ 𝐚2 𝐂T 𝑥′ 𝑦′ + 𝐚1 𝐚2 ሶ 𝐂T 𝑥′ 𝑦′ + 𝐚1 𝐚2 𝐂T ሶ 𝑥′ ሶ 𝑦′ = 0 0 𝐂T 𝑥′ 𝑦′ + 𝐚1 𝐚2 ሶ 𝐂T 𝑥′ 𝑦′ + 𝐚1 𝐚2 𝐂T ሶ 𝑥′ ሶ 𝑦′ = 𝐚1 𝐚2 ሶ 𝐂T 𝑥′ 𝑦′ + 𝐚1 𝐚2 𝐂T ሶ 𝑥′ ሶ 𝑦′ ✓二回微分 ሷ 𝐫 = 𝐚1 𝐚2 ሷ 𝑪T 𝑥′ 𝑦′ + 𝐚1 𝐚2 ሶ 𝐂T 𝑥 ሶ′ ሶ 𝑦′ + 𝐚1 𝐚2 ሶ 𝐂T ሶ 𝑥′ ሶ 𝑦′ + 𝐚1 𝐚2 𝐂T ሷ 𝑥′ ሷ 𝑦′ = 𝐚1 𝐚2 ሷ 𝑪T 𝑥′ 𝑦′ + 2 𝐚1 𝐚2 ሶ 𝐂T 𝑥 ሶ′ ሶ 𝑦′ + 𝐚1 𝐚2 𝐂T ሷ 𝑥′ ሷ 𝑦′ 𝐫 = 𝐚1 𝐚2 𝐂T 𝑥′ 𝑦′ 𝐂T 𝑥𝑏 𝑦𝑏 𝑧𝑏 = 𝑥𝑎 𝑦𝑎 𝑧𝑎 -
例 : 二次元の回転座標系(等角速度) ◼遠心力とコリオリ力 ⚫運動方程式に代入する ✓一回微分 ሶ 𝐫 = ሶ
𝐚1 ሶ 𝐚2 𝐂T 𝑥′ 𝑦′ + 𝐚1 𝐚2 ሶ 𝐂T 𝑥′ 𝑦′ + 𝐚1 𝐚2 𝐂T ሶ 𝑥′ ሶ 𝑦′ = 0 0 𝐂T 𝑥′ 𝑦′ + 𝐚1 𝐚2 ሶ 𝐂T 𝑥′ 𝑦′ + 𝐚1 𝐚2 𝐂T ሶ 𝑥′ ሶ 𝑦′ = 𝐚1 𝐚2 ሶ 𝐂T 𝑥′ 𝑦′ + 𝐚1 𝐚2 𝐂T ሶ 𝑥′ ሶ 𝑦′ ✓二回微分 ሷ 𝐫 = 𝐚1 𝐚2 ሷ 𝑪T 𝑥′ 𝑦′ + 𝐚1 𝐚2 ሶ 𝐂T 𝑥 ሶ′ ሶ 𝑦′ + 𝐚1 𝐚2 ሶ 𝐂T ሶ 𝑥′ ሶ 𝑦′ + 𝐚1 𝐚2 𝐂T ሷ 𝑥′ ሷ 𝑦′ = 𝐚1 𝐚2 ሷ 𝑪T 𝑥′ 𝑦′ + 2 𝐚1 𝐚2 ሶ 𝐂T 𝑥 ሶ′ ሶ 𝑦′ + 𝐚1 𝐚2 𝐂T ሷ 𝑥′ ሷ 𝑦′ 𝐫 = 𝐚1 𝐚2 𝐂T 𝑥′ 𝑦′ 𝐂T 𝑥𝑏 𝑦𝑏 𝑧𝑏 = 𝑥𝑎 𝑦𝑎 𝑧𝑎 -
例 : 二次元の回転座標系(等角速度) ◼遠心力とコリオリ力 ⚫運動方程式に代入する ✓一回微分 ሶ 𝐫 = ሶ
𝐚1 ሶ 𝐚2 𝐂T 𝑥′ 𝑦′ + 𝐚1 𝐚2 ሶ 𝐂T 𝑥′ 𝑦′ + 𝐚1 𝐚2 𝐂T ሶ 𝑥′ ሶ 𝑦′ = 0 0 𝐂T 𝑥′ 𝑦′ + 𝐚1 𝐚2 ሶ 𝐂T 𝑥′ 𝑦′ + 𝐚1 𝐚2 𝐂T ሶ 𝑥′ ሶ 𝑦′ = 𝐚1 𝐚2 ሶ 𝐂T 𝑥′ 𝑦′ + 𝐚1 𝐚2 𝐂T ሶ 𝑥′ ሶ 𝑦′ ✓二回微分 ሷ 𝐫 = 𝐚1 𝐚2 ሷ 𝑪T 𝑥′ 𝑦′ + 𝐚1 𝐚2 ሶ 𝐂T 𝑥 ሶ′ ሶ 𝑦′ + 𝐚1 𝐚2 ሶ 𝐂T ሶ 𝑥′ ሶ 𝑦′ + 𝐚1 𝐚2 𝐂T ሷ 𝑥′ ሷ 𝑦′ = 𝐚1 𝐚2 ሷ 𝑪T 𝑥′ 𝑦′ + 2 𝐚1 𝐚2 ሶ 𝐂T 𝑥 ሶ′ ሶ 𝑦′ + 𝐚1 𝐚2 𝐂T ሷ 𝑥′ ሷ 𝑦′ 𝐫 = 𝐚1 𝐚2 𝐂T 𝑥′ 𝑦′ 𝐂T 𝑥𝑏 𝑦𝑏 𝑧𝑏 = 𝑥𝑎 𝑦𝑎 𝑧𝑎 -
例 : 二次元の回転座標系(等角速度) ◼遠心力とコリオリ力 ⚫運動方程式に代入する ✓一回微分 ሶ 𝐫 = ሶ
𝐚1 ሶ 𝐚2 𝐂T 𝑥′ 𝑦′ + 𝐚1 𝐚2 ሶ 𝐂T 𝑥′ 𝑦′ + 𝐚1 𝐚2 𝐂T ሶ 𝑥′ ሶ 𝑦′ = 0 0 𝐂T 𝑥′ 𝑦′ + 𝐚1 𝐚2 ሶ 𝐂T 𝑥′ 𝑦′ + 𝐚1 𝐚2 𝐂T ሶ 𝑥′ ሶ 𝑦′ = 𝐚1 𝐚2 ሶ 𝐂T 𝑥′ 𝑦′ + 𝐚1 𝐚2 𝐂T ሶ 𝑥′ ሶ 𝑦′ ✓二回微分 ሷ 𝐫 = 𝐚1 𝐚2 ሷ 𝑪T 𝑥′ 𝑦′ + 𝐚1 𝐚2 ሶ 𝐂T 𝑥 ሶ′ ሶ 𝑦′ + 𝐚1 𝐚2 ሶ 𝐂T ሶ 𝑥′ ሶ 𝑦′ + 𝐚1 𝐚2 𝐂T ሷ 𝑥′ ሷ 𝑦′ = 𝐚1 𝐚2 ሷ 𝑪T 𝑥′ 𝑦′ + 2 𝐚1 𝐚2 ሶ 𝐂T 𝑥 ሶ′ ሶ 𝑦′ + 𝐚1 𝐚2 𝐂T ሷ 𝑥′ ሷ 𝑦′ 𝐫 = 𝐚1 𝐚2 𝐂T 𝑥′ 𝑦′ 𝐂T 𝑥𝑏 𝑦𝑏 𝑧𝑏 = 𝑥𝑎 𝑦𝑎 𝑧𝑎 -
例 : 二次元の回転座標系(等角速度) ◼遠心力とコリオリ力 ⚫運動方程式に代入する ✓一回微分 ሶ 𝐫 = ሶ
𝐚1 ሶ 𝐚2 𝐂T 𝑥′ 𝑦′ + 𝐚1 𝐚2 ሶ 𝐂T 𝑥′ 𝑦′ + 𝐚1 𝐚2 𝐂T ሶ 𝑥′ ሶ 𝑦′ = 0 0 𝐂T 𝑥′ 𝑦′ + 𝐚1 𝐚2 ሶ 𝐂T 𝑥′ 𝑦′ + 𝐚1 𝐚2 𝐂T ሶ 𝑥′ ሶ 𝑦′ = 𝐚1 𝐚2 ሶ 𝐂T 𝑥′ 𝑦′ + 𝐚1 𝐚2 𝐂T ሶ 𝑥′ ሶ 𝑦′ ✓二回微分 ሷ 𝐫 = 𝐚1 𝐚2 ሷ 𝑪T 𝑥′ 𝑦′ + 𝐚1 𝐚2 ሶ 𝐂T 𝑥 ሶ′ ሶ 𝑦′ + 𝐚1 𝐚2 ሶ 𝐂T ሶ 𝑥′ ሶ 𝑦′ + 𝐚1 𝐚2 𝐂T ሷ 𝑥′ ሷ 𝑦′ = 𝐚1 𝐚2 ሷ 𝑪T 𝑥′ 𝑦′ + 2 𝐚1 𝐚2 ሶ 𝐂T 𝑥 ሶ′ ሶ 𝑦′ + 𝐚1 𝐚2 𝐂T ሷ 𝑥′ ሷ 𝑦′ 𝐫 = 𝐚1 𝐚2 𝐂T 𝑥′ 𝑦′ 𝐂T 𝑥𝑏 𝑦𝑏 𝑧𝑏 = 𝑥𝑎 𝑦𝑎 𝑧𝑎 -
例 : 二次元の回転座標系(等角速度) ◼遠心力とコリオリ力 ⚫運動方程式に代入する ✓一回微分 ሶ 𝐫 = ሶ
𝐚1 ሶ 𝐚2 𝐂T 𝑥′ 𝑦′ + 𝐚1 𝐚2 ሶ 𝐂T 𝑥′ 𝑦′ + 𝐚1 𝐚2 𝐂T ሶ 𝑥′ ሶ 𝑦′ = 0 0 𝐂T 𝑥′ 𝑦′ + 𝐚1 𝐚2 ሶ 𝐂T 𝑥′ 𝑦′ + 𝐚1 𝐚2 𝐂T ሶ 𝑥′ ሶ 𝑦′ = 𝐚1 𝐚2 ሶ 𝐂T 𝑥′ 𝑦′ + 𝐚1 𝐚2 𝐂T ሶ 𝑥′ ሶ 𝑦′ ✓二回微分 ሷ 𝐫 = 𝐚1 𝐚2 ሷ 𝑪T 𝑥′ 𝑦′ + 𝐚1 𝐚2 ሶ 𝐂T 𝑥 ሶ′ ሶ 𝑦′ + 𝐚1 𝐚2 ሶ 𝐂T ሶ 𝑥′ ሶ 𝑦′ + 𝐚1 𝐚2 𝐂T ሷ 𝑥′ ሷ 𝑦′ = 𝐚1 𝐚2 ሷ 𝑪T 𝑥′ 𝑦′ + 2 𝐚1 𝐚2 ሶ 𝐂T 𝑥 ሶ′ ሶ 𝑦′ + 𝐚1 𝐚2 𝐂T ሷ 𝑥′ ሷ 𝑦′ 𝐫 = 𝐚1 𝐚2 𝐂T 𝑥′ 𝑦′ 𝐂T 𝑥𝑏 𝑦𝑏 𝑧𝑏 = 𝑥𝑎 𝑦𝑎 𝑧𝑎 -
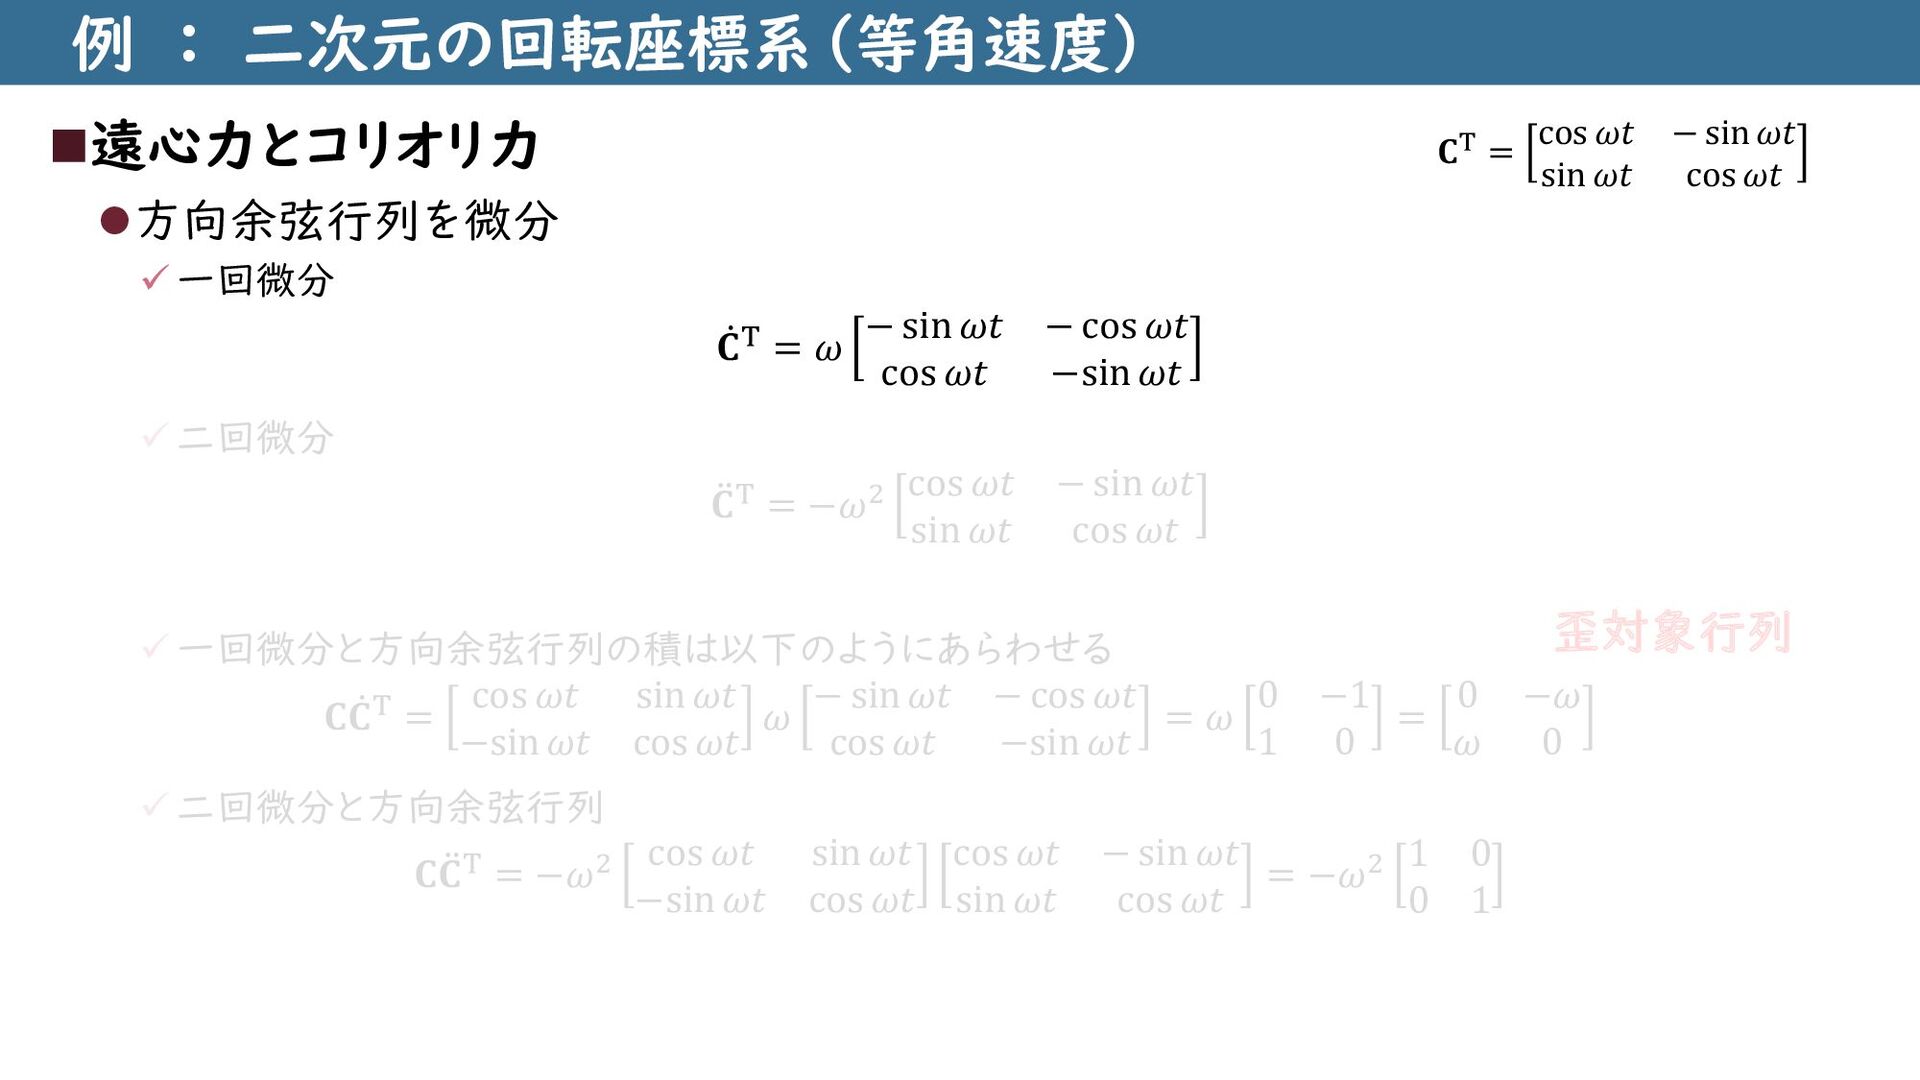
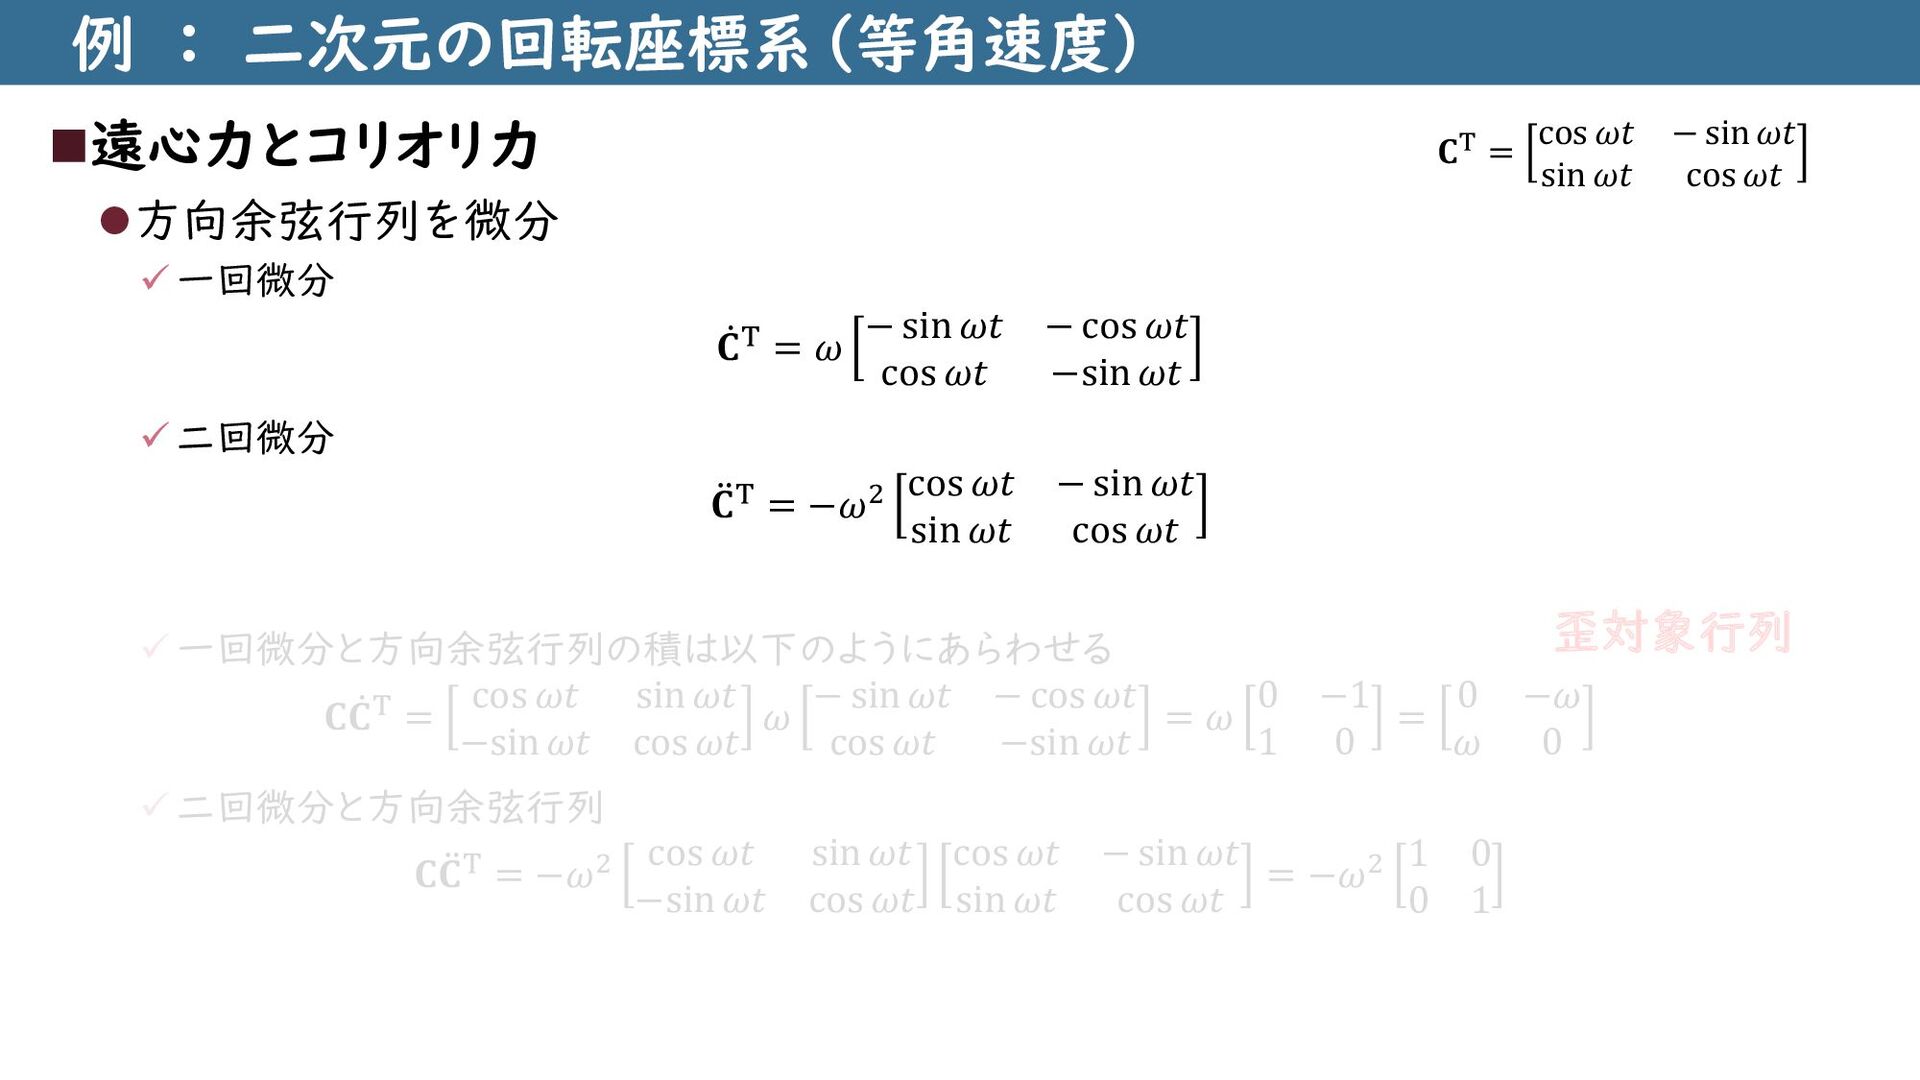
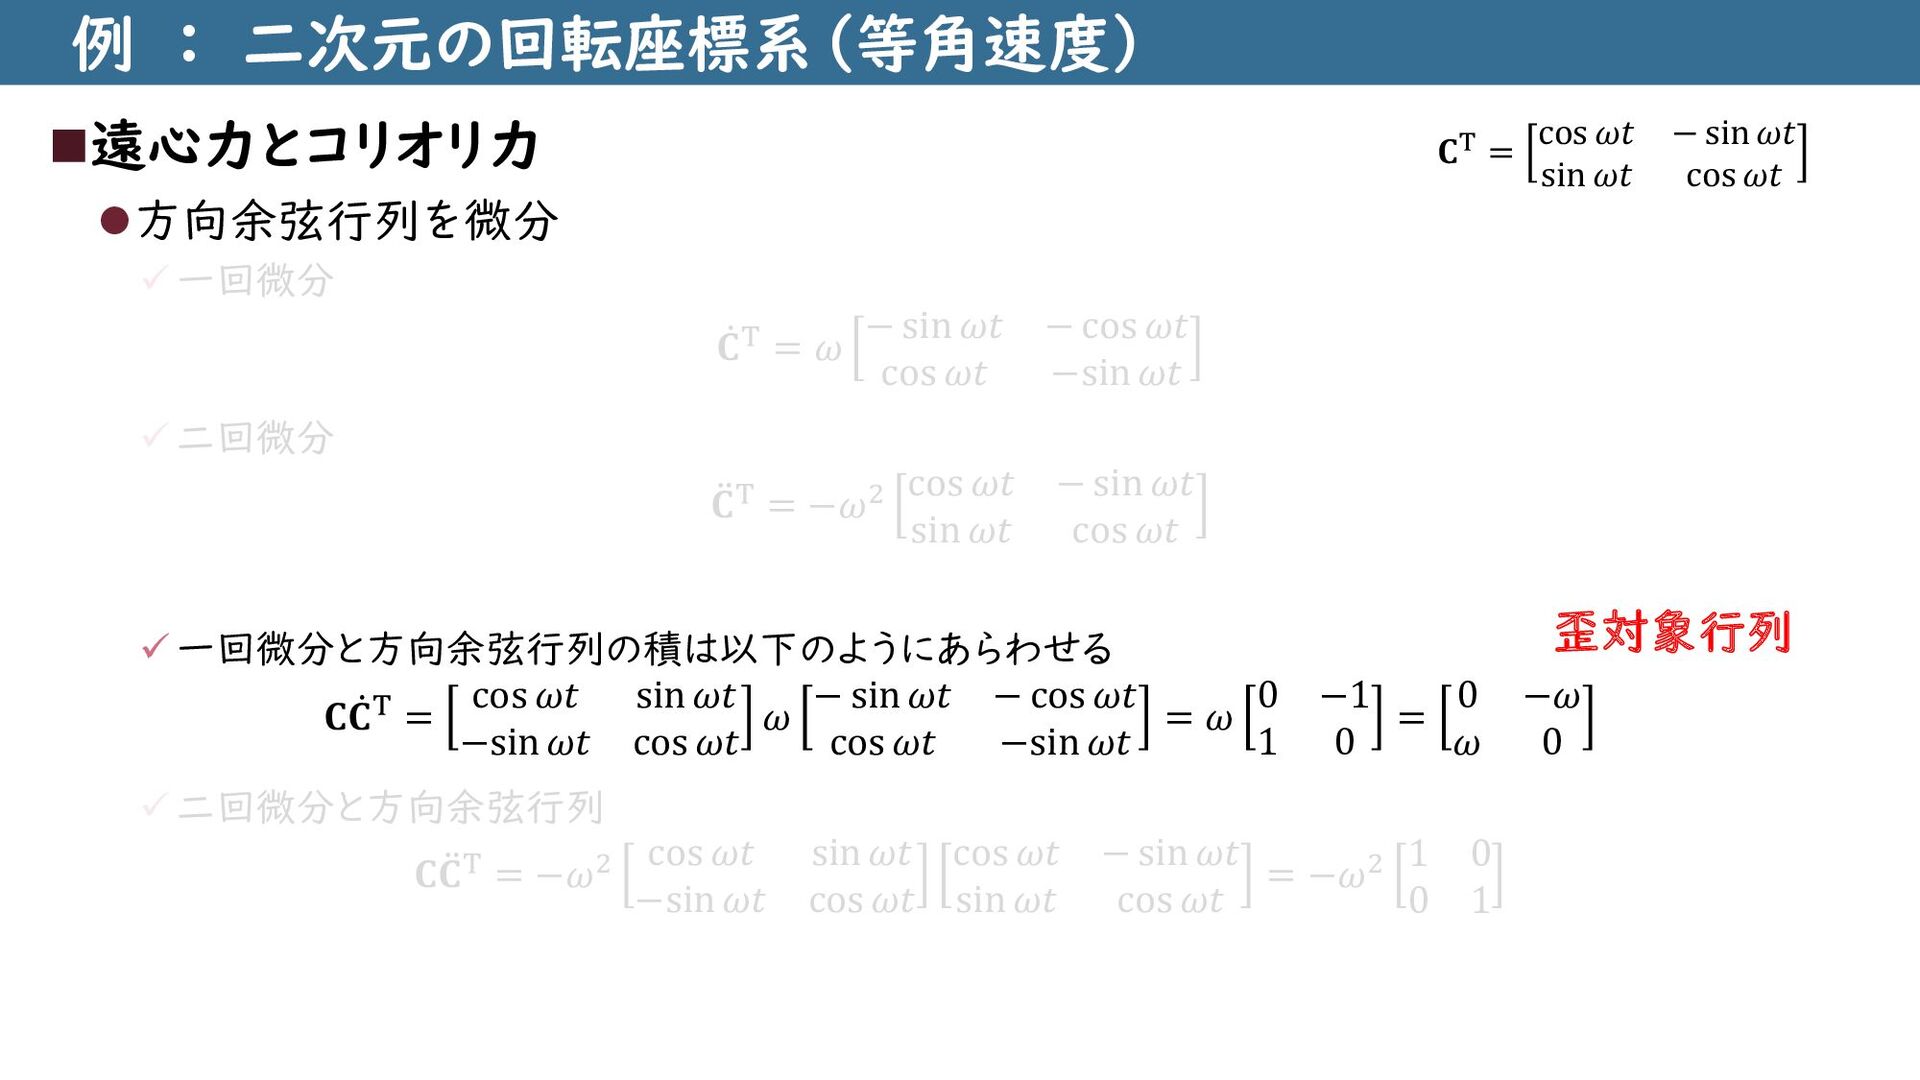
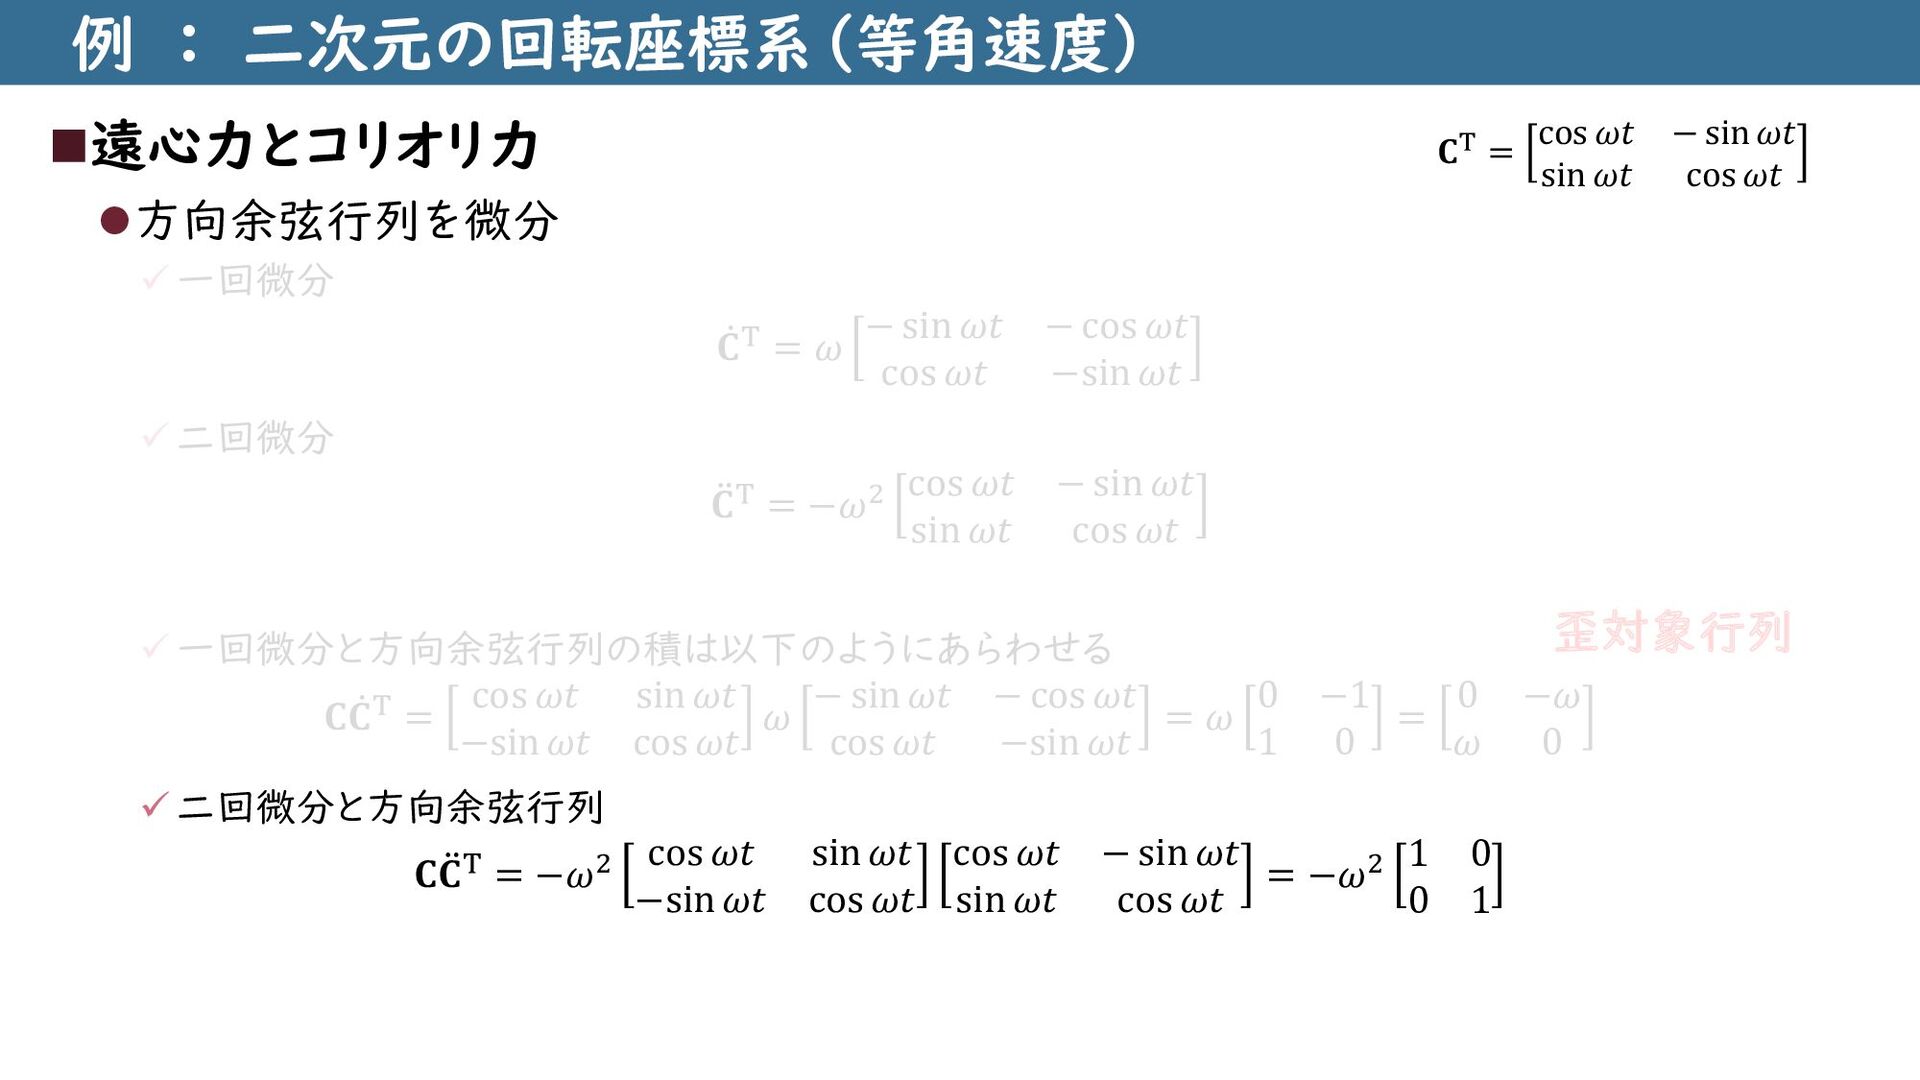
例 : 二次元の回転座標系(等角速度) ◼遠心力とコリオリ力 ⚫方向余弦行列を微分 ✓一回微分 ሶ 𝐂T = 𝜔
− sin 𝜔𝑡 − cos 𝜔𝑡 cos 𝜔𝑡 −sin 𝜔𝑡 ✓二回微分 ሷ 𝐂T = −𝜔2 cos 𝜔𝑡 − sin 𝜔𝑡 sin 𝜔𝑡 cos 𝜔𝑡 ✓一回微分と方向余弦行列の積は以下のようにあらわせる 𝐂 ሶ 𝐂T = cos 𝜔𝑡 sin 𝜔𝑡 −sin 𝜔𝑡 cos 𝜔𝑡 𝜔 − sin 𝜔𝑡 − cos 𝜔𝑡 cos 𝜔𝑡 −sin 𝜔𝑡 = 𝜔 0 −1 1 0 = 0 −𝜔 𝜔 0 ✓二回微分と方向余弦行列 𝐂 ሷ 𝐂T = −𝜔2 cos 𝜔𝑡 sin 𝜔𝑡 −sin 𝜔𝑡 cos 𝜔𝑡 cos 𝜔𝑡 − sin 𝜔𝑡 sin 𝜔𝑡 cos 𝜔𝑡 = −𝜔2 1 0 0 1 𝐂T = cos 𝜔𝑡 − sin 𝜔𝑡 sin 𝜔𝑡 cos 𝜔𝑡 歪対象行列 -
例 : 二次元の回転座標系(等角速度) ◼遠心力とコリオリ力 ⚫方向余弦行列を微分 ✓一回微分 ሶ 𝐂T = 𝜔
− sin 𝜔𝑡 − cos 𝜔𝑡 cos 𝜔𝑡 −sin 𝜔𝑡 ✓二回微分 ሷ 𝐂T = −𝜔2 cos 𝜔𝑡 − sin 𝜔𝑡 sin 𝜔𝑡 cos 𝜔𝑡 ✓一回微分と方向余弦行列の積は以下のようにあらわせる 𝐂 ሶ 𝐂T = cos 𝜔𝑡 sin 𝜔𝑡 −sin 𝜔𝑡 cos 𝜔𝑡 𝜔 − sin 𝜔𝑡 − cos 𝜔𝑡 cos 𝜔𝑡 −sin 𝜔𝑡 = 𝜔 0 −1 1 0 = 0 −𝜔 𝜔 0 ✓二回微分と方向余弦行列 𝐂 ሷ 𝐂T = −𝜔2 cos 𝜔𝑡 sin 𝜔𝑡 −sin 𝜔𝑡 cos 𝜔𝑡 cos 𝜔𝑡 − sin 𝜔𝑡 sin 𝜔𝑡 cos 𝜔𝑡 = −𝜔2 1 0 0 1 𝐂T = cos 𝜔𝑡 − sin 𝜔𝑡 sin 𝜔𝑡 cos 𝜔𝑡 歪対象行列 -
例 : 二次元の回転座標系(等角速度) ◼遠心力とコリオリ力 ⚫方向余弦行列を微分 ✓一回微分 ሶ 𝐂T = 𝜔
− sin 𝜔𝑡 − cos 𝜔𝑡 cos 𝜔𝑡 −sin 𝜔𝑡 ✓二回微分 ሷ 𝐂T = −𝜔2 cos 𝜔𝑡 − sin 𝜔𝑡 sin 𝜔𝑡 cos 𝜔𝑡 ✓一回微分と方向余弦行列の積は以下のようにあらわせる 𝐂 ሶ 𝐂T = cos 𝜔𝑡 sin 𝜔𝑡 −sin 𝜔𝑡 cos 𝜔𝑡 𝜔 − sin 𝜔𝑡 − cos 𝜔𝑡 cos 𝜔𝑡 −sin 𝜔𝑡 = 𝜔 0 −1 1 0 = 0 −𝜔 𝜔 0 ✓二回微分と方向余弦行列 𝐂 ሷ 𝐂T = −𝜔2 cos 𝜔𝑡 sin 𝜔𝑡 −sin 𝜔𝑡 cos 𝜔𝑡 cos 𝜔𝑡 − sin 𝜔𝑡 sin 𝜔𝑡 cos 𝜔𝑡 = −𝜔2 1 0 0 1 𝐂T = cos 𝜔𝑡 − sin 𝜔𝑡 sin 𝜔𝑡 cos 𝜔𝑡 歪対象行列 -
例 : 二次元の回転座標系(等角速度) ◼遠心力とコリオリ力 ⚫方向余弦行列を微分 ✓一回微分 ሶ 𝐂T = 𝜔
− sin 𝜔𝑡 − cos 𝜔𝑡 cos 𝜔𝑡 −sin 𝜔𝑡 ✓二回微分 ሷ 𝐂T = −𝜔2 cos 𝜔𝑡 − sin 𝜔𝑡 sin 𝜔𝑡 cos 𝜔𝑡 ✓一回微分と方向余弦行列の積は以下のようにあらわせる 𝐂 ሶ 𝐂T = cos 𝜔𝑡 sin 𝜔𝑡 −sin 𝜔𝑡 cos 𝜔𝑡 𝜔 − sin 𝜔𝑡 − cos 𝜔𝑡 cos 𝜔𝑡 −sin 𝜔𝑡 = 𝜔 0 −1 1 0 = 0 −𝜔 𝜔 0 ✓二回微分と方向余弦行列 𝐂 ሷ 𝐂T = −𝜔2 cos 𝜔𝑡 sin 𝜔𝑡 −sin 𝜔𝑡 cos 𝜔𝑡 cos 𝜔𝑡 − sin 𝜔𝑡 sin 𝜔𝑡 cos 𝜔𝑡 = −𝜔2 1 0 0 1 𝐂T = cos 𝜔𝑡 − sin 𝜔𝑡 sin 𝜔𝑡 cos 𝜔𝑡 歪対象行列 -
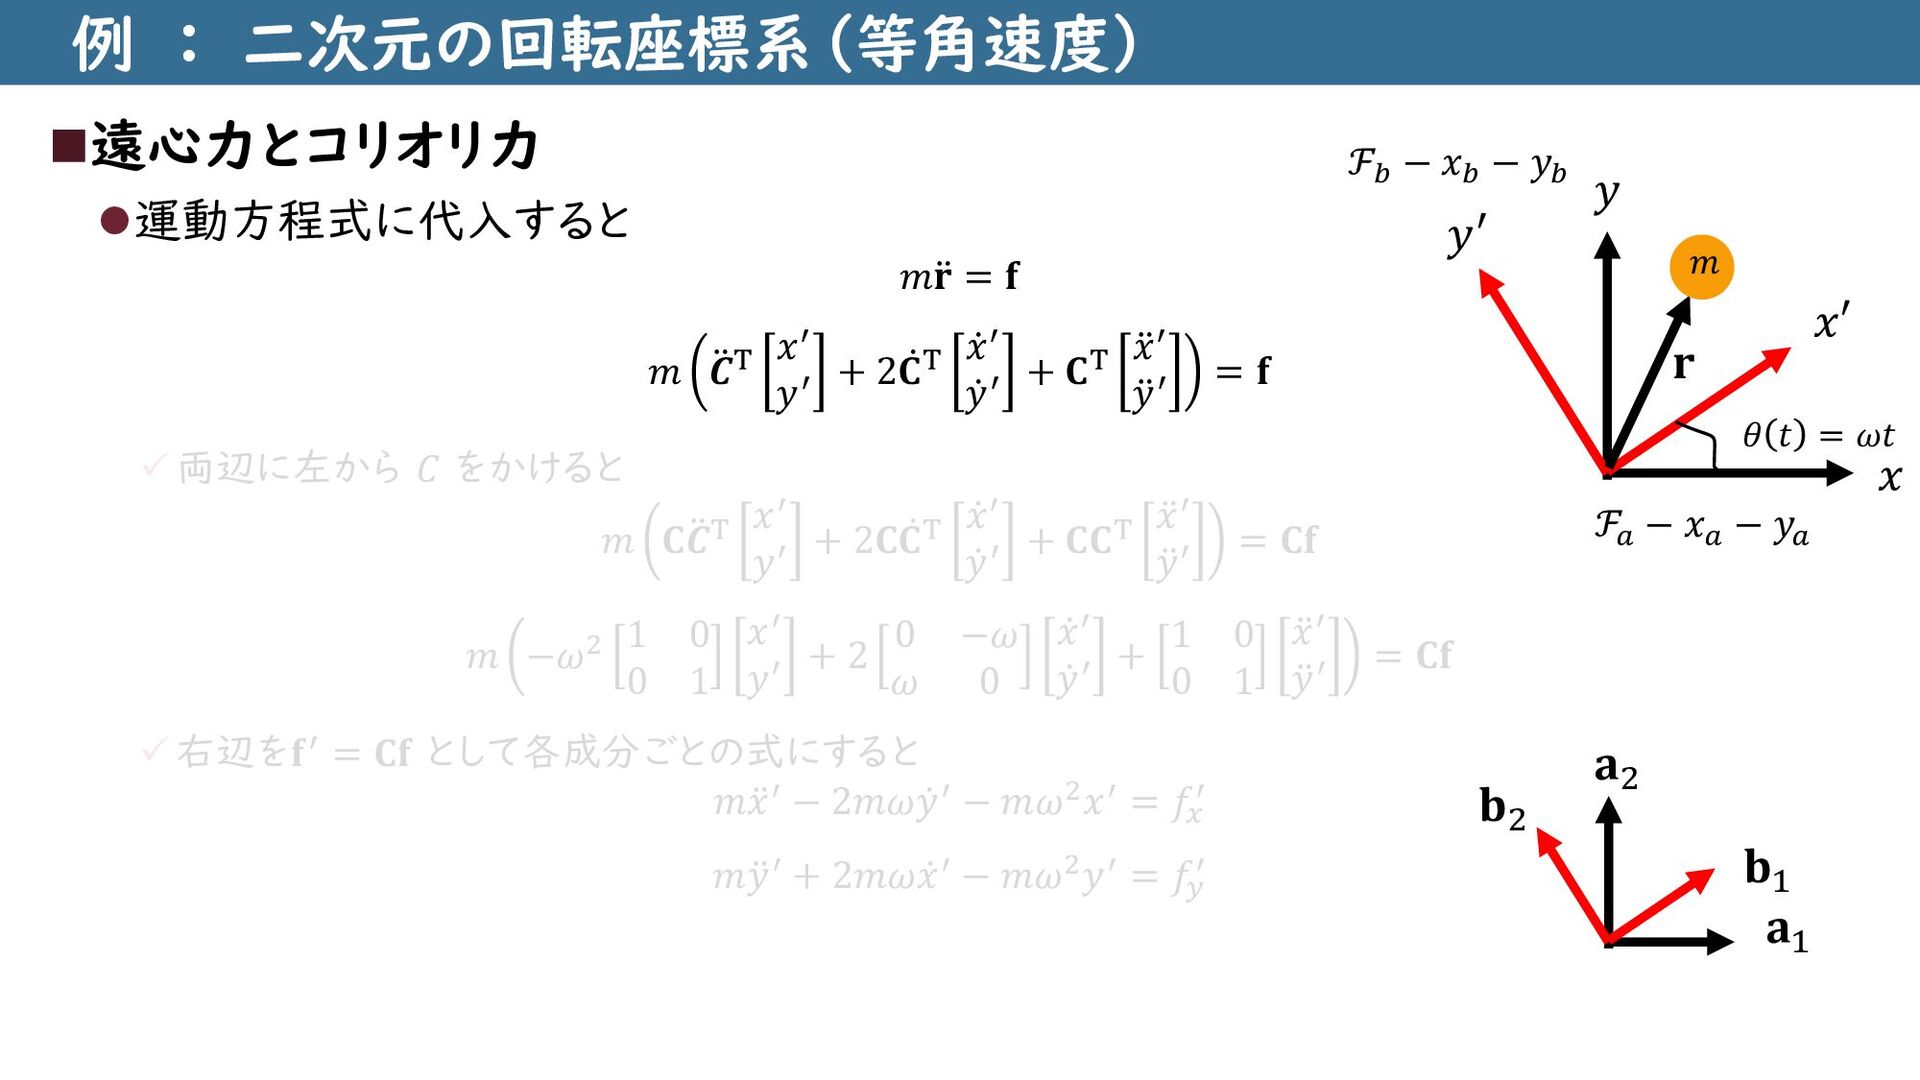
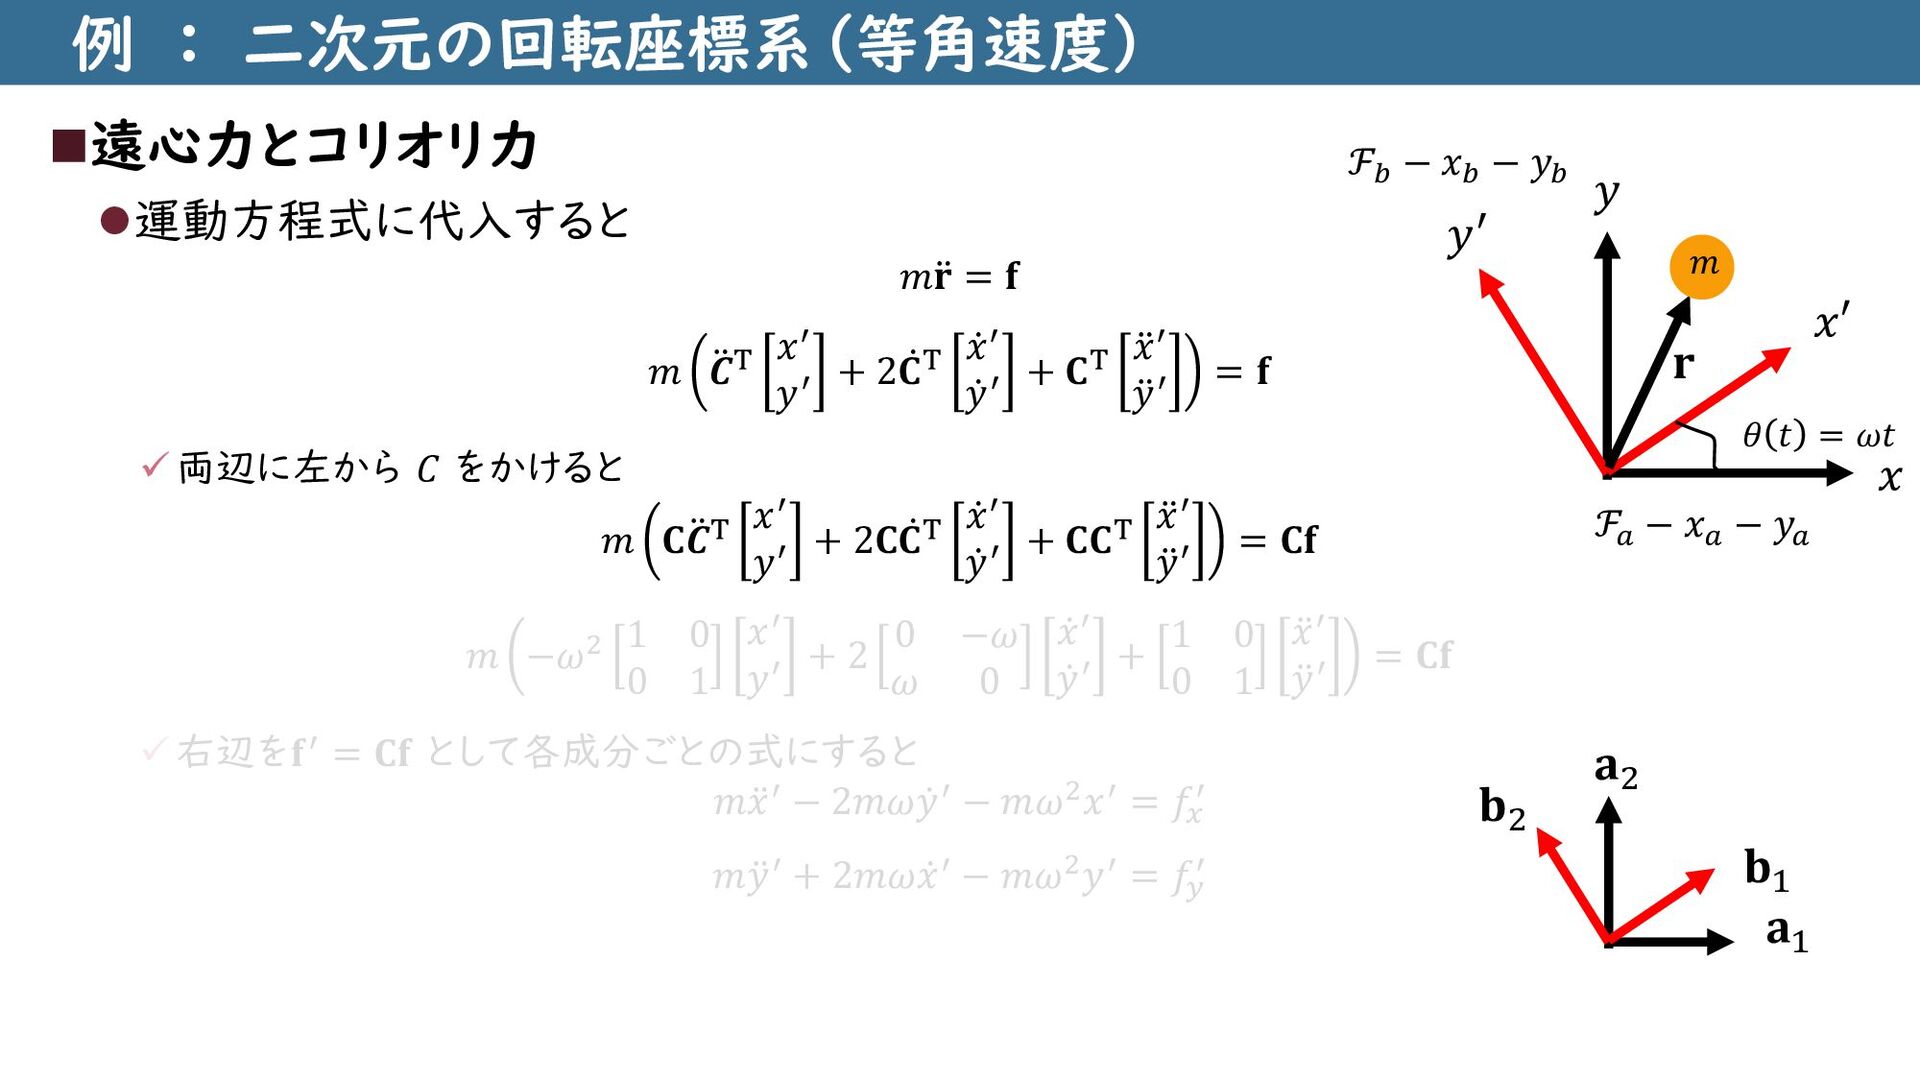
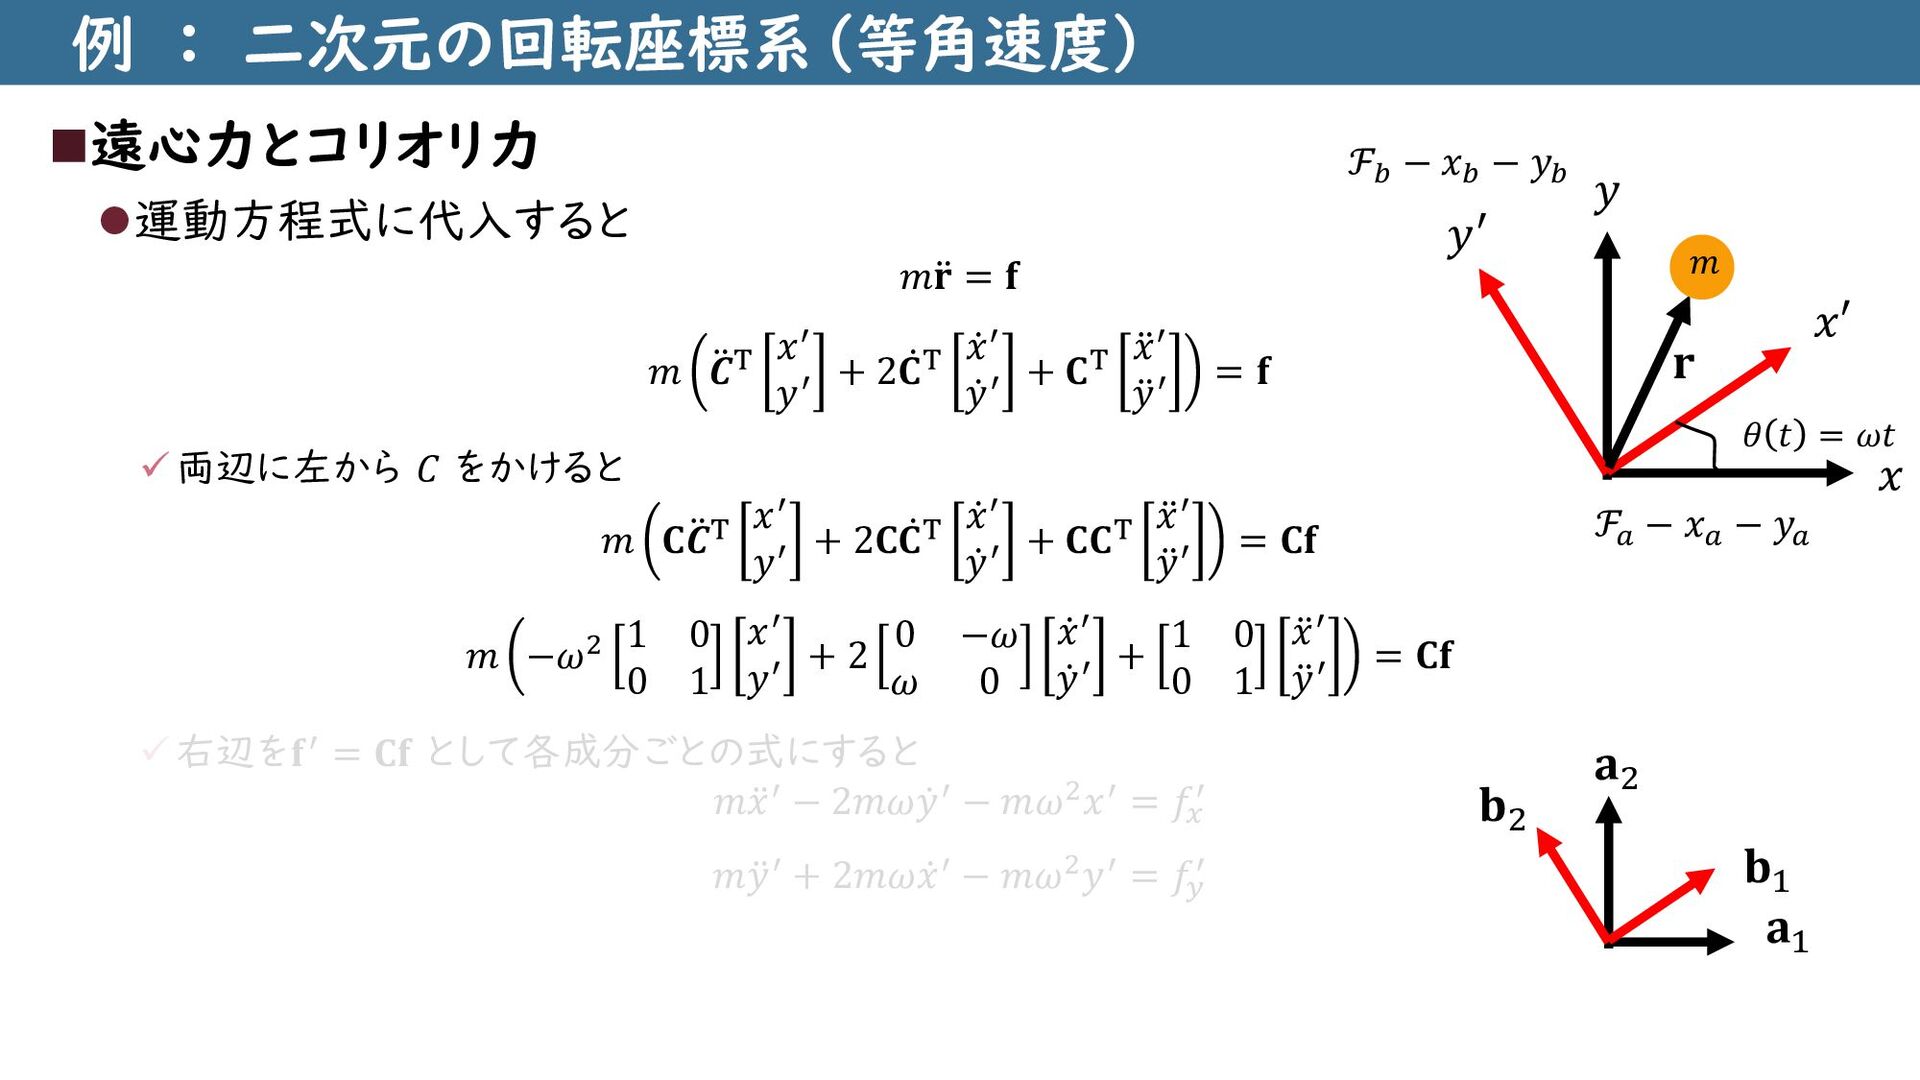
例 : 二次元の回転座標系(等角速度) ◼遠心力とコリオリ力 ⚫運動方程式に代入すると 𝑚 ሷ 𝐫 = 𝐟
𝑚 ሷ 𝑪T 𝑥′ 𝑦′ + 2 ሶ 𝐂T ሶ 𝑥′ ሶ 𝑦′ + 𝐂T ሷ 𝑥′ ሷ 𝑦′ = 𝐟 ✓両辺に左から 𝐶 をかけると 𝑚 𝐂 ሷ 𝑪T 𝑥′ 𝑦′ + 2𝐂 ሶ 𝐂T ሶ 𝑥′ ሶ 𝑦′ + 𝐂𝐂T ሷ 𝑥′ ሷ 𝑦′ = 𝐂𝐟 𝑚 −𝜔2 1 0 0 1 𝑥′ 𝑦′ + 2 0 −𝜔 𝜔 0 ሶ 𝑥′ ሶ 𝑦′ + 1 0 0 1 ሷ 𝑥′ ሷ 𝑦′ = 𝐂𝐟 ✓右辺を𝐟′ = 𝐂𝐟 として各成分ごとの式にすると 𝑚 ሷ 𝑥′ − 2𝑚𝜔 ሶ 𝑦′ − 𝑚𝜔2𝑥′ = 𝑓𝑥 ′ 𝑚 ሷ 𝑦′ + 2𝑚𝜔 ሶ 𝑥′ − 𝑚𝜔2𝑦′ = 𝑓𝑦 ′ 𝜃 𝑡 = 𝜔𝑡 𝑥 𝑦 𝑥′ 𝑦′ ℱ𝑎 − 𝑥𝑎 − 𝑦𝑎 ℱ𝑏 − 𝑥𝑏 − 𝑦𝑏 𝐚2 𝐚1 𝐛2 𝐛1 𝑚 𝐫 -
例 : 二次元の回転座標系(等角速度) ◼遠心力とコリオリ力 ⚫運動方程式に代入すると 𝑚 ሷ 𝐫 = 𝐟
𝑚 ሷ 𝑪T 𝑥′ 𝑦′ + 2 ሶ 𝐂T ሶ 𝑥′ ሶ 𝑦′ + 𝐂T ሷ 𝑥′ ሷ 𝑦′ = 𝐟 ✓両辺に左から 𝐶 をかけると 𝑚 𝐂 ሷ 𝑪T 𝑥′ 𝑦′ + 2𝐂 ሶ 𝐂T ሶ 𝑥′ ሶ 𝑦′ + 𝐂𝐂T ሷ 𝑥′ ሷ 𝑦′ = 𝐂𝐟 𝑚 −𝜔2 1 0 0 1 𝑥′ 𝑦′ + 2 0 −𝜔 𝜔 0 ሶ 𝑥′ ሶ 𝑦′ + 1 0 0 1 ሷ 𝑥′ ሷ 𝑦′ = 𝐂𝐟 ✓右辺を𝐟′ = 𝐂𝐟 として各成分ごとの式にすると 𝑚 ሷ 𝑥′ − 2𝑚𝜔 ሶ 𝑦′ − 𝑚𝜔2𝑥′ = 𝑓𝑥 ′ 𝑚 ሷ 𝑦′ + 2𝑚𝜔 ሶ 𝑥′ − 𝑚𝜔2𝑦′ = 𝑓𝑦 ′ 𝜃 𝑡 = 𝜔𝑡 𝑥 𝑦 𝑥′ 𝑦′ ℱ𝑎 − 𝑥𝑎 − 𝑦𝑎 ℱ𝑏 − 𝑥𝑏 − 𝑦𝑏 𝐚2 𝐚1 𝐛2 𝐛1 𝑚 𝐫 -
例 : 二次元の回転座標系(等角速度) ◼遠心力とコリオリ力 ⚫運動方程式に代入すると 𝑚 ሷ 𝐫 = 𝐟
𝑚 ሷ 𝑪T 𝑥′ 𝑦′ + 2 ሶ 𝐂T ሶ 𝑥′ ሶ 𝑦′ + 𝐂T ሷ 𝑥′ ሷ 𝑦′ = 𝐟 ✓両辺に左から 𝐶 をかけると 𝑚 𝐂 ሷ 𝑪T 𝑥′ 𝑦′ + 2𝐂 ሶ 𝐂T ሶ 𝑥′ ሶ 𝑦′ + 𝐂𝐂T ሷ 𝑥′ ሷ 𝑦′ = 𝐂𝐟 𝑚 −𝜔2 1 0 0 1 𝑥′ 𝑦′ + 2 0 −𝜔 𝜔 0 ሶ 𝑥′ ሶ 𝑦′ + 1 0 0 1 ሷ 𝑥′ ሷ 𝑦′ = 𝐂𝐟 ✓右辺を𝐟′ = 𝐂𝐟 として各成分ごとの式にすると 𝑚 ሷ 𝑥′ − 2𝑚𝜔 ሶ 𝑦′ − 𝑚𝜔2𝑥′ = 𝑓𝑥 ′ 𝑚 ሷ 𝑦′ + 2𝑚𝜔 ሶ 𝑥′ − 𝑚𝜔2𝑦′ = 𝑓𝑦 ′ 𝜃 𝑡 = 𝜔𝑡 𝑥 𝑦 𝑥′ 𝑦′ ℱ𝑎 − 𝑥𝑎 − 𝑦𝑎 ℱ𝑏 − 𝑥𝑏 − 𝑦𝑏 𝐚2 𝐚1 𝐛2 𝐛1 𝑚 𝐫 -
例 : 二次元の回転座標系(等角速度) ◼遠心力とコリオリ力 ⚫運動方程式に代入すると 𝑚 ሷ 𝐫 = 𝐟
𝑚 ሷ 𝑪T 𝑥′ 𝑦′ + 2 ሶ 𝐂T ሶ 𝑥′ ሶ 𝑦′ + 𝐂T ሷ 𝑥′ ሷ 𝑦′ = 𝐟 ✓両辺に左から 𝐶 をかけると 𝑚 𝐂 ሷ 𝑪T 𝑥′ 𝑦′ + 2𝐂 ሶ 𝐂T ሶ 𝑥′ ሶ 𝑦′ + 𝐂𝐂T ሷ 𝑥′ ሷ 𝑦′ = 𝐂𝐟 𝑚 −𝜔2 1 0 0 1 𝑥′ 𝑦′ + 2 0 −𝜔 𝜔 0 ሶ 𝑥′ ሶ 𝑦′ + 1 0 0 1 ሷ 𝑥′ ሷ 𝑦′ = 𝐂𝐟 ✓右辺を𝐟′ = 𝐂𝐟 として各成分ごとの式にすると 𝑚 ሷ 𝑥′ − 2𝑚𝜔 ሶ 𝑦′ − 𝑚𝜔2𝑥′ = 𝑓𝑥 ′ 𝑚 ሷ 𝑦′ + 2𝑚𝜔 ሶ 𝑥′ − 𝑚𝜔2𝑦′ = 𝑓𝑦 ′ 𝜃 𝑡 = 𝜔𝑡 𝑥 𝑦 𝑥′ 𝑦′ ℱ𝑎 − 𝑥𝑎 − 𝑦𝑎 ℱ𝑏 − 𝑥𝑏 − 𝑦𝑏 𝐚2 𝐚1 𝐛2 𝐛1 𝑚 𝐫 -
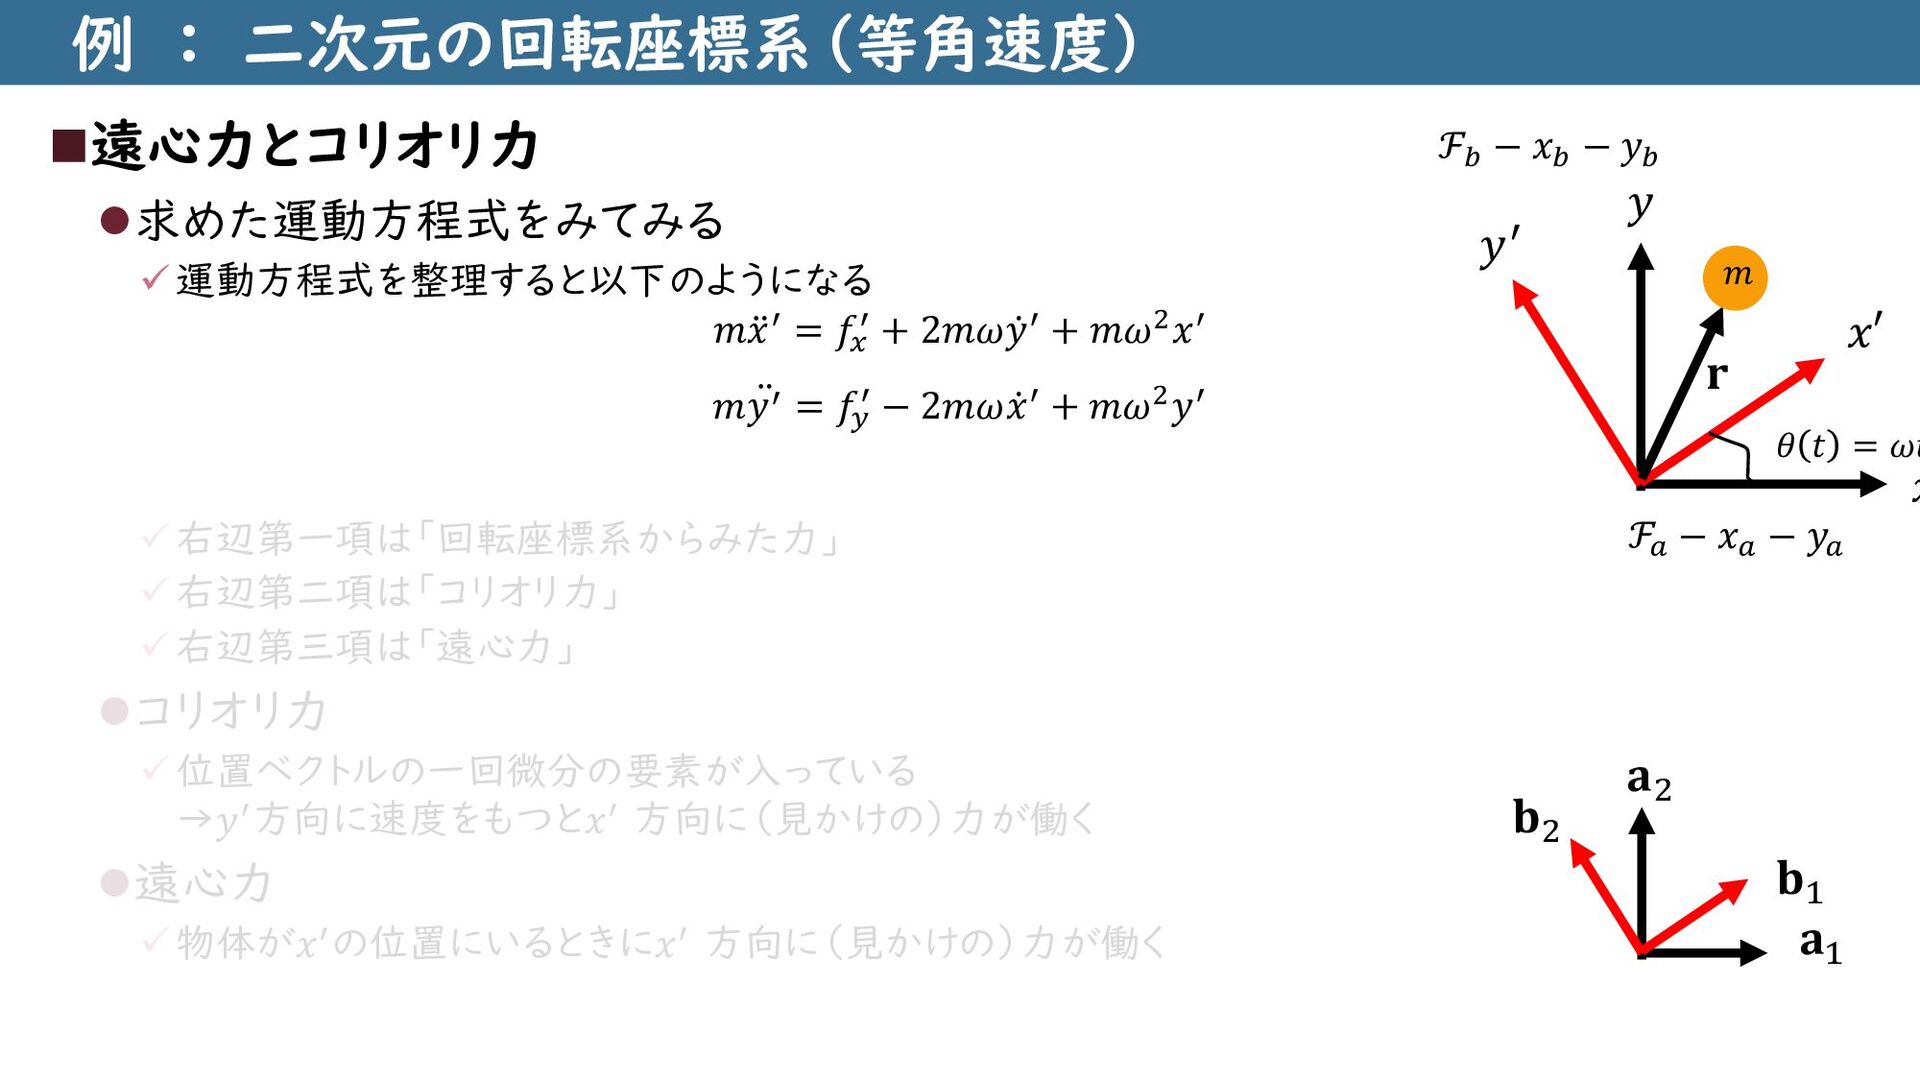
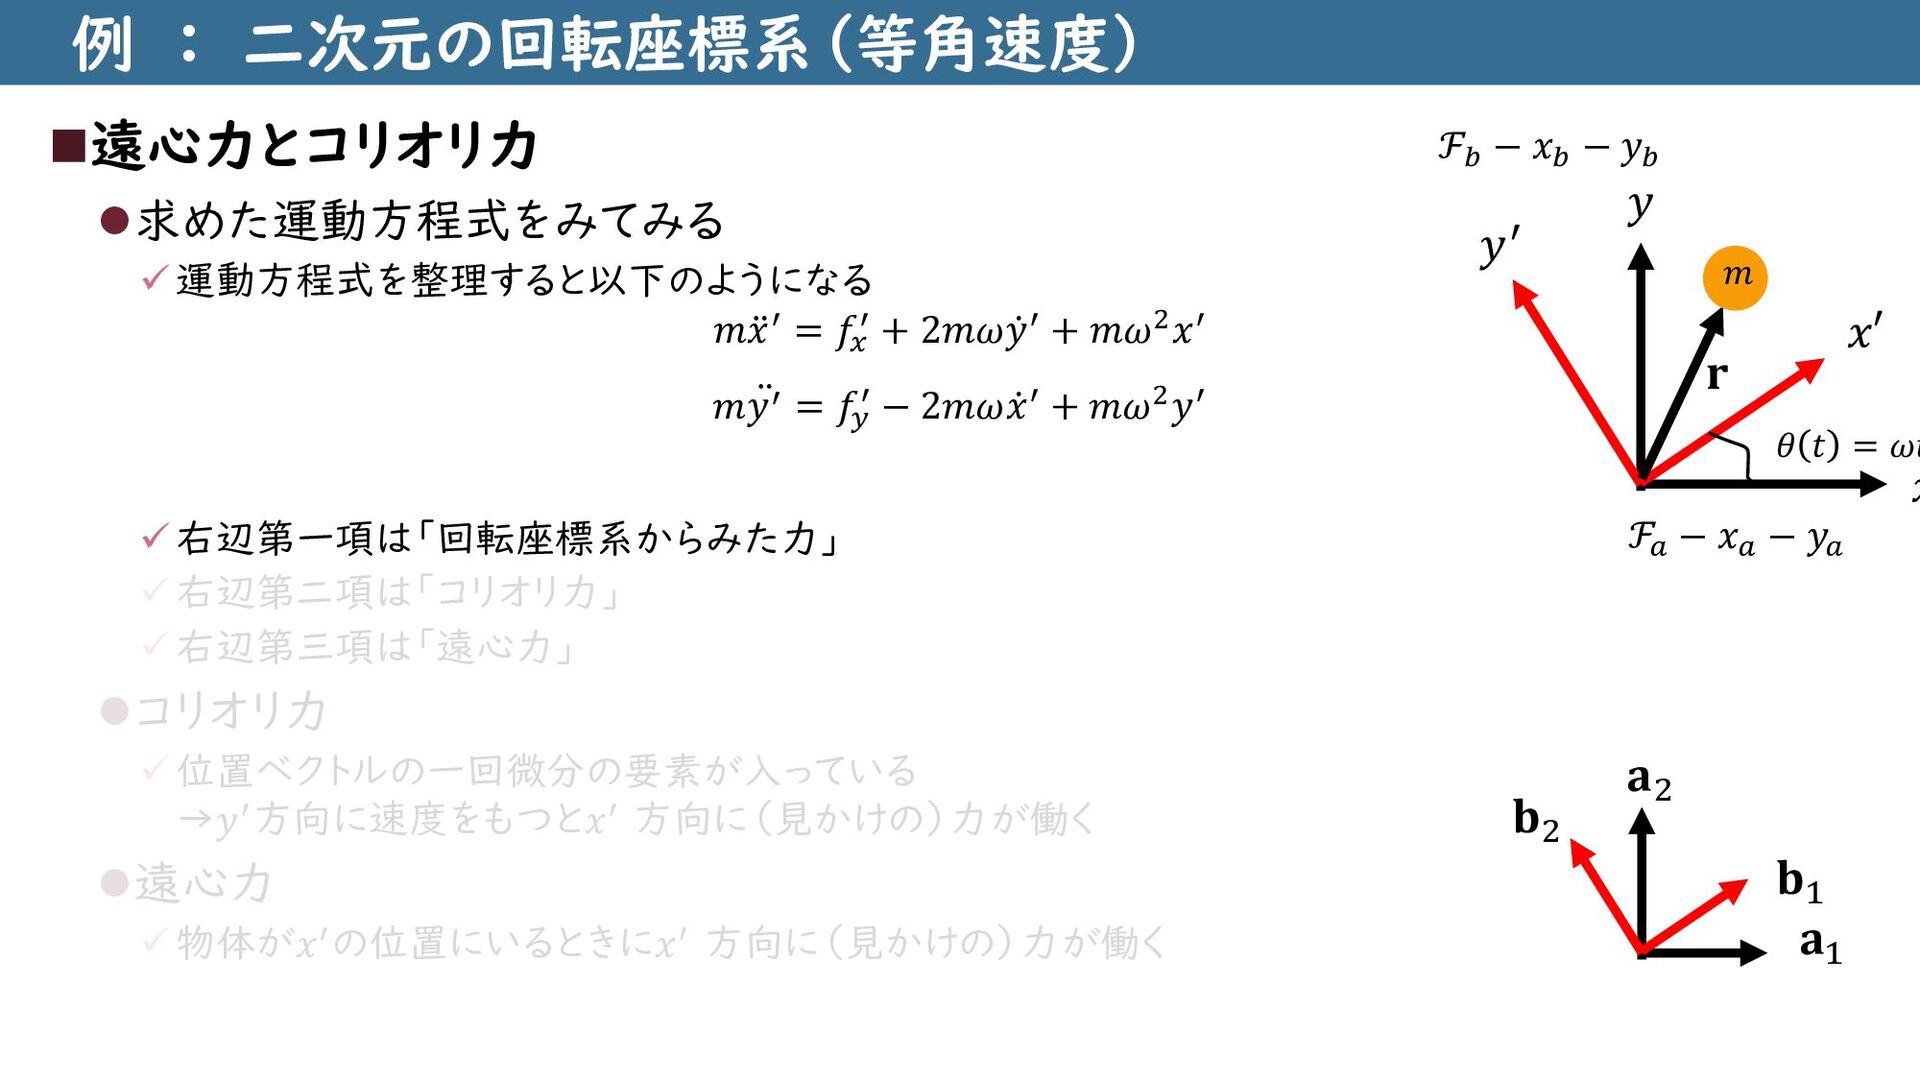
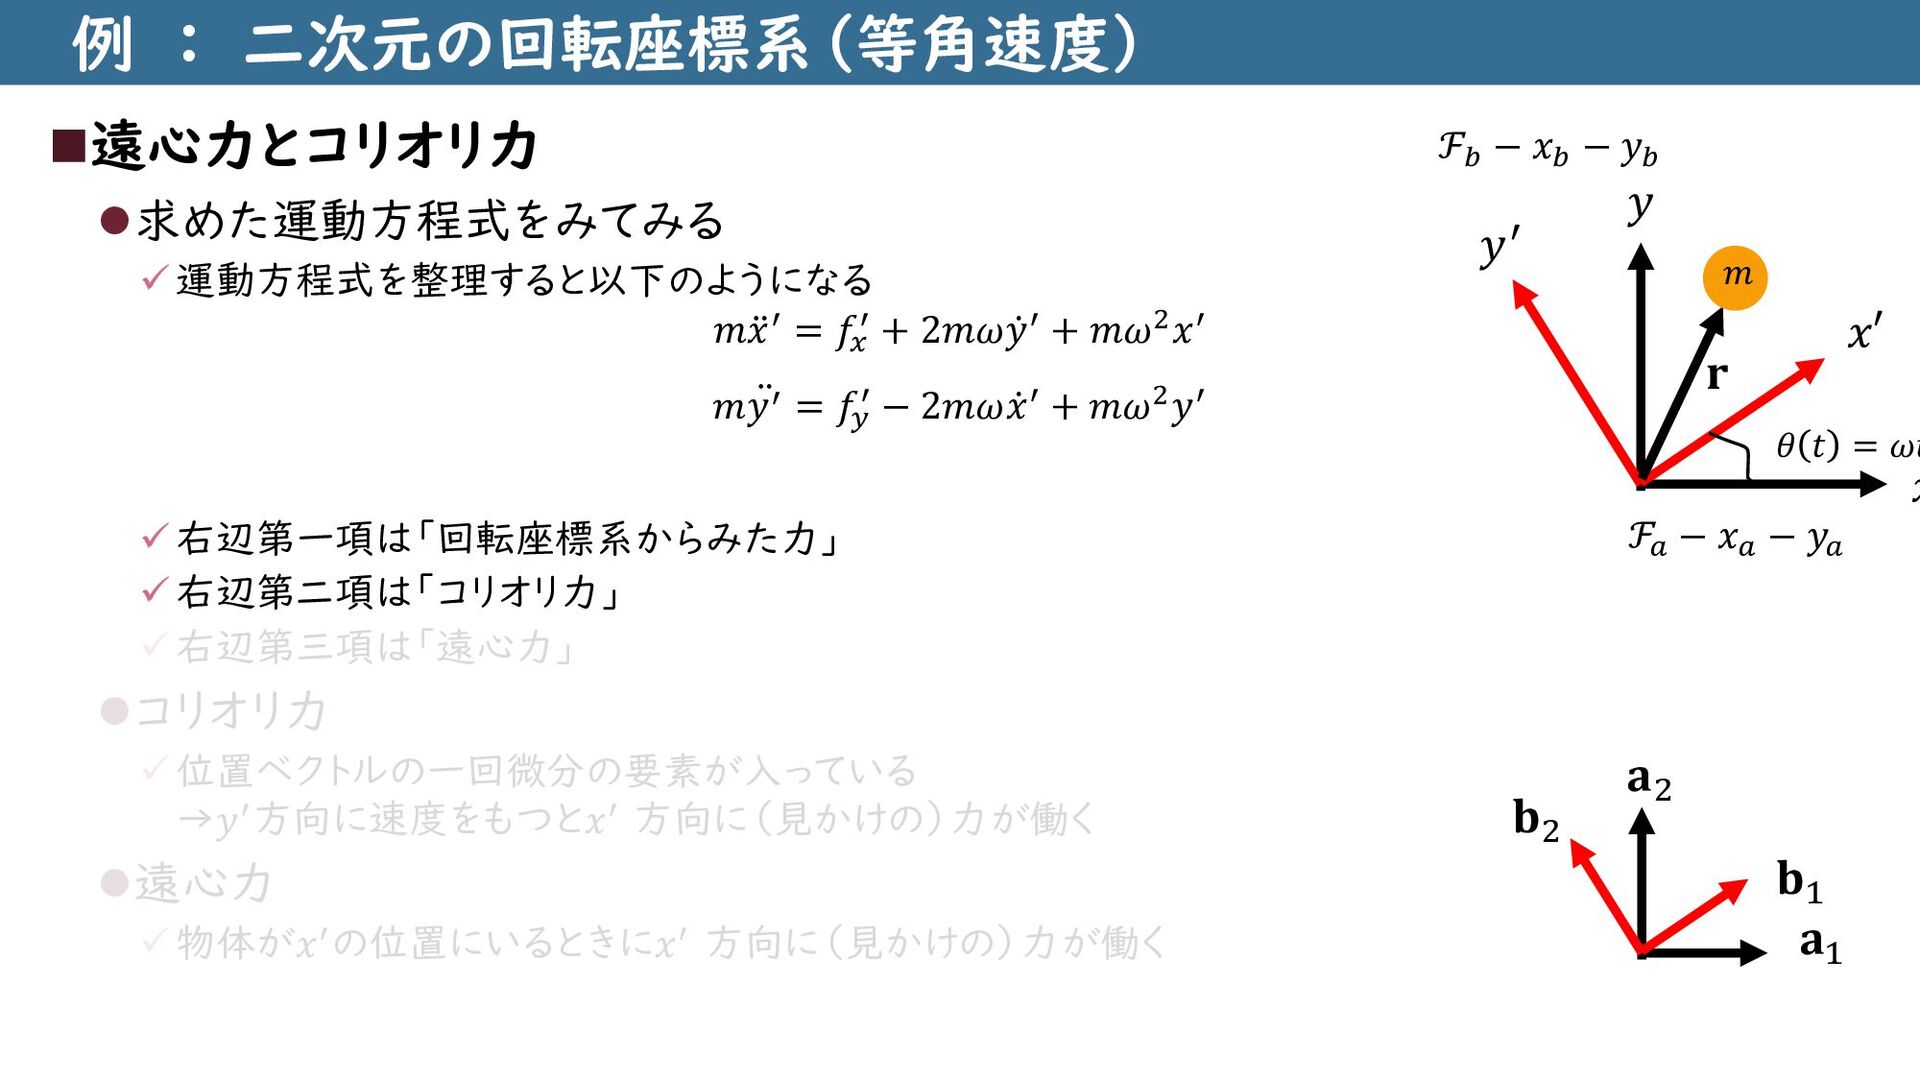
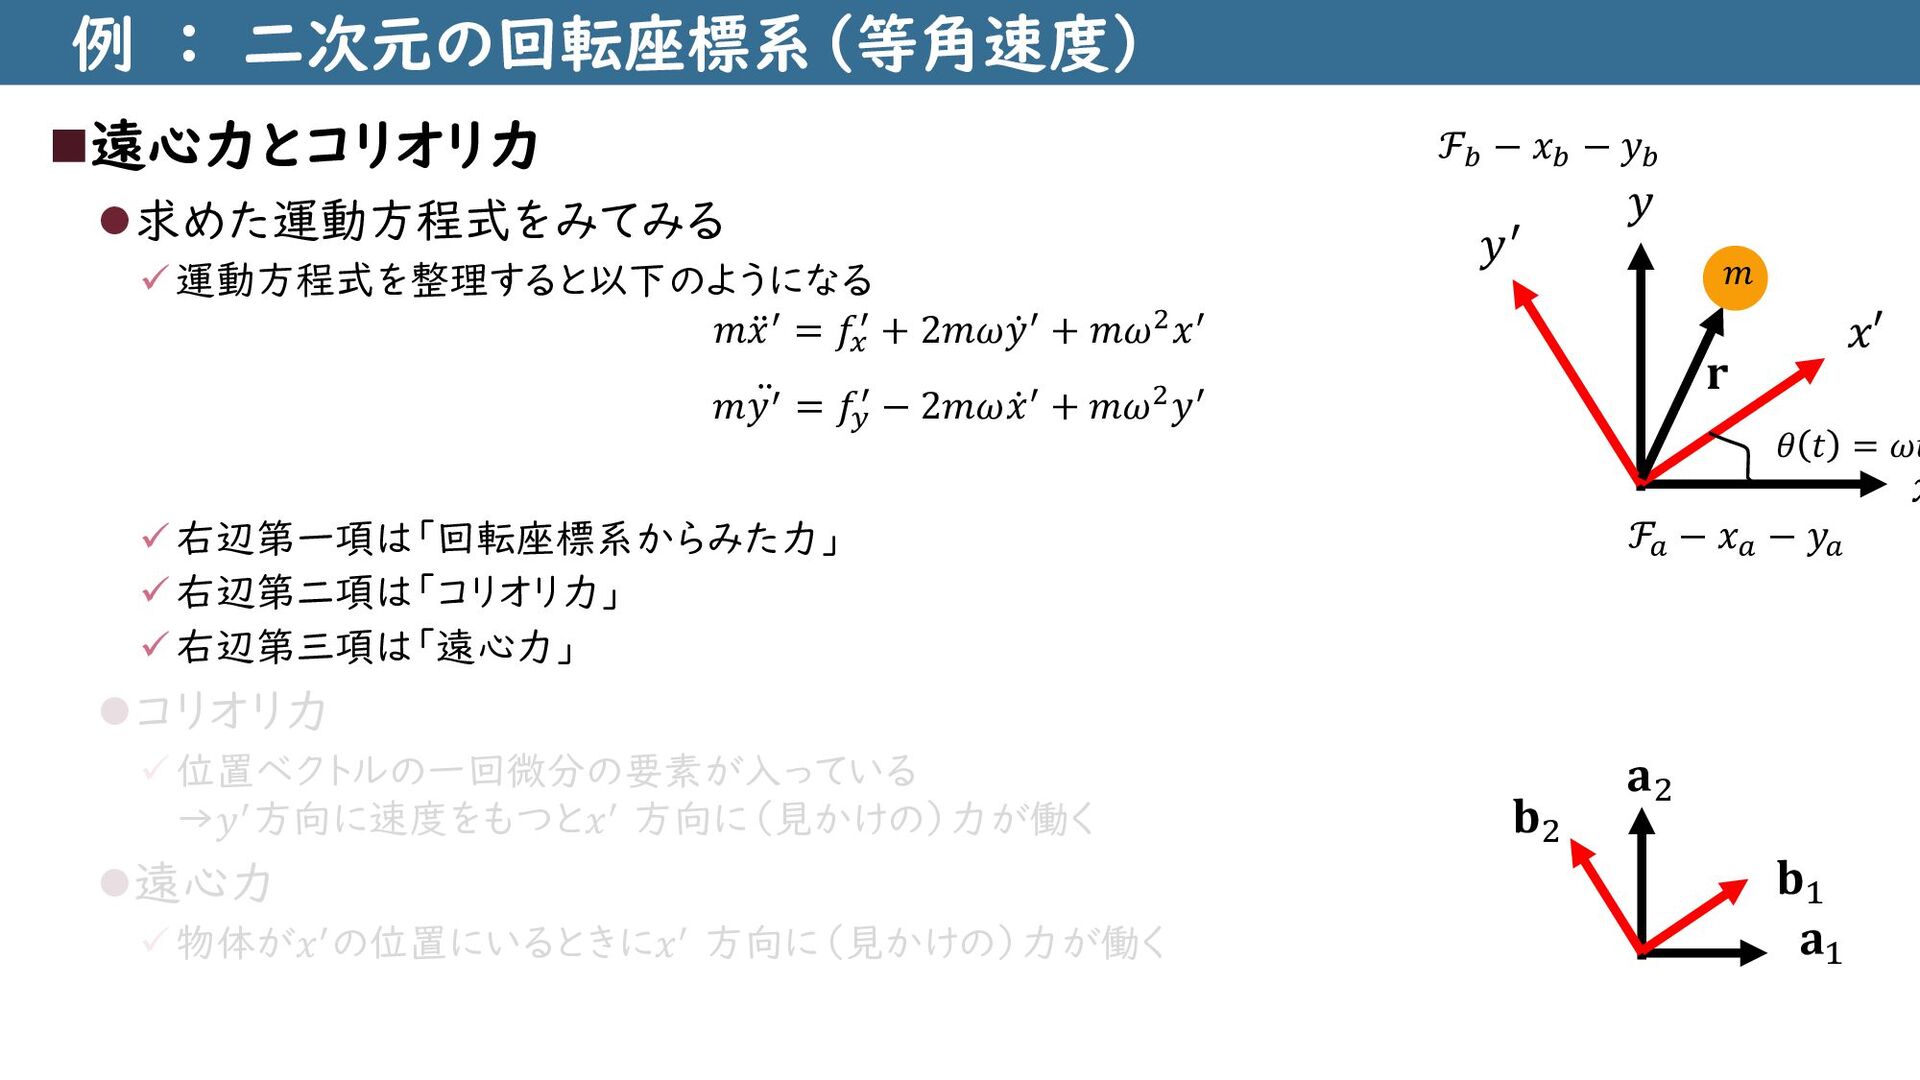
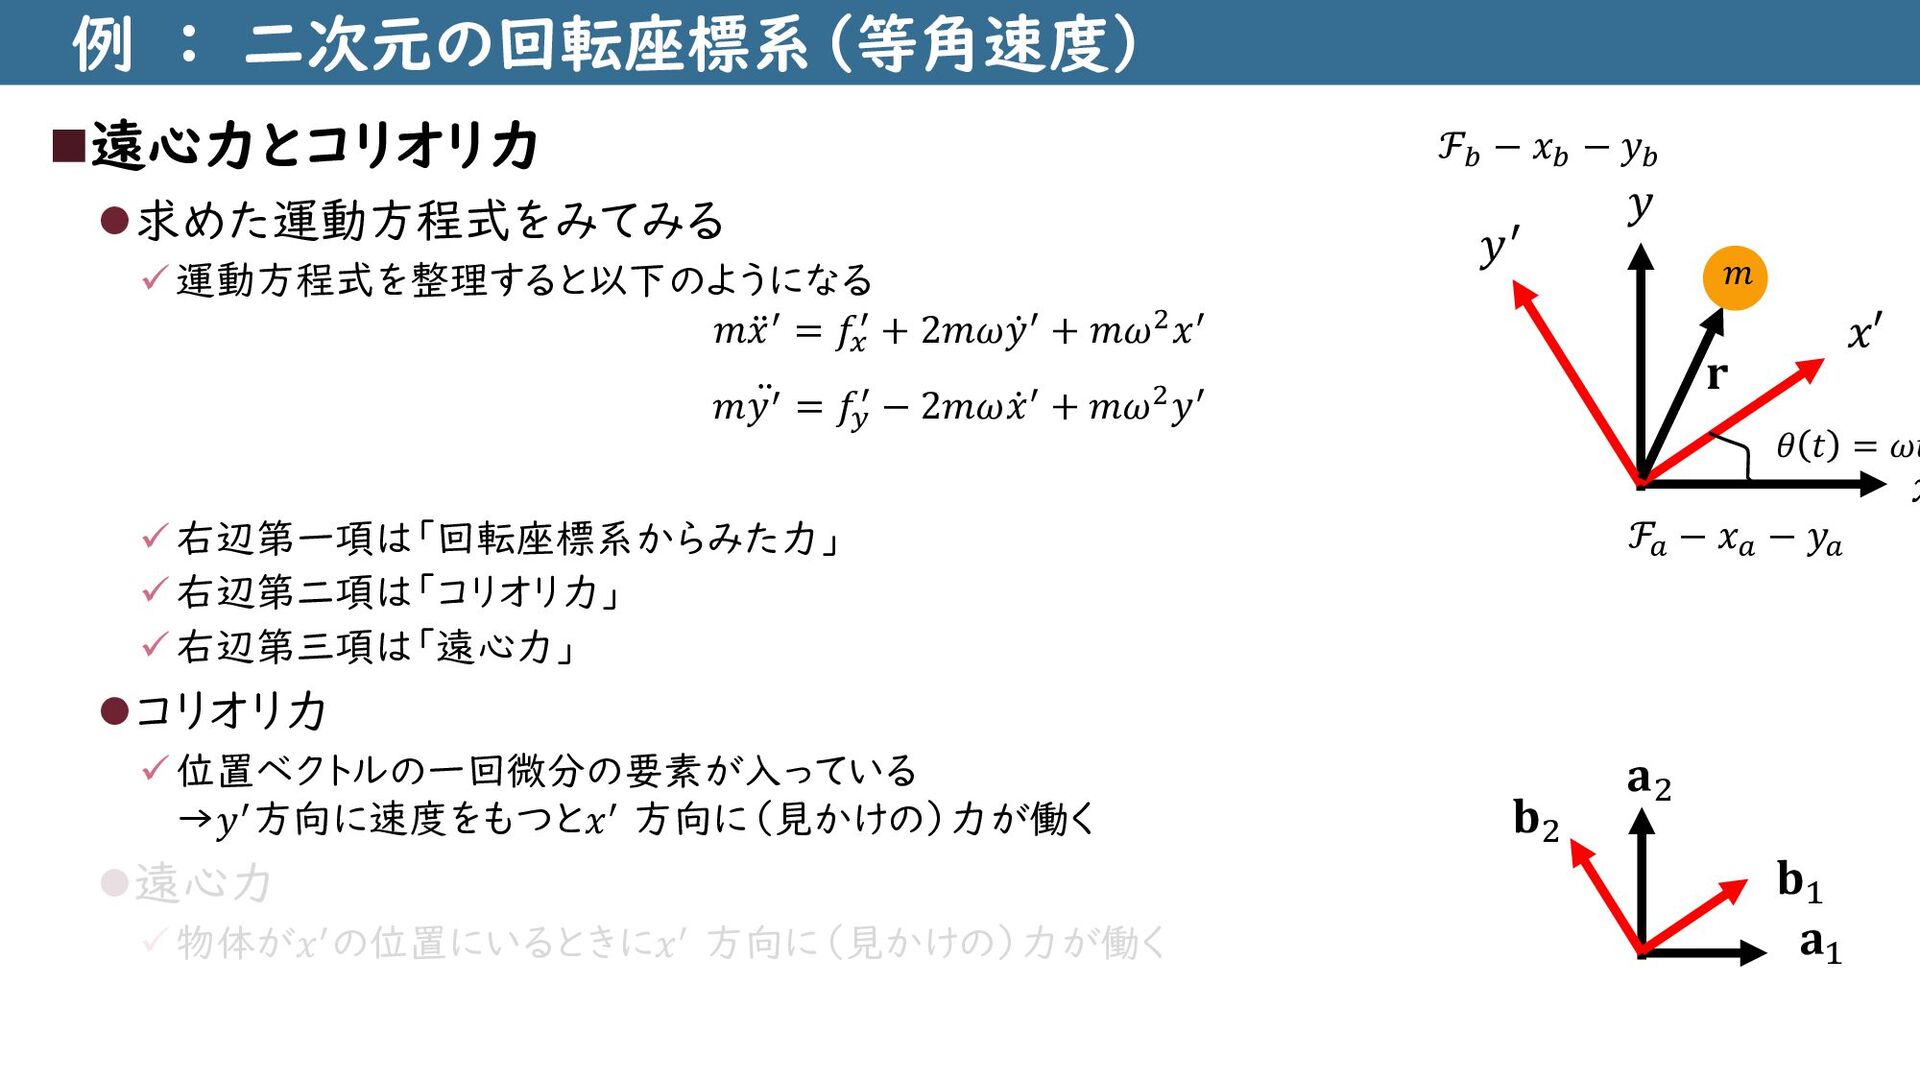
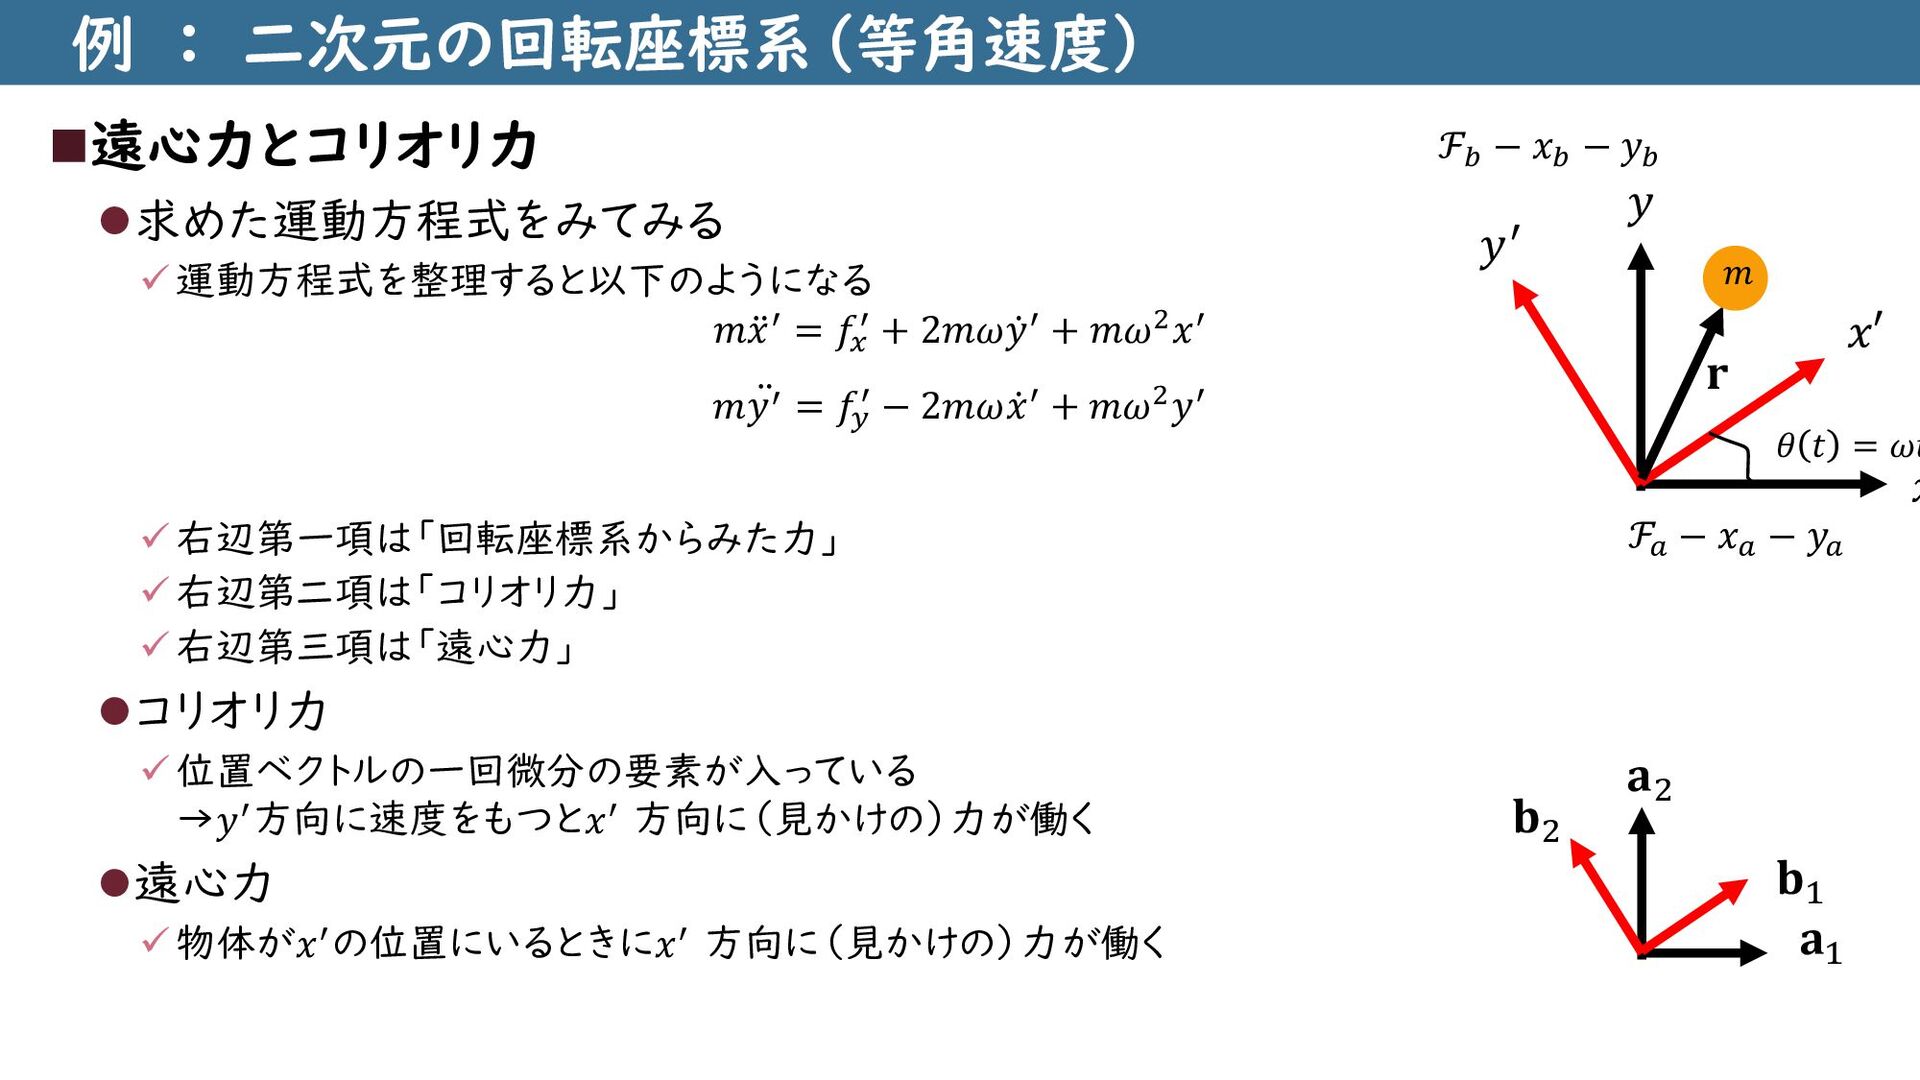
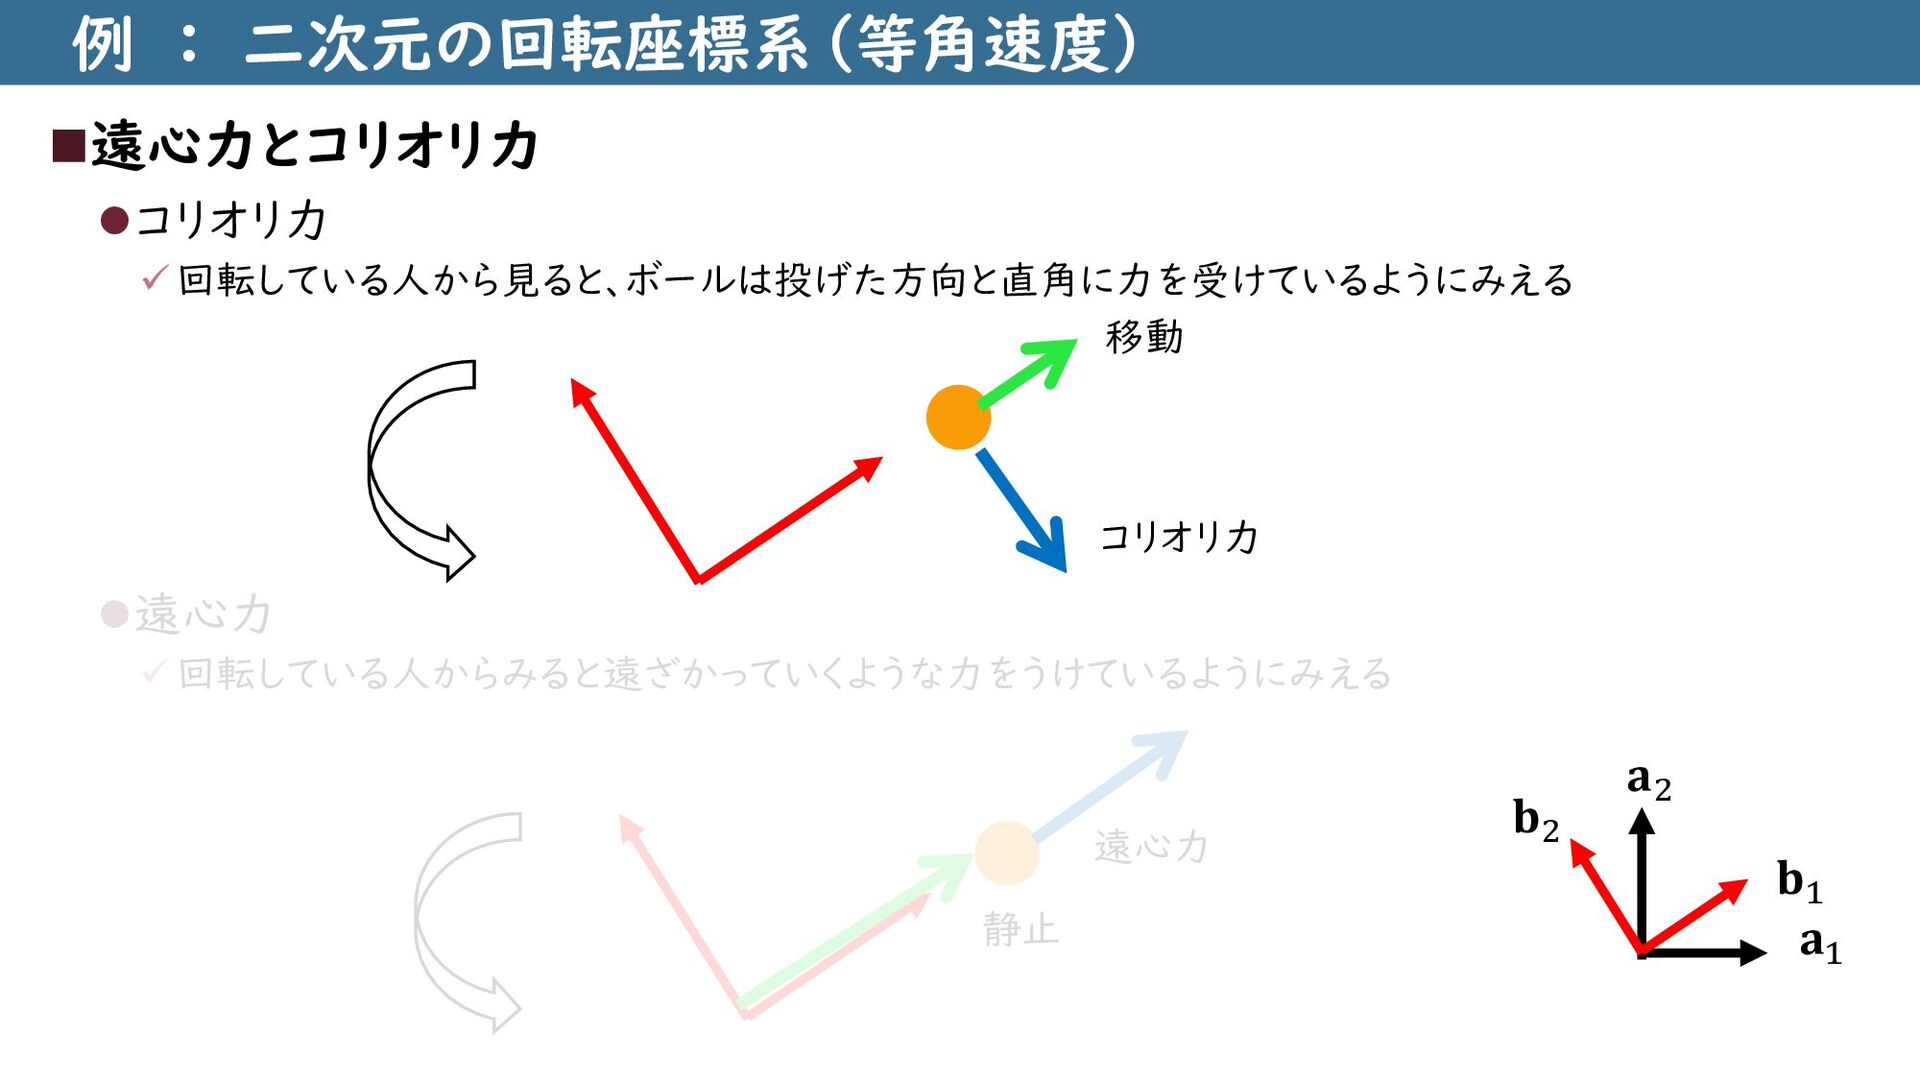
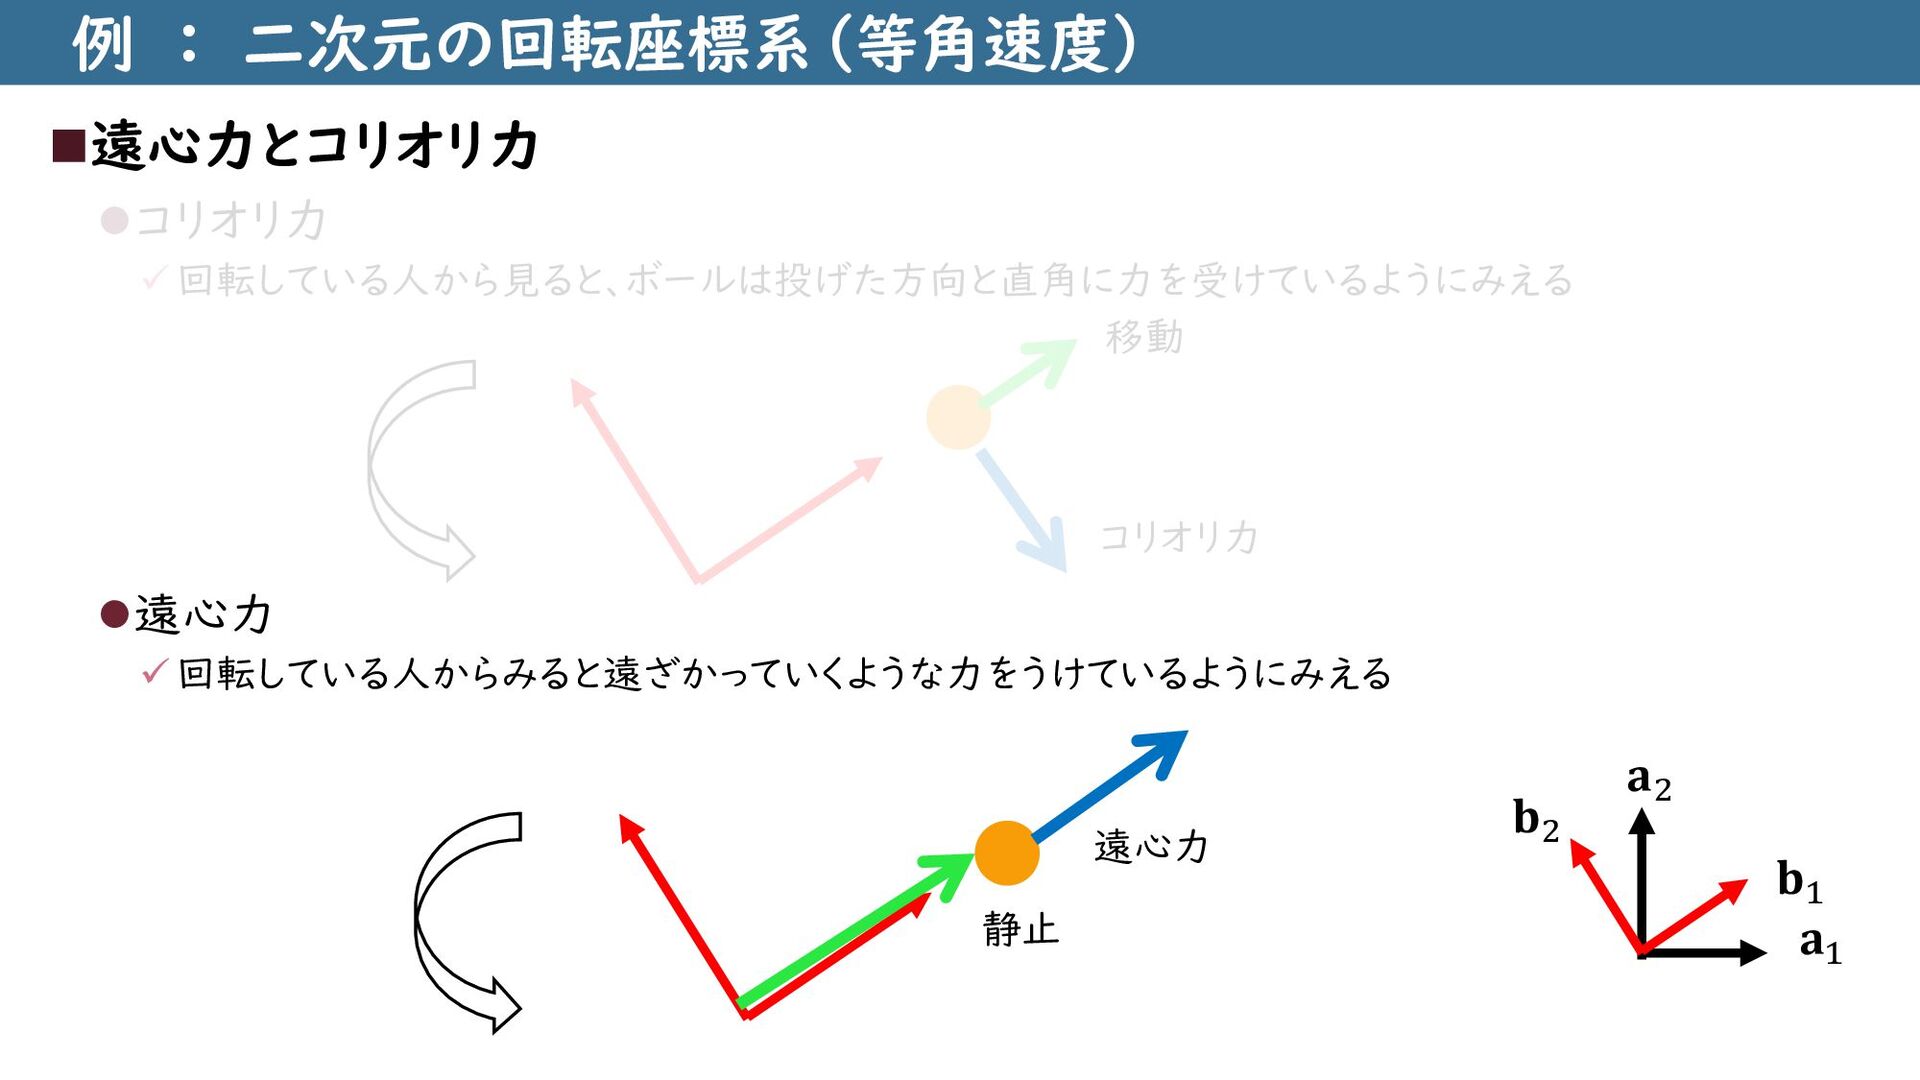
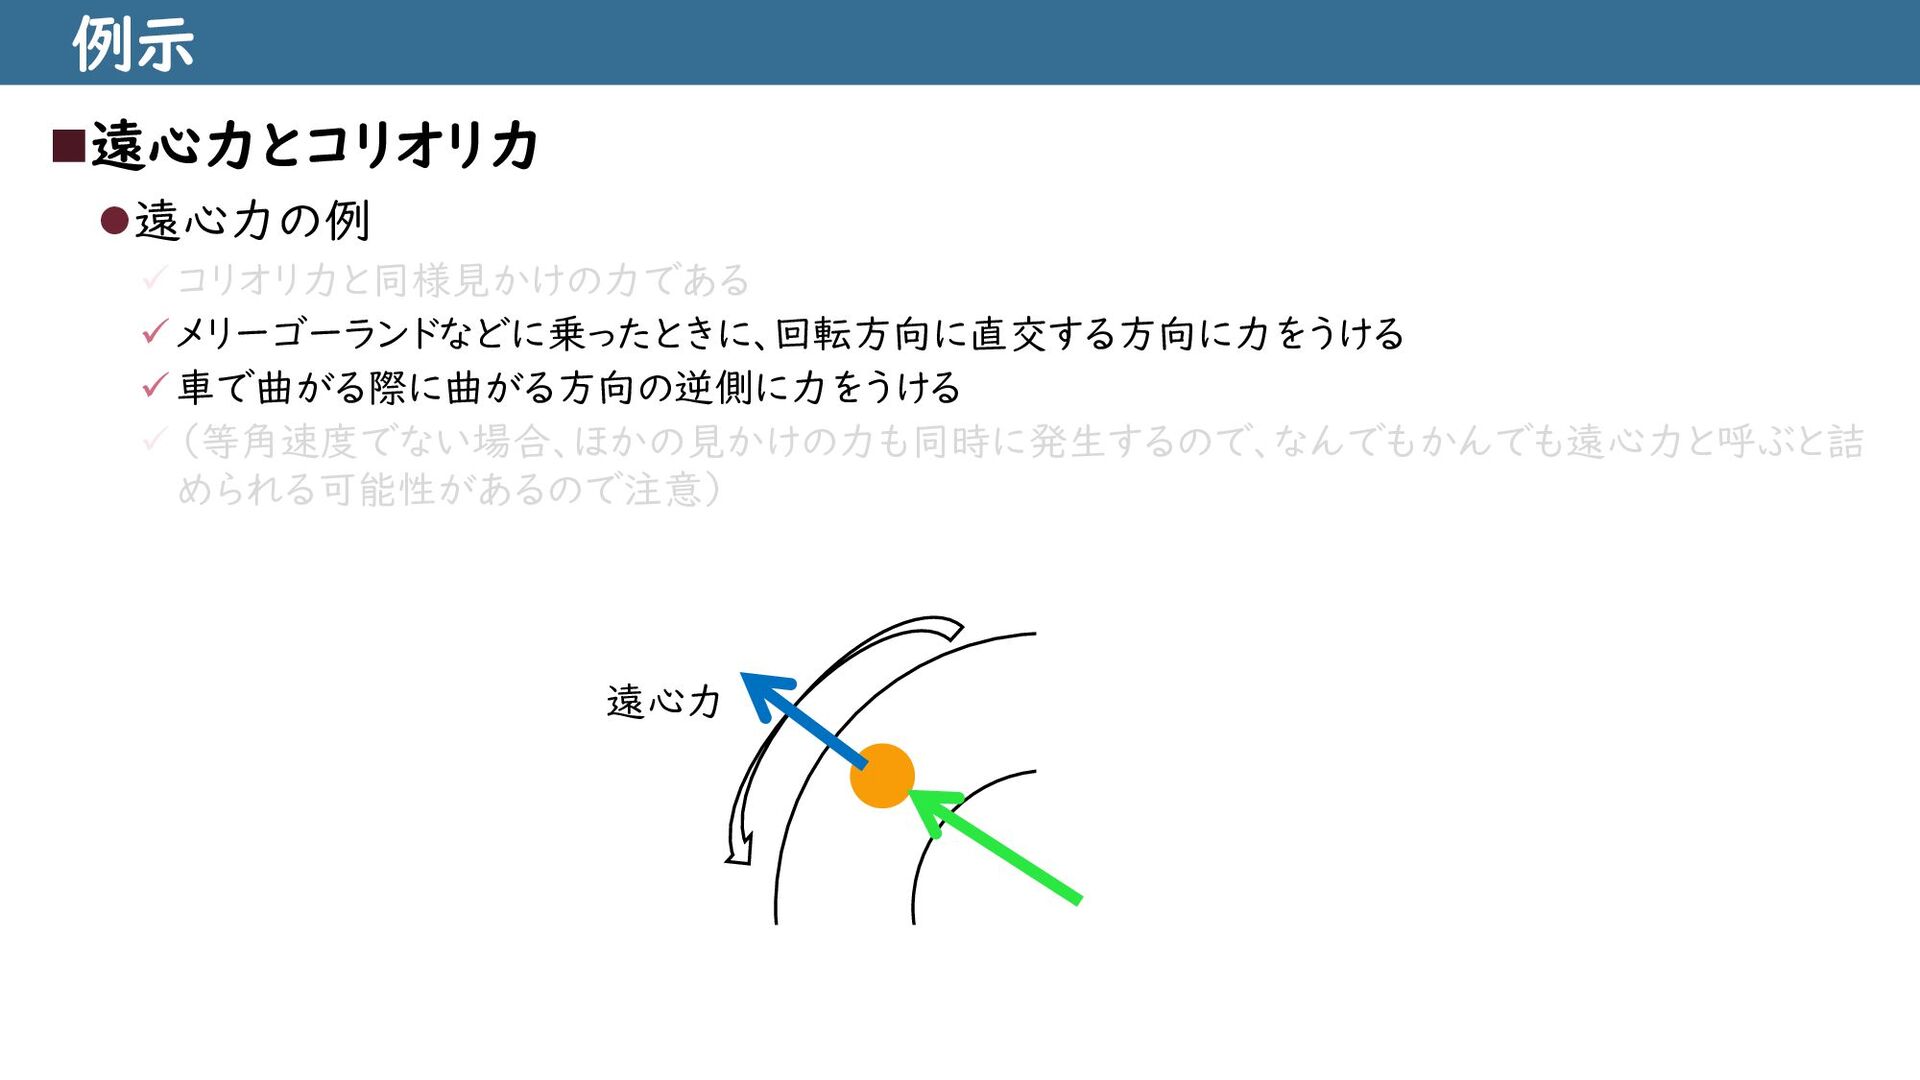
例 : 二次元の回転座標系(等角速度) ◼遠心力とコリオリ力 ⚫求めた運動方程式をみてみる ✓運動方程式を整理すると以下のようになる 𝑚 ሷ 𝑥′ =
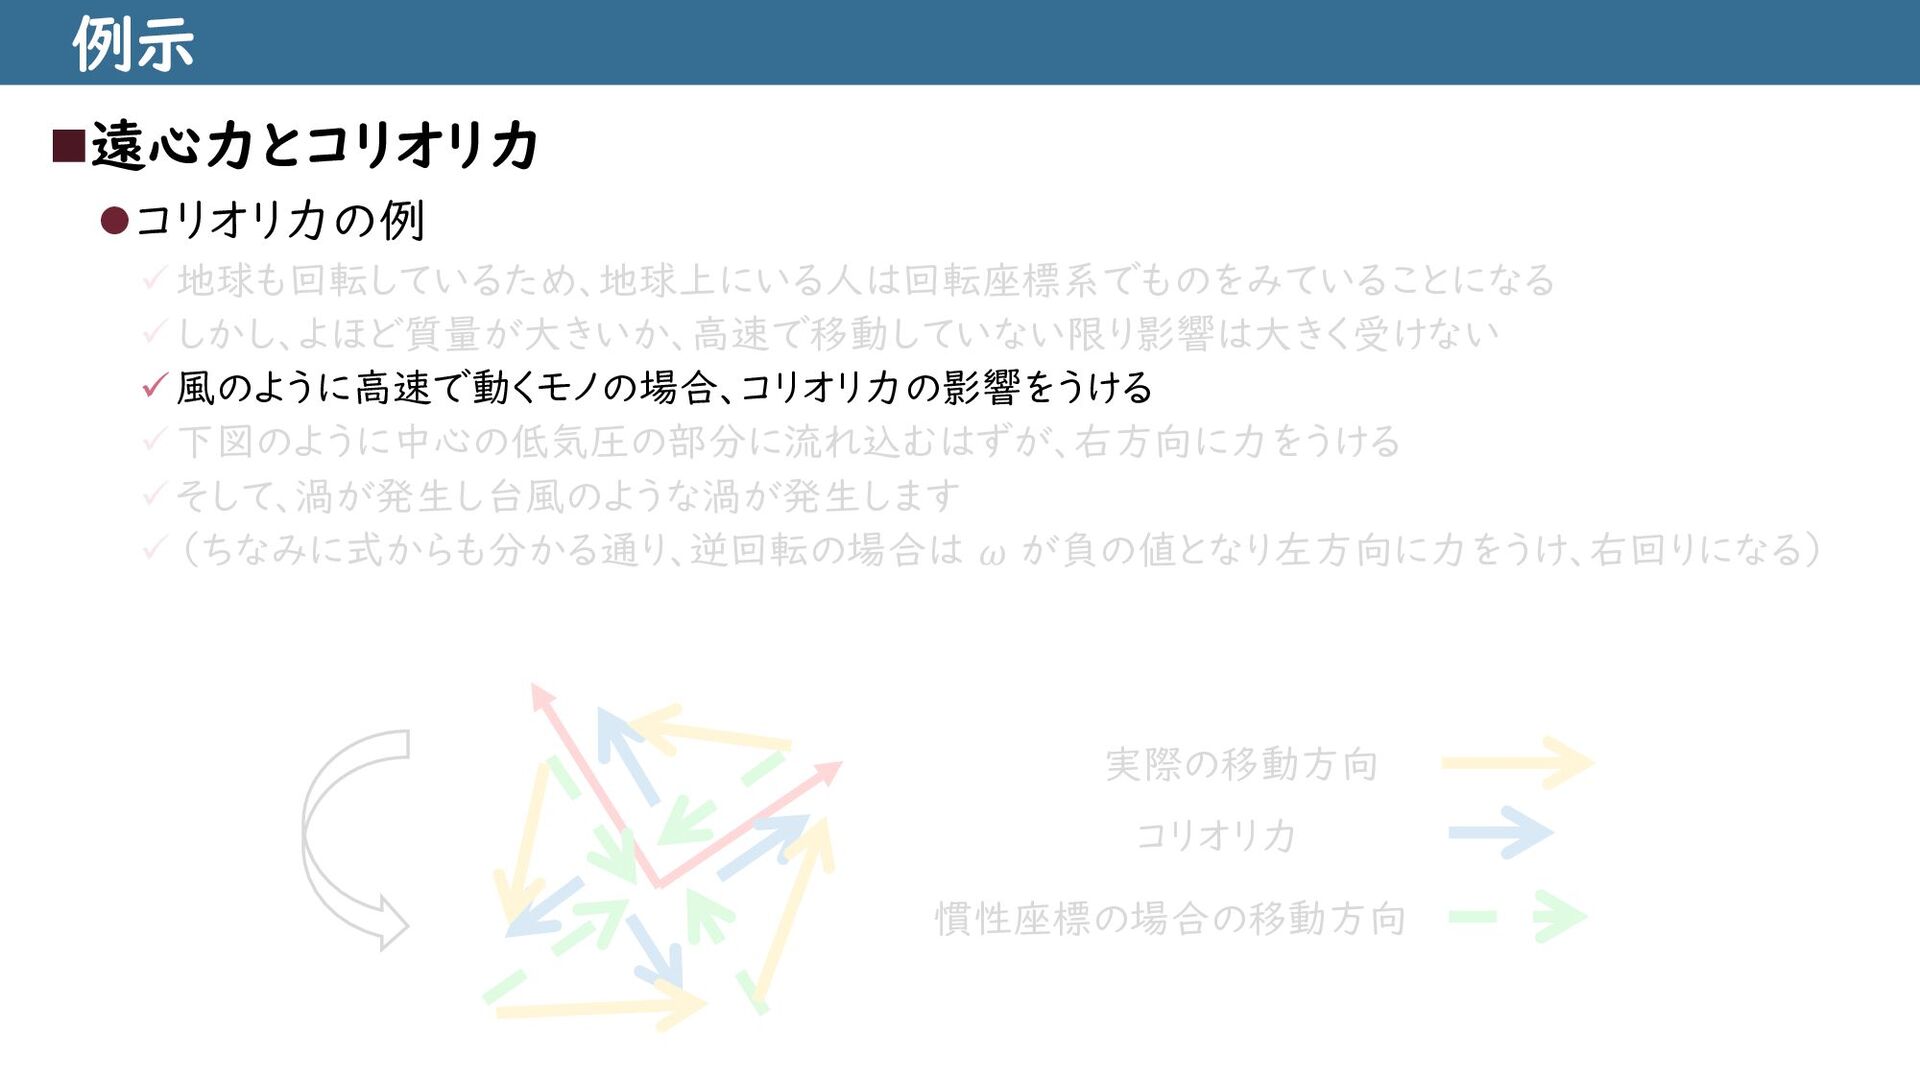
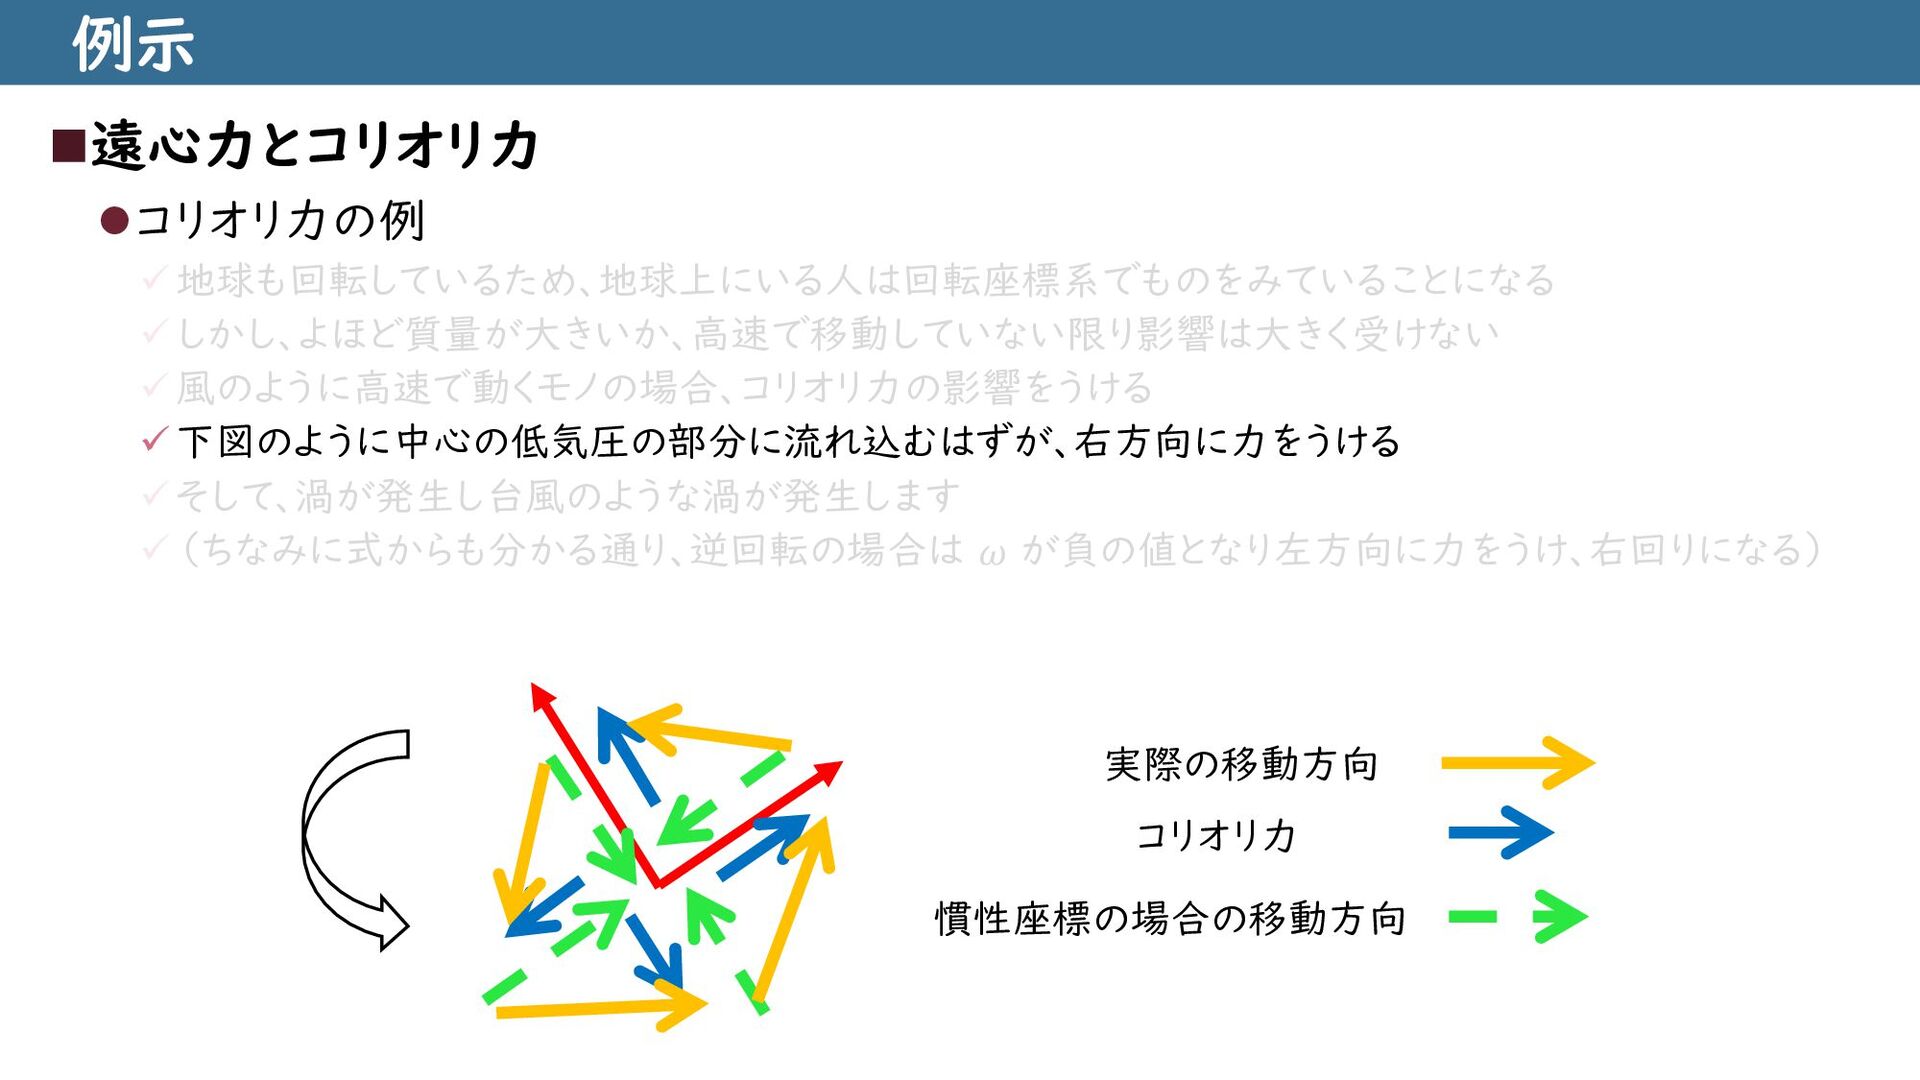
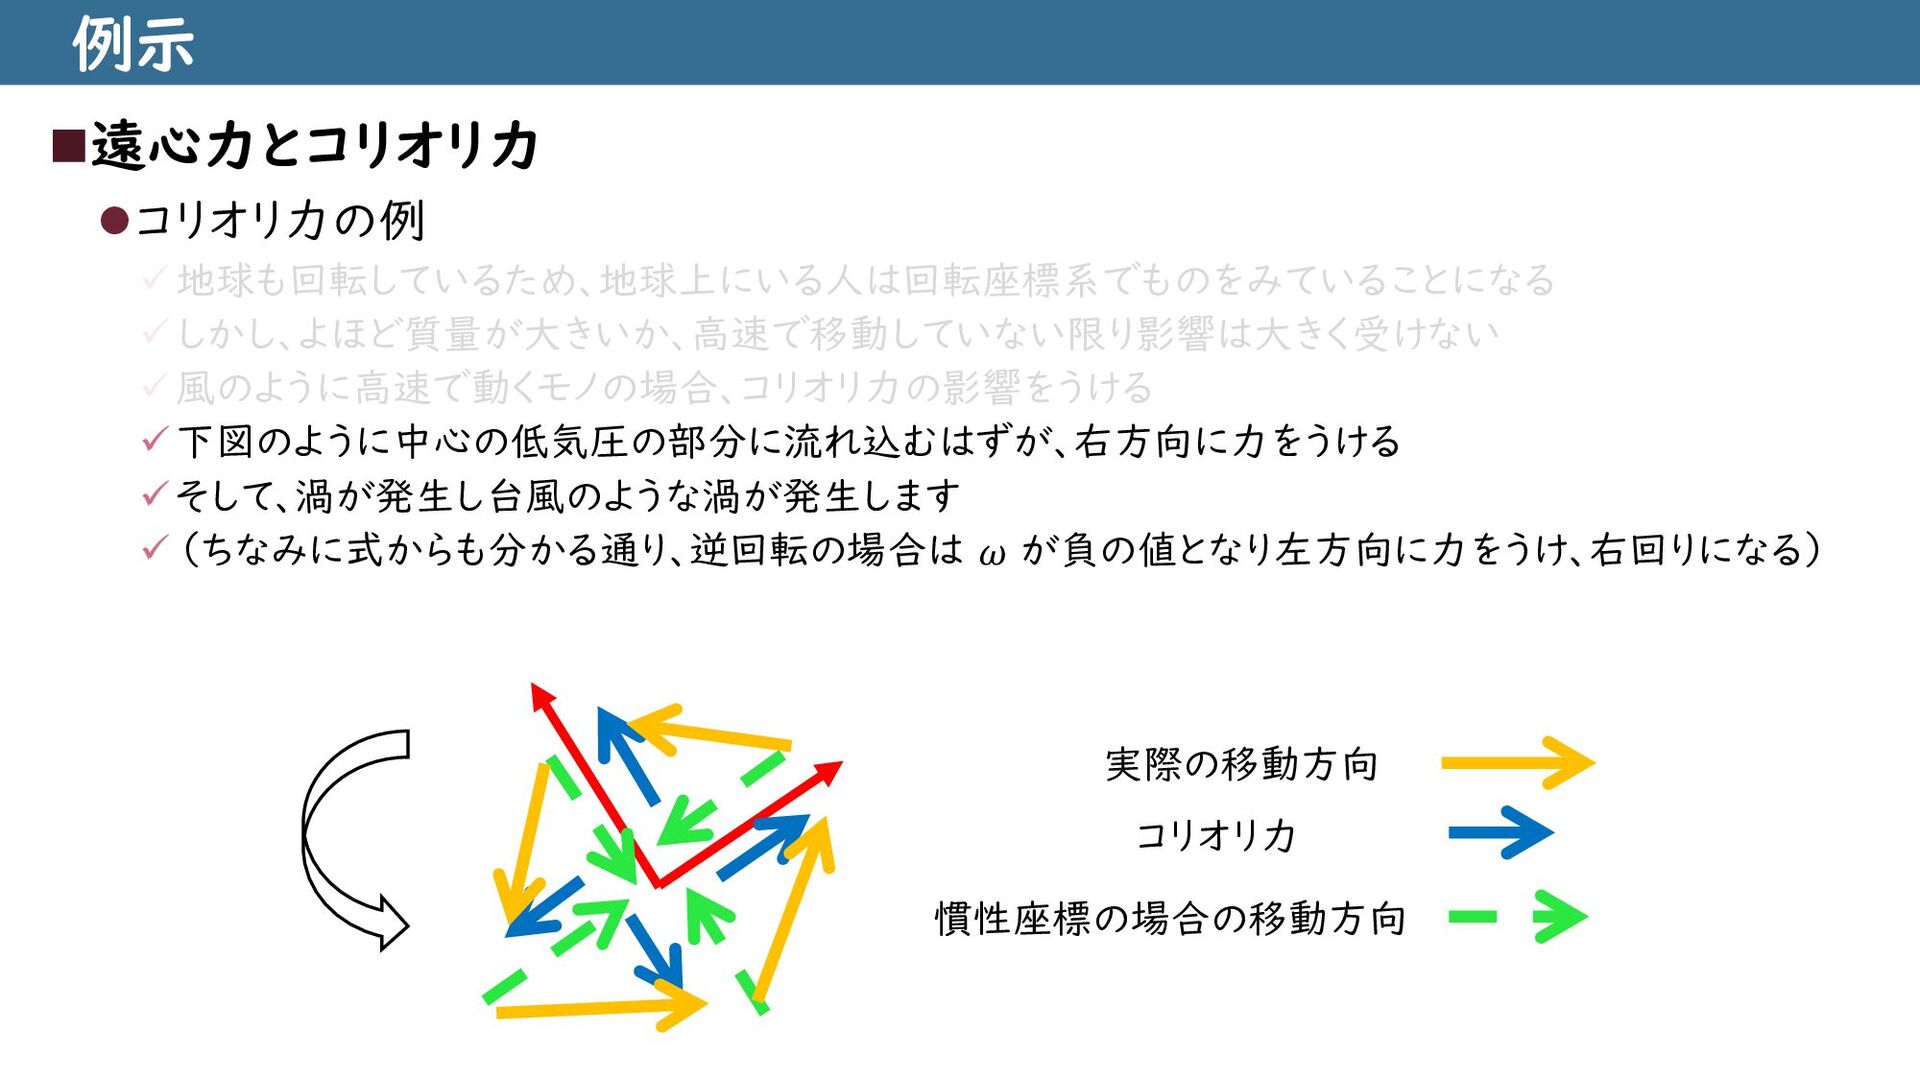
𝑓𝑥 ′ + 2𝑚𝜔 ሶ 𝑦′ + 𝑚𝜔2𝑥′ 𝑚 ሷ 𝑦′ = 𝑓𝑦 ′ − 2𝑚𝜔 ሶ 𝑥′ + 𝑚𝜔2𝑦′ ✓右辺第一項は「回転座標系からみた力」 ✓右辺第二項は「コリオリ力」 ✓右辺第三項は「遠心力」 ⚫コリオリ力 ✓位置ベクトルの一回微分の要素が入っている →𝑦′方向に速度をもつと𝑥′ 方向に(見かけの)力が働く ⚫遠心力 ✓物体が𝑥′の位置にいるときに𝑥′ 方向に(見かけの)力が働く 𝜃 𝑡 = 𝜔𝑡 𝑥 𝑦 𝑥′ 𝑦′ ℱ𝑎 − 𝑥𝑎 − 𝑦𝑎 ℱ𝑏 − 𝑥𝑏 − 𝑦𝑏 𝐚2 𝐚1 𝐛2 𝐛1 𝑚 𝐫 -
例 : 二次元の回転座標系(等角速度) ◼遠心力とコリオリ力 ⚫求めた運動方程式をみてみる ✓運動方程式を整理すると以下のようになる 𝑚 ሷ 𝑥′ =
𝑓𝑥 ′ + 2𝑚𝜔 ሶ 𝑦′ + 𝑚𝜔2𝑥′ 𝑚 ሷ 𝑦′ = 𝑓𝑦 ′ − 2𝑚𝜔 ሶ 𝑥′ + 𝑚𝜔2𝑦′ ✓右辺第一項は「回転座標系からみた力」 ✓右辺第二項は「コリオリ力」 ✓右辺第三項は「遠心力」 ⚫コリオリ力 ✓位置ベクトルの一回微分の要素が入っている →𝑦′方向に速度をもつと𝑥′ 方向に(見かけの)力が働く ⚫遠心力 ✓物体が𝑥′の位置にいるときに𝑥′ 方向に(見かけの)力が働く 𝜃 𝑡 = 𝜔𝑡 𝑥 𝑦 𝑥′ 𝑦′ ℱ𝑎 − 𝑥𝑎 − 𝑦𝑎 ℱ𝑏 − 𝑥𝑏 − 𝑦𝑏 𝐚2 𝐚1 𝐛2 𝐛1 𝑚 𝐫 -
例 : 二次元の回転座標系(等角速度) ◼遠心力とコリオリ力 ⚫求めた運動方程式をみてみる ✓運動方程式を整理すると以下のようになる 𝑚 ሷ 𝑥′ =
𝑓𝑥 ′ + 2𝑚𝜔 ሶ 𝑦′ + 𝑚𝜔2𝑥′ 𝑚 ሷ 𝑦′ = 𝑓𝑦 ′ − 2𝑚𝜔 ሶ 𝑥′ + 𝑚𝜔2𝑦′ ✓右辺第一項は「回転座標系からみた力」 ✓右辺第二項は「コリオリ力」 ✓右辺第三項は「遠心力」 ⚫コリオリ力 ✓位置ベクトルの一回微分の要素が入っている →𝑦′方向に速度をもつと𝑥′ 方向に(見かけの)力が働く ⚫遠心力 ✓物体が𝑥′の位置にいるときに𝑥′ 方向に(見かけの)力が働く 𝜃 𝑡 = 𝜔𝑡 𝑥 𝑦 𝑥′ 𝑦′ ℱ𝑎 − 𝑥𝑎 − 𝑦𝑎 ℱ𝑏 − 𝑥𝑏 − 𝑦𝑏 𝐚2 𝐚1 𝐛2 𝐛1 𝑚 𝐫 -
例 : 二次元の回転座標系(等角速度) ◼遠心力とコリオリ力 ⚫求めた運動方程式をみてみる ✓運動方程式を整理すると以下のようになる 𝑚 ሷ 𝑥′ =
𝑓𝑥 ′ + 2𝑚𝜔 ሶ 𝑦′ + 𝑚𝜔2𝑥′ 𝑚 ሷ 𝑦′ = 𝑓𝑦 ′ − 2𝑚𝜔 ሶ 𝑥′ + 𝑚𝜔2𝑦′ ✓右辺第一項は「回転座標系からみた力」 ✓右辺第二項は「コリオリ力」 ✓右辺第三項は「遠心力」 ⚫コリオリ力 ✓位置ベクトルの一回微分の要素が入っている →𝑦′方向に速度をもつと𝑥′ 方向に(見かけの)力が働く ⚫遠心力 ✓物体が𝑥′の位置にいるときに𝑥′ 方向に(見かけの)力が働く 𝜃 𝑡 = 𝜔𝑡 𝑥 𝑦 𝑥′ 𝑦′ ℱ𝑎 − 𝑥𝑎 − 𝑦𝑎 ℱ𝑏 − 𝑥𝑏 − 𝑦𝑏 𝐚2 𝐚1 𝐛2 𝐛1 𝑚 𝐫 -
例 : 二次元の回転座標系(等角速度) ◼遠心力とコリオリ力 ⚫求めた運動方程式をみてみる ✓運動方程式を整理すると以下のようになる 𝑚 ሷ 𝑥′ =
𝑓𝑥 ′ + 2𝑚𝜔 ሶ 𝑦′ + 𝑚𝜔2𝑥′ 𝑚 ሷ 𝑦′ = 𝑓𝑦 ′ − 2𝑚𝜔 ሶ 𝑥′ + 𝑚𝜔2𝑦′ ✓右辺第一項は「回転座標系からみた力」 ✓右辺第二項は「コリオリ力」 ✓右辺第三項は「遠心力」 ⚫コリオリ力 ✓位置ベクトルの一回微分の要素が入っている →𝑦′方向に速度をもつと𝑥′ 方向に(見かけの)力が働く ⚫遠心力 ✓物体が𝑥′の位置にいるときに𝑥′ 方向に(見かけの)力が働く 𝜃 𝑡 = 𝜔𝑡 𝑥 𝑦 𝑥′ 𝑦′ ℱ𝑎 − 𝑥𝑎 − 𝑦𝑎 ℱ𝑏 − 𝑥𝑏 − 𝑦𝑏 𝐚2 𝐚1 𝐛2 𝐛1 𝑚 𝐫 -
例 : 二次元の回転座標系(等角速度) ◼遠心力とコリオリ力 ⚫求めた運動方程式をみてみる ✓運動方程式を整理すると以下のようになる 𝑚 ሷ 𝑥′ =
𝑓𝑥 ′ + 2𝑚𝜔 ሶ 𝑦′ + 𝑚𝜔2𝑥′ 𝑚 ሷ 𝑦′ = 𝑓𝑦 ′ − 2𝑚𝜔 ሶ 𝑥′ + 𝑚𝜔2𝑦′ ✓右辺第一項は「回転座標系からみた力」 ✓右辺第二項は「コリオリ力」 ✓右辺第三項は「遠心力」 ⚫コリオリ力 ✓位置ベクトルの一回微分の要素が入っている →𝑦′方向に速度をもつと𝑥′ 方向に(見かけの)力が働く ⚫遠心力 ✓物体が𝑥′の位置にいるときに𝑥′ 方向に(見かけの)力が働く 𝜃 𝑡 = 𝜔𝑡 𝑥 𝑦 𝑥′ 𝑦′ ℱ𝑎 − 𝑥𝑎 − 𝑦𝑎 ℱ𝑏 − 𝑥𝑏 − 𝑦𝑏 𝐚2 𝐚1 𝐛2 𝐛1 𝑚 𝐫 -
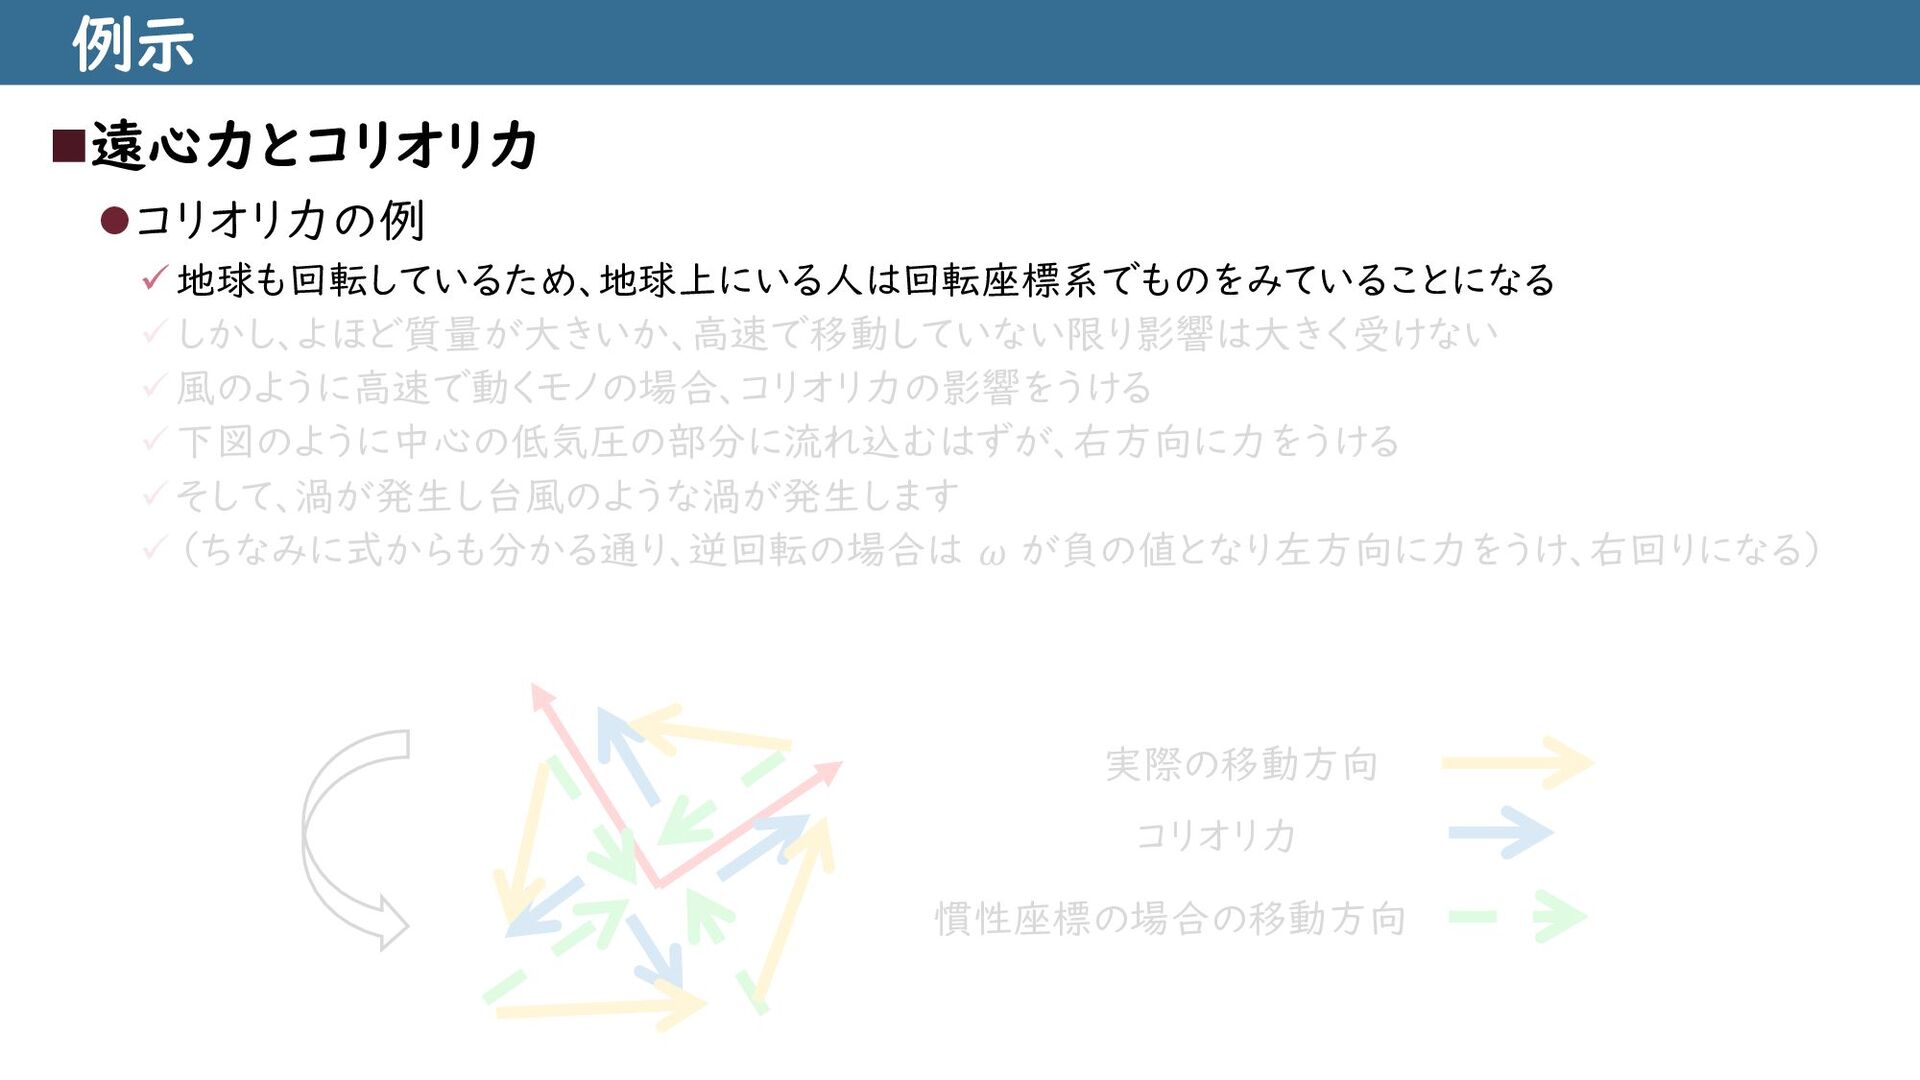
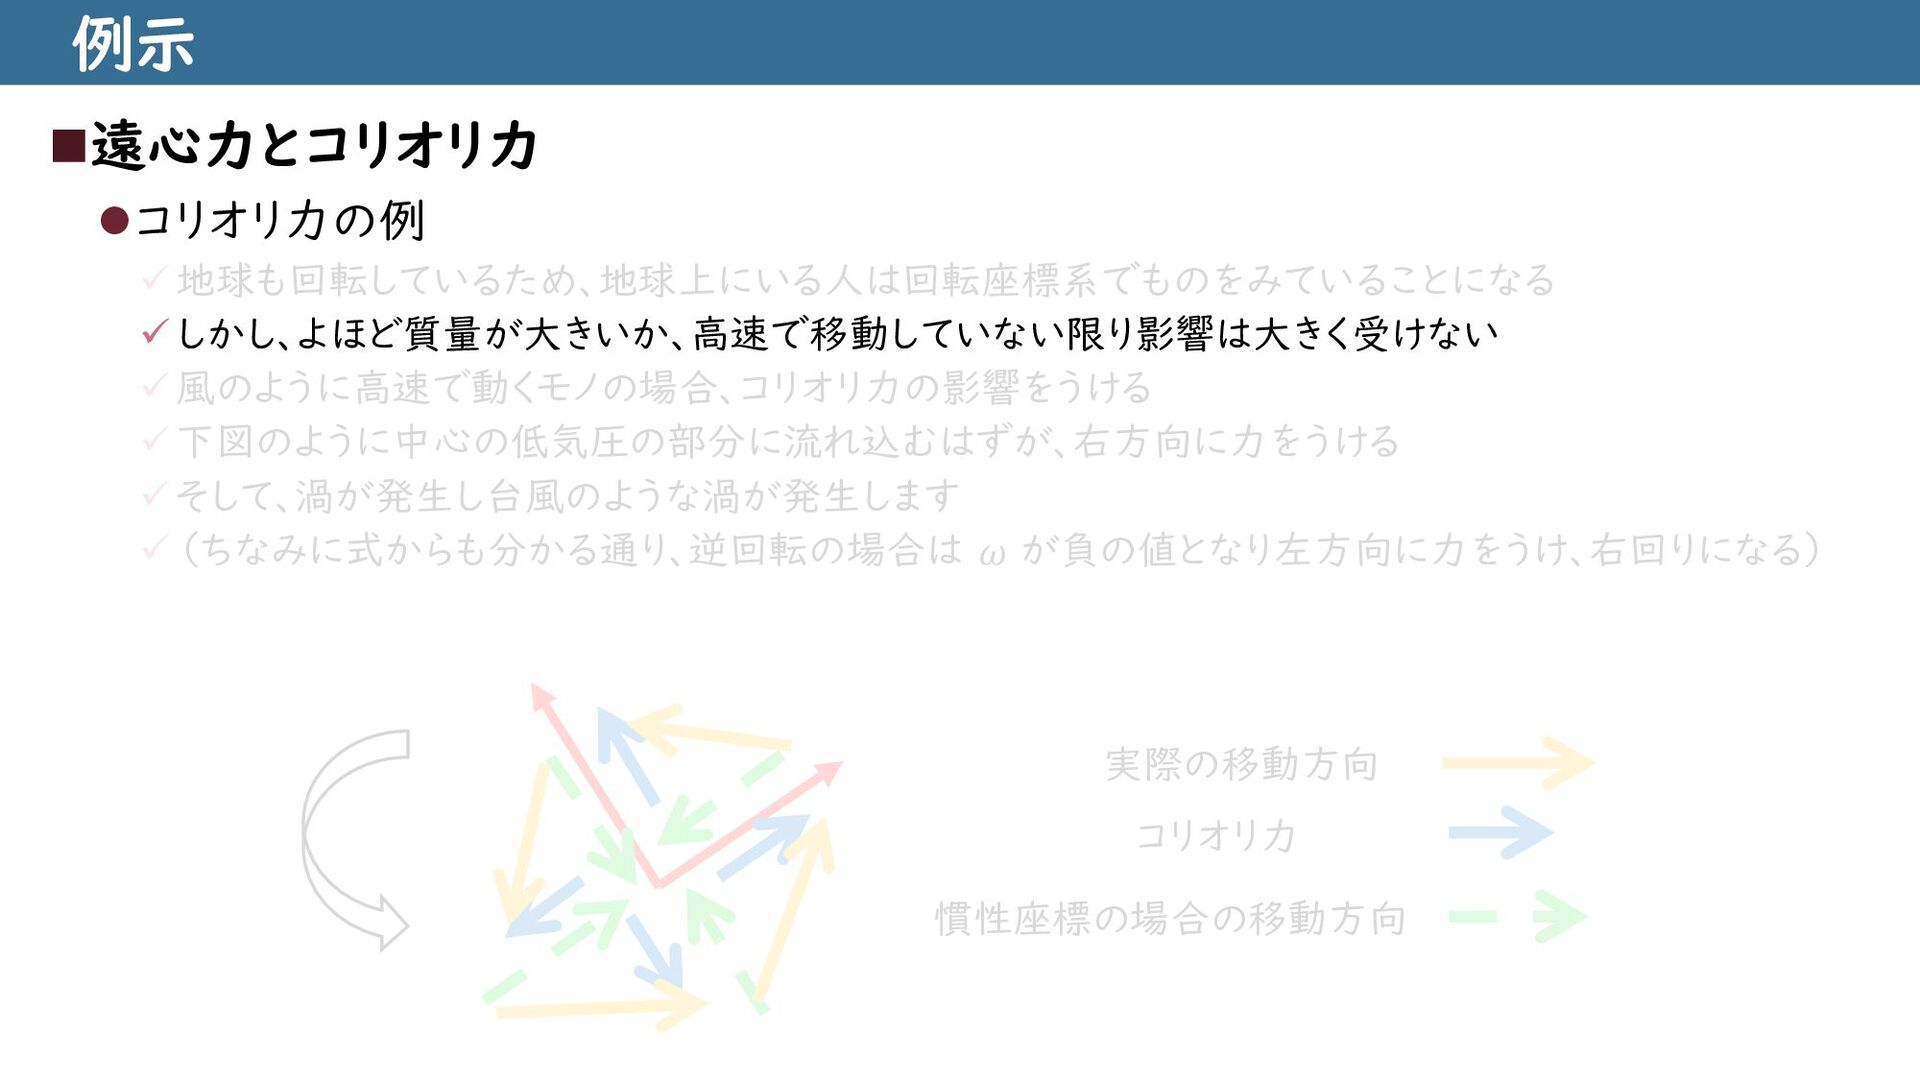
まとめ ◼座標変換を行うために必要なこと ⚫基底について考える ✓ベクトルは成分表示で表示されることが多い ✓そのせいで人工衛星やロボットの動きを考える際に座標系で詰まる ⚫基底同士の変換を考える ✓基底変換と呼ばれる ✓基底同士の関係を用いれば座標系を変換できる ✓今回みてきたのは「方向余弦行列(Direct Cosine
Matrix)」 ⚫今回は取り扱わなかった変換方法 ✓オイラー角による座標変換 ✓クォータニオン(四元数)による座標変換 ⚫全然関係ない話のようにみえて生活ともかかわりが深い ✓台風の回転方向や車で曲がる時にかかる力など -
まとめ ◼座標変換を行うために必要なこと ⚫基底について考える ✓ベクトルは成分表示で表示されることが多い ✓そのせいで人工衛星やロボットの動きを考える際に座標系で詰まる ⚫基底同士の変換を考える ✓基底変換と呼ばれる ✓基底同士の関係を用いれば座標系を変換できる ✓今回みてきたのは「方向余弦行列(Direct Cosine
Matrix)」 ⚫今回は取り扱わなかった変換方法 ✓オイラー角による座標変換 ✓クォータニオン(四元数)による座標変換 ⚫全然関係ない話のようにみえて生活ともかかわりが深い ✓台風の回転方向や車で曲がる時にかかる力など -
まとめ ◼座標変換を行うために必要なこと ⚫基底について考える ✓ベクトルは成分表示で表示されることが多い ✓そのせいで人工衛星やロボットの動きを考える際に座標系で詰まる ⚫基底同士の変換を考える ✓基底変換と呼ばれる ✓基底同士の関係を用いれば座標系を変換できる ✓今回みてきたのは「方向余弦行列(Direct Cosine
Matrix)」 ⚫今回は取り扱わなかった変換方法 ✓オイラー角による座標変換 ✓クォータニオン(四元数)による座標変換 ⚫全然関係ない話のようにみえて生活ともかかわりが深い ✓台風の回転方向や車で曲がる時にかかる力など -
まとめ ◼座標変換を行うために必要なこと ⚫基底について考える ✓ベクトルは成分表示で表示されることが多い ✓そのせいで人工衛星やロボットの動きを考える際に座標系で詰まる ⚫基底同士の変換を考える ✓基底変換と呼ばれる ✓基底同士の関係を用いれば座標系を変換できる ✓今回みてきたのは「方向余弦行列(Direct Cosine
Matrix)」 ⚫今回は取り扱わなかった変換方法 ✓オイラー角による座標変換 ✓クォータニオン(四元数)による座標変換 ⚫全然関係ない話のようにみえて生活ともかかわりが深い ✓台風の回転方向や車で曲がる時にかかる力など -
まとめ ◼座標変換を行うために必要なこと ⚫基底について考える ✓ベクトルは成分表示で表示されることが多い ✓そのせいで人工衛星やロボットの動きを考える際に座標系で詰まる ⚫基底同士の変換を考える ✓基底変換と呼ばれる ✓基底同士の関係を用いれば座標系を変換できる ✓今回みてきたのは「方向余弦行列(Direct Cosine
Matrix)」 ⚫今回は取り扱わなかった変換方法 ✓オイラー角による座標変換 ✓クォータニオン(四元数)による座標変換 ⚫全然関係ない話のようにみえて生活ともかかわりが深い ✓台風の回転方向や車で曲がる時にかかる力など -
まとめ ◼座標変換を行うために必要なこと ⚫基底について考える ✓ベクトルは成分表示で表示されることが多い ✓そのせいで人工衛星やロボットの動きを考える際に座標系で詰まる ⚫基底同士の変換を考える ✓基底変換と呼ばれる ✓基底同士の関係を用いれば座標系を変換できる ✓今回みてきたのは「方向余弦行列(Direct Cosine
Matrix)」 ⚫今回は取り扱わなかった変換方法 ✓オイラー角による座標変換 ✓クォータニオン(四元数)による座標変換 ⚫全然関係ない話のようにみえて生活ともかかわりが深い ✓台風の回転方向や車で曲がる時にかかる力など
 02hattori11sat03
 trycycle
 stillpedant
 peterdesmet
 psj59129
 lychee1223
 tasusu
 masakiokuda
 tagtag
 sshimizu2006
 shumpei777
 yu4u
 rlifchitz
 427marketing
 kimpetersen
 chrisshort
 tammielis
 smashingmag
 quramy
 varn
 szymonslowik
 tenderlove
 samanthasiow
 jonrohan
 csswizardry