Upgrade to Pro — share decks privately, control downloads, hide ads and more …

100W級 回転アクチュエータ システム構成・試作提案

Sponsored · SiteGround - Reliable hosting with speed, security, and support you can count on. →

100W級 回転アクチュエータ システム構成・試作提案

100W級 回転アクチュエータ システム構成・試作提案

Avatar for Tsuyoshi Horigome

Tsuyoshi Horigome

September 26, 2026

More Decks by Tsuyoshi Horigome

Other Decks in Technology

Transcript

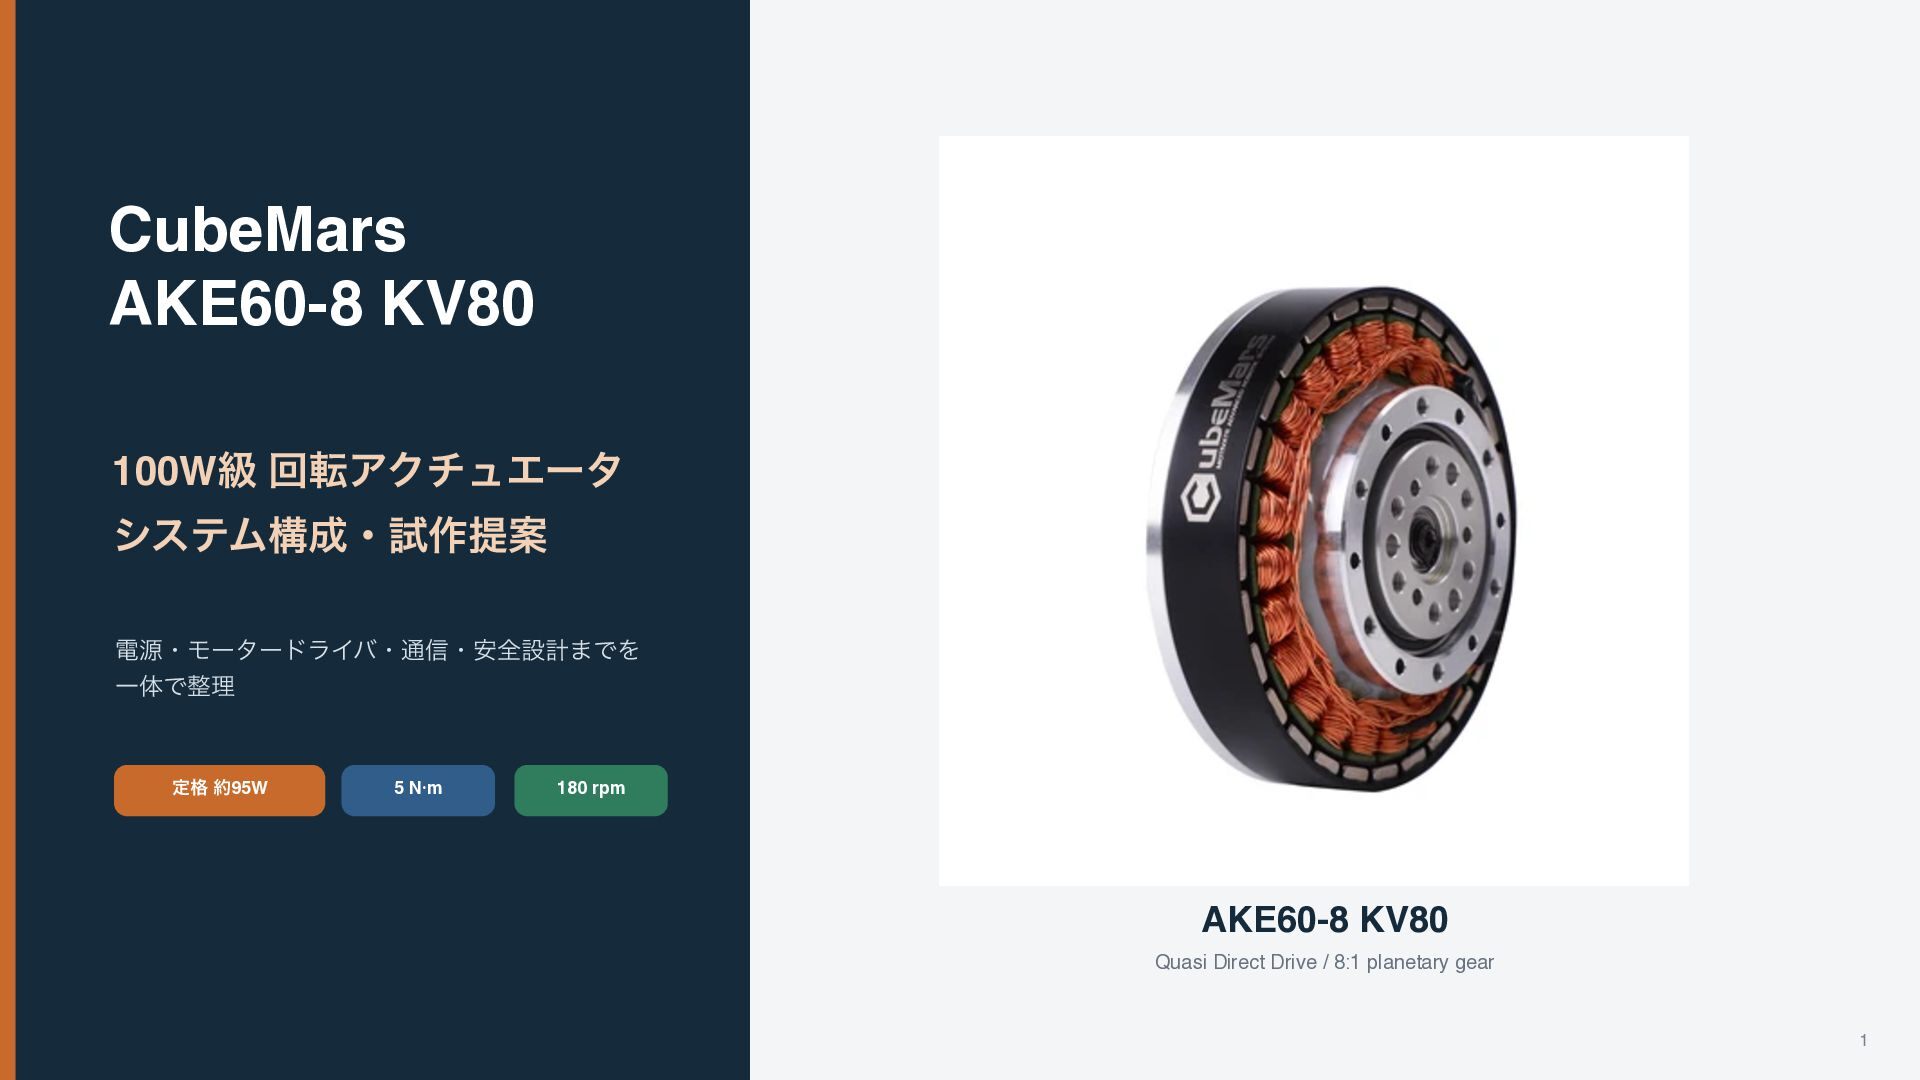
  1. CubeMar AKE60-8 KV80 100W級 回転アクチュエータ システム構成・試作提案 電源・モータードライバ・通信・安全設計までを 一体で整理 定格 約95W

    5 N·m 180 rpm AKE60-8 KV80 Quasi Direct Drive / 8:1 planetary gear s CubeMars AKE60-8 KV80 / 100W級回転アクチュエータ 2026.08 1
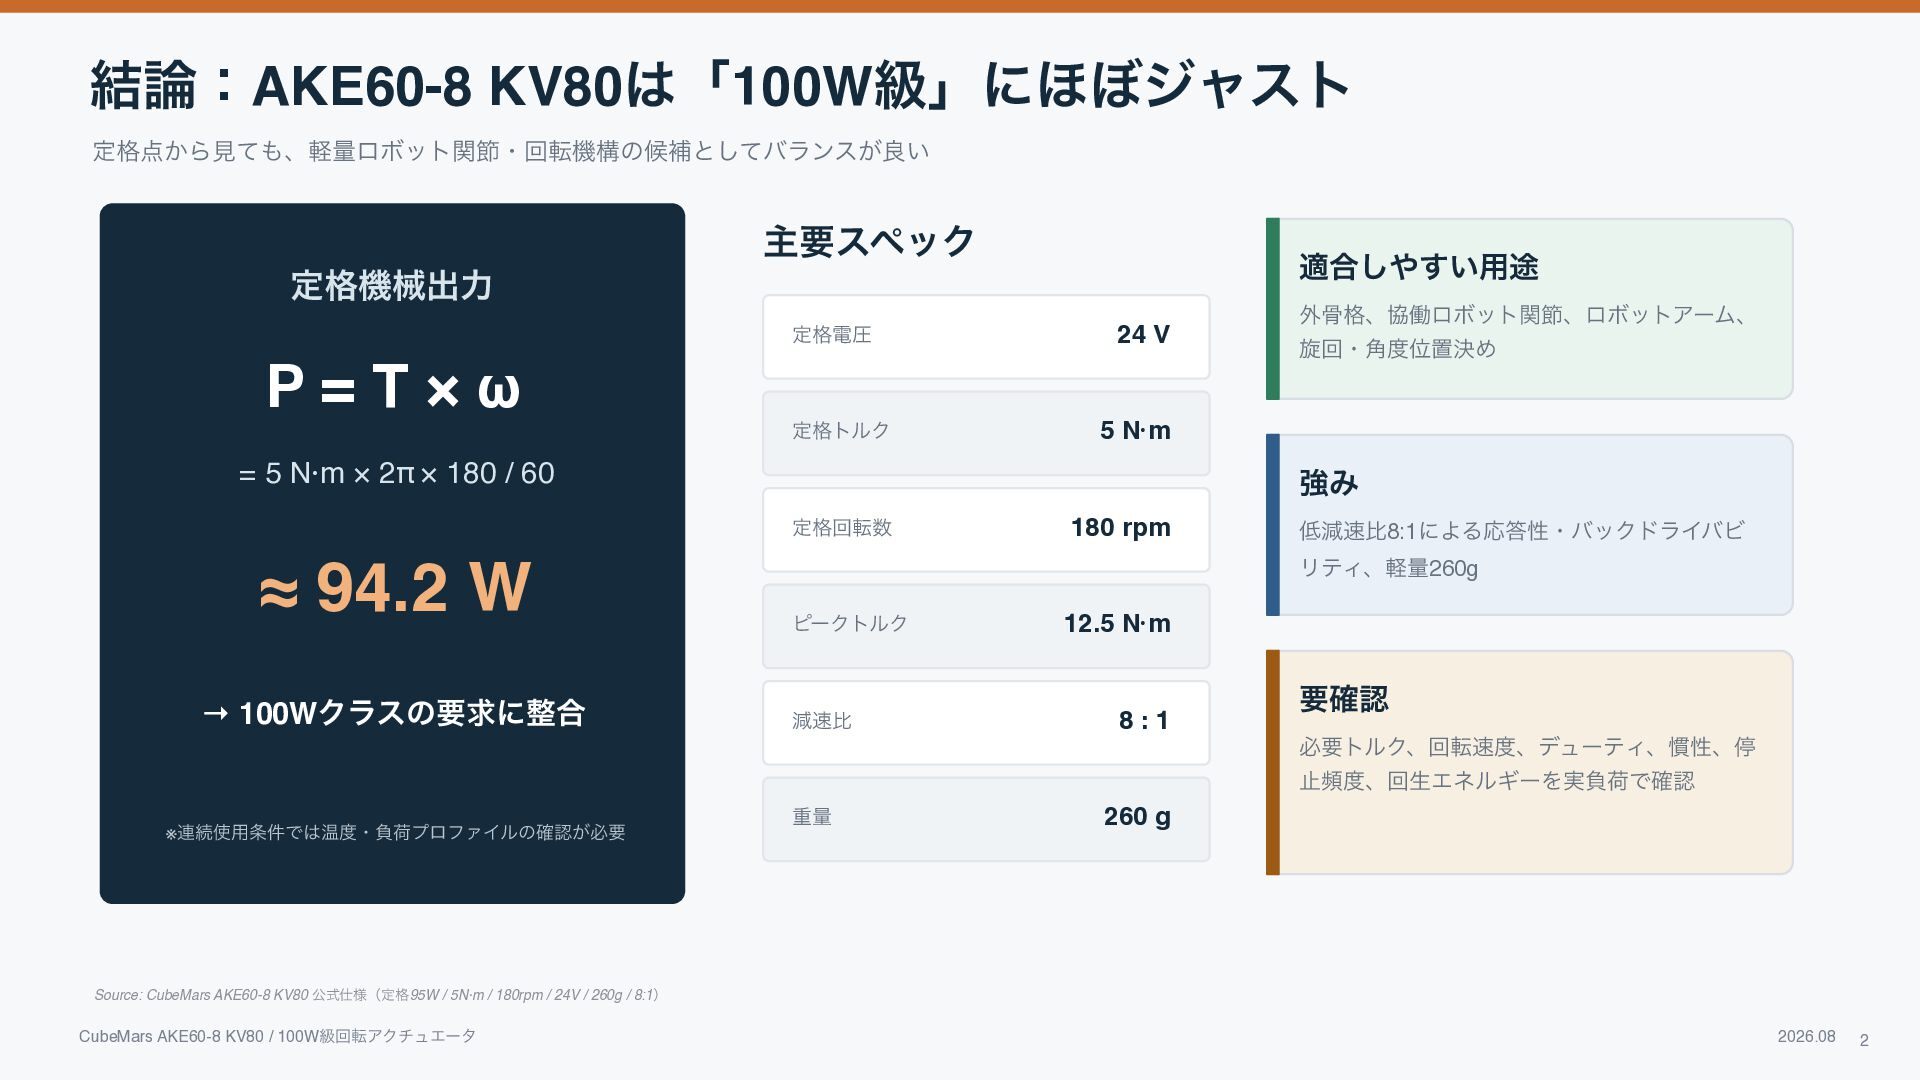
  2. 結論:AKE60-8 KV80は「100W級」にほぼジャスト 定格点から見ても、軽量ロボット関節・回転機構の候補としてバランスが良い 主要スペック 適合しやすい用途 定格機械出力 P=T×ω 定格電圧 24 V

    定格トルク 5 N·m = 5 N·m × 2π × 180 / 60 → 100Wクラスの要求に整合 旋回・角度位置決め 強み 定格回転数 ≈ 94.2 W 外骨格、協働ロボット関節、ロボットアーム、 180 rpm 低減速比8:1による応答性・バックドライバビ リティ、軽量260g ピークトルク 減速比 12.5 N·m 8:1 要確認 必要トルク、回転速度、デューティ、慣性、停 止頻度、回生エネルギーを実負荷で確認 ※連続使用条件では温度・負荷プロファイルの確認が必要 重量 260 g Source: CubeMars AKE60-8 KV80 公式仕様(定格95W / 5N·m / 180rpm / 24V / 260g / 8:1) CubeMars AKE60-8 KV80 / 100W級回転アクチュエータ 2026.08 2
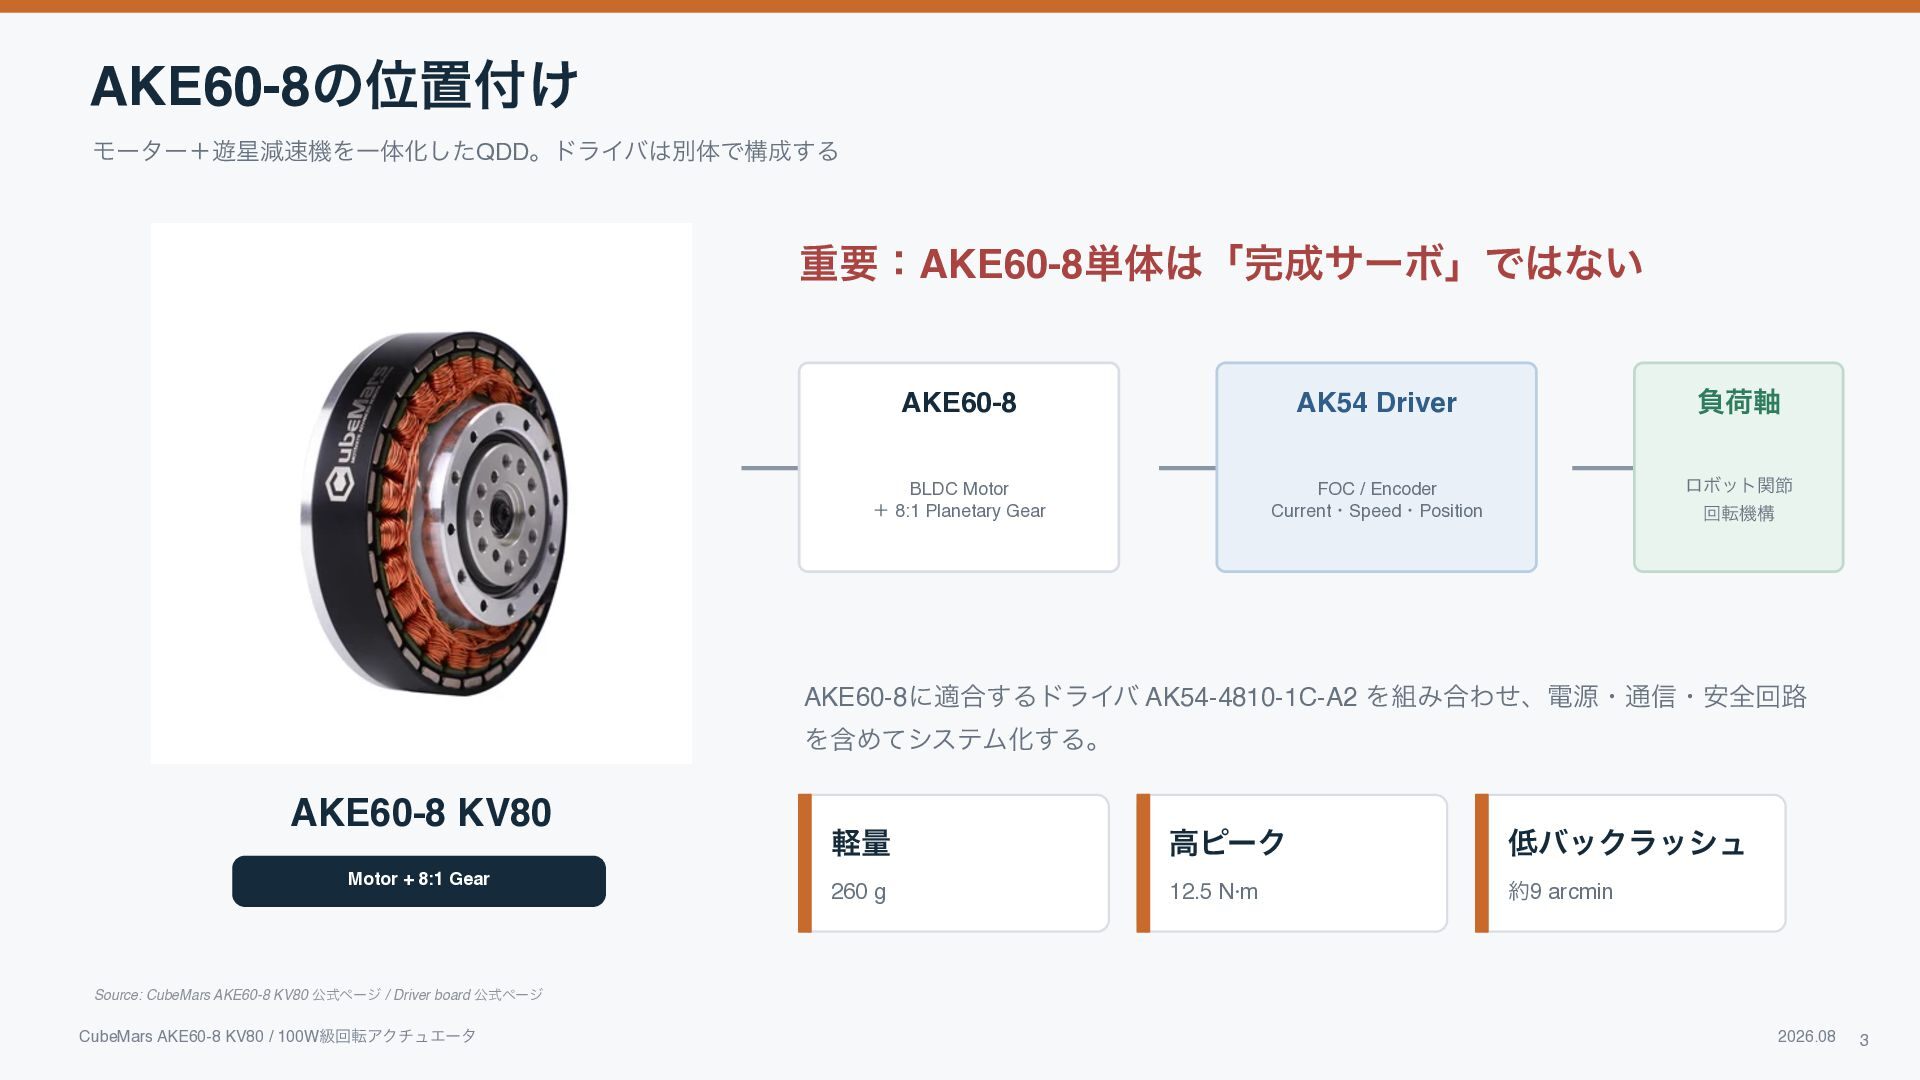
  3. AKE60-8の位置付け モーター+遊星減速機を一体化したQDD。ドライバは別体で構成する 重要:AKE60-8単体は「完成サーボ」ではない AKE60-8 AK54 Driver 負荷軸 BLDC Moto +

    8:1 Planetary Gear FOC / Encode Current・Speed・Position ロボット関節 回転機構 AKE60-8に適合するドライバ AK54-4810-1C-A2 を組み合わせ、電源・通信・安全回路 を含めてシステム化する。 AKE60-8 KV80 Motor + 8:1 Gear 軽量 高ピーク 低バックラッシュ 260 g 12.5 N·m 約9 arcmin Source: CubeMars AKE60-8 KV80 公式ページ / Driver board 公式ページ r r CubeMars AKE60-8 KV80 / 100W級回転アクチュエータ 2026.08 3
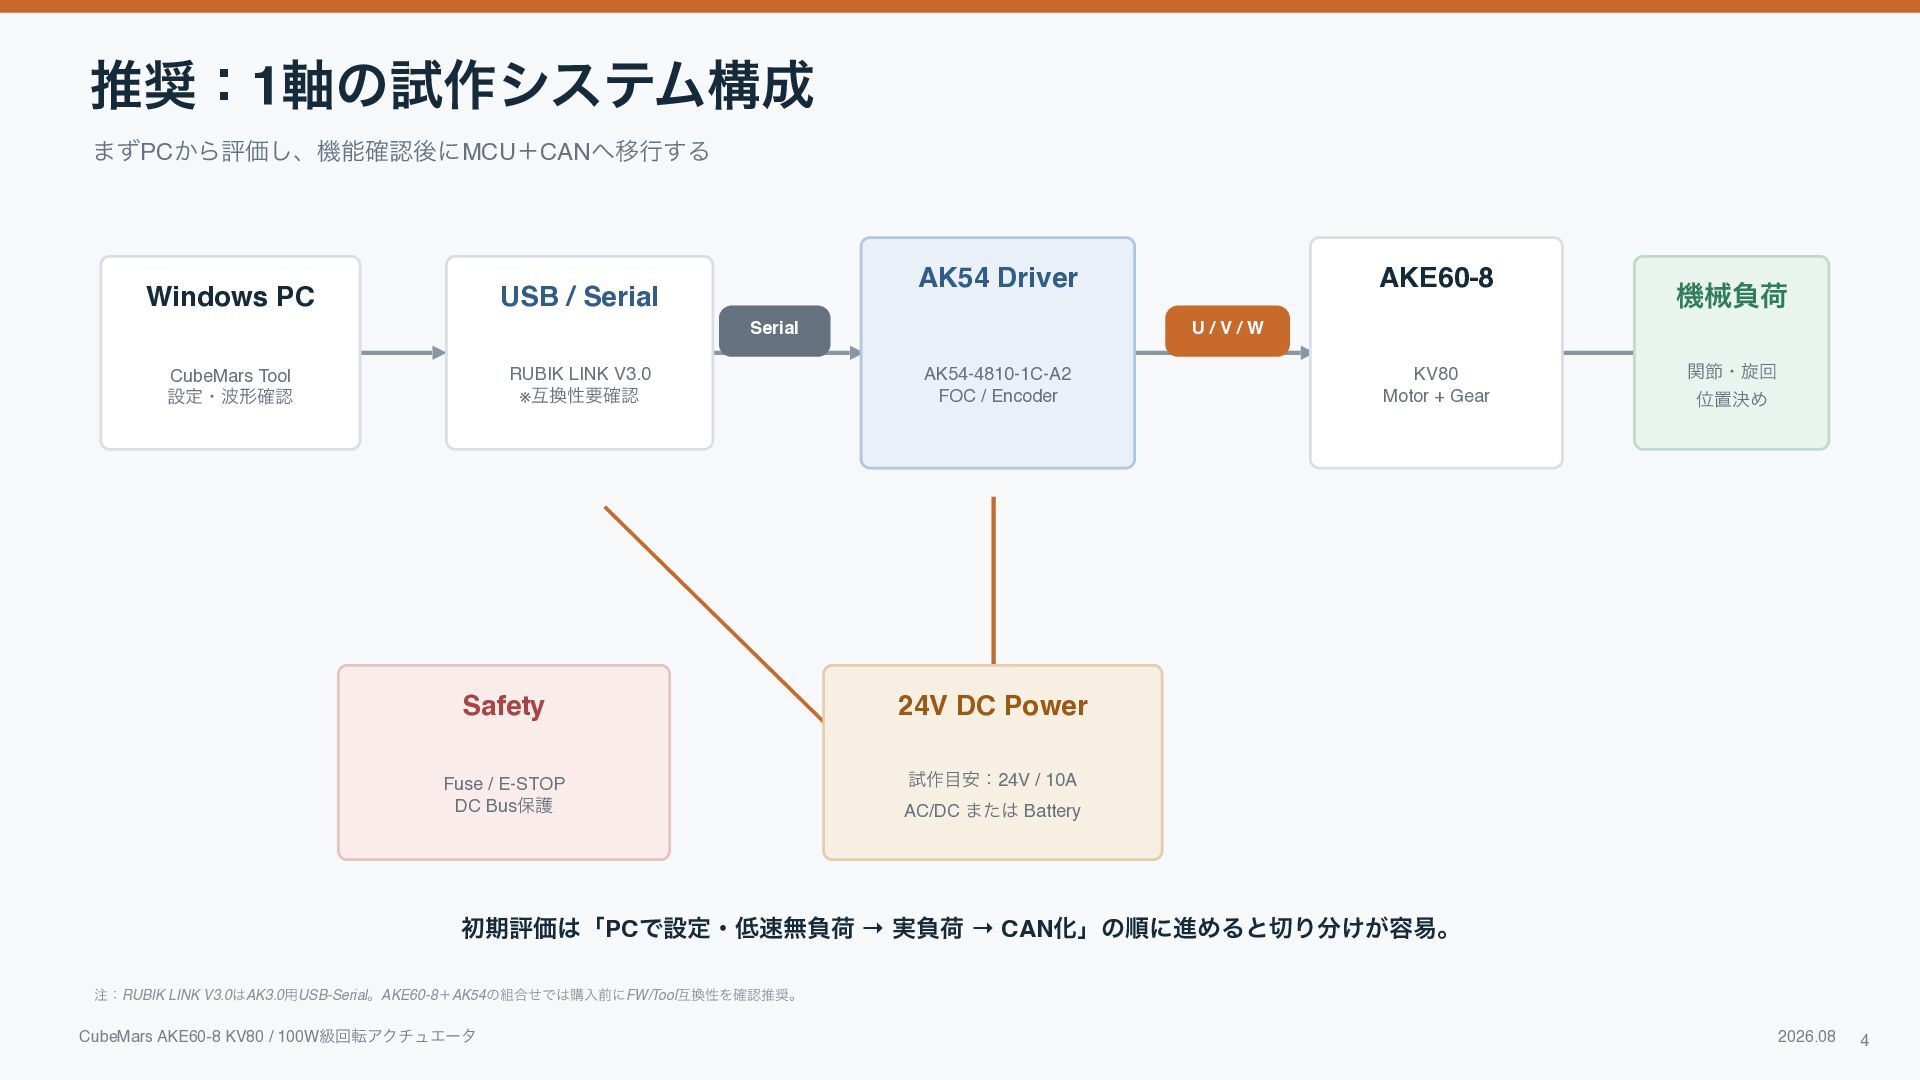
  4. 推奨:1軸の試作システム構成 まずPCから評価し、機能確認後にMCU+CANへ移行する Windows PC AK54 Driver USB / Serial Serial

    RUBIK LINK V3. ※互換性要確認 CubeMars Too 設定・波形確認 AKE60-8 機械負荷 U/V/W AK54-4810-1C-A FOC / Encoder Safety 24V DC Power Fuse / E-STO DC Bus保護 試作目安:24V / 10 KV8 Motor + Gear 関節・旋回 位置決め AC/DC または Battery 初期評価は「PCで設定・低速無負荷 → 実負荷 → CAN化」の順に進めると切り分けが容易。 注:RUBIK LINK V3.0はAK3.0用USB-Serial。AKE60-8+AK54の組合せでは購入前にFW/Tool互換性を確認推奨。 A 2 0 l P 0 CubeMars AKE60-8 KV80 / 100W級回転アクチュエータ 2026.08 4
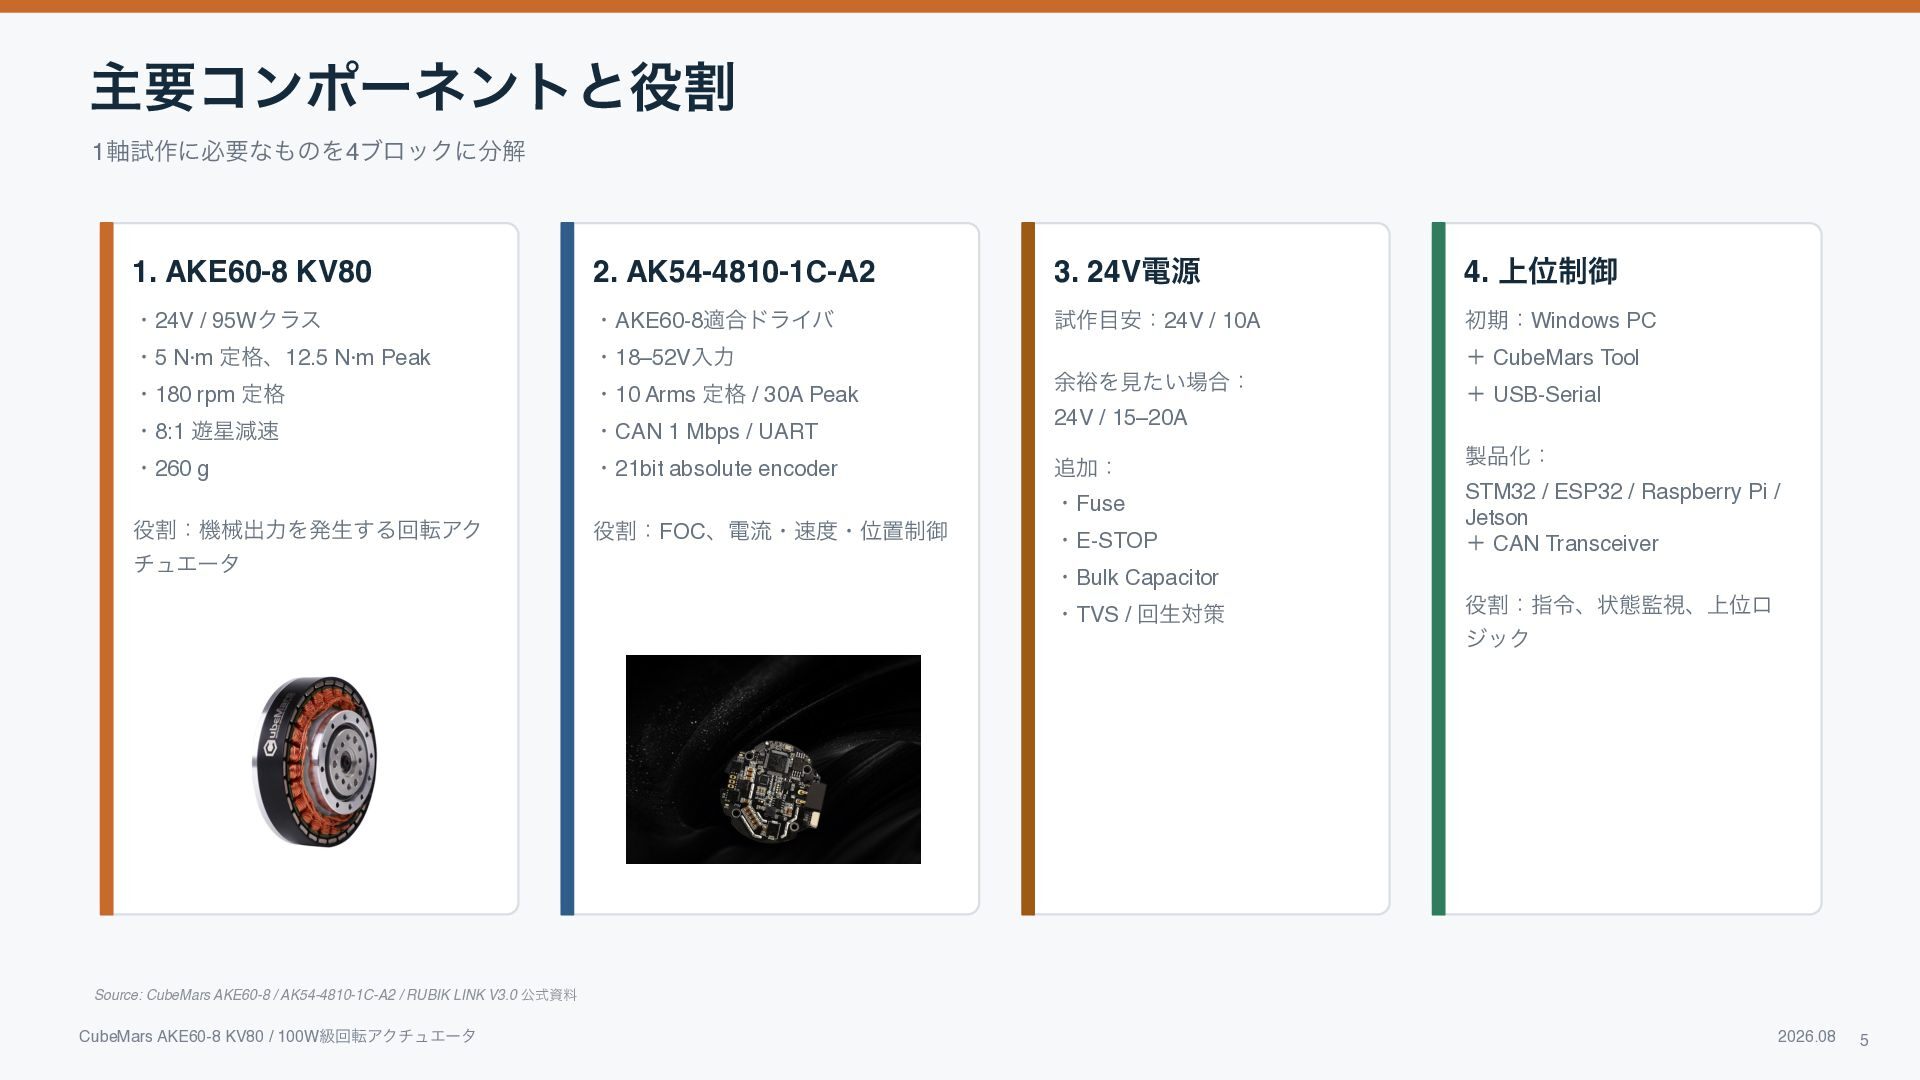
  5. 主要コンポーネントと役割 1軸試作に必要なものを4ブロックに分解 1. AKE60-8 KV80 2. AK54-4810-1C-A2 3. 24V電源 4.

    上位制御 ・24V / 95Wクラス ・AKE60-8適合ドライバ 試作目安:24V / 10 初期:Windows P ・5 N·m 定格、12.5 N·m Pea ・18–52V入力 ・180 rpm 定格 ・10 Arms 定格 / 30A Pea ・8:1 遊星減速 ・CAN 1 Mbps / UAR ・260 ・21bit absolute encode + CubeMars Too 余裕を見たい場合: 追加: ・Fus 役割:機械出力を発生する回転アク チュエータ 役割:FOC、電流・速度・位置制御 + USB-Seria 24V / 15–20 ・E-STO 製品化: STM32 / ESP32 / Raspberry Pi / Jetso + CAN Transceive ・Bulk Capacito ・TVS / 回生対策 役割:指令、状態監視、上位ロ ジック Source: CubeMars AKE60-8 / AK54-4810-1C-A2 / RUBIK LINK V3.0 公式資料 k k r T A r C l r l A P g e n CubeMars AKE60-8 KV80 / 100W級回転アクチュエータ 2026.08 5
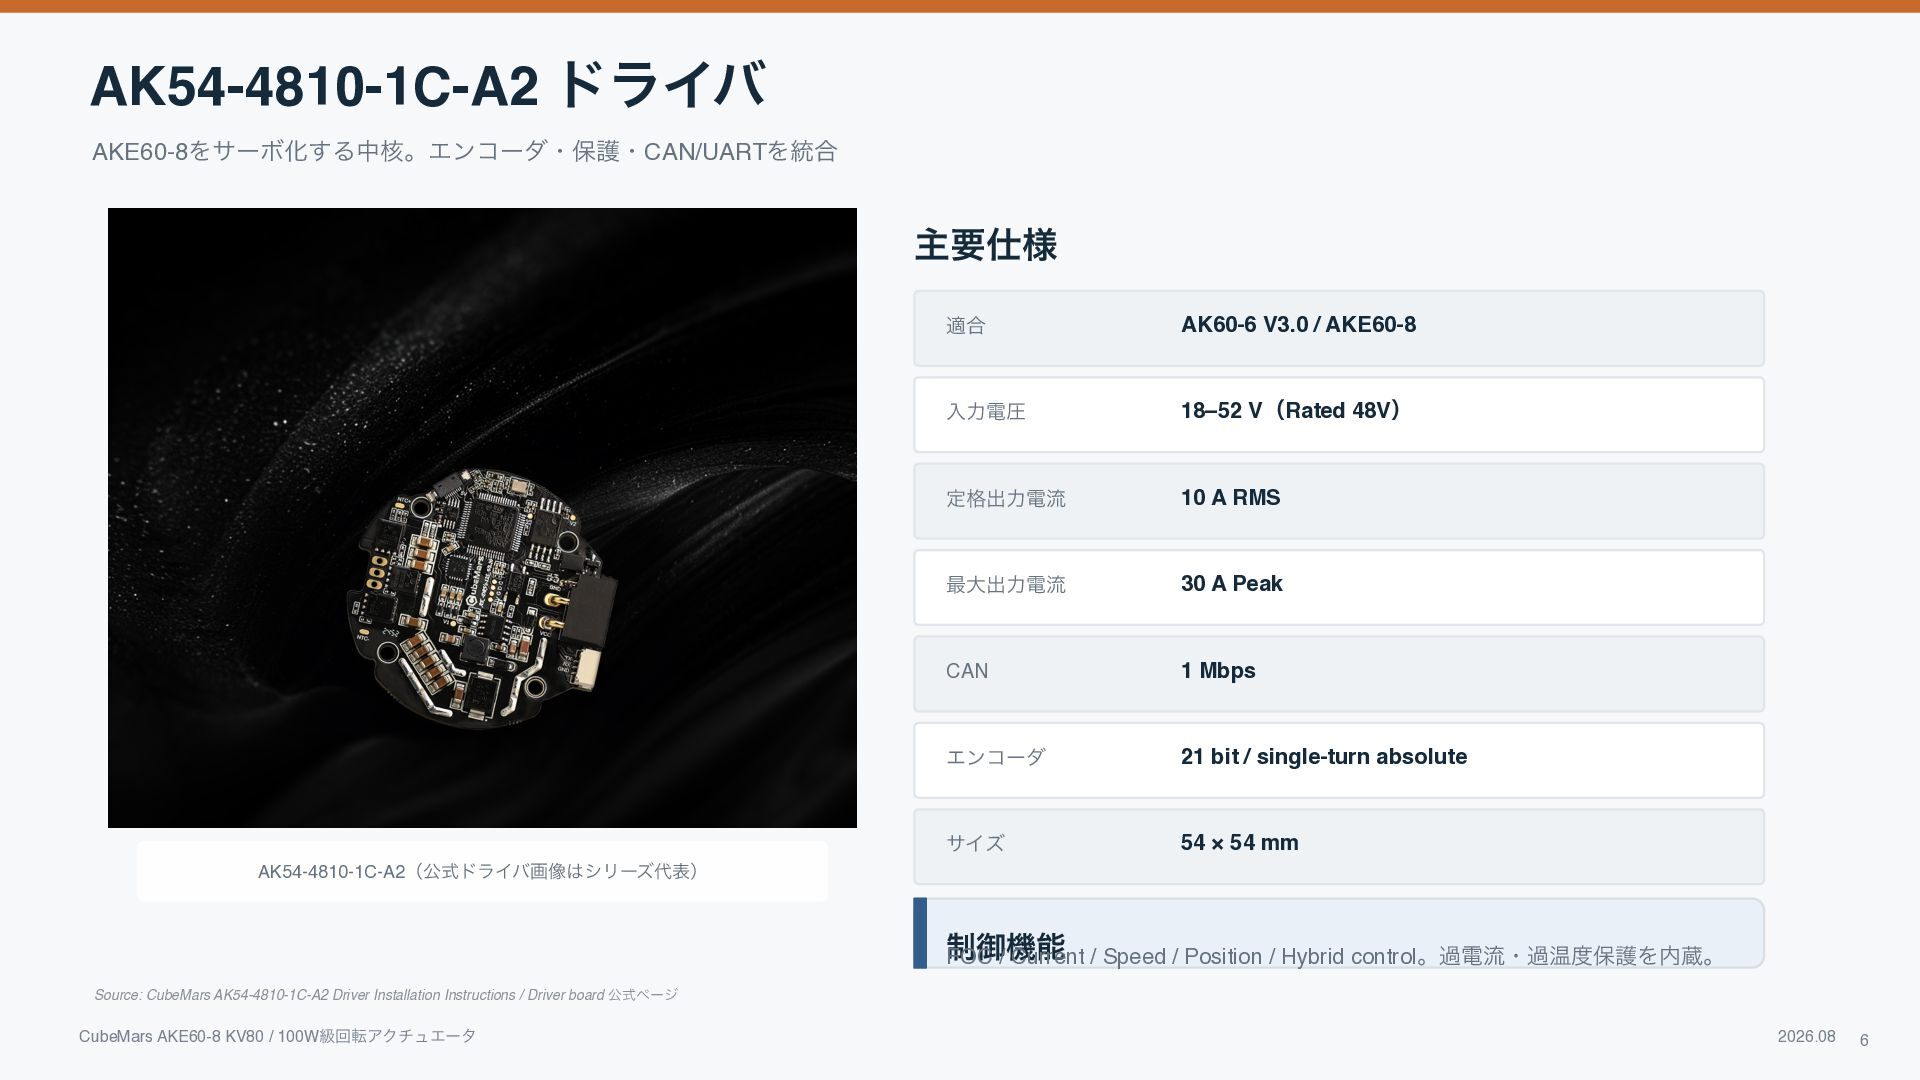
  6. AK54-4810-1C-A2 ドライバ AKE60-8をサーボ化する中核。エンコーダ・保護・CAN/UARTを統合 主要仕様 適合 AK60-6 V3.0 / AKE60-8 入力電圧

    18–52 V(Rated 48V) 定格出力電流 10 A RMS 最大出力電流 30 A Peak CAN 1 Mbps エンコーダ 21 bit / single-turn absolute サイズ 54 × 54 mm AK54-4810-1C-A2(公式ドライバ画像はシリーズ代表) 制御機能 FOC / Current / Speed / Position / Hybrid control。過電流・過温度保護を内蔵。 Source: CubeMars AK54-4810-1C-A2 Driver Installation Instructions / Driver board 公式ページ CubeMars AKE60-8 KV80 / 100W級回転アクチュエータ 2026.08 6
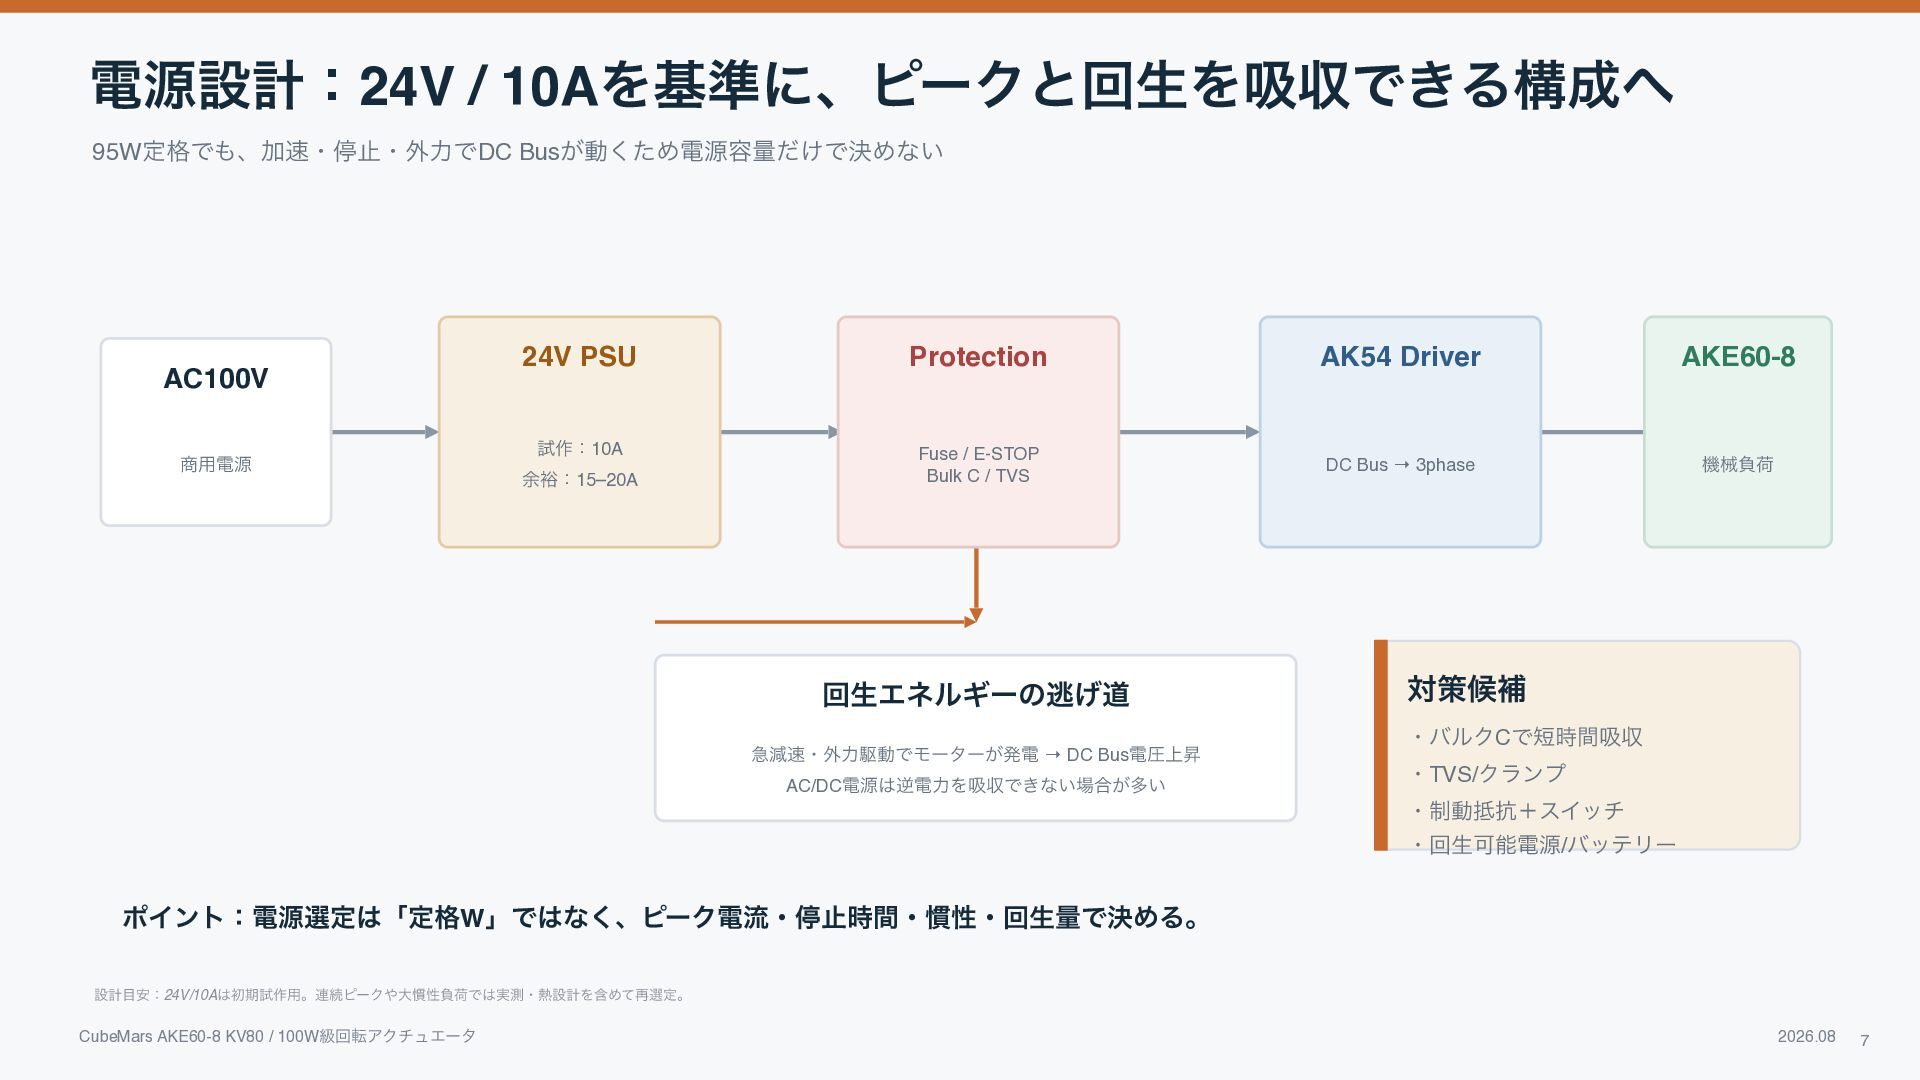
  7. 電源設計:24V / 10Aを基準に、ピークと回生を吸収できる構成へ 95W定格でも、加速・停止・外力でDC Busが動くため電源容量だけで決めない AC100V 商用電源 24V PSU Protection

    AK54 Driver AKE60-8 試作:10 Fuse / E-STO Bulk C / TVS DC Bus → 3phase 機械負荷 余裕:15–20A 回生エネルギーの逃げ道 急減速・外力駆動でモーターが発電 → DC Bus電圧上昇 AC/DC電源は逆電力を吸収できない場合が多い 対策候補 ・バルクCで短時間吸収 ・TVS/クランプ ・制動抵抗+スイッチ ・回生可能電源/バッテリー ポイント:電源選定は「定格W」ではなく、ピーク電流・停止時間・慣性・回生量で決める。 設計目安:24V/10Aは初期試作用。連続ピークや大慣性負荷では実測・熱設計を含めて再選定。 P A CubeMars AKE60-8 KV80 / 100W級回転アクチュエータ 2026.08 7
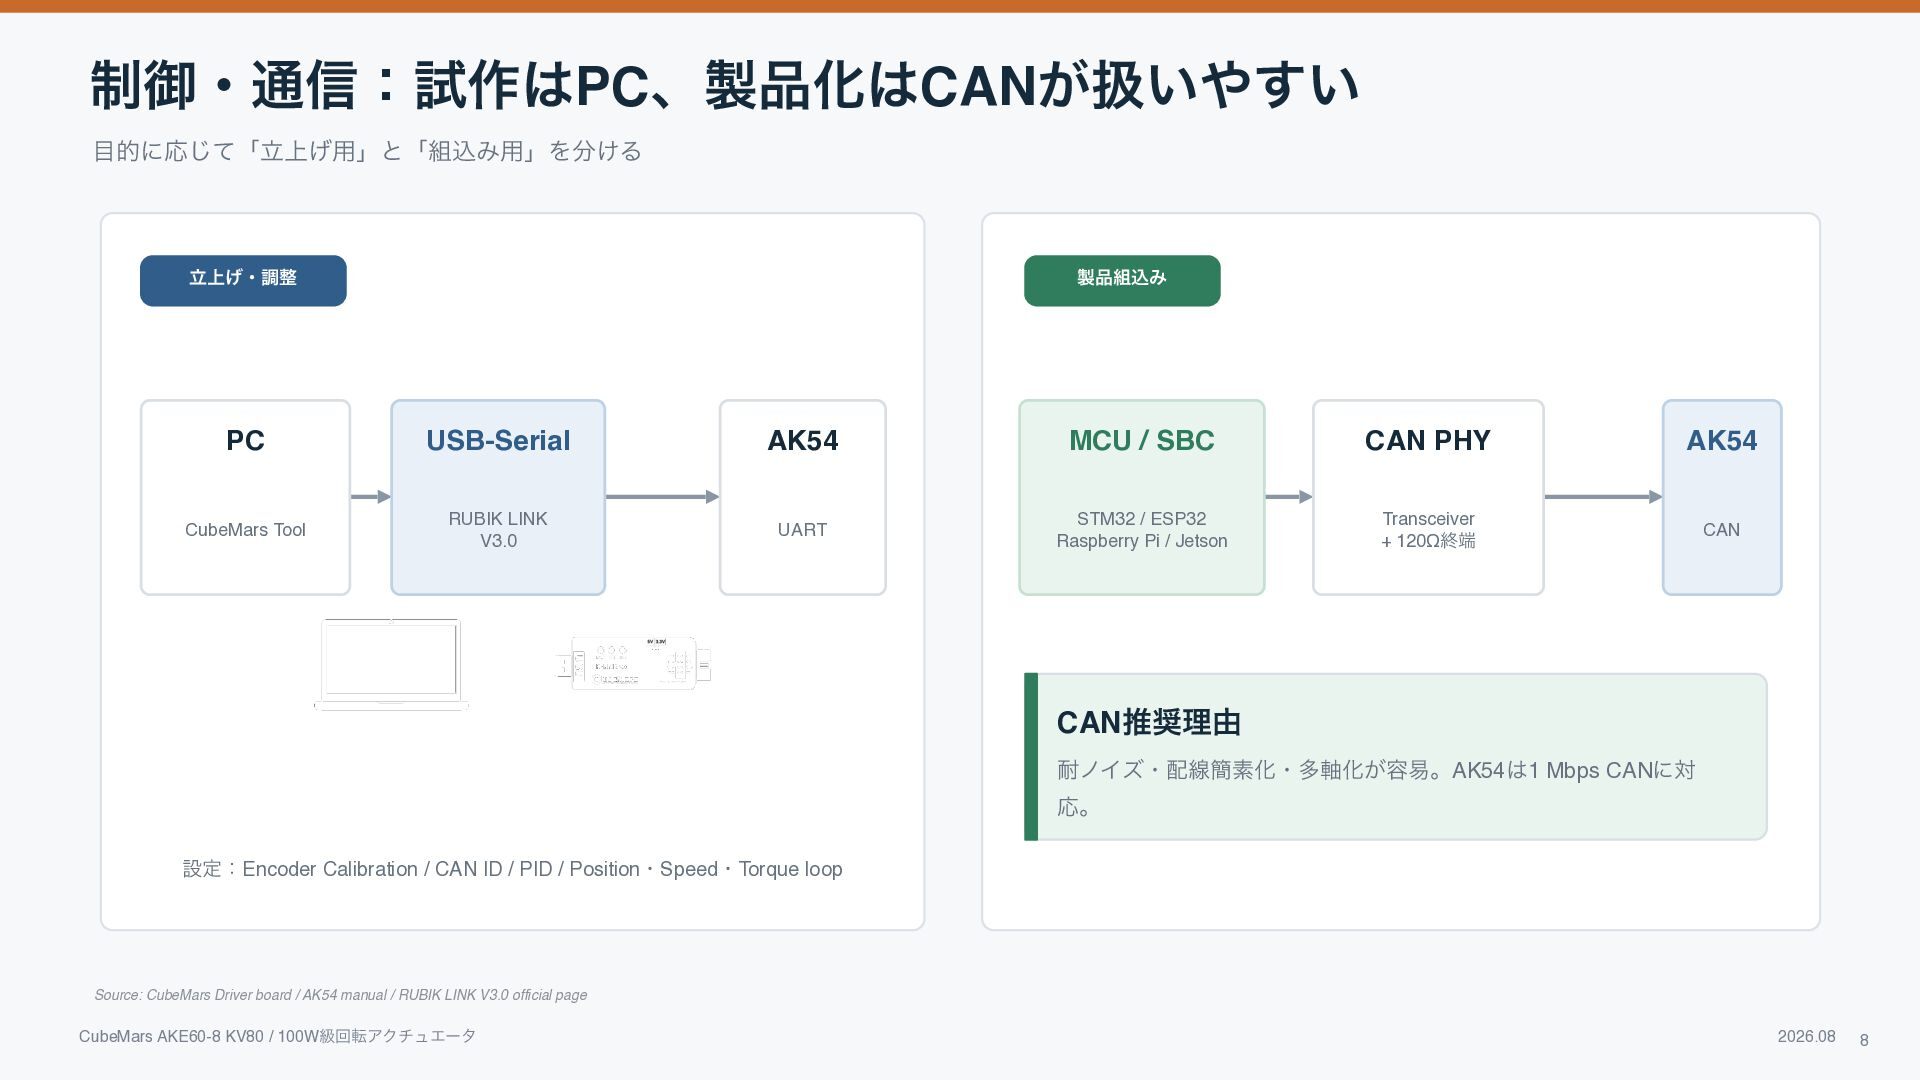
  8. 制御・通信:試作はPC、製品化はCANが扱いやすい 目的に応じて「立上げ用」と「組込み用」を分ける 立上げ・調整 製品組込み PC USB-Serial AK54 MCU / SBC

    CAN PHY AK54 CubeMars Tool RUBIK LIN V3.0 UART STM32 / ESP3 Raspberry Pi / Jetson Transceive + 120Ω終端 CAN CAN推奨理由 耐ノイズ・配線簡素化・多軸化が容易。AK54は1 Mbps CANに対 応。 設定:Encoder Calibration / CAN ID / PID / Position・Speed・Torque loop Source: CubeMars Driver board / AK54 manual / RUBIK LINK V3.0 official page 2 K r CubeMars AKE60-8 KV80 / 100W級回転アクチュエータ 2026.08 8
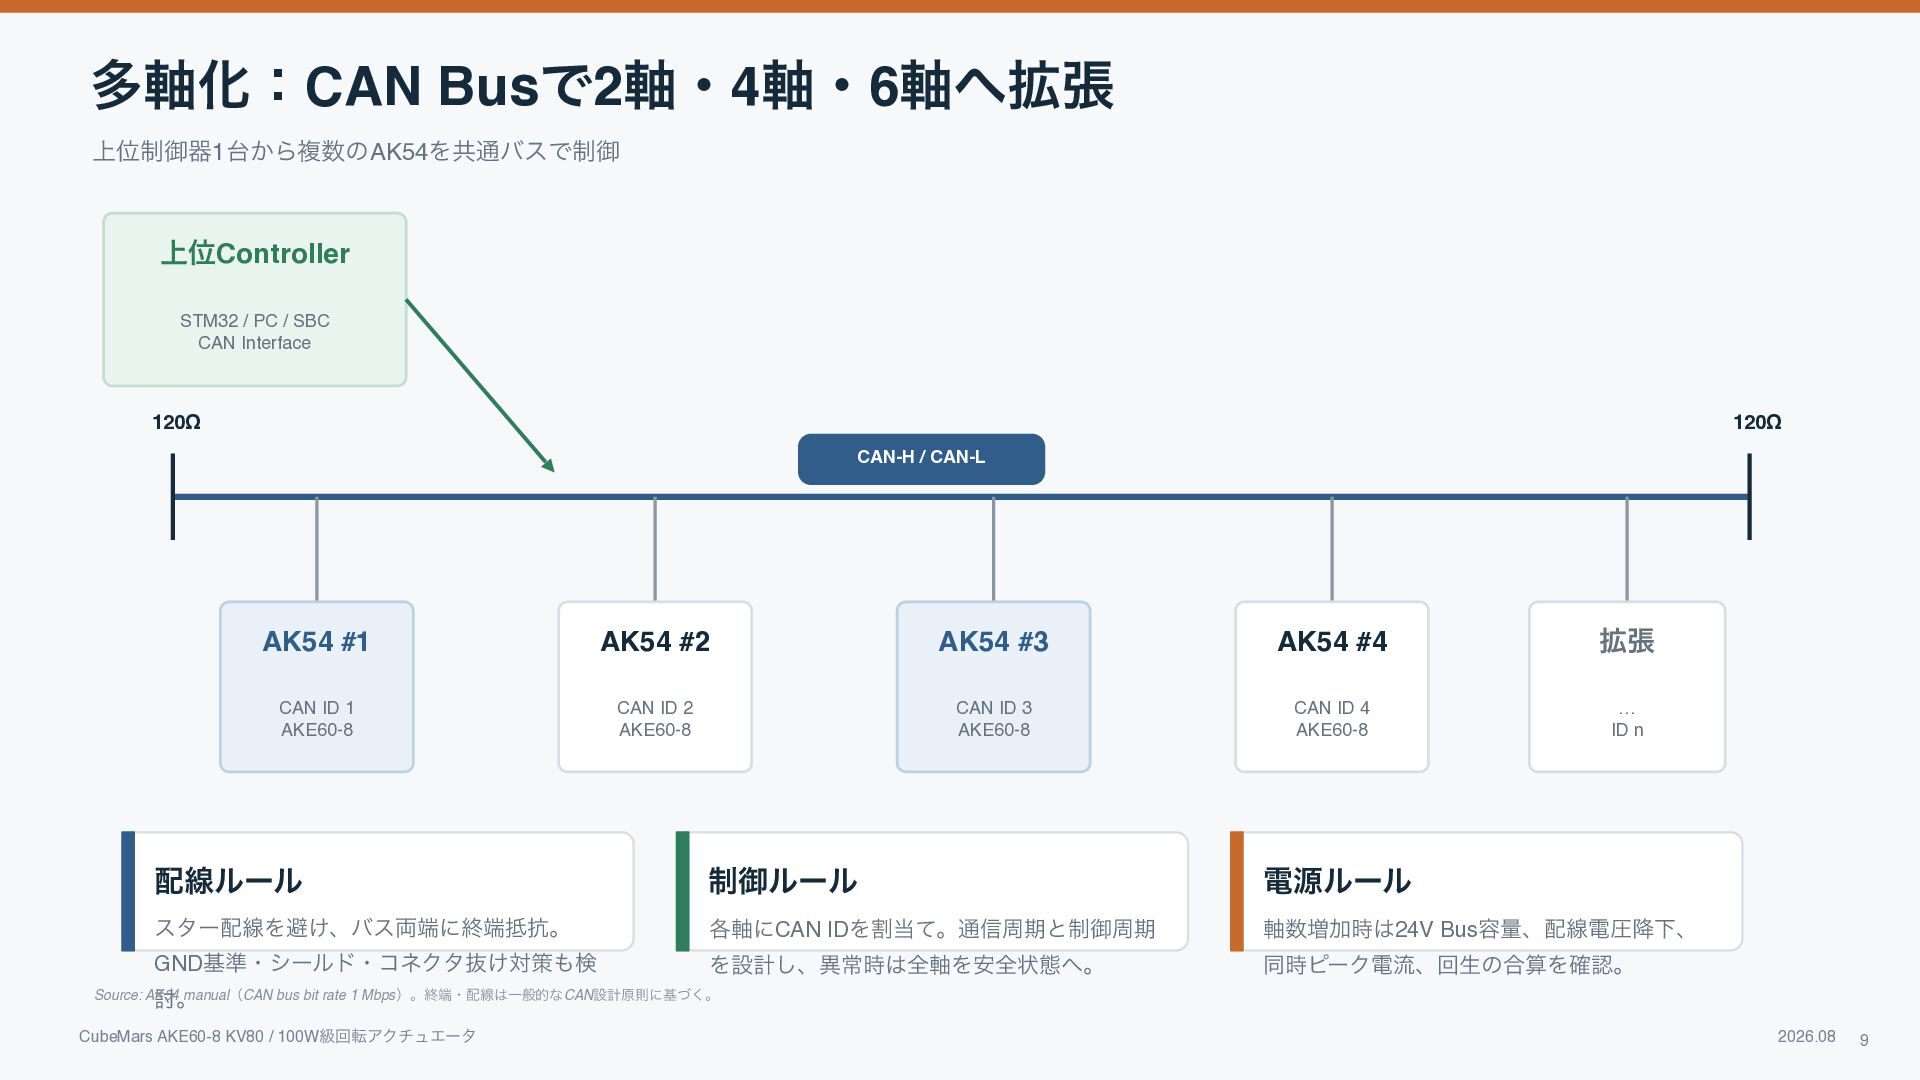
  9. 上位制御器1台から複数のAK54を共通バスで制御 上位Controller STM32 / PC / SB CAN Interface 120Ω

    120Ω CAN-H / CAN-L AK54 #1 AK54 #2 AK54 #3 AK54 #4 拡張 CAN ID AKE60-8 CAN ID AKE60-8 CAN ID AKE60-8 CAN ID AKE60-8 ID n 配線ルール 制御ルール 電源ルール スター配線を避け、バス両端に終端抵抗。 各軸にCAN IDを割当て。通信周期と制御周期 軸数増加時は24V Bus容量、配線電圧降下、 GND基準・シールド・コネクタ抜け対策も検 を設計し、異常時は全軸を安全状態へ。 同時ピーク電流、回生の合算を確認。 Source: AK54 manual(CAN bus bit rate 1 Mbps)。終端・配線は一般的なCAN設計原則に基づく。 討。 C 4 3 2 CubeMars AKE60-8 KV80 / 100W級回転アクチュエータ 1 … 多軸化:CAN Busで2軸・4軸・6軸へ拡張 2026.08 9
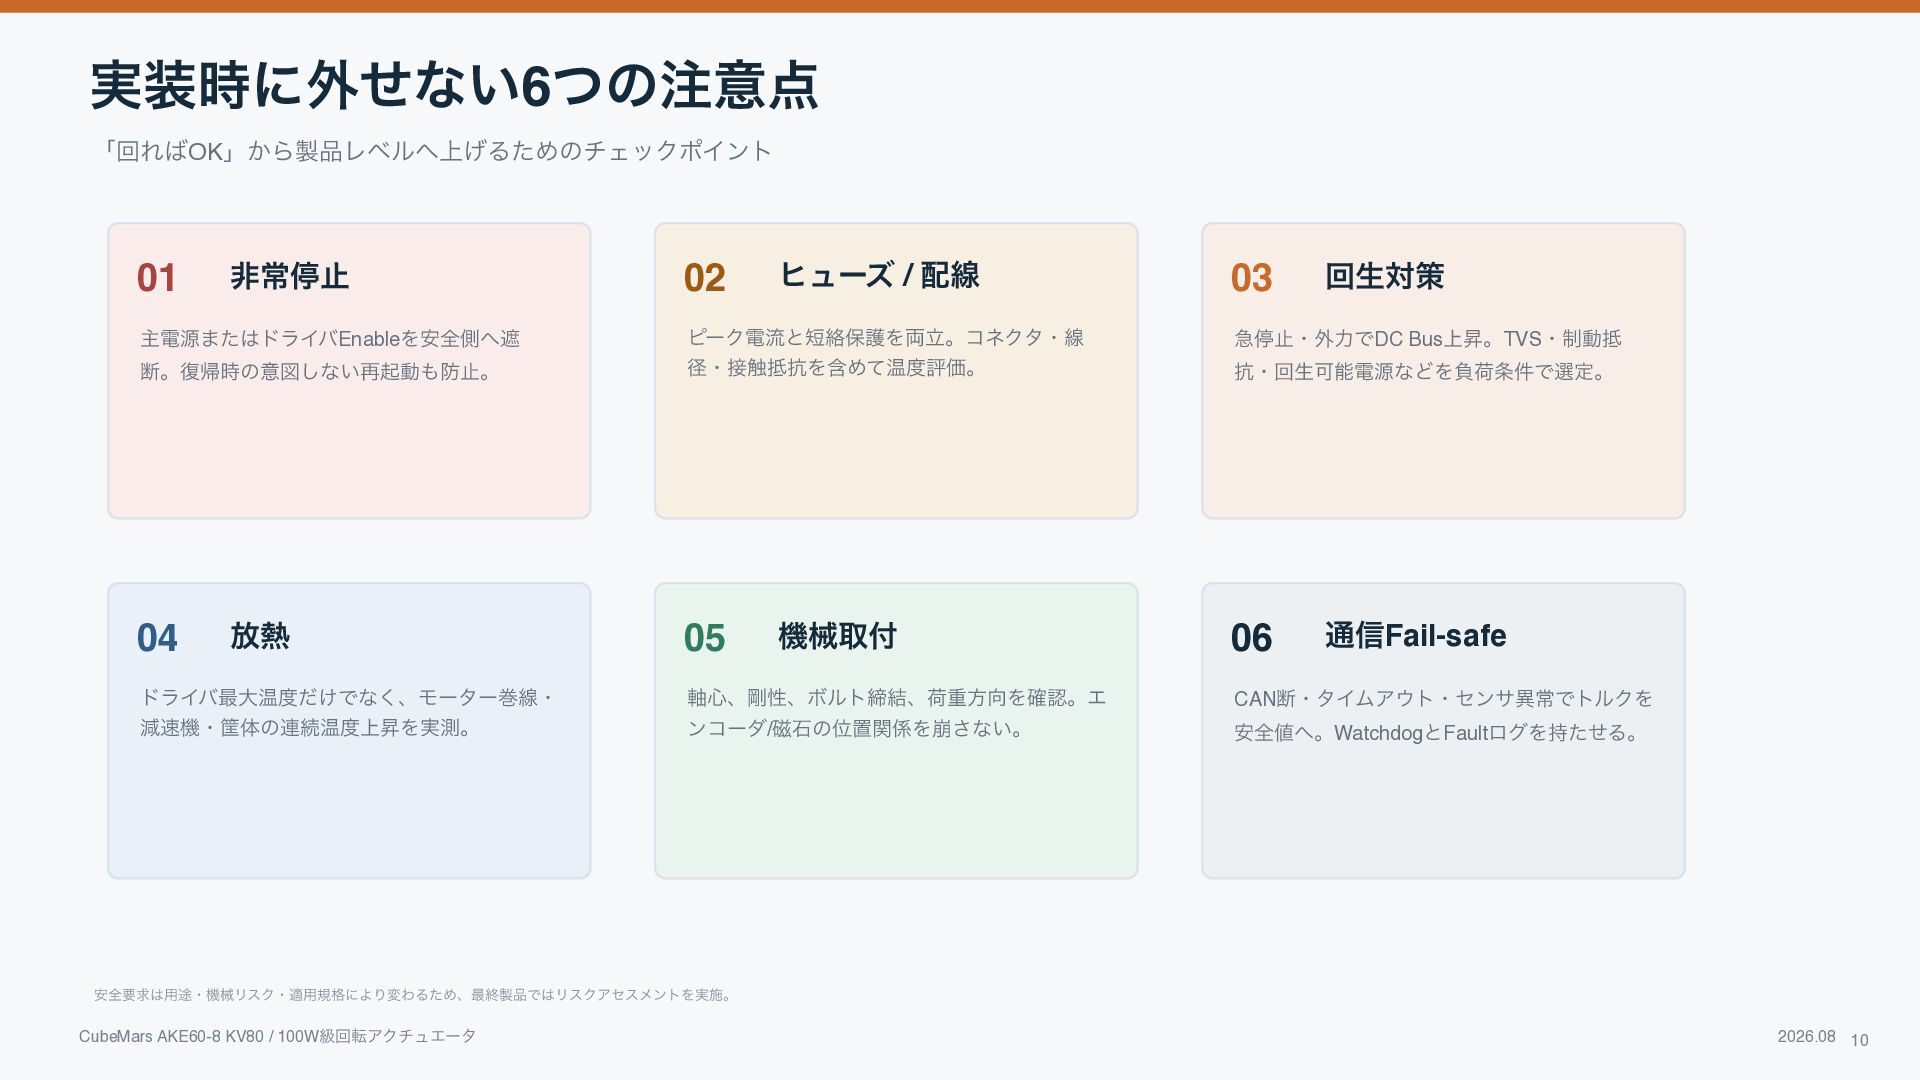
  10. 実装時に外せない6つの注意点 「回ればOK」から製品レベルへ上げるためのチェックポイント 01 非常停止 主電源またはドライバEnableを安全側へ遮 断。復帰時の意図しない再起動も防止。 04 放熱 ドライバ最大温度だけでなく、モーター巻線・ 減速機・筐体の連続温度上昇を実測。

    02 ヒューズ / 配線 ピーク電流と短絡保護を両立。コネクタ・線 径・接触抵抗を含めて温度評価。 05 機械取付 03 回生対策 急停止・外力でDC Bus上昇。TVS・制動抵 抗・回生可能電源などを負荷条件で選定。 06 通信Fail-safe 軸心、剛性、ボルト締結、荷重方向を確認。エ CAN断・タイムアウト・センサ異常でトルクを ンコーダ/磁石の位置関係を崩さない。 安全値へ。WatchdogとFaultログを持たせる。 安全要求は用途・機械リスク・適用規格により変わるため、最終製品ではリスクアセスメントを実施。 CubeMars AKE60-8 KV80 / 100W級回転アクチュエータ 2026.08 10
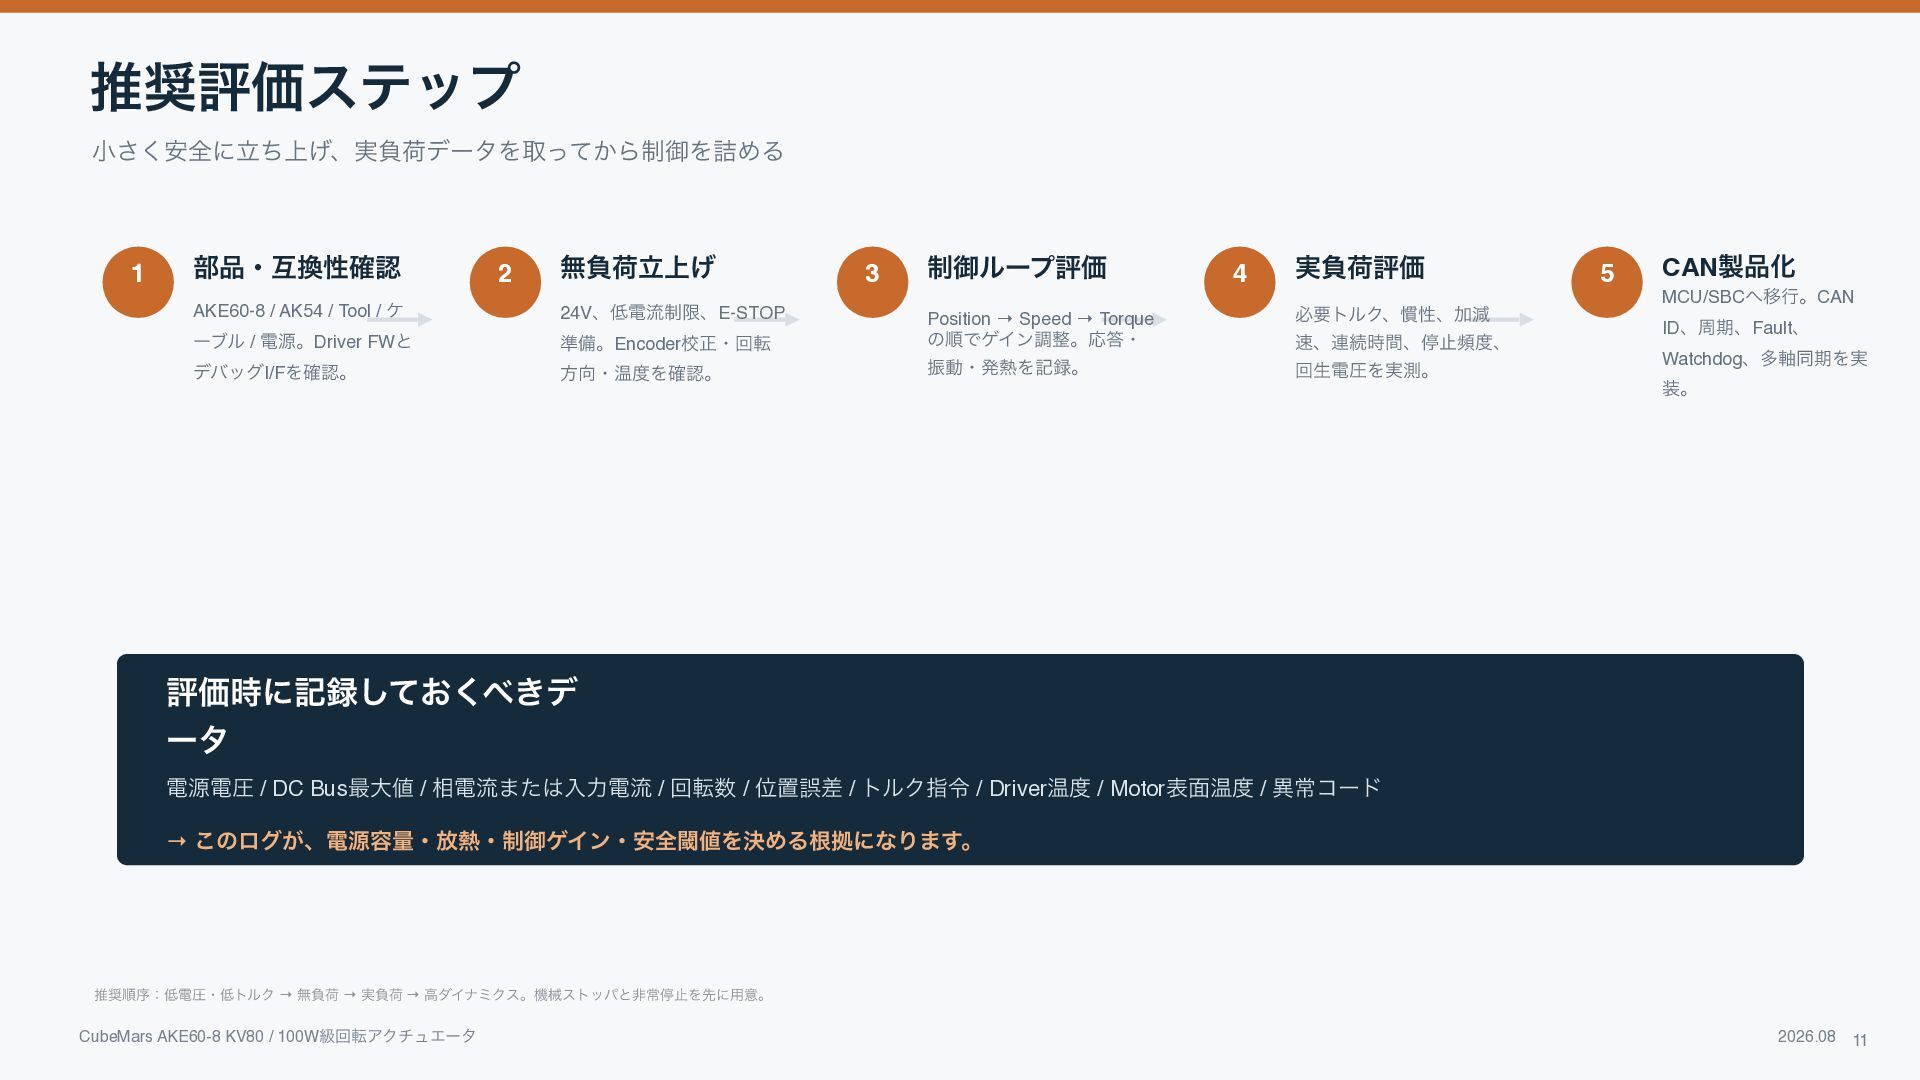
  11. 推奨評価ステップ 小さく安全に立ち上げ、実負荷データを取ってから制御を詰める 1 部品・互換性確認 2 無負荷立上げ AKE60-8 / AK54 /

    Tool / ケ 24V、低電流制限、E-STOP ーブル / 電源。Driver FWと デバッグI/Fを確認。 3 制御ループ評価 4 実負荷評価 必要トルク、慣性、加減 準備。Encoder校正・回転 Position → Speed → Torque の順でゲイン調整。応答・ 方向・温度を確認。 振動・発熱を記録。 回生電圧を実測。 速、連続時間、停止頻度、 5 CAN製品化 MCU/SBCへ移行。CAN ID、周期、Fault、 Watchdog、多軸同期を実 装。 評価時に記録しておくべきデ ータ 電源電圧 / DC Bus最大値 / 相電流または入力電流 / 回転数 / 位置誤差 / トルク指令 / Driver温度 / Motor表面温度 / 異常コード → このログが、電源容量・放熱・制御ゲイン・安全閾値を決める根拠になります。 推奨順序:低電圧・低トルク → 無負荷 → 実負荷 → 高ダイナミクス。機械ストッパと非常停止を先に用意。 CubeMars AKE60-8 KV80 / 100W級回転アクチュエータ 2026.08 11
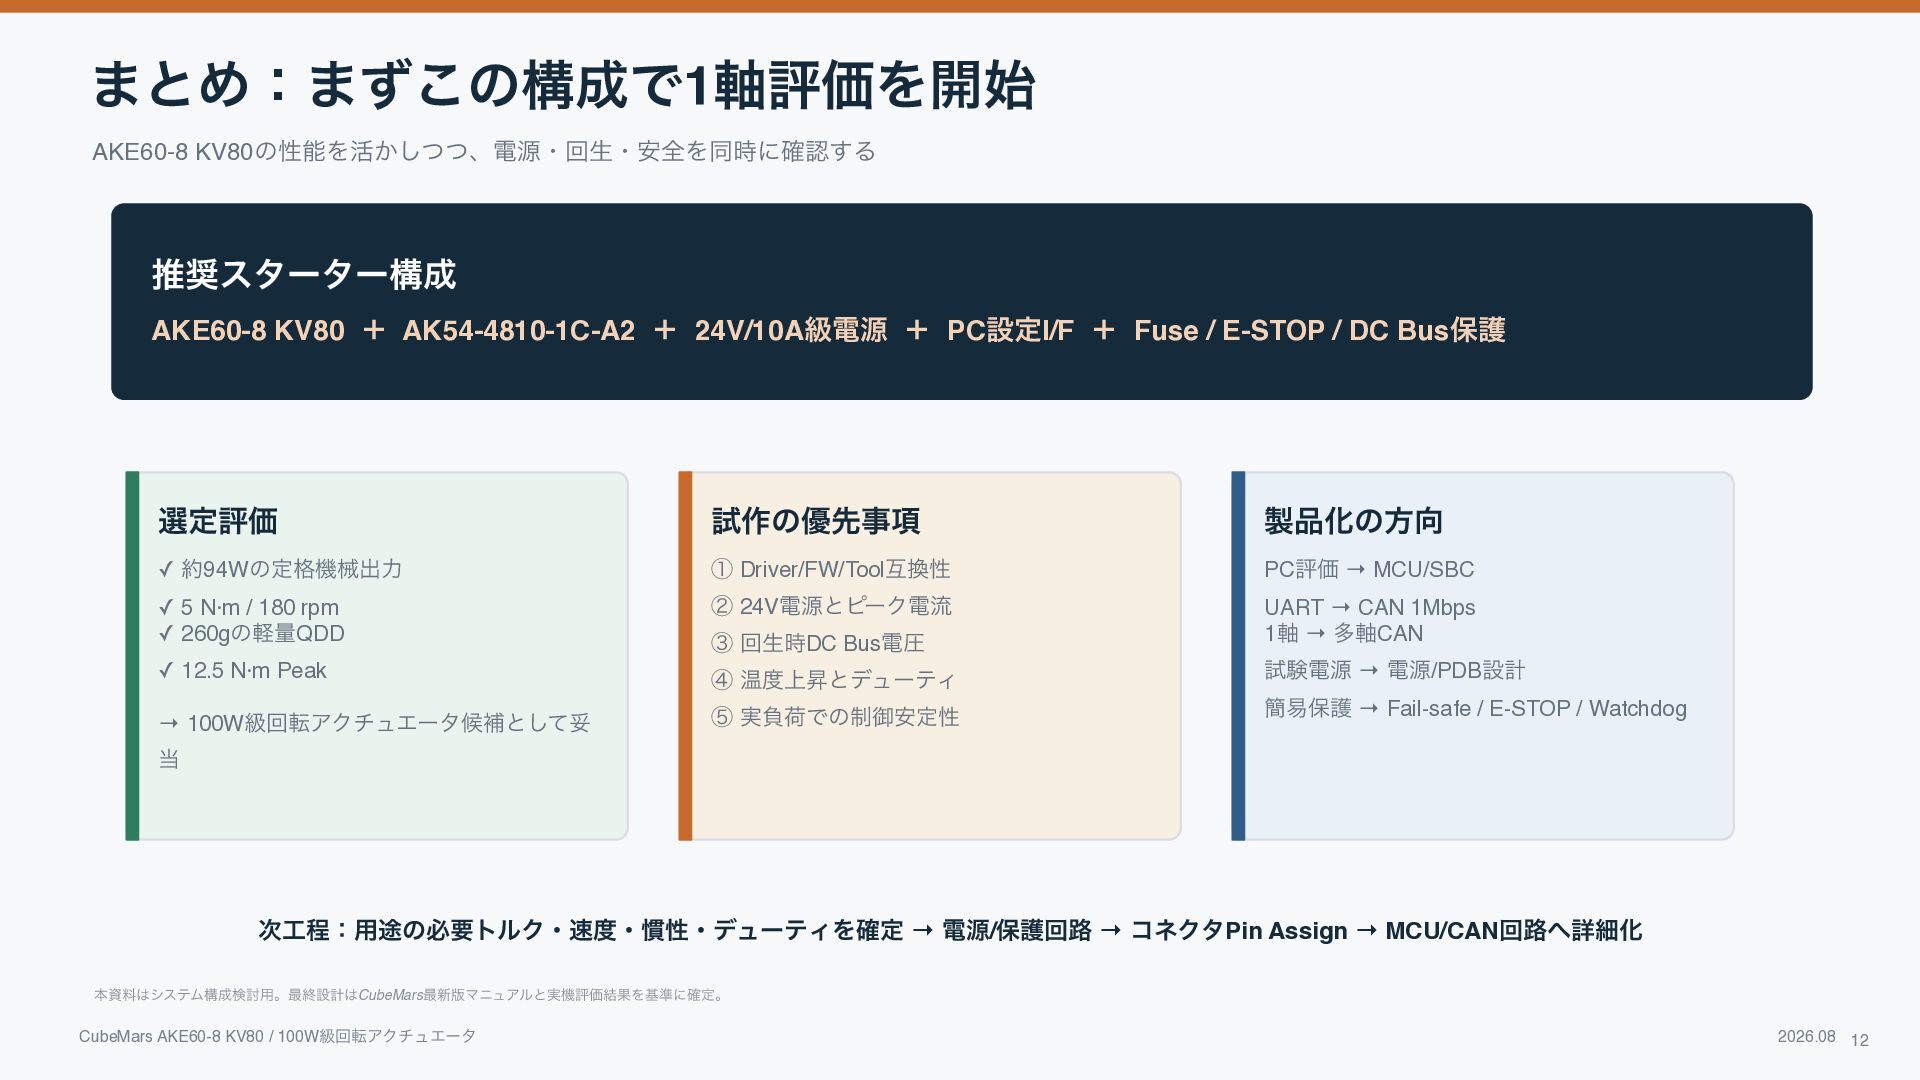
  12. まとめ:まずこの構成で1軸評価を開始 AKE60-8 KV80の性能を活かしつつ、電源・回生・安全を同時に確認する 推奨スターター構成 AKE60-8 KV80 + AK54-4810-1C-A2 + 24V/10A級電源

    + PC設定I/F + Fuse / E-STOP / DC Bus保護 選定評価 試作の優先事項 製品化の方向 ✓ 約94Wの定格機械出力 ① Driver/FW/Tool互換性 PC評価 → MCU/SB ✓ 5 N·m / 180 rp ✓ 260gの軽量QD ② 24V電源とピーク電流 ③ 回生時DC Bus電圧 UART → CAN 1Mbp 1軸 → 多軸CA ✓ 12.5 N·m Pea ④ 温度上昇とデューティ 試験電源 → 電源/PDB設計 → 100W級回転アクチュエータ候補として妥 ⑤ 実負荷での制御安定性 簡易保護 → Fail-safe / E-STOP / Watchdog 当 次工程:用途の必要トルク・速度・慣性・デューティを確定 → 電源/保護回路 → コネクタPin Assign → MCU/CAN回路へ詳細化 本資料はシステム構成検討用。最終設計はCubeMars最新版マニュアルと実機評価結果を基準に確定。 s C D m k N CubeMars AKE60-8 KV80 / 100W級回転アクチュエータ 2026.08 12
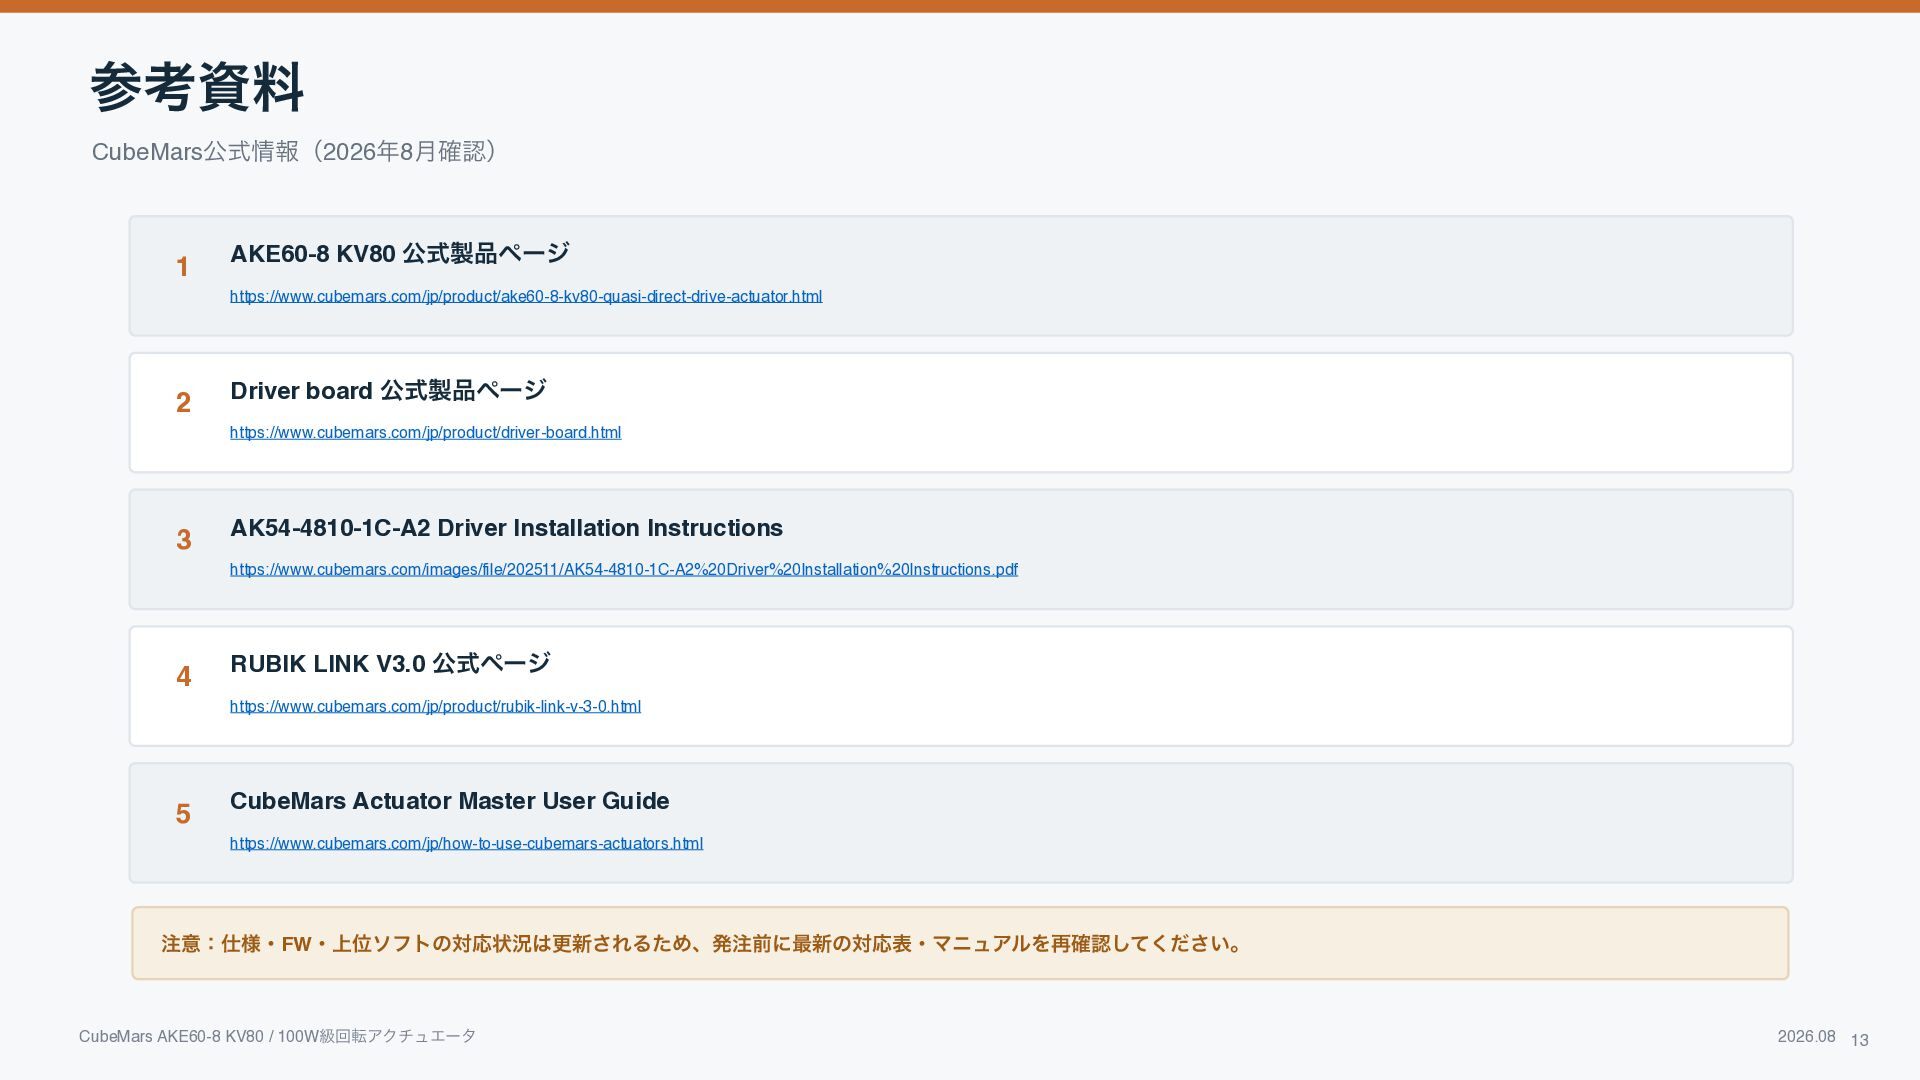
  13. 参考資料 CubeMars公式情報(2026年8月確認) 1 AKE60-8 KV80 公式製品ページ https://www.cubemars.com/jp/product/ake60-8-kv80-quasi-direct-drive-actuator.html 2 Driver board

    公式製品ページ https://www.cubemars.com/jp/product/driver-board.html 3 AK54-4810-1C-A2 Driver Installation Instructions https://www.cubemars.com/images/file/202511/AK54-4810-1C-A2%20Driver%20Installation%20Instructions.pdf 4 RUBIK LINK V3.0 公式ページ https://www.cubemars.com/jp/product/rubik-link-v-3-0.html 5 CubeMars Actuator Master User Guide https://www.cubemars.com/jp/how-to-use-cubemars-actuators.html 注意:仕様・FW・上位ソフトの対応状況は更新されるため、発注前に最新の対応表・マニュアルを再確認してください。 CubeMars AKE60-8 KV80 / 100W級回転アクチュエータ 2026.08 13