Upgrade to Pro
— share decks privately, control downloads, hide ads and more …
Speaker Deck
Sign up for free
Menu
Search
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Pricing
Search
Sign in
Sign up for free
26_0423 ロボットの力制御:論点と要件の整理
Search
Ryo Kikuuwe
April 25, 2026
Technology
120
0
Share
Embed
Copy iframe code
Copy JS code
Copy link
Start on current slide
26_0423 ロボットの力制御:論点と要件の整理
ロボット革命・産業IoTイニシアティブ協議会(RRI)・ロボット利活用推進WG(WG2)・ニーズシーズ課題整理SWG公開シンポジウムにおける講演
Ryo Kikuuwe
April 25, 2026
More Decks by Ryo Kikuuwe
See All by Ryo Kikuuwe
26_0616 ロボットの力制御:要件の整理
kikuuwe
1
58
23_1211 Nonsmooth Modeling of Hydraulic Systems and Its Application to Control of Hydraulic Excavators
kikuuwe
0
330
22_0910 非平滑力学へのお誘い
kikuuwe
0
1.7k
22_0905 可逆駆動性の低い歯車減速機の運動方程式表現
kikuuwe
0
1.6k
20_1025 Torque-Bounded Admittance Control Realized by a Set-valued Algebraic Feedback
kikuuwe
0
480
19_1216 Differential-Algebraic Relaxation and Set-Valued Algebraic Loop for Realization of Sliding Mode Systems
kikuuwe
0
280
19_0906 A First-Order Differentiator with First-Order Sliding Mode Filtering
kikuuwe
0
390
19_0530 非圧縮流体仮定にもとづく油圧シリンダの準静的モデル
kikuuwe
0
910
18_0711 Anti-Noise and Anti-Disturbance Properties of Differential-Algebraic Relaxation Applied to a Set-Valued Controller
kikuuwe
0
330
Other Decks in Technology
See All in Technology
顧客に向き合う開発組織へ。リアーキテクチャとフィーチャーチーム化で挑む組織改革
safie
0
1.9k
Omarchy Quattro の日本語設定周り
simosako
2
180
新機種発売前に見直そう!端末移行で再ログインが要るアプリ・要らないアプリは何が違うのか 〜シームレスに再開できる設計と実装〜
zozotech
PRO
0
190
HRC_Frontend_Conference_Fukuoka_2026.pdf
ts020
0
720
開発投資の期待値を上げるプロダクトロードマップづくり ~プロダクトエンジニアが越境して事業を伸ばす~
kekekenta
1
160
omasushiというライブラリを作った
polidog
PRO
0
230
データ_AIの事業の勝敗をわけるもの
nek0128
0
350
What the customer really needed
kawaguti
PRO
1
160
Spring BootからQuarkusへの移行
tatsuya1bm
2
120
今話題のAI「Jev」って何? 宇宙最速で学ぶ会
minorun365
PRO
21
12k
白金鉱業Meetup Vol.25 アウトカムが二値のデータに対するCausal Impact
brainpadpr
0
190
おい、エージェントを使って終わらせろ
nwiizo
0
230
Featured
See All Featured
Have SEOs Ruined the Internet? - User Awareness of SEO in 2025
akashhashmi
0
500
No one is an island. Learnings from fostering a developers community.
thoeni
21
3.8k
The SEO identity crisis: Don't let AI make you average
varn
0
560
Breaking role norms: Why Content Design is so much more than writing copy - Taylor Woolridge
uxyall
1
400
The browser strikes back
jonoalderson
0
1.7k
How to Build an AI Search Optimization Roadmap - Criteria and Steps to Take #SEOIRL
aleyda
1
2.2k
Navigating the moral maze — ethical principles for Al-driven product design
skipperchong
2
540
Raft: Consensus for Rubyists
vanstee
141
7.7k
How GitHub (no longer) Works
holman
316
150k
jQuery: Nuts, Bolts and Bling
dougneiner
66
8.6k
Ruling the World: When Life Gets Gamed
codingconduct
0
330
How to optimise 3,500 product descriptions for ecommerce in one day using ChatGPT
katarinadahlin
PRO
2
3.8k
Transcript
1 2026/04/23 ロボットの力制御 : 論点と要件の整理 ロボットの力制御 : 論点と要件の整理 広島大学 先進理工系科学研究科
機械力学研究室 菊植 亮 https://home.hiroshima-u.ac.jp/kikuuwe/ https://www.youtube.com/kikuuwe/ https://speakerdeck.com/kikuuwe/ Ryo Kikuuwe 2026/04/23
4 2026/04/23 本日の内容 本日の内容 [1] 力制御とは? [2] 菊植の研究について
[3] 力制御には何が必要か
5 2026/04/23 [1] [1] 力制御とは? 力制御とは? [1] [1] 力制御とは? 力制御とは?
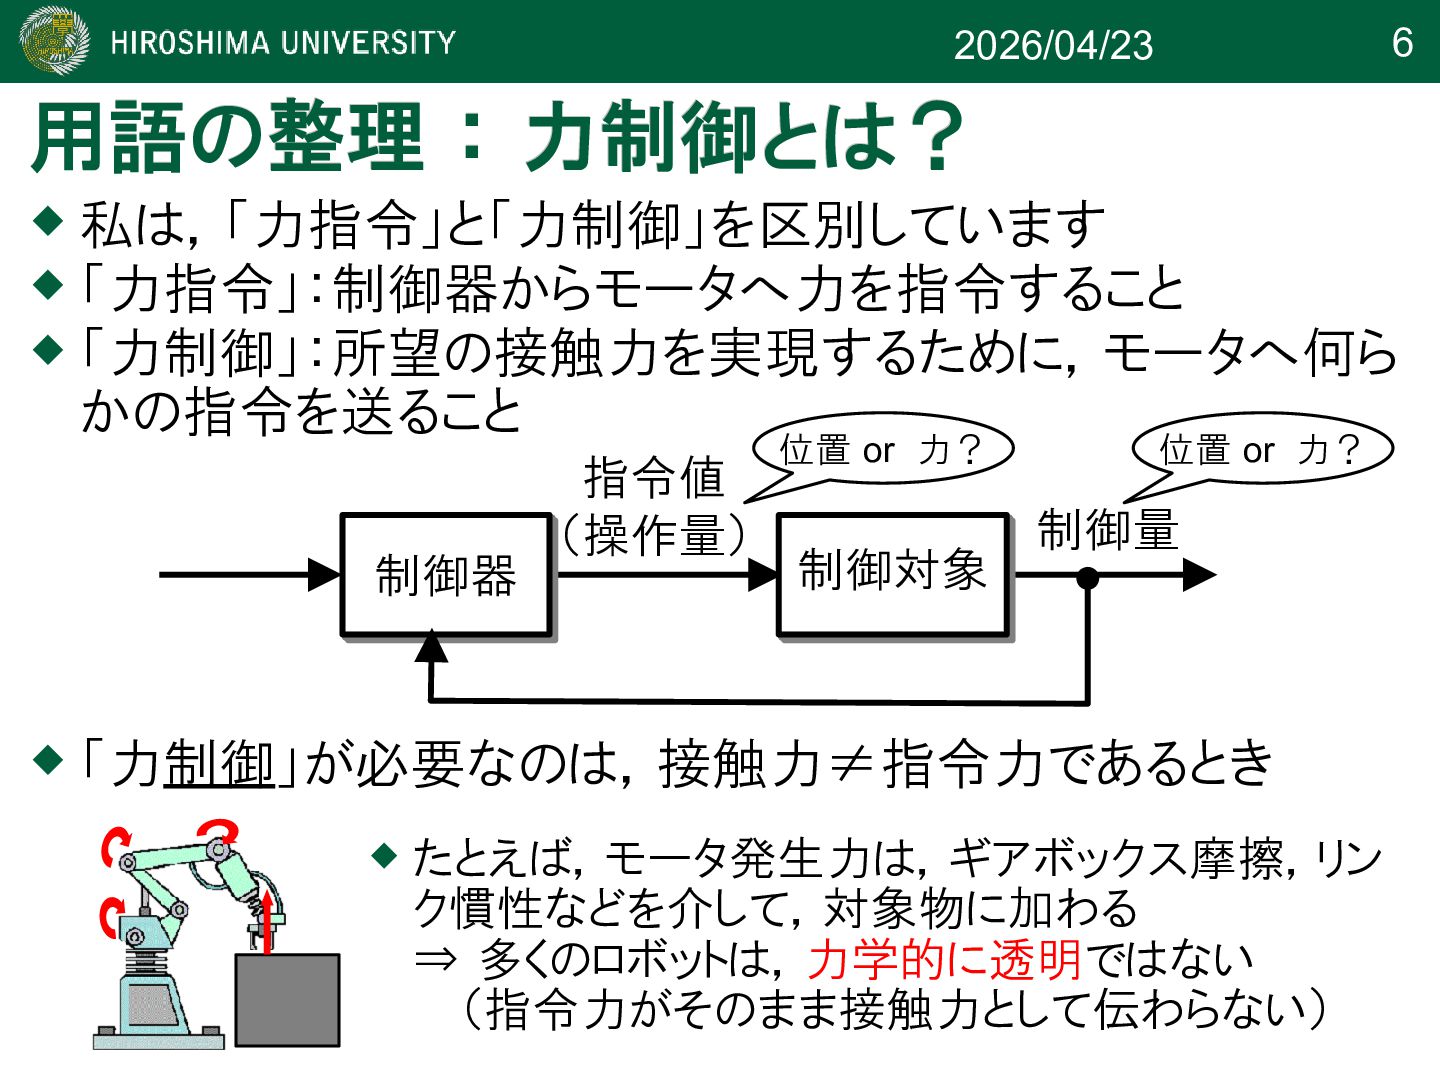
6 2026/04/23 用語の整理 : 力制御とは? 用語の整理 : 力制御とは? 私は,「力指令」と「力制御」を区別しています
「力指令」:制御器からモータへ力を指令すること 「力制御」:所望の接触力を実現するために,モータへ何ら かの指令を送ること 指令値 (操作量) 制御量 制御対象 制御器 位置 or 力? 位置 or 力? 「力制御」が必要なのは,接触力≠指令力であるとき たとえば,モータ発生力は,ギアボックス摩擦,リン ク慣性などを介して,対象物に加わる ⇒ 多くのロボットは,力学的に透明ではない (指令力がそのまま接触力として伝わらない)
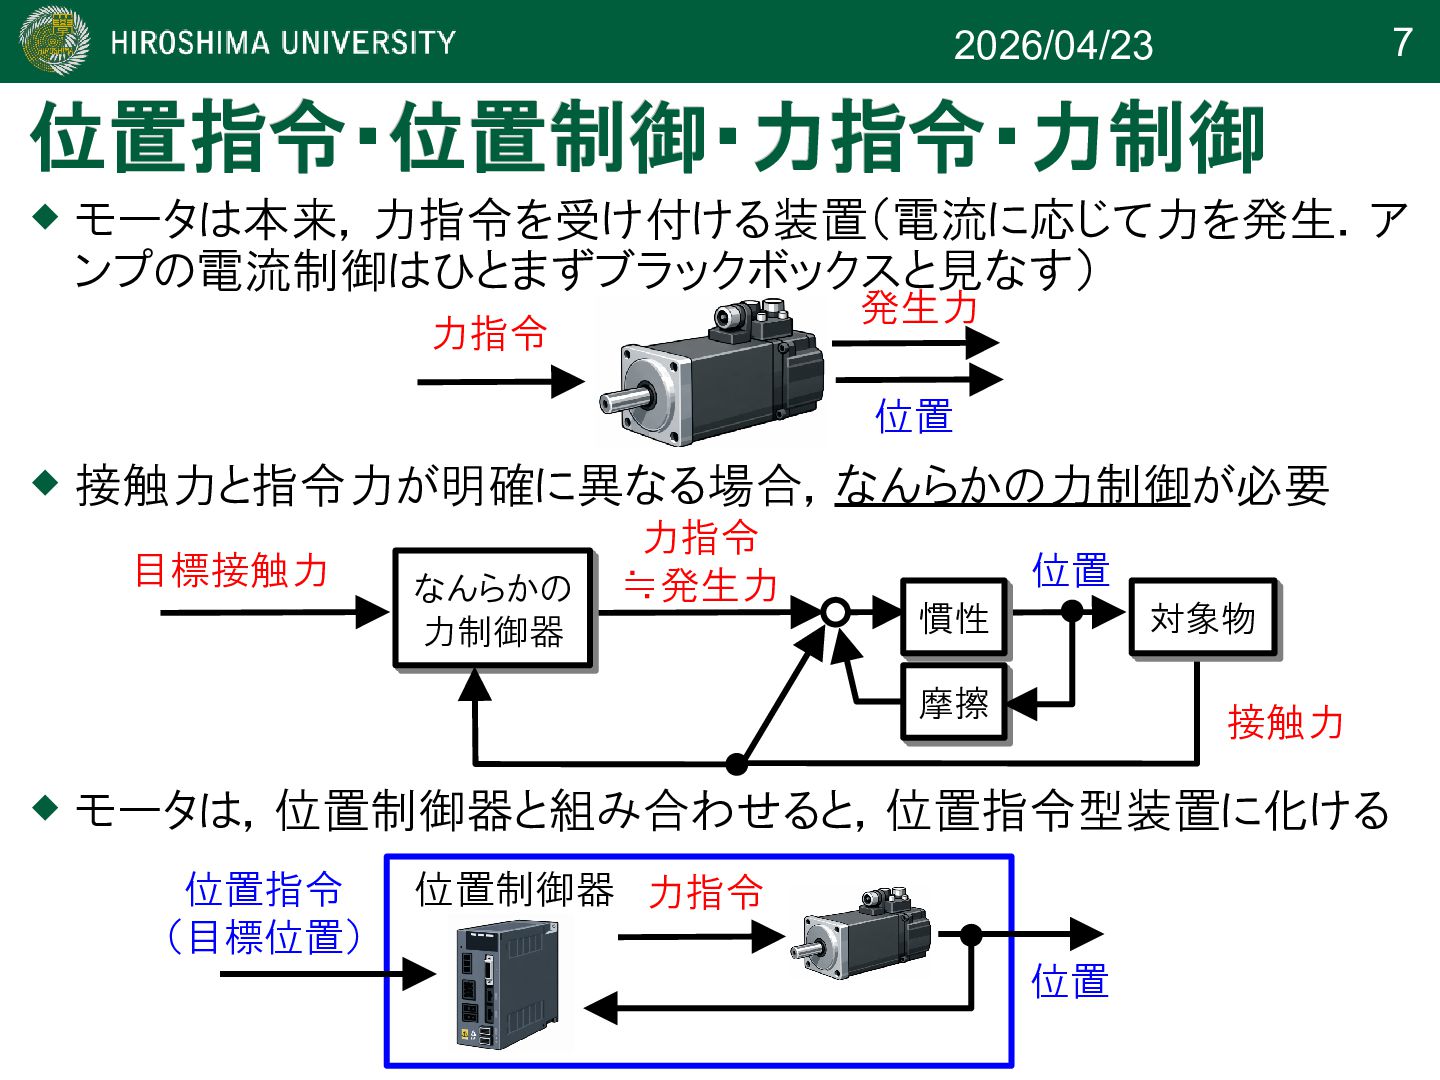
7 2026/04/23 位置指令・位置制御・力指令・力制御 位置指令・位置制御・力指令・力制御 モータは本来,力指令を受け付ける装置(電流に応じて力を発生.ア ンプの電流制御はひとまずブラックボックスと見なす) 位置制御器 位置 力指令
位置指令 (目標位置) 力指令 発生力 モータは,位置制御器と組み合わせると,位置指令型装置に化ける 力指令 ≒発生力 慣性 慣性 摩擦 摩擦 対象物 対象物 接触力 位置 接触力と指令力が明確に異なる場合,なんらかの力制御が必要 位置 目標接触力 なんらかの 力制御器 なんらかの 力制御器
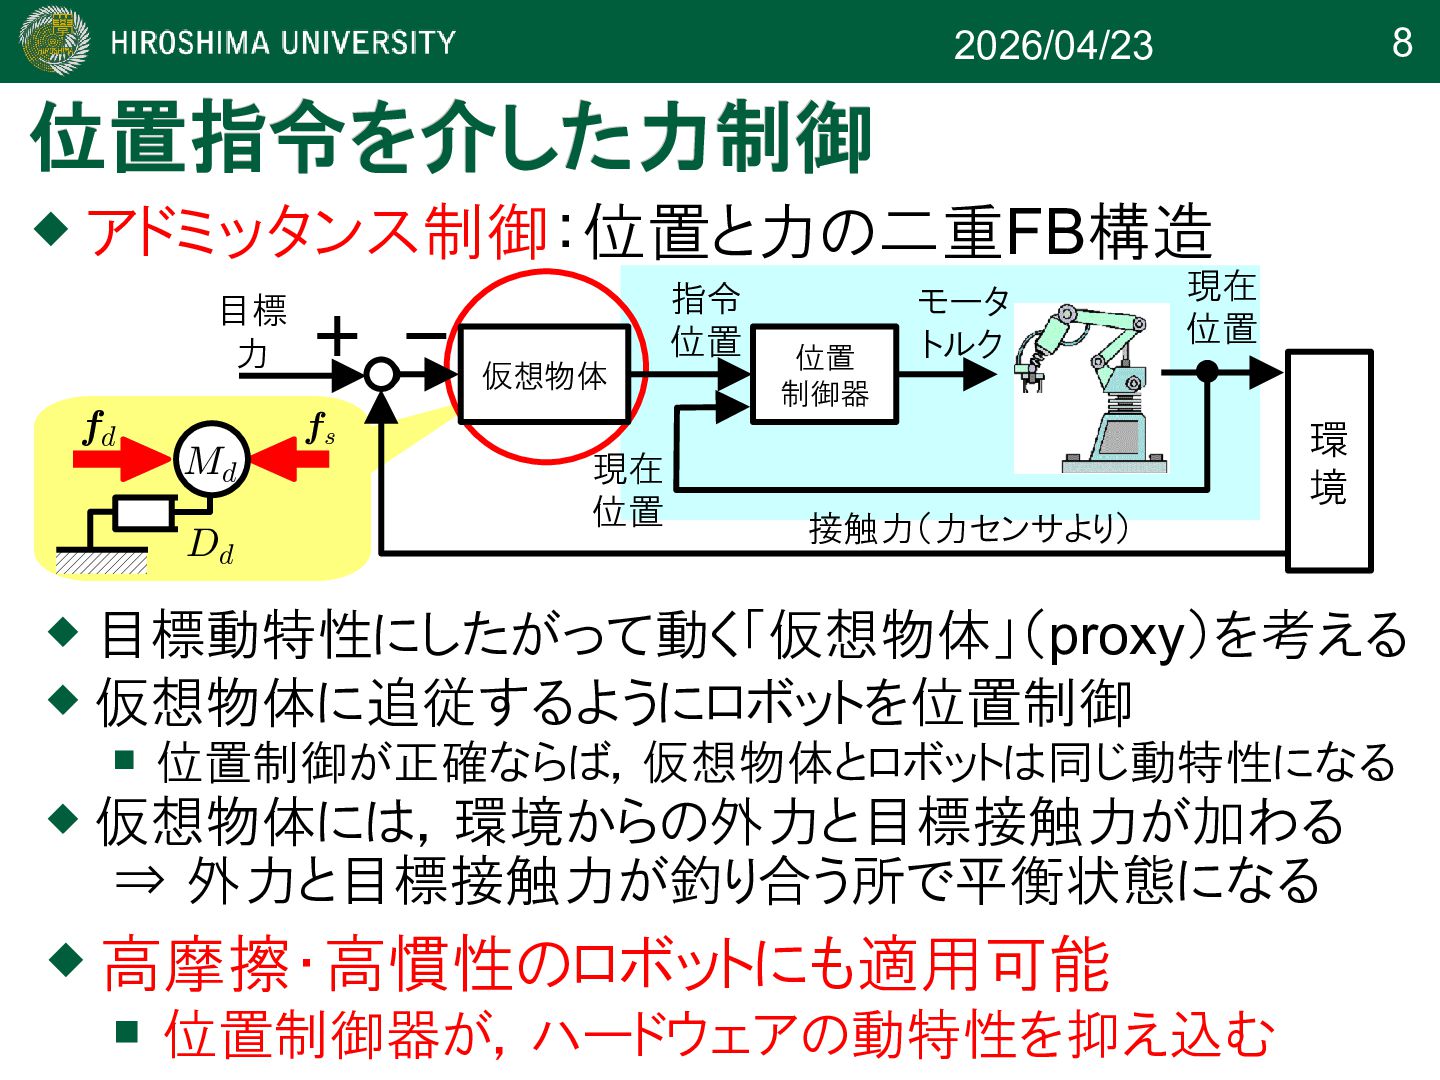
8 2026/04/23 位置指令を介した力制御 位置指令を介した力制御 アドミッタンス制御:位置と力の二重FB構造 fd fs Md Dd
目標 力 現在 位置 接触力(力センサより) 環 境 指令 位置 位置 制御器 モータ トルク 仮想物体 現在 位置 目標動特性にしたがって動く「仮想物体」(proxy)を考える 仮想物体に追従するようにロボットを位置制御 位置制御が正確ならば,仮想物体とロボットは同じ動特性になる 仮想物体には,環境からの外力と目標接触力が加わる ⇒ 外力と目標接触力が釣り合う所で平衡状態になる 高摩擦・高慣性のロボットにも適用可能 位置制御器が,ハードウェアの動特性を抑え込む
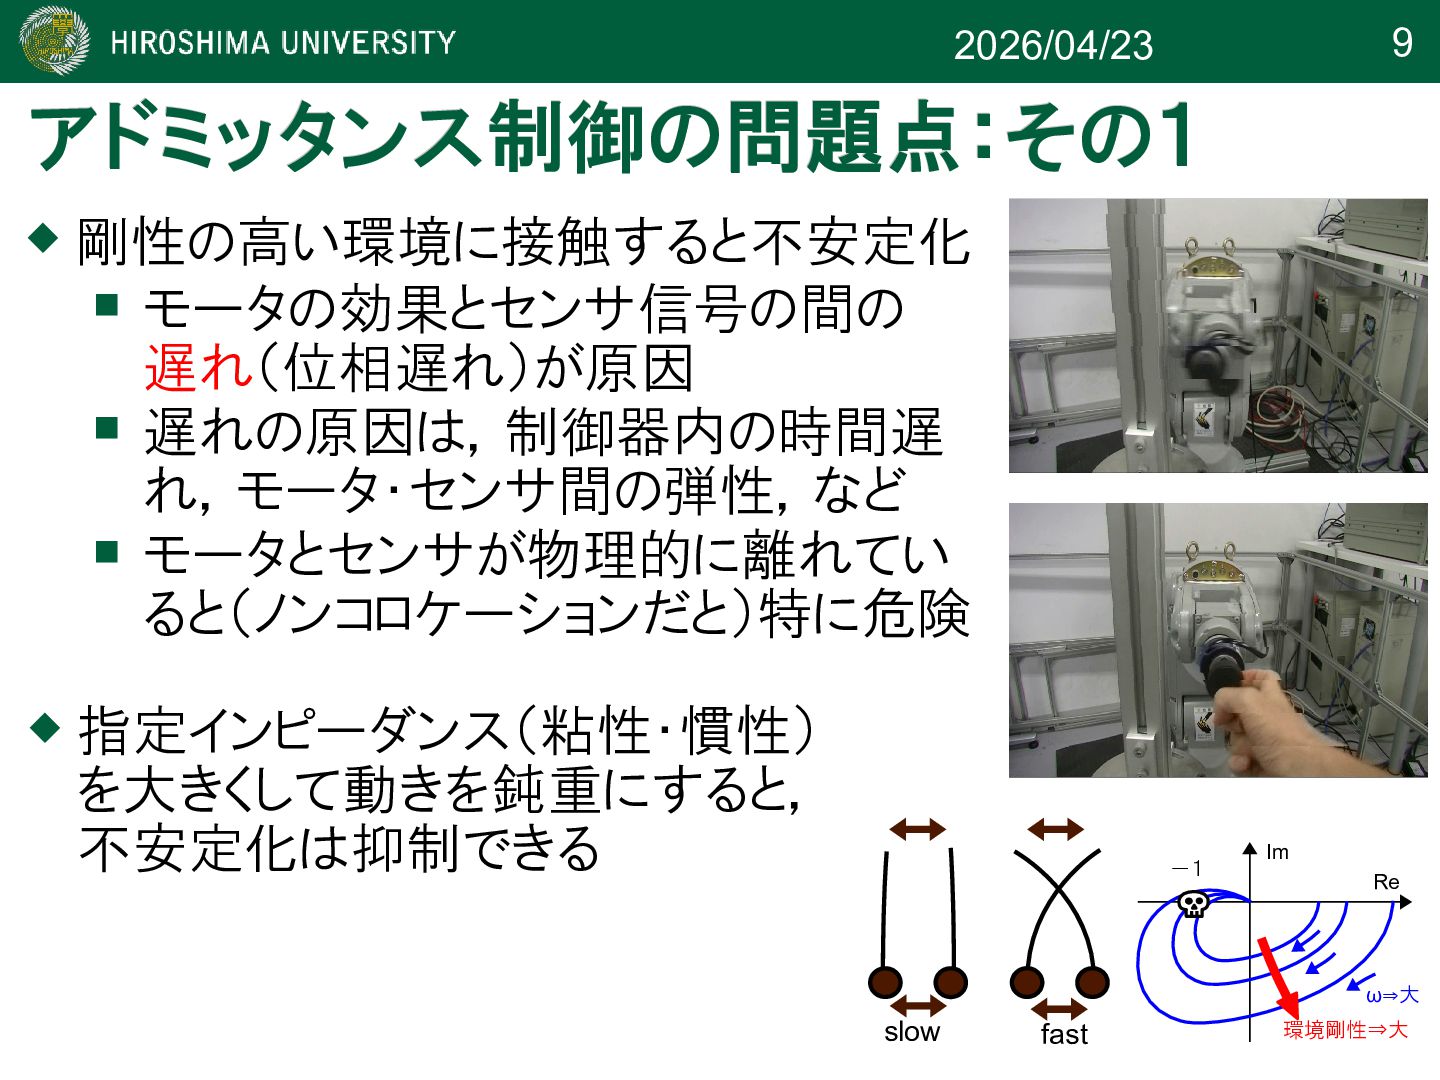
9 2026/04/23 アドミッタンス制御の問題点:その1 アドミッタンス制御の問題点:その1 剛性の高い環境に接触すると不安定化 モータの効果とセンサ信号の間の 遅れ(位相遅れ)が原因
遅れの原因は,制御器内の時間遅 れ,モータ・センサ間の弾性,など モータとセンサが物理的に離れてい ると(ノンコロケーションだと)特に危険 slow fast -1 Re Im 環境剛性⇒大 ω⇒大 指定インピーダンス(粘性・慣性) を大きくして動きを鈍重にすると, 不安定化は抑制できる
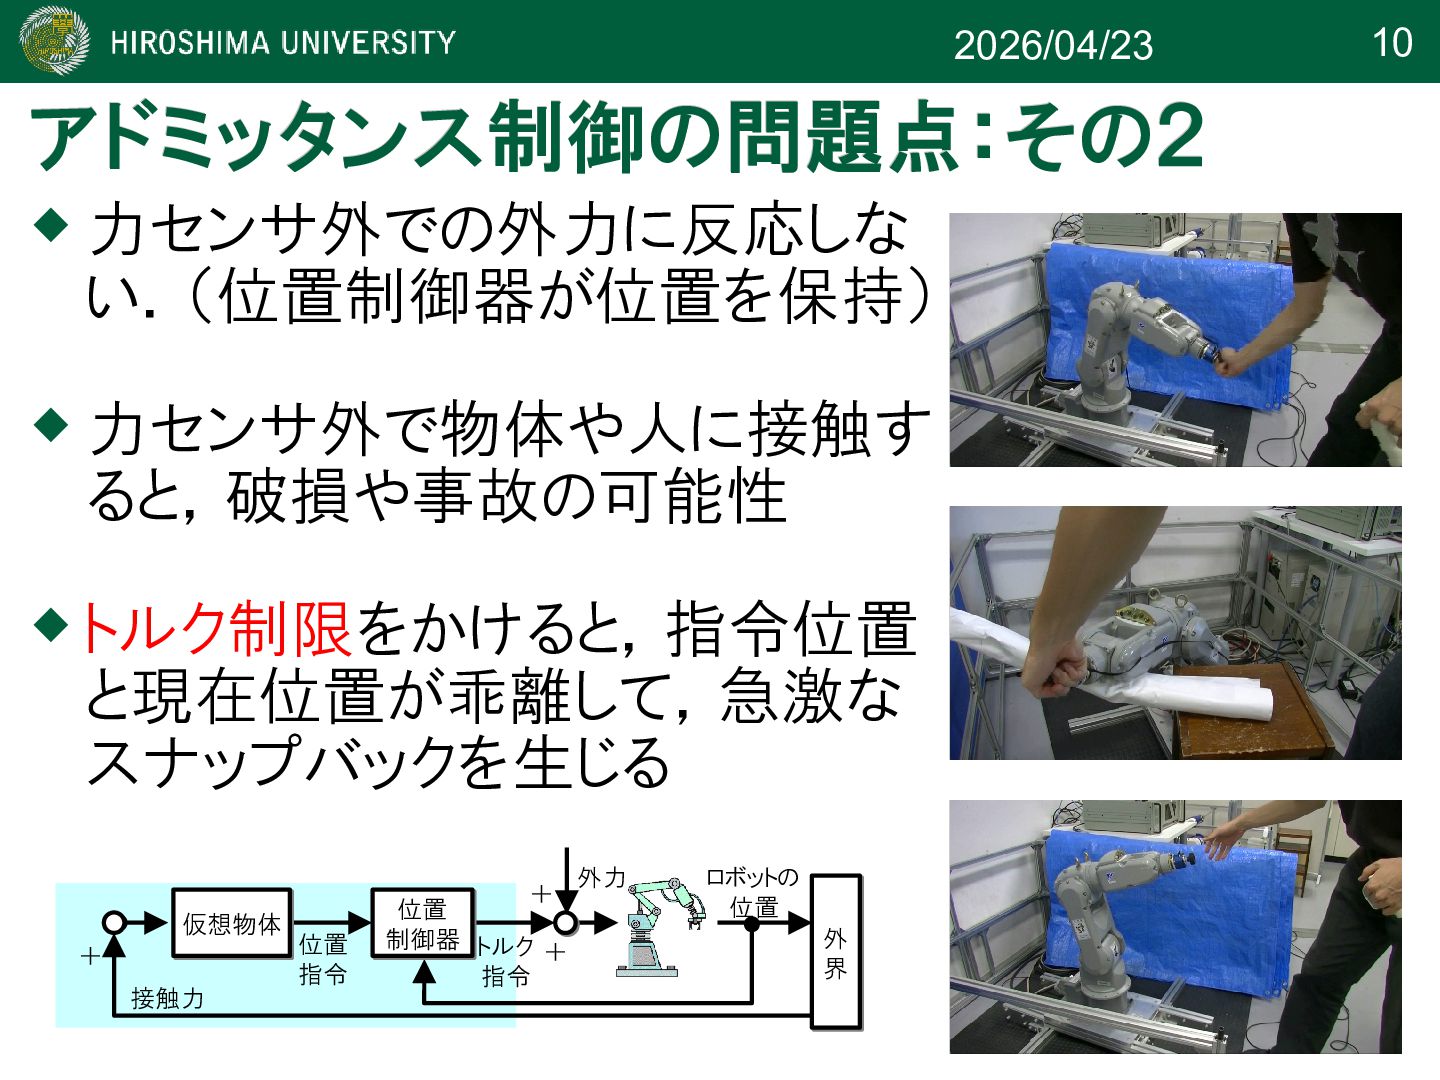
10 2026/04/23 アドミッタンス制御の問題点:その2 アドミッタンス制御の問題点:その2 力センサ外での外力に反応しな い.(位置制御器が位置を保持) 力センサ外で物体や人に接触す ると,破損や事故の可能性
トルク制限をかけると,指令位置 と現在位置が乖離して,急激な スナップバックを生じる 外 界 外 界 ロボットの 位置 接触力 位置 指令 位置 制御器 位置 制御器 トルク 指令 仮想物体 仮想物体 外力 + + +
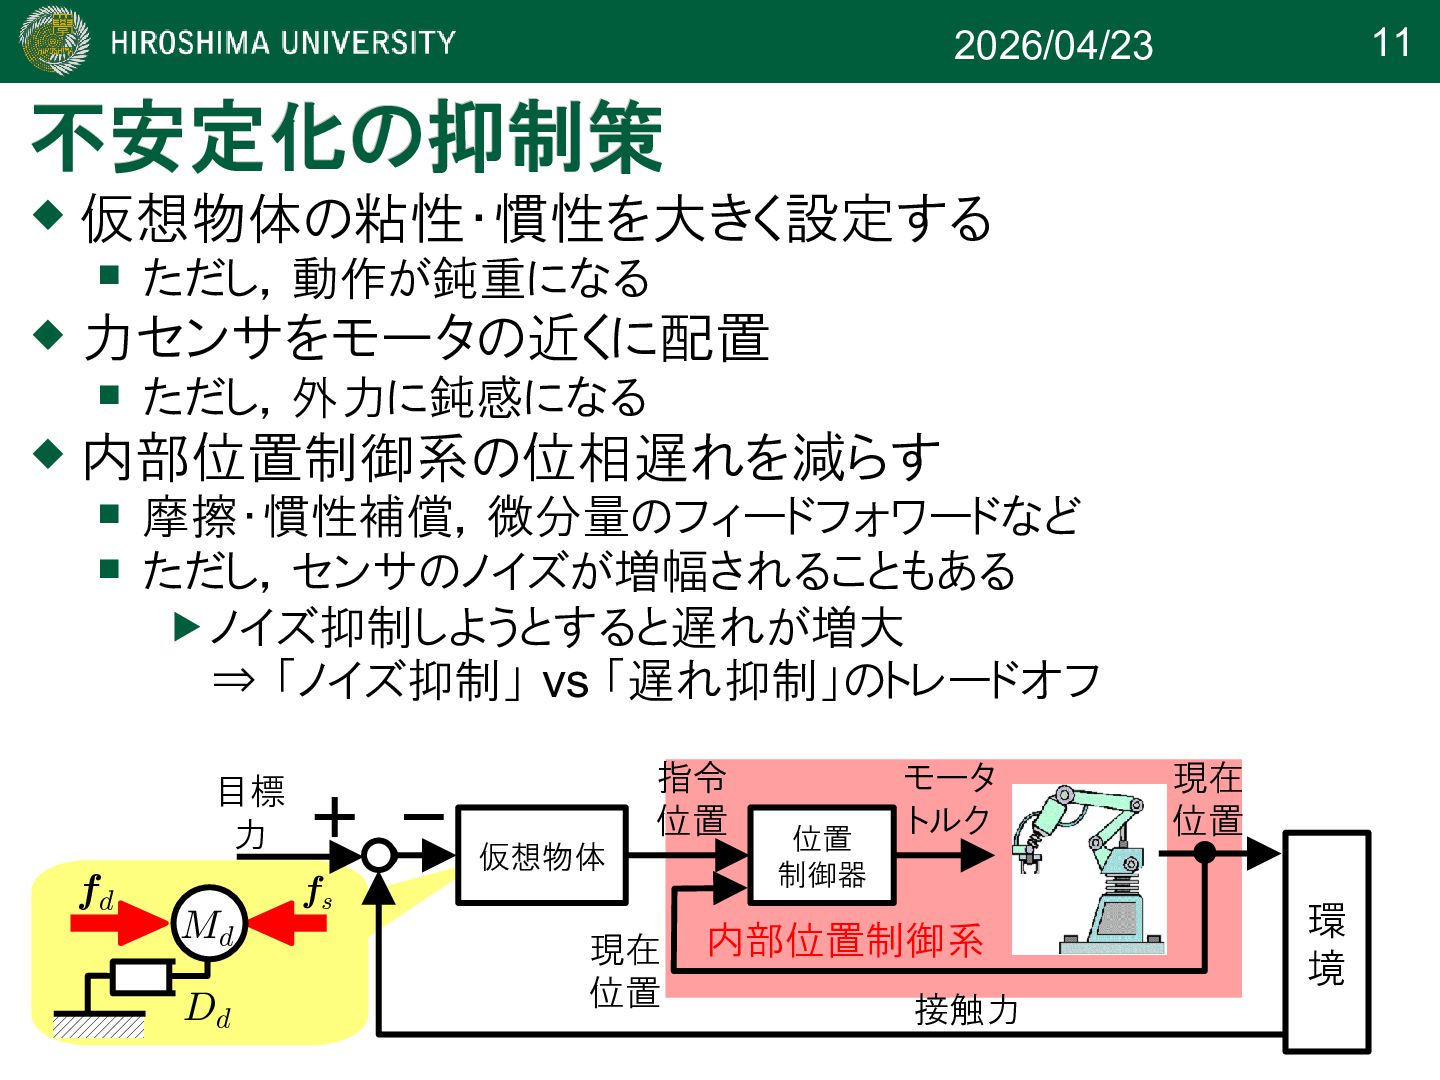
11 2026/04/23 不安定化の抑制策 不安定化の抑制策 仮想物体の粘性・慣性を大きく設定する ただし,動作が鈍重になる 力センサをモータの近くに配置
ただし,外力に鈍感になる 内部位置制御系の位相遅れを減らす 摩擦・慣性補償,微分量のフィードフォワードなど ただし,センサのノイズが増幅されることもある ノイズ抑制しようとすると遅れが増大 ⇒ 「ノイズ抑制」 vs 「遅れ抑制」のトレードオフ 内部位置制御系 fd fs Md Dd 目標 力 現在 位置 接触力 環 境 指令 位置 位置 制御器 モータ トルク 仮想物体 現在 位置
12 2026/04/23 [2] [2] 菊植の研究について 菊植の研究について [2] [2] 菊植の研究について 菊植の研究について
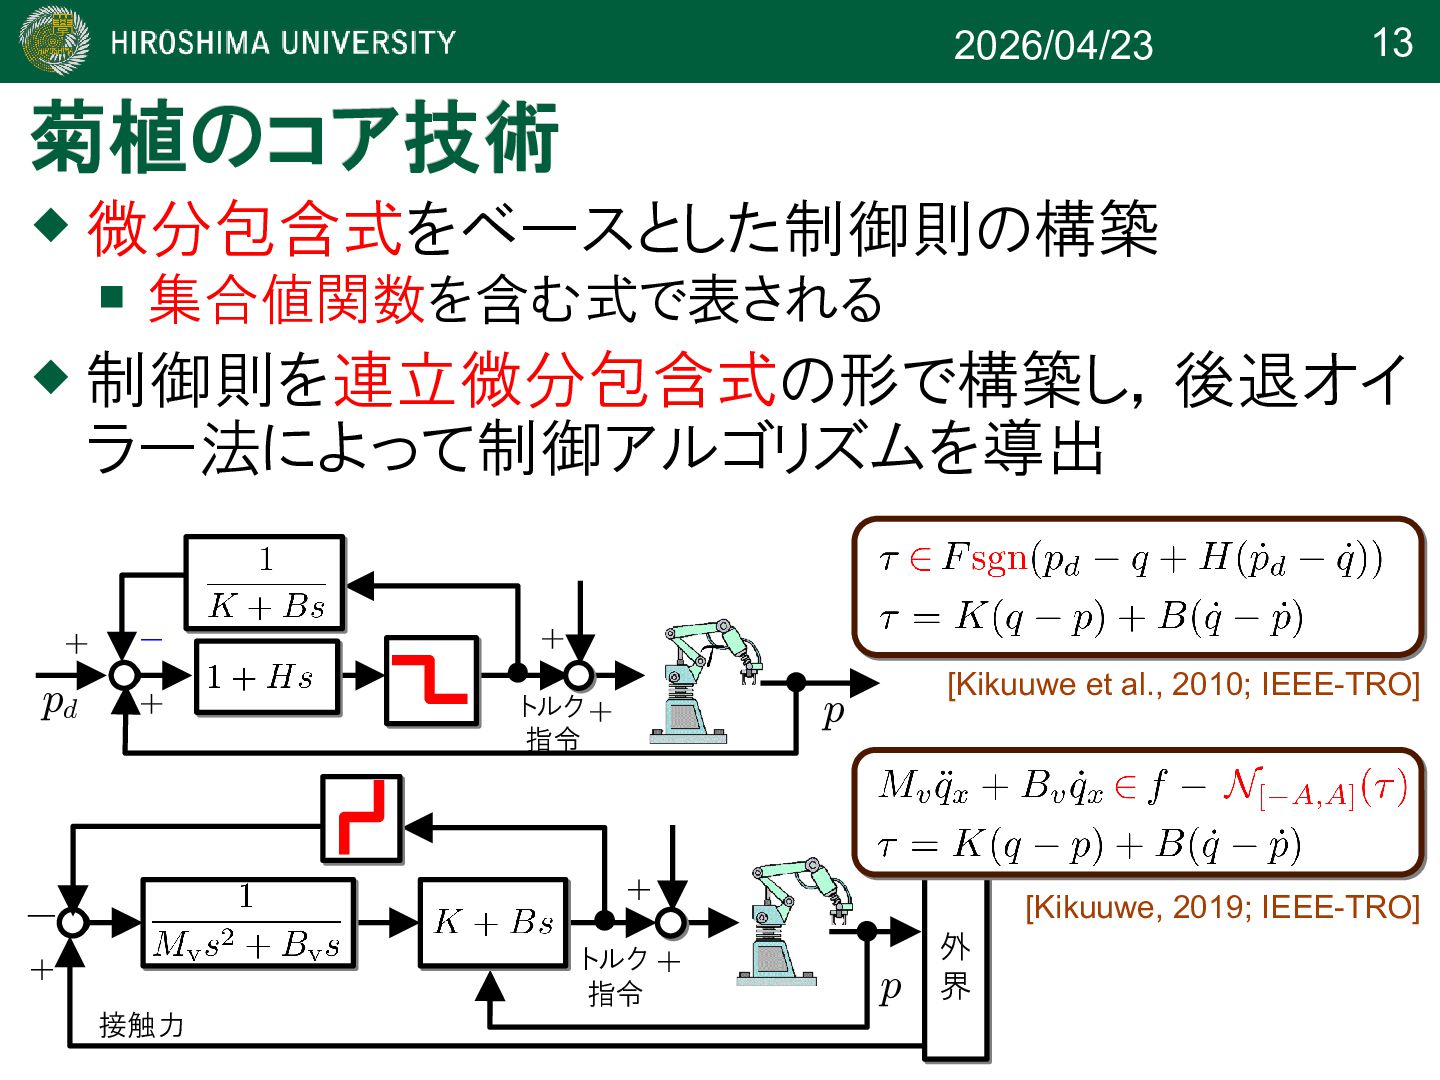
13 2026/04/23 菊植のコア技術 菊植のコア技術 微分包含式をベースとした制御則の構築 集合値関数を含む式で表される 制御則を連立微分包含式の形で構築し,後退オイ
ラー法によって制御アルゴリズムを導出 + + p pd + - + トルク 指令 [Kikuuwe et al., 2010; IEEE-TRO] 外 界 外 界 接触力 トルク 指令 + + + - p [Kikuuwe, 2019; IEEE-TRO]
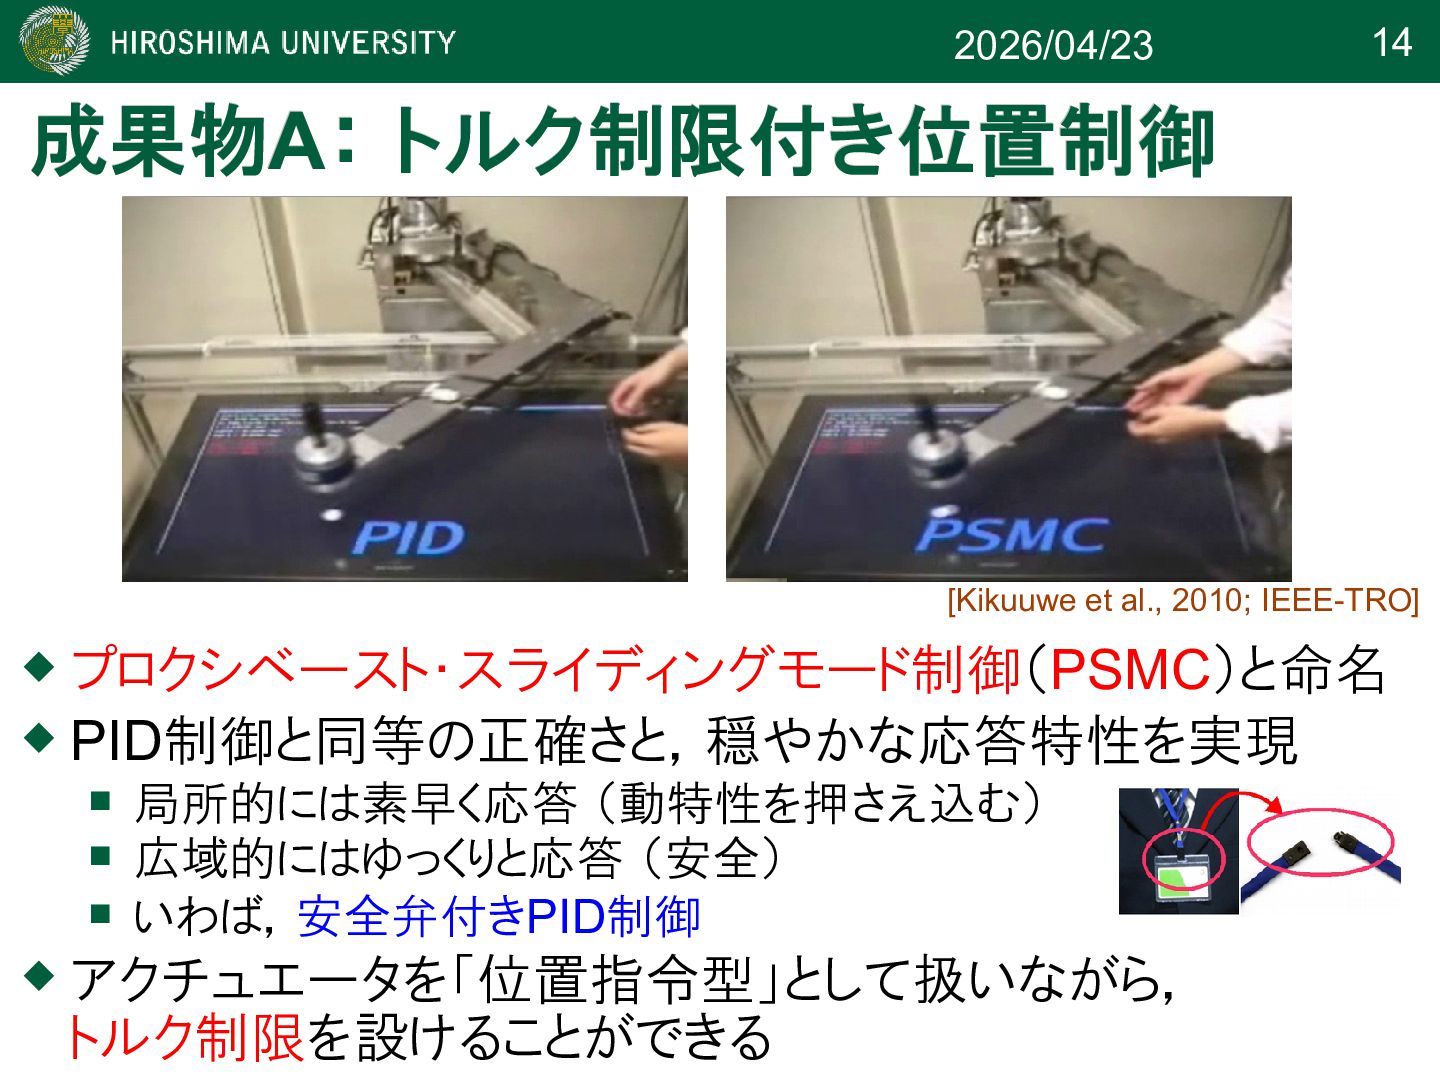
14 2026/04/23 成果物 成果物A A: トルク制限付き位置制御 : トルク制限付き位置制御 プロクシベースト・スライディングモード制御(PSMC)と命名
PID制御と同等の正確さと,穏やかな応答特性を実現 局所的には素早く応答 (動特性を押さえ込む) 広域的にはゆっくりと応答 (安全) いわば,安全弁付きPID制御 アクチュエータを「位置指令型」として扱いながら, トルク制限を設けることができる [Kikuuwe et al., 2010; IEEE-TRO]
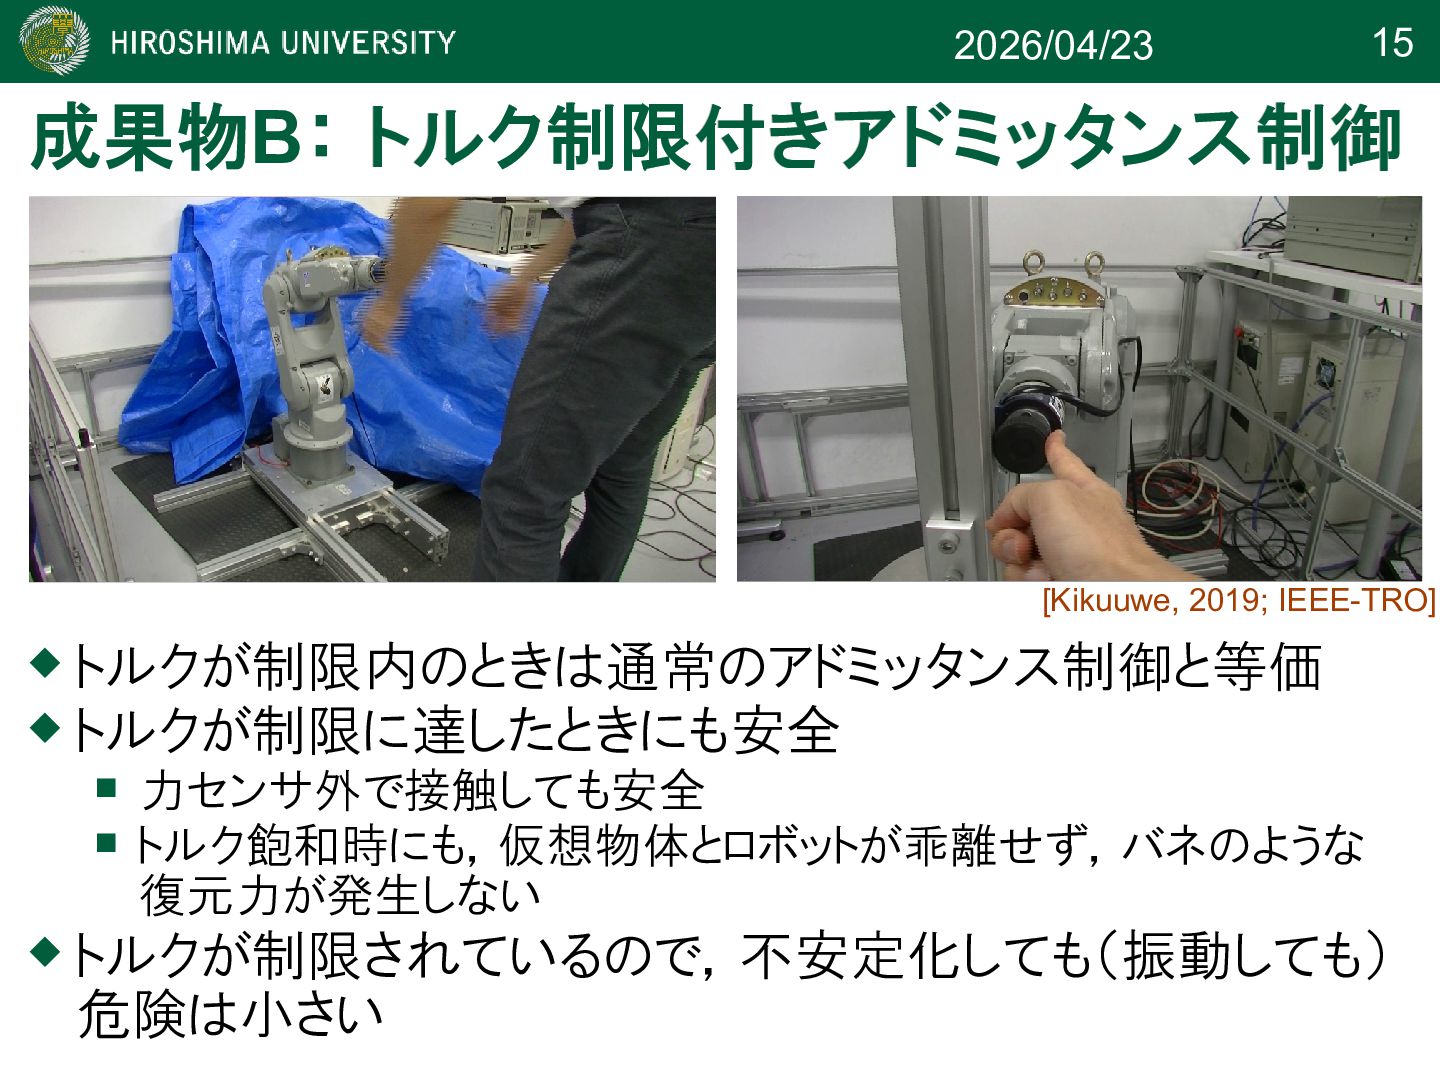
15 2026/04/23 成果物 成果物B B: トルク制限付きアドミッタンス制御 : トルク制限付きアドミッタンス制御 トルクが制限内のときは通常のアドミッタンス制御と等価
トルクが制限に達したときにも安全 力センサ外で接触しても安全 トルク飽和時にも,仮想物体とロボットが乖離せず,バネのような 復元力が発生しない トルクが制限されているので,不安定化しても(振動しても) 危険は小さい [Kikuuwe, 2019; IEEE-TRO]
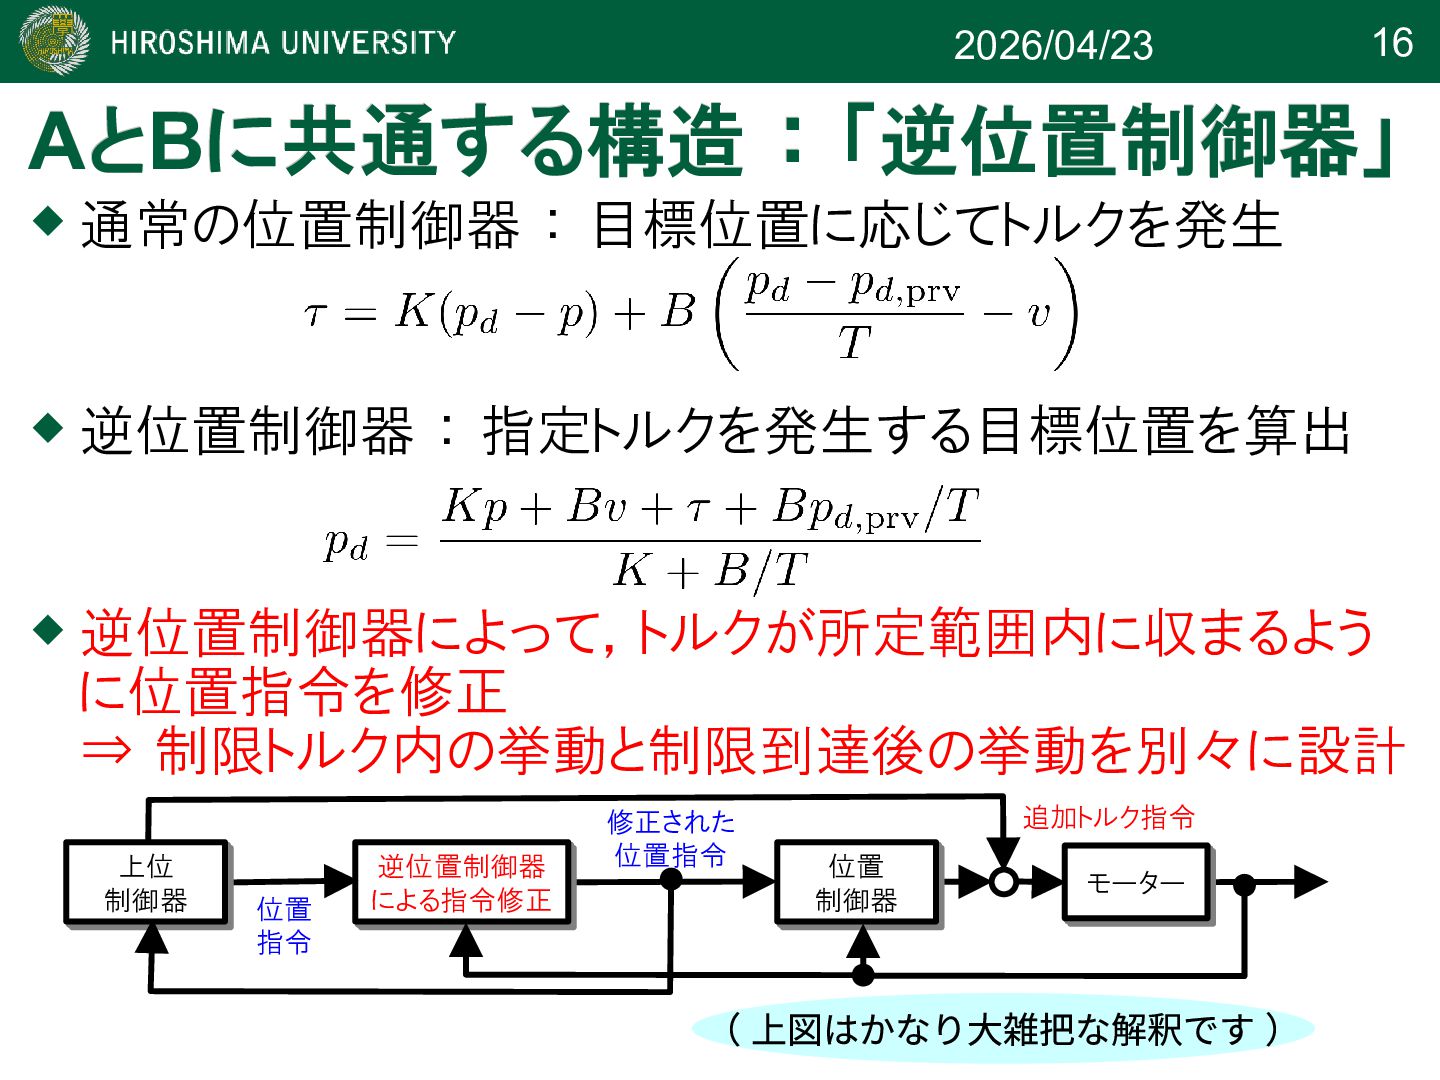
16 2026/04/23 A Aと とB Bに共通する構造 : 「逆位置制御器」 に共通する構造 :
「逆位置制御器」 通常の位置制御器 : 目標位置に応じてトルクを発生 逆位置制御器 : 指定トルクを発生する目標位置を算出 逆位置制御器によって,トルクが所定範囲内に収まるよう に位置指令を修正 ⇒ 制限トルク内の挙動と制限到達後の挙動を別々に設計 追加トルク指令 位置 制御器 位置 制御器 モーター モーター 修正された 位置指令 逆位置制御器 による指令修正 逆位置制御器 による指令修正 位置 指令 上位 制御器 上位 制御器 (上図はかなり大雑把な解釈です)
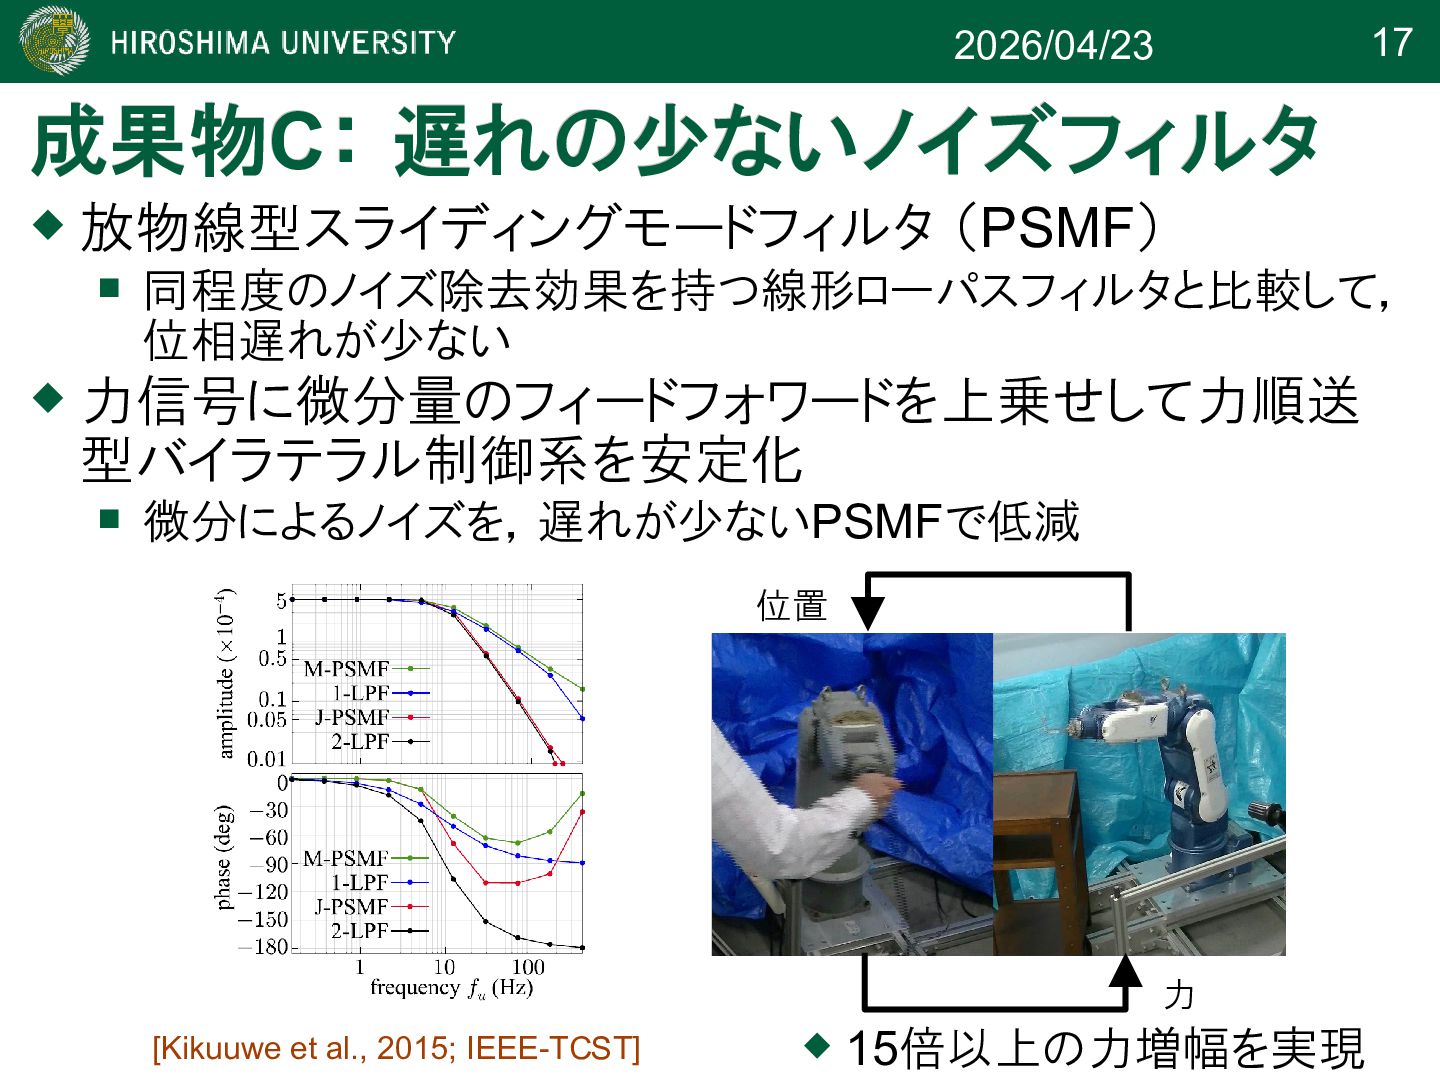
17 2026/04/23 成果物 成果物C C: 遅れの少ないノイズフィルタ : 遅れの少ないノイズフィルタ 放物線型スライディングモードフィルタ
(PSMF) 同程度のノイズ除去効果を持つ線形ローパスフィルタと比較して, 位相遅れが少ない 力信号に微分量のフィードフォワードを上乗せして力順送 型バイラテラル制御系を安定化 微分によるノイズを,遅れが少ないPSMFで低減 [Kikuuwe et al., 2015; IEEE-TCST] 力 15倍以上の力増幅を実現 位置
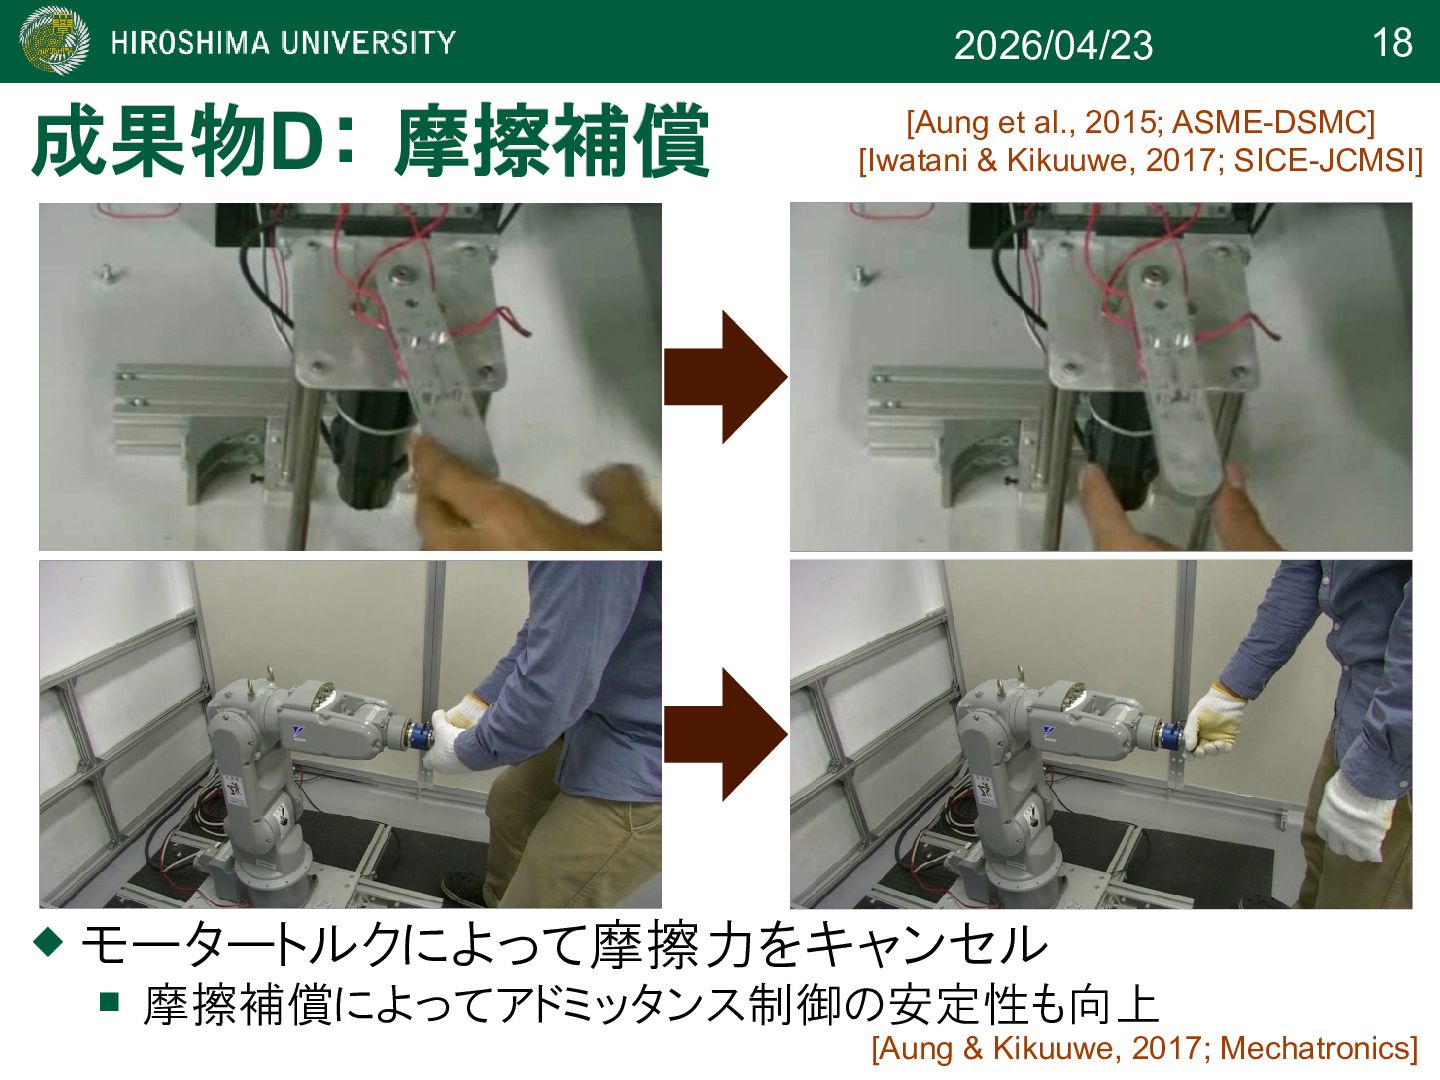
18 2026/04/23 成果物 成果物D D: 摩擦補償 : 摩擦補償 [Aung et
al., 2015; ASME-DSMC] [Iwatani & Kikuuwe, 2017; SICE-JCMSI] モータートルクによって摩擦力をキャンセル 摩擦補償によってアドミッタンス制御の安定性も向上 [Aung & Kikuuwe, 2017; Mechatronics]
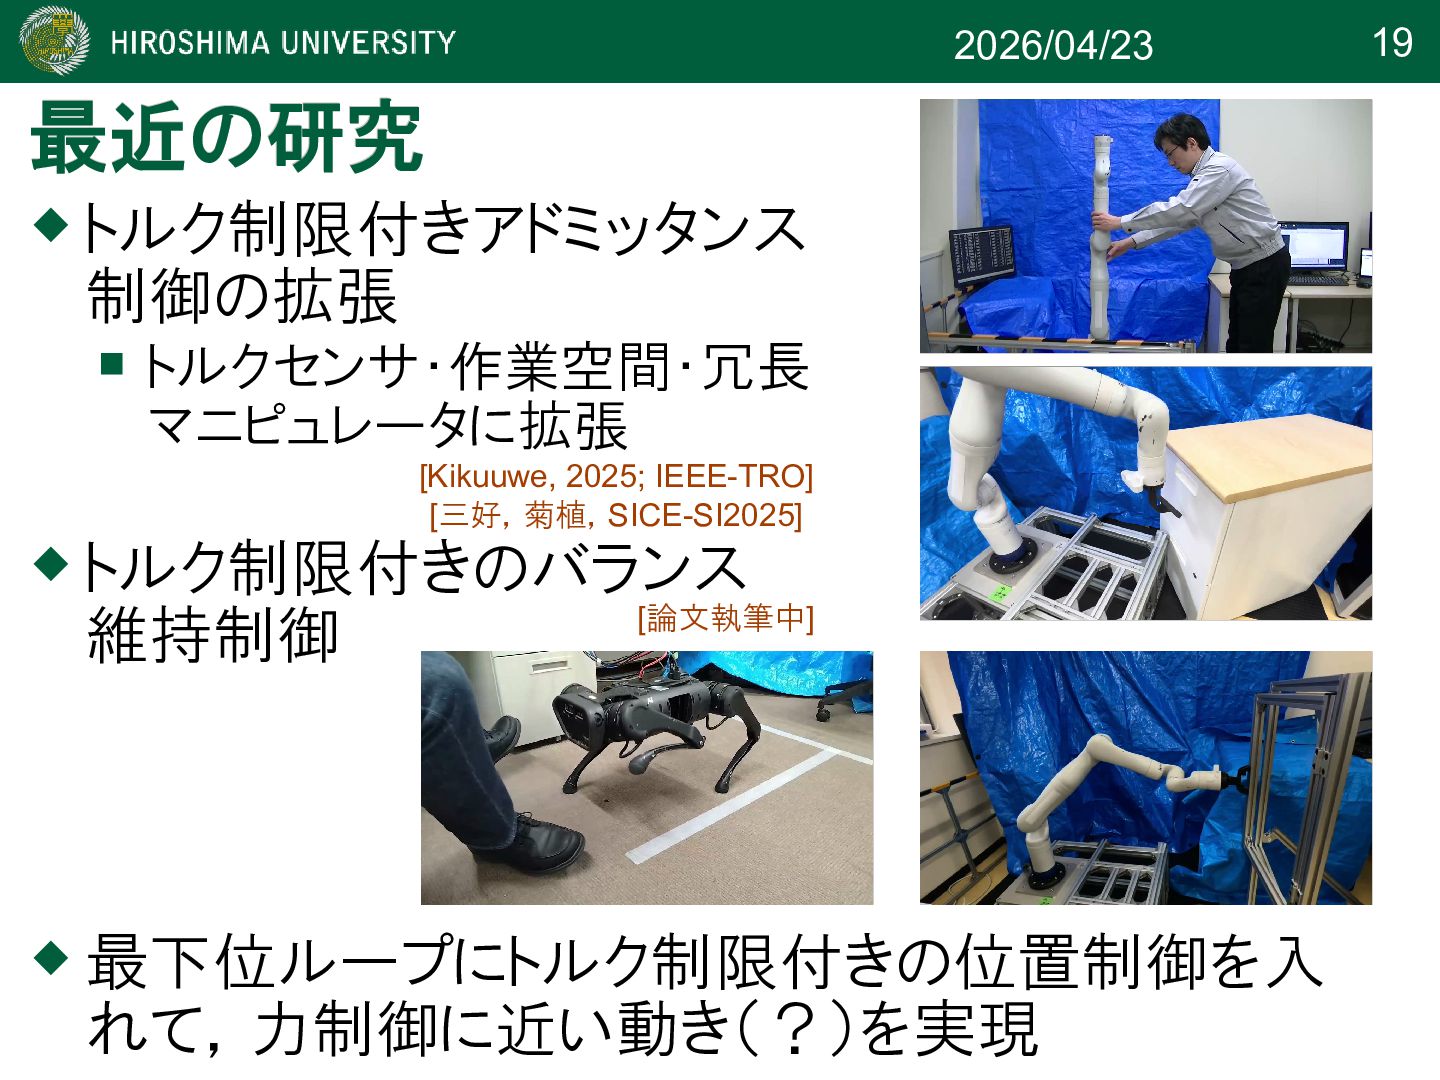
19 2026/04/23 トルク制限付きのバランス 維持制御 最近の研究 最近の研究 トルク制限付きアドミッタンス 制御の拡張
トルクセンサ・作業空間・冗長 マニピュレータに拡張 [Kikuuwe, 2025; IEEE-TRO] [三好,菊植,SICE-SI2025] [論文執筆中] 最下位ループにトルク制限付きの位置制御を入 れて,力制御に近い動き(?)を実現
20 2026/04/23 [3] [3] 力制御には何が必要か 力制御には何が必要か [3] [3] 力制御には何が必要か 力制御には何が必要か
21 2026/04/23 力制御に必要なハードウェア要件 力制御に必要なハードウェア要件 力指令(単ループ)に徹することが可能なら(力制御(二重 ループ)が避けられるなら),それがベスト 低摩擦・低慣性のモータ(QDDなど)を用いる
どの程度の摩擦・慣性が許容されるかは用途による 力制御は不安定化との戦い 力制御は不安定化との戦い 力制御(アドミッタンス制御)を使わざるをえない場合 1kHz以上のトルク指令が望ましい 力センサとモータはできるだけ近づける 力センサとモータの間の機構はできるだけ固く エンコーダの分解能はできるだけ高く 出力軸側エンコーダは分解能が低くなりがち 内部位置制御はできるだけ高ゲインに
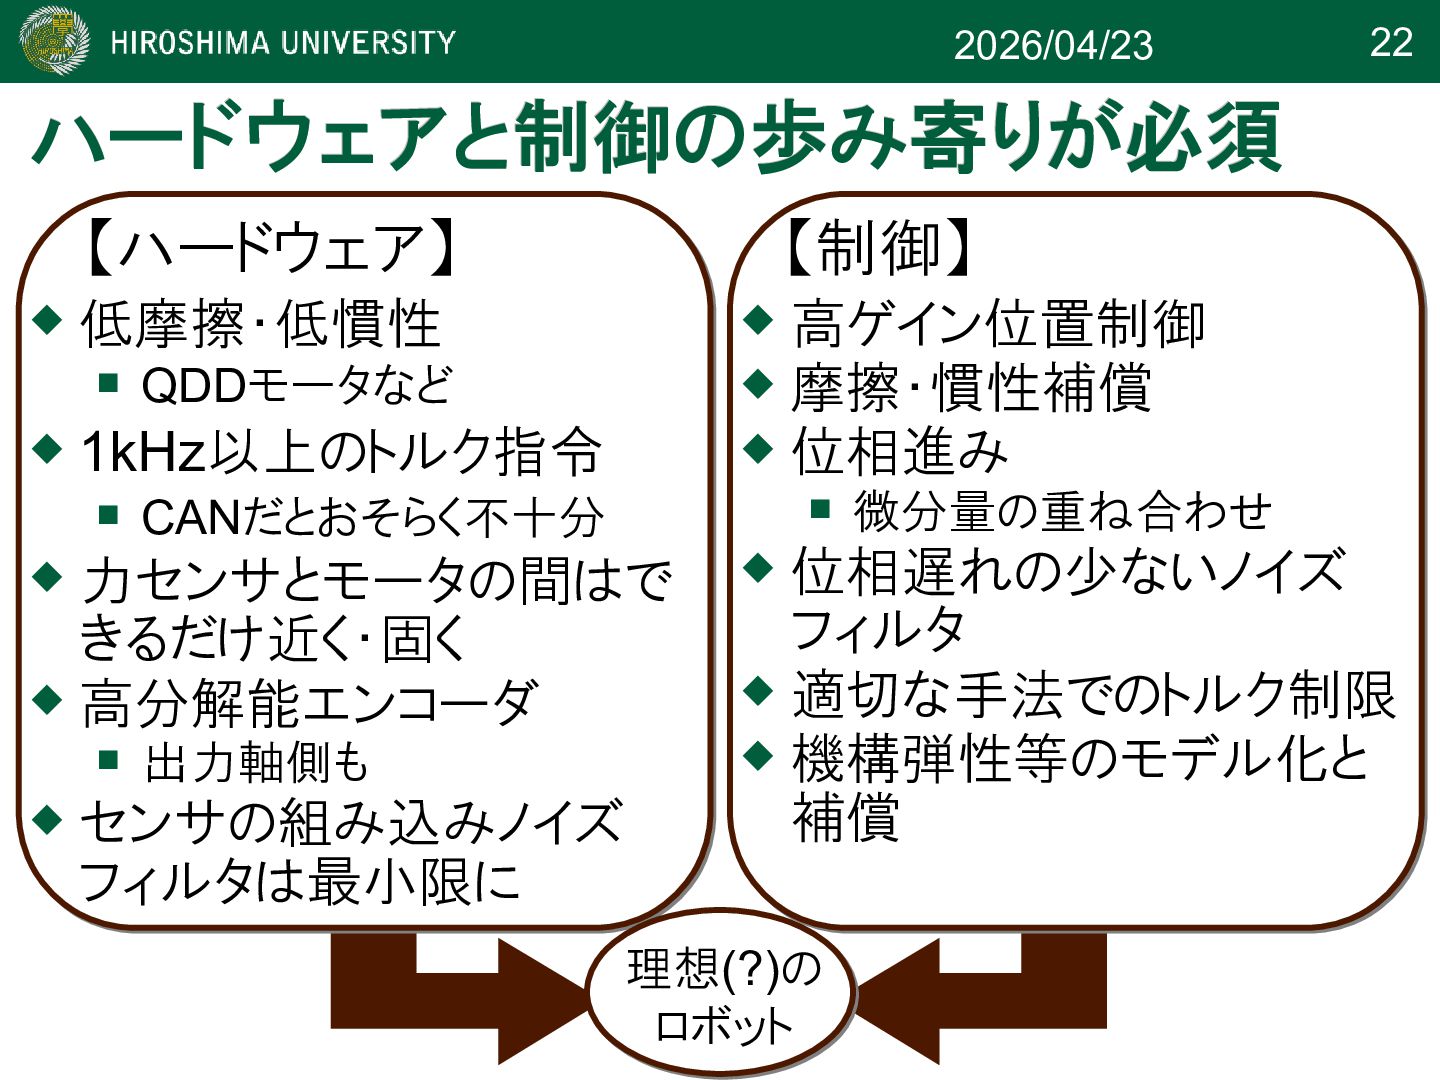
22 2026/04/23 ハードウェアと制御の歩み寄りが必須 ハードウェアと制御の歩み寄りが必須 低摩擦・低慣性 QDDモータなど 1kHz以上のトルク指令
CANだとおそらく不十分 力センサとモータの間はで きるだけ近く・固く 高分解能エンコーダ 出力軸側も センサの組み込みノイズ フィルタは最小限に 高ゲイン位置制御 摩擦・慣性補償 位相進み 微分量の重ね合わせ 位相遅れの少ないノイズ フィルタ 適切な手法でのトルク制限 機構弾性等のモデル化と 補償 理想(?)の ロボット 【ハードウェア】 【制御】
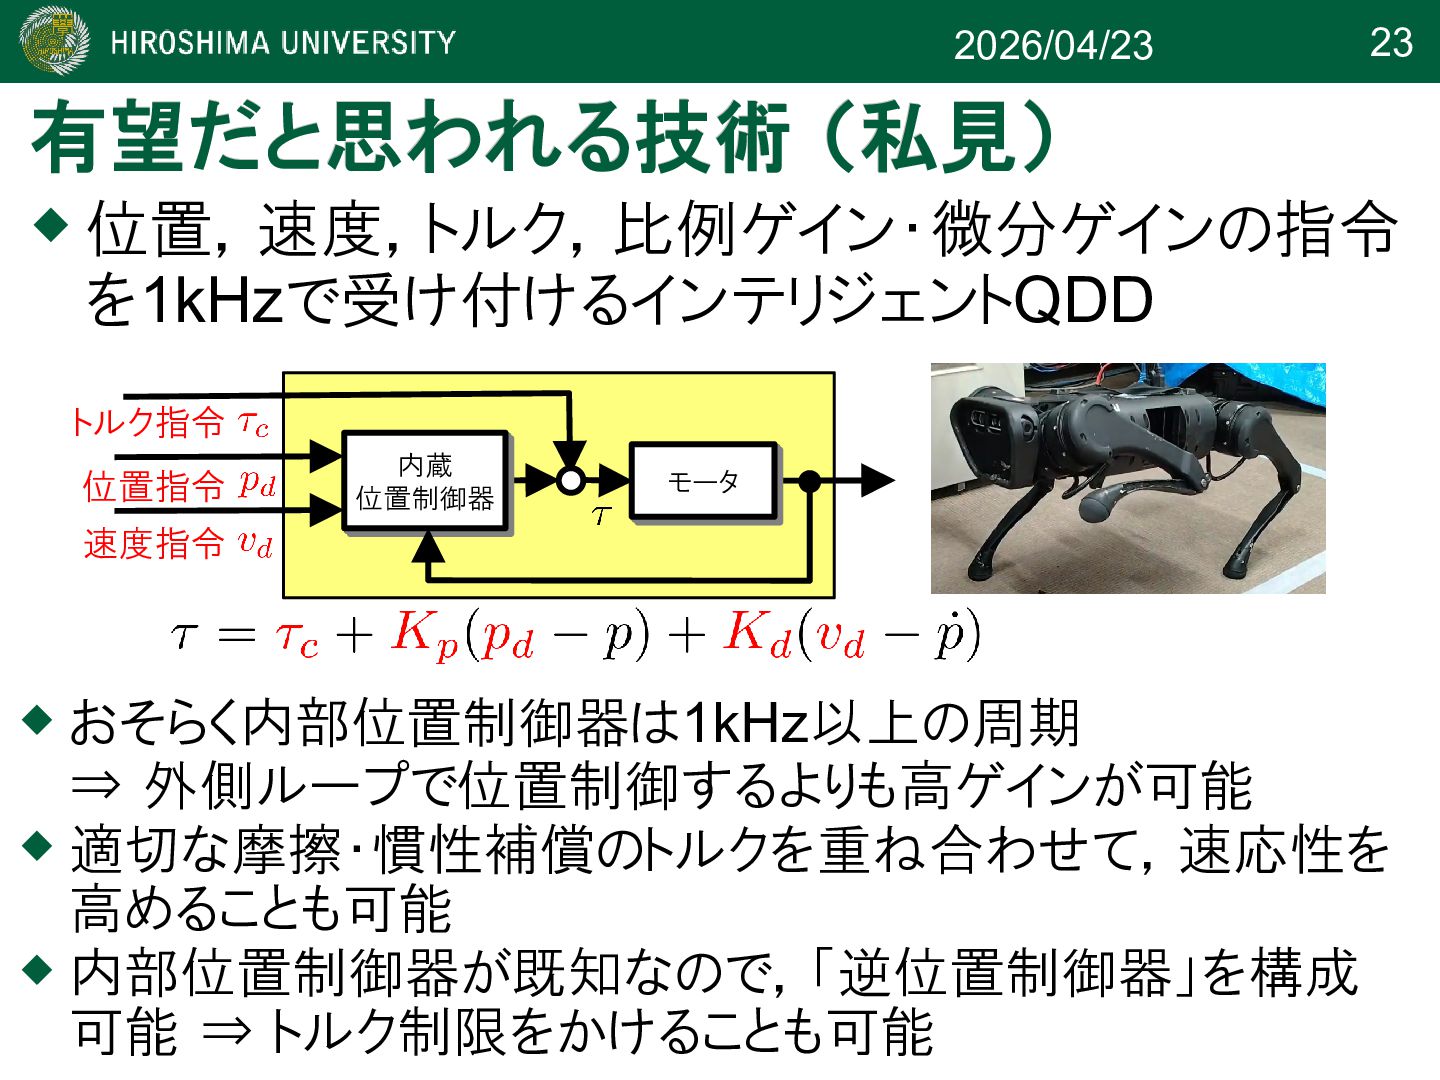
23 2026/04/23 有望だと思われる技術 (私見) 有望だと思われる技術 (私見) 位置,速度,トルク,比例ゲイン・微分ゲインの指令 を1kHzで受け付けるインテリジェントQDD トルク指令
内蔵 位置制御器 内蔵 位置制御器 モータ モータ 速度指令 おそらく内部位置制御器は1kHz以上の周期 ⇒ 外側ループで位置制御するよりも高ゲインが可能 適切な摩擦・慣性補償のトルクを重ね合わせて,速応性を 高めることも可能 内部位置制御器が既知なので,「逆位置制御器」を構成 可能 ⇒ トルク制限をかけることも可能 位置指令
24 2026/04/23 まとめ まとめ まとめ まとめ
25 2026/04/23 まとめ まとめ [1] 力制御とは 力制御と力指令
位置指令にもとづく力制御:アドミッタンス制御 [2] 菊植の研究 トルク制限付き位置制御とアドミッタンス制御 位相遅れの少ないノイズフィルタ 摩擦補償 [3] 力制御には何が必要か 力指令に近い状況がベスト それが無理なら,ハードウェアの要件に注意が必要 ハードウェアと制御の歩み寄りが必要 位置制御内蔵のトルク指令QDDが有望


 kikuuwe
 safie
 simosako
 zozotech
 ts020
 kekekenta
 polidog
 nek0128
 kawaguti
 tatsuya1bm
 minorun365
 brainpadpr
 nwiizo
 akashhashmi
 thoeni
 varn
 uxyall
 jonoalderson
 aleyda
 skipperchong
 vanstee
 holman
 dougneiner
 codingconduct
 katarinadahlin