Upgrade to Pro
— share decks privately, control downloads, hide ads and more …
Speaker Deck
Sign up for free
Menu
Search
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Pricing
Search
Sign in
Sign up for free
WindowsでGenesisに挑戦した話
Search
Sponsored
·
Ship Features Fearlessly
Turn features on and off without deploys. Used by thousands of Ruby developers.
→
Minoru Natsutani
May 16, 2025
Technology
640
0
Share
Embed
Copy iframe code
Copy JS code
Copy link
Start on current slide
WindowsでGenesisに挑戦した話
第51回ロボティクス勉強会の発表資料です。
Minoru Natsutani
May 16, 2025
More Decks by Minoru Natsutani
See All by Minoru Natsutani
3D Gaussian Splatting勉強会
natsutan
0
61
初めての模倣学習とVLA
natsutan
0
840
放熱勉強会資料
natsutan
0
49
グラフの書き方勉強会
natsutan
0
120
Googleのロボット技術紹介。RT-1からGemini Robotics-ER 1.5 まで
natsutan
0
120
動き検出勉強会資料
natsutan
0
71
辛い仕事をプリキュアで乗り切りHack
natsutan
0
110
論文読み勉強会 RoboGen
natsutan
0
430
プログラミング写経のすすめ
natsutan
0
1.7k
Other Decks in Technology
See All in Technology
生き様としてのSRE
hokkai7go
1
150
Maestro MCPとClaude Code Skillsによる自律的なE2Eテスト支援
asmz
0
400
Systems Manager AgentがインストールされたPCを紛失した時の対策を考えてみた
amarelo_n24
1
110
cdk deployとcdkd deploy、実際にデプロイして5倍速近くの差を実測した
yama3133
1
160
E2Eってつらくないですか?E2Eの管理コストを下げる手段とその実践
akaboshinit
6
2.9k
Don't write the architecture only in the prompt.
neohsu
0
290
Oracle Database Security 詳細解説
oracle4engineer
PRO
1
200
AI時代の開発はウォーターフォールに回帰する? / development-with-ai-back-to-wf
okamototakuyasr2
0
170
reInvent2026stby LT00 "Change your life!"
shinichirokawano
1
530
[General] 개발자로 해외 기업에서 일하기
skydoves
1
250
OneLakeをデータソースにした AI Search(Foundry IQ)の ライフサイクル管理
ryuseiiida
0
220
20261031_IoTLT_vol140_kitazaki_v1.pdf
kitazaki
0
150
Featured
See All Featured
Save Time (by Creating Custom Rails Generators)
garrettdimon
PRO
33
5.6k
Discover your Explorer Soul
emna__ayadi
2
1.3k
Between Models and Reality
mayunak
4
540
How to make the Groovebox
asonas
2
2.5k
Six Lessons from altMBA
skipperchong
29
4.6k
HTML-Aware ERB: The Path to Reactive Rendering @ RubyCon 2026, Rimini, Italy
marcoroth
5
880
Introduction to Domain-Driven Design and Collaborative software design
baasie
1
1.1k
Breaking role norms: Why Content Design is so much more than writing copy - Taylor Woolridge
uxyall
1
490
A Modern Web Designer's Workflow
chriscoyier
699
190k
The Success of Rails: Ensuring Growth for the Next 100 Years
eileencodes
47
8.4k
Principles of Awesome APIs and How to Build Them.
keavy
128
18k
Primal Persuasion: How to Engage the Brain for Learning That Lasts
tmiket
0
510
Transcript
WindowsでGenesisに挑戦した話 2025/05/16 @natsutan 1
2 自己紹介 名前:夏谷実 仕事:ピッキングロボットで動くAIの開発 X:@natsutan https://natsutan.hatenablog.com/
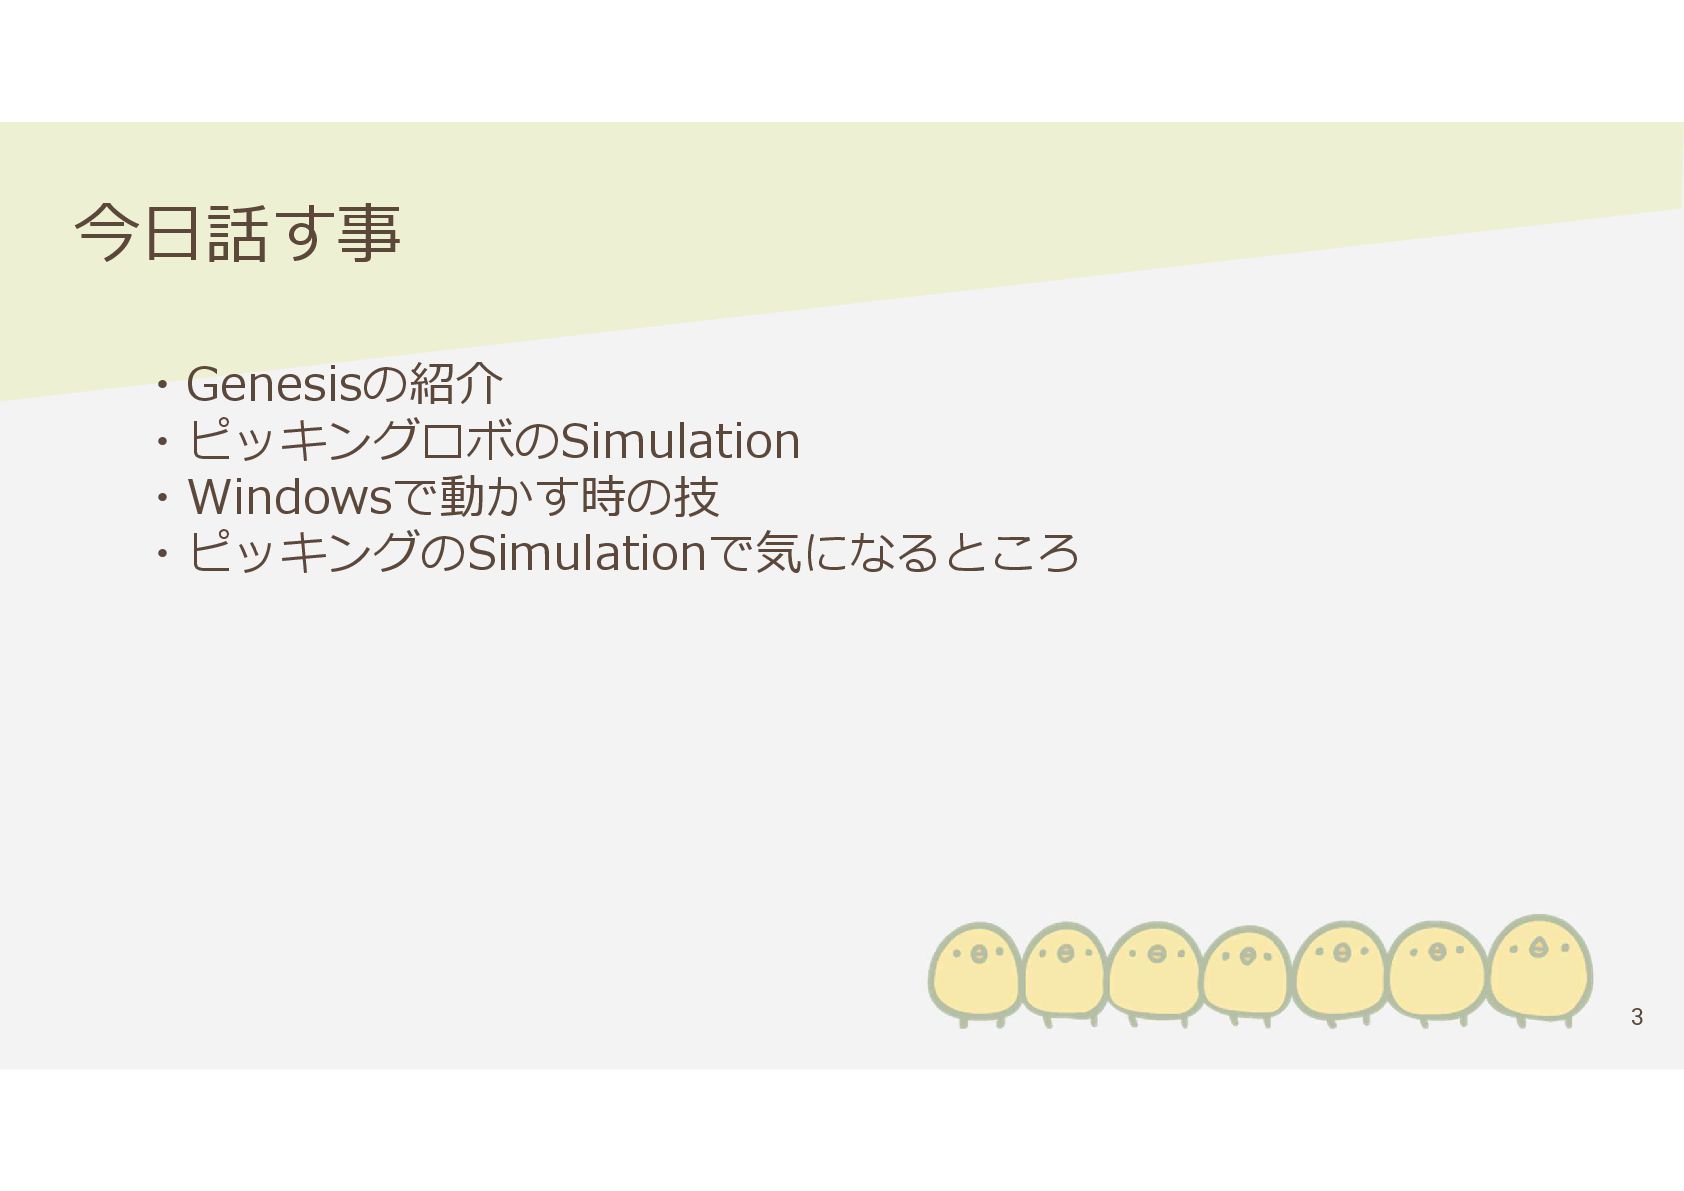
3 今日話す事 ・Genesisの紹介 ・ピッキングロボのSimulation ・Windowsで動かす時の技 ・ピッキングのSimulationで気になるところ
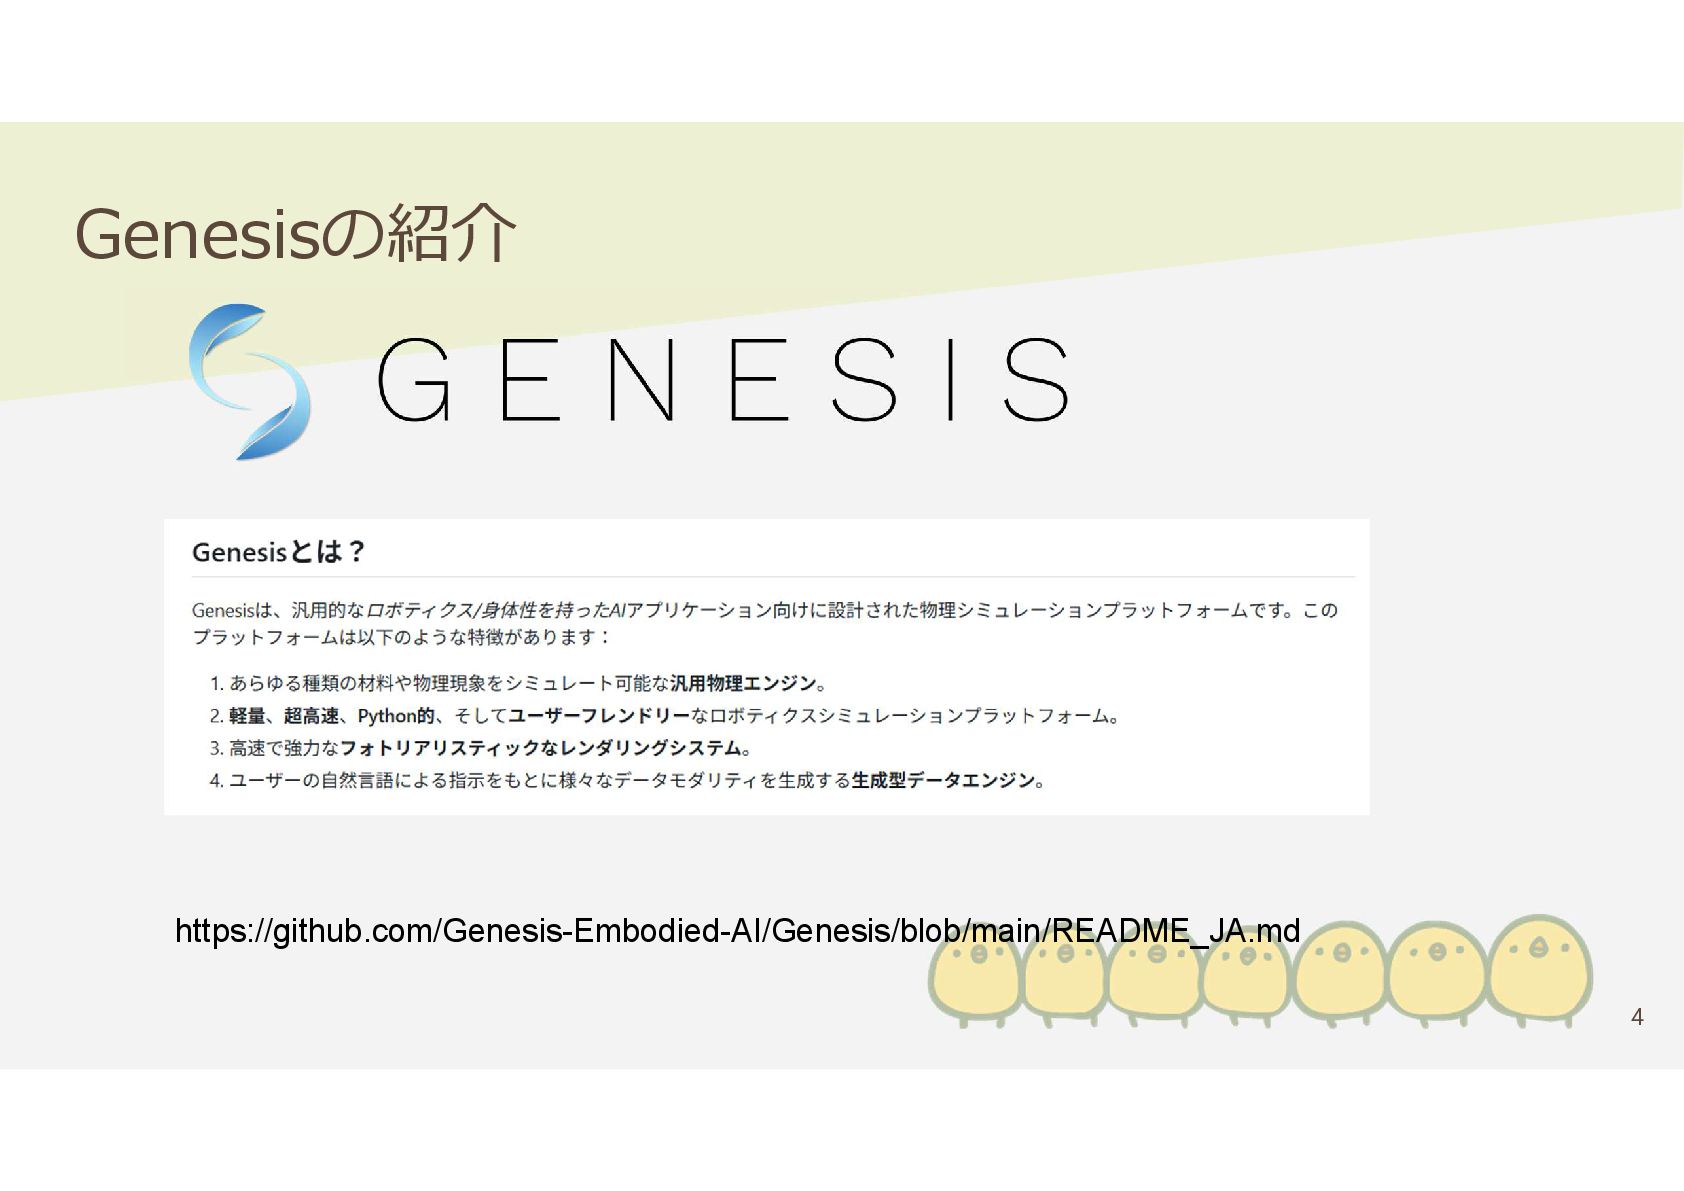
4 Genesisの紹介 https://github.com/Genesis-Embodied-AI/Genesis/blob/main/README_JA.md
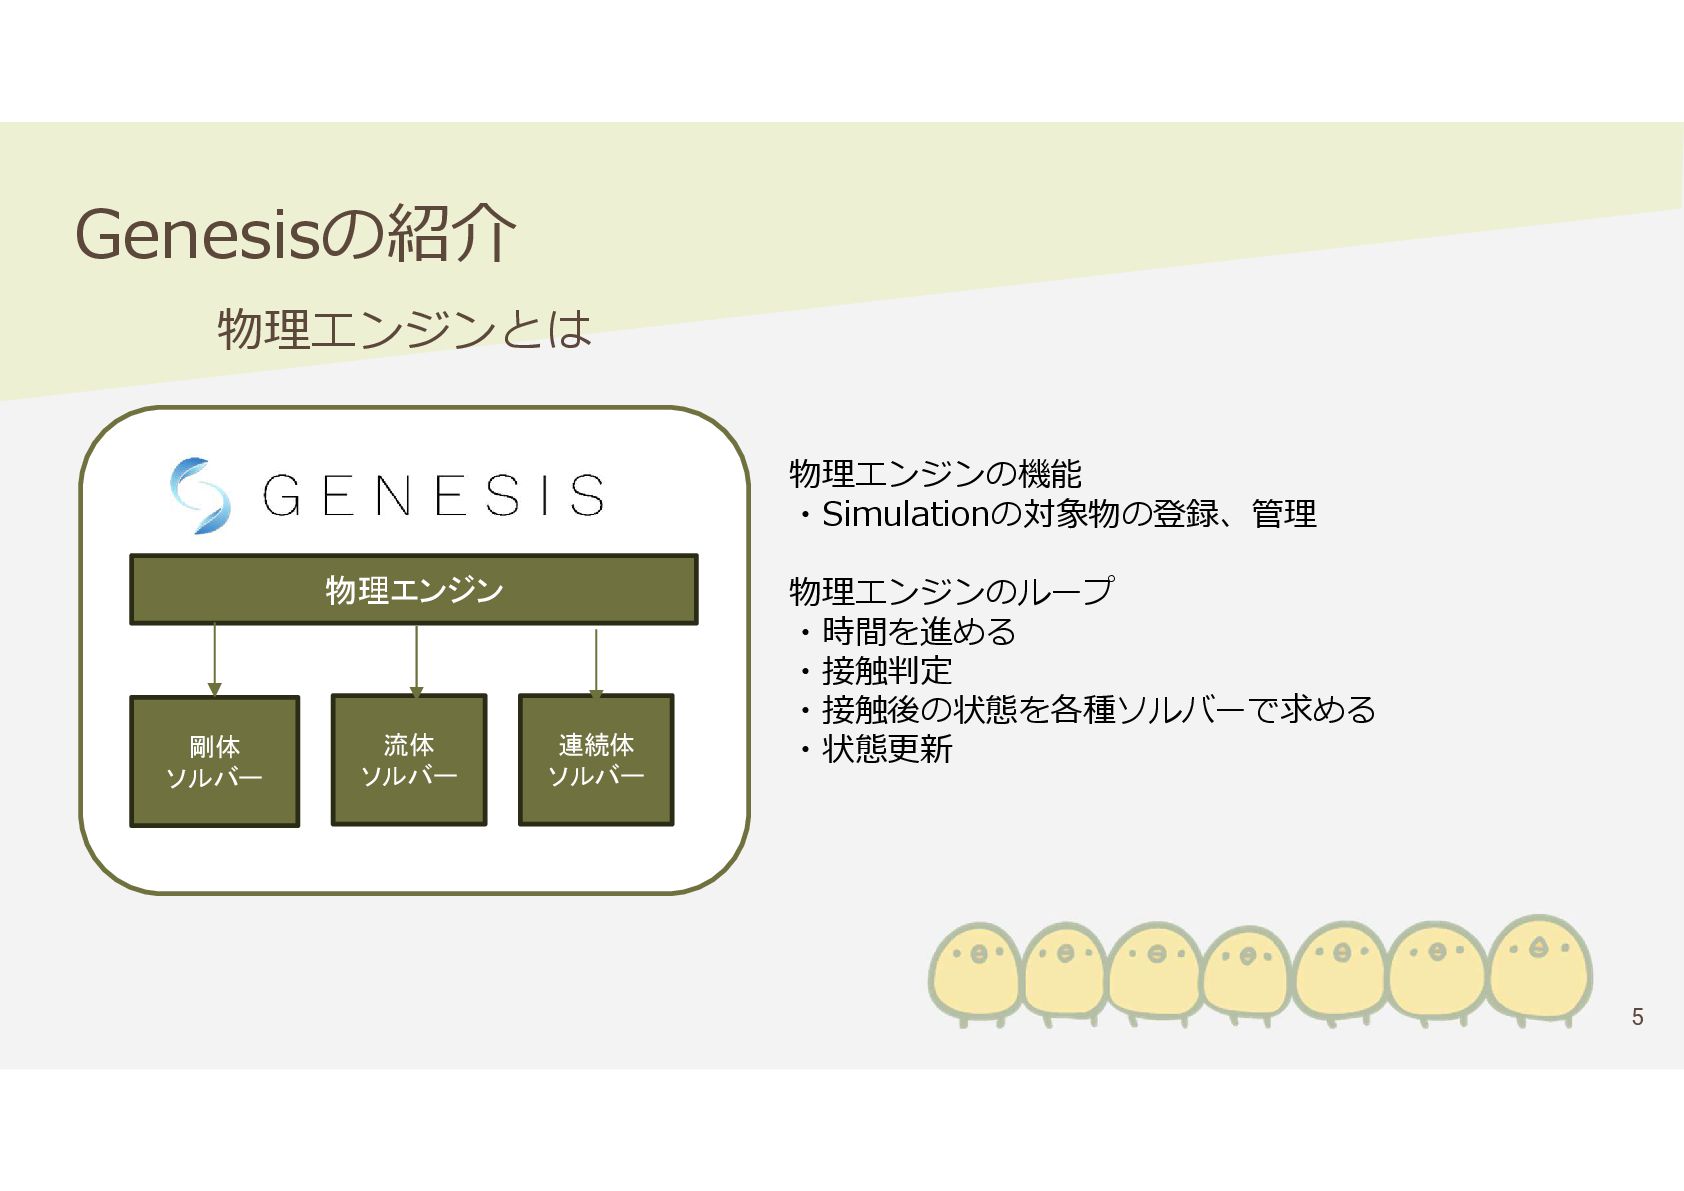
5 Genesisの紹介 剛体 ソルバー 物理エンジン 流体 ソルバー 連続体 ソルバー 物理エンジンの機能
・Simulationの対象物の登録、管理 物理エンジンのループ ・時間を進める ・接触判定 ・接触後の状態を各種ソルバーで求める ・状態更新 物理エンジンとは
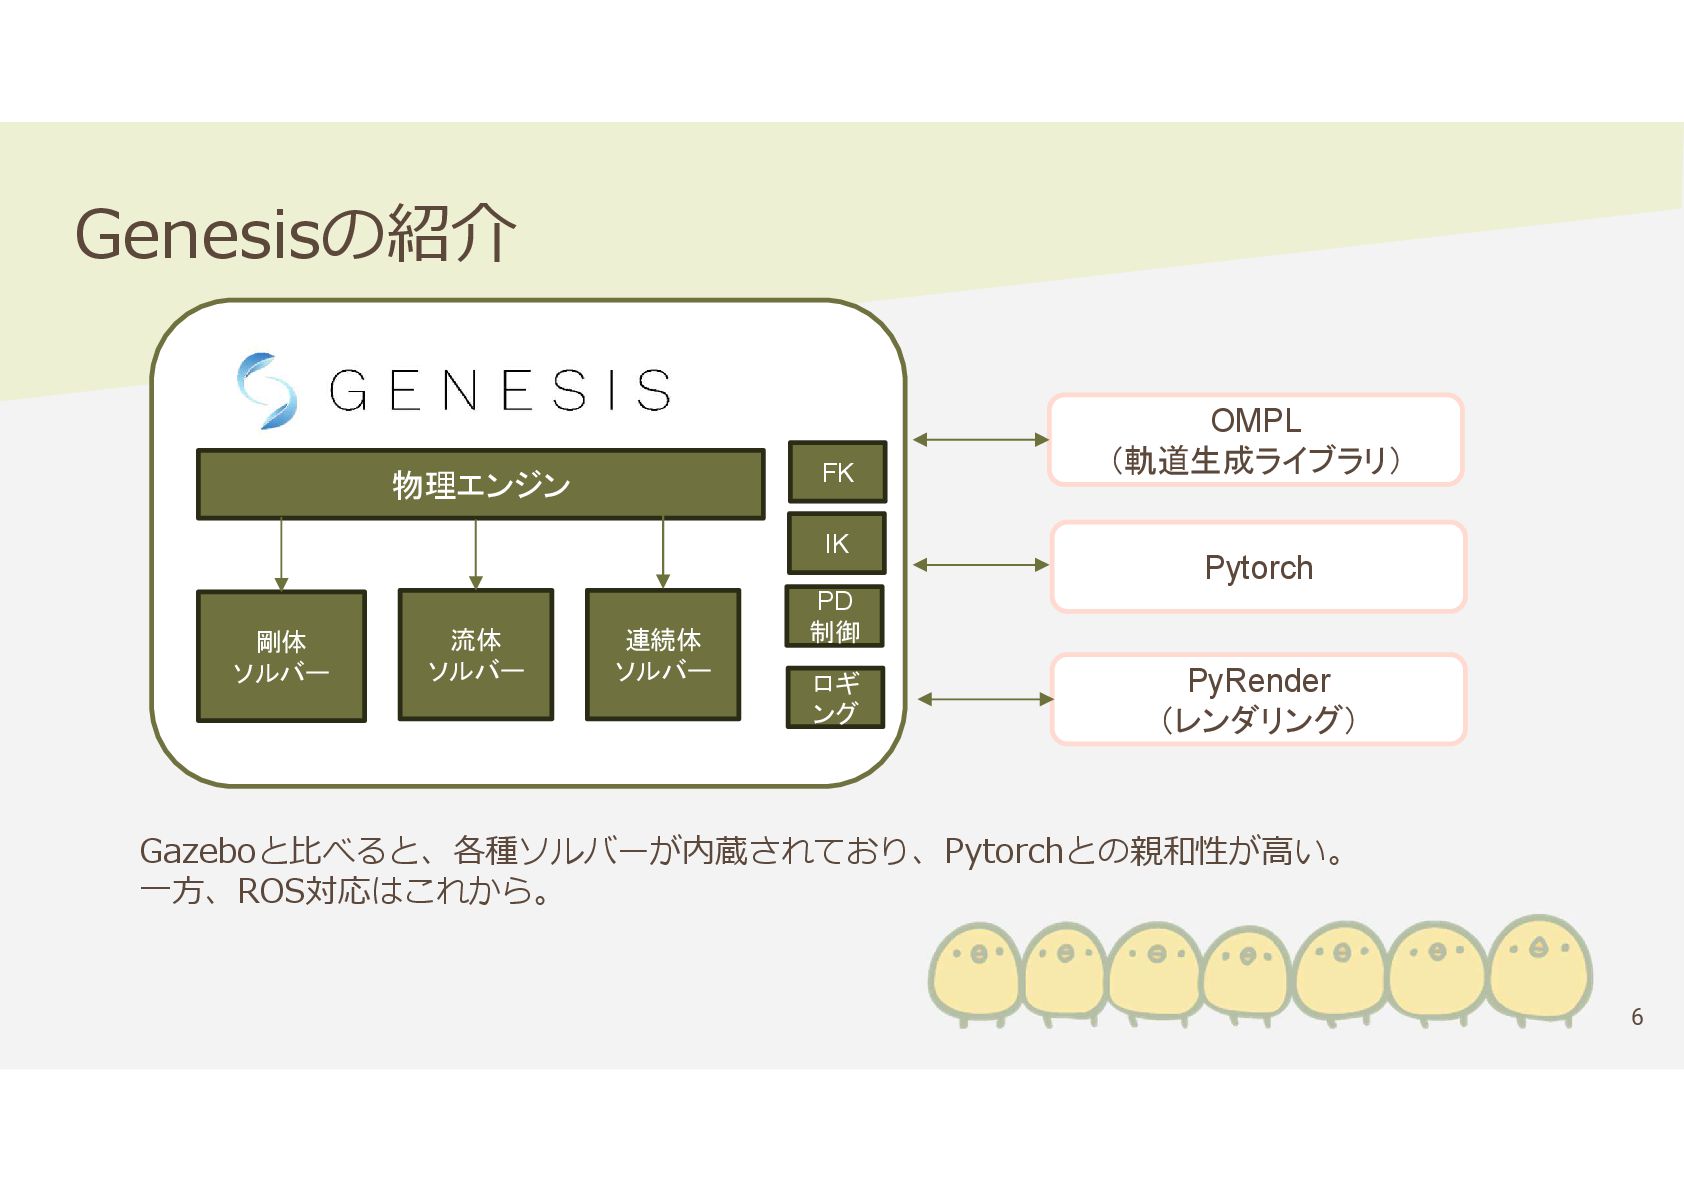
6 Genesisの紹介 剛体 ソルバー 物理エンジン 流体 ソルバー 連続体 ソルバー FK
IK OMPL (軌道生成ライブラリ) Pytorch PyRender (レンダリング) PD 制御 ロギ ング Gazeboと比べると、各種ソルバーが内蔵されており、Pytorchとの親和性が高い。 一方、ROS対応はこれから。
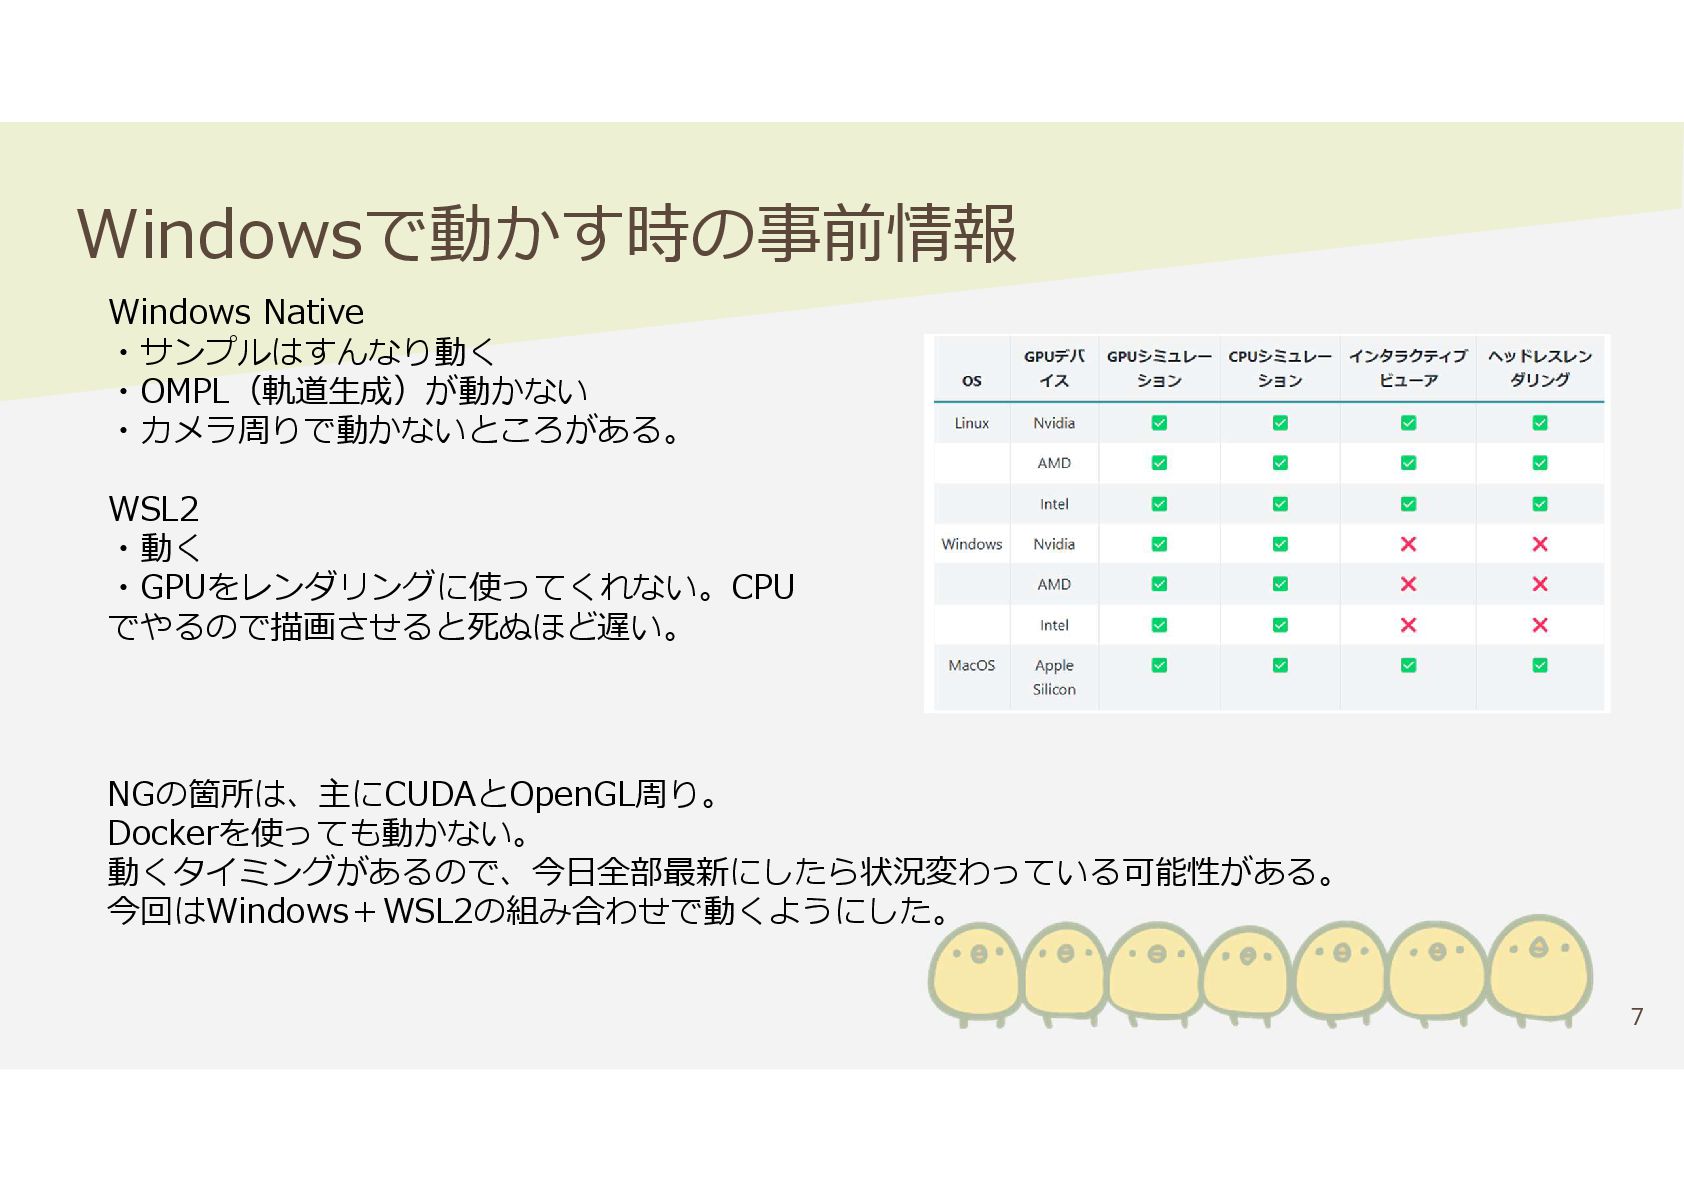
7 Windowsで動かす時の事前情報 Windows Native ・サンプルはすんなり動く ・OMPL(軌道生成)が動かない ・カメラ周りで動かないところがある。 WSL2 ・動く ・GPUをレンダリングに使ってくれない。CPU
でやるので描画させると死ぬほど遅い。 NGの箇所は、主にCUDAとOpenGL周り。 Dockerを使っても動かない。 動くタイミングがあるので、今日全部最新にしたら状況変わっている可能性がある。 今回はWindows+WSL2の組み合わせで動くようにした。
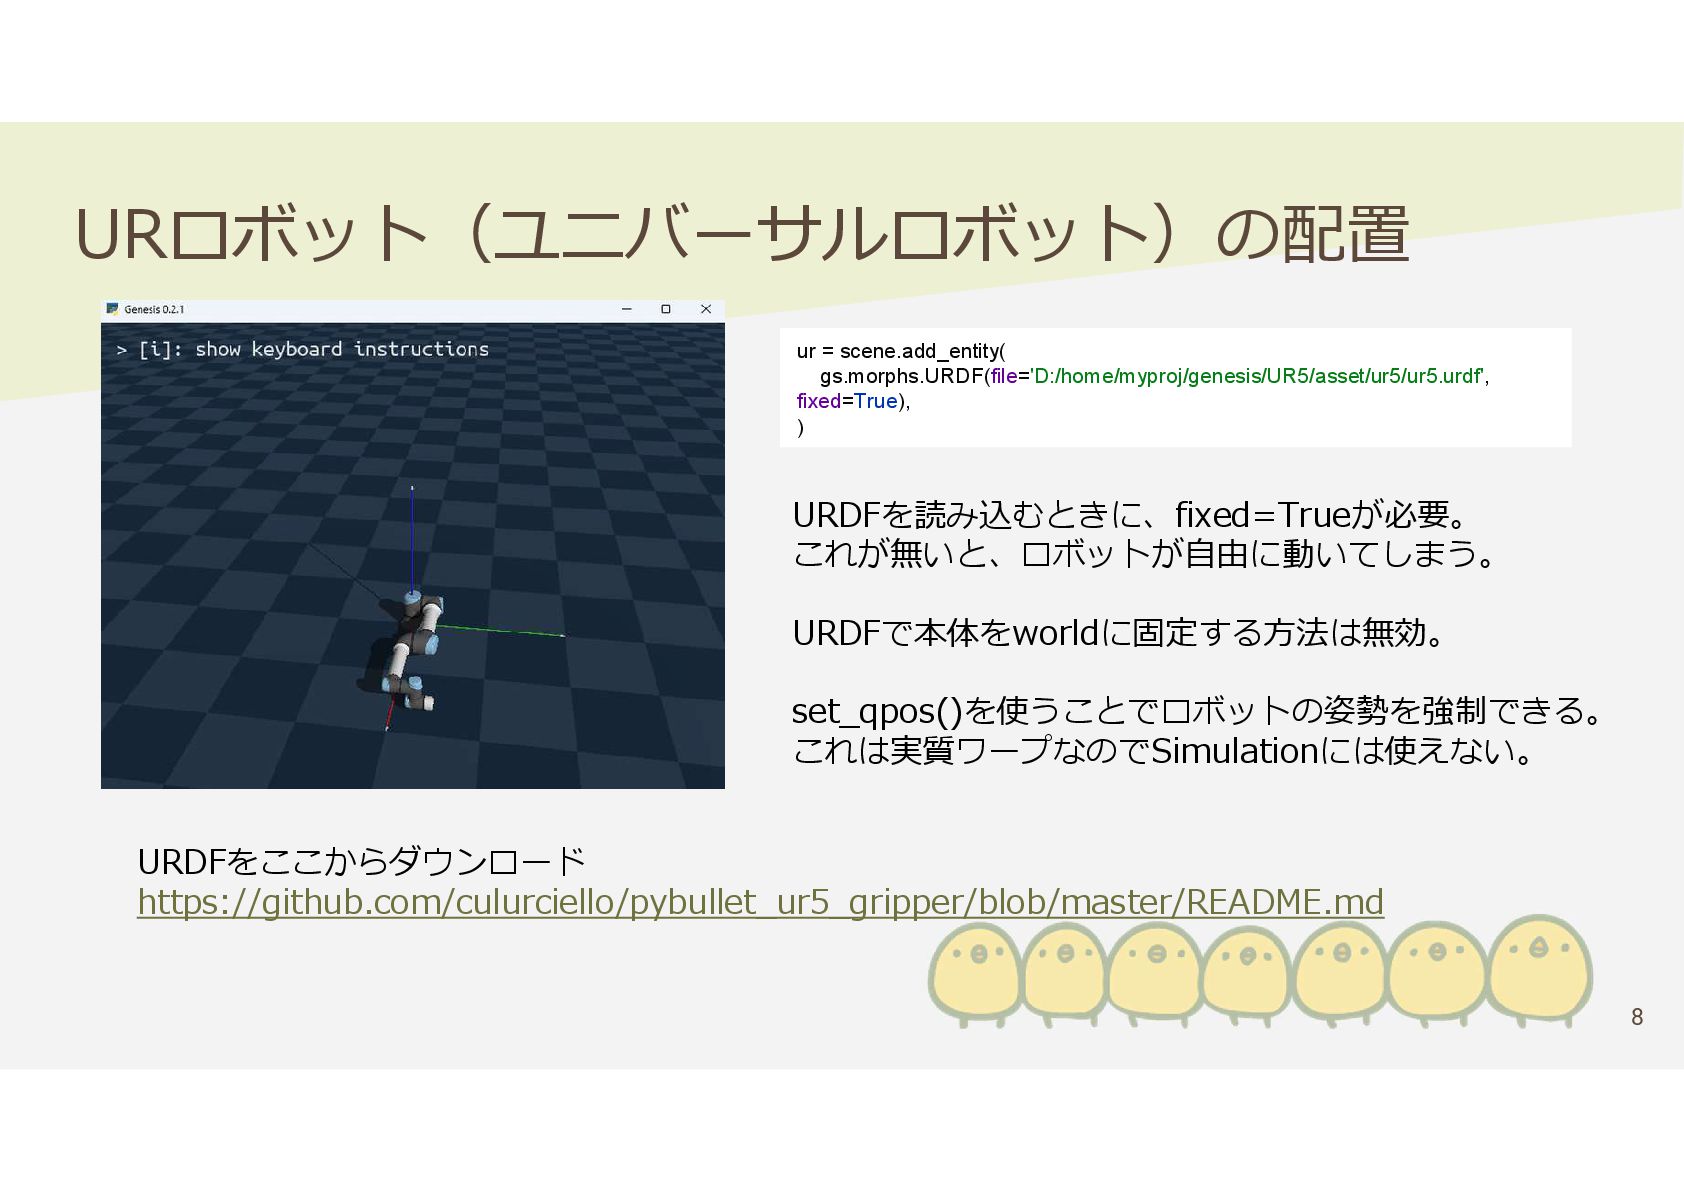
8 URロボット(ユニバーサルロボット)の配置 URDFをここからダウンロード https://github.com/culurciello/pybullet_ur5_gripper/blob/master/README.md ur = scene.add_entity( gs.morphs.URDF(file='D:/home/myproj/genesis/UR5/asset/ur5/ur5.urdf', fixed=True), )
URDFを読み込むときに、fixed=Trueが必要。 これが無いと、ロボットが自由に動いてしまう。 URDFで本体をworldに固定する方法は無効。 set_qpos()を使うことでロボットの姿勢を強制できる。 これは実質ワープなのでSimulationには使えない。
9 PD制御 PD制御に必要なパラメータを指定して、 set_dofs_force_rangeを設定すると、Genesisに組み込ま れているPD制御が使える。Genesis組込のIKの後に、 control_dofs_position()を使う。 for i in range(1000):
ur.control_dofs_position(qpos) scene.step() # from franka_cube.py kp = np.array([4500, 4500, 3500, 3500, 2000, 2000, 100, 100, 100, 100, 100, 100,]) kv = np.array([450, 450, 350, 350, 200, 200, 10, 10, 10, 10, 10, 10]) 動画では上手く取れるように、移動先を微調整してます。
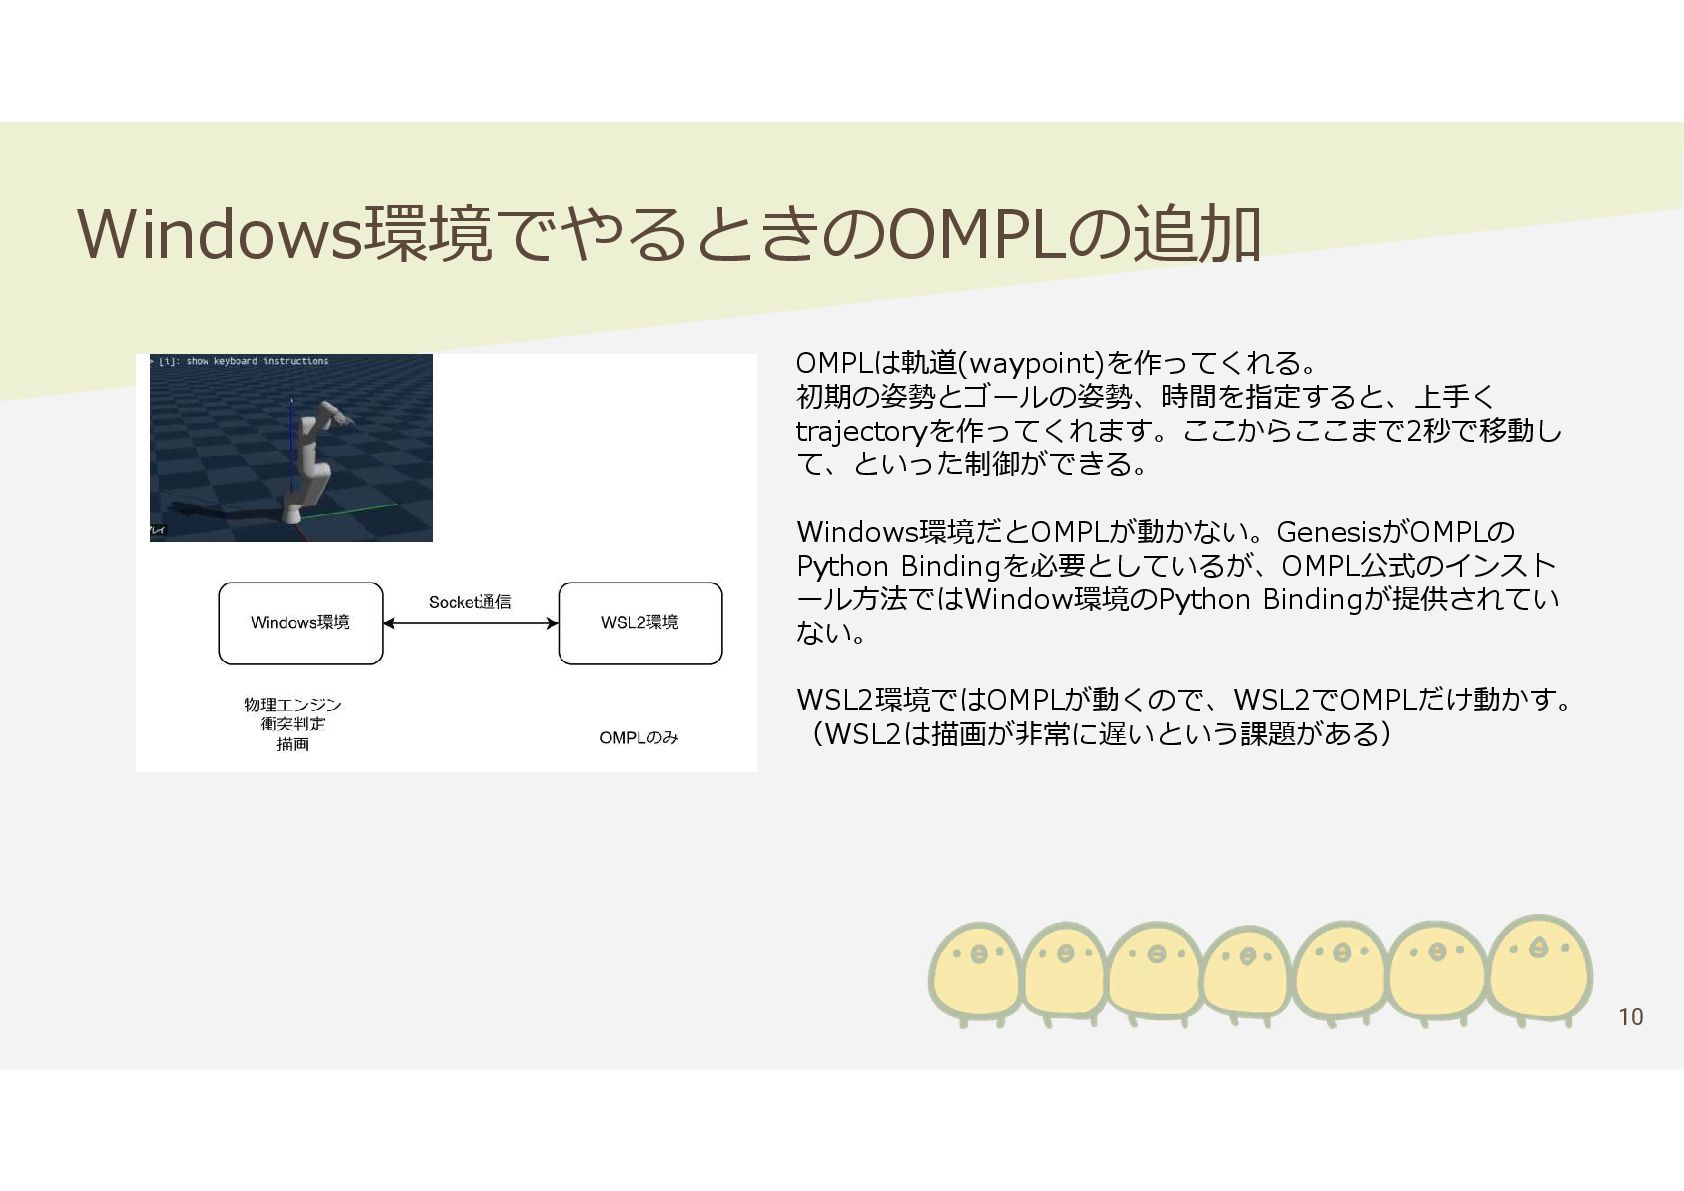
10 Windows環境でやるときのOMPLの追加 OMPLは軌道(waypoint)を作ってくれる。 初期の姿勢とゴールの姿勢、時間を指定すると、上手く trajectoryを作ってくれます。ここからここまで2秒で移動し て、といった制御ができる。 Windows環境だとOMPLが動かない。GenesisがOMPLの Python Bindingを必要としているが、OMPL公式のインスト ール方法ではWindow環境のPython
Bindingが提供されてい ない。 WSL2環境ではOMPLが動くので、WSL2でOMPLだけ動かす。 (WSL2は描画が非常に遅いという課題がある)
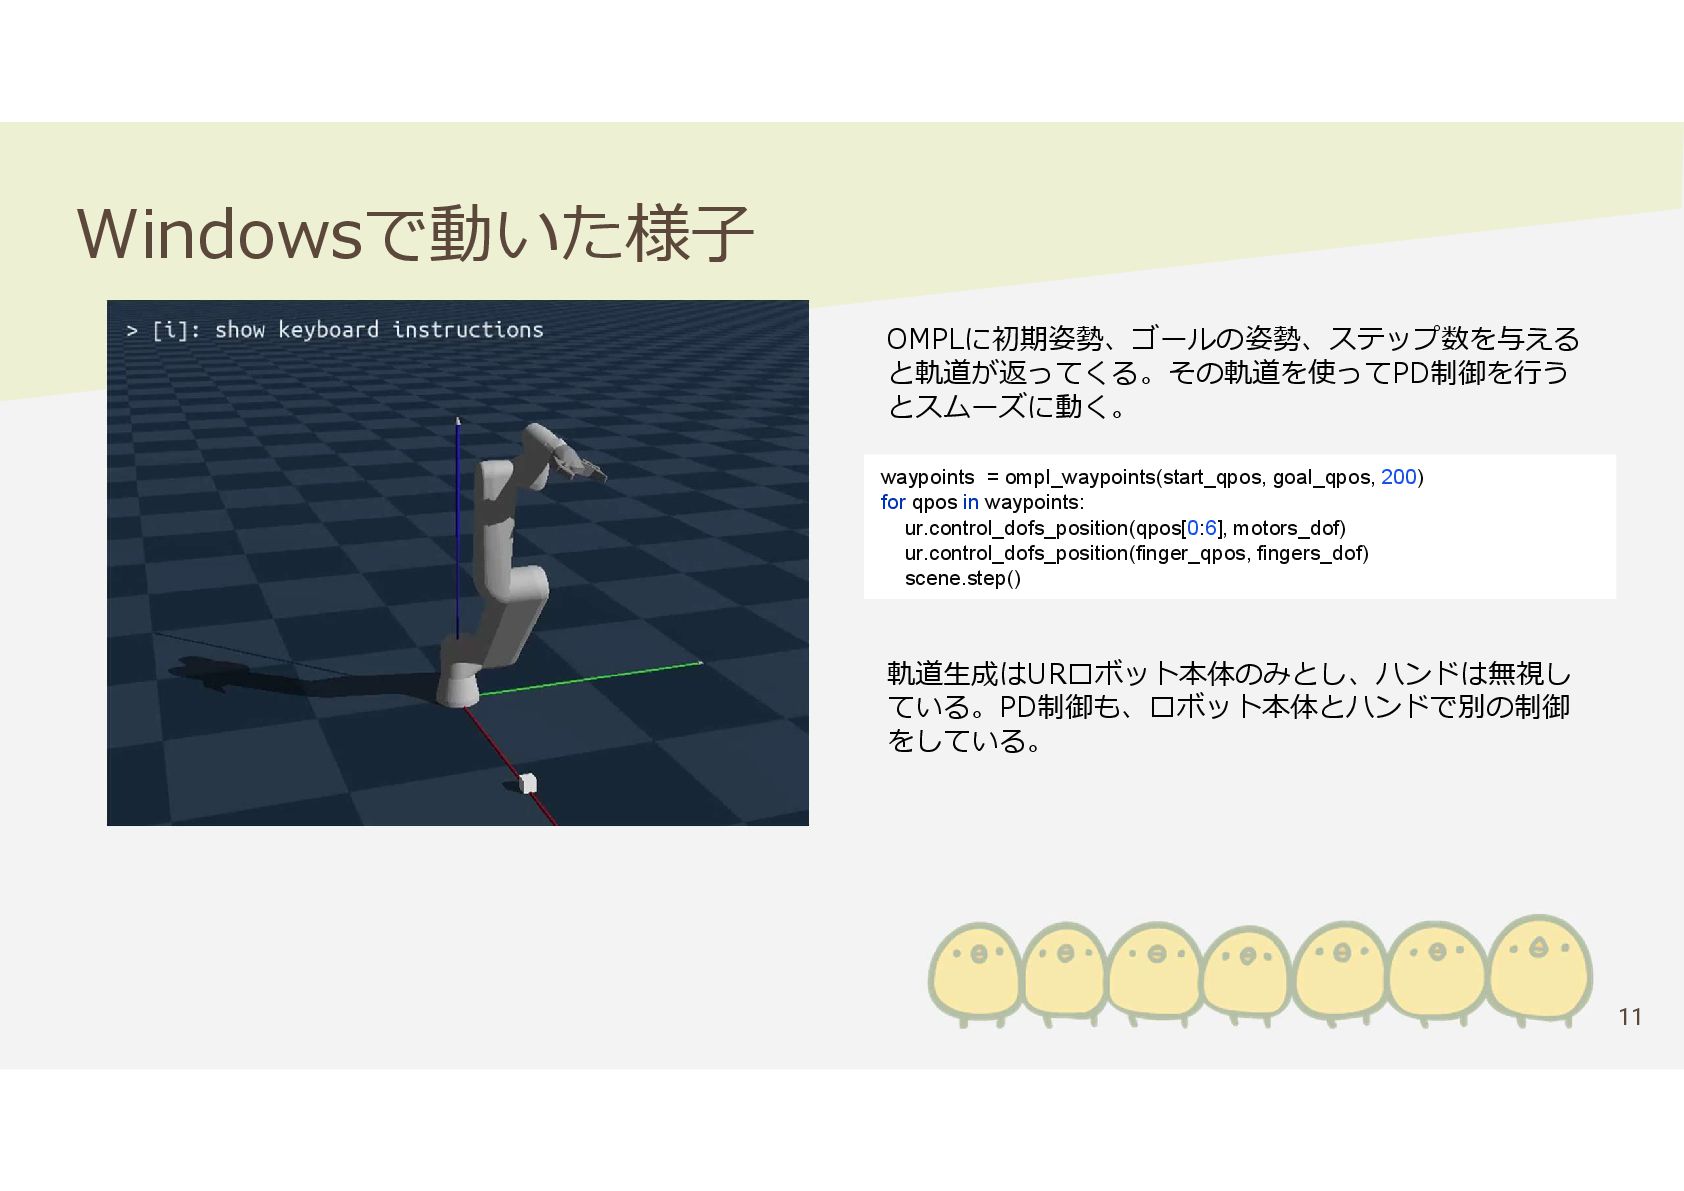
11 Windowsで動いた様子 waypoints = ompl_waypoints(start_qpos, goal_qpos, 200) for qpos in
waypoints: ur.control_dofs_position(qpos[0:6], motors_dof) ur.control_dofs_position(finger_qpos, fingers_dof) scene.step() OMPLに初期姿勢、ゴールの姿勢、ステップ数を与える と軌道が返ってくる。その軌道を使ってPD制御を行う とスムーズに動く。 軌道生成はURロボット本体のみとし、ハンドは無視し ている。PD制御も、ロボット本体とハンドで別の制御 をしている。
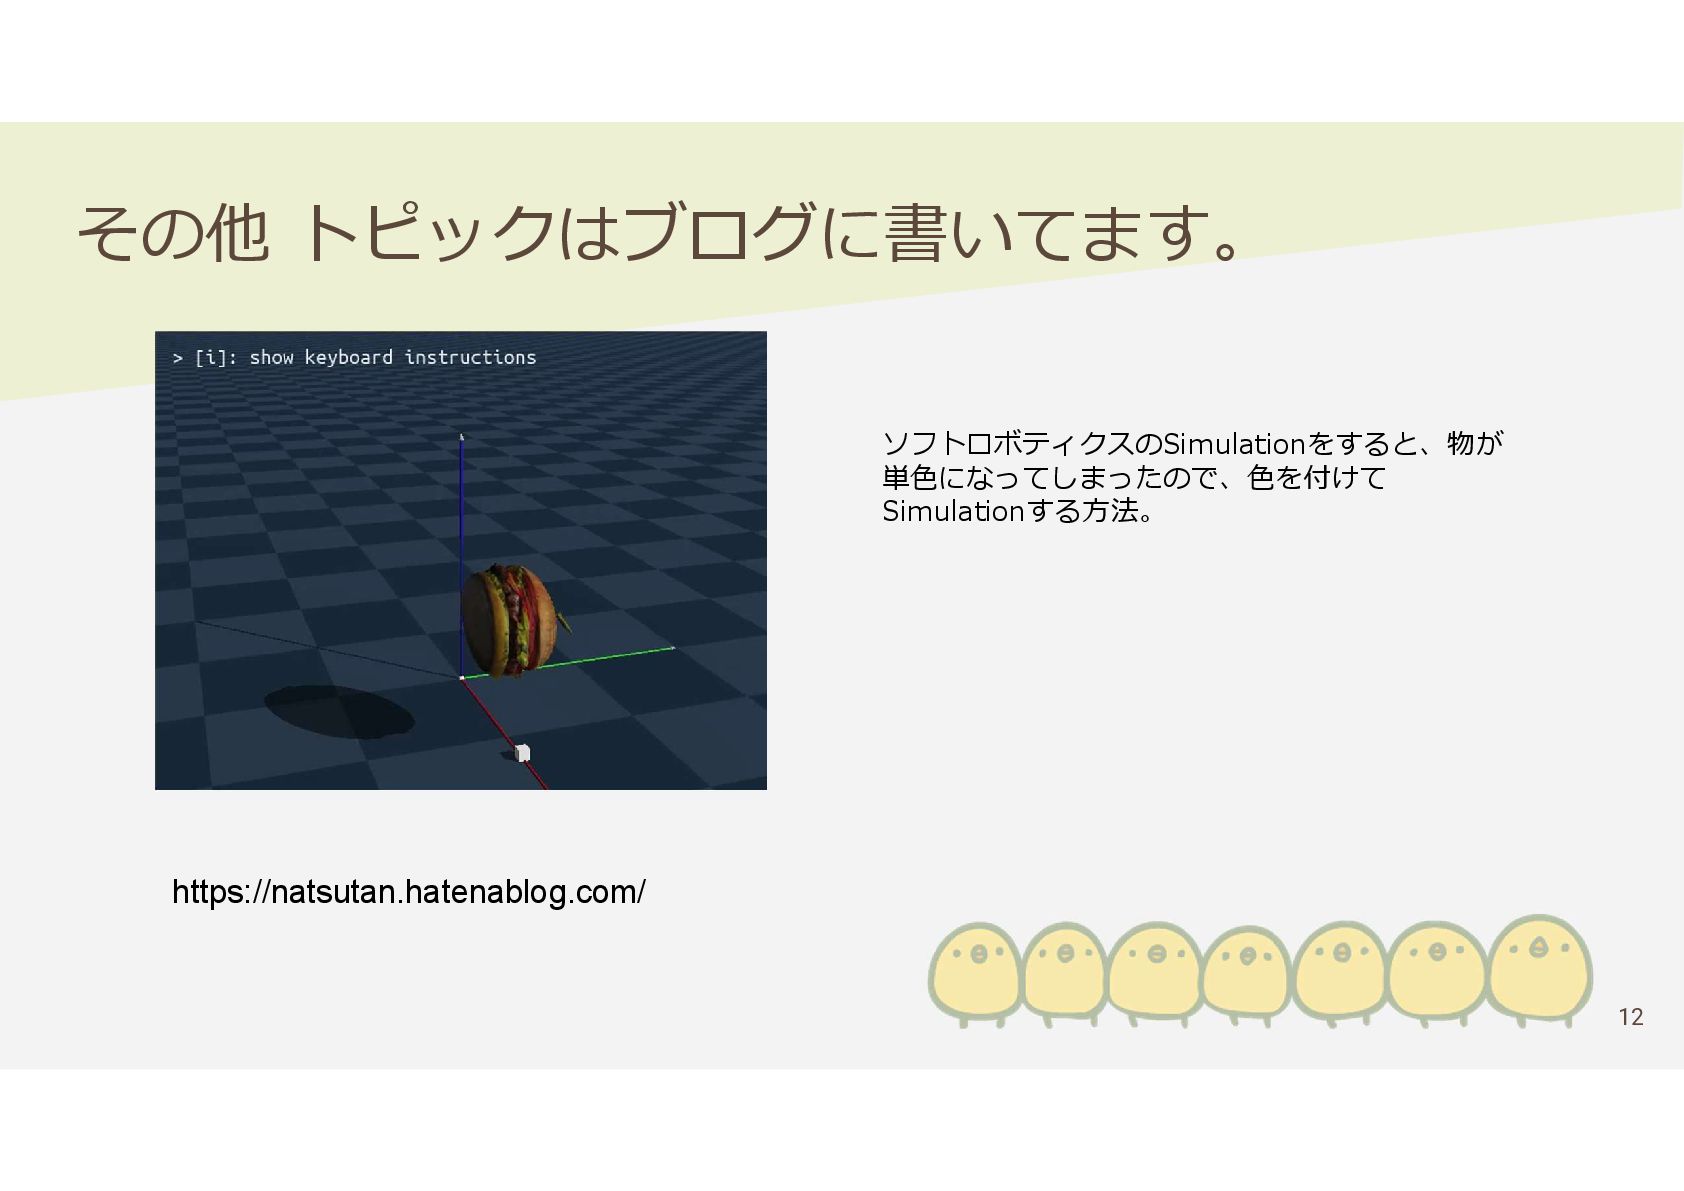
12 その他 トピックはブログに書いてます。 https://natsutan.hatenablog.com/ ソフトロボティクスのSimulationをすると、物が 単色になってしまったので、色を付けて Simulationする方法。
13 ピッキングのSimulationで気になるところ 軌道生成時の衝突判定ってどう捌くのが良いの?
14 ピッキングのSimulationで気になるところ ・Genesisに組み込まれているinverse_kinematics()は、解を一つしか返さず衝突判定をしてくれな い。 ・OMPLの衝突判定にはIKの結果が必要 ・今はURDFでjointの可動範囲を制限して、衝突判定無しでそれっぽい範囲で動くようにしてます。
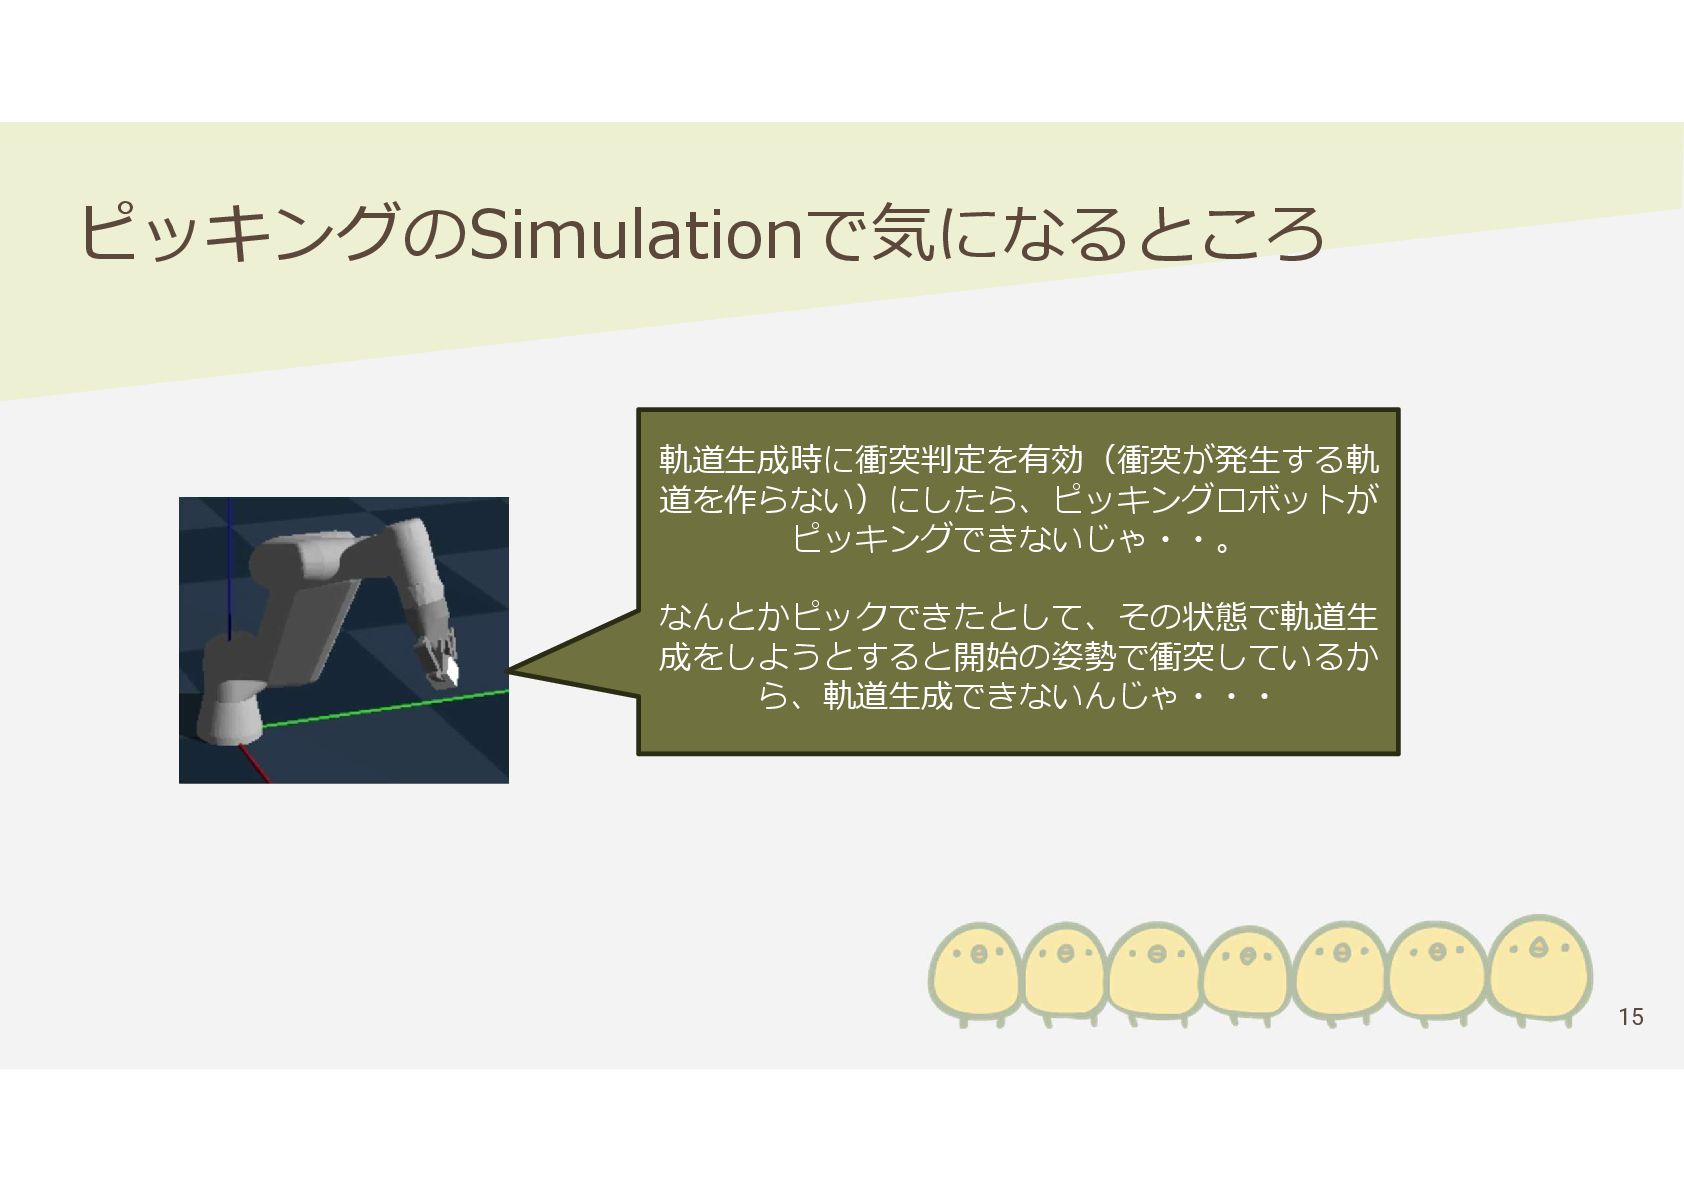
15 ピッキングのSimulationで気になるところ 軌道生成時に衝突判定を有効(衝突が発生する軌 道を作らない)にしたら、ピッキングロボットが ピッキングできないじゃ・・。 なんとかピックできたとして、その状態で軌道生 成をしようとすると開始の姿勢で衝突しているか ら、軌道生成できないんじゃ・・・
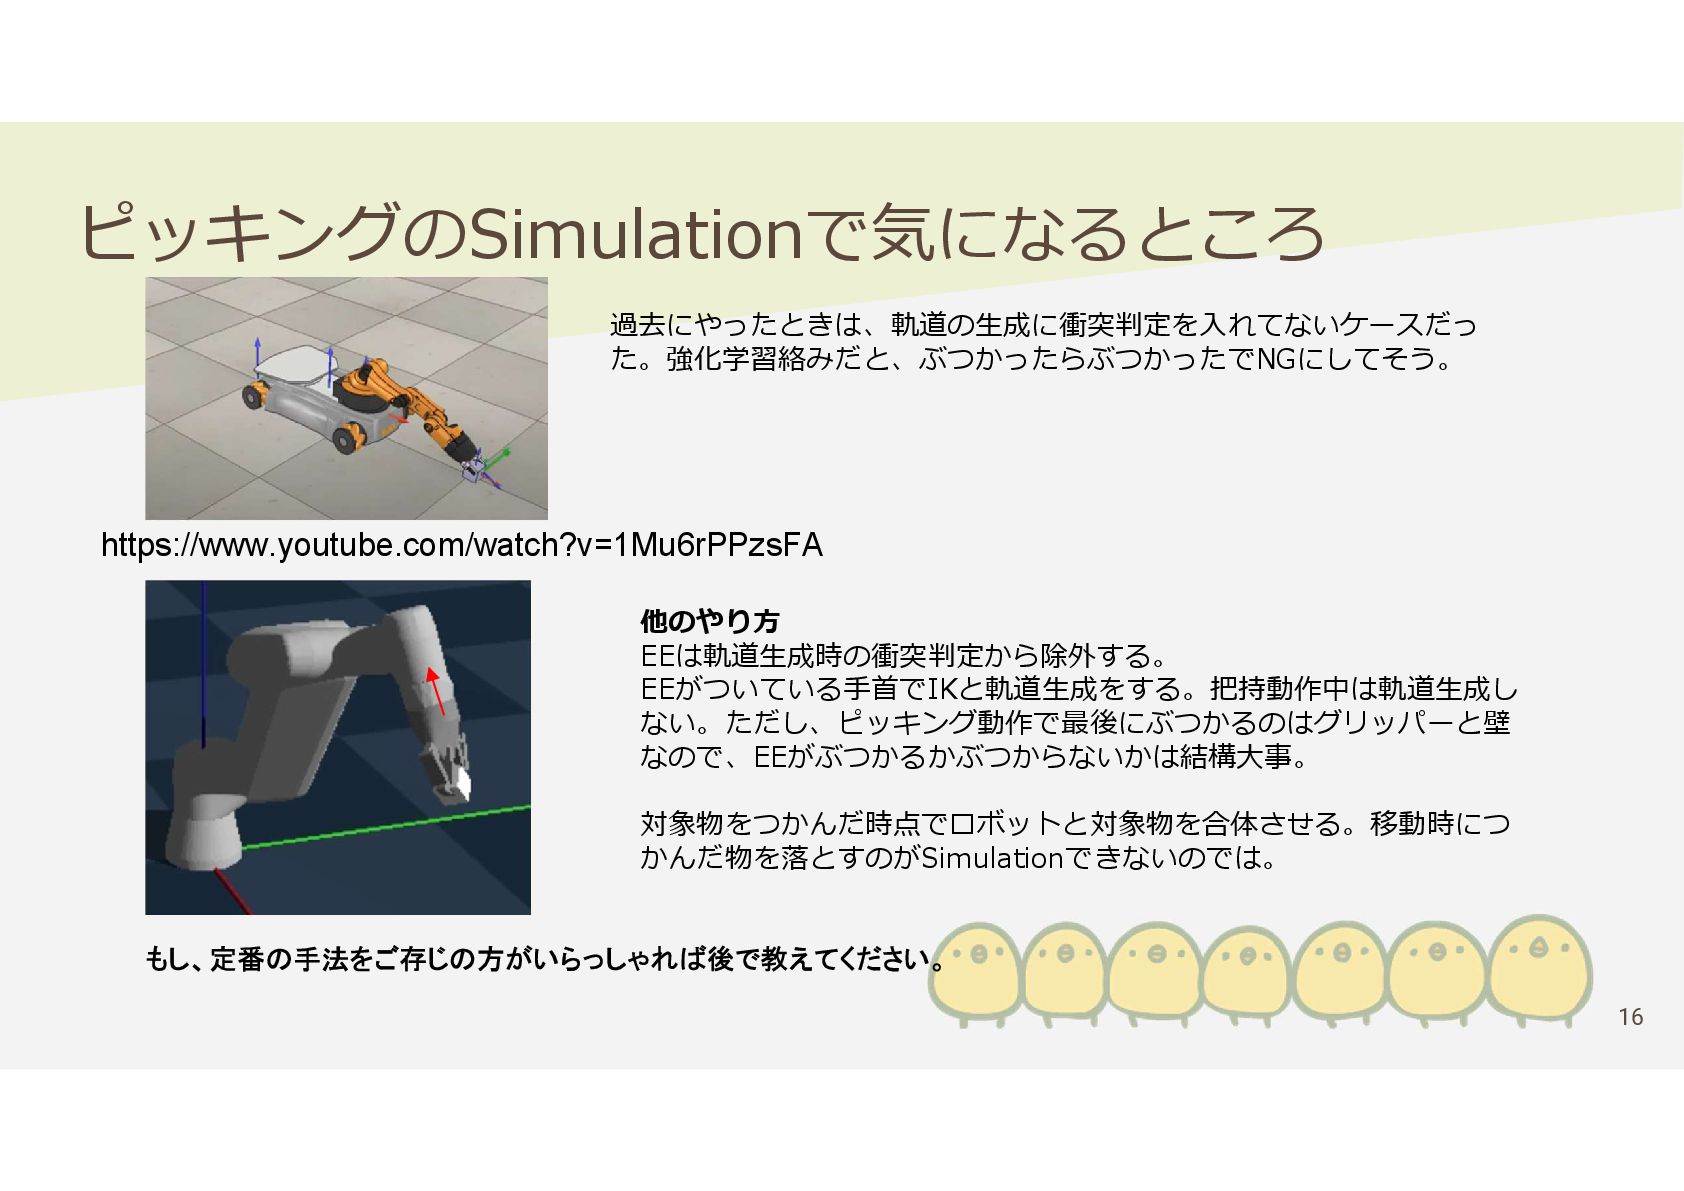
16 ピッキングのSimulationで気になるところ https://www.youtube.com/watch?v=1Mu6rPPzsFA 過去にやったときは、軌道の生成に衝突判定を入れてないケースだっ た。強化学習絡みだと、ぶつかったらぶつかったでNGにしてそう。 他のやり方 EEは軌道生成時の衝突判定から除外する。 EEがついている手首でIKと軌道生成をする。把持動作中は軌道生成し ない。ただし、ピッキング動作で最後にぶつかるのはグリッパーと壁 なので、EEがぶつかるかぶつからないかは結構大事。
対象物をつかんだ時点でロボットと対象物を合体させる。移動時につ かんだ物を落とすのがSimulationできないのでは。 もし、定番の手法をご存じの方がいらっしゃれば後で教えてください。
17 さいごに ご静聴ありがとうございました。 みんなで趣味のGenesisやりましょう。


 natsutan
 hokkai7go
 asmz
 amarelo_n24
 yama3133
 akaboshinit
 neohsu
 oracle4engineer
 okamototakuyasr2
 shinichirokawano
 skydoves
 ryuseiiida
 kitazaki
 garrettdimon
 emna__ayadi
 mayunak
 asonas
 skipperchong
 marcoroth
 baasie
 uxyall
 chriscoyier
 eileencodes
 keavy
 tmiket