Upgrade to Pro
— share decks privately, control downloads, hide ads and more …
Speaker Deck
Sign up for free
Menu
Search
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Pricing
Search
Sign in
Sign up for free
非同期AMI Sys ロードマップ to Milestone 2
Search
Geson Anko
March 19, 2024
63
0
Share
Embed
Copy iframe code
Copy JS code
Copy link
Start on current slide
非同期AMI Sys ロードマップ to Milestone 2
Geson Anko
March 19, 2024
More Decks by Geson Anko
See All by Geson Anko
2025年12月3日.人類には激kawaiiネコミミメイドロボが必要である
gesonanko
0
62
ML集会 2025年10月15日 LTのはじめかた
gesonanko
0
73
【RSJ2025】PAMIQ Core: リアルタイム継続学習のための⾮同期推論・学習フレームワーク
gesonanko
0
1.1k
Pythonクラス基礎
gesonanko
1
140
自律機械知能基礎論 2024
gesonanko
0
59
2024年5月18日 XRMTGエンジニア飲み集会LT
gesonanko
0
54
AMI System基礎 2025
gesonanko
1
120
2025年1月10日 エンジニア集会 誰かと開発するために
gesonanko
0
120
2024年3月27日 ML集会 非同期AMI基盤システムα
gesonanko
0
91
Featured
See All Featured
A designer walks into a library…
pauljervisheath
211
25k
Producing Creativity
orderedlist
PRO
348
41k
Conquering PDFs: document understanding beyond plain text
inesmontani
PRO
4
3.1k
Stop Working from a Prison Cell
hatefulcrawdad
274
21k
Design of three-dimensional binary manipulators for pick-and-place task avoiding obstacles (IECON2024)
konakalab
0
590
Fireside Chat
paigeccino
43
4k
Redefining SEO in the New Era of Traffic Generation
szymonslowik
1
420
Responsive Adventures: Dirty Tricks From The Dark Corners of Front-End
smashingmag
254
22k
Information Architects: The Missing Link in Design Systems
soysaucechin
1
1.1k
Unsuck your backbone
ammeep
672
58k
Max Prin - Stacking Signals: How International SEO Comes Together (And Falls Apart)
techseoconnect
PRO
0
460
The agentic SEO stack - context over prompts
schlessera
0
940
Transcript
ロードマップ to Milestone 2 2024/03/20 Geson Anko
1 ⽬的・⽬標 • 以上の課題より、推論と学習を⾮同期に並⾏して⾏う システムが必須。 • ⽬標 • ⾮同期更新システムが実装され、推論(ロールアウト、インタラ クション)処理と学習処理が並⾏して⾏われることによって、
AMIが常時動作していること。 • ⾮同期システムを新たに作成し、そこに既存のモデルを移⾏する。 • さらに、今まで不可能だったモデルの⼤規模化の試運転までやっ てみたい。
2 ロードマップ • ステップ1 ⾮同期システムが動作する。 • 推論スレッド:モデルの推論をしつつ、データ収集 • 学習スレッド:集められたデータでパラメータ更新、同期 •
メインスレッド:終了、⼀時停⽌、再開ができる モデル • ランダムな⼊⼒を与えて、AutoEncoderを学習してみる(構想) • AutoEncoderは Encoderのみしか推論では使わない → 簡単に実装できて実際の動作形式に近い ✅ ୡ ✅ ✅ ✅
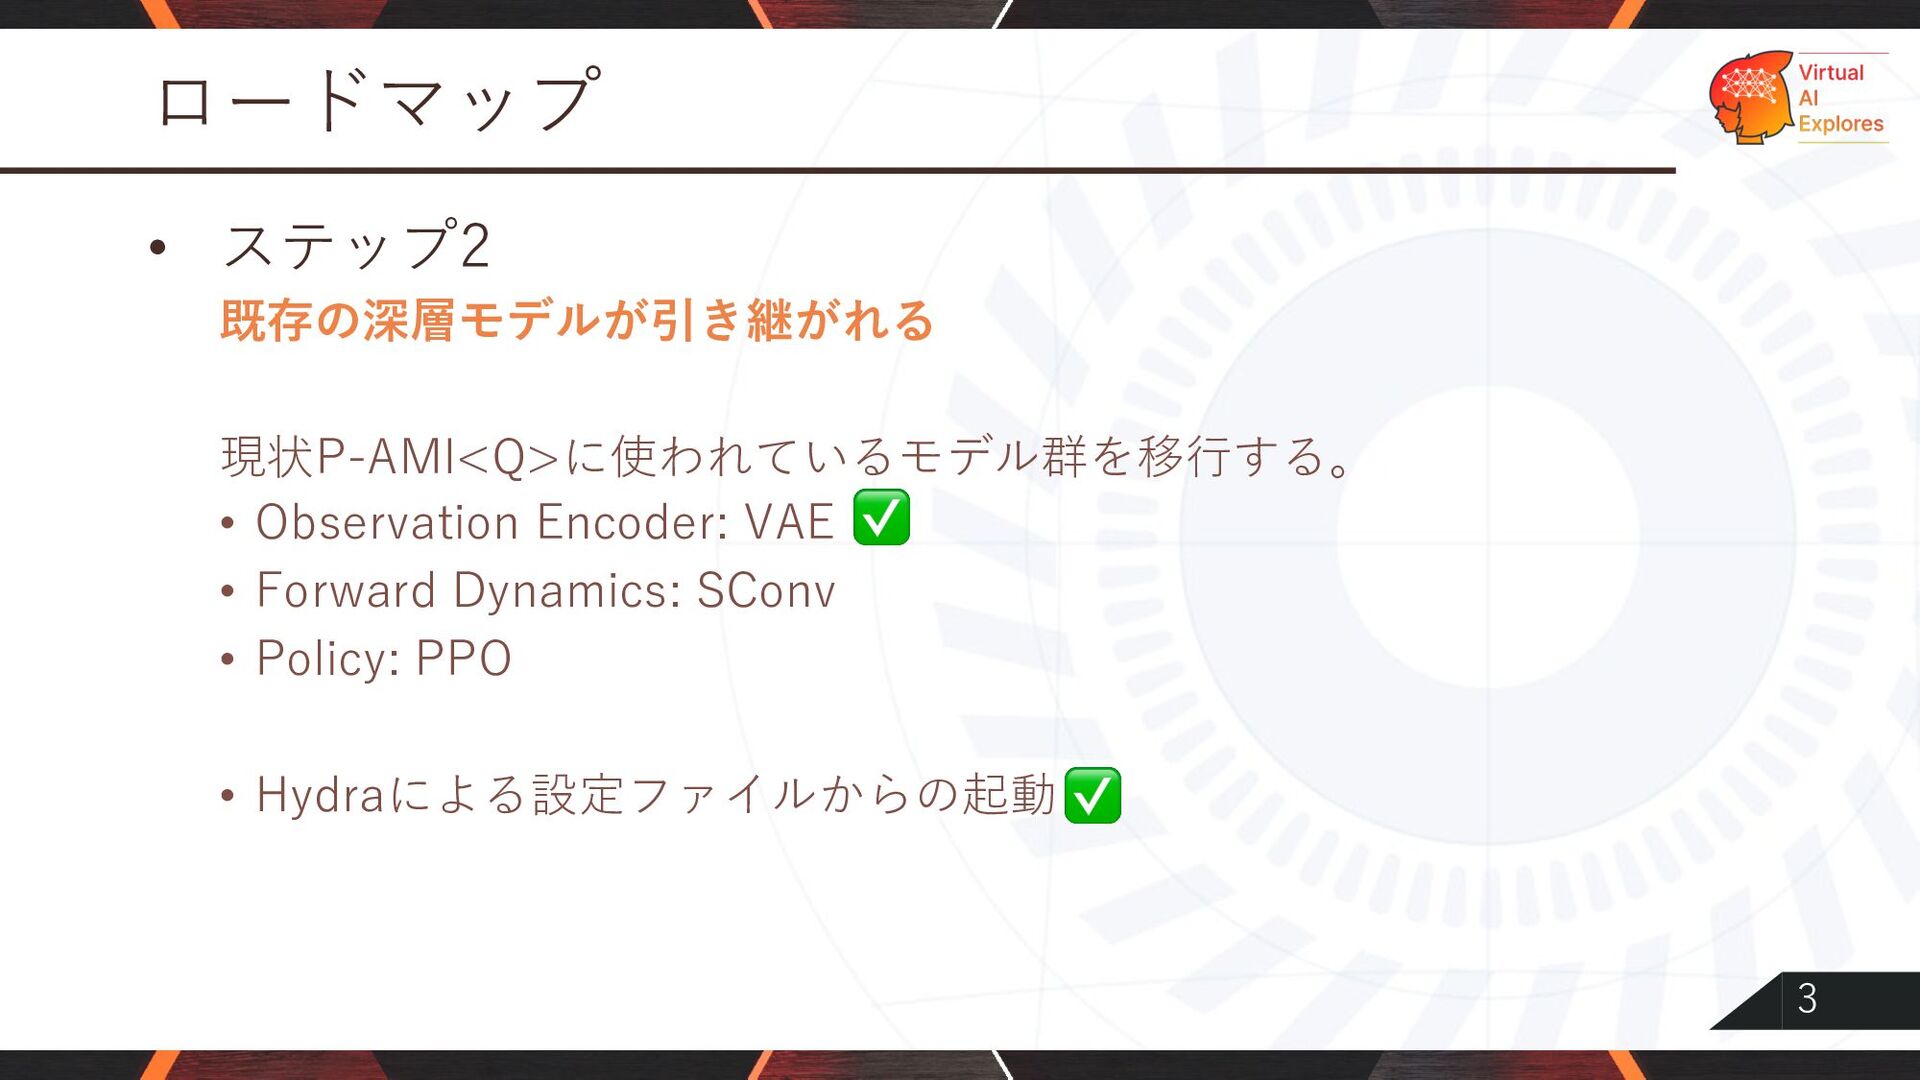
3 ロードマップ • ステップ2 既存の深層モデルが引き継がれる 現状P-AMI<Q>に使われているモデル群を移⾏する。 • Observation Encoder: VAE
• Forward Dynamics: SConv • Policy: PPO • Hydraによる設定ファイルからの起動✅ ✅
4 スケージューリング 1/21 2/4 2/18 3/3 3/17 3/27 ⾮同期システム 既存モデル引き継ぎ
モデル規模拡⼤ 最終報告・振り返り ΠϚ ίί なぜ遅れたか? • メンバー全員が2~3週間 まともに 動けない期間が発⽣(病気、卒研、引越し) • マイルストーン 2のHydraまでやった。(システムの起動のために) • 3つのマイルストーンのうち、最初が⼀番⼤変だったから。(実は全体の6~7割くらい進んでいる)
5 To Do
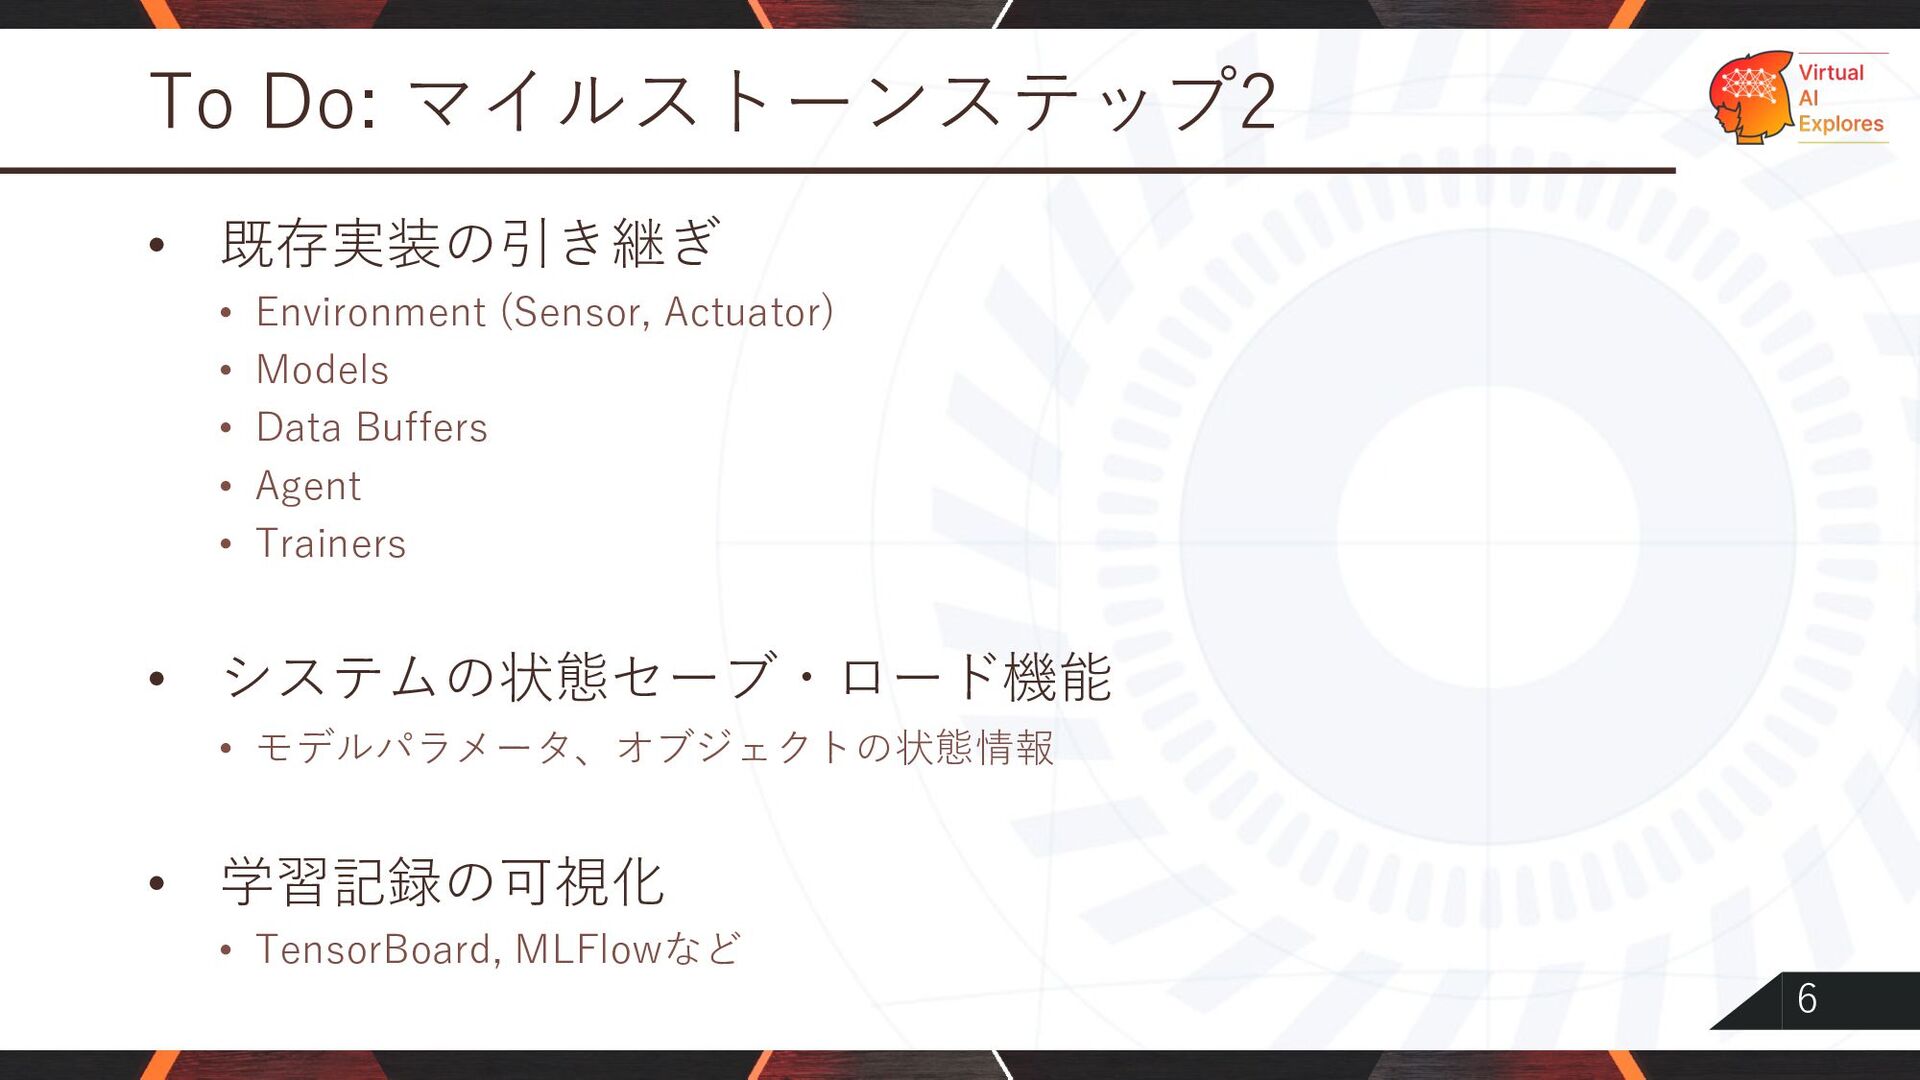
6 To Do: マイルストーンステップ2 • 既存実装の引き継ぎ • Environment (Sensor, Actuator)
• Models • Data Buffers • Agent • Trainers • システムの状態セーブ・ロード機能 • モデルパラメータ、オブジェクトの状態情報 • 学習記録の可視化 • TensorBoard, MLFlowなど
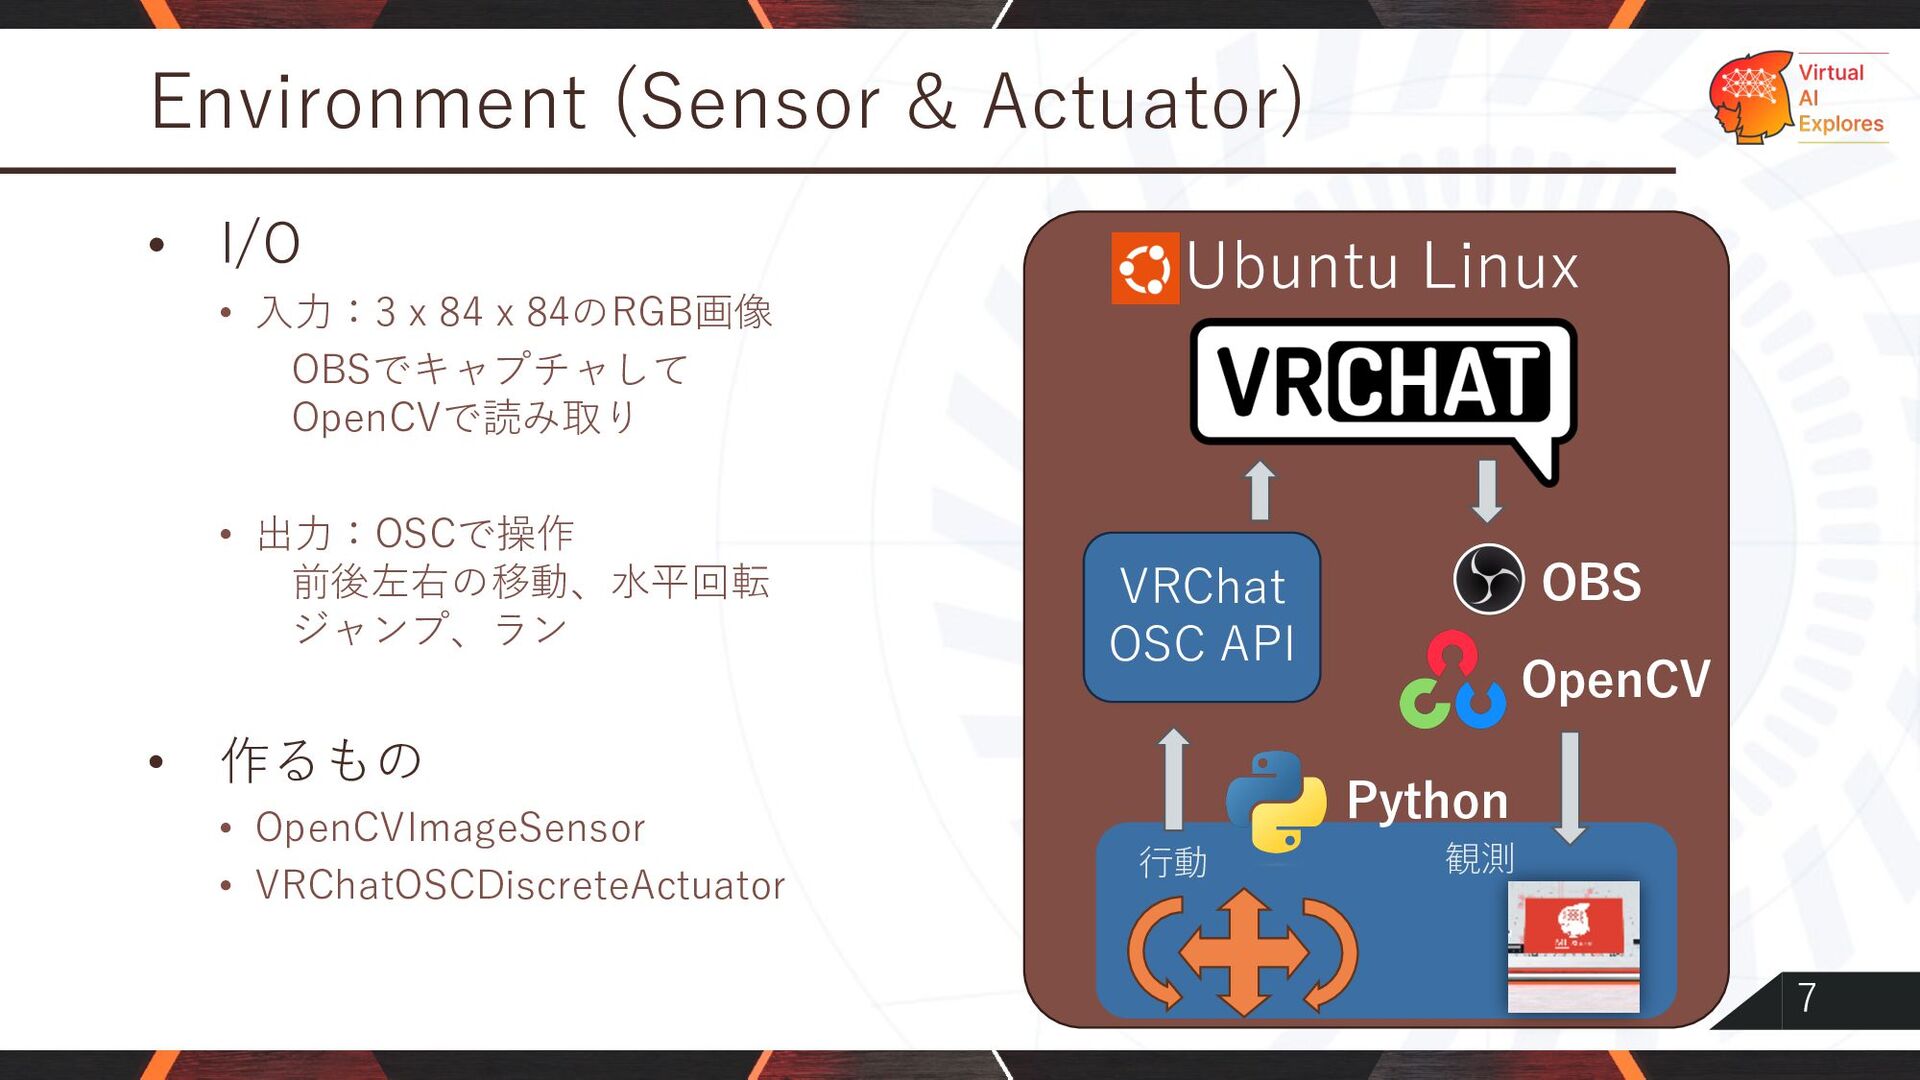
7 Environment (Sensor & Actuator) • I/O • ⼊⼒:3 x
84 x 84のRGB画像 OBSでキャプチャして OpenCVで読み取り • 出⼒:OSCで操作 前後左右の移動、⽔平回転 ジャンプ、ラン • 作るもの • OpenCVImageSensor • VRChatOSCDiscreteActuator OBS OpenCV VRChat OSC API Ubuntu Linux Python 観測 ⾏動
8 Models • Observation Encoder 𝜙 𝑜! → 𝑧! ✅
• マイルストーン1で作ったVAEを使う。 • Forward Dynamics 𝑓 𝑧! , ℎ! , 𝑎! → 𝑧!"# , ℎ!"# • MyxyさんのSConv を引継ぐ。 • 隠れ状態は⼊出⼒上で明⽰的に扱う。 • Primitive AMIでは存在した 𝑎!"# は使わない。 • Policy 𝜋 𝑜! → 𝑎! • PPOを引継ぐ。PolicyValueCommonNet. • Policyは 5次元の離散⾏動を返す。
9 Data Buffers • Random Image Buffer (for VAE) ✅
• 観測画像をランダムに集める。 • 既に実装済。Random Data Bufferを特殊化するか? (わかりやすさのために) • Time Series Dynamics Buffer (for Forward Dynamics) • 時系列を維持して 観測、隠れ状態、⾏動 𝑜!, ℎ!, 𝑎! を集める。 • Time Series Trajectory Buffer (for PPO Policy) • 時系列を維持して、PPOの学習に必要なデータを集める。
10 Agent (Curiosity Image PPO Agent) • インタラクション処理 • 観測を処理、⾏動を返す
• 学習データをBufferに渡す。 • PrimitiveAMIのものを引継 • ただし 前ステップの情報を保持する 時は Agentの属性に付ける。 StepData は DataBufferのためのオ ブジェクト。 • Reward 計算モジュール • 報酬の計算⽅法を内部構造から分離 3/19のmyxyさんとの議論より。 観測 取得 ⾏動 ⽣成 次の観測 予測 報酬(予測誤差)計算 インタラクション 10 fps 観測 取得 次の観測 予測 ⾏動 ⽣成 セット アップ
11 Trainers • Image VAE Trainer ✅ • 既に実装済 •
学習記録処理を実装する • Forward Dynamics Trainer • Primitive AMIのLitモジュールから引継。 • PPO Policy Trainer • Primitive AMIのLitモジュールから引継。
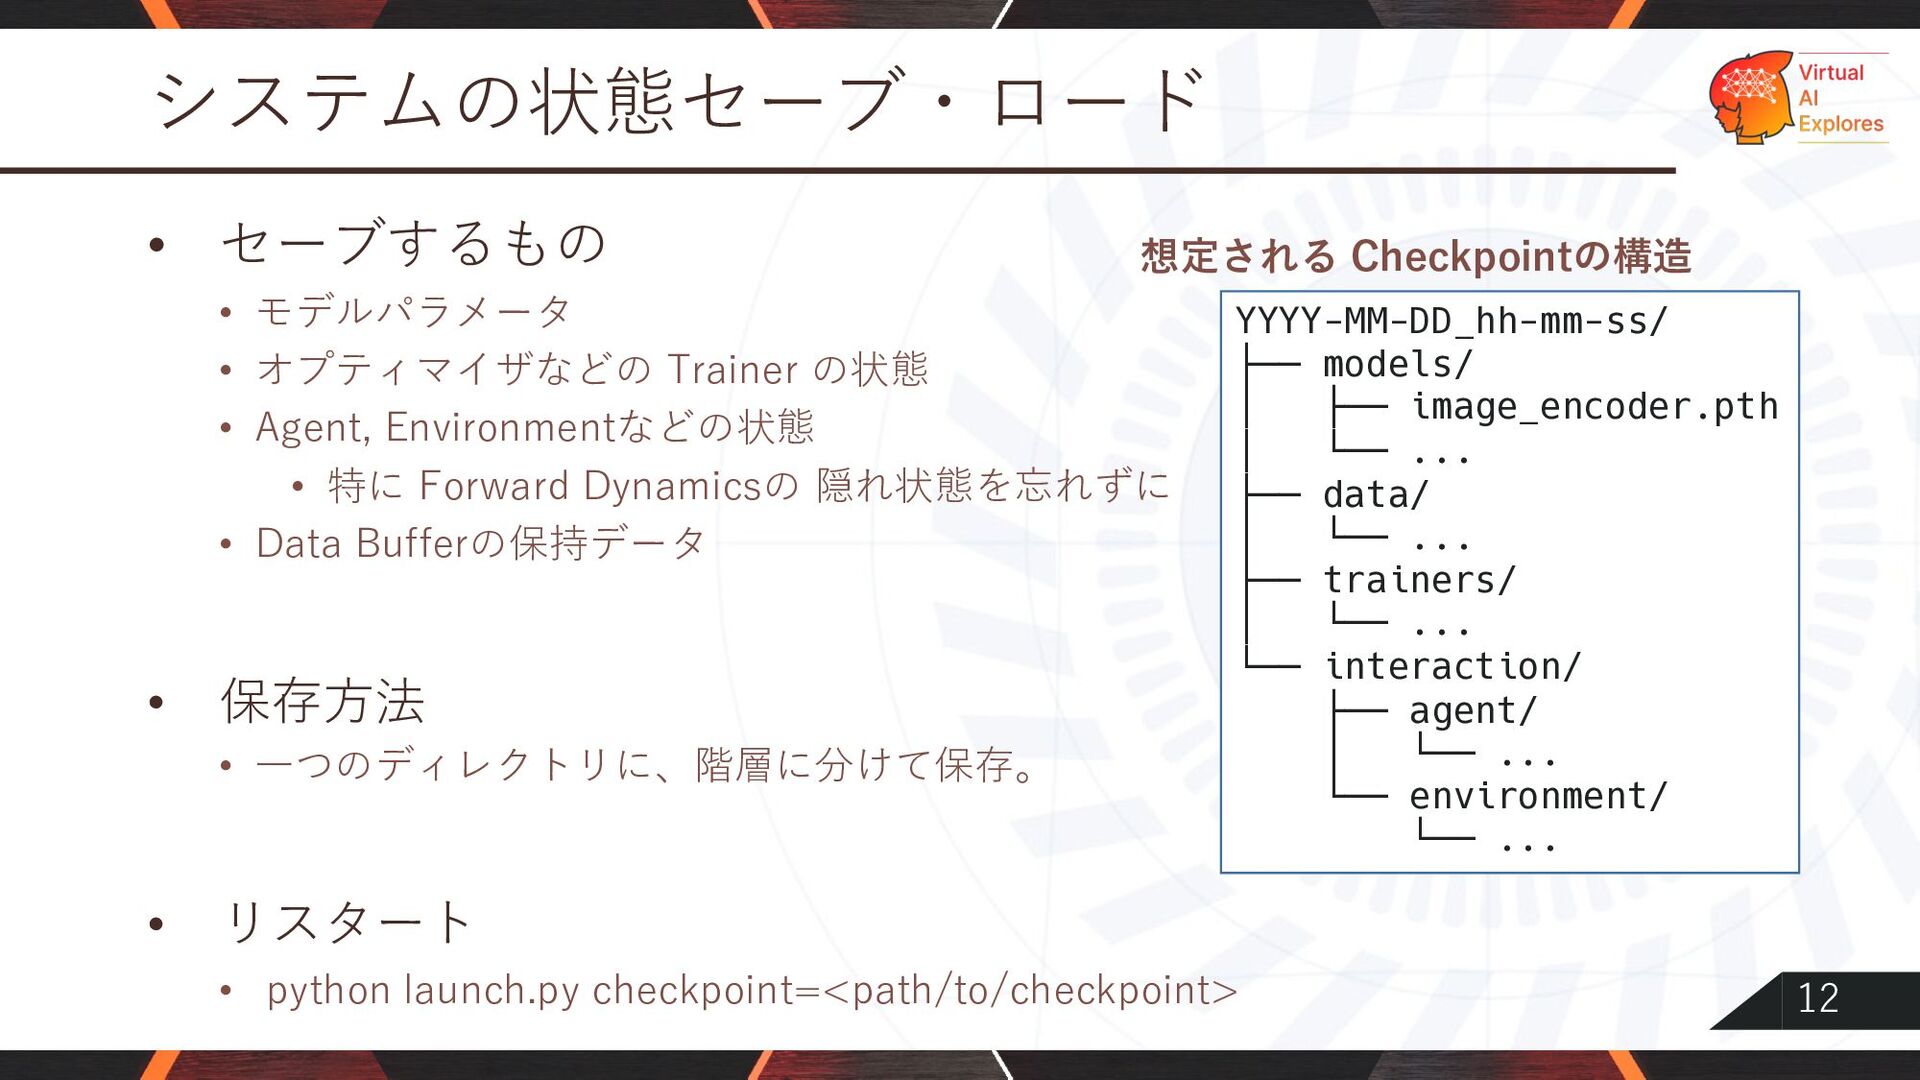
12 システムの状態セーブ・ロード • セーブするもの • モデルパラメータ • オプティマイザなどの Trainer の状態
• Agent, Environmentなどの状態 • 特に Forward Dynamicsの 隠れ状態を忘れずに • Data Bufferの保持データ • 保存⽅法 • ⼀つのディレクトリに、階層に分けて保存。 • リスタート • python launch.py checkpoint=<path/to/checkpoint> YYYY-MM-DD_hh-mm-ss/ ├── models/ │ ├── image_encoder.pth │ └── ... ├── data/ │ └── ... ├── trainers/ │ └── ... └── interaction/ ├── agent/ │ └── ... └── environment/ └── ... 想定される Checkpointの構造
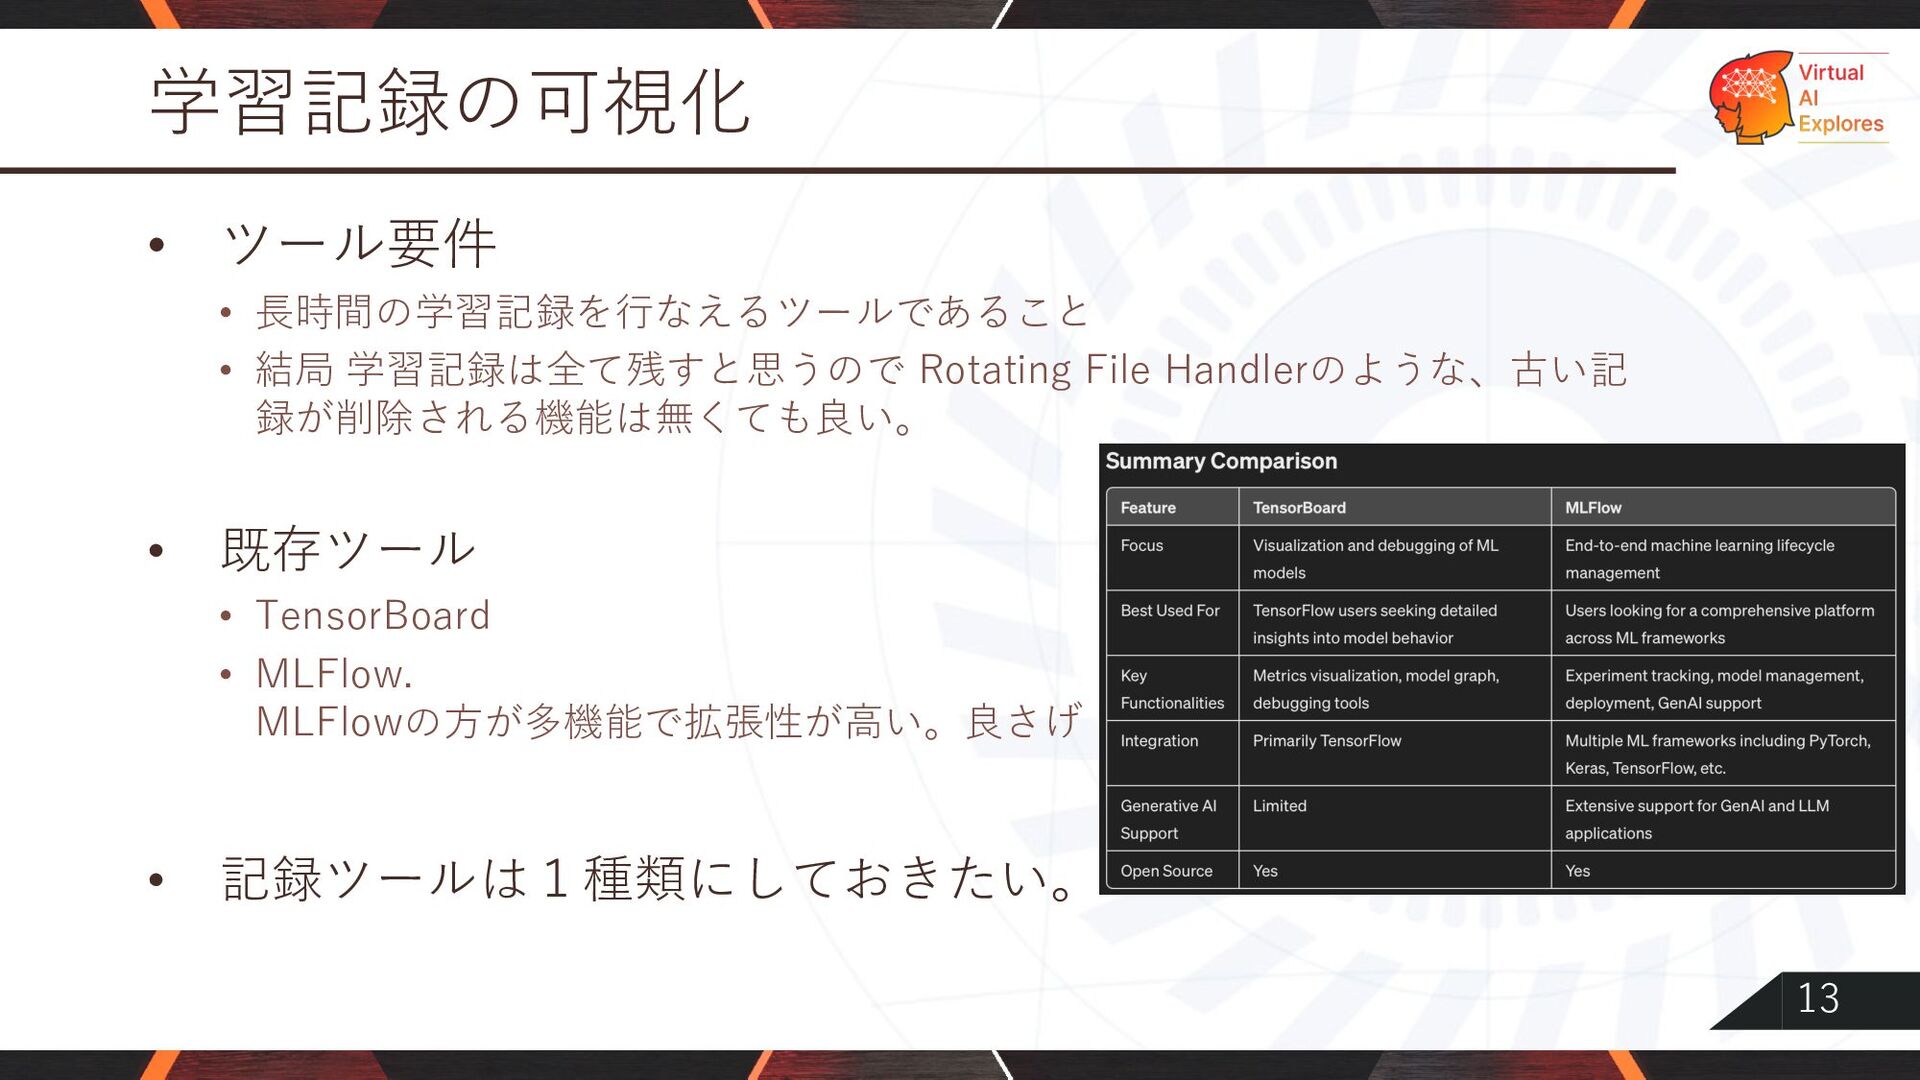
13 学習記録の可視化 • ツール要件 • ⻑時間の学習記録を⾏なえるツールであること • 結局 学習記録は全て残すと思うので Rotating
File Handlerのような、古い記 録が削除される機能は無くても良い。 • 既存ツール • TensorBoard • MLFlow. MLFlowの⽅が多機能で拡張性が⾼い。良さげ • 記録ツールは1種類にしておきたい。


 gesonanko
 pauljervisheath
 orderedlist
 inesmontani
 hatefulcrawdad
 konakalab
 paigeccino
 szymonslowik
 smashingmag
 soysaucechin
 ammeep
 techseoconnect
 schlessera