Upgrade to Pro
— share decks privately, control downloads, hide ads and more …
Speaker Deck
Sign up for free
Menu
Search
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Pricing
Search
Sign in
Sign up for free
RLSP2021資料
Search
Sponsored
·
Your Podcast. Everywhere. Effortlessly.
Share. Educate. Inspire. Entertain. You do you. We'll handle the rest.
→
Ryunosuke-Ikeda
April 14, 2021
Research
240
0
Share
Embed
Copy iframe code
Copy JS code
Copy link
Start on current slide
RLSP2021資料
東京大学松尾研究室が主催する強化学習のセミナーの最終課題発表資料.
Ryunosuke-Ikeda
April 14, 2021
Transcript
20 slides
深層強化学習 小型AIロボットカー実装 東京電機大学 M1 長野 紘士朗 東京電機大学 B4 池田柳之介 京都大学
B1 中尾友紀 RLSP2021 最終課題
目次 (Table of Contents) 1. 問題設定 2. 手法 3. 実験結果
4. 結論 5. 参考サイト・URL
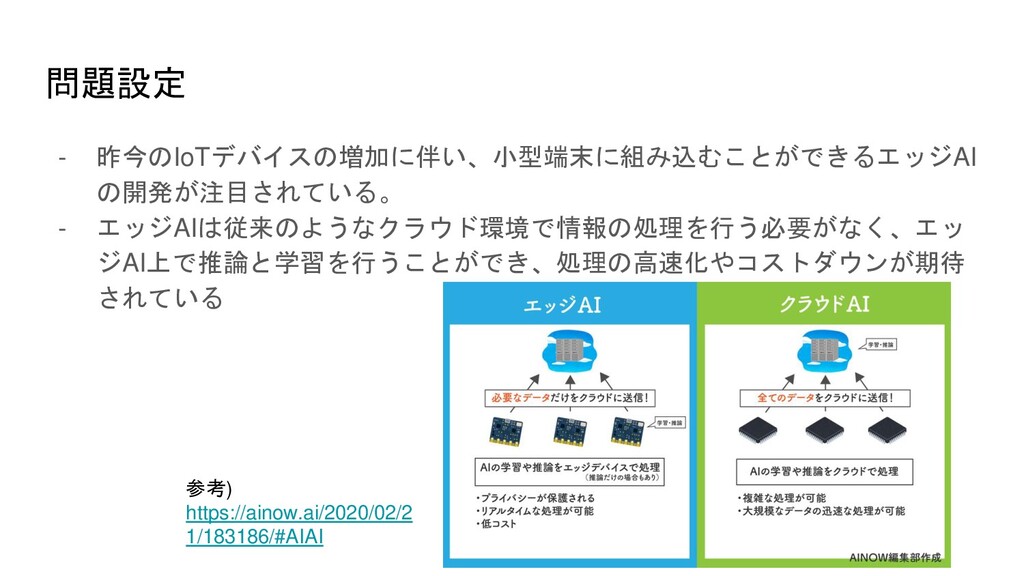
問題設定 - 昨今のIoTデバイスの増加に伴い、小型端末に組み込むことができるエッジAI の開発が注目されている。 - エッジAIは従来のようなクラウド環境で情報の処理を行う必要がなく、エッ ジAI上で推論と学習を行うことができ、処理の高速化やコストダウンが期待 されている 参考) https://ainow.ai/2020/02/2
1/183186/#AIAI
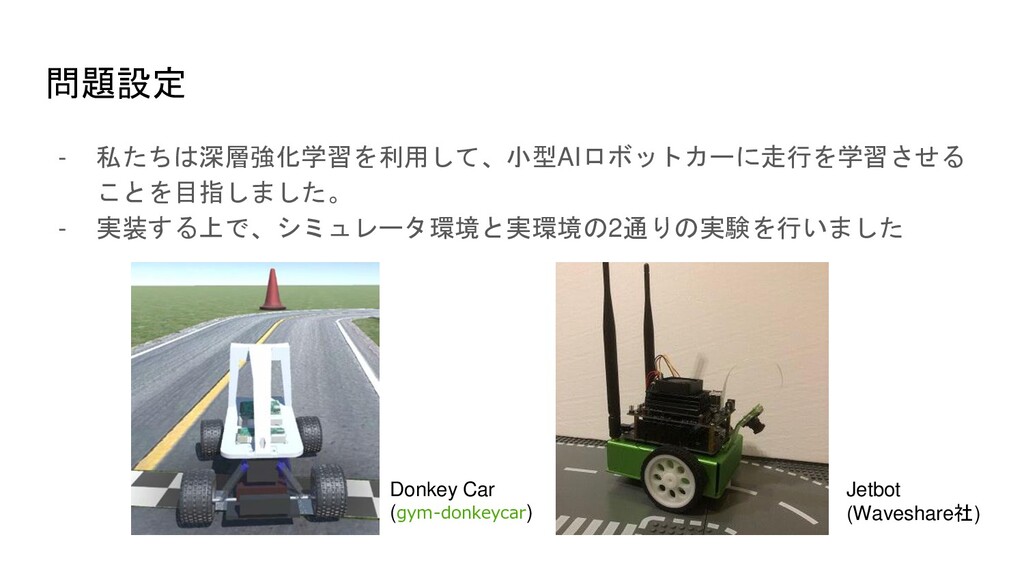
問題設定 - 私たちは深層強化学習を利用して、小型AIロボットカーに走行を学習させる ことを目指しました。 - 実装する上で、シミュレータ環境と実環境の2通りの実験を行いました Jetbot (Waveshare社) Donkey Car
(gym-donkeycar)
シミュレータ環境
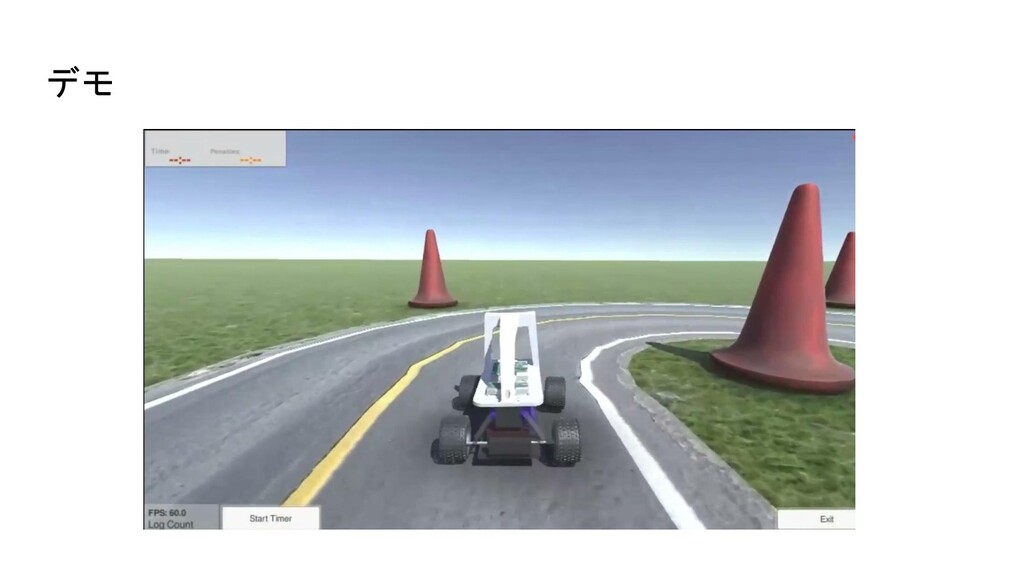
デモ
手法 ・SAC自体について 観測するStateには画像から得られる物のみを用いている. 学習コードにはエントロピー最適化も含めて実装. ※細かいパラメータはScrapbox上のリンクからコードを見てください.
手法 ・SAC いくつか環境に工夫をしている 1. 報酬関数の変更 2. 環境から観測された画像(State)に対するVAEによる事前処理 3. 環境のReset時に一定間隔の間,ランダムな行動を入力する事で初期状態に変 化を与えている
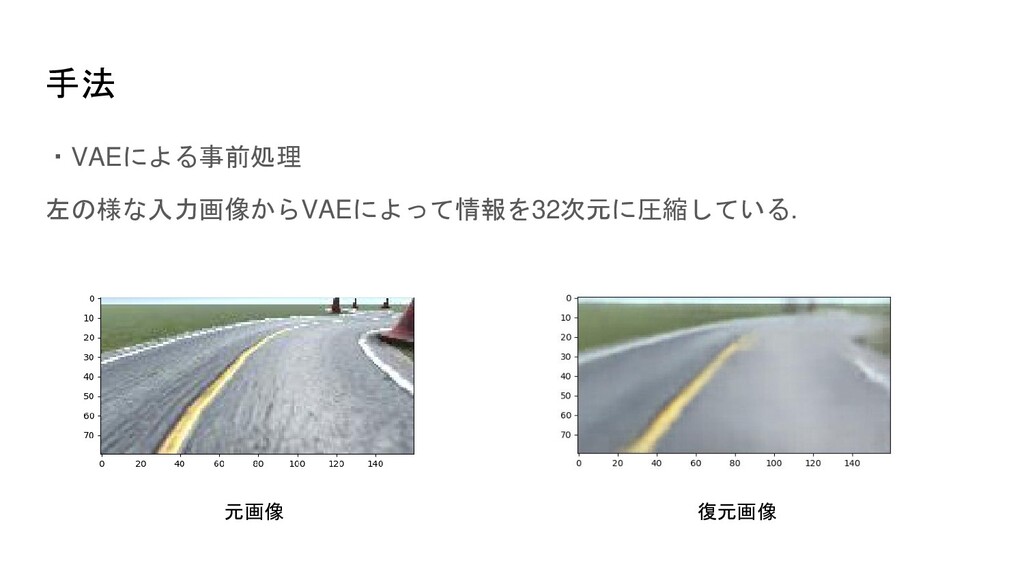
手法 ・VAEによる事前処理 左の様な入力画像からVAEによって情報を32次元に圧縮している. 元画像 復元画像
手法 ・SAC Agentにも工夫をしている 1. 各stepにおいて確率ε(0.0 ≦ε< 1.0)でランダムに行動する 2. 環境からの直前n枚のフレームをVAEで圧縮したベクトルを状態とする. εとnを変化させる事による性能の変化を考察した.
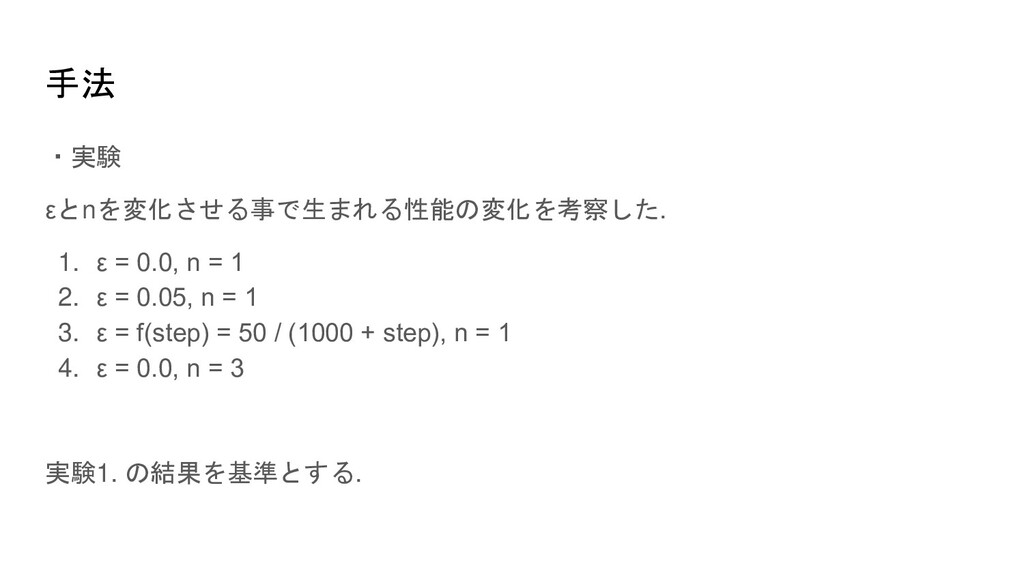
手法 ・実験 εとnを変化させる事で生まれる性能の変化を考察した. 1. ε = 0.0, n = 1
2. ε = 0.05, n = 1 3. ε = f(step) = 50 / (1000 + step), n = 1 4. ε = 0.0, n = 3 実験1. の結果を基準とする.
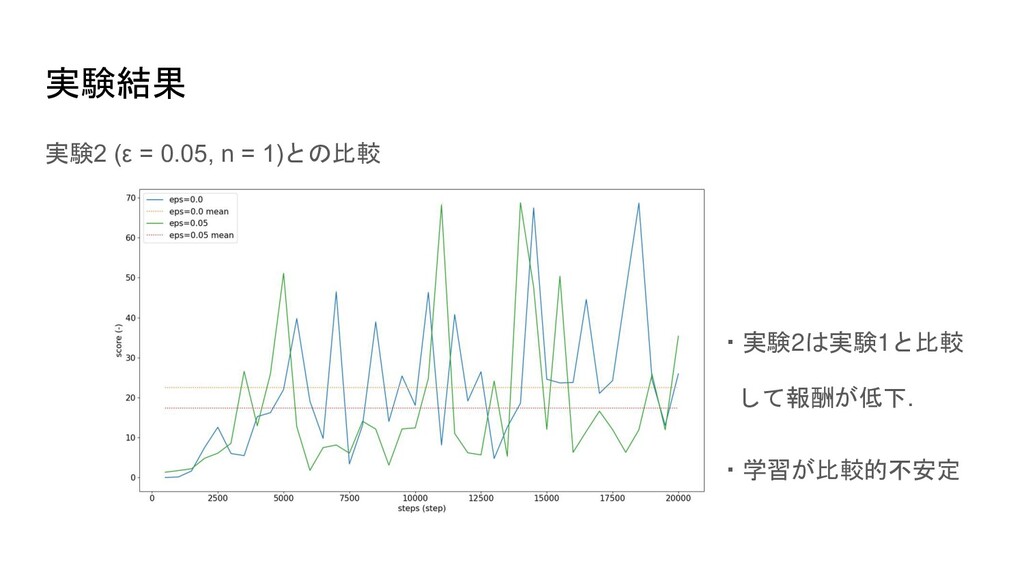
実験結果 実験2 (ε = 0.05, n = 1)との比較 ・実験2は実験1と比較 して報酬が低下.
・学習が比較的不安定
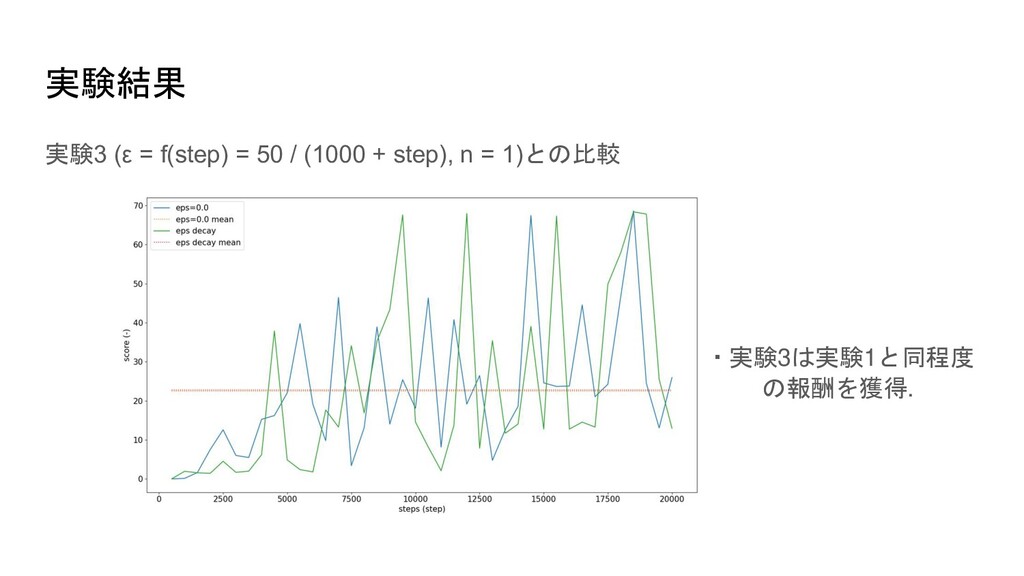
実験結果 実験3 (ε = f(step) = 50 / (1000 +
step), n = 1)との比較 ・実験3は実験1と同程度 の報酬を獲得.
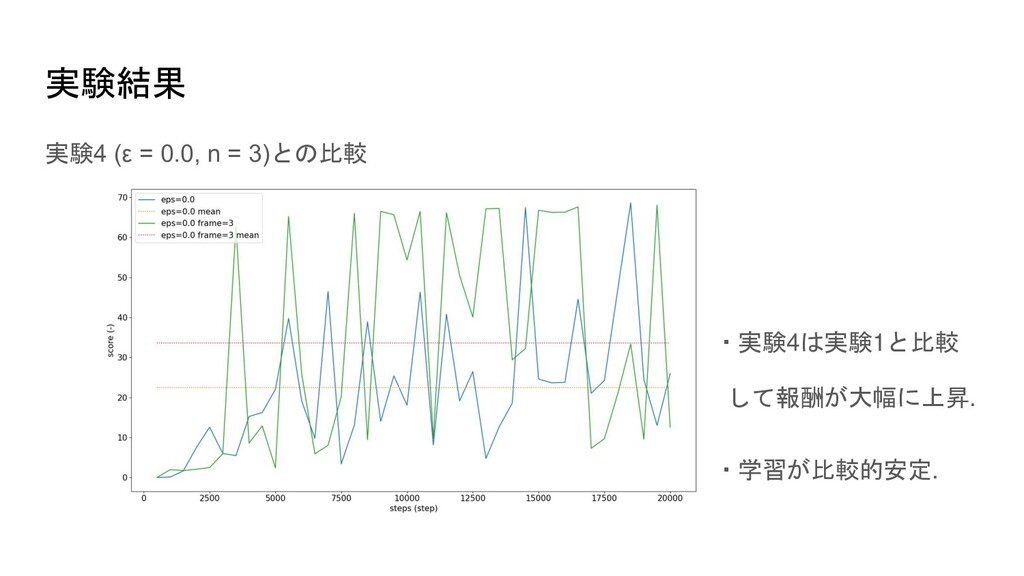
実験結果 実験4 (ε = 0.0, n = 3)との比較 ・実験4は実験1と比較 して報酬が大幅に上昇.
・学習が比較的安定.
結論 ・単純なランダム行動(実験2)だけでは方策の大幅な性能向上は見込めない ・入力に持つ画像フレーム数を増やす事で飛躍的に性能が上がる ・入力に持つ画像フレーム数を増やす事で方策の安定性が上昇する ※詳細はScrapboxを見てください.
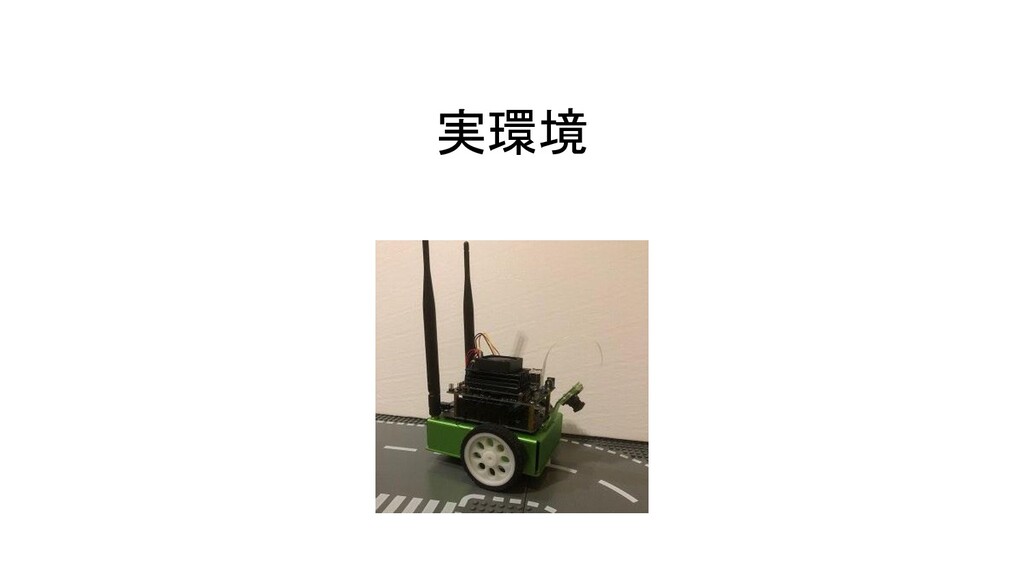
実環境
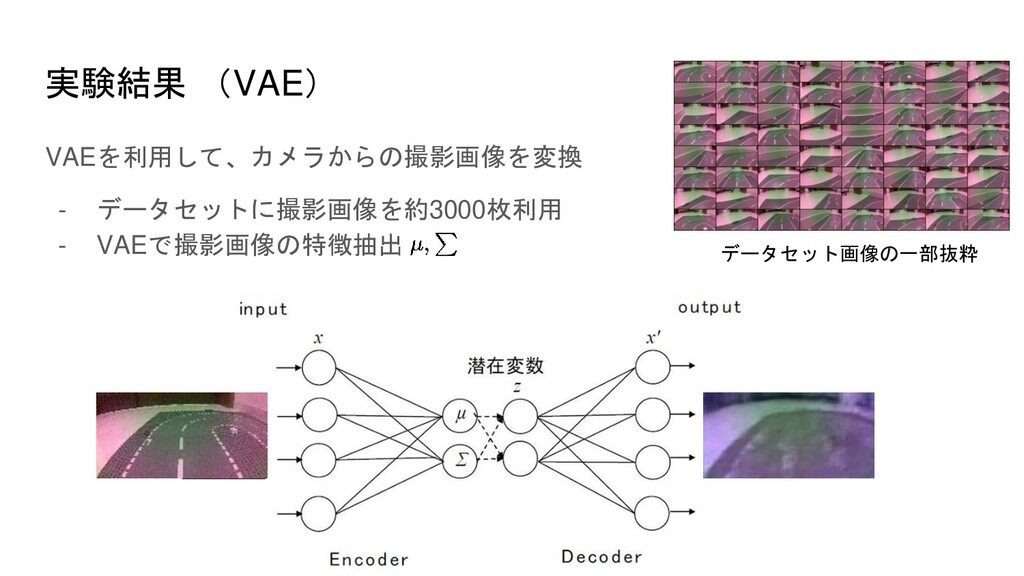
実験結果 (VAE) VAEを利用して、カメラからの撮影画像を変換 - データセットに撮影画像を約3000枚利用 - VAEで撮影画像の特徴抽出 データセット画像の一部抜粋
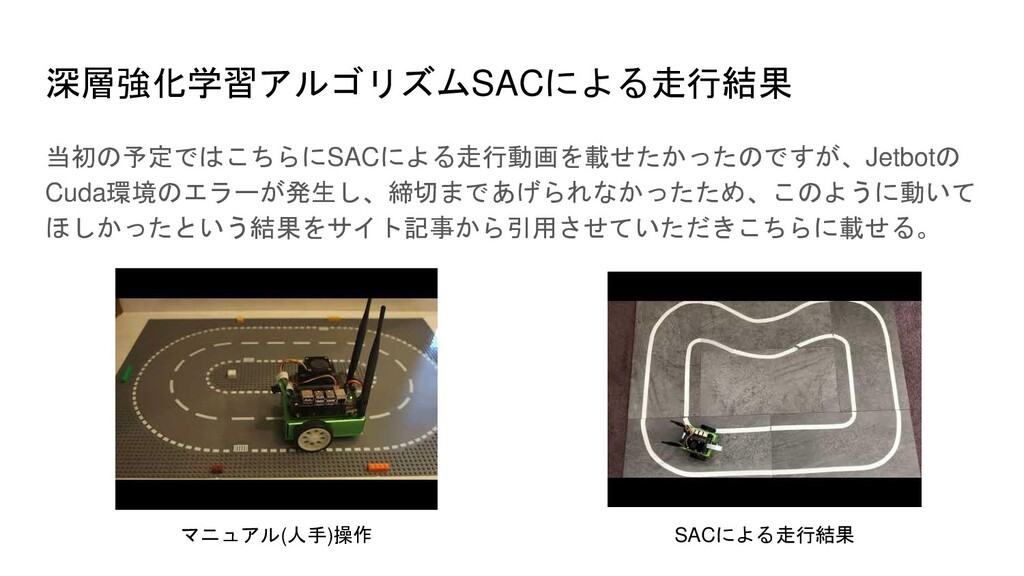
深層強化学習アルゴリズムSACによる走行結果 当初の予定ではこちらにSACによる走行動画を載せたかったのですが、Jetbotの Cuda環境のエラーが発生し、締切まであげられなかったため、このように動いて ほしかったという結果をサイト記事から引用させていただきこちらに載せる。 マニュアル(人手)操作 SACによる走行結果
結論 ・実環境ではVAEは学習しやすかったが、動作環境を整えるのが大変 原因 - Colabratoryで作成したVAEの重みをロードするのに実環境のロボットの 動作を行うパッケージがtorch1.3に依存しているためロードできなかっ た >> Jetson nano
の環境をアップデートしてtorchのバージョンを1.6 以上にして実験を行う
参考記事・サイト • Jetson Nanoで動く深層強化学習を使ったラジコン向け自動運転ソフトウェアの 紹介 • Learning_RacerをWaveshare製Jetbotで試した。 • Donkey Carを組み立てる前にシミュレーターで楽しんでみる
Donkey Car 3.1.0編 • https://towardsdatascience.com/learning-to-drive-smoothly-in-minutes- 450a7cdb35f4 まとめ 私たちは深層強化学習を利用して、シミュレータ環境と実環境の2通りで実験を 行いました。 - 実環境ではロボット本体に組み込むときの動作環境を整えることができず実 験まで行えなかったが、シミュレータ環境では学習を行うことができ、ロボ ットカーでコースを何週も周れることができた。
More Decks by Ryunosuke-Ikeda
See All by Ryunosuke-Ikeda
映像情報を活用した次世代のAIアシスタントシステム"Salieri" 資料
imr0305
0
240
Open Hack U 発表資料(チームうどん)
imr0305
0
73
JPHacks2021 発表資料(チームうどん)
imr0305
0
66
自己紹介スライド
imr0305
1
2.2k
技育展2021 発表資料(チームうどん)
imr0305
0
60
RPNを完全に理解しよう
imr0305
1
400
技育展2020 登壇資料(チームうどん)
imr0305
0
220
Other Decks in Research
See All in Research
実例から見るLLMのマンガ理解:実務VQAタスクによる長期的文脈と視覚情報の定性評価
kzmssk
0
220
進化?迷走?CasualConc ファミリーアプリの現在地 @ 英語コーパス学会 2026
casualconc
0
160
Des solutions pour pâturer davantage en hiver
institutdelelevage
PRO
0
120
量子サマースクール2026「量子計算機アーキテクチャ分野の概観」
youten622
1
1k
SPACE 2026 - Renforcer l’attractivité des métiers des productions animales dans les établissements d'enseignement agricole
institutdelelevage
PRO
0
120
データサイエンティストの就労意識~2015 → 2026 一般(個人)会員アンケートより
datascientistsociety
PRO
0
1.2k
Méthane 2030 : Développer des solutions de réduction des émissions de méthane entérique : 1ers résultats
institutdelelevage
PRO
0
120
XDPerf: A High-Performance Traffic Generator Built with WASM and eBPF
takehaya
1
390
[IEICE-Soceity-Conf2026] セマンティック通信を見据えたマルチスケールセンシングと 学習の融合によるデジタルツイン基盤 / Digital Twin Infrastructure via the Fusion of Multi-Scale Sensing and Learning toward Semantic Communications
pman0214
0
150
Santé et fertilité des sols : ce que nous disent les pratiques dans les systèmes de polyculture-élevage
institutdelelevage
PRO
0
160
[SNLP2026] Scaling up Test-Time Compute with Latent Reasoning: A Recurrent Depth Approach
wataruuuuu
0
370
ICAITD 2026 Oral Presentation
rikkabotan7
0
150
Featured
See All Featured
sira's awesome portfolio website redesign presentation
elsirapls
0
500
Avoiding the “Bad Training, Faster” Trap in the Age of AI
tmiket
1
310
AI Search: Where Are We & What Can We Do About It?
aleyda
0
8.2k
Into the Great Unknown - MozCon
thekraken
41
2.8k
Leveraging LLMs for student feedback in introductory data science courses - posit::conf(2025)
minecr
1
470
Digital Projects Gone Horribly Wrong (And the UX Pros Who Still Save the Day) - Dean Schuster
uxyall
2
3.8k
Information Architects: The Missing Link in Design Systems
soysaucechin
1
1.3k
DBのスキルで生き残る技術 - AI時代におけるテーブル設計の勘所
soudai
PRO
68
60k
Ethics towards AI in product and experience design
skipperchong
2
460
Docker and Python
trallard
47
4.3k
Beyond borders and beyond the search box: How to win the global "messy middle" with AI-driven SEO
davidcarrasco
3
300
YesSQL, Process and Tooling at Scale
rocio
174
15k


 imr0305
 kzmssk
 casualconc
 institutdelelevage
 youten622
 datascientistsociety
 takehaya
 pman0214
 wataruuuuu
 rikkabotan7
 elsirapls
 tmiket
 aleyda
 thekraken
 minecr
 uxyall
 soysaucechin
 soudai
 skipperchong
 trallard
 davidcarrasco
 rocio