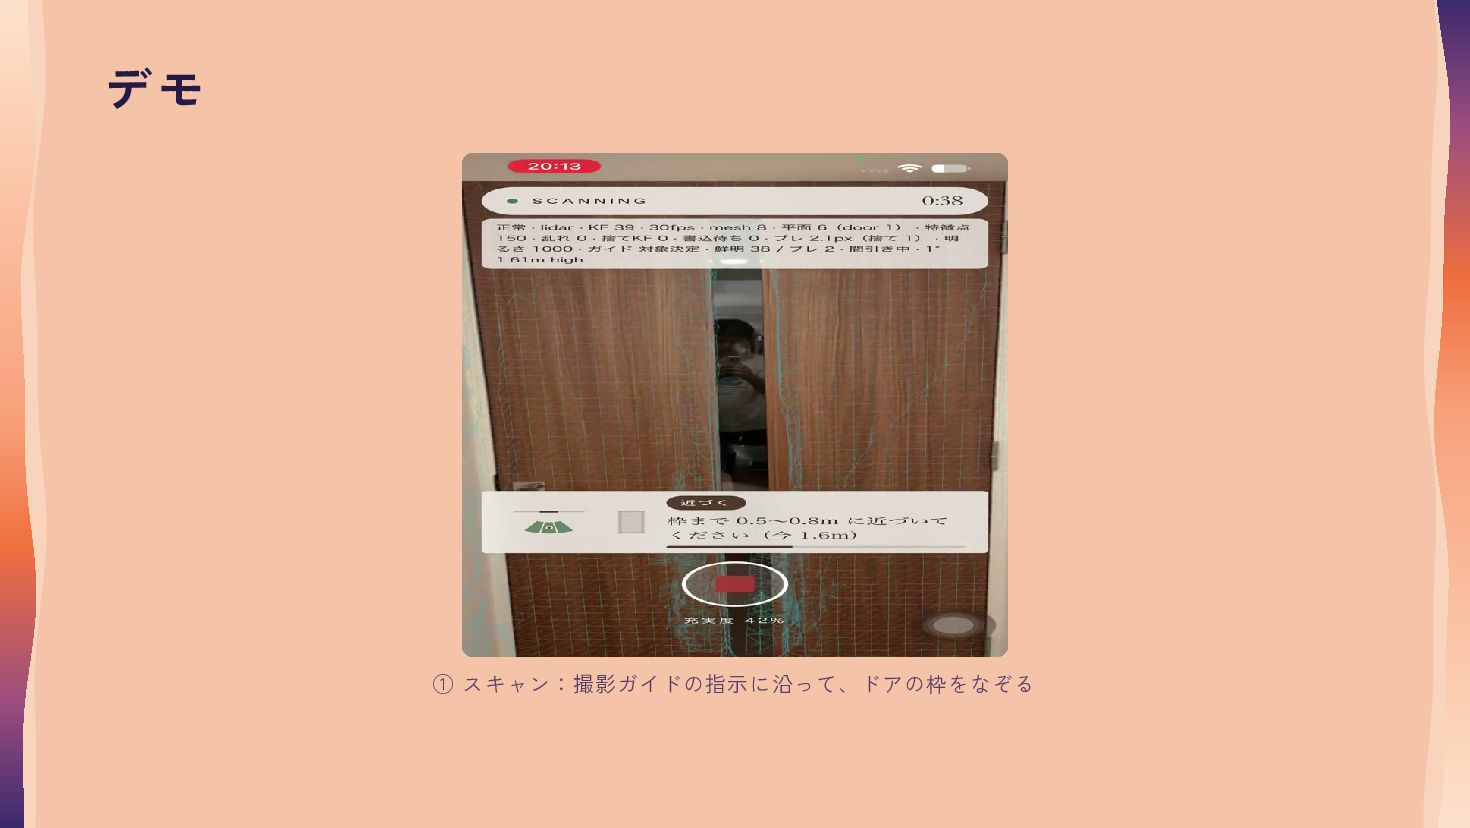
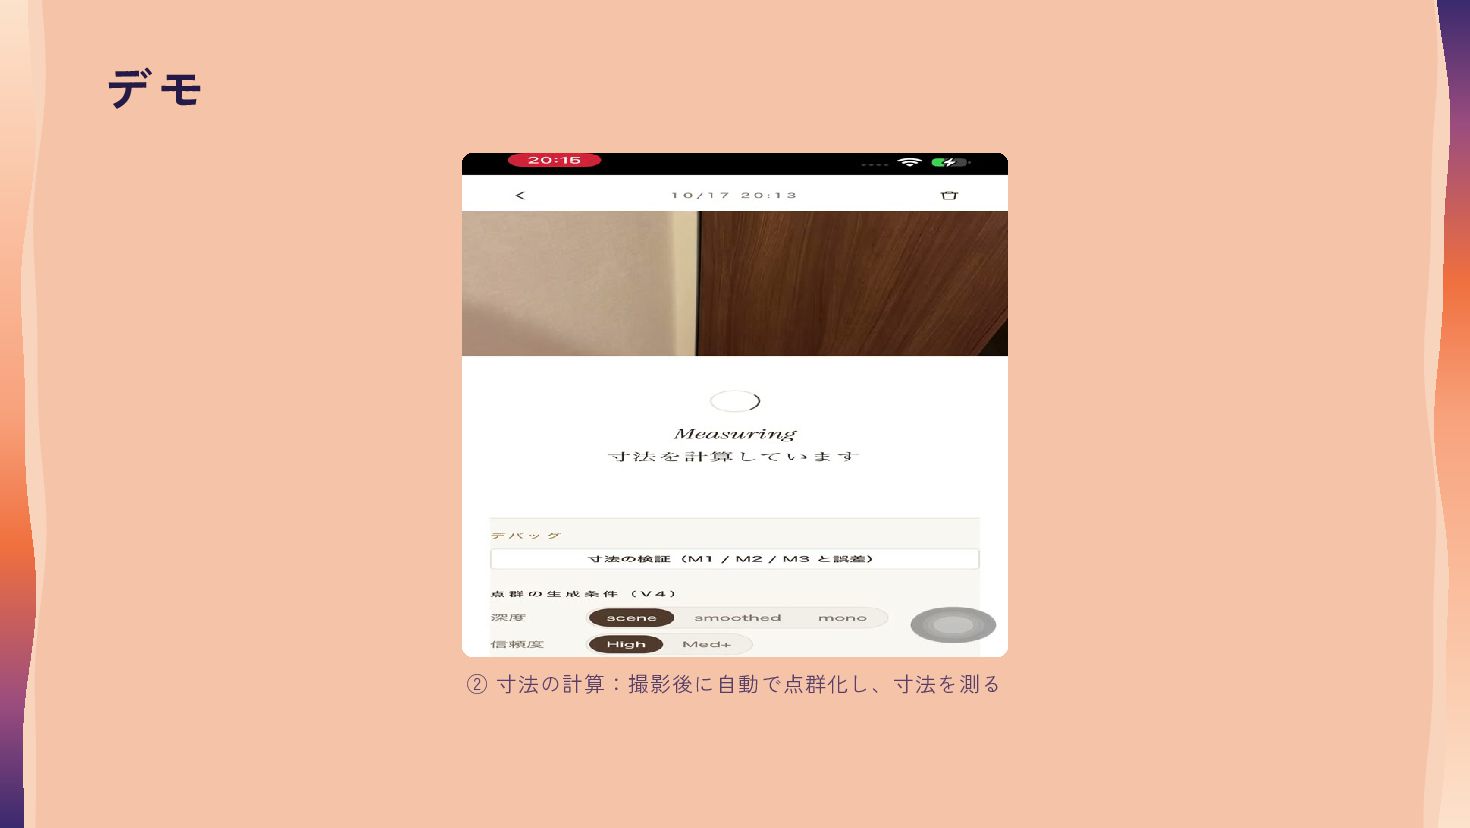
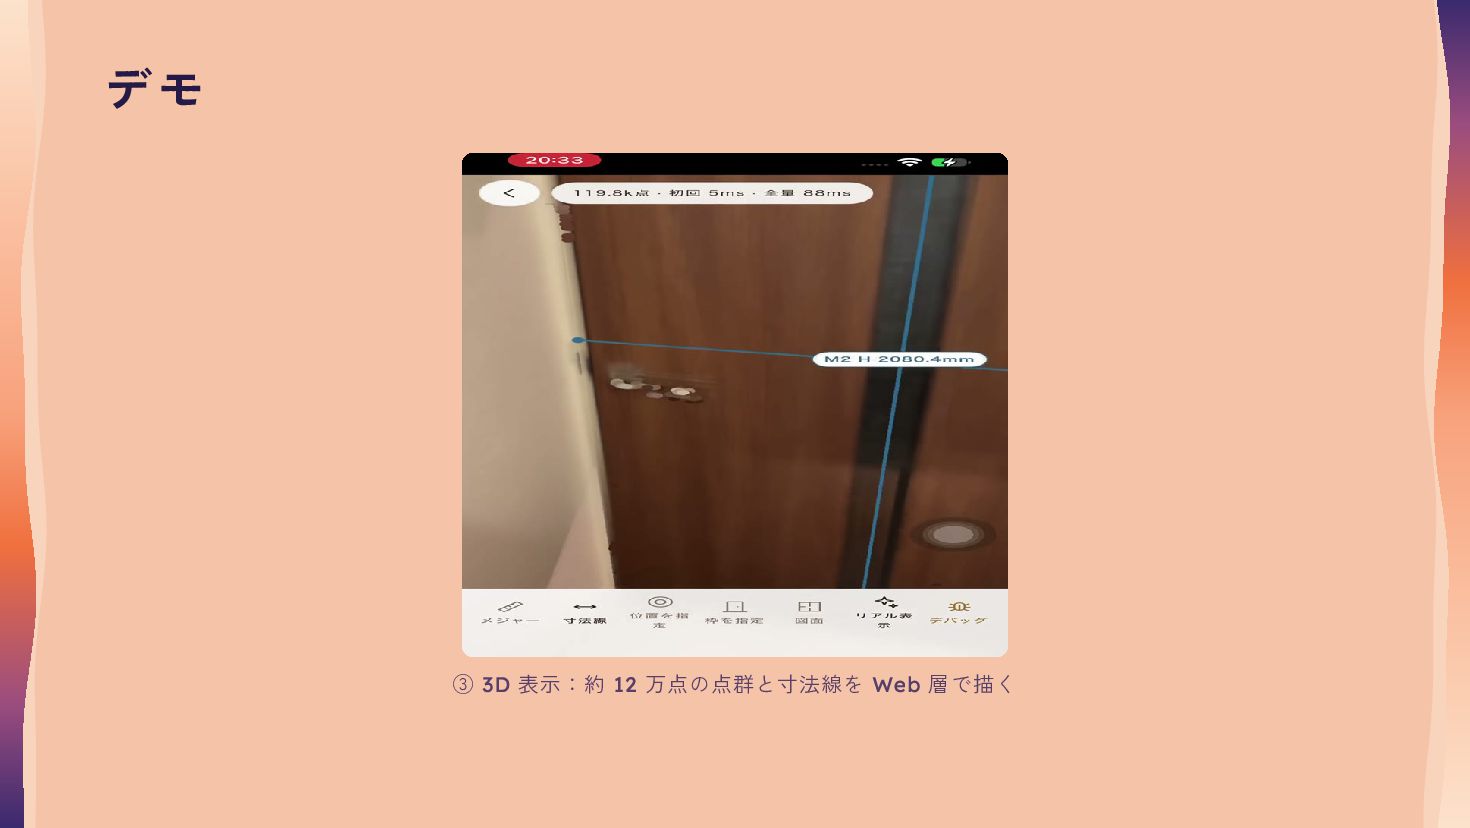
Share
Embed

Transcript
60 slides
-
Vu e Fe s Ja p a n 2 0
2 6 Vu e . j s で 作 る 空 間 解 析 ア プ リ と C a p a c i to r プ ラ グ イ ン の D a ta B r i d g e Hal -
Hal ソフトウェアエンジニア Vue.js / Nuxt / Hono / Photo /
Cinema / Tacos どこにでもいる人になりつつある -
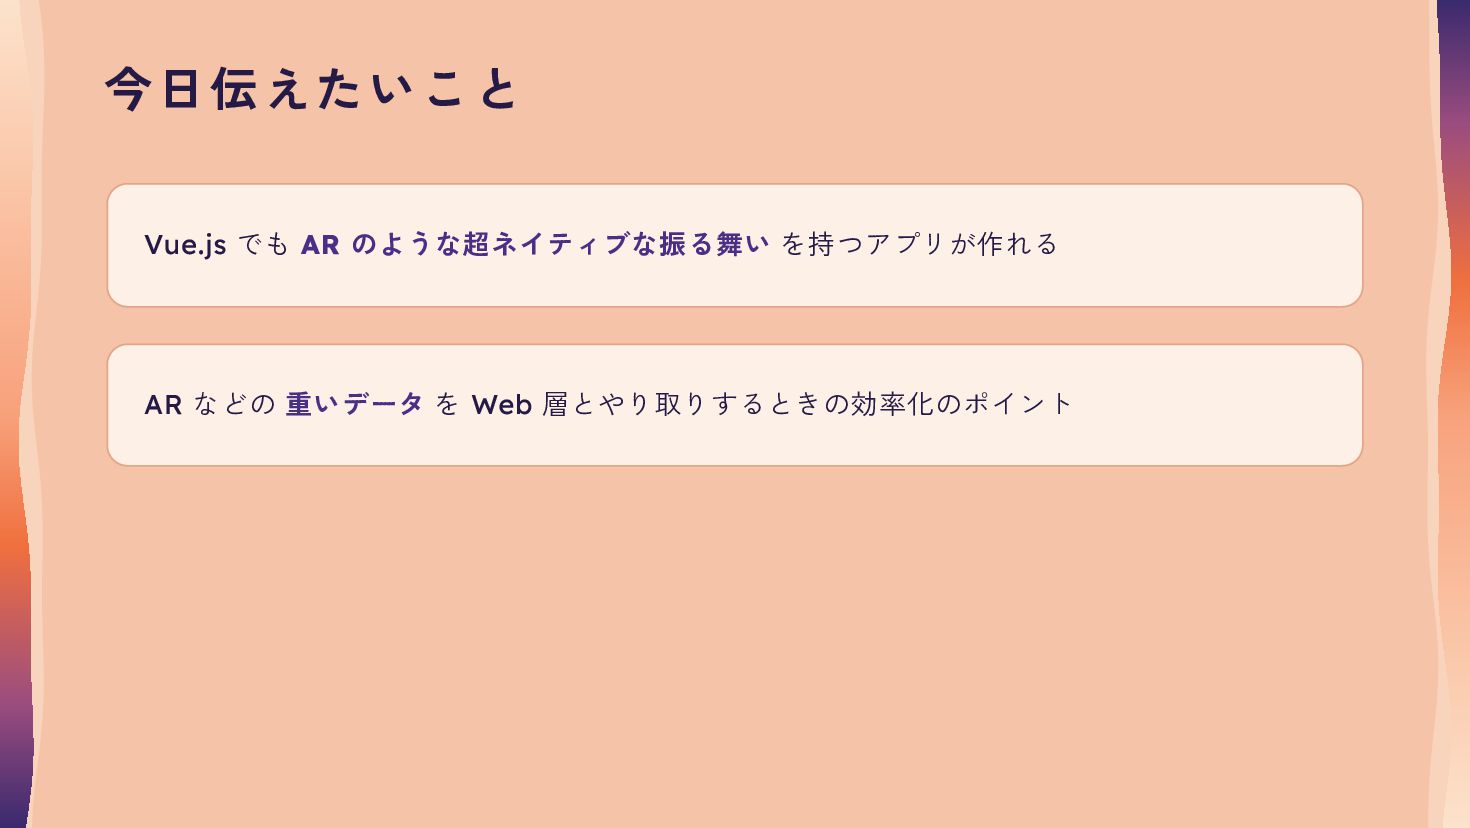
今日伝えたいこと Vue.js でも AR のような超ネイティブな振る舞い を持つアプリが作れる AR などの 重いデータ を
Web 層とやり取りするときの効率化のポイント -
な ぜ We b フ ロ ン ト エ ン
ド で ネイティブアプリを作るのか -
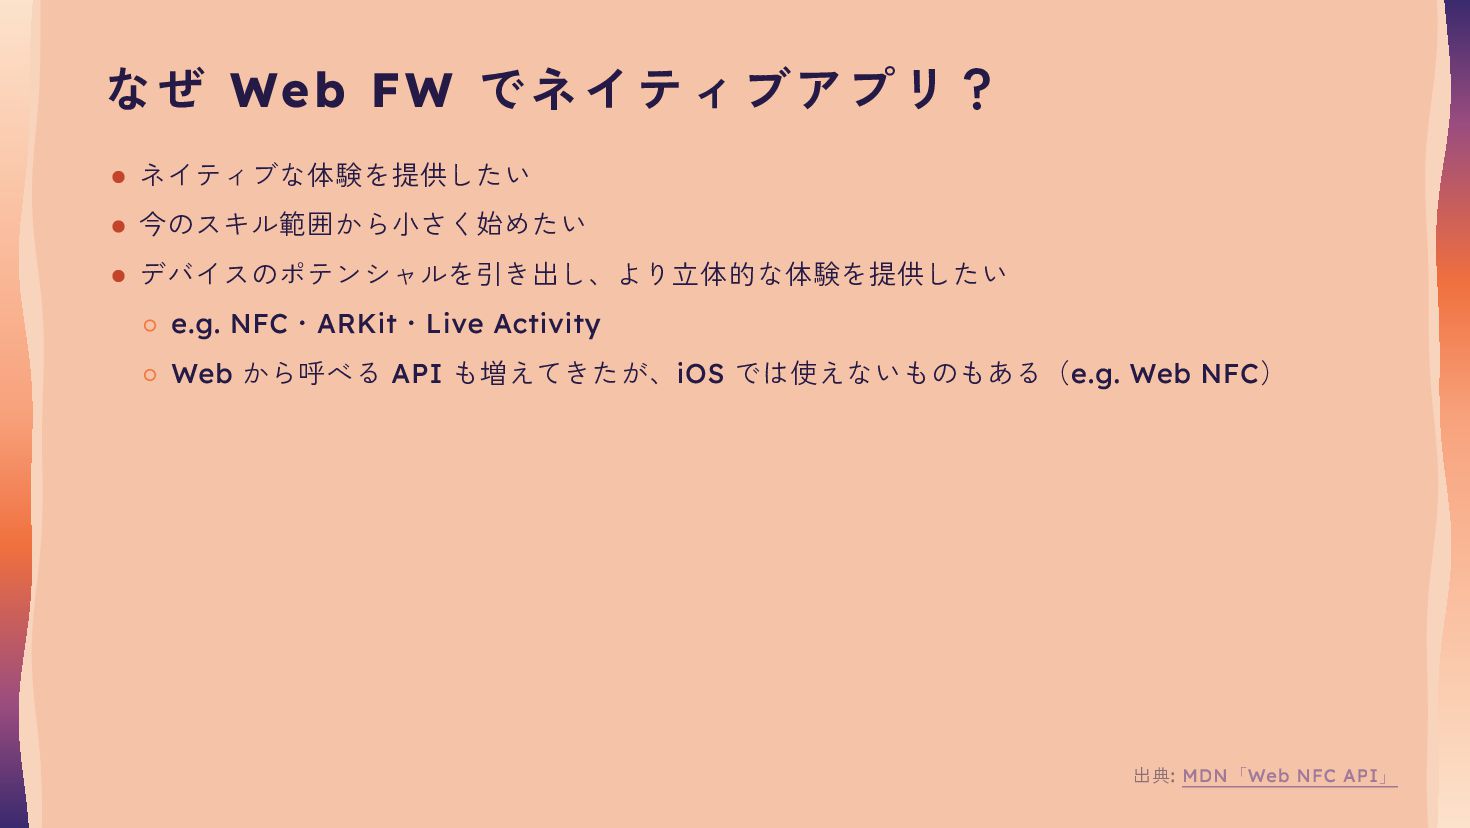
なぜ Web FW でネ イ ティブ ア プ リ? ネイティブな体験を提供したい
今のスキル範囲から小さく始めたい デバイスのポテンシャルを引き出し、より立体的な体験を提供したい e.g. NFC ・ ARKit ・ Live Activity Web から呼べる API も増えてきたが、 iOS では使えないものもある( e.g. Web NFC ) 出典 : MDN 「 Web NFC API 」 -
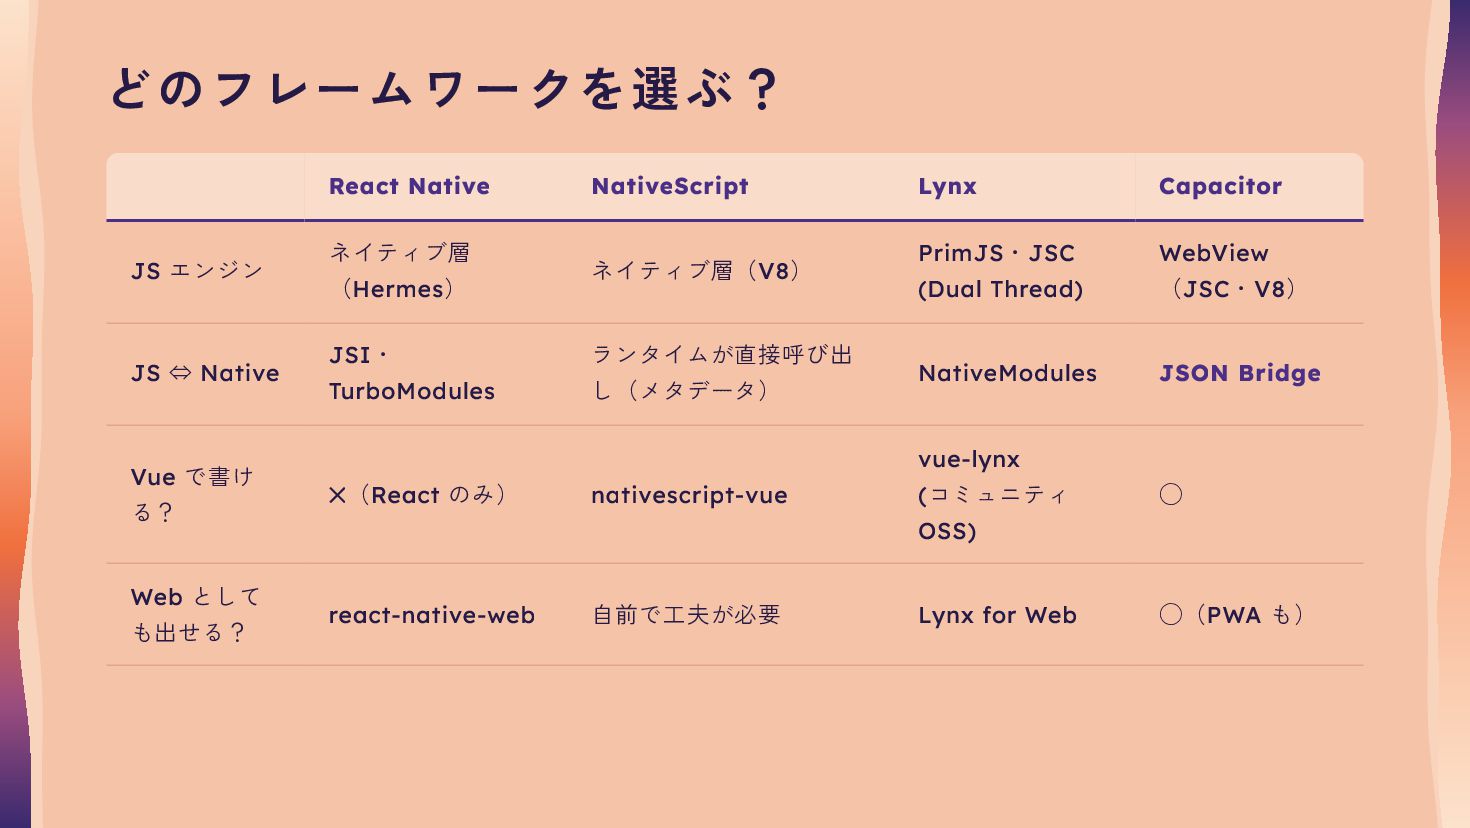
どのフレームワーク を選ぶ ? React Native JS エンジン JS ⇔ Native
Vue で書け る? Web として も出せる? ネイティブ層 ( Hermes ) JSI ・ TurboModules NativeScript Lynx Capacitor ネイティブ層( V8 ) PrimJS ・ JSC (Dual Thread) WebView ( JSC ・ V8 ) NativeModules JSON Bridge ◯ ◯( PWA も) ランタイムが直接呼び出 し(メタデータ) ✕ ( React のみ) nativescript-vue vue-lynx ( コミュニティ OSS) react-native-web 自前で工夫が必要 Lynx for Web -
どのフレームワーク を選ぶ ? React Native JS エンジン JS ⇔ Native
Vue で書け る? Web として も出せる? ネイティブ層 ( Hermes ) JSI ・ TurboModules NativeScript Lynx Capacitor ネイティブ層( V8 ) PrimJS ・ JSC (Dual Thread) WebView ( JSC ・ V8 ) ランタイムが直接呼び出 今回は Capacitor を採用 し(メタデータ) NativeModules JSON Bridge ◯ ◯( PWA も) ✕ ( React のみ) nativescript-vue vue-lynx ( コミュニティ OSS) react-native-web 自前で工夫が必要 Lynx for Web -
Capacitor とは WebView ベースのフレームワーク( Cordova の精神的後継) JS エンジンは WebView のもの(
JavaScriptCore ・ V8 ) Vue.js ・ React ・ Svelte ・ Angular ・ Qwik などと組み合わせて使える Native ⇔ JS のデータ転送は JSON Bridge ← ここがポイント -
Capacitor を採 用 し た理由 Vue.js でネイティブアプリを書きたかった Swift ・ Kotlin
に意識を向ける時間を減らしたかった プラグイン設計や接続部を作るときだけ集中する iOS ・ Android ・ Web でのアプリ配信が必要でも小さく始めやすい -
空間解析アプリで 取 り 組 ん でいる こ と 収集 3D
出力 図面出力 AR で空間情報を集める 高品質な 3D ( 3DGS ) 空間情報から図面へ (奥行・幅・高さ・カテゴ ライズ) -
空間解析アプリで 取 り 組 ん でいる こ と 収集 AR
で空間情報を集める (奥行・幅・高さ・カテゴ ライズ) -
品質を上げるために やって い ること 1 AR 計測の補正モジュール 2 3D 出力の品質・速度向上
3 ・今日はここを中心に 計測時の データ転送効率改善 -
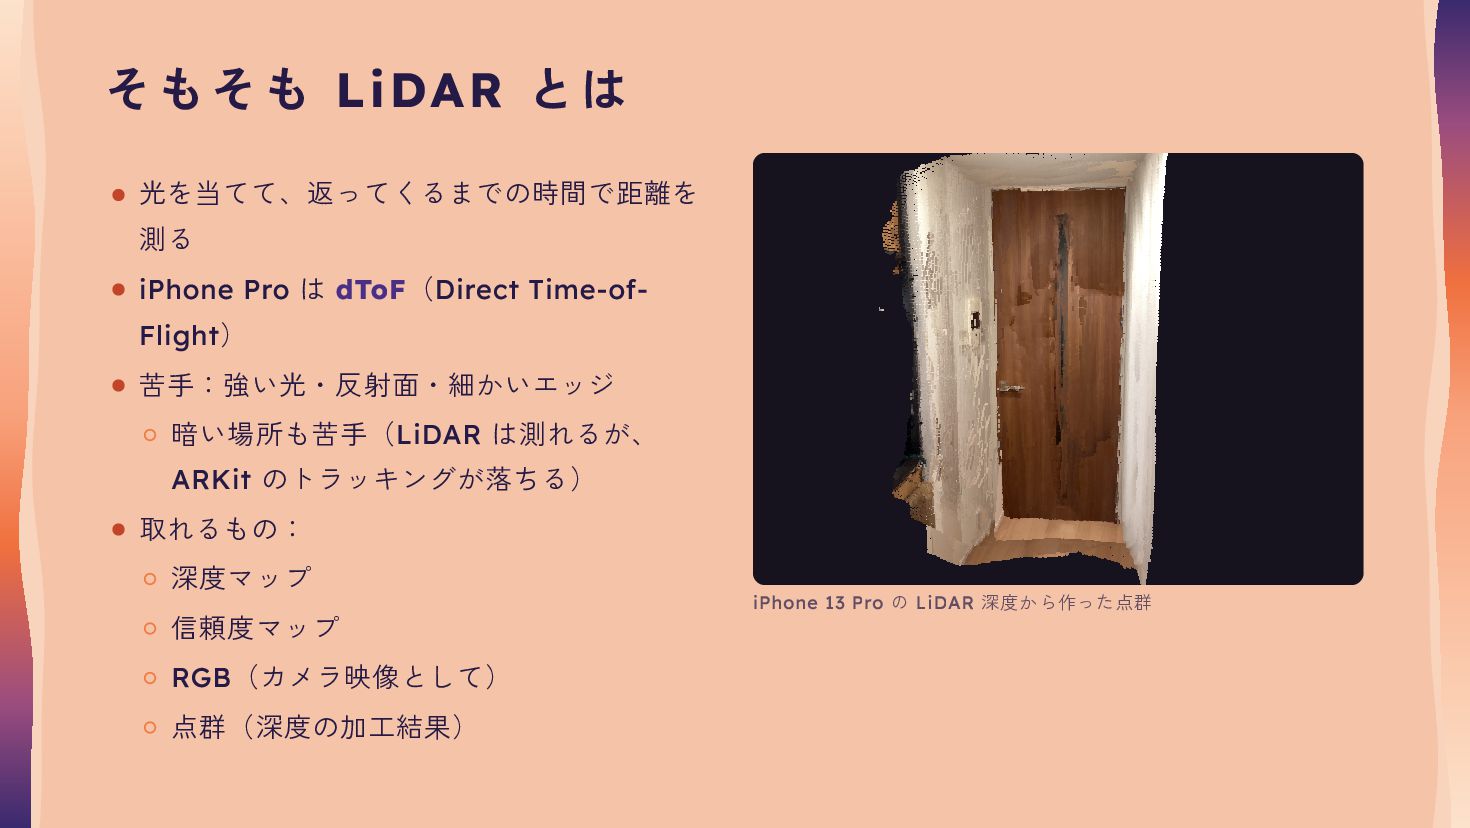
そもそも LiDAR とは 光を当てて、返ってくるまでの時間で距離を 測る iPhone Pro は dToF (
Direct Time-ofFlight ) 苦手:強い光・反射面・細かいエッジ 暗い場所も苦手( LiDAR は測れるが、 ARKit のトラッキングが落ちる) 取れるもの: 深度マップ 信頼度マップ RGB (カメラ映像として) 点群(深度の加工結果) iPhone 13 Pro の LiDAR 深度から作った点群 -
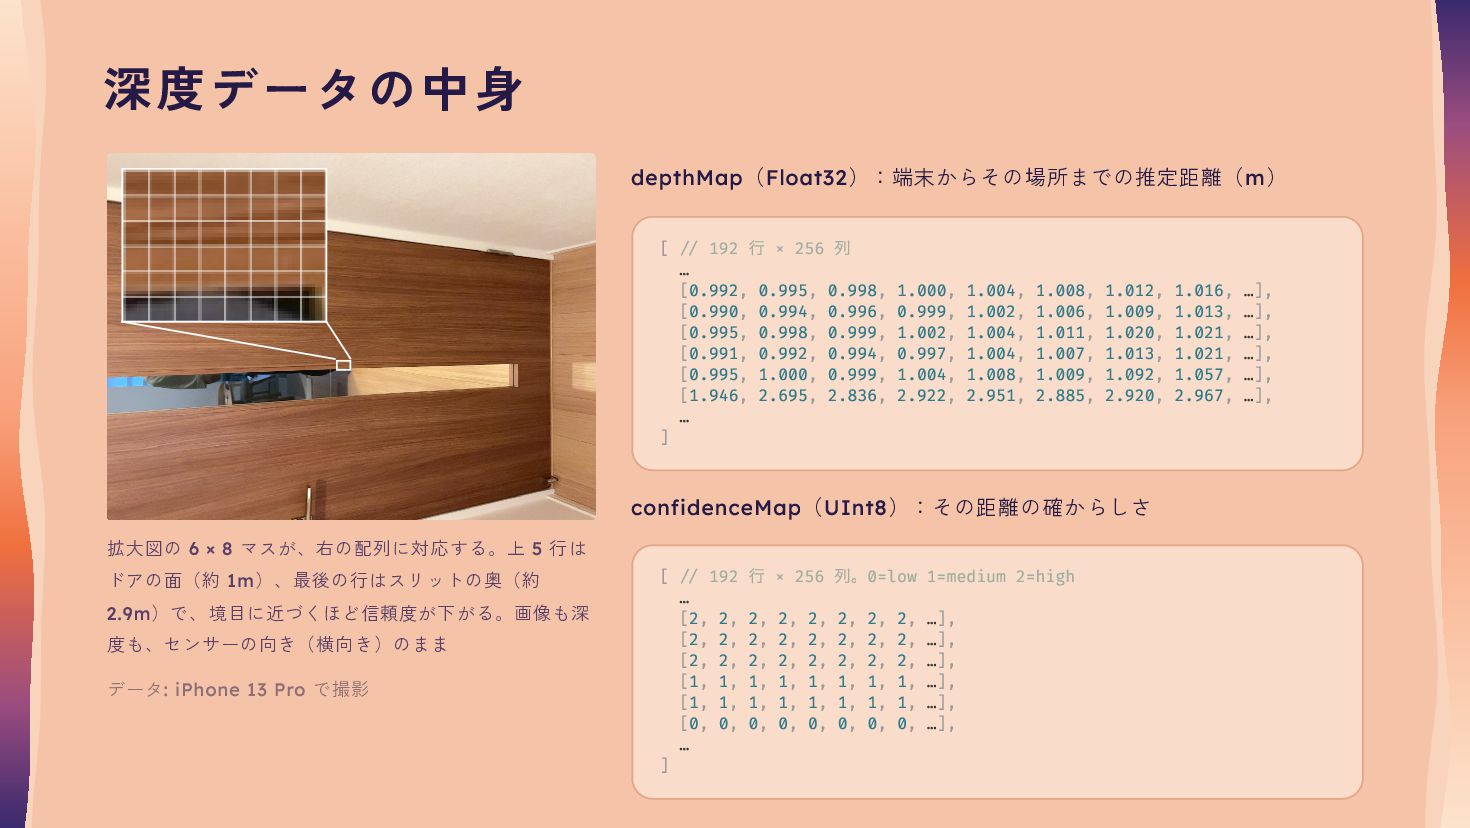
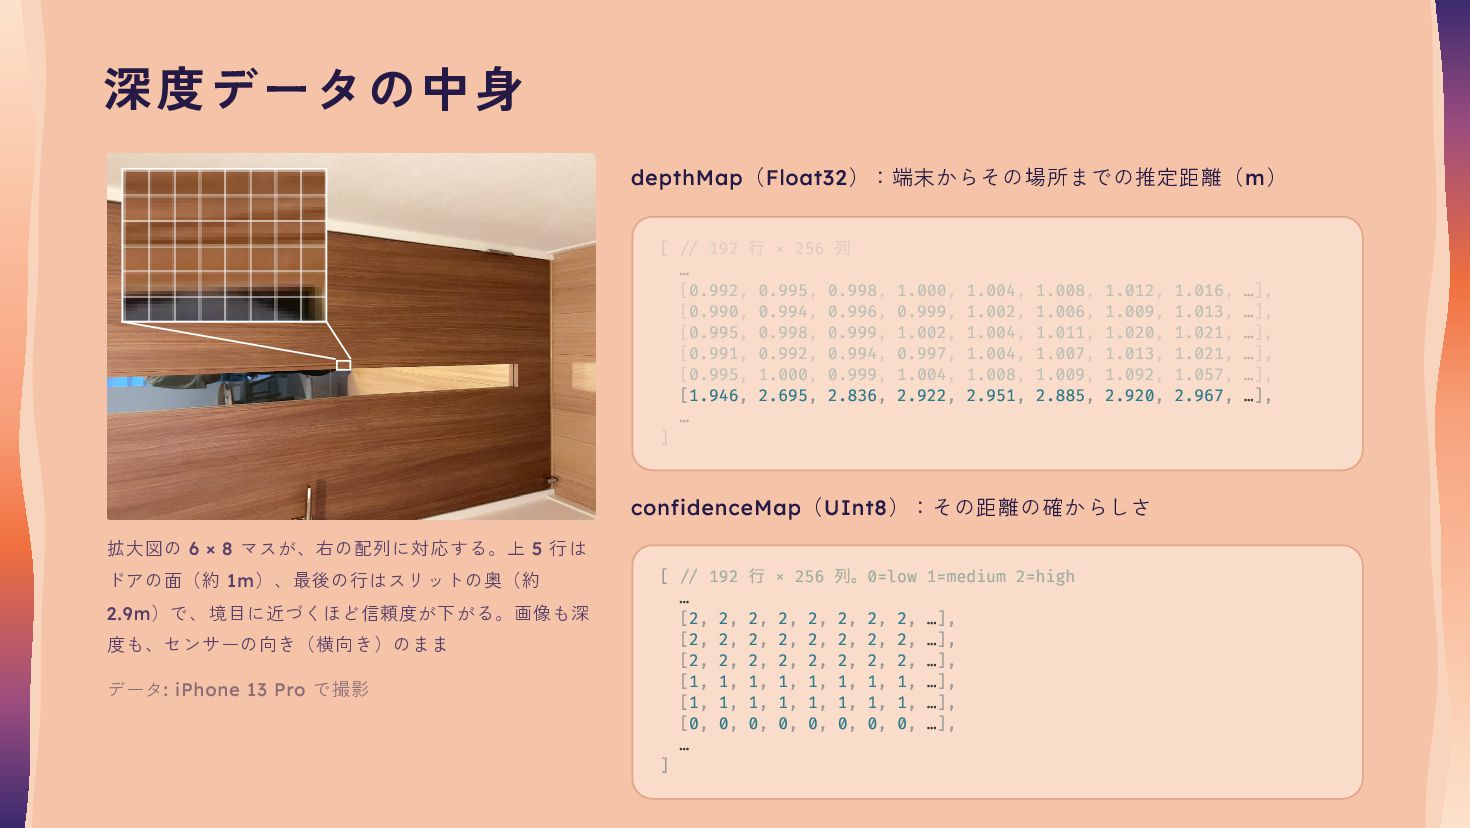
深度データの中 身 depthMap ( Float32 ):端末からその場所までの推定距離( m ) 行 列
[ // 192 × 256 … [0.992, 0.995, 0.998, 1.000, 1.004, 1.008, 1.012, 1.016, …], [0.990, 0.994, 0.996, 0.999, 1.002, 1.006, 1.009, 1.013, …], [0.995, 0.998, 0.999, 1.002, 1.004, 1.011, 1.020, 1.021, …], [0.991, 0.992, 0.994, 0.997, 1.004, 1.007, 1.013, 1.021, …], [0.995, 1.000, 0.999, 1.004, 1.008, 1.009, 1.092, 1.057, …], [1.946, 2.695, 2.836, 2.922, 2.951, 2.885, 2.920, 2.967, …], … ] confidenceMap ( UInt8 ):その距離の確からしさ 拡大図の 6 × 8 マスが、右の配列に対応する。上 5 行は ドアの面(約 1m )、最後の行はスリットの奥(約 2.9m )で、境目に近づくほど信頼度が下がる。画像も深 度も、センサーの向き(横向き)のまま データ : iPhone 13 Pro で撮影 行 列。 [ // 192 × 256 0=low 1=medium 2=high … [2, 2, 2, 2, 2, 2, 2, 2, …], [2, 2, 2, 2, 2, 2, 2, 2, …], [2, 2, 2, 2, 2, 2, 2, 2, …], [1, 1, 1, 1, 1, 1, 1, 1, …], [1, 1, 1, 1, 1, 1, 1, 1, …], [0, 0, 0, 0, 0, 0, 0, 0, …], … ] -
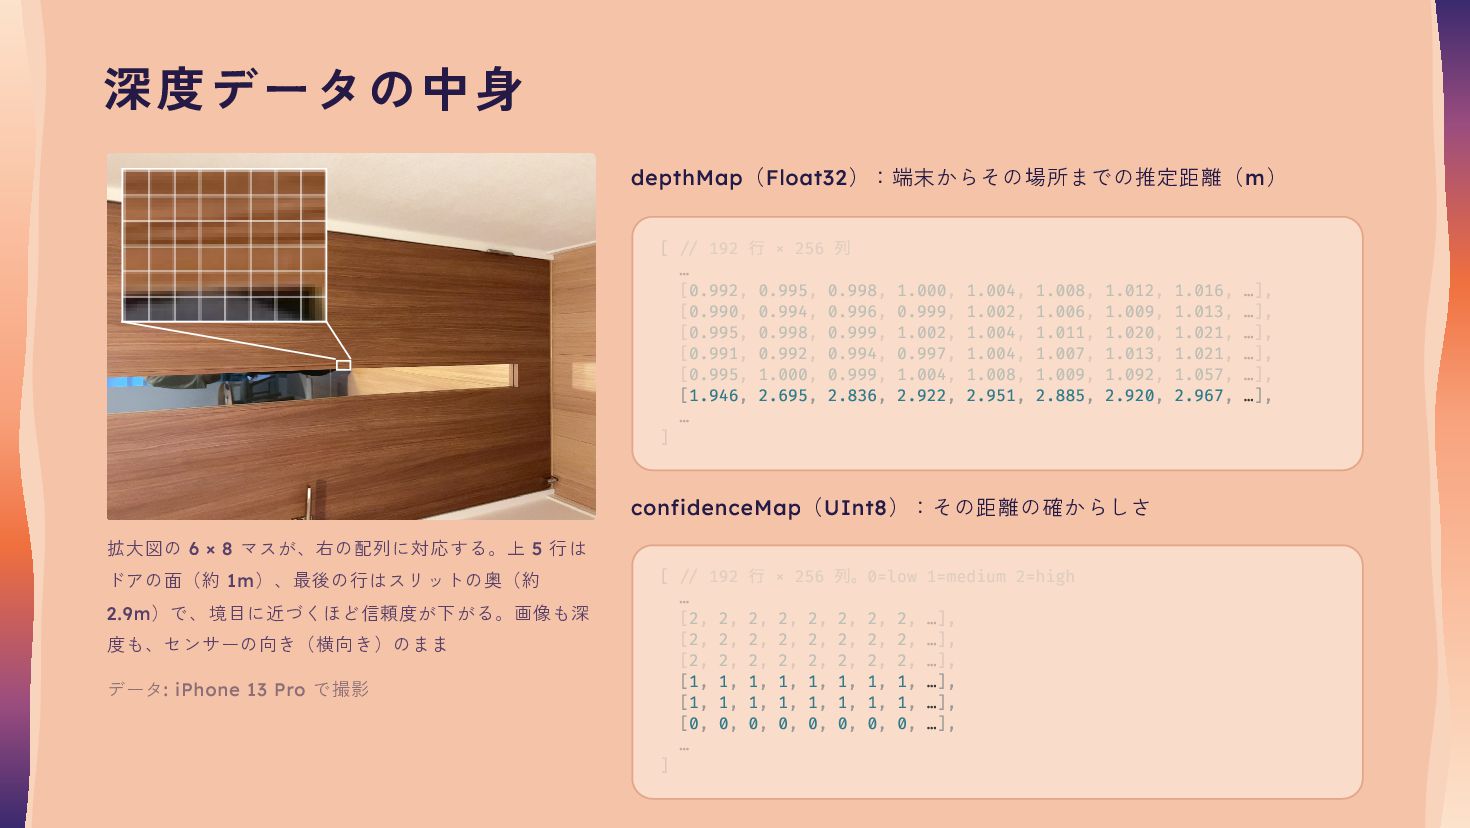
深度データの中 身 depthMap ( Float32 ):端末からその場所までの推定距離( m ) 行 列
[ // 192 × 256 … [0.992, 0.995, 0.998, 1.000, 1.004, 1.008, 1.012, 1.016, …], [0.990, 0.994, 0.996, 0.999, 1.002, 1.006, 1.009, 1.013, …], [0.995, 0.998, 0.999, 1.002, 1.004, 1.011, 1.020, 1.021, …], [0.991, 0.992, 0.994, 0.997, 1.004, 1.007, 1.013, 1.021, …], [0.995, 1.000, 0.999, 1.004, 1.008, 1.009, 1.092, 1.057, …], [1.946, 2.695, 2.836, 2.922, 2.951, 2.885, 2.920, 2.967, …], … ] confidenceMap ( UInt8 ):その距離の確からしさ 拡大図の 6 × 8 マスが、右の配列に対応する。上 5 行は ドアの面(約 1m )、最後の行はスリットの奥(約 2.9m )で、境目に近づくほど信頼度が下がる。画像も深 度も、センサーの向き(横向き)のまま データ : iPhone 13 Pro で撮影 行 列。 [ // 192 × 256 0=low 1=medium 2=high … [2, 2, 2, 2, 2, 2, 2, 2, …], [2, 2, 2, 2, 2, 2, 2, 2, …], [2, 2, 2, 2, 2, 2, 2, 2, …], [1, 1, 1, 1, 1, 1, 1, 1, …], [1, 1, 1, 1, 1, 1, 1, 1, …], [0, 0, 0, 0, 0, 0, 0, 0, …], … ] -
深度データの中 身 depthMap ( Float32 ):端末からその場所までの推定距離( m ) 行 列
[ // 192 × 256 … [0.992, 0.995, 0.998, 1.000, 1.004, 1.008, 1.012, 1.016, …], [0.990, 0.994, 0.996, 0.999, 1.002, 1.006, 1.009, 1.013, …], [0.995, 0.998, 0.999, 1.002, 1.004, 1.011, 1.020, 1.021, …], [0.991, 0.992, 0.994, 0.997, 1.004, 1.007, 1.013, 1.021, …], [0.995, 1.000, 0.999, 1.004, 1.008, 1.009, 1.092, 1.057, …], [1.946, 2.695, 2.836, 2.922, 2.951, 2.885, 2.920, 2.967, …], … ] confidenceMap ( UInt8 ):その距離の確からしさ 拡大図の 6 × 8 マスが、右の配列に対応する。上 5 行は ドアの面(約 1m )、最後の行はスリットの奥(約 2.9m )で、境目に近づくほど信頼度が下がる。画像も深 度も、センサーの向き(横向き)のまま データ : iPhone 13 Pro で撮影 行 列。 [ // 192 × 256 0=low 1=medium 2=high … [2, 2, 2, 2, 2, 2, 2, 2, …], [2, 2, 2, 2, 2, 2, 2, 2, …], [2, 2, 2, 2, 2, 2, 2, 2, …], [1, 1, 1, 1, 1, 1, 1, 1, …], [1, 1, 1, 1, 1, 1, 1, 1, …], [0, 0, 0, 0, 0, 0, 0, 0, …], … ] -
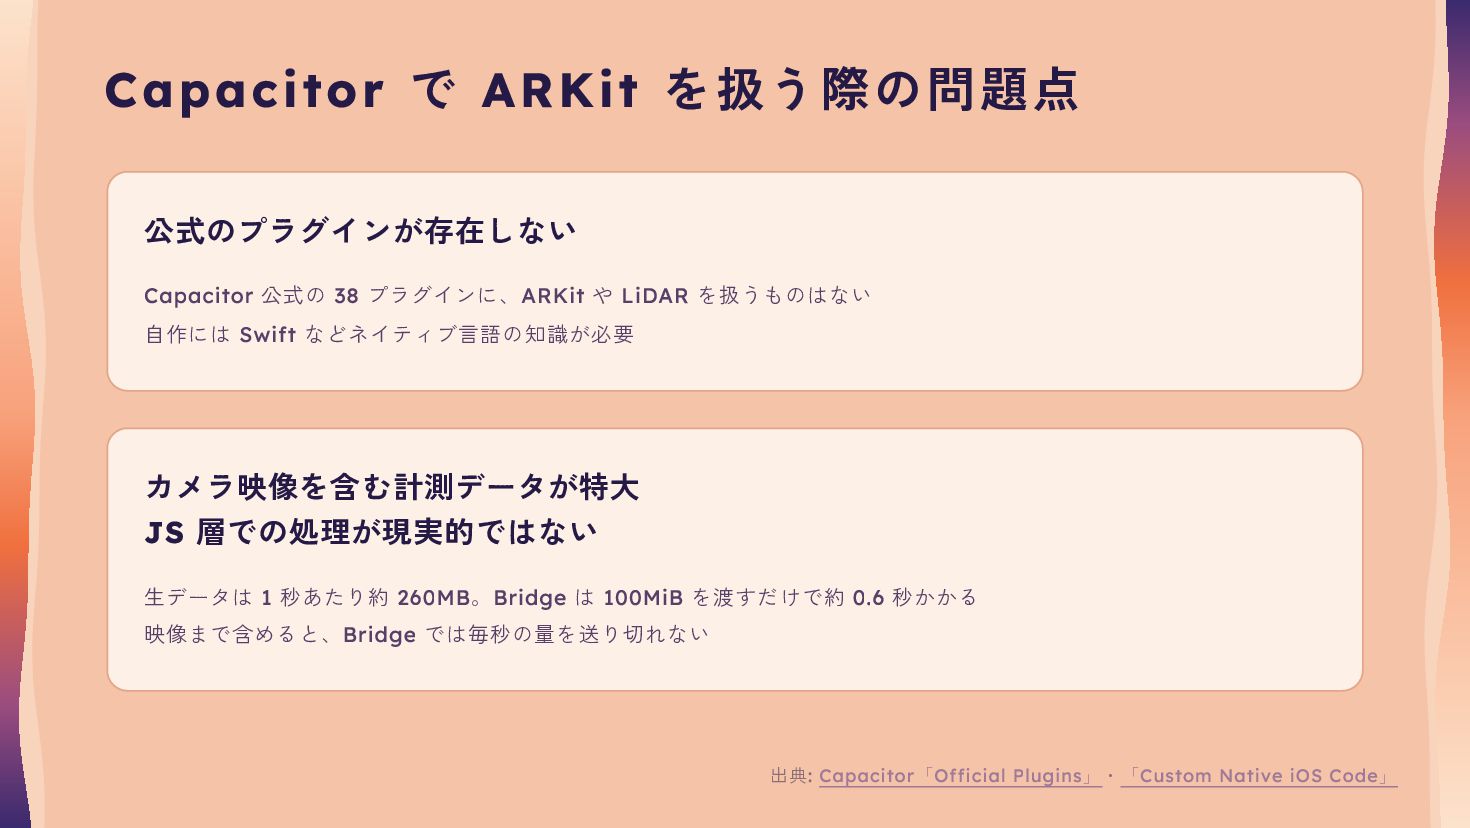
Capacitor で ARKit を 扱 う 際 の 問 題
点 公式のプラグインが存在しない Capacitor 公式の 38 プラグインに、 ARKit や LiDAR を扱うものはない 自作には Swift などネイティブ言語の知識が必要 カメラ映像を含む計測データが特大 JS 層での処理が現実的ではない 生データは 1 秒あたり約 260MB 。 Bridge は 100MiB を渡すだけで約 0.6 秒かかる 映像まで含めると、 Bridge では毎秒の量を送り切れない 出典 : Capacitor 「 Official Plugins 」・「 Custom Native iOS Code 」 -
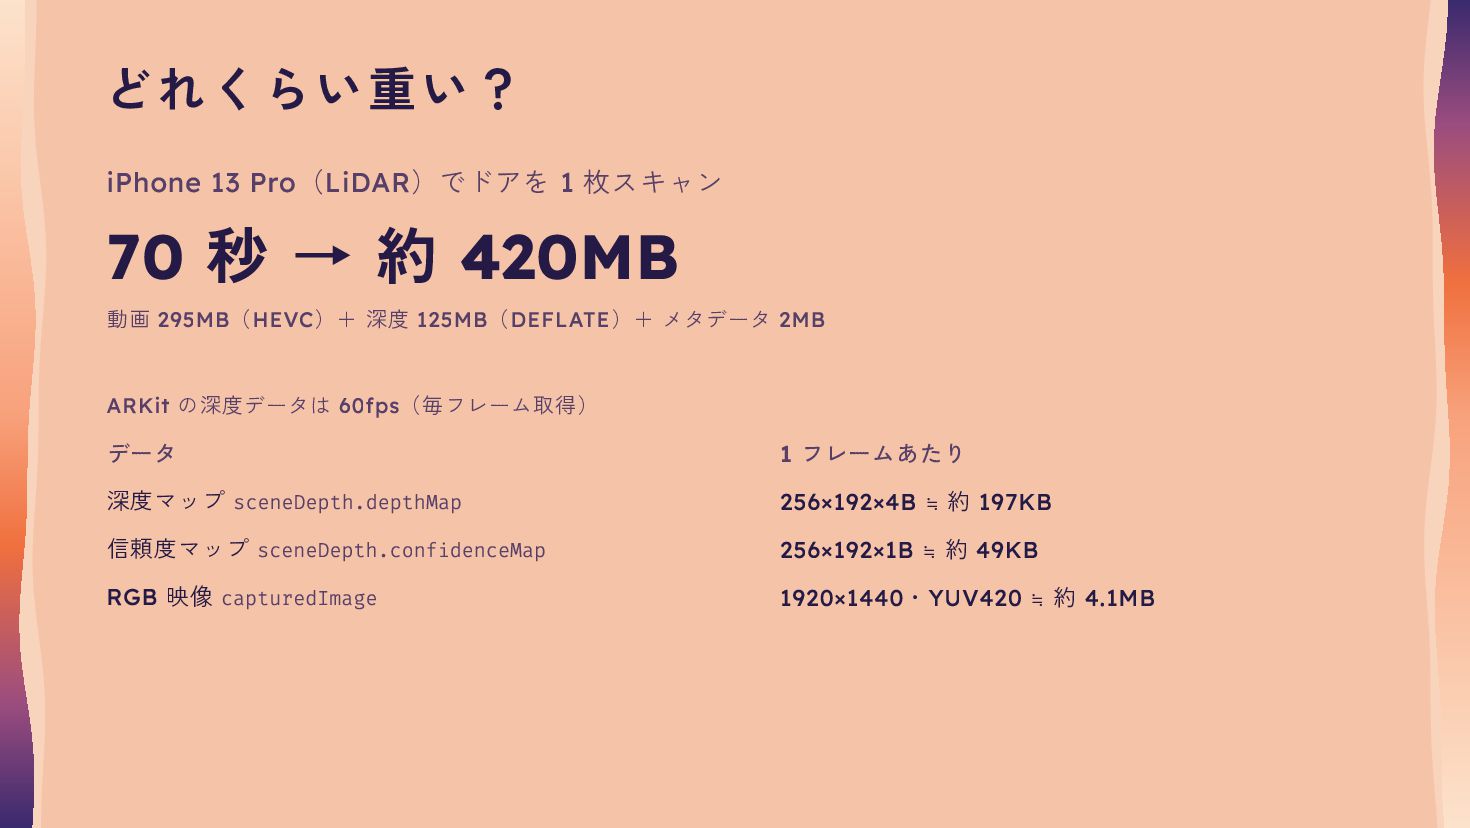
どれくらい重い ? iPhone 13 Pro ( LiDAR )でドアを 1 枚スキャン
70 秒 → 約 420MB 動画 295MB ( HEVC )+ 深度 125MB ( DEFLATE )+ メタデータ 2MB ARKit の深度データは 60fps (毎フレーム取得) データ 1 フレームあたり 深度マップ sceneDepth.depthMap 256×192×4B ≒ 約 197KB 信頼度マップ sceneDepth.confidenceMap 256×192×1B ≒ 約 49KB RGB 映像 capturedImage 1920×1440 ・ YUV420 ≒ 約 4.1MB -
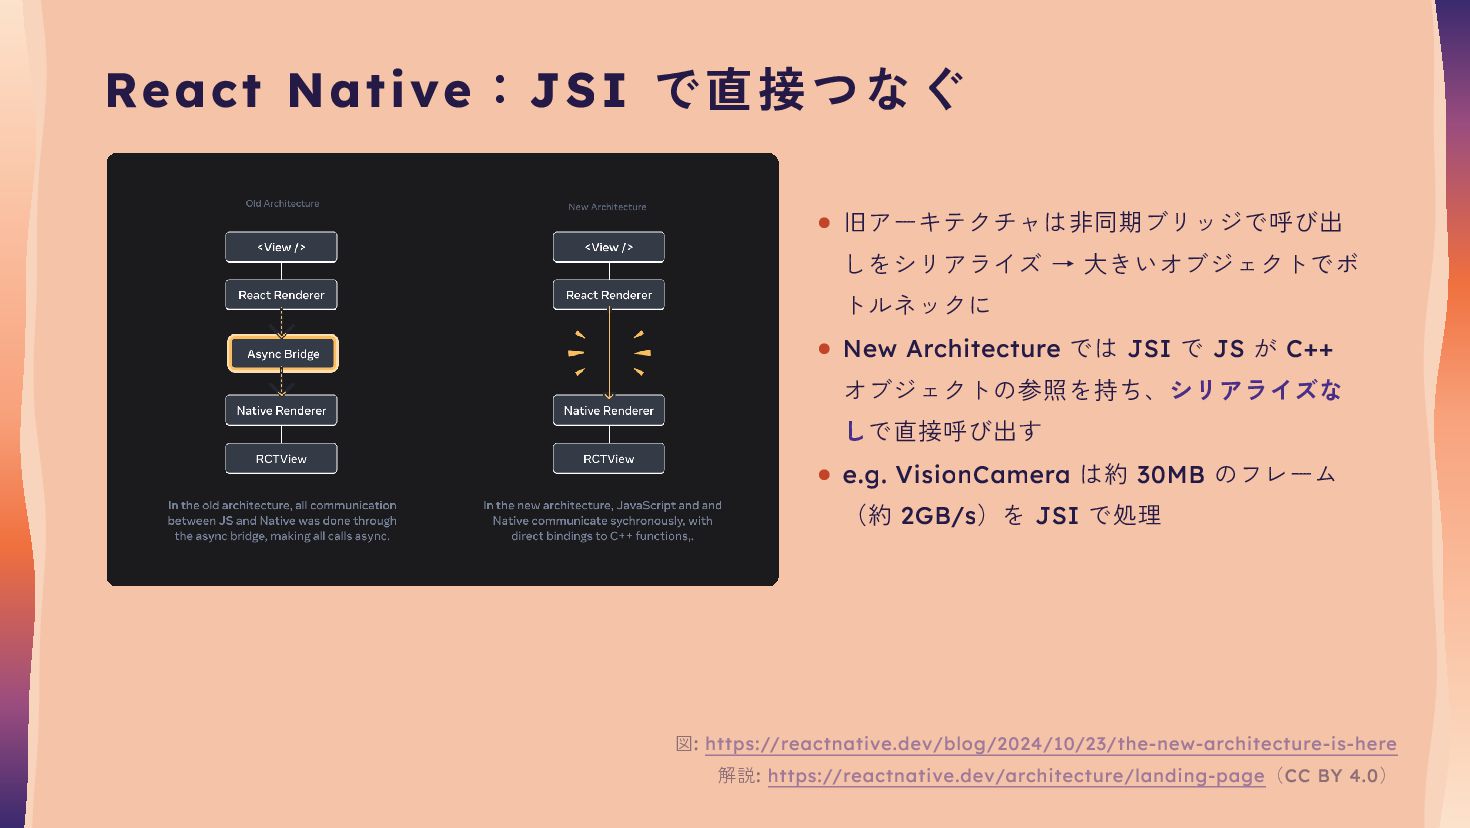
React Native : JSI で直 接 つ な ぐ 旧アーキテクチャは非同期ブリッジで呼び出
しをシリアライズ → 大きいオブジェクトでボ トルネックに New Architecture では JSI で JS が C++ オブジェクトの参照を持ち、シリアライズな しで直接呼び出す e.g. VisionCamera は約 30MB のフレーム (約 2GB/s )を JSI で処理 図 : https://reactnative.dev/blog/2024/10/23/the-new-architecture-is-here 解説 : https://reactnative.dev/architecture/landing-page ( CC BY 4.0 ) -
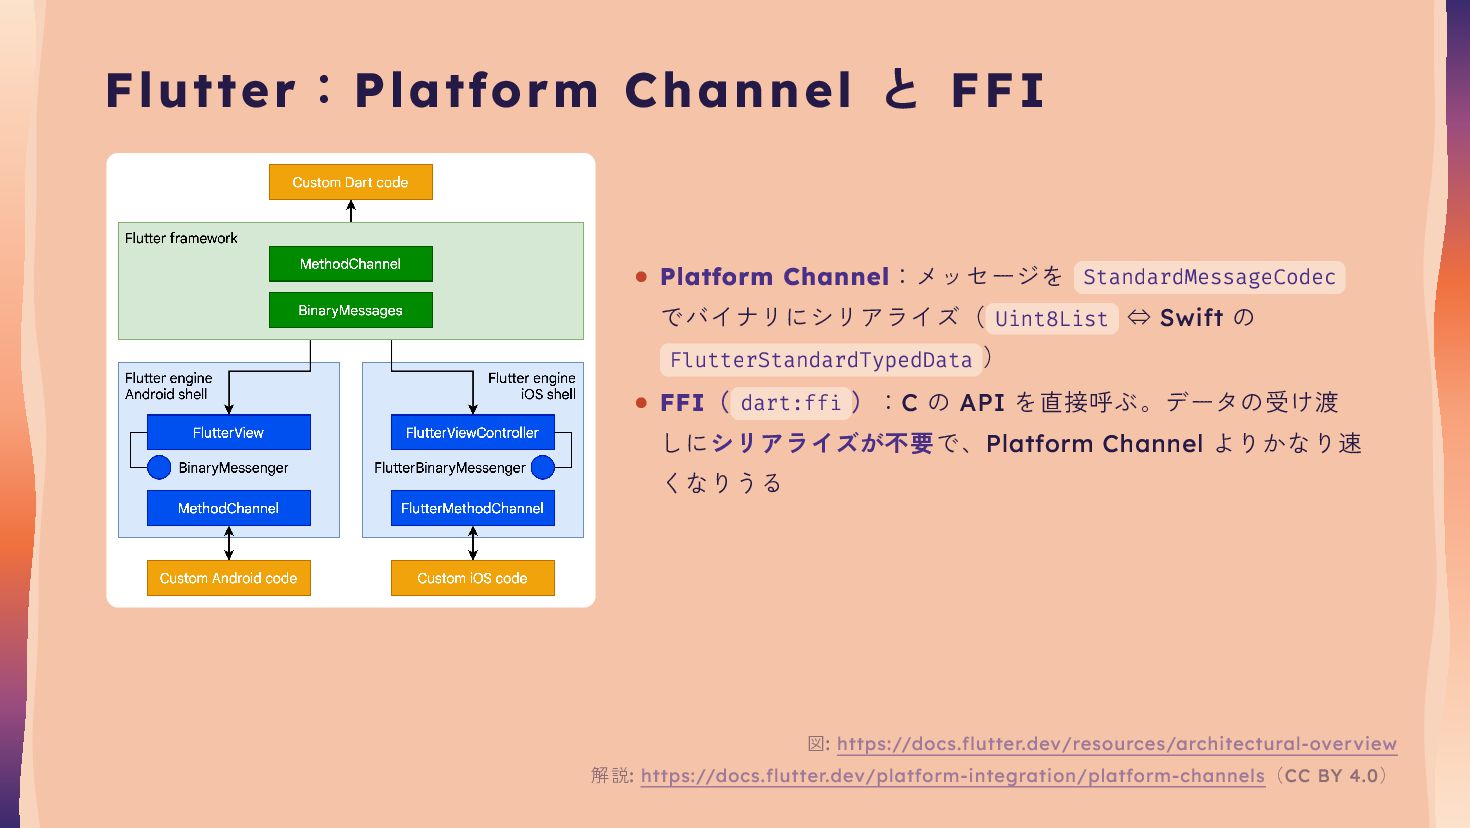
Flutter : Platform Channel と FFI Platform Channel :メッセージを StandardMessageCodec
でバイナリにシリアライズ( Uint8List ⇔ Swift の FlutterStandardTypedData ) FFI ( dart:ffi ): C の API を直接呼ぶ。データの受け渡 しにシリアライズが不要で、 Platform Channel よりかなり速 くなりうる 図 : https://docs.flutter.dev/resources/architectural-overview 解説 : https://docs.flutter.dev/platform-integration/platform-channels ( CC BY 4.0 ) -
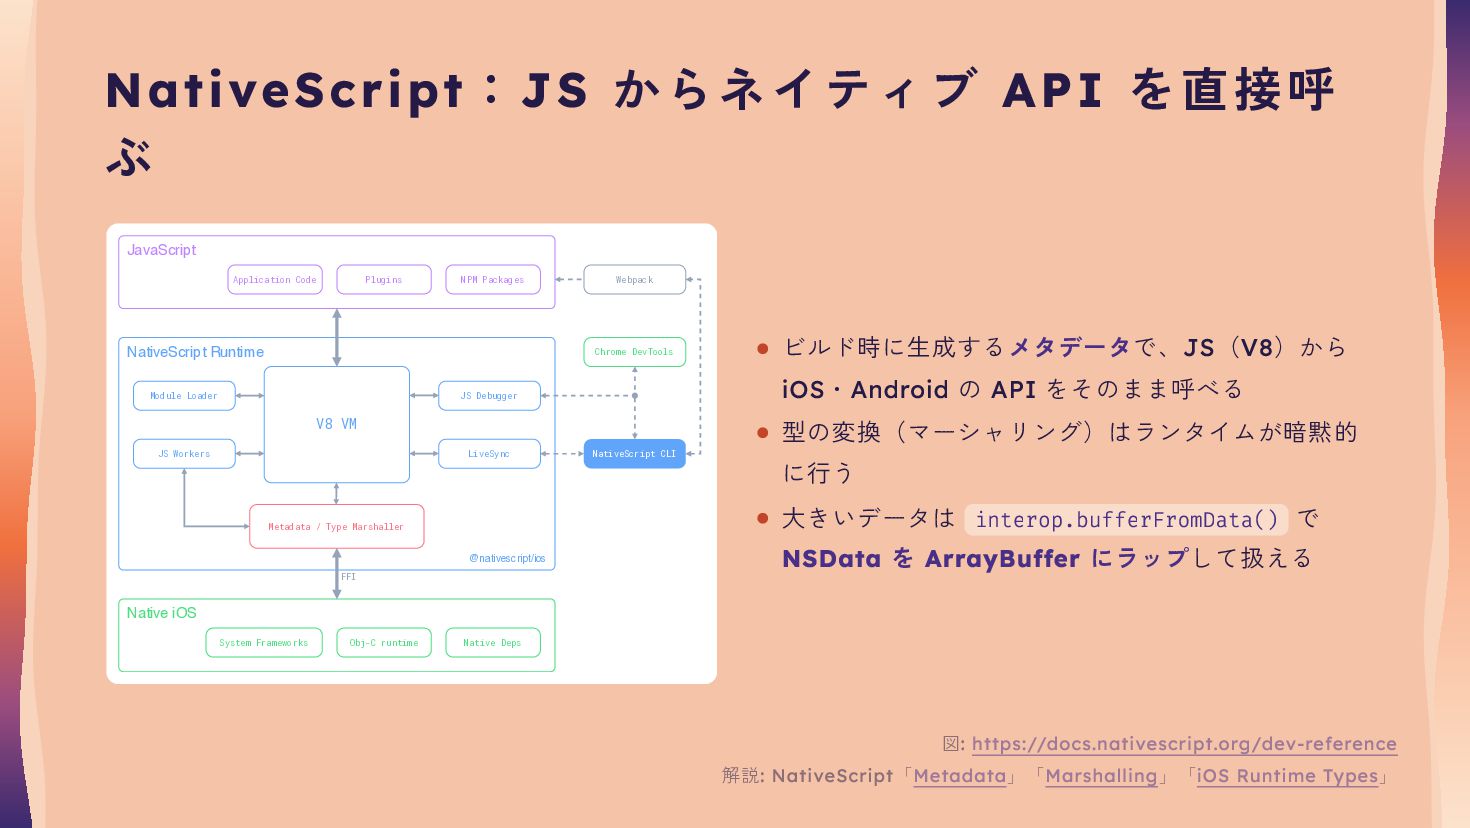
NativeScript : JS か らネイ テ ィ ブ API を
直 接 呼 ぶ JavaScript Application Code Plugins NPM Packages NativeScript Runtime Webpack Chrome DevTools Module Loader iOS ・ Android の API をそのまま呼べる JS Debugger V8 VM JS Workers LiveSync ビルド時に生成するメタデータで、 JS ( V8 )から NativeScript CLI 型の変換(マーシャリング)はランタイムが暗黙的 に行う 大きいデータは interop.bufferFromData() で Metadata / Type Marshaller @nativescript/ios FFI NSData を ArrayBuffer にラップして扱える Native iOS System Frameworks Obj-C runtime Native Deps 図 : https://docs.nativescript.org/dev-reference 解説 : NativeScript 「 Metadata 」「 Marshalling 」「 iOS Runtime Types 」 -
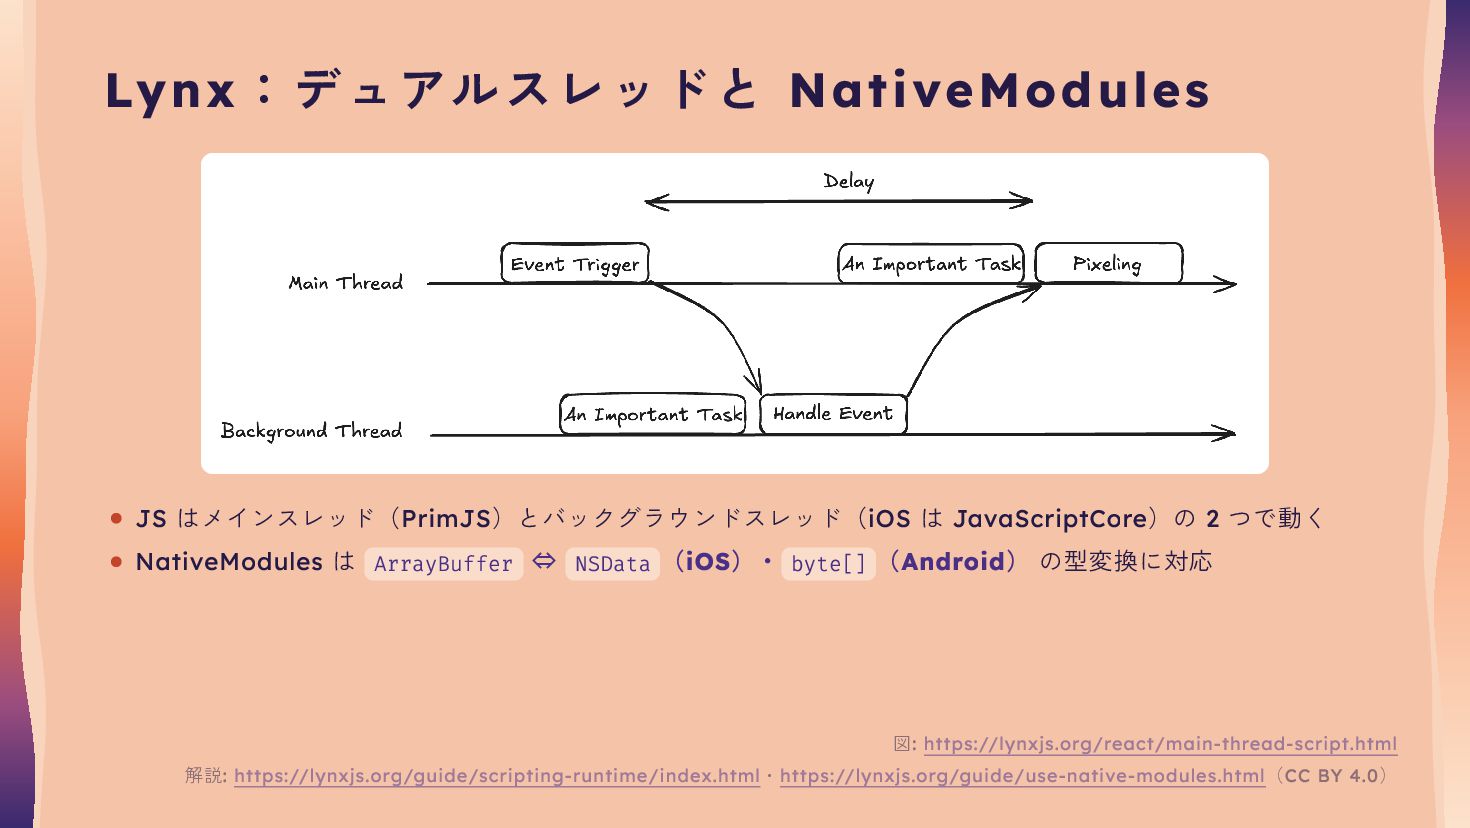
Lynx :デュアルス レ ッドと NativeModules JS はメインスレッド( PrimJS )とバックグラウンドスレッド( iOS
は JavaScriptCore )の 2 つで動く NativeModules は ArrayBuffer ⇔ NSData ( iOS )・ byte[] ( Android ) の型変換に対応 図 : https://lynxjs.org/react/main-thread-script.html 解説 : https://lynxjs.org/guide/scripting-runtime/index.html ・ https://lynxjs.org/guide/use-native-modules.html ( CC BY 4.0 ) -
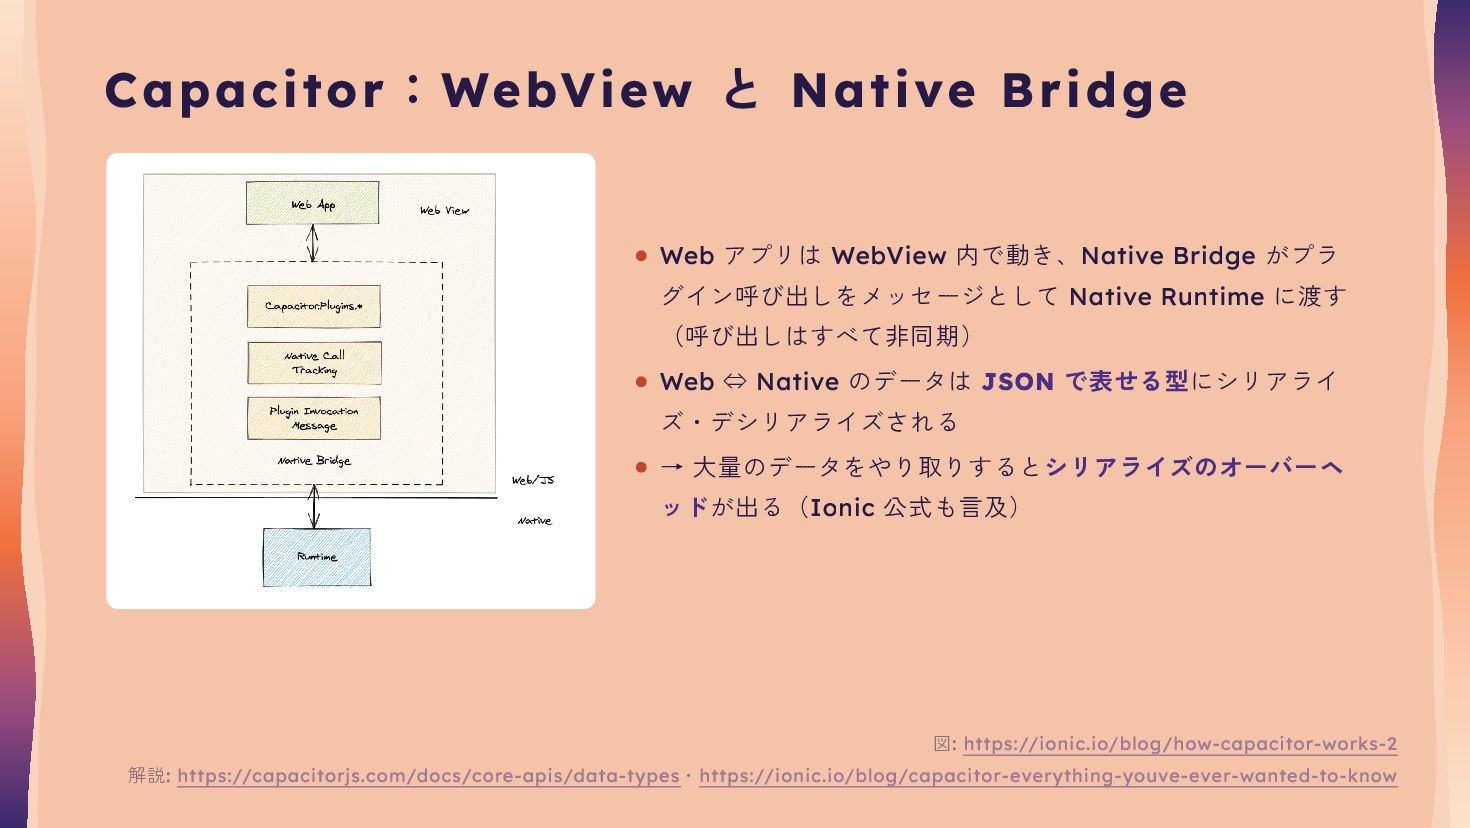
Capacitor : WebView と Native Bridge Web アプリは WebView 内で動き、
Native Bridge がプラ グイン呼び出しをメッセージとして Native Runtime に渡す (呼び出しはすべて非同期) Web ⇔ Native のデータは JSON で表せる型にシリアライ ズ・デシリアライズされる → 大量のデータをやり取りするとシリアライズのオーバーヘ ッドが出る( Ionic 公式も言及) 図 : https://ionic.io/blog/how-capacitor-works-2 解説 : https://capacitorjs.com/docs/core-apis/data-types ・ https://ionic.io/blog/capacitor-everything-youve-ever-wanted-to-know -
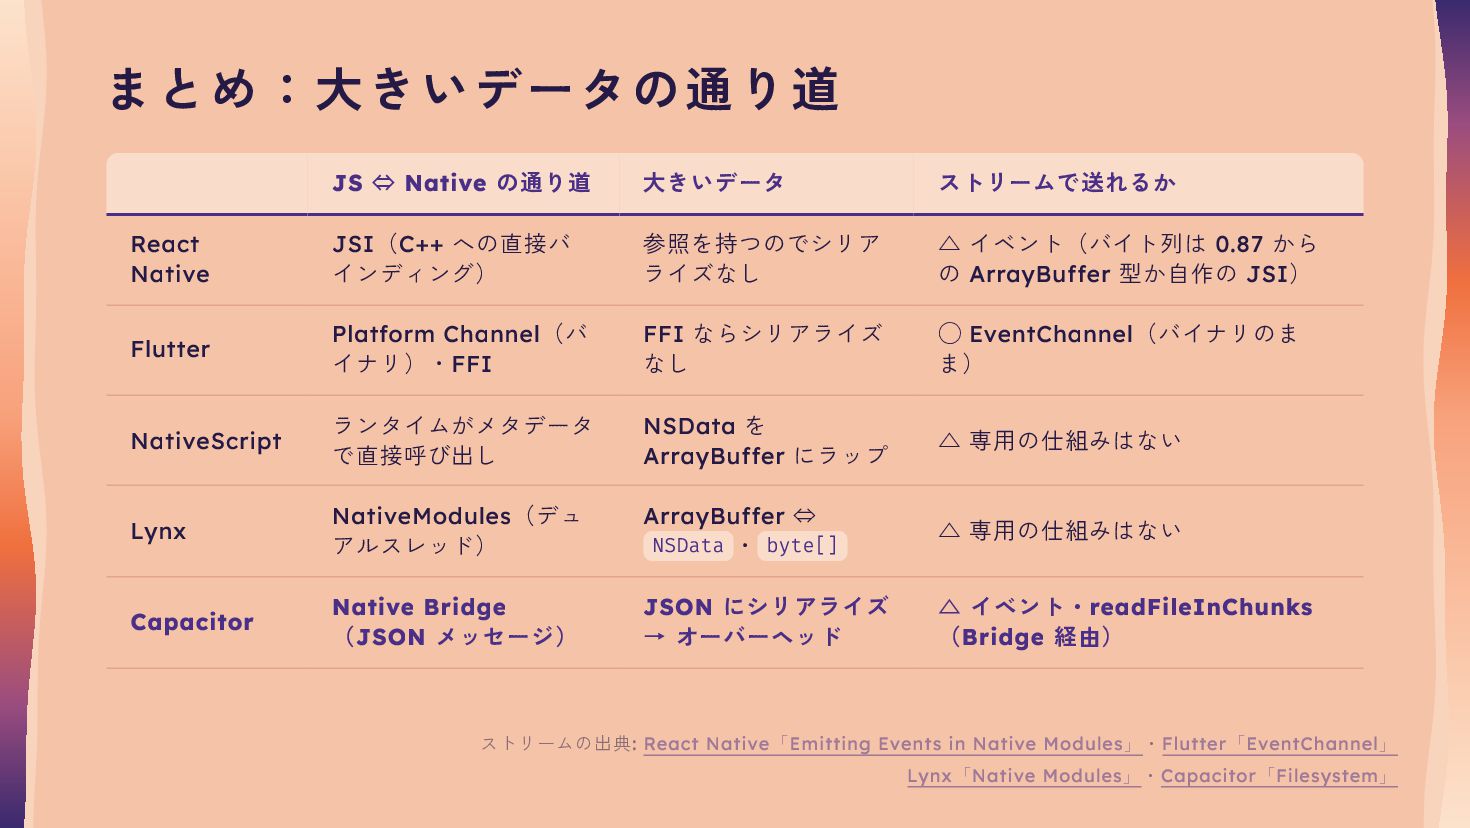
まとめ:大きいデー タの通 り 道 JS ⇔ Native の通り道 大きいデータ ストリームで送れるか
JSI ( C++ への直接バ 参照を持つのでシリア ライズなし △ イベント(バイト列は 0.87 から の ArrayBuffer 型か自作の JSI ) Flutter Platform Channel (バ イナリ)・ FFI FFI ならシリアライズ ◯ EventChannel (バイナリのま ま) NativeScript ランタイムがメタデータ で直接呼び出し NSData を ArrayBuffer にラップ NativeModules (デュ ArrayBuffer ⇔ Native Bridge ( JSON メッセージ) JSON にシリアライズ React Native Lynx Capacitor インディング) アルスレッド) なし NSData ・ byte[] → オーバーヘッド △ 専用の仕組みはない △ 専用の仕組みはない △ イベント・ readFileInChunks ( Bridge 経由) ストリームの出典 : React Native 「 Emitting Events in Native Modules 」・ Flutter 「 EventChannel 」 Lynx 「 Native Modules 」・ Capacitor 「 Filesystem 」 -
まとめ:大きいデー タの通 り 道 React Native JS ⇔ Native の通り道
大きいデータ ストリームで送れるか JSI ( C++ への直接バ 参照を持つのでシリア ライズなし △ イベント(バイト列は 0.87 から の ArrayBuffer 型か自作の JSI ) ◯ EventChannel (バイナリのま ま) インディング) Capacitor では 大きいデータを Bridge に流さない Flutter Platform Channel (バ イナリ)・ FFI FFI ならシリアライズ NativeScript ランタイムがメタデータ で直接呼び出し NSData を ArrayBuffer にラップ Lynx Capacitor 設計 が必要 ArrayBuffer NativeModules (デュ アルスレッド) なし Native Bridge ( JSON メッセージ) ⇔ NSData ・ byte[] JSON にシリアライズ → オーバーヘッド △ 専用の仕組みはない △ 専用の仕組みはない △ イベント・ readFileInChunks ( Bridge 経由) ストリームの出典 : React Native 「 Emitting Events in Native Modules 」・ Flutter 「 EventChannel 」 Lynx 「 Native Modules 」・ Capacitor 「 Filesystem 」 -
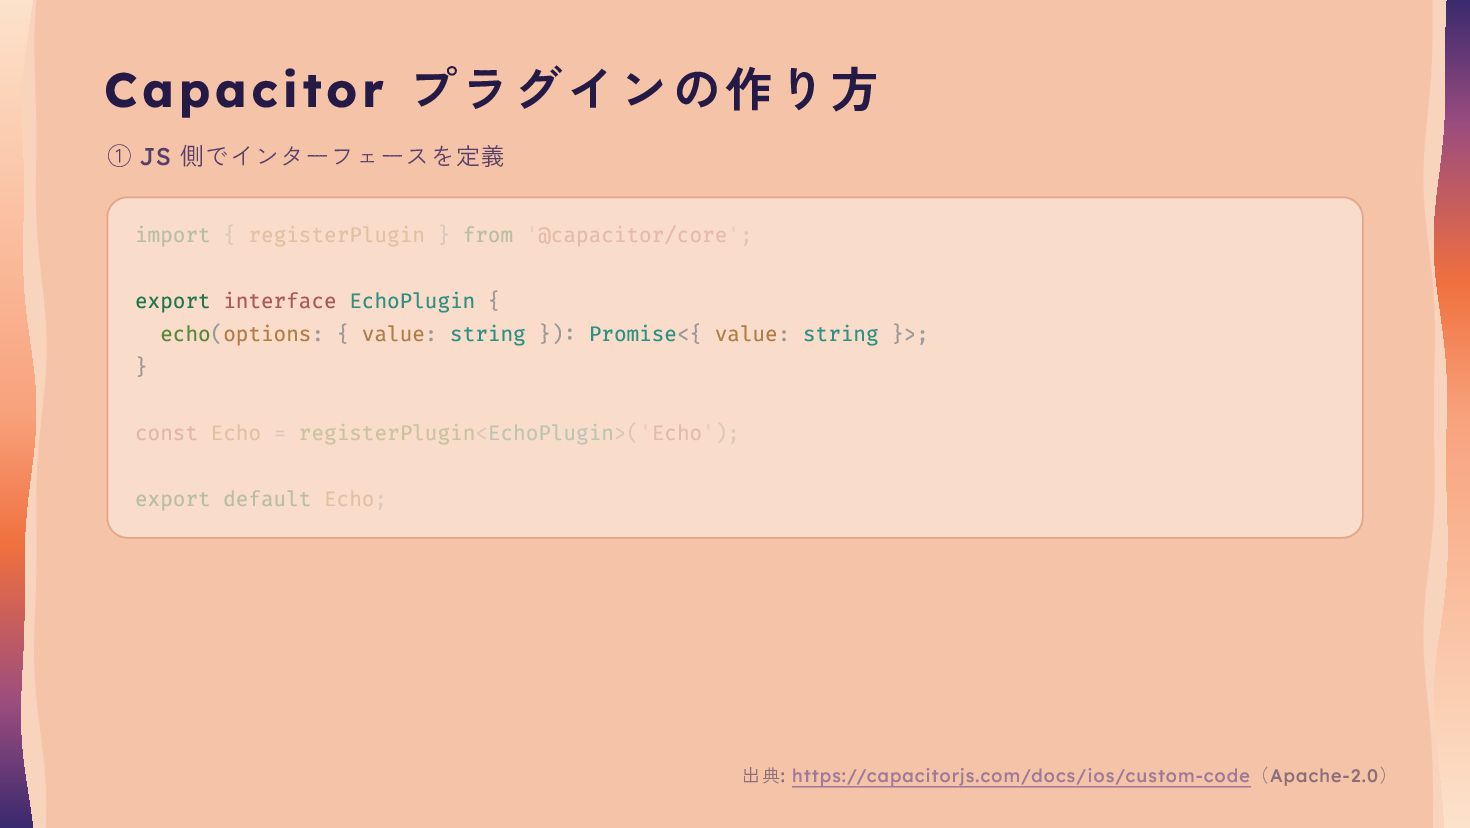
Capacitor プラ グイン の 作 り 方 ① JS 側でインターフェースを定義
import { registerPlugin } from '@capacitor/core'; export interface EchoPlugin { echo(options: { value: string }): Promise<{ value: string }>; } const Echo = registerPlugin<EchoPlugin>('Echo'); export default Echo; 出典 : https://capacitorjs.com/docs/ios/custom-code ( Apache-2.0 ) -
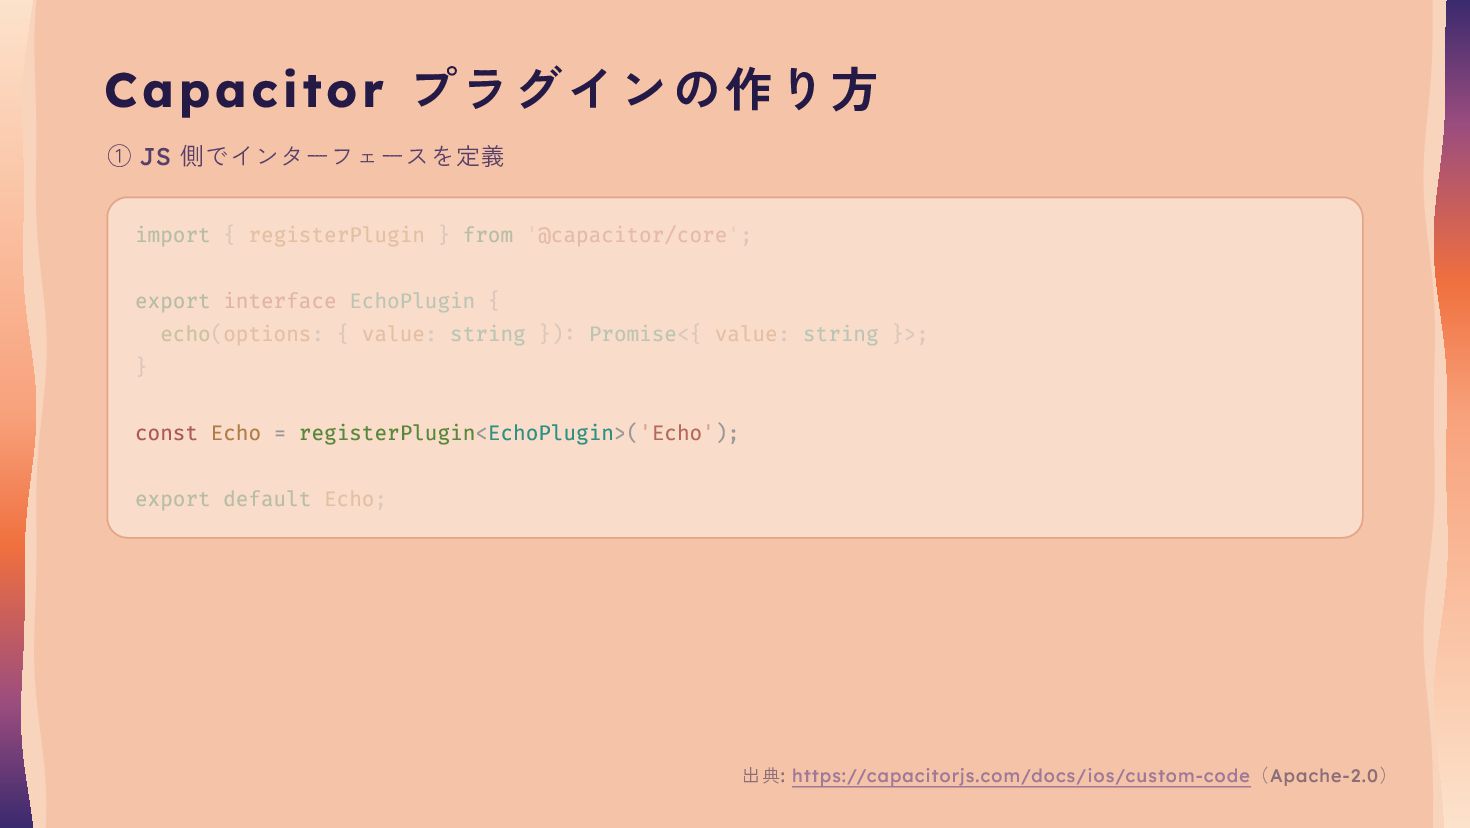
Capacitor プラ グイン の 作 り 方 ① JS 側でインターフェースを定義
import { registerPlugin } from '@capacitor/core'; export interface EchoPlugin { echo(options: { value: string }): Promise<{ value: string }>; } const Echo = registerPlugin<EchoPlugin>('Echo'); export default Echo; 出典 : https://capacitorjs.com/docs/ios/custom-code ( Apache-2.0 ) -
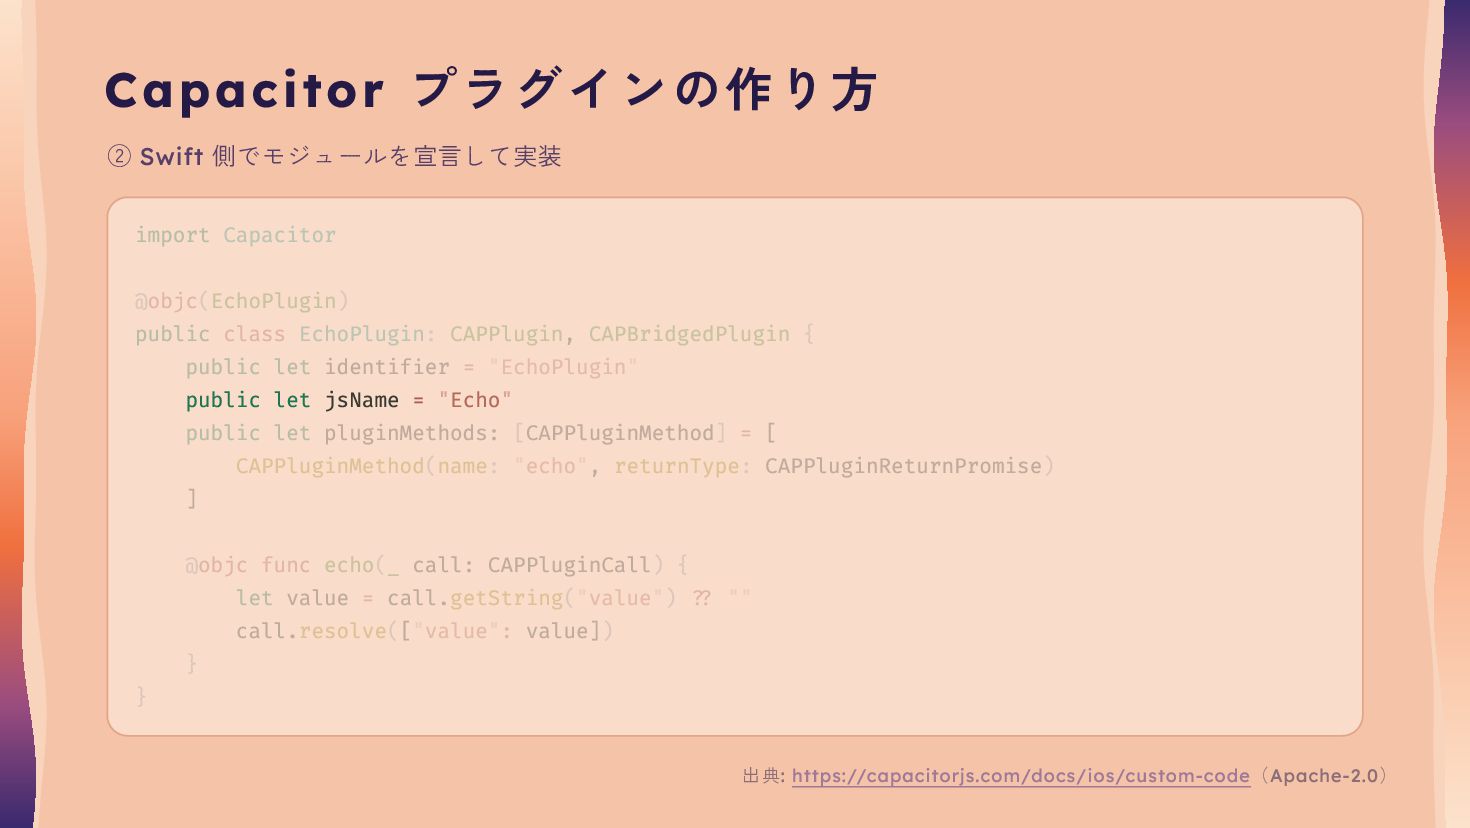
Capacitor プラ グイン の 作 り 方 ② Swift 側でモジュールを宣言して実装
import Capacitor @objc(EchoPlugin) public class EchoPlugin: CAPPlugin, CAPBridgedPlugin { public let identifier = "EchoPlugin" public let jsName = "Echo" public let pluginMethods: [CAPPluginMethod] = [ CAPPluginMethod(name: "echo", returnType: CAPPluginReturnPromise) ] @objc func echo(_ call: CAPPluginCall) { let value = call.getString("value") ?? "" call.resolve(["value": value]) } } 出典 : https://capacitorjs.com/docs/ios/custom-code ( Apache-2.0 ) -
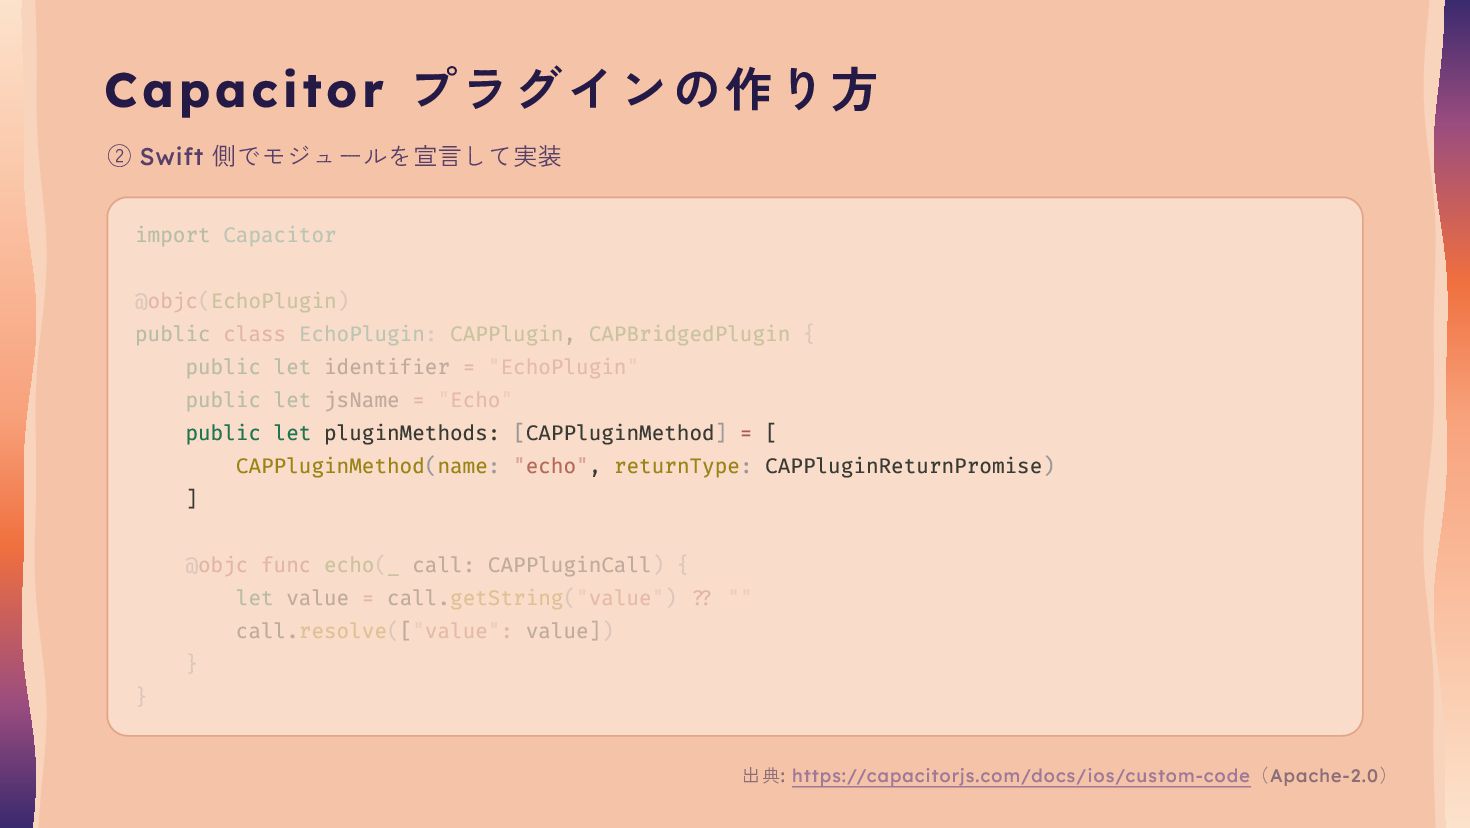
Capacitor プラ グイン の 作 り 方 ② Swift 側でモジュールを宣言して実装
import Capacitor @objc(EchoPlugin) public class EchoPlugin: CAPPlugin, CAPBridgedPlugin { public let identifier = "EchoPlugin" public let jsName = "Echo" public let pluginMethods: [CAPPluginMethod] = [ CAPPluginMethod(name: "echo", returnType: CAPPluginReturnPromise) ] @objc func echo(_ call: CAPPluginCall) { let value = call.getString("value") ?? "" call.resolve(["value": value]) } } 出典 : https://capacitorjs.com/docs/ios/custom-code ( Apache-2.0 ) -
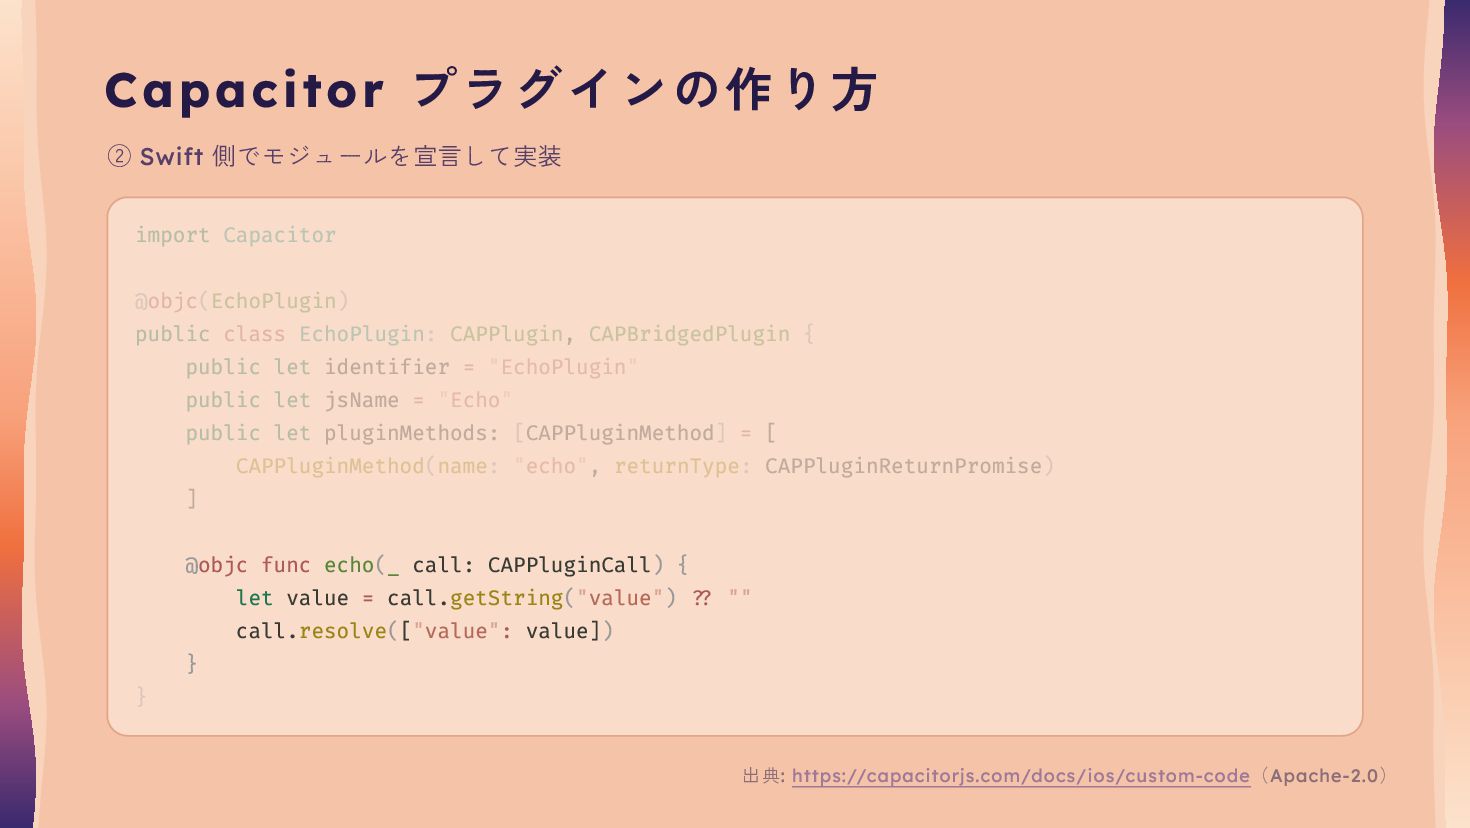
Capacitor プラ グイン の 作 り 方 ② Swift 側でモジュールを宣言して実装
import Capacitor @objc(EchoPlugin) public class EchoPlugin: CAPPlugin, CAPBridgedPlugin { public let identifier = "EchoPlugin" public let jsName = "Echo" public let pluginMethods: [CAPPluginMethod] = [ CAPPluginMethod(name: "echo", returnType: CAPPluginReturnPromise) ] @objc func echo(_ call: CAPPluginCall) { let value = call.getString("value") ?? "" call.resolve(["value": value]) } } 出典 : https://capacitorjs.com/docs/ios/custom-code ( Apache-2.0 ) -
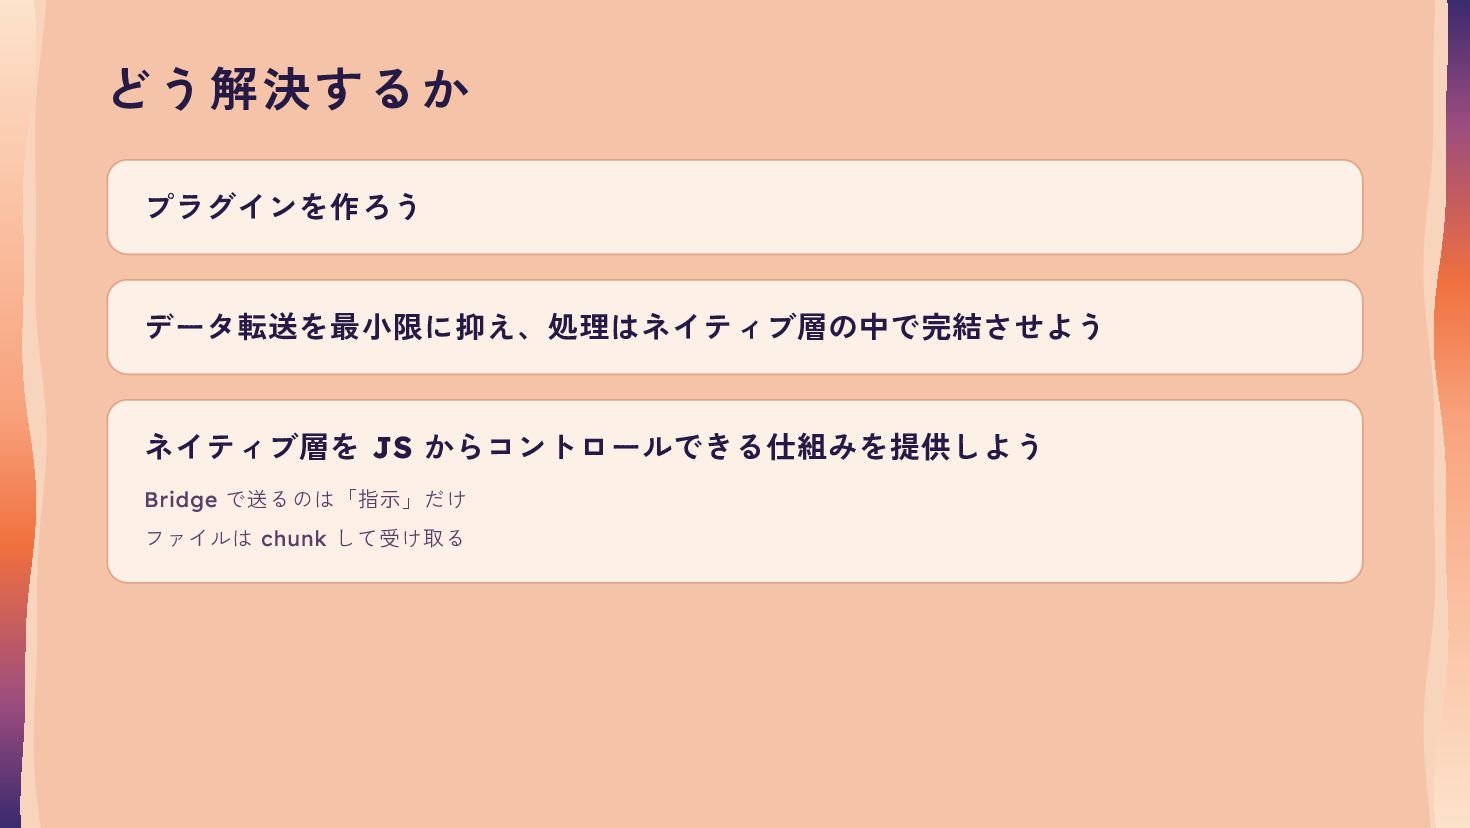
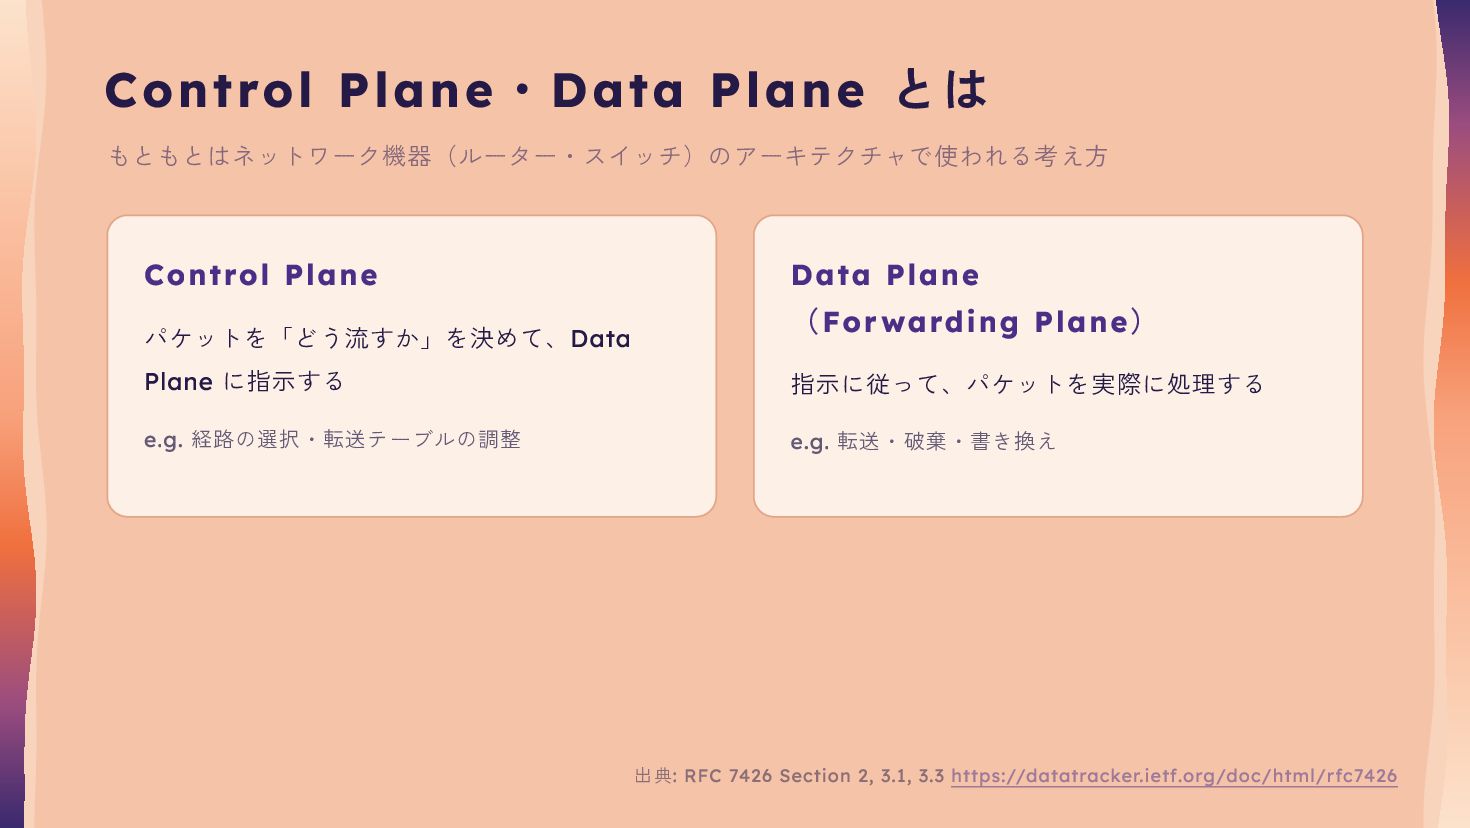
Control Plane ・ Data Plane と は もともとはネットワーク機器(ルーター・スイッチ)のアーキテクチャで使われる考え方 Control Plane
パケットを「どう流すか」を決めて、 Data Data Plane ( For warding Plane ) Plane に指示する 指示に従って、パケットを実際に処理する e.g. 経路の選択・転送テーブルの調整 e.g. 転送・破棄・書き換え 出典 : RFC 7426 Section 2, 3.1, 3.3 https://datatracker.ietf.org/doc/html/rfc7426 -
Control Plane ・ Data Plane と は もともとはネットワーク機器(ルーター・スイッチ)のアーキテクチャで使われる考え方 We b
層 = C o n tData r o Plane l Plane ( For warding Plane ) Data Native 層 = Data Plane Control Plane パケットを「どう流すか」を決めて、 Plane に指示する 指示に従って、パケットを実際に処理する e.g. 経路の選択・転送テーブルの調整 e.g. 転送・破棄・書き換え と当てはめてみる 出典 : RFC 7426 Section 2, 3.1, 3.3 https://datatracker.ietf.org/doc/html/rfc7426 -
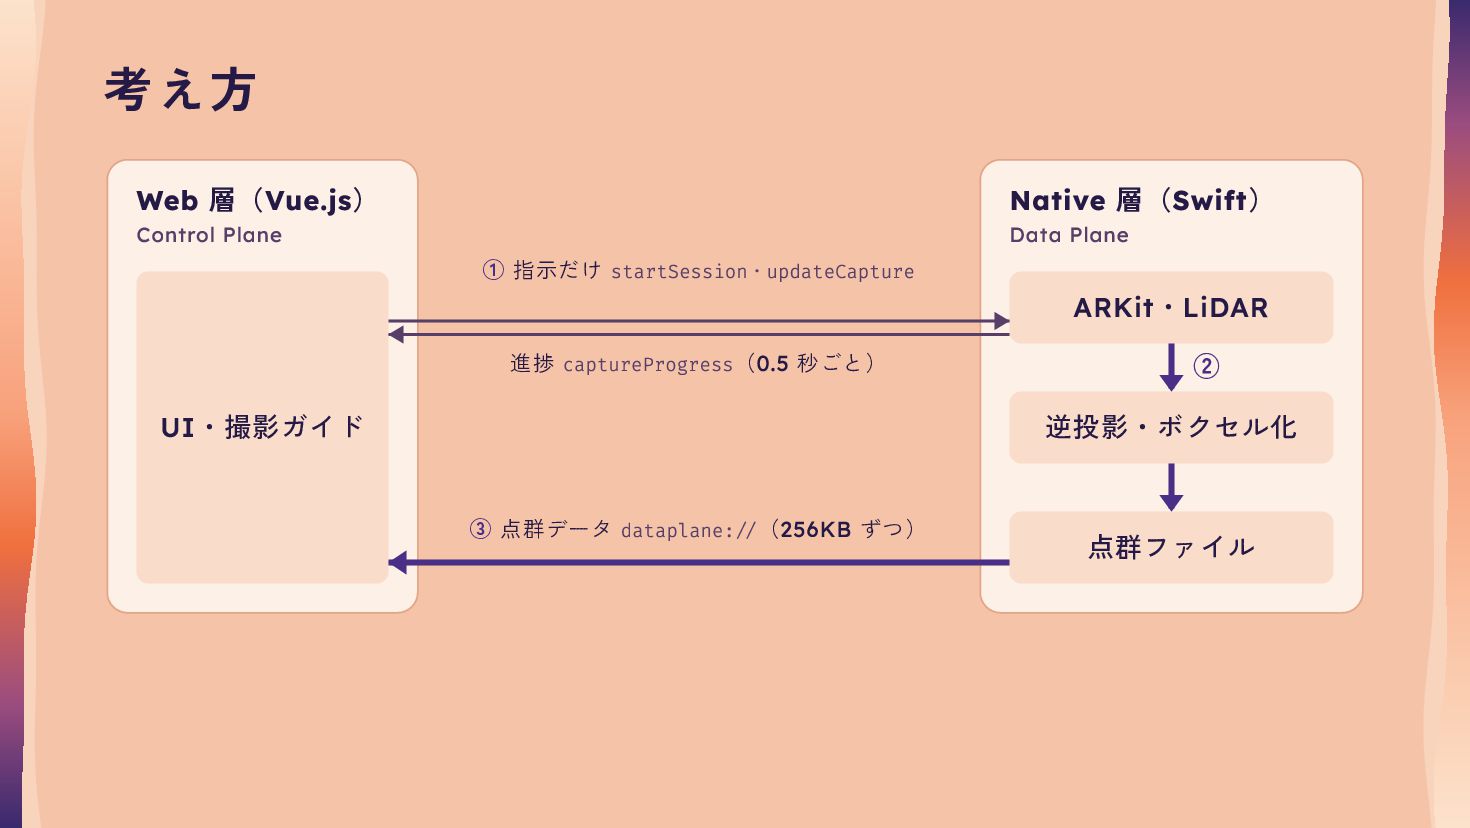
考え方 Web 層( Vue.js ) Control Plane Native 層( Swift
) ・ ① 指示だけ startSession updateCapture 進捗 captureProgress( 0.5 秒ごと) UI ・撮影ガイド Data Plane ARKit ・ LiDAR ② 逆投影・ボクセル化 ③ 点群データ dataplane://( 256KB ずつ) 点群ファイル -
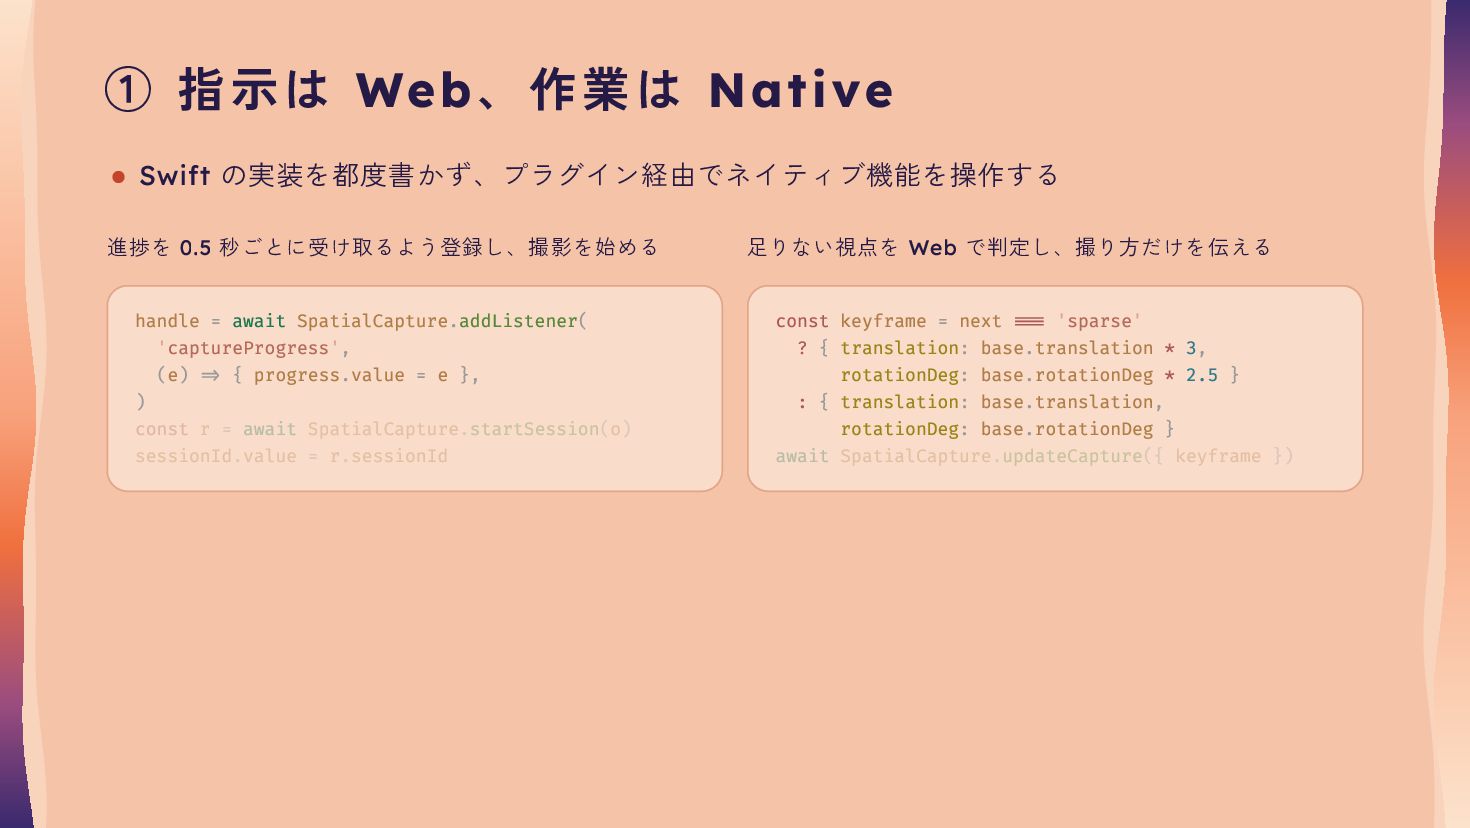
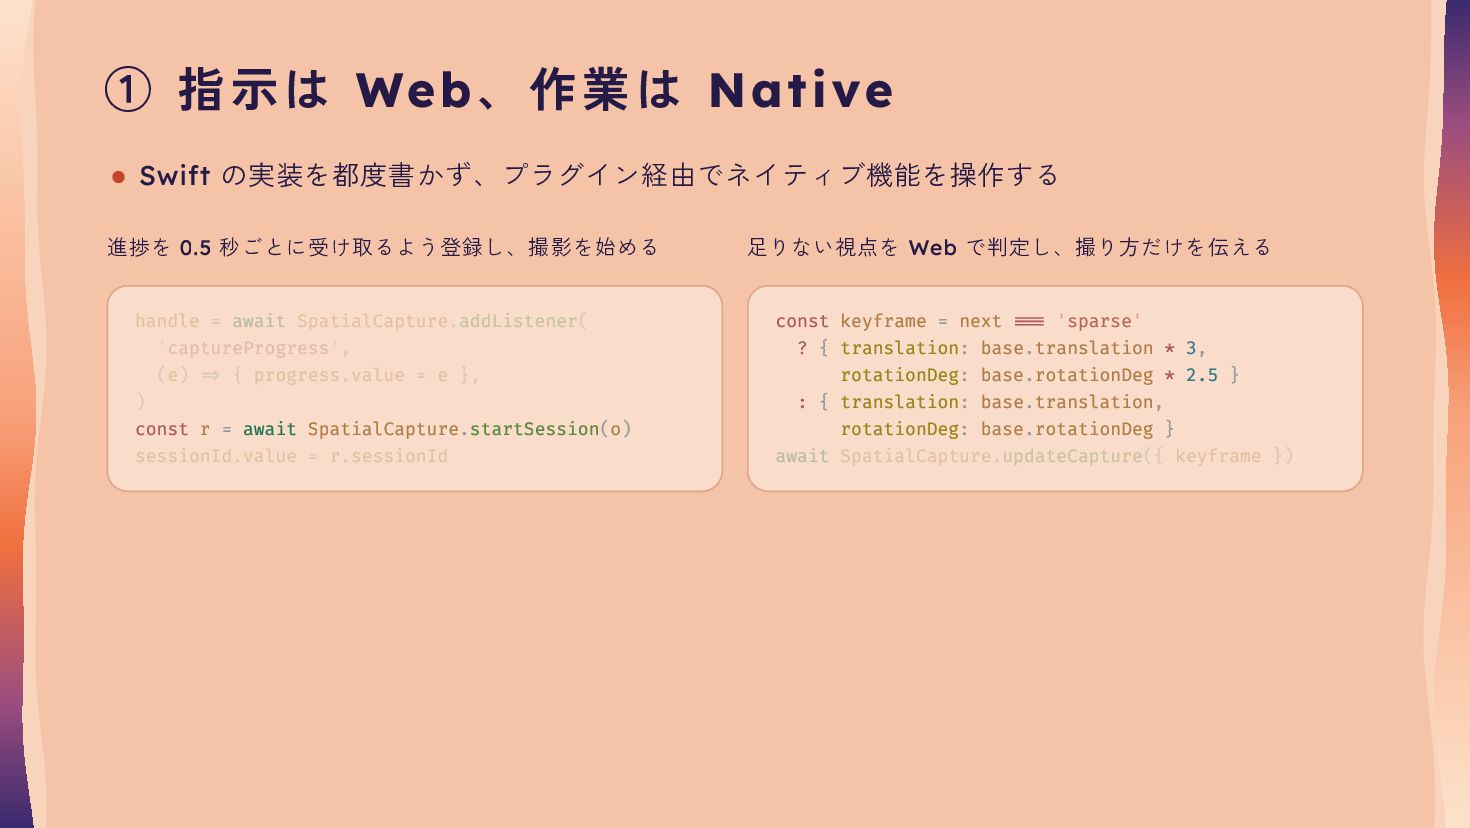
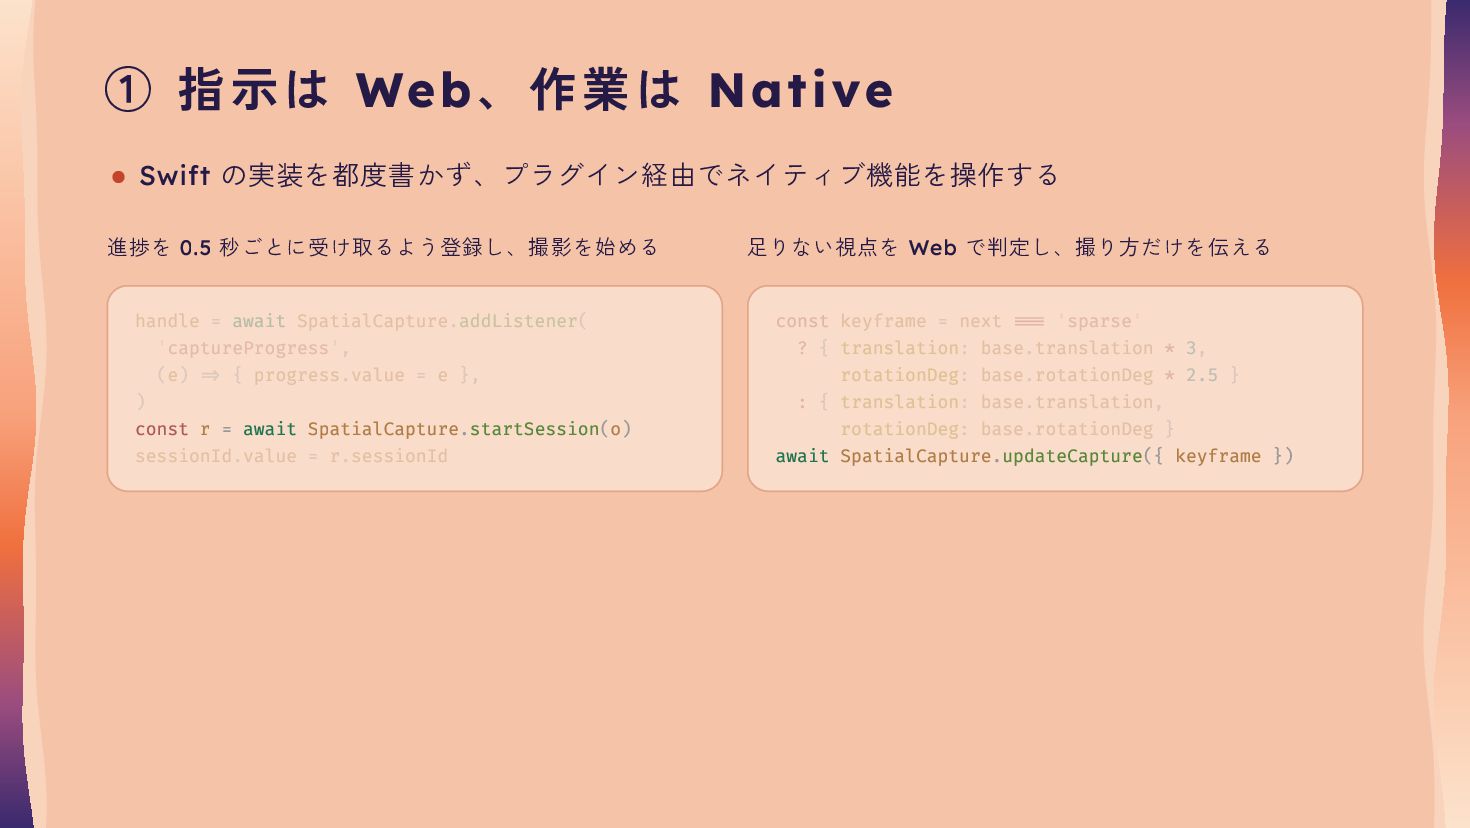
① 指示は Web 、 作 業は Native Swift の実装を都度書かず、プラグイン経由でネイティブ機能を操作する 進捗を
0.5 秒ごとに受け取るよう登録し、撮影を始める handle = await SpatialCapture.addListener( 'captureProgress', (e) => { progress.value = e }, ) const r = await SpatialCapture.startSession(o) sessionId.value = r.sessionId 足りない視点を Web で判定し、撮り方だけを伝える const keyframe = next === 'sparse' ? { translation: base.translation * 3, rotationDeg: base.rotationDeg * 2.5 } : { translation: base.translation, rotationDeg: base.rotationDeg } await SpatialCapture.updateCapture({ keyframe }) -
① 指示は Web 、 作 業は Native Swift の実装を都度書かず、プラグイン経由でネイティブ機能を操作する 進捗を
0.5 秒ごとに受け取るよう登録し、撮影を始める handle = await SpatialCapture.addListener( 'captureProgress', (e) => { progress.value = e }, ) const r = await SpatialCapture.startSession(o) sessionId.value = r.sessionId 足りない視点を Web で判定し、撮り方だけを伝える const keyframe = next === 'sparse' ? { translation: base.translation * 3, rotationDeg: base.rotationDeg * 2.5 } : { translation: base.translation, rotationDeg: base.rotationDeg } await SpatialCapture.updateCapture({ keyframe }) -
① 指示は Web 、 作 業は Native Swift の実装を都度書かず、プラグイン経由でネイティブ機能を操作する 進捗を
0.5 秒ごとに受け取るよう登録し、撮影を始める handle = await SpatialCapture.addListener( 'captureProgress', (e) => { progress.value = e }, ) const r = await SpatialCapture.startSession(o) sessionId.value = r.sessionId 足りない視点を Web で判定し、撮り方だけを伝える const keyframe = next === 'sparse' ? { translation: base.translation * 3, rotationDeg: base.rotationDeg * 2.5 } : { translation: base.translation, rotationDeg: base.rotationDeg } await SpatialCapture.updateCapture({ keyframe }) -
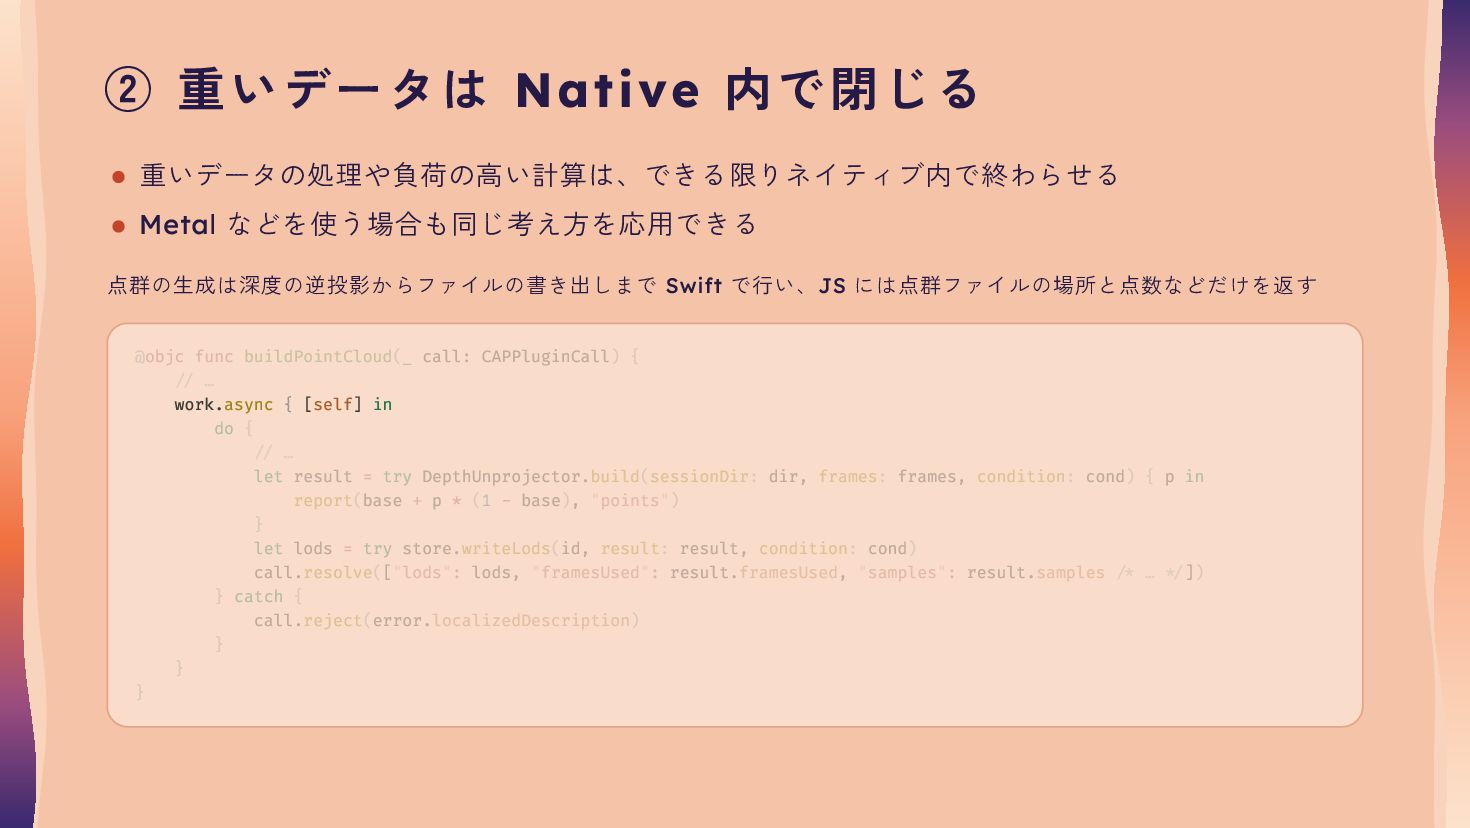
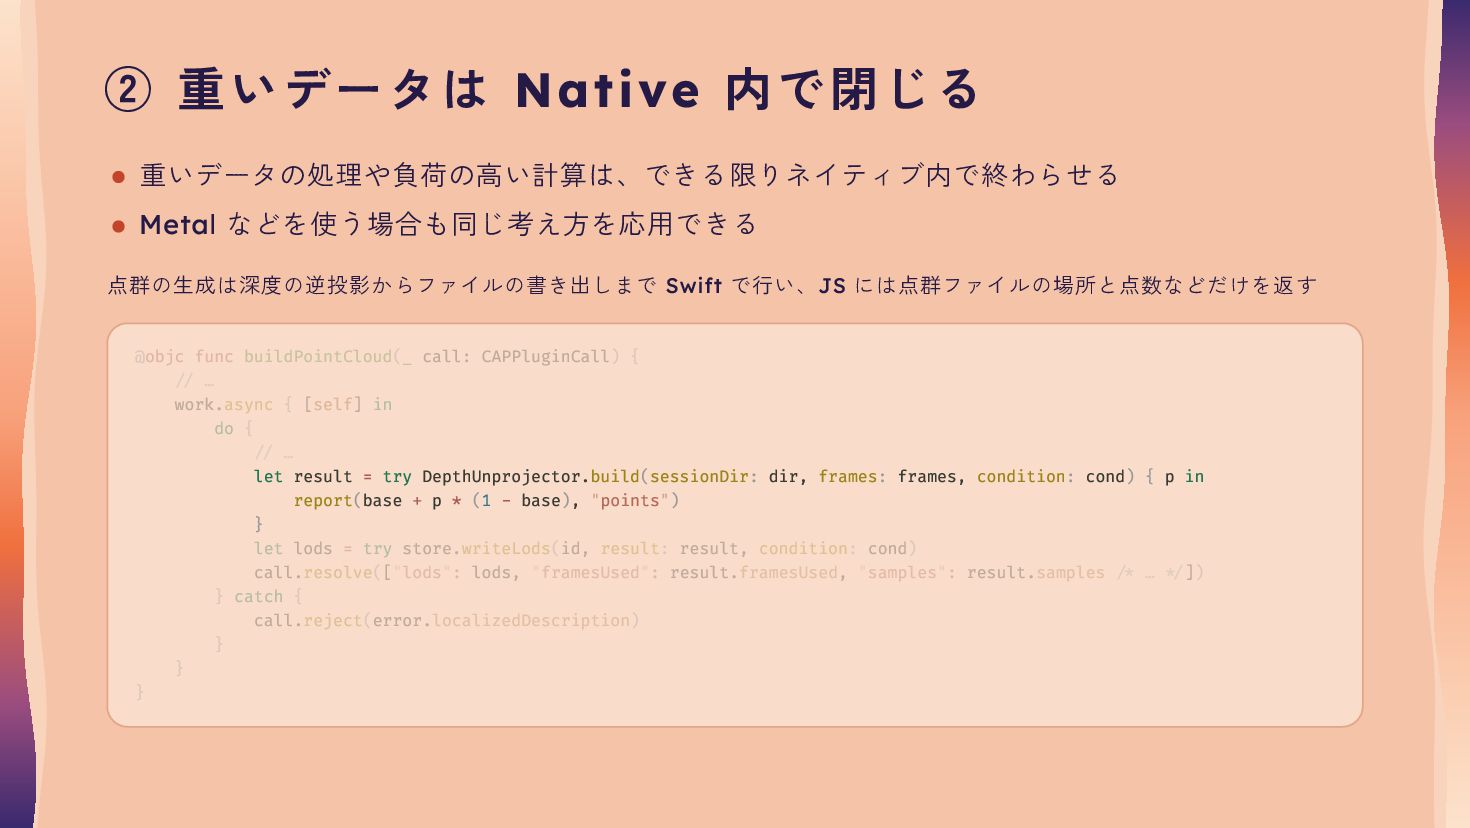
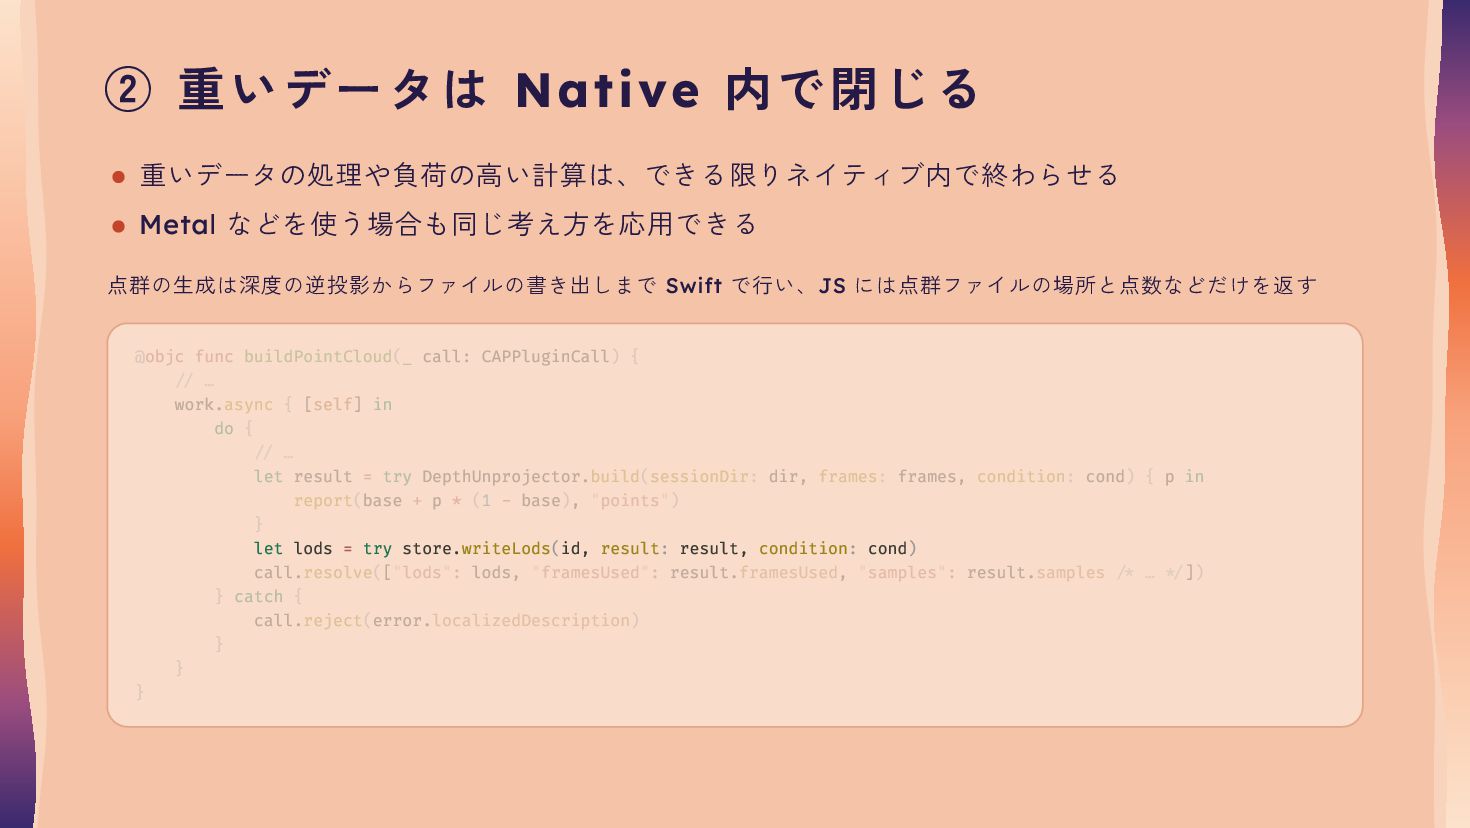
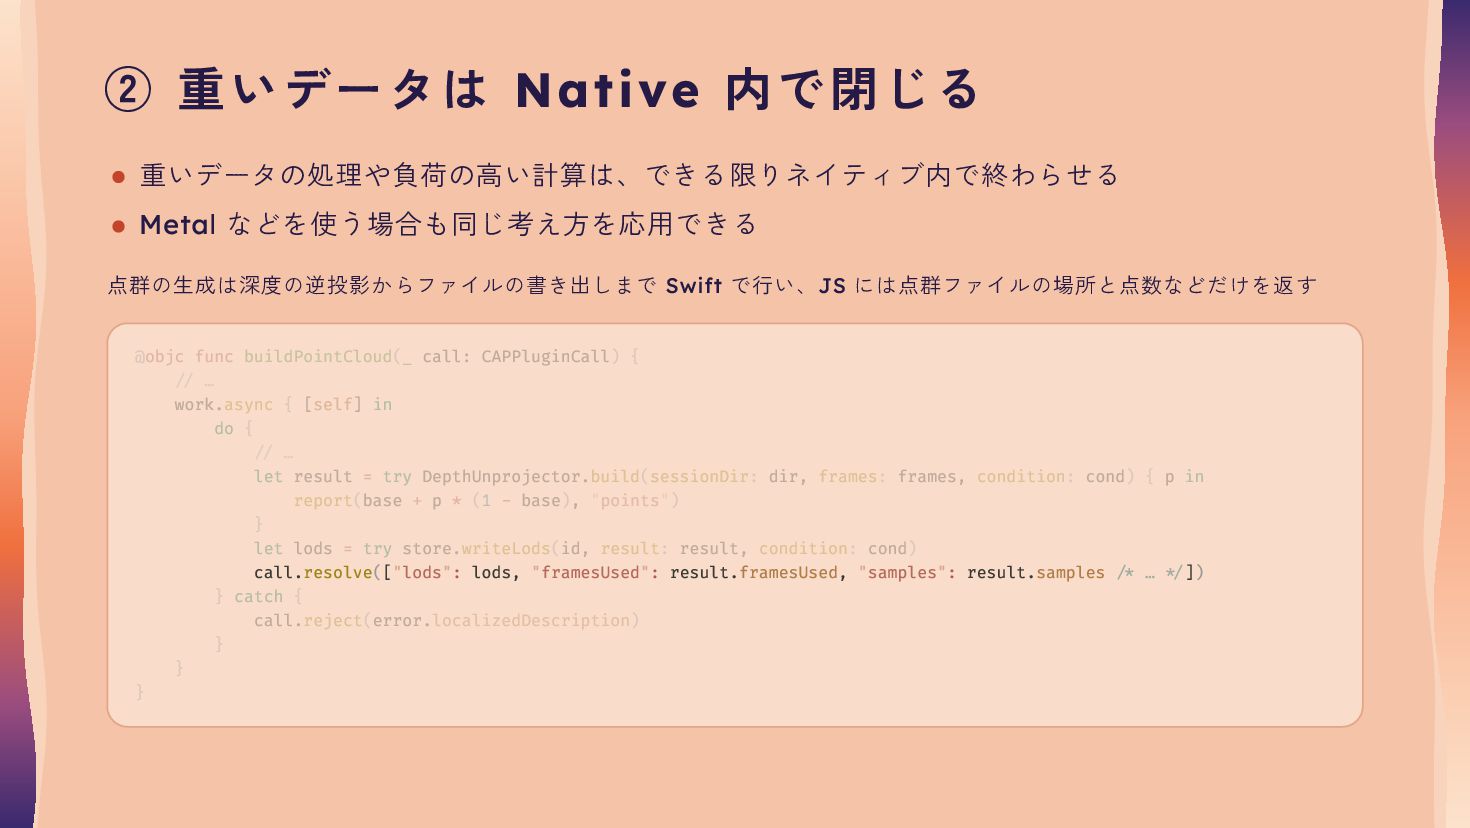
② 重いデータは Native 内で 閉 じ る 重いデータの処理や負荷の高い計算は、できる限りネイティブ内で終わらせる Metal などを使う場合も同じ考え方を応用できる
点群の生成は深度の逆投影からファイルの書き出しまで Swift で行い、 JS には点群ファイルの場所と点数などだけを返す @objc func buildPointCloud(_ call: CAPPluginCall) { // … work.async { [self] in do { // … let result = try DepthUnprojector.build(sessionDir: dir, frames: frames, condition: cond) { p in report(base + p * (1 - base), "points") } let lods = try store.writeLods(id, result: result, condition: cond) call.resolve(["lods": lods, "framesUsed": result.framesUsed, "samples": result.samples /* … */]) } catch { call.reject(error.localizedDescription) } } } -
② 重いデータは Native 内で 閉 じ る 重いデータの処理や負荷の高い計算は、できる限りネイティブ内で終わらせる Metal などを使う場合も同じ考え方を応用できる
点群の生成は深度の逆投影からファイルの書き出しまで Swift で行い、 JS には点群ファイルの場所と点数などだけを返す @objc func buildPointCloud(_ call: CAPPluginCall) { // … work.async { [self] in do { // … let result = try DepthUnprojector.build(sessionDir: dir, frames: frames, condition: cond) { p in report(base + p * (1 - base), "points") } let lods = try store.writeLods(id, result: result, condition: cond) call.resolve(["lods": lods, "framesUsed": result.framesUsed, "samples": result.samples /* … */]) } catch { call.reject(error.localizedDescription) } } } -
② 重いデータは Native 内で 閉 じ る 重いデータの処理や負荷の高い計算は、できる限りネイティブ内で終わらせる Metal などを使う場合も同じ考え方を応用できる
点群の生成は深度の逆投影からファイルの書き出しまで Swift で行い、 JS には点群ファイルの場所と点数などだけを返す @objc func buildPointCloud(_ call: CAPPluginCall) { // … work.async { [self] in do { // … let result = try DepthUnprojector.build(sessionDir: dir, frames: frames, condition: cond) { p in report(base + p * (1 - base), "points") } let lods = try store.writeLods(id, result: result, condition: cond) call.resolve(["lods": lods, "framesUsed": result.framesUsed, "samples": result.samples /* … */]) } catch { call.reject(error.localizedDescription) } } } -
② 重いデータは Native 内で 閉 じ る 重いデータの処理や負荷の高い計算は、できる限りネイティブ内で終わらせる Metal などを使う場合も同じ考え方を応用できる
点群の生成は深度の逆投影からファイルの書き出しまで Swift で行い、 JS には点群ファイルの場所と点数などだけを返す @objc func buildPointCloud(_ call: CAPPluginCall) { // … work.async { [self] in do { // … let result = try DepthUnprojector.build(sessionDir: dir, frames: frames, condition: cond) { p in report(base + p * (1 - base), "points") } let lods = try store.writeLods(id, result: result, condition: cond) call.resolve(["lods": lods, "framesUsed": result.framesUsed, "samples": result.samples /* … */]) } catch { call.reject(error.localizedDescription) } } } -
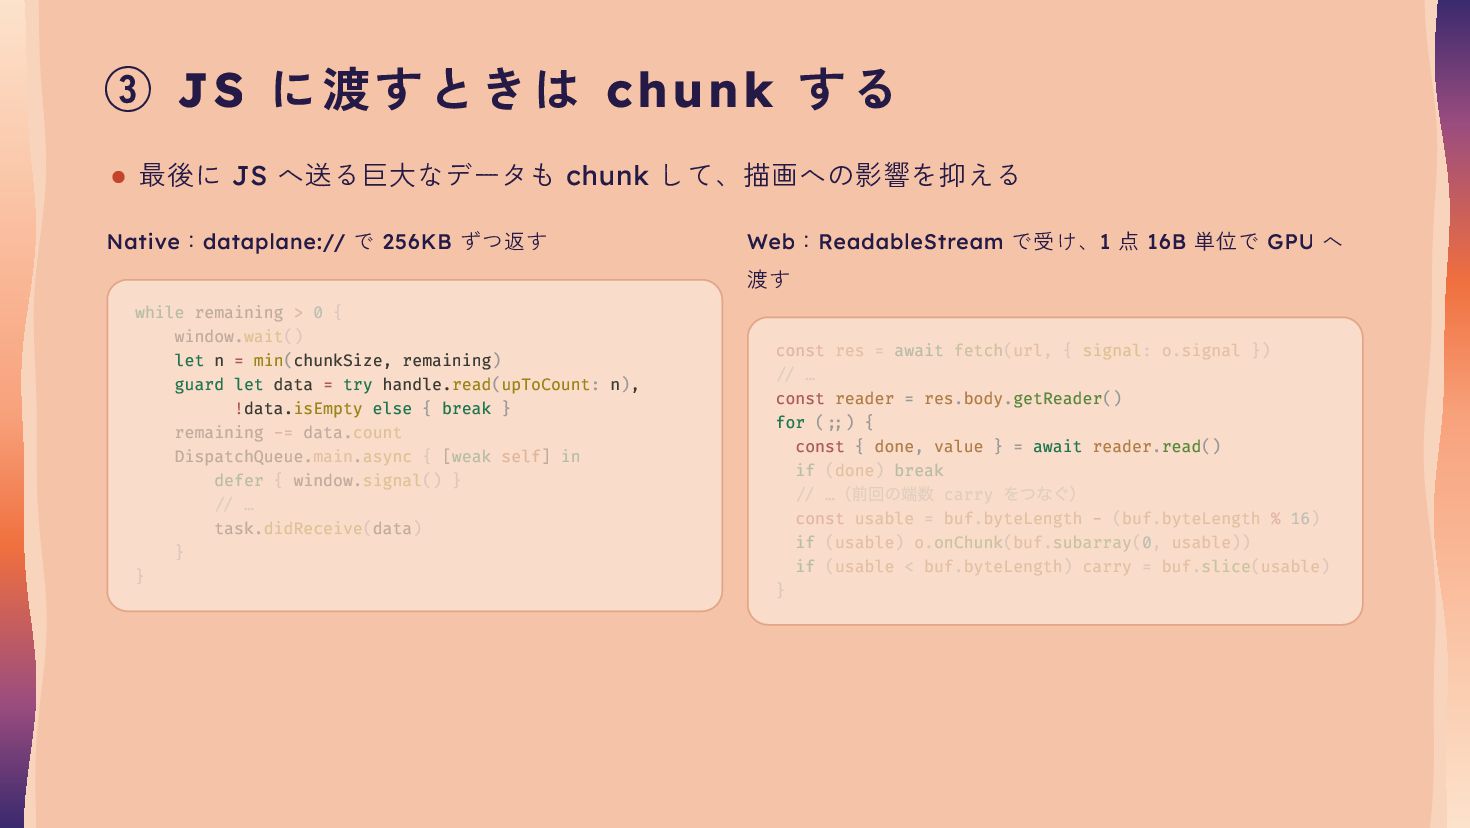
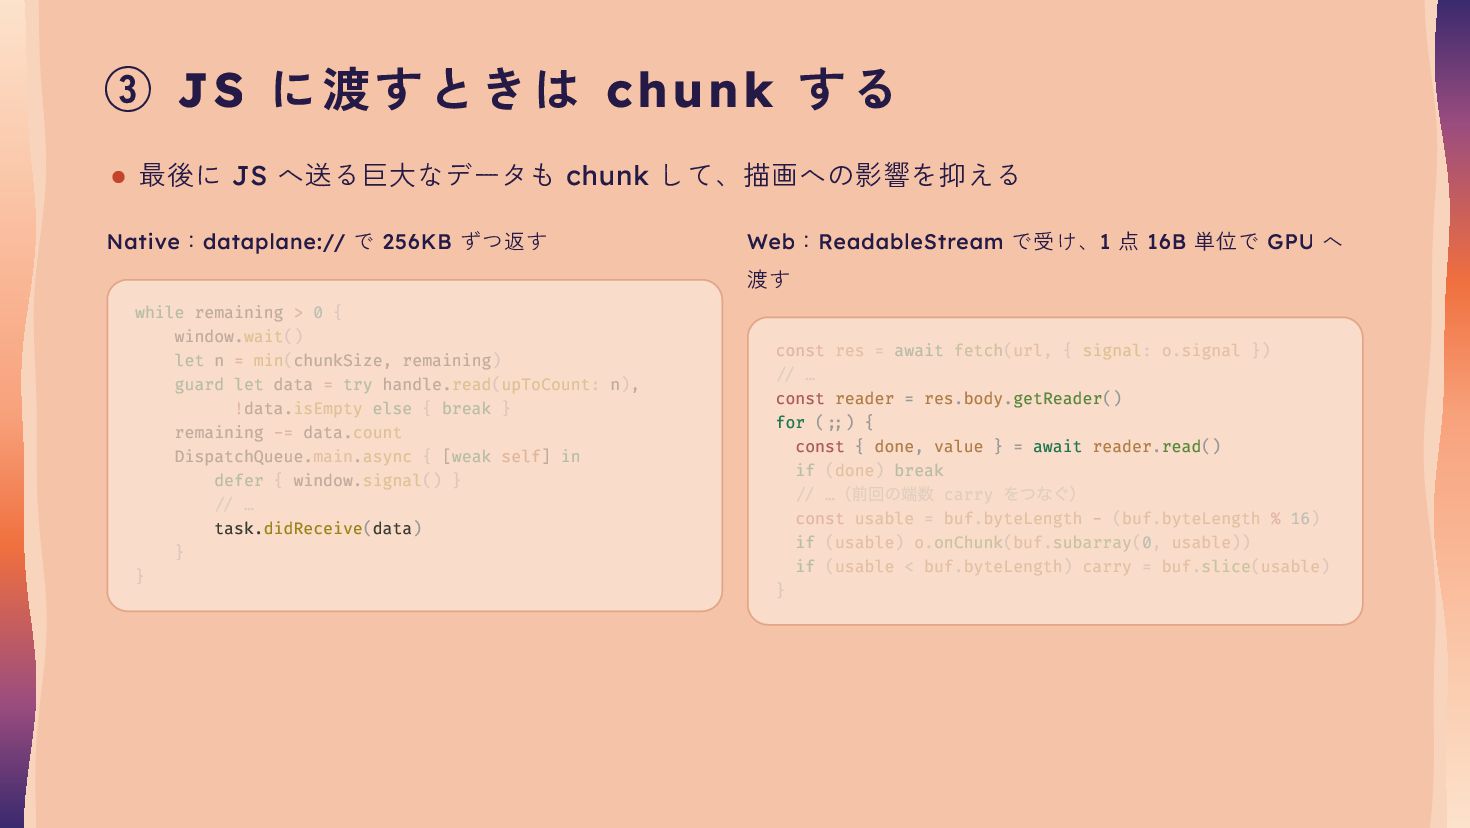
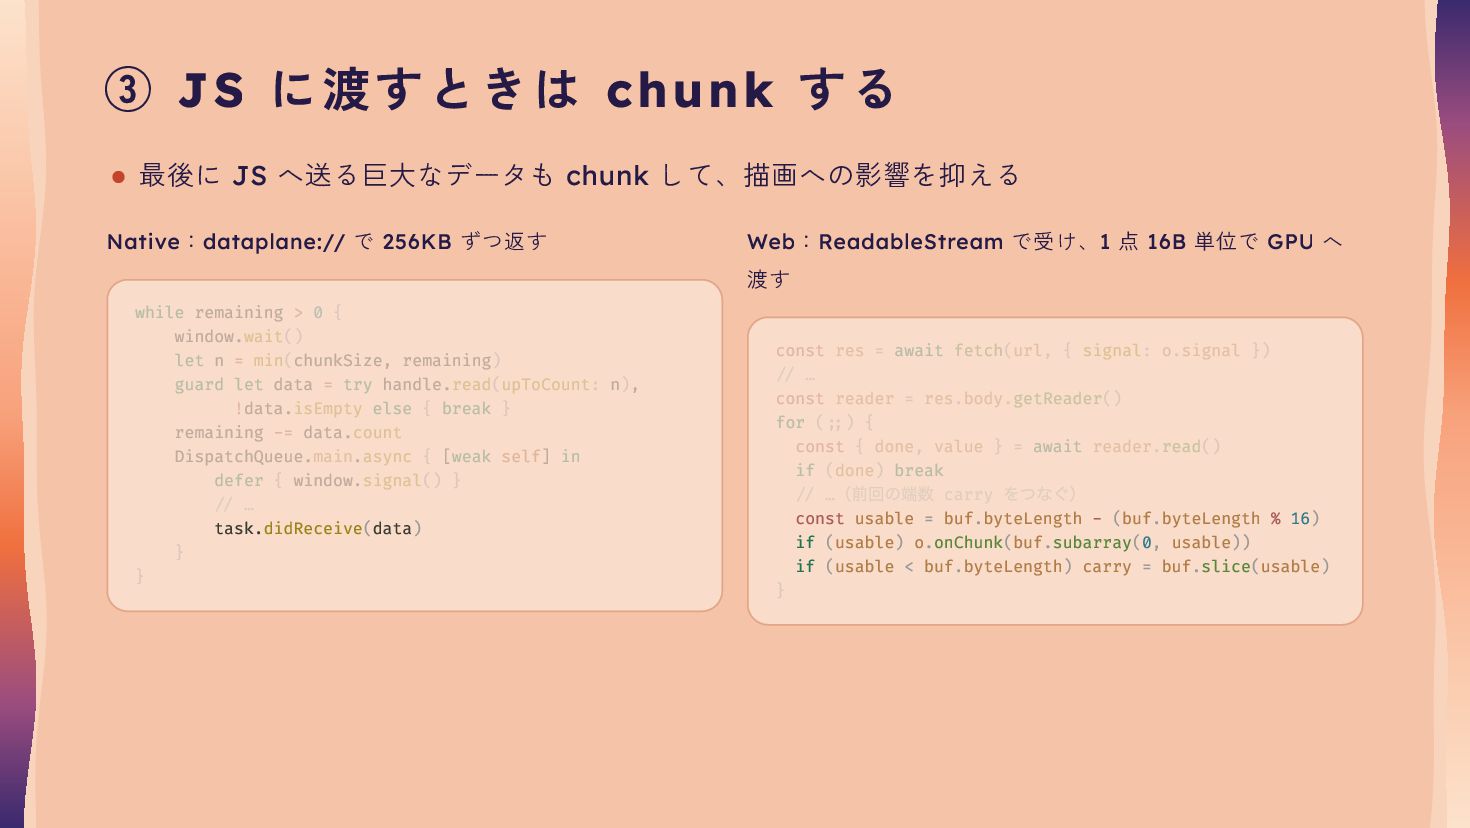
③ JS に渡 すときは chunk す る 最後に JS へ送る巨大なデータも
chunk して、描画への影響を抑える Native : dataplane:// で 256KB ずつ返す Web : ReadableStream で受け、 1 点 16B 単位で GPU へ 渡す while remaining > 0 { window.wait() let n = min(chunkSize, remaining) guard let data = try handle.read(upToCount: n), !data.isEmpty else { break } remaining -= data.count DispatchQueue.main.async { [weak self] in defer { window.signal() } // … task.didReceive(data) } } const res = await fetch(url, { signal: o.signal }) // … const reader = res.body.getReader() for (;;) { const { done, value } = await reader.read() if (done) break // … carry const usable = buf.byteLength - (buf.byteLength % 16) if (usable) o.onChunk(buf.subarray(0, usable)) if (usable < buf.byteLength) carry = buf.slice(usable) } (前回の端数 をつなぐ) -
③ JS に渡 すときは chunk す る 最後に JS へ送る巨大なデータも
chunk して、描画への影響を抑える Native : dataplane:// で 256KB ずつ返す Web : ReadableStream で受け、 1 点 16B 単位で GPU へ 渡す while remaining > 0 { window.wait() let n = min(chunkSize, remaining) guard let data = try handle.read(upToCount: n), !data.isEmpty else { break } remaining -= data.count DispatchQueue.main.async { [weak self] in defer { window.signal() } // … task.didReceive(data) } } const res = await fetch(url, { signal: o.signal }) // … const reader = res.body.getReader() for (;;) { const { done, value } = await reader.read() if (done) break // … carry const usable = buf.byteLength - (buf.byteLength % 16) if (usable) o.onChunk(buf.subarray(0, usable)) if (usable < buf.byteLength) carry = buf.slice(usable) } (前回の端数 をつなぐ) -
③ JS に渡 すときは chunk す る 最後に JS へ送る巨大なデータも
chunk して、描画への影響を抑える Native : dataplane:// で 256KB ずつ返す Web : ReadableStream で受け、 1 点 16B 単位で GPU へ 渡す while remaining > 0 { window.wait() let n = min(chunkSize, remaining) guard let data = try handle.read(upToCount: n), !data.isEmpty else { break } remaining -= data.count DispatchQueue.main.async { [weak self] in defer { window.signal() } // … task.didReceive(data) } } const res = await fetch(url, { signal: o.signal }) // … const reader = res.body.getReader() for (;;) { const { done, value } = await reader.read() if (done) break // … carry const usable = buf.byteLength - (buf.byteLength % 16) if (usable) o.onChunk(buf.subarray(0, usable)) if (usable < buf.byteLength) carry = buf.slice(usable) } (前回の端数 をつなぐ) -
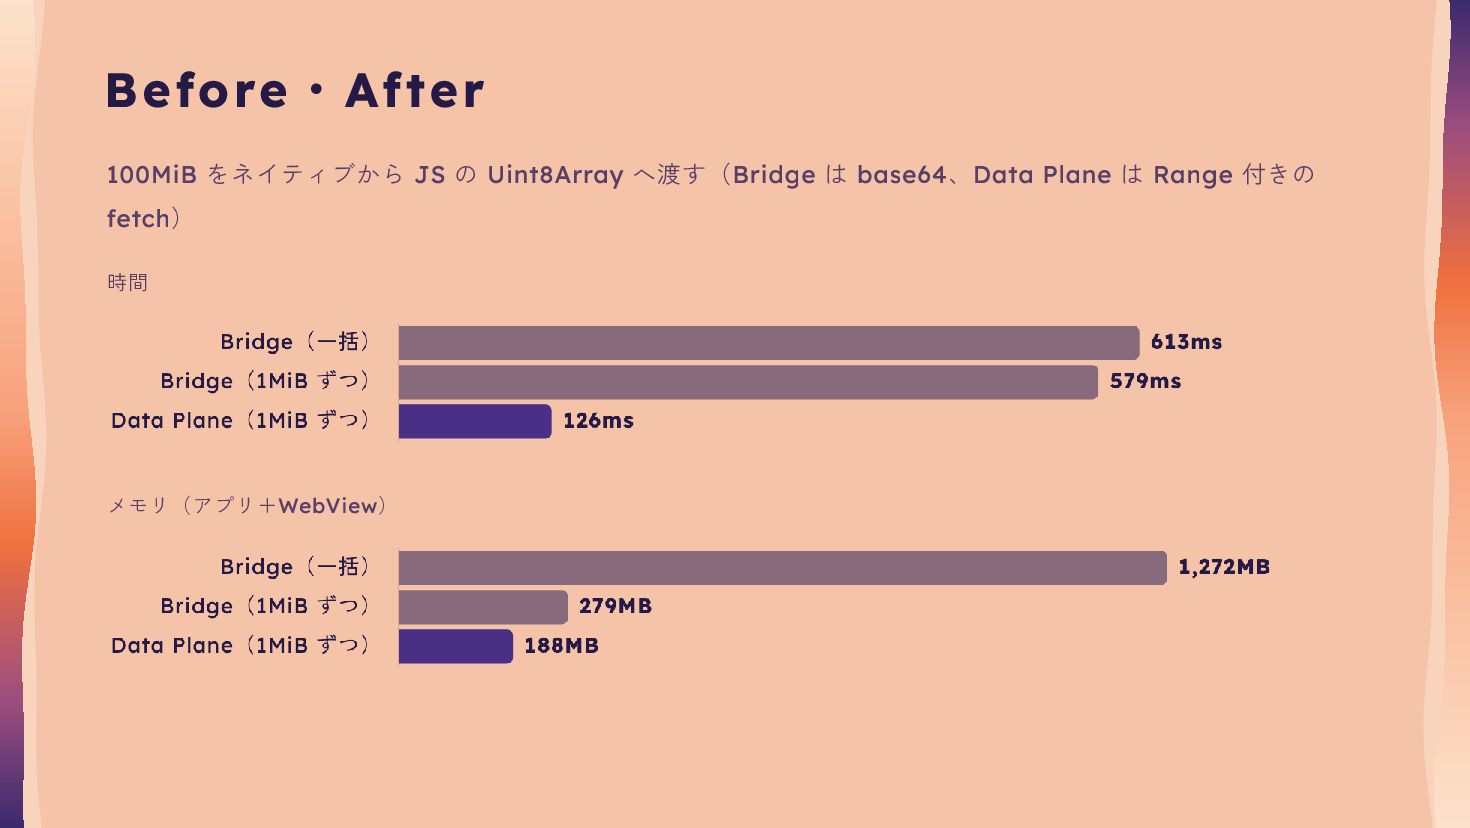
Before ・ After 100MiB をネイティブから JS の Uint8Array へ渡す( Bridge
は base64 、 Data Plane は Range 付きの fetch ) 時間 メモリ(アプリ+ WebView ) -
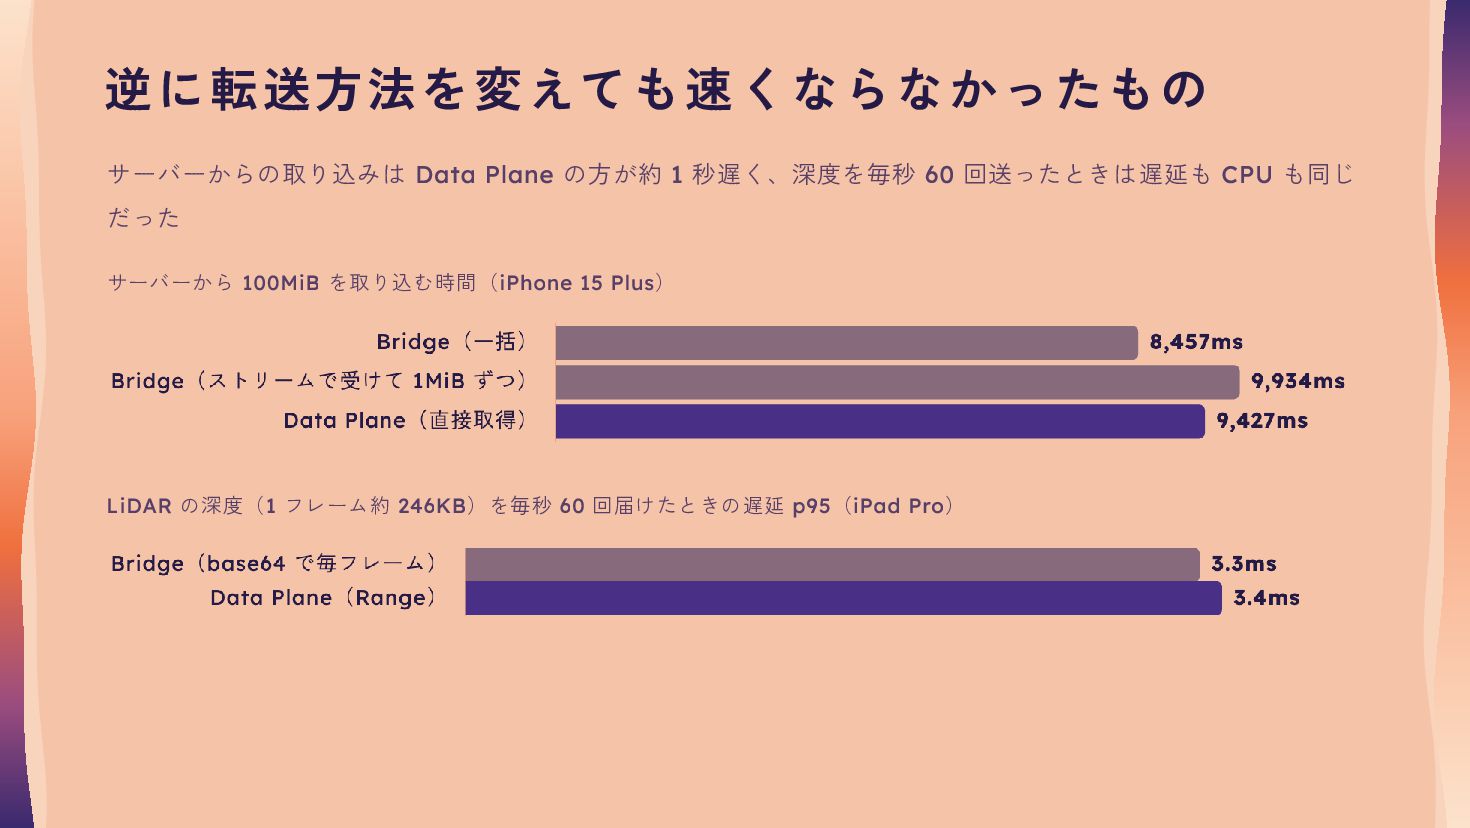
逆に転送方法を 変え ても速 く ならな か っ たも の サーバーからの取り込みは
Data Plane の方が約 1 秒遅く、深度を毎秒 60 回送ったときは遅延も CPU も同じ だった サーバーから 100MiB を取り込む時間( iPhone 15 Plus ) LiDAR の深度( 1 フレーム約 246KB )を毎秒 60 回届けたときの遅延 p95 ( iPad Pro ) -
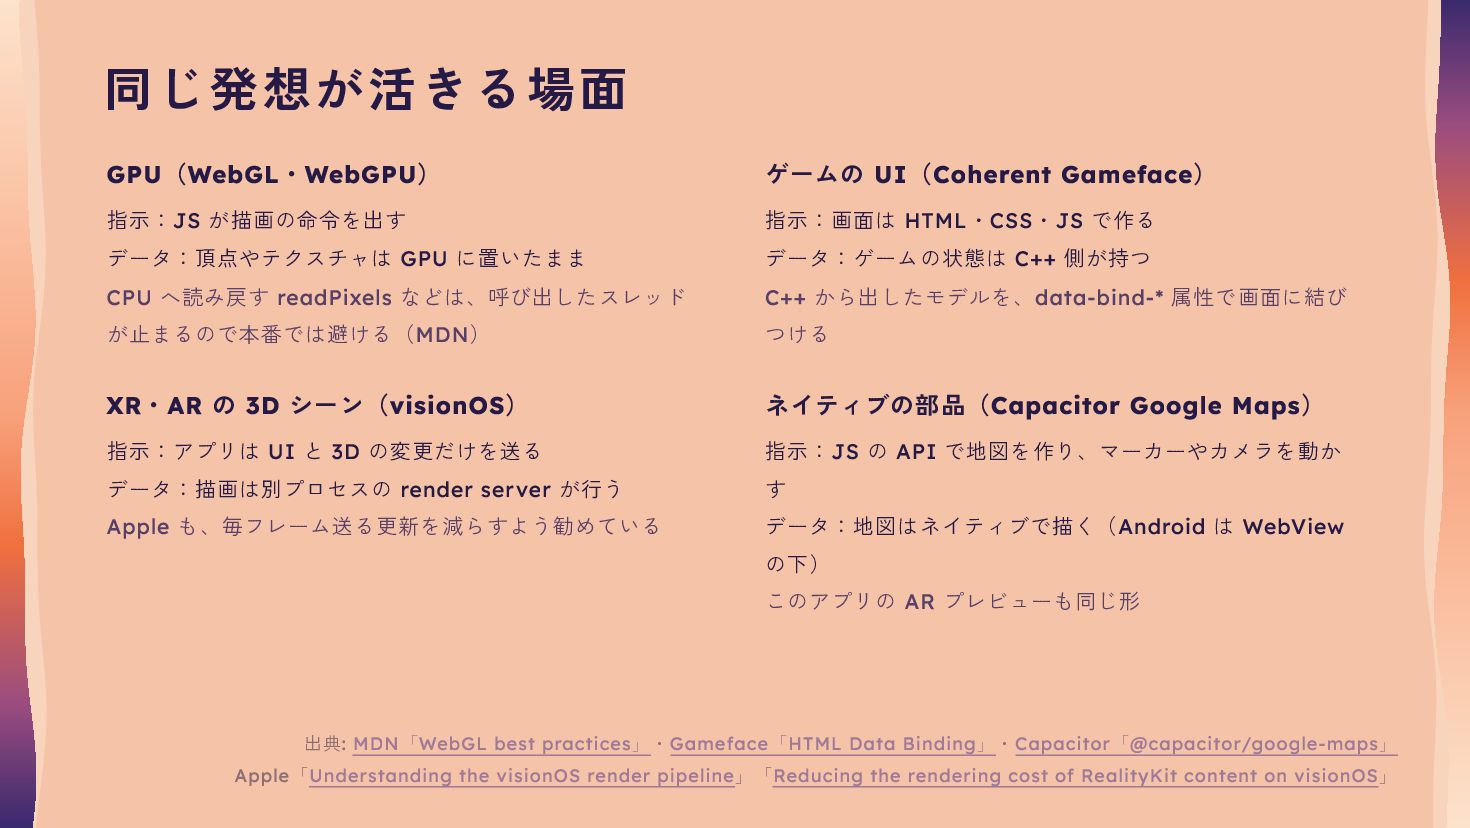
同じ発想が活きる 場 面 GPU ( WebGL ・ WebGPU ) ゲームの
UI ( Coherent Gameface ) 指示: JS が描画の命令を出す 指示:画面は HTML ・ CSS ・ JS で作る データ:頂点やテクスチャは GPU に置いたまま データ:ゲームの状態は C++ 側が持つ CPU へ読み戻す readPixels などは、呼び出したスレッド C++ から出したモデルを、 data-bind-* 属性で画面に結び が止まるので本番では避ける( MDN ) つける XR ・ AR の 3D シーン( visionOS ) ネイティブの部品( Capacitor Google Maps ) 指示:アプリは UI と 3D の変更だけを送る 指示: JS の API で地図を作り、マーカーやカメラを動か データ:描画は別プロセスの render server が行う す Apple も、毎フレーム送る更新を減らすよう勧めている データ:地図はネイティブで描く( Android は WebView の下) このアプリの AR プレビューも同じ形 出典 : MDN 「 WebGL best practices 」・ Gameface 「 HTML Data Binding 」・ Capacitor 「 @capacitor/google-maps 」 Apple 「 Understanding the visionOS render pipeline 」「 Reducing the rendering cost of RealityKit content on visionOS 」 -
今後の課題 LiDAR 非対応端末のフォールバック、どうする? Android サポート ARCore Depth API Web は
View Only に振り切る? -
Ask the Speaker ・懇 親 会 で 話 し た
いこ と WebView で認証を受け渡す方法 空間解析・ 3D モデルの出力品質を上げ るためにやっていること 解析データの LLM ・ VLM 処理 3DGS
 hal_spidernight
 raeminkang
 richargh
 yosuke_furukawa
 quramy
 hasutosasaki
 pvcresin
 kamina_zzz
 barnbarn
 kmkim
 kajitack
 ivargrimstad
 kazuki1023
 tamaranovitovic
 akosma
 kneath
 rkendrick25
 samanthasiow
 3n
 apolaine
 csswizardry
 cassininazir
 chriscoyier
 wayneb77
 jmmastey