Share
Embed
Transcript
34 slides
-
自己紹介 ・2014 Graduate@Keio Univ. ・2014-2021 Toshiba Research ・2017-2018 Stanford Visiting
Scholar @Mark Horwitz Group ・2021-Keio Univ. Assistant Prof. Keio CSG PI https://sites.google.com/keio.jp/keio-csg/ Slide 2 -
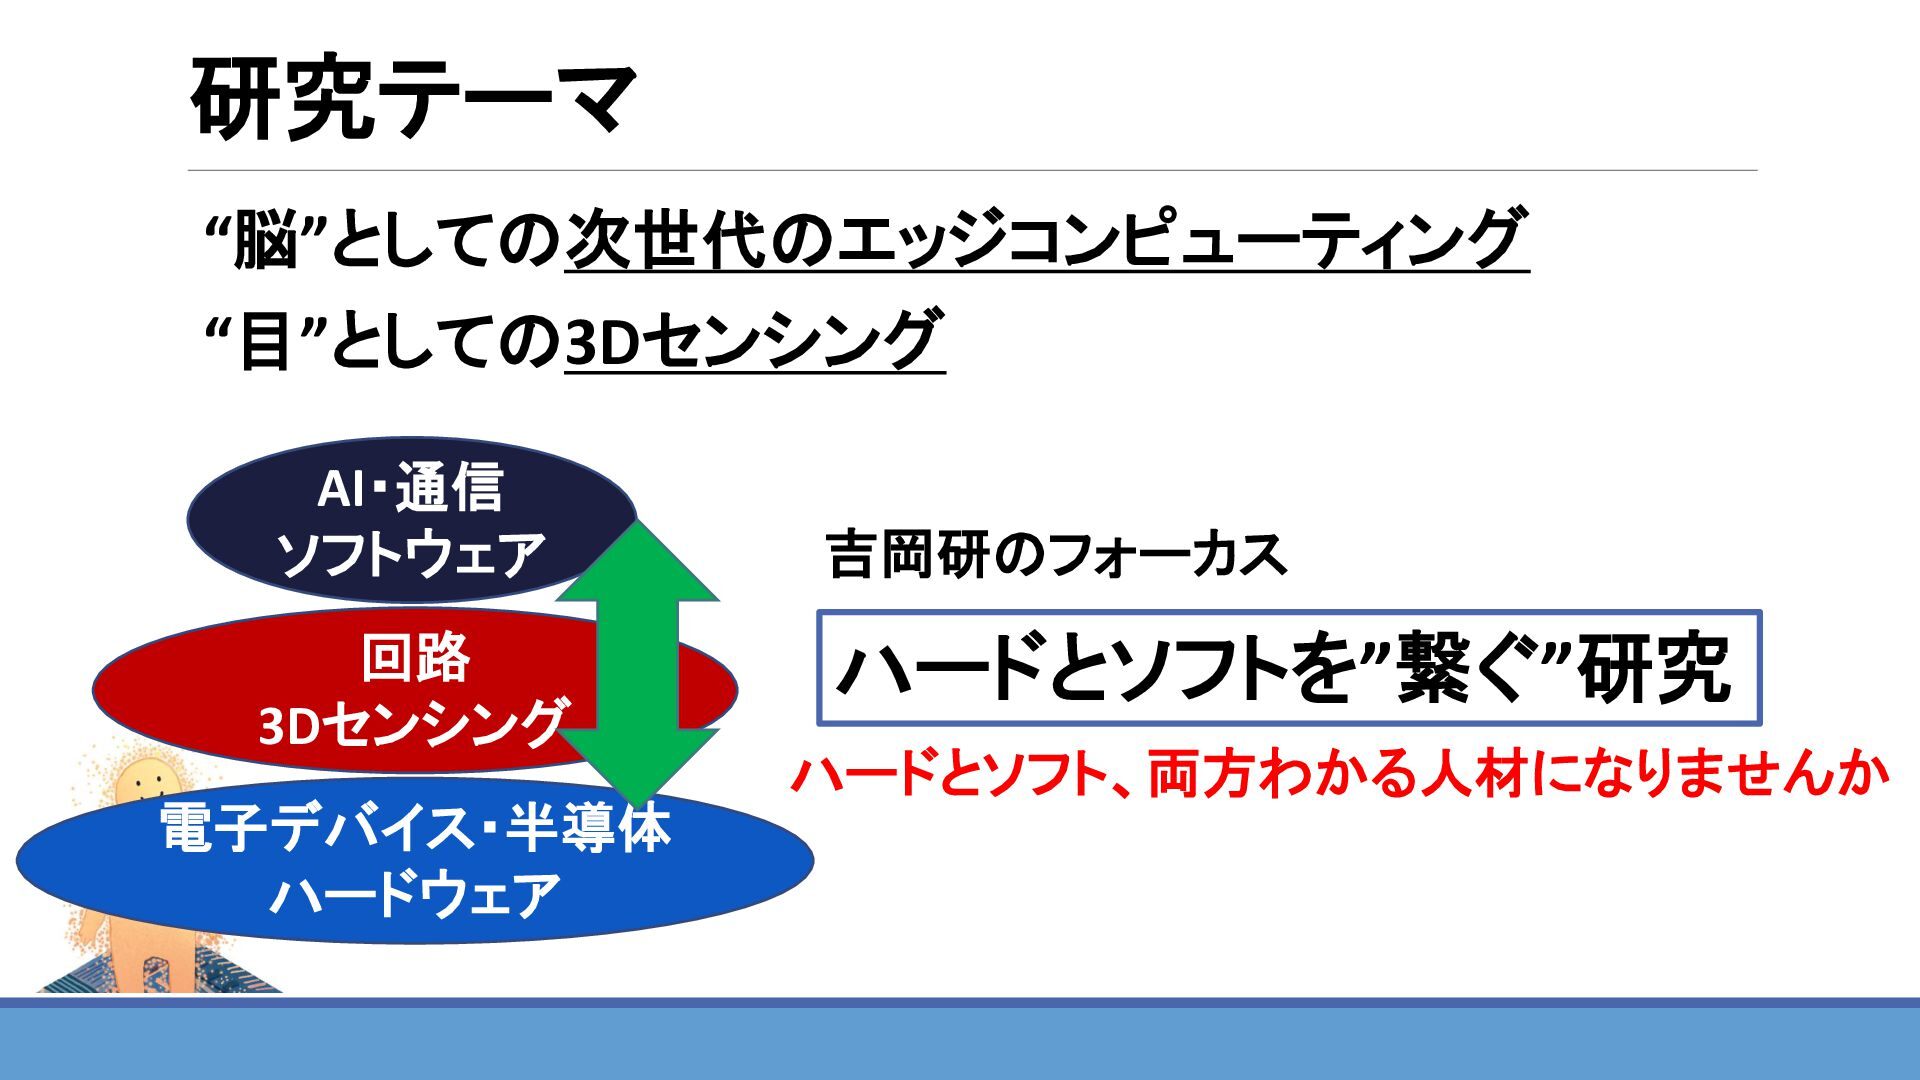
研究テーマ “脳”としての次世代のエッジコンピューティング “目”としての3Dセンシング AI・通信 ソフトウェア 回路 3Dセンシング 電子デバイス・半導体 ハードウェア 吉岡研のフォーカス
ハードとソフトを”繋ぐ”研究 ハードとソフト、両方わかる人材になりませんか -
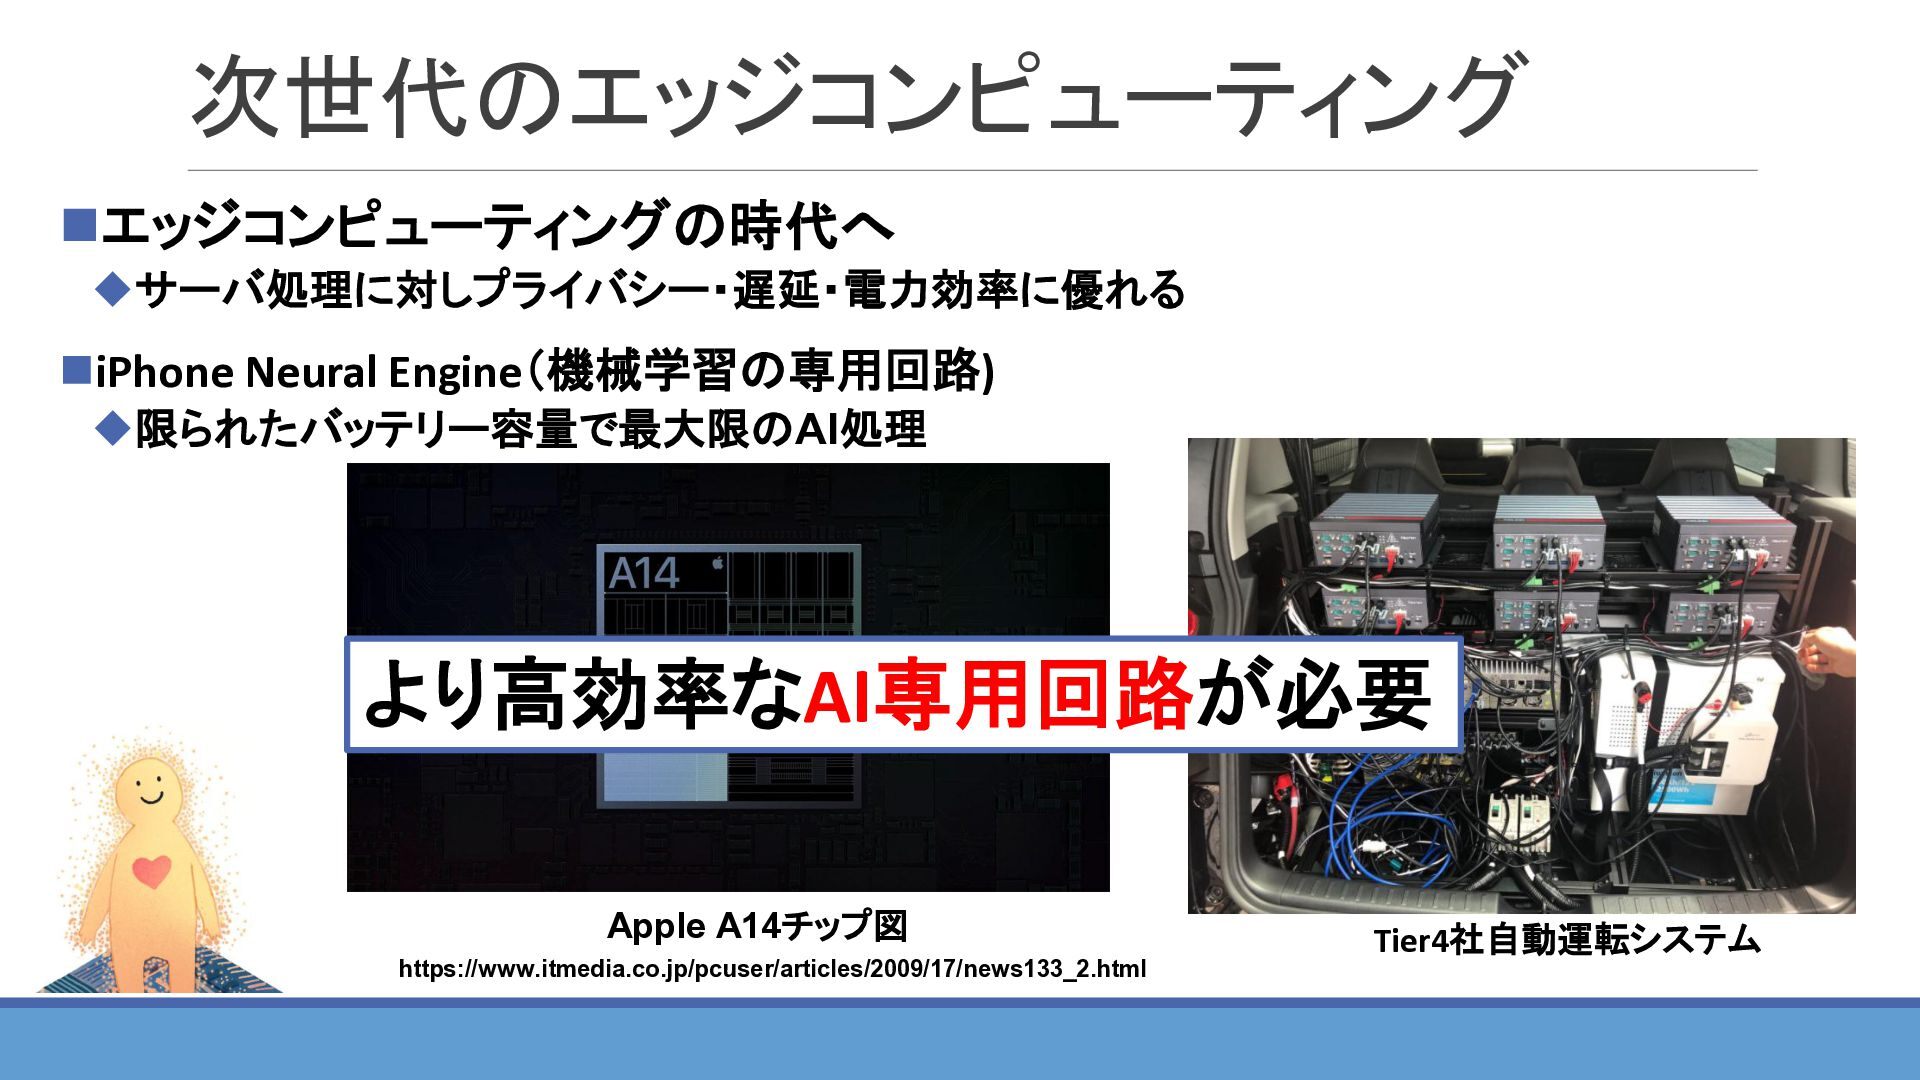
次世代のエッジコンピューティング ◼エッジコンピューティングの時代へ ◆サーバ処理に対しプライバシー・遅延・電力効率に優れる ◼iPhone Neural Engine(機械学習の専用回路) ◆限られたバッテリー容量で最大限のAI処理 より高効率なAI専用回路が必要 Apple A14チップ図
https://www.itmedia.co.jp/pcuser/articles/2009/17/news133_2.html Tier4社自動運転システム -
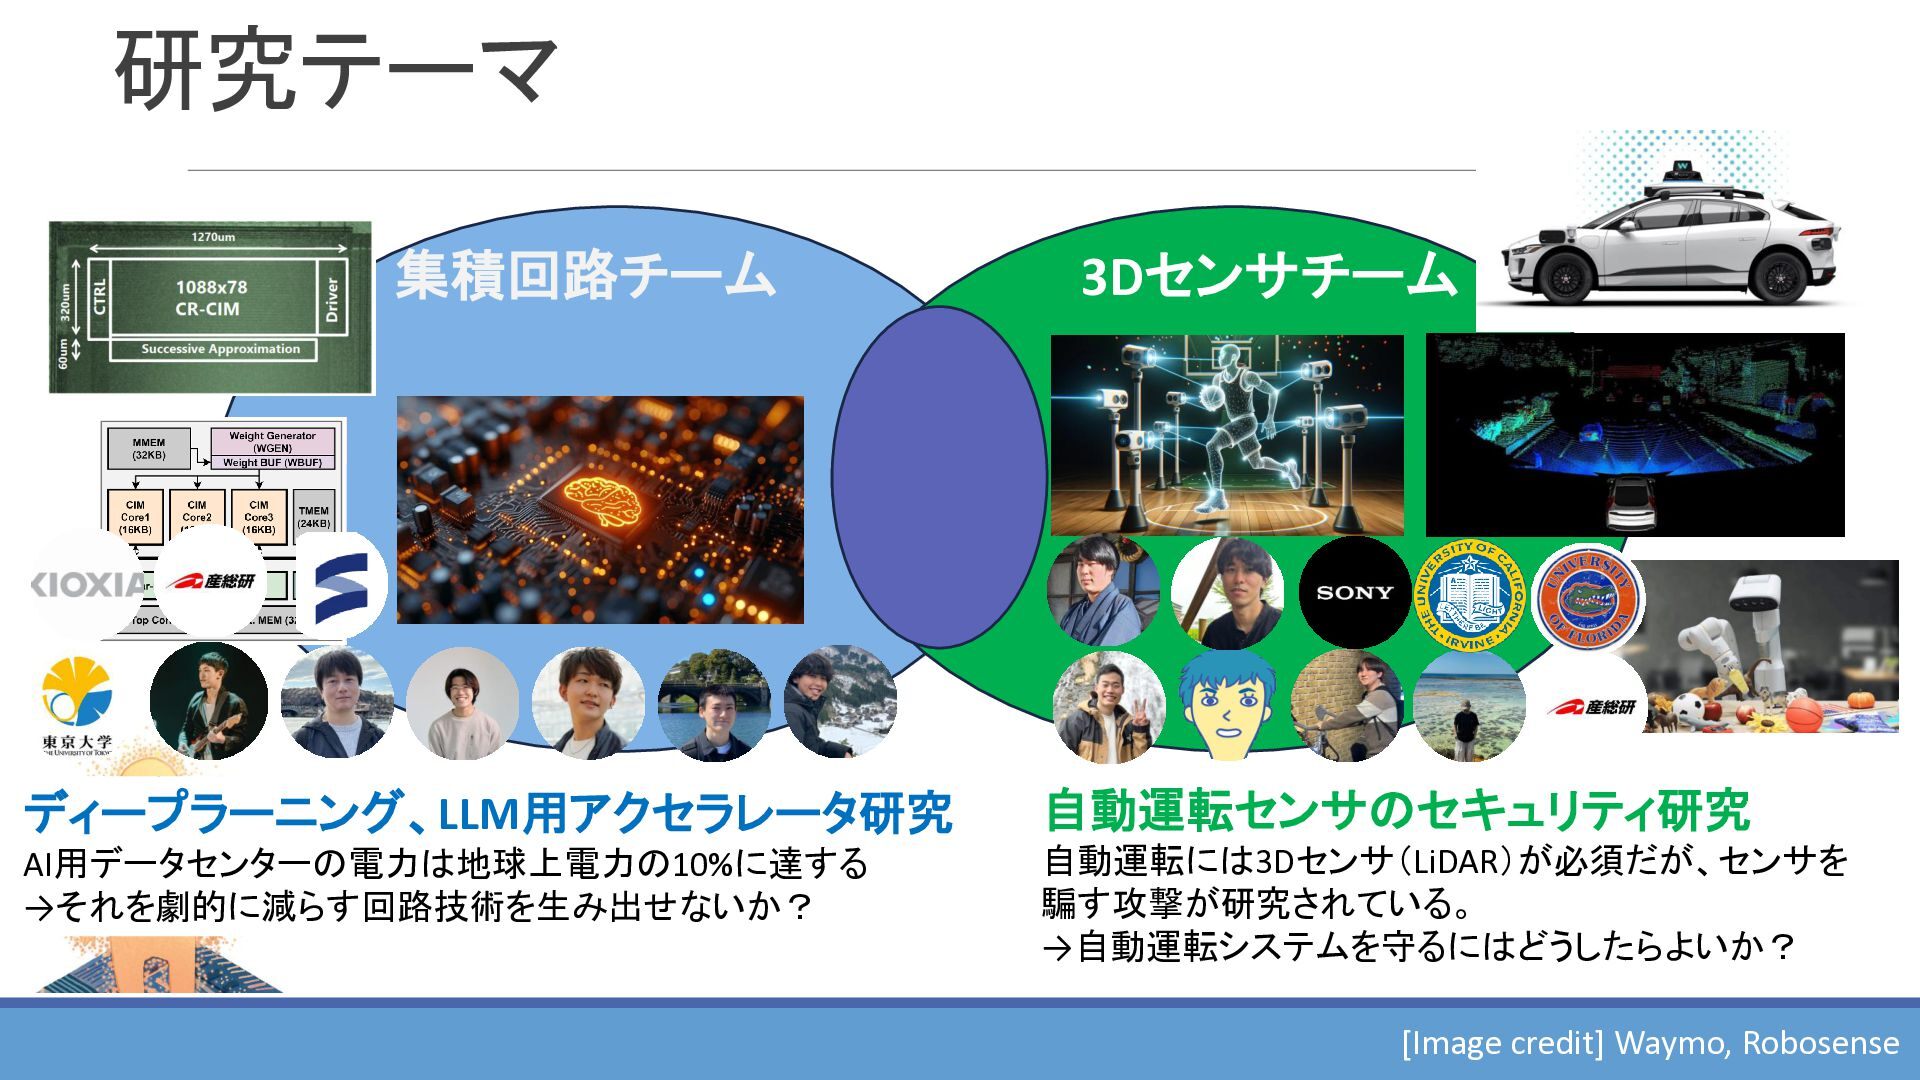
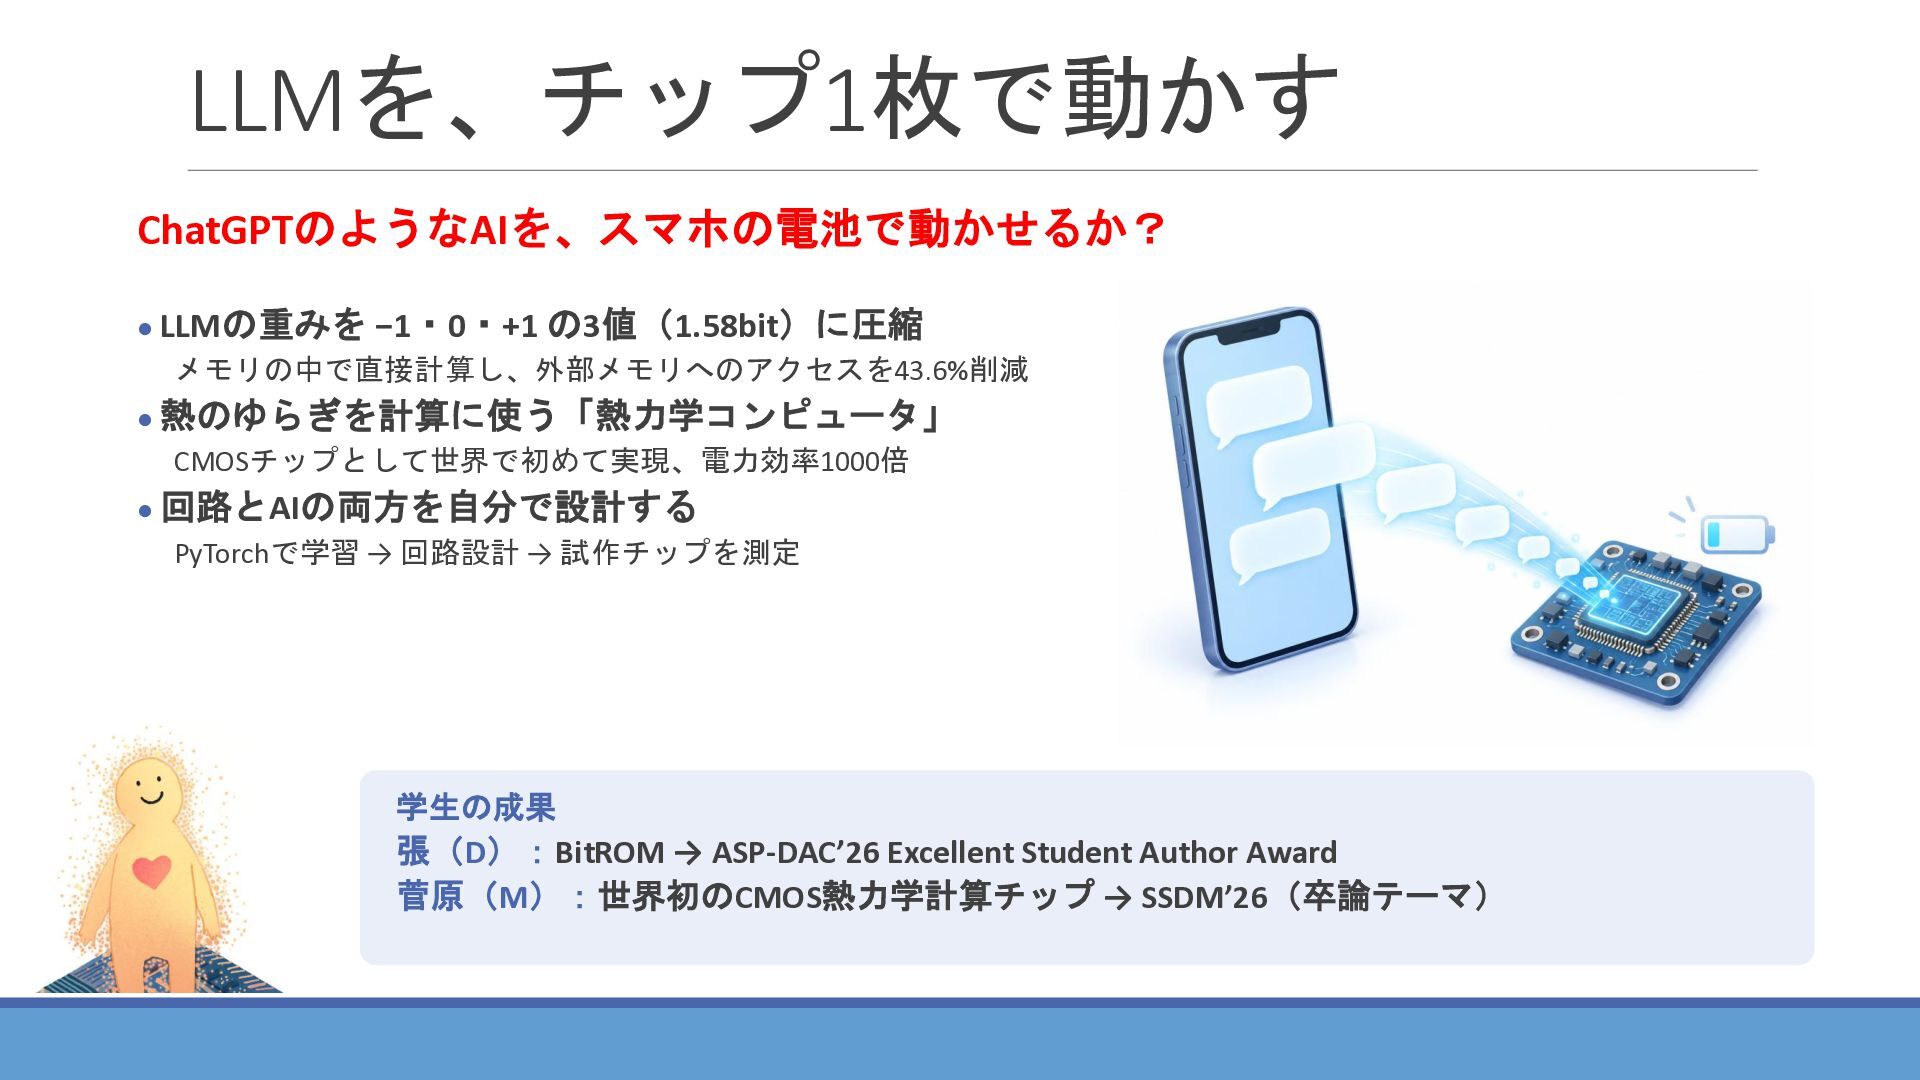
LLMを、チップ1枚で動かす ChatGPTのようなAIを、スマホの電池で動かせるか? • LLMの重みを −1・0・+1 の3値(1.58bit)に圧縮 メモリの中で直接計算し、外部メモリへのアクセスを43.6%削減 • 熱のゆらぎを計算に使う「熱力学コンピュータ」 CMOSチップとして世界で初めて実現、電力効率1000倍
• 回路とAIの両方を自分で設計する PyTorchで学習 → 回路設計 → 試作チップを測定 学生の成果 張(D):BitROM → ASP-DAC’26 Excellent Student Author Award 菅原(M):世界初のCMOS熱力学計算チップ → SSDM’26(卒論テーマ) -
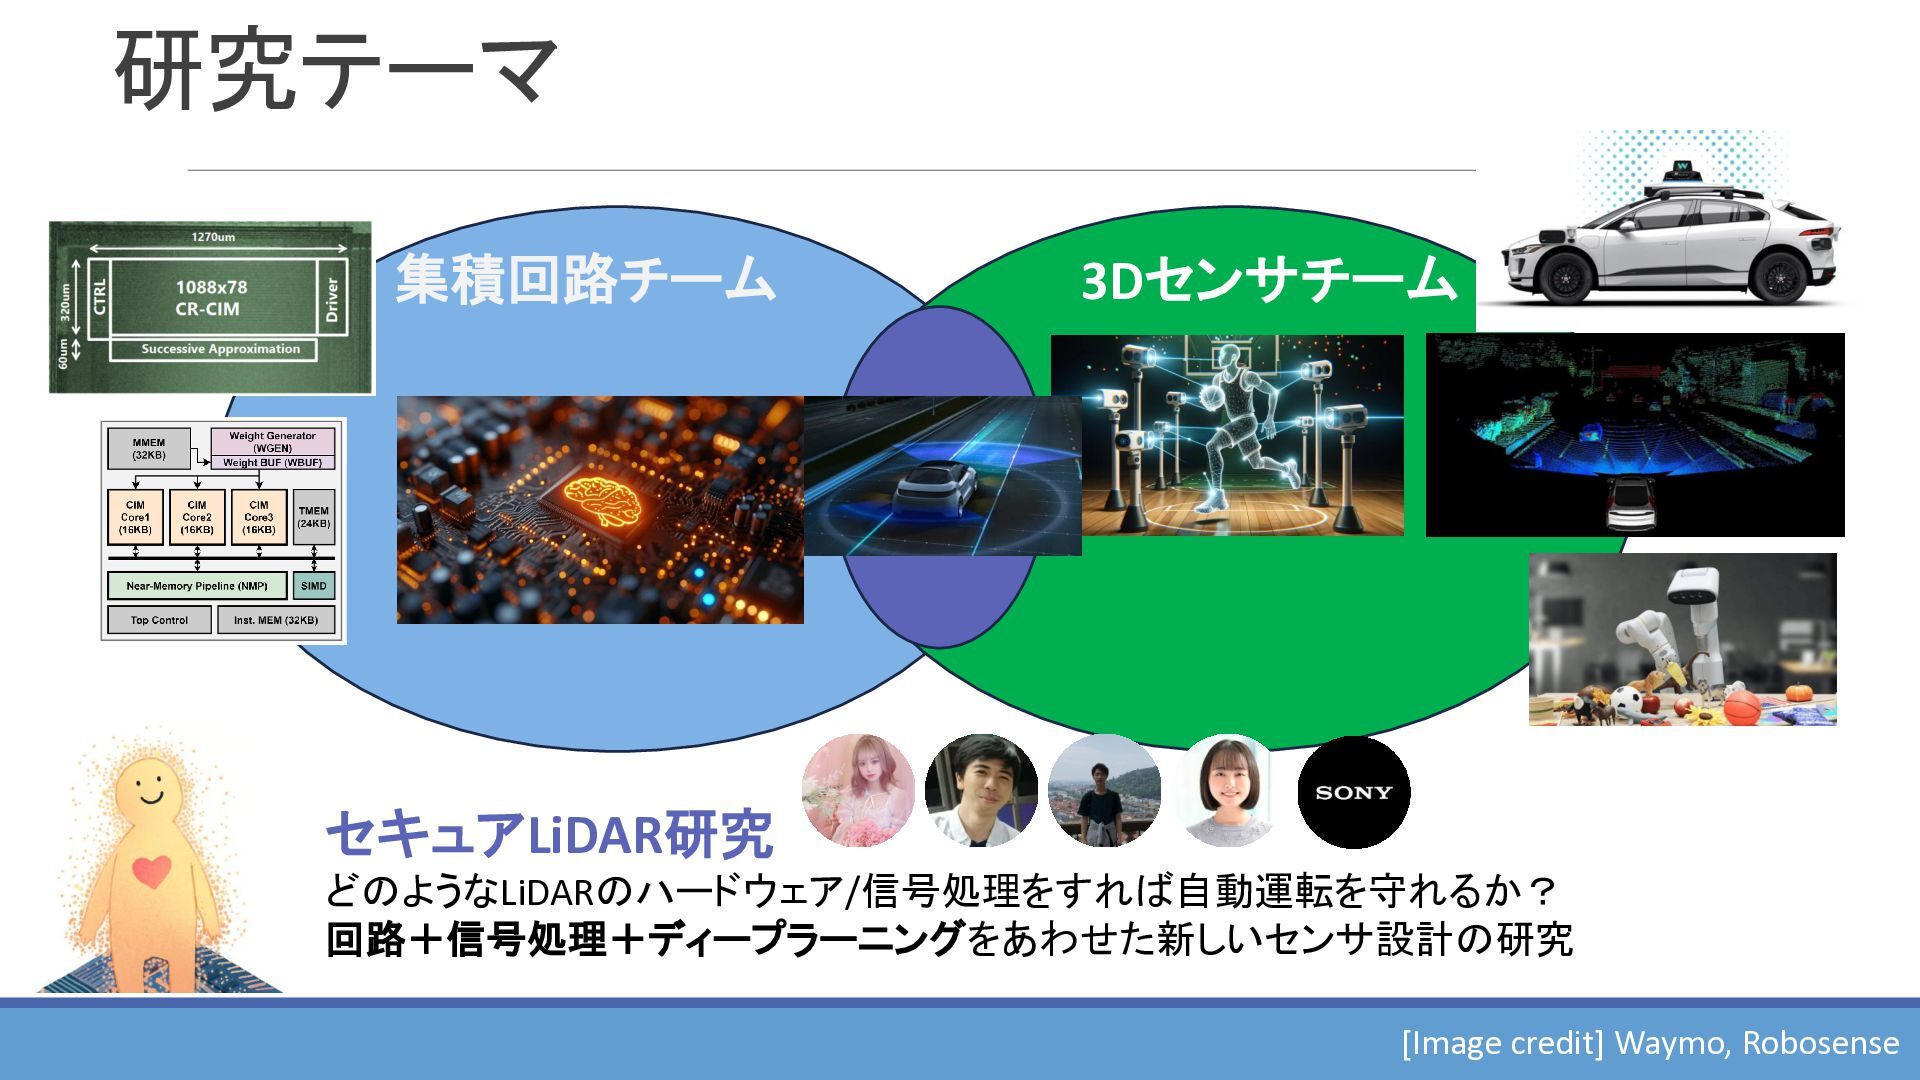
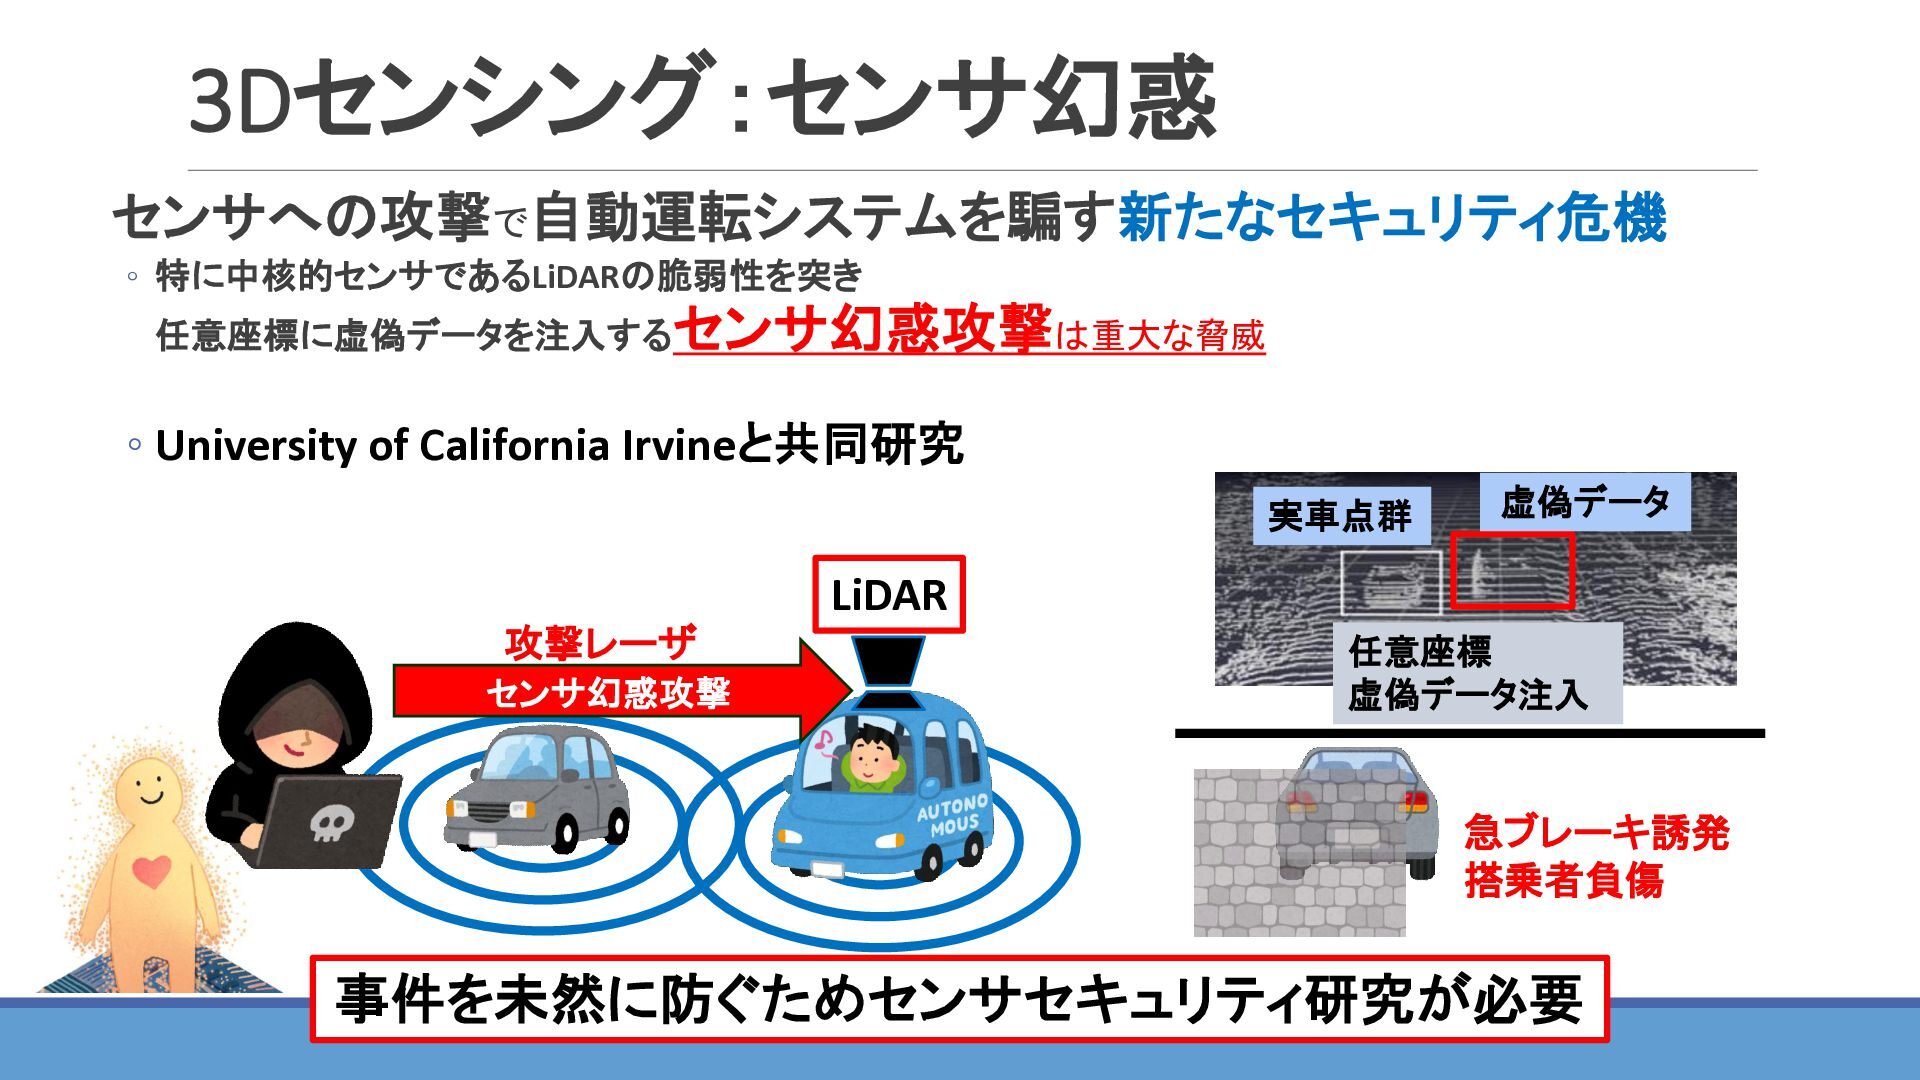
3Dセンシング:センサ幻惑 センサへの攻撃で自動運転システムを騙す新たなセキュリティ危機 ◦ 特に中核的センサであるLiDARの脆弱性を突き 任意座標に虚偽データを注入するセンサ幻惑攻撃は重大な脅威 ◦ University of California Irvineと共同研究
実車点群 虚偽データ LiDAR 攻撃レーザ センサ幻惑攻撃 任意座標 虚偽データ注入 急ブレーキ誘発 搭乗者負傷 事件を未然に防ぐためセンサセキュリティ研究が必要 -
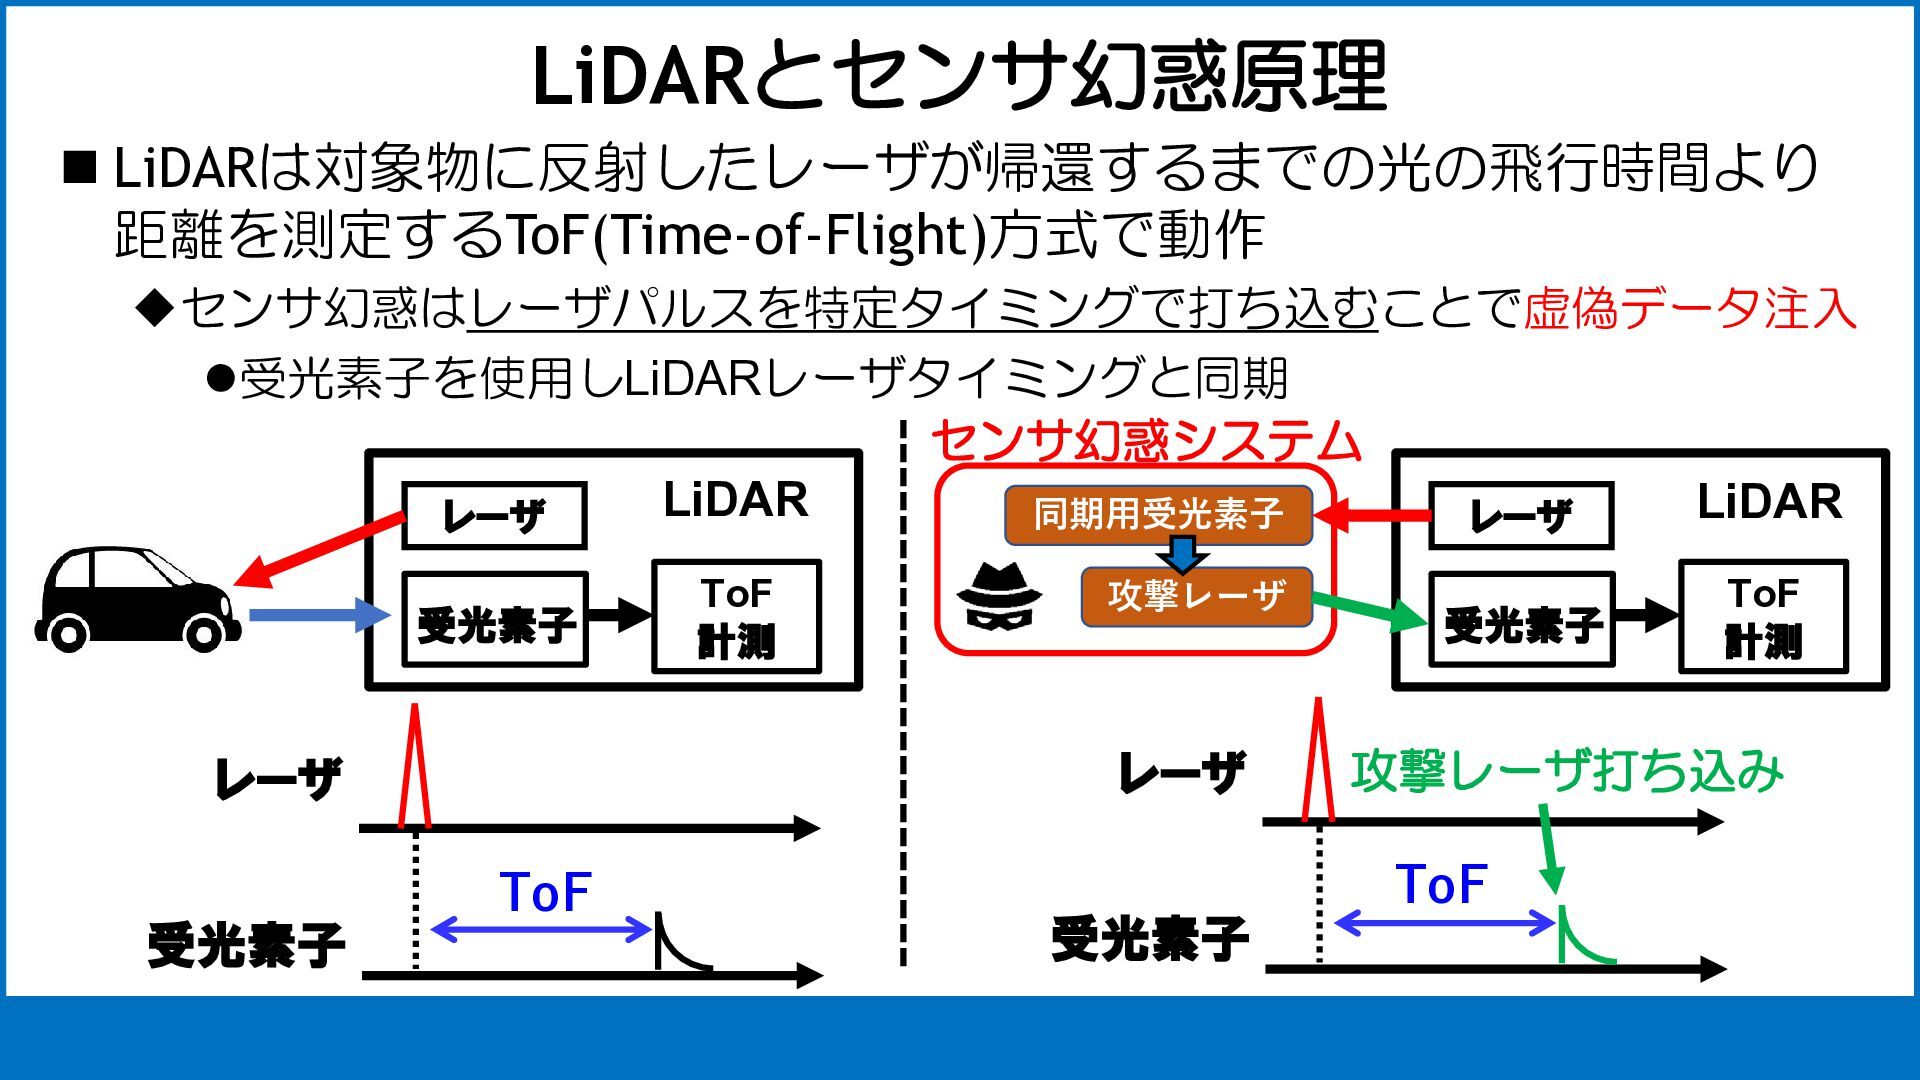
LiDARとセンサ幻惑原理 ◼ LiDARは対象物に反射したレーザが帰還するまでの光の飛行時間より 距離を測定するToF(Time-of-Flight)方式で動作 ◆センサ幻惑はレーザパルスを特定タイミングで打ち込むことで虚偽データ注入 ⚫受光素子を使用しLiDARレーザタイミングと同期 センサ幻惑システム LiDAR LiDAR 同期用受光素子
レーザ レーザ 受光素子 攻撃レーザ レーザ レーザ ToF 受光素子 ToF 計測 受光素子 攻撃レーザ打ち込み ToF 受光素子 ToF 計測 -
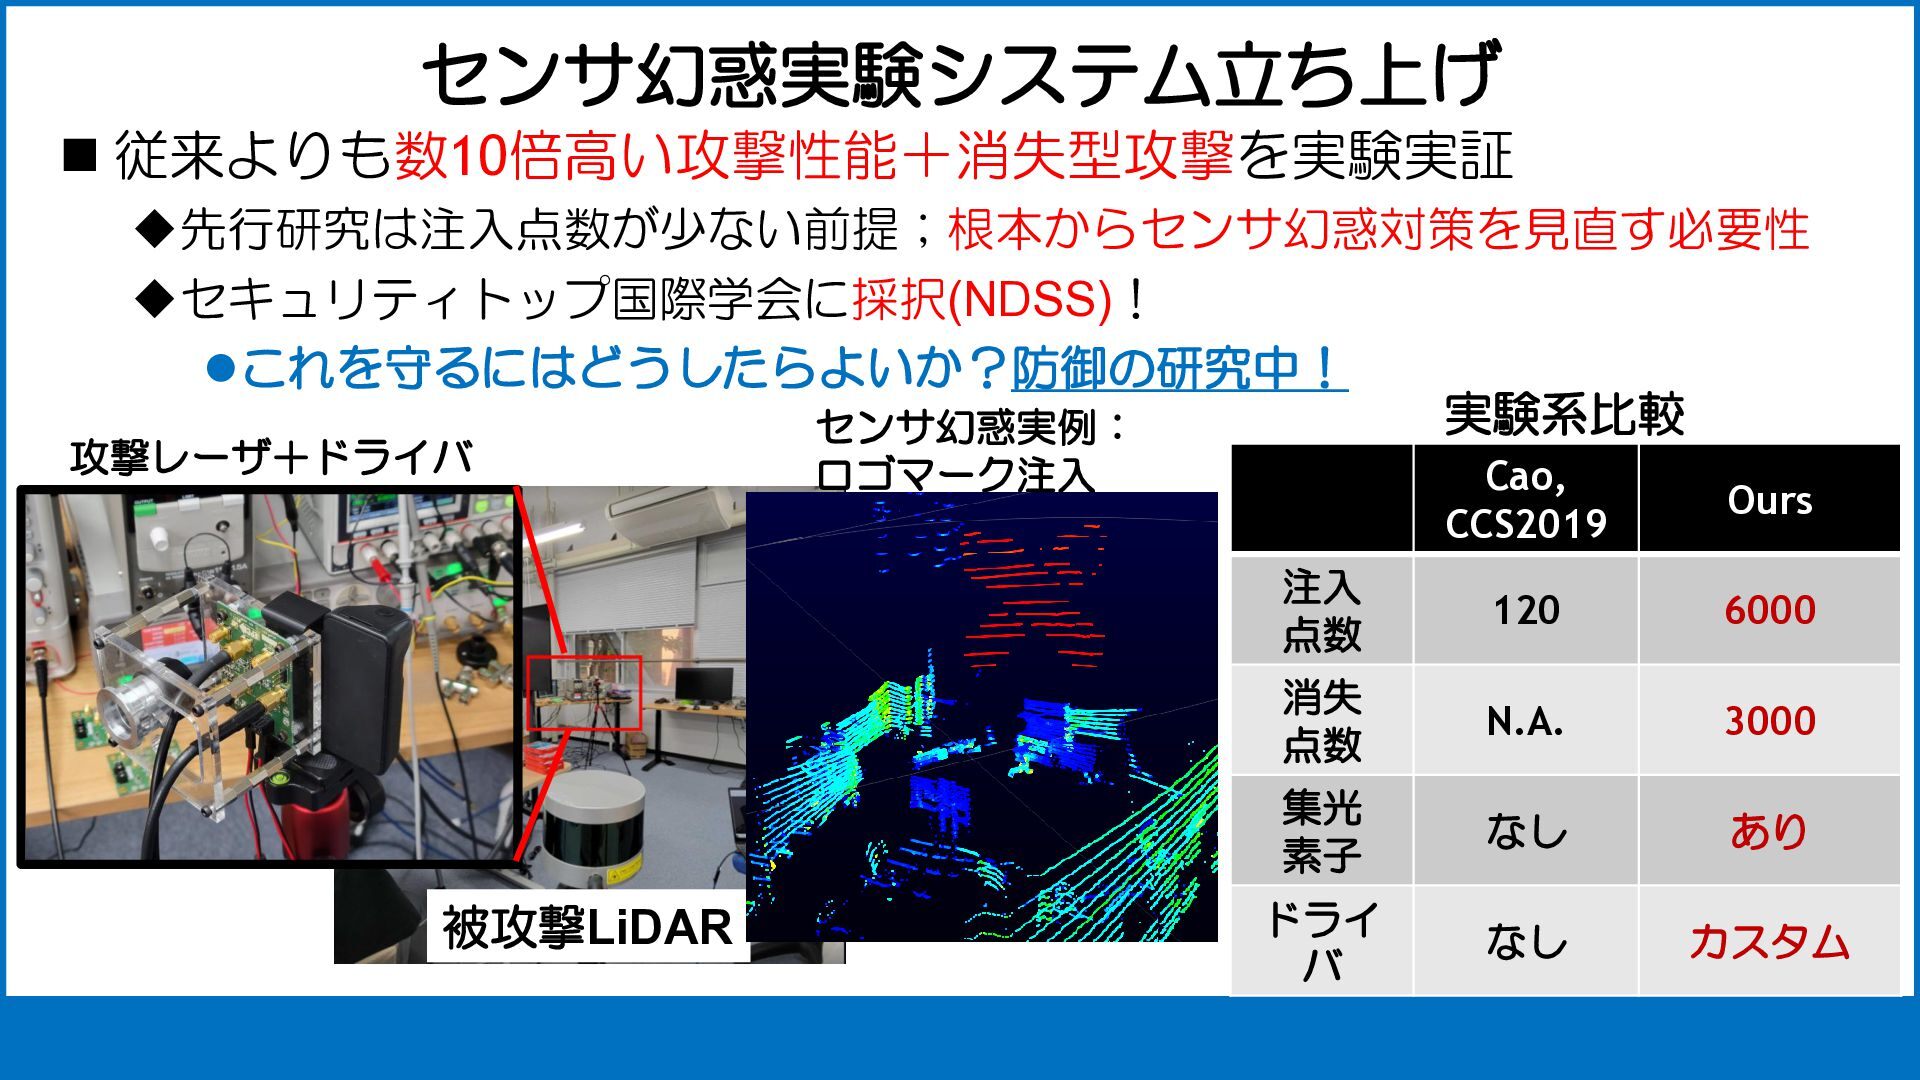
センサ幻惑実験システム立ち上げ ◼ 従来よりも数10倍高い攻撃性能+消失型攻撃を実験実証 ◆先行研究は注入点数が少ない前提;根本からセンサ幻惑対策を見直す必要性 ◆セキュリティトップ国際学会に採択(NDSS)! ⚫これを守るにはどうしたらよいか?防御の研究中! 実験系比較 センサ幻惑実例: 攻撃レーザ+ドライバ 被攻撃LiDAR
Cao, CCS2019 Ours 注入 点数 120 6000 消失 点数 N.A. 3000 集光 素子 なし あり ドライ バ なし カスタム ロゴマーク注入 -
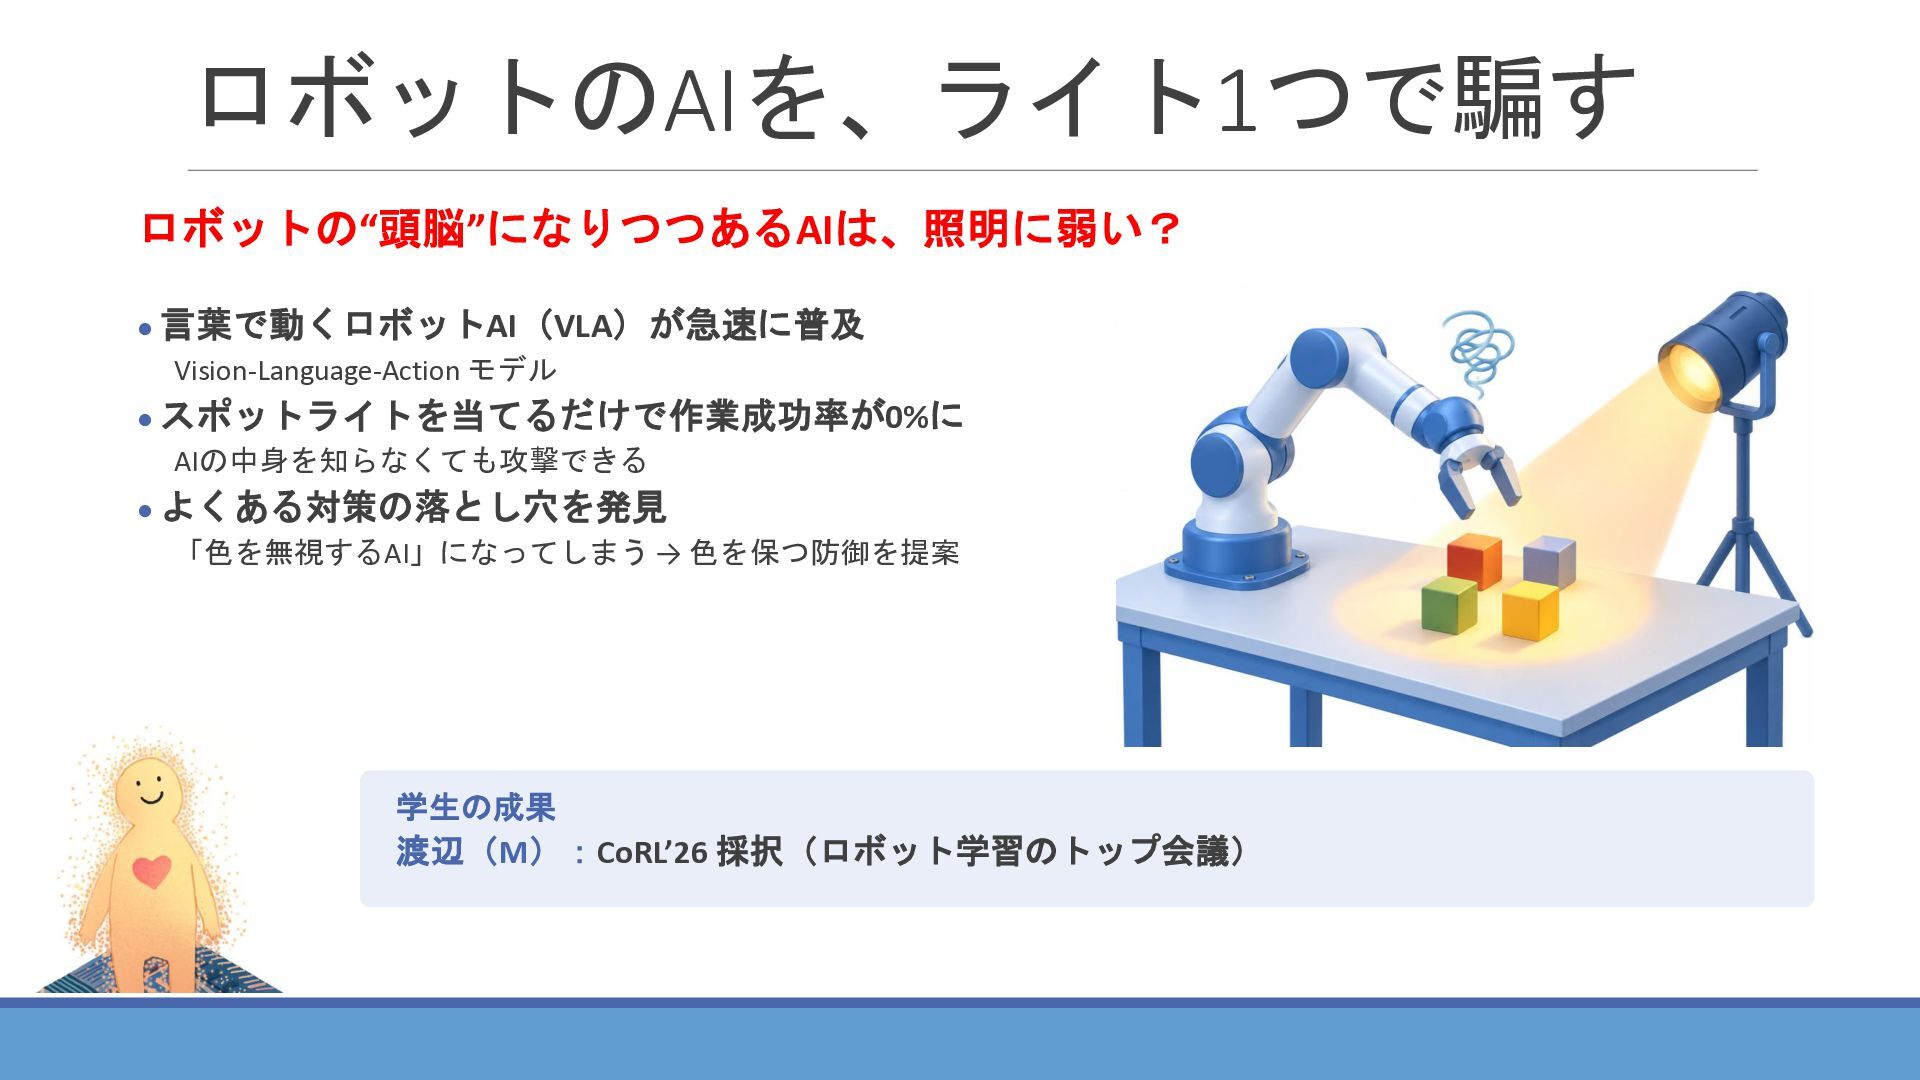
ロボットのAIを、ライト1つで騙す ロボットの“頭脳”になりつつあるAIは、照明に弱い? • 言葉で動くロボットAI(VLA)が急速に普及 Vision-Language-Action モデル • スポットライトを当てるだけで作業成功率が0%に AIの中身を知らなくても攻撃できる •
よくある対策の落とし穴を発見 「色を無視するAI」になってしまう → 色を保つ防御を提案 学生の成果 渡辺(M):CoRL’26 採択(ロボット学習のトップ会議) -
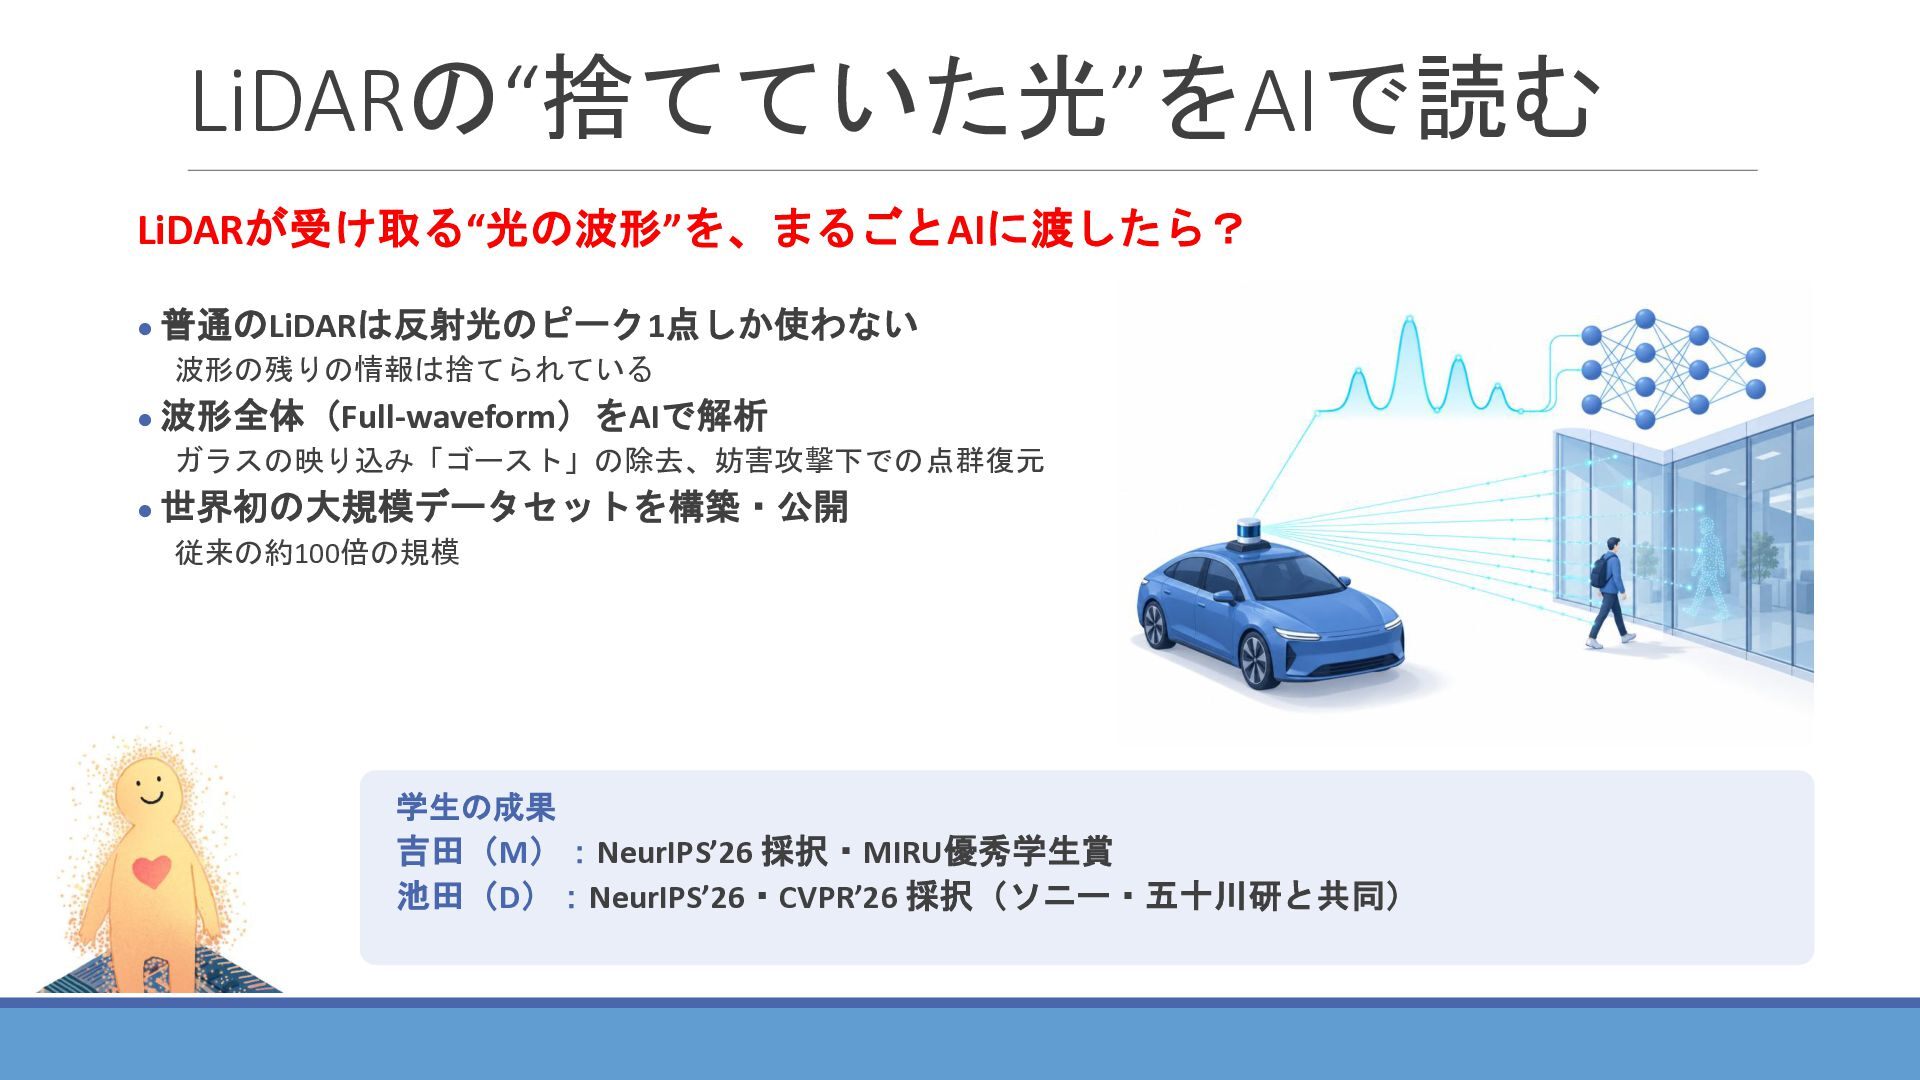
LiDARの“捨てていた光”をAIで読む LiDARが受け取る“光の波形”を、まるごとAIに渡したら? • 普通のLiDARは反射光のピーク1点しか使わない 波形の残りの情報は捨てられている • 波形全体(Full-waveform)をAIで解析 ガラスの映り込み「ゴースト」の除去、妨害攻撃下での点群復元 • 世界初の大規模データセットを構築・公開
従来の約100倍の規模 学生の成果 吉田(M):NeurIPS’26 採択・MIRU優秀学生賞 池田(D):NeurIPS’26・CVPR’26 採択(ソニー・五十川研と共同) -
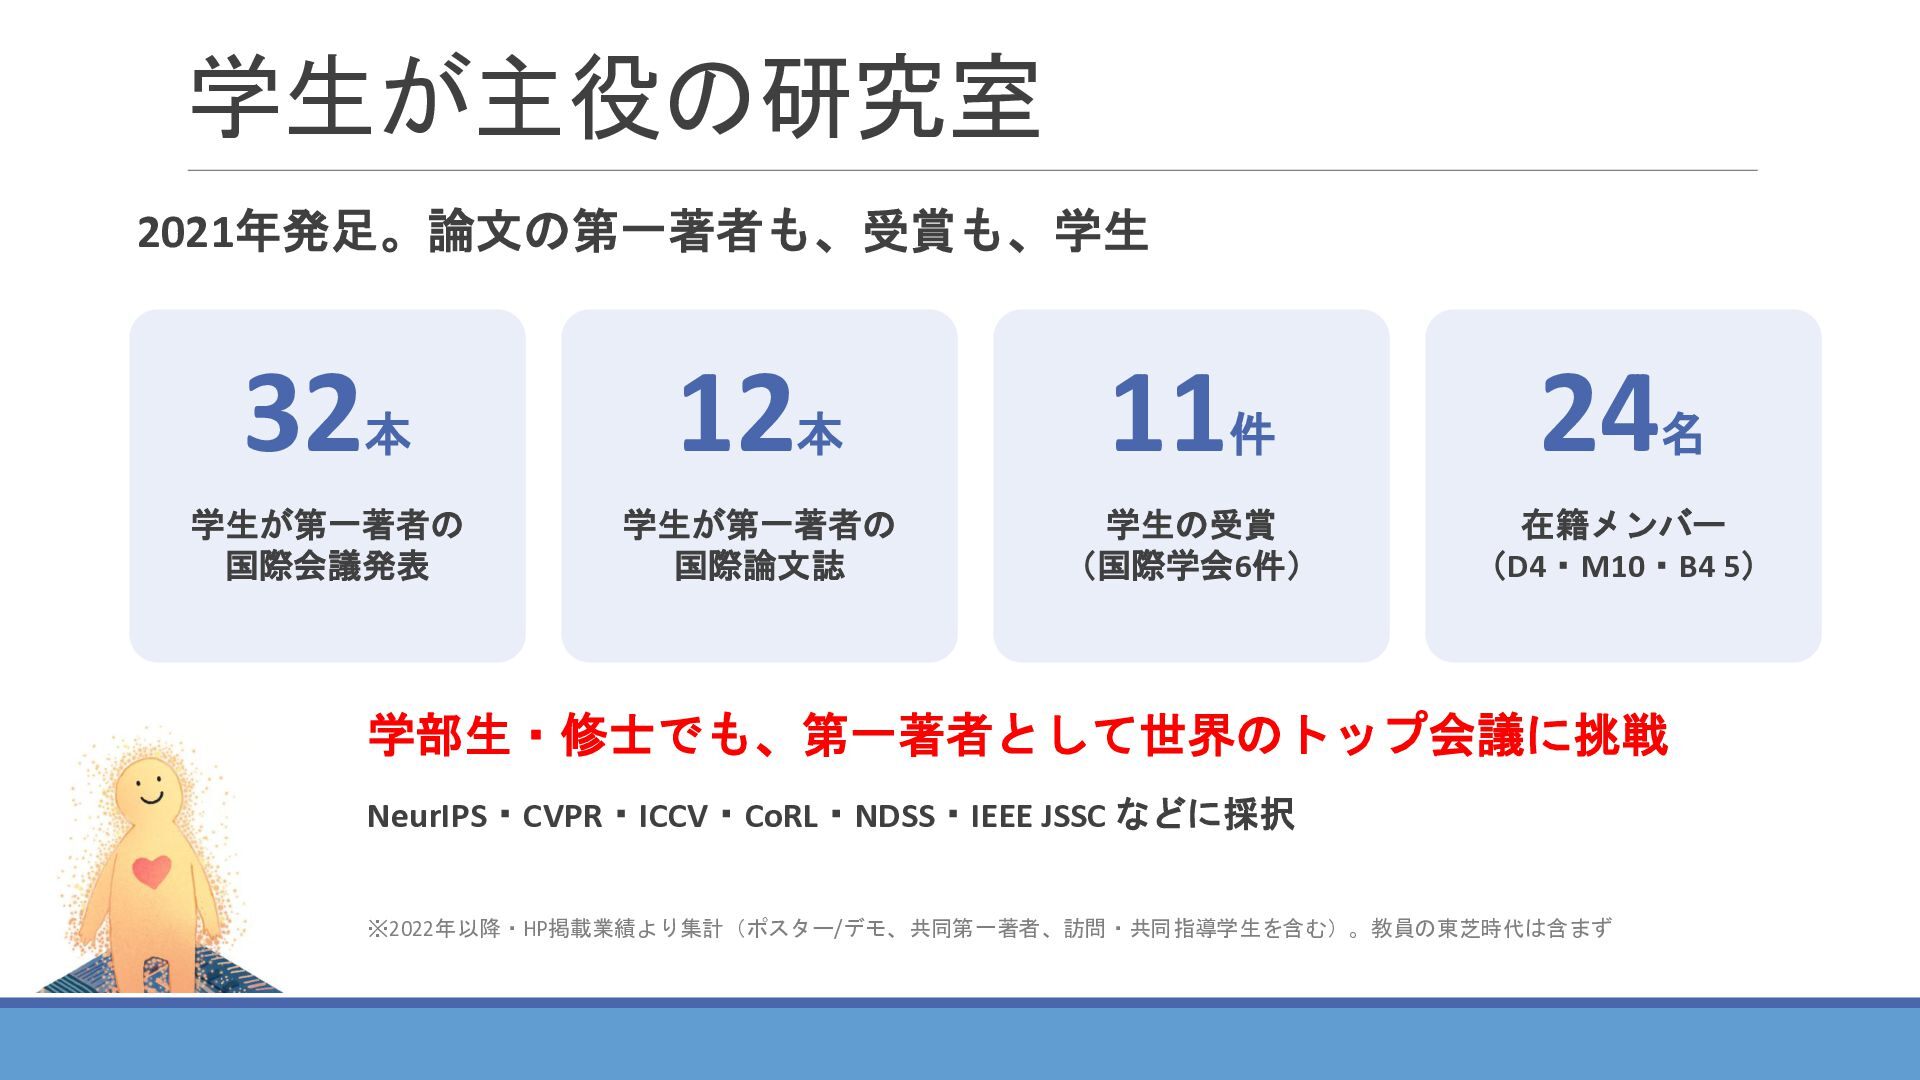
学生が主役の研究室 2021年発足。論文の第一著者も、受賞も、学生 32 本 学生が第一著者の 国際会議発表 12 本 学生が第一著者の 国際論文誌
11 件 学生の受賞 (国際学会6件) 24 名 在籍メンバー (D4・M10・B4 5) 学部生・修士でも、第一著者として世界のトップ会議に挑戦 NeurIPS・CVPR・ICCV・CoRL・NDSS・IEEE JSSC などに採択 ※2022年以降・HP掲載業績より集計(ポスター/デモ、共同第一著者、訪問・共同指導学生を含む)。教員の東芝時代は含まず -
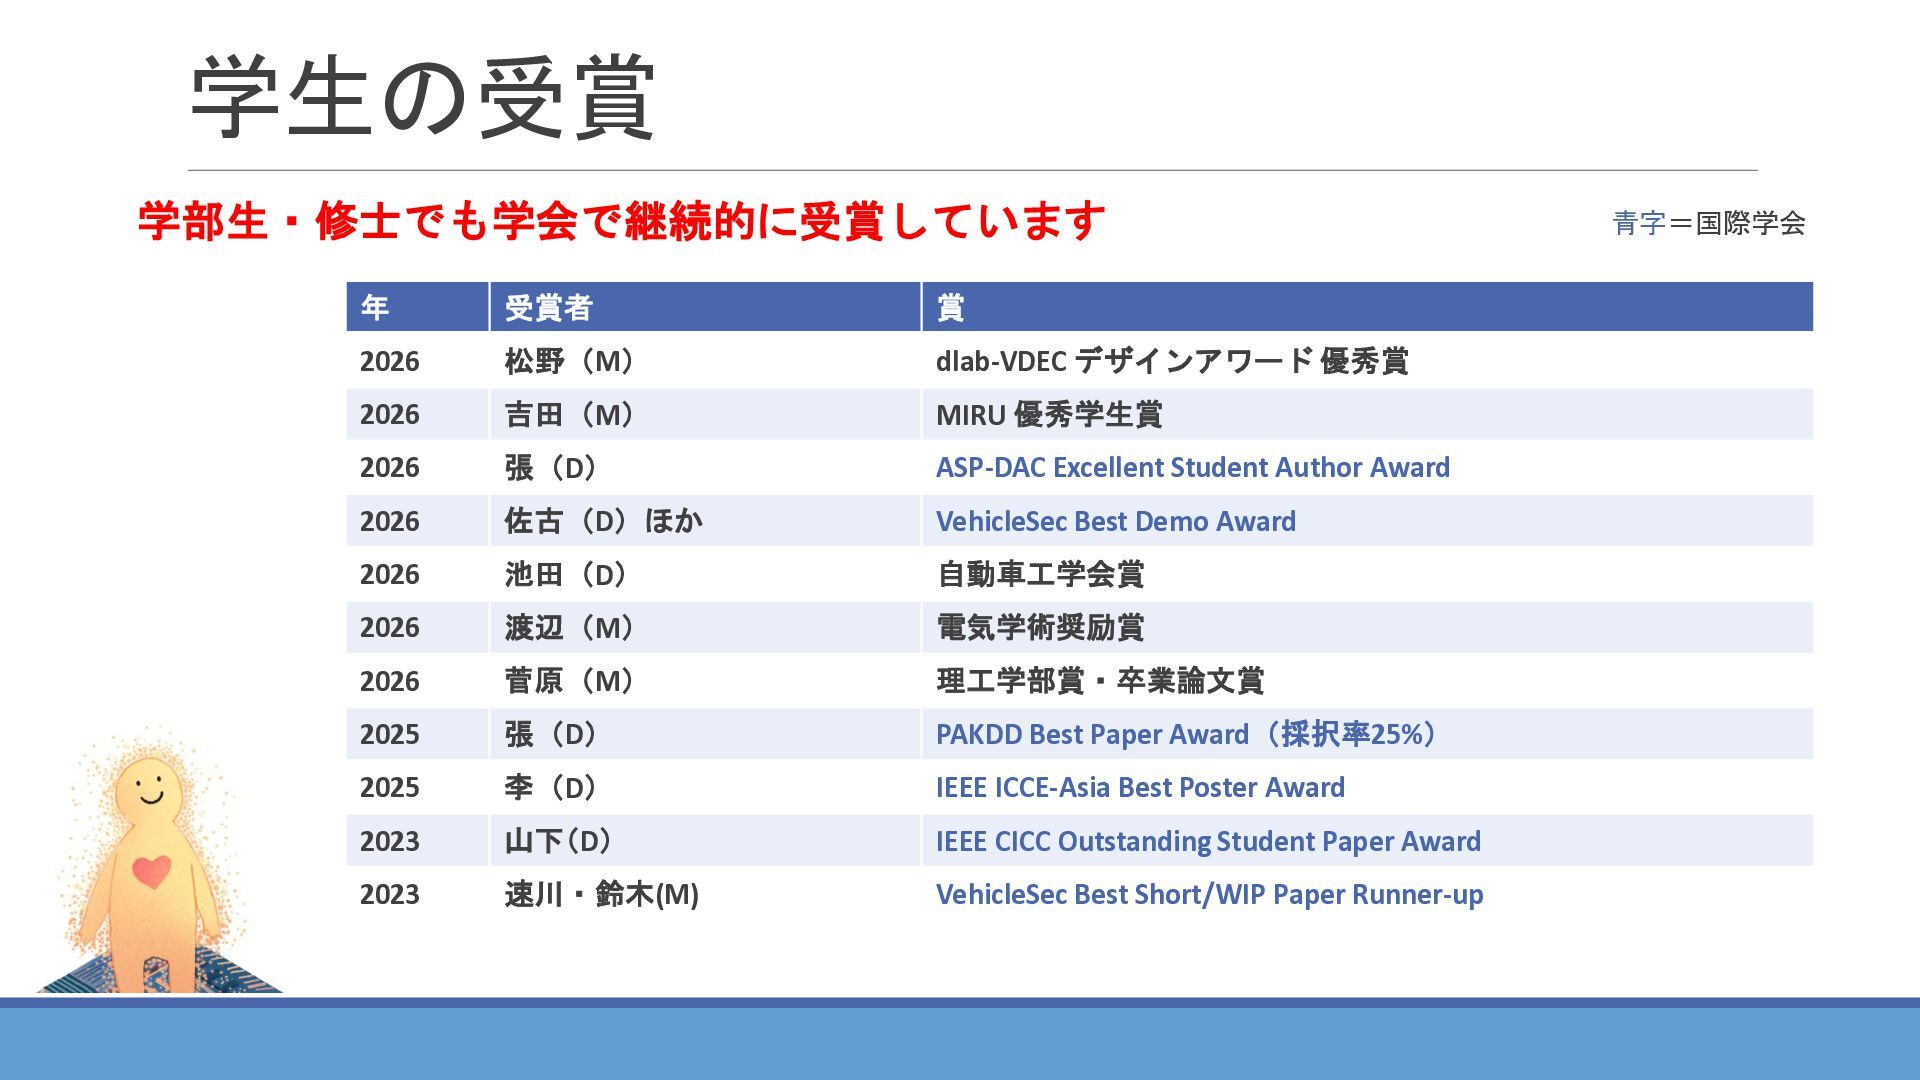
学生の受賞 学部生・修士でも学会で継続的に受賞しています 年 受賞者 賞 2026 松野(M) dlab-VDEC デザインアワード 優秀賞
2026 吉田(M) MIRU 優秀学生賞 2026 張(D) ASP-DAC Excellent Student Author Award 2026 佐古(D)ほか VehicleSec Best Demo Award 2026 池田(D) 自動車工学会賞 2026 渡辺(M) 電気学術奨励賞 2026 菅原(M) 理工学部賞・卒業論文賞 2025 張(D) PAKDD Best Paper Award(採択率25%) 2025 李(D) IEEE ICCE-Asia Best Poster Award 2023 山下(D) IEEE CICC Outstanding Student Paper Award 2023 速川・鈴木(M) VehicleSec Best Short/WIP Paper Runner-up 青字=国際学会 -
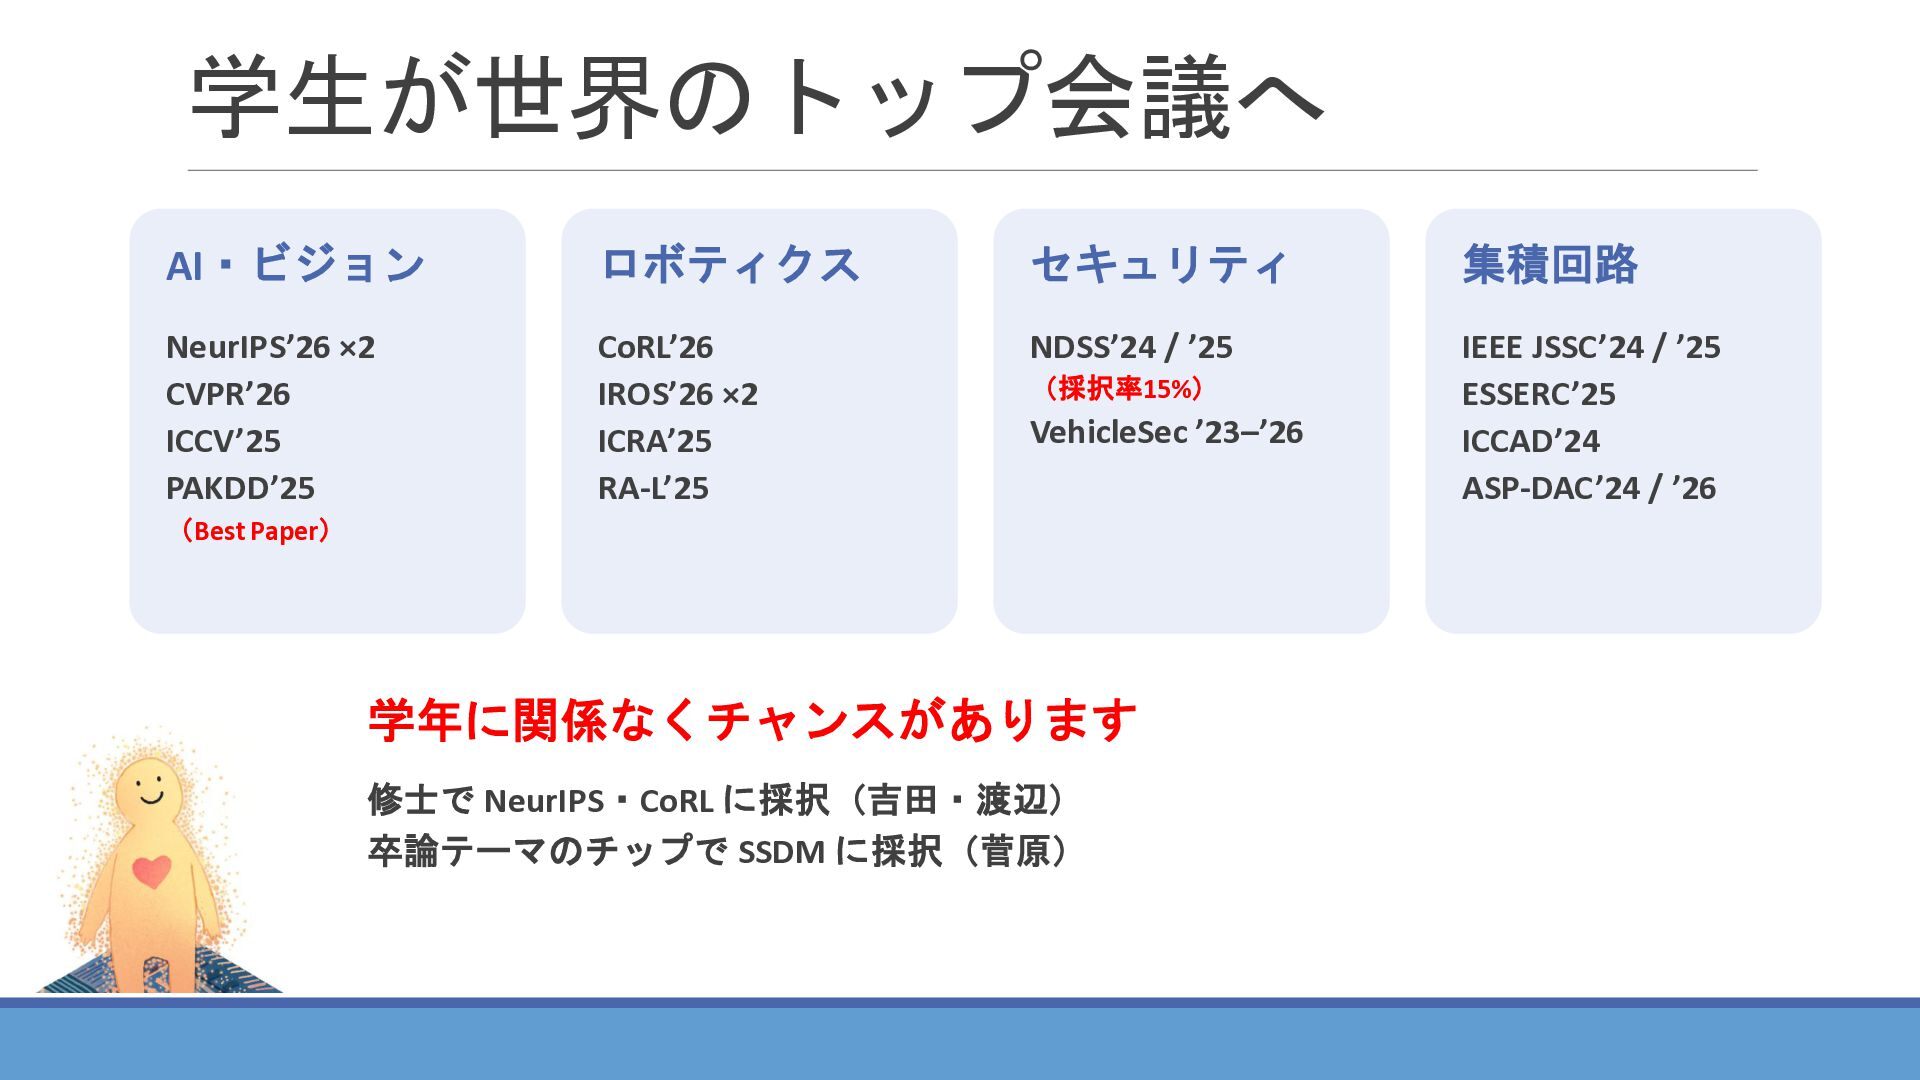
学生が世界のトップ会議へ AI・ビジョン ロボティクス セキュリティ 集積回路 NeurIPS’26 ×2 CVPR’26 ICCV’25 PAKDD’25
CoRL’26 IROS’26 ×2 ICRA’25 RA-L’25 NDSS’24 / ’25 IEEE JSSC’24 / ’25 ESSERC’25 ICCAD’24 ASP-DAC’24 / ’26 (採択率15%) VehicleSec ’23–’26 (Best Paper) 学年に関係なくチャンスがあります 修士で NeurIPS・CoRL に採択(吉田・渡辺) 卒論テーマのチップで SSDM に採択(菅原) -
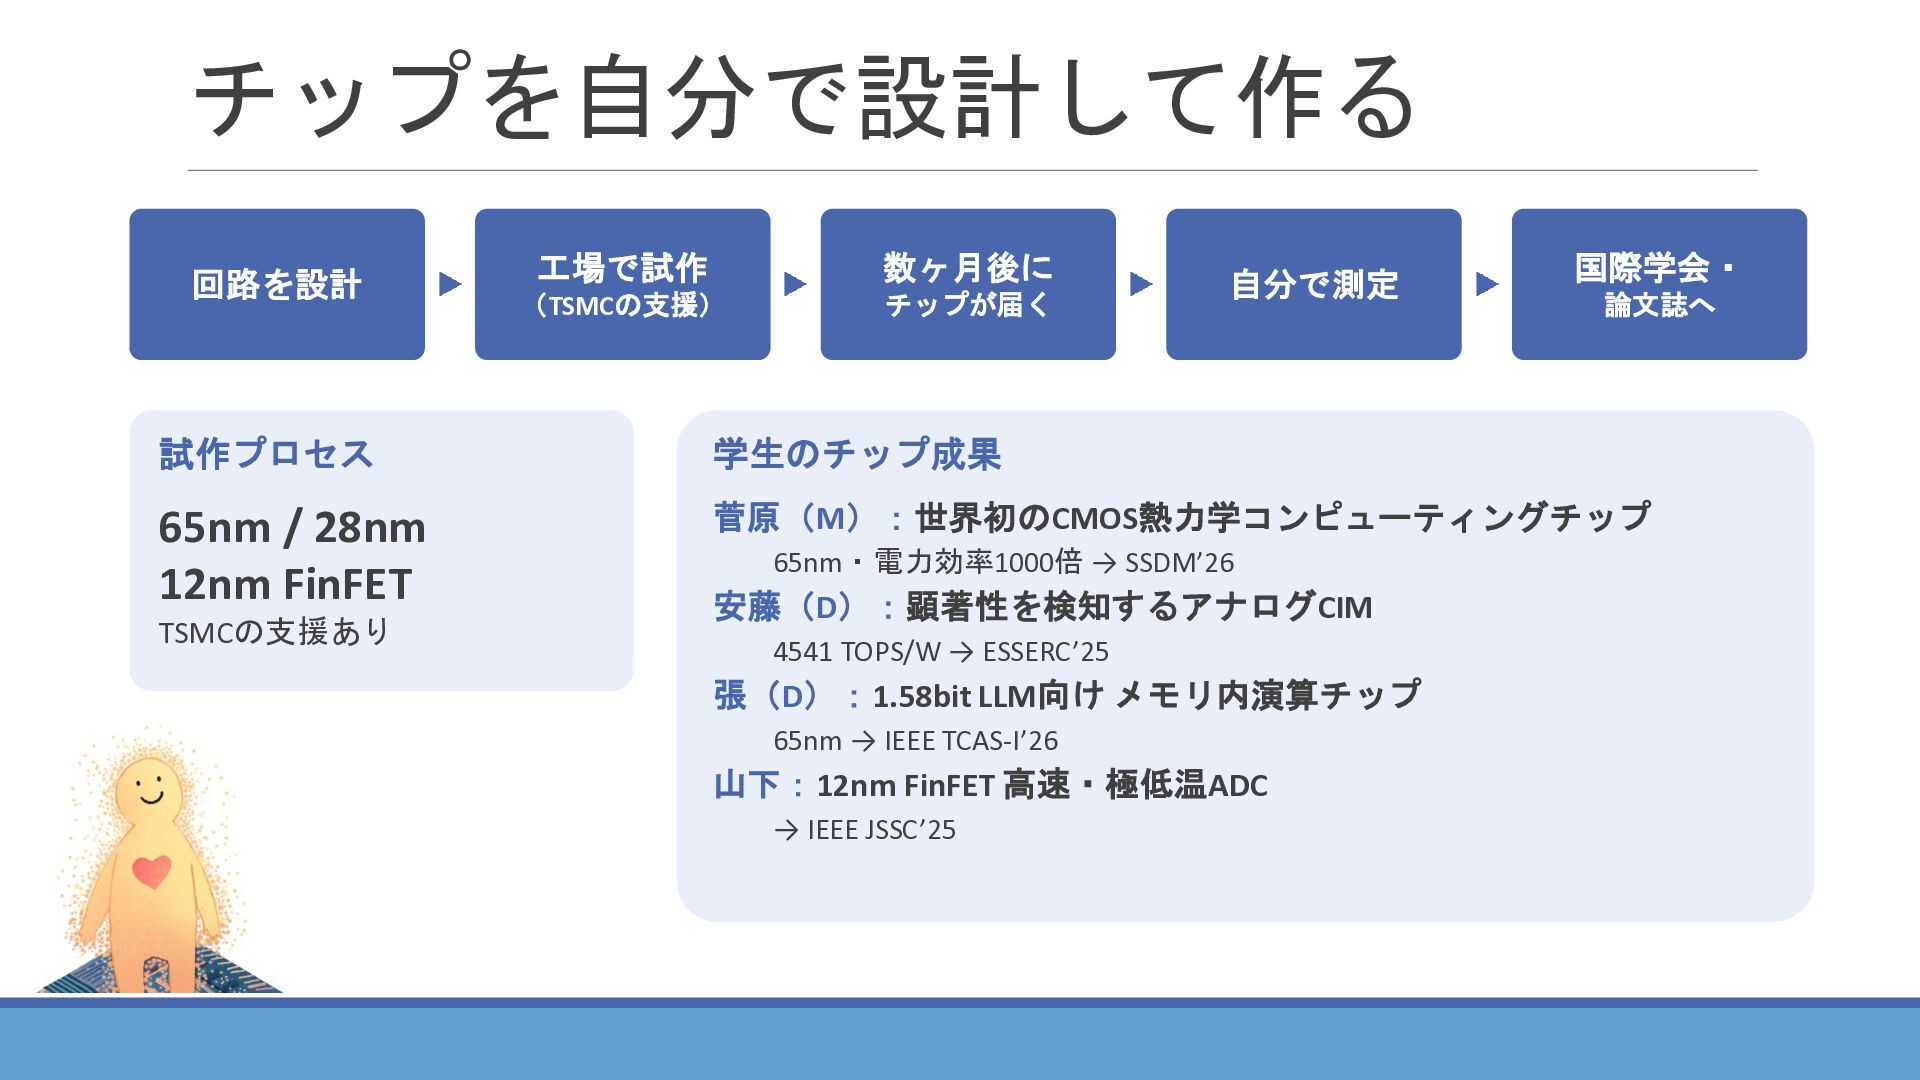
チップを自分で設計して作る 回路を設計 工場で試作 数ヶ月後に (TSMCの支援) チップが届く 自分で測定 国際学会・ 論文誌へ 試作プロセス
学生のチップ成果 65nm / 28nm 12nm FinFET 菅原(M):世界初のCMOS熱力学コンピューティングチップ TSMCの支援あり 65nm・電力効率1000倍 → SSDM’26 安藤(D):顕著性を検知するアナログCIM 4541 TOPS/W → ESSERC’25 張(D):1.58bit LLM向け メモリ内演算チップ 65nm → IEEE TCAS-I’26 山下:12nm FinFET 高速・極低温ADC → IEEE JSSC’25 -
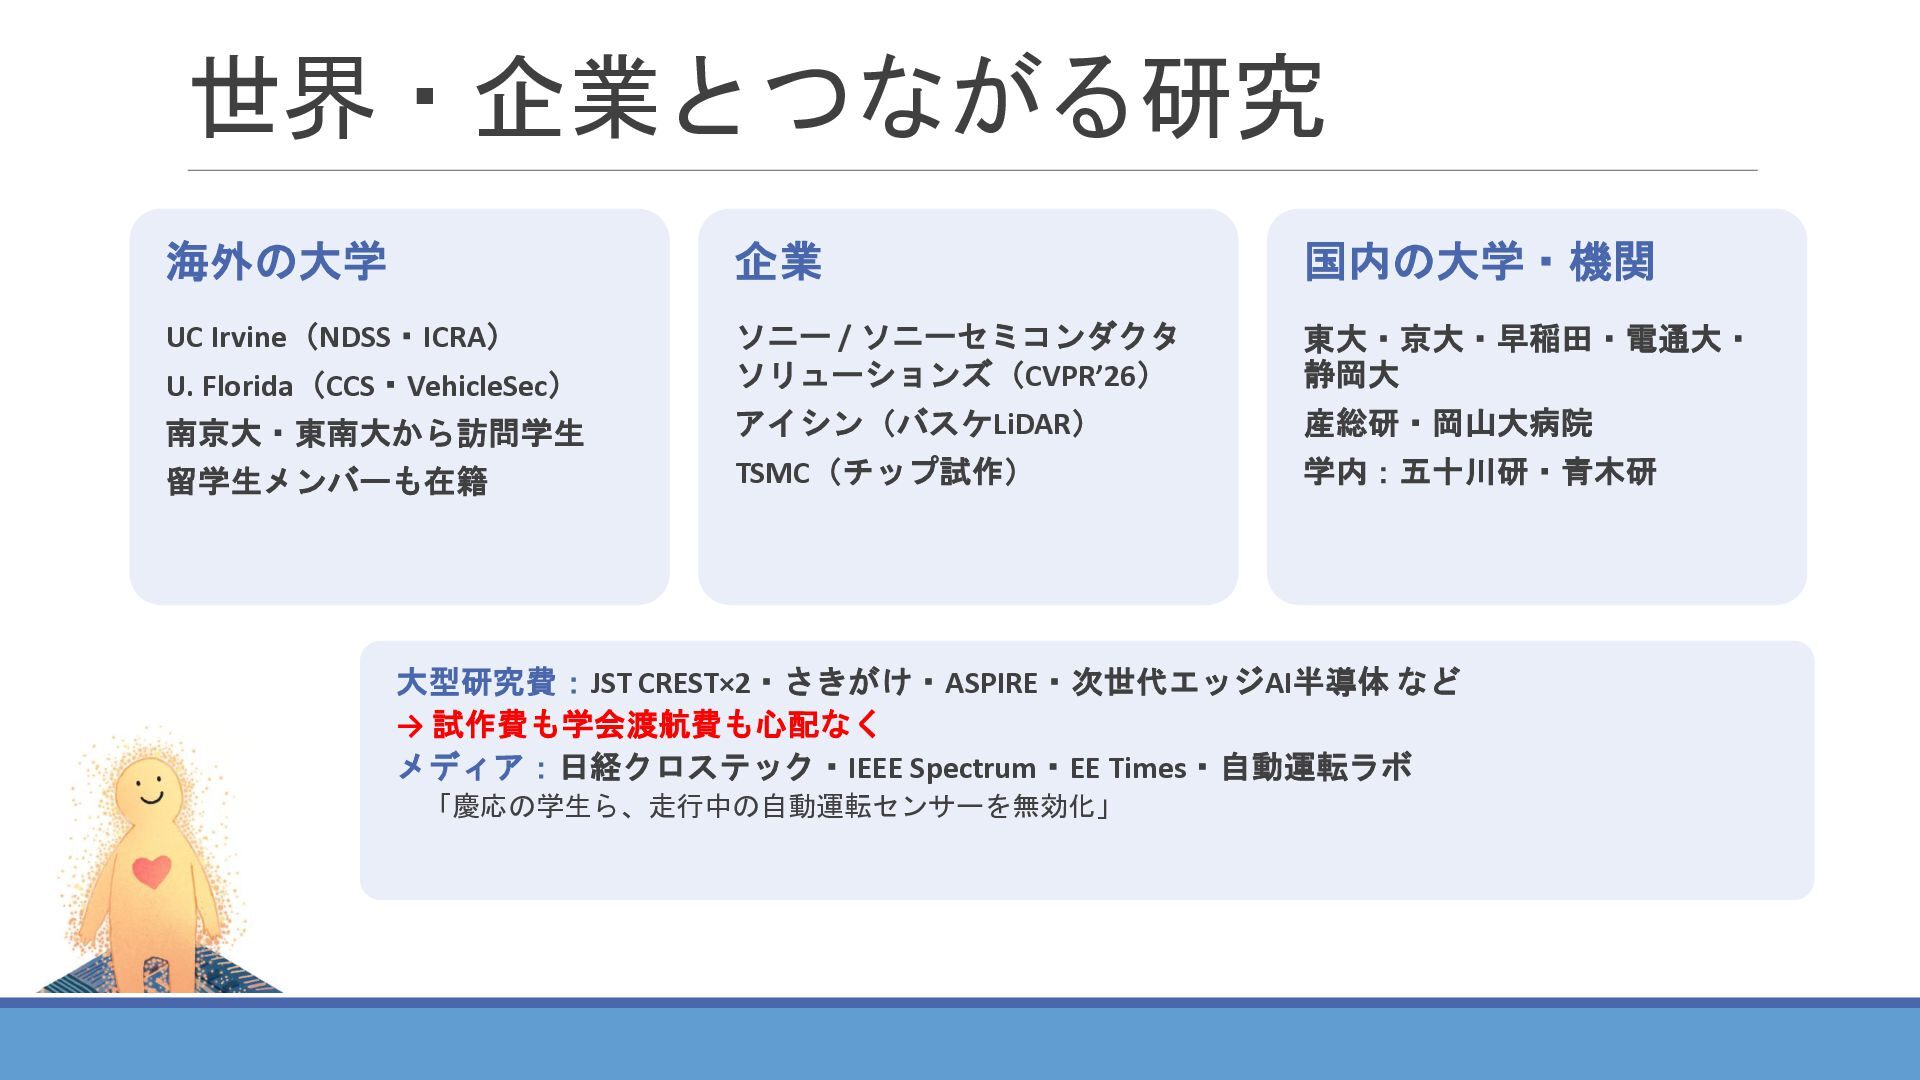
世界・企業とつながる研究 海外の大学 企業 国内の大学・機関 UC Irvine(NDSS・ICRA) U. Florida(CCS・VehicleSec) ソニー /
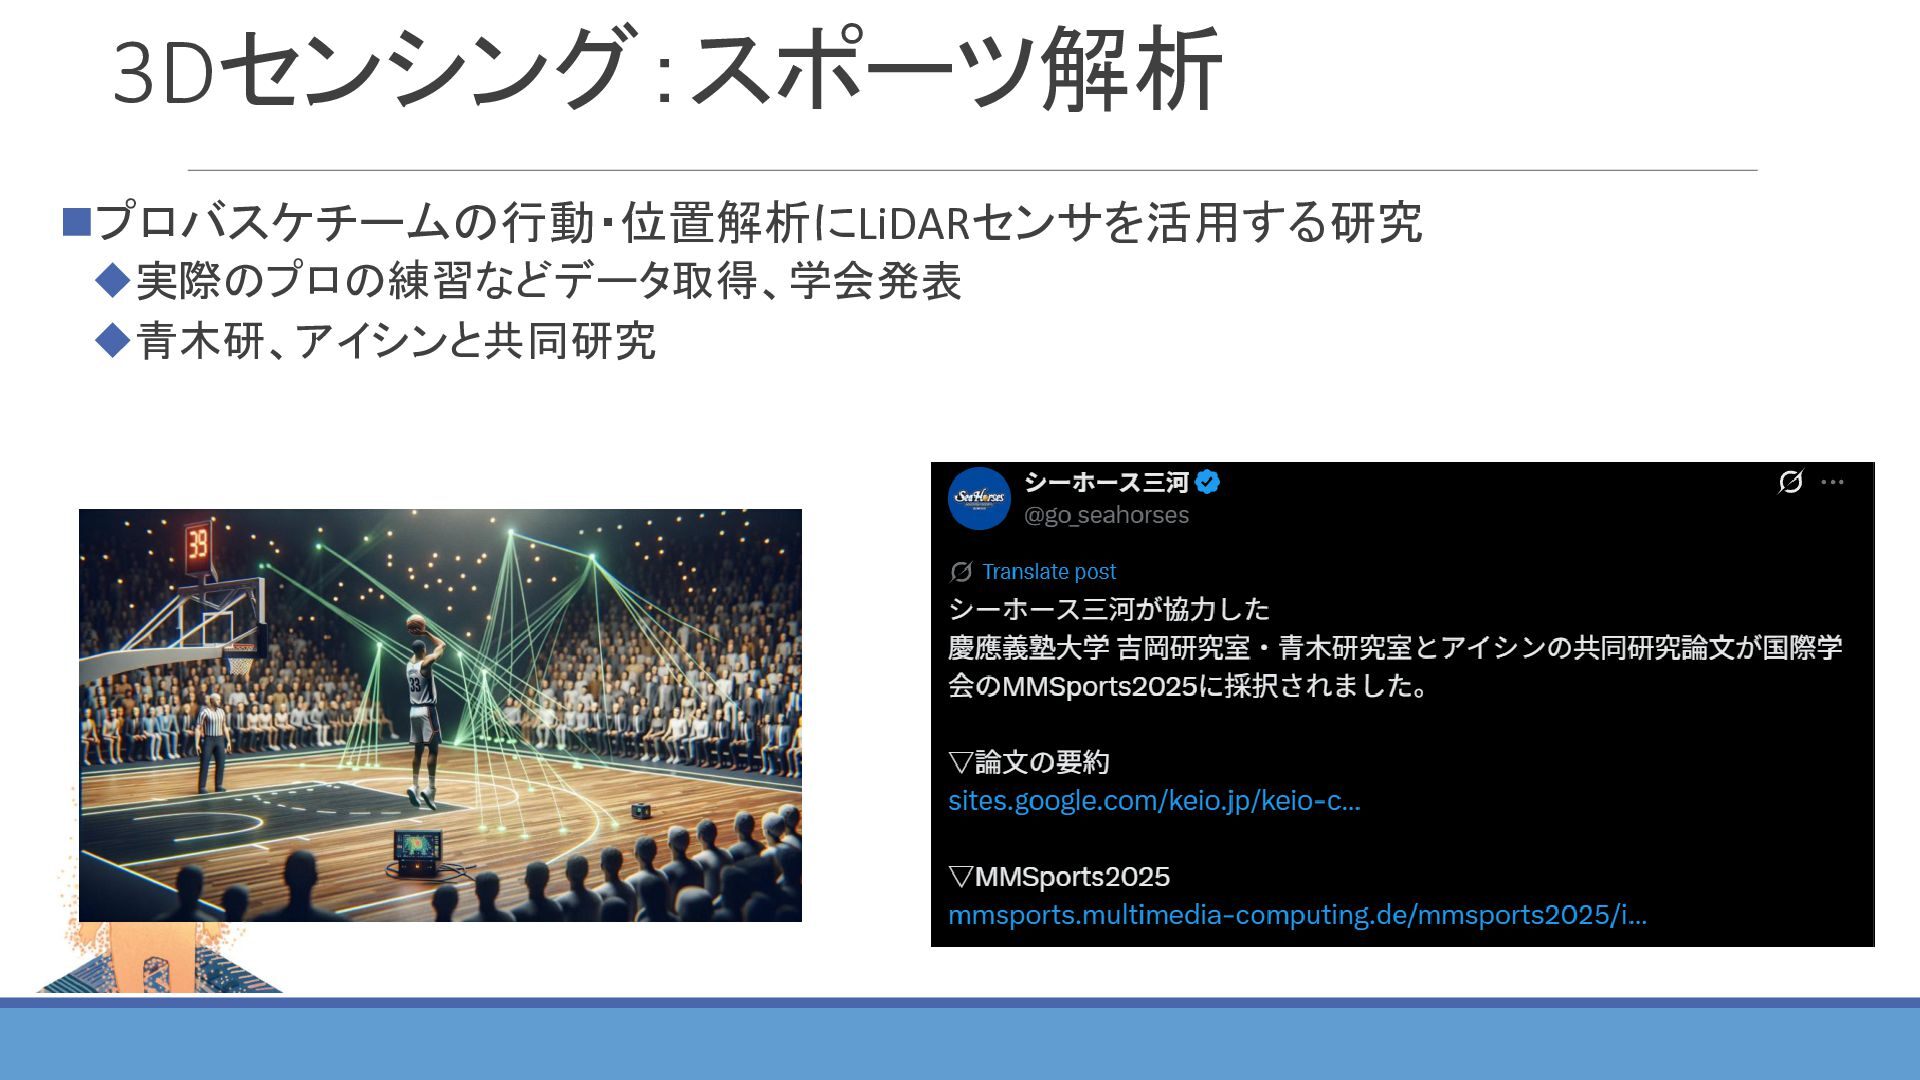
ソニーセミコンダクタ ソリューションズ(CVPR’26) 東大・京大・早稲田・電通大・ 静岡大 南京大・東南大から訪問学生 アイシン(バスケLiDAR) 産総研・岡山大病院 留学生メンバーも在籍 TSMC(チップ試作) 学内:五十川研・青木研 大型研究費:JST CREST×2・さきがけ・ASPIRE・次世代エッジAI半導体 など → 試作費も学会渡航費も心配なく メディア:日経クロステック・IEEE Spectrum・EE Times・自動運転ラボ 「慶応の学生ら、走行中の自動運転センサーを無効化」 -
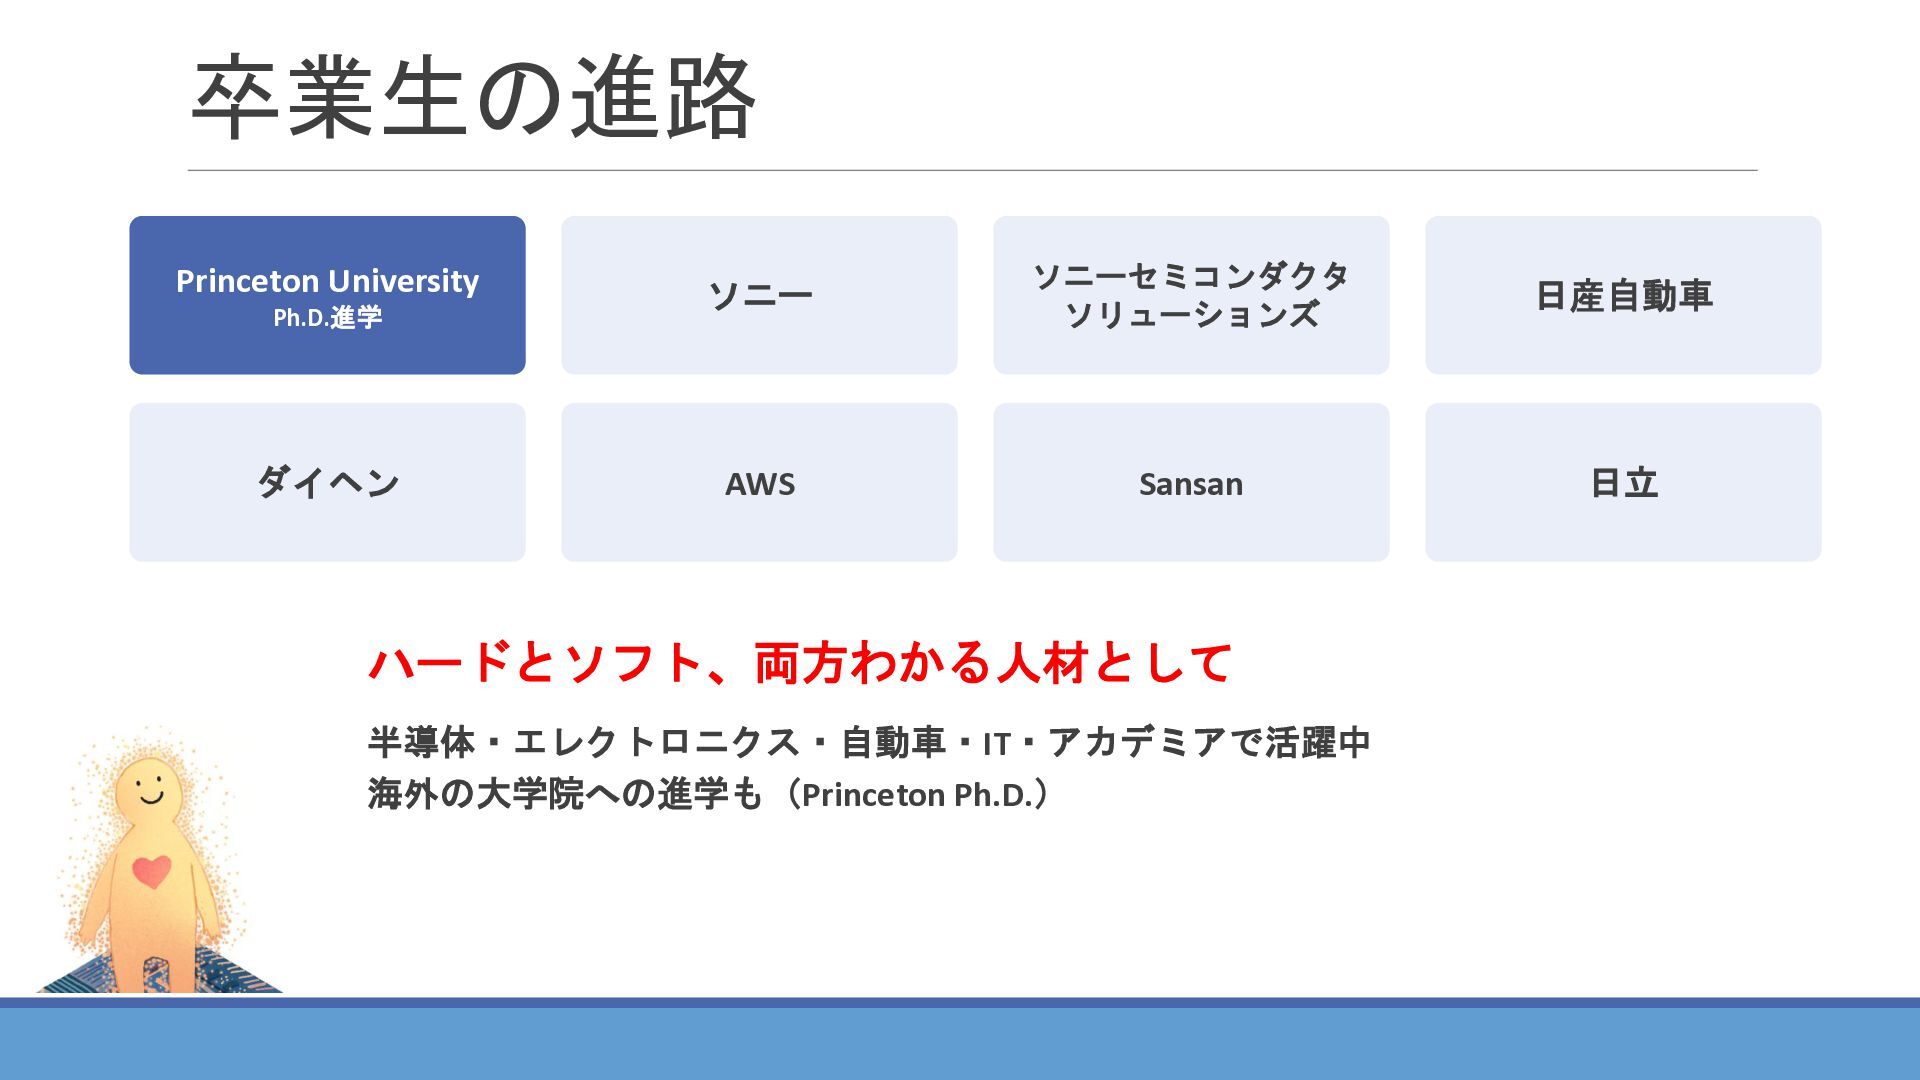
卒業生の進路 Princeton University Ph.D.進学 ダイヘン ソニー ソニーセミコンダクタ ソリューションズ 日産自動車 AWS
Sansan 日立 ハードとソフト、両方わかる人材として 半導体・エレクトロニクス・自動車・IT・アカデミアで活躍中 海外の大学院への進学も(Princeton Ph.D.) -
吉岡研に向いている人 • 吉岡研の研究内容に興味・好奇心がある – 特にハードとソフトの両方に興味・好奇心がある • センシング・コンピューティングの土台はハードウェア • ハードの知識は就職後も必ず役立ちます –
国際学会とか面白そう – 若い先生とワイワイやりたい – いろいろな大学と関わる共同研究面白そう • 必要でないこと – 回路、機械学習、プログラミングの知識 – 配属後に研修で勉強します -
研究室活動について • コアタイムなし – 時間で管理はせず自主性に任せます – 一日平均7-8時間研究を行うことを期待します • 3月~7月は新人研修を予定 •
資料作成・発表・回路、機械学習の基礎を輪講ベースで勉強 • 8月~卒論研究をスタート -
研究室活動について • 週1のグループミーティング – みんなのスケジュールに合わせ日時決定 • Kaggle部 – Kaggleでプログラミング、機械学習スキルを鍛えよう –
今年の戦績は.. • NFLコンペ: 7位/940 金メダル(吉岡) • Google手話コンペ 15位/1100 銀メダル(吉岡) • インクコンペ 40位/1200 銀メダル(学生) -
先輩の声 ◼研究室生活で印象に残っていること・楽しいことは何ですか? ◆議論の最中に良いアイデアが浮かんだ時/海外の研究者と交流できる点 ◆メンバー全員が国際学会や論文誌を目指していること ◆国際会議の発表、吉岡先生以外にも一流の研究者と出会えたこと ◆海外の学会発表、仲間との議論。優秀な先輩との議論は興味深く、自分もこうなりたいと思わ せるものがある ◆We went to
VLSI meeting and had beer at night, people talked about interesting stuff. ◆研究に関する相談とダーツ ◆京都に学会発表を聞きに行ったこと、飲み会 -
研究環境 • ノートパソコン、ディスプレイ等支給 • 3Dセンサ – LiDAR >8台、3Dカメラ10台 • 機械学習環境
– 現在GPUワークステーション*3台 • 回路設計環境 – 先端CMOSプロセスの試作(TSMC 28nm/65nm) – 設計サーバー導入済