Upgrade to Pro — share decks privately, control downloads, hide ads and more …

GeoAgent勉強会 論文紹介と強い推論モデルが与えるインパクト

Sponsored · Your Podcast. Everywhere. Effortlessly. Share. Educate. Inspire. Entertain. You do you. We'll handle the rest. →

GeoAgent勉強会 論文紹介と強い推論モデルが与えるインパクト

本資料はSatAI.challengeのサーベイメンバーと共に作成したものです。
SatAI.challengeは、リモートセンシング技術にAIを適用した論文の調査や、
より俯瞰した技術トレンドの調査や国際学会のメタサーベイを行う研究グループです。
speakerdeckではSatAI.challenge内での勉強会で使用した資料をWeb上で共有しています。
https://x.com/sataichallenge

Avatar for SatAI.challenge

SatAI.challenge

October 12, 2026

More Decks by SatAI.challenge

Other Decks in Research

Transcript

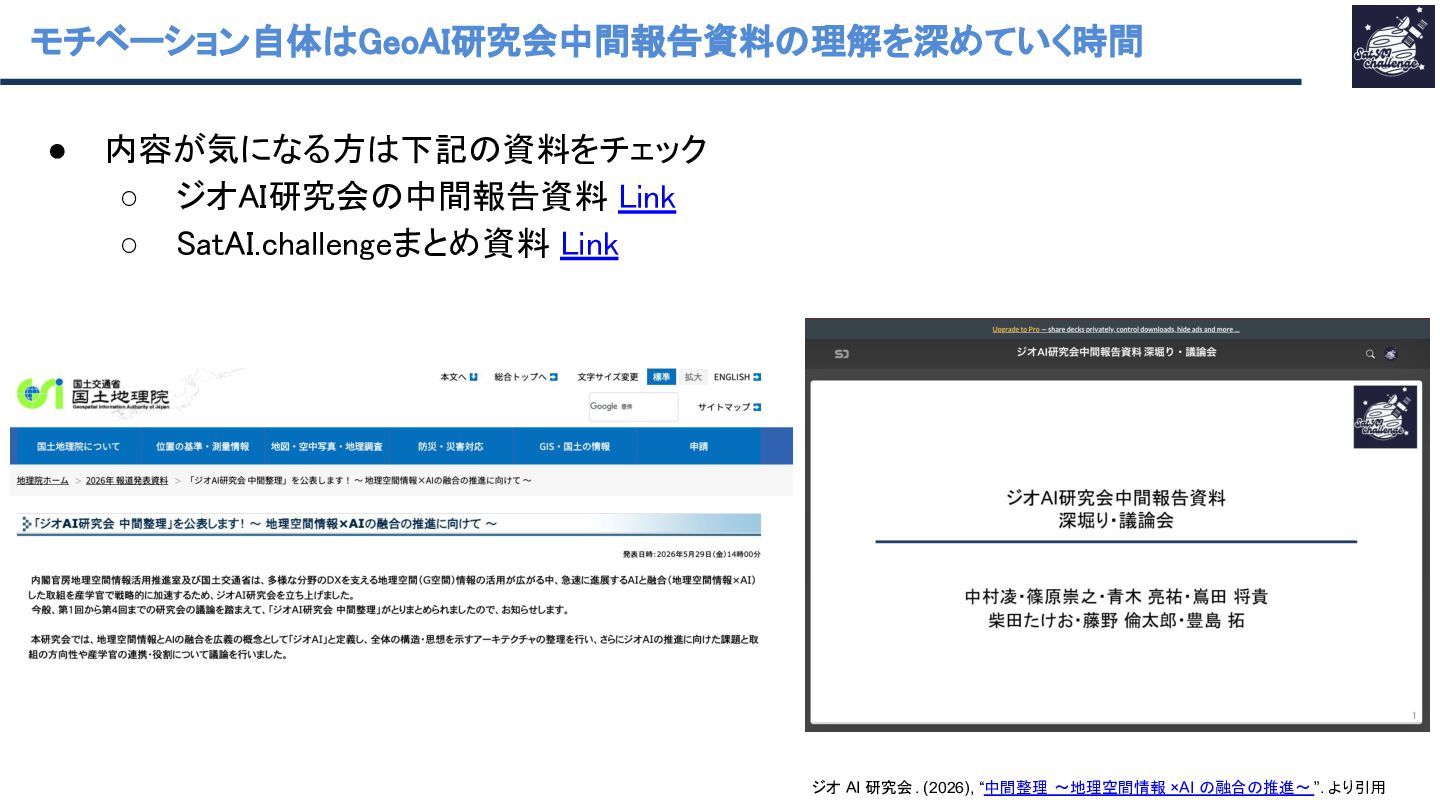
  1. モチベーション自体 • eo 研究会中間報告資料 理解を深めていく時間 内容が気になる方 下記 資料をチェック ◦ ジオ

    研究会 中間報告資料 ink ◦ at .challengeまとめ資料 ink ジオ AI 研究会. (2026), “中間整理 ~地理空間情報 ×AI 融合 推進~ ”. より引用
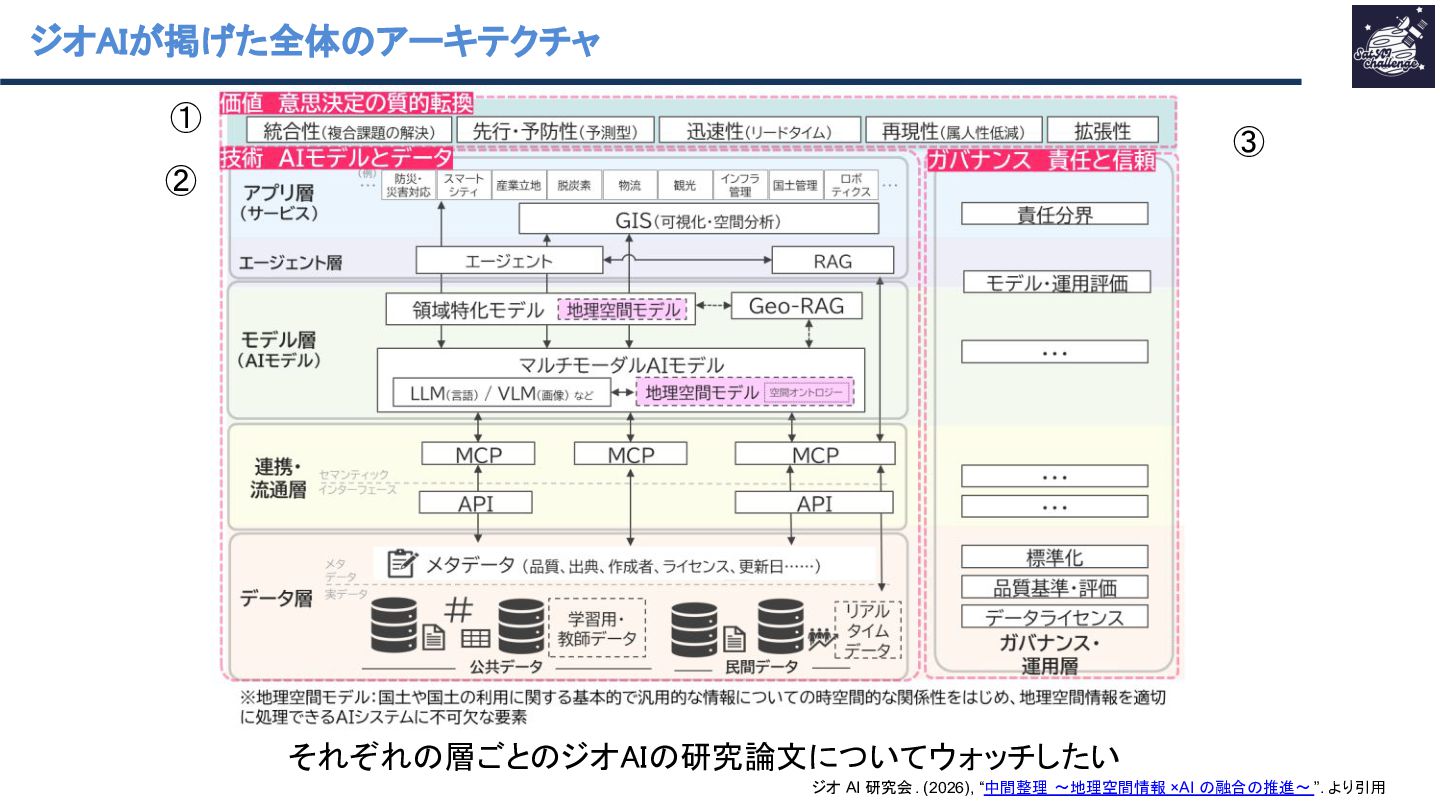
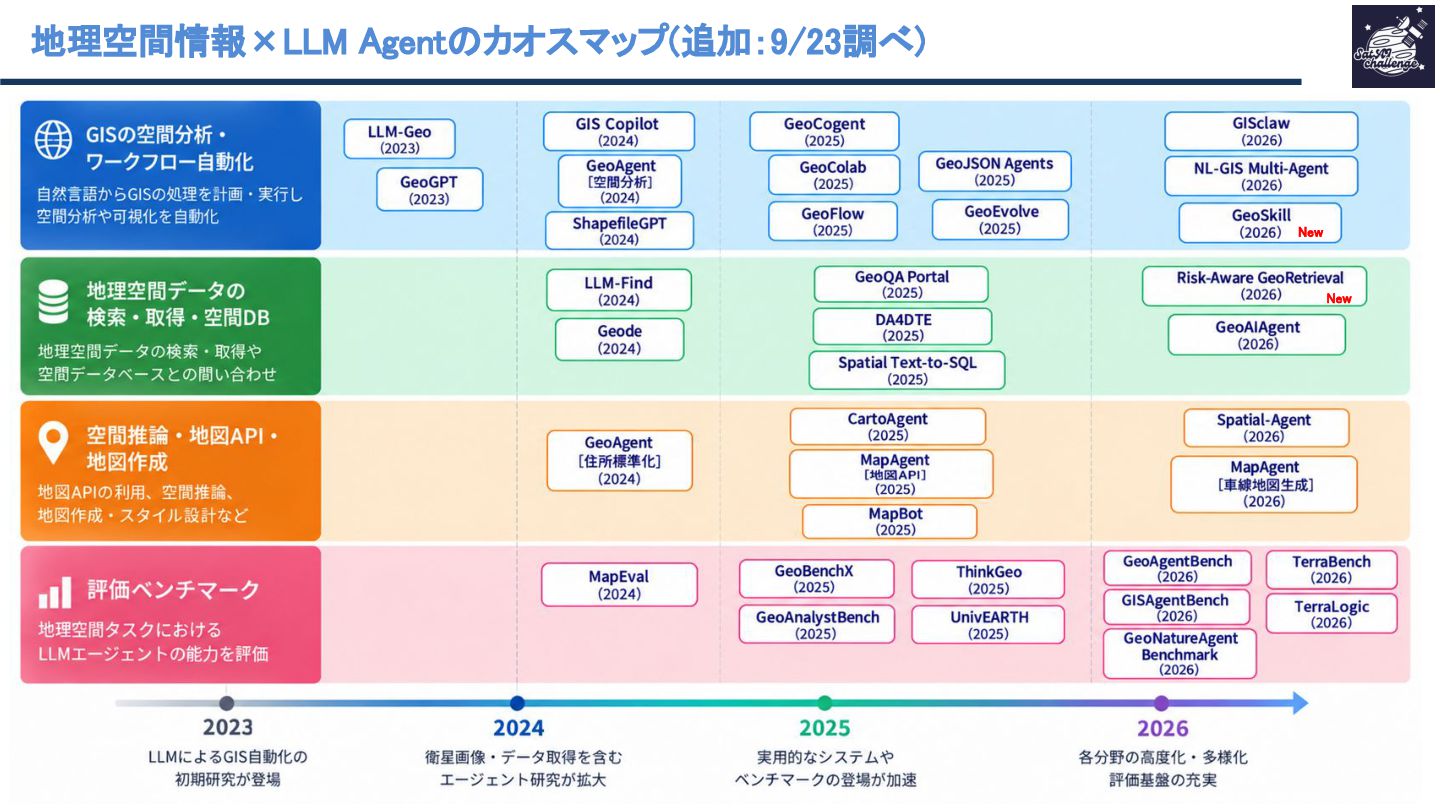
  2. ジオ が掲げた全体 アーキテクチャ ① ③ ② それぞれ 層ごと ジオ 研究論文についてウォッチしたい

    ジオ AI 研究会. (2026), “中間整理 ~地理空間情報 ×AI 融合 推進~ ”. より引用
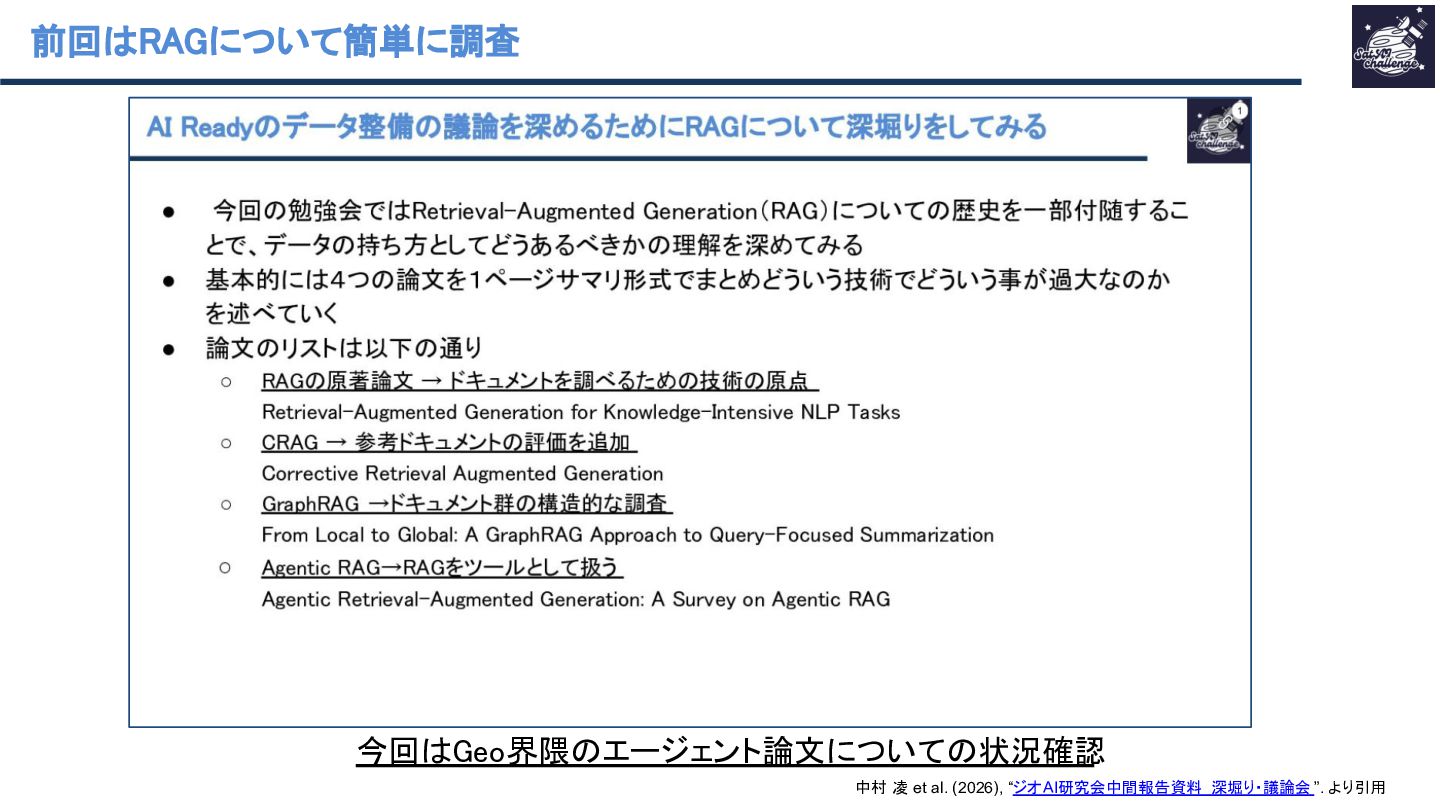
  3. 前回 について簡単に調査 ② 今回 eo界隈 エージェント論文について 状況確認 中村 凌 et

    al. (2026), “ジオAI研究会中間報告資料 深堀り・議論会 ”. より引用
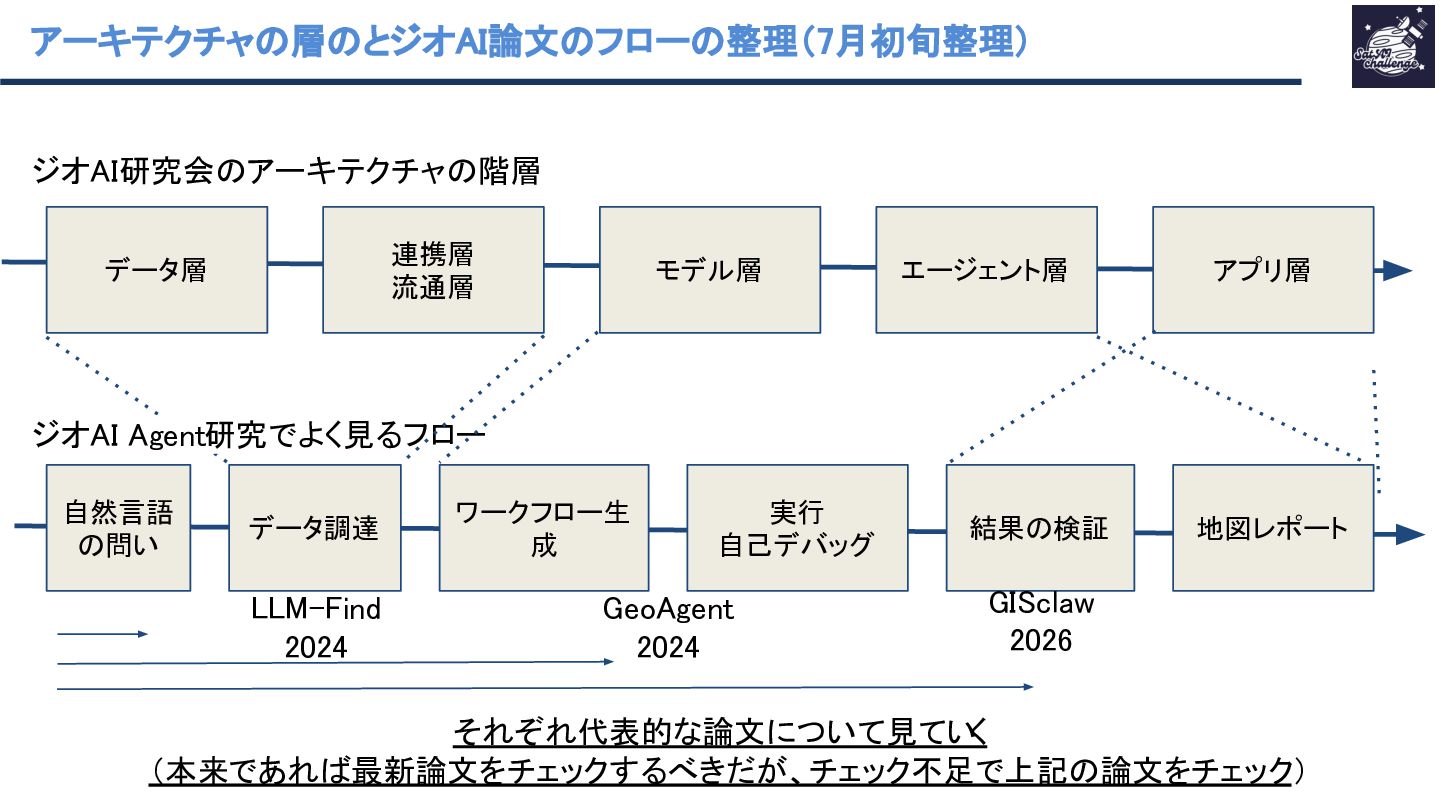
  4. アーキテクチャ 層 とジオ 論文 フロー 整理(7月初旬整理) ジオ 研究会 アーキテクチャ 階層

    連携層 流通層 データ層 ジオ モデル層 エージェント層 アプリ層 gent研究でよく見るフロー 自然言語 問い データ調達 - ind 2024 ワークフロー生 成 実行 自己デバッグ eo gent 2024 結果 検証 地図レポート claw 2026 それぞれ代表的な論文について見ていく (本来であれ 最新論文をチェックするべきだが、チェック不足で上記 論文をチェック)
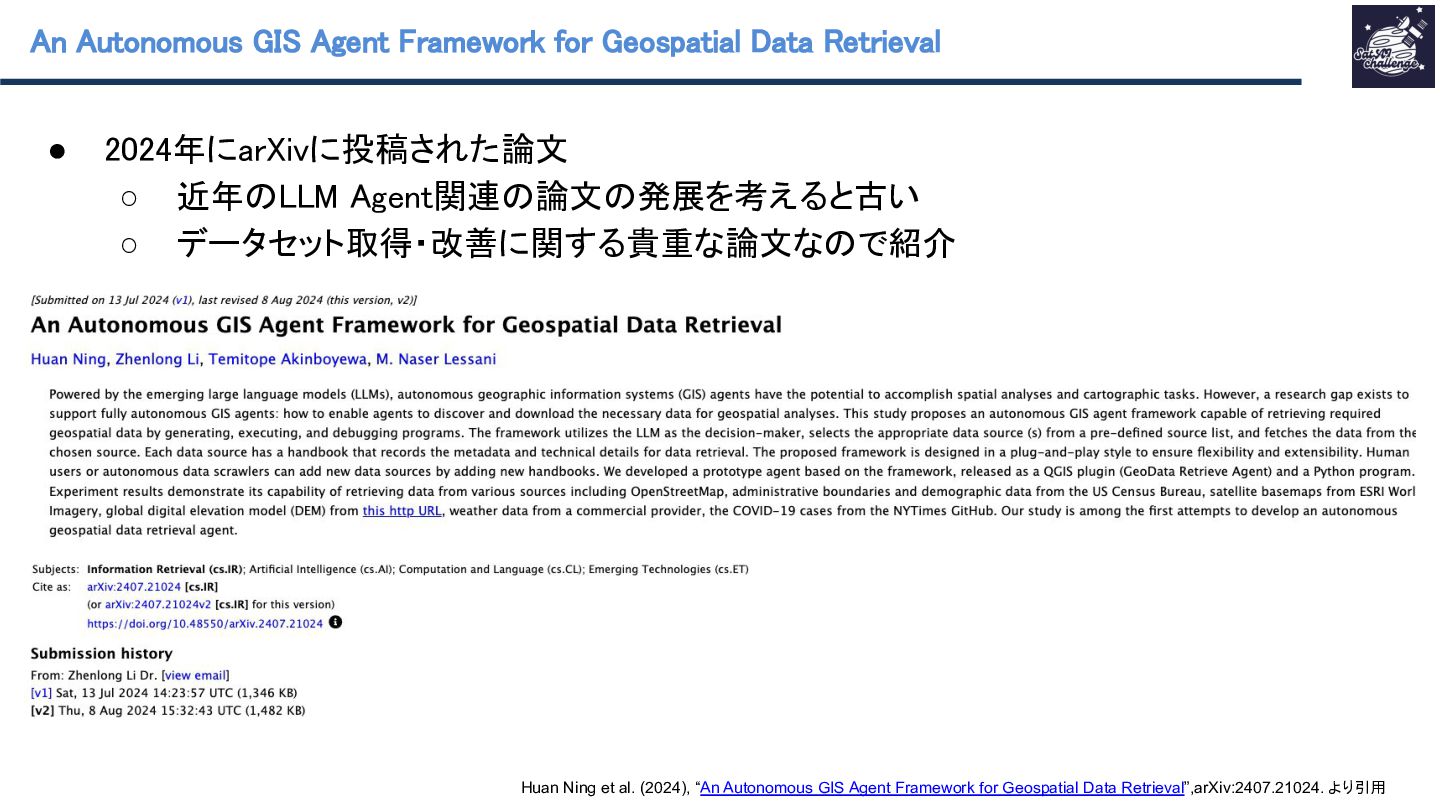
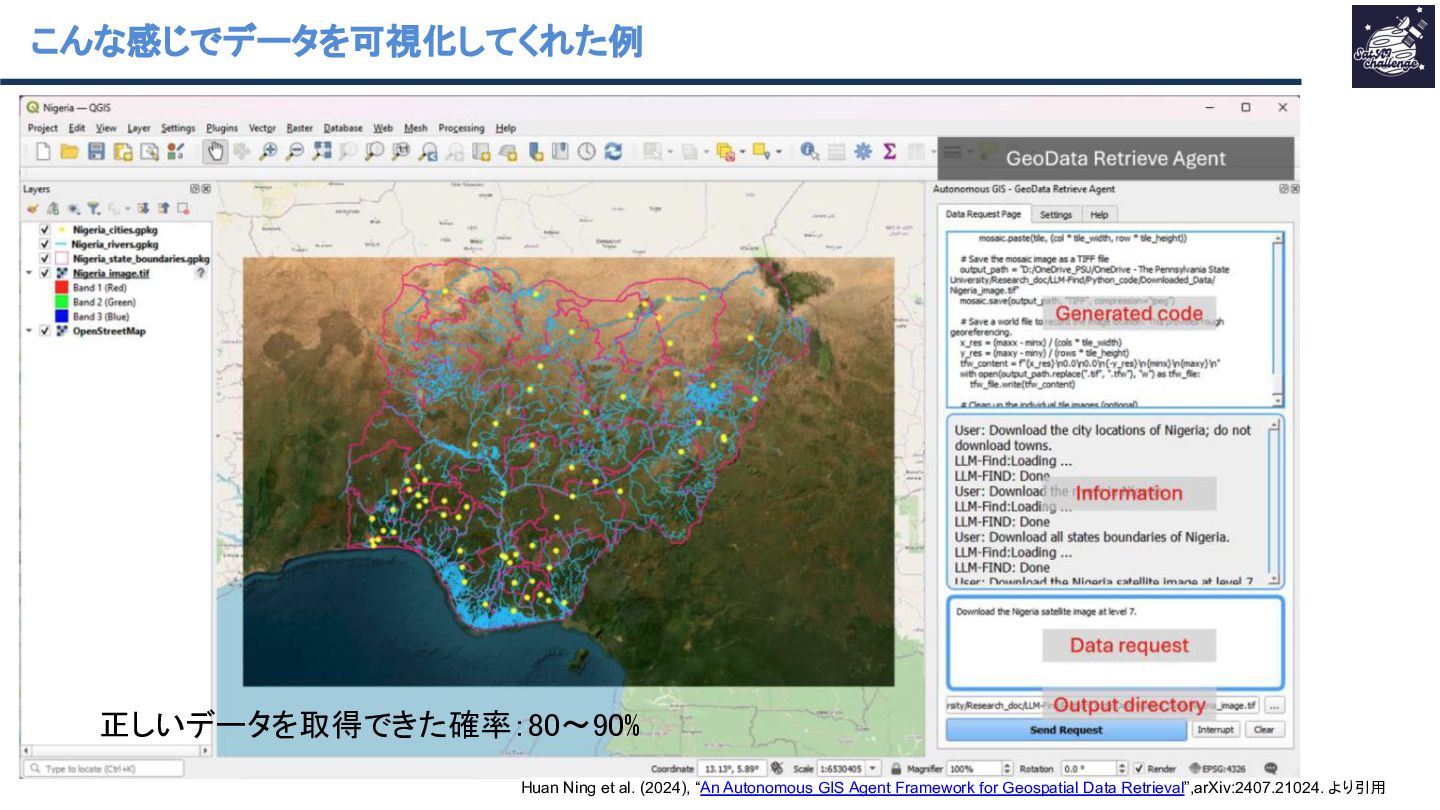
  5. n utonomous • gent ramework for eospatial ata etrieval 2024年にarXivに投稿された論文

    ◦ 近年 gent関連 論文 発展を考えると古い ◦ データセット取得・改善に関する貴重な論文な で紹介 Huan Ning et al. (2024), “An Autonomous GIS Agent Framework for Geospatial Data Retrieval”,arXiv:2407.21024. より引用
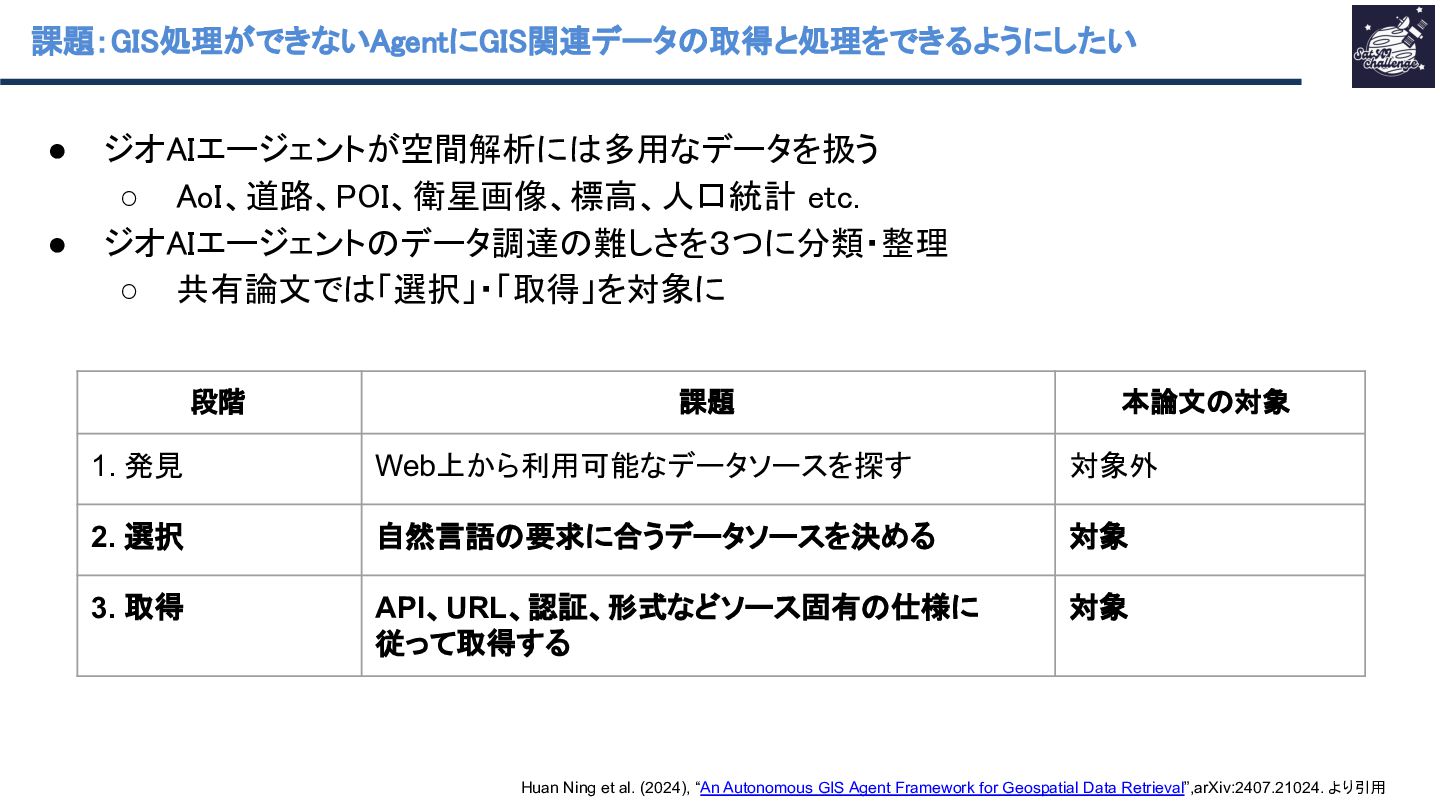
  6. 課題: • • 処理ができない gentに 関連データ 取得と処理をできるようにしたい ジオ エージェントが空間解析に 多用なデータを扱う

    ◦ o 、道路、 、衛星画像、標高、人口統計 etc. ジオ エージェント データ調達 難しさを3つに分類・整理 ◦ 共有論文で 「選択」・「取得」を対象に 段階 課題 本論文 対象 1. 発見 Web上から利用可能なデータソースを探す 対象外 2. 選択 自然言語 対象 3. 取得 API、URL、認証、形式などソース固有 仕様に 従って取得する 要求に合うデータソースを決める 対象 Huan Ning et al. (2024), “An Autonomous GIS Agent Framework for Geospatial Data Retrieval”,arXiv:2407.21024. より引用
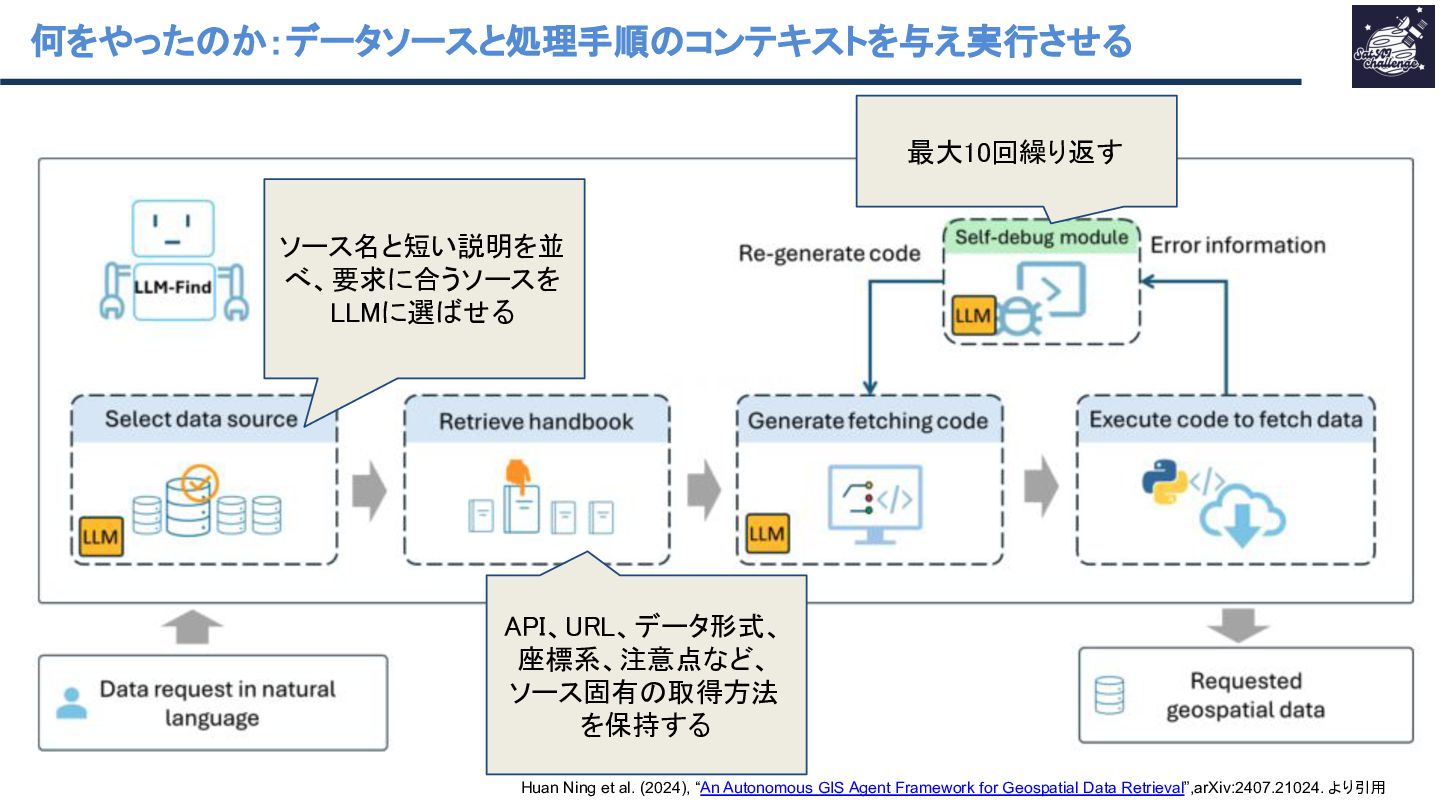
  7. 何をやった か:データソースと処理手順 コンテキストを与え実行させる 最大10回繰り返す ソース名と短い説明を並 べ、要求に合うソースを に選 せる 、 、データ形式、

    座標系、注意点など、 ソース固有 取得方法 を保持する Huan Ning et al. (2024), “An Autonomous GIS Agent Framework for Geospatial Data Retrieval”,arXiv:2407.21024. より引用
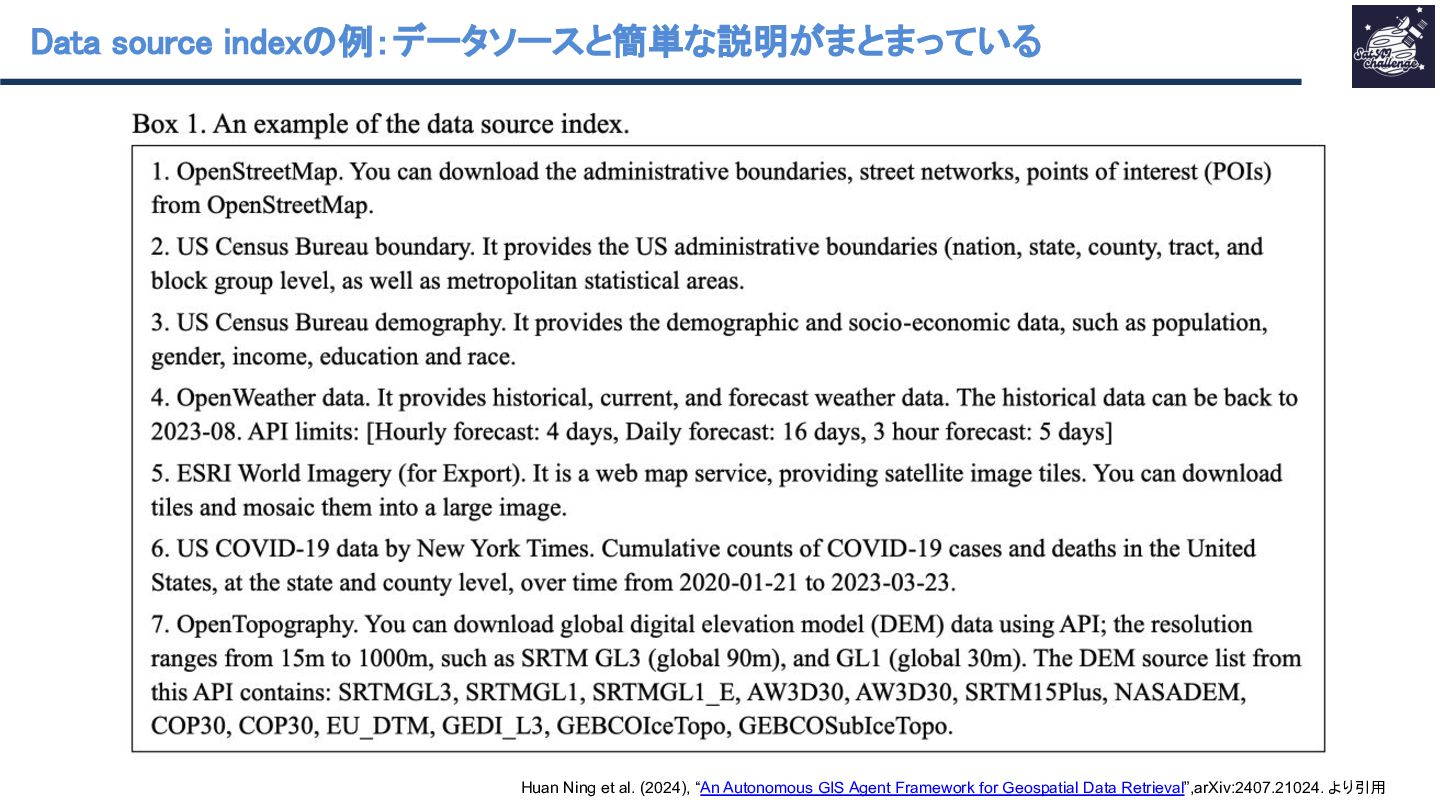
  8. ata source index 例:データソースと簡単な説明がまとまっている Huan Ning et al. (2024), “An

    Autonomous GIS Agent Framework for Geospatial Data Retrieval”,arXiv:2407.21024. より引用
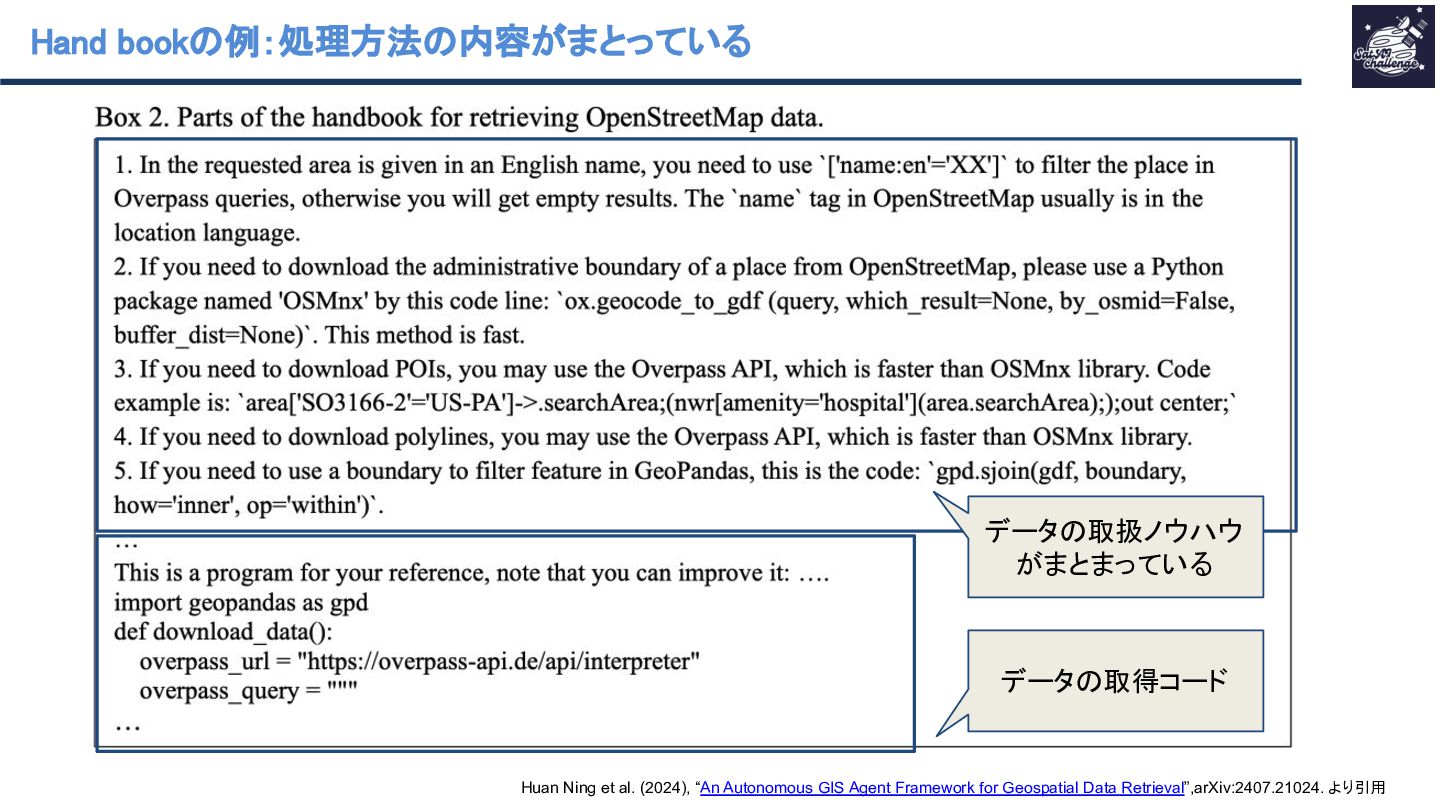
  9. and book 例:処理方法 内容がまとっている データ 取扱ノウハウ がまとまっている データ 取得コード Huan

    Ning et al. (2024), “An Autonomous GIS Agent Framework for Geospatial Data Retrieval”,arXiv:2407.21024. より引用
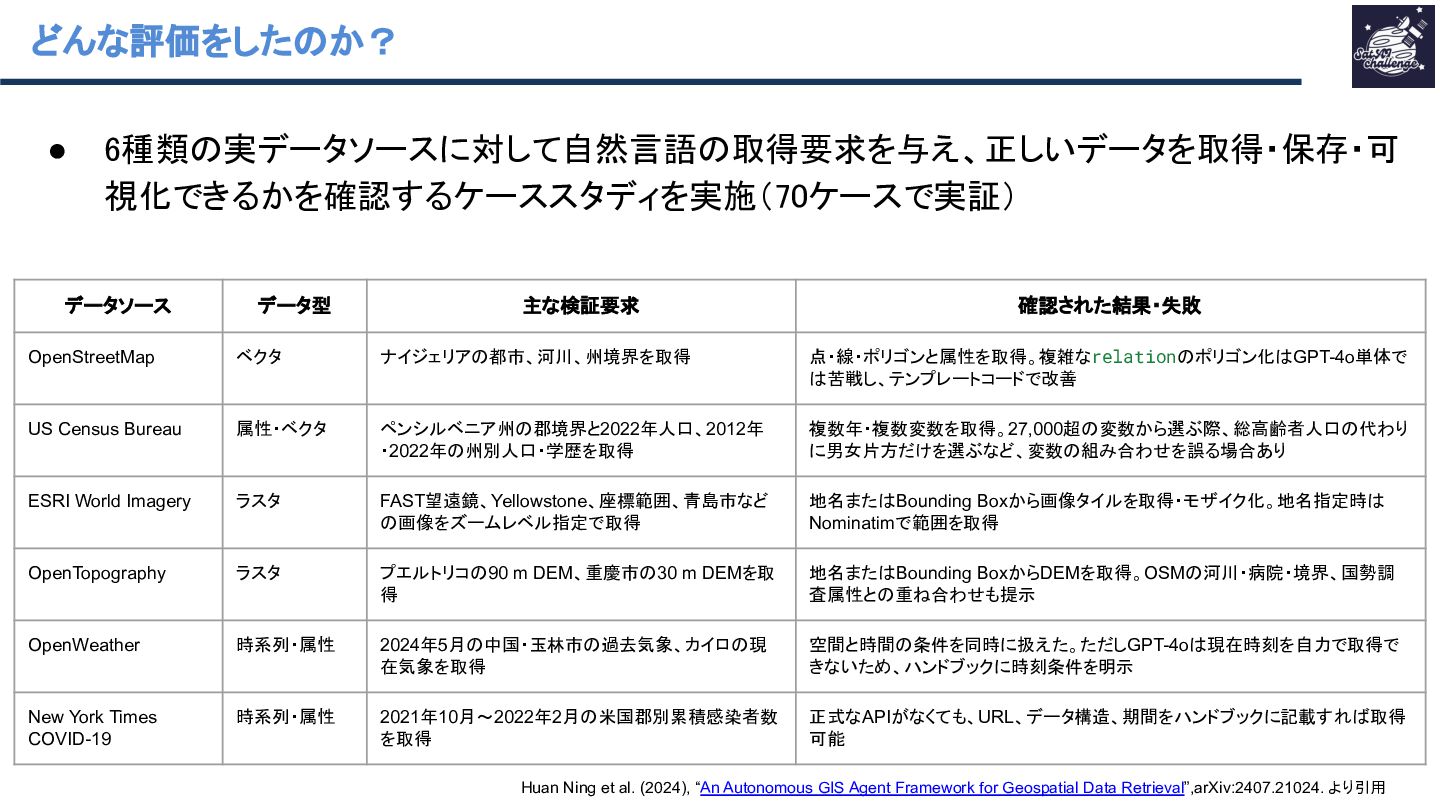
  10. どんな評価をした か? • 6種類 実データソースに対して自然言語 取得要求を与え、正しいデータを取得・保存・可 視化できるかを確認するケーススタディを実施(70ケースで実証) データソース データ型 主な検証要求

    確認された結果・失敗 OpenStreetMap ベクタ ナイジェリア US Census Bureau 属性・ベクタ ペンシルベニア州 郡境界と2022年人口、2012年 ・2022年 州別人口・学歴を取得 複数年・複数変数を取得。27,000超 変数から選ぶ際、総高齢者人口 に男女片方だけを選ぶなど、変数 組み合わせを誤る場合あり ESRI World Imagery ラスタ FAST望遠鏡、Yellowstone、座標範囲、青島市など 画像をズームレベル指定で取得 地名また Bounding Boxから画像タイルを取得・モザイク化。地名指定時 Nominatimで範囲を取得 OpenTopography ラスタ プエルトリコ 得 OpenWeather 時系列・属性 2024年5月 中国・玉林市 在気象を取得 過去気象、カイロ New York Times COVID-19 時系列・属性 2021年10月〜2022年2月 を取得 米国郡別累積感染者数 都市、河川、州境界を取得 90 m DEM、重慶市 点・線・ポリゴンと属性を取得。複雑なrelation 苦戦し、テンプレートコードで改善 30 m DEMを取 現 ポリゴン化 GPT-4o単体で 代わり 地名また Bounding BoxからDEMを取得。OSM 査属性と 重 合わせも提示 河川・病院・境界、国勢調 空間と時間 条件を同時に扱えた。ただしGPT-4o きないため、ハンドブックに時刻条件を明示 現在時刻を自力で取得で 正式なAPIがなくても、URL、データ構 可能 、期間をハンドブックに記載すれ 取得 Huan Ning et al. (2024), “An Autonomous GIS Agent Framework for Geospatial Data Retrieval”,arXiv:2407.21024. より引用
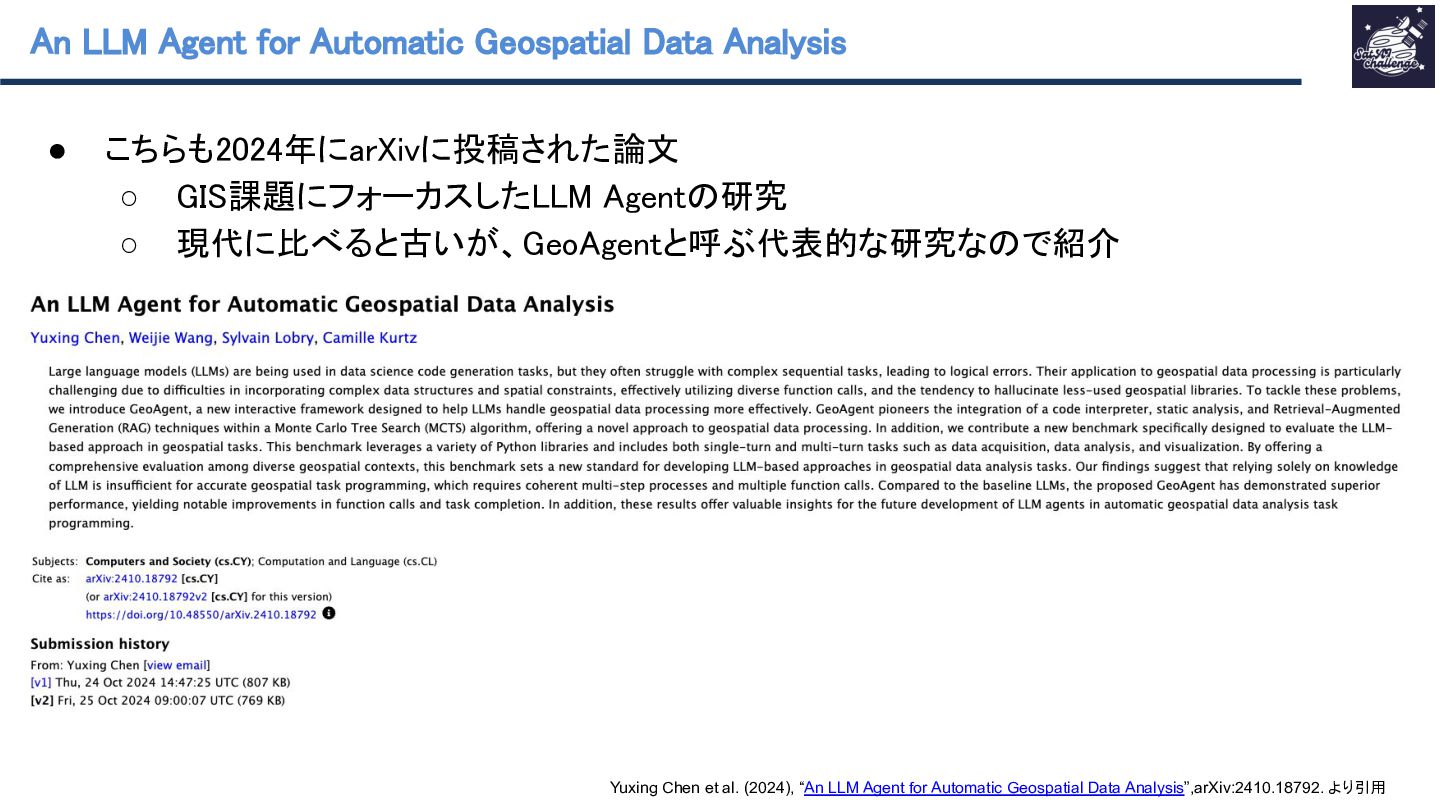
  11. n • gent for utomatic eospatial ata nalysis こちらも2024年にarXivに投稿された論文 ◦

    課題にフォーカスした gent 研究 ◦ 現代に比べると古いが、 eo gentと呼ぶ代表的な研究な で紹介 Yuxing Chen et al. (2024), “An LLM Agent for Automatic Geospatial Data Analysis”,arXiv:2410.18792. より引用
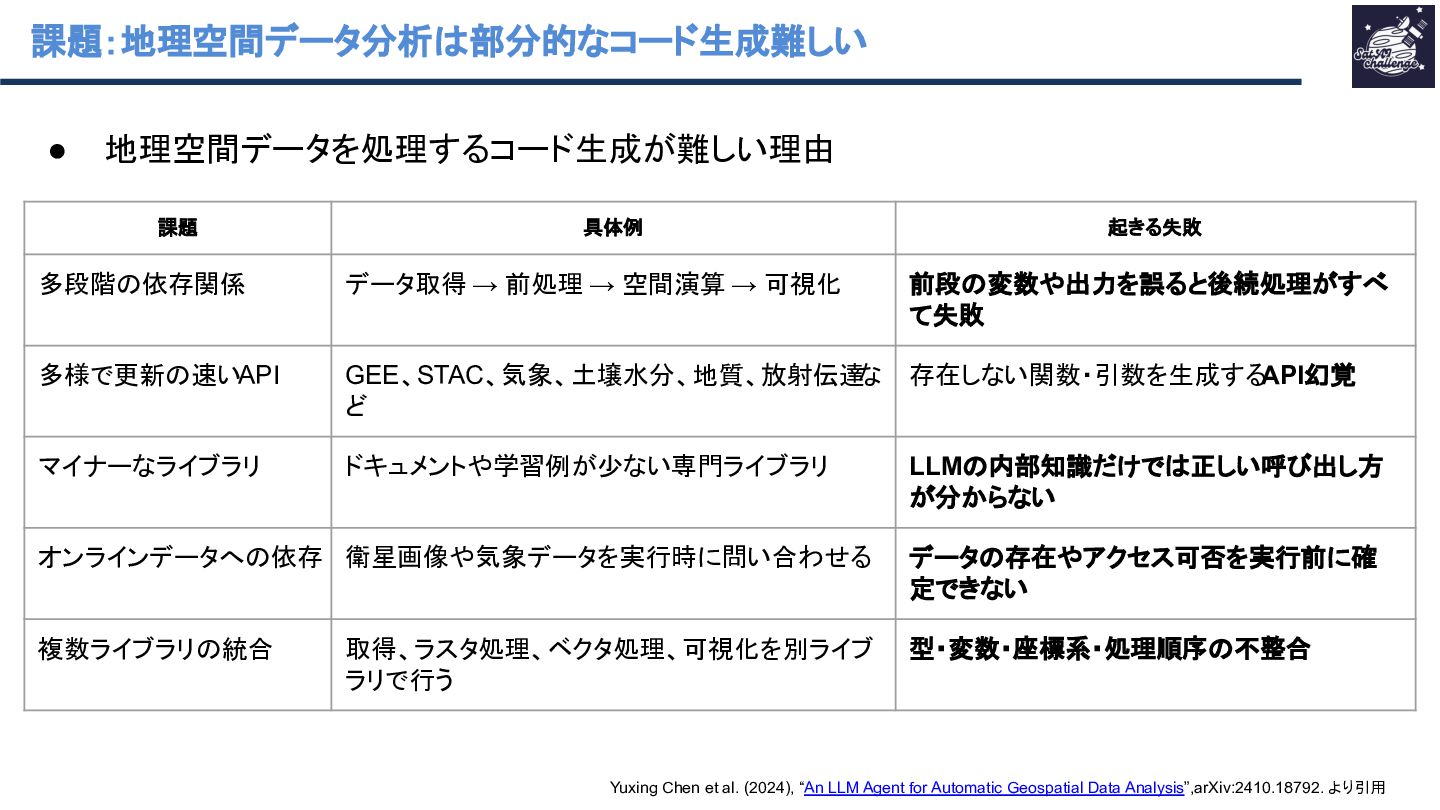
  12. 課題:地理空間データ分析 • 部分的なコード生成難しい 地理空間データを処理するコード生成が難しい理由 課題 多段階 具体例 依存関係 多様で更新 いAPI

    マイナーなライブラリ 起きる失敗 データ取得 → 前処理 → 空間演算 → 可視化 前段 変数や出力を誤ると後続処理がすべ て失敗 GEE、STAC、気象、土壌水分、地質、放射伝達な ど 存在しない関数・引数を生成するAPI幻覚 ドキュメントや学習例が少ない専門ライブラリ LLM 内部知識だけで が分からない 正しい呼び出し方 オンラインデータへ 依存 衛星画像や気象データを実行時に問い合わせる データ 存在やアクセス可否を実行前に確 定できない 複数ライブラリ 統合 型・変数・座標系・処理順序 取得、ラスタ処理、ベクタ処理、可視化を別ライブ ラリで行う 不整合 Yuxing Chen et al. (2024), “An LLM Agent for Automatic Geospatial Data Analysis”,arXiv:2410.18792. より引用
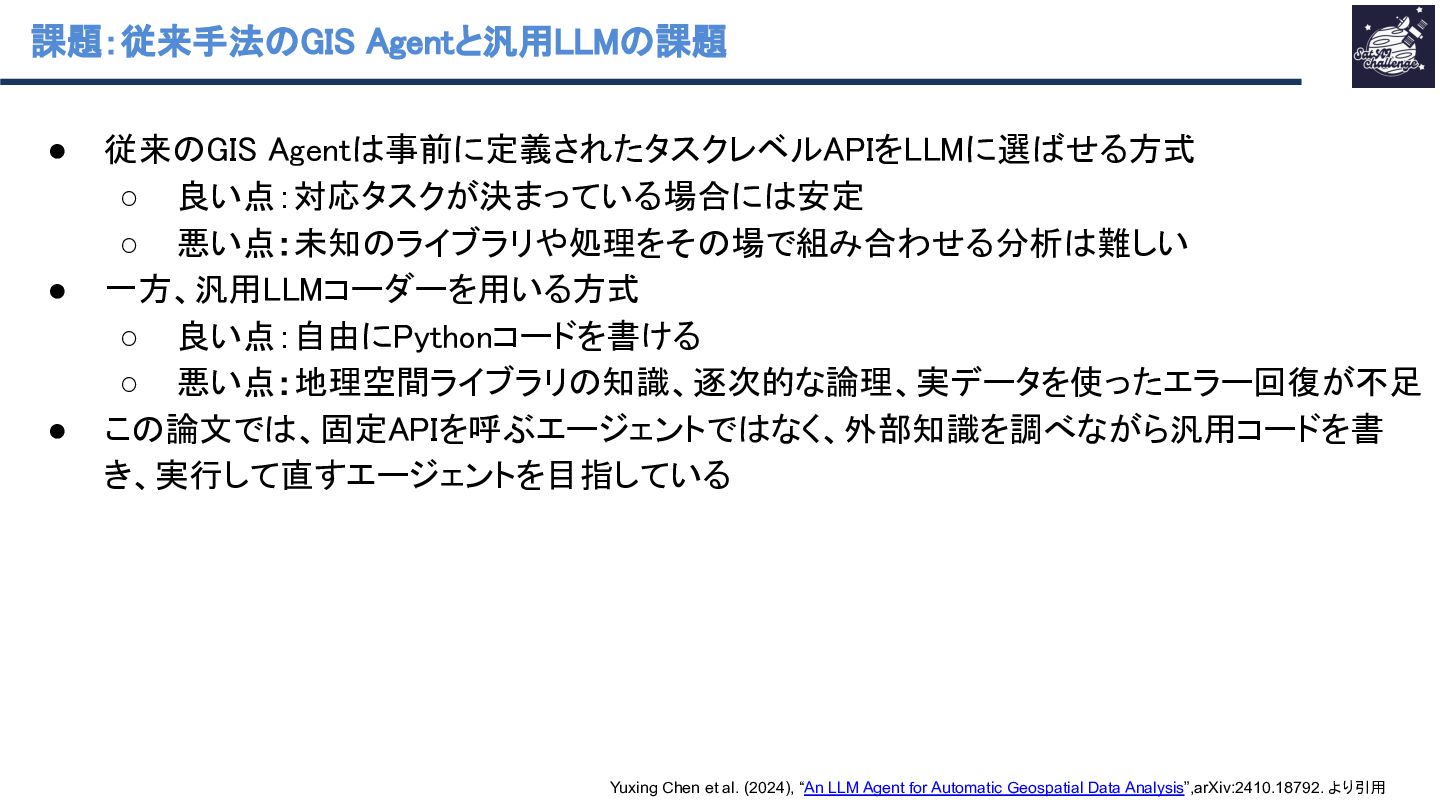
  13. 課題:従来手法 • • • gentと汎用 課題 従来 gent 事前に定義されたタスクレベル を

    に選 せる方式 ◦ 良い点:対応タスクが決まっている場合に 安定 ◦ 悪い点:未知 ライブラリや処理をそ 場で組み合わせる分析 難しい 一方、汎用 コーダーを用いる方式 ◦ 良い点:自由に ythonコードを書ける ◦ 悪い点:地理空間ライブラリ 知識、逐次的な論理、実データを使ったエラー回復が不足 こ 論文で 、固定 を呼ぶエージェントで なく、外部知識を調べながら汎用コードを書 き、実行して直すエージェントを目指している Yuxing Chen et al. (2024), “An LLM Agent for Automatic Geospatial Data Analysis”,arXiv:2410.18792. より引用
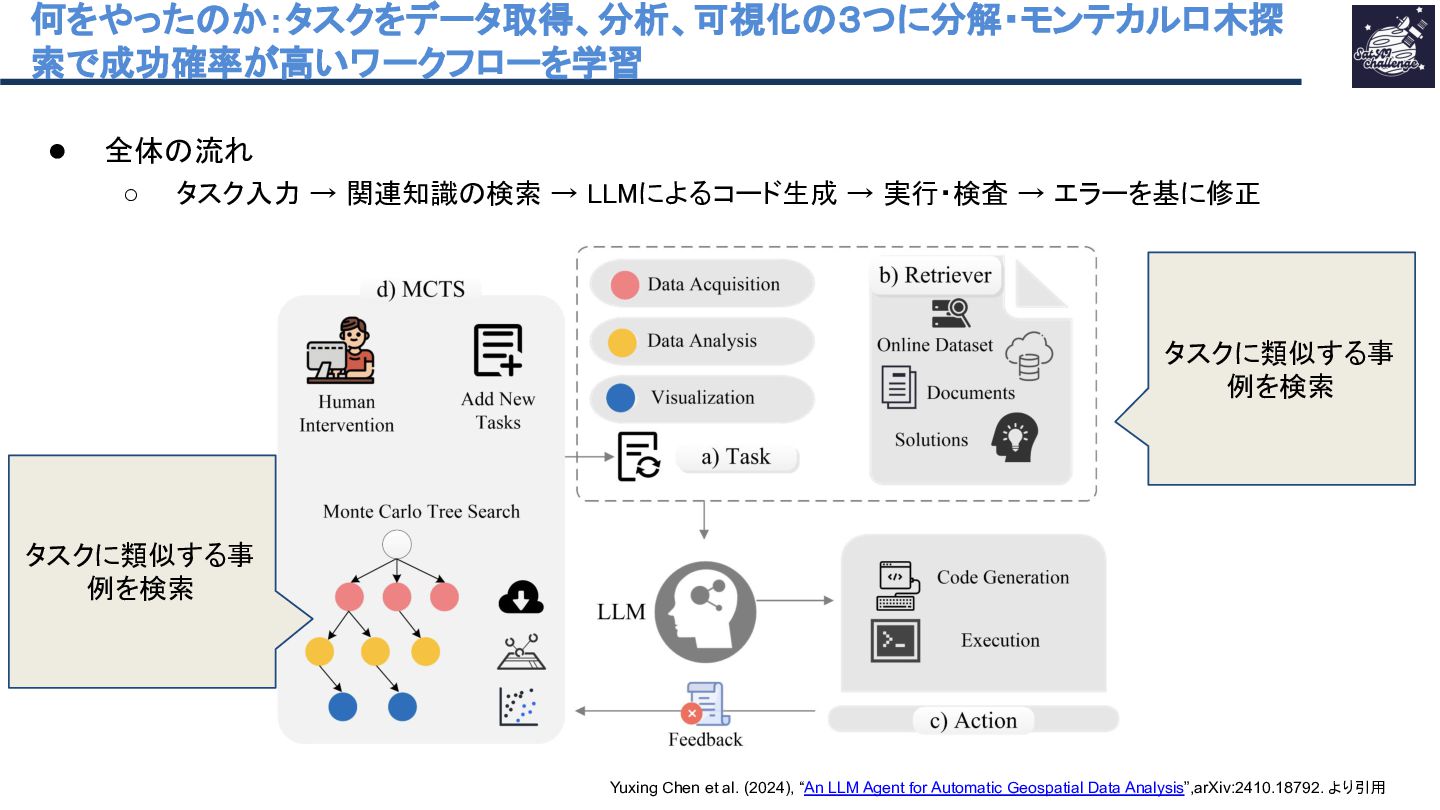
  14. 何をやった か:タスクをデータ取得、分析、可視化 索で成功確率が高いワークフローを学習 • 全体 流れ ◦ タスク入力 → 関連知識

    検索 → 3つに分解・モンテカルロ木探 によるコード生成 → 実行・検査 → エラーを基に修正 タスクに類似する事 例を検索 タスクに類似する事 例を検索 Yuxing Chen et al. (2024), “An LLM Agent for Automatic Geospatial Data Analysis”,arXiv:2410.18792. より引用
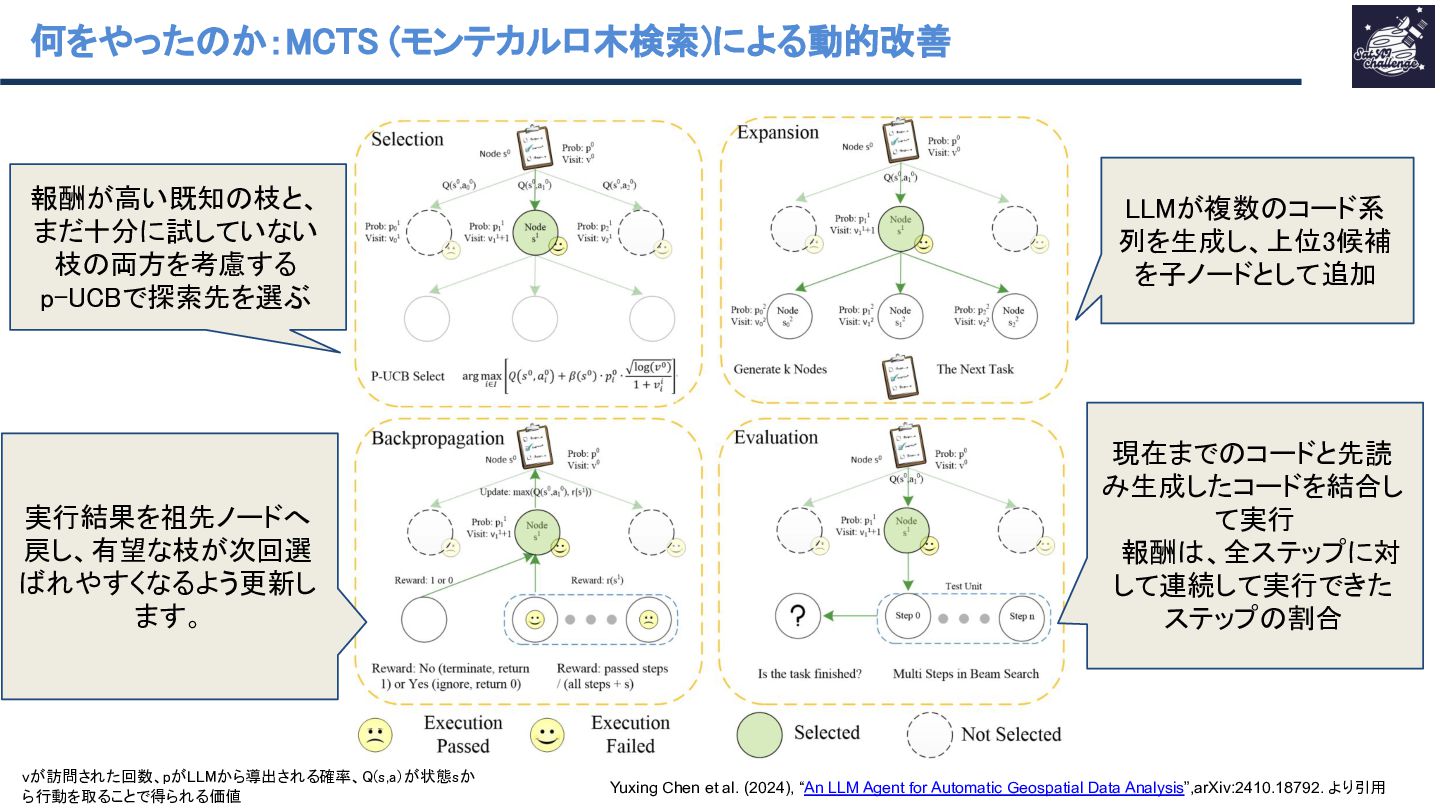
  15. 何をやった か: (モンテカルロ木検索)による動的改善 報酬が高い既知 枝と、 まだ十分に試していない 枝 両方を考慮する pで探索先を選ぶ 実行結果を祖先ノードへ

    戻し、有望な枝が次回選 れやすくなるよう更新し ます。 vが訪問された回数、pが から導出される確率、 (s,a)が状態sか ら行動を取ることで得られる価値 が複数 コード系 列を生成し、上位3候補 を子ノードとして追加 現在まで コードと先読 み生成したコードを結合し て実行 報酬 、全ステップに対 して連続して実行できた ステップ 割合 Yuxing Chen et al. (2024), “An LLM Agent for Automatic Geospatial Data Analysis”,arXiv:2410.18792. より引用
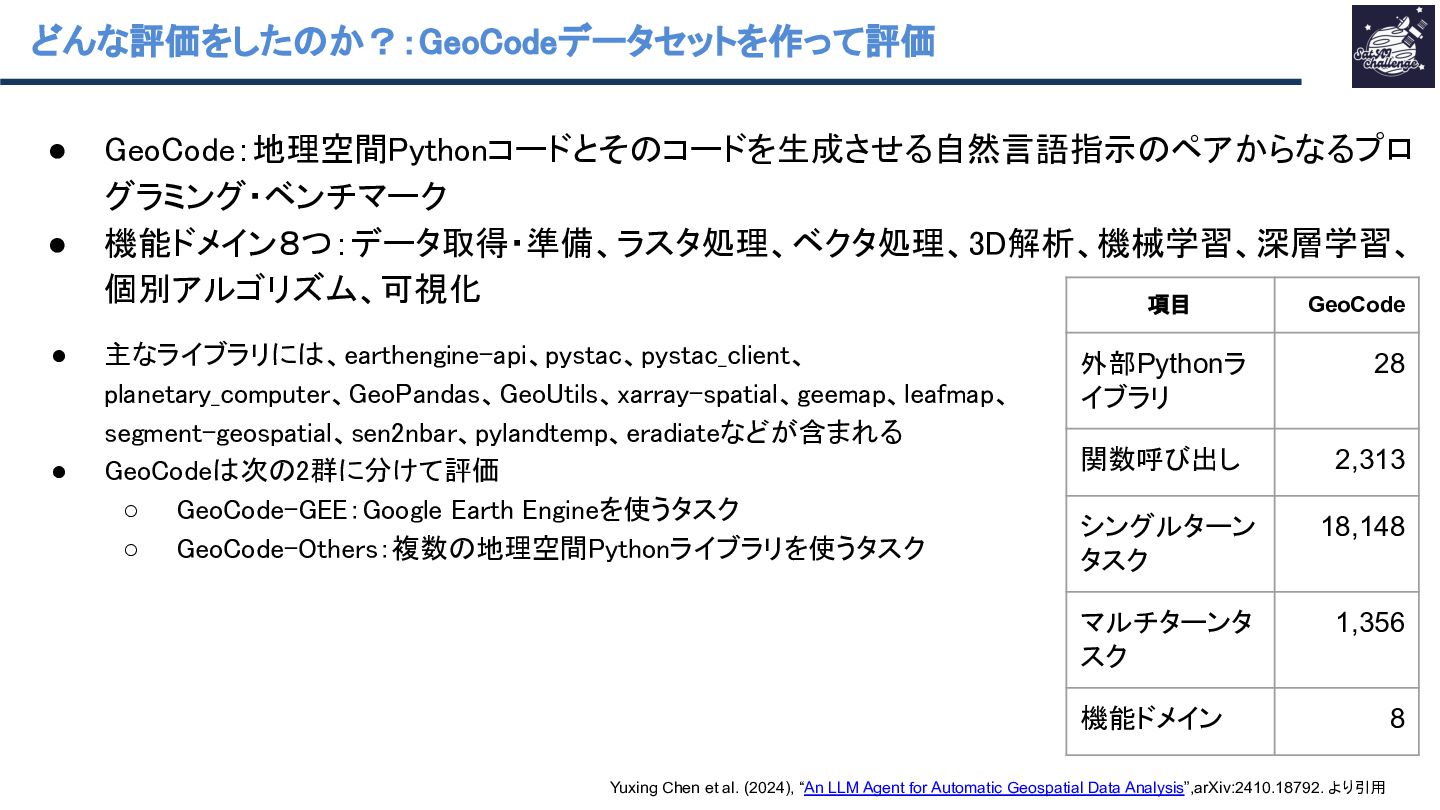
  16. どんな評価をした か?: eo odeデータセットを作って評価 • • • • eo ode:地理空間

    ythonコードとそ コードを生成させる自然言語指示 ペアからなるプロ グラミング・ベンチマーク 機能ドメイン8つ:データ取得・準備、ラスタ処理、ベクタ処理、3 解析、機械学習、深層学習、 個別アルゴリズム、可視化 項目 GeoCode 主なライブラリに 、earthengine-api、pystac、pystac_client、 planetary_computer、 eo andas、 eo tils、xarray-spatial、geemap、leafmap、 segment-geospatial、sen2nbar、pylandtemp、eradiateなどが含まれる eo ode 次 2群に分けて評価 ◦ eo ode: oogle arth ngineを使うタスク ◦ eo ode- thers:複数 地理空間 ythonライブラリを使うタスク 外部Pythonラ イブラリ 28 関数呼び出し 2,313 シングルターン タスク 18,148 マルチターンタ スク 1,356 機能ドメイン Yuxing Chen et al. (2024), “An LLM Agent for Automatic Geospatial Data Analysis”,arXiv:2410.18792. より引用 8
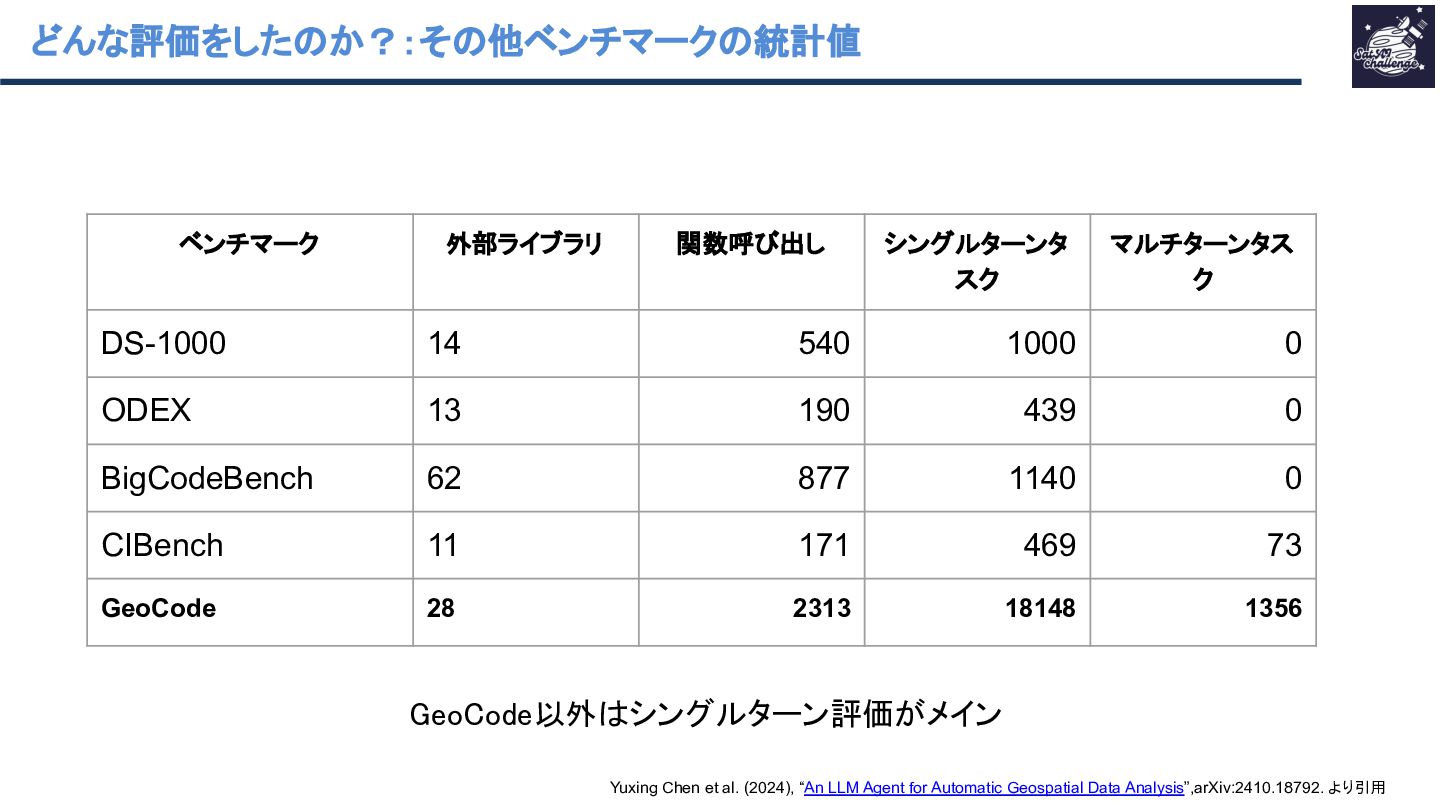
  17. どんな評価をした か?:そ 他ベンチマーク 統計値 ベンチマーク 外部ライブラリ 関数呼び出し シングルターンタ スク マルチターンタス

    ク DS-1000 14 540 1000 0 ODEX 13 190 439 0 BigCodeBench 62 877 1140 0 CIBench 11 171 469 73 GeoCode 28 2313 18148 1356 eo ode以外 シングルターン評価がメイン Yuxing Chen et al. (2024), “An LLM Agent for Automatic Geospatial Data Analysis”,arXiv:2410.18792. より引用
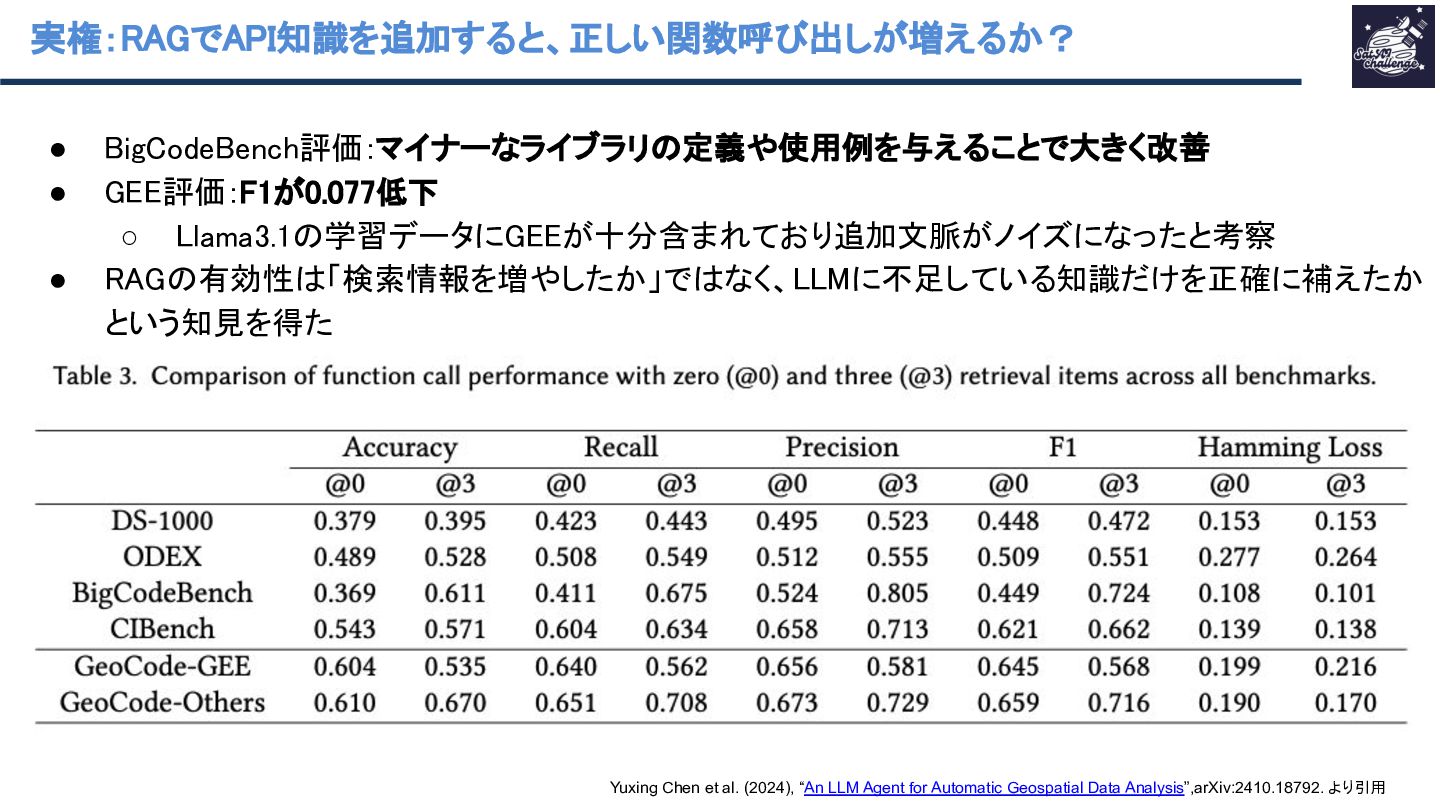
  18. 実権: • • • で 知識を追加すると、正しい関数呼び出しが増えるか? ig ode ench評価:マイナーなライブラリ 定義や使用例を与えることで大きく改善

    評価: 1が0.077低下 ◦ lama3.1 学習データに が十分含まれており追加文脈がノイズになったと考察 有効性 「検索情報を増やしたか」で なく、 に不足している知識だけを正確に補えたか という知見を得た Yuxing Chen et al. (2024), “An LLM Agent for Automatic Geospatial Data Analysis”,arXiv:2410.18792. より引用
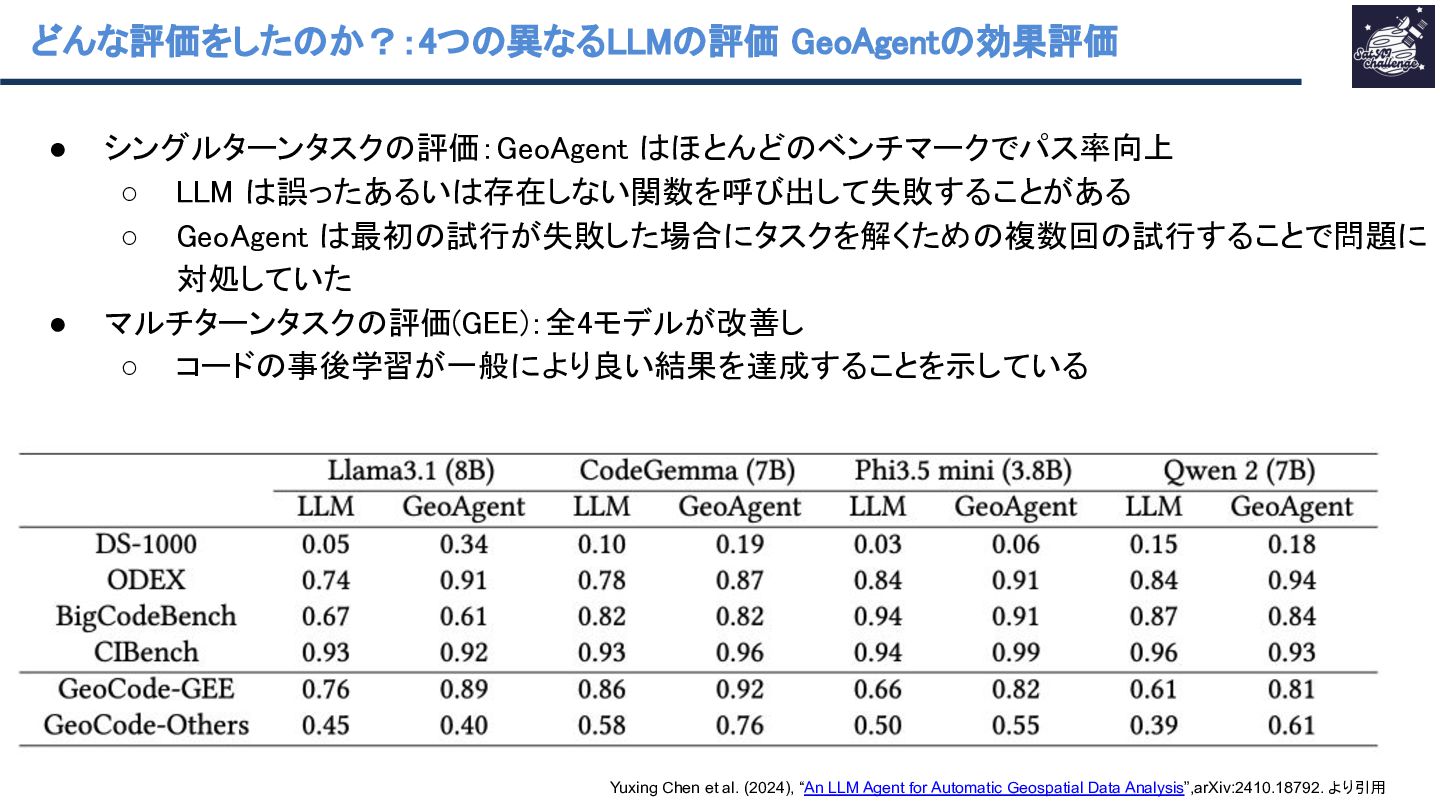
  19. どんな評価をした か?:4つ • • 異なる 評価 eo gent 効果評価 シングルターンタスク

    評価: eo gent ほとんど ベンチマークでパス率向上 ◦ 誤ったあるい 存在しない関数を呼び出して失敗することがある ◦ eo gent 最初 試行が失敗した場合にタスクを解くため 複数回 試行することで問題に 対処していた マルチターンタスク 評価( ):全4モデルが改善し ◦ コード 事後学習が一般により良い結果を達成することを示している Yuxing Chen et al. (2024), “An LLM Agent for Automatic Geospatial Data Analysis”,arXiv:2410.18792. より引用
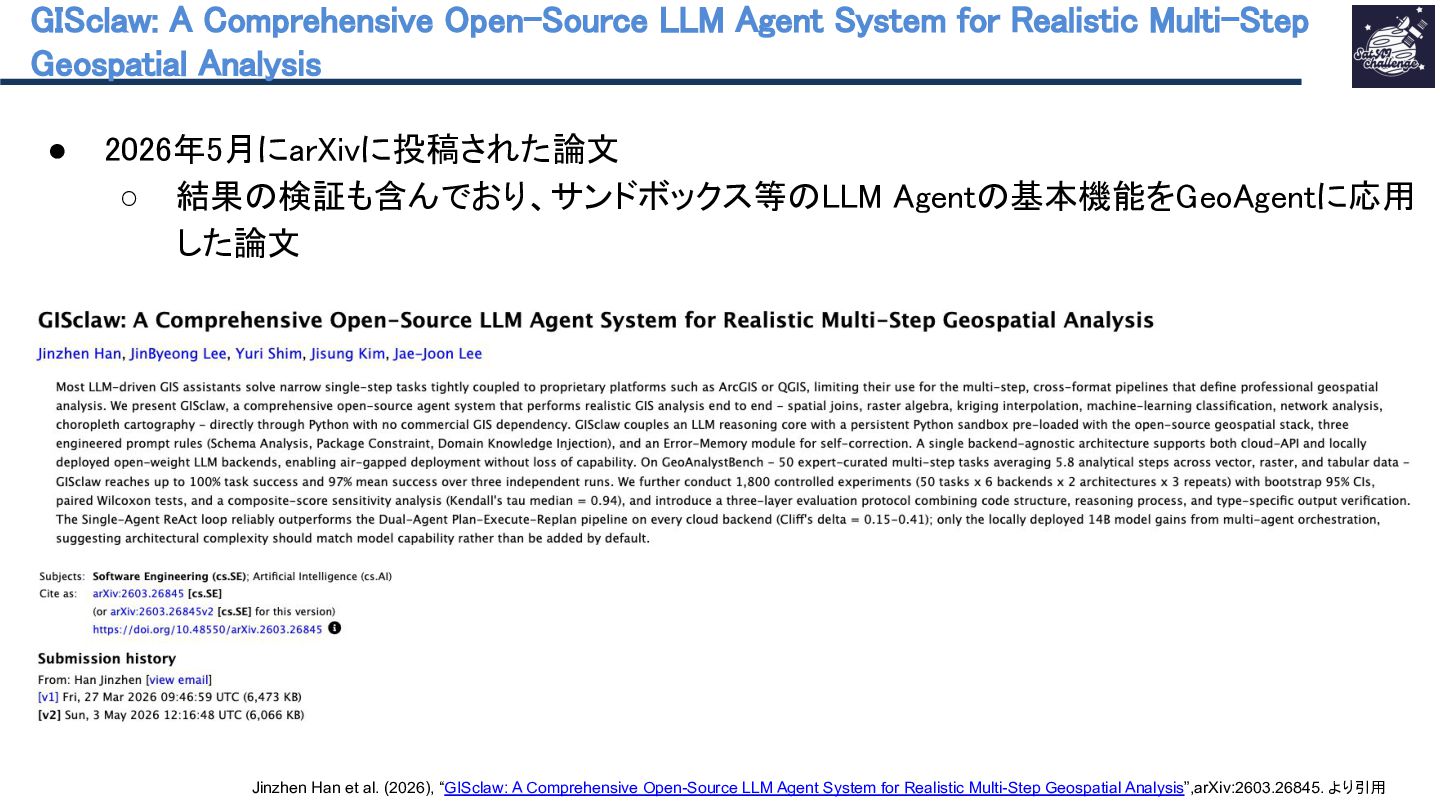
  20. claw: omprehensive eospatial nalysis • pen- ource gent ystem for

    ealistic 2026年5月にarXivに投稿された論文 ◦ 結果 検証も含んでおり、サンドボックス等 した論文 ulti- tep gent 基本機能を eo gentに応用 Jinzhen Han et al. (2026), “GISclaw: A Comprehensive Open-Source LLM Agent System for Realistic Multi-Step Geospatial Analysis”,arXiv:2603.26845. より引用
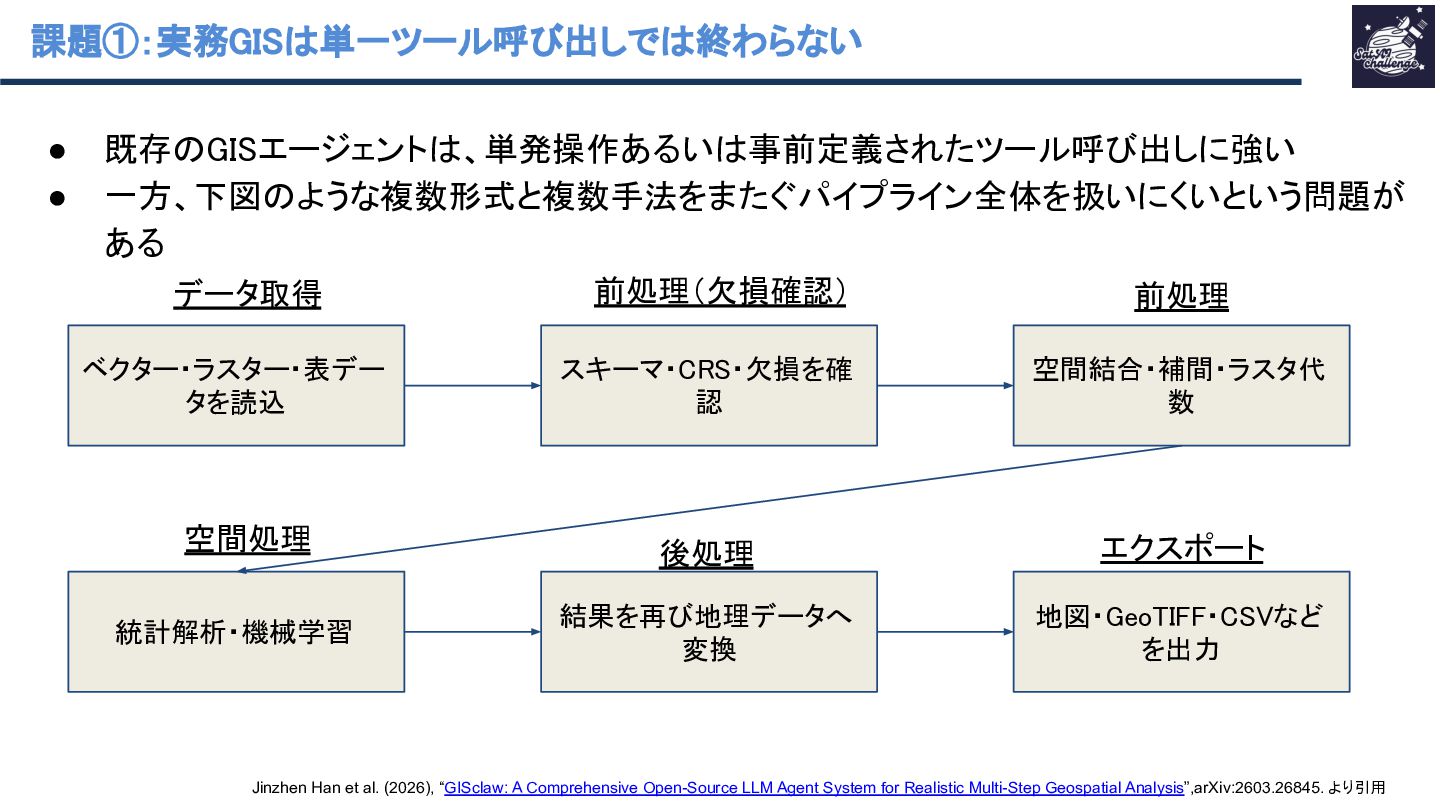
  21. 課題①:実務 • • 単一ツール呼び出しで 終わらない 既存 エージェント 、単発操作あるい 事前定義されたツール呼び出しに強い 一方、下図

    ような複数形式と複数手法をまたぐパイプライン全体を扱いにくいという問題が ある データ取得 ベクター・ラスター・表デー タを読込 空間処理 統計解析・機械学習 前処理(欠損確認) スキーマ・ ・欠損を確 前処理 認 空間結合・補間・ラスタ代 数 後処理 エクスポート 結果を再び地理データへ 変換 地図・ eo ・ を出力 など Jinzhen Han et al. (2026), “GISclaw: A Comprehensive Open-Source LLM Agent System for Realistic Multi-Step Geospatial Analysis”,arXiv:2603.26845. より引用
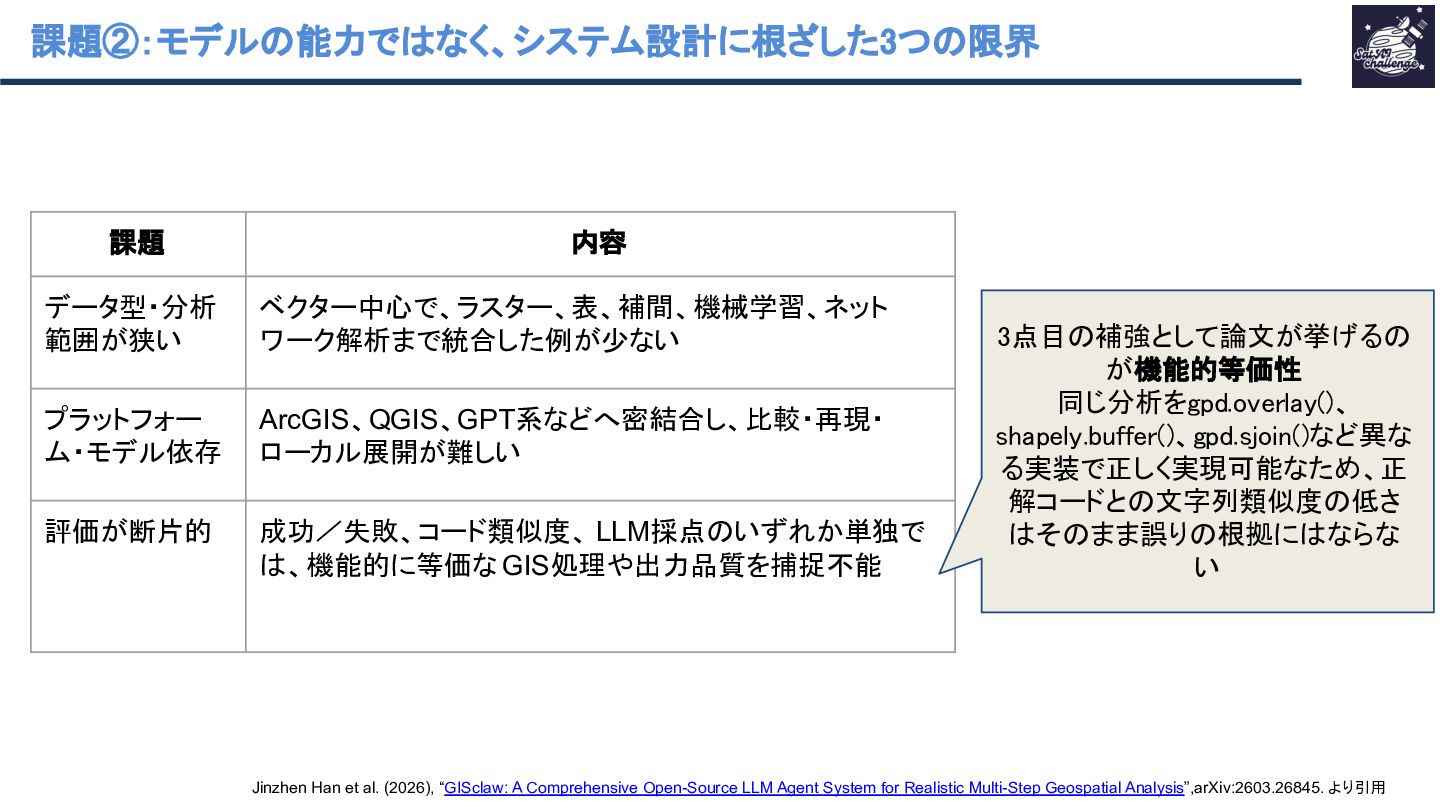
  22. 課題②:モデル 課題 能力で なく、システム設計に根ざした3つ 限界 内容 データ型・分析 範囲が狭い ベクター中心で、ラスター、表、補間、機械学習、ネット ワーク解析まで統合した例が少ない

    プラットフォー ム・モデル依存 ArcGIS、QGIS、GPT系などへ密結合し、比較・再現・ ローカル展開が難しい 評価が断片的 成功/失敗、コード類似度、 LLM採点 いずれか単独で 、機能的に等価な GIS処理や出力品質を捕捉不能 3点目 補強として論文が挙げる が機能的等価性 同じ分析をgpd.overlay()、 shapely.buffer()、gpd.sjoin()など異な る実装で正しく実現可能なため、正 解コードと 文字列類似度 低さ そ まま誤り 根拠に ならな い Jinzhen Han et al. (2026), “GISclaw: A Comprehensive Open-Source LLM Agent System for Realistic Multi-Step Geospatial Analysis”,arXiv:2603.26845. より引用
  23. 何をやった か • これら 課題に対して claw 下記を実施 ◦ 1. プラットフォーム独立

    商用 ソフトウェアを排し、オープンソース ythonライブラリ みで実行 ◦ 2. モデル非依存 ▪ クラウド ・ローカル オープンウェイト・量子化モデルを同一 ngineイン ターフェースから利用 ◦ 3. ドメイン認識型プロンプティング ▪ 一般的なコード生成指示に加え、 データと実行環境に固有 制約を明示 Jinzhen Han et al. (2026), “GISclaw: A Comprehensive Open-Source LLM Agent System for Realistic Multi-Step Geospatial Analysis”,arXiv:2603.26845. より引用
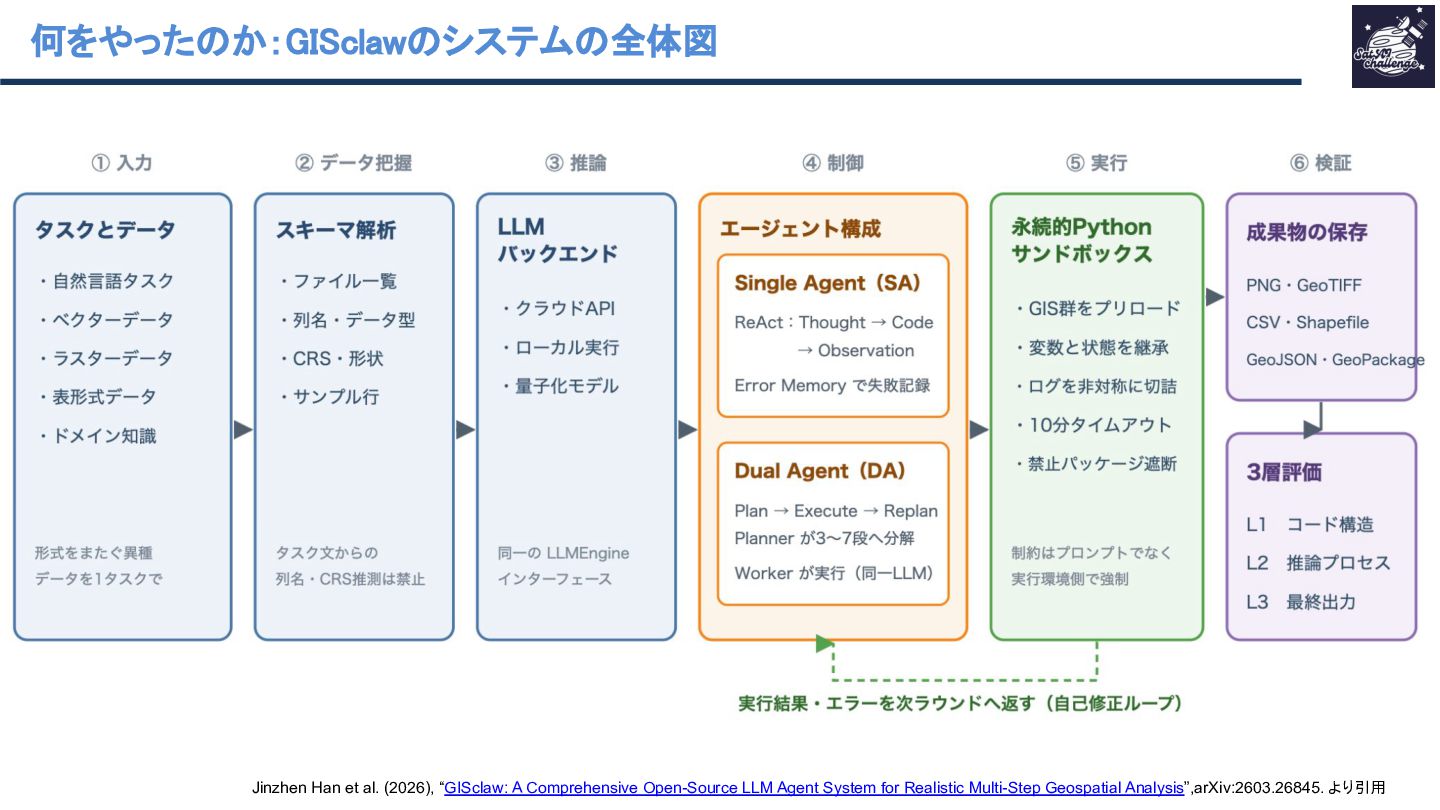
  24. 何をやった か: claw システム 全体図 Jinzhen Han et al. (2026),

    “GISclaw: A Comprehensive Open-Source LLM Agent System for Realistic Multi-Step Geospatial Analysis”,arXiv:2603.26845. より引用
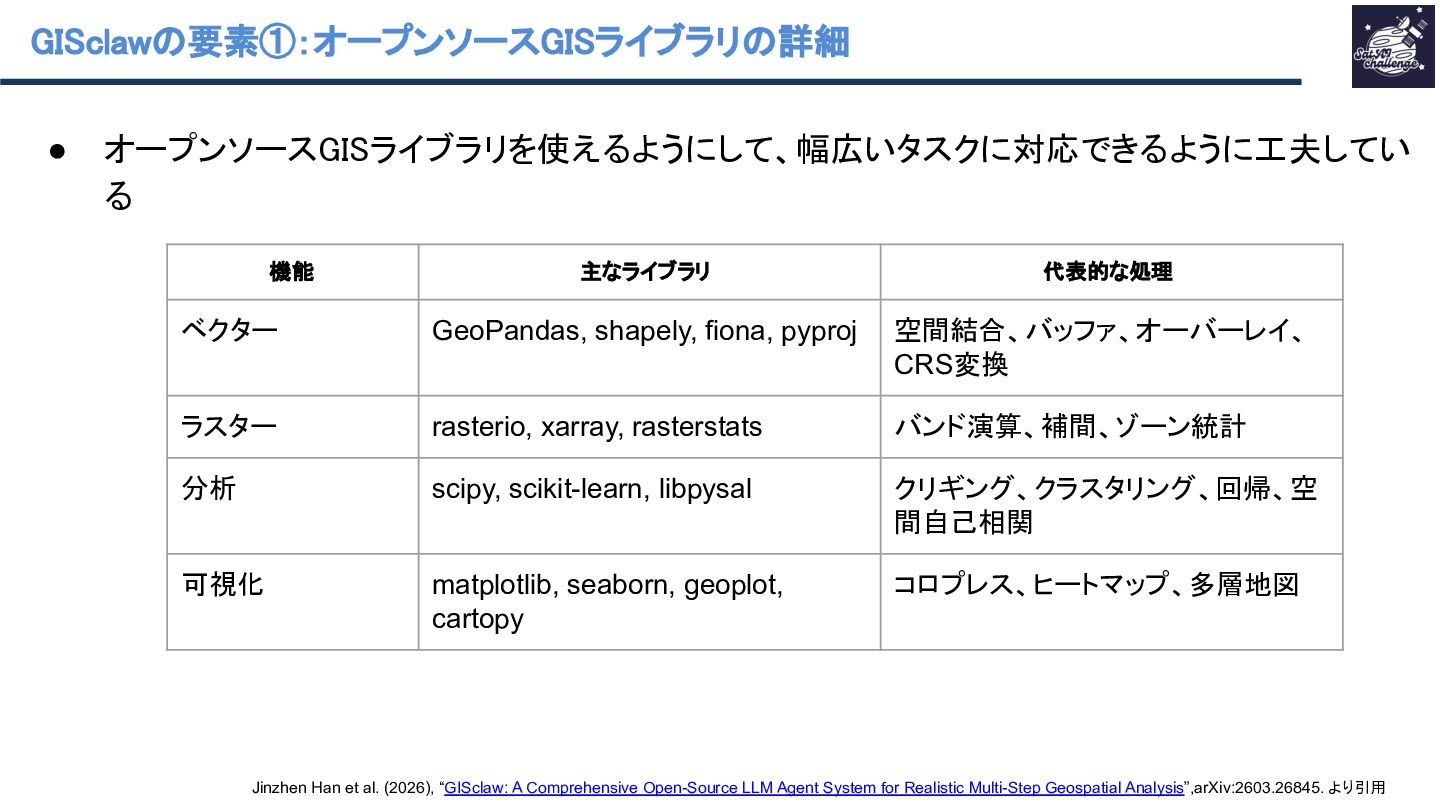
  25. claw • 要素①:オープンソース オープンソース る 機能 ライブラリ 詳細 ライブラリを使えるようにして、幅広いタスクに対応できるように工夫してい 主なライブラリ

    代表的な処理 ベクター GeoPandas, shapely, fiona, pyproj 空間結合、バッファ、オーバーレイ、 CRS変換 ラスター rasterio, xarray, rasterstats バンド演算、補間、ゾーン統計 分析 scipy, scikit-learn, libpysal クリギング、クラスタリング、回帰、空 間自己相関 可視化 matplotlib, seaborn, geoplot, cartopy コロプレス、ヒートマップ、多層地図 Jinzhen Han et al. (2026), “GISclaw: A Comprehensive Open-Source LLM Agent System for Realistic Multi-Step Geospatial Analysis”,arXiv:2603.26845. より引用
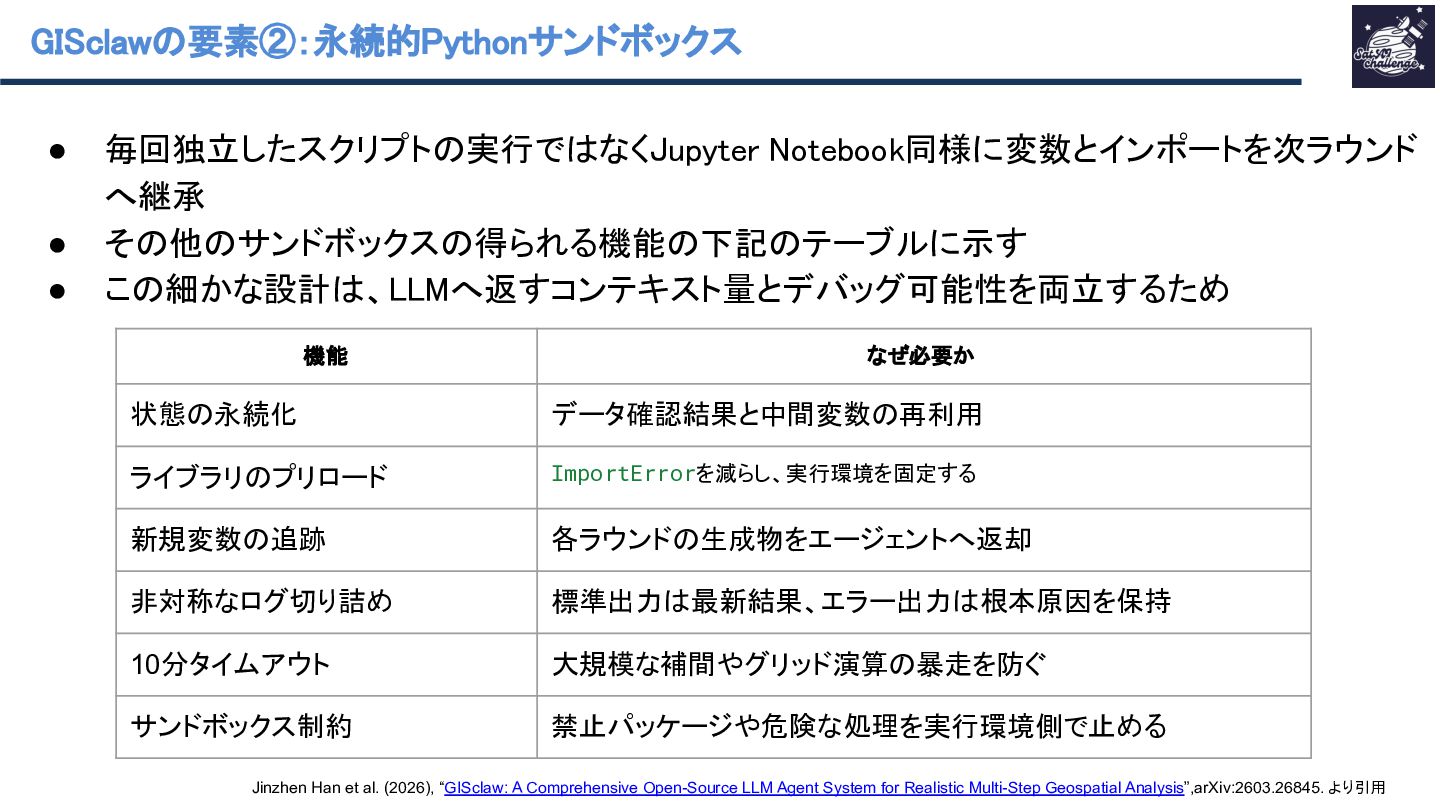
  26. claw • • • 要素②:永続的 ythonサンドボックス 毎回独立したスクリプト 実行で なく upyter

    otebook同様に変数とインポートを次ラウンド へ継承 そ 他 サンドボックス 得られる機能 下記 テーブルに示す こ 細かな設計 、 へ返すコンテキスト量とデバッグ可能性を両立するため 機能 状態 永続化 なぜ必要か データ確認結果と中間変数 再利用 ライブラリ プリロード ImportErrorを減らし、実行環境を固定する 新規変数 追跡 各ラウンド 生成物をエージェントへ返却 非対称なログ切り詰め 標準出力 最新結果、エラー出力 10分タイムアウト 大規模な補間やグリッド演算 サンドボックス制約 禁止パッケージや危険な処理を実行環境側で止める 根本原因を保持 暴走を防ぐ Jinzhen Han et al. (2026), “GISclaw: A Comprehensive Open-Source LLM Agent System for Realistic Multi-Step Geospatial Analysis”,arXiv:2603.26845. より引用
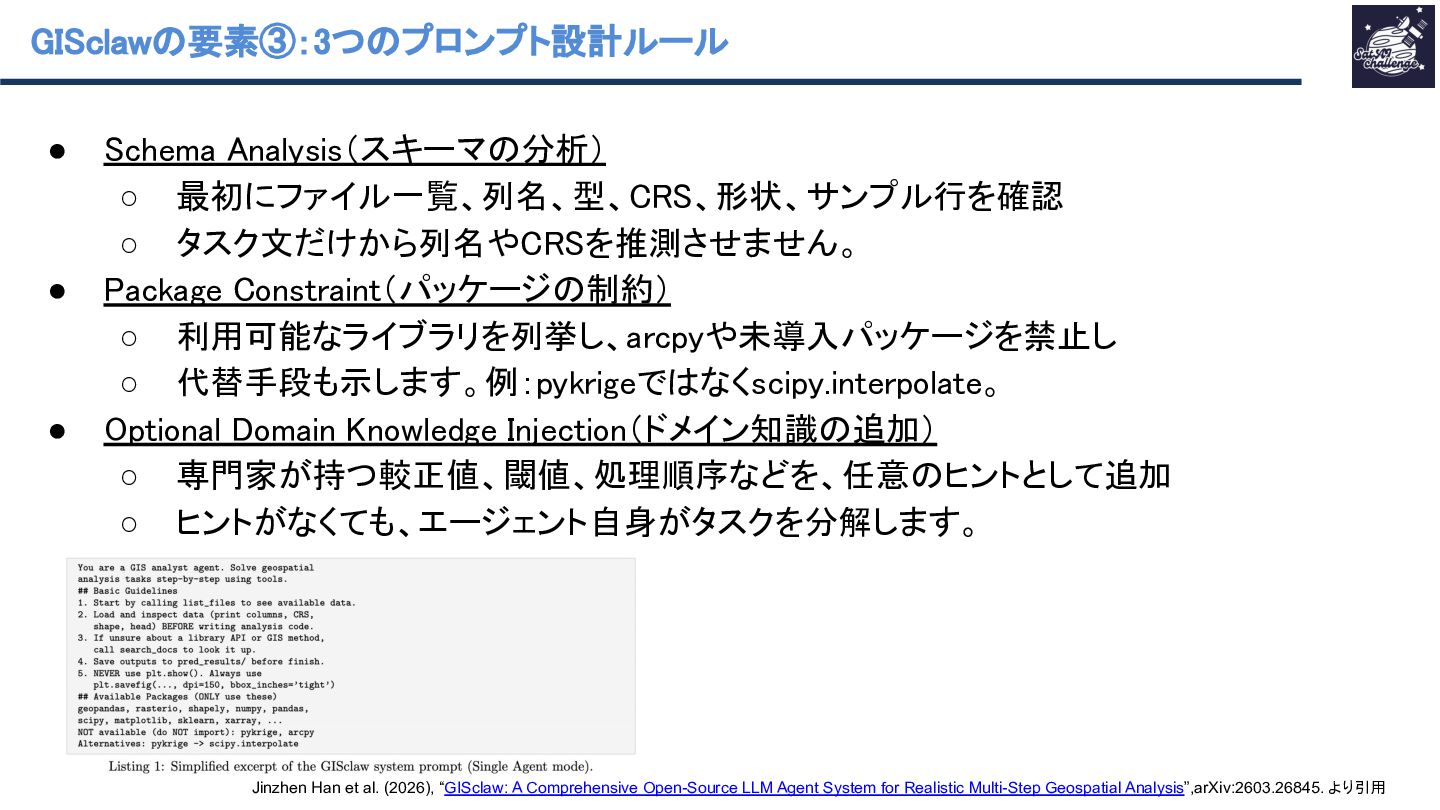
  27. claw • • • 要素③:3つ プロンプト設計ルール chema nalysis(スキーマ 分析) ◦

    最初にファイル一覧、列名、型、 、形状、サンプル行を確認 ◦ タスク文だけから列名や を推測させません。 ackage onstraint(パッケージ 制約) ◦ 利用可能なライブラリを列挙し、arcpyや未導入パッケージを禁止し ◦ 代替手段も示します。例:pykrigeで なくscipy.interpolate。 ptional omain nowledge njection(ドメイン知識 追加) ◦ 専門家が持つ較正値、閾値、処理順序などを、任意 ヒントとして追加 ◦ ヒントがなくても、エージェント自身がタスクを分解します。 Jinzhen Han et al. (2026), “GISclaw: A Comprehensive Open-Source LLM Agent System for Realistic Multi-Step Geospatial Analysis”,arXiv:2603.26845. より引用
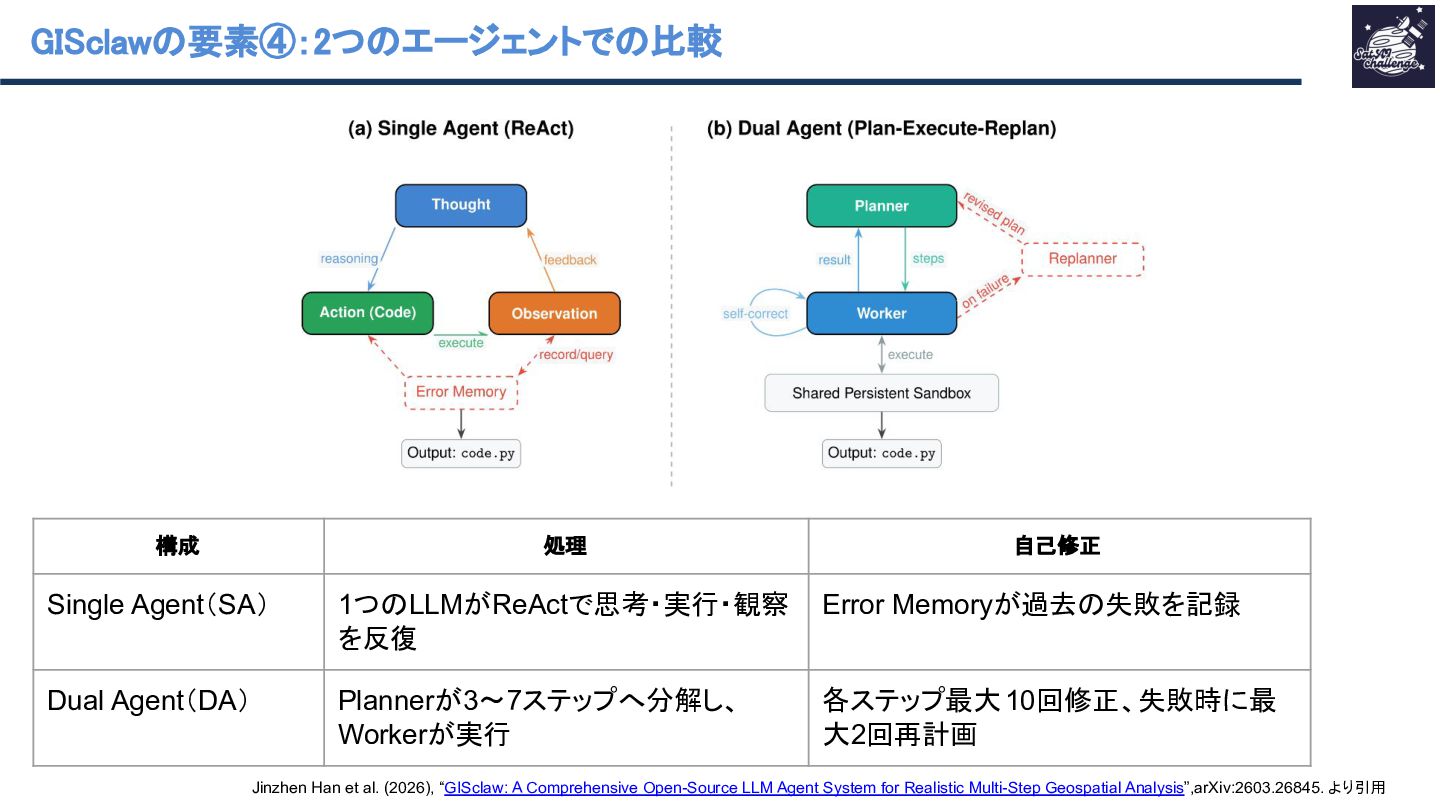
  28. claw 要素④:2つ 構成 エージェントで 比較 処理 自己修正 Single Agent(SA) 1つ

    LLMがReActで思考・実行・観察 を反復 Error Memoryが過去 失敗を記録 Dual Agent(DA) Plannerが3〜7ステップへ分解し、 Workerが実行 各ステップ最大 10回修正、失敗時に最 大2回再計画 Jinzhen Han et al. (2026), “GISclaw: A Comprehensive Open-Source LLM Agent System for Realistic Multi-Step Geospatial Analysis”,arXiv:2603.26845. より引用
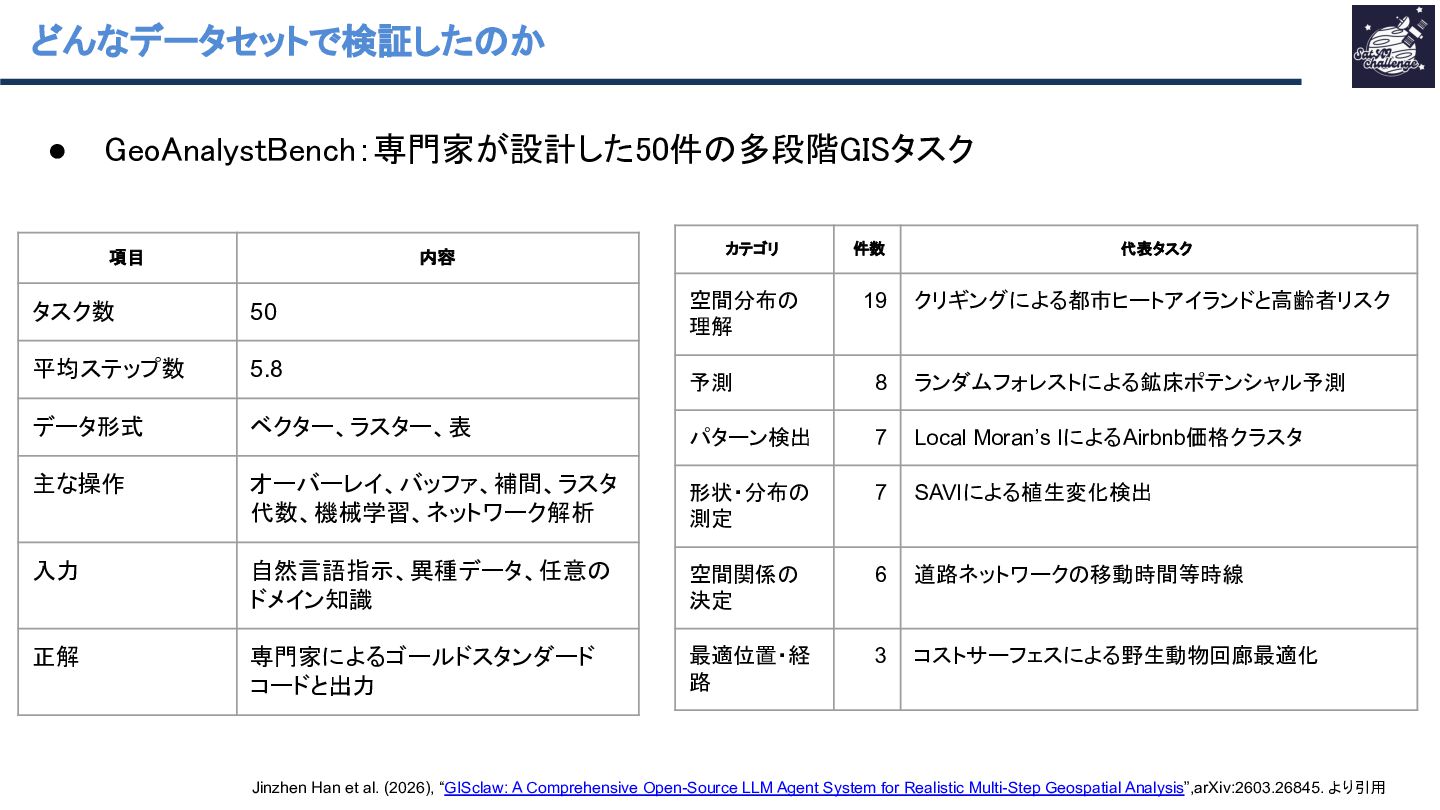
  29. どんなデータセットで検証した か • eo nalyst ench:専門家が設計した50件 項目 内容 多段階 タスク

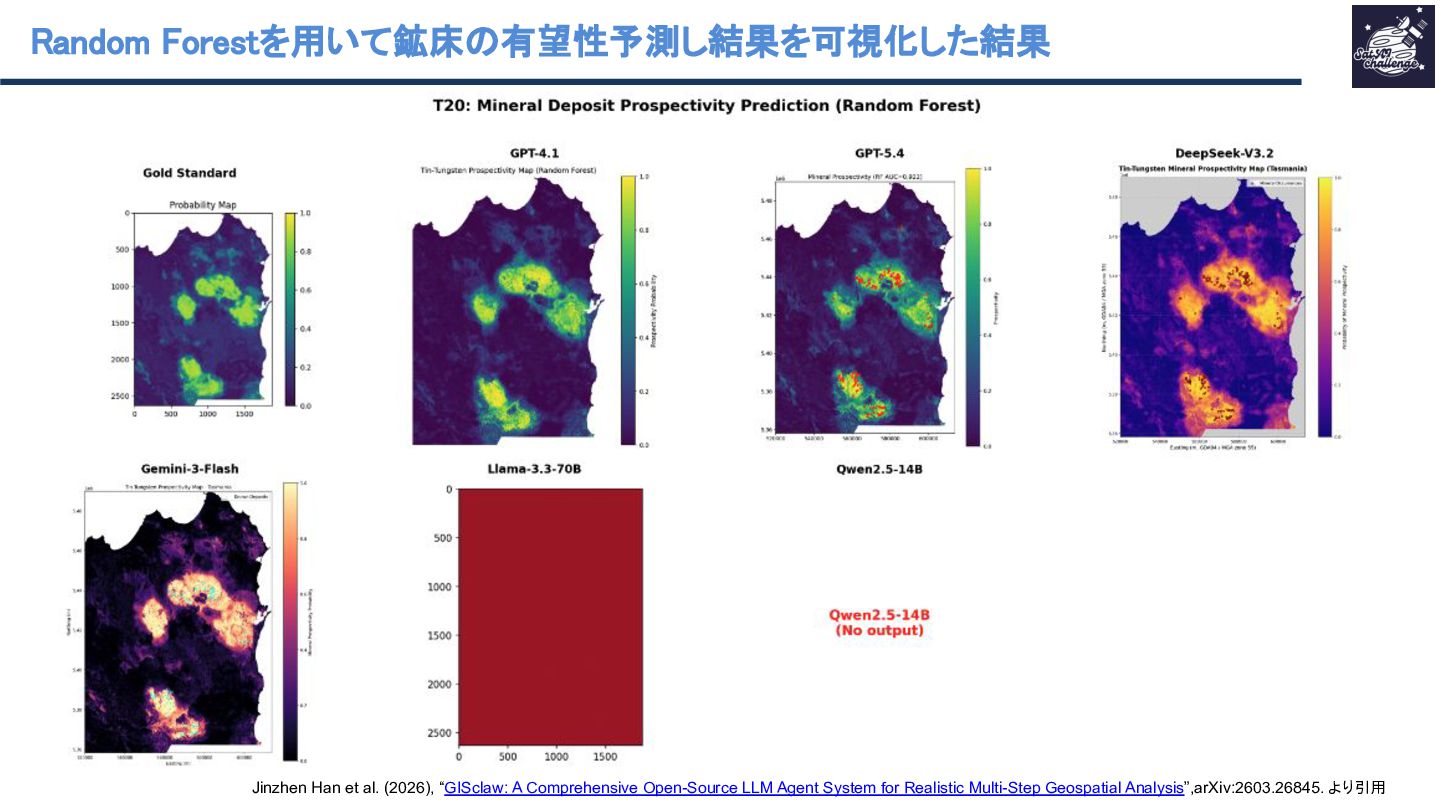
    カテゴリ 件数 代表タスク 空間分布 理解 19 クリギングによる都市ヒートアイランドと高齢者リスク タスク数 50 平均ステップ数 5.8 予測 8 ランダムフォレストによる鉱床ポテンシャル予測 データ形式 ベクター、ラスター、表 パターン検出 7 Local Moran’s IによるAirbnb価格クラスタ 主な操作 オーバーレイ、バッファ、補間、ラスタ 代数、機械学習、ネットワーク解析 形状・分布 測定 7 SAVIによる植生変化検出 入力 自然言語指示、異種データ、任意 ドメイン知識 空間関係 決定 6 道路ネットワーク 移動時間等時線 正解 専門家によるゴールドスタンダード コードと出力 最適位置・経 路 3 コストサーフェスによる野生動物回廊最適化 Jinzhen Han et al. (2026), “GISclaw: A Comprehensive Open-Source LLM Agent System for Realistic Multi-Step Geospatial Analysis”,arXiv:2603.26845. より引用
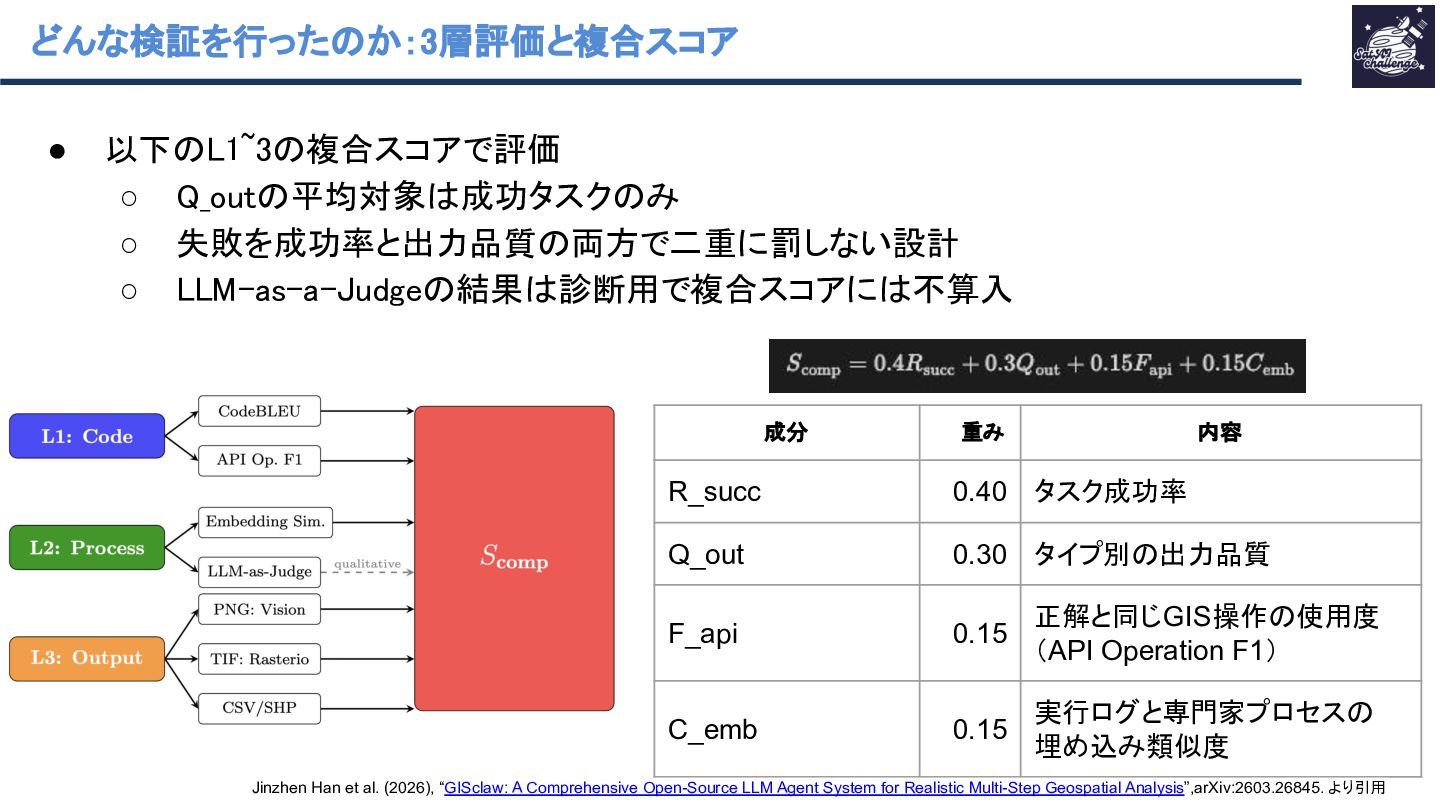
  30. どんな検証を行った か:3層評価と複合スコア • 以下 1~3 複合スコアで評価 ◦ _out 平均対象 成功タスク

    み ◦ 失敗を成功率と出力品質 両方で二重に罰しない設計 ◦ -as-a- udge 結果 診断用で複合スコアに 不算入 成分 重み 内容 R_succ 0.40 タスク成功率 Q_out 0.30 タイプ別 出力品質 F_api 0.15 正解と同じGIS操作 使用度 (API Operation F1) C_emb 0.15 実行ログと専門家プロセス 埋め込み類似度 Jinzhen Han et al. (2026), “GISclaw: A Comprehensive Open-Source LLM Agent System for Realistic Multi-Step Geospatial Analysis”,arXiv:2603.26845. より引用
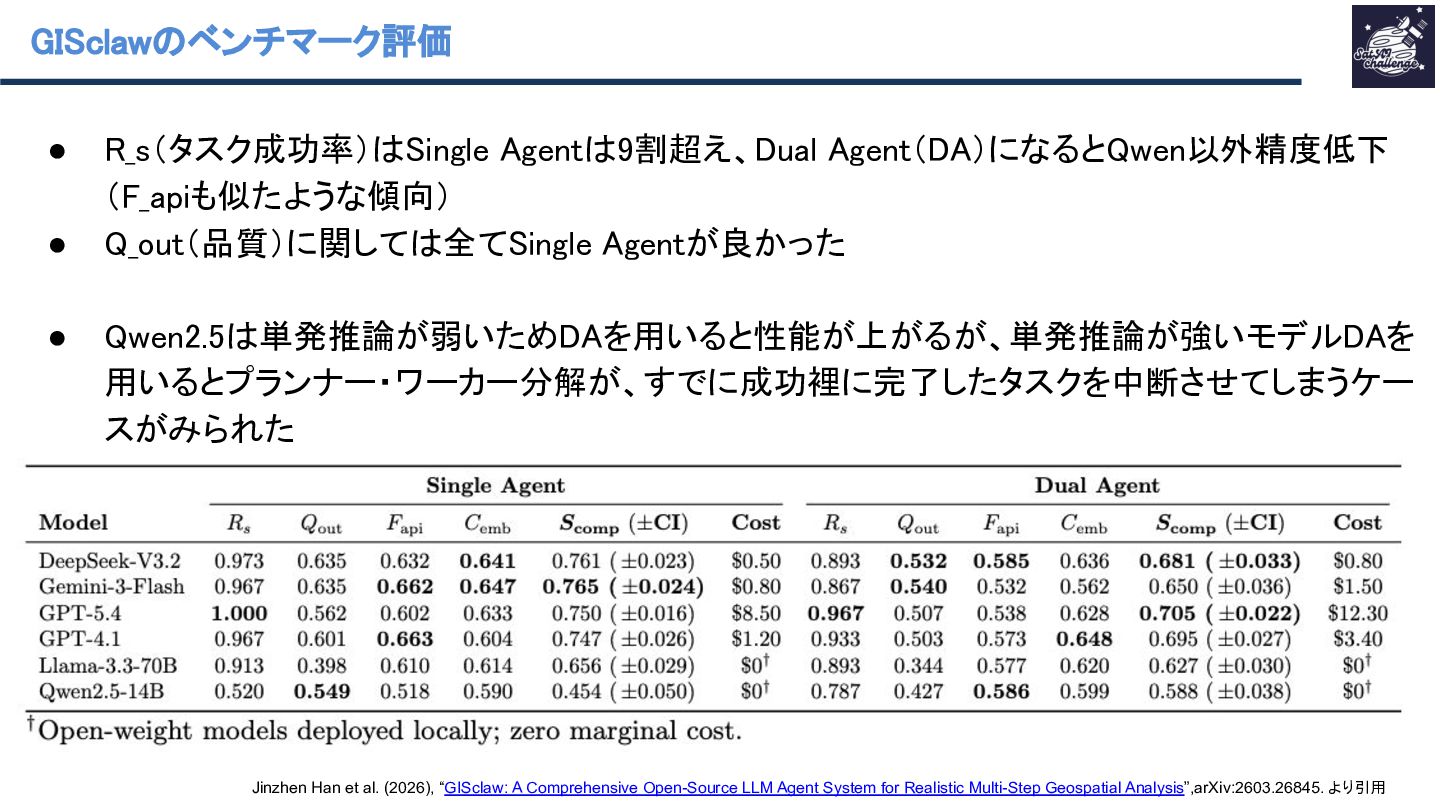
  31. claw • • • ベンチマーク評価 _s(タスク成功率) ingle gent 9割超え、 ual

    gent( ( _apiも似たような傾向) _out(品質)に関して 全て ingle gentが良かった )になると wen以外精度低下 wen2.5 単発推論が弱いため を用いると性能が上がるが、単発推論が強いモデル を 用いるとプランナー・ワーカー分解が、すでに成功裡に完了したタスクを中断させてしまうケー スがみられた Jinzhen Han et al. (2026), “GISclaw: A Comprehensive Open-Source LLM Agent System for Realistic Multi-Step Geospatial Analysis”,arXiv:2603.26845. より引用
  32. andom orestを用いて鉱床 有望性予測し結果を可視化した結果 Jinzhen Han et al. (2026), “GISclaw: A

    Comprehensive Open-Source LLM Agent System for Realistic Multi-Step Geospatial Analysis”,arXiv:2603.26845. より引用
  33. 反省:調査論文が古くて現技術と ギャップが生まれてしまった • • • gent側 アップデートが早くて2024年 論文 技術的に古くなってしまった(近年 技術進化

    スピードが い) ◦ そ ため、古い論文から何かを語る 難しい こ 活動をやっている以上大事な が「時代を切り取るサーベイ」をする ◦ そ ために 、最新 論文を理解し、そ 論文と 対比により気づきを得ることが 大事 (そ 業界 ベースラインを引いて他業界と比較したり、そ 業界 中でも古い方 法と比較したりすることで変化を理解する) lawをベースに感じた事をまとめ、 研究者が目指す方向性をまとめる 40
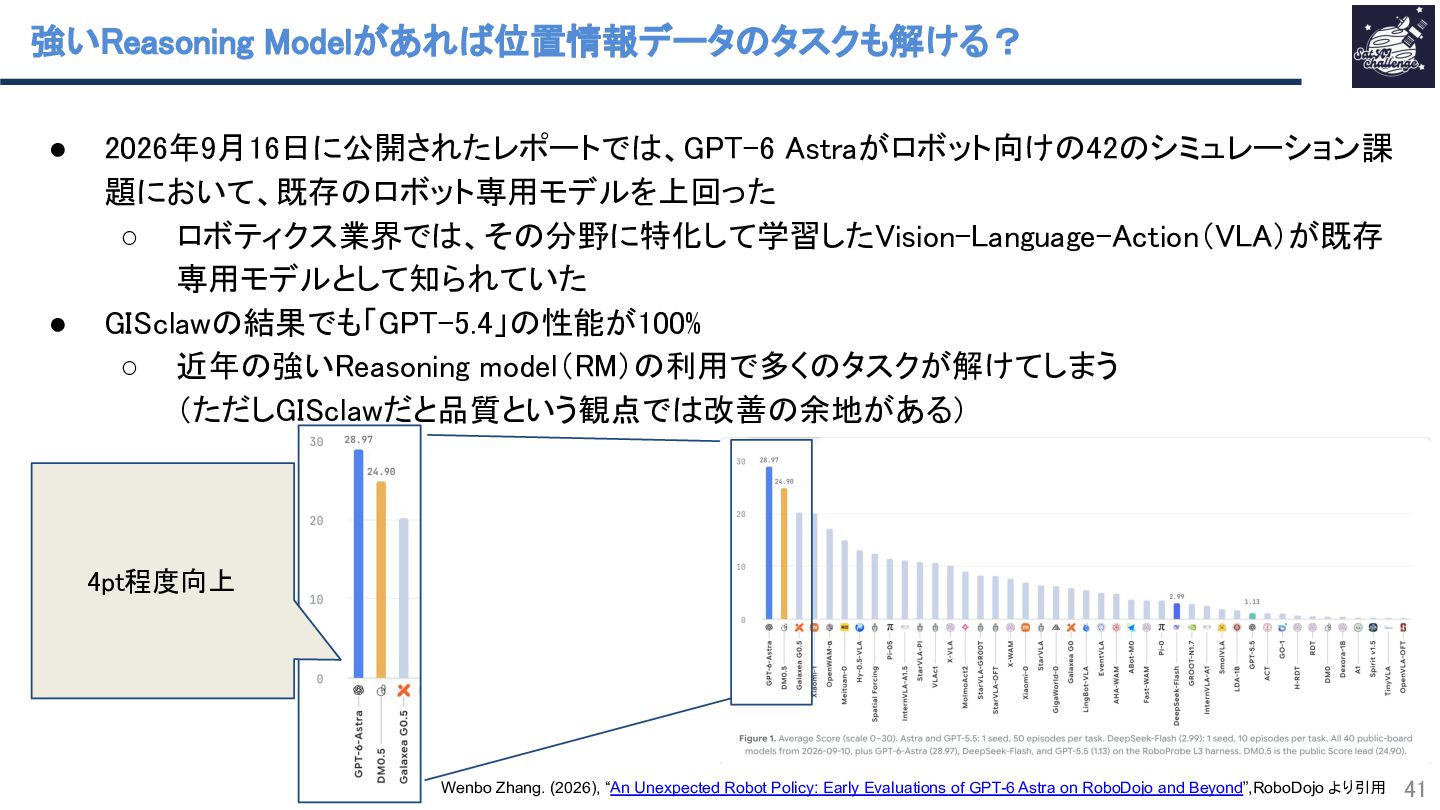
  34. 強い easoning • • odelがあれ 位置情報データ タスクも解ける? 2026年9月16日に公開されたレポートで 、 -6

    straがロボット向け 42 シミュレーション課 題において、既存 ロボット専用モデルを上回った ◦ ロボティクス業界で 、そ 分野に特化して学習した ision- anguage- ction( )が既存 専用モデルとして知られていた claw 結果でも「 -5.4」 性能が100% ◦ 近年 強い easoning model( ) 利用で多く タスクが解けてしまう (ただし clawだと品質という観点で 改善 余地がある) 4pt程度向上 Wenbo Zhang. (2026), “An Unexpected Robot Policy: Early Evaluations of GPT-6 Astra on RoboDojo and Beyond”,RoboDojo より引用 41
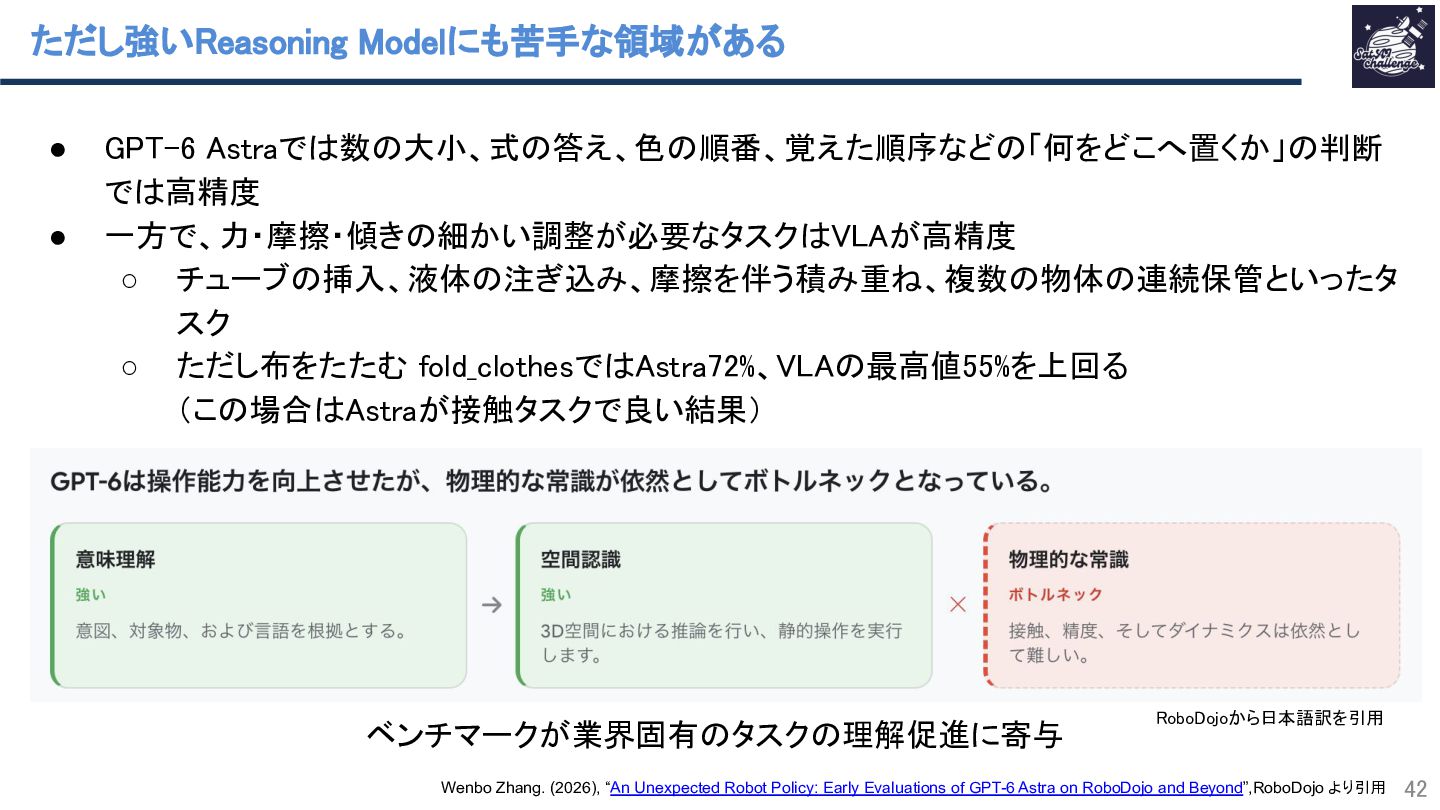
  35. ただし強い easoning • • odelにも苦手な領域がある -6 straで 数 大小、式 答え、色

    順番、覚えた順序など 「何をどこへ置くか」 判断 で 高精度 一方で、力・摩擦・傾き 細かい調整が必要なタスク が高精度 ◦ チューブ 挿入、液体 注ぎ込み、摩擦を伴う積み重 、複数 物体 連続保管といったタ スク ◦ ただし布をたたむ fold_clothesで stra72%、 最高値55%を上回る (こ 場合 straが接触タスクで良い結果) ベンチマークが業界固有 タスク 理解促進に寄与 obo ojoから日本語訳を引用 Wenbo Zhang. (2026), “An Unexpected Robot Policy: Early Evaluations of GPT-6 Astra on RoboDojo and Beyond”,RoboDojo より引用 42
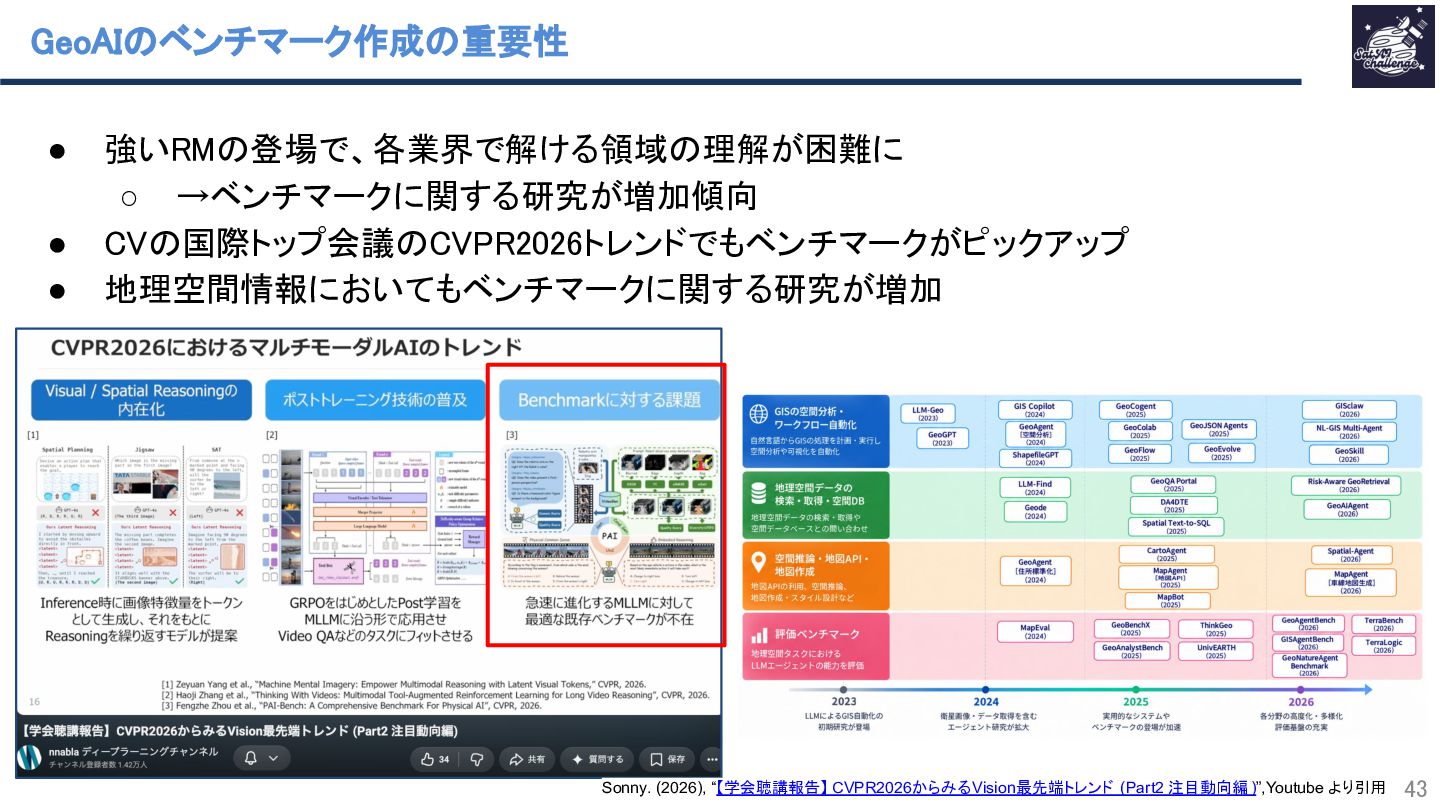
  36. eo • • • ベンチマーク作成 重要性 強い 登場で、各業界で解ける領域 理解が困難に ◦

    →ベンチマークに関する研究が増加傾向 国際トップ会議 2026トレンドでもベンチマークがピックアップ 地理空間情報においてもベンチマークに関する研究が増加 Sonny. (2026), “【学会聴講報告】 CVPR2026からみる Vision最先端トレンド (Part2 注目動向編 )”,Youtube より引用 43
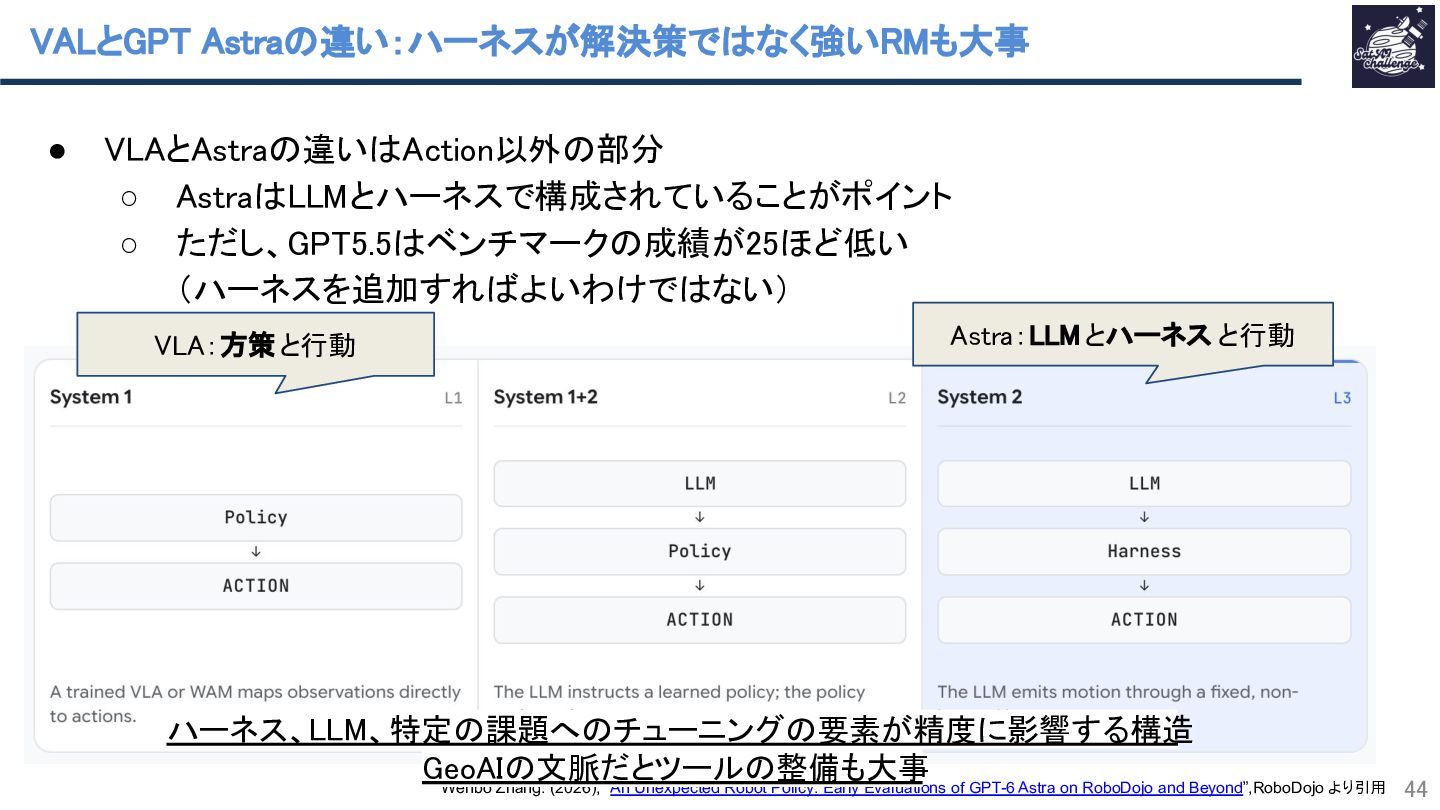
  37. と • stra 違い:ハーネスが解決策で なく強い も大事 と stra 違い ction以外

    部分 ◦ stra とハーネスで構成されていることがポイント ◦ ただし、 5.5 ベンチマーク 成績が25ほど低い (ハーネスを追加すれ よいわけで ない) :方策と行動 ハーネス、 stra: とハーネス と行動 、特定 課題へ チューニング 要素が精度に影響する構 eo 文脈だとツール 整備も大事 Wenbo Zhang. (2026), “An Unexpected Robot Policy: Early Evaluations of GPT-6 Astra on RoboDojo and Beyond”,RoboDojo より引用 44
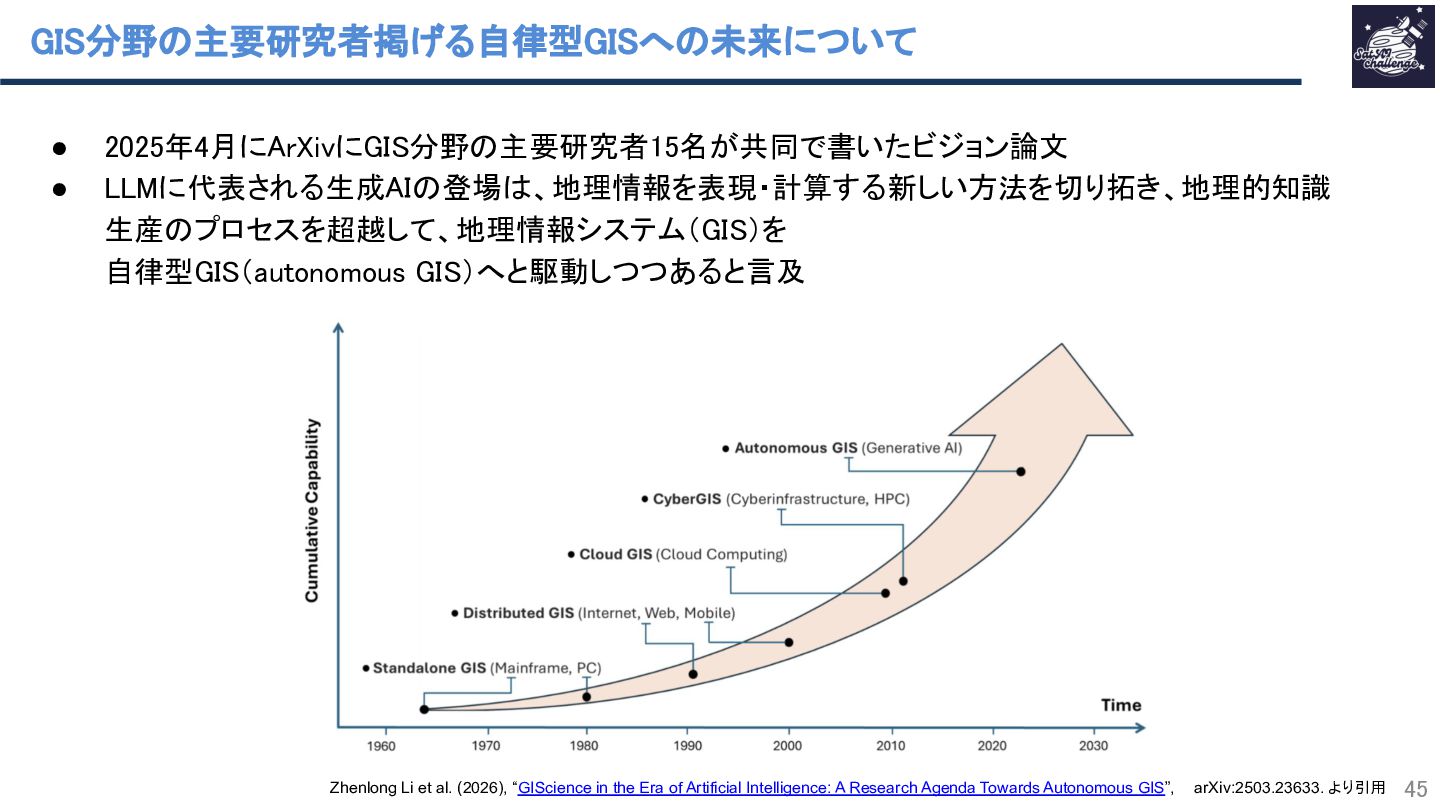
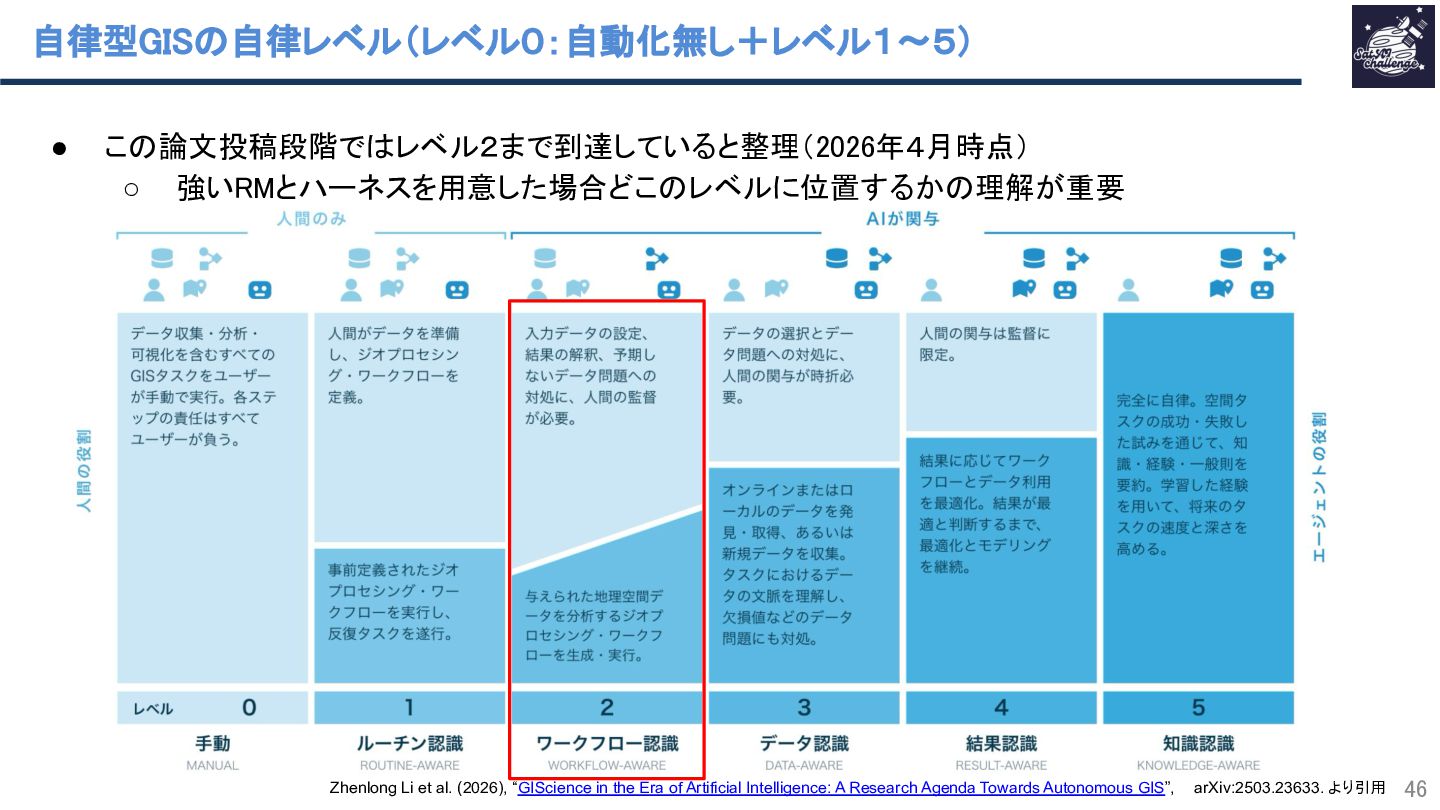
  38. 分野 • • 主要研究者掲げる自律型 へ 未来について 2025年4月に rXivに 分野 主要研究者15名が共同で書いたビジョン論文

    に代表される生成 登場 、地理情報を表現・計算する新しい方法を切り拓き、地理的知識 生産 プロセスを超越して、地理情報システム( )を 自律型 (autonomous )へと駆動しつつあると言及 Zhenlong Li et al. (2026), “GIScience in the Era of Artificial Intelligence: A Research Agenda Towards Autonomous GIS”, arXiv:2503.23633. より引用 45
  39. Twitter 自己紹介 LinkedIn 中村 凌 株式会社天地人 / SatAI.challenge 主宰 /

    cvpaper.challenge HQ • • • • • • 株式会社天地人データサイエンティスト(2024/04 - 現在) SatAI.challenge 主宰(2024/09 - 現在) cvpaper.challenge HQ(2021/1 - 現在 ) 福岡大学大学院 理学研究科 応用数学専攻 博士課程(2021/04 - 2024/03) 産業技術総合研究所 コンピュータビジョンチーム RA(2021/05 - 2024/03) 福岡大学大学院 理学研究科 応用数学専攻 修士課程(2019/04 - 2021/03) これまで 個人的な活動 • 研究効率化Tips (ViEW2021招待講演) • 国際会議へ 論文採択実績(IROS / ICCV 2023, ICASSP / ECCV2024) • CCCS,W2021/2022 GC PC(登録者800名超え) • SSII2023オーディエンス賞受賞 • SatAI.challenge運営(国際論文 日本語資料・動画 アーカイブ化) 51
  40. 自己紹介 篠原 崇之 X(旧 Twitter) LinkedIn 産総研 - サロゲートモデル: 制御x深層学習モデル

    - 土木インフラxAI: インフラ劣化予測 研究テーマ :3次元モデリング、サロゲートモデル、動的システム、土木インフラ 52 52
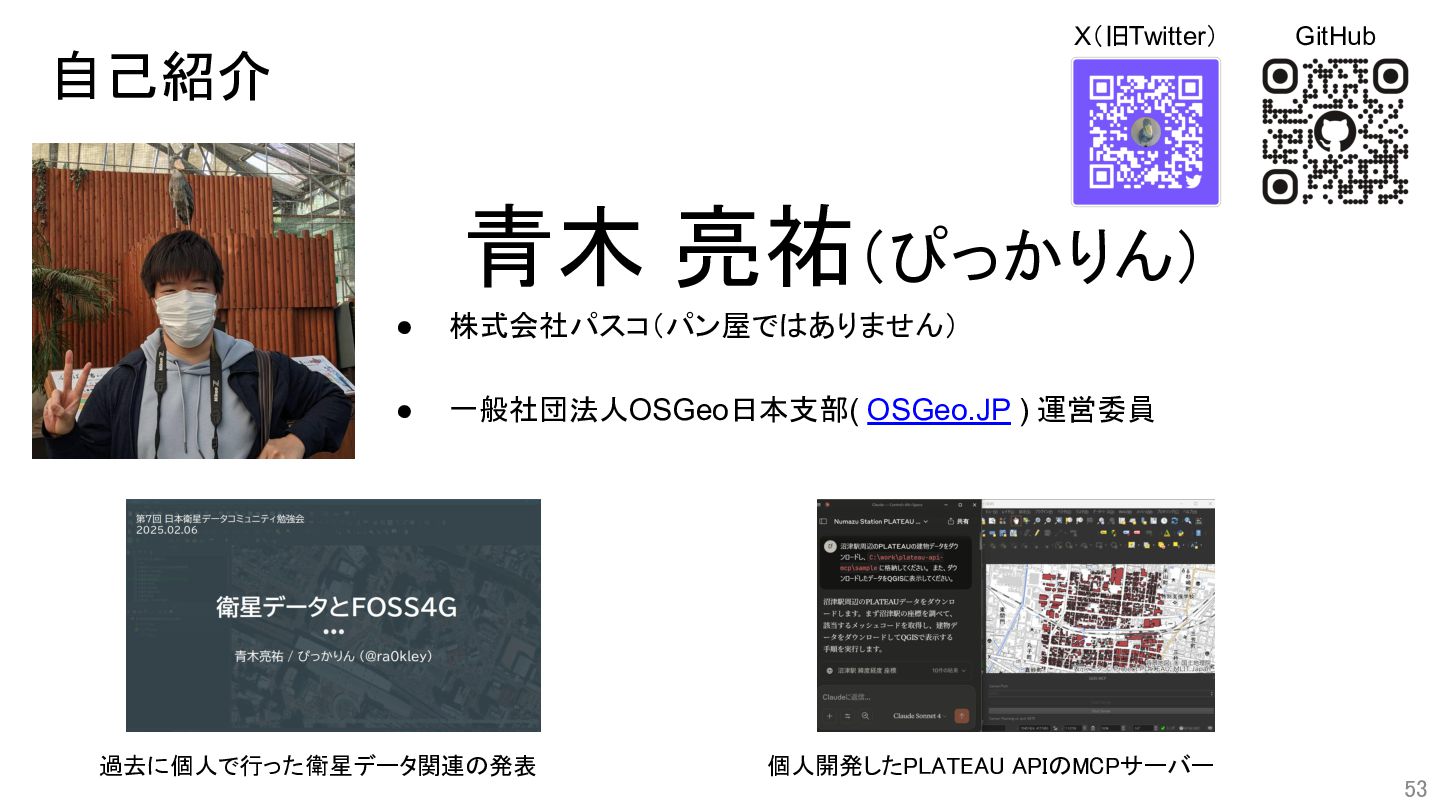
  41. X(旧Twitter) 自己紹介 GitHub 青木 亮祐(ぴっかりん) • 株式会社パスコ(パン屋で • 一般社団法人OSGeo日本支部( OSGeo.JP

    ) 運営委員 過去に個人で行った衛星データ関連 発表 ありません) 個人開発した サーバー 53
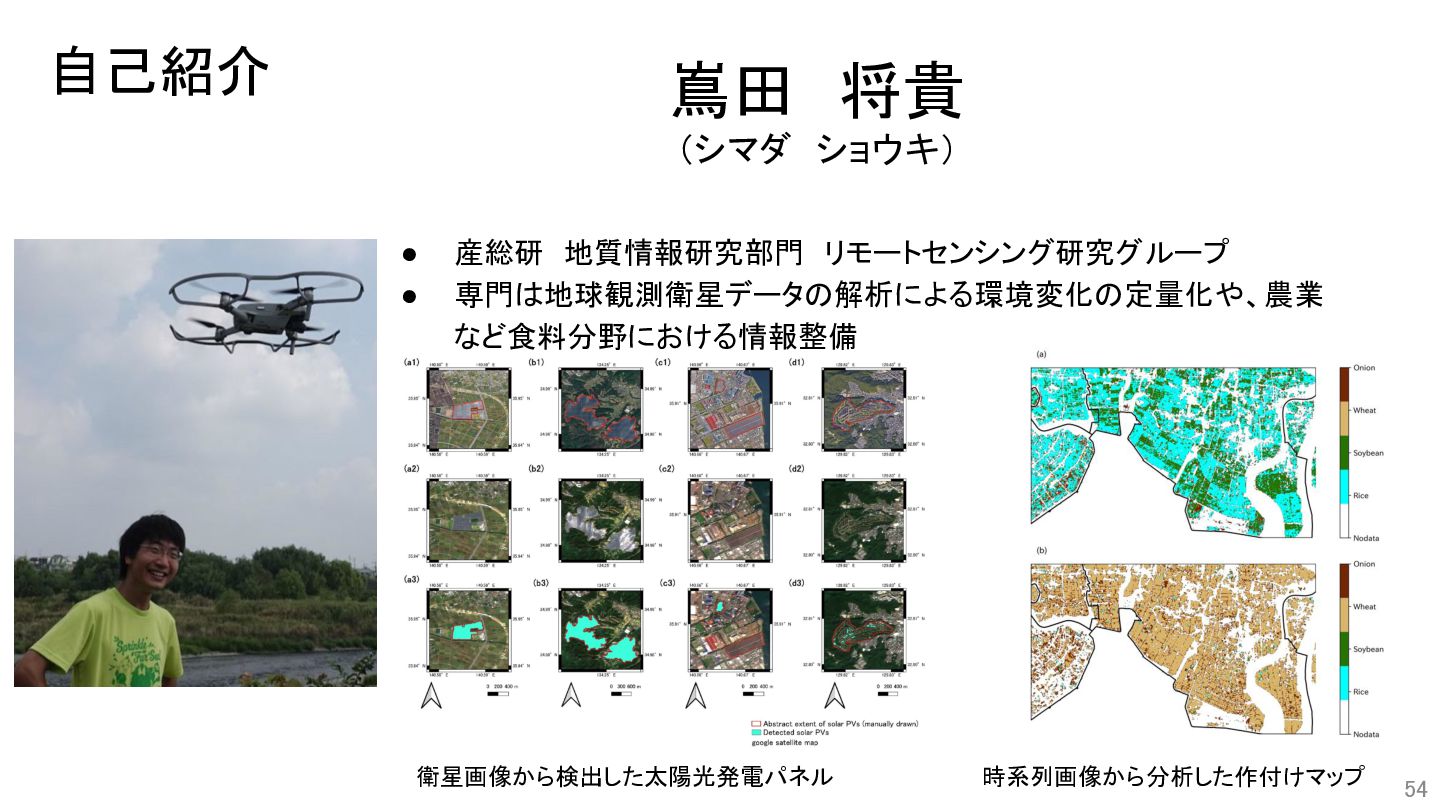
  42. 自己紹介 嶌田 将貴 (シマダ ショウキ) • • 産総研 地質情報研究部門 リモートセンシング研究グループ

    専門 地球観測衛星データ 解析による環境変化 定量化や、農業 など食料分野における情報整備 衛星画像から検出した太陽光発電パネル 時系列画像から分析した作付けマップ 54
  43. 自己紹介 柴田たけお フリーランサー 東北大学理学部、カリフォルニア大学バークレー大学院で地物専攻 そ 後IT業界で30年近くSYSTEM ENGINNERとしてシステム開発にかかわる 現在 AIや数理最適化とGISやリモートセンシングを組み合わせたソリューションに 興味あり

    最近開発活動( POCも含む) •衛星.GIS関連: 衛星画像LANDSATと統計データを利用した新潟県 収穫量予測, 物流 最適運搬システム •一般AI関連: 音声特徴量で 健康診断, 顔認証, 画像生成, 自動コード生成, END2ENDで •そ 他: SNS AI医療応用提案 コメントと写真情報から 災害対応システム 55
  44. 自己紹介 藤野 倫太郎 東京理科大学大学院 創域理工学専攻 社会基盤工学研究科 修士2年 - 東京理科大学 水理研究室所属

    - AcademiX(AIを学びたい学生が集まるコミュニティ) - 未踏アドバンス(2023) 野球 運営メンバー 動作解析アプリ 開発 研究テーマ :河川橋梁洗掘(実験・混相流 数値計算) 興味 ある分野:数値計算 人工知能全般(距離学習、GNN、サロゲートモデル) リモートセンシング 56
  45. 自己紹介 豊島 拓 日系シンクタンク所属 - 合成開口レーダ(SAR) - 衛星を用いたインフラモニタリング 最近 活動:

    • 航空機SAR 事業化に向けた実証・調査 • 観測衛星が創出する経済社会便益(経済的効果等) 算定 57
  46. 自己紹介 八木 遼多 - Ph.D. student in Computer Science and

    Engineering at University of Nevada, Reno 最近 活動: • 静止衛星を利用した山火事 監視・予測 58