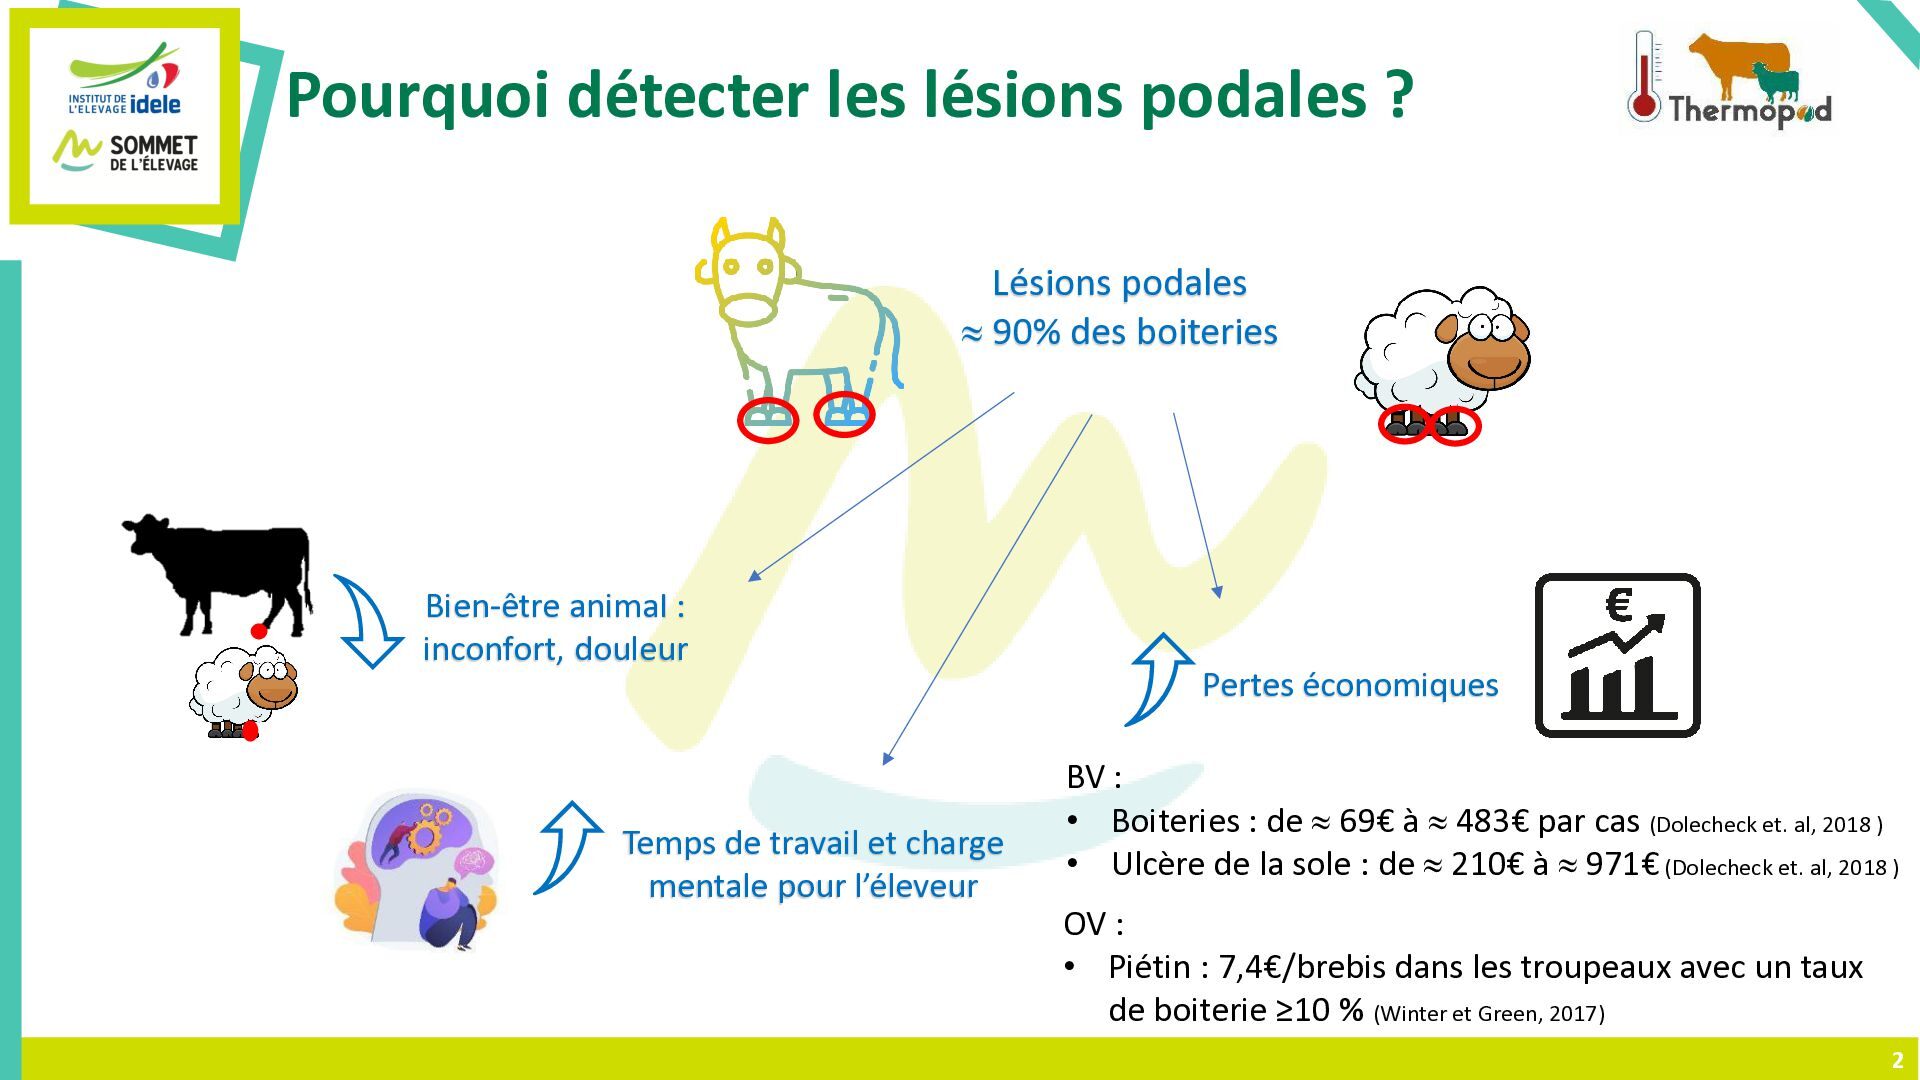
des boiteries Bien-être animaI : inconfort, douleur Temps de travail et charge mentale pour l’éleveur Pertes économiques BV : • Boiteries : de 69€ à 483€ par cas (Dolecheck et. al, 2018 ) • Ulcère de la sole : de 210€ à 971€ (Dolecheck et. al, 2018 ) OV : • Piétin : 7,4€/brebis dans les troupeaux avec un taux de boiterie ≥10 % (Winter et Green, 2017) 2
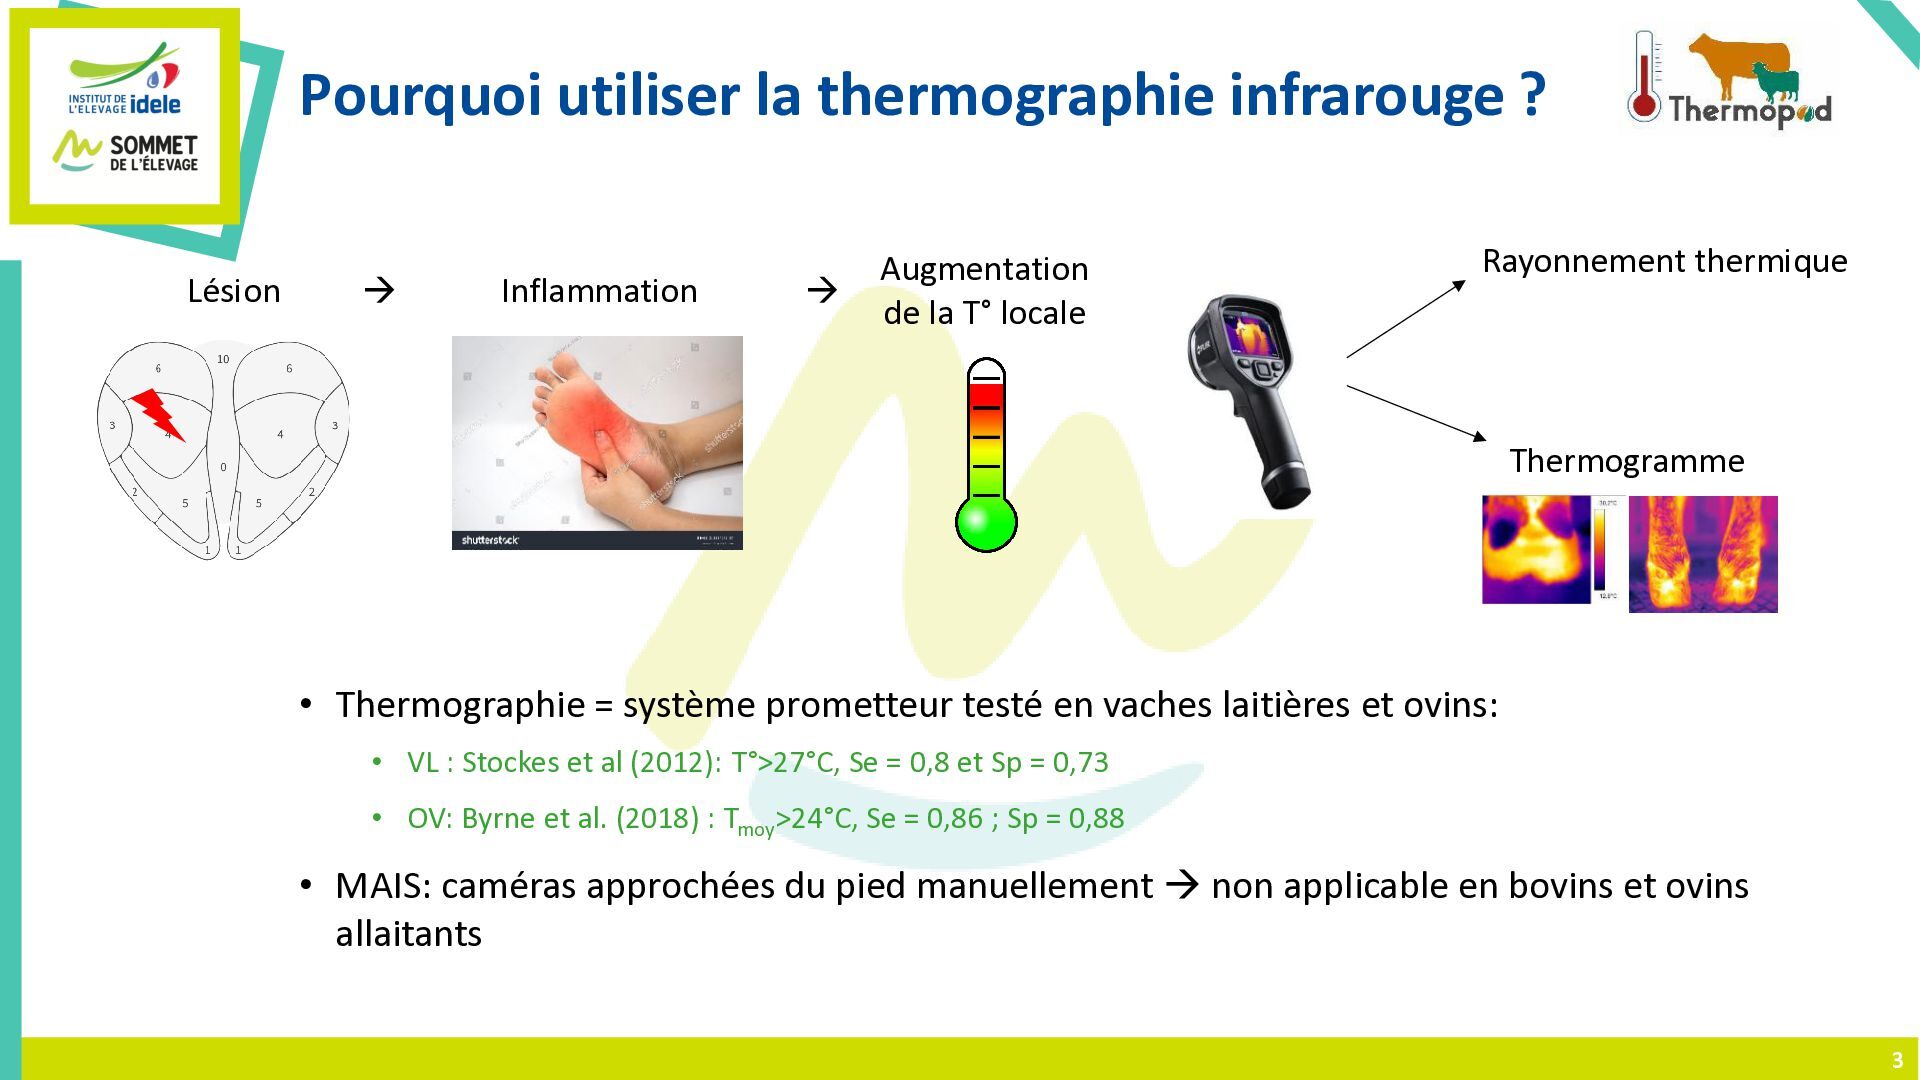
Augmentation de la T° locale Rayonnement thermique Thermogramme • Thermographie = système prometteur testé en vaches laitières et ovins: • VL : Stockes et al (2012): T°>27°C, Se = 0,8 et Sp = 0,73 • OV: Byrne et al. (2018) : Tmoy>24°C, Se = 0,86 ; Sp = 0,88 • MAIS: caméras approchées du pied manuellement → non applicable en bovins et ovins allaitants 3
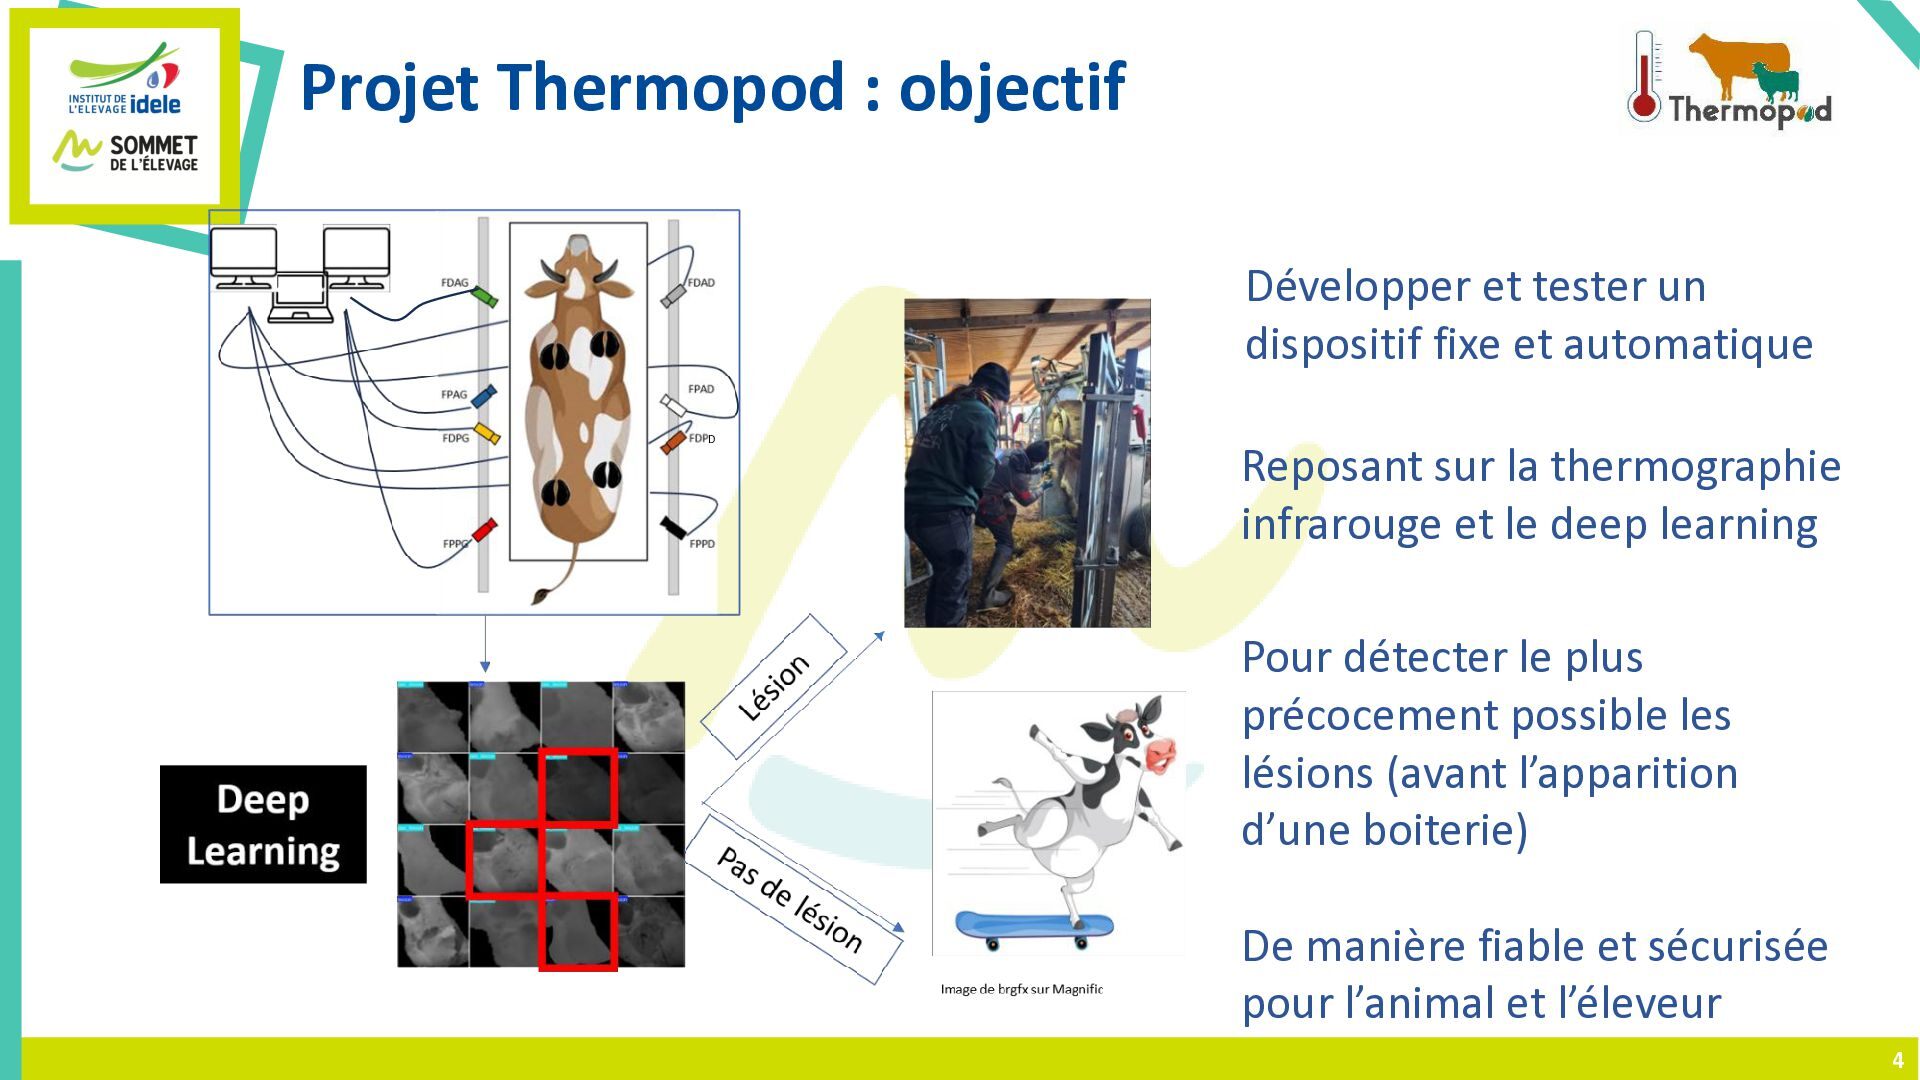
et automatique D Reposant sur la thermographie infrarouge et le deep learning Pour détecter le plus précocement possible les lésions (avant l’apparition d’une boiterie) De manière fiable et sécurisée pour l’animal et l’éleveur 4
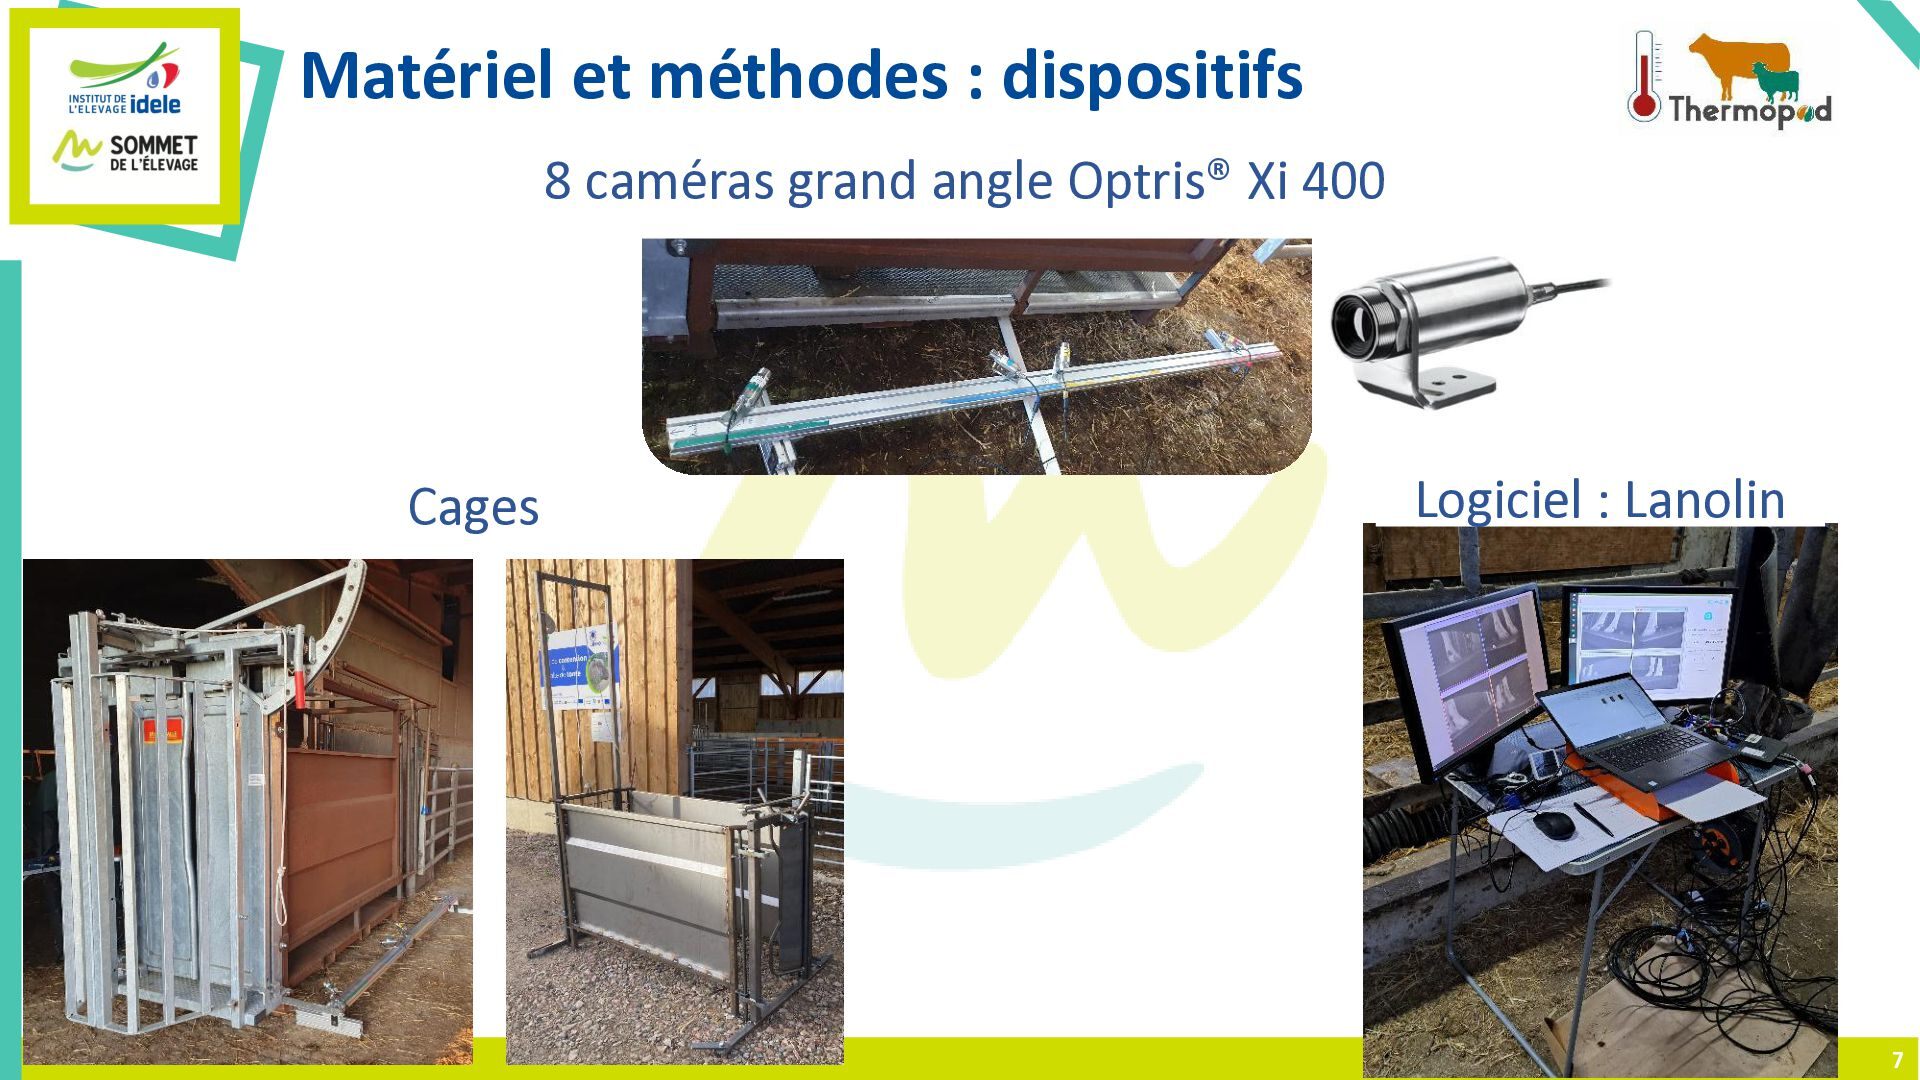
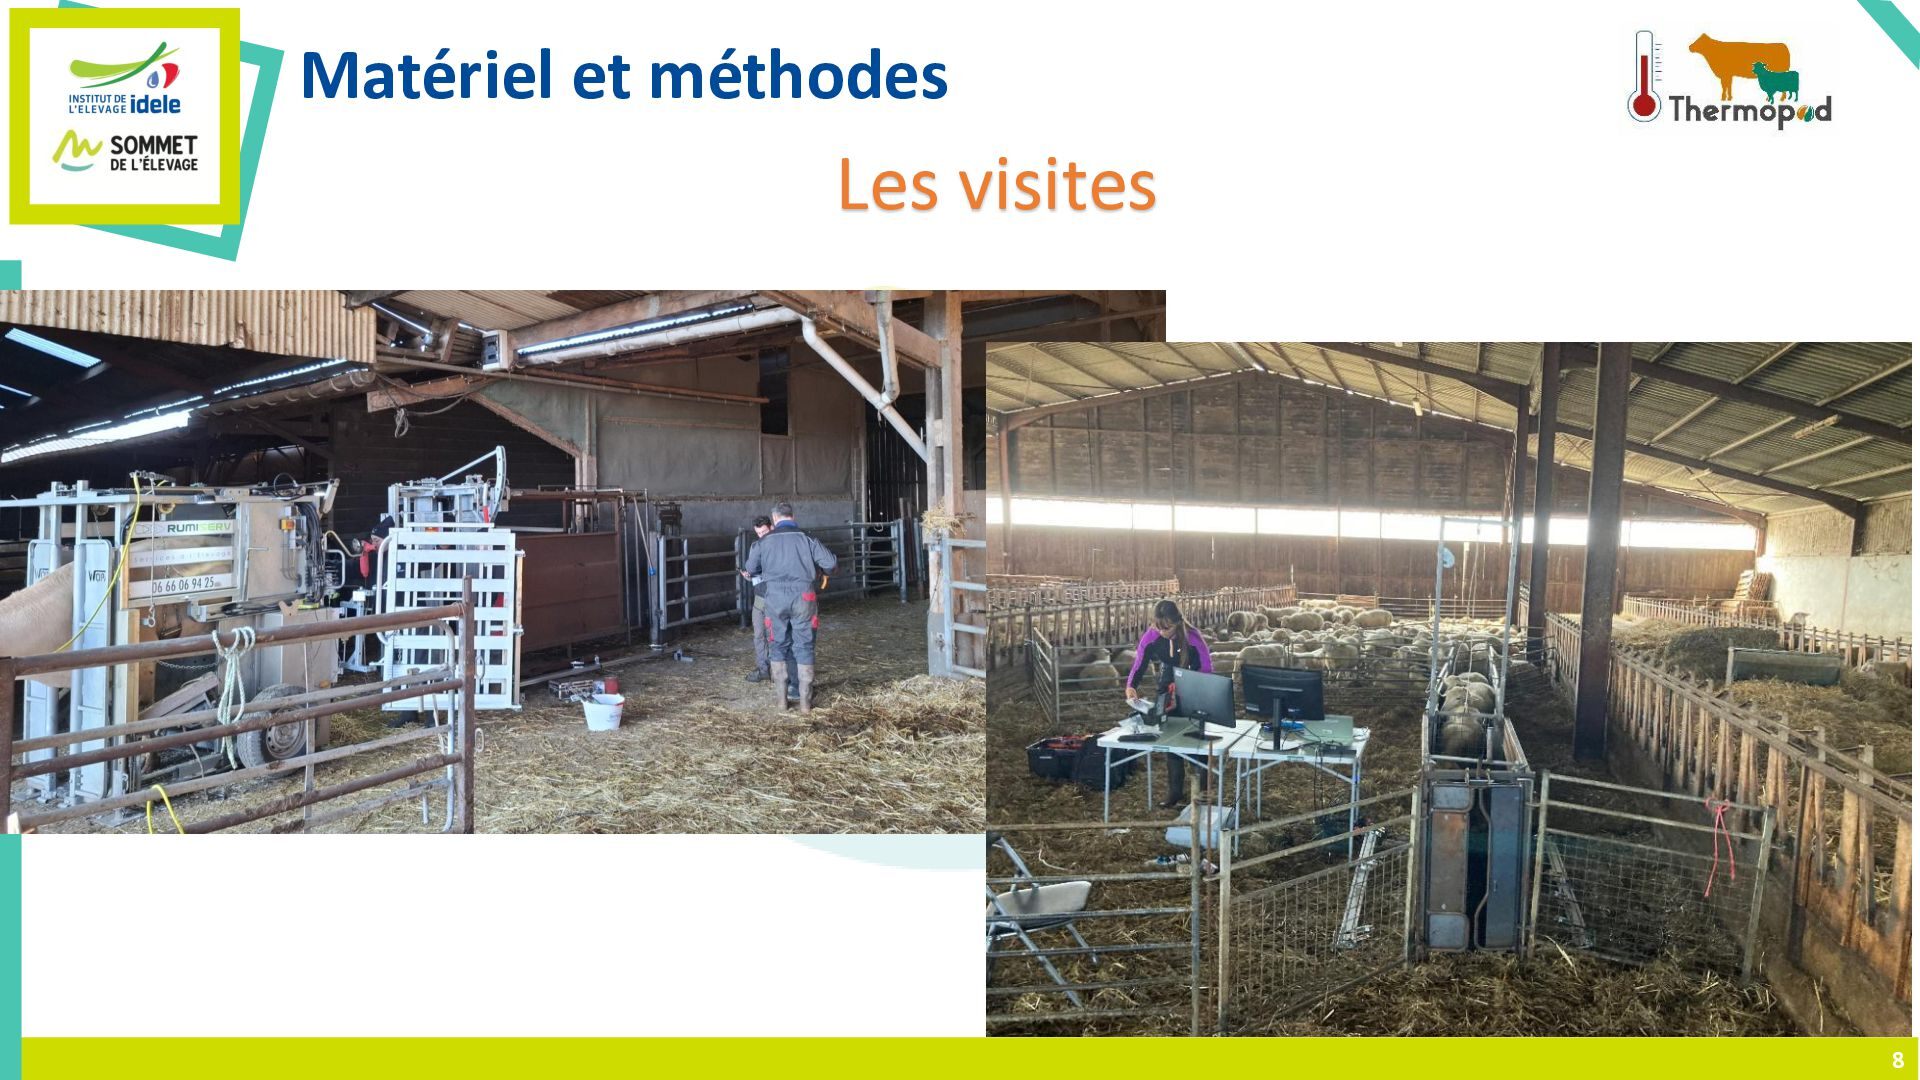
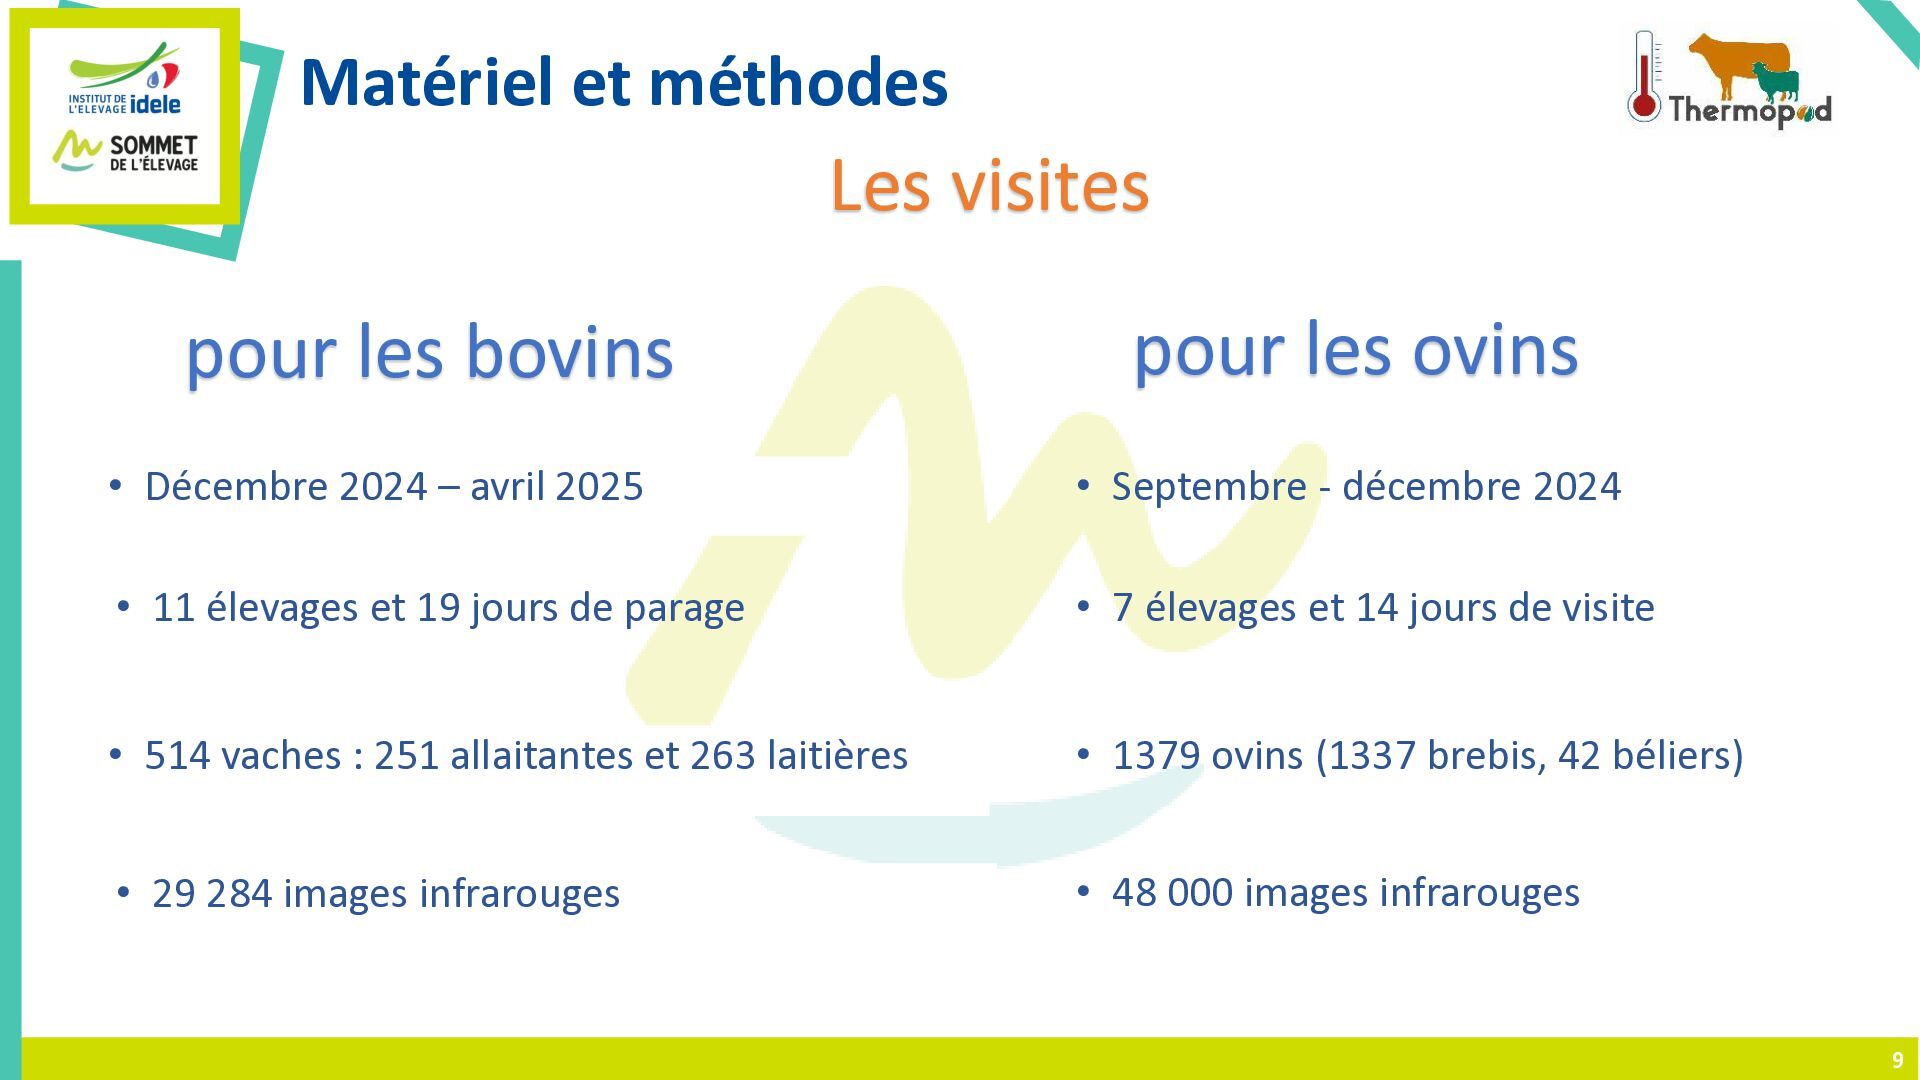
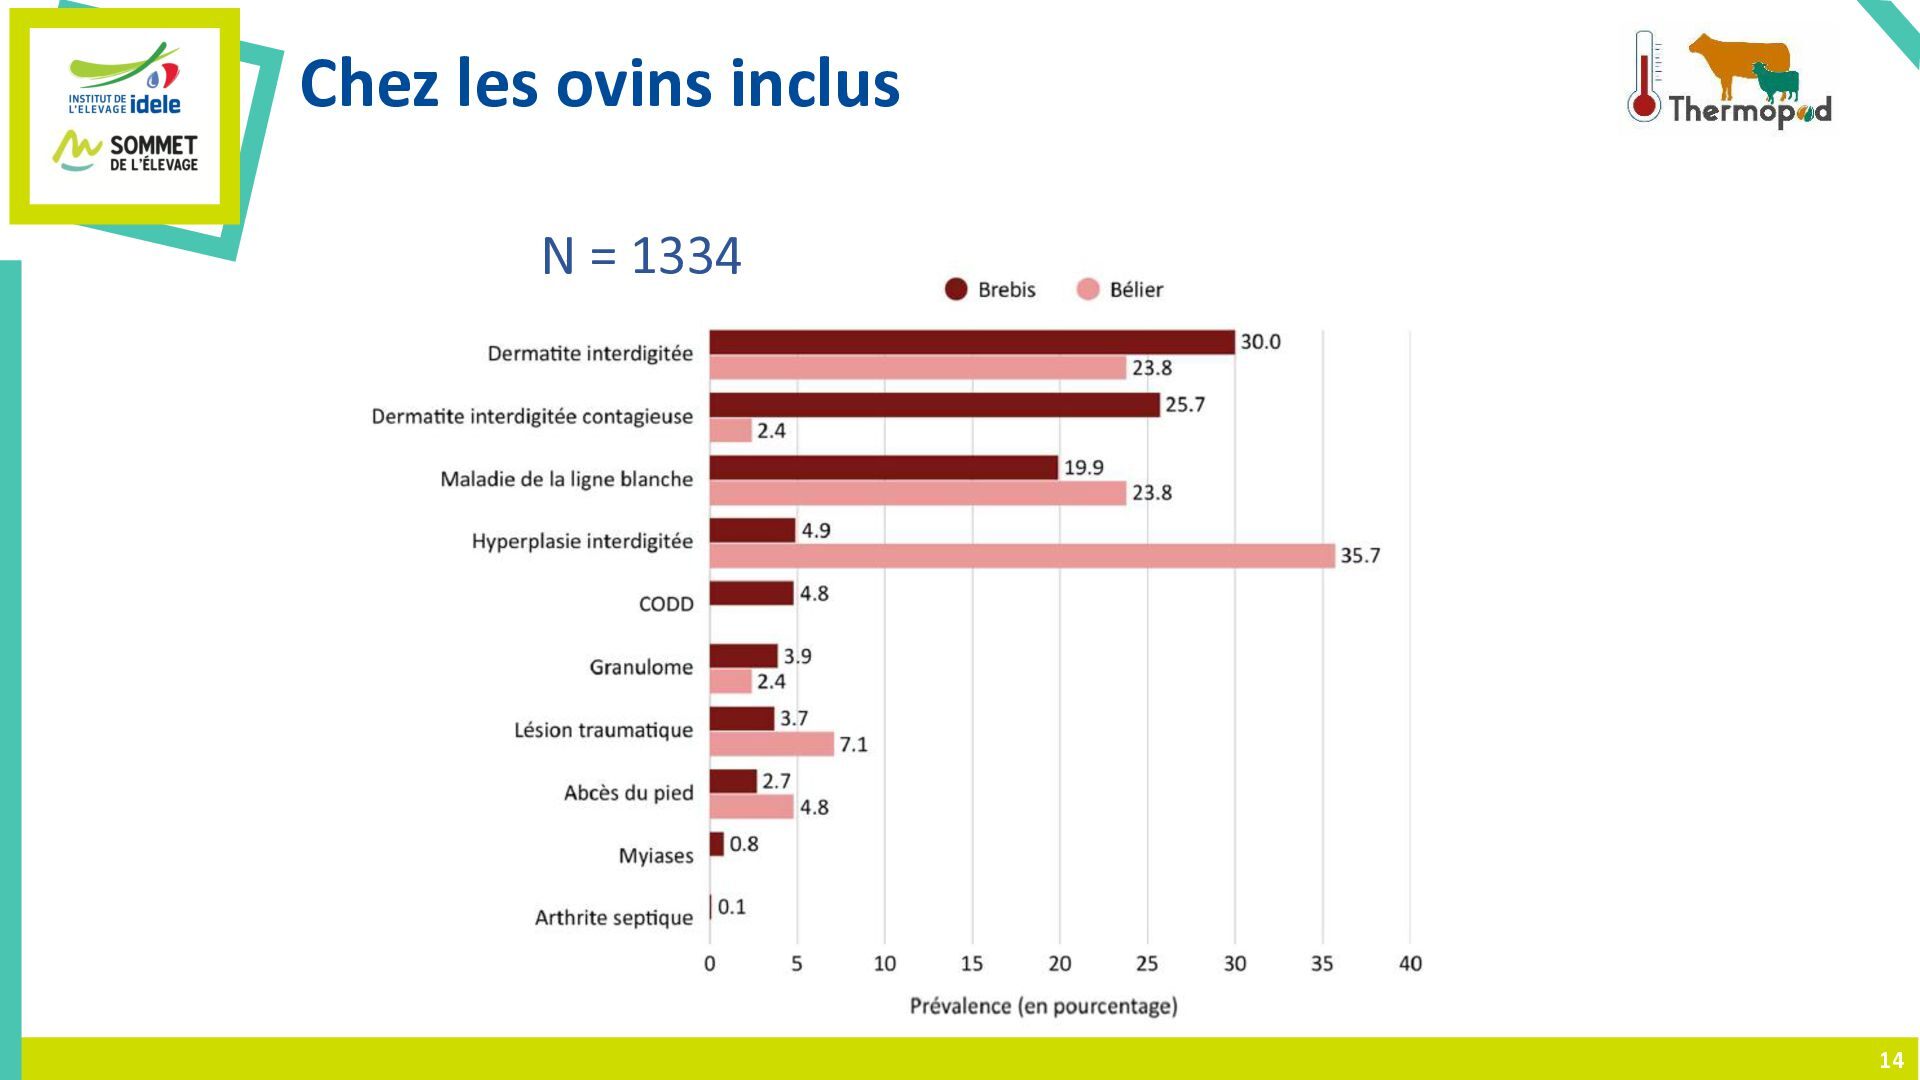
ovins • Décembre 2024 – avril 2025 • Septembre - décembre 2024 • 11 élevages et 19 jours de parage • 7 élevages et 14 jours de visite • 514 vaches : 251 allaitantes et 263 laitières • 1379 ovins (1337 brebis, 42 béliers) • 29 284 images infrarouges • 48 000 images infrarouges 9
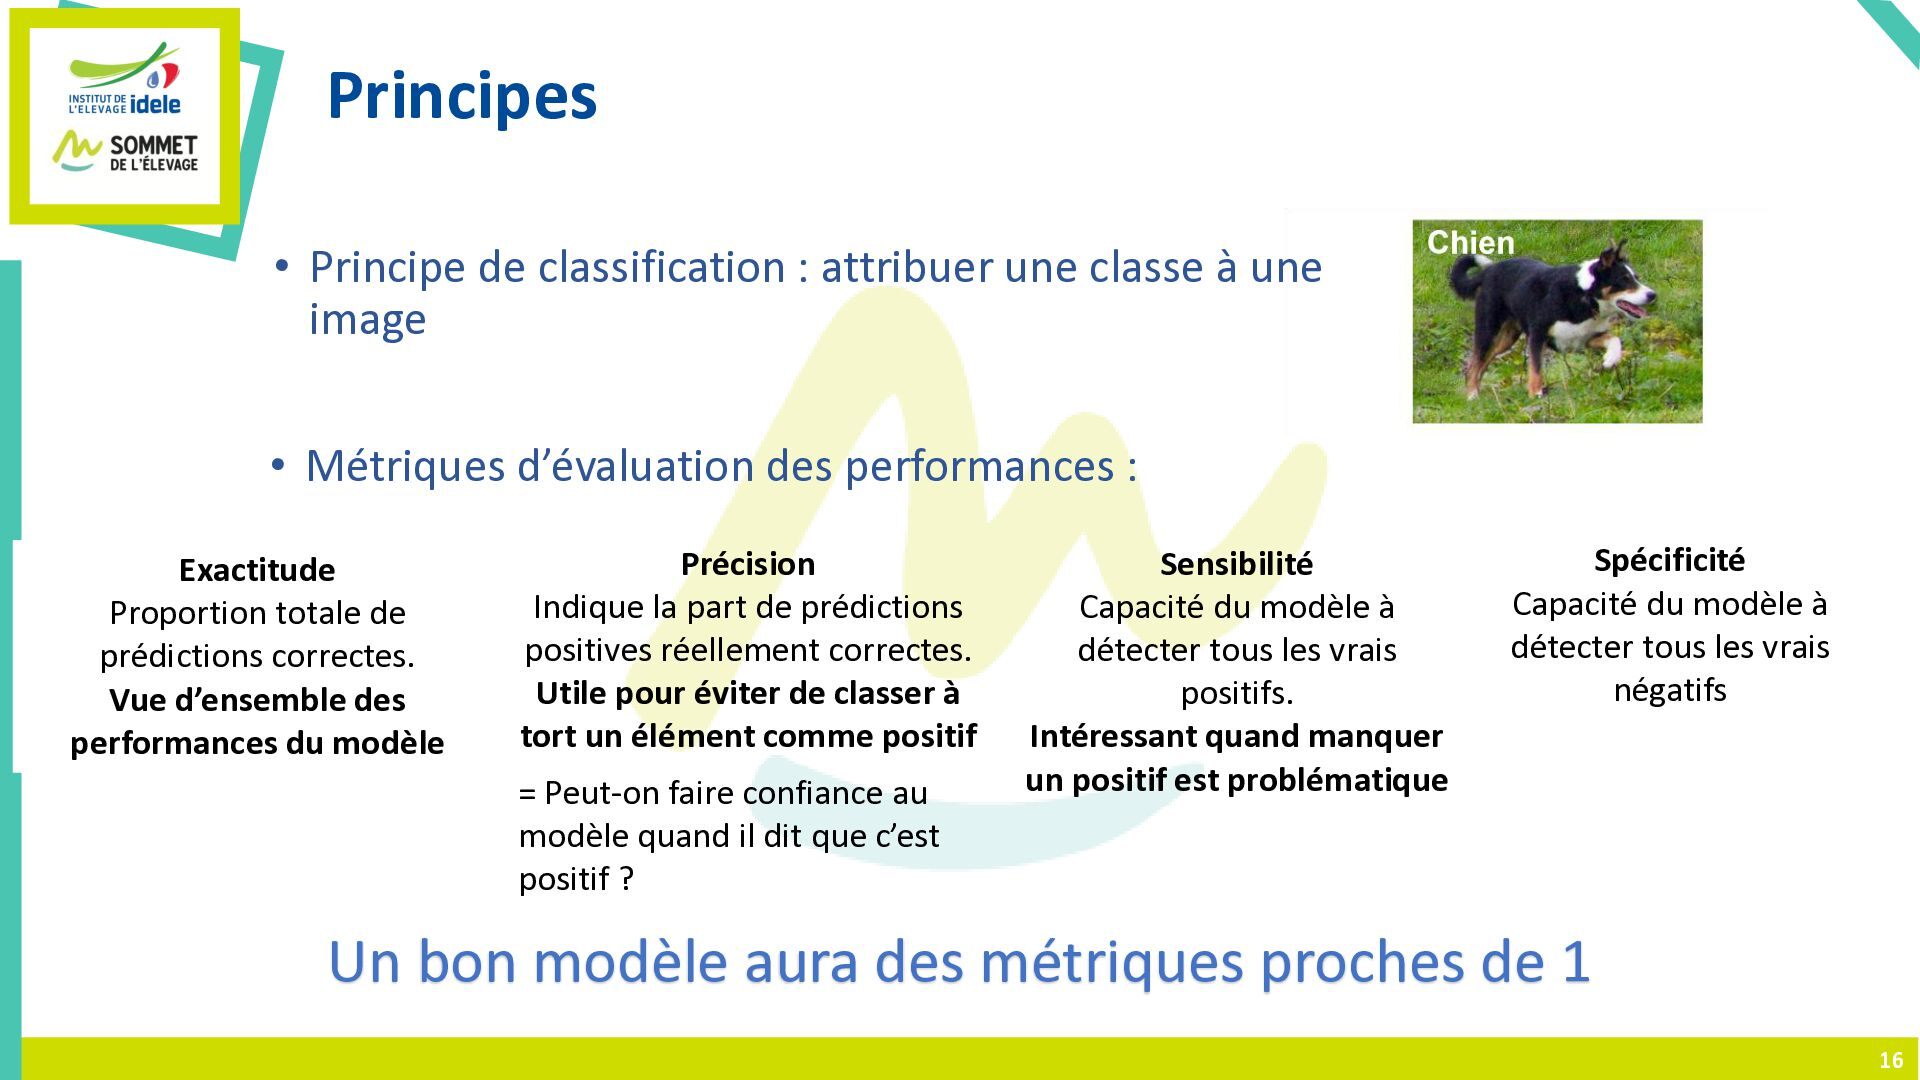
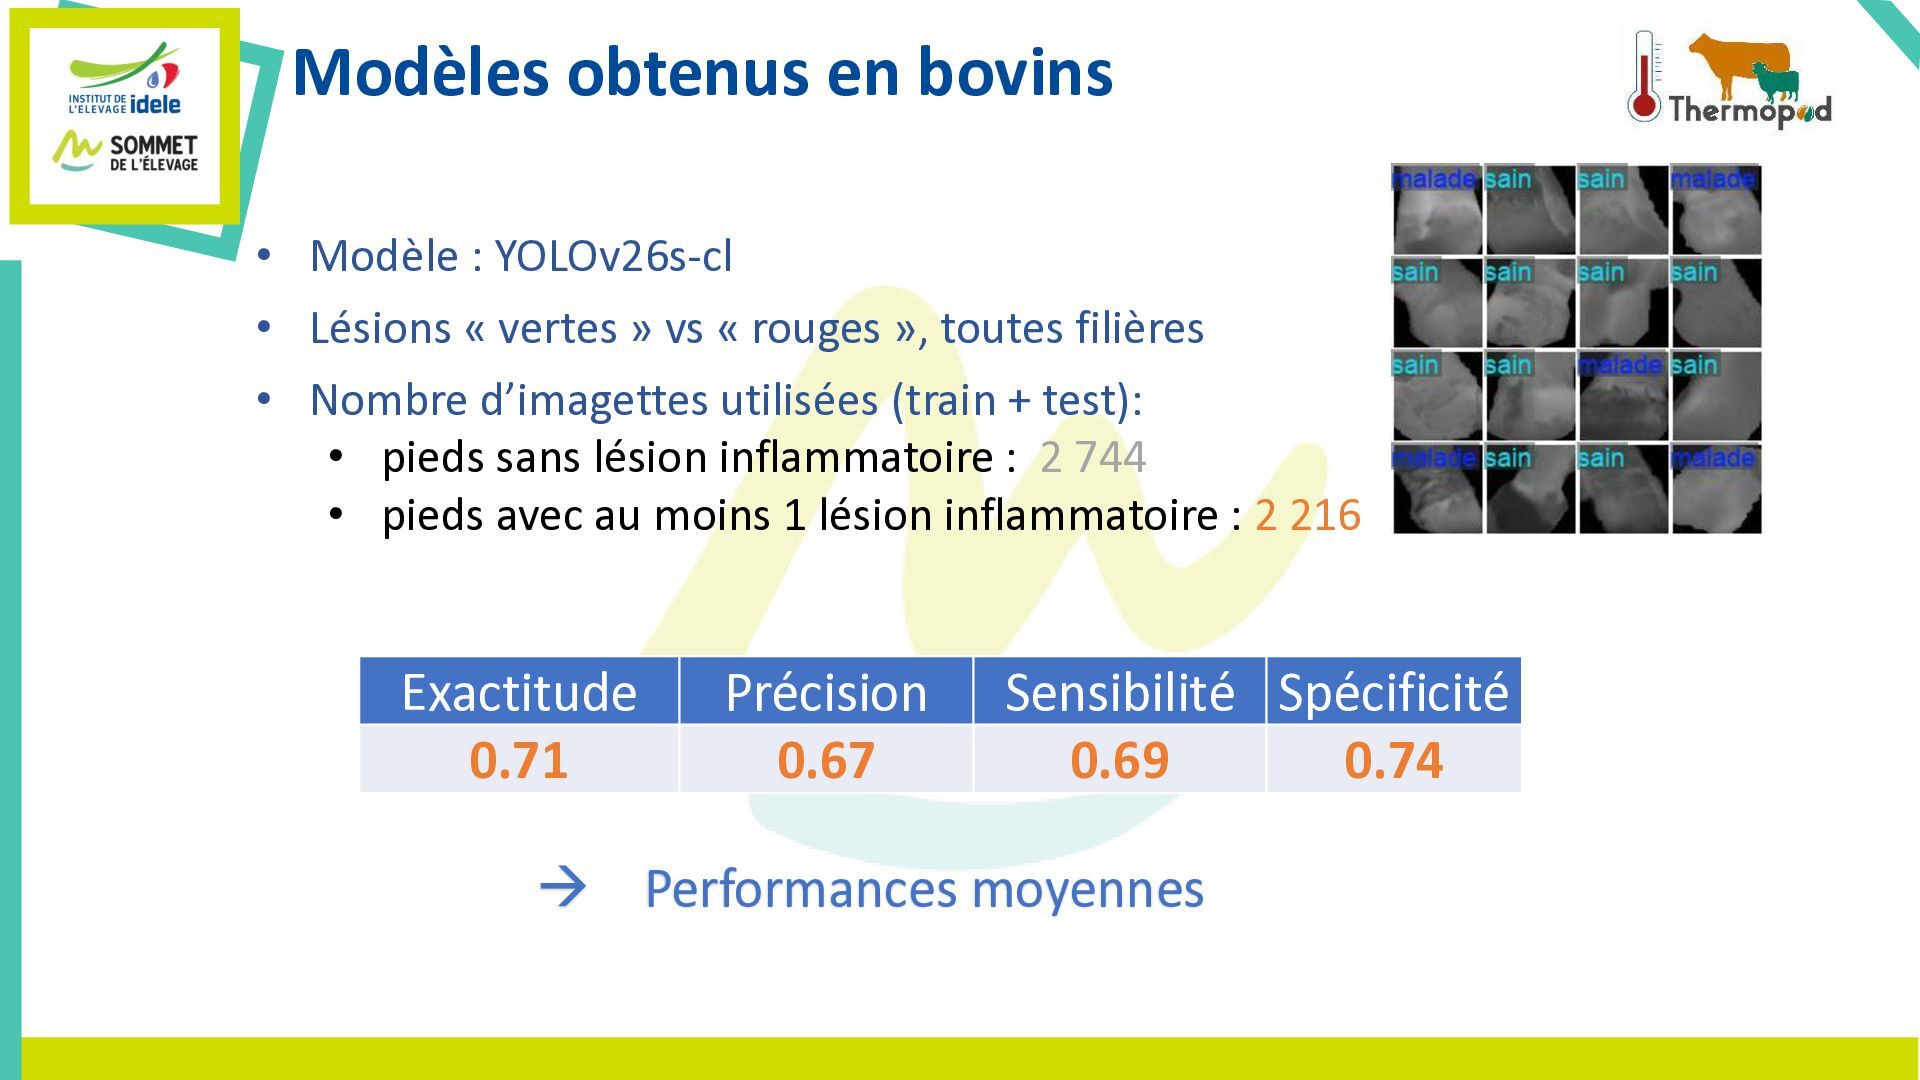
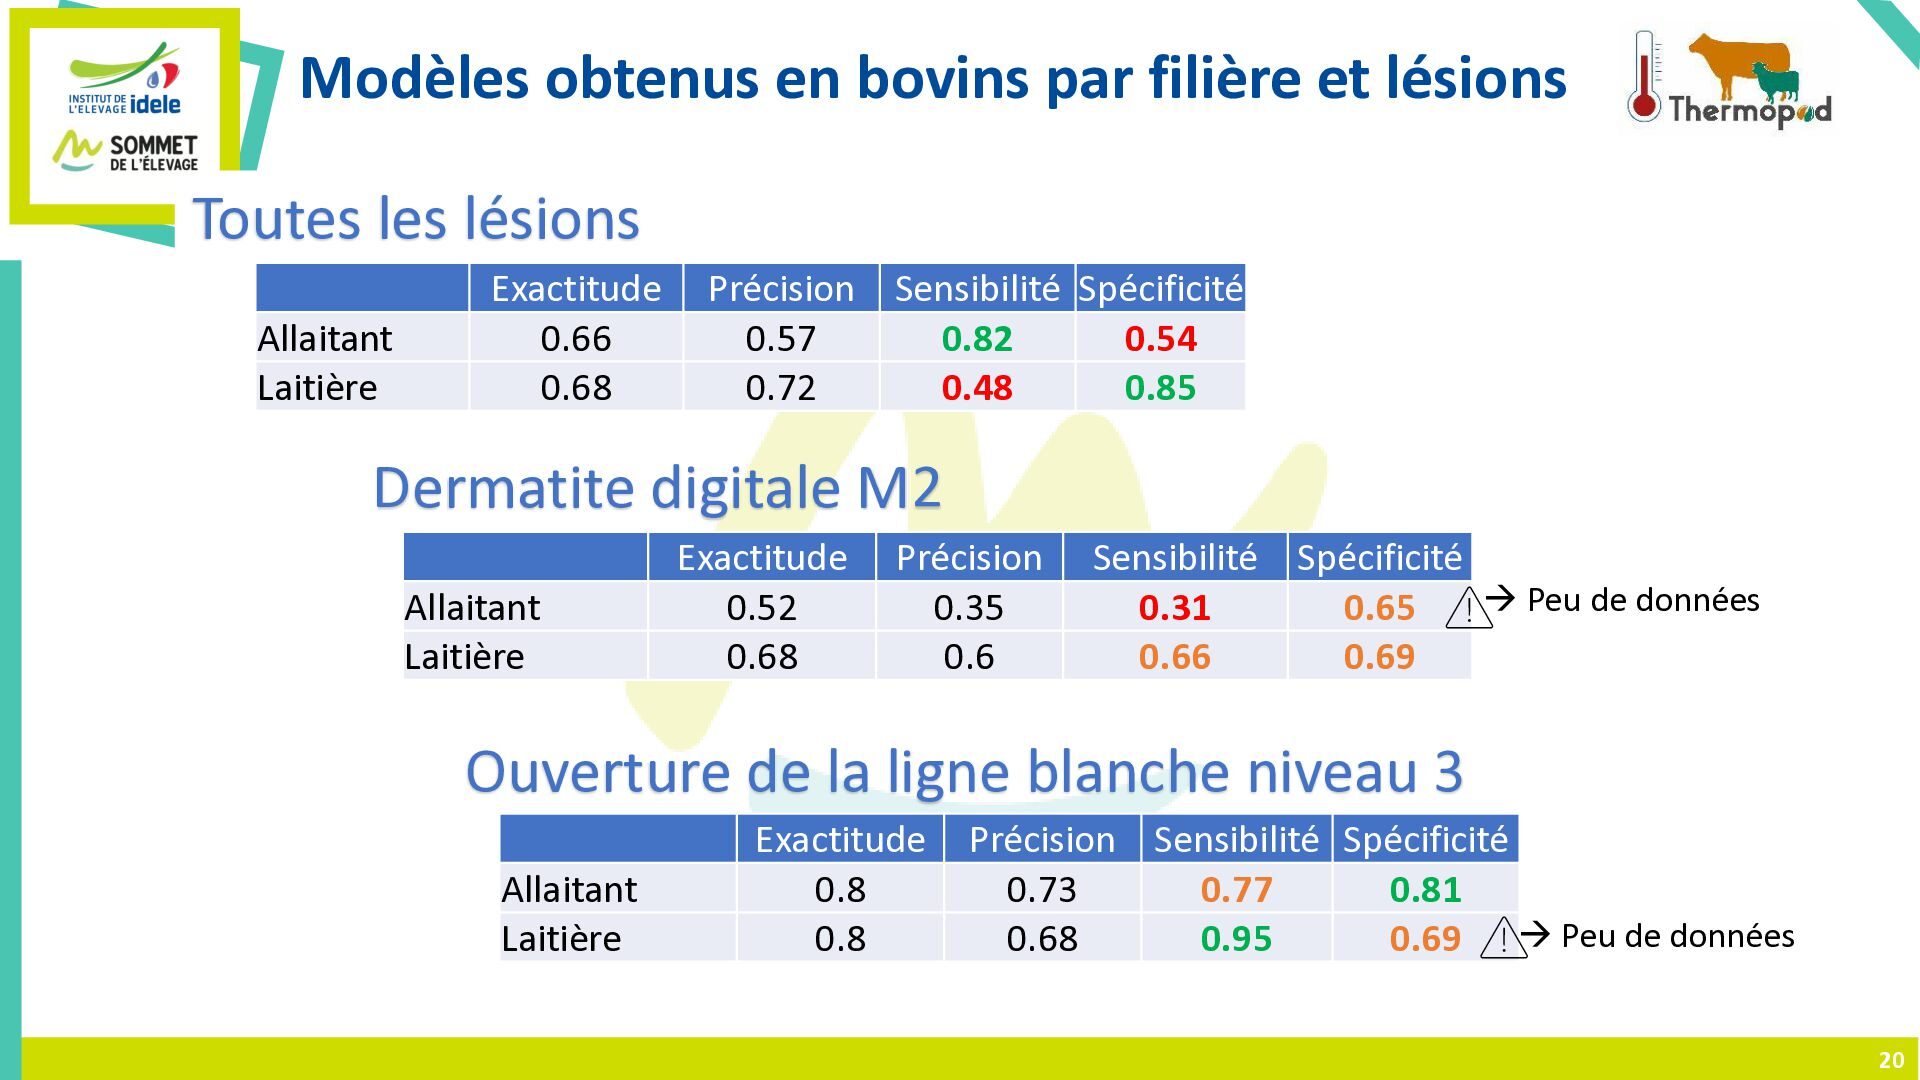
une image • Métriques d’évaluation des performances : Exactitude Proportion totale de prédictions correctes. Vue d’ensemble des performances du modèle Précision Indique la part de prédictions positives réellement correctes. Utile pour éviter de classer à tort un élément comme positif = Peut-on faire confiance au modèle quand il dit que c’est positif ? Sensibilité Capacité du modèle à détecter tous les vrais positifs. Intéressant quand manquer un positif est problématique Spécificité Capacité du modèle à détecter tous les vrais négatifs Un bon modèle aura des métriques proches de 1 16
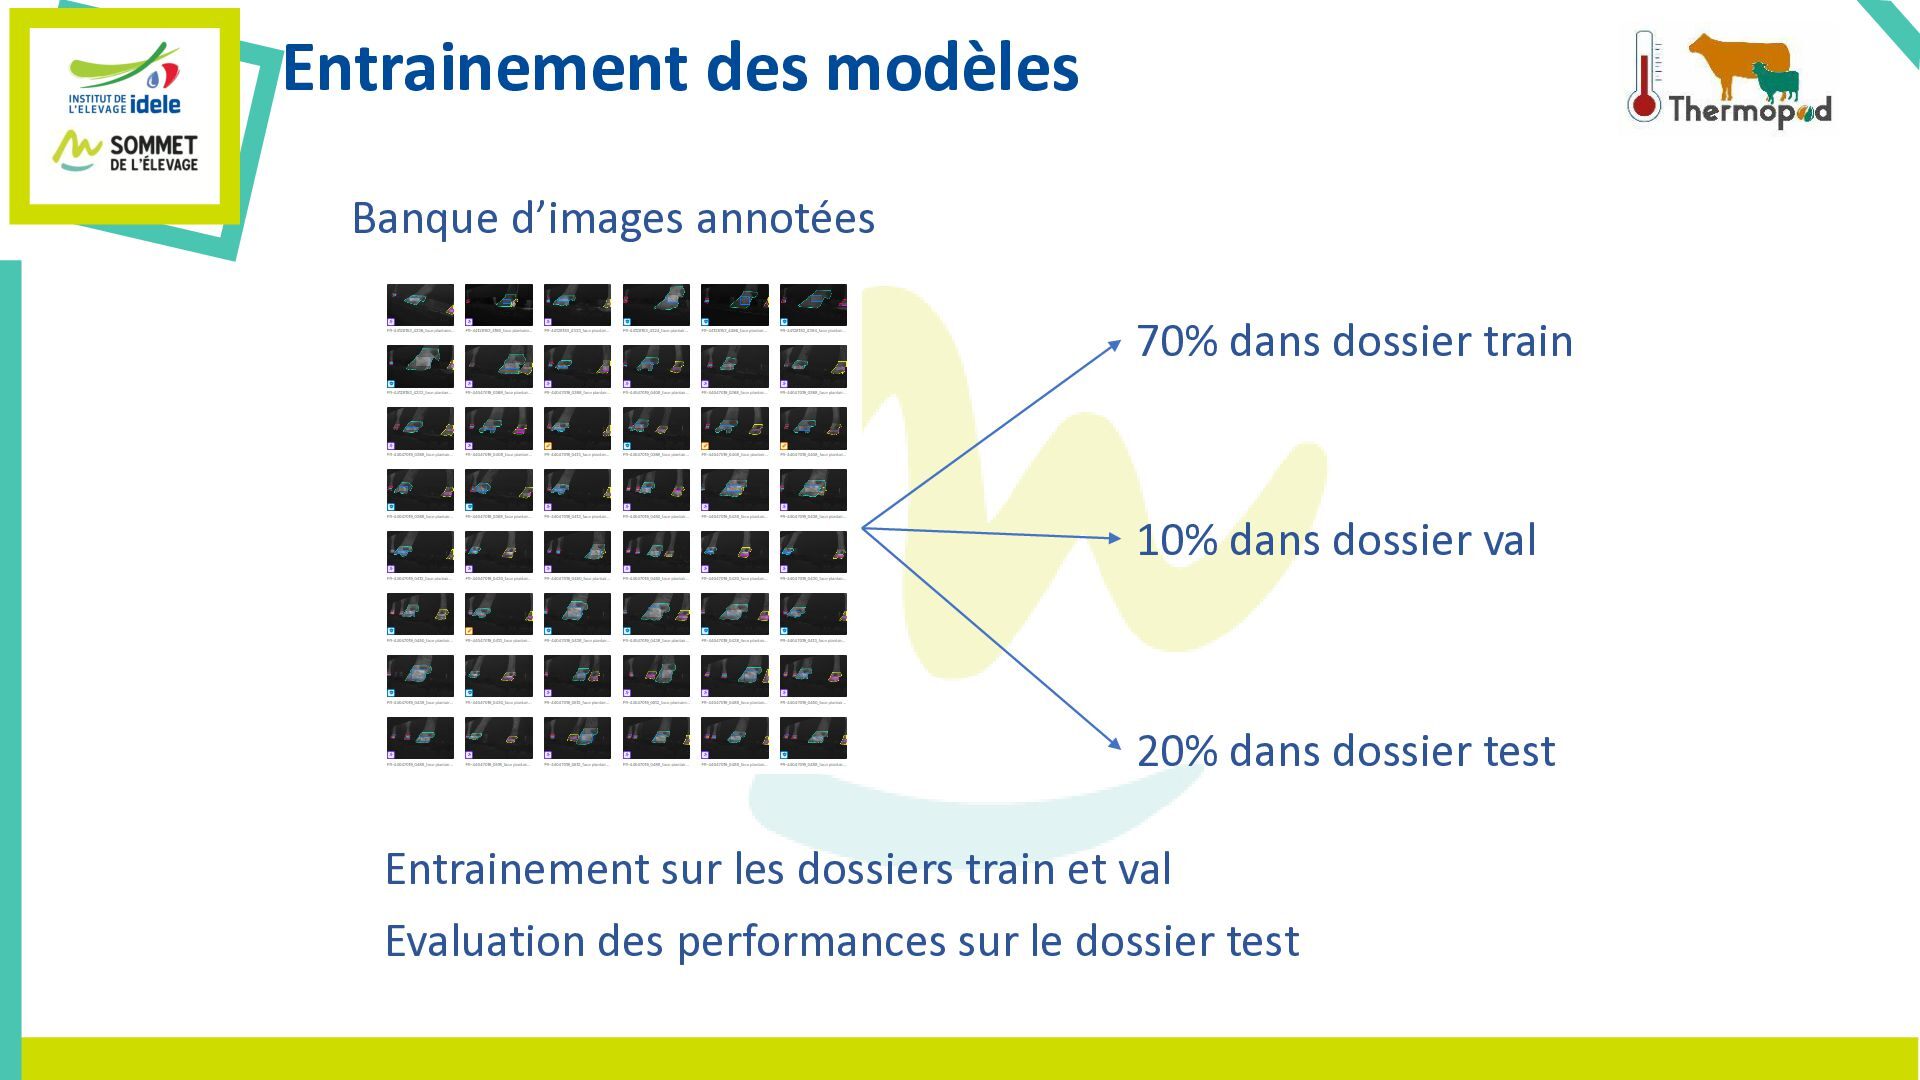
10% dans dossier val 10.48550/arXiv.1405.0312 20% dans dossier test Entrainement sur les dossiers train et val Evaluation des performances sur le dossier test
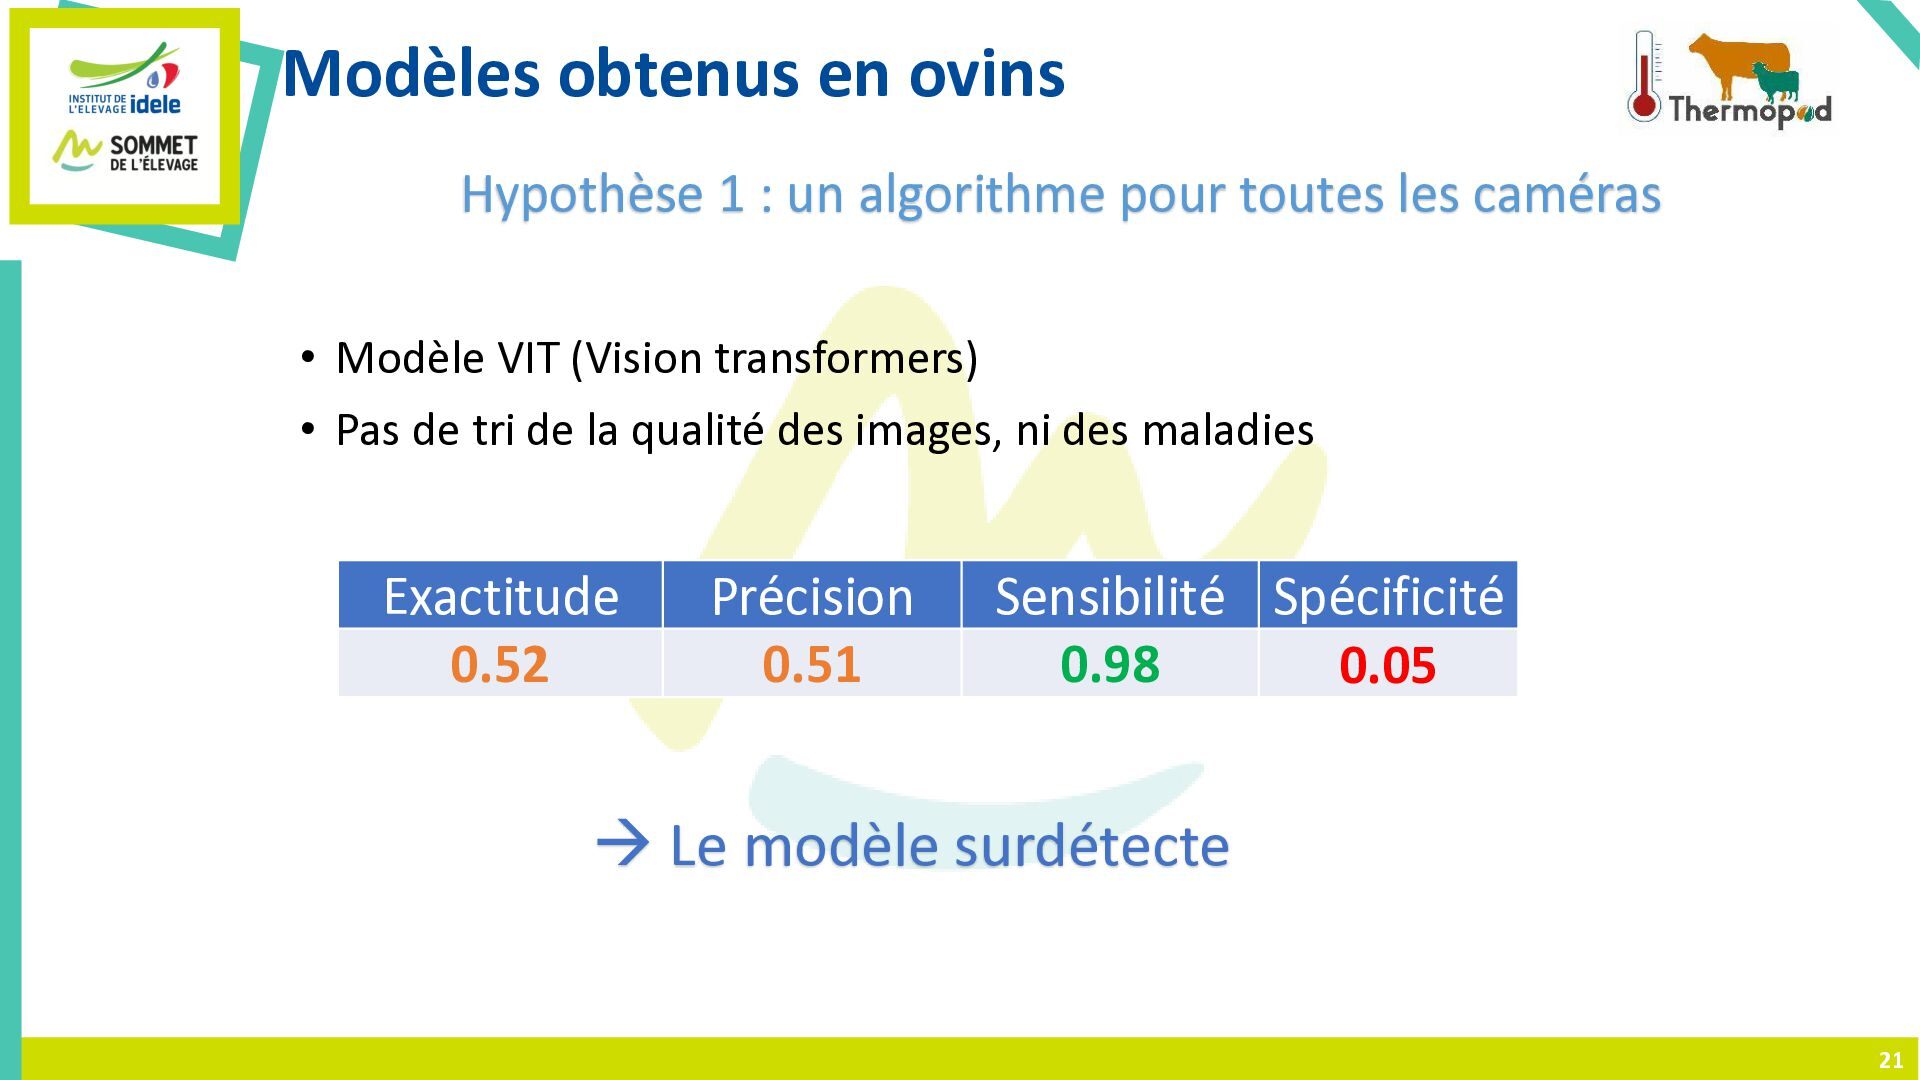
toutes les caméras • Modèle VIT (Vision transformers) • Pas de tri de la qualité des images, ni des maladies Exactitude 0.52 Précision 0.51 Sensibilité Spécificité 0.98 0.05 → Le modèle surdétecte 21
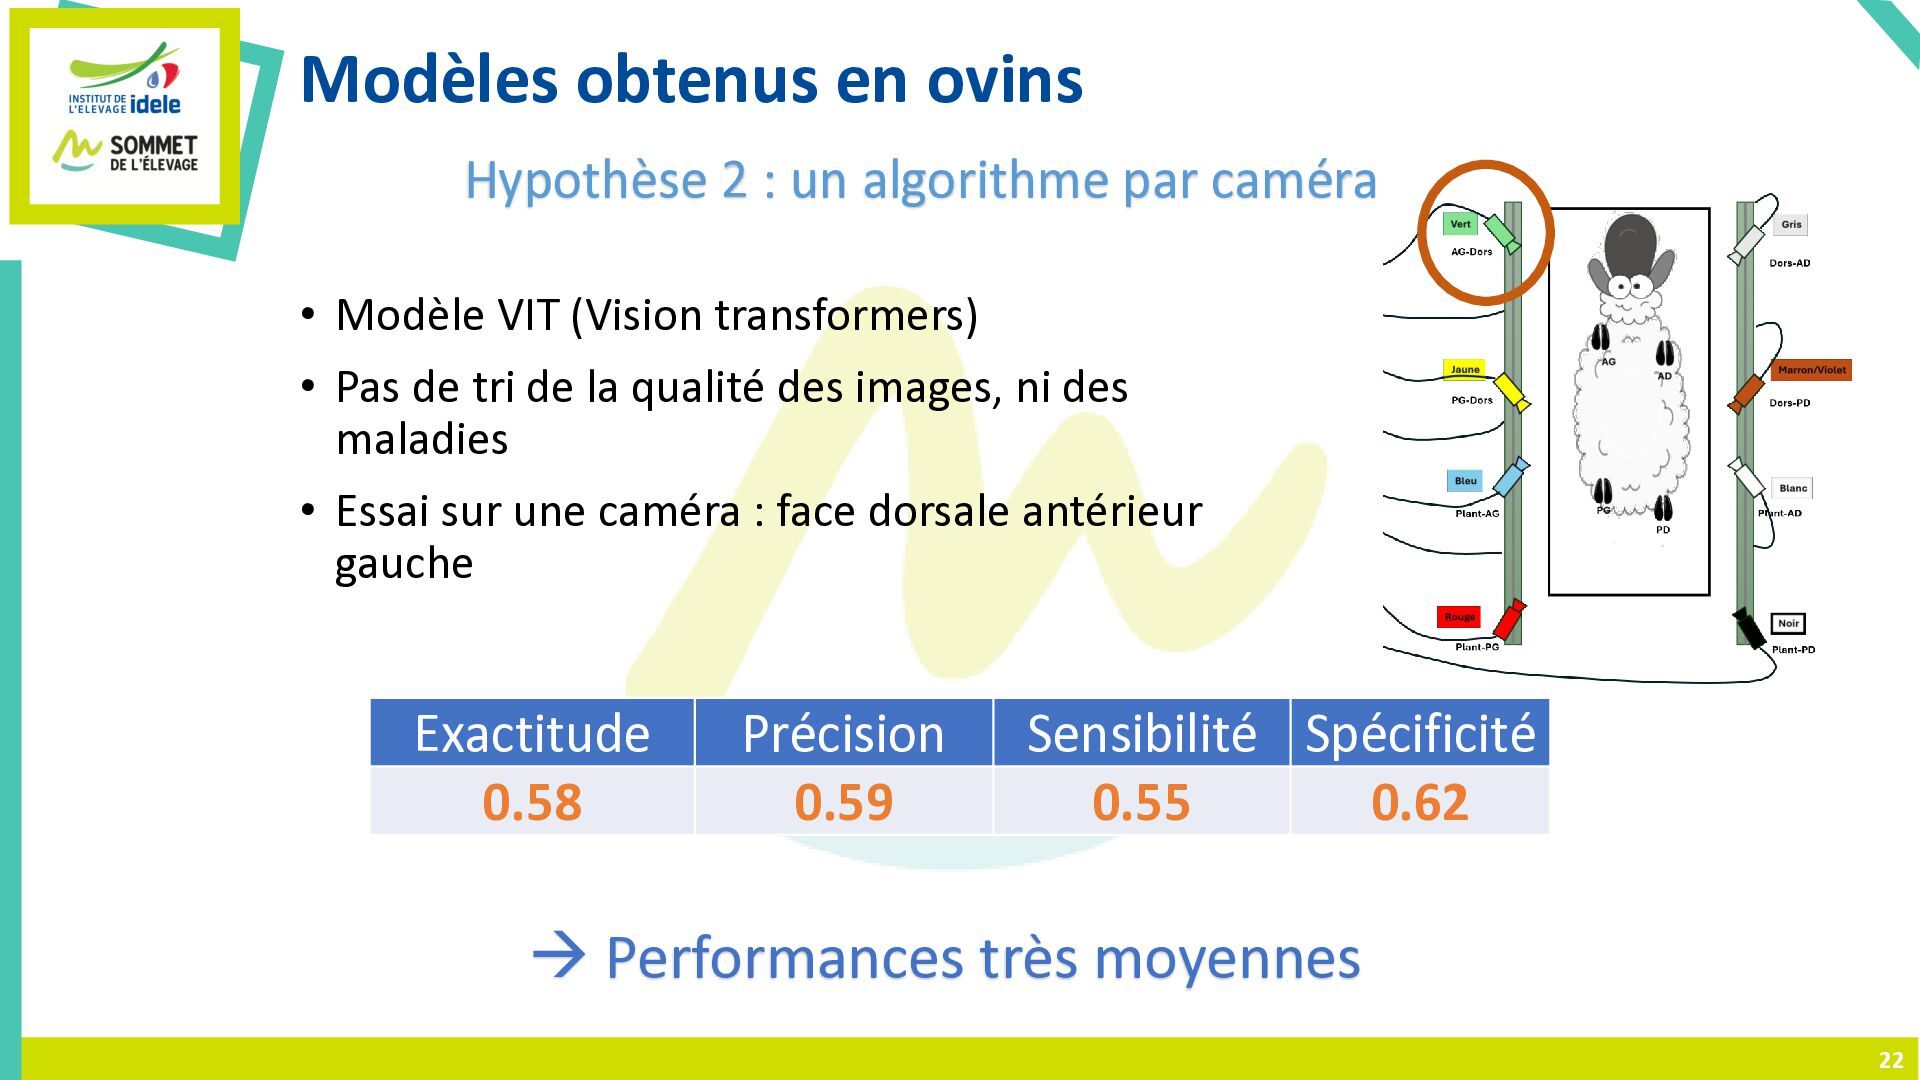
caméra • Modèle VIT (Vision transformers) • Pas de tri de la qualité des images, ni des maladies • Essai sur une caméra : face dorsale antérieur gauche Exactitude 0.58 Précision 0.59 Sensibilité Spécificité 0.55 0.62 → Performances très moyennes 22
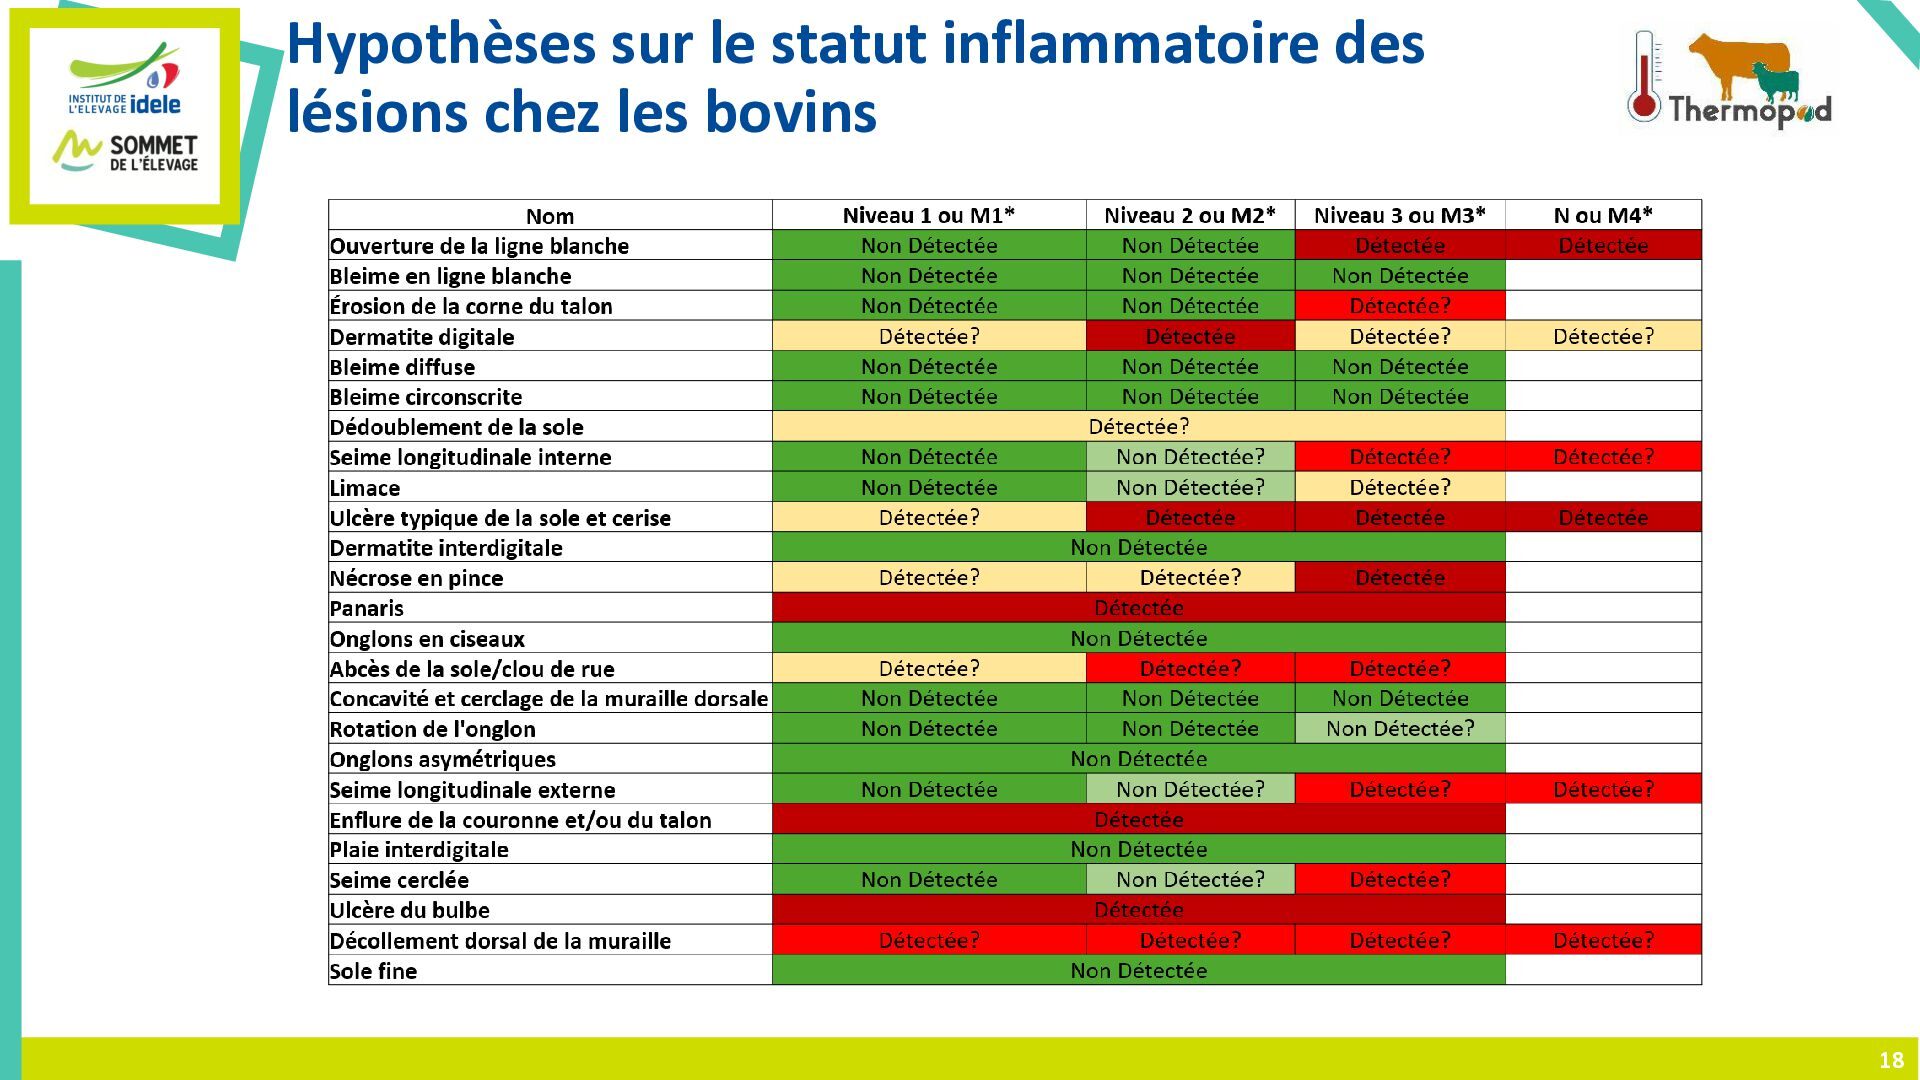
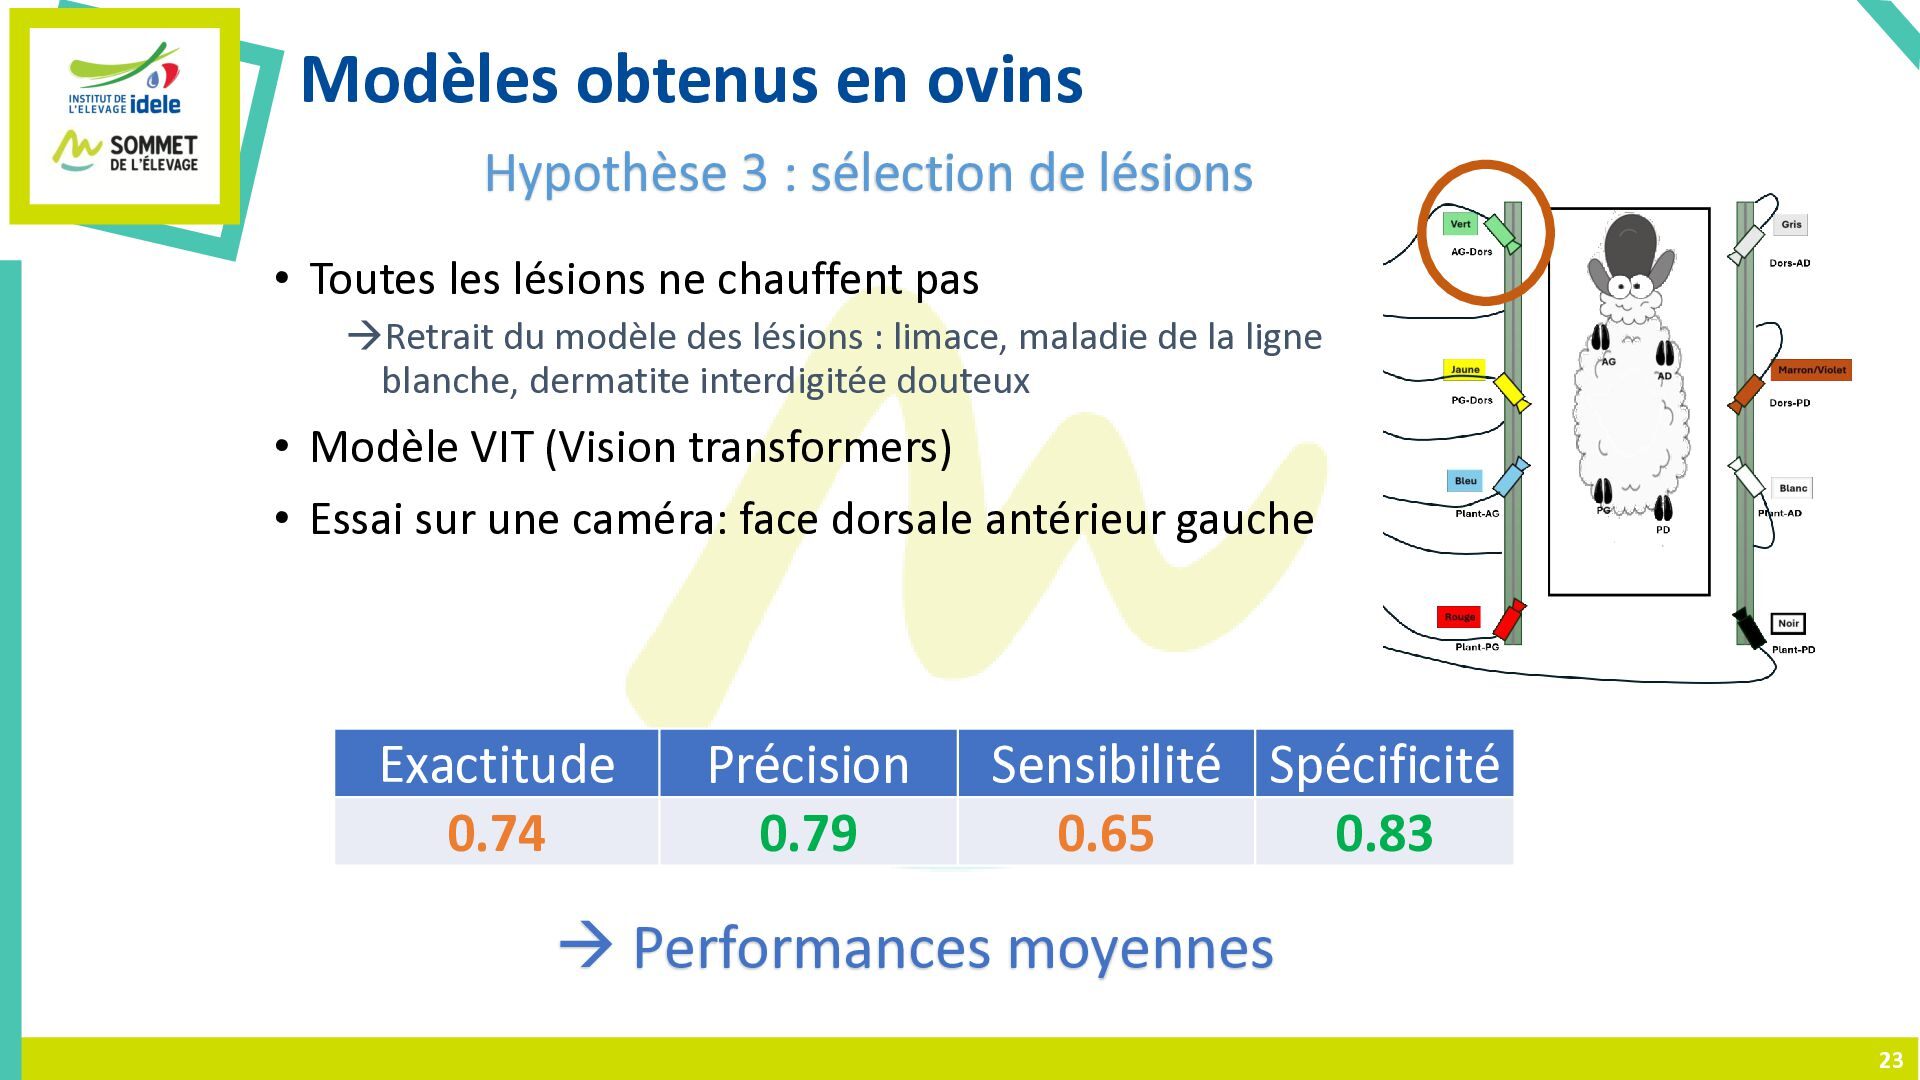
• Toutes les lésions ne chauffent pas →Retrait du modèle des lésions : limace, maladie de la ligne blanche, dermatite interdigitée douteux • Modèle VIT (Vision transformers) • Essai sur une caméra: face dorsale antérieur gauche Exactitude 0.74 Précision 0.79 Sensibilité Spécificité 0.65 0.83 → Performances moyennes 23
terrain actuellement • Des explications à trouver sur le manque de performances des modèles : position des pieds, localisation des lésions… • Avoir plus d’images selon les diverses modalités concernant les lésions et les animaux 24


 institutdelelevage
 recsyslab
 kohlerjohannes
 wataruuuuu
 upura
 butchi
 hellosct1
 signer
 kanekomasahiro
 youten622
 gpeyre
 sazimai
 xspa2012
 bethany
 3n
 kimpetersen
 nikkihalliwell
 mfonobong
 speakerdeck
 erikaheidi
 letsgokoyo
 khoart
 tamaranovitovic
 aleyda
 destraynor