Upgrade to Pro — share decks privately, control downloads, hide ads and more …

事後確率分布の共分散について

koide3
February 11, 2026

 事後確率分布の共分散について

内部学生向けの勉強資料です。
最尤推定結果の共分散行列を利用することに関する問題点などの説明です。
無批判にスキャンマッチング結果のヘッセ行列から姿勢誤差分布を求めるのは良くないというような話です。

koide3

February 11, 2026

Transcript

14 slides
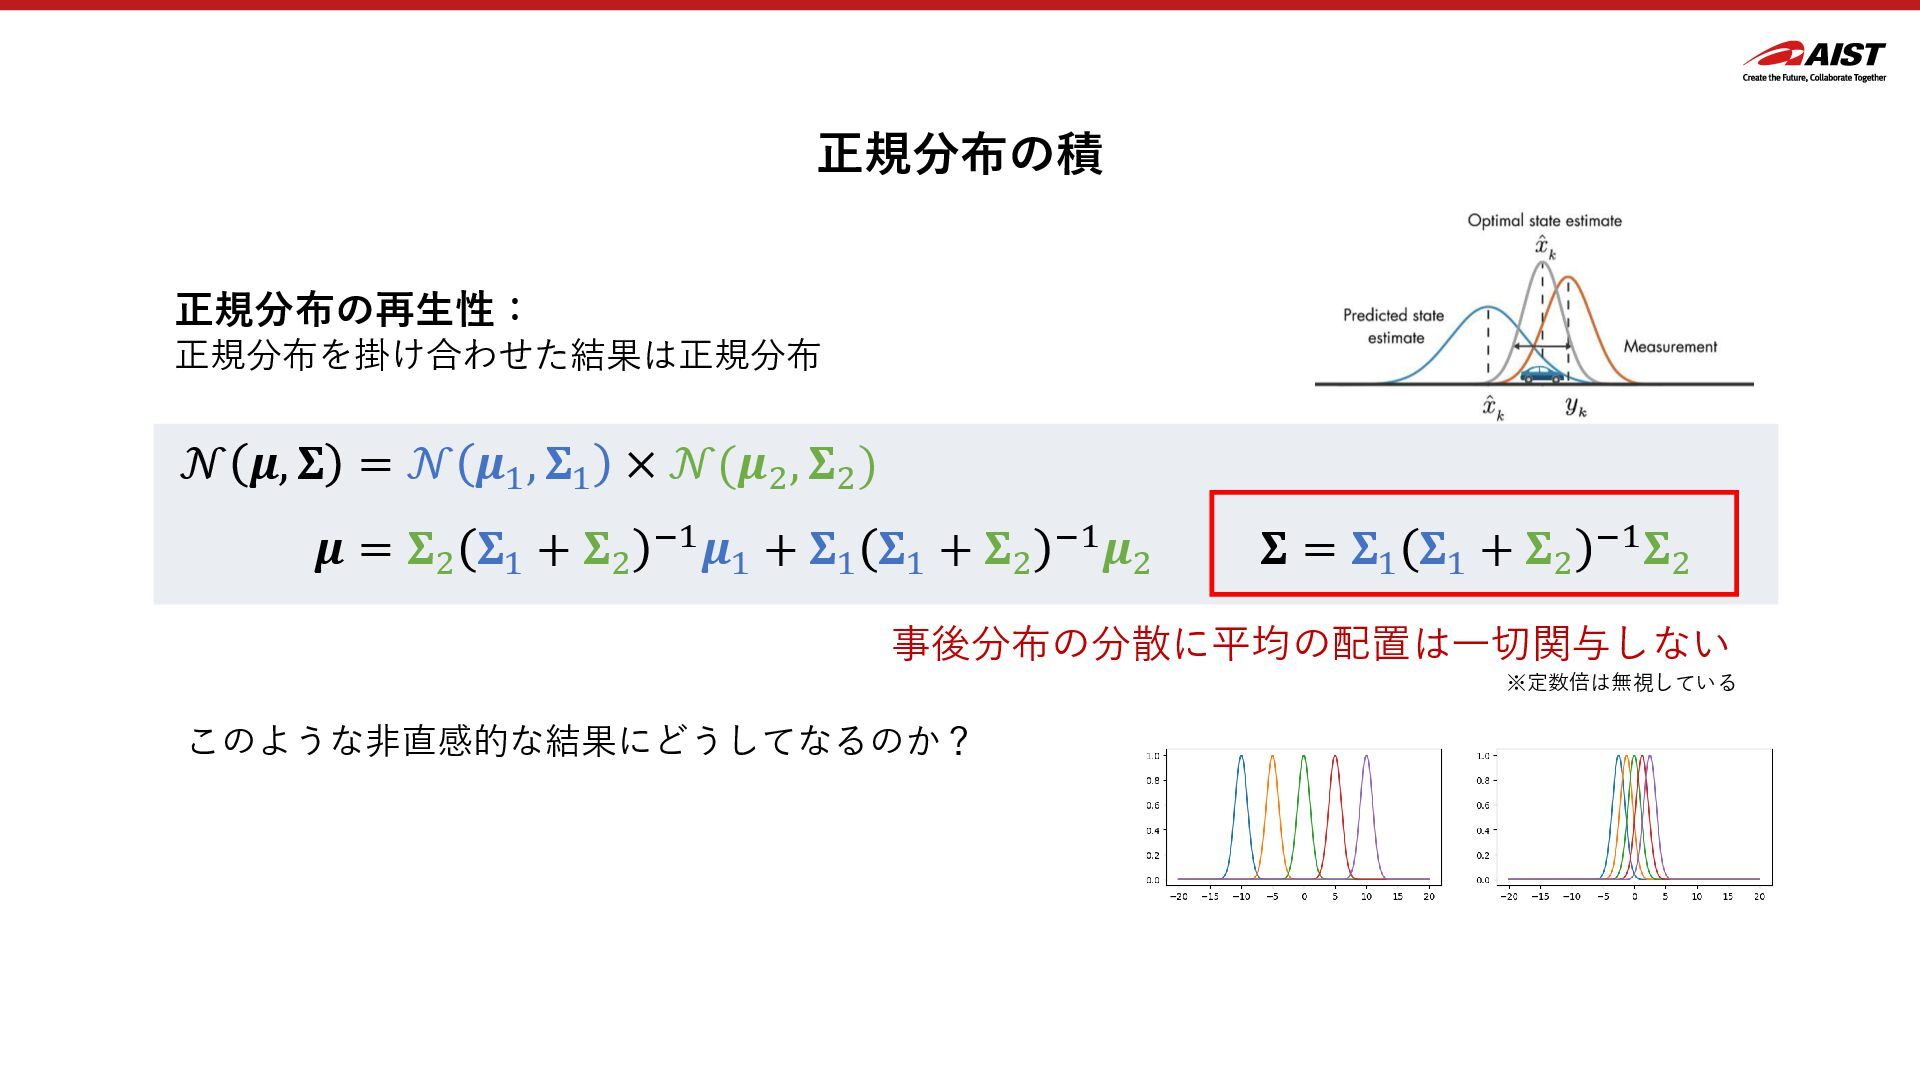
  1. 正規分布の積 正規分布の再生性: 正規分布を掛け合わせた結果は正規分布 𝝁 = 𝚺2 𝚺1 + 𝚺2 −1𝝁1

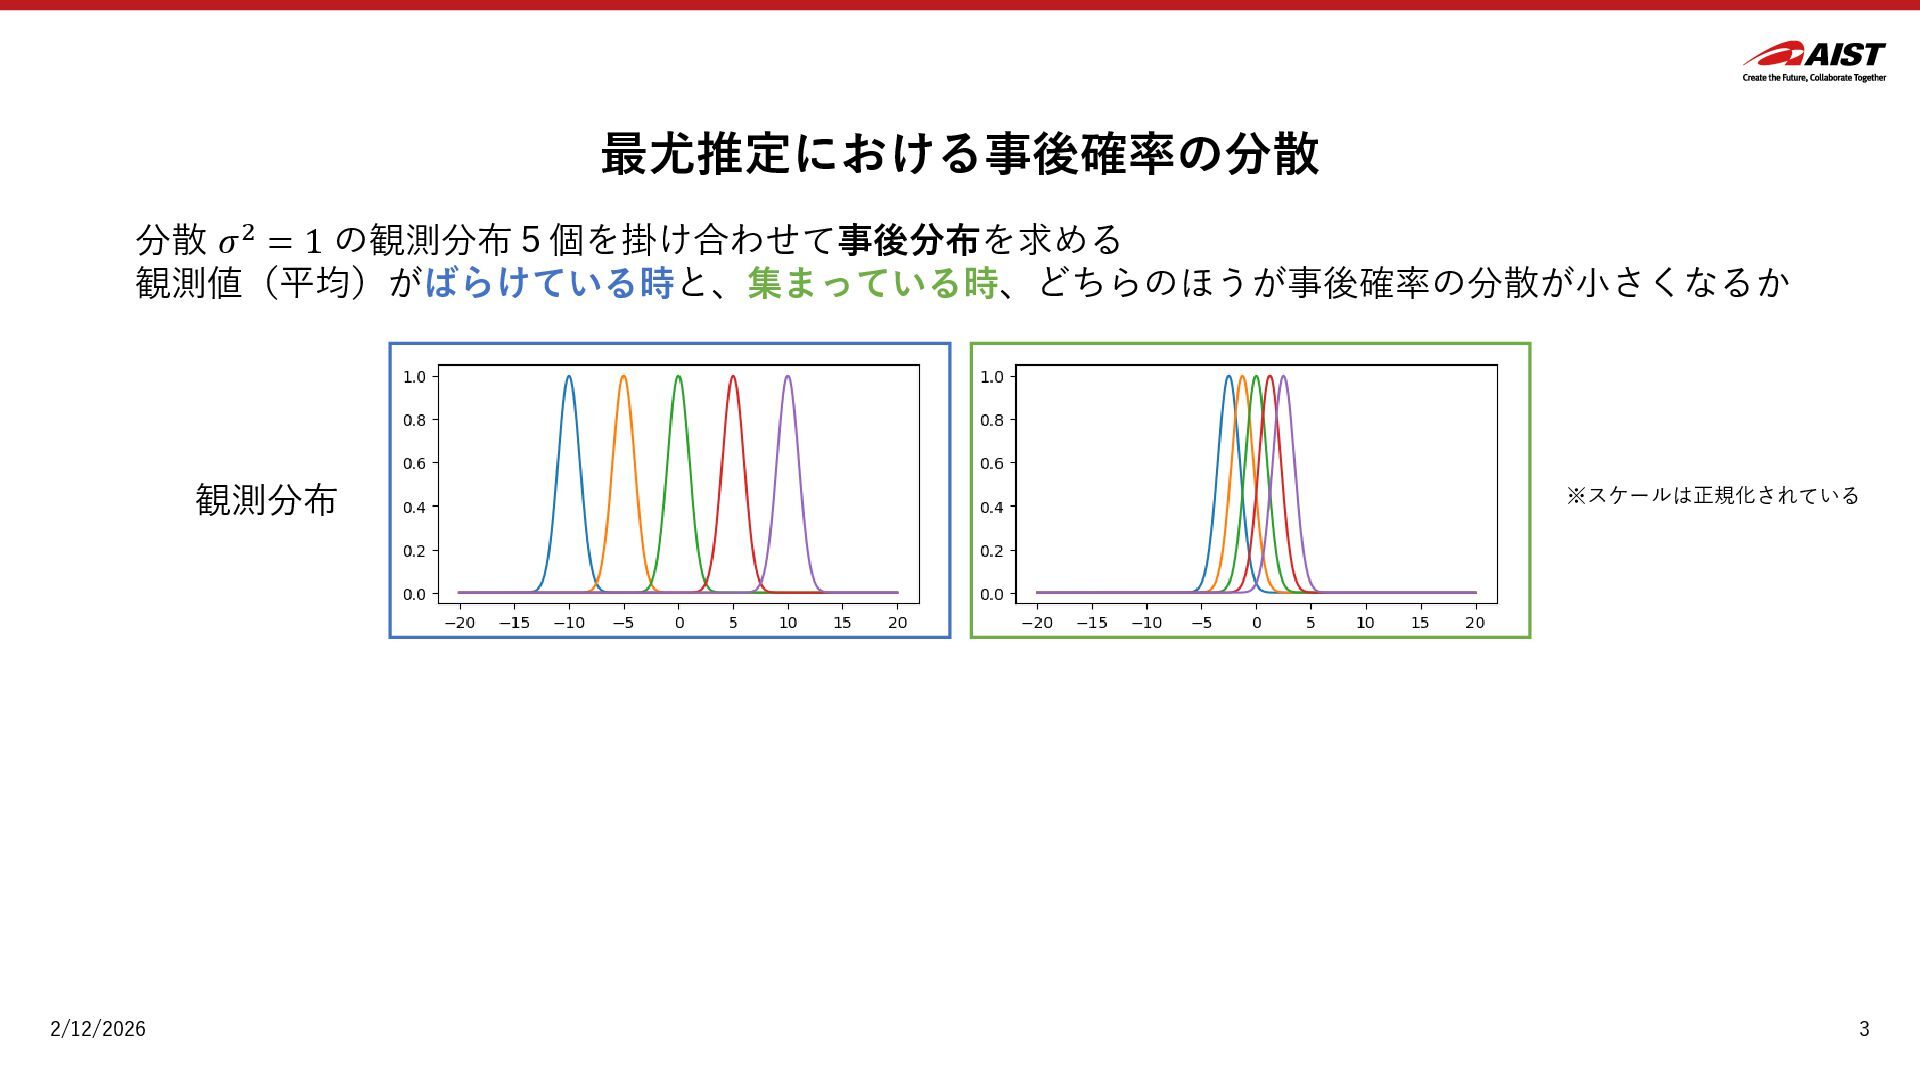
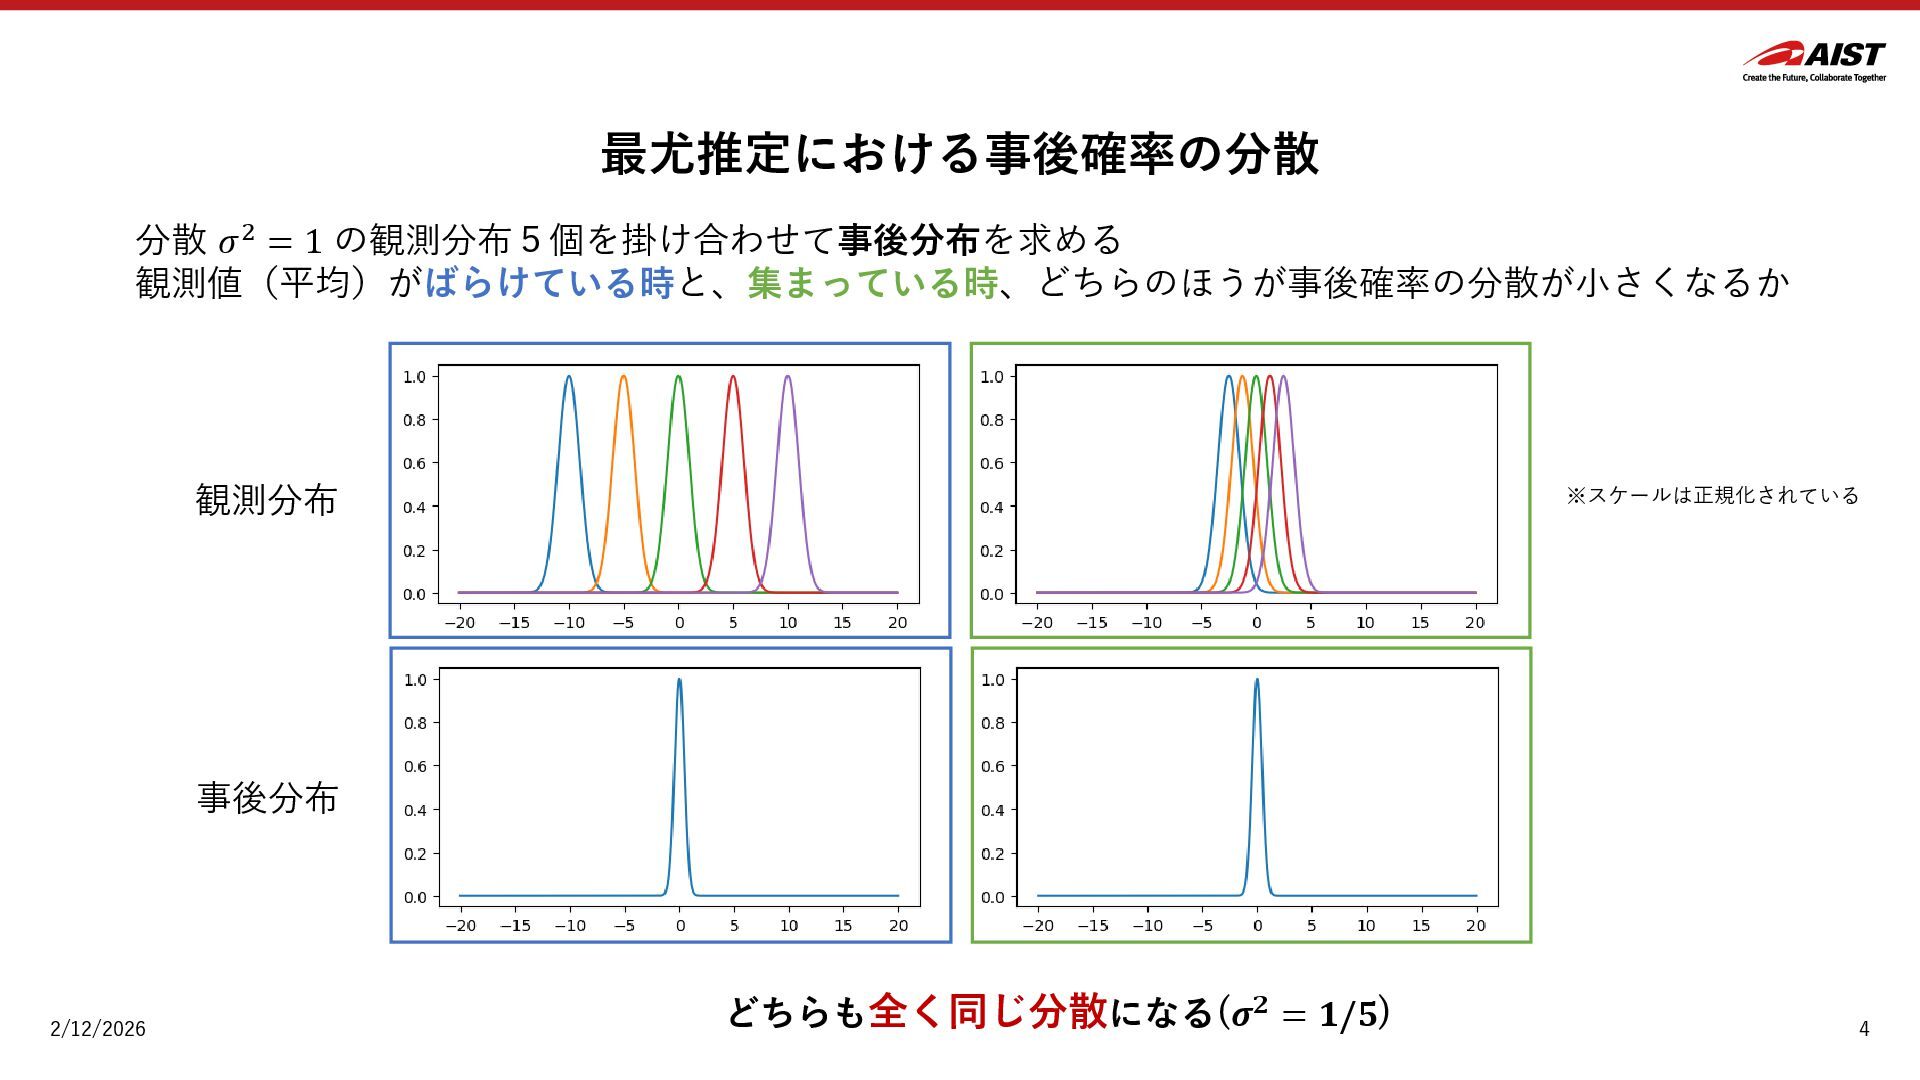
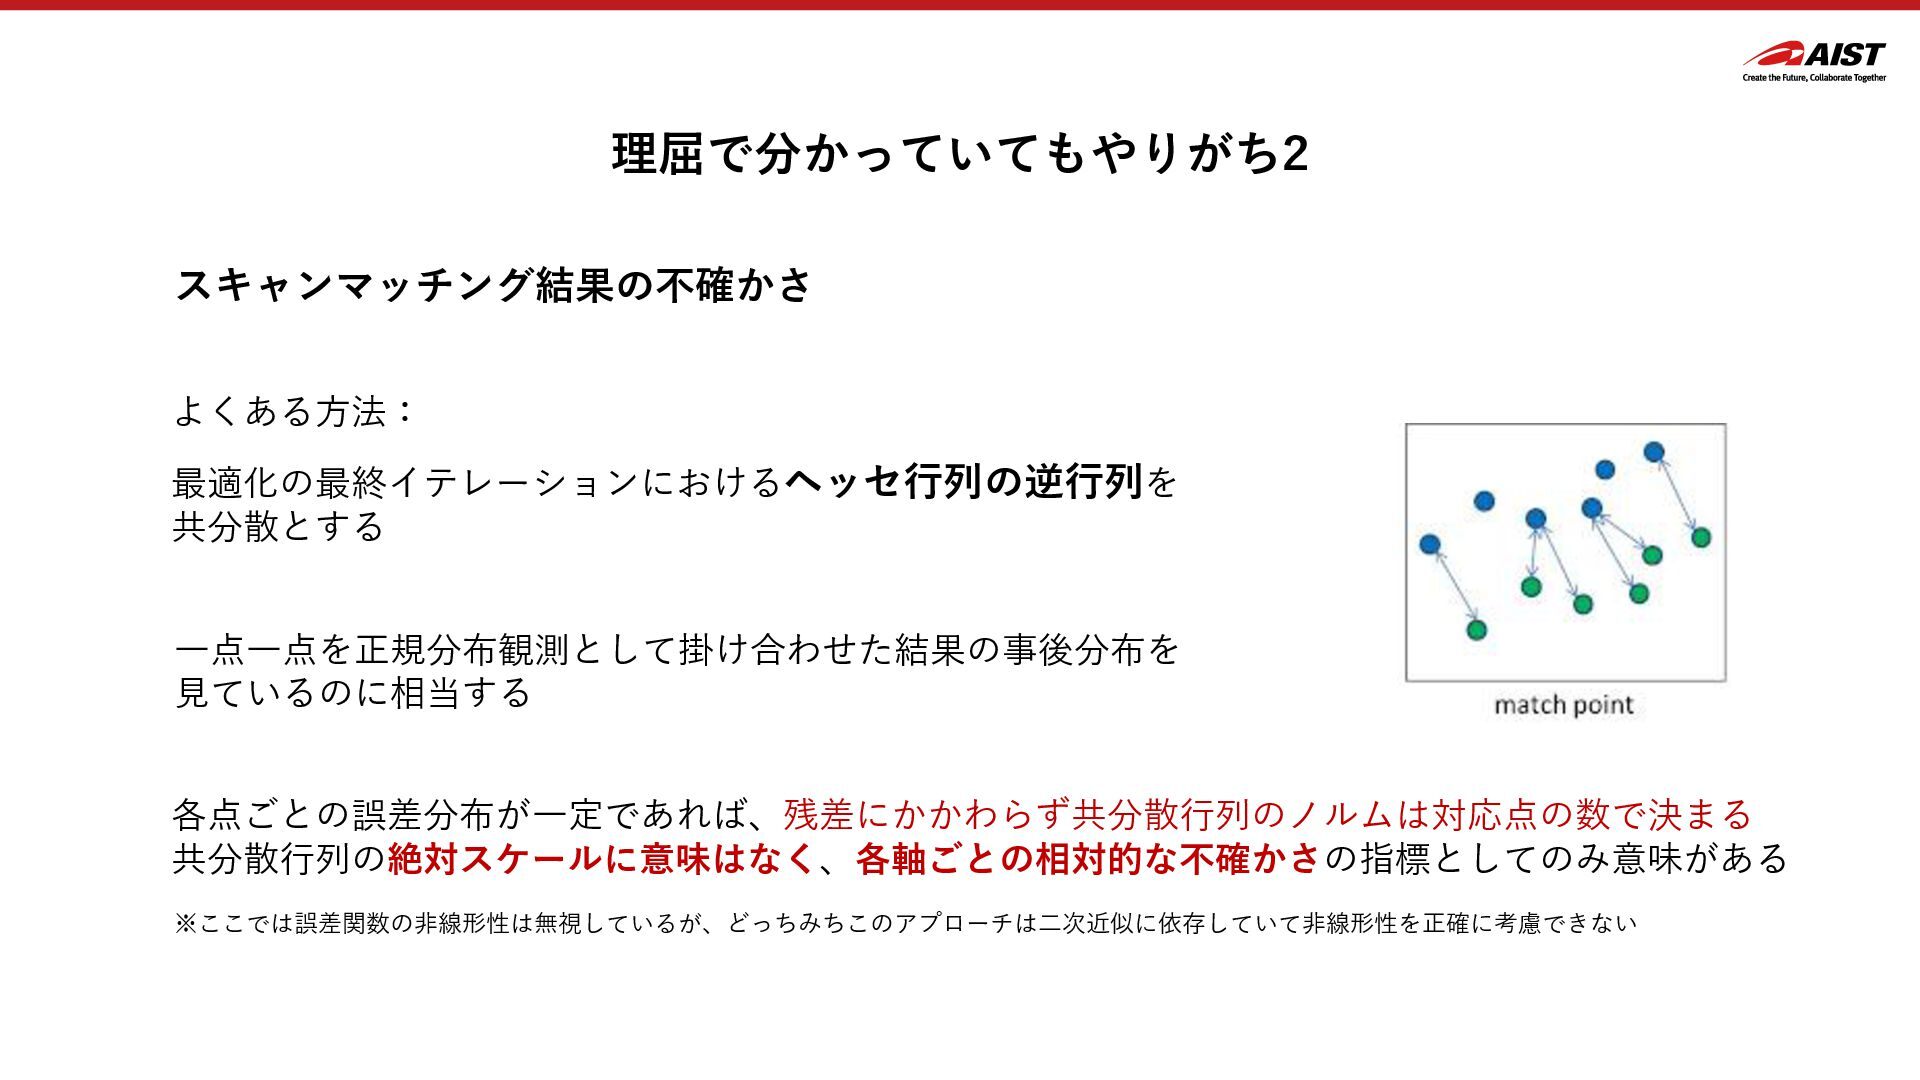
    + 𝚺1 𝚺1 + 𝚺2 −1𝝁2 𝚺 = 𝚺1 𝚺1 + 𝚺2 −1𝚺2 𝒩 𝝁, 𝚺 = 𝒩 𝝁1 , 𝚺1 × 𝒩(𝝁2 , 𝚺2 ) 事後分布の分散に平均の配置は一切関与しない このような非直感的な結果にどうしてなるのか? ※定数倍は無視している
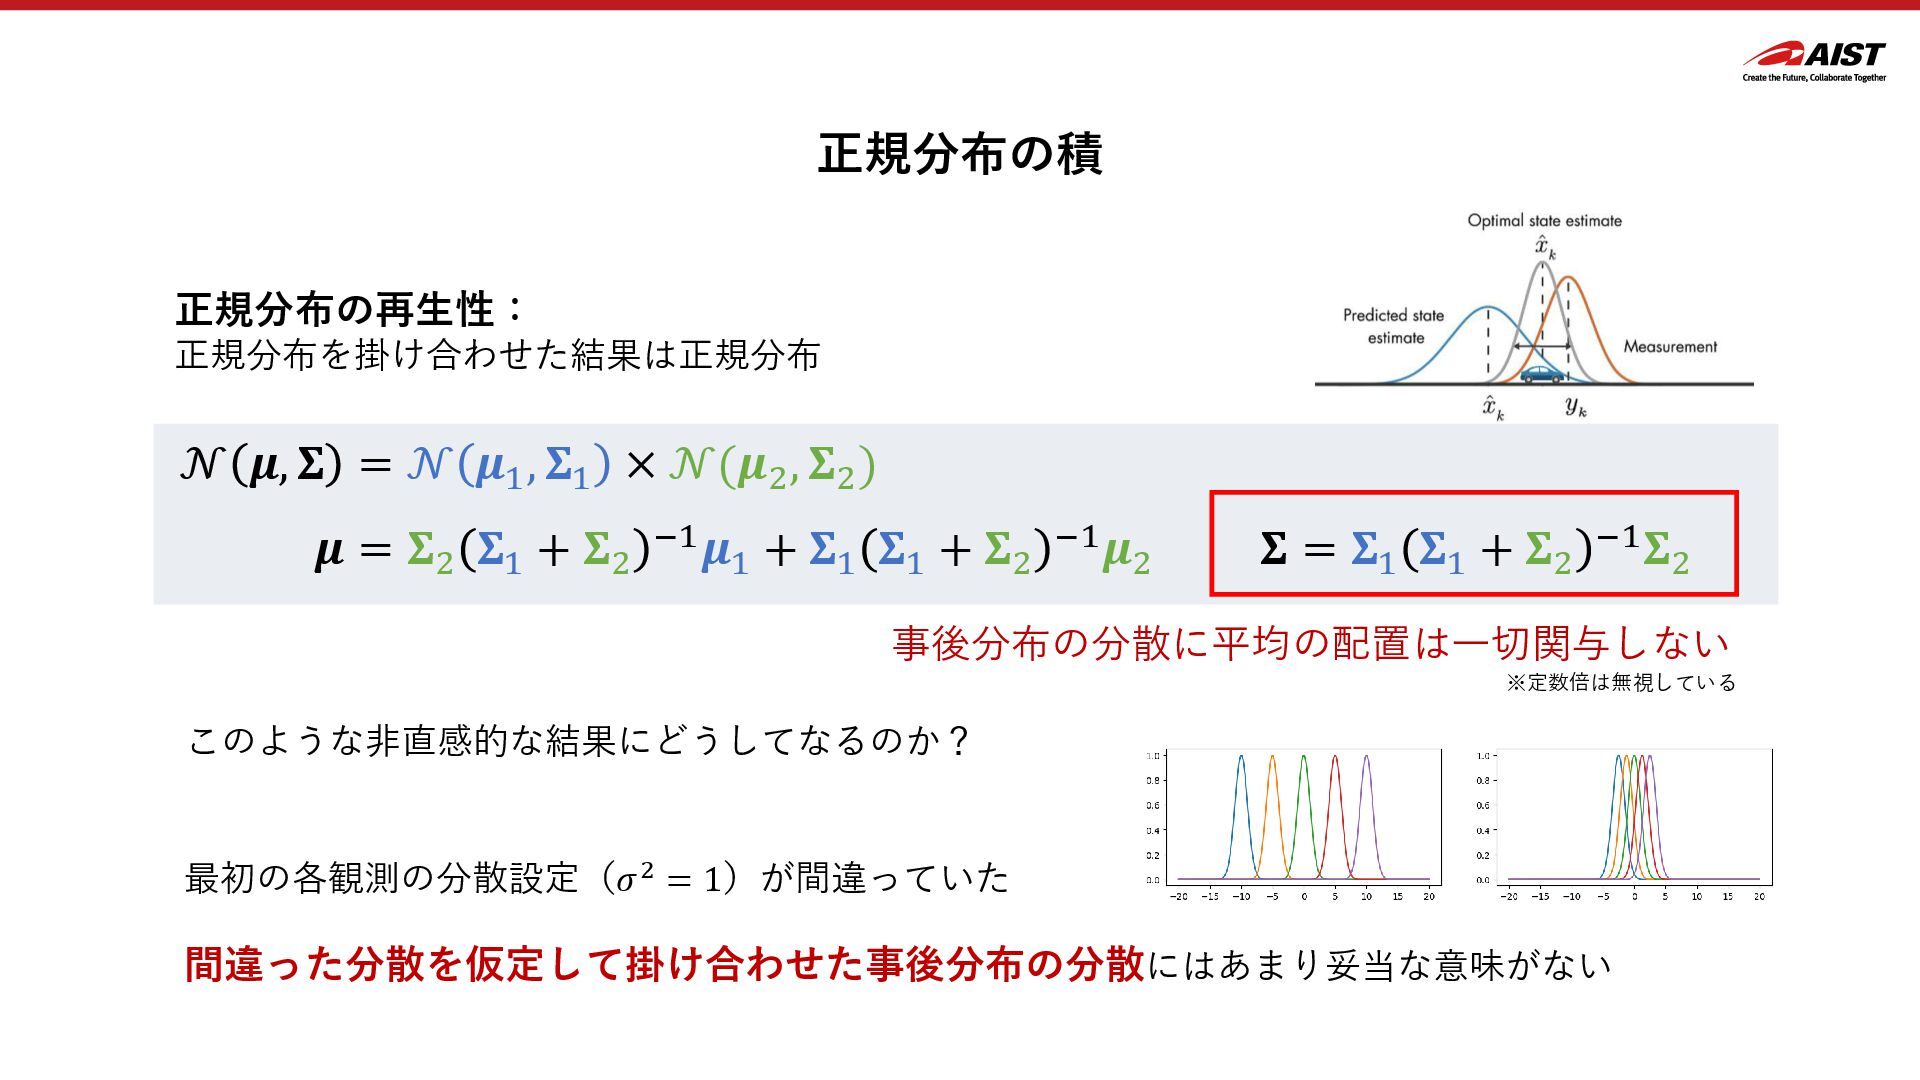
  2. 正規分布の積 正規分布の再生性: 正規分布を掛け合わせた結果は正規分布 𝝁 = 𝚺2 𝚺1 + 𝚺2 −1𝝁1

    + 𝚺1 𝚺1 + 𝚺2 −1𝝁2 𝚺 = 𝚺1 𝚺1 + 𝚺2 −1𝚺2 𝒩 𝝁, 𝚺 = 𝒩 𝝁1 , 𝚺1 × 𝒩(𝝁2 , 𝚺2 ) 事後分布の分散に平均の配置は一切関与しない このような非直感的な結果にどうしてなるのか? 最初の各観測の分散設定(𝜎2 = 1)が間違っていた 間違った分散を仮定して掛け合わせた事後分布の分散にはあまり妥当な意味がない ※定数倍は無視している
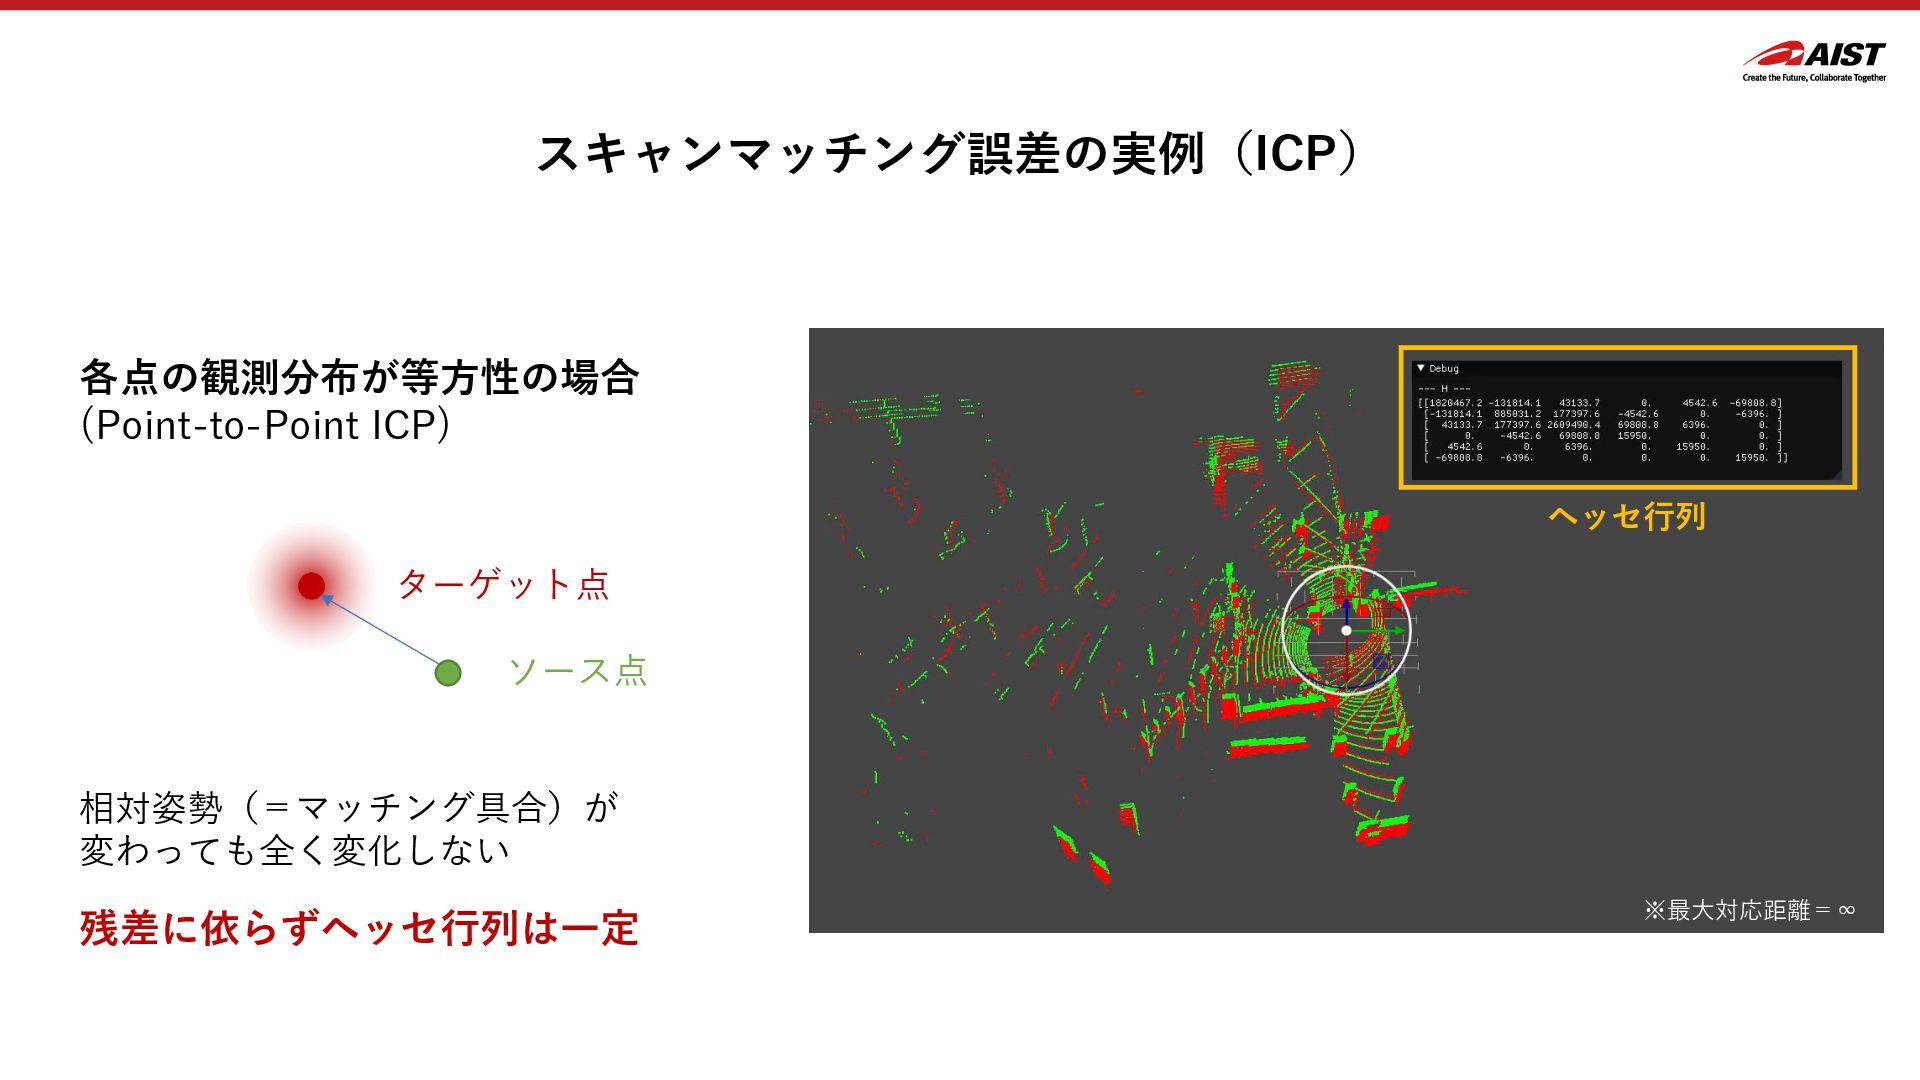
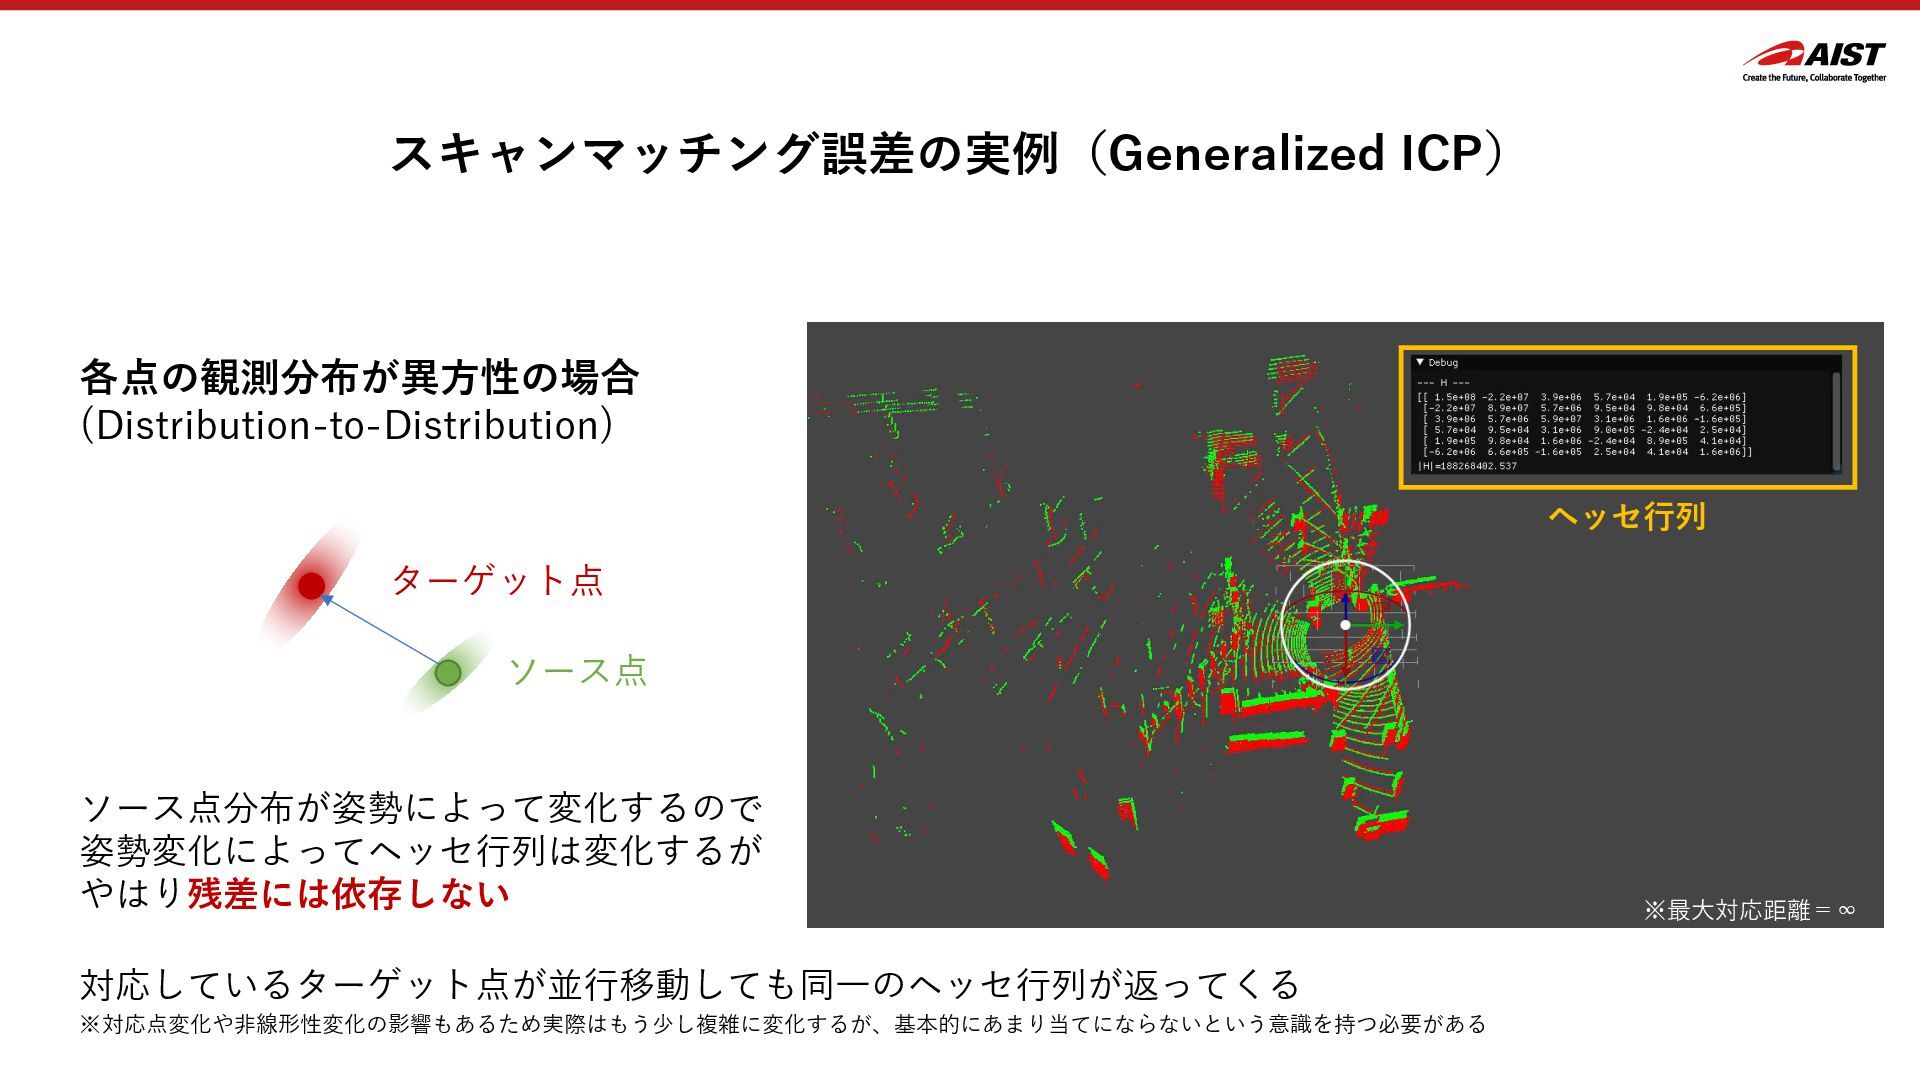
  3. スキャンマッチング誤差の実例(Generalized ICP) 各点の観測分布が異方性の場合 (Distribution-to-Distribution) ※最大対応距離=∞ ソース点 ターゲット点 ヘッセ行列 対応しているターゲット点が並行移動しても同一のヘッセ行列が返ってくる ソース点分布が姿勢によって変化するので

    姿勢変化によってヘッセ行列は変化するが やはり残差には依存しない ※対応点変化や非線形性変化の影響もあるため実際はもう少し複雑に変化するが、基本的にあまり当てにならないという意識を持つ必要がある
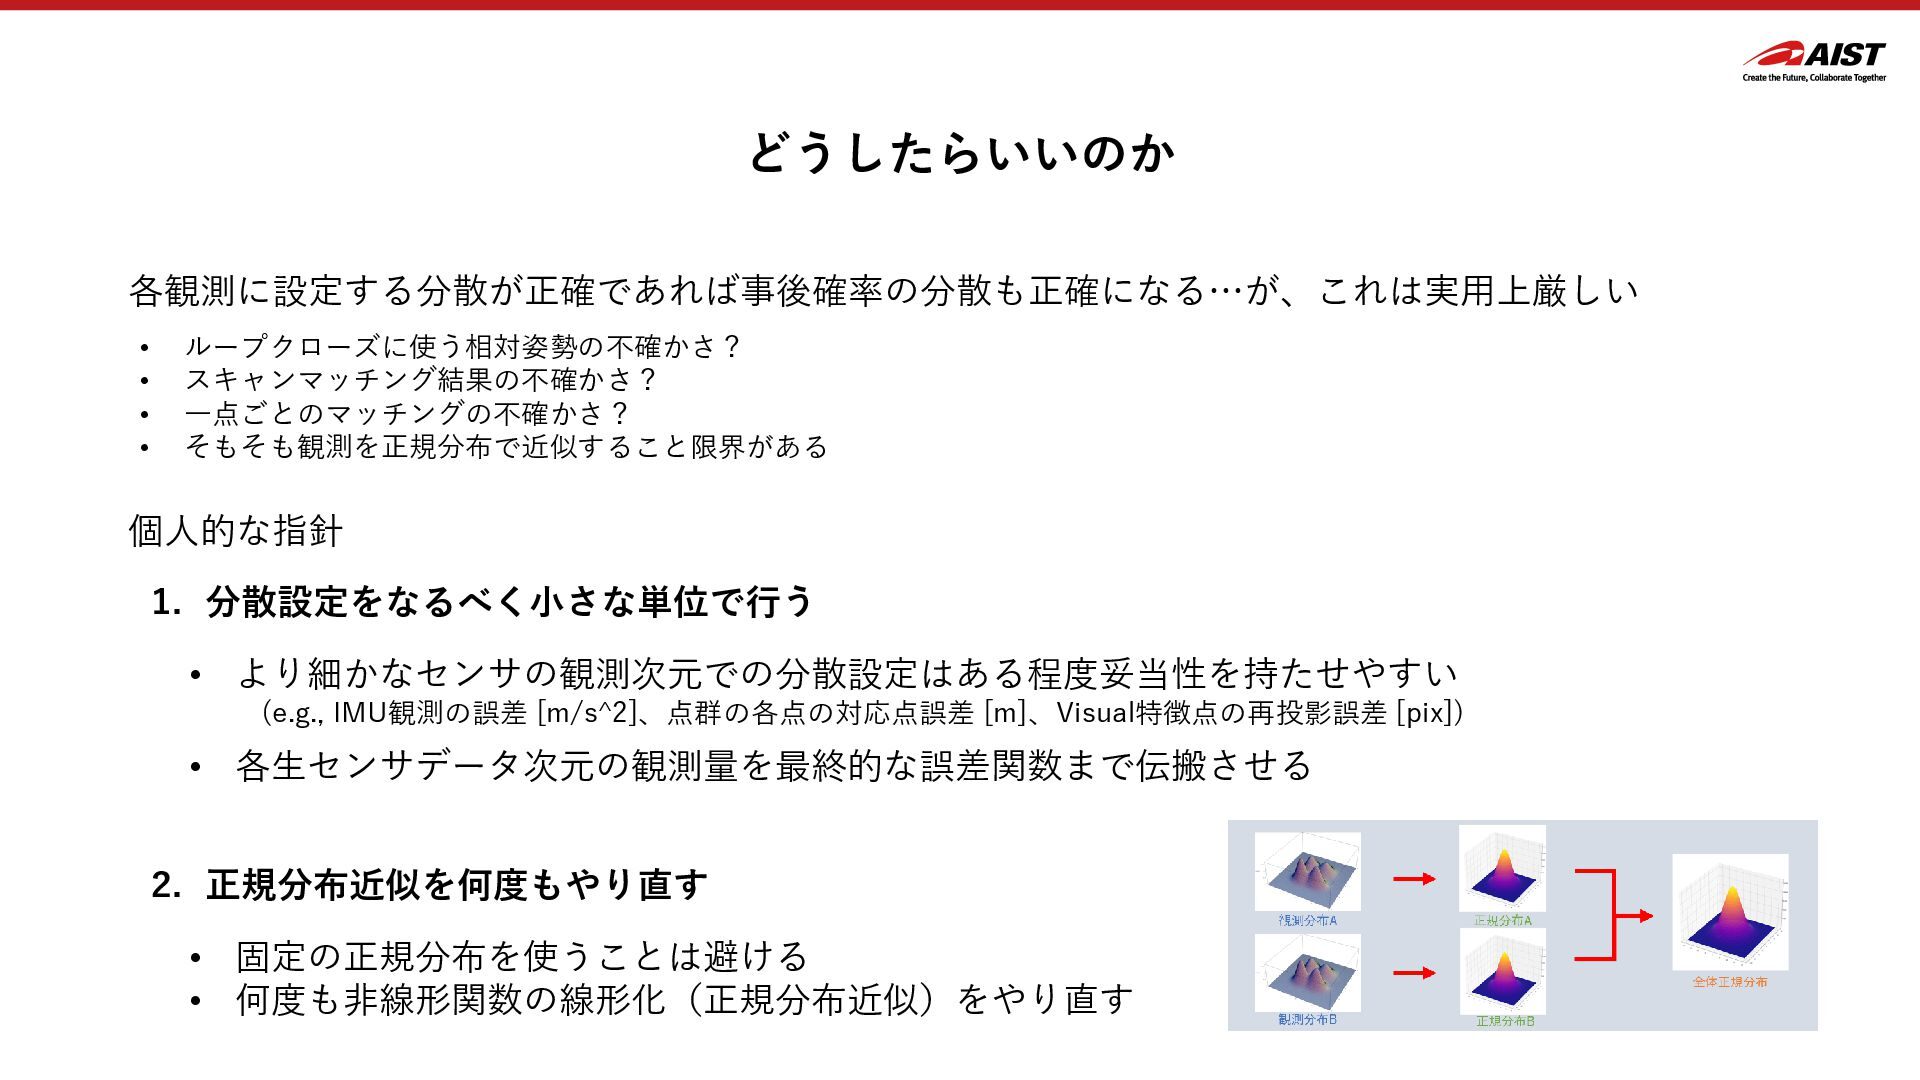
  4. どうしたらいいのか 各観測に設定する分散が正確であれば事後確率の分散も正確になる…が、これは実用上厳しい • ループクローズに使う相対姿勢の不確かさ? • スキャンマッチング結果の不確かさ? • 一点ごとのマッチングの不確かさ? • そもそも観測を正規分布で近似すること限界がある

    1. 分散設定をなるべく小さな単位で行う • より細かなセンサの観測次元での分散設定はある程度妥当性を持たせやすい (e.g., IMU観測の誤差 [m/s^2]、点群の各点の対応点誤差 [m]、Visual特徴点の再投影誤差 [pix]) • 各生センサデータ次元の観測量を最終的な誤差関数まで伝搬させる 個人的な指針 2. 正規分布近似を何度もやり直す • 固定の正規分布を使うことは避ける • 何度も非線形関数の線形化(正規分布近似)をやり直す
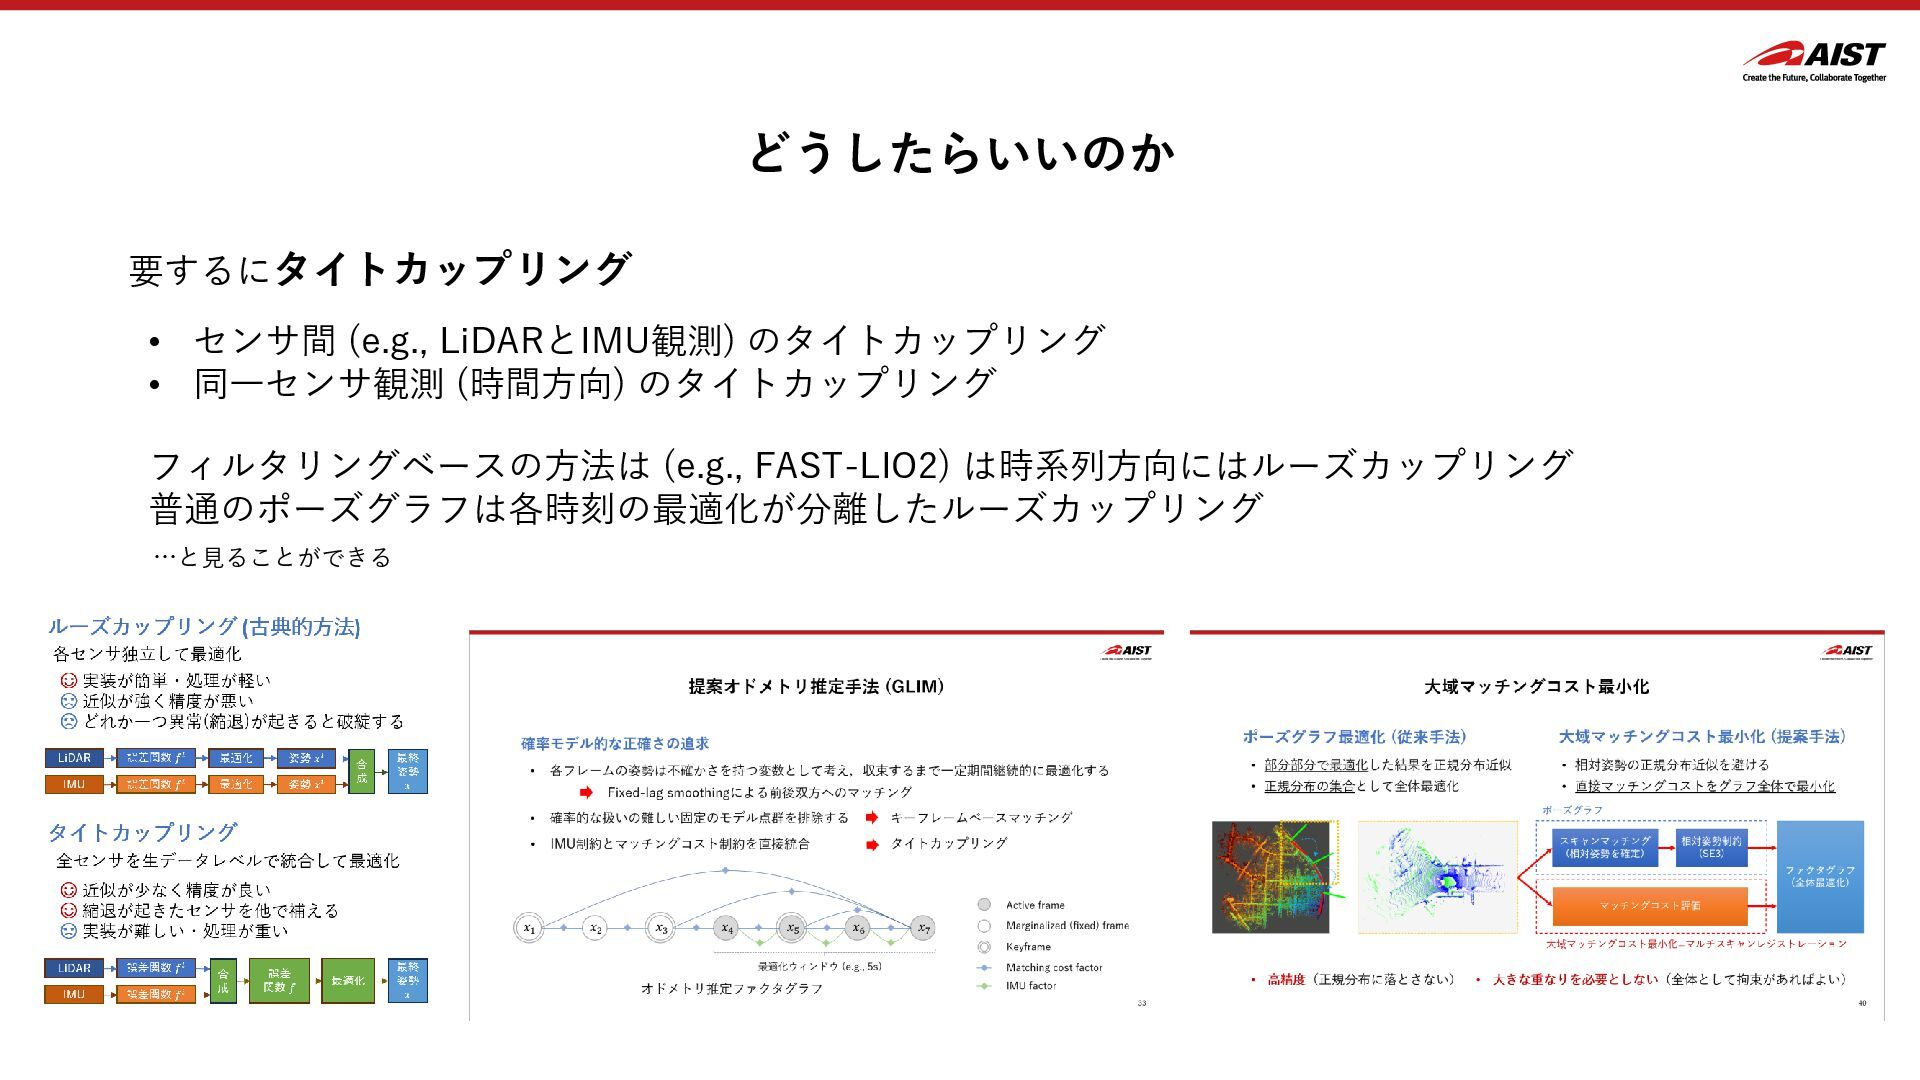
  5. どうしたらいいのか 要するにタイトカップリング • センサ間 (e.g., LiDARとIMU観測) のタイトカップリング • 同一センサ観測 (時間方向)

    のタイトカップリング フィルタリングベースの方法は (e.g., FAST-LIO2) は時系列方向にはルーズカップリング 普通のポーズグラフは各時刻の最適化が分離したルーズカップリング …と見ることができる

More Decks by koide3

Other Decks in Research