Share
Embed
クラウドエンジニアが覗く 自動運転モデル開発の世界 / Cloud-Powered Autonomous Driving
BuriKaigi 2025 にて登壇させていただきました。
https://fortee.jp/burikaigi-2025/proposal/dd304d2b-075c-496a-90b4-bd68e553645d
併せて、こちらのブログもご確認ください。
https://zenn.dev/riita10069/articles/survey_data-centric_autonomous-driving
riita10069
February 01, 2025
Transcript
36 slides
-
クラウドエンジニアが覗く ⾃動運転モデル開発の世界 #burikaigi2025 Amazon Web Services Inc. Global Automotive Solutions
Architect Ryota Yamada Buri Kaigi 2025 -
好きなAWSのサービス: 趣味: 謎解き、サッカー観戦、フットサル Ryota Yamada / riita10069 Global Automotive SA
/ TFC Containers Japan Lead / TFC Automotive 経歴: CTO, TechAdvisor @ startups SRE, Platform Engineer @ TechCompanies -
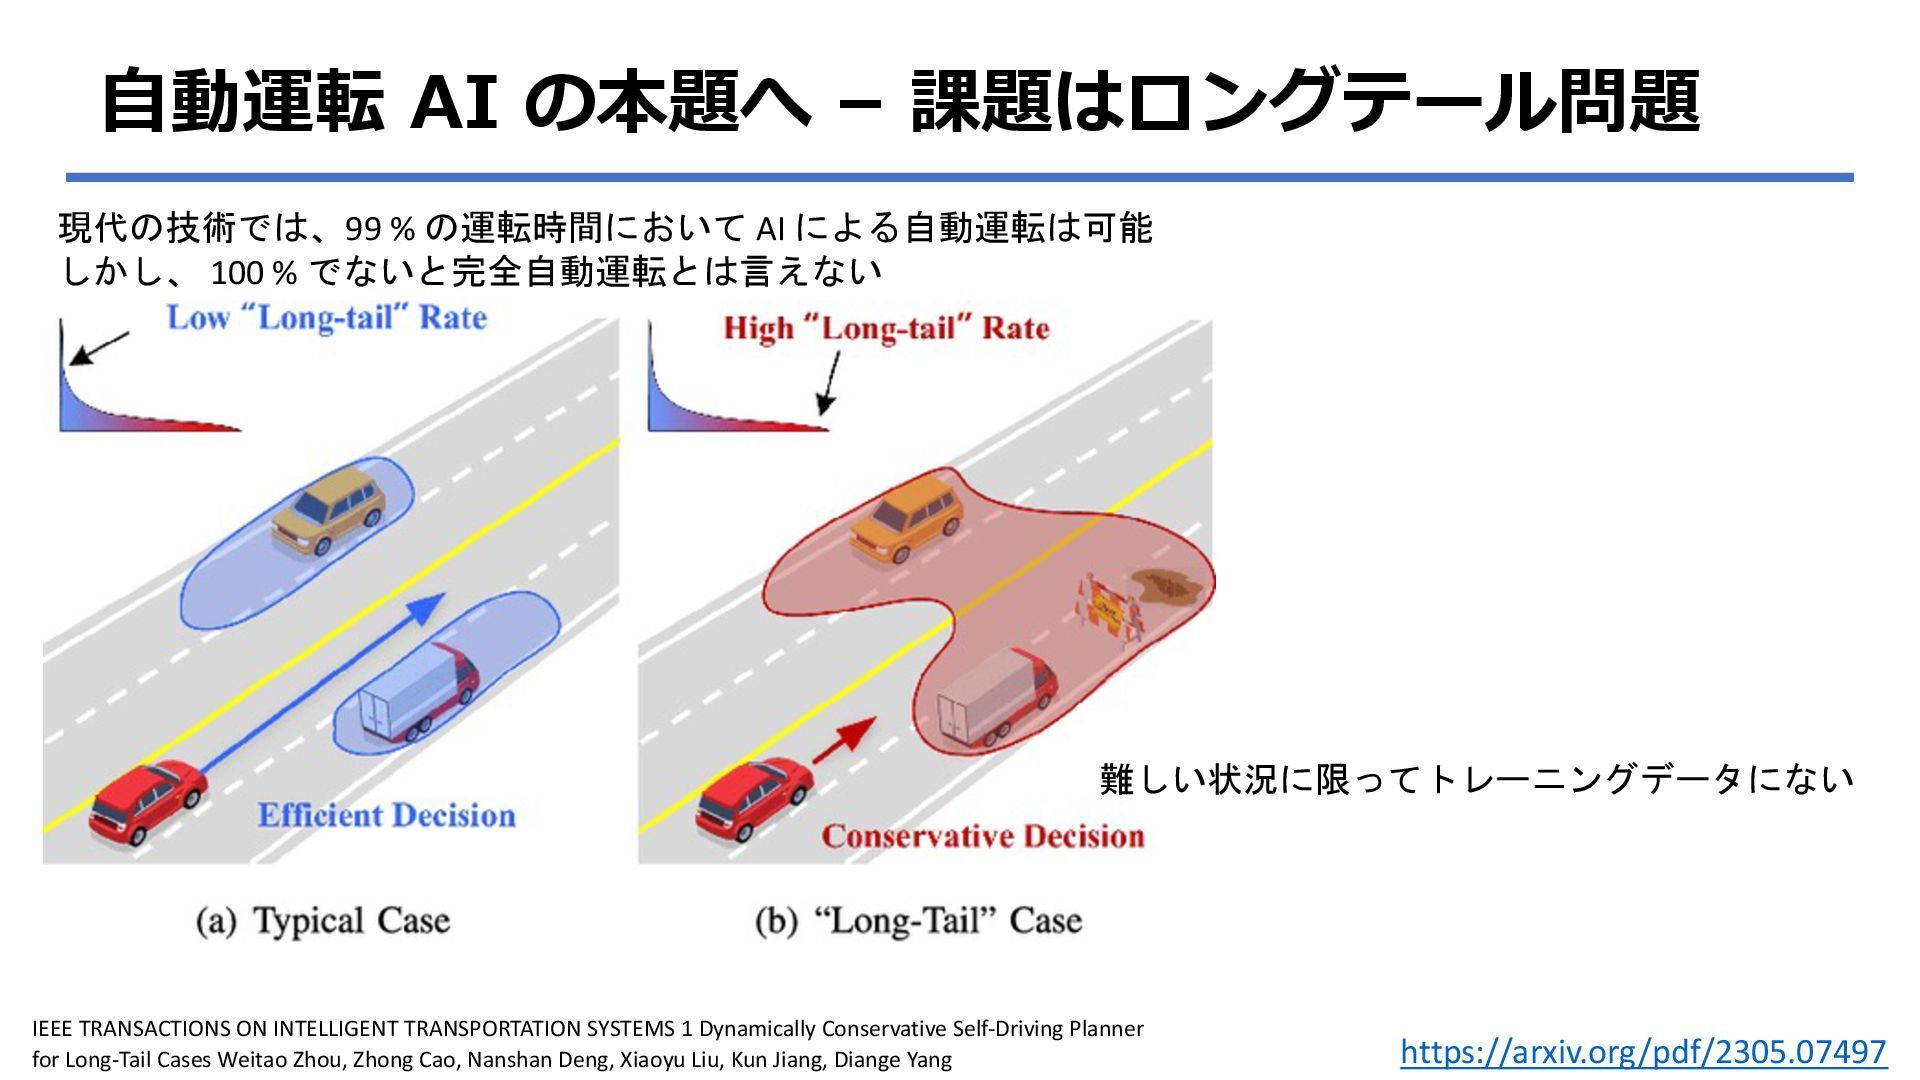
⾃動運転 AI の本題へ – 課題はロングテール問題 https://arxiv.org/pdf/2305.07497 IEEE TRANSACTIONS ON INTELLIGENT
TRANSPORTATION SYSTEMS 1 Dynamically Conservative Self-Driving Planner for Long-Tail Cases Weitao Zhou, Zhong Cao, Nanshan Deng, Xiaoyu Liu, Kun Jiang, Diange Yang 現代の技術では、99 % の運転時間において AI による自動運転は可能 しかし、 100 % でないと完全自動運転とは言えない 難しい状況に限ってトレーニングデータにない -
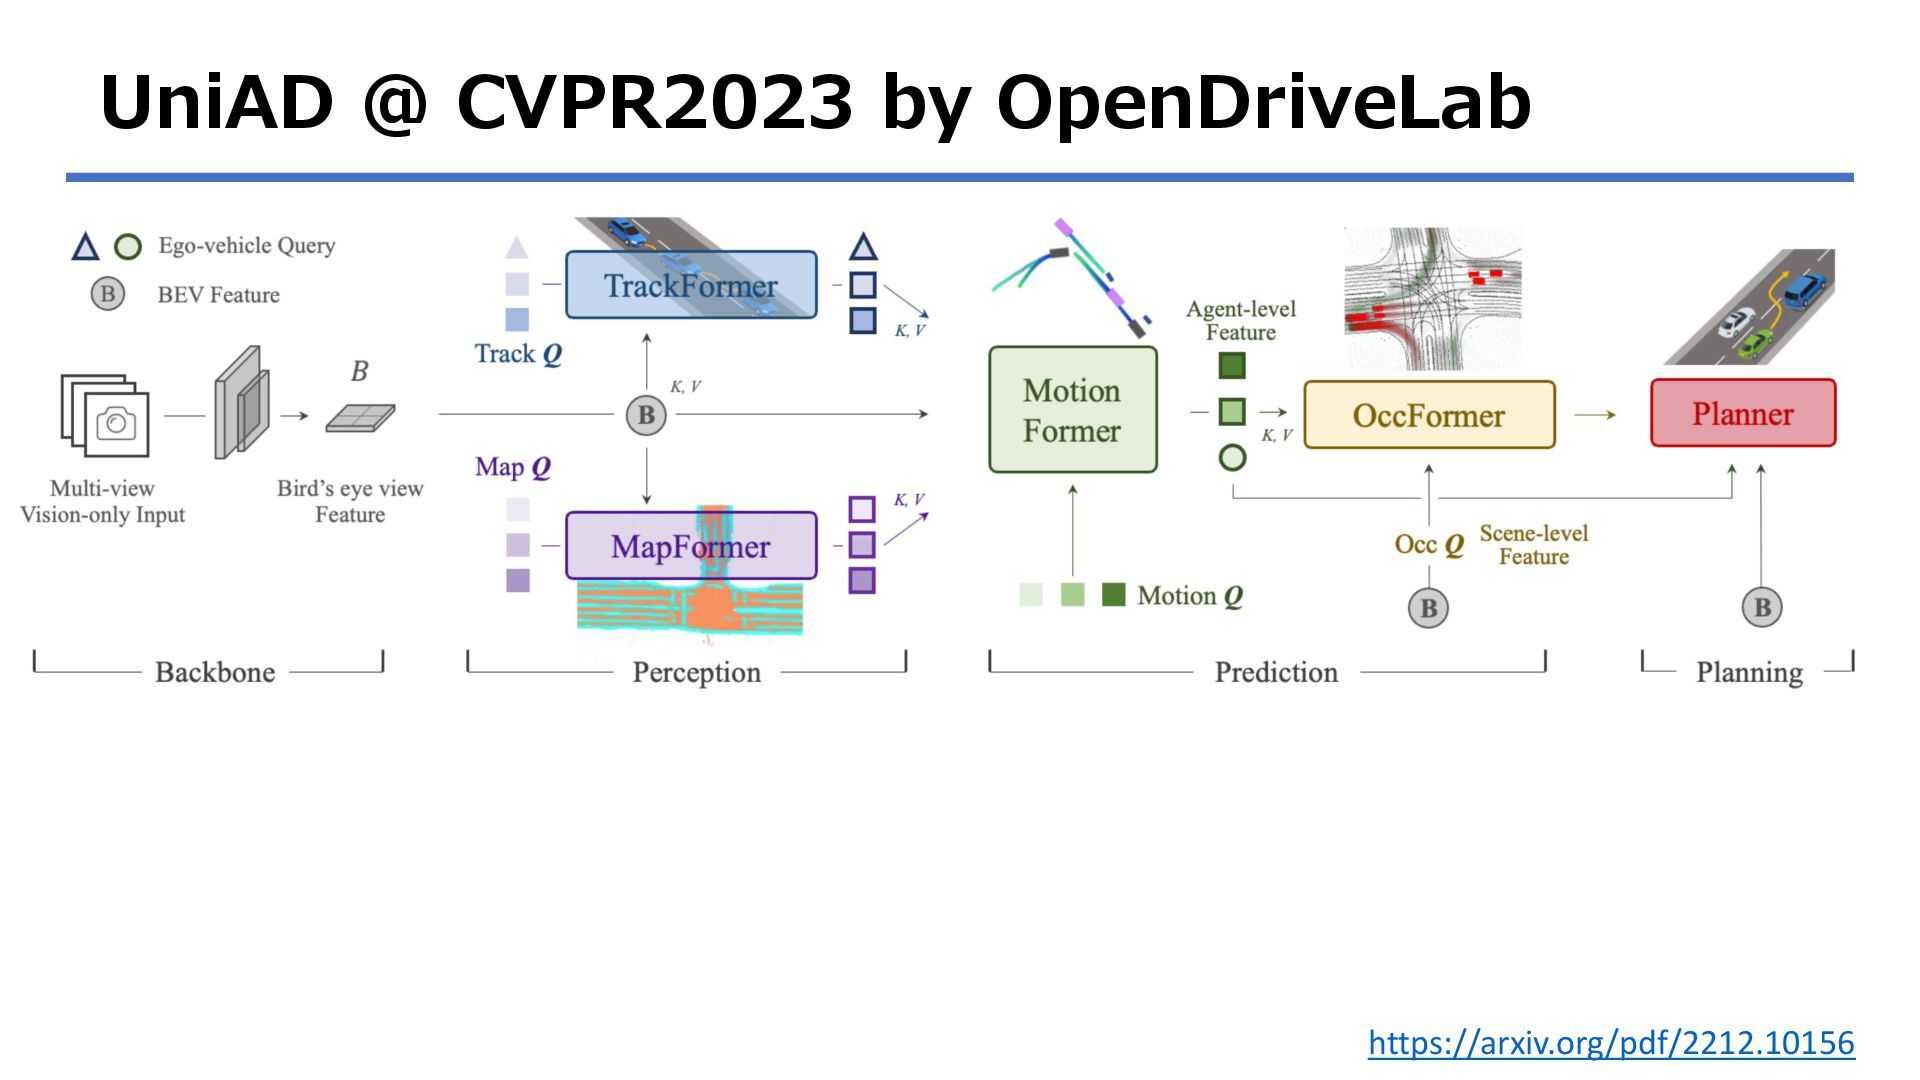
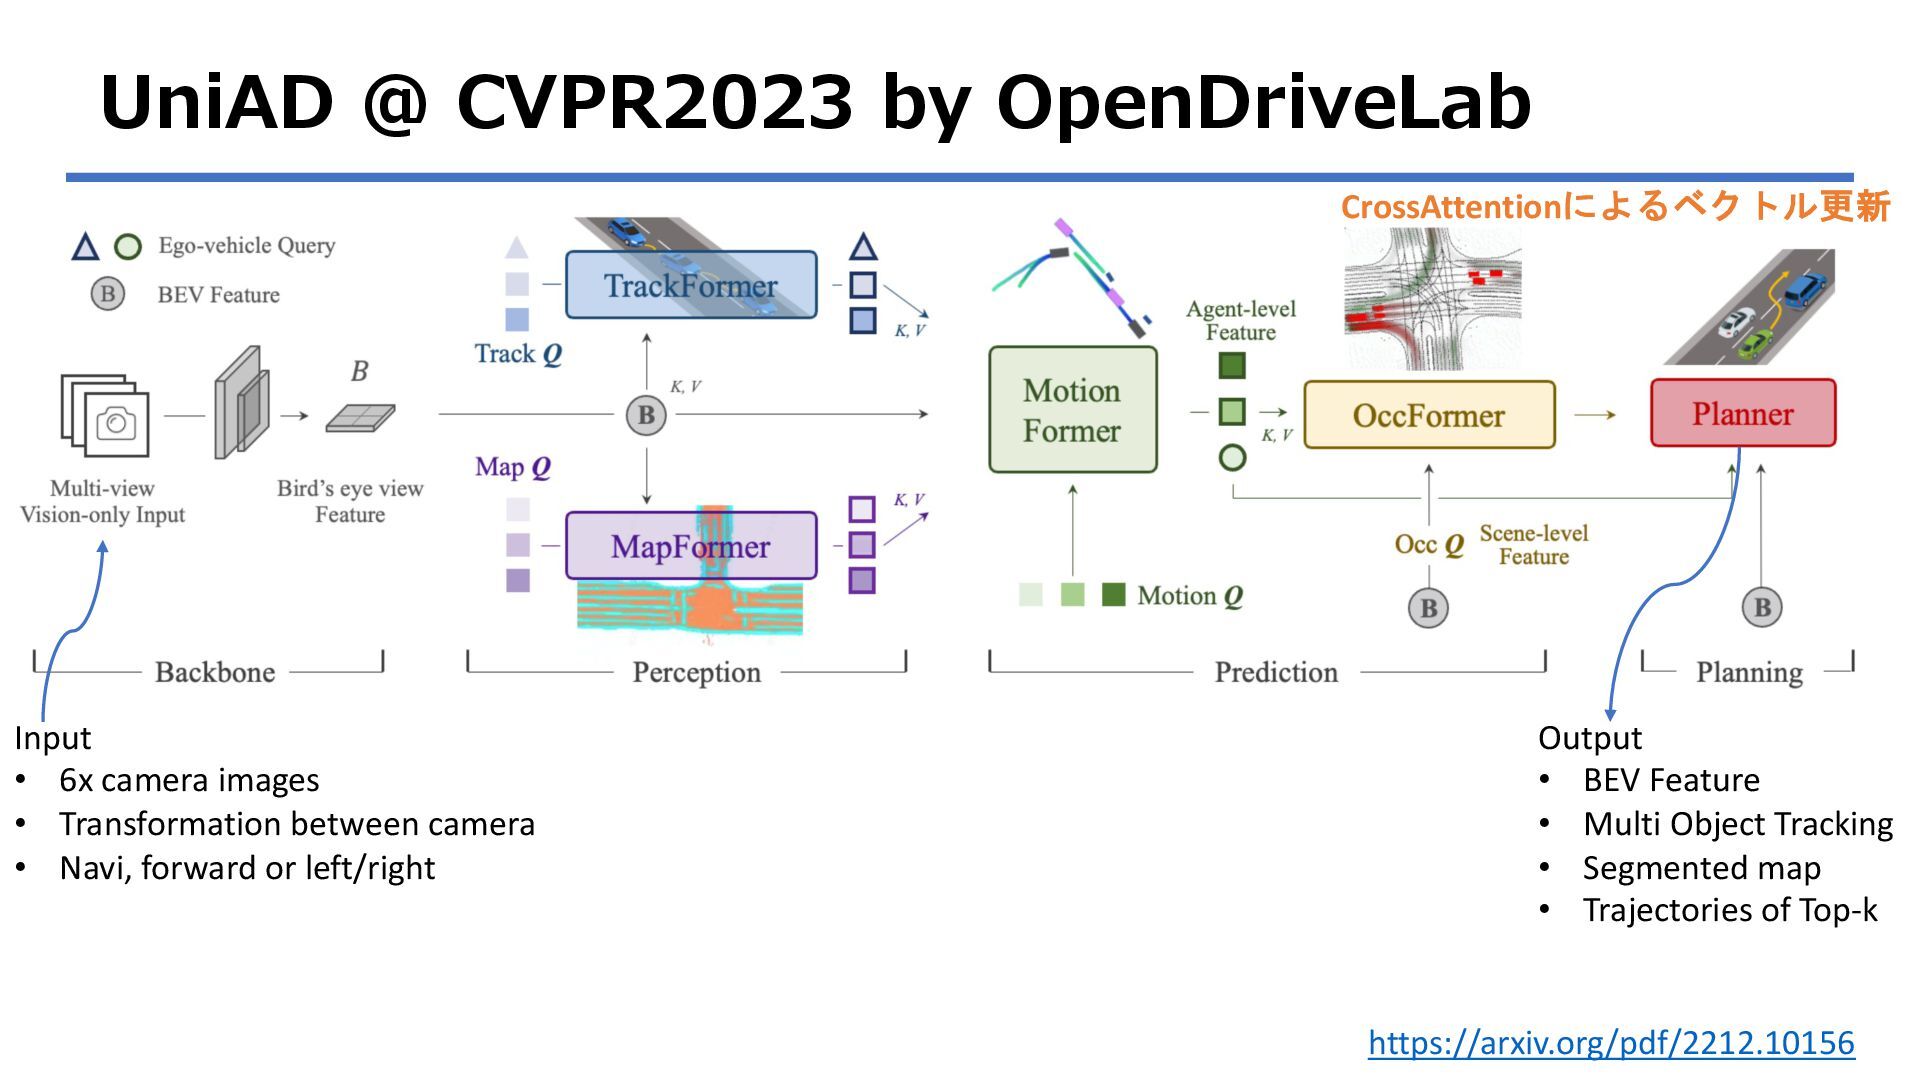
UniAD @ CVPR2023 by OpenDriveLab https://arxiv.org/pdf/2212.10156 Input • 6x camera
images • Transformation between camera • Navi, forward or left/right CrossAttentionによるベクトル更新 Output • BEV Feature • Multi Object Tracking • Segmented map • Trajectories of Top-k -
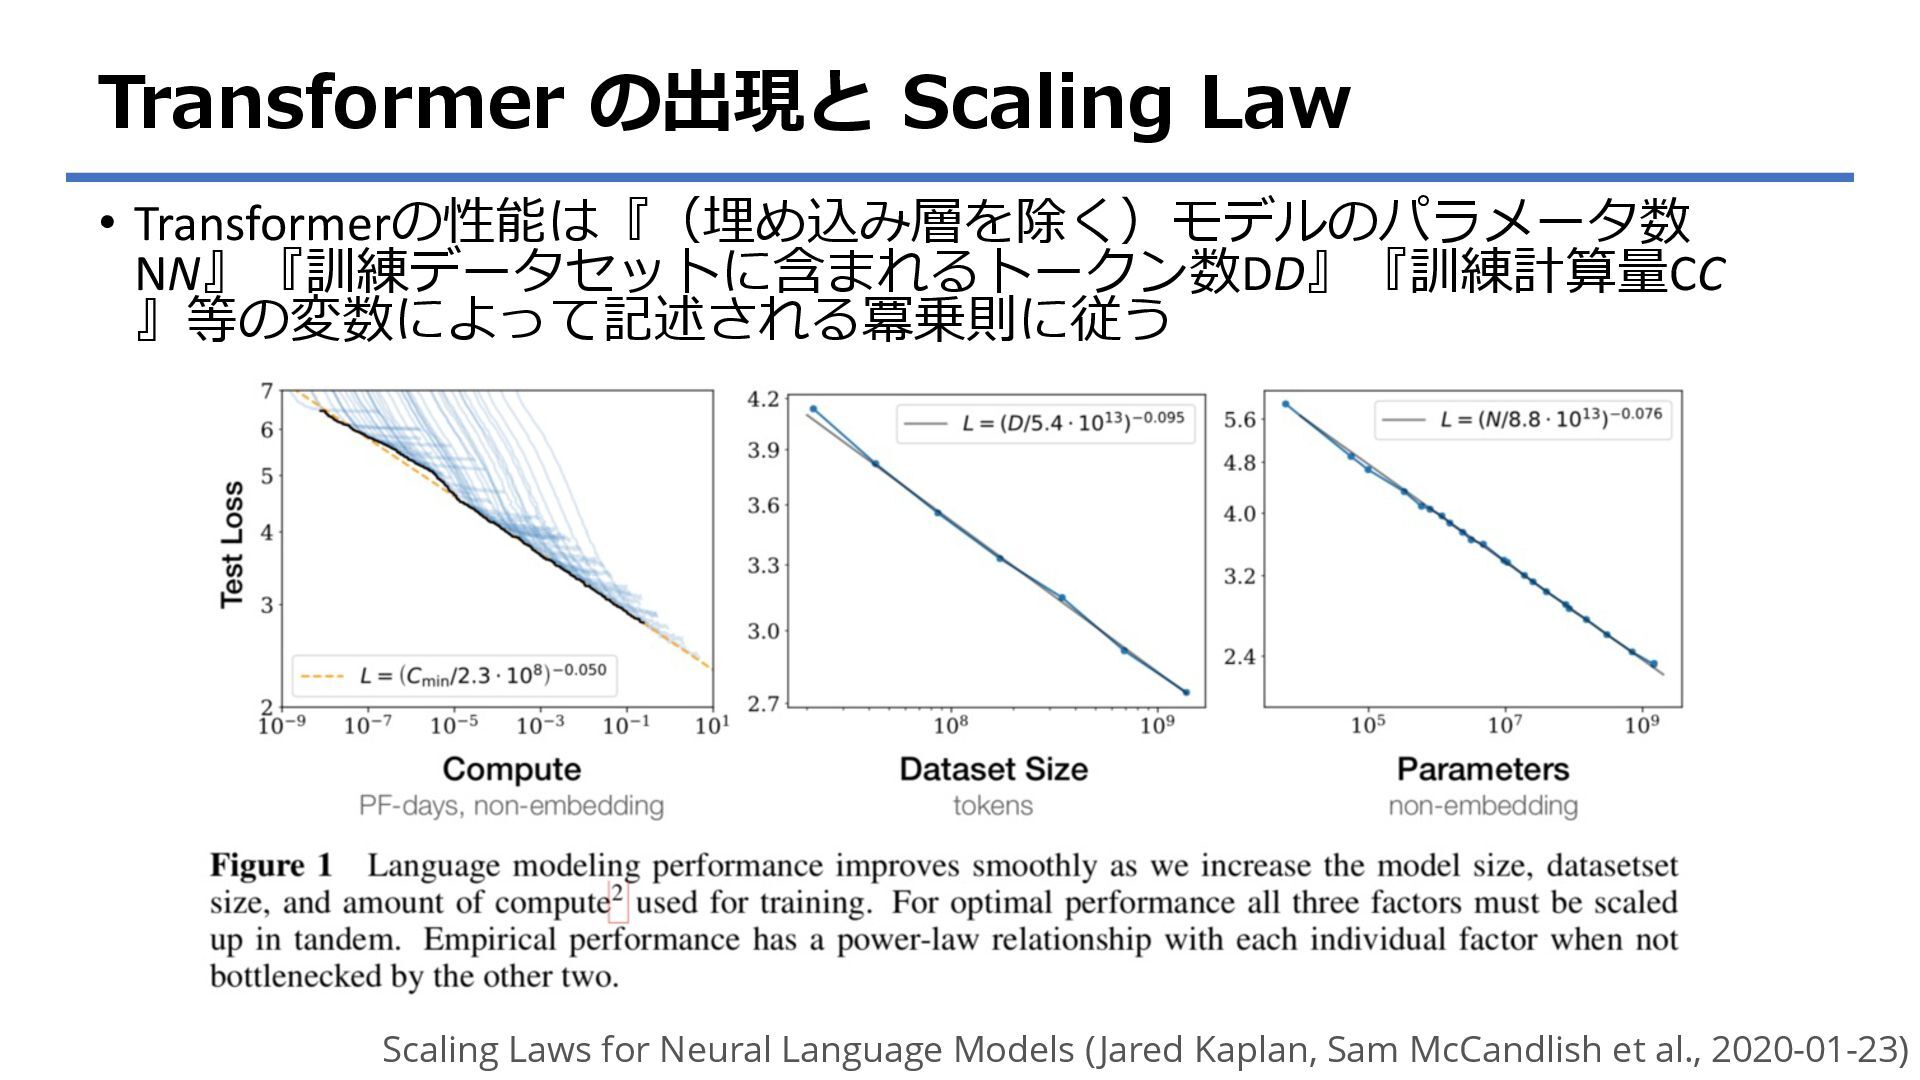
Transformer の出現と Scaling Law • Transformerの性能は『(埋め込み層を除く)モデルのパラメータ数 NN』『訓練データセットに含まれるトークン数DD』『訓練計算量CC 』等の変数によって記述される冪乗則に従う Scaling Laws
for Neural Language Models (Jared Kaplan, Sam McCandlish et al., 2020-01-23) -
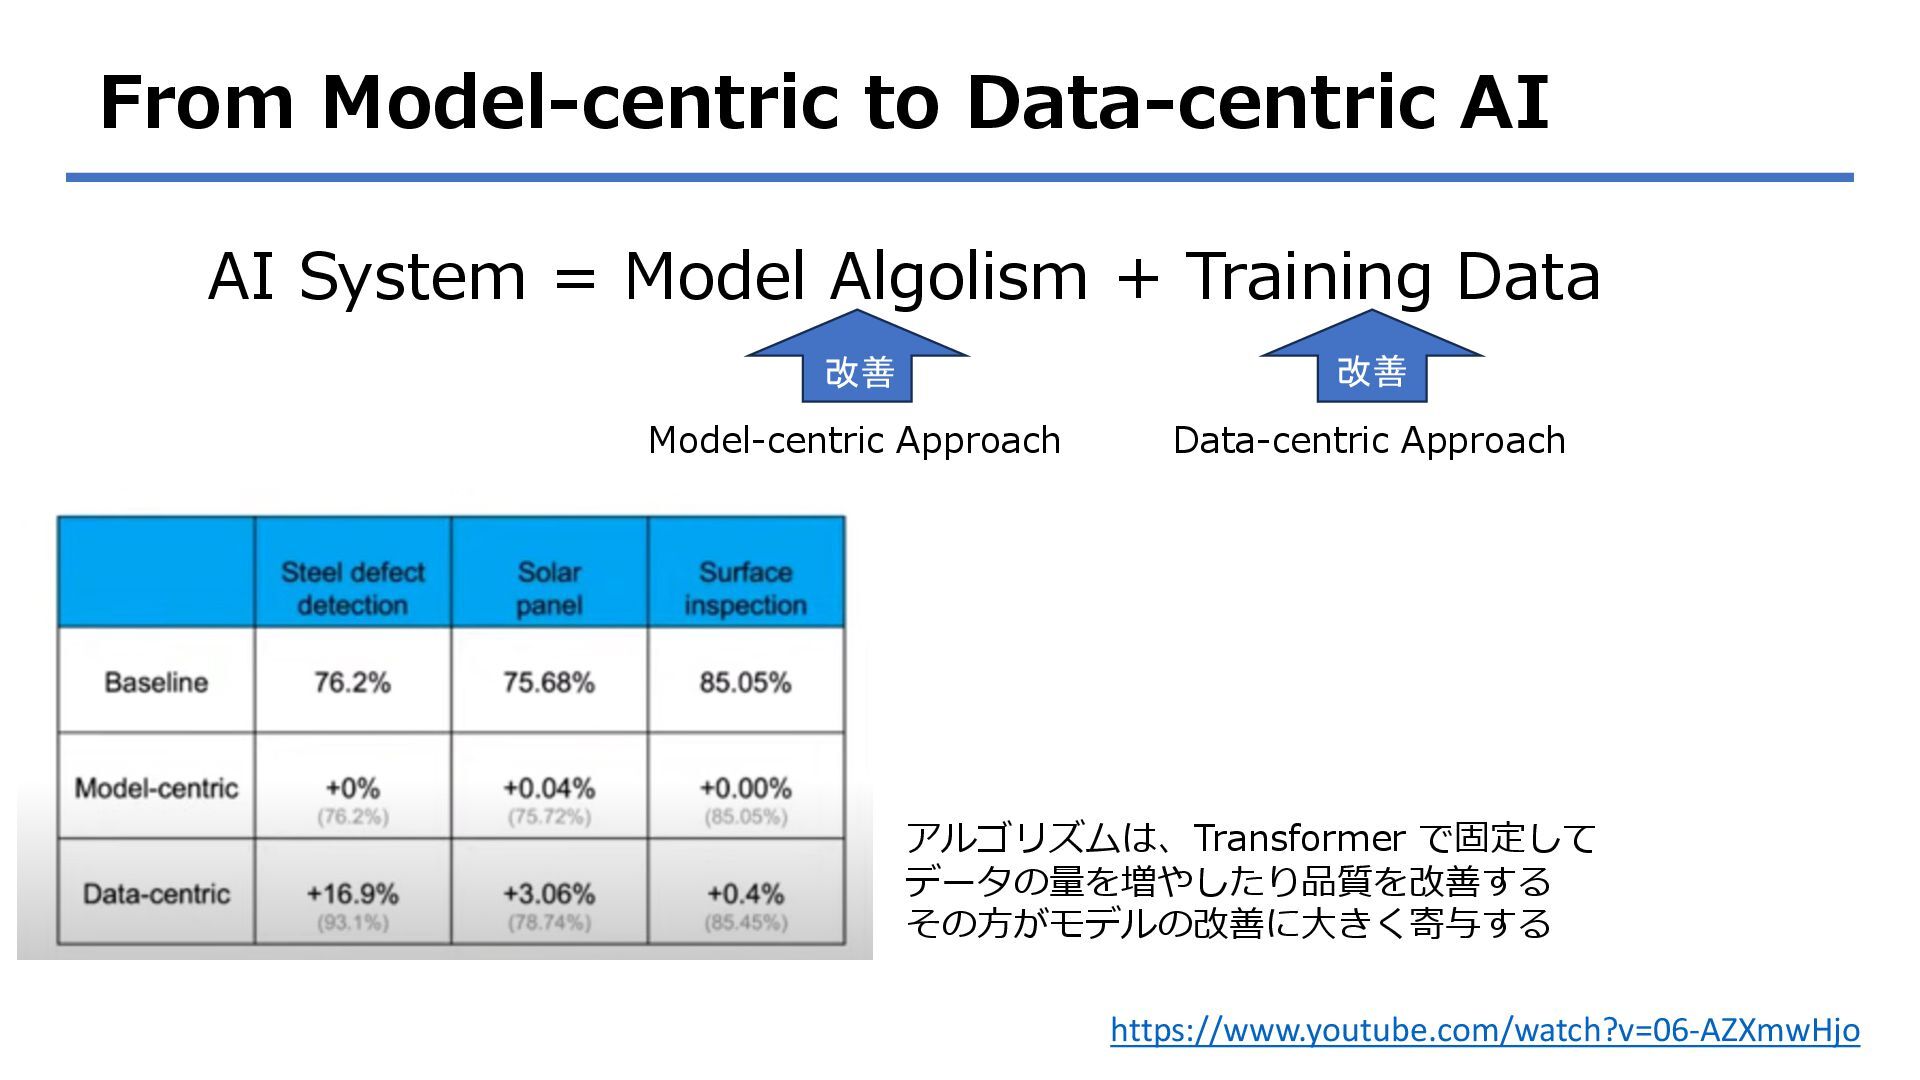
From Model-centric to Data-centric AI https://www.youtube.com/watch?v=06-AZXmwHjo AI System = Model
Algolism + Training Data Model-centric Approach Data-centric Approach 改善 改善 アルゴリズムは、Transformer で固定して データの量を増やしたり品質を改善する その⽅がモデルの改善に⼤きく寄与する -
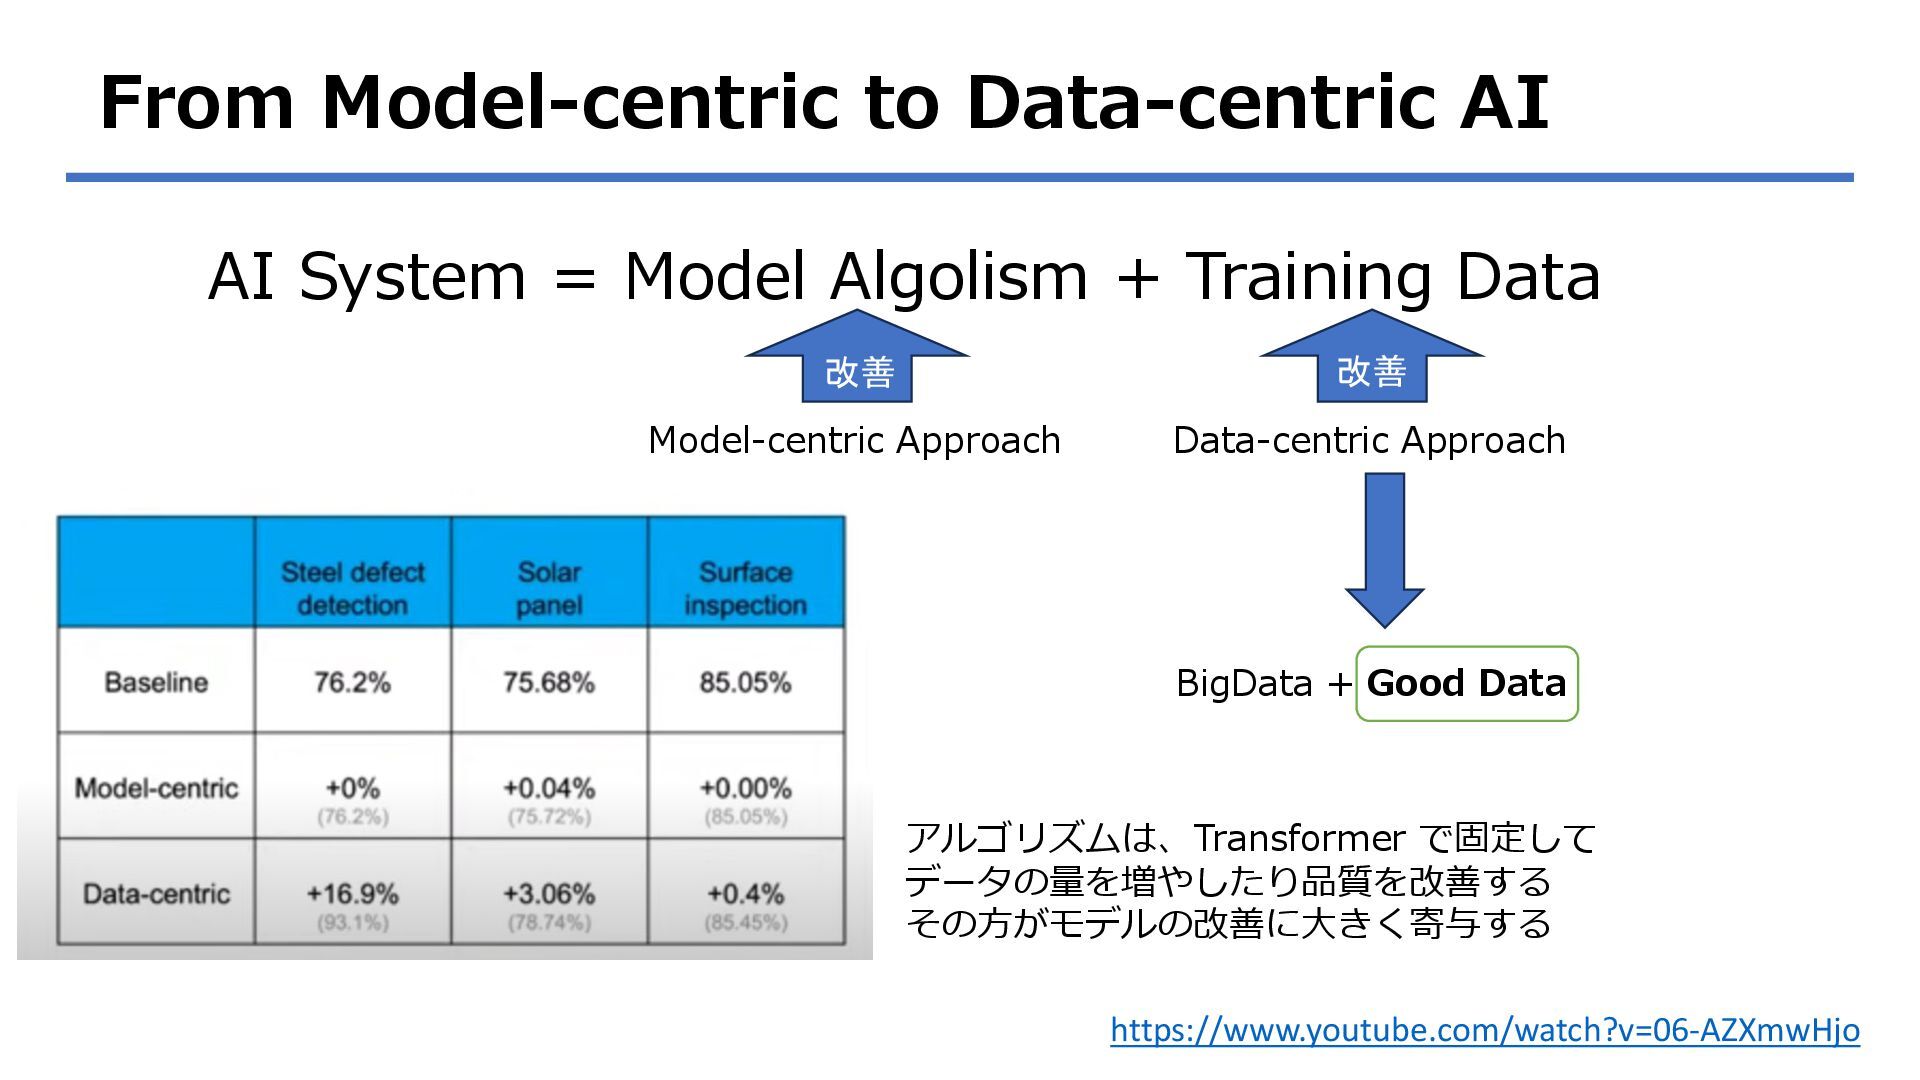
From Model-centric to Data-centric AI https://www.youtube.com/watch?v=06-AZXmwHjo AI System = Model
Algolism + Training Data Model-centric Approach Data-centric Approach 改善 改善 アルゴリズムは、Transformer で固定して データの量を増やしたり品質を改善する その⽅がモデルの改善に⼤きく寄与する BigData + Good Data -
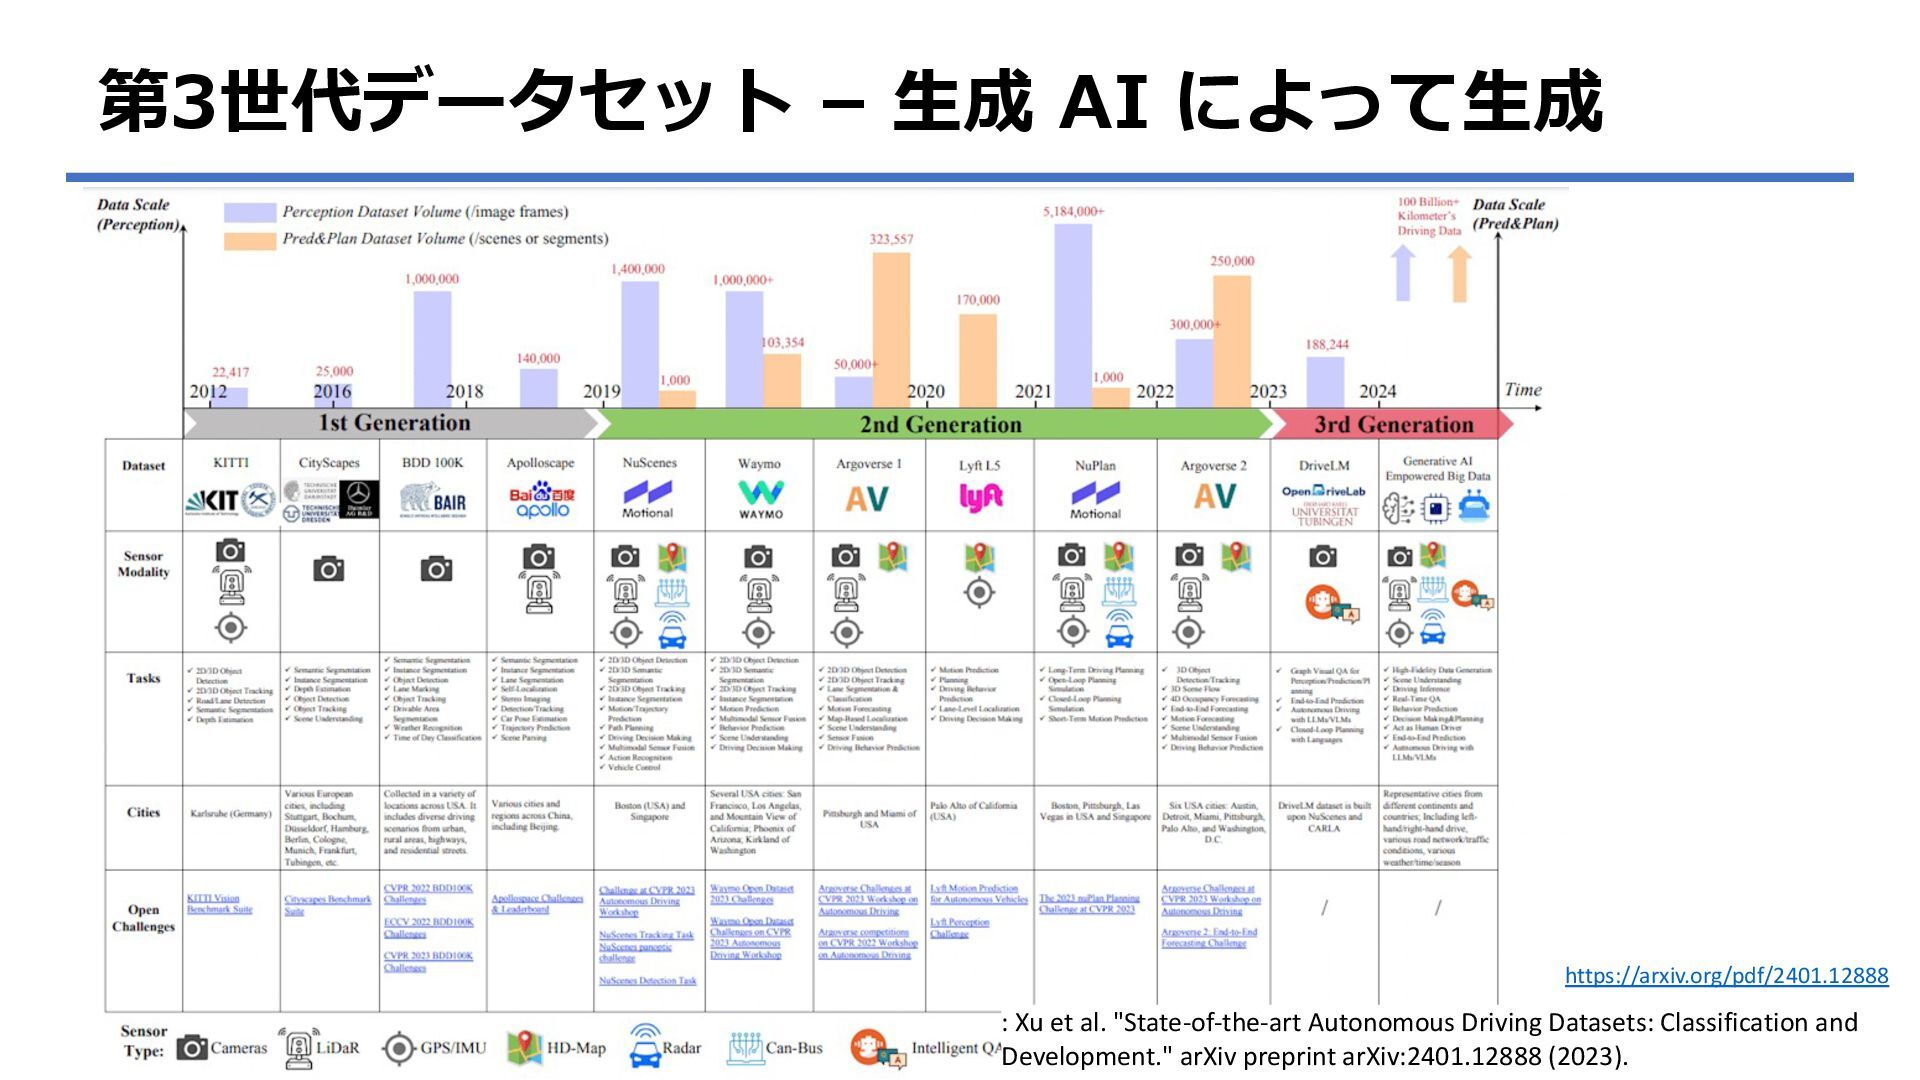
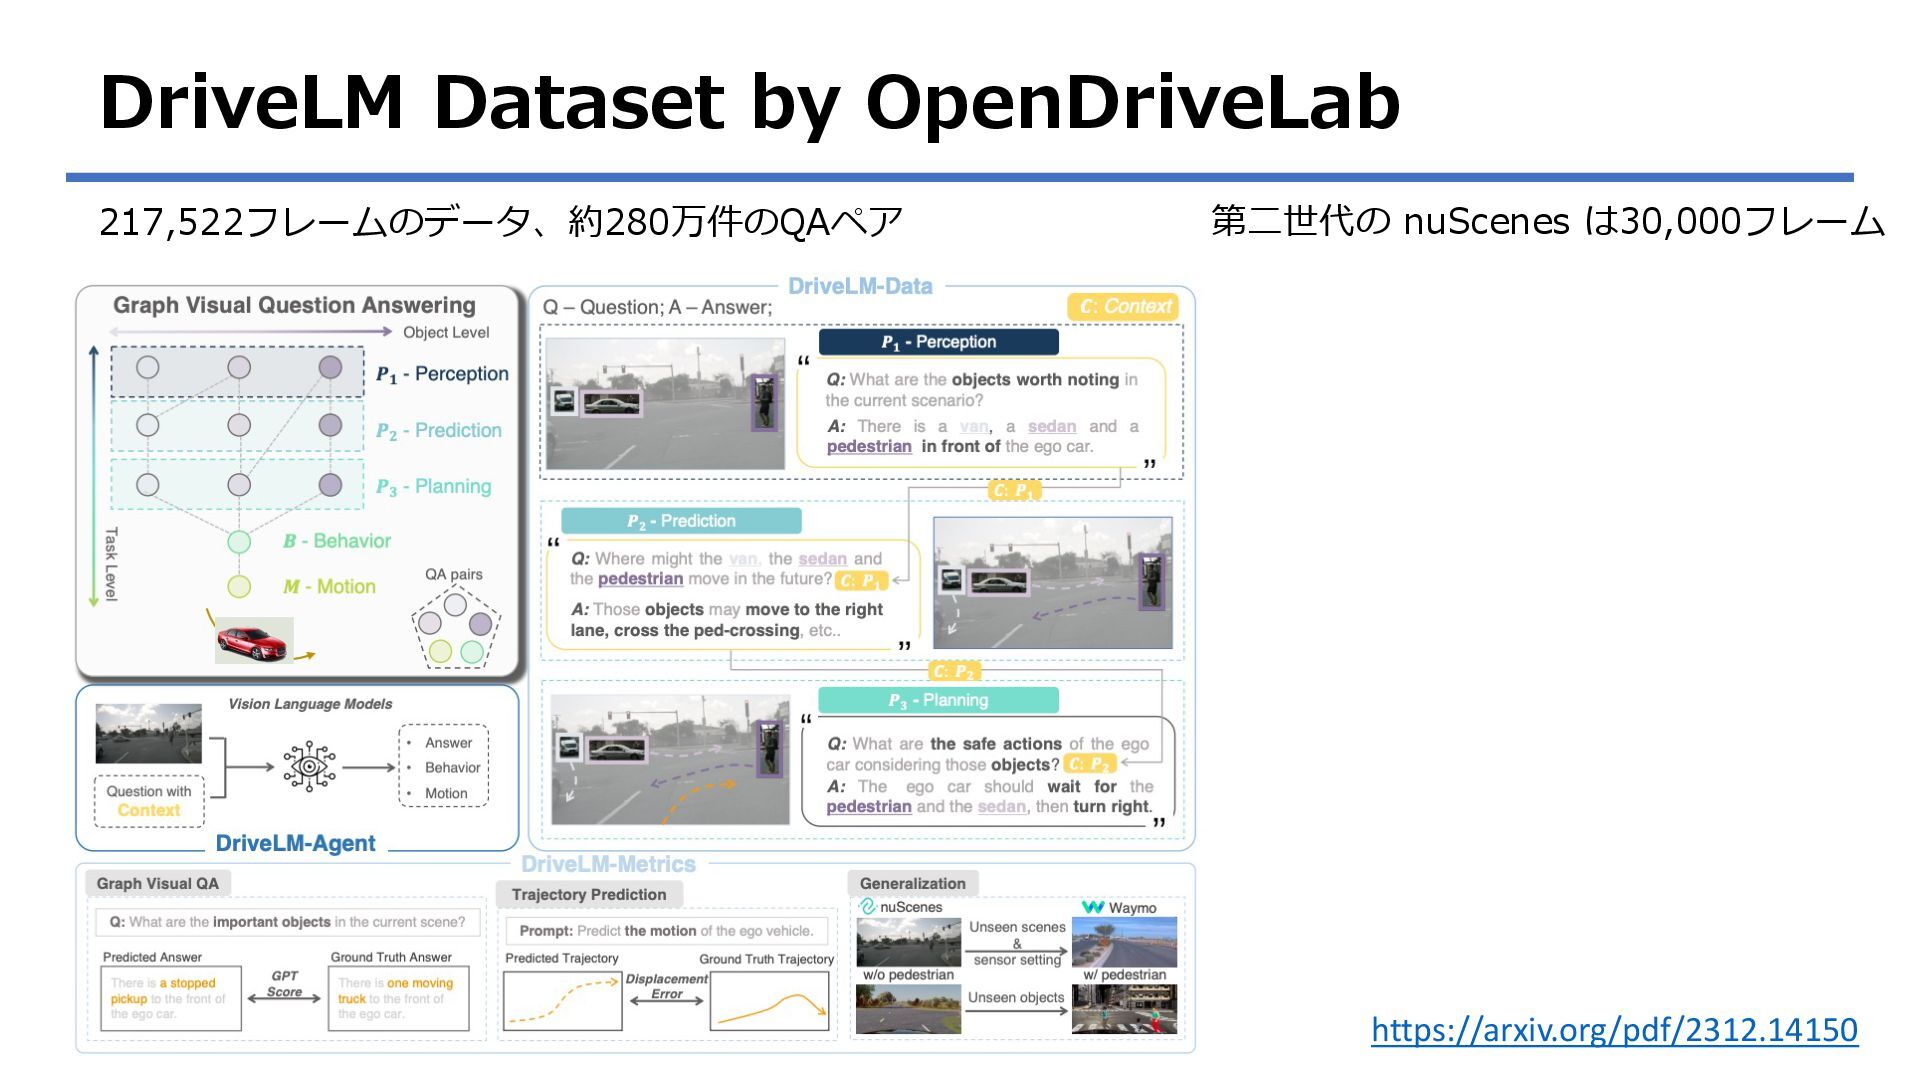
第3世代データセット – ⽣成 AI によって⽣成 : Xu et al. "State-of-the-art
Autonomous Driving Datasets: Classification and Development." arXiv preprint arXiv:2401.12888 (2023). https://arxiv.org/pdf/2401.12888 -
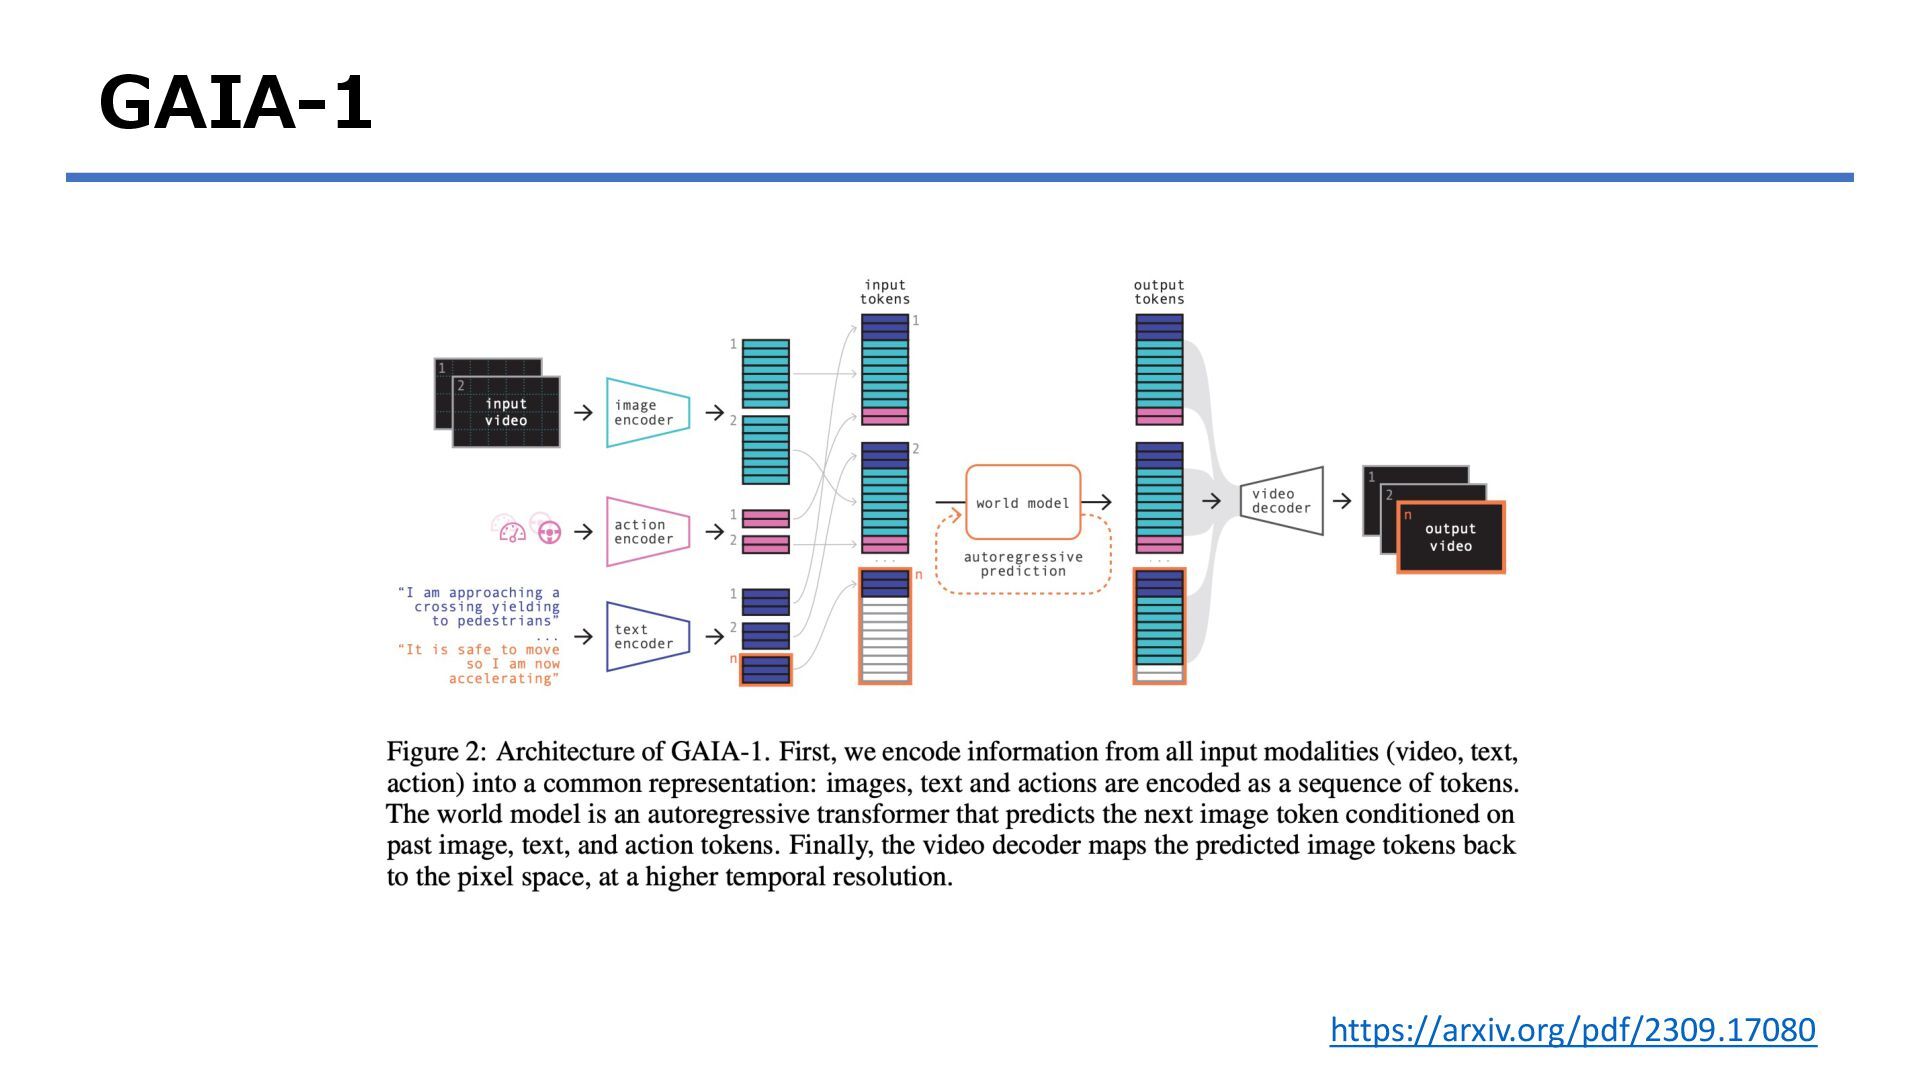
世界シミュレーター • 世界シミュレーター as Dataset • 滅多に起こらない状況を作成することでパラメータの活性化 • 様々な時空間点を作成することで共変量シフト問題への解決 •
世界シミュレーター as Simulator • のちに紹介する Closed-loop なアプローチで利⽤可能 • 世界シミュレーター as AD Model • ⾃動運転モデルそのもののサブタスクの⼀つとしても考えられる -
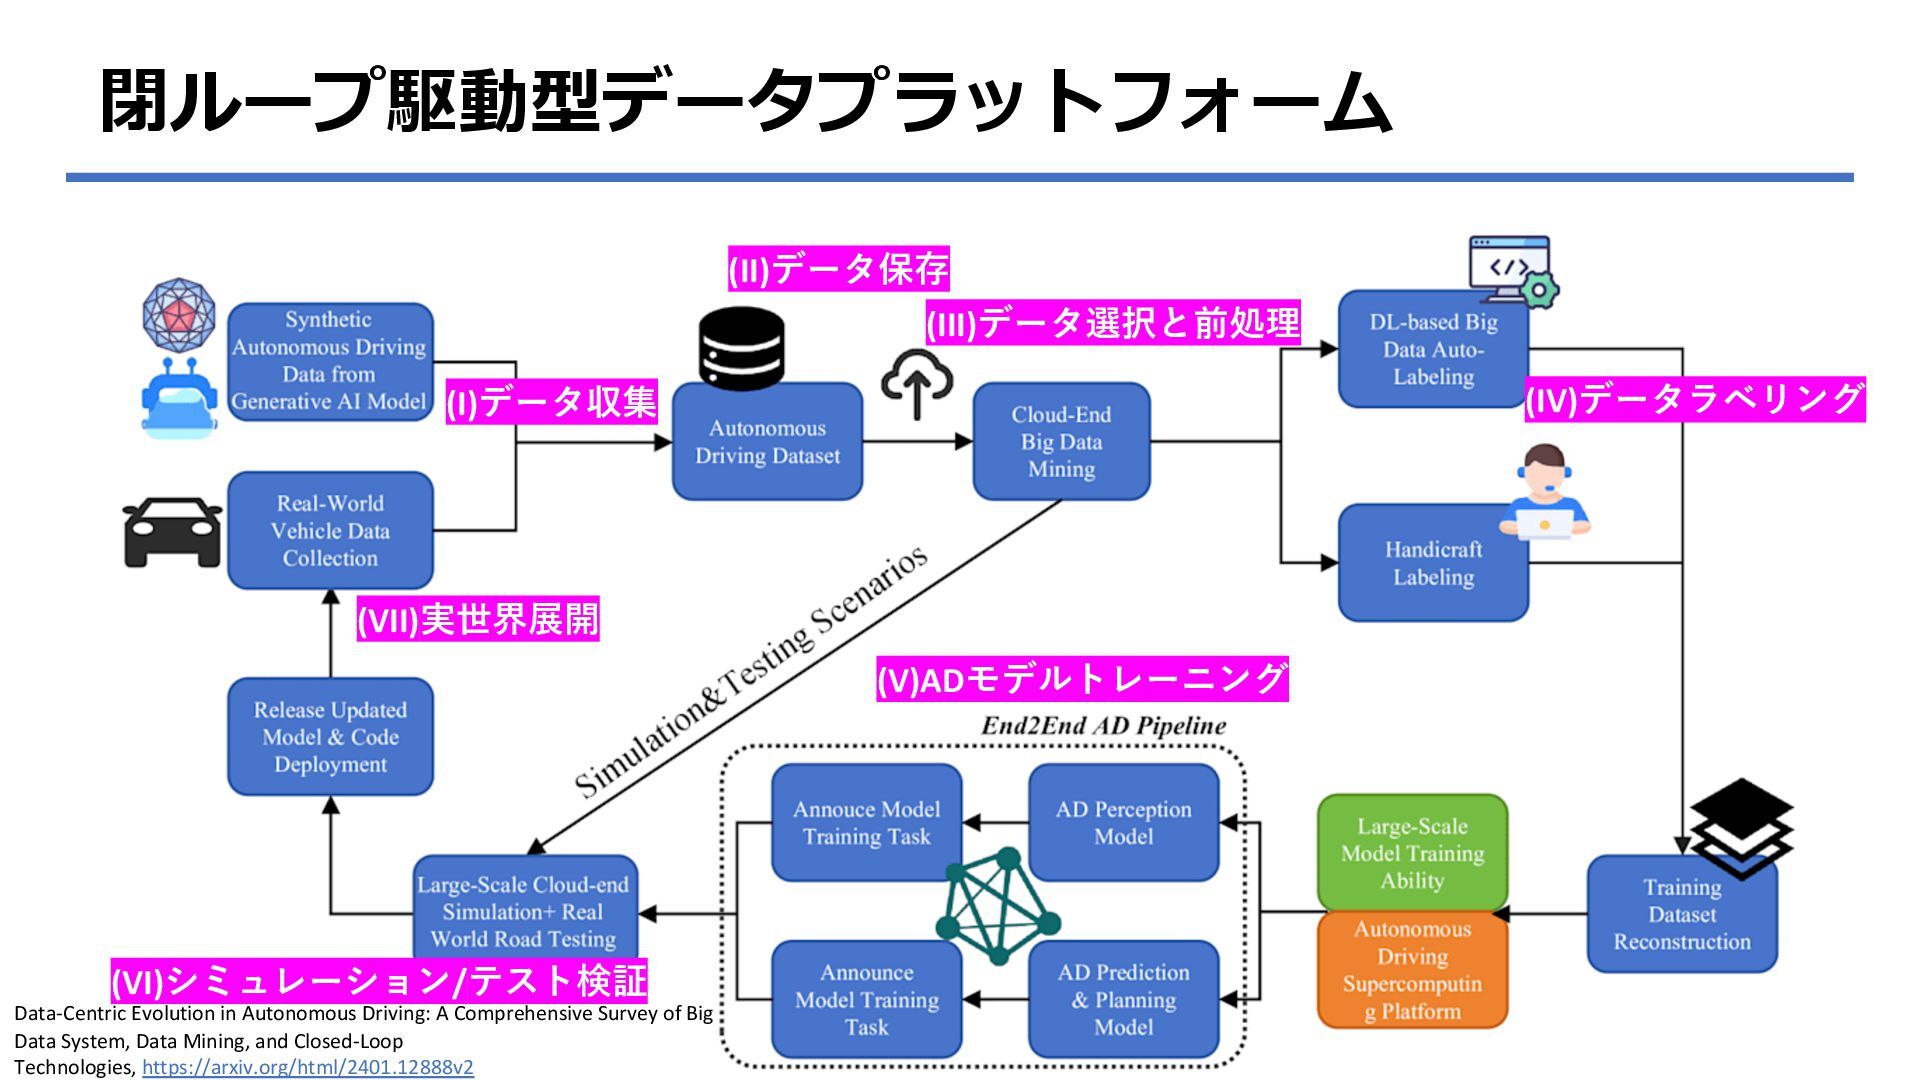
閉ループ駆動型データプラットフォーム Data-Centric Evolution in Autonomous Driving: A Comprehensive Survey of
Big Data System, Data Mining, and Closed-Loop Technologies, https://arxiv.org/html/2401.12888v2 (I)データ収集 (II)データ保存 (III)データ選択と前処理 (IV)データラベリング (V)ADモデルトレーニング (VI)シミュレーション/テスト検証 (VII)実世界展開 -
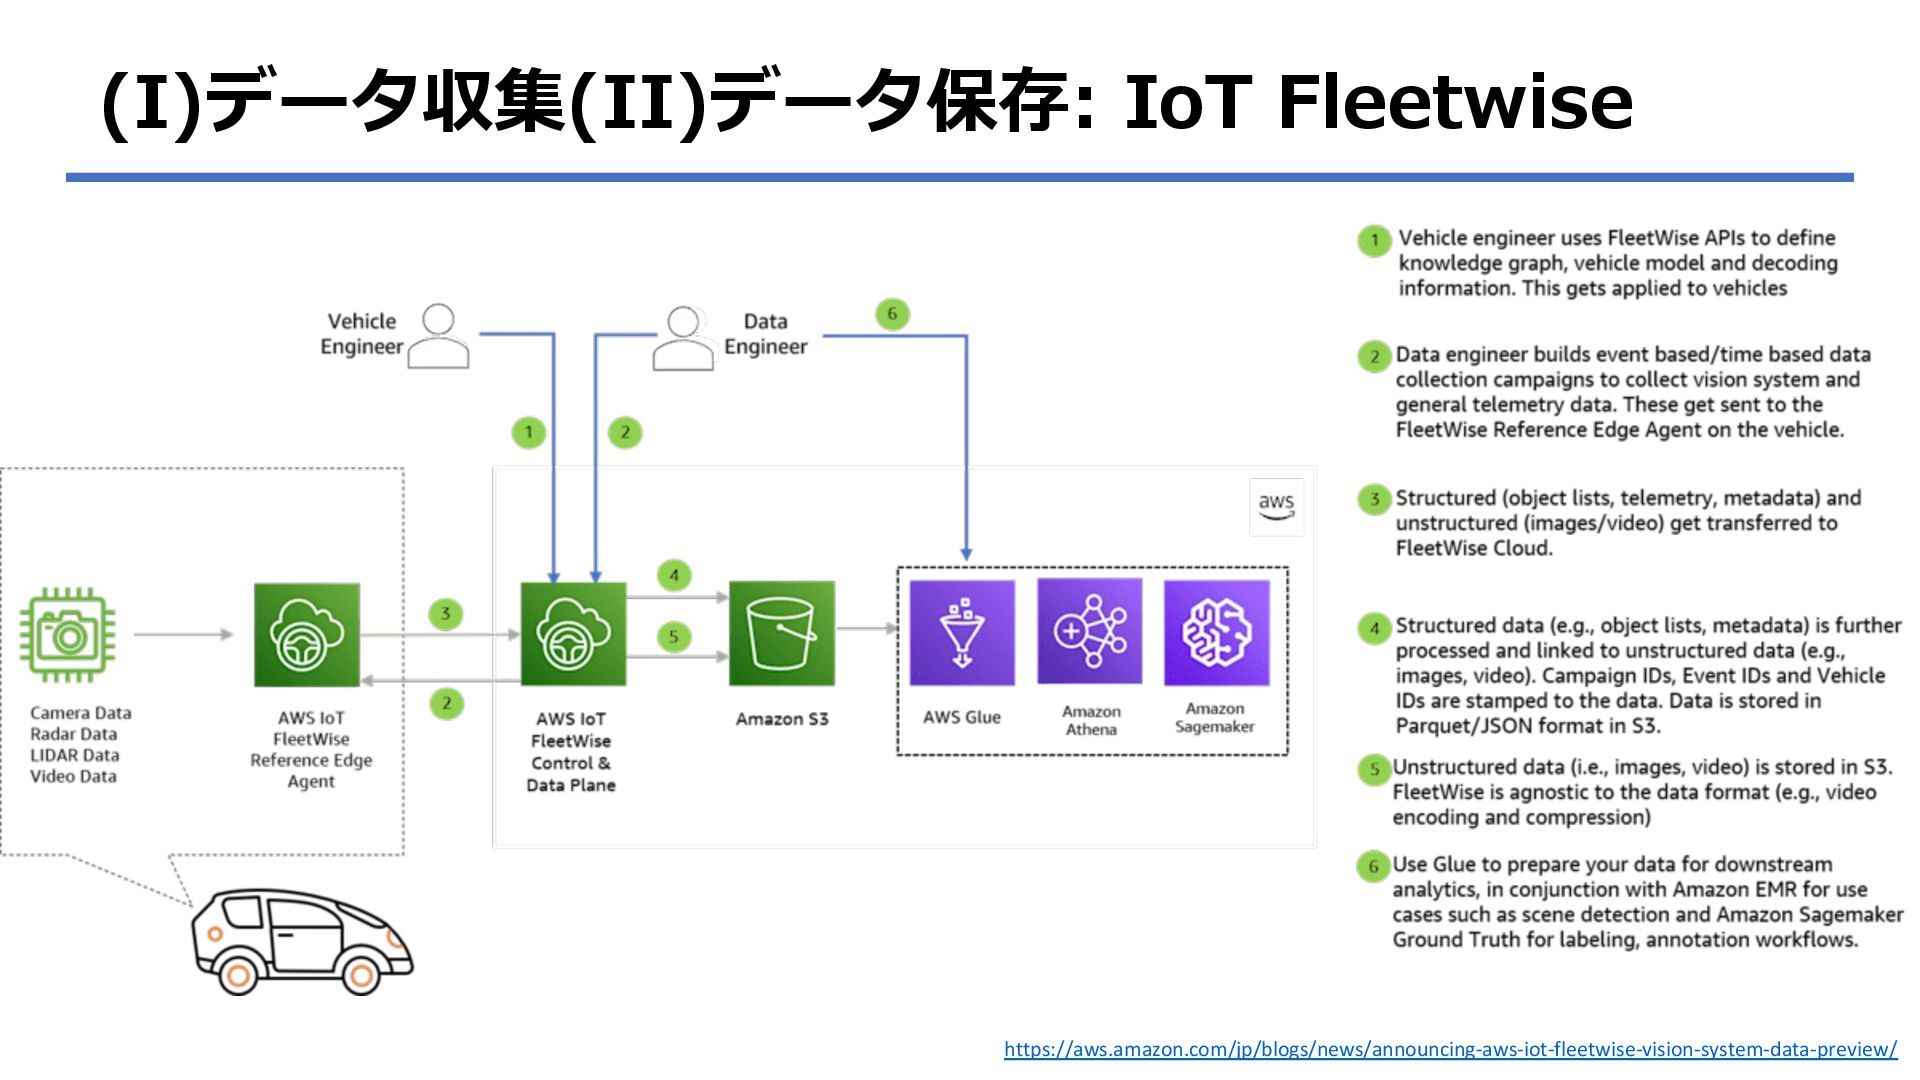
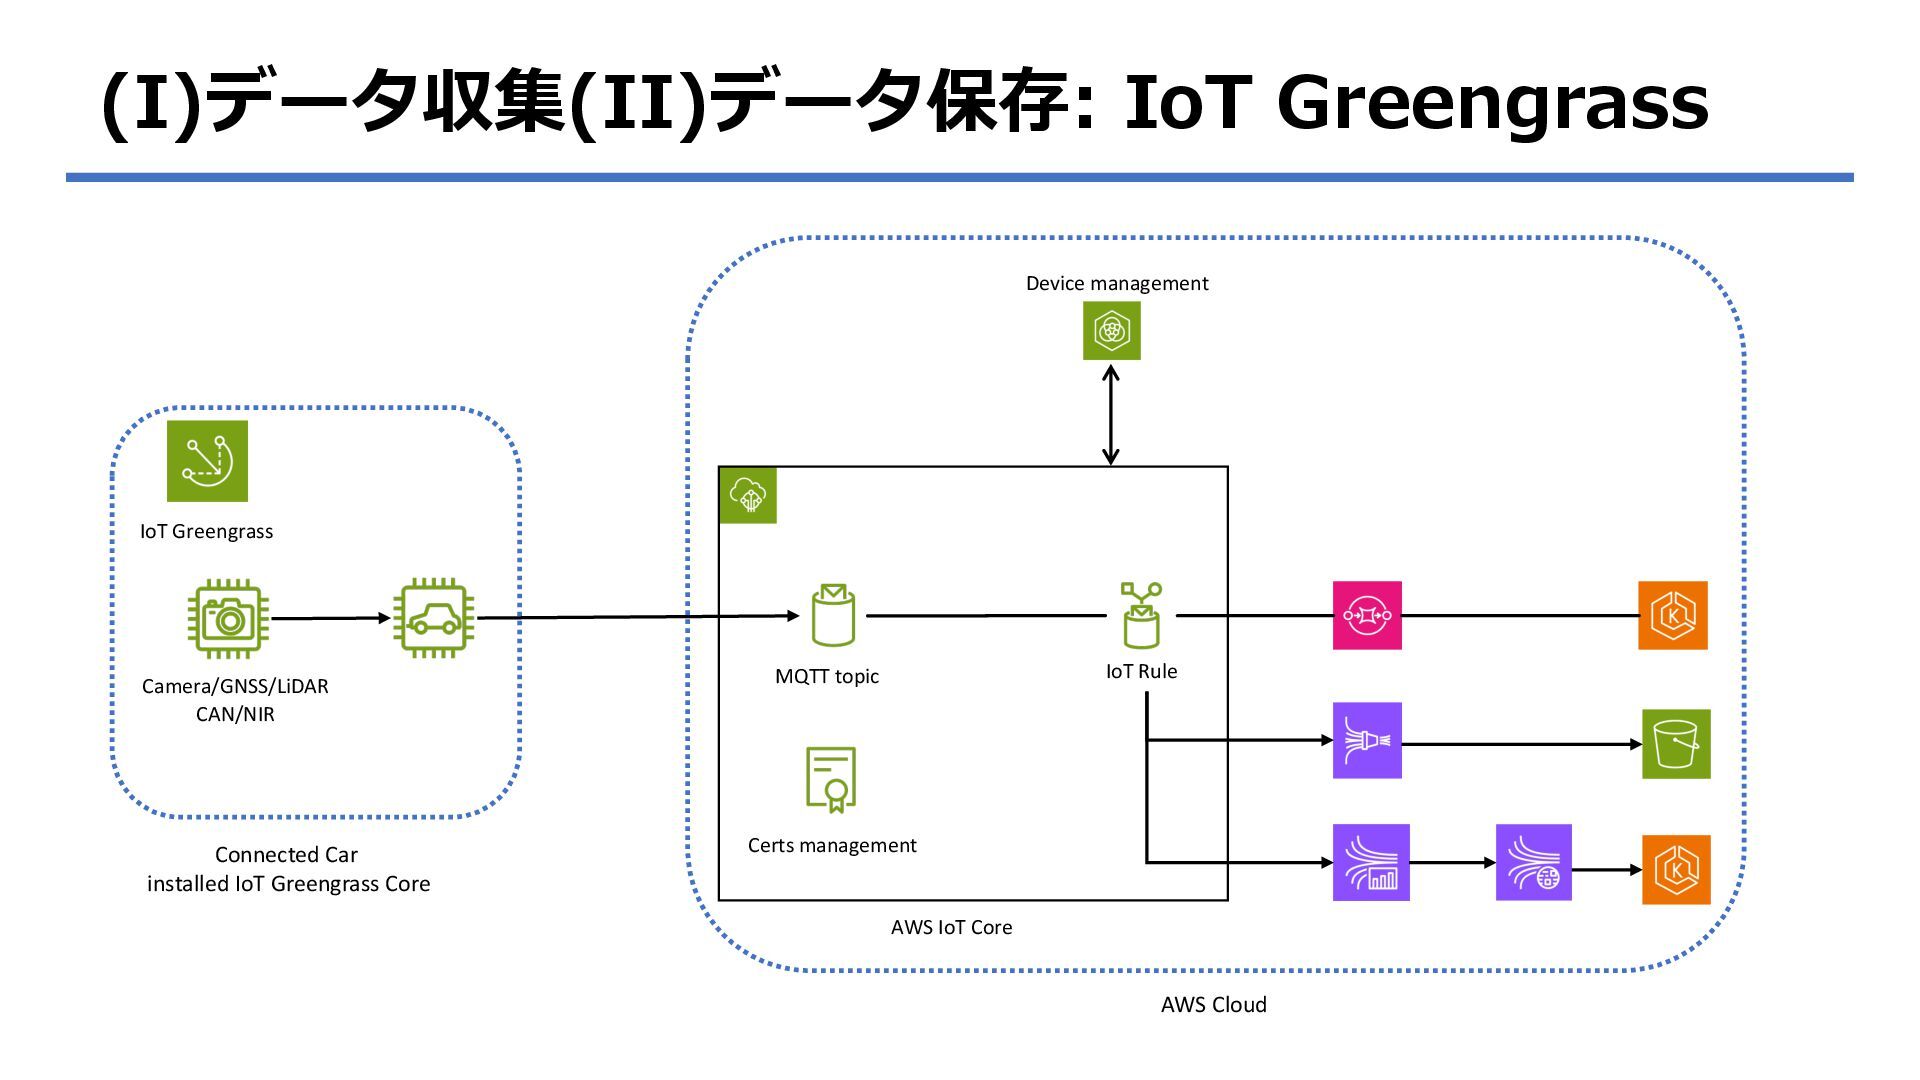
(I)データ収集(II)データ保存: IoT Greengrass Camera/GNSS/LiDAR CAN/NIR IoT Greengrass Connected Car installed
IoT Greengrass Core AWS Cloud MQTT topic AWS IoT Core Device management IoT Rule Certs management -
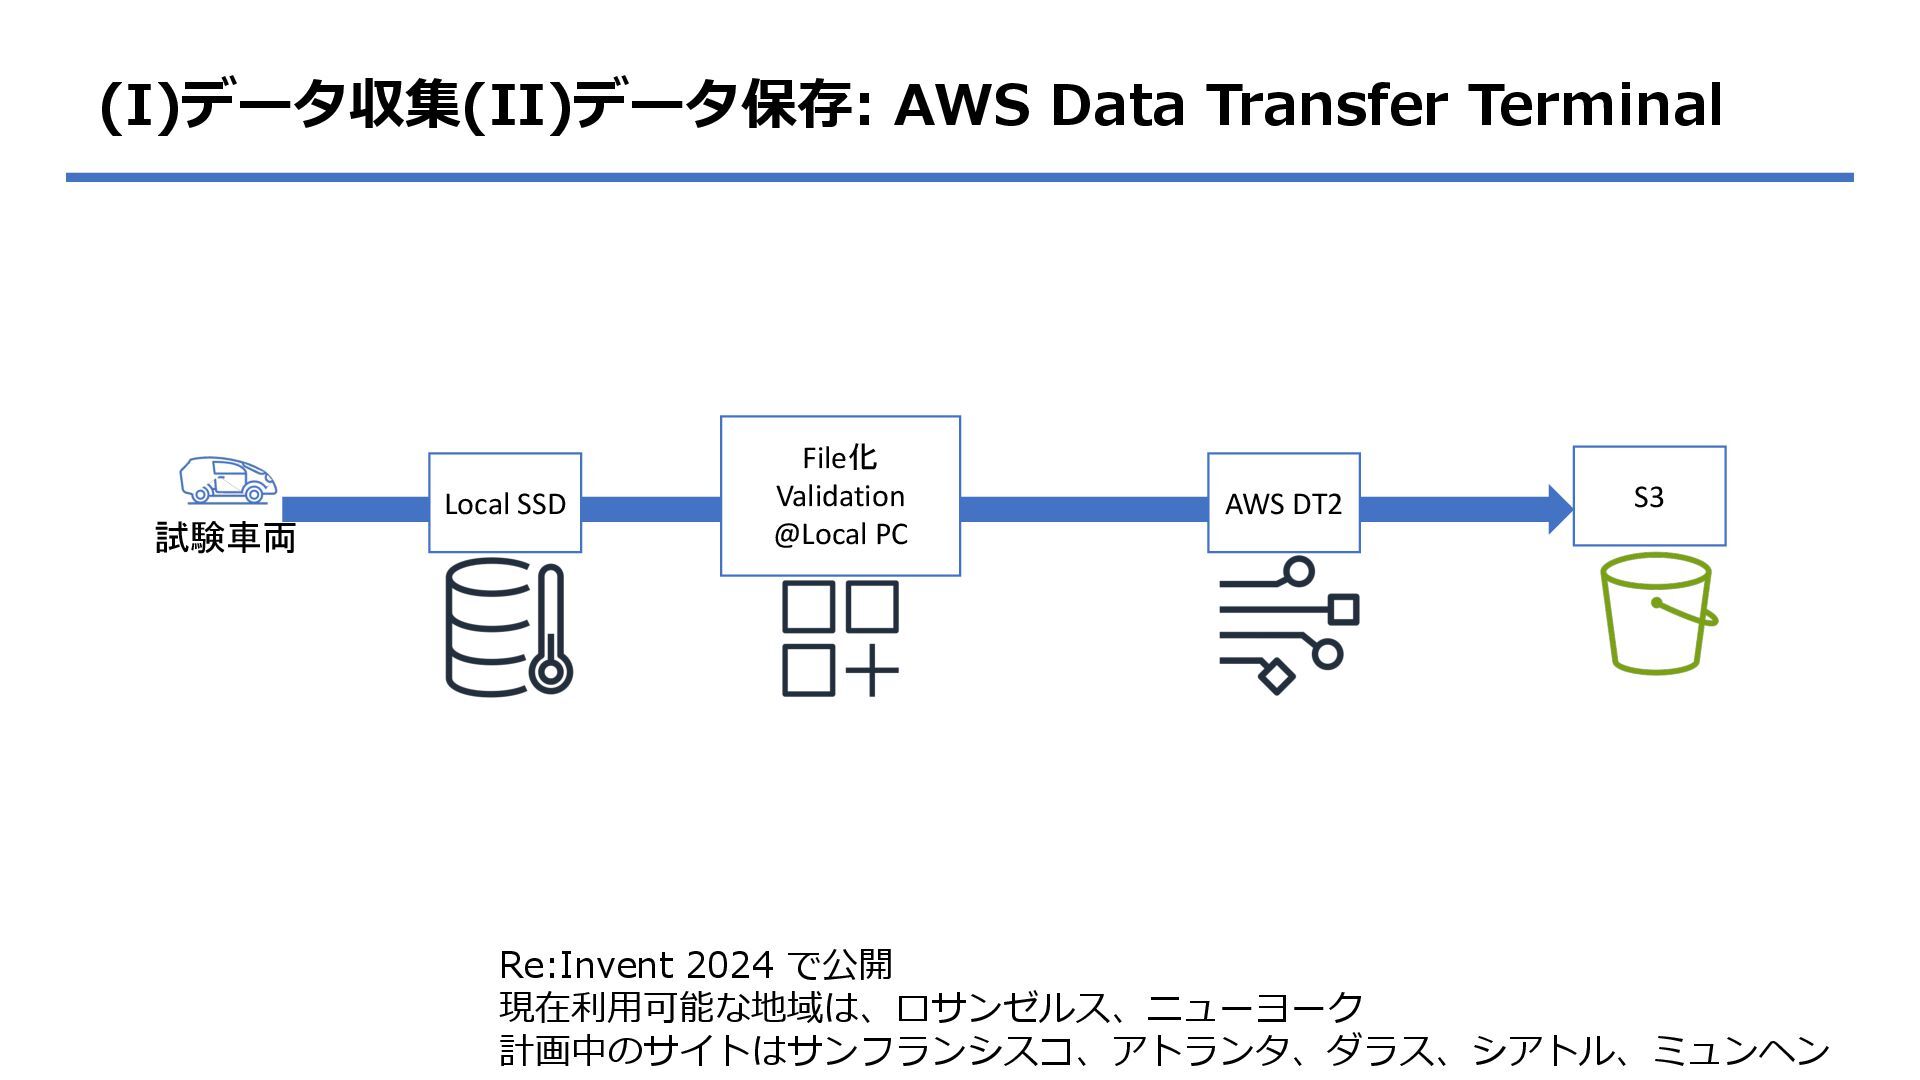
(I)データ収集(II)データ保存: AWS Data Transfer Terminal Re:Invent 2024 で公開 現在利⽤可能な地域は、ロサンゼルス、ニューヨーク 計画中のサイトはサンフランシスコ、アトランタ、ダラス、シアトル、ミュンヘン
AWS DT2 S3 試験車両 Local SSD File化 Validation @Local PC -
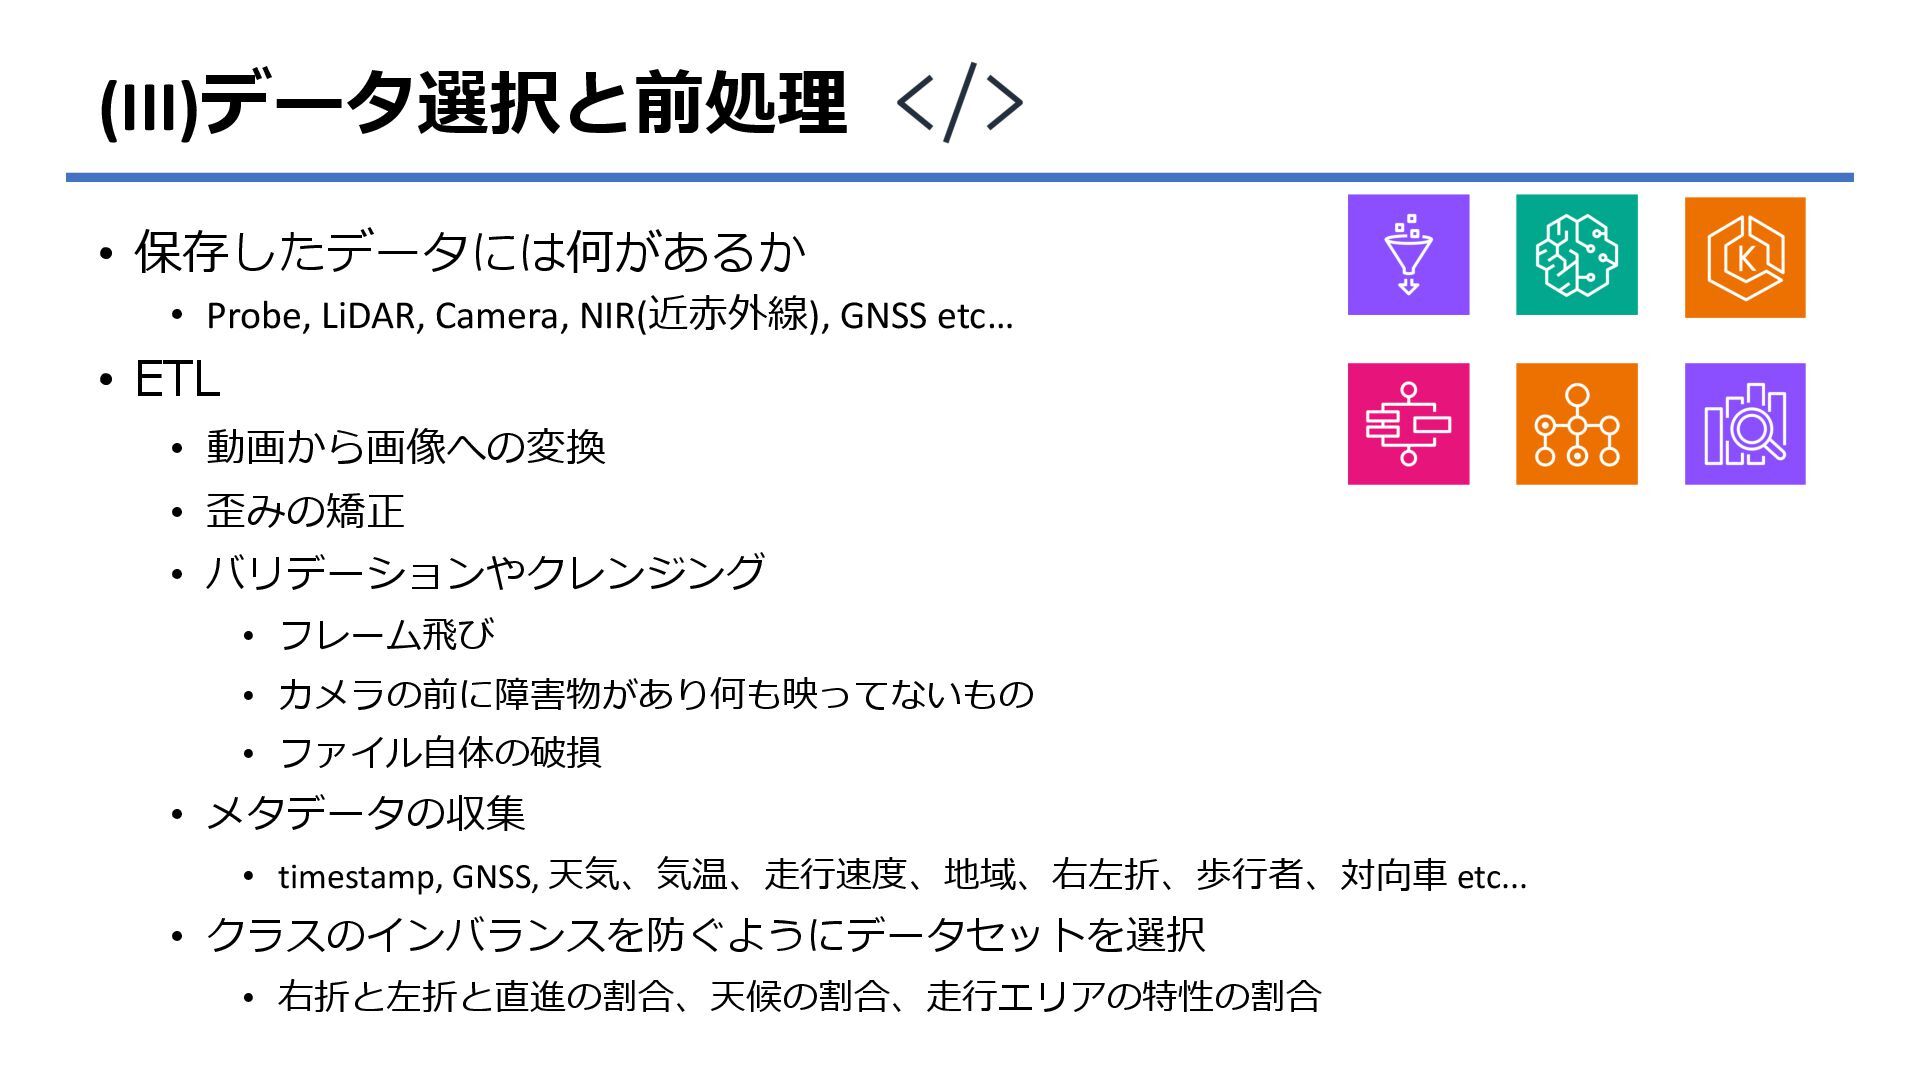
(III)データ選択と前処理 • 保存したデータには何があるか • Probe, LiDAR, Camera, NIR(近⾚外線), GNSS etc…
• ETL • 動画から画像への変換 • 歪みの矯正 • バリデーションやクレンジング • フレーム⾶び • カメラの前に障害物があり何も映ってないもの • ファイル⾃体の破損 • メタデータの収集 • timestamp, GNSS, 天気、気温、⾛⾏速度、地域、右左折、歩⾏者、対向⾞ etc... • クラスのインバランスを防ぐようにデータセットを選択 • 右折と左折と直進の割合、天候の割合、⾛⾏エリアの特性の割合 -
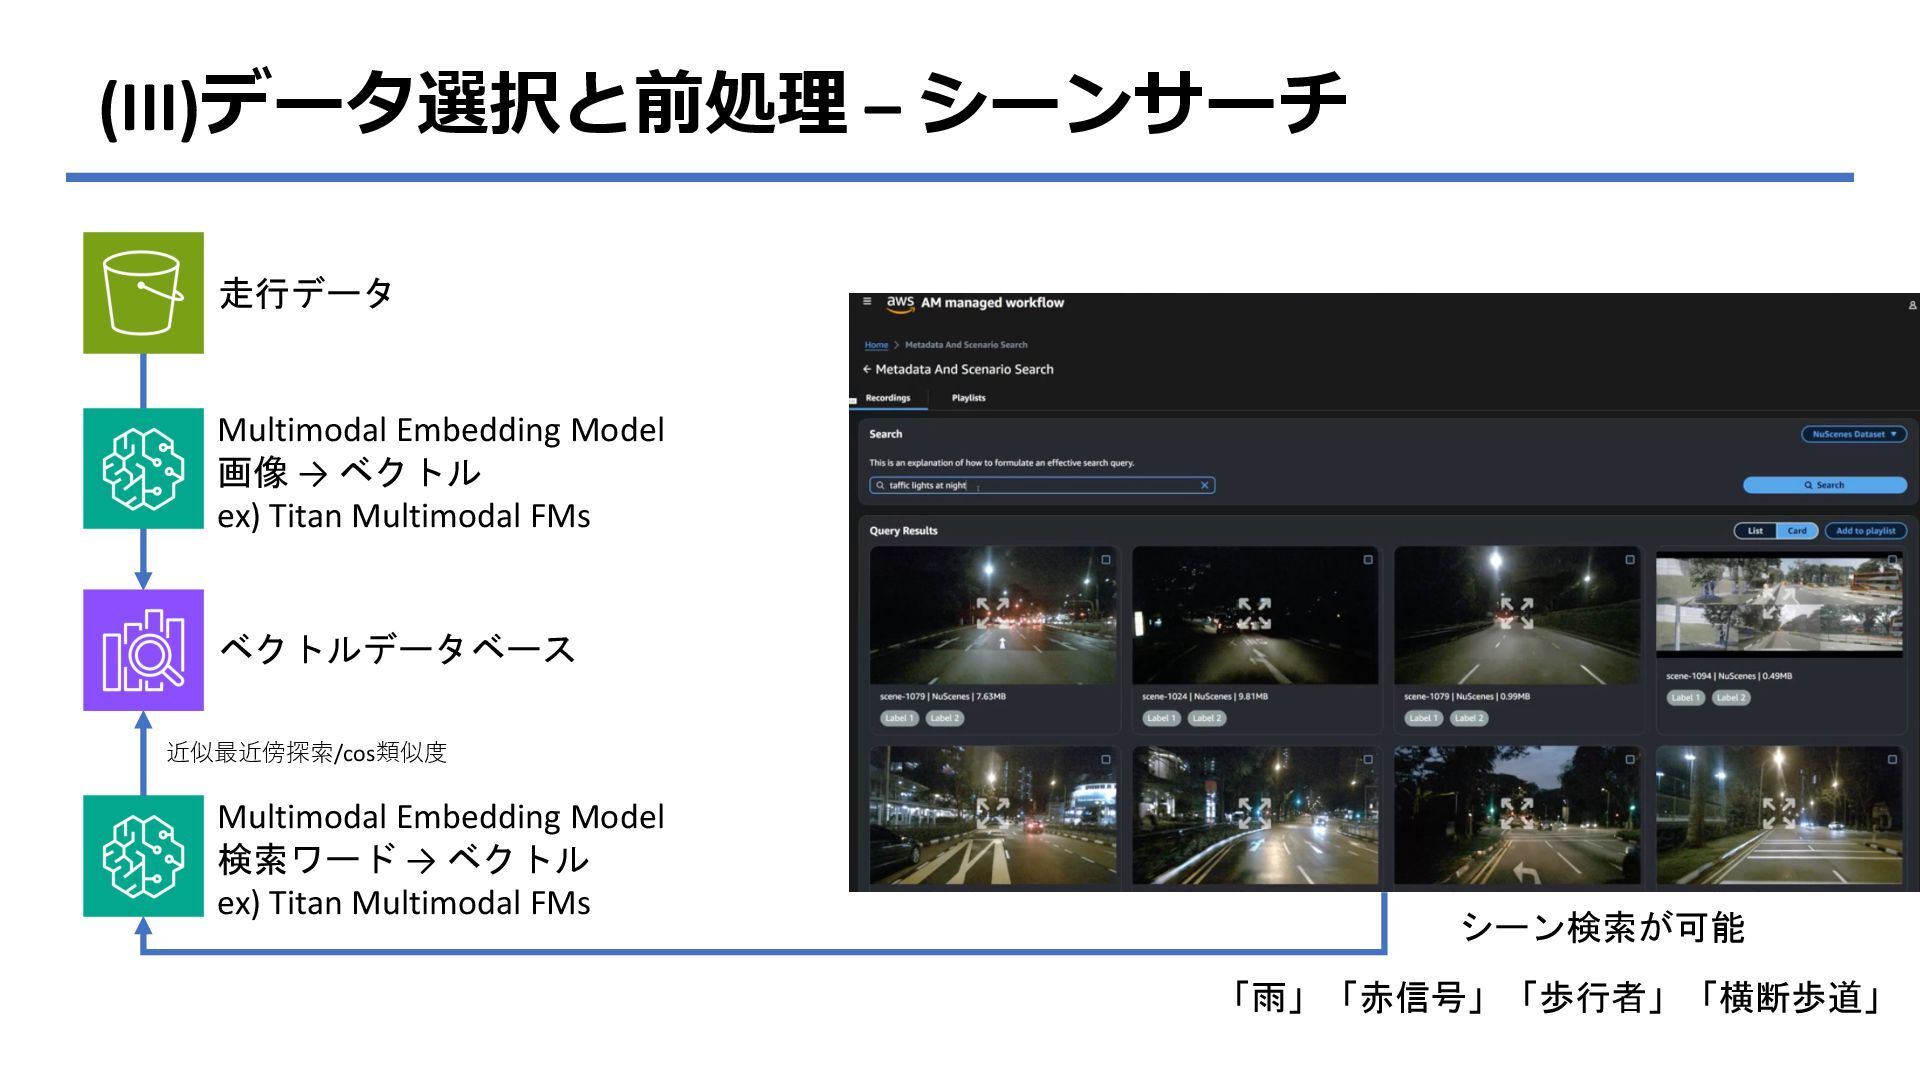
(III)データ選択と前処理 – シーンサーチ Multimodal Embedding Model 画像 → ベクトル ex)
Titan Multimodal FMs 走行データ ベクトルデータベース Multimodal Embedding Model 検索ワード → ベクトル ex) Titan Multimodal FMs シーン検索が可能 「雨」「赤信号」「歩行者」「横断歩道」 近似最近傍探索/cos類似度 -
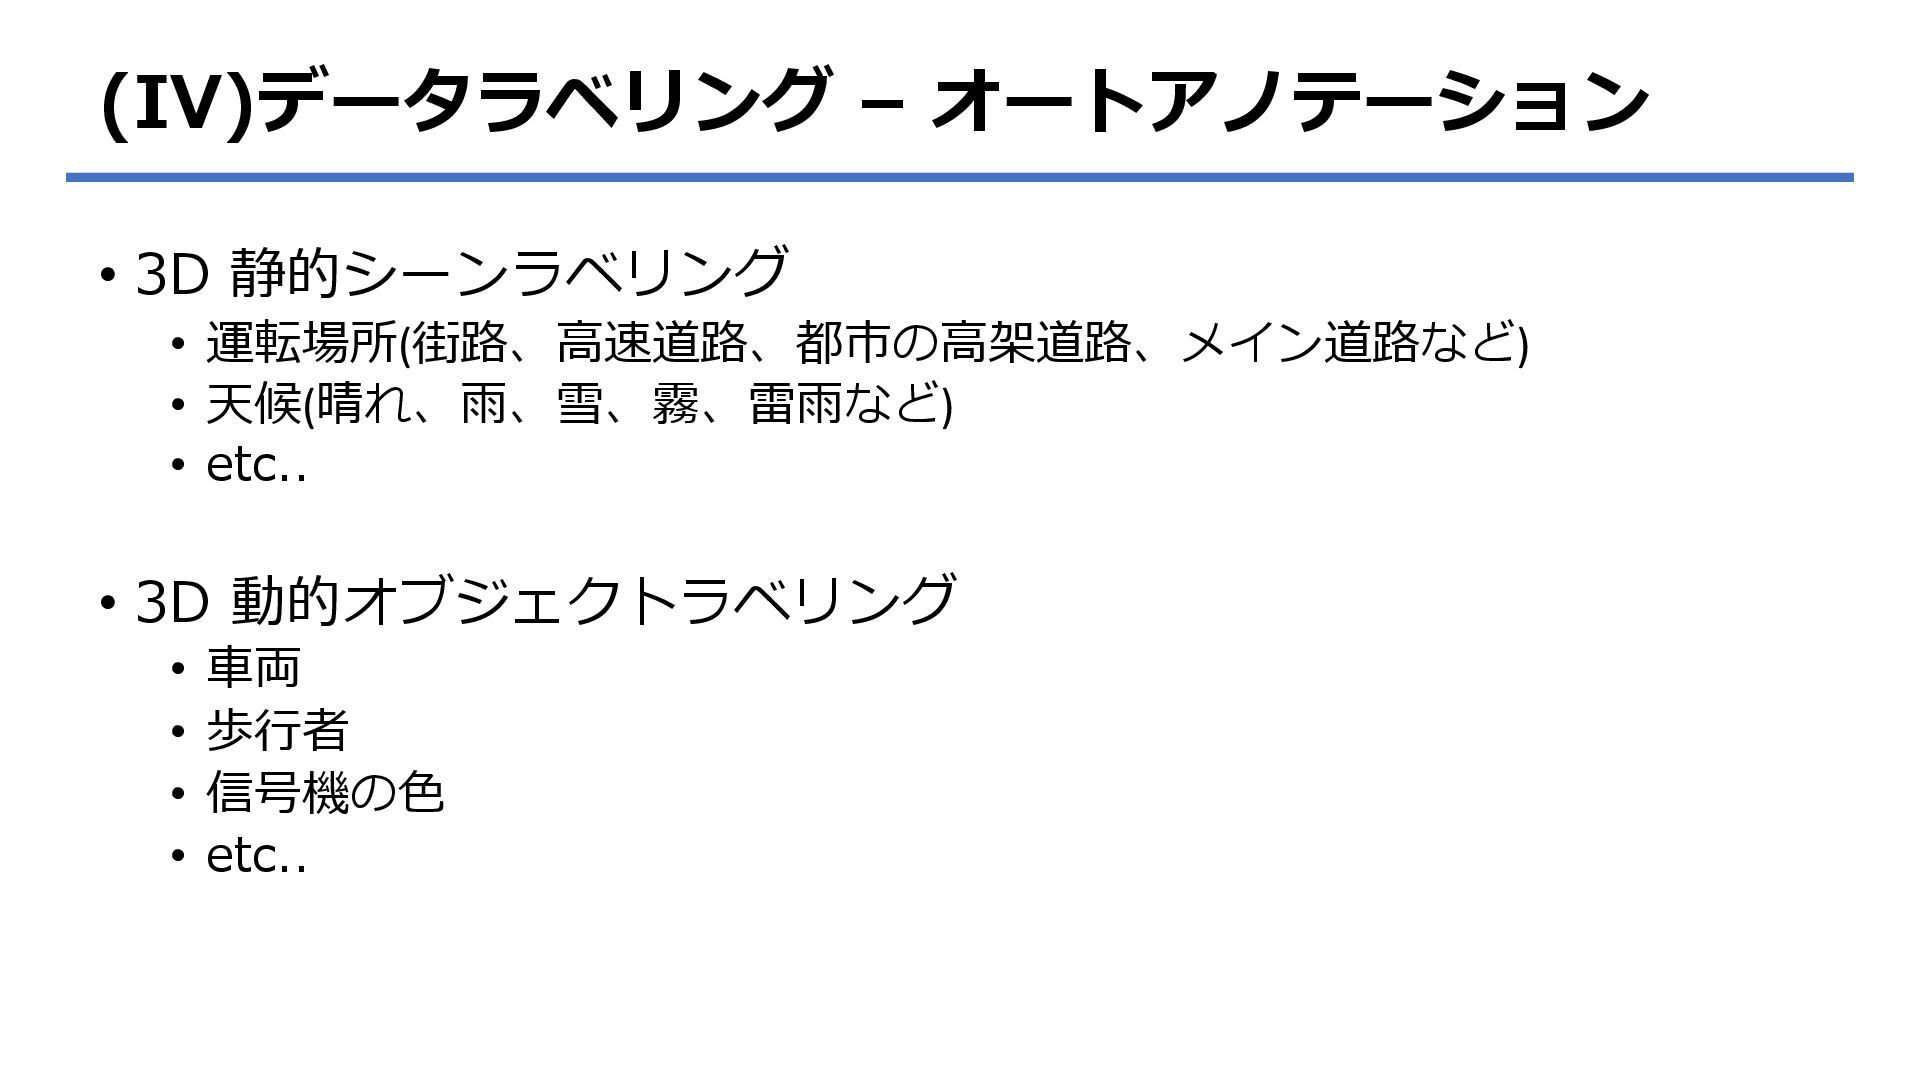
(IV)データラベリング – オートアノテーション • 3D 静的シーンラベリング • 運転場所(街路、⾼速道路、都市の⾼架道路、メイン道路など) • 天候(晴れ、⾬、雪、霧、雷⾬など)
• etc.. • 3D 動的オブジェクトラベリング • ⾞両 • 歩⾏者 • 信号機の⾊ • etc.. -
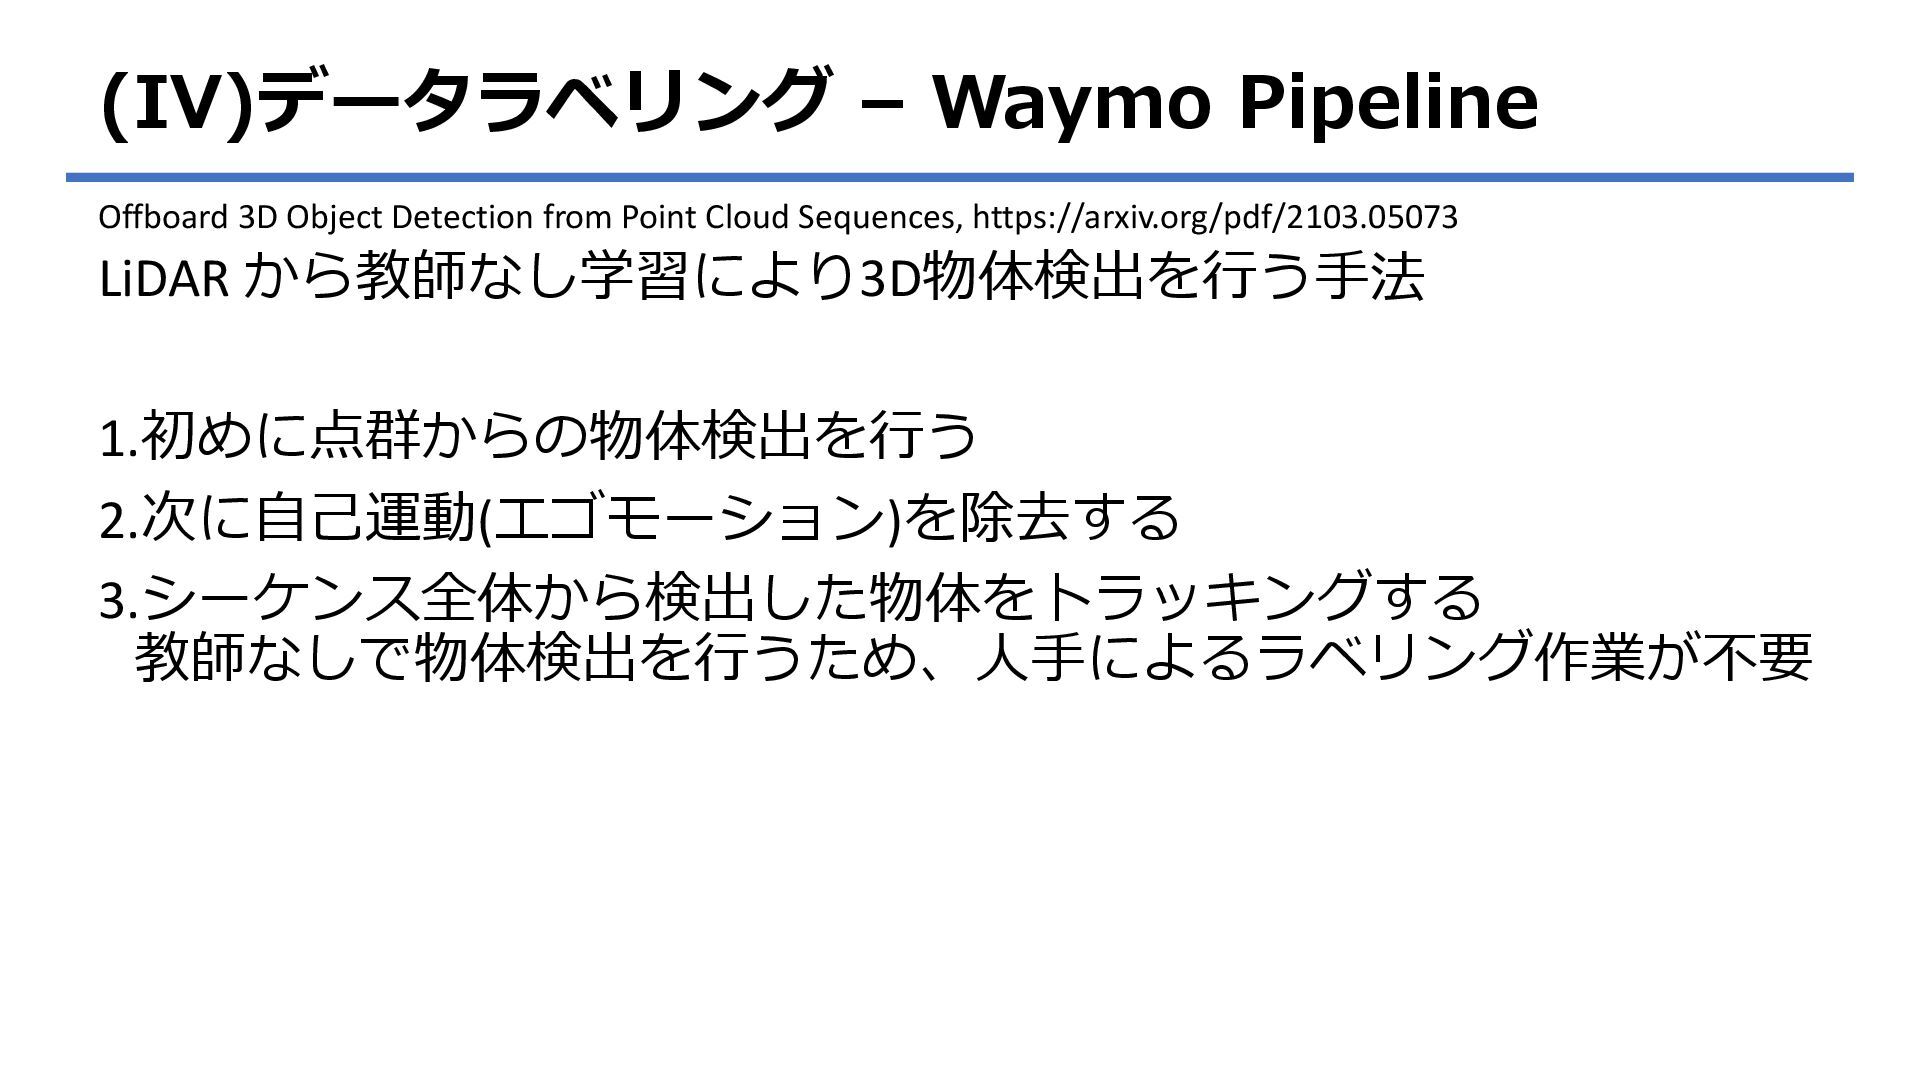
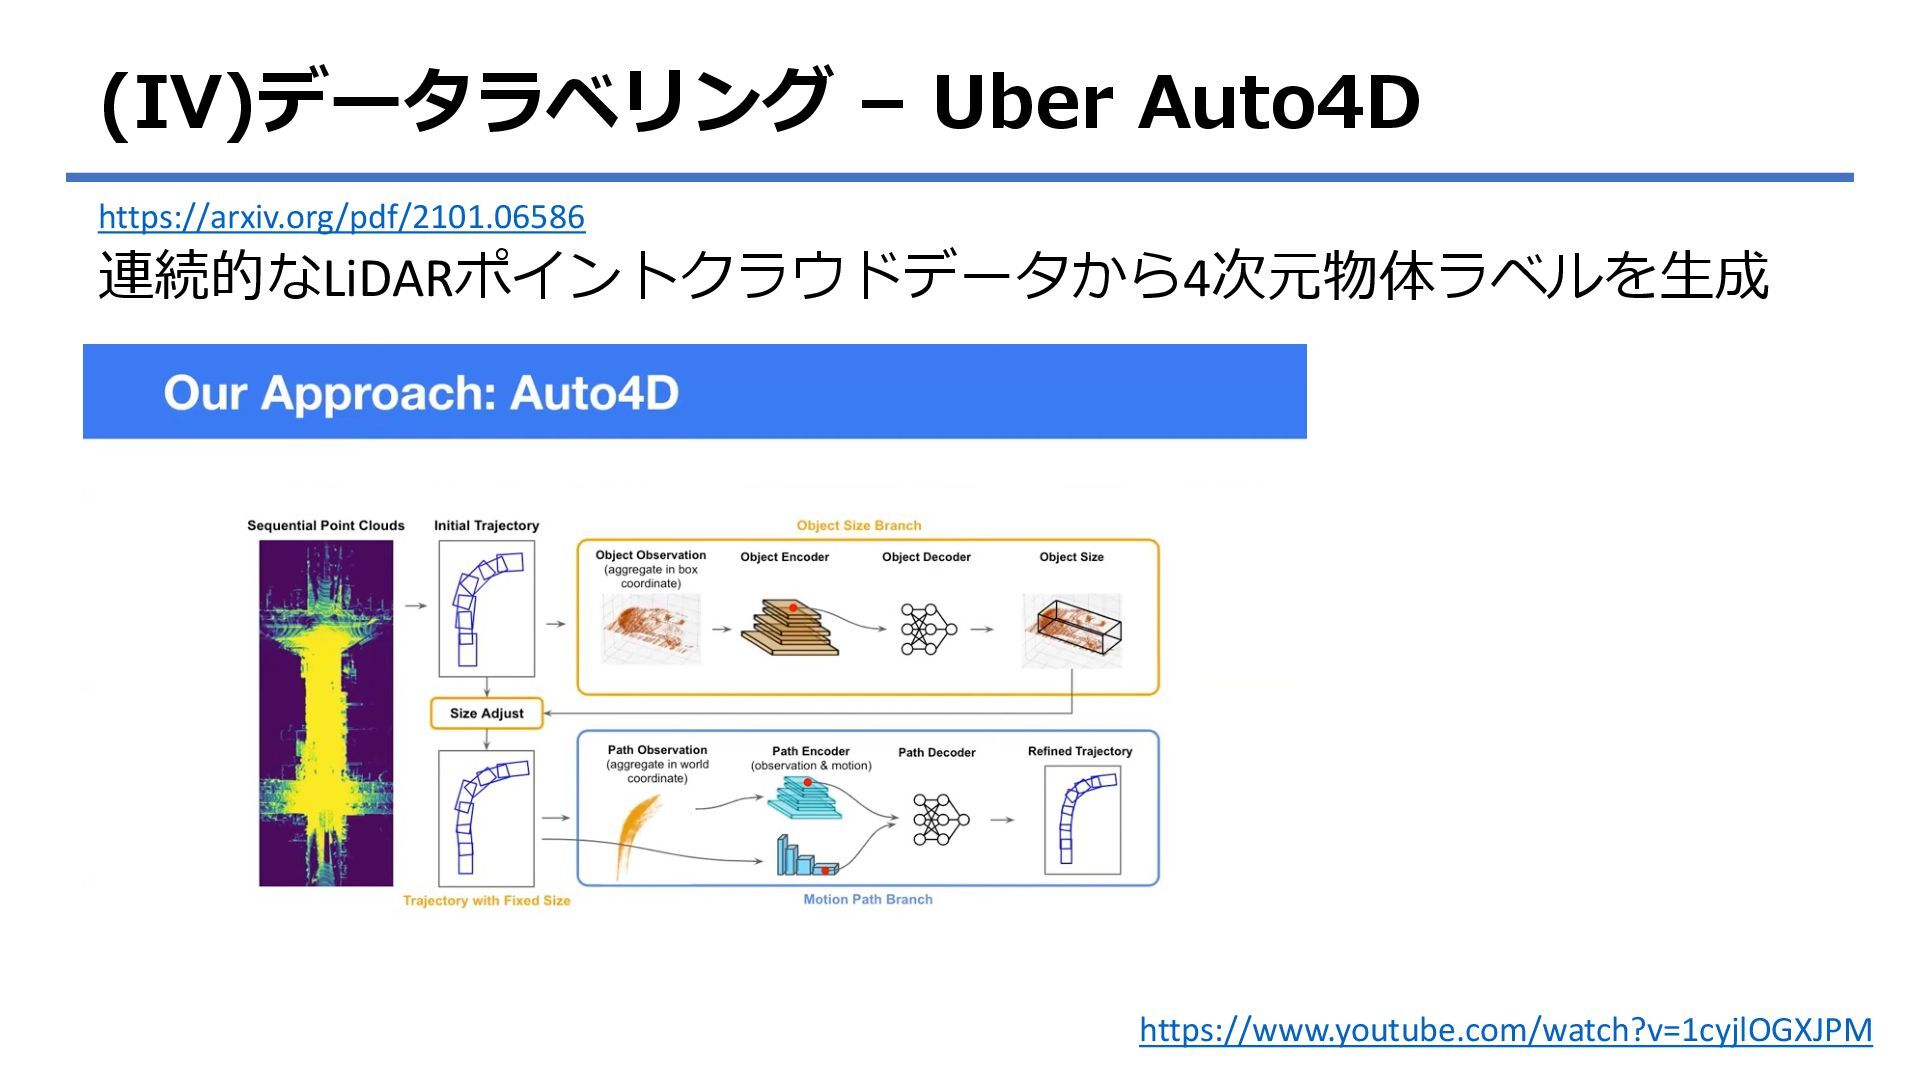
(IV)データラベリング – Waymo Pipeline LiDAR から教師なし学習により3D物体検出を⾏う⼿法 1.初めに点群からの物体検出を⾏う 2.次に⾃⼰運動(エゴモーション)を除去する 3.シーケンス全体から検出した物体をトラッキングする 教師なしで物体検出を⾏うため、⼈⼿によるラベリング作業が不要
Offboard 3D Object Detection from Point Cloud Sequences, https://arxiv.org/pdf/2103.05073 -
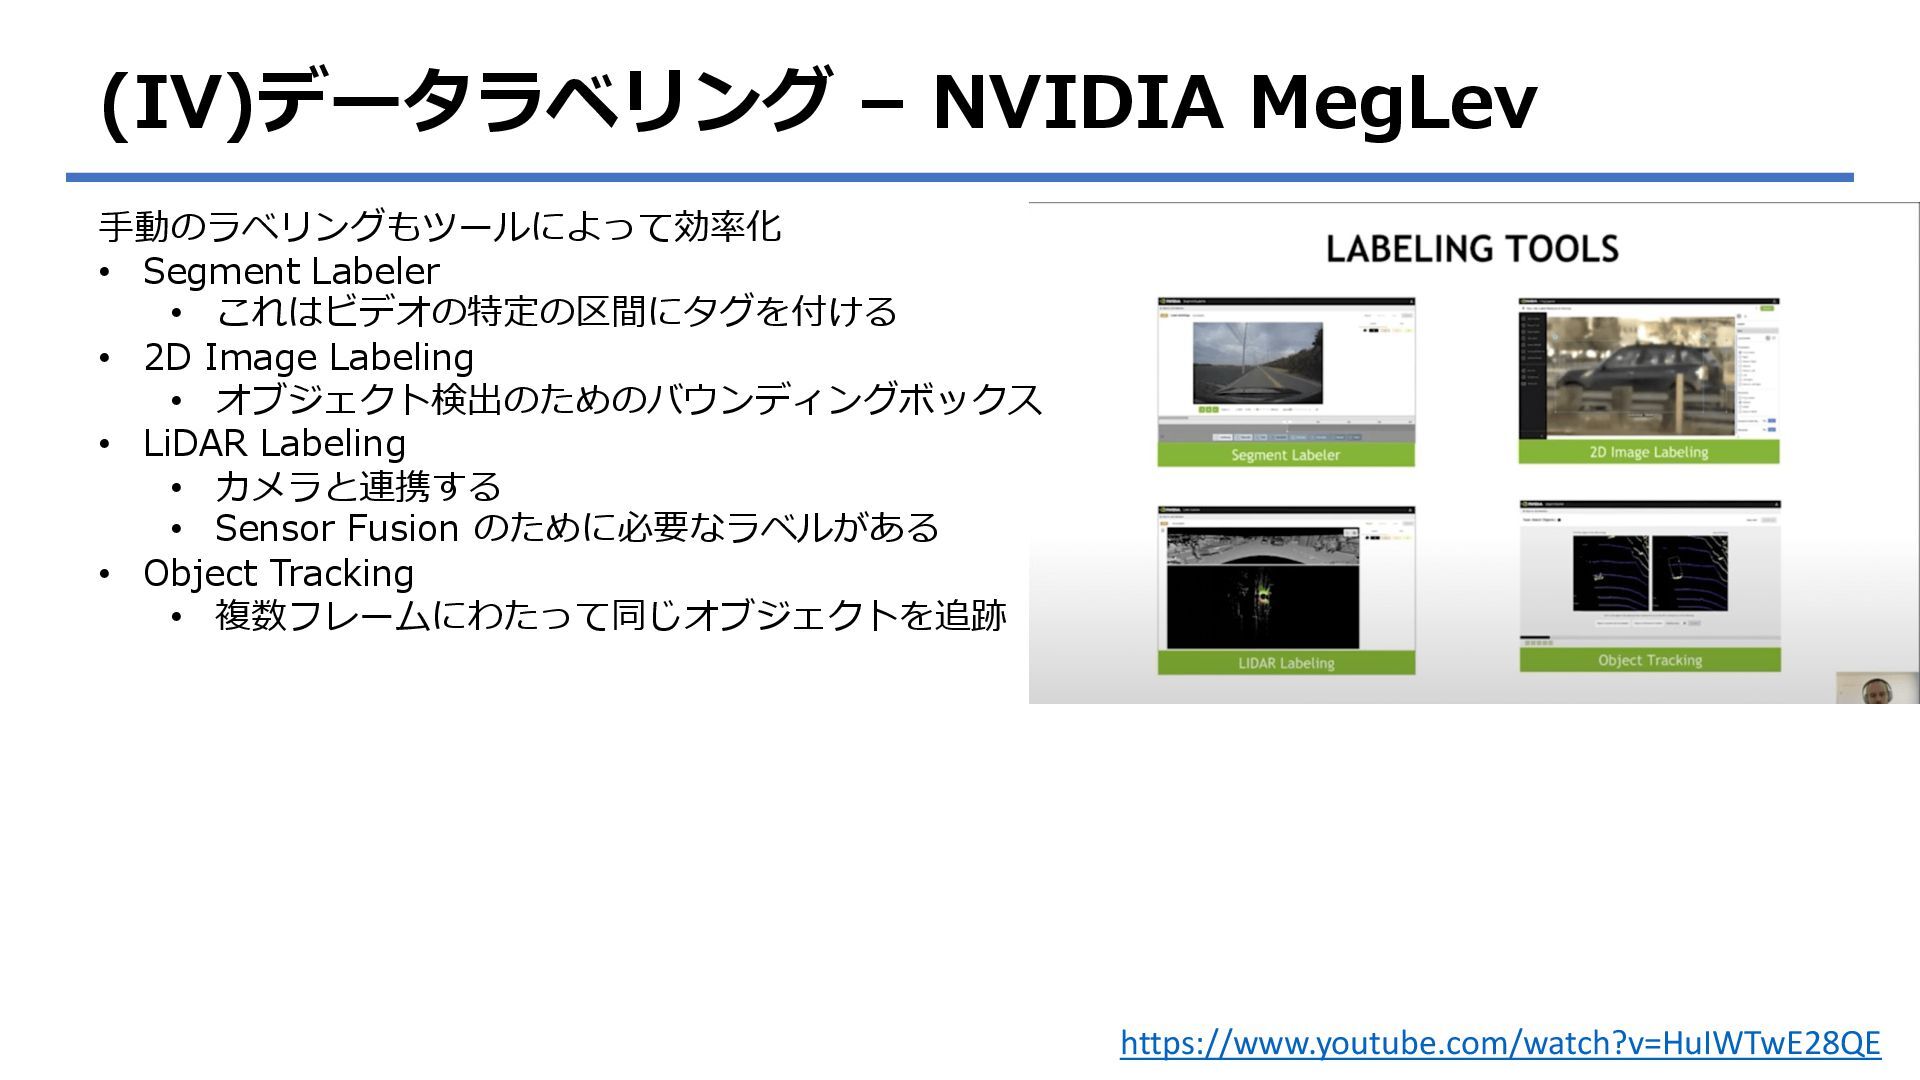
(IV)データラベリング – NVIDIA MegLev https://www.youtube.com/watch?v=HuIWTwE28QE ⼿動のラベリングもツールによって効率化 • Segment Labeler •
これはビデオの特定の区間にタグを付ける • 2D Image Labeling • オブジェクト検出のためのバウンディングボックス • LiDAR Labeling • カメラと連携する • Sensor Fusion のために必要なラベルがある • Object Tracking • 複数フレームにわたって同じオブジェクトを追跡 -
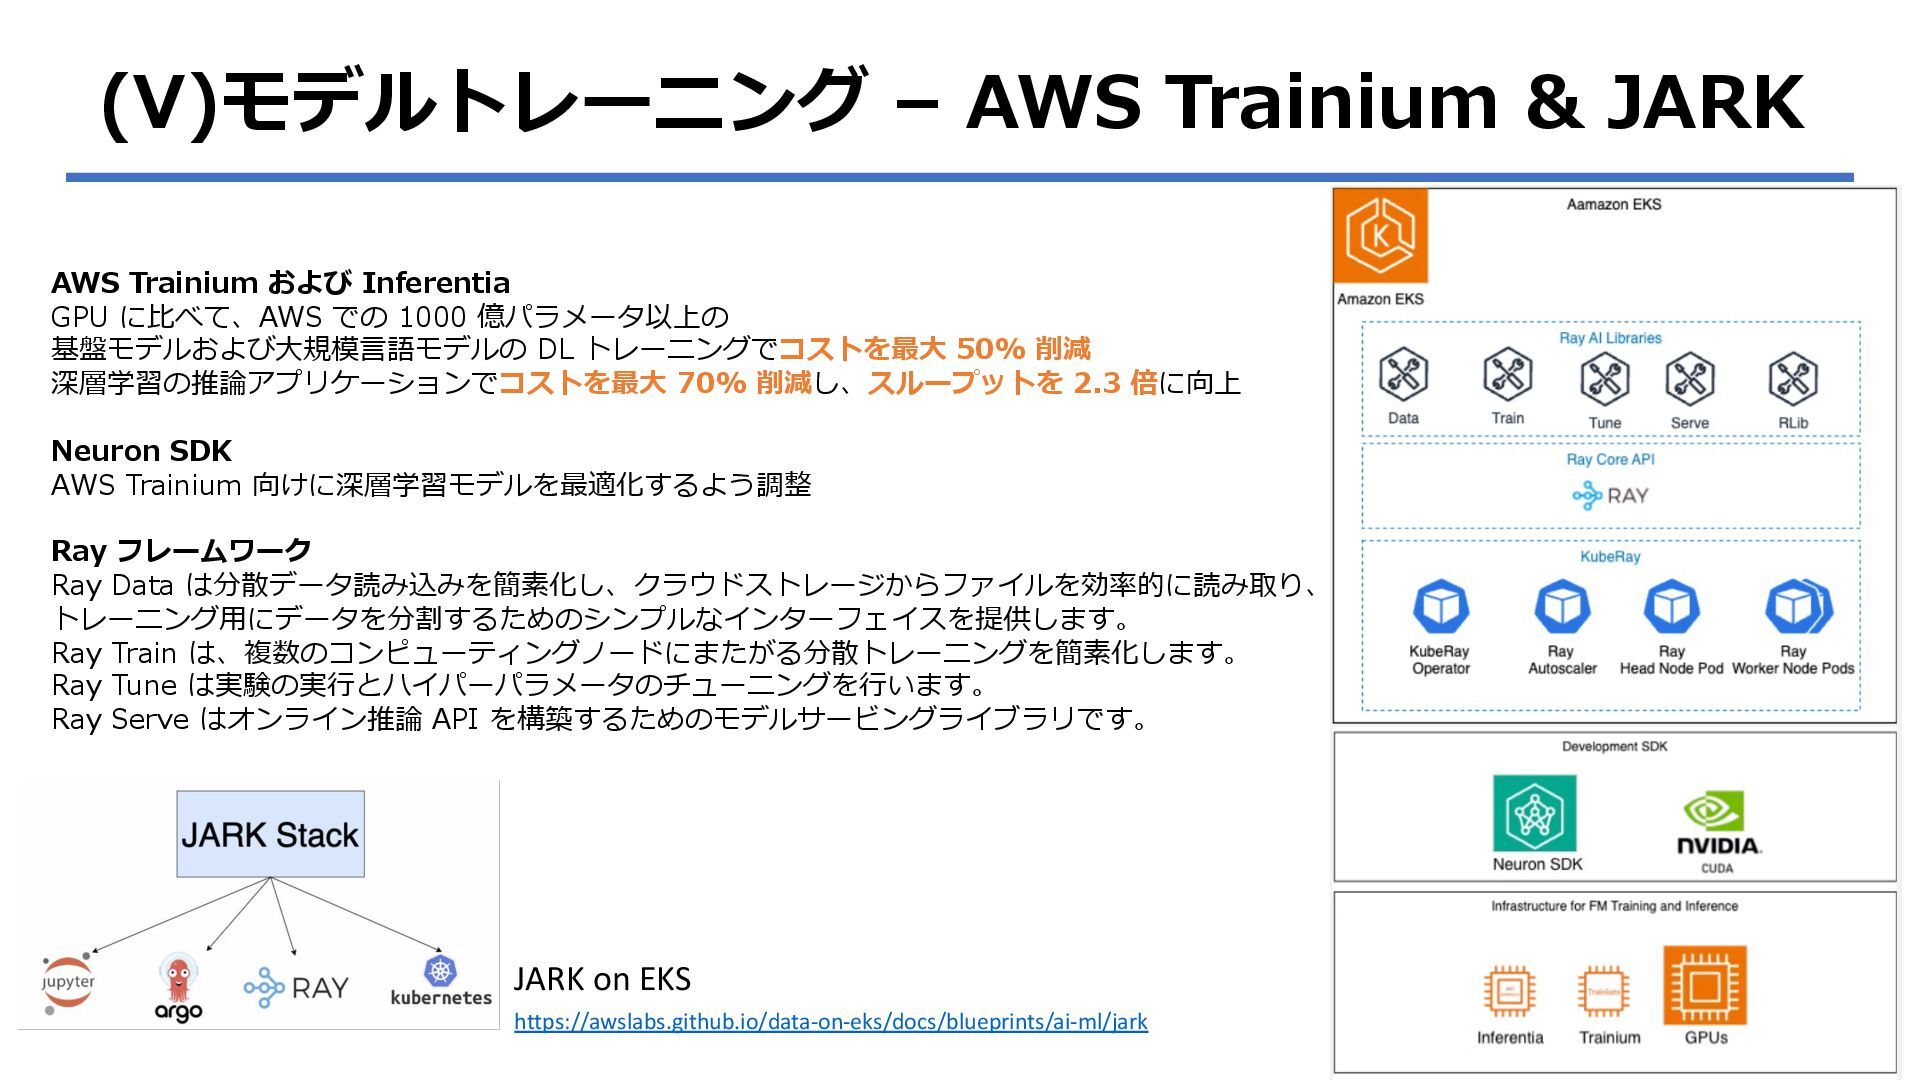
(V)モデルトレーニング – AWS Trainium & JARK AWS Trainium および Inferentia
GPU に⽐べて、AWS での 1000 億パラメータ以上の 基盤モデルおよび⼤規模⾔語モデルの DL トレーニングでコストを最⼤ 50% 削減 深層学習の推論アプリケーションでコストを最⼤ 70% 削減し、スループットを 2.3 倍に向上 Neuron SDK AWS Trainium 向けに深層学習モデルを最適化するよう調整 Ray フレームワーク Ray Data は分散データ読み込みを簡素化し、クラウドストレージからファイルを効率的に読み取り、 トレーニング⽤にデータを分割するためのシンプルなインターフェイスを提供します。 Ray Train は、複数のコンピューティングノードにまたがる分散トレーニングを簡素化します。 Ray Tune は実験の実⾏とハイパーパラメータのチューニングを⾏います。 Ray Serve はオンライン推論 API を構築するためのモデルサービングライブラリです。 https://awslabs.github.io/data-on-eks/docs/blueprints/ai-ml/jark JARK on EKS -
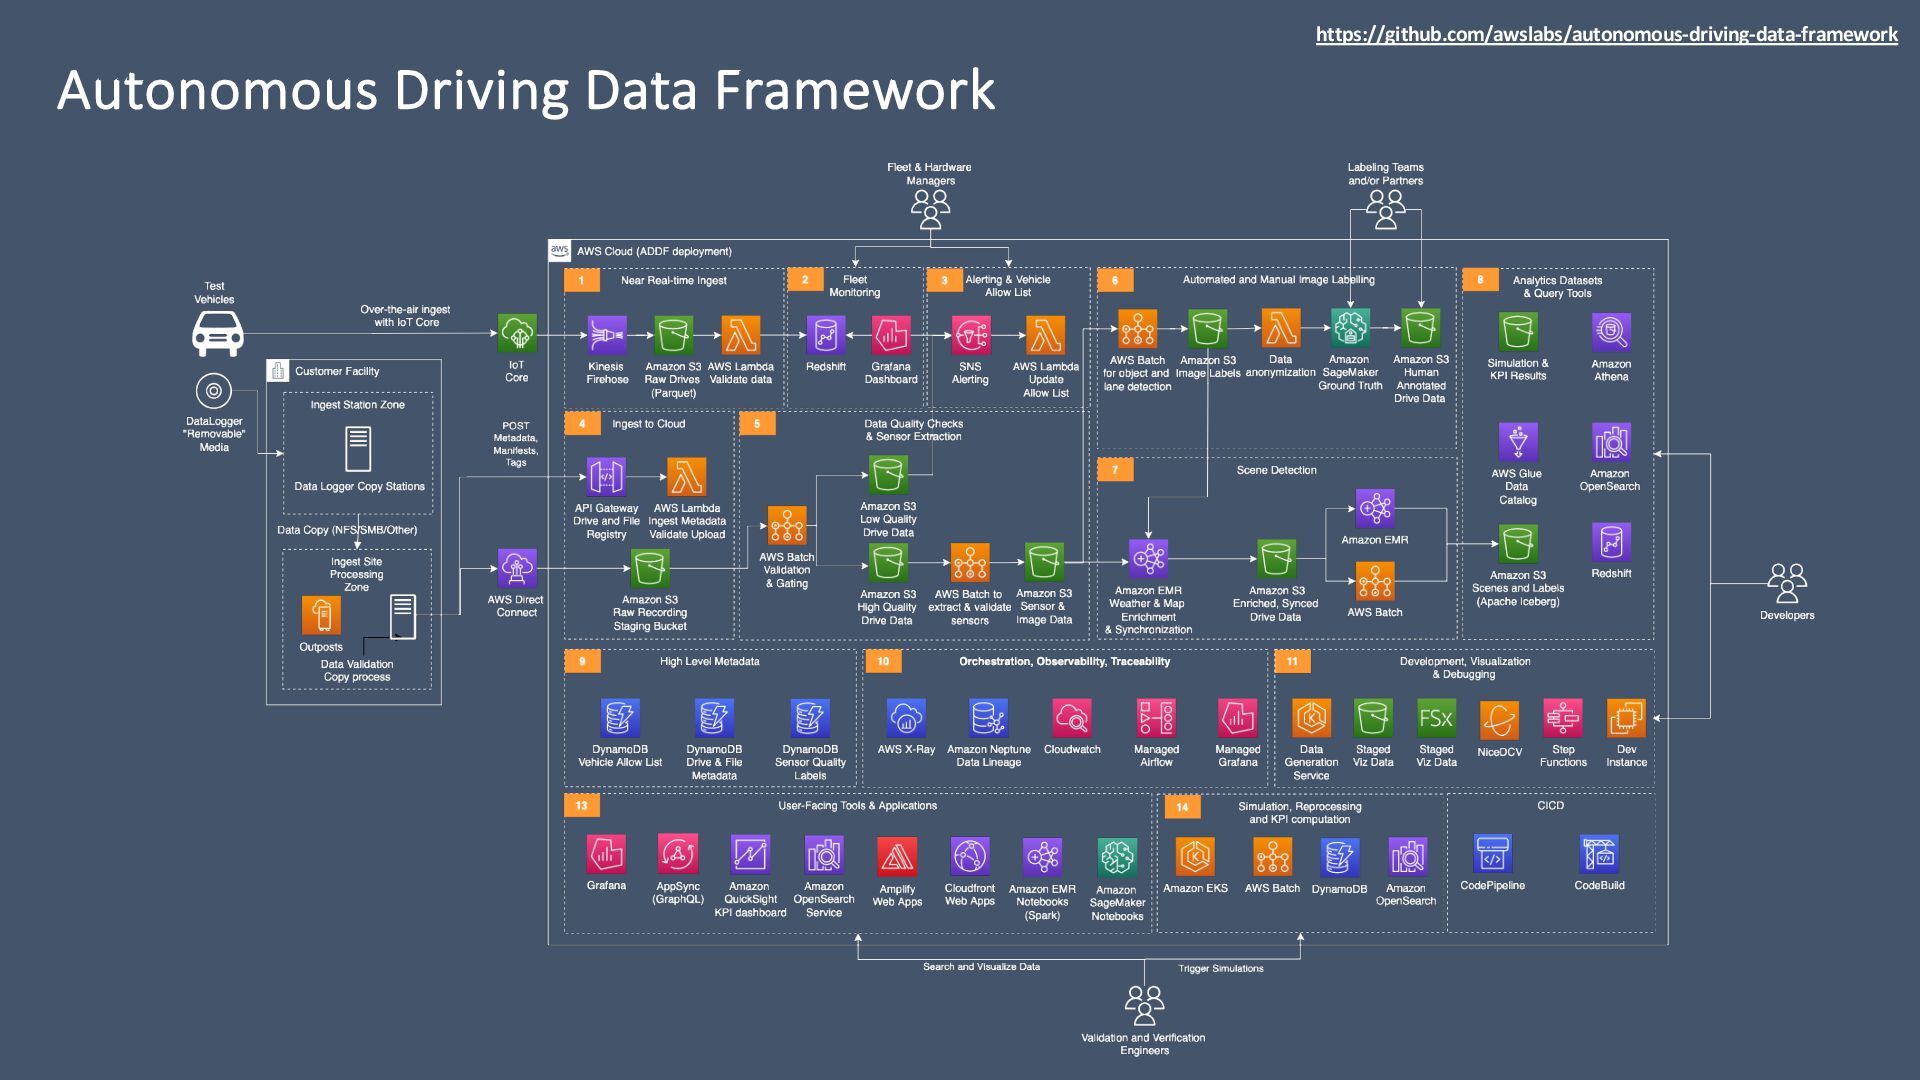
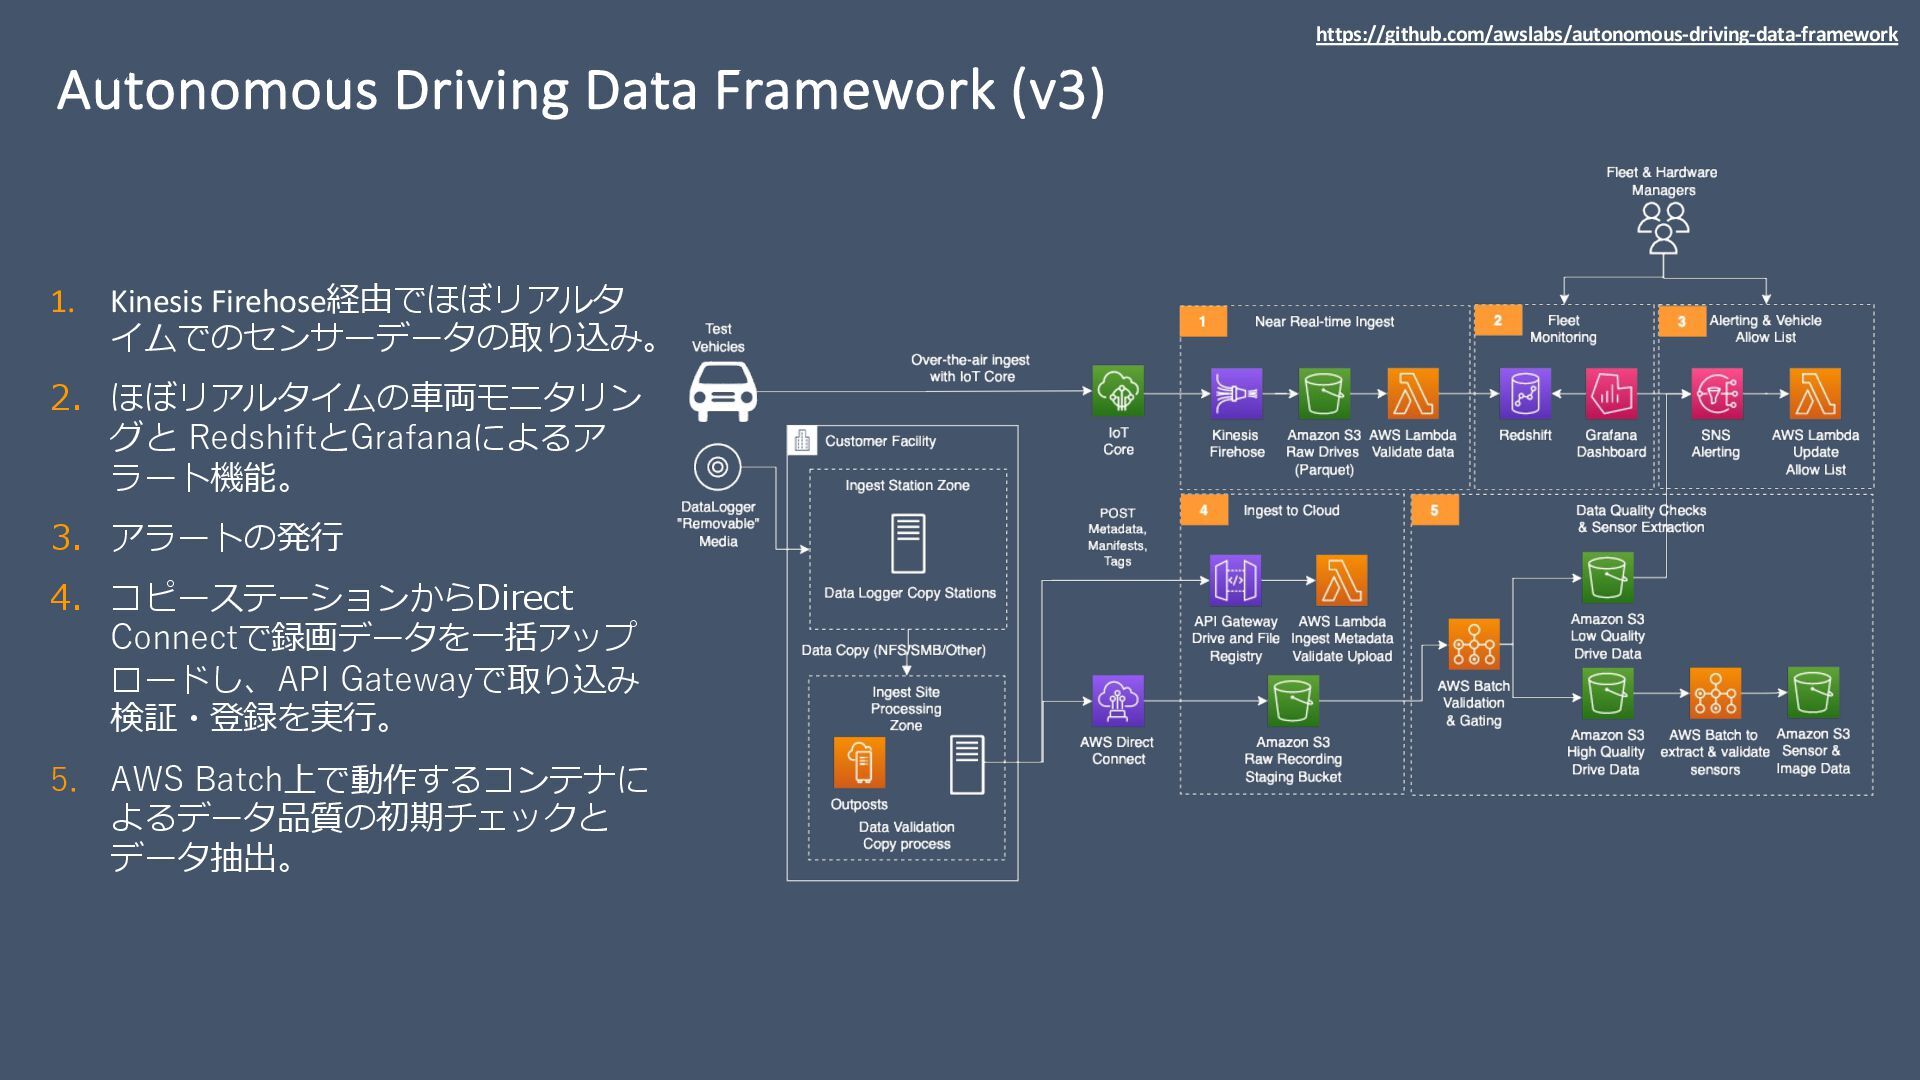
1. Kinesis Firehose経由でほぼリアルタ イムでのセンサーデータの取り込み。 2. ほぼリアルタイムの⾞両モニタリン グと RedshiftとGrafanaによるア ラート機能。 3.
アラートの発⾏ 4. コピーステーションからDirect Connectで録画データを⼀括アップ ロードし、API Gatewayで取り込み 検証・登録を実⾏。 5. AWS Batch上で動作するコンテナに よるデータ品質の初期チェックと データ抽出。 Autonomous Driving Data Framework (v3) https://github.com/awslabs/autonomous-driving-data-framework -
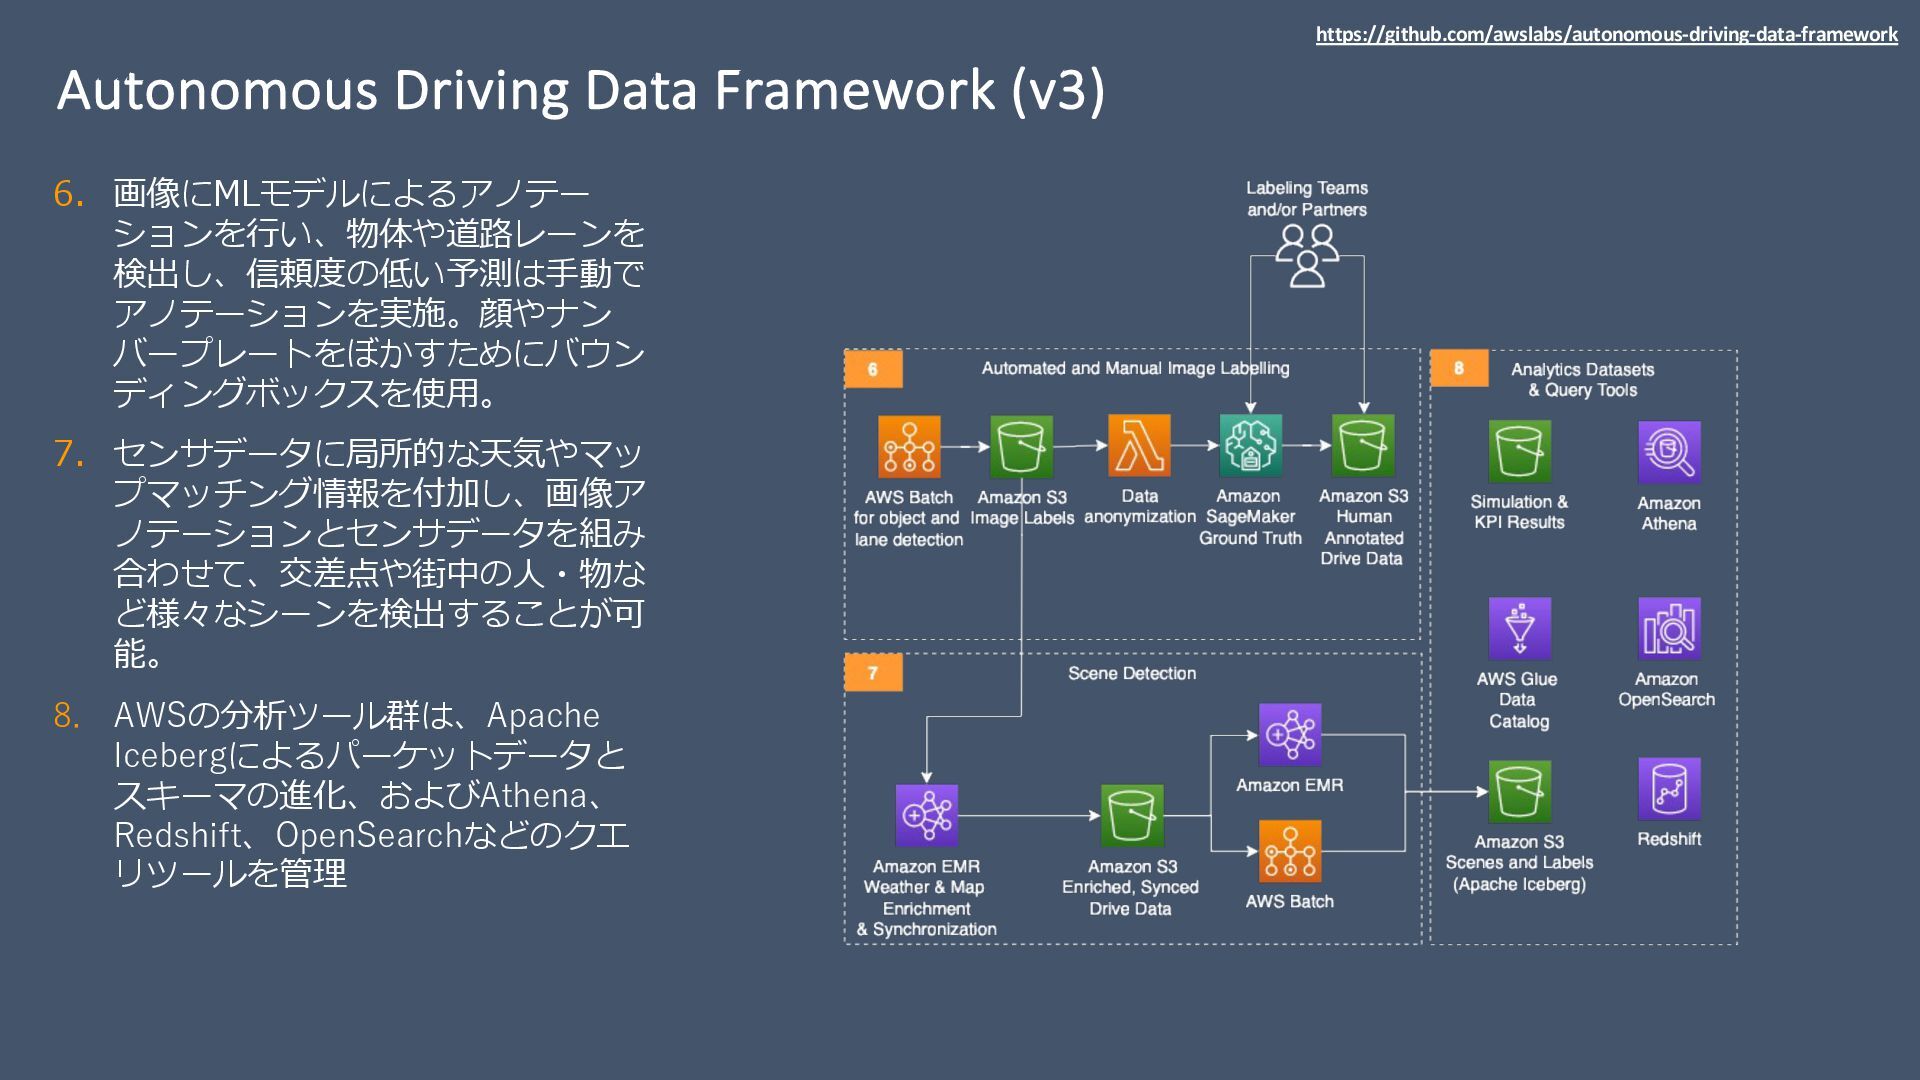
6. 画像にMLモデルによるアノテー ションを⾏い、物体や道路レーンを 検出し、信頼度の低い予測は⼿動で アノテーションを実施。顔やナン バープレートをぼかすためにバウン ディングボックスを使⽤。 7. センサデータに局所的な天気やマッ プマッチング情報を付加し、画像ア
ノテーションとセンサデータを組み 合わせて、交差点や街中の⼈・物な ど様々なシーンを検出することが可 能。 8. AWSの分析ツール群は、Apache Icebergによるパーケットデータと スキーマの進化、およびAthena、 Redshift、OpenSearchなどのクエ リツールを管理 Autonomous Driving Data Framework (v3) https://github.com/awslabs/autonomous-driving-data-framework -
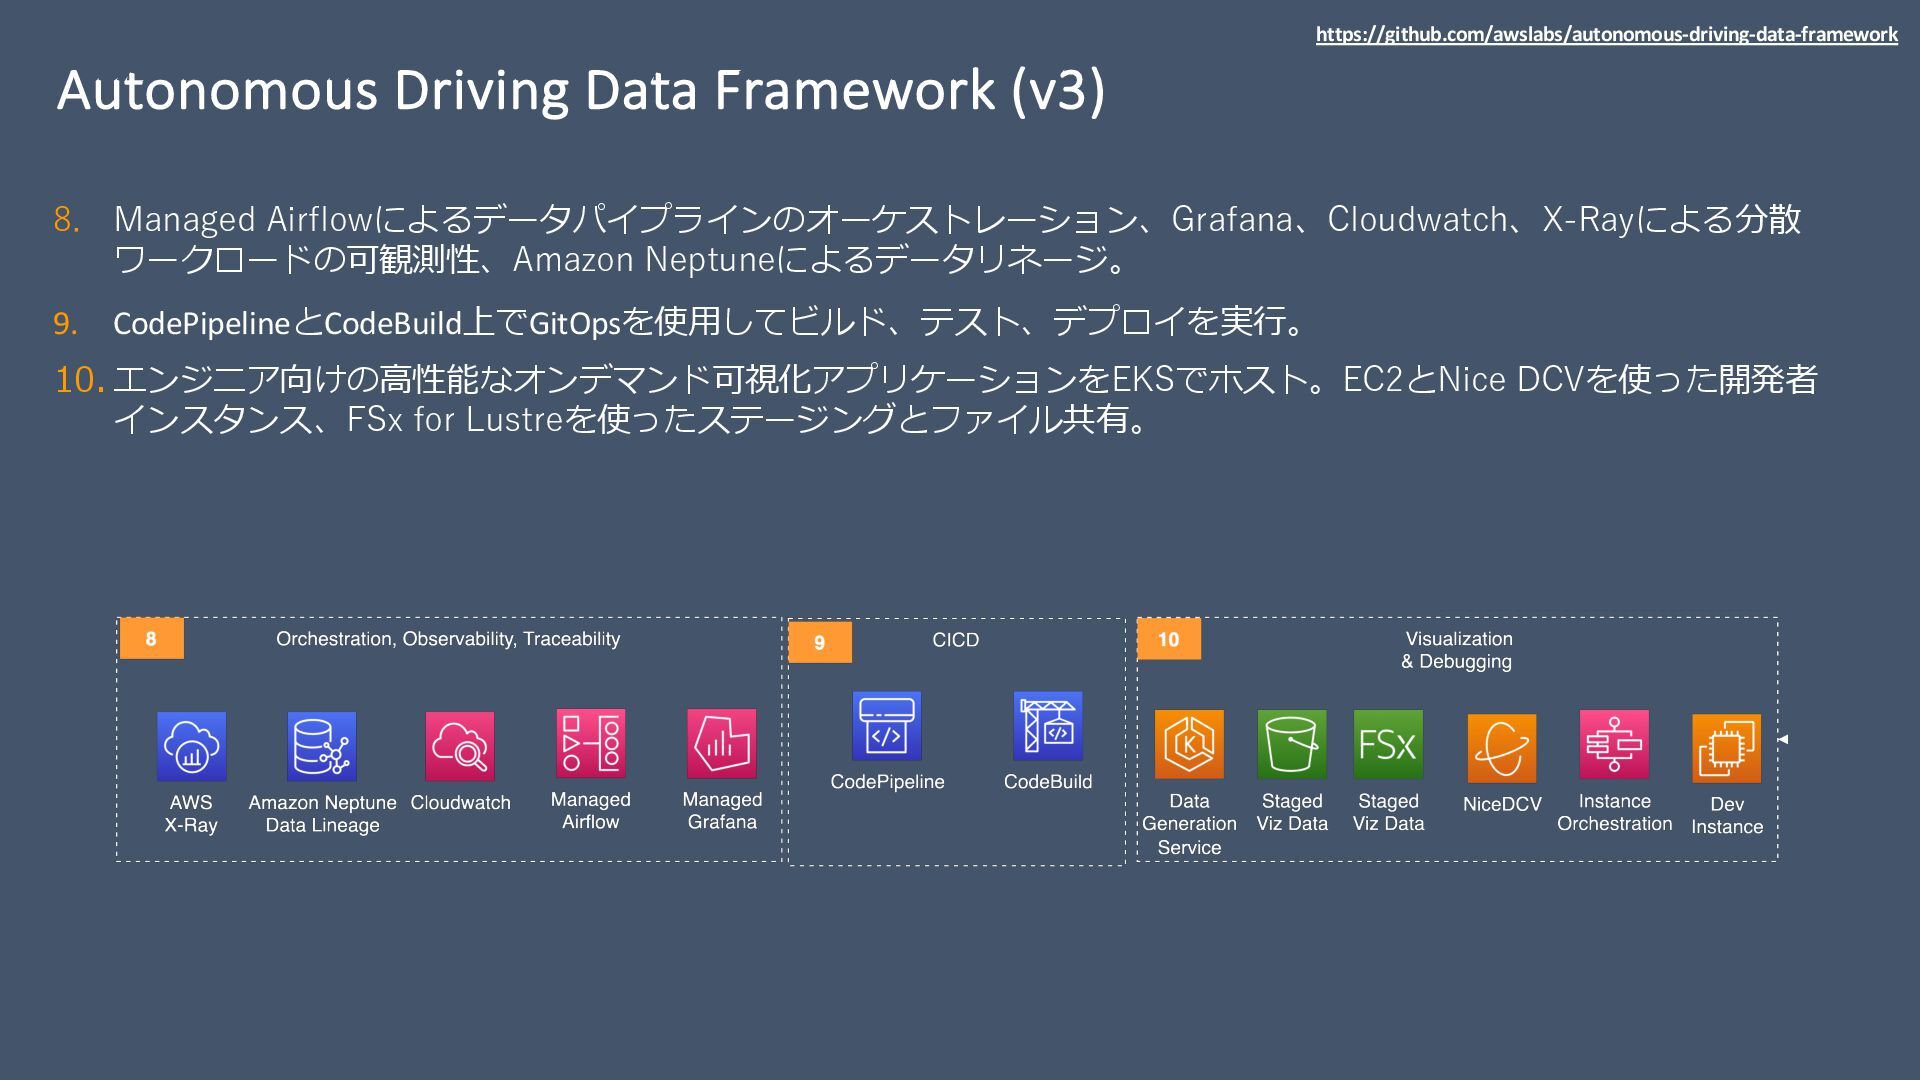
8. Managed Airflowによるデータパイプラインのオーケストレーション、Grafana、Cloudwatch、X-Rayによる分散 ワークロードの可観測性、Amazon Neptuneによるデータリネージ。 9. CodePipelineとCodeBuild上でGitOpsを使⽤してビルド、テスト、デプロイを実⾏。 10. エンジニア向けの⾼性能なオンデマンド可視化アプリケーションをEKSでホスト。EC2とNice DCVを使った開発者
インスタンス、FSx for Lustreを使ったステージングとファイル共有。 Autonomous Driving Data Framework (v3) https://github.com/awslabs/autonomous-driving-data-framework -
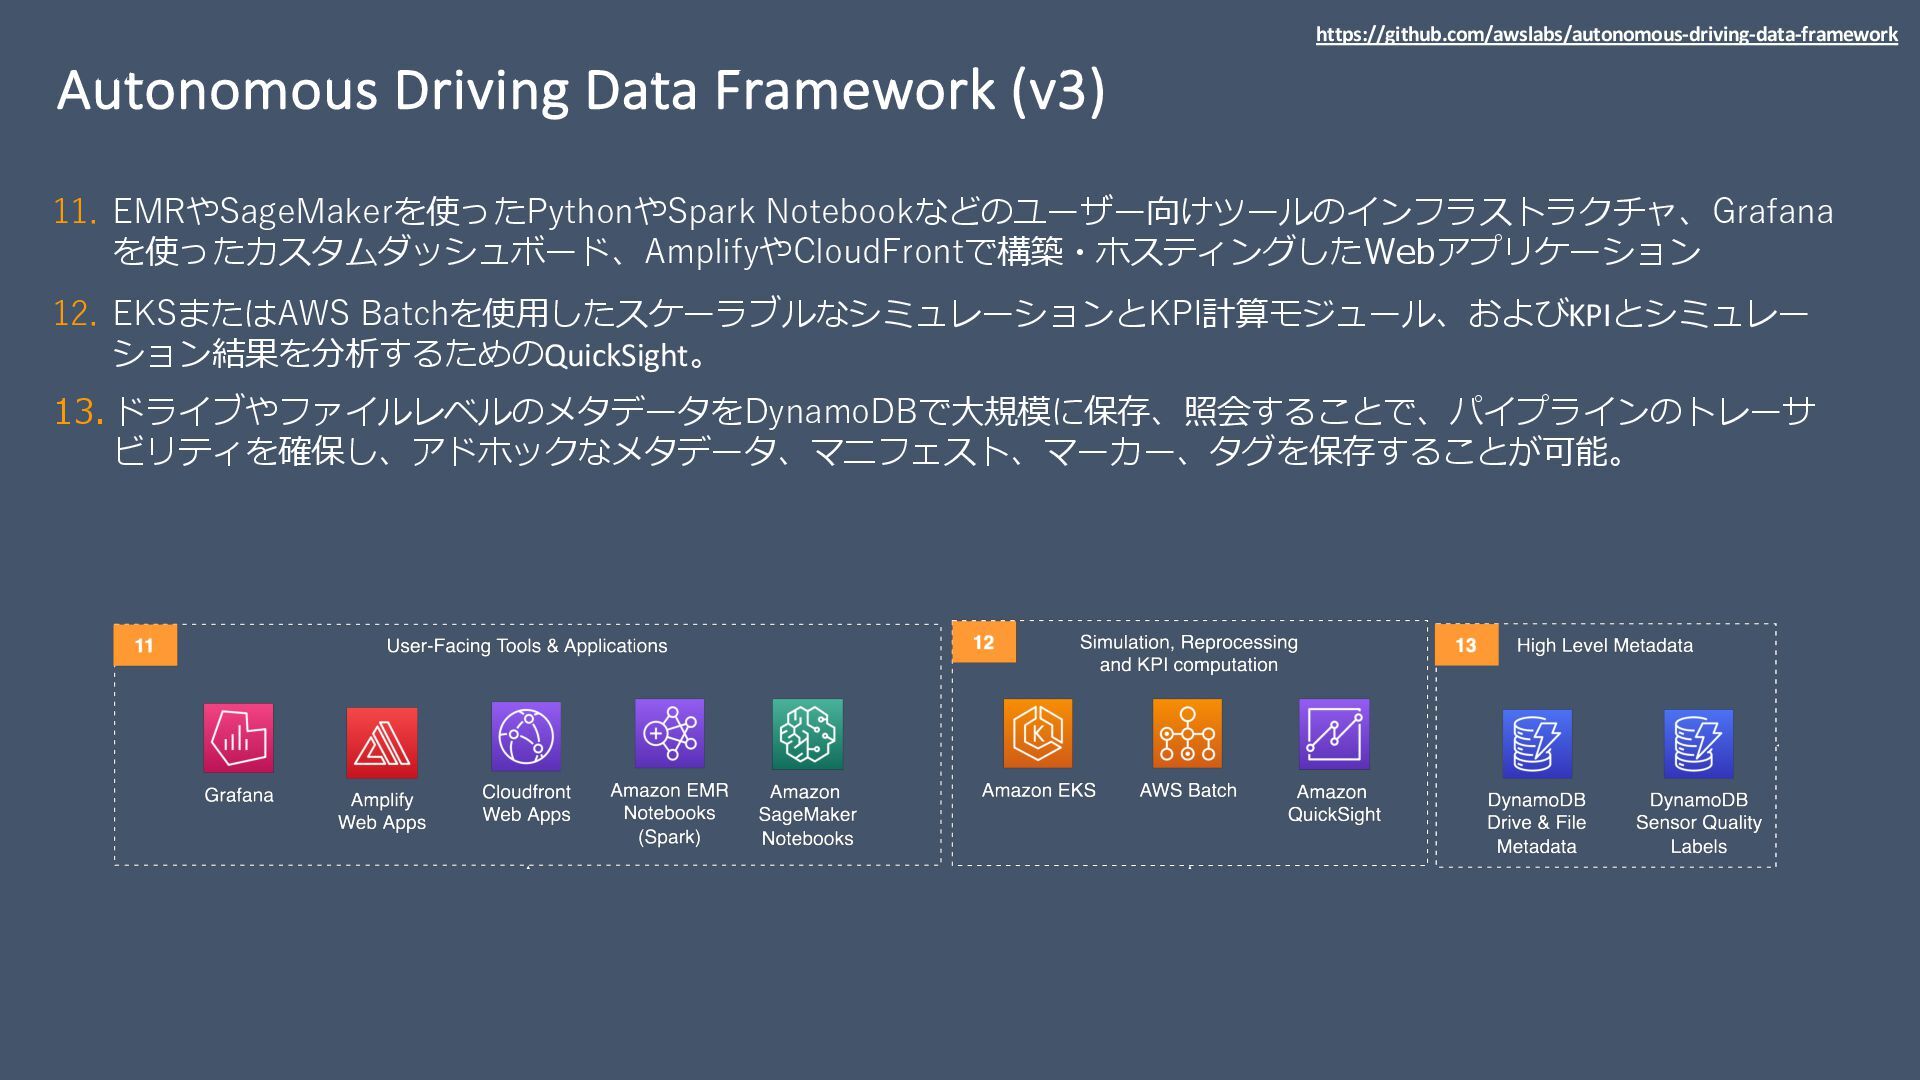
11. EMRやSageMakerを使ったPythonやSpark Notebookなどのユーザー向けツールのインフラストラクチャ、Grafana を使ったカスタムダッシュボード、AmplifyやCloudFrontで構築・ホスティングしたWebアプリケーション 12. EKSまたはAWS Batchを使⽤したスケーラブルなシミュレーションとKPI計算モジュール、およびKPIとシミュレー ション結果を分析するためのQuickSight。 13. ドライブやファイルレベルのメタデータをDynamoDBで⼤規模に保存、照会することで、パイプラインのトレーサ
ビリティを確保し、アドホックなメタデータ、マニフェスト、マーカー、タグを保存することが可能。 Autonomous Driving Data Framework (v3) https://github.com/awslabs/autonomous-driving-data-framework -
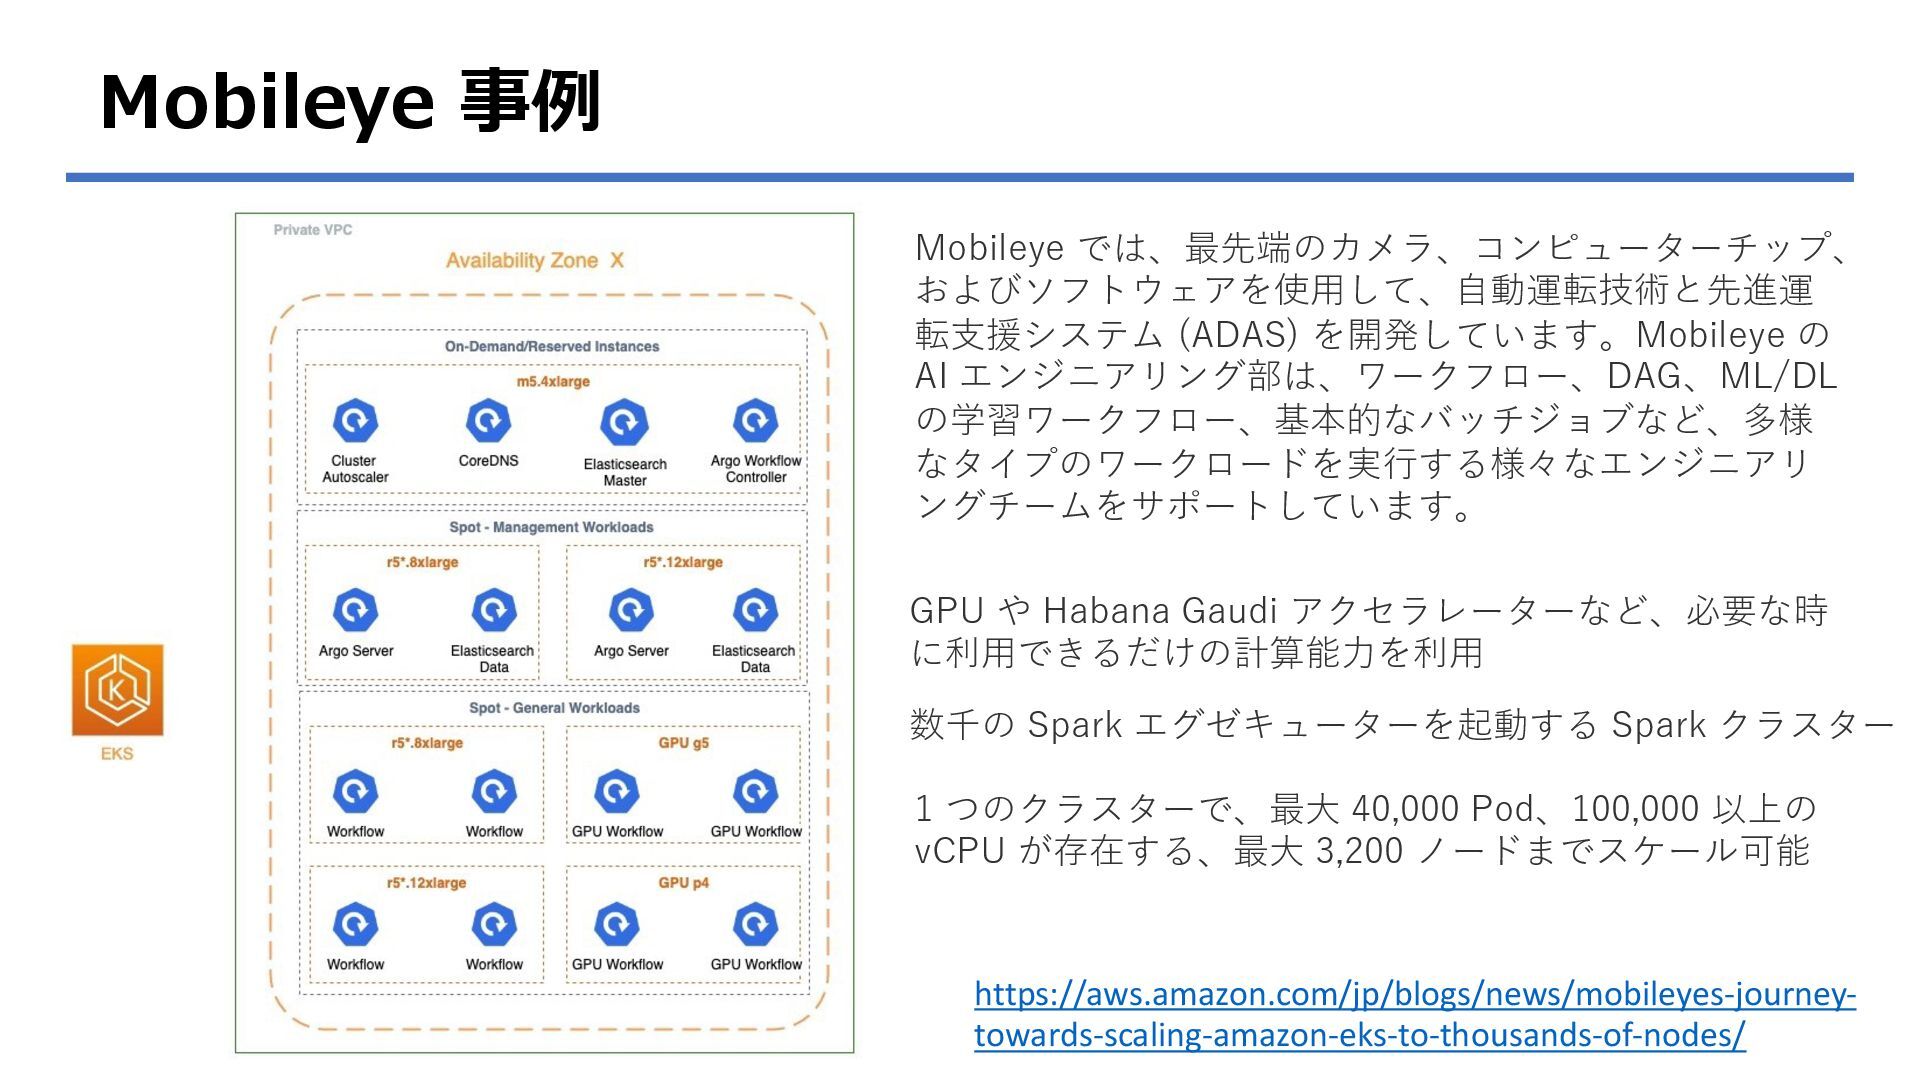
Mobileye 事例 https://aws.amazon.com/jp/blogs/news/mobileyes-journey- towards-scaling-amazon-eks-to-thousands-of-nodes/ 1 つのクラスターで、最⼤ 40,000 Pod、100,000 以上の vCPU
が存在する、最⼤ 3,200 ノードまでスケール可能 数千の Spark エグゼキューターを起動する Spark クラスター GPU や Habana Gaudi アクセラレーターなど、必要な時 に利⽤できるだけの計算能⼒を利⽤ Mobileye では、最先端のカメラ、コンピューターチップ、 およびソフトウェアを使⽤して、⾃動運転技術と先進運 転⽀援システム (ADAS) を開発しています。Mobileye の AI エンジニアリング部は、ワークフロー、DAG、ML/DL の学習ワークフロー、基本的なバッチジョブなど、多様 なタイプのワークロードを実⾏する様々なエンジニアリ ングチームをサポートしています。