Upgrade to Pro
— share decks privately, control downloads, hide ads and more …
Speaker Deck
Sign up for free
Menu
Search
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Pricing
Search
Sign in
Sign up for free
【輪講】Ray: A Distributed Framework for Emerging ...
Search
Sponsored
·
Your Podcast. Everywhere. Effortlessly.
Share. Educate. Inspire. Entertain. You do you. We'll handle the rest.
→
Tomoya Ishizaki
June 21, 2019
Programming
310
2
Share
Embed
Copy iframe code
Copy JS code
Copy link
Start on current slide
【輪講】Ray: A Distributed Framework for Emerging AI Applications
Tomoya Ishizaki
June 21, 2019
More Decks by Tomoya Ishizaki
See All by Tomoya Ishizaki
Chompyらくとく便のこれまでとこれから
zaq1tomo
0
2.3k
xv6 chapter5 first
zaq1tomo
0
280
xv6 chapter1 first
zaq1tomo
1
170
Hybrid Casper FFG
zaq1tomo
3
710
Other Decks in Programming
See All in Programming
【DroidKaigi 2026】「アクセシビリティを利用するとき、 アクセシビリティもまたこちらを利用している」 〜マルウェアによる攻撃と防衛について〜
halunoyo
0
440
kubernetes コンポーネント開発入門 / 新卒N年目の勉強会&交流会!〜〇〇への誘い〜 #n_study
mazrean
0
190
thread_parallel_with_free-threaded_Python_and_NumPy.pdf
riku_sakamoto
0
270
MIZARU@SPAJAM2026 第二回予選
1901drama
0
110
ソフトウェアラスタライザ
fadis
1
800
tsc.rip を支える技術 / Kyoto.なんか #8
susisu
0
4.4k
Press start. Python's next generation.
willingc
PRO
3
330
巨大モノリシックアプリ モダン化大作戦
ktcryomm
0
500
信頼性の目標を誰も求めてない
shubox
0
500
AI時代に学ぶ 好きなルール 嫌いなルール Linter編
shorty5121
0
910
AI × TiDD / 2026.09.05 Redmine 大阪
tokudiro
1
120
『寄り添うラジオ』をAIで作る 体験価値から逆算した、会話しないUXと品質設計
theoriatec2024
3
150
Featured
See All Featured
Pawsitive SEO: Lessons from My Dog (and Many Mistakes) on Thriving as a Consultant in the Age of AI
davidcarrasco
0
240
How to make the Groovebox
asonas
2
2.4k
Why Mistakes Are the Best Teachers: Turning Failure into a Pathway for Growth
auna
0
270
Building a Scalable Design System with Sketch
lauravandoore
464
34k
Breaking role norms: Why Content Design is so much more than writing copy - Taylor Woolridge
uxyall
1
400
Visualization
eitanlees
152
17k
Are puppies a ranking factor?
jonoalderson
2
3.9k
職位にかかわらず全員がリーダーシップを発揮するチーム作り / Building a team where everyone can demonstrate leadership regardless of position
madoxten
69
65k
コードの90%をAIが書く世界で何が待っているのか / What awaits us in a world where 90% of the code is written by AI
rkaga
63
45k
Principles of Awesome APIs and How to Build Them.
keavy
128
18k
Unlocking the hidden potential of vector embeddings in international SEO
frankvandijk
0
930
Easily Structure & Communicate Ideas using Wireframe
afnizarnur
194
17k
Transcript
Ray: A Distributed Framework for Emerging AI Applications Tomoya Ishizaki
2019/06/19
リファレンス • Philipp Moritz, Robert Nishihara, Stephanie Wang, Alexey Tumanov,
Richard Liaw, Eric Liang, Melih Elibol, Zongheng Yang, William Paul, Michael I. Jordan, and Ion Stoica, UC Berkeley • 13th USENIX Symposium on Operating Systems Design and Implementation (OSDI ’18)
背景(1)ビックデータとAI / ML • ビックデータの時代 ◦ 大規模データの分散処理のために様々なフレームワークが開発 ▪ MapReduce ▪
Apache Spark • AI / MLの分野の発展 ◦ 教師あり機械学習のために様々なフレームワークが開発 ▪ TensorFlow ▪ PyTorch ▪ Apatch MXNet
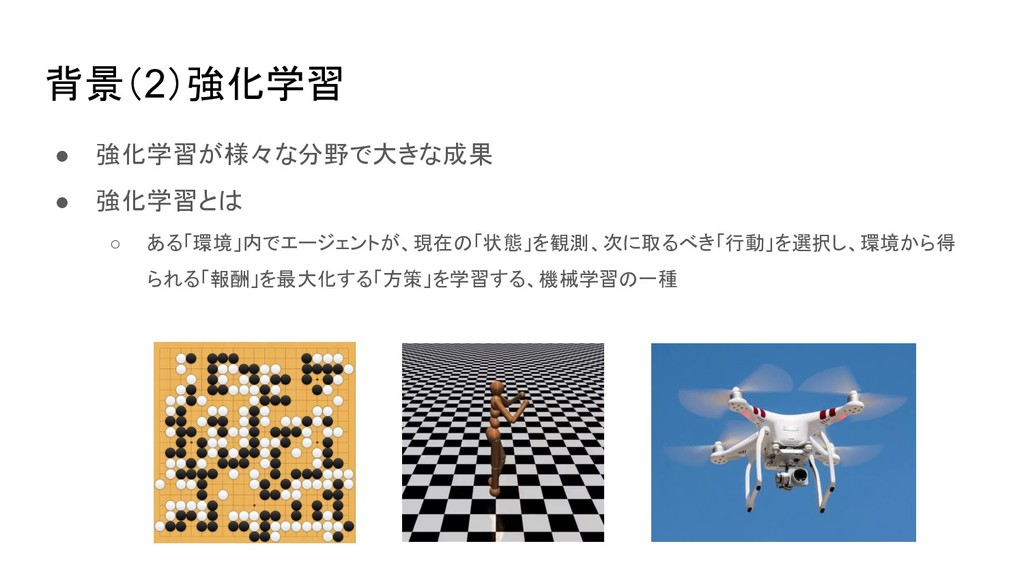
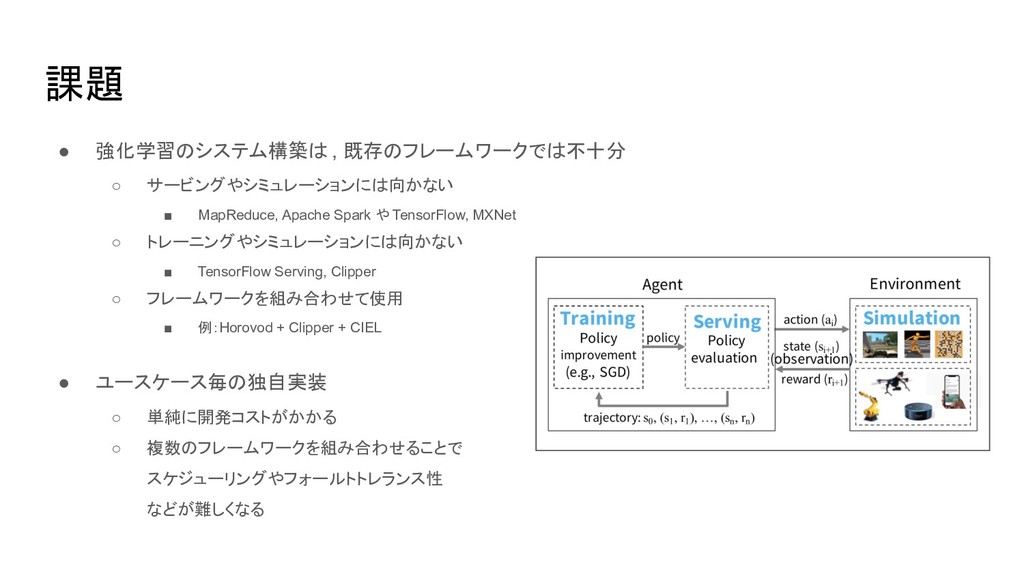
背景(2)強化学習 • 強化学習が様々な分野で大きな成果 • 強化学習とは ◦ ある「環境」内でエージェントが、現在の「状態」を観測、次に取るべき「行動」を選択し、環境から得 られる「報酬」を最大化する「方策」を学習する、機械学習の一種
課題 • 強化学習のシステム構築は , 既存のフレームワークでは不十分 ◦ サービングやシミュレーションには向かない ▪ MapReduce, Apache
Spark や TensorFlow, MXNet ◦ トレーニングやシミュレーションには向かない ▪ TensorFlow Serving, Clipper ◦ フレームワークを組み合わせて使用 ▪ 例:Horovod + Clipper + CIEL • ユースケース毎の独自実装 ◦ 単純に開発コストがかかる ◦ 複数のフレームワークを組み合わせることで スケジューリングやフォールトトレランス性 などが難しくなる
提案 • Ray ◦ 汎用クラスタコンピューティングフレームワーク • 強化学習のワークロードをサポート ◦ 処理を二種類に抽象化 ◦
ステートレスなタスク ◦ ステートフルなアクター • スケーラビリティとフォールトトレランス性を実現 ◦ グローバルコントロールストア ◦ ボトムアップ分散スケジューラー
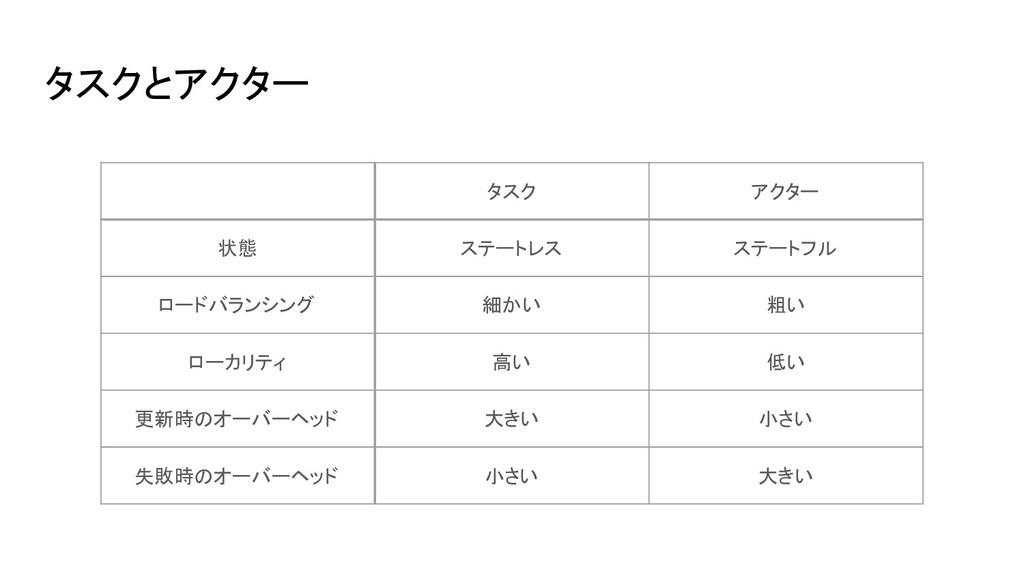
タスクとアクター タスク アクター 状態 ステートレス ステートフル ロードバランシング 細かい 粗い ローカリティ
高い 低い 更新時のオーバーヘッド 大きい 小さい 失敗時のオーバーヘッド 小さい 大きい
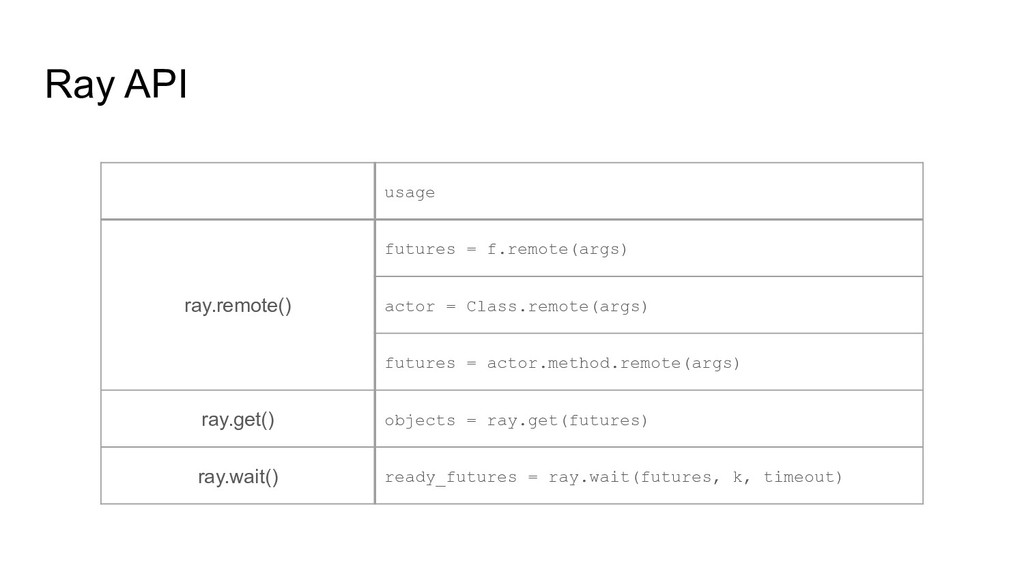
Ray API usage ray.remote() futures = f.remote(args) actor = Class.remote(args)
futures = actor.method.remote(args) ray.get() objects = ray.get(futures) ray.wait() ready_futures = ray.wait(futures, k, timeout)
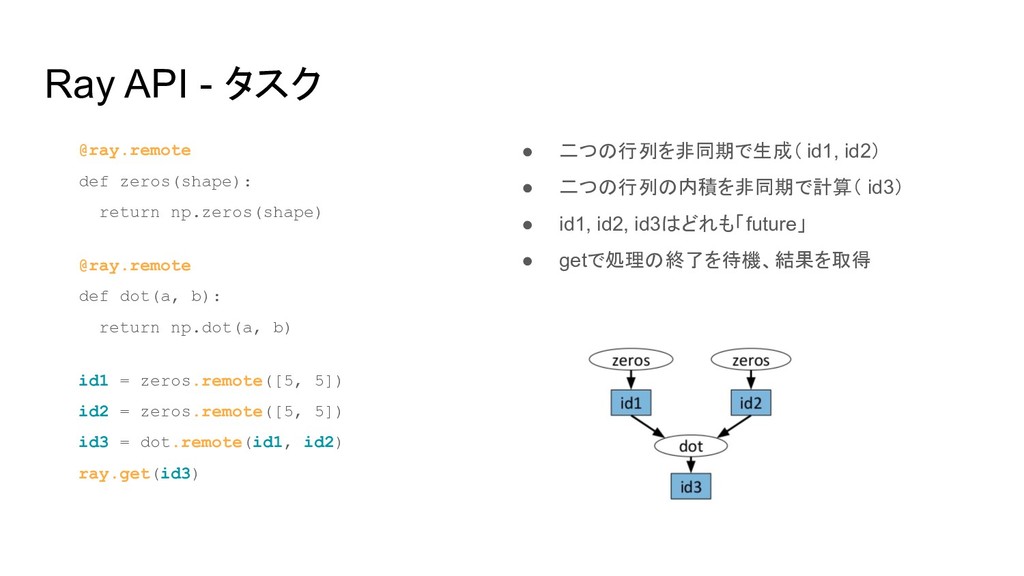
Ray API - タスク @ray.remote def zeros(shape): return np.zeros(shape) @ray.remote
def dot(a, b): return np.dot(a, b) id1 = zeros.remote([5, 5]) id2 = zeros.remote([5, 5]) id3 = dot.remote(id1, id2) ray.get(id3) • 二つの行列を非同期で生成( id1, id2) • 二つの行列の内積を非同期で計算( id3) • id1, id2, id3はどれも「future」 • getで処理の終了を待機、結果を取得
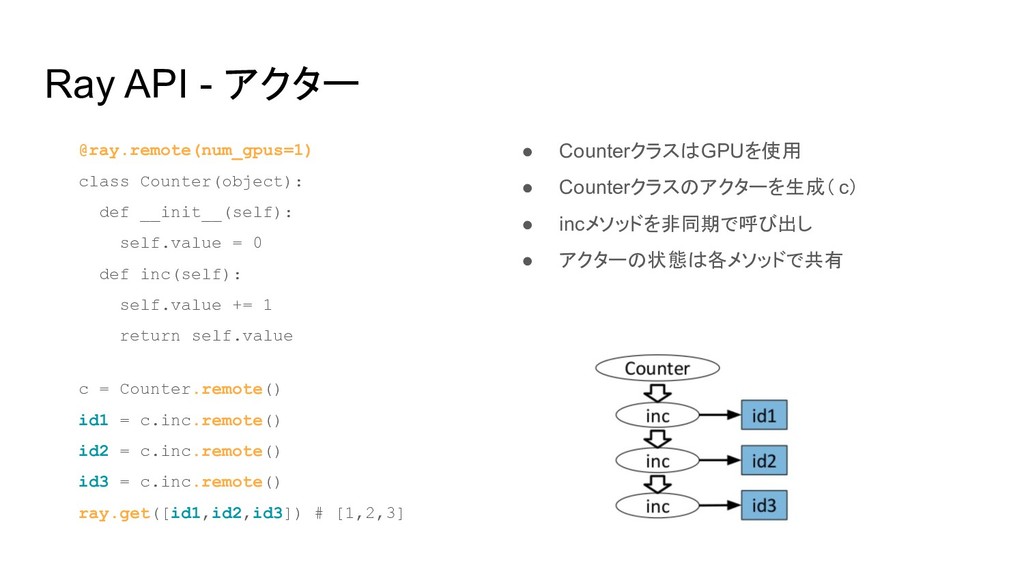
Ray API - アクター @ray.remote(num_gpus=1) class Counter(object): def __init__(self): self.value
= 0 def inc(self): self.value += 1 return self.value c = Counter.remote() id1 = c.inc.remote() id2 = c.inc.remote() id3 = c.inc.remote() ray.get([id1,id2,id3]) # [1,2,3] • CounterクラスはGPUを使用 • Counterクラスのアクターを生成( c) • incメソッドを非同期で呼び出し • アクターの状態は各メソッドで共有
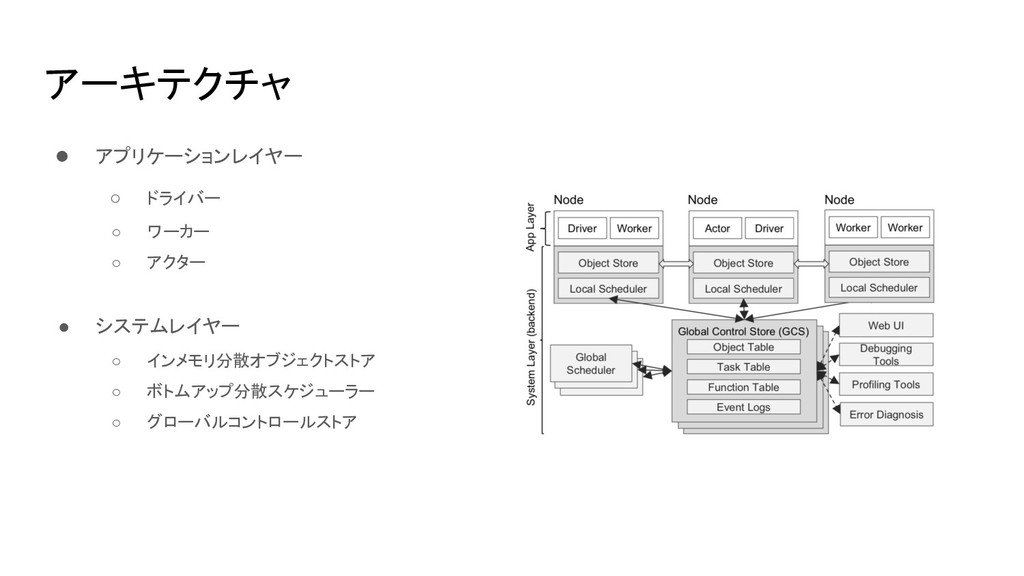
アーキテクチャ • アプリケーションレイヤー ◦ ドライバー ◦ ワーカー ◦ アクター •
システムレイヤー ◦ インメモリ分散オブジェクトストア ◦ ボトムアップ分散スケジューラー ◦ グローバルコントロールストア
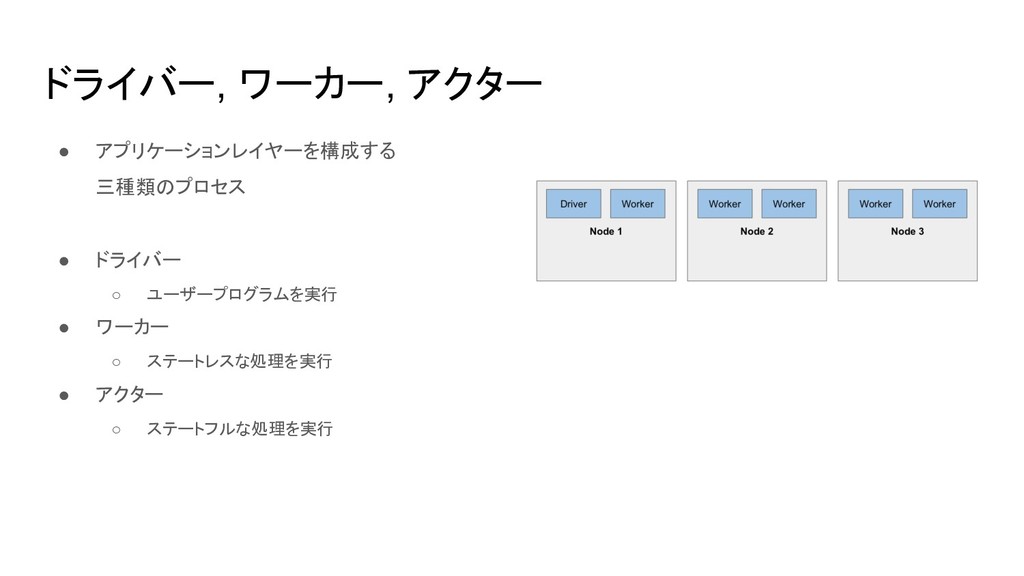
ドライバー, ワーカー, アクター • アプリケーションレイヤーを構成する 三種類のプロセス • ドライバー ◦ ユーザープログラムを実行
• ワーカー ◦ ステートレスな処理を実行 • アクター ◦ ステートフルな処理を実行
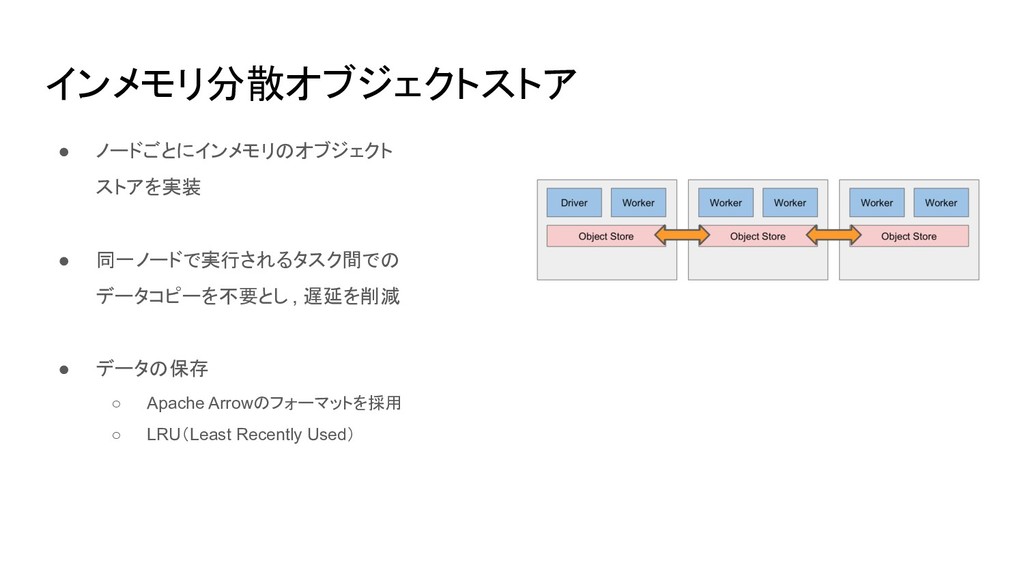
インメモリ分散オブジェクトストア • ノードごとにインメモリのオブジェクト ストアを実装 • 同一ノードで実行されるタスク間での データコピーを不要とし , 遅延を削減 •
データの保存 ◦ Apache Arrowのフォーマットを採用 ◦ LRU(Least Recently Used)
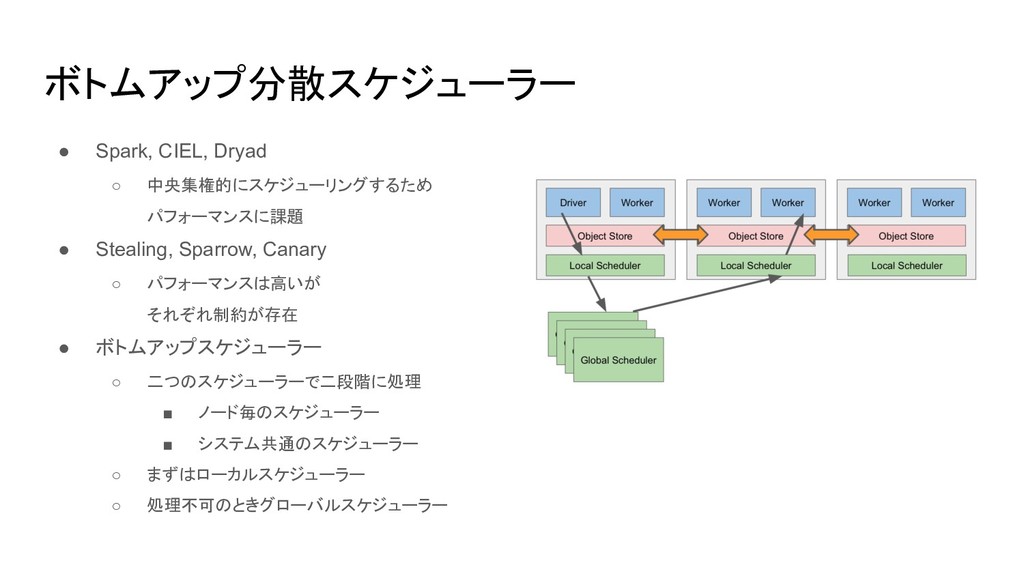
ボトムアップ分散スケジューラー • Spark, CIEL, Dryad ◦ 中央集権的にスケジューリングするため パフォーマンスに課題 • Stealing,
Sparrow, Canary ◦ パフォーマンスは高いが それぞれ制約が存在 • ボトムアップスケジューラー ◦ 二つのスケジューラーで二段階に処理 ▪ ノード毎のスケジューラー ▪ システム共通のスケジューラー ◦ まずはローカルスケジューラー ◦ 処理不可のときグローバルスケジューラー
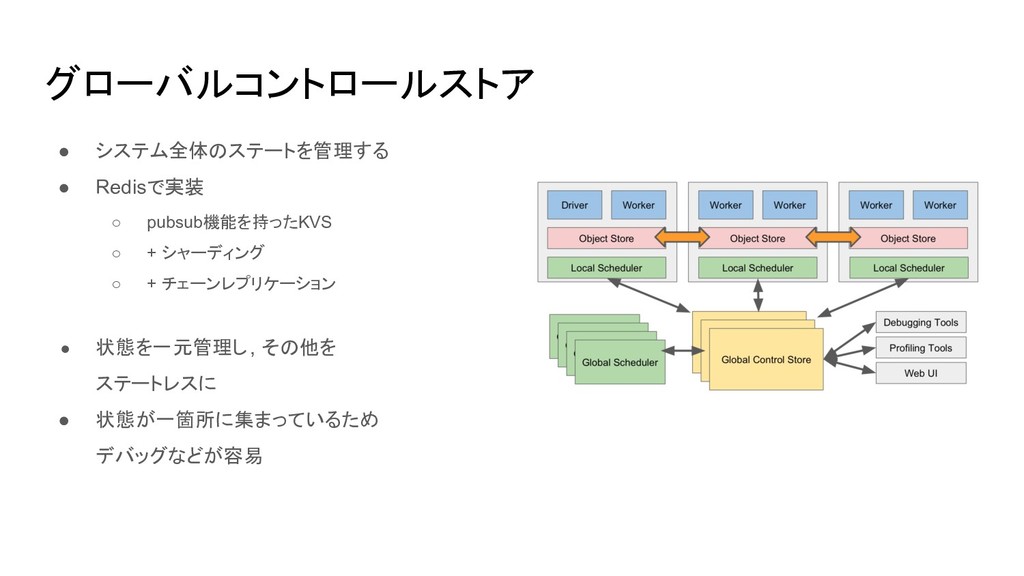
グローバルコントロールストア • システム全体のステートを管理する • Redisで実装 ◦ pubsub機能を持ったKVS ◦ + シャーディング
◦ + チェーンレプリケーション • 状態を一元管理し, その他を ステートレスに • 状態が一箇所に集まっているため デバッグなどが容易
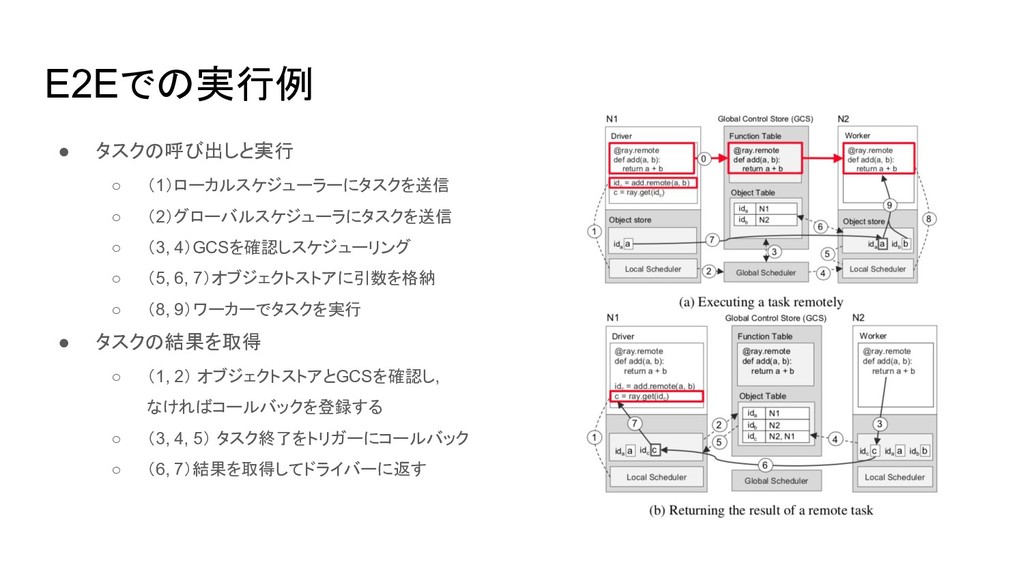
E2Eでの実行例 • タスクの呼び出しと実行 ◦ (1)ローカルスケジューラーにタスクを送信 ◦ (2)グローバルスケジューラにタスクを送信 ◦ (3, 4)GCSを確認しスケジューリング
◦ (5, 6, 7)オブジェクトストアに引数を格納 ◦ (8, 9)ワーカーでタスクを実行 • タスクの結果を取得 ◦ (1, 2) オブジェクトストアとGCSを確認し, なければコールバックを登録する ◦ (3, 4, 5) タスク終了をトリガーにコールバック ◦ (6, 7)結果を取得してドライバーに返す
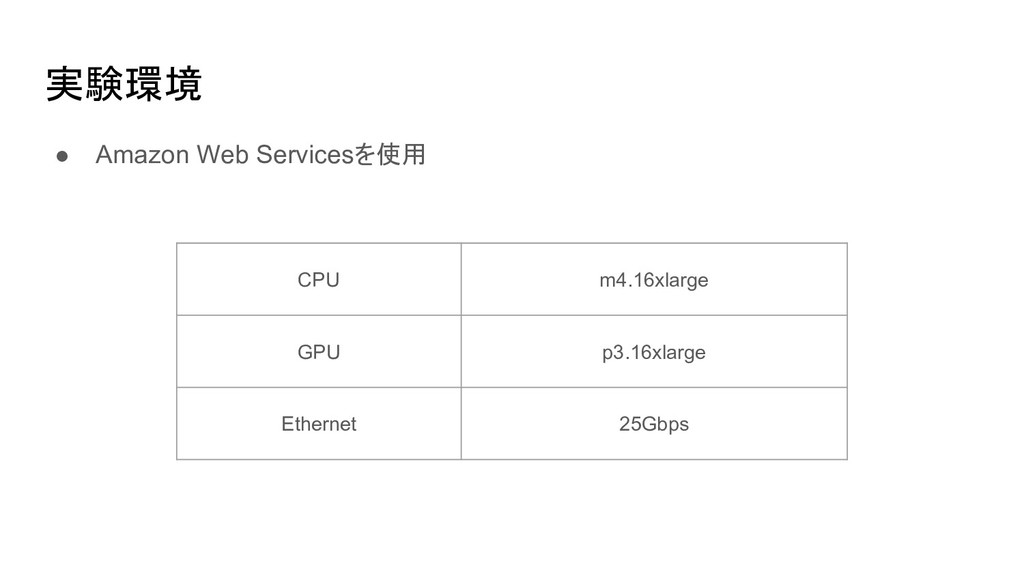
実験環境 CPU m4.16xlarge GPU p3.16xlarge Ethernet 25Gbps • Amazon Web
Servicesを使用
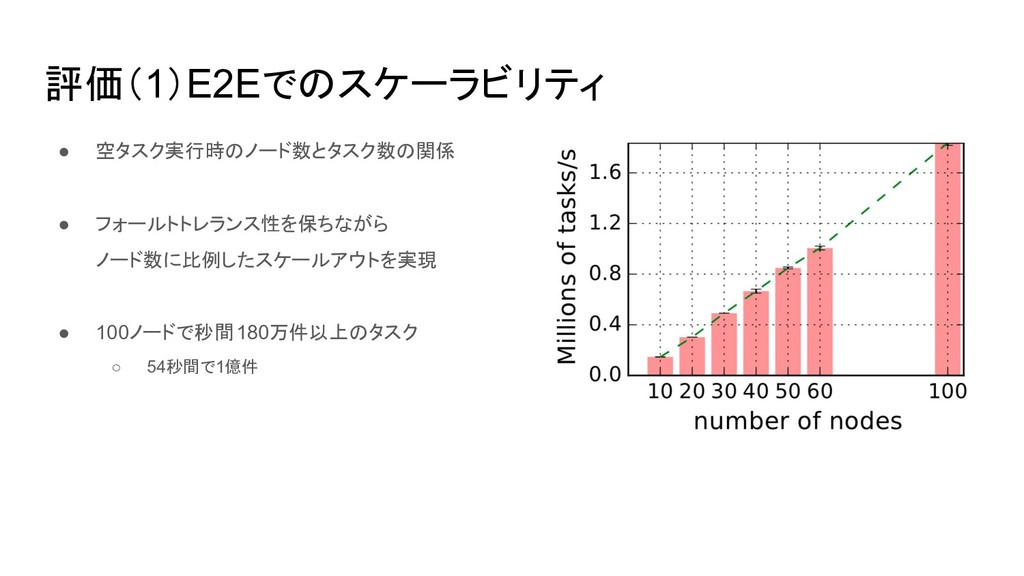
評価(1)E2Eでのスケーラビリティ • 空タスク実行時のノード数とタスク数の関係 • フォールトトレランス性を保ちながら ノード数に比例したスケールアウトを実現 • 100ノードで秒間180万件以上のタスク ◦ 54秒間で1億件
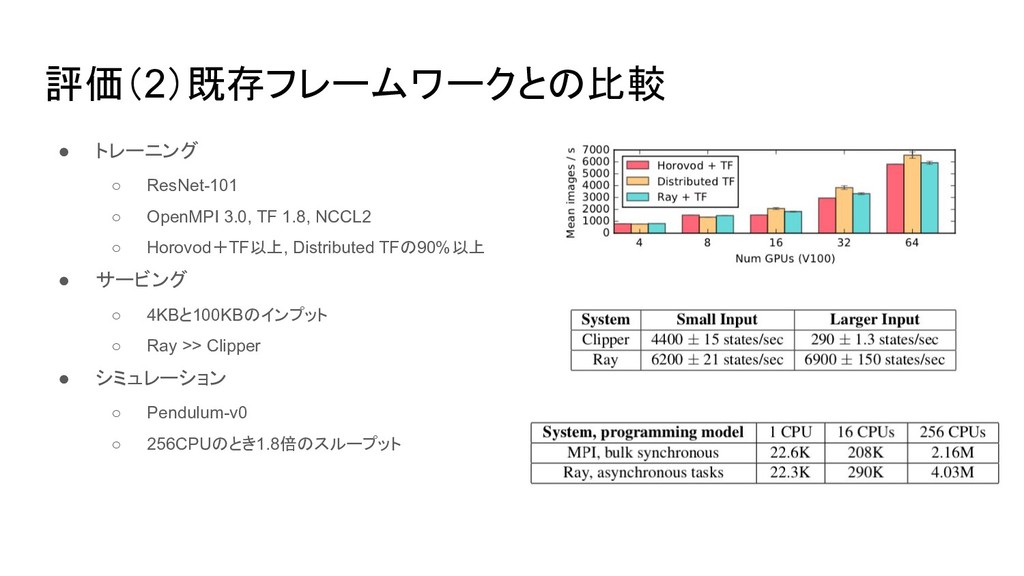
評価(2)既存フレームワークとの比較 • トレーニング ◦ ResNet-101 ◦ OpenMPI 3.0, TF 1.8,
NCCL2 ◦ Horovod+TF以上, Distributed TFの90%以上 • サービング ◦ 4KBと100KBのインプット ◦ Ray >> Clipper • シミュレーション ◦ Pendulum-v0 ◦ 256CPUのとき1.8倍のスループット
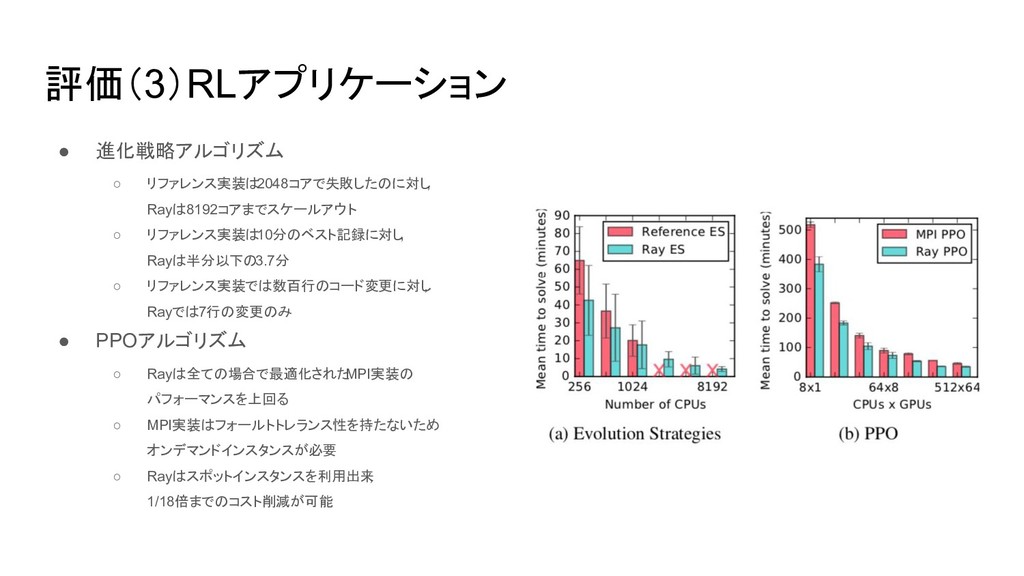
評価(3)RLアプリケーション • 進化戦略アルゴリズム ◦ リファレンス実装は2048コアで失敗したのに対し , Rayは8192コアまでスケールアウト ◦ リファレンス実装は10分のベスト記録に対し ,
Rayは半分以下の3.7分 ◦ リファレンス実装では数百行のコード変更に対し , Rayでは7行の変更のみ • PPOアルゴリズム ◦ Rayは全ての場合で最適化された MPI実装の パフォーマンスを上回る ◦ MPI実装はフォールトトレランス性を持たないため オンデマンドインスタンスが必要 ◦ Rayはスポットインスタンスを利用出来 , 1/18倍までのコスト削減が可能
関連研究 • ダイナミックタスクグラフ ◦ CIEL: a universal execution engine for
distributed data-flow computing ▪ Murray, Derek G., et al. 8th ACM/USENIX Symposium on Networked Systems Design and Implementation. 2011. ▪ Rayと同様にリネージベースのフォールトトレランス性をサポート ▪ ステートフルな処理やマスターノードの分散化はサポートしていない • スケジューリング ◦ Omega: flexible, scalable schedulers for large compute clusters ▪ Schwarzkopf, Malte, et al. ▪ Rayと同様にグローバルな共有ステートを用いてスケジューリング ◦ Sparrow: Distributed, Low Latency Scheduling ▪ Ousterhout, Kay, et al. Twenty-Fourth ACM Symposium on Operating Systems Principles. ACM, 2013. ▪ 一般的なクラスタコンピューティングシステムでは中央集権的なスケジューラー
結論 • 既存のフレームワークは強化学習のシステムに必要な 「トレーニング」「サービング」「シミュレーション」を 十分にサポートできていなかった • Rayは「タスク」「アクター」と「グローバルコントロールストア」 「ボトムアップ分散スケジューラー」によってこれを実現 • Rayでは柔軟なAPIを使用して秒間180万タスクまでスケール可能な
スケーラビリティとフォールトトレランス性をもった 強化学習アプリケーションを簡単に構築可能
ご清聴ありがとうございました


 zaq1tomo
 halunoyo
 mazrean
 riku_sakamoto
 1901drama
 fadis
 susisu
 willingc
 ktcryomm
 shubox
 shorty5121
 tokudiro
 theoriatec2024
 davidcarrasco
 asonas
 auna
 lauravandoore
 uxyall
 eitanlees
 jonoalderson
 madoxten
 rkaga
 keavy
 frankvandijk
 afnizarnur