Upgrade to Pro
— share decks privately, control downloads, hide ads and more …
Speaker Deck
Sign up for free
Menu
Search
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Pricing
Search
Sign in
Sign up for free
GR-ROSEとROSを使ってコマンドサーボの現在位置をWebブラウザで表示してみる
Search
Sponsored
·
SiteGround - Reliable hosting with speed, security, and support you can count on.
→
lutecia16v
July 17, 2021
Programming
1.7k
0
Share
Embed
Copy iframe code
Copy JS code
Copy link
Start on current slide
GR-ROSEとROSを使ってコマンドサーボの現在位置をWebブラウザで表示してみる
2021/7/17 ROS Japan UG #43 組み込み勉強会 LT資料
lutecia16v
July 17, 2021
More Decks by lutecia16v
See All by lutecia16v
EDF-IDF Programming Guidを読む - JTAG Debugging 編 -
lutecia16v
1
420
GR-ROSEでROS/ROS2
lutecia16v
1
1.9k
Jetson NanoとGR-ROSEで始めるROS2
lutecia16v
0
2.3k
がじぇねるねでもROSしたい!
lutecia16v
1
160
GR-ROSE でroombaをコントロールする
lutecia16v
2
430
Other Decks in Programming
See All in Programming
Railsのためのパスキー実践入門 〜マルチテナントSaaSでの意思決定〜
utakaha
3
1.7k
気持ちぃ〜角丸 Squircle
ryu1013
0
370
GraphQL の onError と Nullability のこれから
quramy
0
200
Kotlinize Is Not Just Converting to Kotlin
chigichan24
1
200
Railsバージョンを4倍にした話
optim
0
830
学びを記事・スライド・Xへ高速展開する― AI-assisted Learning Loopで回すコンテンツ生成術
ochtum
0
170
AI時代のTerminal環境を UNIX哲学で設計・運用する
yasunori0418
1
310
No More NoSuchMethodError
exoego
1
120
ActionController meets Protocol Buffers
sorah
1
750
Lambda durable functionsでHuman in the Loopを楽に…楽に……
har1101
2
230
Spec-Driven Development - Why Vaadin Is the Perfect Fit
simas
PRO
0
180
dotNET_vulnclicker_intro.pdf
deka_morita
0
160
Featured
See All Featured
What the history of the web can teach us about the future of AI
inesmontani
PRO
2
760
Side Projects
sachag
456
43k
Between Models and Reality
mayunak
4
530
Six Lessons from altMBA
skipperchong
29
4.5k
Music & Morning Musume
bryan
48
7.5k
ReactJS: Keep Simple. Everything can be a component!
pedronauck
666
130k
Introduction to Domain-Driven Design and Collaborative software design
baasie
1
1.1k
Tips & Tricks on How to Get Your First Job In Tech
honzajavorek
1
820
Designing for Performance
lara
612
70k
Easily Structure & Communicate Ideas using Wireframe
afnizarnur
194
17k
How to Ace a Technical Interview
jacobian
280
24k
Principles of Awesome APIs and How to Build Them.
keavy
128
18k
Transcript
GR-ROSEとROSを使って コマンドサーボの現在位置を Webブラウザで表示してみる るぅて(@lutecia16v) 2021/7/17 ROS Japan UG #43 組み込み勉強会
自己紹介 名前(ハンドル名):るぅて (@lutecia16v) 技術サークル 薔薇の騎士団にてGR-ROSEの同人誌を作成 https://knightsofrose.booth.pm/ https://techbookfest.org/organization/21840045 BOOTH: 技術書典:
本日の発表概要 GR-ROSEでコマンド式サーボの情報を取得し、ROSを使ってWebブラウザで表示する 組込みレベル: 初級 ROSレベル: 初級 必要な機材: GR-ROSE + KXR-A3S(or
KRS330x) + Raspberry Pi 4 + PC 使用するROS: ROS1(Noetic) + rosserial + rosbridge_suite + ROSLIBJS + roswww
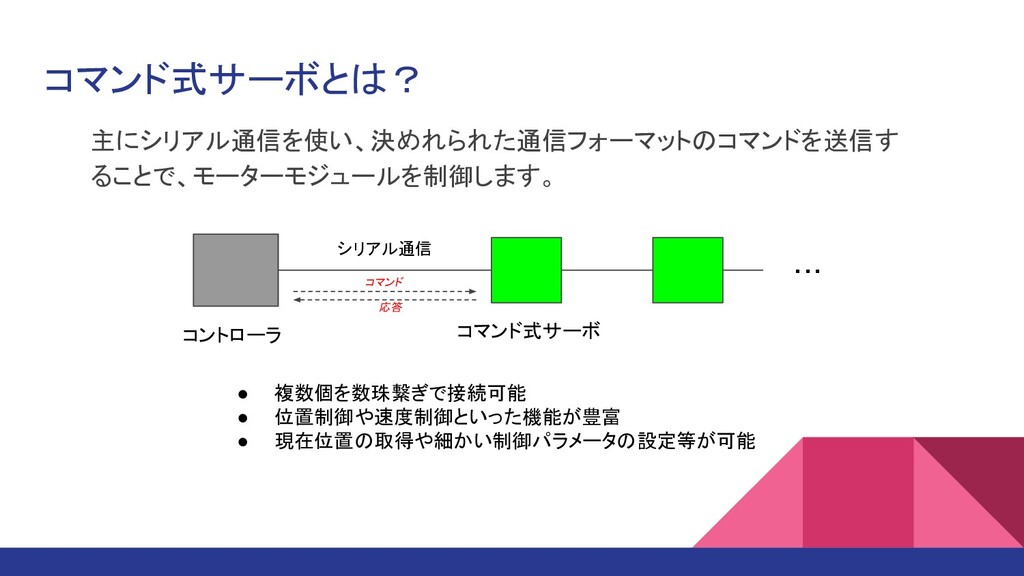
コマンド式サーボとは? 主にシリアル通信を使い、決めれられた通信フォーマットのコマンドを送信す ることで、モーターモジュールを制御します。 コントローラ コマンド式サーボ シリアル通信 ・・・ コマンド 応答 •
複数個を数珠繋ぎで接続可能 • 位置制御や速度制御といった機能が豊富 • 現在位置の取得や細かい制御パラメータの設定等が可能
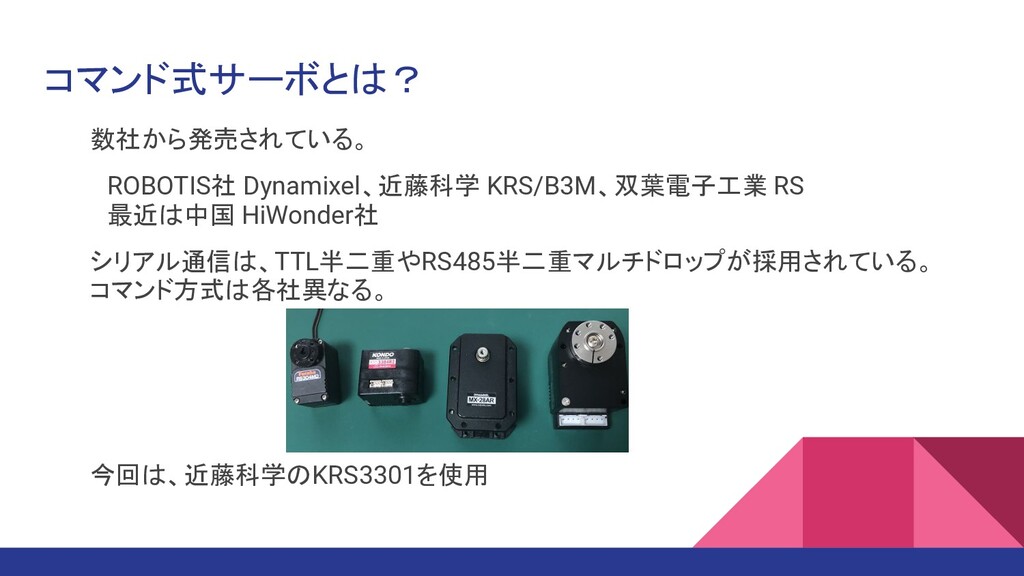
コマンド式サーボとは? 数社から発売されている。 ROBOTIS社 Dynamixel、近藤科学 KRS/B3M、双葉電子工業 RS 最近は中国 HiWonder社 シリアル通信は、TTL半二重やRS485半二重マルチドロップが採用されている。 コマンド方式は各社異なる。
今回は、近藤科学のKRS3301を使用
コマンド式サーボの接続(近藤科学の場合) 1) PC/SBCから コマンド式サーボ Dual USB アダプターHS 2) 組込みボード(arduino/STM32等)から 外部電源(6V)
TTL: コマンド式サーボ RS485USB/ シリアル変換 アダプター 外部電源(6Vとか) RS485: コマンド式サーボ ICS変換基板 外部電源(6Vとか) TTL: コマンド式サーボ RS485USB/ シリアル変換 アダプター 外部電源(6Vとか) RS485: ※R485 I/Fを持っている場合は不要。他 社のRS485 I/F基板でもよい。
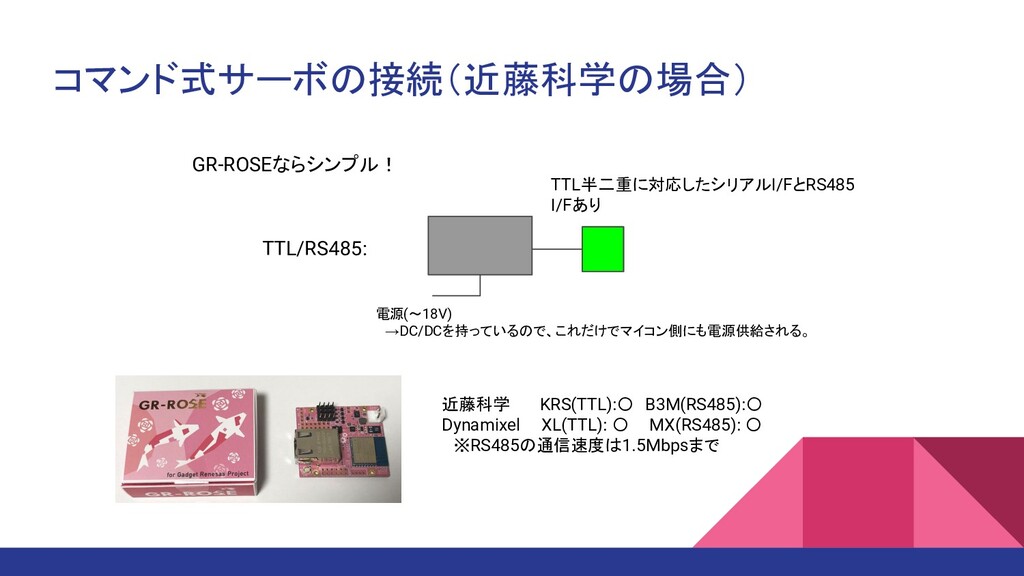
コマンド式サーボの接続(近藤科学の場合) GR-ROSEならシンプル! 電源(~18V) →DC/DCを持っているので、これだけでマイコン側にも電源供給される。 TTL/RS485: TTL半二重に対応したシリアルI/FとRS485 I/Fあり 近藤科学 KRS(TTL):〇 B3M(RS485):〇 Dynamixel
XL(TTL): 〇 MX(RS485): 〇 ※RS485の通信速度は1.5Mbpsまで
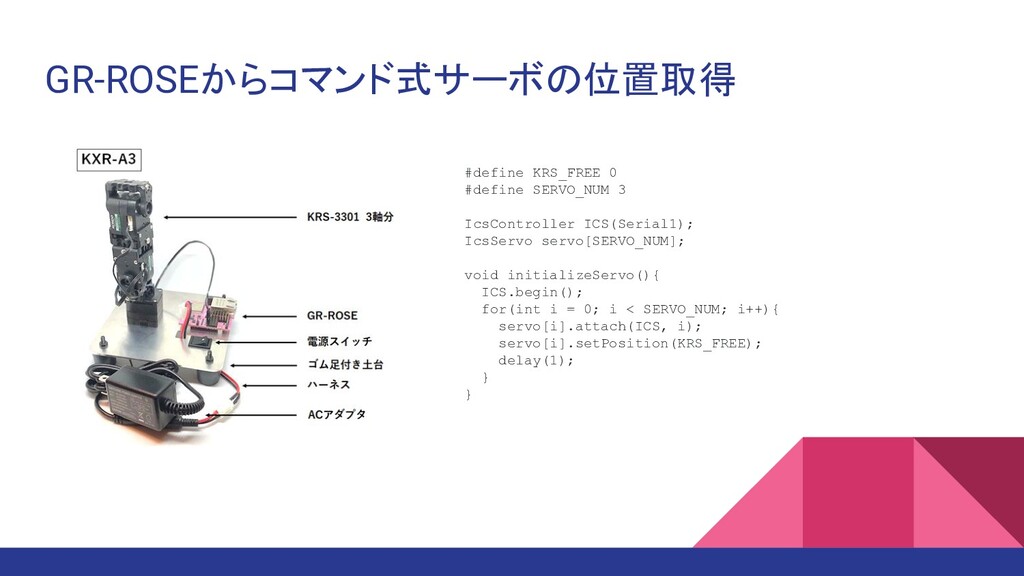
GR-ROSEからコマンド式サーボの位置取得 #define KRS_FREE 0 #define SERVO_NUM 3 IcsController ICS(Serial1); IcsServo
servo[SERVO_NUM]; void initializeServo(){ ICS.begin(); for(int i = 0; i < SERVO_NUM; i++){ servo[i].attach(ICS, i); servo[i].setPosition(KRS_FREE); delay(1); } }
GR-ROSEからコマンド式サーボの位置取得 uint16_t servo_pos[SERVO_NUM]; void setup() { Serial.begin(9600); initializeServo(); } void
getPositionAll(){ for(int i = 0; i < SERVO_NUM; i++){ servo_pos[i] = servo[i].getPosition(); delay(1); } } void loop() { getPositionAll(); Serial.print("POS:"); Serial.print("\t"); Serial.print(servo_pos[0]); Serial.print("\t"); Serial.print(servo_pos[1]); Serial.print("\t"); Serial.print(servo_pos[2]); Serial.print("\n"); delay(100); }
rosserialを使ってPublish 1) Raspberry Pi にROS環境とrosserial, rosserial_arudinoをインストール 2) Raspberry Pi上でrosserial_arduinoでライブラリを作成 3)
作成したライブラリをGR-ROSEの開発環境であるIDR for GRに取り込み IDR for GR : arudino IDEライクな開発環境 Noeticのrosserial_arduinoのライブラリは、nullptrを使用してい るので、コンパイルオプションに -std=gnu++11を付与
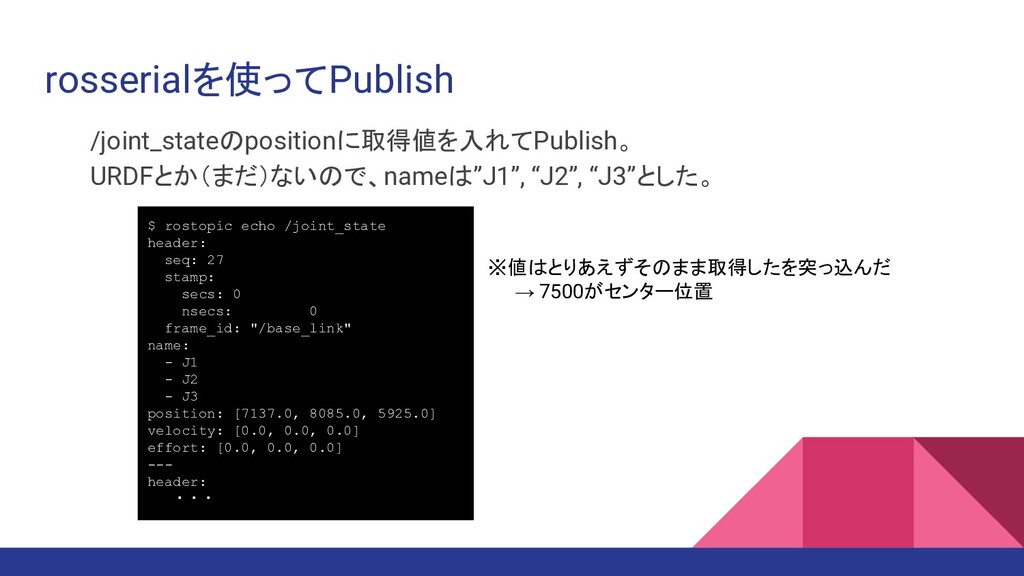
rosserialを使ってPublish /joint_stateのpositionに取得値を入れてPublish。 URDFとか(まだ)ないので、nameは”J1”, “J2”, “J3”とした。 $ rostopic echo /joint_state header:
seq: 27 stamp: secs: 0 nsecs: 0 frame_id: "/base_link" name: - J1 - J2 - J3 position: [7137.0, 8085.0, 5925.0] velocity: [0.0, 0.0, 0.0] effort: [0.0, 0.0, 0.0] --- header: ・・・ ※値はとりあえずそのまま取得したを突っ込んだ → 7500がセンター位置
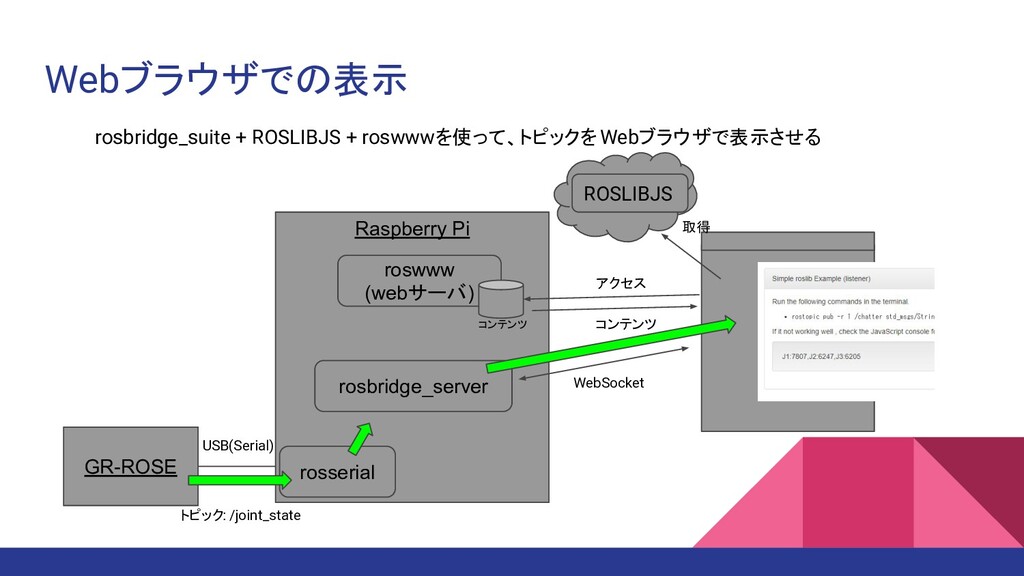
Webブラウザでの表示 rosbridge_suite + ROSLIBJS + roswwwを使って、トピックをWebブラウザで表示させる GR-ROSE Raspberry Pi rosserial
roswww (webサーバ) USB(Serial) トピック: /joint_state rosbridge_server コンテンツ ROSLIBJS アクセス コンテンツ 取得 WebSocket
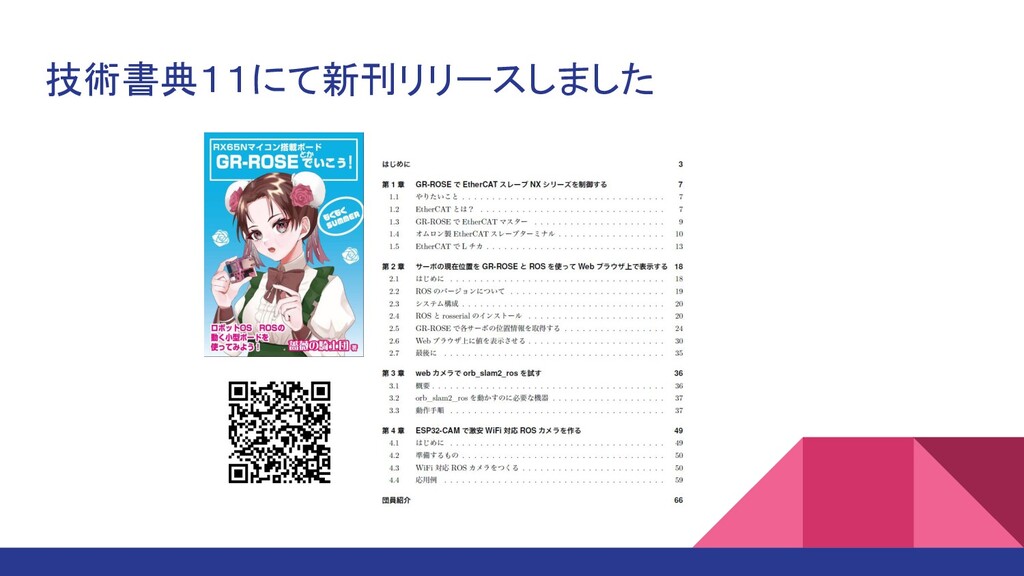
技術書典11にて新刊リリースしました

 SiteGround - Reliable hosting with speed, security, and support you can count on.


 lutecia16v
 utakaha
 ryu1013
 quramy
 chigichan24
 optim
 ochtum
 yasunori0418
 exoego
 sorah
 har1101
 simas
 deka_morita
 inesmontani
 sachag
 mayunak
 skipperchong
 bryan
 pedronauck
 baasie
 honzajavorek
 lara
 afnizarnur
 jacobian
 keavy