Share
Embed
リチウムイオン電池HILSの設計論 ― SPICEモデルで充放電を再現する双方向電源
電池HILSを題材に、実際の電池に代えて模擬電源をつなぎ、BMS(電池管理システム)や充電器を評価する仕組みを解説します。2段のRC回路を含むSPICE電池モデルをマイコン上でリアルタイムに計算し、充電率や電流の履歴に応じて端子電圧が変化する様子を再現します。充電時に電源側へ戻る電力の処理も取り上げます。最後に、負荷電流を0 Aから5 Aに変えたときのシミュレーション波形を読み解き、出力電圧が約150 µsでモデル値の±5 mV以内に落ち着く結果と、今後の実機試験で確認すべき点を示します。

Tsuyoshi Horigome
November 19, 2026
Transcript
28 slides
-
電池 HILS の設計論 SPICE 電池モデルから、リアルタイムで動く模擬電源まで 大学院講義( 90 分) | 題材:リチウムイオン電池
HILS Rev.A (マルツエレック株式会社、開発中) -
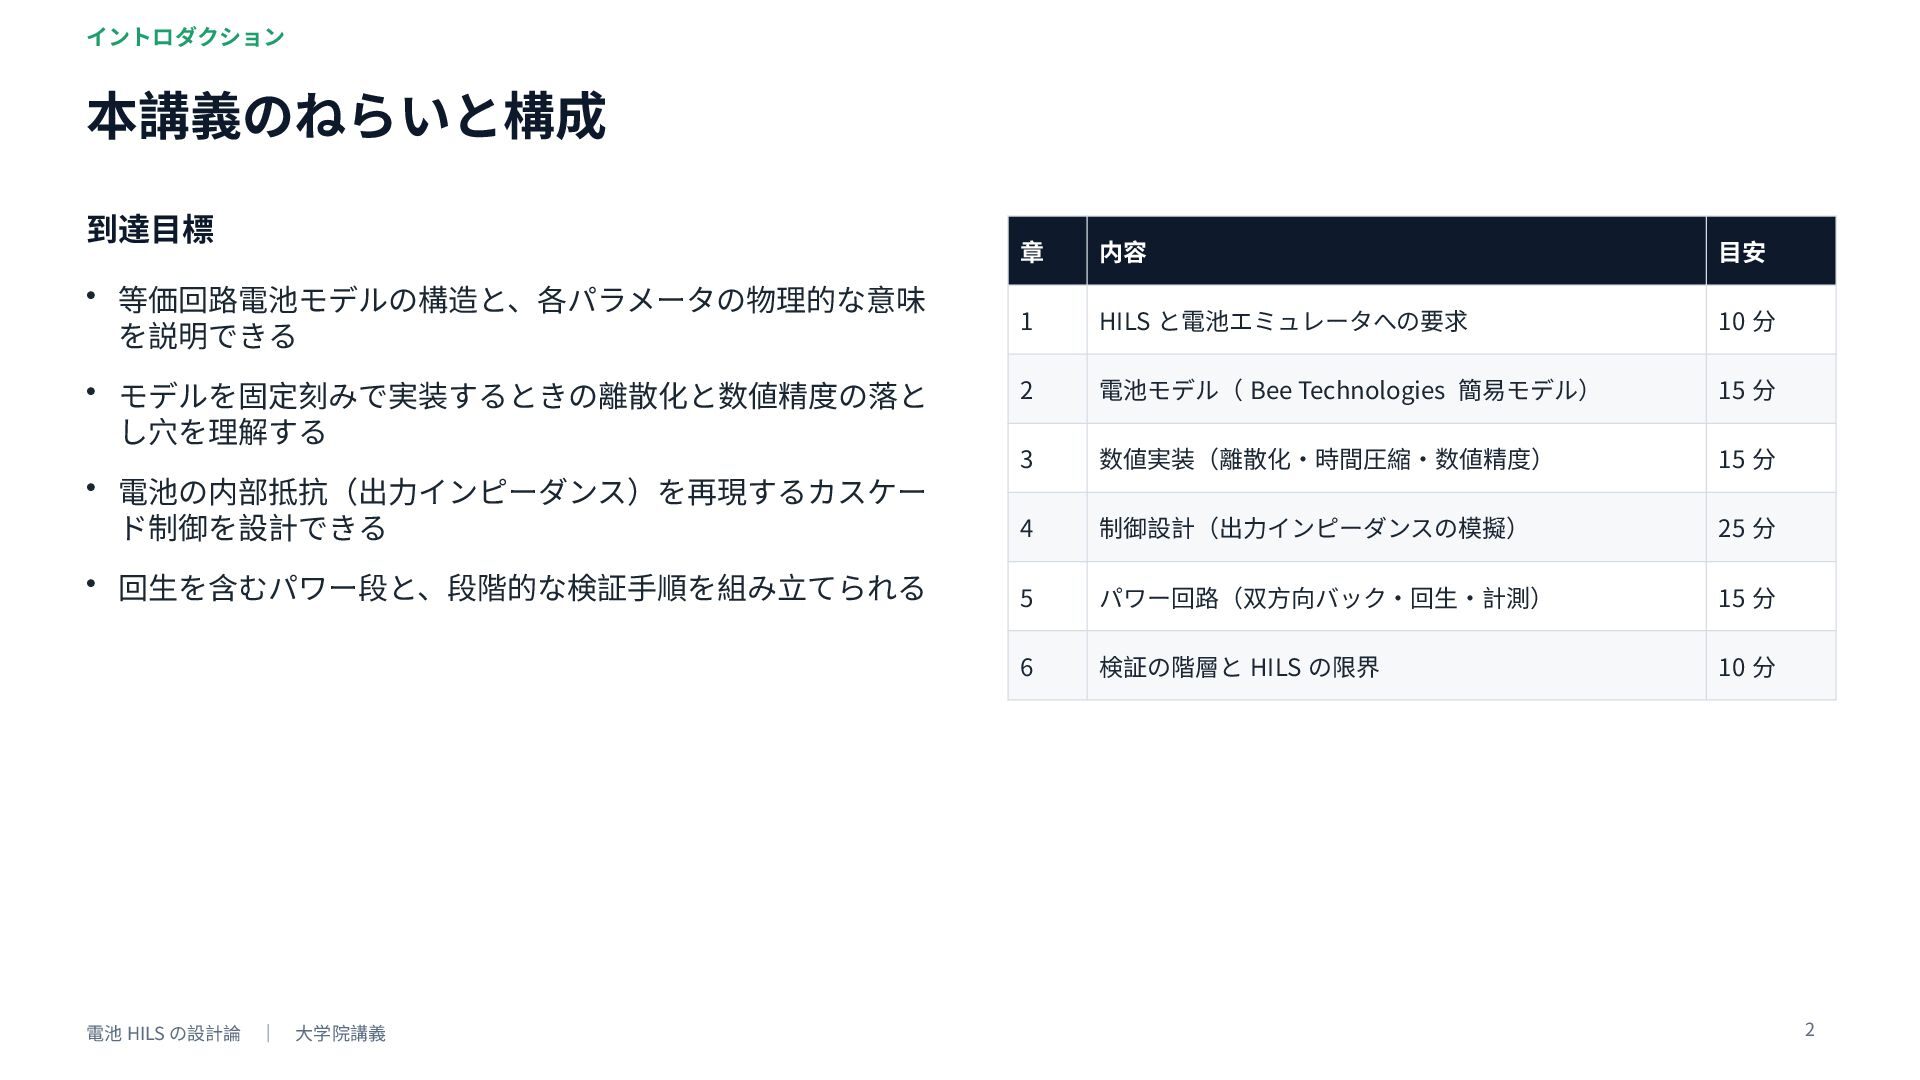
イントロダクション 本講義のねらいと構成 到達目標 • 等価回路電池モデルの構造と、各パラメータの物理的な意味 を説明できる • モデルを固定刻みで実装するときの離散化と数値精度の落と し穴を理解する •
電池の内部抵抗(出力インピーダンス)を再現するカスケー ド制御を設計できる • 回生を含むパワー段と、段階的な検証手順を組み立てられる 電池 HILS の設計論 | 大学院講義 章 内容 目安 1 HILS と電池エミュレータへの要求 10 分 2 電池モデル( Bee Technologies 簡易モデル) 15 分 3 数値実装(離散化・時間圧縮・数値精度) 15 分 4 制御設計(出力インピーダンスの模擬) 25 分 5 パワー回路(双方向バック・回生・計測) 15 分 6 検証の階層と HILS の限界 10 分 2 -
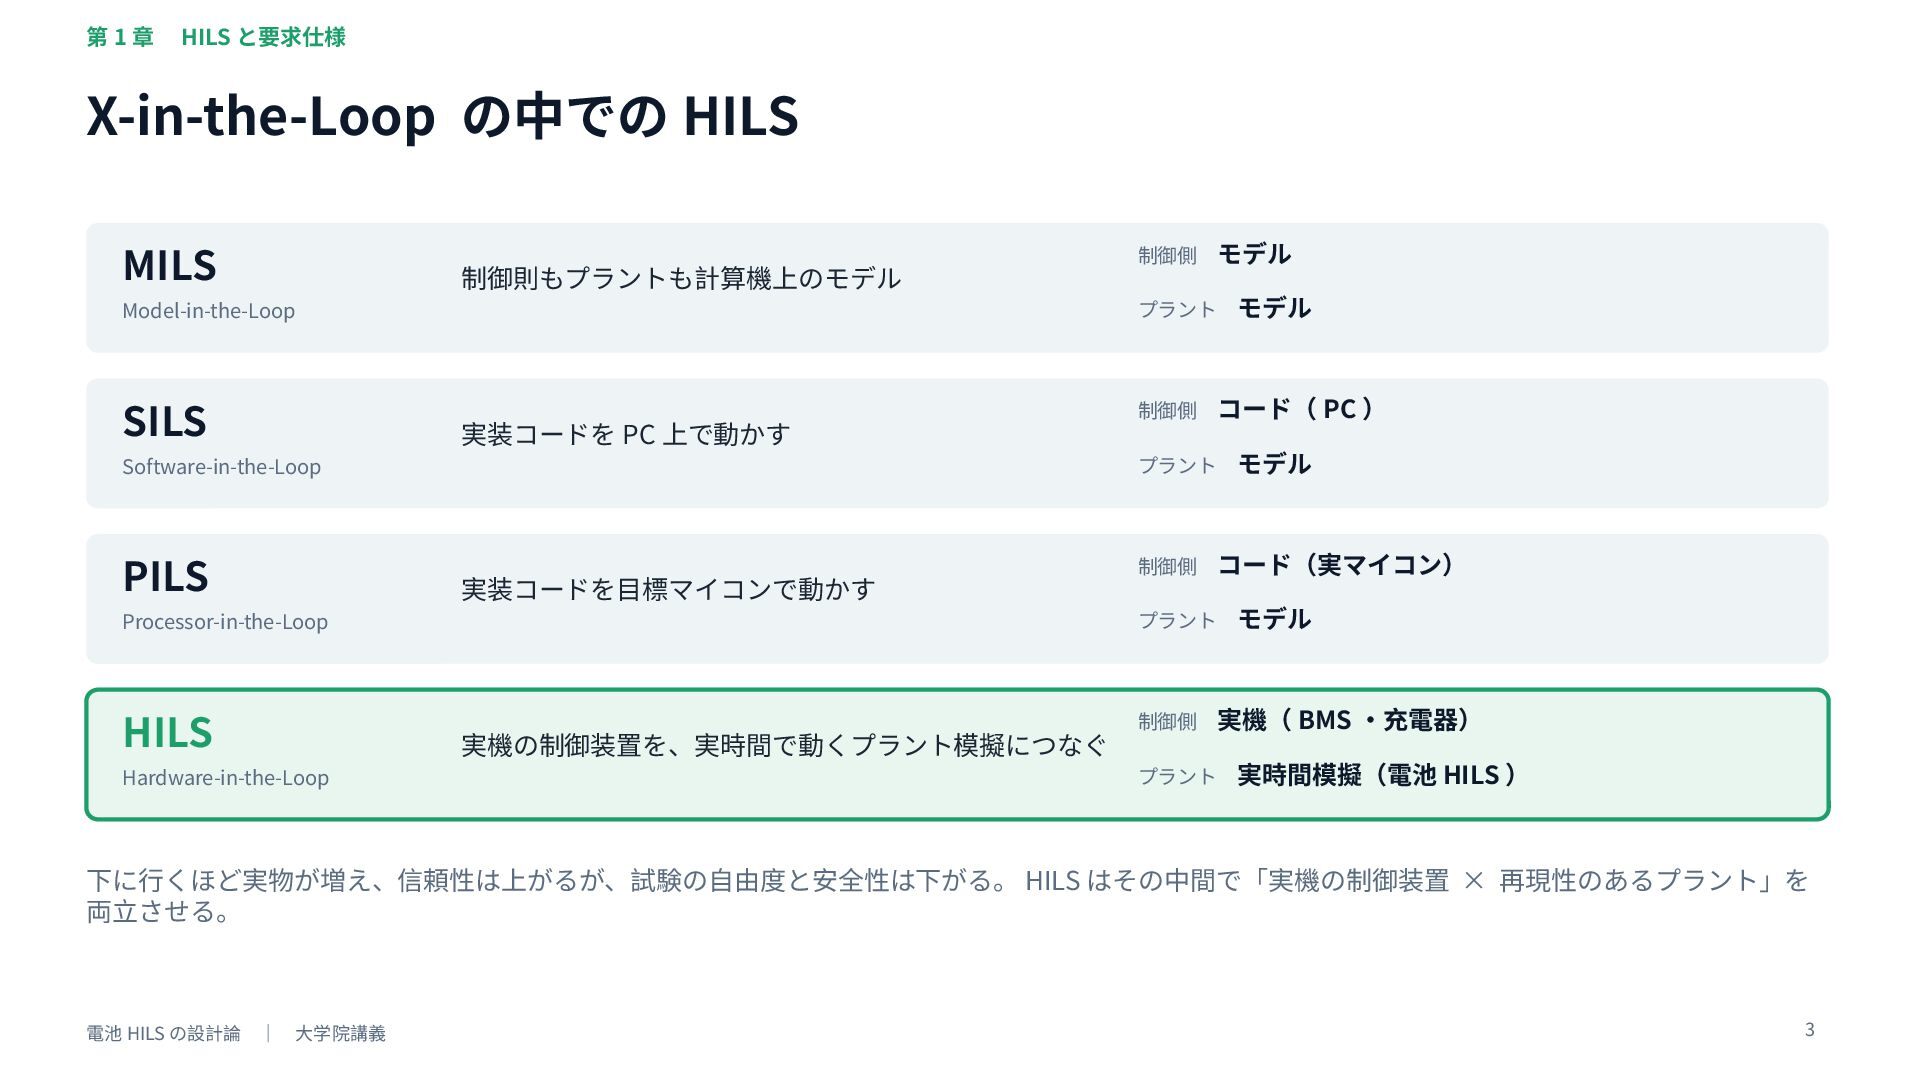
第1章 HILS と要求仕様 X-in-the-Loop の中での HILS MILS Model-in-the-Loop SILS Software-in-the-Loop
PILS Processor-in-the-Loop HILS Hardware-in-the-Loop 制御則もプラントも計算機上のモデル 実装コードを PC 上で動かす 実装コードを目標マイコンで動かす 実機の制御装置を、実時間で動くプラント模擬につなぐ 制御側 モデル プラント 制御側 コード( PC ) プラント 制御側 モデル コード(実マイコン) プラント 制御側 モデル モデル 実機( BMS ・充電器) プラント 実時間模擬(電池 HILS ) 下に行くほど実物が増え、信頼性は上がるが、試験の自由度と安全性は下がる。 HILS はその中間で「実機の制御装置 × 再現性のあるプラント」を 両立させる。 電池 HILS の設計論 | 大学院講義 3 -
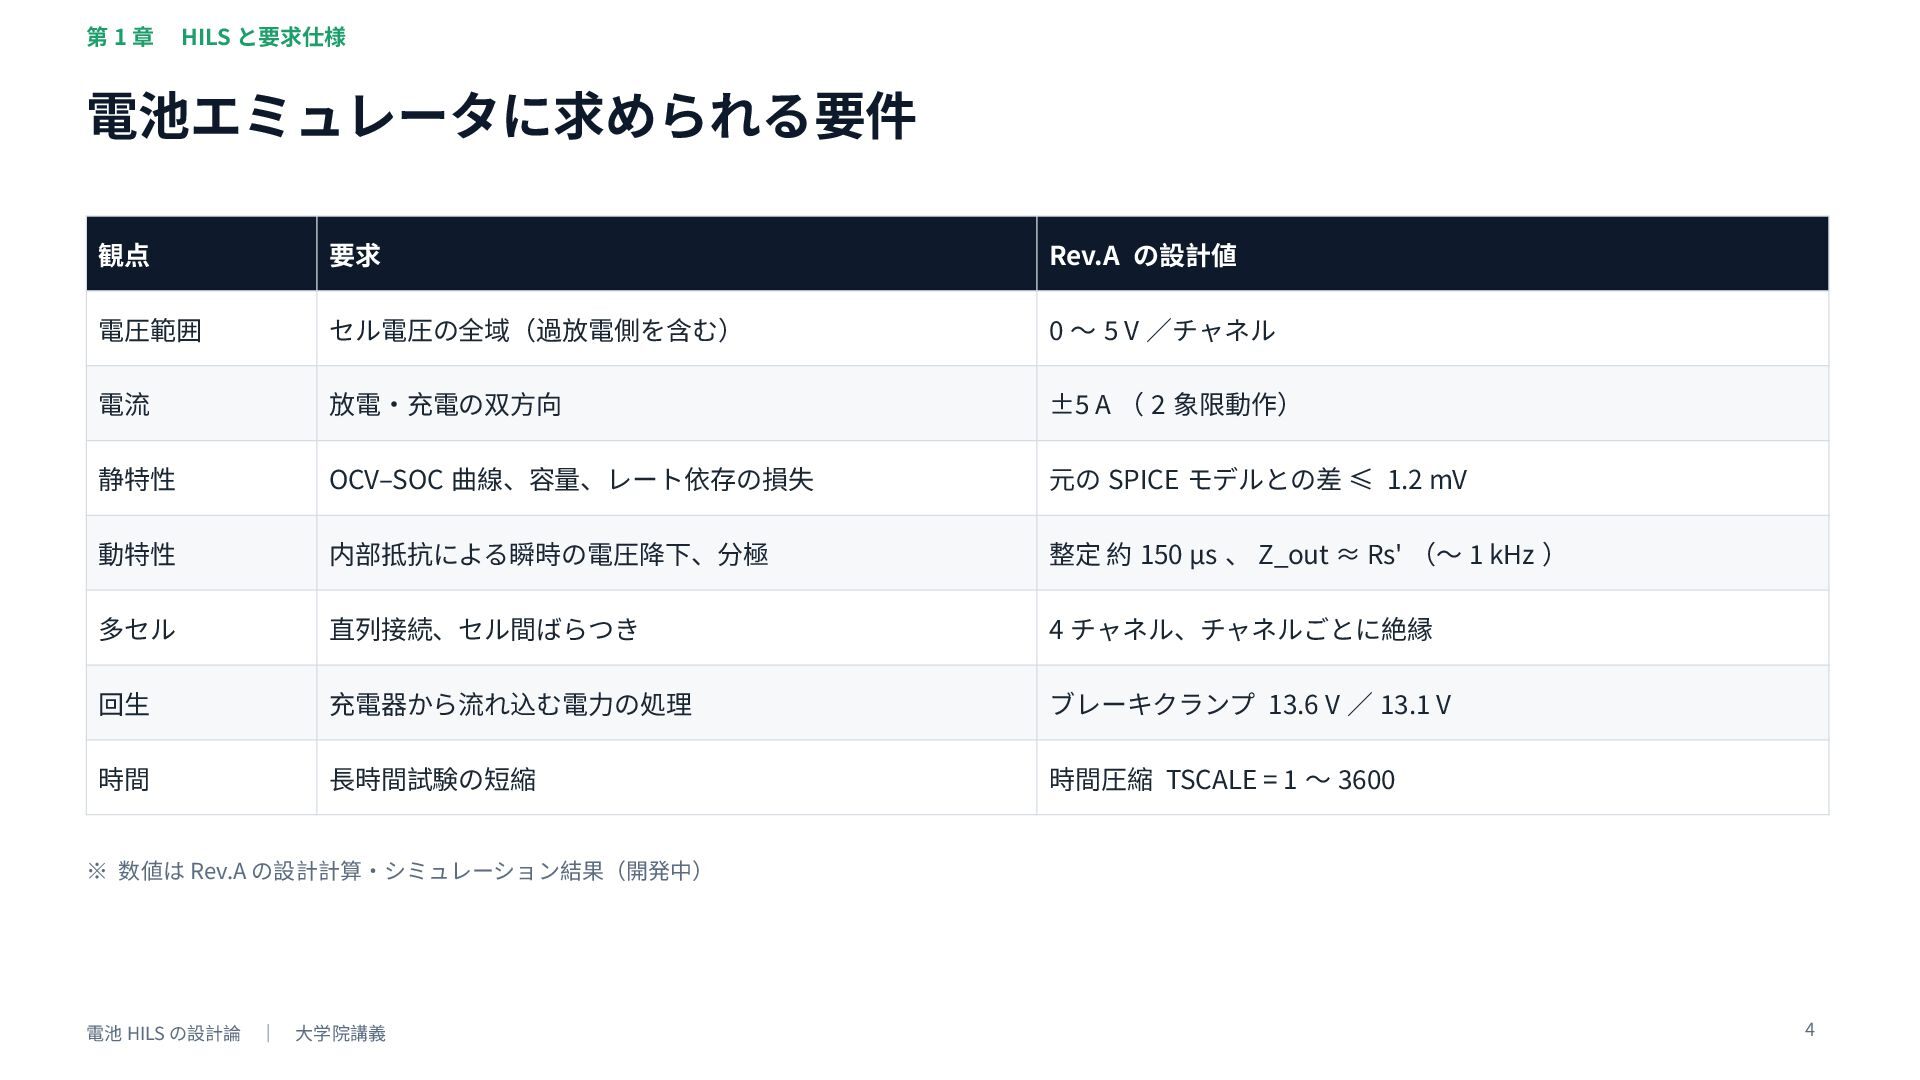
第1章 HILS と要求仕様 電池エミュレータに求められる要件 観点 要求 Rev.A の設計値 電圧範囲 セル電圧の全域(過放電側を含む)
0 〜 5 V /チャネル 電流 放電・充電の双方向 ±5 A ( 2 象限動作) 静特性 OCV–SOC 曲線、容量、レート依存の損失 元の SPICE モデルとの差 ≤ 1.2 mV 動特性 内部抵抗による瞬時の電圧降下、分極 整定 約 150 µs 、 Z_out ≈ Rs' (〜 1 kHz ) 多セル 直列接続、セル間ばらつき 4 チャネル、チャネルごとに絶縁 回生 充電器から流れ込む電力の処理 ブレーキクランプ 13.6 V / 13.1 V 時間 長時間試験の短縮 時間圧縮 TSCALE = 1 〜 3600 ※ 数値は Rev.A の設計計算・シミュレーション結果(開発中) 電池 HILS の設計論 | 大学院講義 4 -
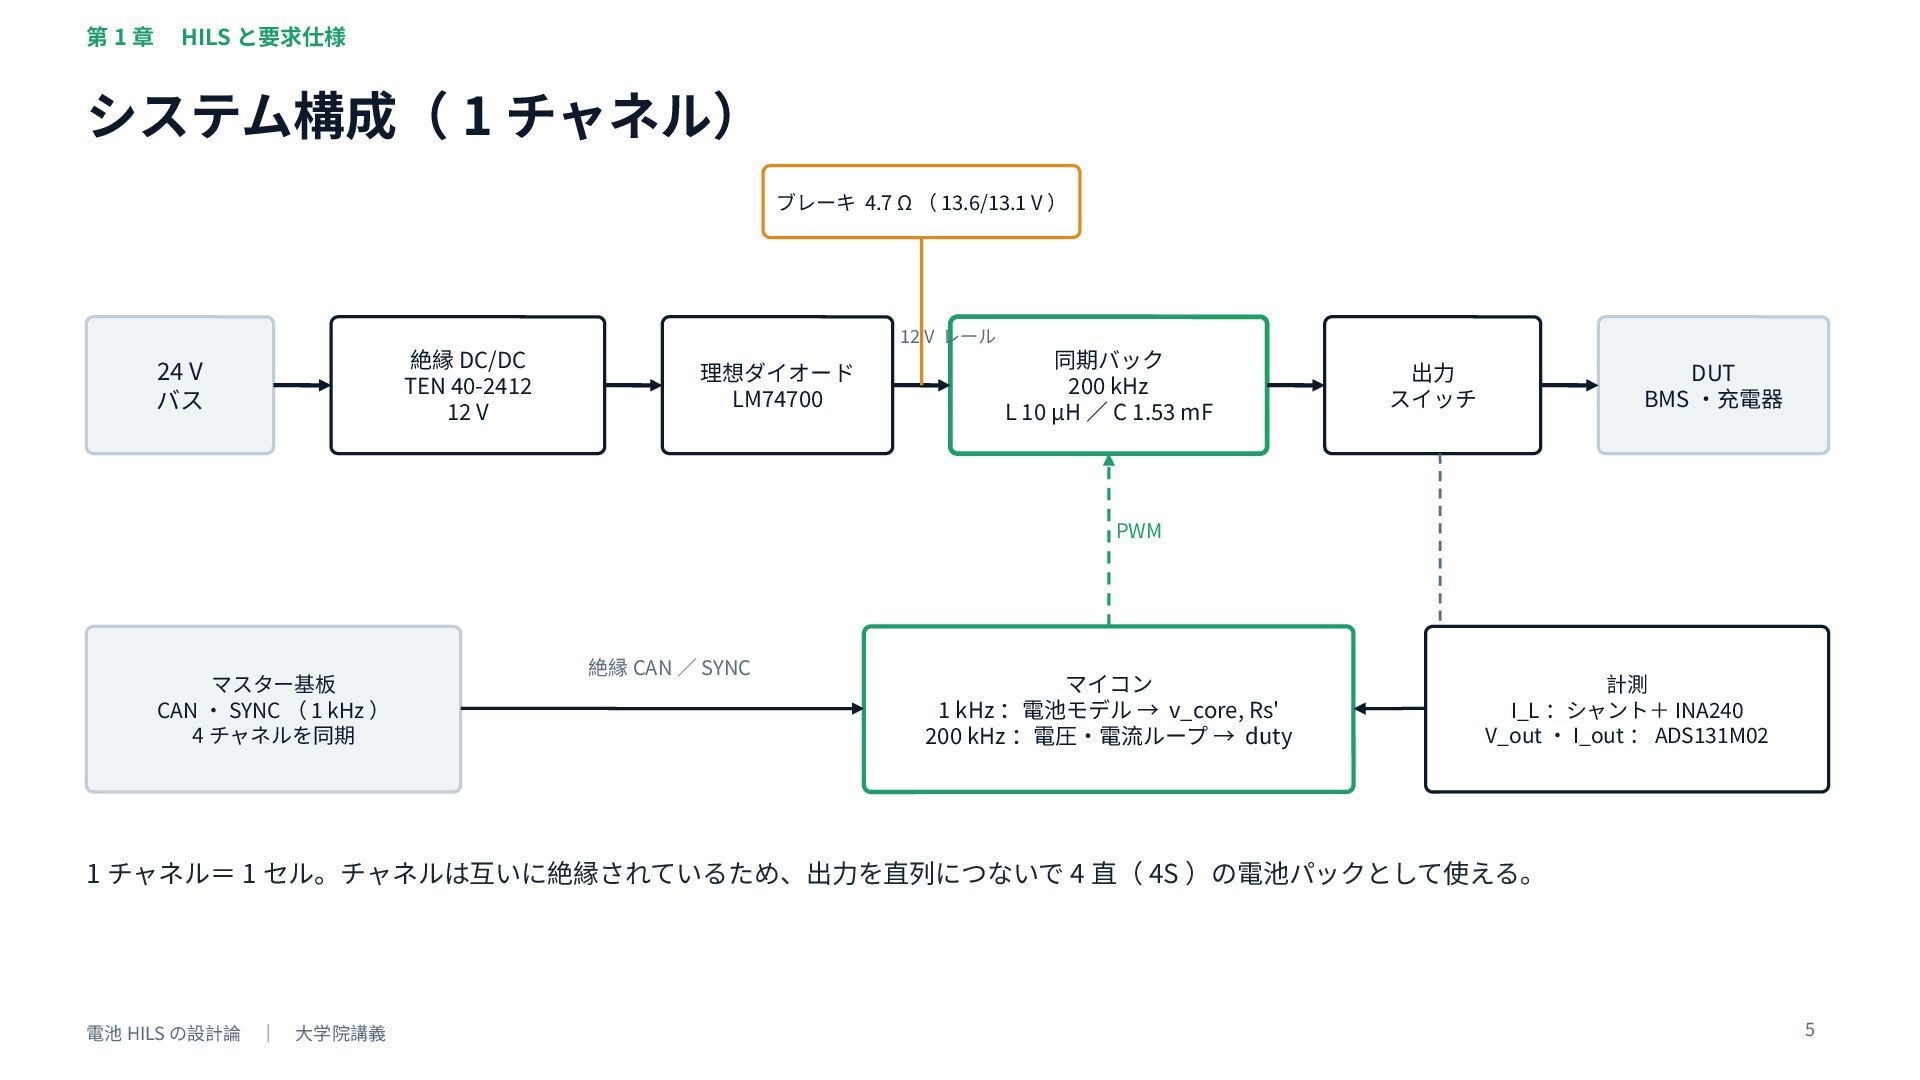
第1章 HILS と要求仕様 システム構成( 1 チャネル) ブレーキ 4.7 Ω (
13.6/13.1 V ) 24 V バス 絶縁 DC/DC TEN 40-2412 12 V 12 V レール 理想ダイオード LM74700 同期バック 200 kHz L 10 µH / C 1.53 mF 出力 スイッチ DUT BMS ・充電器 PWM マスター基板 CAN ・ SYNC ( 1 kHz ) 4 チャネルを同期 絶縁 CAN / SYNC マイコン 1 kHz :電池モデル → v_core, Rs' 200 kHz :電圧・電流ループ → duty 計測 I_L :シャント+ INA240 V_out ・ I_out : ADS131M02 1 チャネル= 1 セル。チャネルは互いに絶縁されているため、出力を直列につないで 4 直( 4S )の電池パックとして使える。 電池 HILS の設計論 | 大学院講義 5 -
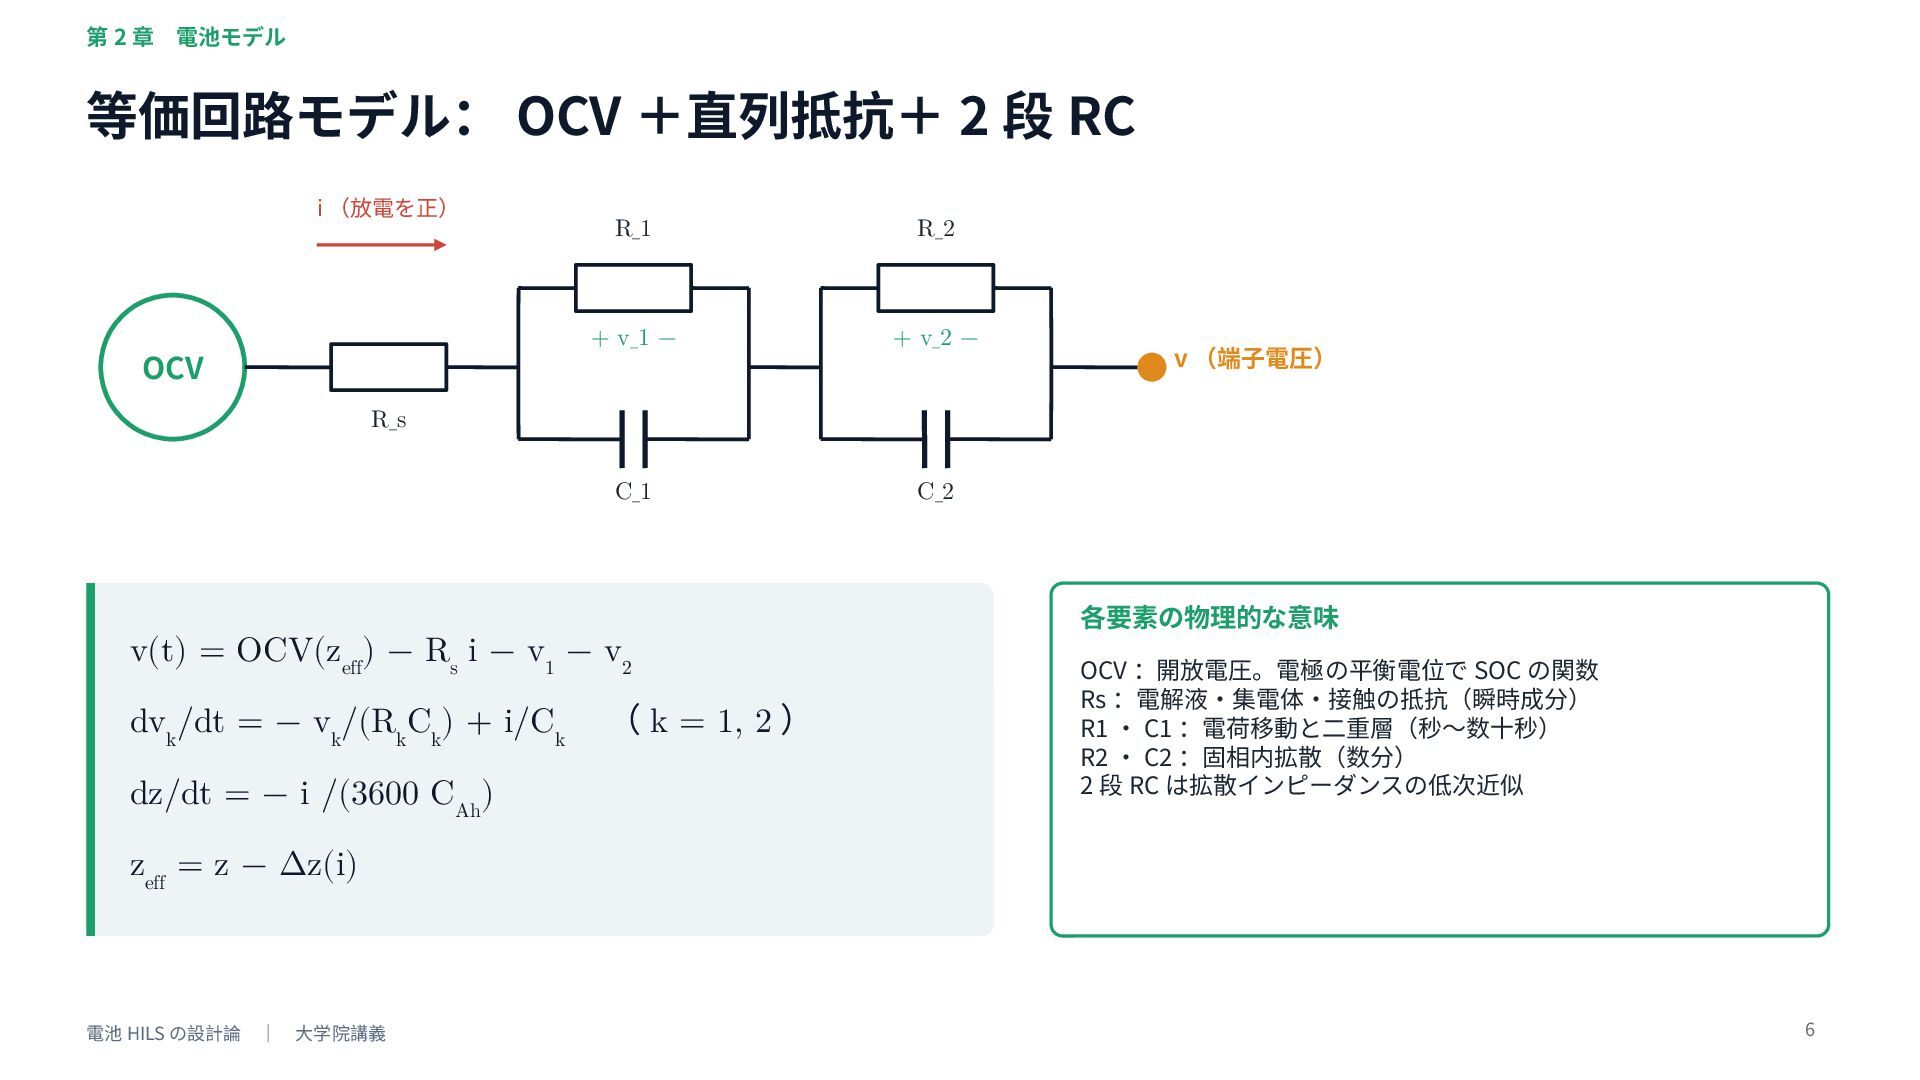
第2章 電池モデル 等価回路モデル: OCV +直列抵抗+ 2 段 RC i (放電を正)
OCV R_1 R_2 + v_1 − + v_2 − C_1 C_2 v (端子電圧) R_s v(t) = OCV(zeff) − Rs i − v1 − v2 dvk/dt = − vk/(RkCk) + i/Ck dz/dt = − i /(3600 CAh) ( k = 1, 2 ) 各要素の物理的な意味 OCV :開放電圧。電極の平衡電位で SOC の関数 Rs :電解液・集電体・接触の抵抗(瞬時成分) R1 ・ C1 :電荷移動と二重層(秒〜数十秒) R2 ・ C2 :固相内拡散(数分) 2 段 RC は拡散インピーダンスの低次近似 zeff = z − Δz(i) 電池 HILS の設計論 | 大学院講義 6 -
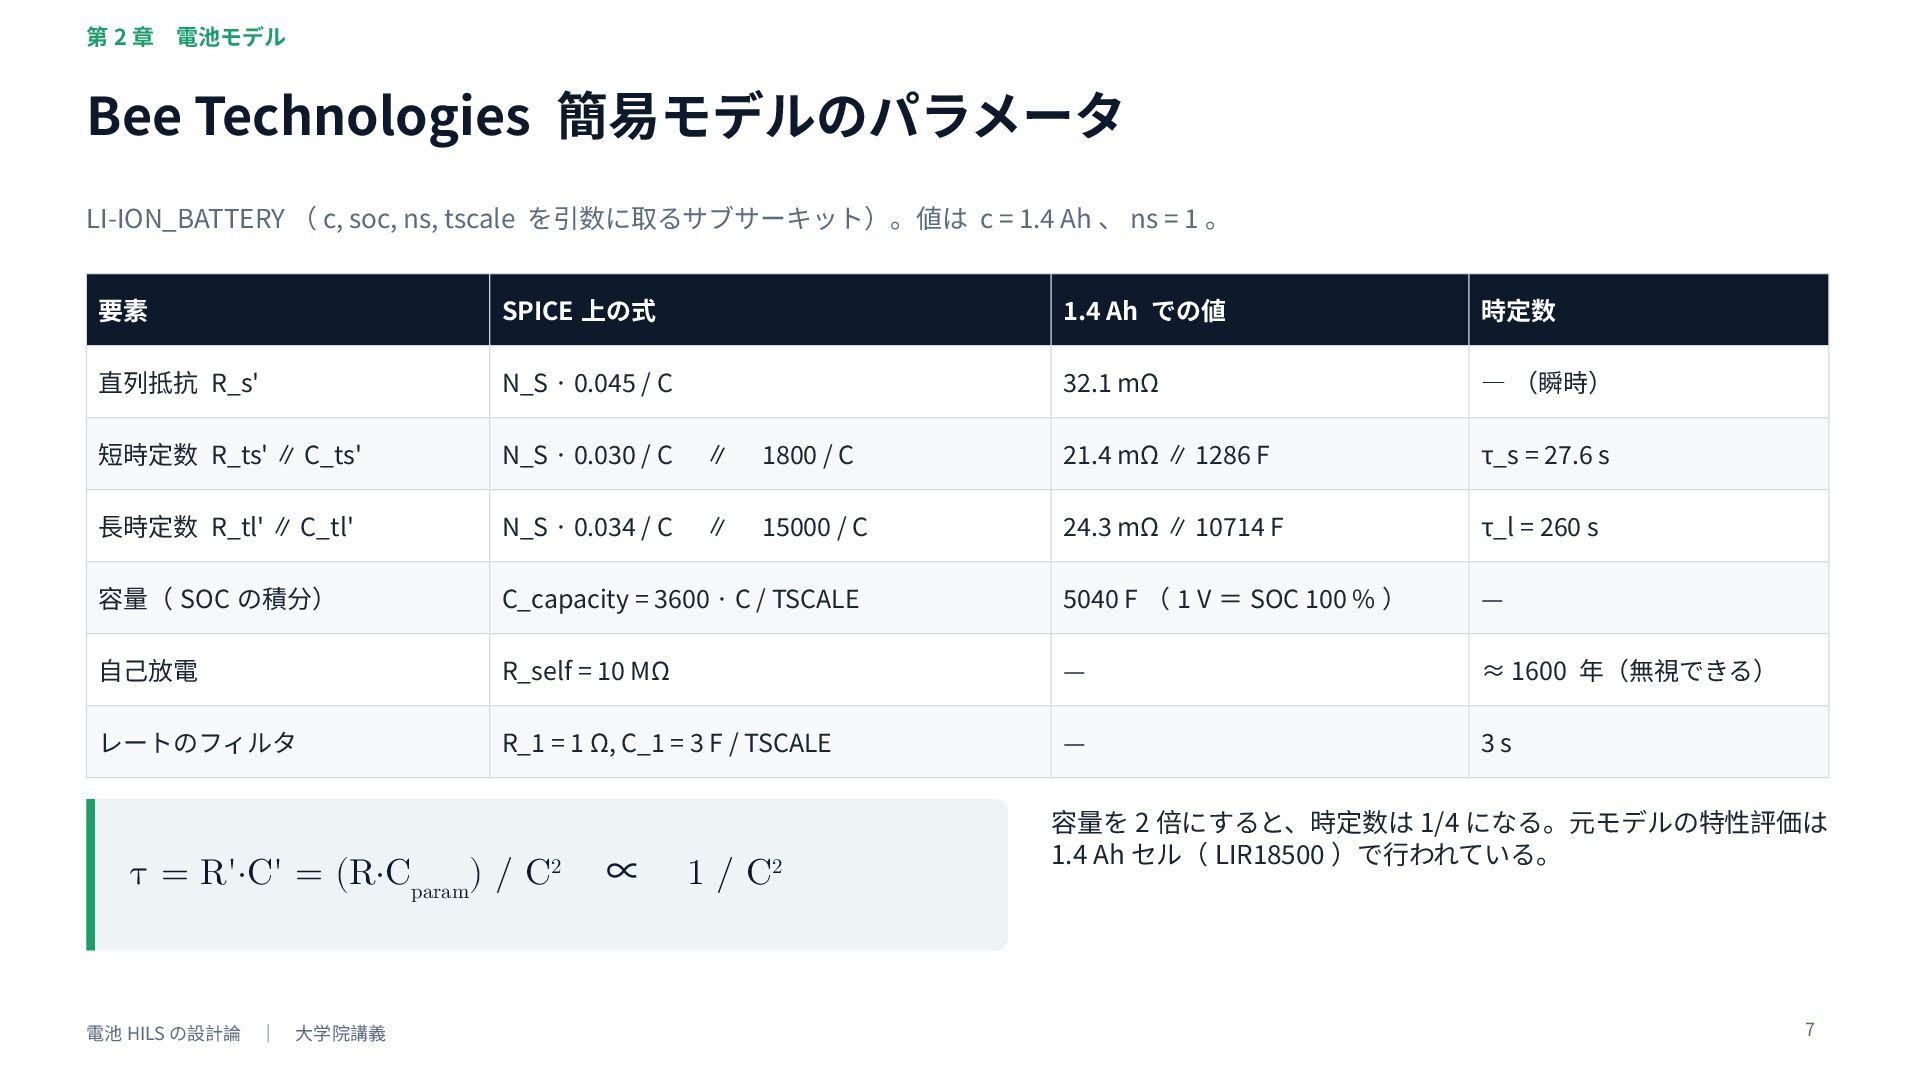
第2章 電池モデル Bee Technologies 簡易モデルのパラメータ LI-ION_BATTERY ( c, soc, ns,
tscale を引数に取るサブサーキット)。値は c = 1.4 Ah 、 ns = 1 。 要素 SPICE 上の式 1.4 Ah での値 時定数 直列抵抗 R_s' N_S · 0.045 / C 32.1 mΩ — (瞬時) 短時定数 R_ts' ∥ C_ts' N_S · 0.030 / C ∥ 1800 / C 21.4 mΩ ∥ 1286 F τ_s = 27.6 s 長時定数 R_tl' ∥ C_tl' N_S · 0.034 / C ∥ 15000 / C 24.3 mΩ ∥ 10714 F τ_l = 260 s 容量( SOC の積分) C_capacity = 3600 · C / TSCALE 5040 F ( 1 V = SOC 100 % ) — 自己放電 R_self = 10 MΩ — ≈ 1600 年(無視できる) レートのフィルタ R_1 = 1 Ω, C_1 = 3 F / TSCALE — 3s τ = R'·C' = (R·Cparam) / C2 電池 HILS の設計論 | 大学院講義 ∝ 1 / C2 容量を 2 倍にすると、時定数は 1/4 になる。元モデルの特性評価は 1.4 Ah セル( LIR18500 )で行われている。 7 -
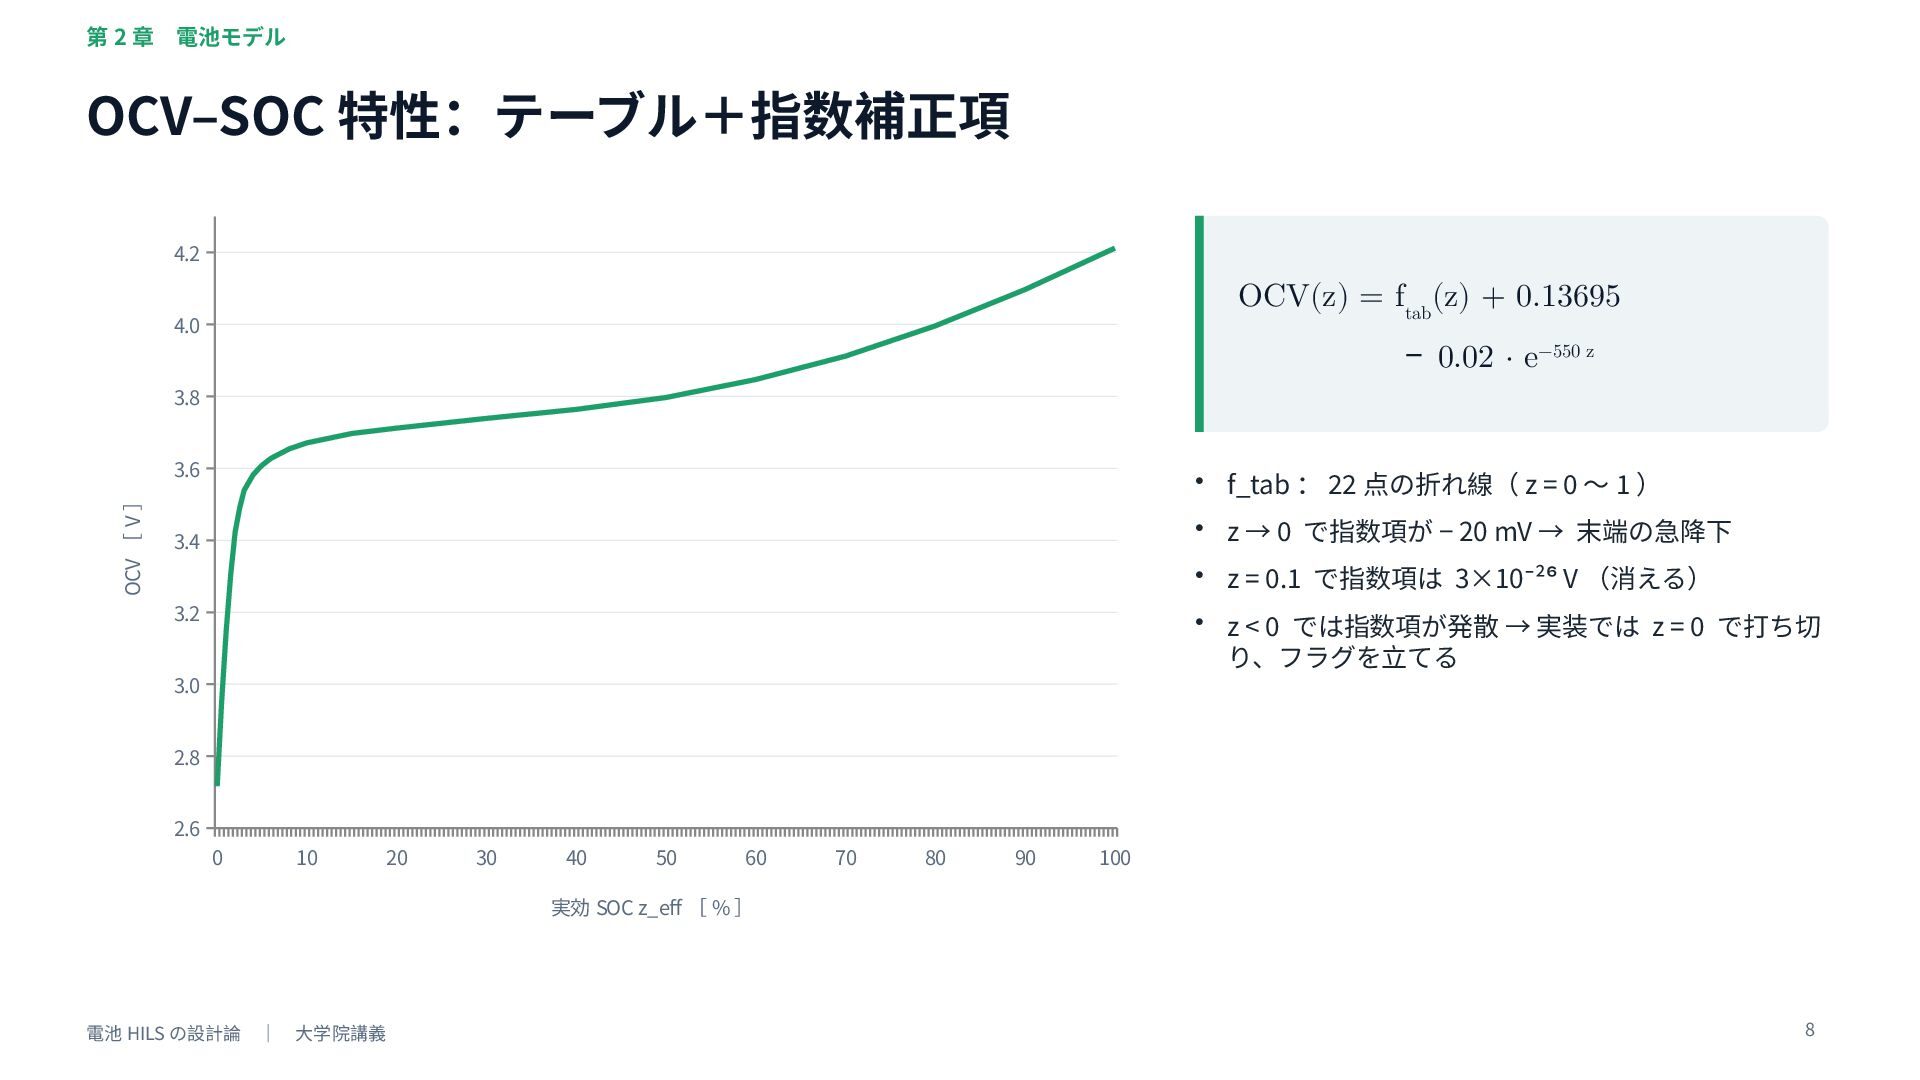
第2章 電池モデル OCV–SOC 特性:テーブル+指数補正項 4.2 OCV(z) = ftab(z) + 0.13695
4.0 − 0.02 · e−550 z 3.8 OCV [ V ] 3.6 • f_tab : 22 点の折れ線( z = 0 〜 1 ) • z → 0 で指数項が − 20 mV → 末端の急降下 3.4 • z = 0.1 で指数項は 3×10⁻²⁶ V (消える) 3.2 • z < 0 では指数項が発散 → 実装では z = 0 で打ち切 り、フラグを立てる 3.0 2.8 2.6 0 10 20 30 40 50 60 70 80 90 100 実効 SOC z_eff [ % ] 電池 HILS の設計論 | 大学院講義 8 -
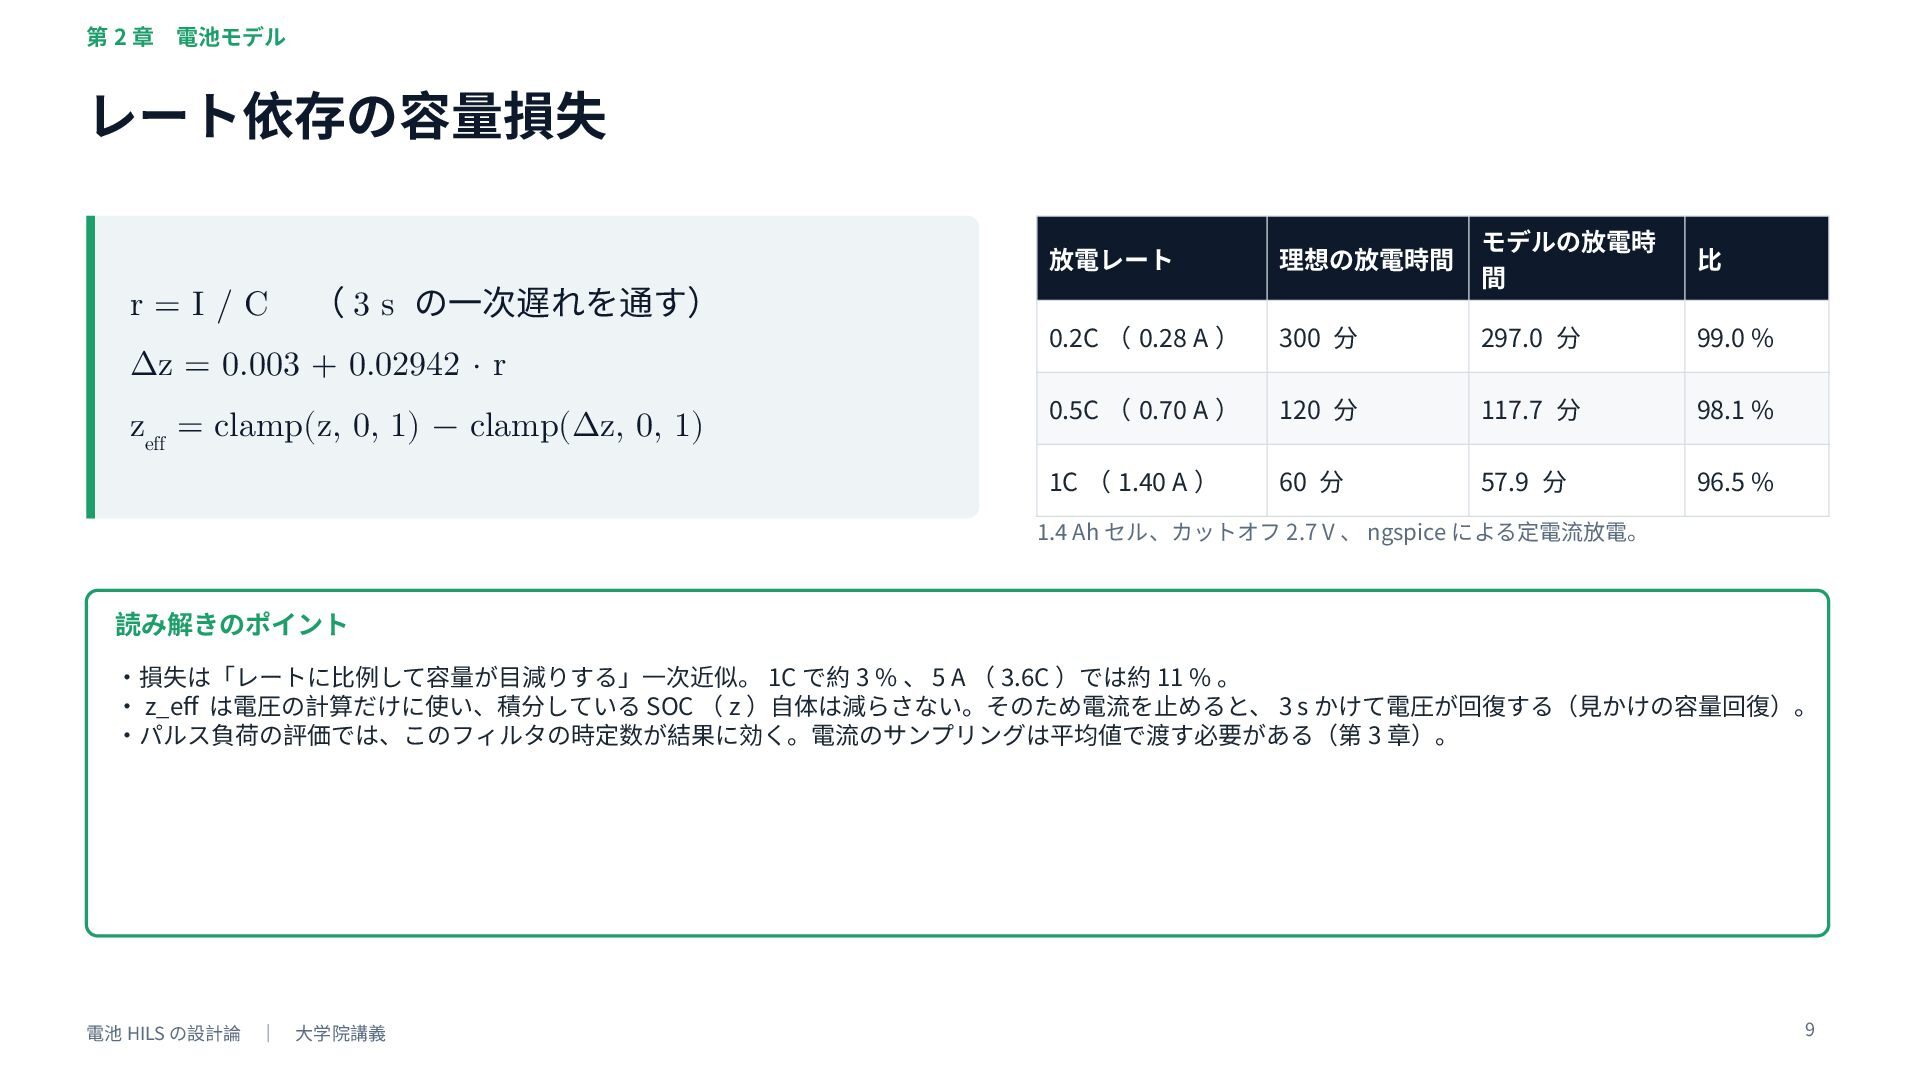
第2章 電池モデル レート依存の容量損失 r=I/C ( 3 s の一次遅れを通す) Δz =
0.003 + 0.02942 · r zeff = clamp(z, 0, 1) − clamp(Δz, 0, 1) 放電レート 理想の放電時間 モデルの放電時 間 比 0.2C ( 0.28 A ) 300 分 297.0 分 99.0 % 0.5C ( 0.70 A ) 120 分 117.7 分 98.1 % 1C ( 1.40 A ) 60 分 57.9 分 96.5 % 1.4 Ah セル、カットオフ 2.7 V 、 ngspice による定電流放電。 読み解きのポイント ・損失は「レートに比例して容量が目減りする」一次近似。 1C で約 3 % 、 5 A ( 3.6C )では約 11 % 。 ・ z_eff は電圧の計算だけに使い、積分している SOC ( z )自体は減らさない。そのため電流を止めると、 3 s かけて電圧が回復する(見かけの容量回復)。 ・パルス負荷の評価では、このフィルタの時定数が結果に効く。電流のサンプリングは平均値で渡す必要がある(第 3 章)。 電池 HILS の設計論 | 大学院講義 9 -
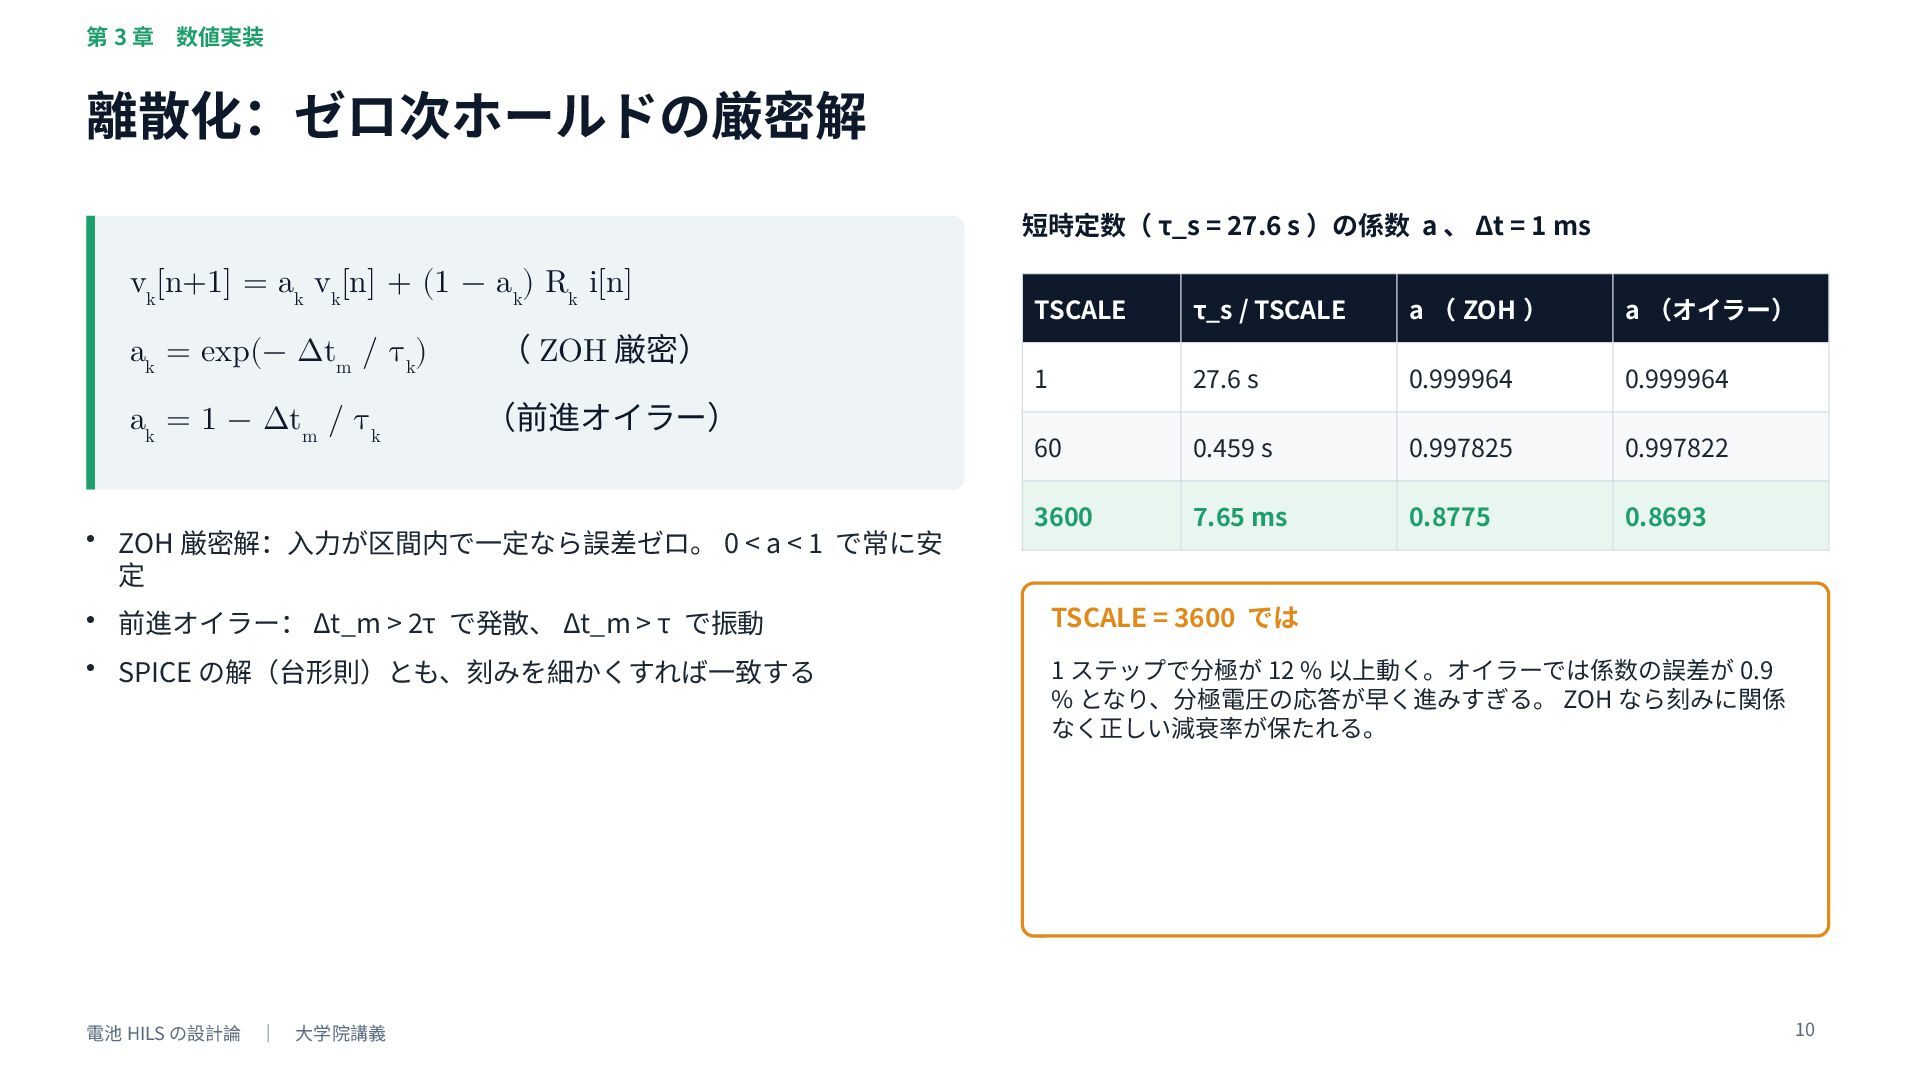
第3章 数値実装 離散化:ゼロ次ホールドの厳密解 短時定数( τ_s = 27.6 s )の係数 a
、 Δt = 1 ms vk[n+1] = ak vk[n] + (1 − ak) Rk i[n] ak = exp(− Δtm / τk) ( ZOH 厳密) ak = 1 − Δtm / τk (前進オイラー) • ZOH 厳密解:入力が区間内で一定なら誤差ゼロ。 0 < a < 1 で常に安 定 TSCALE τ_s / TSCALE a ( ZOH ) a (オイラー) 1 27.6 s 0.999964 0.999964 60 0.459 s 0.997825 0.997822 3600 7.65 ms 0.8775 0.8693 • 前進オイラー: Δt_m > 2τ で発散、 Δt_m > τ で振動 TSCALE = 3600 では • SPICE の解(台形則)とも、刻みを細かくすれば一致する 1 ステップで分極が 12 % 以上動く。オイラーでは係数の誤差が 0.9 % となり、分極電圧の応答が早く進みすぎる。 ZOH なら刻みに関係 なく正しい減衰率が保たれる。 電池 HILS の設計論 | 大学院講義 10 -
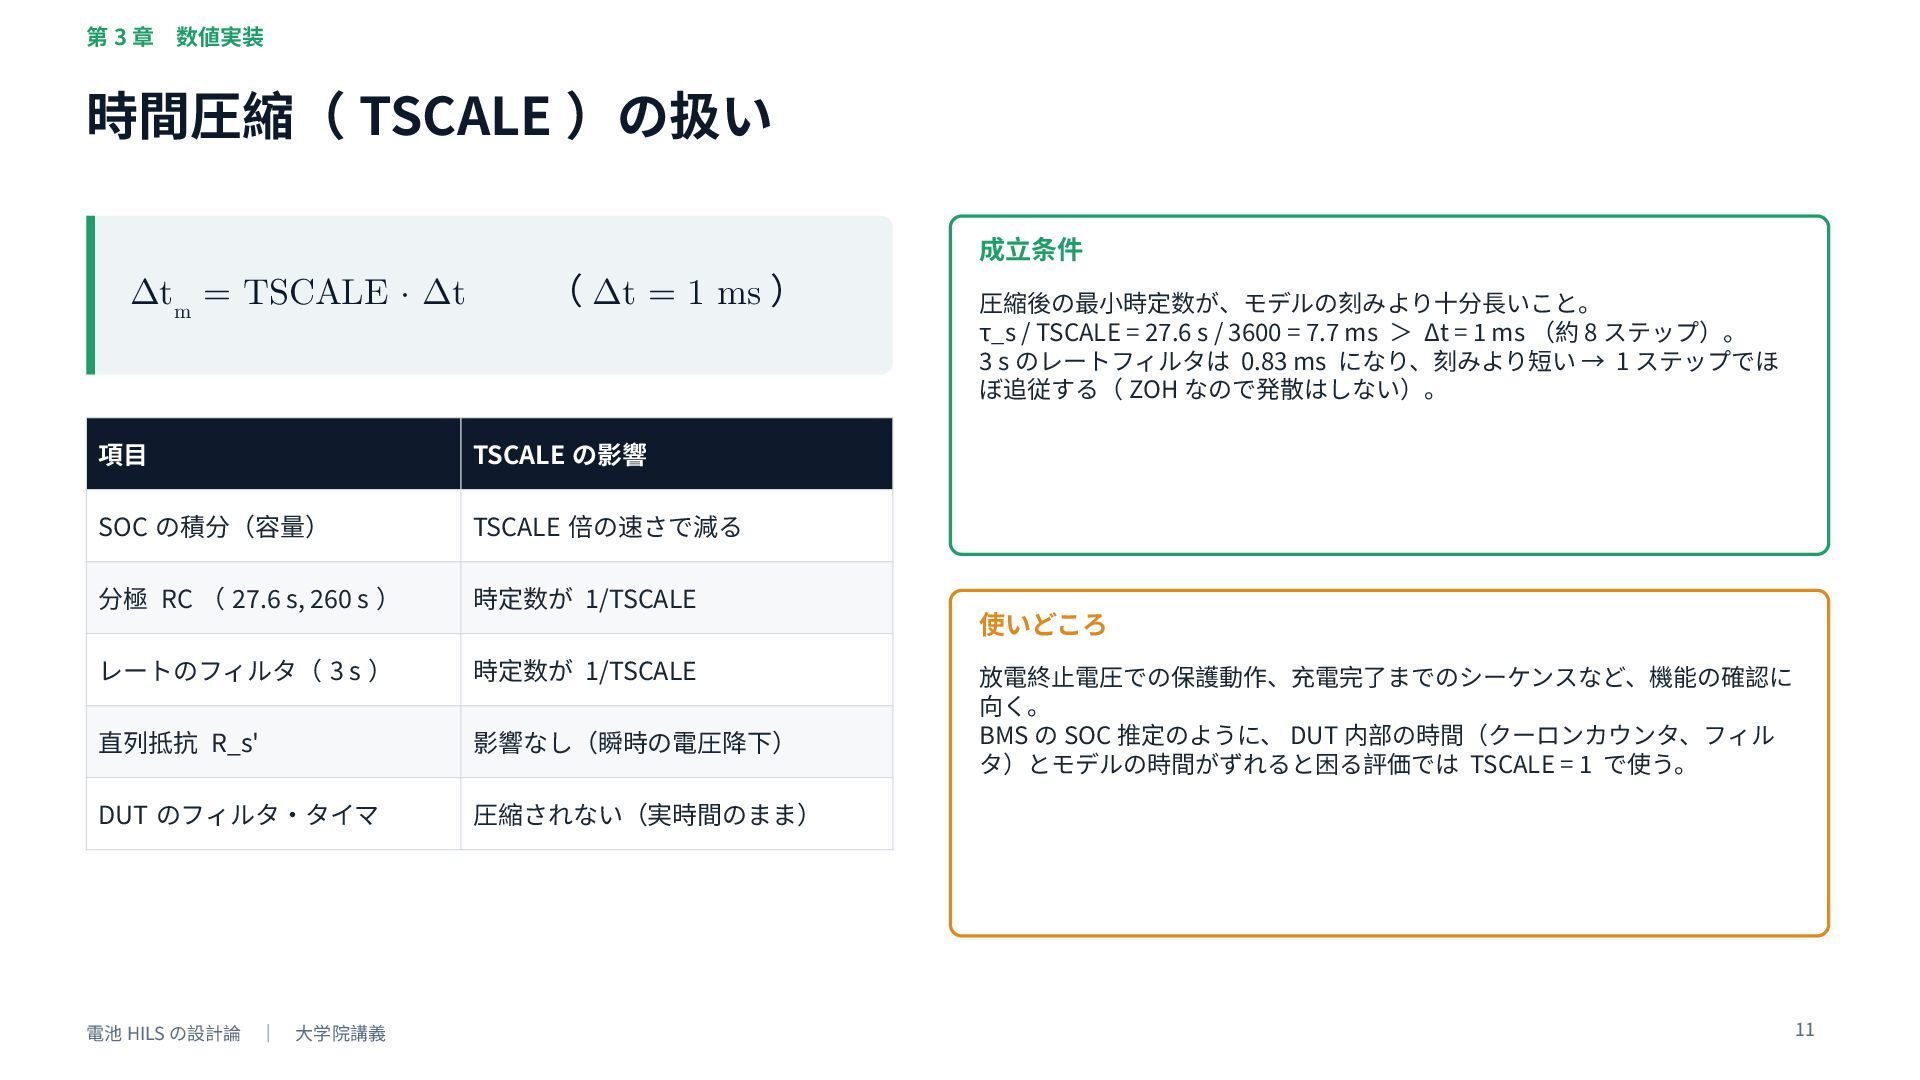
第3章 数値実装 時間圧縮( TSCALE )の扱い Δtm = TSCALE · Δt
( Δt = 1 ms ) 項目 TSCALE の影響 SOC の積分(容量) TSCALE 倍の速さで減る 分極 RC ( 27.6 s, 260 s ) 時定数が 1/TSCALE レートのフィルタ( 3 s ) 時定数が 1/TSCALE 直列抵抗 R_s' 影響なし(瞬時の電圧降下) DUT のフィルタ・タイマ 圧縮されない(実時間のまま) 電池 HILS の設計論 | 大学院講義 成立条件 圧縮後の最小時定数が、モデルの刻みより十分長いこと。 τ_s / TSCALE = 27.6 s / 3600 = 7.7 ms > Δt = 1 ms (約 8 ステップ)。 3 s のレートフィルタは 0.83 ms になり、刻みより短い → 1 ステップでほ ぼ追従する( ZOH なので発散はしない)。 使いどころ 放電終止電圧での保護動作、充電完了までのシーケンスなど、機能の確認に 向く。 BMS の SOC 推定のように、 DUT 内部の時間(クーロンカウンタ、フィル タ)とモデルの時間がずれると困る評価では TSCALE = 1 で使う。 11 -
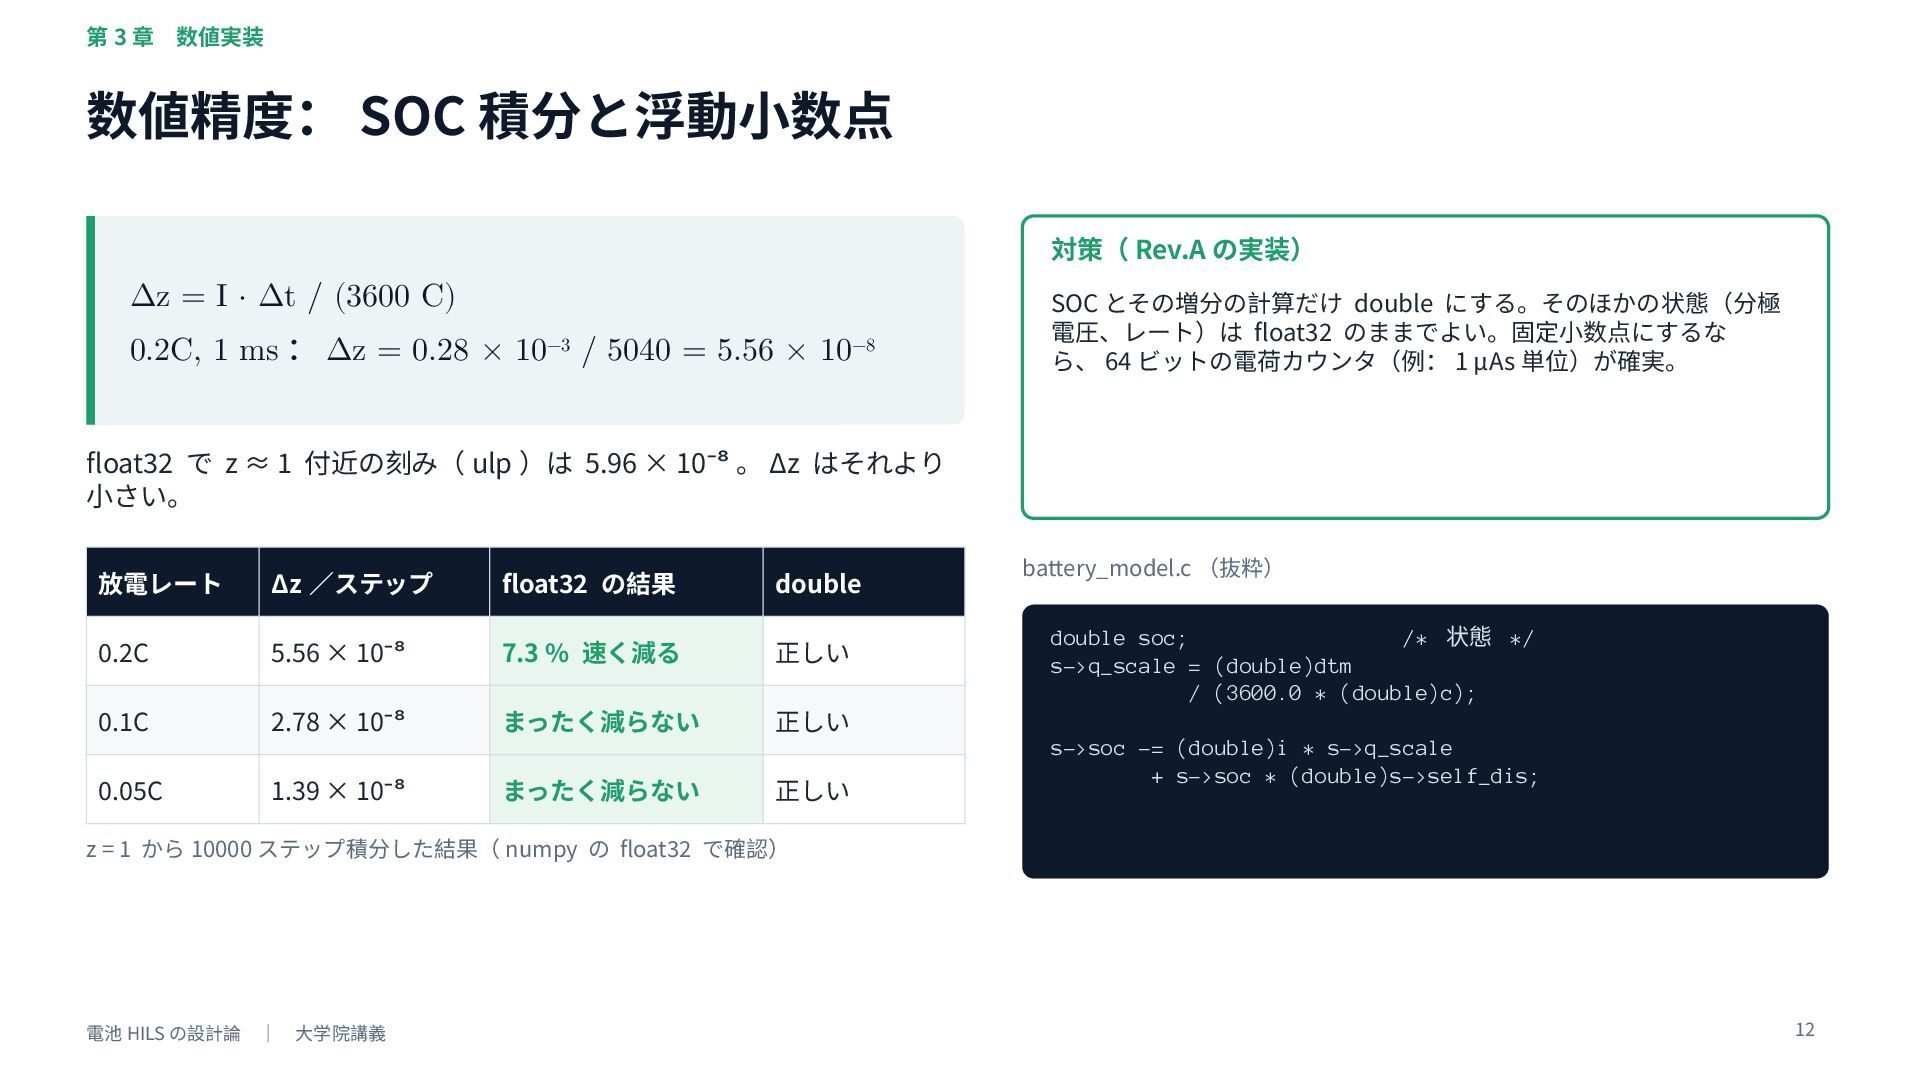
第3章 数値実装 数値精度: SOC 積分と浮動小数点 対策( Rev.A の実装) Δz =
I · Δt / (3600 C) 0.2C, 1 ms : Δz = 0.28 × 10⁻³ / 5040 = 5.56 × 10⁻⁸ SOC とその増分の計算だけ double にする。そのほかの状態(分極 電圧、レート)は float32 のままでよい。固定小数点にするな ら、 64 ビットの電荷カウンタ(例: 1 µAs 単位)が確実。 float32 で z ≈ 1 付近の刻み( ulp )は 5.96 × 10⁻⁸ 。 Δz はそれより 小さい。 放電レート Δz /ステップ float32 の結果 double 0.2C 5.56 × 10⁻⁸ 7.3 % 速く減る 正しい 0.1C 2.78 × 10⁻⁸ まったく減らない 正しい 0.05C 1.39 × 10⁻⁸ まったく減らない 正しい battery_model.c (抜粋) double soc; /* 状態 */ s->q_scale = (double)dtm / (3600.0 * (double)c); s->soc -= (double)i * s->q_scale + s->soc * (double)s->self_dis; z = 1 から 10000 ステップ積分した結果( numpy の float32 で確認) 電池 HILS の設計論 | 大学院講義 12 -
第3章 数値実装 検証①:マイコン用モデル 対 元の SPICE モデル SPICE 0.2C SPICE
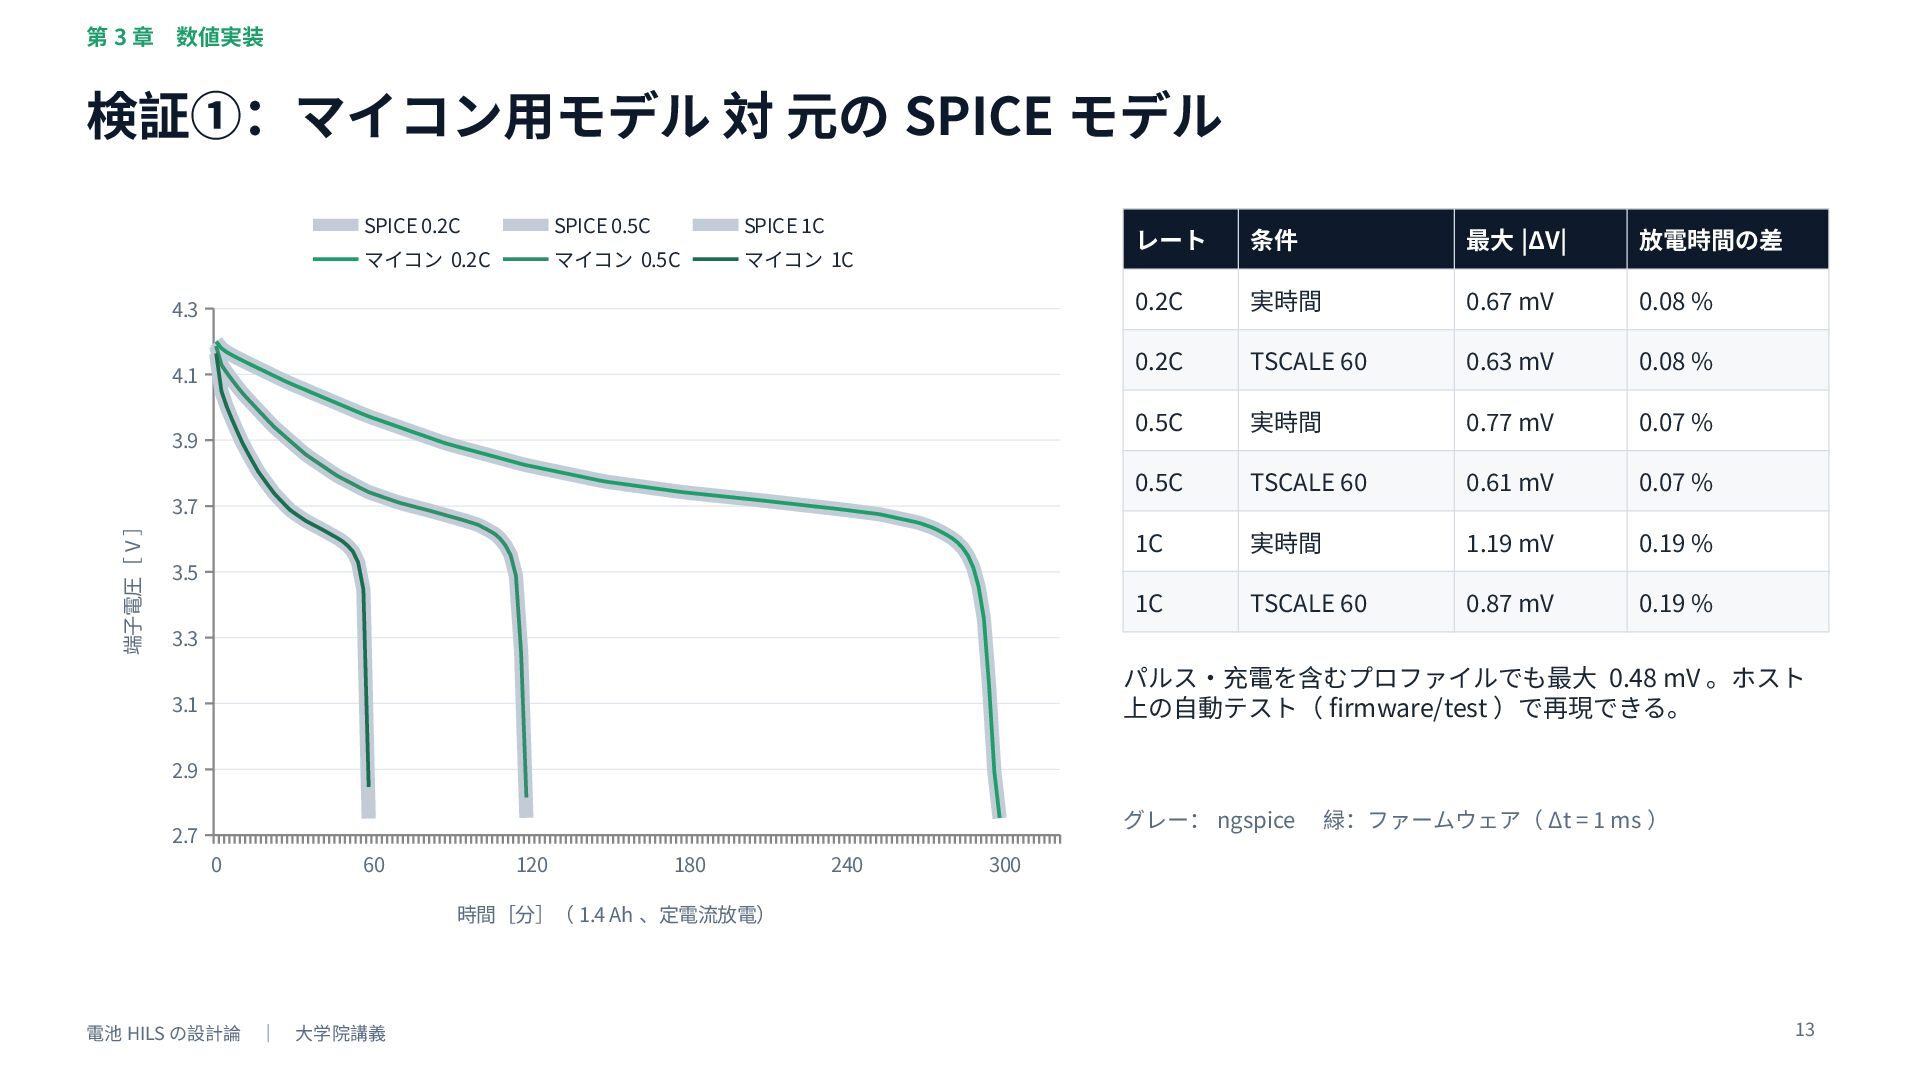
0.5C SPICE 1C マイコン 0.2C マイコン 0.5C マイコン 1C 4.3 4.1 端子電圧[ V ] 3.9 3.7 3.5 レート 条件 最大 |ΔV| 放電時間の差 0.2C 実時間 0.67 mV 0.08 % 0.2C TSCALE 60 0.63 mV 0.08 % 0.5C 実時間 0.77 mV 0.07 % 0.5C TSCALE 60 0.61 mV 0.07 % 1C 実時間 1.19 mV 0.19 % 1C TSCALE 60 0.87 mV 0.19 % 3.3 パルス・充電を含むプロファイルでも最大 0.48 mV 。ホスト 上の自動テスト( firmware/test )で再現できる。 3.1 2.9 2.7 グレー: ngspice 0 60 120 180 240 緑:ファームウェア( Δt = 1 ms ) 300 時間[分]( 1.4 Ah 、定電流放電) 電池 HILS の設計論 | 大学院講義 13 -
第4章 制御設計 制御構造: Rs 補償つきカスケード制御 i_out (負荷電流の FF ) 電池モデル
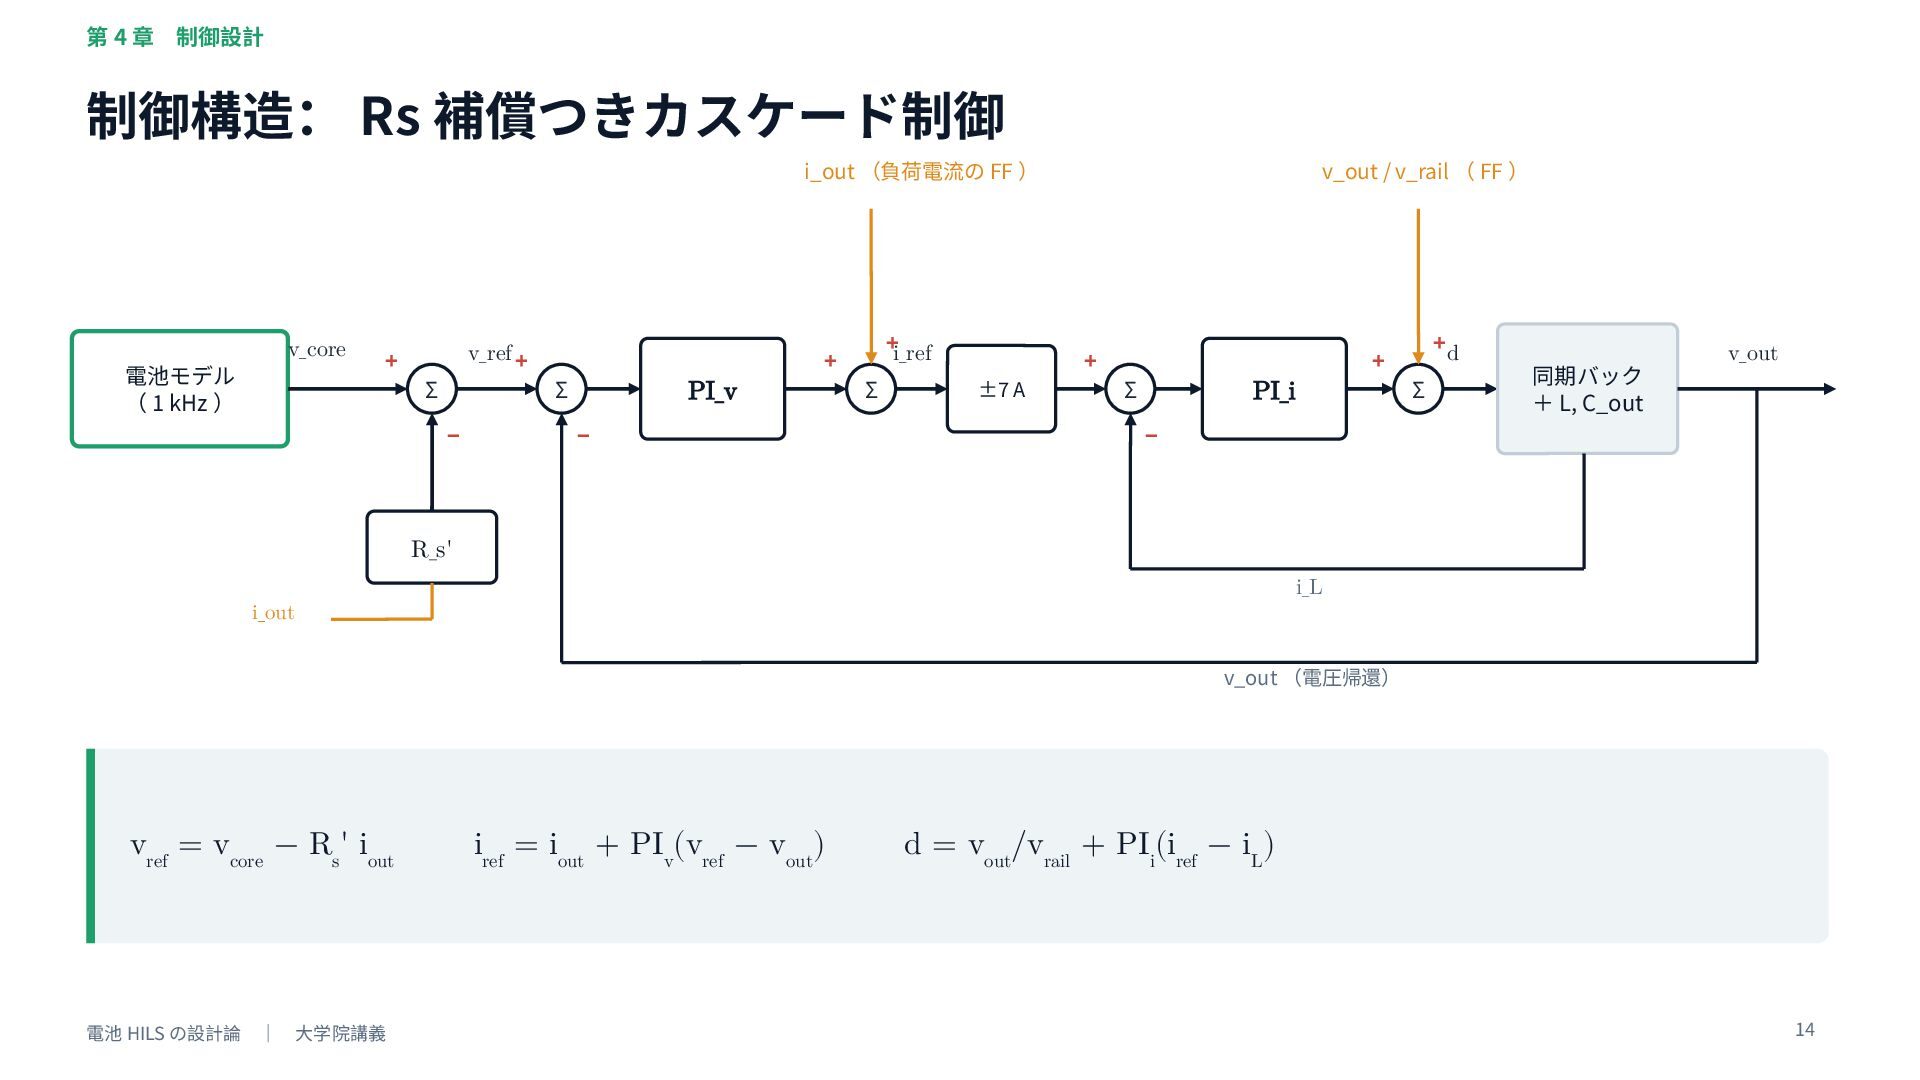
( 1 kHz ) v_core + v_ref + Σ − Σ PI_v + − +i_ref Σ ±7 A v_out / v_rail ( FF ) + Σ + PI_i +d Σ 同期バック + L, C_out v_out − R_s' i_L i_out v_out (電圧帰還) vref = vcore − Rs' iout 電池 HILS の設計論 | 大学院講義 iref = iout + PIv(vref − vout) d = vout/vrail + PIi(iref − iL) 14 -
第4章 制御設計 出力インピーダンスを「作る」 Zout(s) = (1 − Ti + Ti
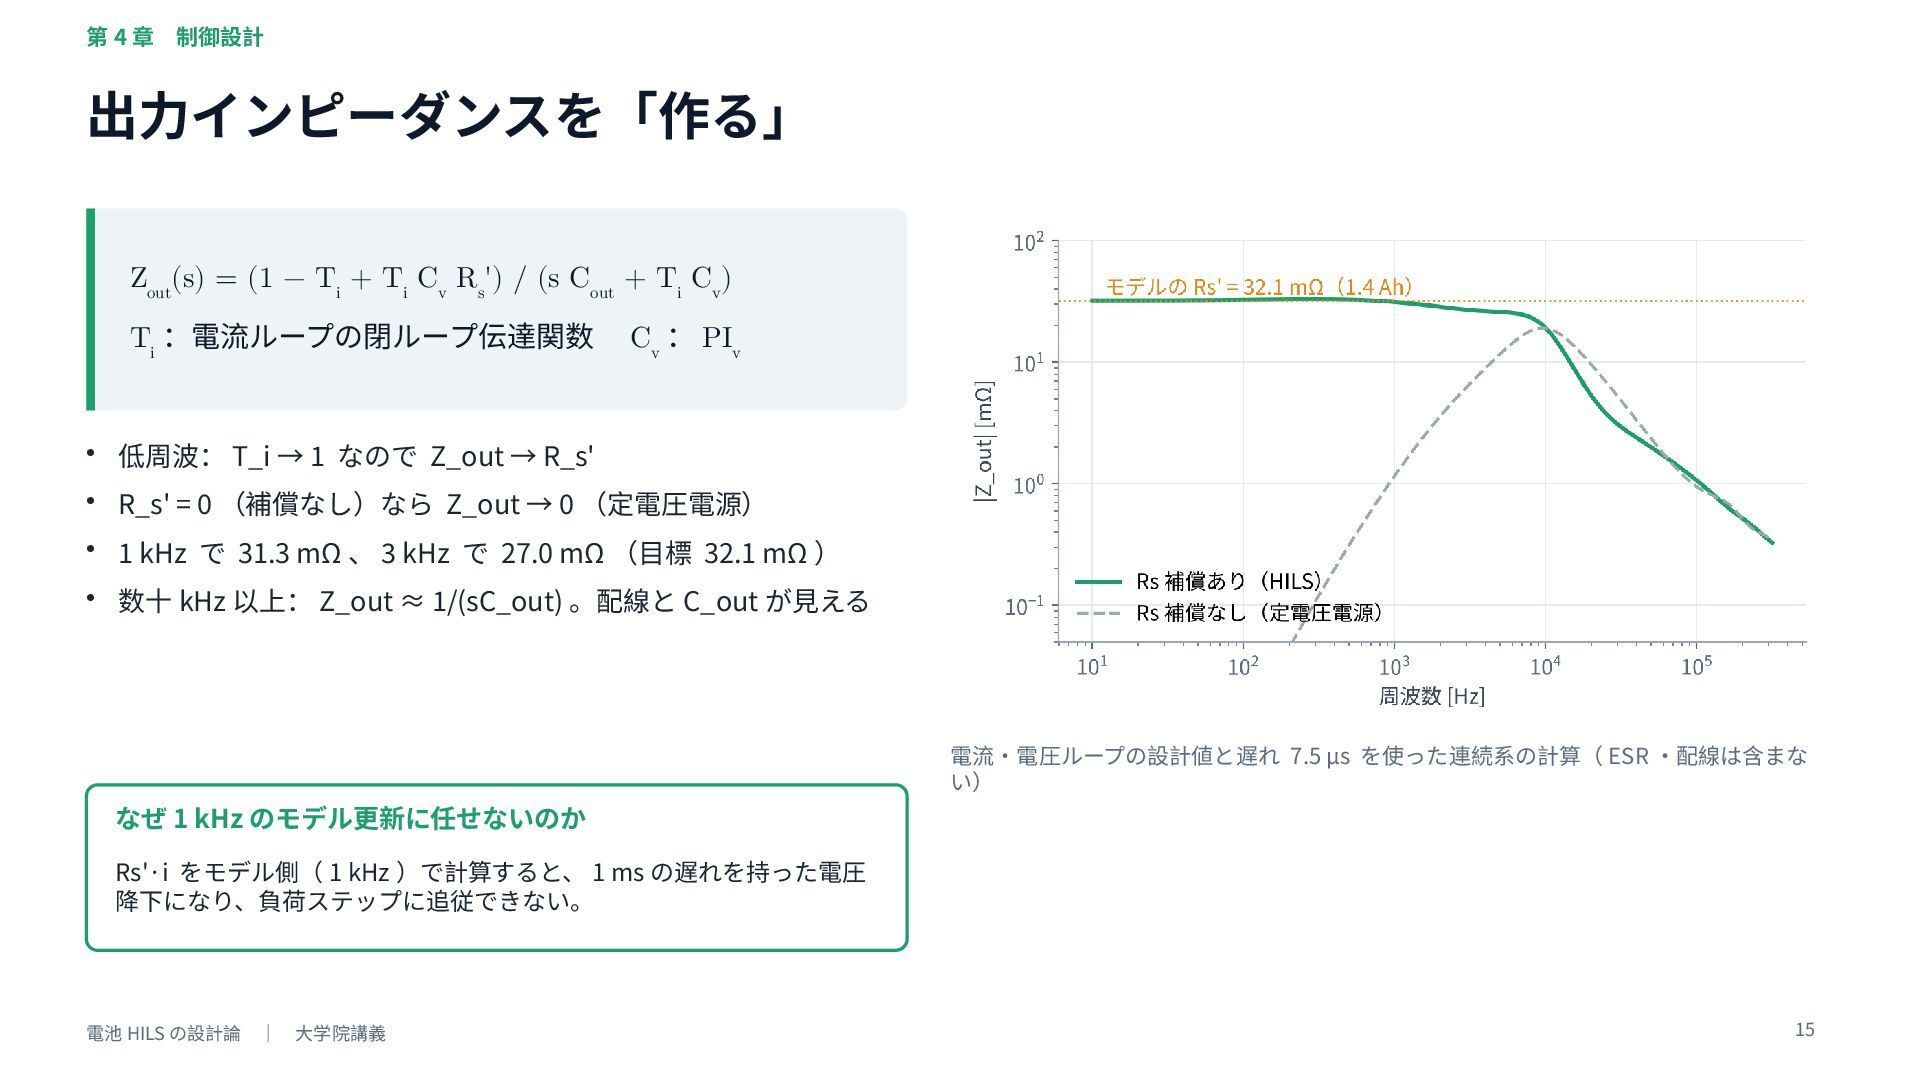
Cv Rs') / (s Cout + Ti Cv) Ti :電流ループの閉ループ伝達関数 Cv : PIv • 低周波: T_i → 1 なので Z_out → R_s' • R_s' = 0 (補償なし)なら Z_out → 0 (定電圧電源) • 1 kHz で 31.3 mΩ 、 3 kHz で 27.0 mΩ (目標 32.1 mΩ ) • 数十 kHz 以上: Z_out ≈ 1/(sC_out) 。配線と C_out が見える 電流・電圧ループの設計値と遅れ 7.5 µs を使った連続系の計算( ESR ・配線は含まな い) なぜ 1 kHz のモデル更新に任せないのか Rs'·i をモデル側( 1 kHz )で計算すると、 1 ms の遅れを持った電圧 降下になり、負荷ステップに追従できない。 電池 HILS の設計論 | 大学院講義 15 -
第4章 制御設計 電流ループの設計 Gi(s) = Vrail / (sL) · e−sTd
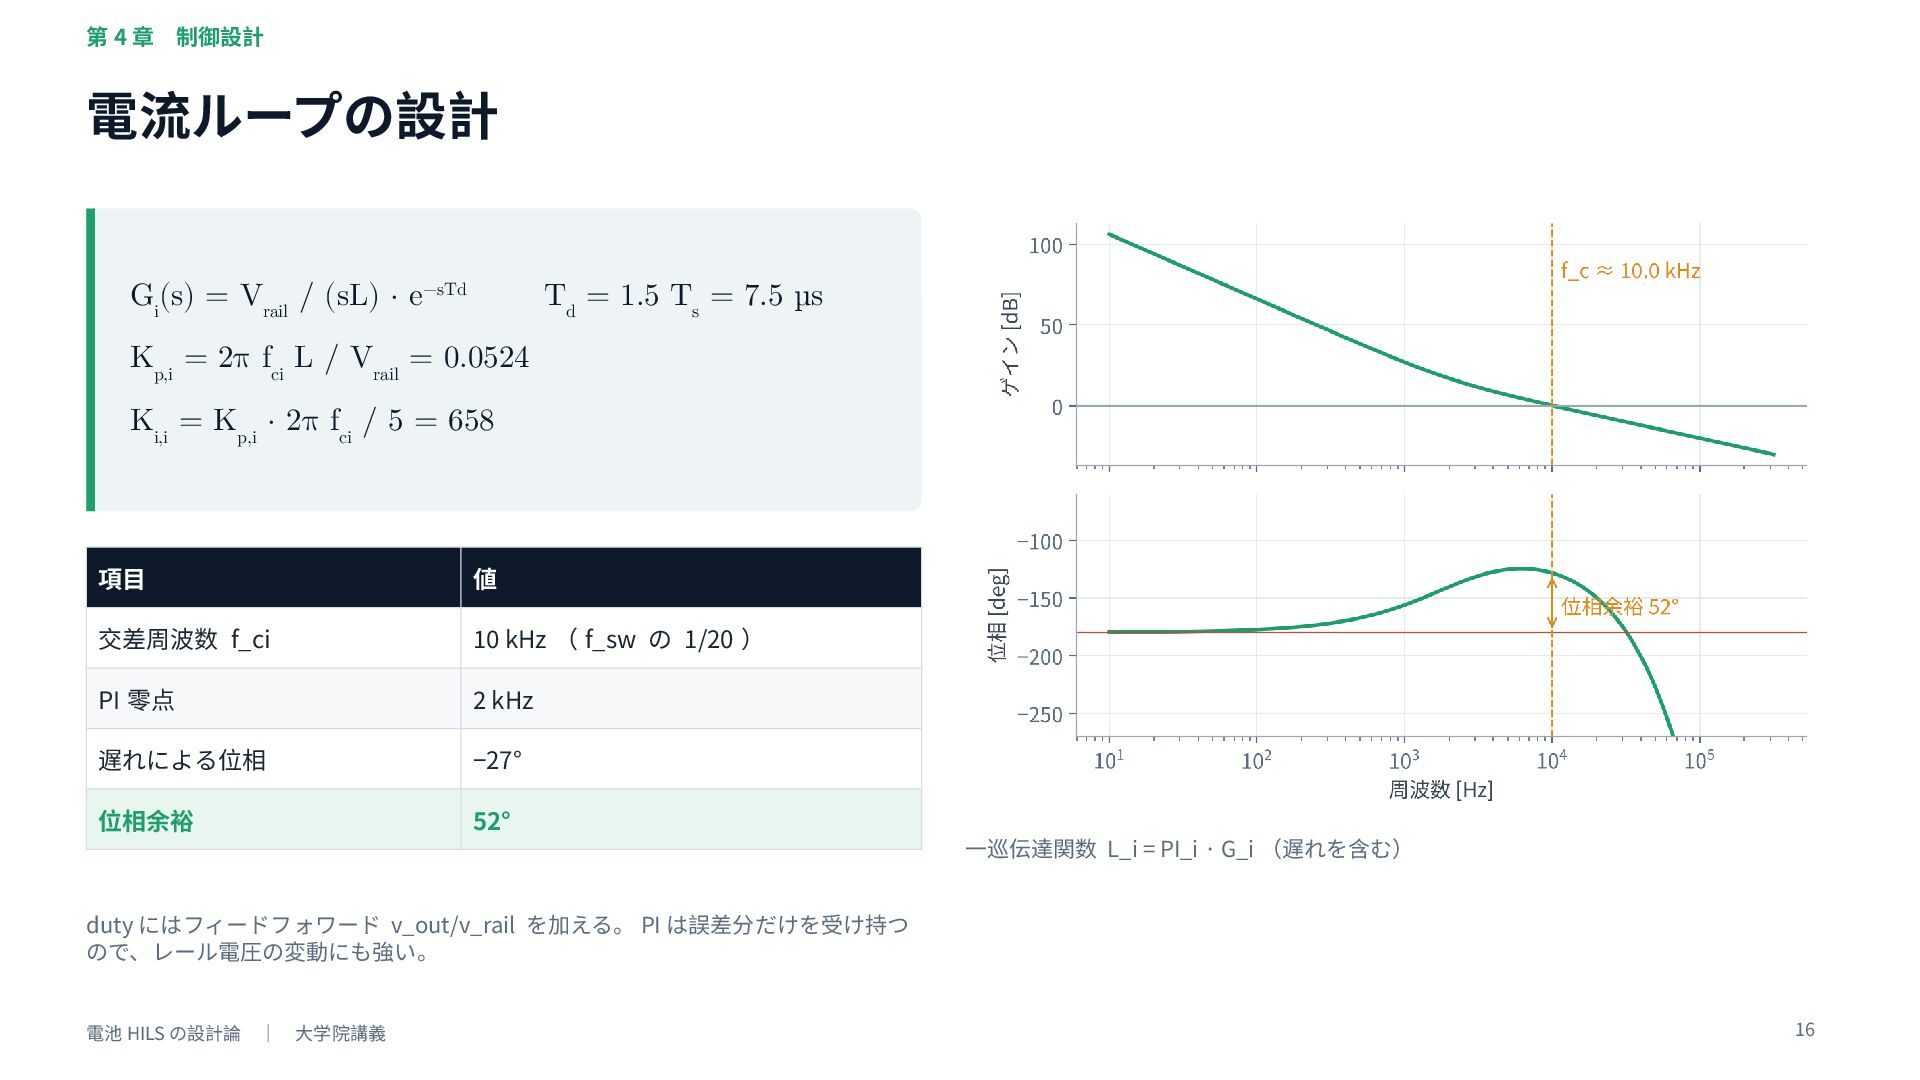
Td = 1.5 Ts = 7.5 µs Kp,i = 2π fci L / Vrail = 0.0524 Ki,i = Kp,i · 2π fci / 5 = 658 項目 値 交差周波数 f_ci 10 kHz ( f_sw の 1/20 ) PI 零点 2 kHz 遅れによる位相 −27° 位相余裕 52° 一巡伝達関数 L_i = PI_i · G_i (遅れを含む) duty にはフィードフォワード v_out/v_rail を加える。 PI は誤差分だけを受け持つ ので、レール電圧の変動にも強い。 電池 HILS の設計論 | 大学院講義 16 -
第4章 制御設計 電圧ループの設計 Gv(s) ≈ Ti(s) / (s Cout) Cout
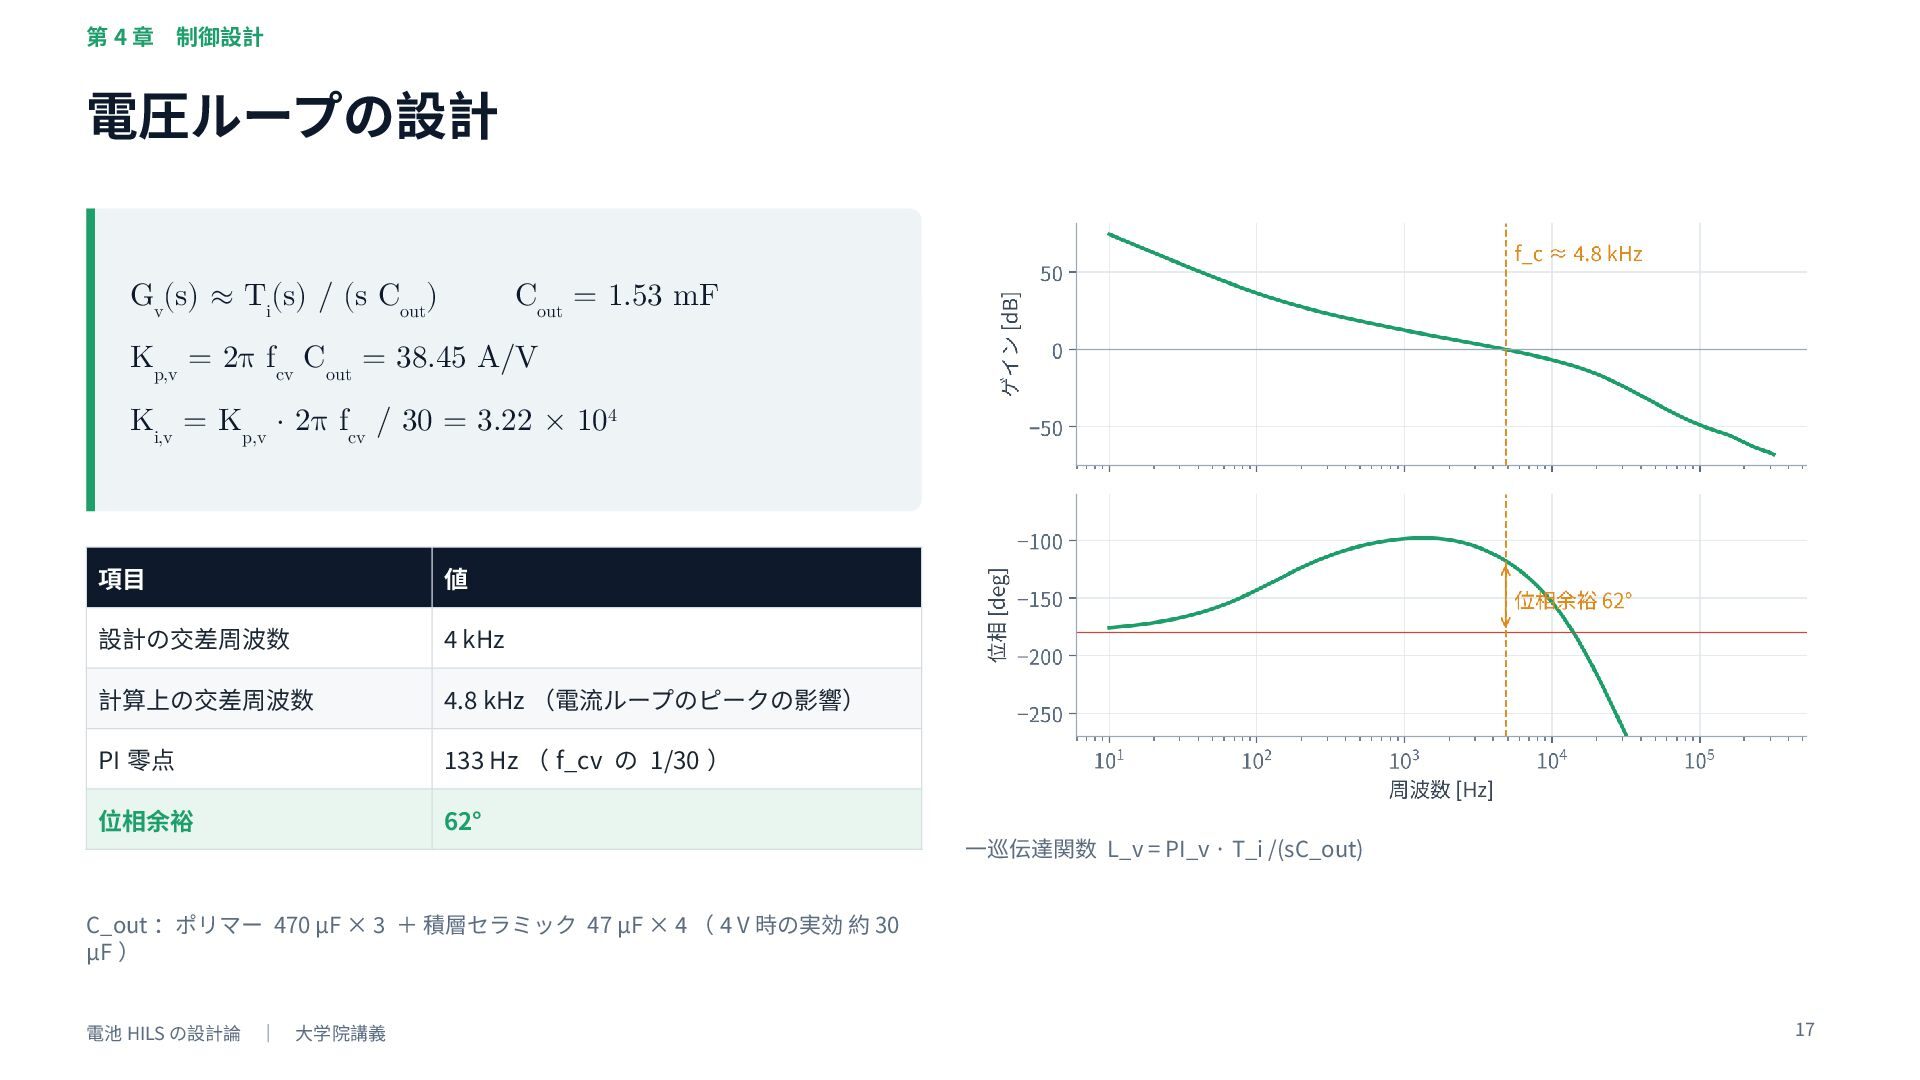
= 1.53 mF Kp,v = 2π fcv Cout = 38.45 A/V Ki,v = Kp,v · 2π fcv / 30 = 3.22 × 10⁴ 項目 値 設計の交差周波数 4 kHz 計算上の交差周波数 4.8 kHz (電流ループのピークの影響) PI 零点 133 Hz ( f_cv の 1/30 ) 位相余裕 62° 一巡伝達関数 L_v = PI_v · T_i /(sC_out) C_out :ポリマー 470 µF × 3 + 積層セラミック 47 µF × 4 ( 4 V 時の実効 約 30 µF ) 電池 HILS の設計論 | 大学院講義 17 -
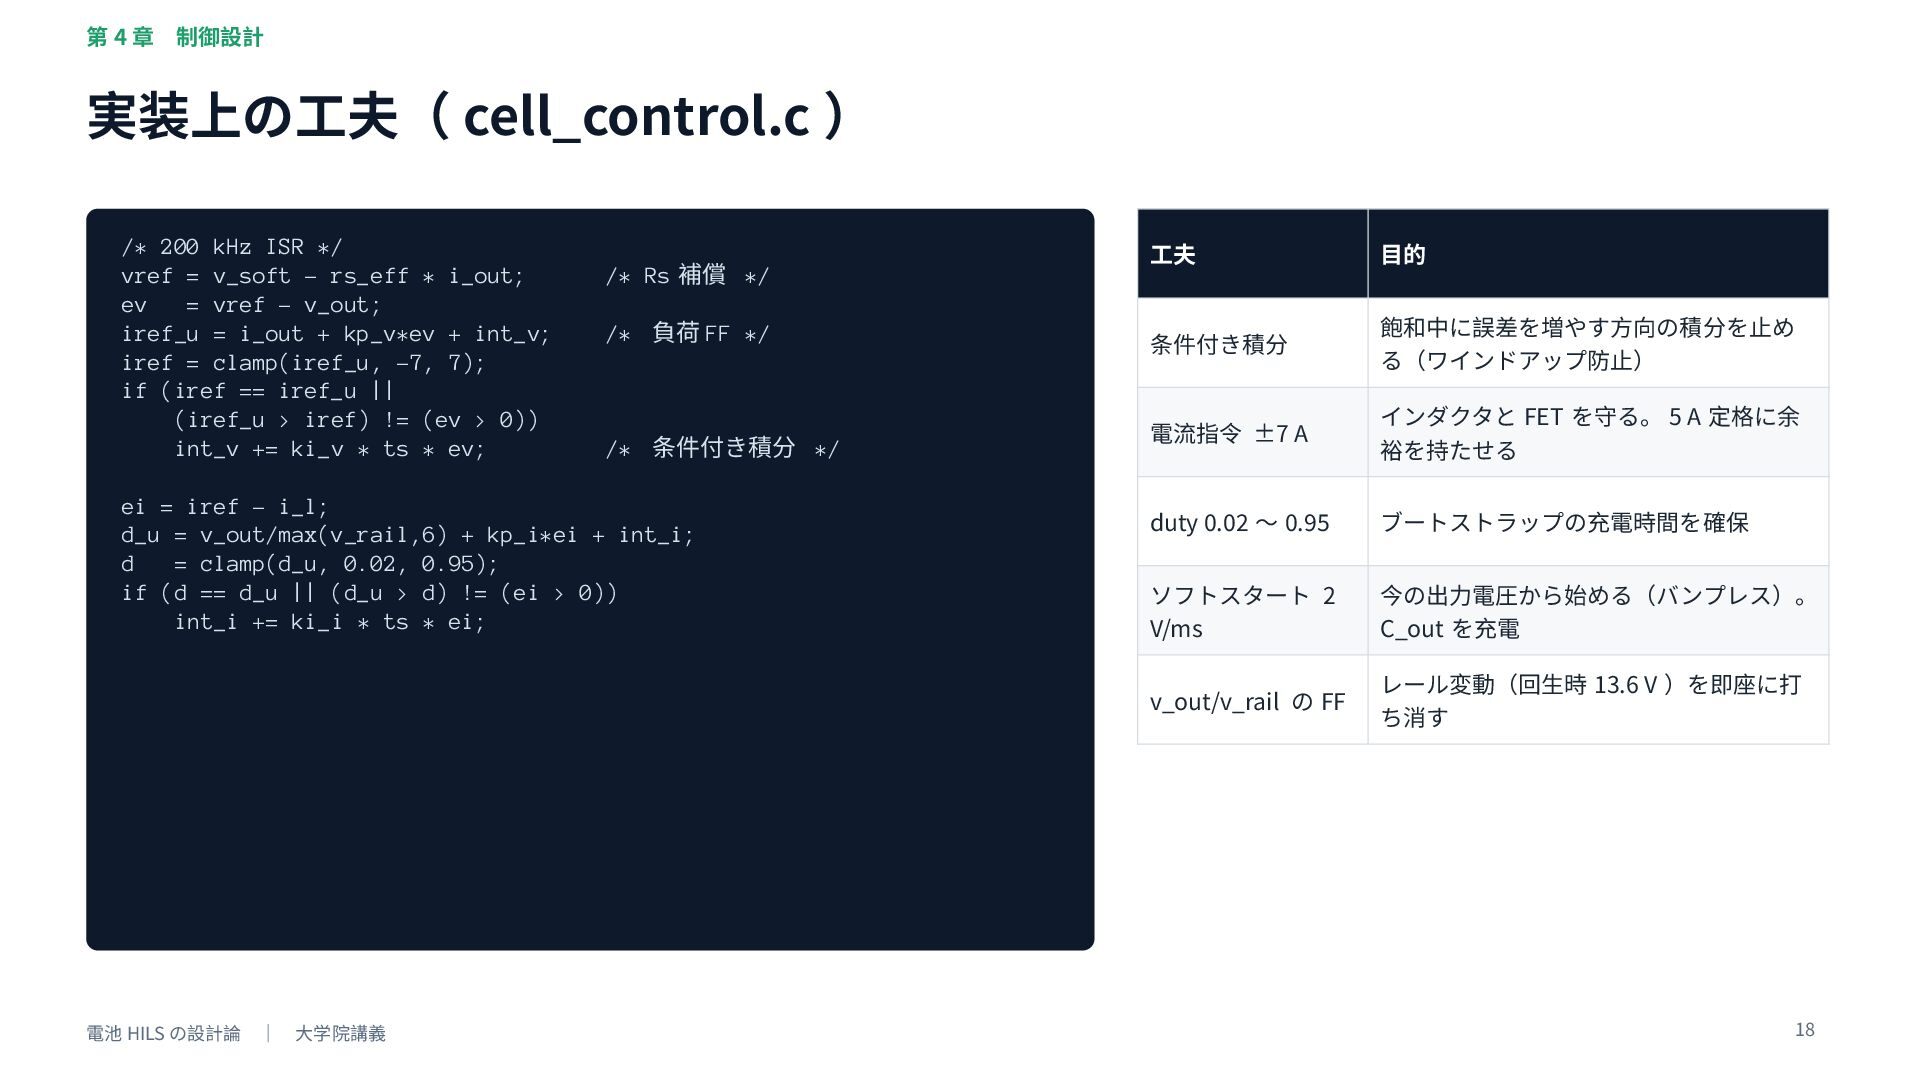
第4章 制御設計 実装上の工夫( cell_control.c ) /* 200 kHz ISR */
vref = v_soft - rs_eff * i_out; ev = vref - v_out; iref_u = i_out + kp_v*ev + int_v; iref = clamp(iref_u, -7, 7); if (iref == iref_u || (iref_u > iref) != (ev > 0)) int_v += ki_v * ts * ev; /* Rs 補償 */ /* 負荷 FF */ /* 条件付き積分 */ ei = iref - i_l; d_u = v_out/max(v_rail,6) + kp_i*ei + int_i; d = clamp(d_u, 0.02, 0.95); if (d == d_u || (d_u > d) != (ei > 0)) int_i += ki_i * ts * ei; 電池 HILS の設計論 | 大学院講義 工夫 目的 条件付き積分 飽和中に誤差を増やす方向の積分を止め る(ワインドアップ防止) 電流指令 ±7 A インダクタと FET を守る。 5 A 定格に余 裕を持たせる duty 0.02 〜 0.95 ブートストラップの充電時間を確保 ソフトスタート 2 V/ms 今の出力電圧から始める(バンプレス)。 C_out を充電 v_out/v_rail の FF レール変動(回生時 13.6 V )を即座に打 ち消す 18 -
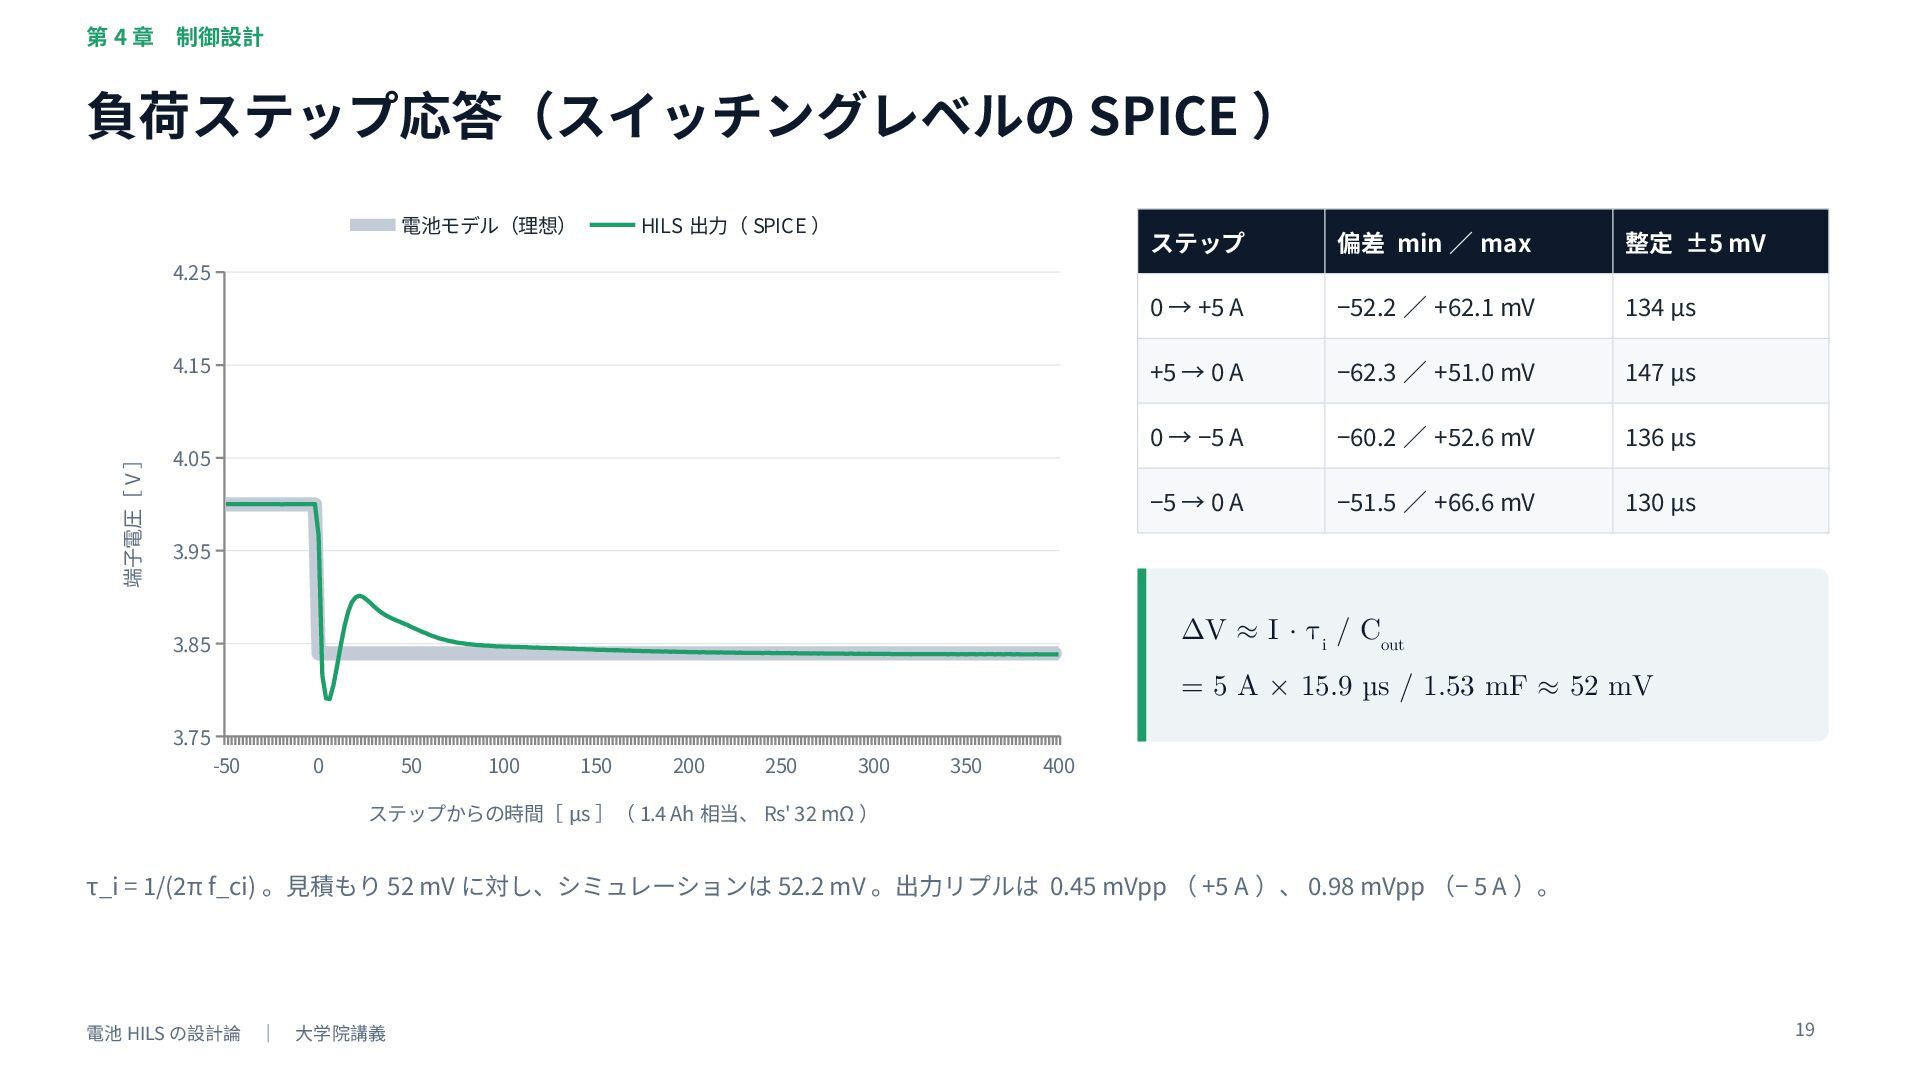
第4章 制御設計 負荷ステップ応答(スイッチングレベルの SPICE ) 電池モデル(理想) HILS 出力( SPICE )
4.25 端子電圧[ V ] 4.15 4.05 ステップ 偏差 min / max 整定 ±5 mV 0 → +5 A −52.2 / +62.1 mV 134 µs +5 → 0 A −62.3 / +51.0 mV 147 µs 0 → −5 A −60.2 / +52.6 mV 136 µs −5 → 0 A −51.5 / +66.6 mV 130 µs 3.95 ΔV ≈ I · τi / Cout 3.85 = 5 A × 15.9 µs / 1.53 mF ≈ 52 mV 3.75 -50 0 50 100 150 200 250 300 350 400 ステップからの時間[ µs ]( 1.4 Ah 相当、 Rs' 32 mΩ ) τ_i = 1/(2π f_ci) 。見積もり 52 mV に対し、シミュレーションは 52.2 mV 。出力リプルは 0.45 mVpp ( +5 A )、 0.98 mVpp (− 5 A )。 電池 HILS の設計論 | 大学院講義 19 -
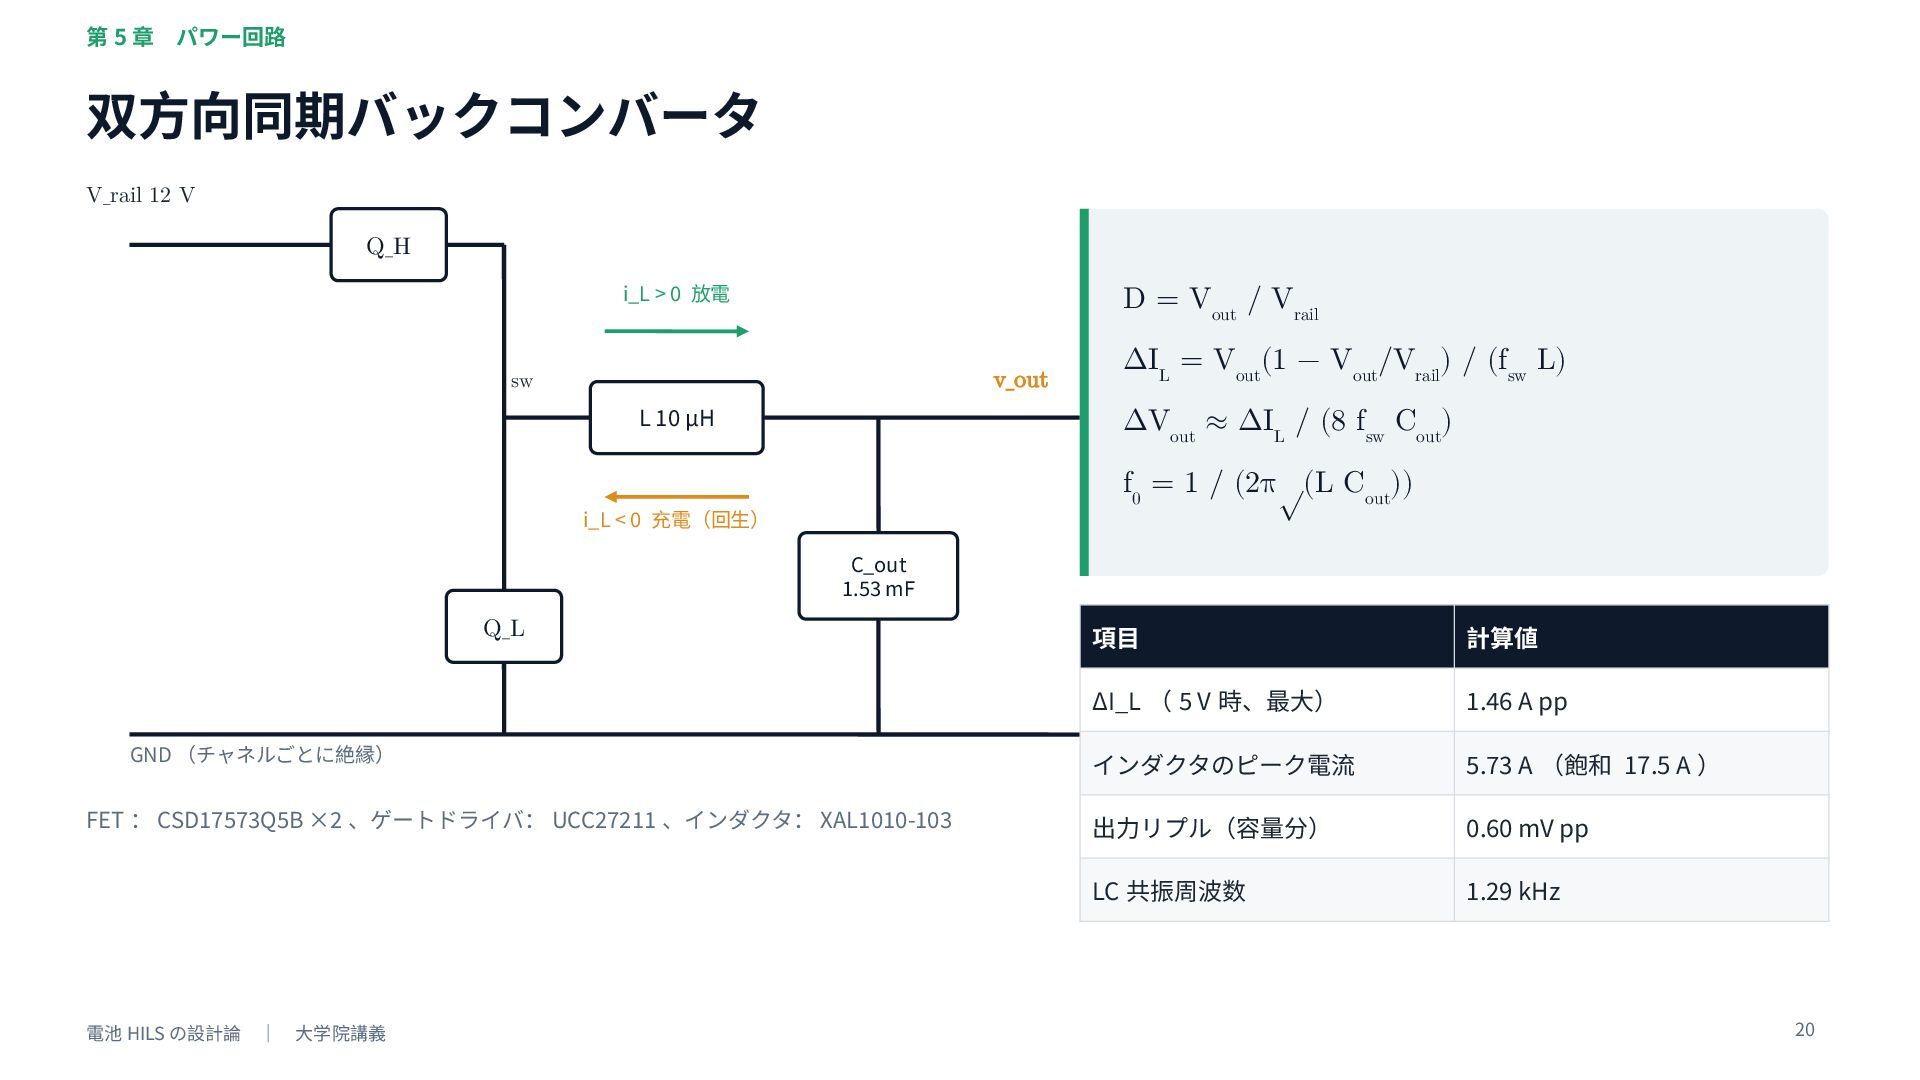
第5章 パワー回路 双方向同期バックコンバータ V_rail 12 V Q_H i_L > 0
放電 D = Vout / Vrail v_out sw L 10 µH ΔIL = Vout(1 − Vout/Vrail) / (fsw L) ΔVout ≈ ΔIL / (8 fsw Cout) f0 = 1 / (2π√(L Cout)) i_L < 0 充電(回生) C_out 1.53 mF Q_L GND (チャネルごとに絶縁) FET : CSD17573Q5B ×2 、ゲートドライバ: UCC27211 、インダクタ: XAL1010-103 電池 HILS の設計論 | 大学院講義 項目 計算値 ΔI_L ( 5 V 時、最大) 1.46 A pp インダクタのピーク電流 5.73 A (飽和 17.5 A ) 出力リプル(容量分) 0.60 mV pp LC 共振周波数 1.29 kHz 20 -
第5章 パワー回路 損失と電源容量 損失の内訳( 5 A 、 4.2 V 出
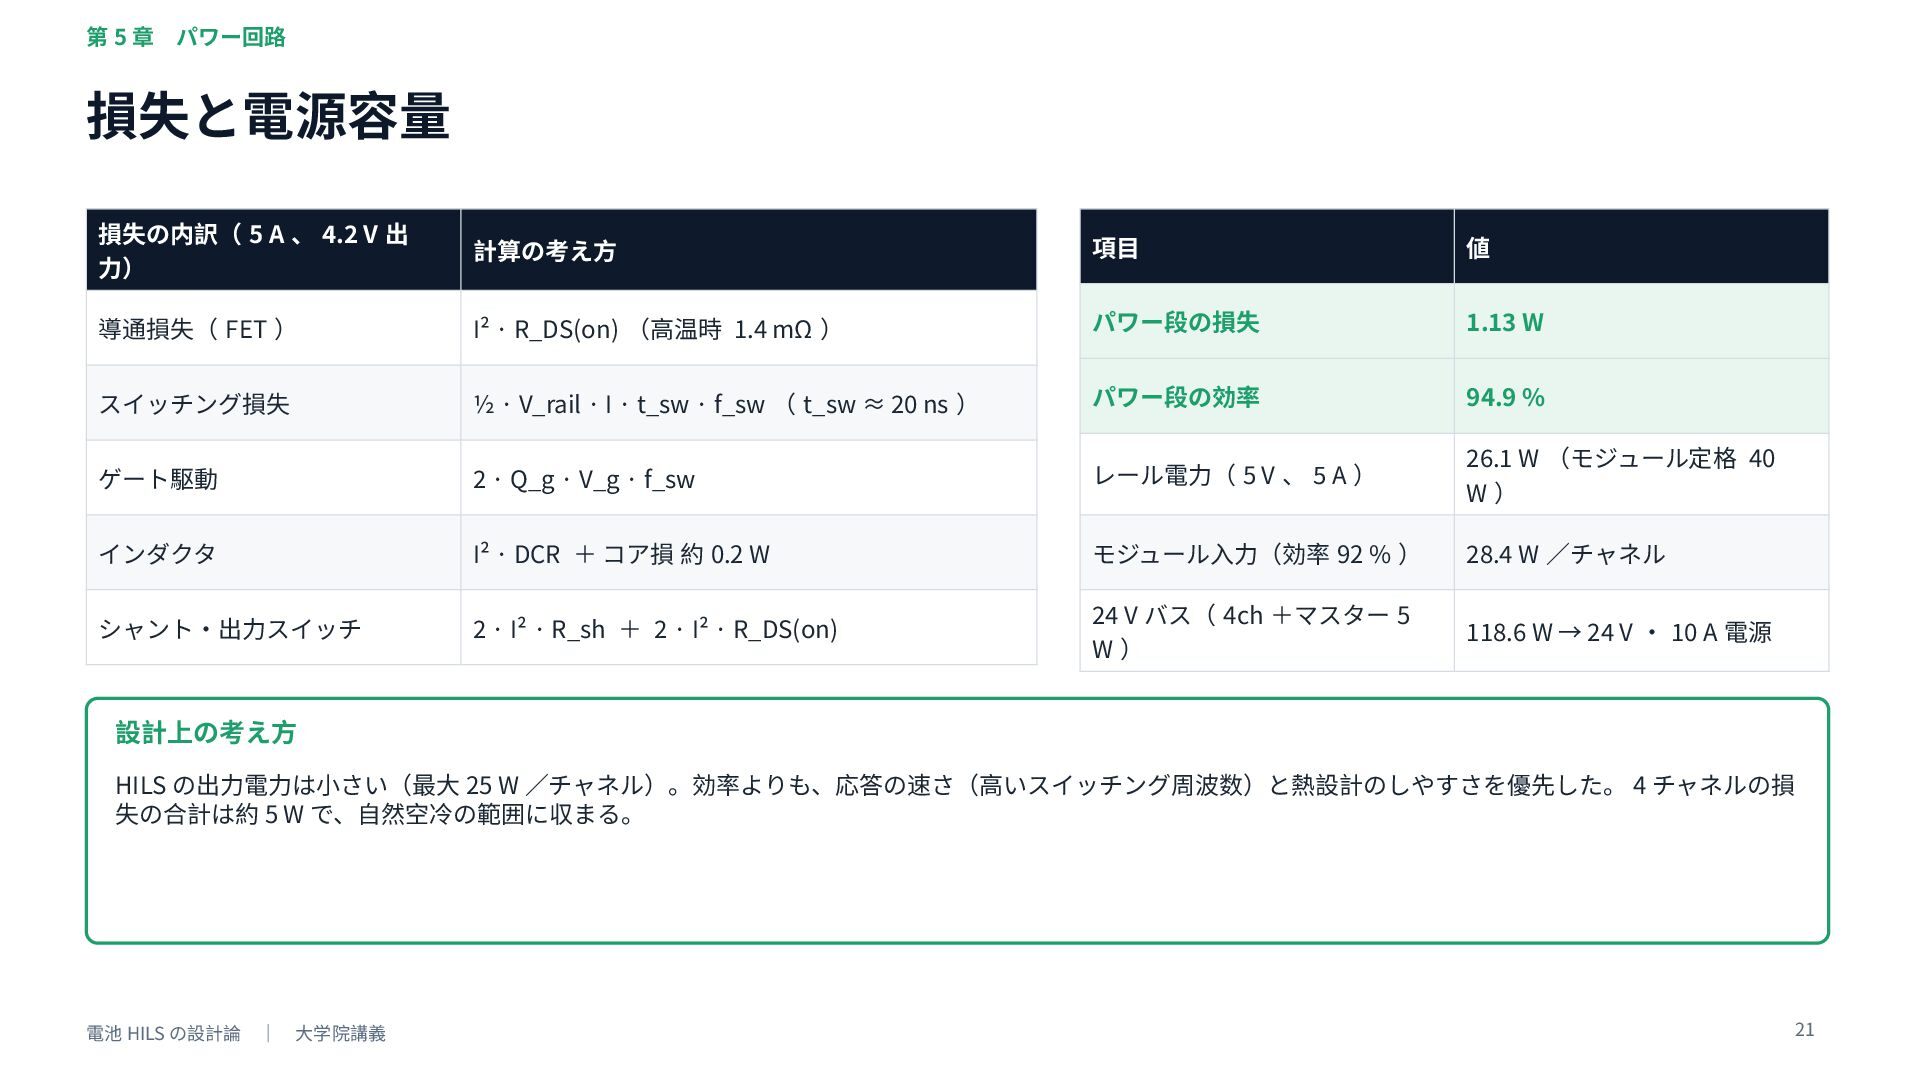
力) 計算の考え方 項目 値 導通損失( FET ) I² · R_DS(on) (高温時 1.4 mΩ ) パワー段の損失 1.13 W スイッチング損失 ½ · V_rail · I · t_sw · f_sw ( t_sw ≈ 20 ns ) パワー段の効率 94.9 % ゲート駆動 2 · Q_g · V_g · f_sw レール電力( 5 V 、 5 A ) 26.1 W (モジュール定格 40 W) インダクタ I² · DCR + コア損 約 0.2 W モジュール入力(効率 92 % ) 28.4 W /チャネル シャント・出力スイッチ 2 · I² · R_sh + 2 · I² · R_DS(on) 24 V バス( 4ch +マスター 5 W) 118.6 W → 24 V ・ 10 A 電源 設計上の考え方 HILS の出力電力は小さい(最大 25 W /チャネル)。効率よりも、応答の速さ(高いスイッチング周波数)と熱設計のしやすさを優先した。 4 チャネルの損 失の合計は約 5 W で、自然空冷の範囲に収まる。 電池 HILS の設計論 | 大学院講義 21 -
第5章 パワー回路 回生エネルギーの処理 Pregen = Vout I − Ploss =
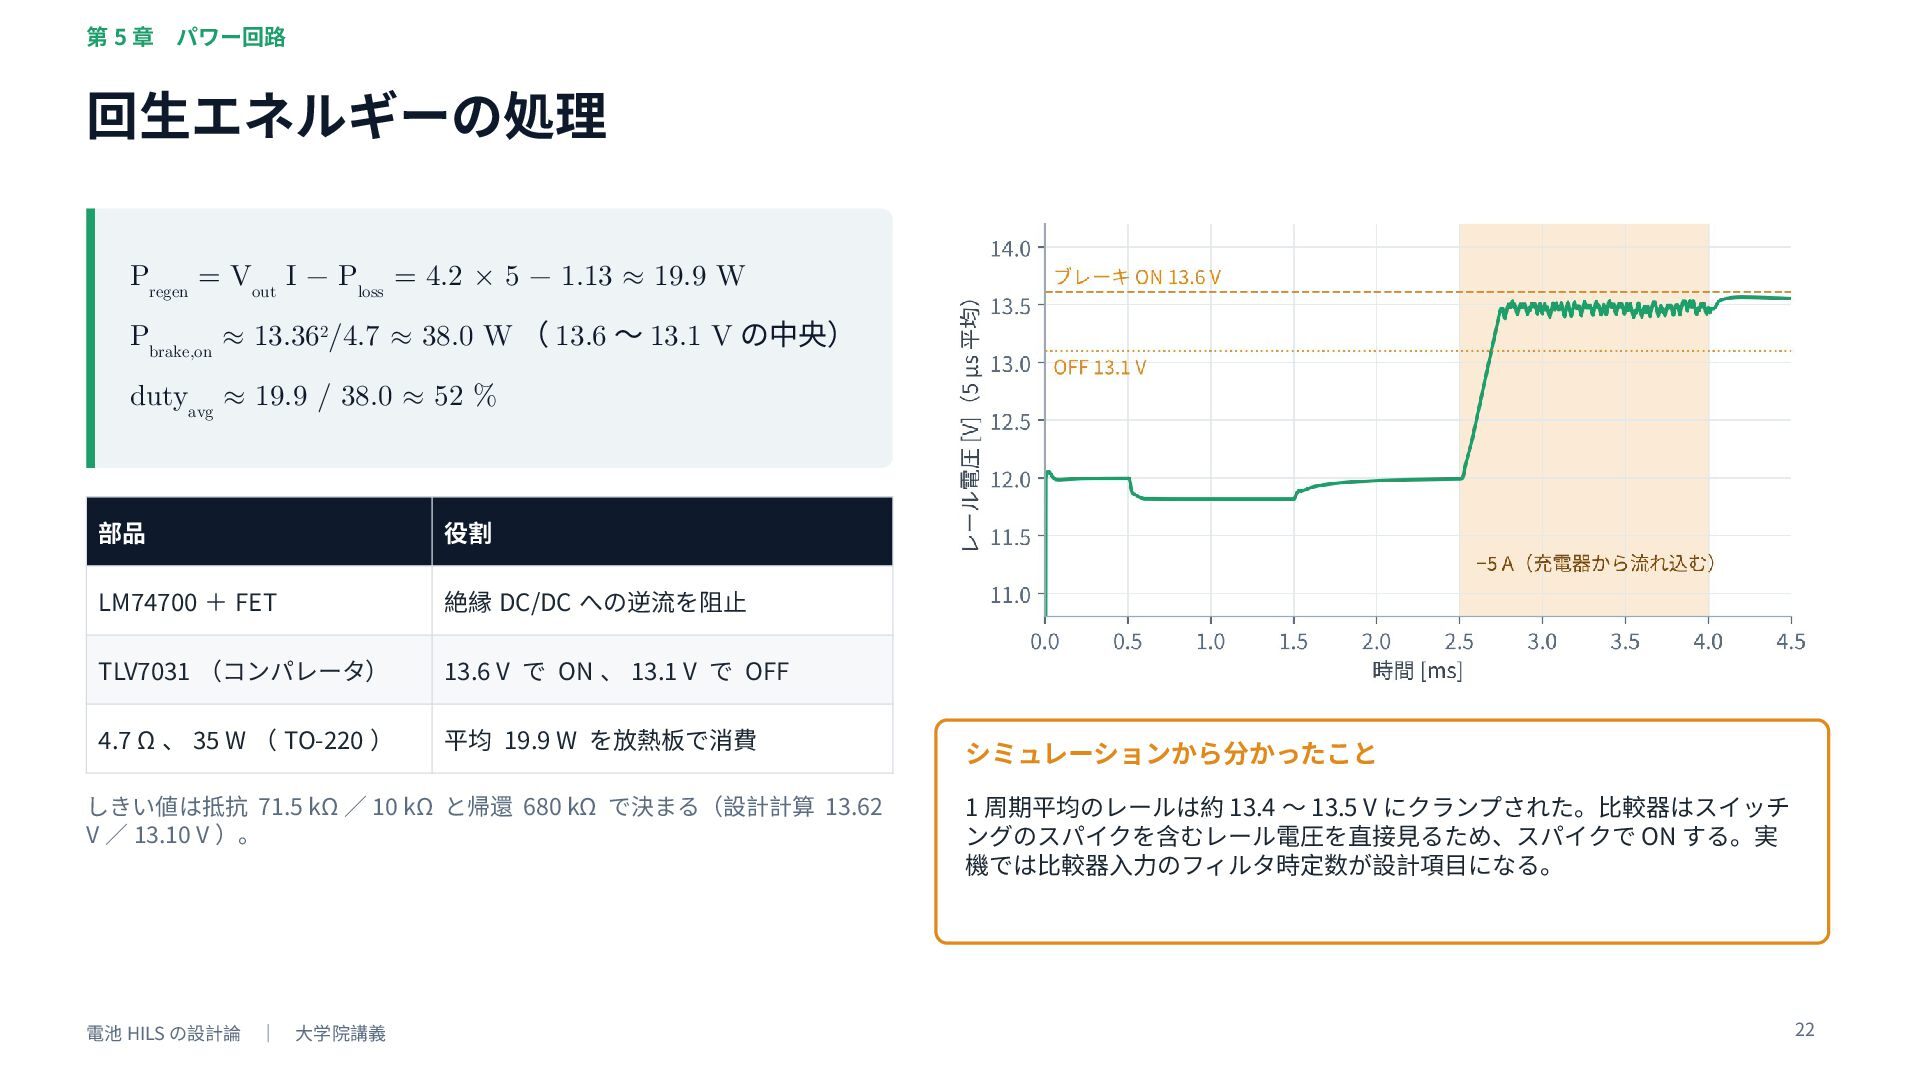
4.2 × 5 − 1.13 ≈ 19.9 W Pbrake,on ≈ 13.362/4.7 ≈ 38.0 W ( 13.6 〜 13.1 V の中央) dutyavg ≈ 19.9 / 38.0 ≈ 52 % 部品 役割 LM74700 + FET 絶縁 DC/DC への逆流を阻止 TLV7031 (コンパレータ) 13.6 V で ON 、 13.1 V で OFF 4.7 Ω 、 35 W ( TO-220 ) 平均 19.9 W を放熱板で消費 しきい値は抵抗 71.5 kΩ / 10 kΩ と帰還 680 kΩ で決まる(設計計算 13.62 V / 13.10 V )。 電池 HILS の設計論 | 大学院講義 シミュレーションから分かったこと 1 周期平均のレールは約 13.4 〜 13.5 V にクランプされた。比較器はスイッチ ングのスパイクを含むレール電圧を直接見るため、スパイクで ON する。実 機では比較器入力のフィルタ時定数が設計項目になる。 22 -
第5章 パワー回路 計測系と絶縁 信号 センサ ゲイン・レンジ 用途 インダクタ電流 i_L 2
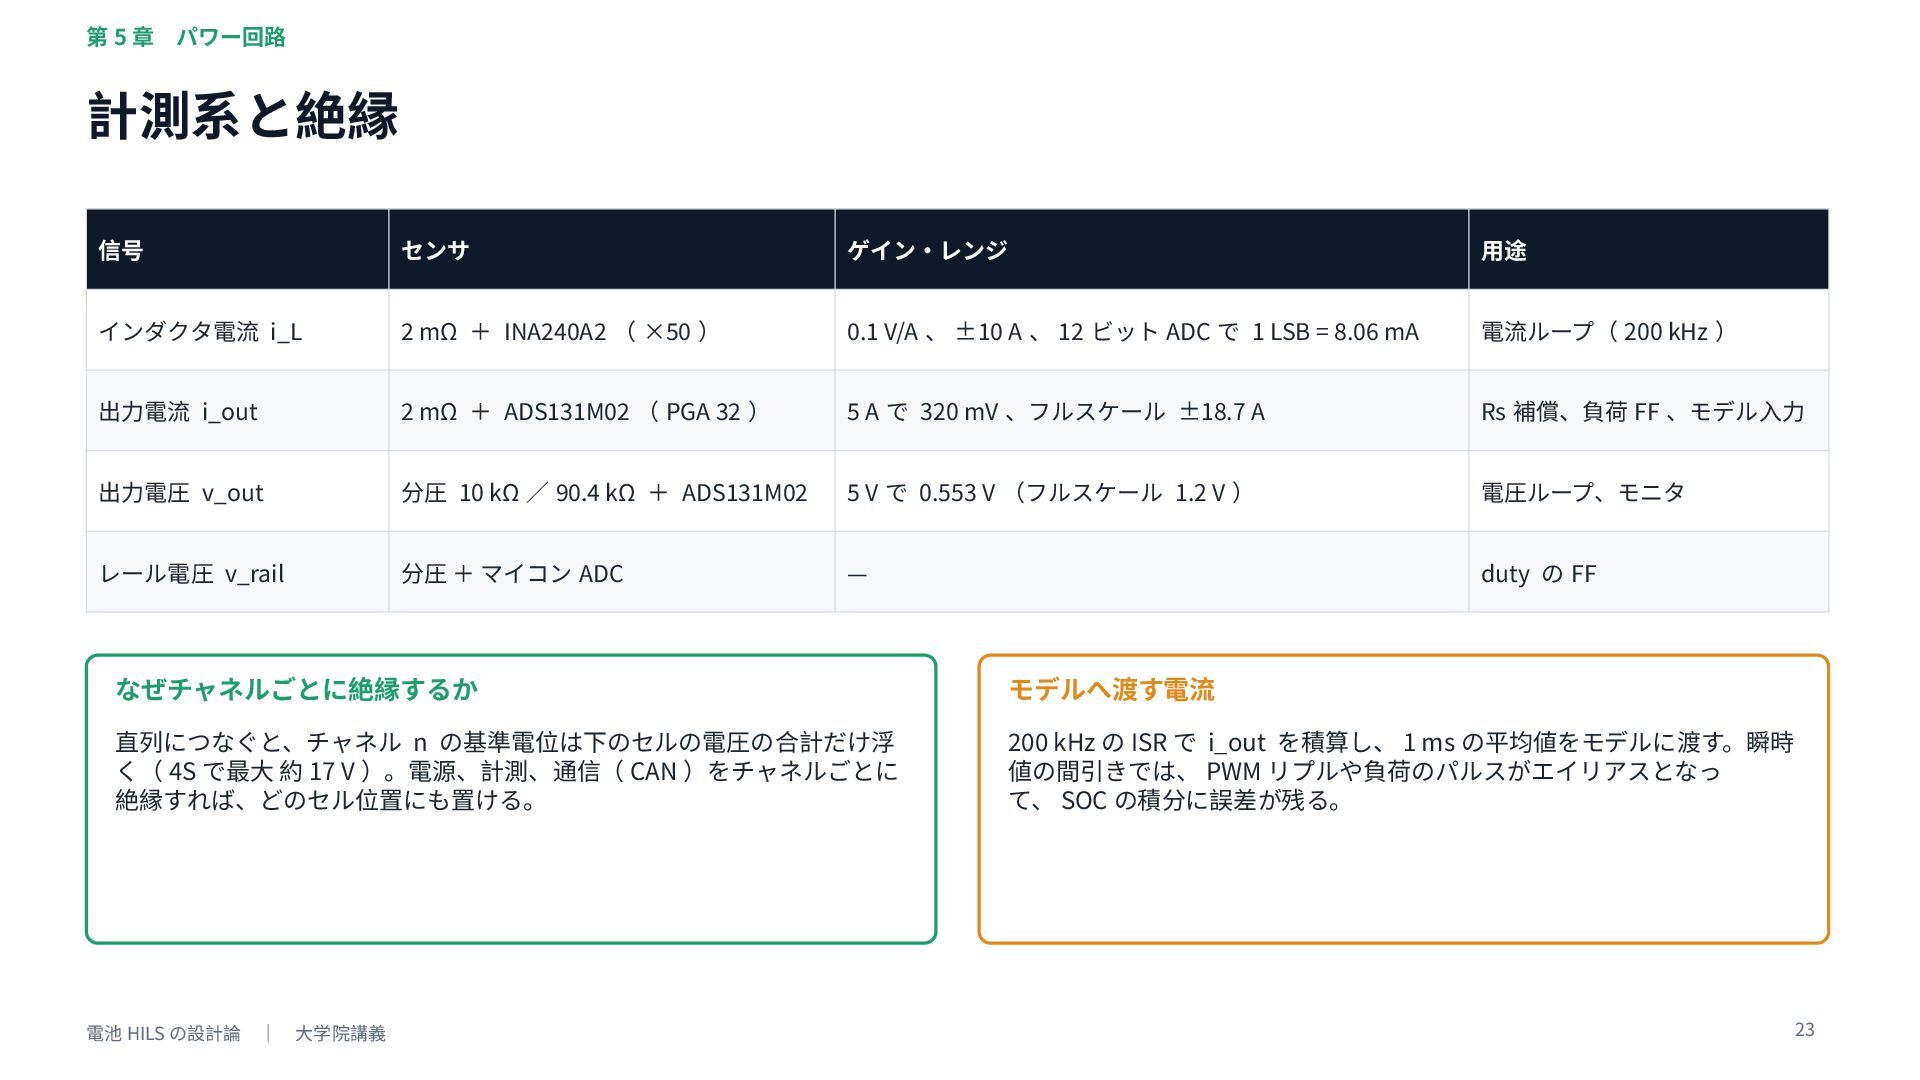
mΩ + INA240A2 ( ×50 ) 0.1 V/A 、 ±10 A 、 12 ビット ADC で 1 LSB = 8.06 mA 電流ループ( 200 kHz ) 出力電流 i_out 2 mΩ + ADS131M02 ( PGA 32 ) 5 A で 320 mV 、フルスケール ±18.7 A Rs 補償、負荷 FF 、モデル入力 出力電圧 v_out 分圧 10 kΩ / 90.4 kΩ + ADS131M02 5 V で 0.553 V (フルスケール 1.2 V ) 電圧ループ、モニタ レール電圧 v_rail 分圧 + マイコン ADC — duty の FF なぜチャネルごとに絶縁するか モデルへ渡す電流 直列につなぐと、チャネル n の基準電位は下のセルの電圧の合計だけ浮 く( 4S で最大 約 17 V )。電源、計測、通信( CAN )をチャネルごとに 絶縁すれば、どのセル位置にも置ける。 200 kHz の ISR で i_out を積算し、 1 ms の平均値をモデルに渡す。瞬時 値の間引きでは、 PWM リプルや負荷のパルスがエイリアスとなっ て、 SOC の積分に誤差が残る。 電池 HILS の設計論 | 大学院講義 23 -
第6章 検証と HILS の限界 検証の階層 1 モデル 対 モデル ファームのモデル
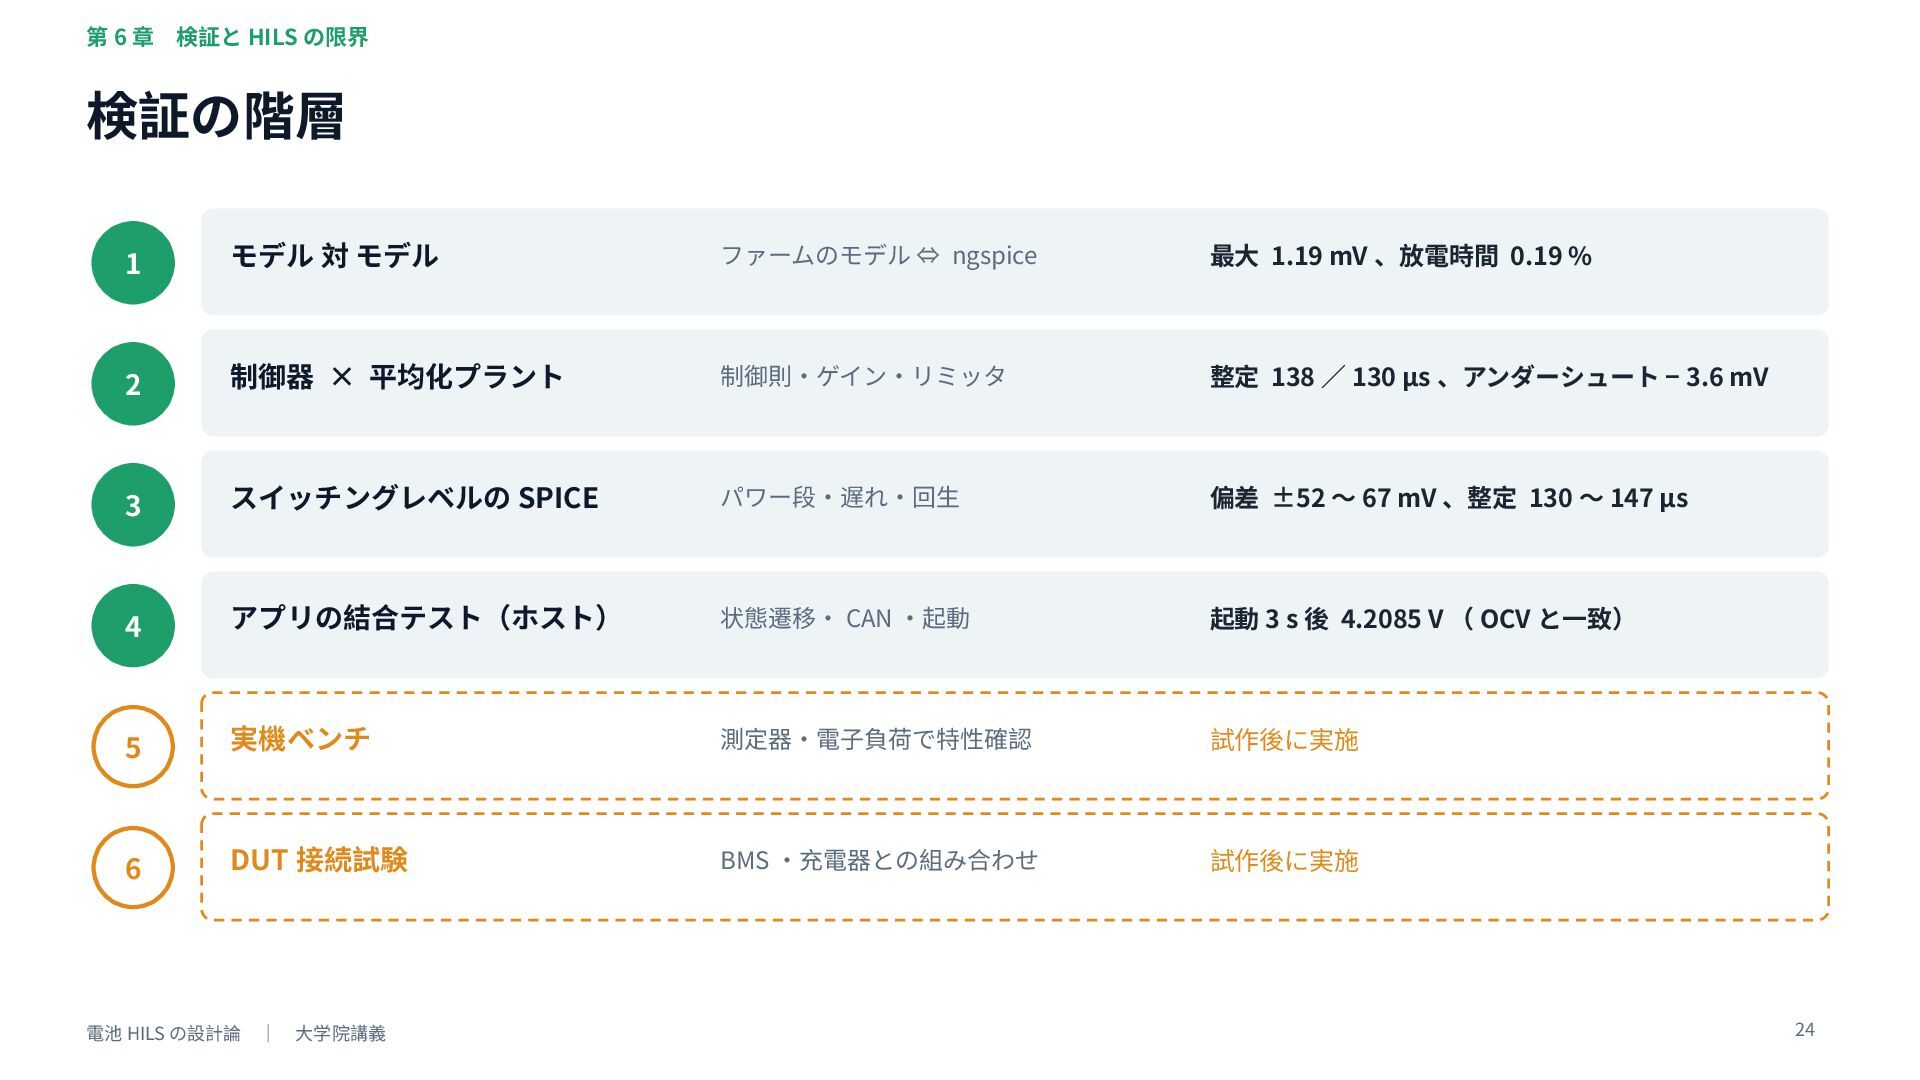
⇔ ngspice 最大 1.19 mV 、放電時間 0.19 % 2 制御器 × 平均化プラント 制御則・ゲイン・リミッタ 整定 138 / 130 µs 、アンダーシュート − 3.6 mV 3 スイッチングレベルの SPICE パワー段・遅れ・回生 偏差 ±52 〜 67 mV 、整定 130 〜 147 µs 4 アプリの結合テスト(ホスト) 状態遷移・ CAN ・起動 起動 3 s 後 4.2085 V ( OCV と一致) 5 実機ベンチ 測定器・電子負荷で特性確認 試作後に実施 6 DUT 接続試験 BMS ・充電器との組み合わせ 試作後に実施 電池 HILS の設計論 | 大学院講義 24 -
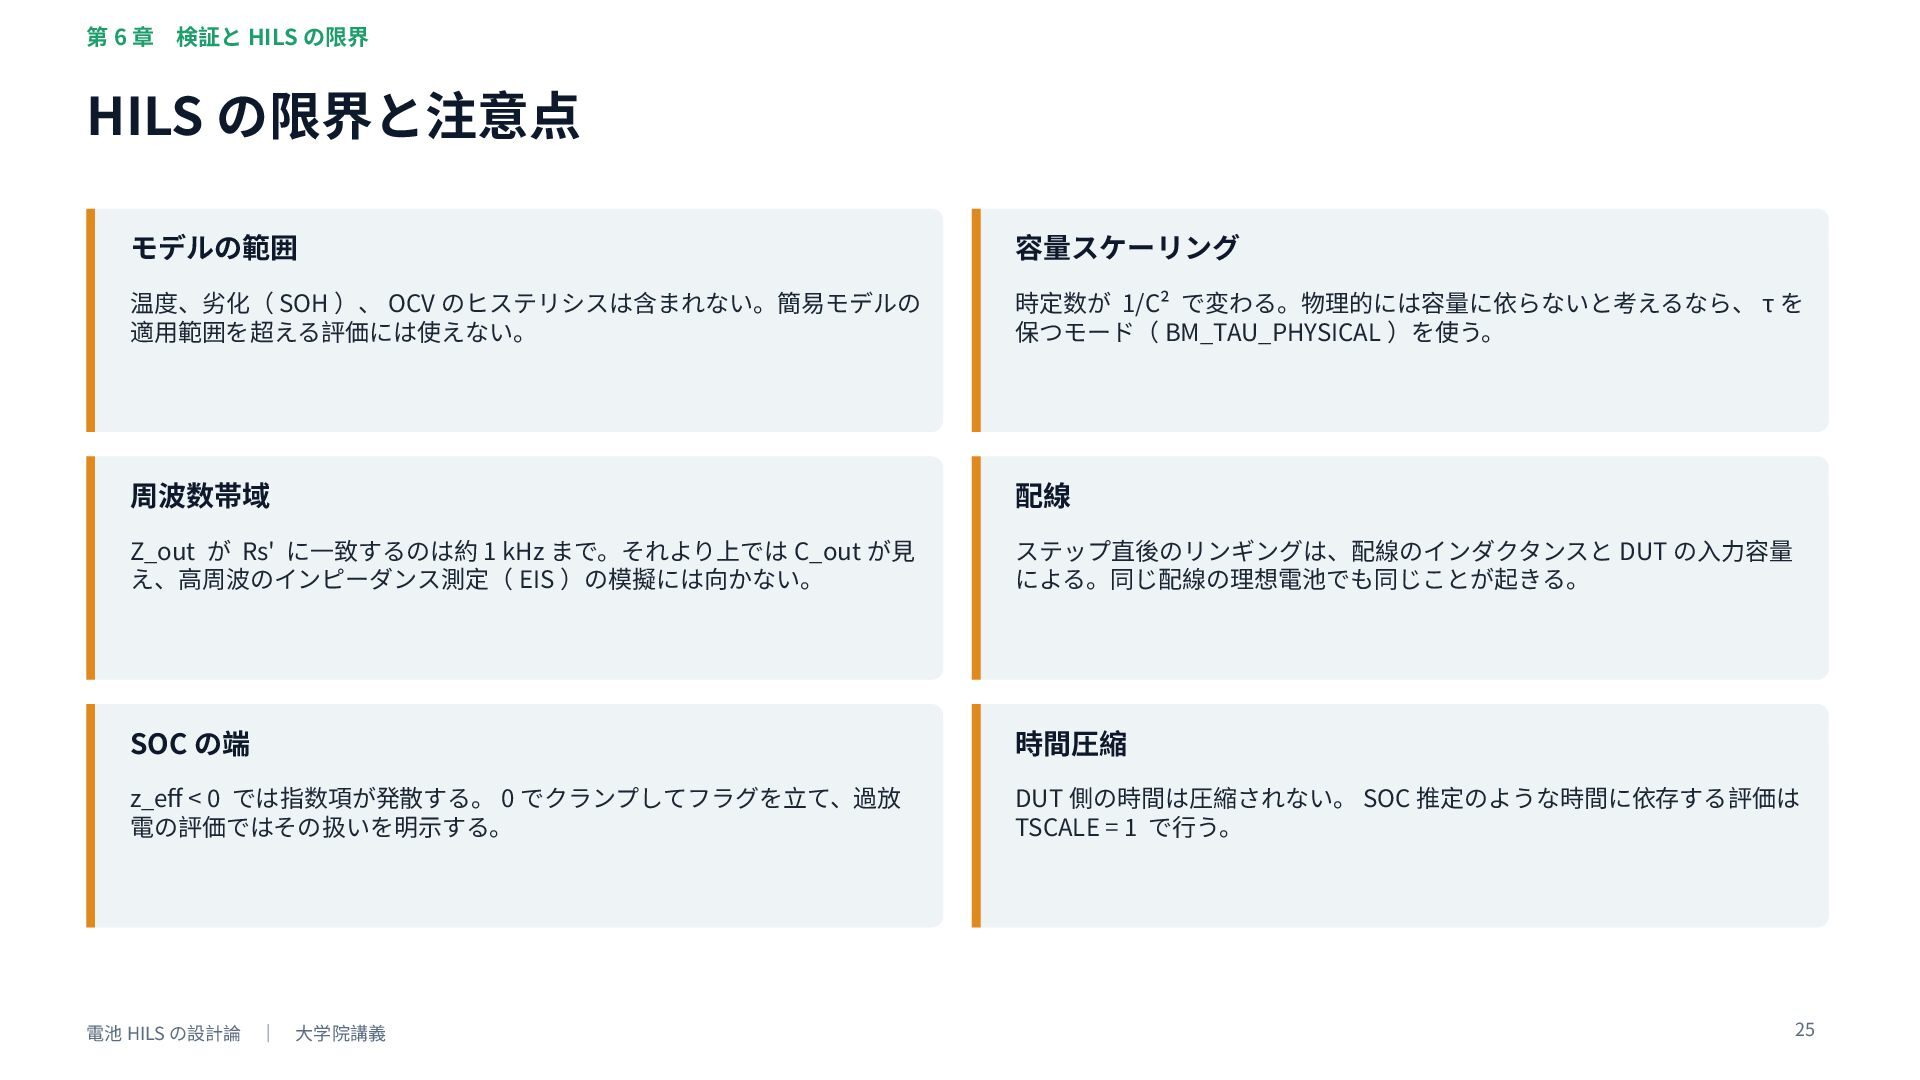
第6章 検証と HILS の限界 HILS の限界と注意点 モデルの範囲 容量スケーリング 温度、劣化( SOH
)、 OCV のヒステリシスは含まれない。簡易モデルの 適用範囲を超える評価には使えない。 時定数が 1/C² で変わる。物理的には容量に依らないと考えるなら、 τ を 保つモード( BM_TAU_PHYSICAL )を使う。 周波数帯域 配線 Z_out が Rs' に一致するのは約 1 kHz まで。それより上では C_out が見 え、高周波のインピーダンス測定( EIS )の模擬には向かない。 ステップ直後のリンギングは、配線のインダクタンスと DUT の入力容量 による。同じ配線の理想電池でも同じことが起きる。 SOC の端 時間圧縮 z_eff < 0 では指数項が発散する。 0 でクランプしてフラグを立て、過放 電の評価ではその扱いを明示する。 DUT 側の時間は圧縮されない。 SOC 推定のような時間に依存する評価は TSCALE = 1 で行う。 電池 HILS の設計論 | 大学院講義 25 -
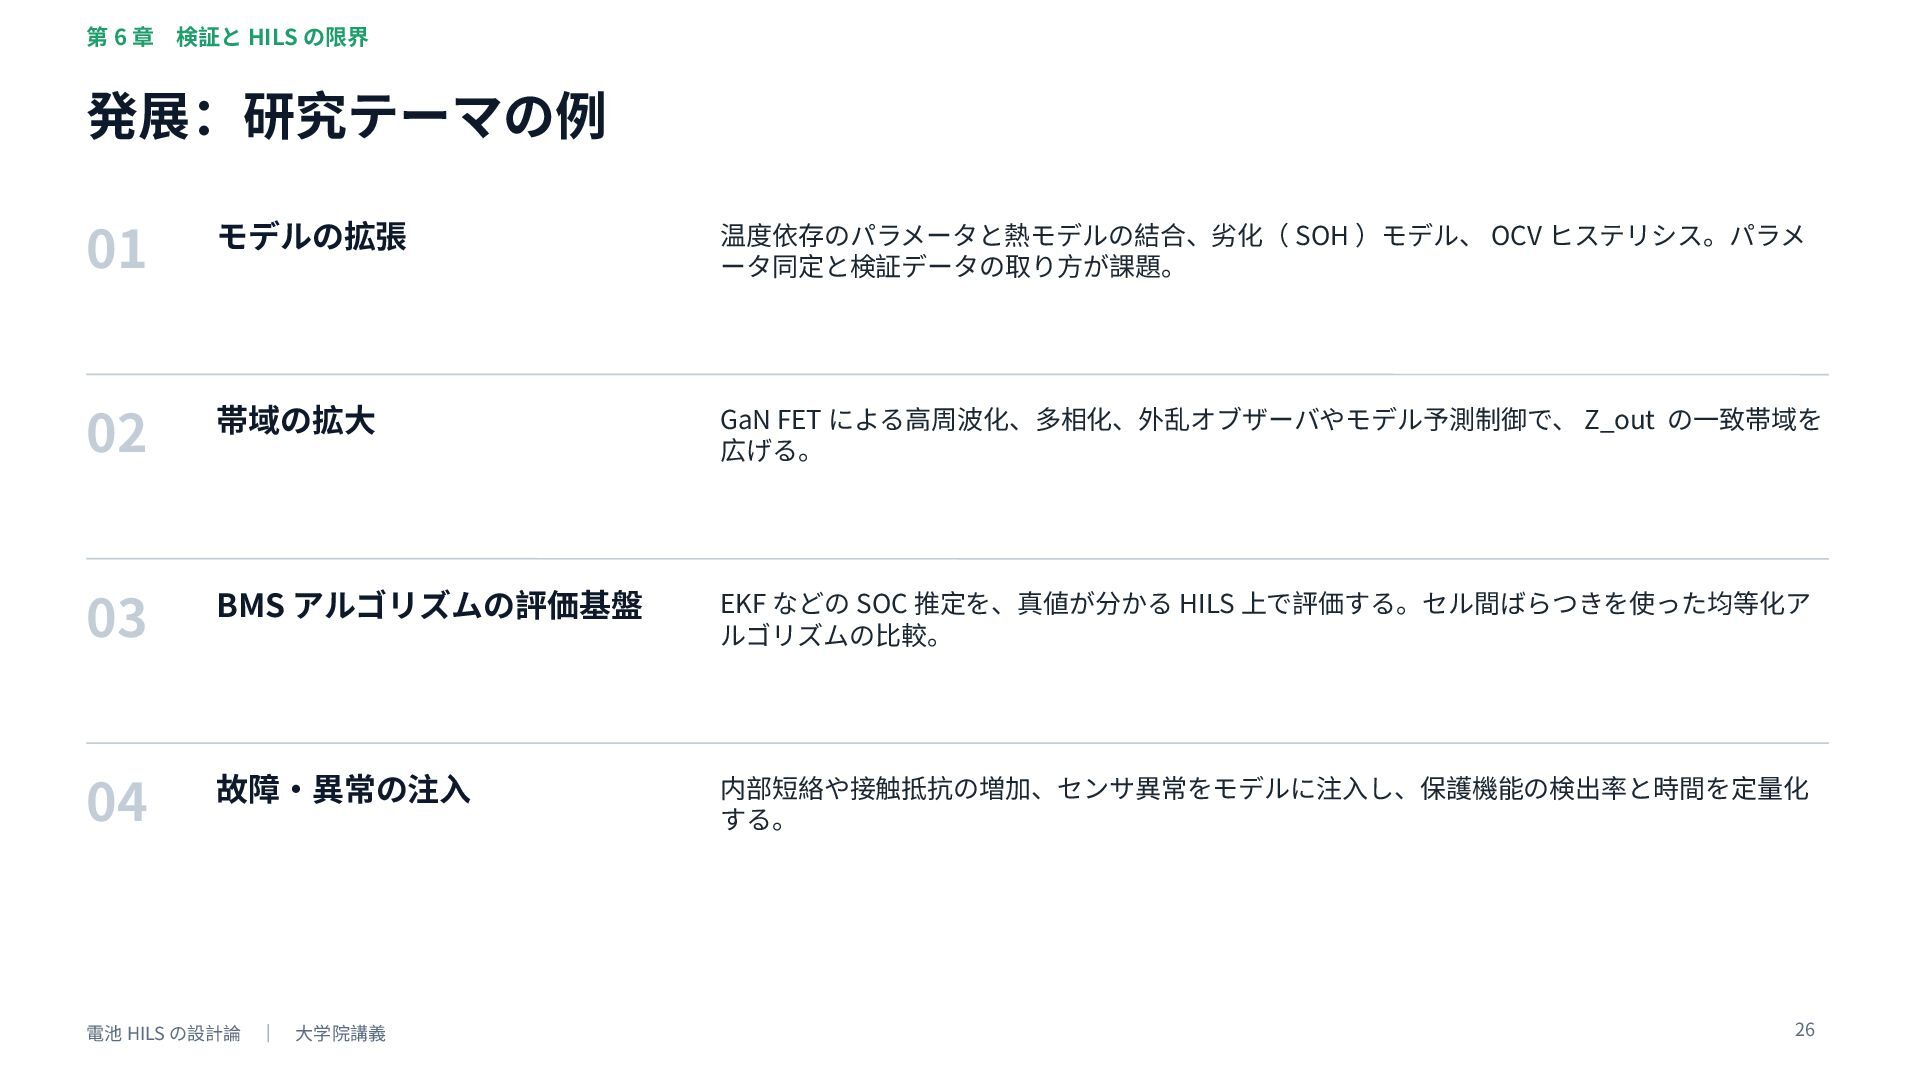
第6章 検証と HILS の限界 発展:研究テーマの例 01 モデルの拡張 温度依存のパラメータと熱モデルの結合、劣化( SOH )モデル、
OCV ヒステリシス。パラメ ータ同定と検証データの取り方が課題。 02 帯域の拡大 GaN FET による高周波化、多相化、外乱オブザーバやモデル予測制御で、 Z_out の一致帯域を 広げる。 03 BMS アルゴリズムの評価基盤 EKF などの SOC 推定を、真値が分かる HILS 上で評価する。セル間ばらつきを使った均等化ア ルゴリズムの比較。 04 故障・異常の注入 内部短絡や接触抵抗の増加、センサ異常をモデルに注入し、保護機能の検出率と時間を定量化 する。 電池 HILS の設計論 | 大学院講義 26 -
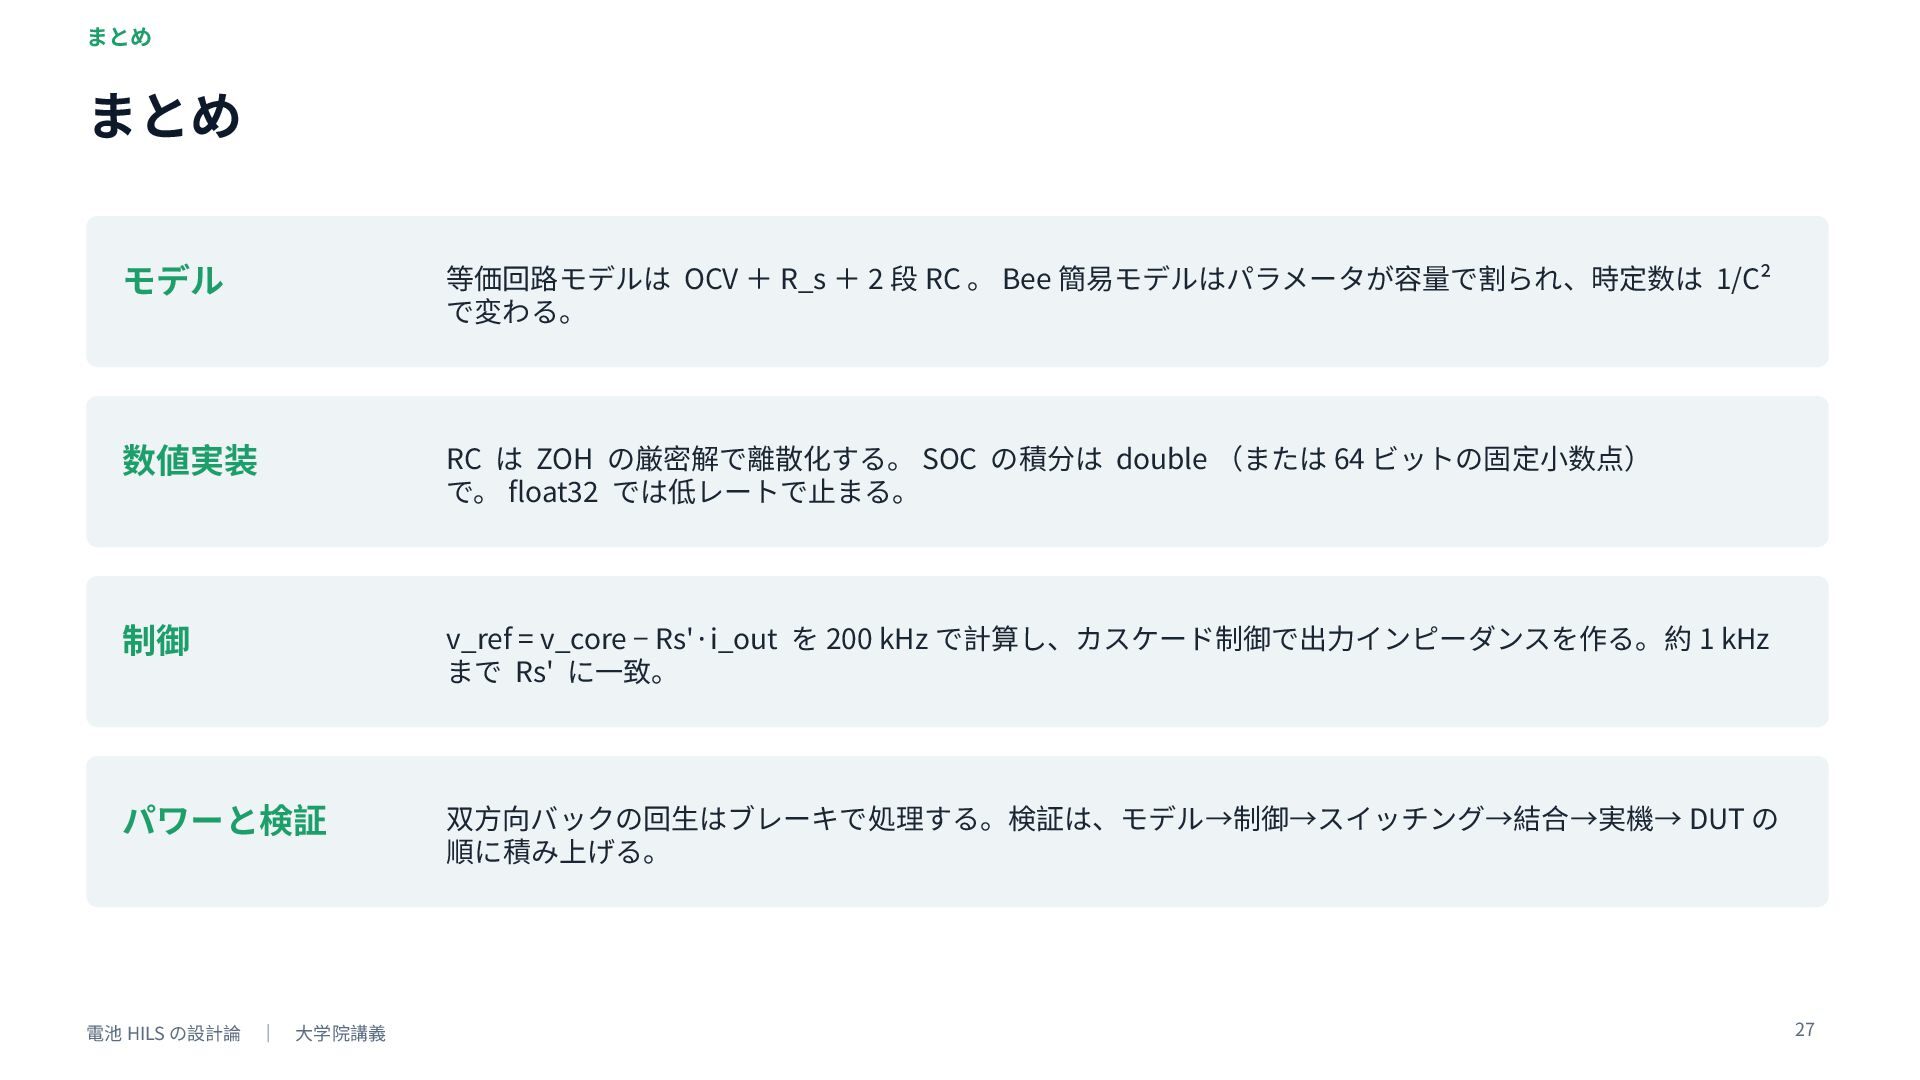
まとめ まとめ モデル 等価回路モデルは OCV + R_s + 2 段
RC 。 Bee 簡易モデルはパラメータが容量で割られ、時定数は 1/C² で変わる。 数値実装 RC は ZOH の厳密解で離散化する。 SOC の積分は double (または 64 ビットの固定小数点) で。 float32 では低レートで止まる。 制御 v_ref = v_core − Rs'·i_out を 200 kHz で計算し、カスケード制御で出力インピーダンスを作る。約 1 kHz まで Rs' に一致。 パワーと検証 双方向バックの回生はブレーキで処理する。検証は、モデル→制御→スイッチング→結合→実機→ DUT の 順に積み上げる。 電池 HILS の設計論 | 大学院講義 27 -
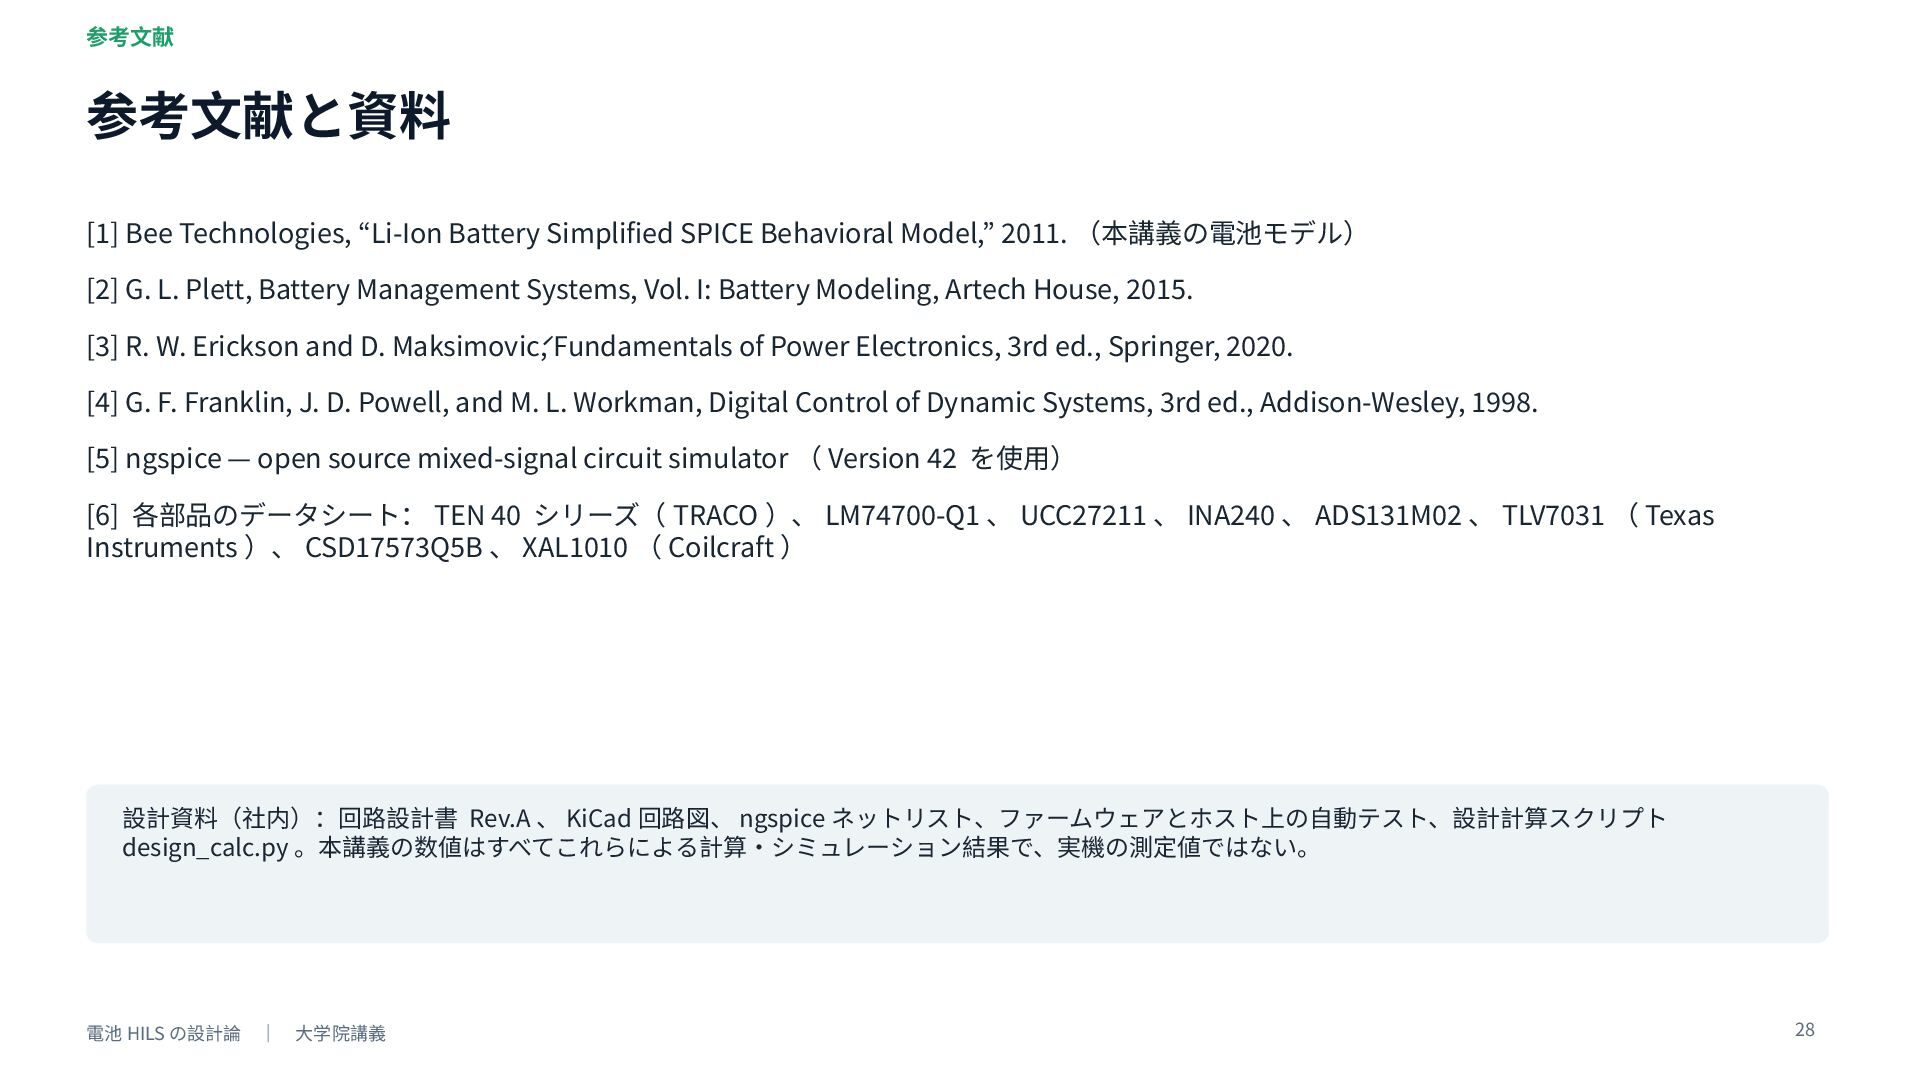
参考文献 参考文献と資料 [1] Bee Technologies, “Li-Ion Battery Simplified SPICE Behavioral
Model,” 2011. (本講義の電池モデル) [2] G. L. Plett, Battery Management Systems, Vol. I: Battery Modeling, Artech House, 2015. [3] R. W. Erickson and D. Maksimović, Fundamentals of Power Electronics, 3rd ed., Springer, 2020. [4] G. F. Franklin, J. D. Powell, and M. L. Workman, Digital Control of Dynamic Systems, 3rd ed., Addison-Wesley, 1998. [5] ngspice — open source mixed-signal circuit simulator ( Version 42 を使用) [6] 各部品のデータシート: TEN 40 シリーズ( TRACO )、 LM74700-Q1 、 UCC27211 、 INA240 、 ADS131M02 、 TLV7031 ( Texas Instruments )、 CSD17573Q5B 、 XAL1010 ( Coilcraft ) 設計資料(社内):回路設計書 Rev.A 、 KiCad 回路図、 ngspice ネットリスト、ファームウェアとホスト上の自動テスト、設計計算スクリプト design_calc.py 。本講義の数値はすべてこれらによる計算・シミュレーション結果で、実機の測定値ではない。 電池 HILS の設計論 | 大学院講義 28
 beetech
 comi190327
 yusuke427
 dkduppf
 jackojacko_
 minorun365
 maguroalternative
 masspeaks
 110y
 carta_engineering
 yappli_developers
 ren8k
 knwoop
 mza
 geshan
 sarafernandez
 cromwellryan
 eileencodes
 helmedeiros
 codingconduct
 rakko
 kimpetersen
 tammielis
 techseoconnect