Upgrade to Pro
— share decks privately, control downloads, hide ads and more …
Speaker Deck
Sign up for free
Menu
Search
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Pricing
Search
Sign in
Sign up for free
AWS DeepRacerで最適な行動・報酬関数を得る為の試行錯誤
Search
貞松政史
May 16, 2019
Technology
2.3k
0
Share
Embed
Copy iframe code
Copy JS code
Copy link
Start on current slide
AWS DeepRacerで最適な行動・報酬関数を得る為の試行錯誤
2019/05/16 DeepRacer同好会 第二回オフライン勉強会@大阪 のセッションスライドです。
貞松政史
May 16, 2019
More Decks by 貞松政史
See All by 貞松政史
Amazon Forecast亡き今、我々がマネージドサービスに頼らず時系列予測を実行する方法
sadynitro
0
1.5k
今日のハイライトをシステマティックに
sadynitro
1
99
はじめてのレコメンド〜Amazon Personalizeを使った推薦システム超超超入門〜
sadynitro
2
2.8k
予知保全利用を目指した外観検査AIの開発 〜画像処理AIを用いた外観画像に対する異常検知〜
sadynitro
0
1.4k
20230904_GoogleCloudNext23_Recap_AI_ML
sadynitro
0
1.1k
Foundation Model全盛時代を生きるAI/MLエンジニアの生存戦略
sadynitro
0
1.2k
Amazon SageMakerが存在しない世界線 のAWS上で実現する機械学習基盤
sadynitro
0
330
Amazon SageMakerが存在しない世界線のAWS上で実現する機械学習基盤
sadynitro
0
2.3k
みんな大好き強化学習
sadynitro
0
1.4k
Other Decks in Technology
See All in Technology
module Synths; end
asonas
1
130
日経電子版を支えていく Kasane Design System/fec_fukuoka
nikkei_engineer_recruiting
0
960
NW運用でNWトポロジ可視化ツールに期待すること/shumoku-meetup1
corestate55
2
120
AIネイティブプロダクトで顧客価値を最大化するプロダクトエンジニアとFDEの協働
righttouch
PRO
0
240
「図書館」という名前のままでいいのか -Code4Lib JAPANカンファレンス2026 アンカンファレンス報告- / Code4Lib JAPAN Conference 2026: Unconference Report
ykiyota
0
170
[2026-09-11]SREは誰のもの?運用エンジニアが始める 「SRE領域への越境」とチームの進化の軌跡 〜Road to NEXT CRE
tosite
0
160
アプリをもっと"iOSアプリっぽく"する小さな工夫 / Small Touches That Make Your App Feel More Like an iOS App
matsuji
1
630
Redmine 7.0で私が開発した新機能の狙いと背景
vividtone
1
160
2026-09-11 【Snowflake World Tour Tokyo 2026】Snowflakeを起点に、AI Agentが自律稼働し続ける未来へ / Driving AI Agents with Snowflake
civitaspo
0
350
AIで仕事のやり方を変える
matsu7874
3
1.1k
20260912_スクラムにジェネラリストは必要か
ryugen04
0
370
synctest時代のhttptest Go 1.27で変わるHTTPサーバテストの裏側 / go conference2026 synctest and httptest
budougumi0617
1
2.7k
Featured
See All Featured
Practical Orchestrator
shlominoach
191
12k
Leveraging LLMs for student feedback in introductory data science courses - posit::conf(2025)
minecr
1
380
How STYLIGHT went responsive
nonsquared
100
6.3k
The Cult of Friendly URLs
andyhume
79
7k
Git: the NoSQL Database
bkeepers
PRO
432
67k
The Cost Of JavaScript in 2023
addyosmani
55
10k
Getting science done with accelerated Python computing platforms
jacobtomlinson
2
470
Google's AI Overviews - The New Search
badams
0
1.6k
Self-Hosted WebAssembly Runtime for Runtime-Neutral Checkpoint/Restore in Edge–Cloud Continuum
chikuwait
0
780
The Limits of Empathy - UXLibs8
cassininazir
1
650
Reflections from 52 weeks, 52 projects
jeffersonlam
356
21k
The AI Revolution Will Not Be Monopolized: How open-source beats economies of scale, even for LLMs
inesmontani
PRO
3
3.7k
Transcript
AWS DeepRacerで 最適な⾏動・報酬関数を得る為の試⾏錯誤 クラスメソッド株式会社 データインテグレーション部 2019.5.16 DeepRacer同好会 第⼆回オフライン勉強会@⼤阪 貞松 政史
1
2 本⽇のハッシュタグ #AWSDeepRacerJP
3 ⾃⼰紹介 貞松 政史 (サダマツ マサシ) @sady_nitro データインテグレーション部 (DI部) 開発チーム
岡⼭オフィス勤務 データ分析基盤開発 某コーヒー関連 SageMaker Lambda ⽒名 所属 近況 好きなAWS サービス
4 本セッションから得てほしいこと DeepRacer 楽しい︕
5 本セッションから得てほしいこと DeepRacerのAction設定どうしたら良い︖ DeepRacerの報酬関数設計どうしたら良い︖ この⼿の悩みを解決する⼿がかりに
6 本セッションで話さないこと 強化学習の⼿法(アルゴリズム)についての詳細 DeepRacerの実機を⽤いた開発
7 お品書き DeepRacerコンソールを⽤いた開発 DeepRacerのAction設定 DeepRacerの報酬関数設計 1 2 3
8 DeepRacerコンソールを⽤いた開発
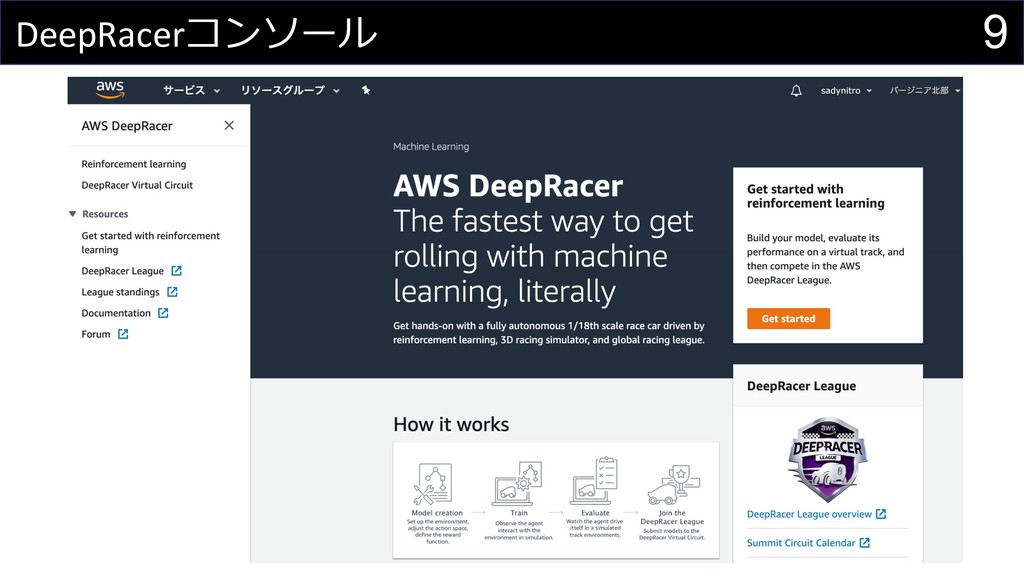
9 DeepRacerコンソール
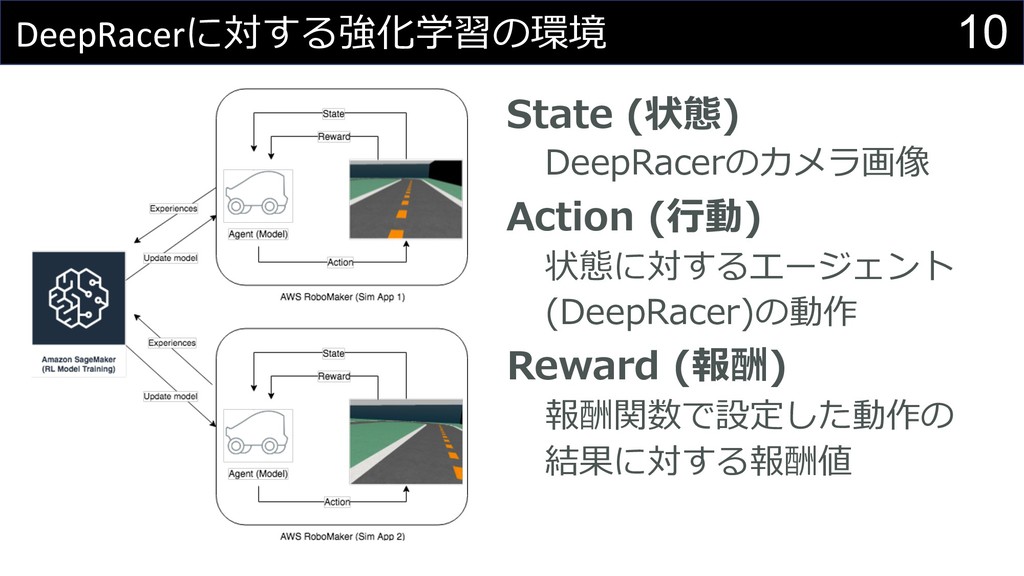
10 DeepRacerに対する強化学習の環境 State (状態) DeepRacerのカメラ画像 Action (⾏動) 状態に対するエージェント (DeepRacer)の動作 Reward
(報酬) 報酬関数で設定した動作の 結果に対する報酬値
11 DeepRacerコンソールを⽤いた開発の流れ 必要なAWSリソースを作成 学習モデルを作成・学習実⾏ 学習済みモデルの評価・デプロイ
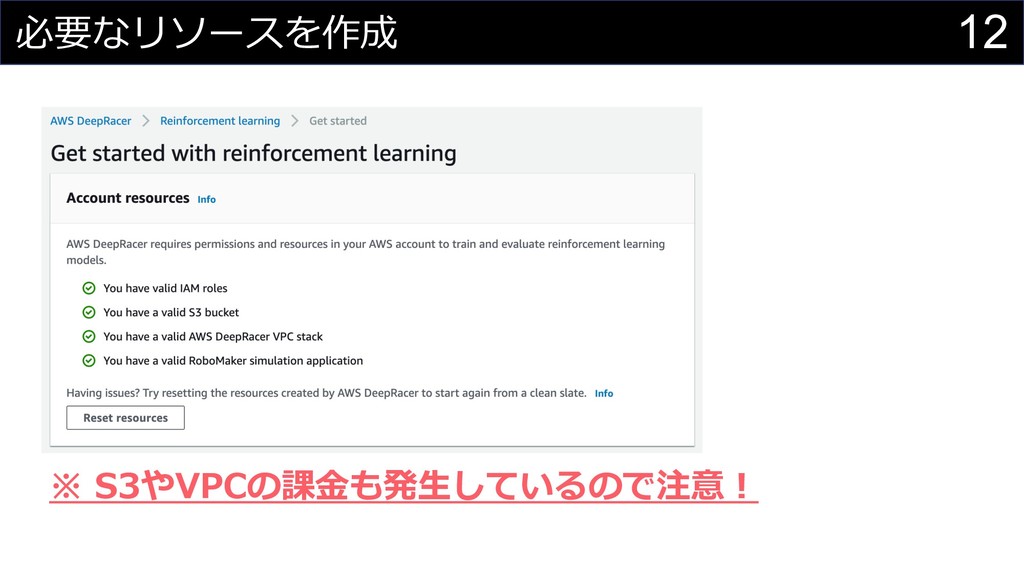
12 必要なリソースを作成 ※ S3やVPCの課⾦も発⽣しているので注意︕
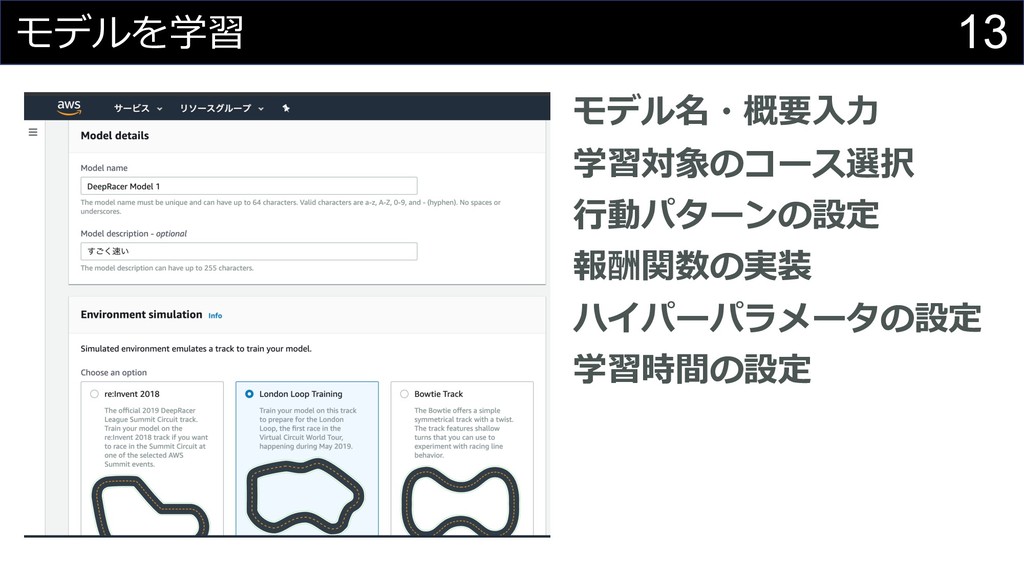
13 モデルを学習 モデル名・概要⼊⼒ 学習対象のコース選択 ⾏動パターンの設定 報酬関数の実装 ハイパーパラメータの設定 学習時間の設定
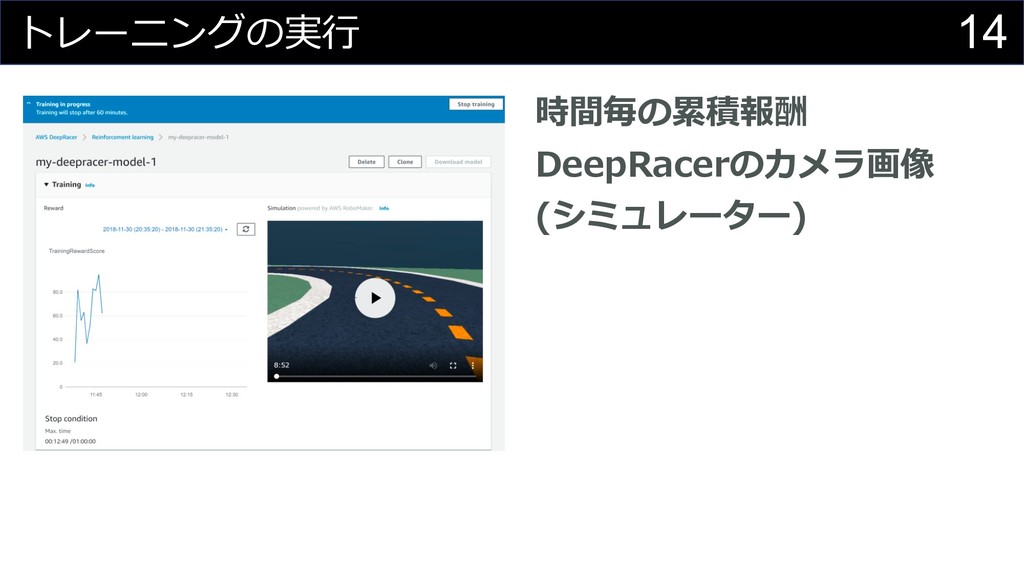
14 トレーニングの実⾏ 時間毎の累積報酬 DeepRacerのカメラ画像 (シミュレーター)
15 学習済みモデルを評価 学習済みモデルで3〜5回トライアルを⾏う ⁻ Time : 1回のトライアルでかかった時間 ⁻ Trial result
: 100%ならコース1周完⾛
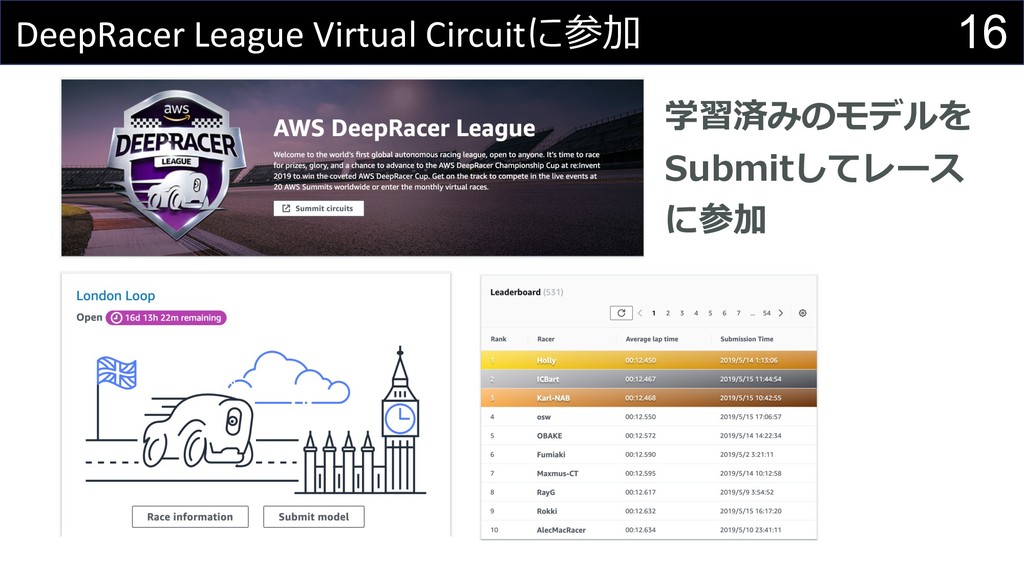
16 DeepRacer League Virtual Circuitに参加 学習済みのモデルを Submitしてレース に参加
17 参考ブログエントリー その1 https://dev.classmethod.jp/cloud/aws/aws-deepracer-virtual-circuit-join/
18 DeepRacerのAction設定
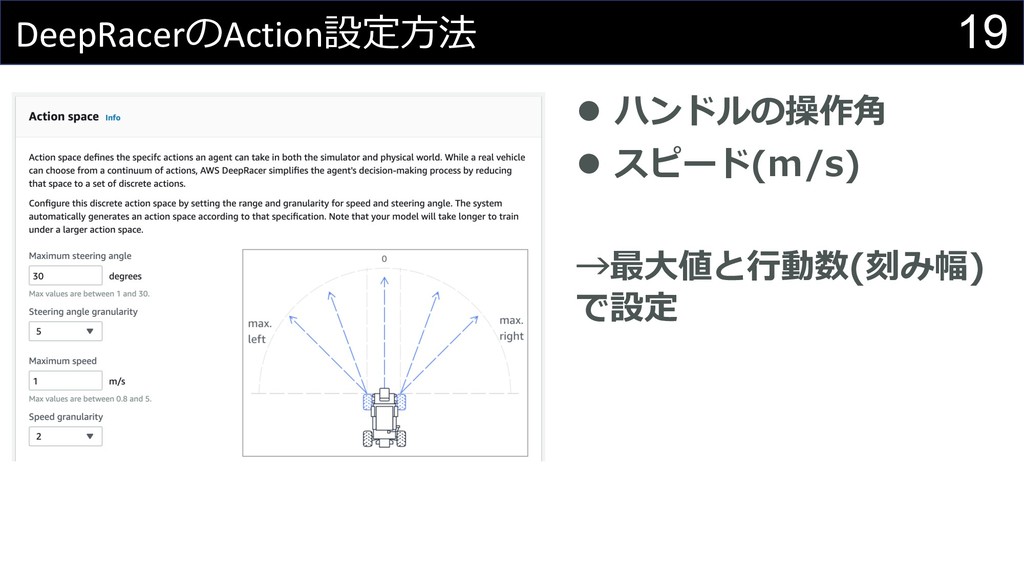
19 DeepRacerのAction設定⽅法 l ハンドルの操作⾓ l スピード(m/s) →最⼤値と⾏動数(刻み幅) で設定
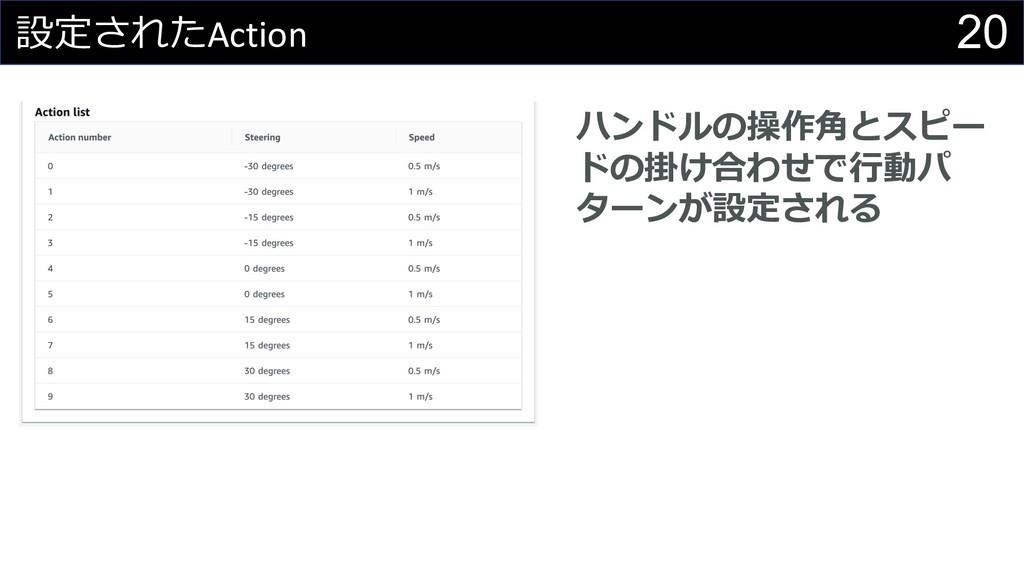
20 設定されたAction ハンドルの操作⾓とスピー ドの掛け合わせで⾏動パ ターンが設定される
21 Actionを設定する上での注意点 ⾏動パターンを増やし過ぎると学習に時間が掛かる 学習ジョブのClone時は元のActionを変更できない コースの特性に合わせて設定が必要 報酬関数の設計とトータルで考える必要がある
22 DeepRacerの報酬関数設定
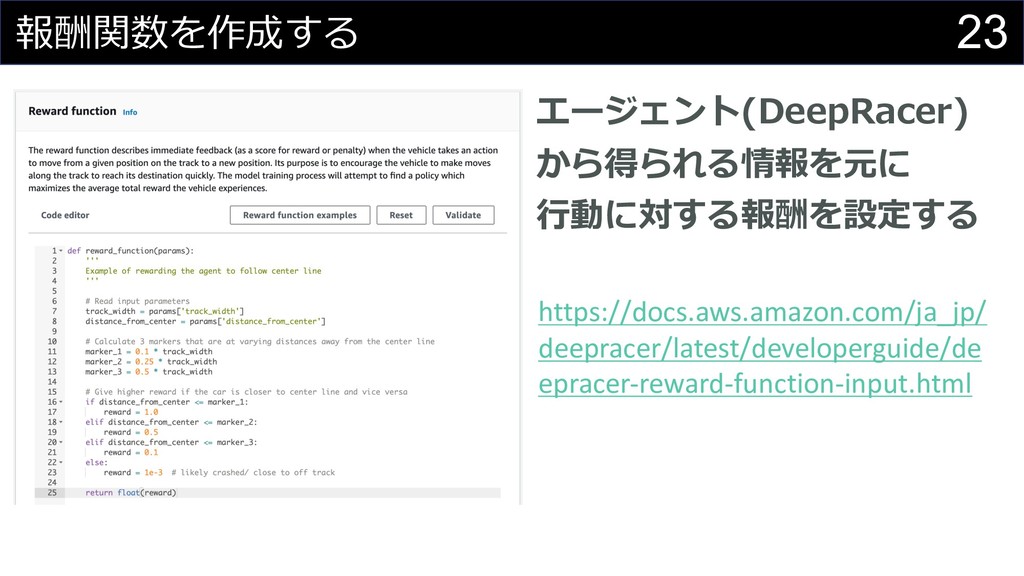
23 報酬関数を作成する エージェント(DeepRacer) から得られる情報を元に ⾏動に対する報酬を設定する https://docs.aws.amazon.com/ja_jp/ deepracer/latest/developerguide/de epracer-reward-function-input.html
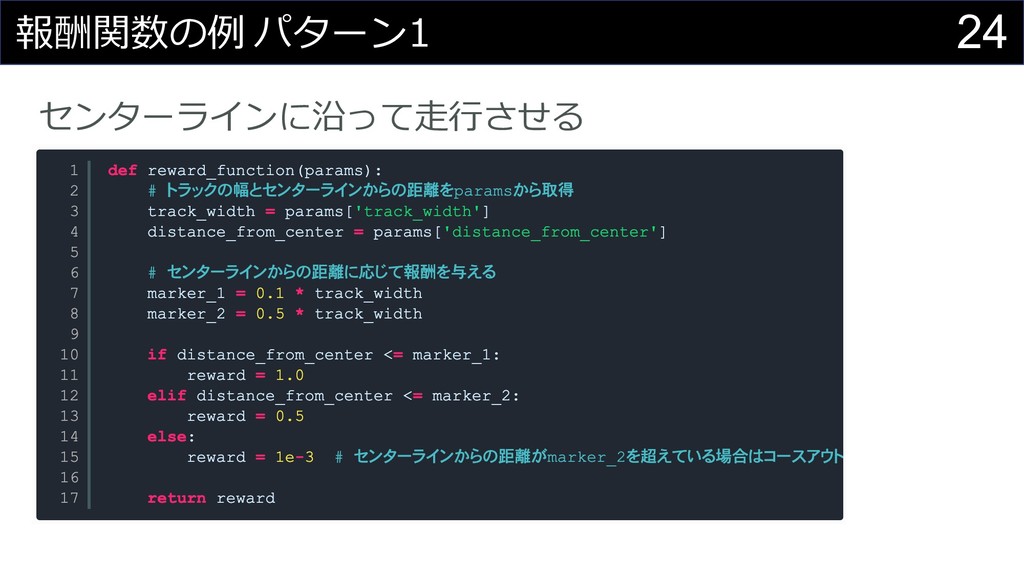
24 報酬関数の例 パターン1 センターラインに沿って⾛⾏させる
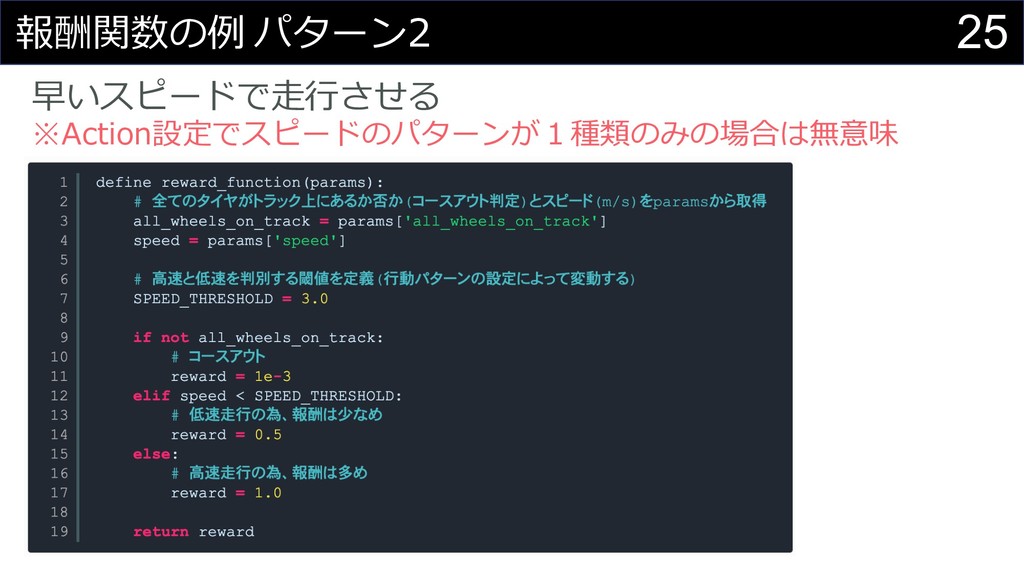
25 報酬関数の例 パターン2 早いスピードで⾛⾏させる ※Action設定でスピードのパターンが1種類のみの場合は無意味
26 報酬関数の例 パターン3 急ハンドルやジグザグ⾛⾏を抑制する
27 参考ブログエントリー その2 https://dev.classmethod.jp/machine-learning/aws-deepracer-pattern-of- reward-function/
28 報酬関数を実装する際のポイント コースの特徴を捉える 適切なActionの設定を⾒極める まずは1周完⾛できるモデルになるように 報酬関数を設計する
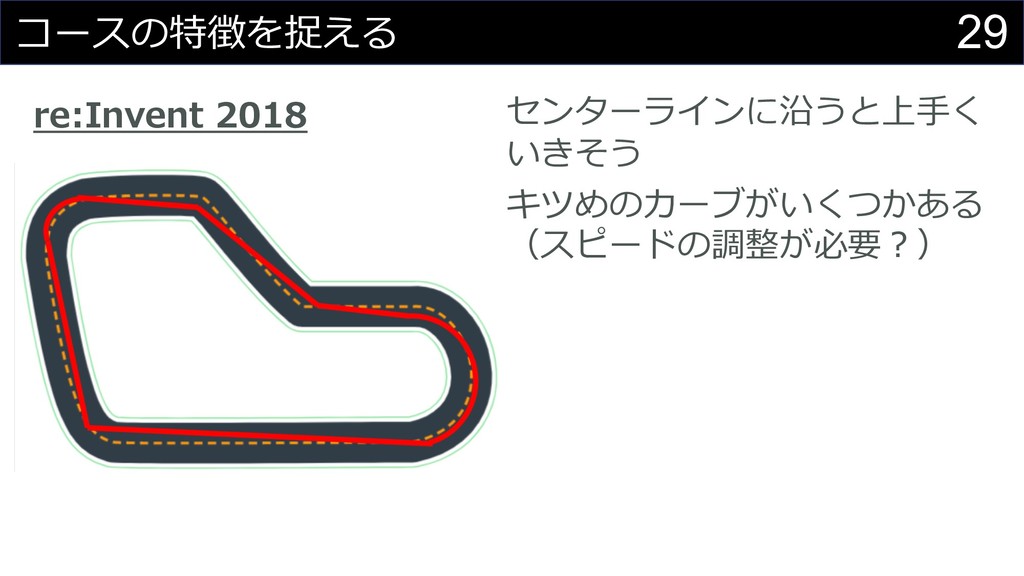
29 コースの特徴を捉える センターラインに沿うと上⼿く いきそう キツめのカーブがいくつかある (スピードの調整が必要︖) re:Invent 2018
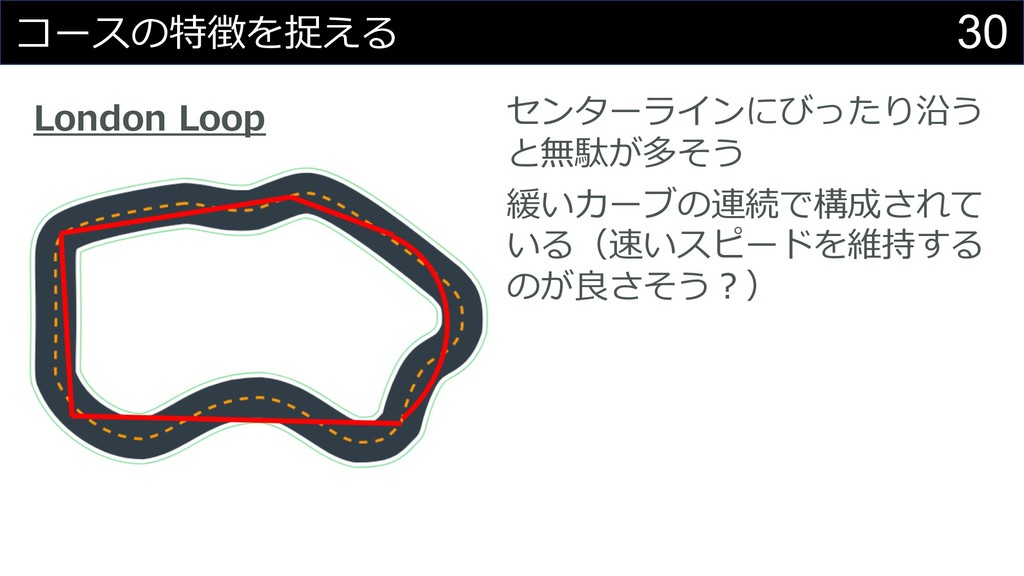
30 コースの特徴を捉える London Loop センターラインにびったり沿う と無駄が多そう 緩いカーブの連続で構成されて いる(速いスピードを維持する のが良さそう︖)
31 適切なAction設定を⾒極める コースの特徴や実際の動作・ログを⾒て Actionを設定する 例) スピードはトップスピード(5m/s)のみでOK ハンドル操作は-30°〜30°まで取らないと曲がりきれない etc…
32 まずは1周完⾛ 完⾛できなければ記録なしになる タイムを縮める以前の問題 all_wheels_on_track(コースアウト判定)や distance_from_center(中央線からの距離)など
33 さらなる⼯夫 取得したパラメータにする判定を厳しくする (もしくは緩くする) 条件を組み合わせる ハイパーパラメータを調整する(最後の⼿段) https://github.com/Unity-Technologies/ml- agents/blob/master/docs/best-practices-ppo.md
34 実際にモデルの学習を繰り返してわかったこと London loopをひたすら回した結果 • センターラインにびったり張り付いても速くない • 意外とフルスロットルでいける • 報酬関数は複雑なほど良いわけでは無い
• 最終的にカリッカリにタイム短縮を狙うならstepsや progressの考慮が必要…︖ • さらにカリッカリにチューニングする場合はハイパーパ ラメータの調整も⼊ってくる…︖
35 デモ的なもの
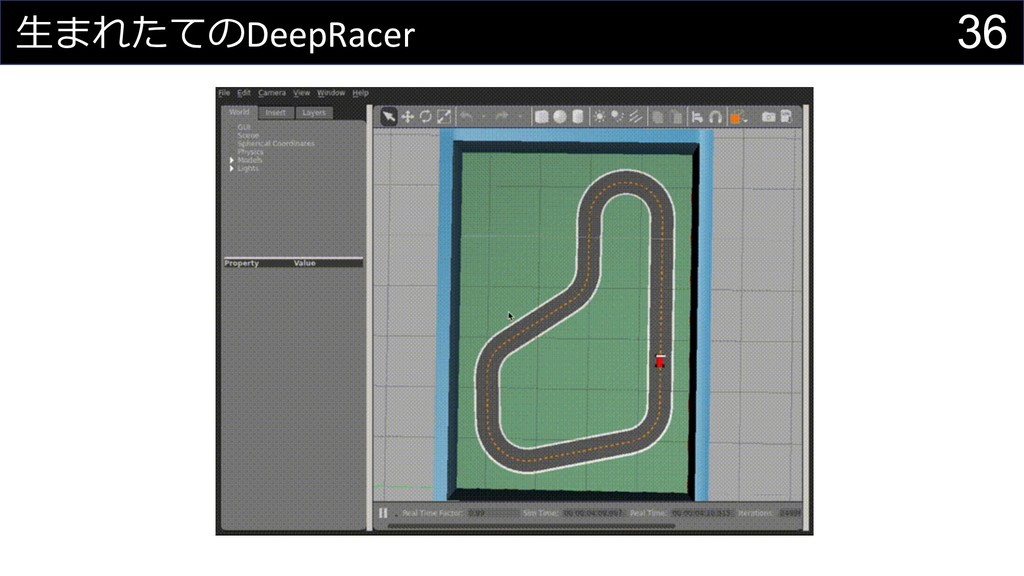
36 ⽣まれたてのDeepRacer
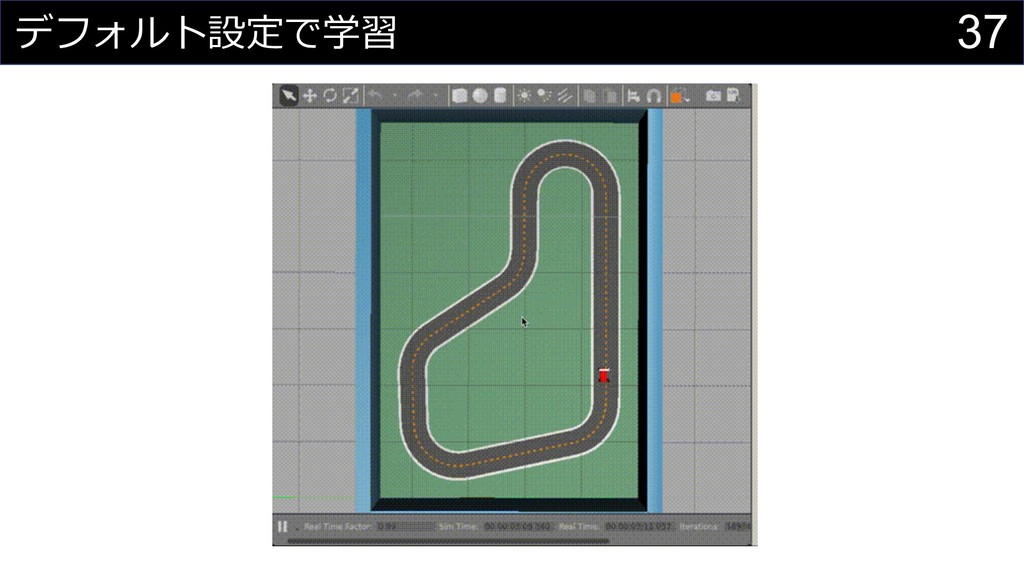
37 デフォルト設定で学習
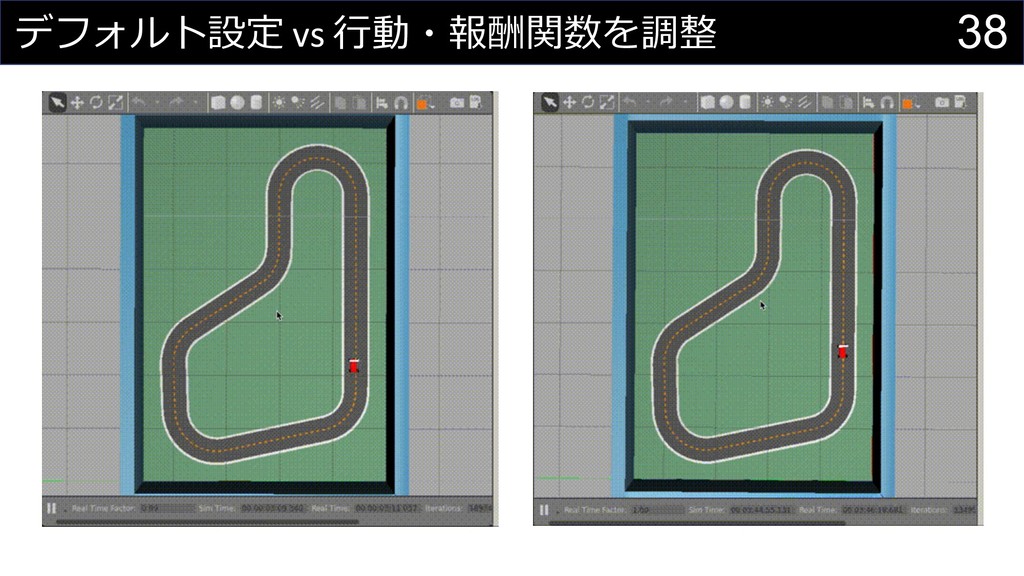
38 デフォルト設定 vs ⾏動・報酬関数を調整
39 まとめ
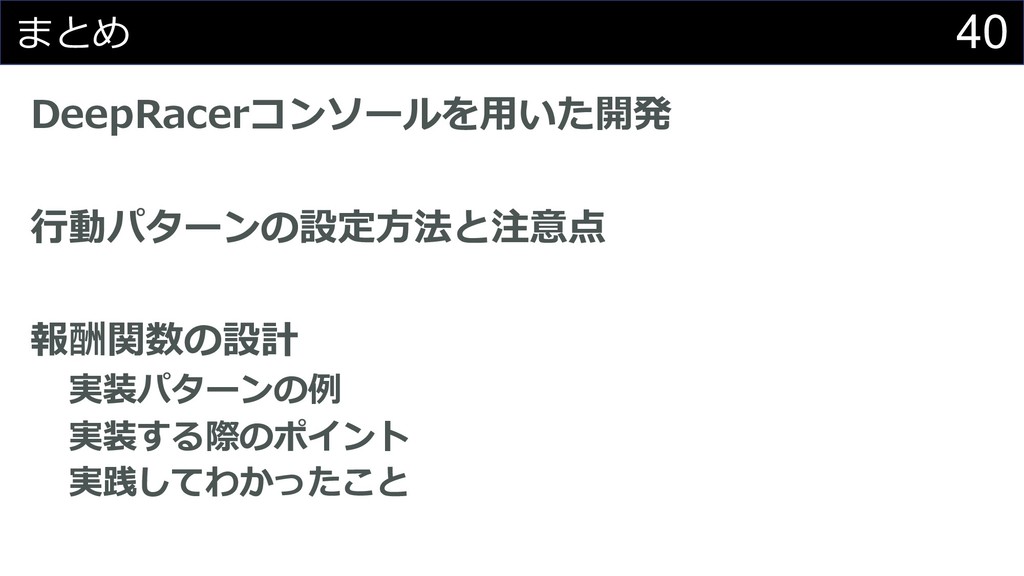
40 まとめ DeepRacerコンソールを⽤いた開発 ⾏動パターンの設定⽅法と注意点 報酬関数の設計 実装パターンの例 実装する際のポイント 実践してわかったこと
41 DeepRacer 楽しい︕
None


 sadynitro
 asonas
 nikkei_engineer_recruiting
 corestate55
 righttouch
 ykiyota
 tosite
 matsuji
 vividtone
 civitaspo
 matsu7874
 ryugen04
 budougumi0617
 shlominoach
 minecr
 nonsquared
 andyhume
 bkeepers
 addyosmani
 jacobtomlinson
 badams
 chikuwait
 cassininazir
 jeffersonlam
 inesmontani